EP3696137B1 - Mobile arbeitsmaschine - Google Patents
Mobile arbeitsmaschine Download PDFInfo
- Publication number
- EP3696137B1 EP3696137B1 EP20157158.5A EP20157158A EP3696137B1 EP 3696137 B1 EP3696137 B1 EP 3696137B1 EP 20157158 A EP20157158 A EP 20157158A EP 3696137 B1 EP3696137 B1 EP 3696137B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- signal
- work machine
- actuating element
- controller
- threshold value
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F17/00—Safety devices, e.g. for limiting or indicating lifting force
- B66F17/003—Safety devices, e.g. for limiting or indicating lifting force for fork-lift trucks
Definitions
- the invention relates to a mobile work machine, in particular a wheel loader, with a vehicle structure and with a telescopic arm arranged thereon, with a lifting cylinder for raising and lowering the telescopic arm and a telescoping cylinder for extending and retracting the telescopic arm being provided, with a load moment control system with a sensor system, in particular with a load torque sensor, for determining a load torque signal, with a speed sensor for determining the driving speed of the work machine, and with an operating element for generating an operating element signal, on the basis of which an operating element signal is generated, which is used directly or indirectly to control the cylinder or cylinders.
- a load moment control system with a sensor system, in particular with a load torque sensor, for determining a load torque signal, with a speed sensor for determining the driving speed of the work machine, and with an operating element for generating an operating element signal, on the basis of which an operating element signal is generated, which is used directly or indirectly to control the cylinder or cylinder
- LLMS longitudinal load moment control systems
- LLMS longitudinal load moment control systems
- a moment sensor of the control system can briefly detect forces or moments that indicate longitudinal or lateral instability, although this is actually not the case.
- the LLMS would prevent all load moment-increasing movements of the telescopic arm, although this is not necessary to ensure the stability of the driven machine. This leads to disruptive movement restrictions of the telescopic arm while driving.
- the longitudinal load torque control system disclosed in this publication is completely deactivated from a certain driving speed of the work machine, which has the disadvantage that the stability of the work machine can then no longer be guaranteed by the LLMS.
- the machine operator In addition to the steering/acceleration/braking movements and information on the monitor, the machine operator must also comprehensively evaluate the telescopic radius and the stability behavior. As a result, speed thresholds vary depending on the application and must be stored in the controller in advance. If the speeds are set too low, the LLMS is no longer active in charging and discharging operation, and if the speeds are set too high, the LLMS will intervene unfavorably.
- the overall overview is reduced due to the machine operator concentrating on monitor displays relating to stability with visual or acoustic warning functions.
- the object of the invention is to provide a mobile working machine in which the load torque control system is triggered incorrectly while the working machine is moving on an uneven floor can be reliably prevented without having to switch it off completely.
- the working machine has a controller which is designed to reduce or interrupt the actuating element signal at least in certain areas as a function of a load torque signal.
- the controller is also designed to dampen the load torque signal as a function of at least one parameter of the work machine and to reduce or interrupt the actuating element signal as a function of the damped load torque signal, the at least one parameter of the work machine including the driving speed of the work machine.
- the filtering (damping) of the load moment signal due to signal noise of the load sensor is excluded from this invention.
- the driving speed of the working machine is a parameter, as a function of which the load moment signal is damped.
- the filter characteristics can be changed by greater damping at a higher load torque level.
- Load torque threshold values can also be used, with a first filter characteristic being used below the threshold and a second filter characteristic being used above it. The filter characteristics can also be adjusted over the entire load torque range, e.g. the higher the load torque, the higher the damping.
- the controller that carries out the damping can be integrated into a sensor or also arranged separately from it.
- the controller can be part of the load moment control system or it can be designed as a separate system.
- the load moment control system of the working machine according to the invention is therefore preferably active in every operating situation, i.e. a shutdown - as is known from the prior art - preferably does not take place. It is conceivable that sensor signals and operating element signals are supplied to the load moment control system, the load moment determined in this way is compared with one or more stored threshold values and the operating element signal is manipulated if the threshold value is exceeded.
- the actuating element signal is the signal that is used directly or indirectly to control the hydraulic cylinder or cylinders (e.g. the lifting cylinder or the telescoping cylinder) or their control valves, by means of which the telescopic arm can be moved.
- the sensor signals mentioned can be, for example, signals from pressure and/or force and/or load sensors, speed sensors, acceleration sensors, in particular rotational speed sensors or angle measurement sensors, in particular angle of rotation sensors, or combinations thereof.
- the control signals can be generated, for example, by joysticks, steering wheels, gas pedals or buttons.
- the basic force determinations are preferably measured on the vehicle steel structure, or in intermediate areas at the axle connections to the steel structure, or outside of the vehicle steel structure in the area of the hydraulic cylinders.
- the sensors can be located on at least the lifting cylinder and/or a compensating cylinder and/or the telescoping cylinder and/or a working hydraulic cylinder.
- the sensors are attached to the lifting and piston sides, for example, or they are already integrated in the hydraulic cylinder. It is pointed out that the possibility of measuring loads is flexible in terms of location and method and can refer to the entire vehicle steel construction, e.g. such as strain gauges or load cells.
- the measured load torque signal is manipulated or damped in such a way that the load torque control system remains active if the load torque is briefly exceeded and movement of the lifting and/or telescoping cylinder is still possible under certain conditions.
- load moment is to be understood in general and is not limited to any moments, but also includes forces.
- the load moment signal can therefore also be a force signal or a signal derived from it.
- the sensor signals required to calculate the tilting/load moment are either processed in built-in sensor controls in such a way that the signal manipulation takes place there or, in another embodiment, the signal manipulation takes place is carried out in an independent vehicle controller or in a combination of at least one vehicle controller with a sensor controller.
- the measured, i.e. the actually existing load moment or lifting force is filtered to a greater or lesser extent, i.e. damped, depending on one or more parameters of the working machine, such as the vehicle speed, the telescopic boom position, etc.
- the load moment signal is not damped at all below a certain driving speed or below certain parameter values.
- a damped load torque signal is thus obtained from the actually present load torque signal (either at any driving speed or other parameter values or at specific driving speeds or specific other parameter values).
- the actuating element signal used to control the hydraulic cylinder or cylinders is reduced or interrupted at least in some areas (eg at certain driving speeds and/or load moments) depending on the damped load moment signal.
- operation of an operating element such as a joystick
- a reduction in the actuating element signal for example, there is a slower cylinder movement or a slower movement of the telescopic arm than if there were no such reduction.
- the manipulation of the actuating element signal can already be carried out by the sensor or sensors and be independent of the engine control and/or the vehicle control.
- the operating element to be operated by the user can be a joystick, a pedal, a steering wheel, etc., for example.
- the controller is designed in such a way that the load torque signal is damped by means of a damping coefficient that is dependent on at least one parameter, such as the driving speed of the working machine and/or the load torque, with the dependency being linear or non-linear, or is stored in a readable table.
- a damping coefficient that is dependent on at least one parameter, such as the driving speed of the working machine and/or the load torque, with the dependency being linear or non-linear, or is stored in a readable table.
- the greater the driving speed of the working machine or the greater the parameter value the stronger the damping of the load torque signal.
- a low-pass filter for example, can be used to attenuate the signal.
- the controller is designed to permanently calculate the damping coefficient mentioned as a function of the parameter value, such as the driving speed of the working machine.
- the damped load torque signal can at least temporarily be lower than the actual load torque signal and/or have a smaller amplitude than the actual load torque signal.
- the control is preferably implemented in such a way that a first threshold value is provided and that the actuating element signal is not reduced or interrupted if the value for the damped load torque signal is below the first threshold value.
- the actuating element signal is not compared to the normal operation of a conventional work machine changes. It is conceivable that the actuating element signal is determined exclusively on the basis of the operating element signal; a proportional relationship is conceivable, for example.
- the control is implemented in such a way that a second threshold value is provided and that the actuating element signal is interrupted if the value for the damped load torque signal is above the second threshold value.
- no actuator signal is output even if the operator of the working machine manipulates an operating element such as a joystick.
- the hydraulic cylinder or cylinders are therefore not actuated. If, for example, the signal from the lifting cylinder and/or the telescoping cylinder exceeds a limit value, i.e. if the telescopic arm is a certain height above the ground and/or the telescopic arm has a certain radius, the actuating element signal is reduced, in particular dampened, so that e.g.
- control is implemented in such a way that a first and a second threshold value are provided and that the actuating element signal is reduced if the value for the damped load torque signal lies between the first and the second threshold value.
- the controller is designed in such a way that the dependency between the actuating element signal and the damped load moment signal is linear or non-linear, at least in some areas, or is stored in a readable table.
- the driving speed of the working machine is not the only parameter that influences the actuating element signal.
- the control is implemented in such a way that further parameters are included in the determination of the actuating element signal, in particular the lifting angle of the telescopic arm and/or the radius of the telescopic arm.
- control is carried out in such a way that a first threshold value is provided and that there is no reduction or interruption of the actuating element signal if the value of the or the other parameters is below the first threshold value and/or that the control is designed in such a way that a second threshold value is provided and that the actuating element signal is interrupted if the value for the one or more further parameters is above the second threshold value.
- control is implemented in such a way that a first and a second threshold value are provided and that the actuating element signal is reduced if the value of the further parameter or parameters lies between the first and the second threshold value.
- the dependency between the actuating element signal and the value of the or the other parameters can be linear or non-linear, at least in some areas, or can be stored in a readable table.
- the first and/or the second threshold value of the load moment or of another parameter depends on the driving speed of the working machine. It is also conceivable and covered by the invention for the first and/or the second threshold value to be constant.
- the present invention also relates to a mobile work machine, in particular a wheel loader, with a vehicle structure and with a telescopic arm arranged thereon, with a lifting cylinder for raising and lowering the telescopic arm and a telescoping cylinder for extending and retracting the telescopic arm, comprising a load moment system a sensor system for determining a load torque signal, with a speed sensor for determining the driving speed of the working machine, and with a control element for Generating a control element signal, on the basis of which an actuating element signal is generated which is used to activate the cylinder or cylinders, with a controller being provided which is designed to reduce the actuating element signal at least in certain areas as a function of a damped load torque signal and at least one further parameter or to interrupt.
- the actuating element signal is reduced or interrupted not only as a function of the load torque signal or the damped load torque signal, but also as a function of at least one other parameter.
- This additional parameter can be, for example, the lifting angle of the telescopic arm and/or the radius of the telescopic arm.
- control is designed as a minimum module, so that the smallest of the reduced actuating element signals is used to control the cylinder or cylinders. It is also conceivable that the controller is designed in such a way that from the actuating element signals supplied to it, a weighted actuating element signal is formed, which is used to control the cylinder or cylinders.
- the load moment control system can be designed, for example, as a longitudinal load moment control system and/or as a transverse load moment control system (QLMS), meaning movements in the transverse direction of the vehicle.
- QLMS transverse load moment control system
- the present invention is therefore based on the idea that the load torque control system remains active even at higher driving speeds, but the reaction to the signal from the torque sensor during driving is manipulated in such a way that false triggering is less likely become.
- the concept can be implemented by providing a damping or correction coefficient that changes as a function of one or more measured variables.
- the extent of the damping of the signal from the torque sensor and/or the correction of the threshold value depends, for example, on the determined travel speed of the working machine.
- the damping or correction coefficient changes as a function of the travel speed of the mobile wheel loader or other mobile work machine.
- another parameter of the working machine can also be used.
- the working arm can be swiveled up and down on the main structure about a substantially horizontal axis. Furthermore, in an embodiment according to the invention, it is provided that the working arm can be extended and retracted telescopically, ie its length can be changed. Furthermore, it can be provided that the working arm on the main structure can be rotated about a substantially vertical axis. One or more actuators, preferably hydraulic cylinders, can be provided for controlling all of these movements.
- the work machine according to the invention is a telescopic wheel loader.
- figure 1 shows a schematic representation of a telescopic wheel loader 1 according to the invention in a side view.
- the reference number 3 denotes the telescopic arm, at the end of which the working tool 2 is located.
- the reference numbers 4, 18 identify the lifting cylinder (for pivoting the telescopic arm up and down) or the compensating cylinder and the reference number 5 the telescoping cylinder for extending and retracting the telescoping part of the telescopic arm 5.
- the reference number 6 denotes the cabin
- the reference number 7 denotes the vehicle body
- the reference number 8 denotes the drive wheels.
- Reference number 12 denotes an operating element, such as a joystick, and reference number 11 designates actuating elements such as valves, which in turn are used to control the hydraulic cylinders mentioned.
- the reference numeral 17 denotes the tilting cylinder, by means of which the working tool, which is at the lifting height H, can carry out a tilting movement.
- the control unit 10 comprises a longitudinal load torque control system, which is designed to prevent, on the basis of the signal from the torque sensor and/or other sensors, the operation of the working arm in a way that could endanger the longitudinal and/or lateral instability of the wheel loader 1 . This is done by means of damping, ie filtering of the load moment signal, as shown in FIG figure 2 emerges.
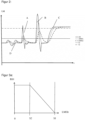
- the solid line LM shows the actual longitudinal load moment while the telescopic wheel loader is being moved on an uneven surface.
- the undamped signal LM is only used when the telescopic wheel loader 1 is stationary or at very low driving speeds of, for example, less than 5 km/h, ie no damping takes place. If, on the other hand, a certain driving speed of, for example, 5 km/h is exceeded, the signal from the torque sensor is dampened.
- the actuating element signal is not manipulated.
- the actuating element signal is interrupted.
- the actuating element signal is damped, which can consist, for example, in the lifting or telescopic cylinder speed being slower for the same deflection of the joystick.
- threshold values S1 and S2 are constant.
- This can take place as a function of the speed and/or as a function of the lifting angle and telescopic radius of the telescopic arm.
- the control algorithm can have a low-pass filter and can be implemented as a first-order PT element, for example.
- the signal LMfilt1 has a damping coefficient of 0.5, for example, and LMfilt2 has a higher damping coefficient, for example 0.7, the maximum value of the filtered signal LMfilt being greater than LMfilt2 for the same load torque peak of LMfilt1.
- the damping coefficient depends on the driving speed v of the working machine, the damping coefficient being determined depending on the driving speed and the damping coefficient being lower at a speed of 0 than at a speed of 5 km/h, for example.
- the damping coefficients are continuously calculated in the control depending on the driving speed.
- any mathematical relationship or look-up table can also be used.
- the actuator signals are manipulated. If the value of the filtered load signal remains below the value of S2, the actuating element signal is calculated only from the actuating element signal (pos. D). If the value of the filtered load signal is in the range between S2 and S1, the actuator signal is reduced so that the speed of the lifting and/or telescoping cylinder is reduced (Pos. A, B (for LMfilt2)). If the value of the filtered load signal LMfilt exceeds the value of S1, the actuating element signal is reduced to zero, so that no movements increasing the load moment are possible (pos. B (for LMfilt1), C).
- FIG 3a shows the extent of the reduction of the actuator signal BS1 depending on LMfilt. Below the threshold S2 there is no impairment of BS1, between S2 and S1 there is a linear drop-off with LMfilt and above S1 there is a shutdown, ie the actuator signal is zero. It is noted that other than a linear relationship between LMfilt and reduced actuator signal (BS1), any mathematical relationship or look-up table may be used.
- an actuating element signal BS2 is generated as a function of the lifting angle signal and telescopic extension signal.
- the for Figure 3a The relationships described apply here accordingly, with the threshold values being marked with S4 and S3.
- threshold values are defined, depending on which the actuating element signals BS2 for lifting/lowering and/or telescoping are not influenced, reduced or interrupted.
- LMfilt an additional dependency on LMfilt can be introduced. This leads, for example, to a greater reduction in BS2 with an increased LMfilt.
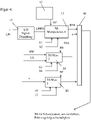
- FIG. 12 shows an embodiment in which not only a single parameter is used to provide the ultimately effective actuator signal from the output.
- Each of the actuator signal manipulation elements 13, 14 and 18 has threshold values.
- LMfilt is used as the input variable for the actuating element signal manipulation element 13, the magnitude of which is determined in the unit 15 as described by signal attenuation based on LM and v.
- the selection/combination logic 16 receives the actuator signal coming from the output of BS manipulation 1 as a BS1 signal, the actuator signal 2 coming from the output of BS manipulation 2 as a BS2 signal and the actuator signal 3 coming from the output of BS manipulation 3 as a BS3 signal fed.
- the module 16 is designed as a minimum module, which means that the smallest of the signals BS1 to BS3 is used to control the valves, cylinders, etc. It is also conceivable that the module is designed in such a way that a weighted new value is formed from the three signals BS1 to BS3, which then represents the output value BS.
- the control element signal BE is formed from the control element 12 and its movement. The same operating element 12 generates the input signal BE of elements 13, 14 and 18.
Landscapes
- Life Sciences & Earth Sciences (AREA)
- Engineering & Computer Science (AREA)
- Geology (AREA)
- Mechanical Engineering (AREA)
- Structural Engineering (AREA)
- Operation Control Of Excavators (AREA)
Description
- Die Erfindung betrifft eine mobile Arbeitsmaschine, insbesondere einen Radlader, mit einer Fahrzeugstruktur und mit einem daran angeordneten Teleskoparm, wobei ein Hubzylinder zum Heben und Senken des Teleskoparms und ein Teleskopierzylinder zum Ein- und Ausfahren des Teleskoparms vorgesehen ist, mit einem Lastmomentsteuersystem mit einer Sensorik, insbesondere mit einem Lastmomemtsensor, zur Ermittlung eines Lastmomentsignals, mit einem Geschwindigkeitssensor zur Ermittlung der Fahrgeschwindigkeit der Arbeitsmaschine, und mit einem Bedienelement zur Erzeugung eines Bedienelementsignals, auf dessen Grundlage ein Betätigungselementsignal erzeugt wird, das mittelbar oder unmittelbar zur Ansteuerung des oder der Zylinder dient.
- Um die Stabilität derartiger Arbeitsmaschinen zu gewährleisten, sind sogenannte Längslastmomentsteuersysteme (longitudinal load moment control system, LLMS) bekannt, die basierend auf einem gemessenen Längslastmoment die Betätigung des Teleskoparms in einer Weise verhindern, die zu einer Instabilität der Maschine führen könnte. Im Falle eines Verfahrens der Arbeitsmaschine auf einem unebenen Boden kann ein Momentsensor des Steuerungssystems allerdings kurzzeitig Kräfte bzw. Momente erfassen, die an sich auf eine Längs- oder Querinstabilität hinweisen, obwohl dies tatsächlich nicht der Fall ist. Das LLMS würde in diesem Fall alle lastmomenterhöhenden Bewegungen des Teleskoparms verhindern, obwohl dies zur Gewährleistung der Stabilität der Arbeitsmaschine nicht erforderlich ist. Dies führt zu störenden Bewegungseinschränkungen des Teleskoparms während der Fahrt.
- In der
EP 2 263 965 A1 wird eine Arbeitsmaschine gemäß dem Oberbegriff des Anspruchs 1 offenbart. - Das in dieser Druckschrift offenbarte Längslastmomentsteuersystem wird ab einer gewissen Fahrtgeschwindigkeit der Arbeitsmaschine vollständig deaktiviert, was den Nachteil mit sich bringt, dass die Stabilität der Arbeitsmaschine durch das LLMS dann nicht mehr gewährleistet werden kann. Der Maschinenbediener muss somit neben den Lenk-/Beschleunigungs-/Bremsbewegungen und Informationen am Monitor zusätzlich die Teleskopausladung und das Stabilitätsverhalten allumfassend bewerten. Dies führt dazu, dass Geschwindigkeitsschwellen je nach Einsatzzweck variieren und vorab in der Steuerung hinterlegt werden müssen. Bei zu niedrig eingestellten Geschwindigkeiten ist das LLMS im Lade- und Entladebetrieb nicht mehr aktiv und bei zu hoch eingestellten Geschwindigkeiten findet der unvorteilhafte Eingriff des LLMS statt. Zudem ist der Gesamtüberblick durch Konzentration des Maschinenbedieners auf Monitoranzeigen betreffend Standsicherheit mit visueller oder akustischer Warnfunktion reduziert. Eingeschränkt bedeutet, dass der Maschinenbediener viele Funktionen im Blickfeld haben muss. Durch kurze dynamische Lastspitzen kann sich die Anzahl der Warnungen für den Maschinenbediener unangenehm erhöhen. Der Fahrer wird so zusätzlich in seiner Konzentration auf die weiteren Bedienfunktionen und in der Konzentration auf das Umfeld gestört. Im Fahrbetrieb werden weder Fehlbedienungen erkannt noch die Ausladung begrenzt.
- Aufgabe der Erfindung ist es, eine mobile Arbeitsmaschine bereitzustellen, bei der Fehlauslösungen des Lastmomentsteuersystems während des Verfahrens der Arbeitsmaschine auf einem unebenen Boden zuverlässig verhindert werden, ohne dass dazu dessen vollständige Abschaltung notwendig ist.
- Diese Aufgabe wird durch eine mobile Arbeitsmaschine mit den Merkmalen des Anspruchs 1 gelöst.
- Danach ist vorgesehen, dass die Arbeitsmaschine eine Steuerung aufweist, die ausgebildet ist, das Betätigungselementsignal zumindest bereichsweise in Abhängigkeit von einem Lastmomentsignal zu verringern oder zu unterbrechen. Die Steuerung ist ferner dazu ausgelegt in Abhängigkeit von mindestens einem Parameter der Arbeitsmaschine das Lastmomentsignal zu dämpfen und das Betätigungselementsignal in Abhängigkeit von dem gedämpften Lastmomentsignal zu verringern oder zu unterbrechen, wobei der mindestens eine Parameter der Arbeitsmaschine die Fahrgeschwindigkeit der Arbeitsmaschine umfasst.
- Hinsichtlich eines Längslastmomentsteuersystems bzw. der Bestimmung des Lastmoments wird exemplarisch und nicht einschränkend auf die Normen EN 474-3 und auf die ISO 14397-1 verwiesen.
- Ausgenommen von dieser Erfindung sind das Filtern (Dämpfen) des Lastmomentsignals auf Grund von Signalrauschen des Lastsensors.
- Als Parameter, in Abhängigkeit derer das Lastmomentsignal eine Dämpfung erfährt, ist die Fahrgeschwindigkeit der Arbeitsmaschine.
- Darüber hinaus, kann beispielsweise vorgesehen sein, dass bei einer stärken Annäherung des Lastmomentsignals an einen Maximalwert eine stärkere Dämpfung vorgenommen wird als bei einer weniger starken Annährung an den Maximalwert. Auch der Absolutwert des Lastmomentsignals kann dafür maßgeblich sein, ob bzw. wie stark die Dämpfung ausgeführt wird. Denkbar ist es, dass die Dämpfung des Lastmoments auf Grundlage des Pegels des Lastmoments unter Verwendung eines Tiefpassfilters durchgeführt wird. Je nach Lastmomentsignalpegel kann bspw. die Filtercharakteristik verändert werden, indem eine höhere Dämpfung bei höherem Lastmomentpegel vorgenommen wird. Auch können Lastmomentschwellwerte eingesetzt werden, wobei unterhalb der Schwelle eine erste Filtercharakteristik und oberhalb eine zweite Filtercharakteristik verwendet wird. Auch kann die Filtercharakteristik verlaufend im ganzen Lastmomentbereich angepasst werden, bspw. je höher das Lastmoment, desto höher die Dämpfung.
- Grundsätzlich kann die Steuerung, die die Dämpfung vornimmt, in einen Sensor integriert sein oder auch separat davon angeordnet sein.
- Die Steuerung kann Bestandteil des Lastmomentsteuersystems sein oder als separates System ausgeführt sein.
- Das Lastmomentsteuersystem der erfindungsgemäßen Arbeitsmaschine ist somit vorzugsweise in jeder Betriebssituation aktiv, d.h. eine Abschaltung - wie sie aus dem Stand der Technik bekannt ist - erfolgt vorzugsweise nicht. Denkbar ist es, dass dem Lastmomentsteuersystem Sensorsignale und Bedienelementsignale zugeführt werden, das auf diese Weise ermittelte Lastmoment mit einem oder mehreren hinterlegten Schwellwerten verglichen wird und bei einer Schwellwertüberschreitung das Betätigungselementsignal manipuliert wird.
- Bei dem Betätigungselementsignal handelt es sich um das Signal, das unmittelbar oder mittelbar zur Ansteuerung des oder der Hydraulikzylinder (z.B. des Hubzylinders oder des Teleskopierzylinders) bzw. von deren Steuerventilen dient, mittels derer der Teleskoparm bewegt werden kann.
- Die genannten Sensorsignale können beispielsweise Signale aus Druck- und/oder Kraft- und/oder Lastsensoren, Geschwindigkeitssensoren, Beschleunigungssensoren insbesondere Drehzahlsensoren oder Winkelmesssensoren, insbesondere Drehwinkelsensoren oder Kombinationen daraus sein. Die Bedienelementsignale können beispielsweise durch Joysticks, Lenkräder, Gaspedal oder Tasten generiert werden.
- Die grundlegenden Kraftermittlungen werden vorzugsweise an dem Fahrzeugstahlbau, oder in Zwischenbereichen an den Achsanbindungen zum Stahlbau oder außerhalb des Fahrzeugstahlbaus im Bereich der Hydraulikzylinder gemessen. Beispielhaft können sich die Sensoren an zumindest dem Hubzylinder und/oder einem Ausgleichszylinder und/oder dem Teleskopierzylinder und/oder einen Arbeitshydraulikzylinder befinden.
- Die Sensoren werden beispielhaft jeweils an Hub- und Kolbenseite angebracht, oder sie sind bereits im Hydraulikzylinder integriert. Es wird darauf hingewiesen, dass die Möglichkeit der Messung von Lasten in Ort und Methode flexibel ist und sich auf den gesamten Fahrzeugstahlbau, z.B. im Bereich der Pendelachse, am Rahmenstahlbau oder an beweglichen Bauteilen, bspw. Zylindern beziehen kann und verschiedenartigste Messsensoren verwendet werden können, wie z.B. Dehnungsmessstreifen oder Messdosen.
- Erfindungsgemäß wird das gemessene Lastmomentsignal so manipuliert bzw. gedämpft, dass bei kurzfristigen Lastmomentüberschreitungen das Lastmomentsteuerungssystem aktiv bleibt und eine Bewegung von Hub- und/oder Teleskopierzylinder unter bestimmten Bedingungen weiterhin möglich ist.
- An dieser Stelle wird darauf hingewiesen, dass der Begriff "Lastmoment" allgemein zu verstehen ist und nicht auf beliebige Momente beschränkt ist, sondern auch Kräfte mit umfasst. Somit kann es sich bei dem Lastmomentsignal auch um ein Kraftsignal oder ein daraus abgeleitetes Signal handeln.
- Die zur Berechnung des Kipp-/Lastmoments benötigten Sensorsignale werden entweder in eingebauten Sensorsteuerungen so verarbeitet, dass dort die Signalmanipulation stattfindet oder in einer anderen Ausführungsform die Signalmanipulation in einer eigenständigen Fahrzeugsteuerung oder in Kombination von mindestens einer Fahrzeugsteuerung mit einer Sensorsteuerung durchgeführt wird.
- Wie ausgeführt, wird das gemessene, d.h. das tatsächlich vorliegende Lastmoment bzw. die Hubkraft abhängig von einem oder mehreren Parametern der Arbeitsmaschine, wie z.B. der Fahrzeuggeschwindigkeit, der Teleskopauslegerstellung etc. stärker bzw. weniger stark gefiltert, d.h. gedämpft. Vorzugsweise ist vorgesehen, dass bei hoher Fahrgeschwindigkeit oder sonstigen hohen Parameterwerten der Arbeitsmaschine stark gefiltert, d.h. gedämpft wird, bei demgegenüber niedriger Fahrgeschwindigkeit oder geringen Parameterwerten wird weniger stark gefiltert/gedämpft. Denkbar ist es auch, dass unterhalb einer bestimmten Fahrgeschwindigkeit bzw. unterhalb bestimmter Parameterwerte überhaupt keine Dämpfung des Lastmomentsignals eintritt.
- Somit wird (entweder bei jeder Fahrgeschwindigkeit oder sonstigen Parameterwerten oder bei bestimmten Fahrgeschwindigkeiten oder bestimmten sonstigen Parameterwerten) aus dem tatsächlich vorliegenden Lastmomentsignal ein gedämpftes Lastmomentsignal gewonnen.
- Das für die Ansteuerung des oder der Hydraulikzylinder dienende Betätigungselementsignal wird in Abhängigkeit des gedämpften Lastmomentsignals zumindest bereichsweise (z.B. bei bestimmten Fahrgeschwindigkeiten und/oder Lastmomenten) in Abhängigkeit von dem gedämpften Lastmomentsignal verringert oder unterbrochen. Im Falle der Unterbrechung führt eine Bedienung eines Bedienelementes, wie z.B. eines Joysticks durch den Nutzer, somit zu keiner Zylinderbetätigung und somit zu keiner Bewegung des Teleskoparms. Im Falle der Verringerung Betätigungselementsignals erfolgt beispielsweise eine langsamere Zylinderbewegung bzw. eine langsamere Bewegung des Teleskoparms als wenn keine solche Verringerung vorliegen würde.
- Die Manipulation des Betätigungselementsignals kann bereits durch den oder die Sensoren vorgenommen werden und unabhängig sein von der Motorsteuerung und/oder der Fahrzeugsteuerung.
- Bei dem durch den Nutzer zu bedienenden Bedienelement kann es sich beispielsweise um einen Joystick, ein Pedal, ein Lenkrad etc. handeln.
- Denkbar ist es, dass die Steuerung derart ausgeführt ist, dass die Dämpfung des Lastmomentsignals mittels eines Dämpfungskoeffizienten durchgeführt wird, der von wenigstens einem Parameter, wie der Fahrgeschwindigkeit der Arbeitsmaschine und/oder vom Lastmoment abhängig ist, wobei die Abhängigkeit linear oder nicht linear ist oder in einer auslesbaren Tabelle hinterlegt ist. Je größer die Fahrgeschwindigkeit der Arbeitsmaschine bzw. je größer der Parameterwert desto stärker ist die Dämpfung des Lastmomentsignals.
- Zur Signaldämpfung kann beispielsweise ein Tiefpassfilter eingesetzt werden.
- Erfindungsgemäß ist es weiterhin denkbar, dass die Steuerung ausgebildet ist, den genannten Dämpfungskoeffizienten permanent in Abhängigkeit von dem Parameterwert, wie z.B. von der Fahrgeschwindigkeit der Arbeitsmaschine zu berechnen.
- Der Begriff "Dämpfung" oder "Filterung" ist allgemein zu verstehen und umfasst jede auch nur vorübergehende Verringerung des gemessenen Lastmoments. So kann das gedämpfte Lastmomentsignal zumindest zeitweise geringer sein als das tatsächliche Lastmomentsignal und/oder eine kleinere Amplitude als das tatsächliche Lastmomentsignal aufweisen.
- Vorzugsweise ist die Steuerung derart ausgeführt, dass ein erster Schwellwert vorgesehen ist und dass keine Reduktion oder Unterbrechung des Betätigungselementsignals erfolgt, wenn der Wert für das gedämpfte Lastmomentsignal unterhalb des ersten Schwellwertes liegt. In diesem Fall wird das Betätigungselementsignal gegenüber dem Normalbetrieb einer herkömmlichen Arbeitsmaschine somit nicht verändert. Denkbar ist es, dass Betätigungselementsignal ausschließlich auf der Grundlage des Bedienelementsignals bestimmt wird, denkbar ist beispielsweise ein proportionaler Zusammenhang.
- Denkbar ist es weiterhin, dass die Steuerung derart ausgeführt ist, dass ein zweiter Schwellwert vorgesehen ist und dass eine Unterbrechung des Betätigungselementsignals erfolgt, wenn der Wert für das gedämpfte Lastmomentsignal oberhalb des zweiten Schwellwertes liegt. Wie ausgeführt, wird in diesem Fall kein Betätigungselementsignal ausgegeben, selbst wenn der Bediener der Arbeitsmaschine ein Bedienelement, wie z.B. einen Joystick betätigt. Eine Betätigung des oder der Hydraulikzylinder unterbleibt somit. Überschreitet beispielsweise das Signal des Hubzylinders und/oder des Teleskopierzylinders einen Grenzwert, d.h. befindet sich der Teleskoparm eine bestimmte Höhe über Grund und/oder weist der Teleskoparm eine bestimmte Ausladung auf, wird das Betätigungselementsignal reduziert, insbesondere gedämpft, so dass z.B. nur eine langsamere Bewegung des Teleskoparms oder verringerte Fahrgeschwindigkeit der Arbeitsmaschine erfolgt, oder ganz auf null gesetzt, so dass keine weitere Bewegung des Teleskoparms möglich ist. Vorzugsweise ist vorgesehen, dass die Steuerung derart ausgeführt ist, dass ein erster und ein zweiter Schwellwert vorgesehen sind und dass eine Reduzierung des Betätigungselementsignals erfolgt, wenn der Wert für das gedämpfte Lastmomentsignal zwischen dem ersten und dem zweiten Schwellwert liegt.
- Denkbar ist es, dass die Steuerung so ausgeführt ist, dass die Abhängigkeit zwischen dem Betätigungselementsignal und dem gedämpften Lastmomentsignal zumindest bereichsweise linear oder nicht linear ist oder in einer auslesbaren Tabelle hinterlegt ist.
- In einer bevorzugten Ausgestaltung der Erfindung ist die Fahrgeschwindigkeit der Arbeitsmaschine nicht der einzige Parameter, der das Betätigungselementsignal beeinflusst. Somit ist in einer weiteren Ausführungsform vorgesehen, dass die Steuerung derart ausgeführt ist, dass weitere Parameter in die Bestimmung des Betätigungselementsignals einfließen, insbesondere der Hubwinkel des Teleskoparms und/oder die Ausladung des Teleskoparms.
- Auch in diesem Fall kann vorgesehen sein, dass die Steuerung derart ausgeführt ist, dass ein erster Schwellwert vorgesehen ist und dass keine Reduktion oder Unterbrechung des Betätigungselementsignals erfolgt, wenn der Wert des oder der weiteren Parameter unterhalb des ersten Schwellwertes liegt und/oder dass die Steuerung derart ausgeführt ist, dass ein zweiter Schwellwert vorgesehen ist und dass eine Unterbrechung des Betätigungselementsignals erfolgt, wenn der Wert für den oder die weiteren Parameter oberhalb des zweiten Schwellwertes liegt.
- Weiterhin kann vorgesehen sein, dass die Steuerung derart ausgeführt ist, dass ein erster und ein zweiter Schwellwert vorgesehen sind und dass eine Reduzierung des Betätigungselementsignals erfolgt, wenn der Wert des oder der weiteren Parameter zwischen dem ersten und dem zweiten Schwellwert liegt.
- Die Abhängigkeit zwischen dem Betätigungselementsignal und dem Wert des oder der weiteren Parameter kann zumindest bereichsweise linear oder nicht linear sein oder in einer auslesbaren Tabelle hinterlegt sein.
- In einer denkbaren Ausführungsform ist vorgesehen, dass der erste und/oder der zweite Schwellwert des Lastmoments bzw. eines sonstigen Parameters von der Fahrgeschwindigkeit der Arbeitsmaschine abhängt. Denkbar und von der Erfindung umfasst ist es auch, dass der erste und/oder der zweite Schwellwert konstant ist.
- Die vorliegende Erfindung betrifft des Weiteren eine mobile Arbeitsmaschine, insbesondere einen Radlader, mit einer Fahrzeugstruktur und mit einem daran angeordneten Teleskoparm, wobei ein Hubzylinder zum Heben und Senken des Teleskoparms und ein Teleskopierzylinder zum Ein- und Ausfahren des Teleskoparms vorgesehen ist, mit einem Lastmomentsystem umfassend eine Sensorik zur Ermittlung eines Lastmomentsignals, mit einem Geschwindigkeitssensor zur Ermittlung der Fahrgeschwindigkeit der Arbeitsmaschine, und mit einem Bedienelement zur Erzeugung eines Bedienelementsignals, auf dessen Grundlage ein Betätigungselementsignal erzeugt wird, das zur Ansteuerung des oder der Zylinder dient, wobei eine Steuerung vorgesehen ist, die ausgebildet ist, das Betätigungselementsignal zumindest bereichsweise in Abhängigkeit von einem gedämpften Lastmomentsignal und zumindest von einem weiteren Parameter zu verringern oder zu unterbrechen.
- In diesem Fall erfolgt die Reduktion oder Unterbrechung des Betätigungselementsignals somit nicht nur in Abhängigkeit des Lastmomentsignals bzw. des gedämpften Lastmomentsignals, sondern in Abhängigkeit wenigstens eines weiteren Parameters.
- Bei diesem weiteren Parameter kann es sich beispielsweise um den Hubwinkel des Teleskoparms und/oder um die Ausladung des Teleskoparms handeln.
- Denkbar ist es, dass die Steuerung als Minimum-Modul ausgeführt ist, so dass das kleinste der verringerten Betätigungselementsignale zur Ansteuerung des oder der Zylinder herangezogen wird. Denkbar ist es auch, dass die Steuerung so ausgeführt ist, aus den dieser zugeführten Betätigungselementsignale ein gewichtetes Betätigungselementsignal zu bilden, das zur Ansteuerung des oder der Zylinder herangezogen wird.
- Das erfindungsgemäße Lastmomentsteuerungssystem kann beispielsweise als Längslastmomentsteuerungssystem und/oder als Querlastmomentsteuersystem (QLMS) ausgeführt sein kann, hier sind Bewegungen in Fahrzeugquerrichtung gemeint.
- Der vorliegenden Erfindung liegt somit in einer bevorzugten Ausführungsform der Gedanke zugrunde, dass das Lastmomentsteuersystem auch bei höheren Fahrtgeschwindigkeiten aktiv bleibt, es wird aber die Reaktion auf das Signal des Momentsensors im Fahrbetrieb so manipuliert, dass Fehlauslösungen unwahrscheinlicher werden. Das Konzept kann durch Vorhaltung eines Dämpfungs- oder Korrekturkoeffizienten erfolgen, der sich abhängig von einem oder mehreren Messgrößen verändert.
- Gemäß der Erfindung hängt das Ausmaß der Dämpfung des Signals des Momentsensors und/oder der Korrektur des Schwellwertes beispielsweise von der ermittelten Fahrtgeschwindigkeit der Arbeitsmaschine ab. In dieser Ausführungsform verändert sich der Dämpfungs- oder Korrekturkoeffizient also abhängig von der Fahrtgeschwindigkeit des mobilen Radladers bzw. der sonstigen mobilen Arbeitsmaschine. Anstelle oder zusätzlich zur Fahrgeschwindigkeit kann auch ein anderer Parameter der Arbeitsmaschine herangezogen werden.
- Der Arbeitsarm kann in einer typischen Ausführungsform um eine im Wesentlichen horizontale Achse an der Hauptstruktur auf- und abgeschwenkt werden. Des Weiteren ist in einer erfindungsgemäßen Ausführungsform vorgesehen, dass der Arbeitsarm teleskopartig aus- und eingefahren werden kann, also in seiner Länge verändert werden kann. Ferner kann vorgesehen sein, dass der Arbeitsarm an der Hauptstruktur um eine im Wesentlichen vertikale Achse verdreht werden kann. Für die Steuerung aller dieser Bewegungen können jeweils ein oder mehrere Aktuatoren, vorzugsweise Hydraulikzylinder vorgesehen sein.
- Bei der erfindungsgemäßen Arbeitsmaschine handelt es sich in einer bevorzugten Ausgestaltung um einen Teleskopradlader.
- An dieser Stelle wird darauf hingewiesen, dass die Begriffe "ein" und "eine" nicht zwingend auf genau eines der Elemente verweisen, wenngleich dies eine mögliche Ausführung darstellt, sondern auch eine Mehrzahl der Elemente bezeichnen können. Ebenso schließt die Verwendung des Plurals auch das Vorhandensein des fraglichen Elementes in der Einzahl ein und umgekehrt umfasst der Singular auch mehrere der fraglichen Elemente.
- Weitere Einzelheiten und Vorteile der Erfindung ergeben sich aus dem nachfolgend anhand der Figuren diskutierten Ausführungsbeispiel. In den Figuren zeigen:
- Figur 1:
- eine schematische Darstellung eines erfindungsgemäßen Teleskopradladers in Seitenansicht;
- Figur 2:
- ein Diagramm des zeitlichen Verlaufs des gemessenen Lastmoments sowie des daraus ermittelten gedämpften Lastmoments;
- Figur 3:
- schematische Verläufe des Betätigungselementsignals in Abhängigkeit des gefilterten Lastmoments, der Fahrgeschwindigkeit der Arbeitsmaschine und des Hubwinkels / der Ausladung des Teleskoparms und
- Figur 4:
- eine schematische Darstellung einer möglichen Bestimmung des Betätigungselementsignals einer Steuereinheit des Teleskopradladers.
-
Figur 1 zeigt eine schematische Darstellung eines erfindungsgemäßen Teleskopradladers 1 in einer Seitenansicht. Das Bezugszeichen 3 kennzeichnet den Teleskoparm, an dessen Ende sich das Arbeitswerkzeug 2 befindet. - Die Bezugszeichen 4, 18 kennzeichnen den Hubzylinder (zum Auf- und Abschwenken des Teleskoparms) bzw. den Ausgleichszylinder und das Bezugszeichen 5 den Teleskopierzylinder zum Ein- und Ausfahren des teleskopierbaren Teils des Teleskoparms 5.
- Mit dem Bezugszeichen 6 ist die Kabine, mit dem Bezugszeichen 7 der Fahrzeugkorpus und mit den Bezugszeichen 8 die Antriebsräder gekennzeichnet.
- Mit 9 sind allgemein Sensoren und mit 10 ist eine Steuerung gekennzeichnet, der die Sensorsignale zugeführt werden. Mit dem Bezugszeichen 12 ist ein Bedienelement, wie z.B. ein Joystick gezeigt und das Bezugszeichen 11 kennzeichnet Betätigungselemente, wie Ventile, die ihrerseits zur Ansteuerung der genannten Hydraulikzylinder dienen.
- Mit dem Bezugszeichen 17 ist der Kippzylinder gekennzeichnet, mittels dessen das Arbeitswerkzeug eine Kippbewegung durchführen kann, das sich in der Hubhöhe H befindet.
- Die Steuereinheit 10 umfasst ein Längslastmomentsteuersystem, welches ausgebildet ist, auf der Grundlage des Signals des Momentsensors und/oder sonstiger Sensoren die Betätigung des Arbeitsarms in einer Weise zu verhindern, welche die Längs- und/oder Querinstabilität des Radladers 1 gefährden könnte. Dies erfolgt mittels einer Dämpfung, d.h. Filterung des Lastmomentsignals, wie dies aus
Figur 2 hervorgeht. - In
Figur 2 wird mit der durchgezogenen Linie LM das tatsächliche Längslastmoment gezeigt, während der Teleskopradlader auf einem unebenen Untergrund verfahren wird. - Wie aus
Figur 2 ersichtlich, überschreitet dieses bereits bei einer ersten Erschütterung A den unteren Schwellwert S2 und den oberen Schwellenwert S1. In der Steuerung 10 wird der Wert für LM gedämpft, so dass sich das Signal LMfilt1 oder LMfilt 2 ergibt, wobei sich die Werte LMfilt durch Anwendung eines Dämpfungskoeffizienten ergeben, der umso größer ist, je höher die Fahrgeschwindigkeit der Arbeitsmaschine ist. - So ist es denkbar, dass das ungedämpfte Signal LM lediglich im Stillstand des Teleskopradladers 1 oder bei sehr geringen Fahrtgeschwindigkeiten von beispielsweise kleiner 5 km/h verwendet wird, d.h. keine Dämpfung stattfindet. Wird hingegen eine bestimmte Fahrtgeschwindigkeit von beispielsweise 5 km/h überschritten, wird das Signal des Momentsensors gedämpft.
- Befindet sich das gedämpfte Lastmomentsignal unterhalb des unteren Schwellwertes S2 erfolgt keine Manipulation des Betätigungselementsignals.
- Befindet sich das gedämpfte Lastmomentsignal oberhalb des oberen Schwellwertes S1 erfolgt eine Unterbrechung des Betätigungselementsignals.
- Befindet sich das gedämpfte Lastmomentsignal zwischen den beiden Schwellwerten erfolgt eine Dämpfung des Betätigungselementsignals, die z.B. darin bestehen kann, dass bei gleicher Auslenkung des Joysticks eine langsamere Geschwindigkeit des Hub- oder Teleskopzylinders erfolgt.
- Im Falle eines permanent hohen Signals LM des Lastmomentsensors, wie im Falle C der
Figur 2 , gleichen sich die Signale LM, LMfilt1 und LMfilt2 an, was bedeutet, dass das Betätigungselementsignals unterbrochen ist. - Denkbar ist es, dass die Schwellwerte konstant sind. Jedoch ist von der Erfindung auch der Fall umfasst, dass eine Verschiebung der Schwellenwerte S1 und S2 möglich ist. Dies kann geschwindigkeitsabhängig erfolgen und/oder abhängig von Hubwinkel und Teleskopausladung des Teleskoparms.
- Der Regelalgorithmus kann einen Tiefpassfilter aufweisen und beispielhaft als PT-Glied 1. Ordnung ausgeführt sein. Das Signal LMfilt1 hat beispielhaft einen Dämpfungskoeffizient von 0,5 und LMfilt2 einen höheren Dämpfungskoeffizenten, beispielhaft 0,7, wobei der Maximalwert des gefilterten Signals LMfilt bei derselben Lastmomentspitze von LMfilt1 größer ist als LMfilt2. Der Dämpfungskoeffizient ist abhängig von der Fahrgeschwindigkeit v der Arbeitsmaschine, wobei der Dämpfungskoeffizient je nach Fahrgeschwindigkeit ermittelt wird und der Dämpfungskoeffizient beispielsweise bei Geschwindigkeit 0 kleiner ist als bei Geschwindigkeit 5 km/h. Die Dämpfungskoeffizienten werden laufend abhängig von der Fahrgeschwindigkeit in der Steuerung berechnet.
- Es wird angemerkt, dass abweichend von einem linearen Zusammenhang zwischen Fahrgeschwindigkeit und Dämpfungskoeffizient auch ein beliebiger mathematischer Zusammenhang oder eine Nachschautabelle verwendet werden kann. Abhängig vom gefilterten Lastsignal LMfilt werden die Betätigungselementsignale manipuliert. Bleibt der Wert des gefilterten Lastsignals unter dem Wert von S2 wird das Betätigungselementsignal nur aus dem Bedienelementsignal berechnet, (Pos. D). Ist der Wert des gefilterten Lastsignals im Bereich zwischen S2 und S1 wird das Betätigungselementsignal reduziert, sodass die Geschwindigkeit des Hub- und/oder Teleskopierzylinders reduziert wird (Pos. A, B (für LMfilt2)). Überschreitet der Wert des gefilterten Lastsignals LMfilt den Wert von S1, wird das Betätigungselementsignal auf null reduziert, sodass keine lastmomenterhöhenden Bewegungen möglich sind (Pos. B (für LMfilt1), C).
- Es wird angemerkt, dass je höher die Fahrgeschwindigkeit ist desto höhere Lastspitzen auftreten und es wird eine höhere Signaldämpfung (LMfilt2) gebildet, um Fehlabschaltungen des Lastmomentsteuersystems LLMS zumindest teilweise zu vermeiden. Es wird die Standsicherheit des Bedieners bei der Fahrt, gegenüber einer Nichtfilterung und Nichtmanipulation des Ansteuerungssignals erhöht.
- In der
Figur 3a wird das Ausmaß der Reduzierung des Betätigungselementsignals BS1 abhängig von LMfilt dargestellt. Unterhalb des Schwellwertes S2 erfolgt keine Beeinträchtigung von BS1, zwischen S2 und S1 ein mit LMfilt linearer Abfall und oberhalb von S1 eine Abschaltung, d.h. das Betätigungselementsignal ist Null. Es wird angemerkt, dass abweichend von einem linearen Zusammenhang zwischen LMfilt und reduziertem Betätigungselementsignal (BS1) jeder mathematische Zusammenhang oder eine Nachschautabelle verwendet werden kann. - In der
Figur 3b wird das Ausmaß der Reduzierung des Betätigungselementsignals abhängig von der Fahrzeuggeschwindigkeit v dargestellt. Die fürFigur 3a beschriebenen Zusammenhänge gelten hier entsprechend, wobei die Schwellwerte mit v1 und v2 gekennzeichnet sind. Es wird angemerkt, dass abweichend von einem linearen Zusammenhang zwischen v und reduziertem Betätigungselementsignal (BS3) jeder mathematische Zusammenhang oder eine Nachschautabelle verwendet werden kann. - In
Figur 3c wird ein Betätigungselementsignal BS2 in Abhängigkeit des Hubwinkelsignals und Teleskopauszugssignals erzeugt. Die fürFigur 3a beschriebenen Zusammenhänge gelten hier entsprechend, wobei die Schwellwerte mit S4 und S3 gekennzeichnet sind. Analog zurFigur 3a und/oder 3b werden Schwellwerte festegelegt, in Abhängigkeit von denen die Betätigungselementsignale BS2 für Heben/Senken und/oder Teleskopieren nicht beeinflusst, reduziert oder unterbrochen werden. - Alternativ dazu kann zusätzlich eine Abhängigkeit von LMfilt eingeführt werden. Dies führt beispielsweise zu einer stärkeren Reduzierung von BS2 bei erhöhtem LMfilt.
-
Figur 4 zeigt eine Ausführungsform, bei dem nicht nur ein einziger Parameter herangezogen wird, um das letztlich wirkende Betätigungselementsignal aus Ausgang bereitzustellen. - In
Figur 4 kennzeichnen gleiche Bezugszeichen wie in denFiguren 1 bis 3 gleiche oder funktionsgleiche Teile oder Größen. - Insbesondere kennzeichnen:
- BS, BS1, BS2, BS3... Betätigungselementsignale
- BE... Bedienelementsignal
- 13...BS Man. 1 ... Betätigungsmanipulation 1 (Softwarebaustein)
- 14... BS Man. 2 ... Betätigungsmanipulation 1 (Softwarebaustein)
- 18... BS Man. 3 ... Betätigungsmanipulation 1 (Softwarebaustein)
- 15..S-D... Signaldämpfung (Softwarebaustein)
- 16... Auswahl-/Kombinationslogik (Min, Max...)
- LM...Lastmoment
- S1...Schwellwert 1 des Lastmoments
- S2...Schwellwert 2 des Lastmoments
- S3...Schwellwert 3 des Hubwinkels, Ausladung
- S4...Schwellwert 4 des Hubwinkels, Ausladung
- HW...Hubwinkel
- TA...Teleskopauszug
- v... Fahrgeschwindigkeit
- v1, v2... Schwellwerte zur Fahrgeschwindigkeit
- Wie dies aus
Figur 4 hervorgeht, sind drei Betätigungselementsignalmanipulationselemente 13, 14 und 18 vorhanden, deren Ausgangssignale BS1, BS2 und BS3 sind und deren Eingangssignale jeweils BE, d.h. das Bedienelementsignal, z.B. vom Joystick ist. - Jedes der Betätigungselementsignalmanipulationselemente 13, 14 und 18 weist Schwellwerte auf.
- Als Eingangsgröße für das Betätigungselementsignalmanipulationselement 13 dient LMfilt, dessen Größe wie beschrieben durch Signaldämpfung basierend auf LM und v in der Einheit 15 bestimmt wird.
- Die weiteren Eingangssignale HW und TA für das Betätigungselementsignalmanipulationselement 14 werden nicht gedämpft, entsprechendes gilt für das Eingangssignal v des Betätigungselementsignalmanipulationselementes 18.
- Der Auswahl-/Kombinationslogik 16 werden das Betätigungselementsignal aus dem Ausgang von BS Manipulation 1 als BS1-Signal, das Betätigungselementsignal 2 als Ausgang von BS Manipulation 2 kommend als BS2-Signal und das Betätigungselementsignal 3 als Ausgang von BS Manipulation 3 kommend als BS3-Signal zugeführt.
- Das Modul 16 ist beispielhaft als Minimum Modul ausgeführt, was bedeutet, dass das kleinste der Signale BS1 bis BS3 für die Ansteuerung der Ventile, Zylinder etc. verwendet wird. Auch ist es denkbar, dass das Modul so ausgeführt ist, dass ein aus den drei Signalen BS1 bis BS3 gewichteter neuer Wert gebildet wird, der dann den Ausgangswert BS darstellt. Das Bedienelementsignal BE wird aus dem Bedienelement 12 und dessen Bewegung gebildet. Dasselbe Bedienelement 12 erzeugt das Eingangssignal BE der Elemente 13, 14 und 18.
Claims (14)
- Mobile Arbeitsmaschine (1), insbesondere Radlader, miteiner Fahrzeugstruktur (7),einem an der Fahrzeugstruktur (7) angeordneten Teleskoparm (3),einem Hubzylinder (4) zum Heben und Senken des Teleskoparms (3),einem Teleskopierzylinder (5) zum Ein- und Ausfahren des Teleskoparms (3),einem Lastmomentsystem mit einer Sensorik zur Ermittlung eines Lastmomentsignals (LM),einem Geschwindigkeitssensor zur Ermittlung der Fahrgeschwindigkeit (v) der Arbeitsmaschine (1), undeinem Bedienelement (12) zur Erzeugung eines Bedienelementsignals (BE), auf dessen Grundlage ein Betätigungselementsignal (BS) erzeugt wird, das zur Ansteuerung des oder der Zylinder (4, 5) dient, wobeieine Steuerung (10) vorgesehen ist, die ausgebildet ist, das Betätigungselementsignal (BS) zumindest bereichsweise in Abhängigkeit von einem Lastmomentsignal (LM) zu verringern oder zu unterbrechen,dadurch gekennzeichnet, dassdie Steuerung (10) ferner dazu ausgelegt ist, in Abhängigkeit von mindestens einem Parameter der Arbeitsmaschine (1) das Lastmomentsignal (LM) zu dämpfen und das Betätigungselementsignal (BS) in Abhängigkeit von dem gedämpften Lastmomentsignal (LMfilt) zu verringern oder zu unterbrechen, wobeider mindestens eine Parameter der Arbeitsmaschine (1) die Fahrgeschwindigkeit (v) der Arbeitsmaschine (1) umfasst.
- Arbeitsmaschine (1) nach Anspruch 1, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgebildet ist, dass bei höherer Fahrgeschwindigkeit (v) eine stärkere Dämpfung des Lastmomentsignals (LM) durchgeführt wird als bei demgegenüber geringerer Fahrgeschwindigkeit (v).
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgebildet ist, dass bei sonstigen höheren Parameterwerten eine stärkere Dämpfung des Lastmomentsignals (LM) durchgeführt wird als bei demgegenüber kleineren Parameterwerten.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgeführt ist, dass die Dämpfung des Lastmomentsignals (LM) mittels eines Dämpfungskoeffizienten durchgeführt wird, der von dem wenigstens einen Parameter der Arbeitsmaschine (1) abhängig ist, wobei die Abhängigkeit linear oder nicht linear ist oder in einer auslesbaren Tabelle hinterlegt ist, wobei vorzugsweise die Steuerung (10) ausgebildet ist, den Dämpfungskoeffizienten permanent in Abhängigkeit von dem oder den Parametern der Arbeitsmaschine (1) zu berechnen.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Dämpfung derart ausgebildet ist, dass das gedämpfte Lastmomentsignal (LMfilt) zumindest zeitweise geringer ist als das tatsächliche Lastmomentsignal (LM) und/oder eine kleinere Amplitude als das tatsächliche Lastmomentsignal (LM) aufweist.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgeführt ist, dass ein erster Schwellwert (S2) vorgesehen ist und dass keine Reduktion oder Unterbrechung des Betätigungselementsignals (BS) erfolgt, wenn der Wert für das gedämpfte Lastmomentsignal (LMfilt) unterhalb des ersten Schwellwertes (S2) liegt.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgeführt ist, dass ein zweiter Schwellwert (S1) vorgesehen ist und dass eine Unterbrechung des Betätigungselementsignals (BS) erfolgt, wenn der Wert für das gedämpfte Lastmomentsignal (LMfilt) oberhalb des zweiten Schwellwertes (S1) liegt.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgeführt ist, dass ein erster und ein zweiter Schwellwert vorgesehen sind und dass eine Reduzierung des Betätigungselementsignals (BS) erfolgt, wenn der Wert für das gedämpfte Lastmomentsignal (LM) zwischen dem ersten und dem zweiten Schwellwert liegt, wobei vorzugsweise die Reduzierung des Betätigungselementsignals (BS) mit zunehmendem gedämpften Lastmomentsignal (LM) zunimmt, und/oder die Steuerung (10) ausgeführt ist, dass die Abhängigkeit zwischen dem Betätigungselementsignal (BS) und dem gedämpften Lastmomentsignal (LM) zumindest bereichsweise linear oder nicht linear ist oder in einer auslesbaren Tabelle hinterlegt ist.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgeführt ist, dass weitere Parameter in die Bestimmung des Betätigungselementsignals (BS) einfließen, insbesondere die Fahrgeschwindigkeit (v) der Arbeitsmaschine (1) und/oder Hubwinkel (HW) des Teleskoparms (3) und/oder die Ausladung (TA des Teleskoparms (3), wobei vorzugsweise die Steuerung (10) derart ausgeführt ist, dass ein erster Schwellwert (S1, S3, v1) vorgesehen ist und dass keine Reduktion oder Unterbrechung des Betätigungselementsignals (BS) erfolgt, wenn der Wert des oder der weiteren Parameter unterhalb des ersten Schwellwertes (S1, S3, v1) liegt.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgeführt ist, dass ein zweiter Schwellwert (S2, S4, v2) vorgesehen ist und dass eine Unterbrechung des Betätigungselementsignals (BS) erfolgt, wenn der Wert für den oder die weiteren Parameter oberhalb des zweiten Schwellwertes (S2, S4, v2) liegt.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgeführt ist, dass ein erster Schwellwert (S1, S3, v1) und ein zweiter Schwellwert (S2, S4, v2) vorgesehen sind und dass eine Reduzierung des Betätigungselementsignals (BS) erfolgt, wenn der Wert des oder der weiteren Parameter zwischen dem ersten Schwelwert (S1, S3, v1) und dem zweiten Schwellwert (S2, S4, v2) liegt, wobei vorzugsweise vorgesehen ist, dass die Reduzierung des Betätigungselementsignals (BS) mit zunehmendem Wert des oder der weiteren Parameter zunimmt, und/oder die Abhängigkeit zwischen dem Betätigungselementsignal (BS) und dem Wert des oder der weiteren Parameter zumindest bereichsweise linear oder nicht linear ist oder in einer auslesbaren Tabelle hinterlegt ist.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (10) derart ausgeführt ist, dass der erste Schwellwert (S1, S3, v1) und/oder der zweite Schwellwert (S2, S4, v2) von der Fahrgeschwindigkeit (v) der Arbeitsmaschine (1) und/oder der Hubgerüststellung und/oder des Lenkwinkels abhängt.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, fortgebildete mit den Merkmalen des Anspruchs 9, dadurch gekennzeichnet, dass die Steuerung (10) ausgeführt ist, als Minimum-Modul (16) ausgeführt ist, so dass das kleinste der verringerten Betätigungselementsignale (BS1, BS2, BS3) zur Ansteuerung des oder der Zylinder herangezogen wird.
- Arbeitsmaschine (1) nach einem der vorhergehenden Ansprüche, fortgebildete mit den Merkmalen des Anspruchs 9, dadurch gekennzeichnet, dass die Steuerung (10) ausgeführt ist, aus den dieser zugeführten Betätigungselementsignale (BS) ein gewichtetes Betätigungselementsignal zu bilden, das zur Ansteuerung des oder der Zylinder herangezogen wird.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102019103620.8A DE102019103620A1 (de) | 2019-02-13 | 2019-02-13 | Mobile Arbeitsmaschine |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3696137A1 EP3696137A1 (de) | 2020-08-19 |
| EP3696137B1 true EP3696137B1 (de) | 2023-03-29 |
Family
ID=69701051
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20157158.5A Active EP3696137B1 (de) | 2019-02-13 | 2020-02-13 | Mobile arbeitsmaschine |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3696137B1 (de) |
| DE (1) | DE102019103620A1 (de) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102021121163A1 (de) | 2021-08-13 | 2023-02-16 | Danfoss Power Solutions Gmbh & Co. Ohg | Verbesserter Teleskoplader |
| DE102021128580A1 (de) | 2021-11-03 | 2023-05-04 | Kramer-Werke Gmbh | Baumaschine oder landwirtschaftliche Maschine |
| DE102021128642A1 (de) | 2021-11-03 | 2023-05-04 | Weidemann GmbH | Baumaschine oder landwirtschaftliche Maschine |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7797122B2 (en) * | 2006-08-09 | 2010-09-14 | Incova Technologies, Inc. | Electrohydraulic valve control circuit with velocity fault detection and rectification |
| GB2471134B (en) * | 2009-06-19 | 2012-10-10 | Bamford Excavators Ltd | Speed sensitive longitudinal load moment control of a working machine |
| EP3127858B1 (de) * | 2015-08-03 | 2018-08-01 | The Raymond Corporation | Schwingungsdämpfung für ein materialhandhabungsfahrzeug |
| US10549970B2 (en) * | 2017-08-02 | 2020-02-04 | Jlg Industries, Inc. | Telehandler with cantilever boom mounting |
-
2019
- 2019-02-13 DE DE102019103620.8A patent/DE102019103620A1/de not_active Withdrawn
-
2020
- 2020-02-13 EP EP20157158.5A patent/EP3696137B1/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| DE102019103620A1 (de) | 2020-08-13 |
| EP3696137A1 (de) | 2020-08-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102008020595B4 (de) | Verfahren zur Schwingungsdämpfung bei Flurförderzeugen | |
| EP2378053B1 (de) | Tiefbaumaschine mit Rechnereinheit zum Ermitteln eines Verstellbereichs | |
| EP2364877B1 (de) | Kippzustandsüberwachung | |
| EP2722441B1 (de) | Selbstfahrende Baumaschine und Verfahren zum Betreiben einer selbstfahrenden Baumaschine | |
| EP2736833B1 (de) | Steuervorrichtung | |
| EP3696137A1 (de) | Mobile arbeitsmaschine | |
| EP3067468B1 (de) | Selbstfahrende baumaschine und verfahren zu deren betreiben | |
| EP1725715A1 (de) | Verfahren und vorrichtung zur bewegungstilgung bei baumaschinen | |
| DE102019202664A1 (de) | Hydraulische Minderung von Stabilitätskontrolle und Kalibrierung | |
| EP3532425B1 (de) | Vorrichtung zur kompensation von schrägzug bei kranen | |
| EP3371383B1 (de) | Baugerätstandsicherungsverfahren und -system | |
| DE102020003044A1 (de) | Baumaschine und verfahren zur erhöhung der standsicherheit einer baumaschine | |
| DE102005012004A1 (de) | Flurförderzeug mit erhöhter statischer/quasistatischer und dynamischer Kippstabilität | |
| EP3067257B1 (de) | Vorrichtung und verfahren zur bestimmung der bodendruckverteilung bei einer mobilen arbeitsmaschine | |
| EP2378054B1 (de) | Baumaschine mit einer Sicherheitseinrichtung | |
| EP2733036A2 (de) | Fahrbare Maschine mit Ladeanlage | |
| EP2733110B1 (de) | Fahrbare Maschine mit Ladenlage, Maschine betriebsfähig in zwei Notsteuermodi | |
| EP3115332B1 (de) | Verfahren zur steuerung eines flurförderzeugs | |
| DE102008020593B4 (de) | Verfahren zur Schwingungsdämpfung bei Flurförderzeugen | |
| DE102012022404A1 (de) | Maschine mit Ladeanlage | |
| DE102021203337B4 (de) | Steuereinheit für eine mobile Arbeitsmaschine, mobile Arbeitsmaschine damit, und Verfahren zur Steuerung der Arbeitsmaschine | |
| DE102006012982A1 (de) | Schubmaststapler mit einem Hubgerüst | |
| EP4242160A1 (de) | Baumaschine oder landmaschine | |
| EP4516718B1 (de) | Verfahren zur traglastüberwachung eines krans mit zwei lastaufnahmemitteln | |
| EP3301065B1 (de) | Verfahren zur bedienung eines flurförderzeugs mit einem bedienelement sowie ein flurförderzeug |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20210219 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20221014 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| RAP3 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: LIEBHERR-WERK BISCHOFSHOFEN GMBH |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502020002836 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1556560 Country of ref document: AT Kind code of ref document: T Effective date: 20230415 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230608 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230629 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20230329 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230630 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230731 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230729 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502020002836 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20240103 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240213 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20240704 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240213 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20240229 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240229 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240213 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240213 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240229 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20200213 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20200213 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230329 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260226 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260303 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260223 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260225 Year of fee payment: 7 |