EP2436003B1 - Procede et dispositif d'attenuation d'un bruit a bande etroite dans un habitacle d'un vehicule - Google Patents
Procede et dispositif d'attenuation d'un bruit a bande etroite dans un habitacle d'un vehicule Download PDFInfo
- Publication number
- EP2436003B1 EP2436003B1 EP09740508.8A EP09740508A EP2436003B1 EP 2436003 B1 EP2436003 B1 EP 2436003B1 EP 09740508 A EP09740508 A EP 09740508A EP 2436003 B1 EP2436003 B1 EP 2436003B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- frequency
- noise
- determined
- youla
- control law
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- G—PHYSICS
- G10—MUSICAL INSTRUMENTS; ACOUSTICS
- G10K—SOUND-PRODUCING DEVICES; METHODS OR DEVICES FOR PROTECTING AGAINST, OR FOR DAMPING, NOISE OR OTHER ACOUSTIC WAVES IN GENERAL; ACOUSTICS NOT OTHERWISE PROVIDED FOR
- G10K11/00—Methods or devices for transmitting, conducting or directing sound in general; Methods or devices for protecting against, or for damping, noise or other acoustic waves in general
- G10K11/16—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general
- G10K11/175—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound
- G10K11/178—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound by electro-acoustically regenerating the original acoustic waves in anti-phase
- G10K11/1787—General system configurations
- G10K11/17875—General system configurations using an error signal without a reference signal, e.g. pure feedback
-
- G—PHYSICS
- G10—MUSICAL INSTRUMENTS; ACOUSTICS
- G10K—SOUND-PRODUCING DEVICES; METHODS OR DEVICES FOR PROTECTING AGAINST, OR FOR DAMPING, NOISE OR OTHER ACOUSTIC WAVES IN GENERAL; ACOUSTICS NOT OTHERWISE PROVIDED FOR
- G10K11/00—Methods or devices for transmitting, conducting or directing sound in general; Methods or devices for protecting against, or for damping, noise or other acoustic waves in general
- G10K11/16—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general
- G10K11/175—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound
- G10K11/178—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound by electro-acoustically regenerating the original acoustic waves in anti-phase
- G10K11/1781—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound by electro-acoustically regenerating the original acoustic waves in anti-phase characterised by the analysis of input or output signals, e.g. frequency range, modes, transfer functions
- G10K11/17813—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound by electro-acoustically regenerating the original acoustic waves in anti-phase characterised by the analysis of input or output signals, e.g. frequency range, modes, transfer functions characterised by the analysis of the acoustic paths, e.g. estimating, calibrating or testing of transfer functions or cross-terms
- G10K11/17817—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound by electro-acoustically regenerating the original acoustic waves in anti-phase characterised by the analysis of input or output signals, e.g. frequency range, modes, transfer functions characterised by the analysis of the acoustic paths, e.g. estimating, calibrating or testing of transfer functions or cross-terms between the output signals and the error signals, i.e. secondary path
-
- G—PHYSICS
- G10—MUSICAL INSTRUMENTS; ACOUSTICS
- G10K—SOUND-PRODUCING DEVICES; METHODS OR DEVICES FOR PROTECTING AGAINST, OR FOR DAMPING, NOISE OR OTHER ACOUSTIC WAVES IN GENERAL; ACOUSTICS NOT OTHERWISE PROVIDED FOR
- G10K11/00—Methods or devices for transmitting, conducting or directing sound in general; Methods or devices for protecting against, or for damping, noise or other acoustic waves in general
- G10K11/16—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general
- G10K11/175—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound
- G10K11/178—Methods or devices for protecting against, or for damping, noise or other acoustic waves in general using interference effects; Masking sound by electro-acoustically regenerating the original acoustic waves in anti-phase
- G10K11/1785—Methods, e.g. algorithms; Devices
- G10K11/17853—Methods, e.g. algorithms; Devices of the filter
- G10K11/17854—Methods, e.g. algorithms; Devices of the filter the filter being an adaptive filter
-
- G—PHYSICS
- G10—MUSICAL INSTRUMENTS; ACOUSTICS
- G10K—SOUND-PRODUCING DEVICES; METHODS OR DEVICES FOR PROTECTING AGAINST, OR FOR DAMPING, NOISE OR OTHER ACOUSTIC WAVES IN GENERAL; ACOUSTICS NOT OTHERWISE PROVIDED FOR
- G10K2210/00—Details of active noise control [ANC] covered by G10K11/178 but not provided for in any of its subgroups
- G10K2210/10—Applications
- G10K2210/128—Vehicles
Definitions
- the present invention relates to a method and a device for rejecting noise in a passenger compartment of a vehicle, in particular an automobile, by active control. It has applications in the industrial field of motor vehicles, this term being taken in the broad sense including including light vehicles, heavy, road, rail, boats, barges, submarines, and that of electroacoustic equipment as per example the car radios to which such a function can be added.
- Some acoustic noises occurring in a passenger compartment of a vehicle may have a broad spectrum, others may instead be approximately single-frequency. This is particularly the case of the noise generated by the rotation of the motor shaft, known as a buzz that results in a noise whose spectrum is composed of lines whose frequencies are proportional to the frequency of rotation of the motor. 'motor shaft with a fundamental and harmonics.
- a so-called feedforward or precompensation structure This structure requires a loudspeaker, an error microphone at which it seeks to cancel the noise and a controller receiving a reference signal, correlated with the signal to be canceled, producing a correction signal sent on the speaker.
- This structure is schematically represented on the Figure 1 of the state of the art.
- This structure has given rise to a series of algorithms based on the least square square (LMS) method: Fx-LMS, FR-LMS, whose goal is to minimize the least squares signal. from the error microphone, by exploiting the reference signal.
- LMS least square square
- feedback a structure called “feedback” or feedback.
- This structure is schematically represented on the Figure 2 of the state of the art.
- This structure does not require a reference signal, unlike the so-called “feedforward” structure.
- all the tools of the conventional automatic can be used.
- a robustness analysis of the looped system with respect to the variation of the transfer function of the passenger compartment can be performed.
- the present invention is classified in this second type of structure, called "feedback". It relates more particularly to an active process in real time, by feedback, attenuation of a narrow-band noise, essentially single-frequency at at least one determined frequency, in a passenger compartment of a vehicle by emission of a sound by at least one a transducer, typically a loudspeaker, controlled with a signal u (t) or U (t) in a monovariable or multivariable case respectively, generated by a programmable computer, as a function of an acoustic measurement signal y (t) or Y (t) depending on the case, made by at least one acoustic sensor, typically a microphone, the use of a sensor corresponding to a single-variable case and the use of several sensors corresponding to a multivariable case, and in a first phase of design, the electroacoustic behavior of the assembly formed by the passenger compartment, the transducer, and the sensor being modeled by an electroacoustic model in the form of an
- a correction control law then being determined and calculated from a global model of the system in which the correction control law is applied to the electroacoustic transfer function whose output additionally receives a signal of noise to attenuate p (t) to give the signal y (t) or Y (t) in said design phase, said correction control law making it possible to produce the signal u (t) or U (t) as a function of acoustic measurements y (t) or Y (t), and in a second phase of use, said calculated correction control law being used in the computer to produce the signal u (t) or U (t) then sent to the transducer according to the signal y (t) or Y (t) received from the sensor for attenuation of said noise.
- a correction control law comprising a fixed coefficient part called a central corrector and a variable coefficient part as a function of the frequency of the noise to be attenuated, which is here a parameter of Youla, the part the variable coefficient corrector being an infinite impulse response filter and after determining and calculating the correction control law, at least one of said variable coefficients is stored in a computer memory, preferably in a table according to the frequency (s); noise determinations p (t) used in the design phase and in the utilization phase, in real time: the current frequency of the noise to be attenuated is recovered and the calculator is computed with the correction control law, including the corrector fixed coefficient coefficient with the variable coefficient part using for the variable coefficient part, the coefficients nts stored at a determined frequency corresponding to the current frequency of the noise to be attenuated.
- a central corrector with fixed coefficients is used for the attenuation of the noise at at least one determined frequency, to which is added a block with variable coefficients which is a parameter of Youla in the form of a Q block of Youla.
- SISO single input single outpout
- MIMO multi-inputs-multi-outputs
- signal in the context of the invention relates both to analog signals such as the electrical signal coming out of the microphone itself as digital signals such as the output signal of the block Q (q - 1 ) Youla.
- transducer and sensor are used in a generic and functional manner and that in practice interface electronics are associated therewith such as in particular analog-digital or digital-to-analog converters, one or more filters. anti-aliasing, amplifiers (for the speaker (s) and microphone).
- signal also covers single-ended cases (a sensor and thus a single input of acoustic measurements) and multivariable (several sensors and therefore several inputs of acoustic measurements) and regardless of the number of loudspeakers.
- the invention can be applied both to a monovariable case (a single microphone, that is to say a single location where the noise will be attenuated in the cabin), as multivariable cases (several microphones, that is to say, as many locations where the noise will be attenuated).
- the invention is applicable both to attenuation of a noise which is at a particular fixed frequency over time (for example noise of a truck refrigeration compressor) that a noise whose frequency can evolve over time and in this case, in the design phase, it is preferable to determine and calculate Youla parameters, block Q (q - 1 ) , for several determined frequencies in order to take during the phase of using the result of the calculation of the Youla parameter for a determined frequency which corresponds (equal to or close to, which in fact corresponds best or is interpolated otherwise) to the current frequency of the noise to be attenuated.
- the parameterization of Youla has already been used for sinusoidal disturbance rejection: it is the vibration control of an active suspension.
- the corresponding article is: "Adaptive narrow disturbance applied to an active suspension- an internai model approach" (Automatica 2005), whose authors are ID Landau , et al.
- the Youla parameter is in the form of a finite impulse response filter (transfer function with a single polynomial without denominator) whereas in the present invention we will see that this parameter of Youla is in the form of an infinite impulse response filter (transfer function with a numerator and denominator).
- Youla parameter coefficients are computed using an adaptive device, that is, disturbance frequency information is not known unlike the present invention where this frequency is known from measurements, including a revolution counter, and where the Youla parameter coefficients are stored in tables for their use in real time.
- the devices and method of the invention allow a much greater robustness of the control law. In the case of the invention, this corresponds to an insensitivity of the control law to the parametric variations of the electroacoustic model, that is to say to the variations of the configuration of the passenger compartment, which, of an industrial point of view, is a capital element.
- the invention also relates to a device specially adapted for implementing the method of the invention for attenuation of narrow-band noise, essentially single-frequency at at least one determined frequency
- the device comprising at least one transducer , typically a loudspeaker, controlled with a signal generated by a programmable computer, as a function of a signal of acoustic measurements made by at least one acoustic sensor, typically a microphone, a correction control law having been determined and calculated in a first design phase, said calculated correction control law being used in a second phase of use in the computer to produce a signal sent to the transducer according to the signal received from the sensor for attenuation of said noise, and which device comprises means implementation in the calculator of a correction control law c omportant the application of a Youla parameter to a central corrector, only the Youla parameter having coefficients dependent on the frequency of the noise to attenuate in said correction control law the central corrector having fixed coefficients and a memory of the calculator stores at least said
- An aspect of the invention also relates to an instruction medium for directly or indirectly controlling the computer so that it operates according to the method of the invention and in particular in real time in the use phase.
- this device under control of a programmable computer, consisting of a microphone and a microphone. one or more speakers connected to each other and integrated into the vehicle.
- the loudspeakers are controlled by a control law which generates control signals from the signal received from the microphone.
- the control law and the methodology for regulating this control law will therefore be described in detail.
- in a first part we will be interested in the simpler single-variable case (only one microphone) then in a second part in the multivariable case (several microphones).
- the device of the invention (and the method that is implemented therein) comprises means for rejecting a monofrequency disturbance (noise), the frequency of which is assumed to be known thanks to external information such as, for example, the speed rotation of the engine of the vehicle given by a tachometer ...
- a monofrequency disturbance noise
- the electroacoustic model In order to synthesize a control law, one must have a model of the real system consisting of the electroacoustic and acoustic elements of the passenger compartment including the / speakers (transducers), microphones (sensor), associated electronic elements (amplifiers, converters ).
- This model called the electroacoustic model must be in the form of a rational transfer function, that is to say behaving as an infinite, discrete impulse response filter.
- the computer being digital, analog-digital and digital-to-analog converters are used in particular for sampling the analog signals.
- the equations governing the real behavior of the passenger compartment are partial differential equations, ie the transfer function representing exactly the real system is of infinite dimension (parameter model distributed). Therefore, in order to put the invention into practice, it is necessary to find a compromise for defining the electroacoustic model and the order of the transfer function of said model is chosen with a sufficiently small dimension so as not to result in a large volume of calculations. but large enough to correctly approximate the model. It follows from this constraint that oversampling is to be avoided. For example, for a maximum disturbing noise frequency of 120 Hz, a sampling frequency of 500 Hz can be chosen. One of the advantages of choosing a moderate sampling frequency lies in a reduction in the charging load. calculation of the on-board computer.
- the speaker amplifier since the speaker amplifier has a much higher sampling frequency (or even operates with analog components), it is desirable to place between the computer output and the speaker input.
- a low-pass filter operating at the frequency of the loudspeaker amplifier, the cut-off frequency of said filter being constant, in order to reduce the harmonic distortions due to the transition between different sampling period signals.
- the identification is performed by stimulating the real system with a signal u (t) whose spectral density is substantially uniform, over the frequency range [0, Fe / 2], Fe / 2 being the Nyquist frequency. It is understood that the frequency / frequencies of the noise that one seeks to attenuate must also be included in the same range and Fe is therefore chosen according to the highest frequency of the noise to be attenuated.
- a stimulation excitation signal can be produced for example by an SBPA (pseudo-random binary sequence).
- SBPA pseudo-random binary sequence
- this identification operation with stimulation is performed for all occupancy configurations of the passenger compartment of the actual model.
- This occupation may correspond to placements of passengers, accessories (additional seats for example), change of acoustic or electronic equipment, or any other condition that may change the electroacoustic behavior of the passenger compartment.
- the characterization of the level of rejection of the acoustic disturbance which acts on the cabin is done by means of the direct sensitivity function of the looped system noted Syp.
- the RST corrector is the most general form of implementation of a monovariable corrector.
- q - d B q - 1 AT q - 1 is the transfer function of the electroacoustic model described more high.
- p (t) is the equivalent of the acoustic disturbance that was deported at the output of the system, without loss of generality.
- the direct sensitivity function Syp can be defined as the transfer function between the perturbation signal p (t) and the microphone signal y (t). This transfer function describes the behavior of the closed loop concerning the rejection of acoustic disturbance.
- the object of the control law being to allow the rejection of disturbance at a fpert frequency, it is necessary that at said frequency the Syp module is low, in practice much below 0 dB.
- FIG. Figure 6 An example of a direct sensitivity function is shown in FIG. Figure 6 and the two areas, below and above the 0 dB axis, are equal.
- Equation (2) is a Bézout equation.
- the detail of the resolution of Bézout's equation can be found, for example, in the work of I.D. Landau cited above, on pages 151 and 152. It goes through the resolution of a Sylvester system.
- the choice of poles can be made according to various strategies. One of these strategies is explained below.
- Such a corrector is based on a so-called central corrector RS consisting of the blocks Ro ( q -1 ) and So ( q -1 ) .
- Ro and So being polynomials in q -1
- the blocks q - d B ( q -1 ) and A ( q -1 ) are the numerator and denominator of the transfer function of the electroacoustic system to be controlled.
- S q - 1 So q - 1 . ⁇ q - 1 - q - d B q - 1 ⁇ q - 1 in order to specify the block S with a prespecification block Hs, that is to say: S ' q - 1 .
- Hs q - 1 So q - 1 . ⁇ q - 1 - q - d B q - 1 ⁇ q - 1 Is : S ' q - 1 .
- Hs q - 1 + q - d B q - 1 ⁇ q - 1 So q - 1 . ⁇ q - 1 which is also a Bézout equation, allowing in particular to find ⁇ if ⁇ and Hs are defined.
- Sypo be the direct sensitivity function of the looped system with the central corrector without Youla parameter.
- Hs and ⁇ such that the transfer function Hs q - 1 ⁇ q - 1 results from the discretization of a continuous block of the second order by the method of Tustin with "prewarping": s 2 2 ⁇ . fpert 2 + 2 ⁇ ⁇ 1 . s 2 ⁇ . fpert + 1 s 2 2 ⁇ . fpert 2 + 2 ⁇ ⁇ 2 . s 2 ⁇ . fpert + 1
- Hs and ⁇ are polynomials in q -1 of degree 2 and , are damping coefficients of a second-order cell.
- the discretization operation of the continuous transfer function can be performed by means of calculation routines which can be found, for example, in computer software dedicated to the automatic. In the case of Matlab®, this is the "c2d" function.
- the number of variant parameters as a function of the frequency of the disturbing noise to be rejected in the control law is only 4.
- the calculation of these parameters parameters as a function of the frequency f of the disturbance to be rejected can be performed offline, previously, by solving the Bézout equation (10), during the design phase of the control law, the parameters that can be stored in tables on the on-board programmable computer in the vehicle and called, in real time, according to the frequency to be rejected.
- the Figure 8 represents the complete schema of the correction control law (central corrector RS + parameter of Youla Q).
- an electroacoustic model that can be described as median, that is to say, a model corresponding to an intermediate level of occupancy of the passenger among the models. electroacoustics corresponding to different occupancy configurations of the passenger compartment.
- the central corrector For the synthesis of the central corrector, it is preferably sought that it guarantees maximum margins without a particular objective of disturbance rejection. This can be achieved, for example, by a pole placement technique, and, if necessary, one can consult the book of ID Landau already cited for this, in particular, the whole of chapter 3. More precisely, it can be seen proceed as explained later.
- auxiliary poles whose value is between 0.05 and 0.5 in the complex plane are also placed (in the case where there is no oversampling). Recall that a sampled system is stable if all its poles are strictly included in the unit circle in the complex plane. These auxiliary poles have the role of increasing the robustness of the control law, when adding the Youla parameter.
- the central corrector was thus determined and calculated.
- the damping factors are selected , of equation (12), so as to adjust the depth of attenuation of Syp at said frequency, as well as the width of the notch (bandwidth) at the frequency fpert in Syp, while providing a sufficient robustness measurable by the module margin described above (maximum Syp). It is possible, for example, to set a target for a module margin of 0.7, which corresponds to a high level of robustness of the closed loop, a robustness that will guarantee the stability of the active control system during variations in passenger compartment configuration.
- the polynomials Hs ( q -1 ) and ⁇ ( q -1 ) are calculated as explained above by discretizing a second order cell and the Bézout equation (10) is solved to determine ⁇ ( q -1 ). .
- this calculation resulting in the determination of ⁇ ( q -1 ) and ⁇ ( q -1 ) as a function of fpert is performed over the entire frequency range where it is intended to perform a disturbance rejection.
- ⁇ and ⁇ can be calculated for frequencies varying from 2 Hz to 2 Hz over a range from 30 to 120 Hz.
- the set of coefficients of the polynomials ⁇ ( q -1 ) and ⁇ ( q -1 ) as a function of fpert is stored in memory, a table for these last, the calculator.
- the tables make it possible to find the data that will be used in real time according to the current conditions, in particular the current frequency of the noise to be attenuated and possibly a current configuration of occupancy of the passenger compartment.
- the correction control law (corrector RS + Youla parameter) is then synthesized. It is possible, in an optional phase of the design phase, to verify that it has a stability and a correct level of robustness (module margin> 0.5) with a simulation of the looped system and disturbance rejection over the entire range of Frequency for all occupancy configurations of the passenger compartment using the electroacoustic models identified in the various configurations. If this is not the case, we come back to the design of the control law by playing on the coefficients , (depth and frequency width of the rejection). If this is still not enough, we can then try to take as another electro acoustic model among those obtained for the various cockpit configurations or, then, to play on the location of the auxiliary poles of the closed loop (high poles frequency).
- the stored data in particular the coefficients of the polynomials ⁇ (q -1 ) and ⁇ ( q -1 ) for the Youla parameter, are called as a function of the information on the current frequency of the noise to be rejected originating, for example, indirectly , a tachometer measurement on the motor shaft.
- the coefficients of the polynomials ⁇ (q -1 ) and ⁇ ( q -1 ) are estimated by interpolating between coefficients calculated for two or more known frequency values. In the latter case, it is preferable that the frequency mesh is not too great between the frequencies used for the calculations of the coefficients, a mesh of 2 Hz in 2 Hz is generally suitable.
- the invention relates to a real-time active method, by feedback, attenuation of a narrow-band noise, essentially single-frequency at at least a predetermined frequency, in a passenger compartment of a vehicle by emission of a sound by at least one transducer, typically a loudspeaker, controlled with a signal u (t) generated by a programmable computer, depending of a signal of acoustic measurements y (t) made by an acoustic sensor, typically a microphone, in a first phase of design, the electroacoustic behavior of the assembly formed by the passenger compartment, the transducer, and the sensor being modeled by an electroacoustic model in the form of an electroacoustic transfer function which is determined and calculated, a correction control law then being determined and calculated from a global model of the system in which the correction control law is applied to the electroacoustic transfer function whose output additionally receives a noise signal p (t) to give the signal y (t)
- Eliott indicates that the zone of silence around the error microphone does not exceed one tenth of the wavelength of the noise to be rejected. about 110 cm for a noise of 30 Hz, 55 cm for a noise of 60 Hz, 28 cm for a noise of 120 Hz at room temperature.
- a first solution is to use the previously established control scheme for a single microphone to make a loudspeaker-microphone loop one by one.
- This solution may give very poor results, or even instability. Indeed, a given loudspeaker of a modeled system will have an influence on all the microphones of the cabin, even those which are not of its own modeled system.
- FIG. 9 a diagram of the electroacoustic transfer on a 2 * 2 system (2 loudspeakers, 2 microphones).
- the microphone 1 is sensitive to the acoustic effects of the speaker 1 (HP1) and the speaker 2 (HP2).
- the microphone 2 is sensitive to the acoustic effects of speaker 2 (HP2) and speaker 1 (HP1).
- nu ny to simplify the explanations but this is not restrictive, the following may also apply to the case n> ny.
- the coefficients of matrices G, H, W define the multivariable linear system.
- X (t) corresponds to the vector X at time t
- X (t + Te) corresponds to the vector X at time t + Te (ie a sampling period after X (t)).
- the correction control law is based on this state representation, so, as for the monovariable case, is it necessary to determine and calculate the model of the electroacoustic system to be controlled (electroacoustic model of the passenger compartment), that is to say say the coefficients of matrices G, H, W.
- the coefficients of the model of the electroacoustic system to be controlled by an identification procedure during the design phase, that is to say by stimulation of the real electroacoustic system with spectral density noise. substantially uniform, the naked speakers being excited by signals that are decorrelated between them.
- the input data (microphones measurements) and outputs (signals for the loudspeakers) are stored in a computer and are used therein to obtain a state representation of said system, this time using algorithms dedicated identification multivariable systems.
- algorithms are for example provided in toolboxes of software specialized in the field of automation such as for example Matlab®.
- Matlab® One can also consult advantageously L. LJUNG's book "System identification-Theory for the user" Prentice Hall, Englewood Cliffs, NS, 1987, the algorithms presented in this work having given birth to a box tool dedicated to the identification in Matlab® software. It is the same for the validation algorithms of the model obtained from the electroacoustic system to be controlled.
- Another possible embodiment consists in identifying the one-to-one transfer functions one by one with the monovariable identification tools, and stimulating the loudspeakers one to one, and then proceeding to an aggregation of the nu * ny models in one, multivariable.
- This aggregation can be done, for example by the least squares method of innovation, algorithm described in Ph de Larminat's book: "Automatique appliquée” Hermès 2007.
- the placement of the poles of the closed loop provided with the central corrector can be done by choosing the coefficients of Kf and Kc which are the adjustment parameters of this control structure.
- the number of poles to be placed is 2 * n.
- Kc Another way of proceeding to calculate Kc consists of an optimization LQ (quadratic linear) for which the literature is very abundant. For example, one can refer to the book “Robustness and optimal order" CEPADUES editions, 1999 on pages 69-79 .
- we will find associated with this work a calculation routine for the software Matlab®, allowing the calculation of the coefficients of Kc following the optimization LQ type B.
- the central corrector being determined and calculated, we will now present how to determine and calculate the Youla parameter which is associated with the central corrector for realize the correction control law in the multivariable case.
- the objective is always to reject sinusoidal perturbations of known frequency fpert, here at the level of each microphone, making sure that only the coefficients of the Youla parameter vary as fpert varies.
- Q parameter of Youla
- X Q t + You AT Q X Q t + B Q Y t - W ⁇ X ⁇ t
- X Q being the state vector of the Youla parameter.
- G 2 i W 2 i is not unique.
- hs 1 i and hs 2 i are deduced from the numerator of a transfer function H s i q - 1 ⁇ i q - 1 resulting from the discretization of a continuous cell of the second order, identical to that used in the monovariable case: s 2 2 ⁇ . fpert 2 + 2 ⁇ ⁇ 1 i . s 2 ⁇ . fpert + 1 s 2 2 ⁇ . fpert 2 + 2 ⁇ ⁇ 2 i . s 2 ⁇ . fpert + 1
- the discretization of the continuous transfer function can be done for example by means of the calculation routine "c2d" of the Matlab® software.
- Kf 2 i as a function of G 2 i , W 2 i , ⁇ i ( q -1 ) and is a classical pole placement.
- Matlab® software routine dedicated to this operation whose name is "PLACE”.
- Kf 2 K f 21 0 ⁇ 0 0 K f 22 ⁇ 0 0 ⁇ K f 2 ny
- equations (36) and (37) can be found in ph. de Larminat: "Automatic Applied" hermès 2007 on pages 202 205.
- the resolution of equations (37) leads to the resolution of a Sylvester system. It should be noted that a calculation routine for the Matlab® software solving the asymptotic rejection equations is provided with the aforementioned work.
- the coefficients of A Q , B Q and C Q can be calculated during the adjustment of the correction control law and put into tables in order, in use phase, to be called as a function of fpert on the real time calculator.
- the Figure 14 gives the scheme of application of the correction control law in the phase of use in real time in the programmable computer.
- the Youla Q block can be implemented as a transfer matrix to minimize the number of variant coefficients in this block. Such an operation can be carried out for example by means of the "ss2tf" routine of the Matlab® software.
- the adjustment parameters of the correction control law reside in the choice of control poles (by Kc parameters) which have an influence on the robustness of the control law.
- the choice of damping factors is available , continuous second-order cells, influencing the frequency widths and depth of the disturbance rejections at the fpert frequency.
- the robustness of the servocontrol can be evaluated by calculating the infinite norm of the transfer matrix between P (t) and Y (t) (generalization of the monovariable case). Since the calculation of the infinite norm of a transfer matrix is done by calculating the singular values of said transfer matrix, one can also use the Matlab® software and in particular the "SIGMA" function of the "control toolbox".
- the invention thus implements a central corrector with a Youla parameter which is in the form of an infinite impulse response filter with at least one input and at least one output, which number depends on the chosen embodiments (single variable, multivariable, number of sensors and transducers ).
- Hs and ⁇ are here polynomials in q -1 of degree 4 and are damping factors allowing just as in the case of single-frequency rejection to adjust the width and depth of the attenuation notch in the representative curve of the Syp module, ⁇ ( q -1 ) is a command polynomial 4 and ⁇ ( q -1 ) a polynomial of order 3.
- the number of variable coefficients in the control law is therefore higher: there are 4 additional coefficients to be varied according to fpert.
- the vector X 2 (t) is this time of size (4ny * 1) and the matrix W 2 is this time of size (ny * 4ny).
- the asymptotic rejection equations (36) and (37) are unchanged. The resolution of such a multivariable system is similar to the case of the rejection of a single previously detailed frequency.
- a central corrector to which a Youla parameter is added can be applied in practice for noise attenuation in other ways than the one detailed above.
- the type of electroacoustic model may be different, the methods for determining and / or synthesizing the central corrector and Youla parameter may also be different and it is useful to refer to the literature indicated for the practical implementation of these other modalities.
Landscapes
- Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Acoustics & Sound (AREA)
- Multimedia (AREA)
- Soundproofing, Sound Blocking, And Sound Damping (AREA)
- Fittings On The Vehicle Exterior For Carrying Loads, And Devices For Holding Or Mounting Articles (AREA)
Description
- La présente invention concerne un procédé ainsi qu'un dispositif de rejet de bruit dans un habitacle d'un véhicule, notamment automobile, par contrôle actif. Elle a des applications dans le domaine industriel des véhicules à moteurs, ce terme étant pris au sens large en comprenant notamment les véhicules légers, lourds, routiers, sur rail, bateaux, péniches, sous-marins, et dans celui des équipements électroacoustiques comme par exemple les autoradios auxquels une telle fonction peut être ajoutée.
- Certains bruits acoustiques survenant dans un habitacle d'un véhicule peuvent avoir un spectre large, d'autres peuvent au contraire être approximativement monofréquentiels. C'est en particulier la cas du bruit généré par la rotation de l'arbre moteur, connu sous le nom de bourdonnement qui se traduit par un bruit dont le spectre est composé de raies dont les fréquences sont proportionnelles à la fréquence de rotation de l'arbre moteur avec un fondamental et des harmoniques.
- Ces fréquences sont variables suivant la vitesse de rotation de l'arbre moteur, néanmoins elles peuvent être connues avec précision grâce à l'information provenant du tachymètre généralement intégré au véhicule.
- Il a déjà été proposé de réduire, voire de supprimer, ces bruits par des moyens acoustiques actifs. On peut mentionner à ce sujet un bilan de l'état de l'art dans le domaine du contrôle actif appliqué aux véhicules automobiles, fait par Elliot en décembre 2008 dans un article dont le titre est « A review of active noise and vibration control in road vehicles » (ISVR technical memorandum n°981 - University of Southampton).
- Il existe deux principales structures de contrôle actif acoustique. Premièrement, une structure dite « feedforward » ou à précompensation. Cette structure nécessite un haut parleur, un microphone d'erreur au niveau duquel on cherche à annuler le bruit et un contrôleur recevant un signal de référence, corrélé avec le signal à annuler, produisant un signal de correction envoyé sur le haut-parleur. Cette structure est représentée schématiquement sur la
Figure 1 de l'état de la technique. Cette structure a notamment donné naissance à une série d'algorithmes basés sur la méthode des moindres carrés (LMS pour « least mean square ») : Fx-LMS, FR-LMS, dont le but est de minimiser au sens des moindres carrés le signal issu du microphone d'erreur, et ce par exploitation du signal de référence. - Toujours dans le cas d'une structure dite « feedforward », on peut citer l'article de Sano et All. intitulé « NV countermeasure technology for a cylinder - On-Demand Engine-Developpement of a active booming noise control applying adaptive notch filter (SAE 2004). Les auteurs présentent un algorithme basé sur un filtre adaptatif coupe-bande (« notch »), la fréquence d'atténuation du bruit étant connue. Le dispositif est basé sur un algorithme dont la structure est de type « feedforward », nommé FR-SAN, qui est une adaptation de l'algorithme FR-LMS au cas où le bruit à atténuer est de type monofréquentiel. Lors de la mise en oeuvre de cet algorithme, les problèmes se posant lorsque la fonction de transfert de l'habitacle varie, par exemple en fonction du nombre de passagers, ne sont pas pris en compte. Par ailleurs, avec cet algorithme, il n'est pas possible de connaître autrement qu'expérimentalement le comportement du système de contrôle à des fréquences autres que celles à laquelle il agit.
- Deuxièmement, une structure dite « feedback » ou à contre-réaction. Cette structure est représentée schématiquement sur la
Figure 2 de l'état de la technique. Cette structure ne nécessite pas de signal de référence contrairement à la structure dite « feedforward ». On se trouve alors dans une structure de rétroaction classique et tous les outils de l'automatique classique (notamment mesure de la robustesse, analyse de la stabilité, performances) peuvent être utilisés. En particulier, une analyse de robustesse du système bouclé par rapport à la variation de la fonction de transfert de l'habitacle peut être effectuée. On peut également étudier le comportement fréquentiel du système, non seulement à la fréquence de rejet de perturbation, mais aussi à d'autres fréquences. - Le document AMARA, KABAMBA, ULSOY: "Adaptive sinusoidal disturbance rejection in linear discrete-time systems-Part II: Experiments" divulgue un filtre à réponse impulsionelle finie et la mise en oeuvre d'une loi de commande de correction comportant l'application d'un paramètre de Youla à un correcteur central et telle que seul le paramètre de Youla ait des coefficients dépendant de la fréquence du bruit à atténuer dans ladite loi de commande de correction, le correcteur central ayant des coefficients fixes, le paramètre de Youla étant sous forme d'un filtre à réponse impulsionnelle finie.
- Le document
EP 0 578 212 décrit un filtre à réponse impulsionnelle infinie, mais les coefficients utilisées ne sont pas utilisés pour calculer le paramètre de Youla. - La présente invention se classe dans ce deuxième type de structure, dite « feedback ». Elle concerne plus particulièrement un procédé actif en temps réel, par rétroaction, d'atténuation d'un bruit à bande étroite, essentiellement monofréquentiel à au moins une fréquence déterminée, dans un habitacle d'un véhicule par émission d'un son par au moins un transducteur, typiquement un haut-parleur, commandé avec un signal u(t) ou U(t) selon un cas monovariable ou multivariables respectivement, généré par un calculateur programmable, en fonction d'un signal de mesures acoustiques y(t) ou Y(t) selon le cas, effectuées par au moins un capteur acoustique, typiquement un microphone, l'utilisation d'un capteur correspondant à un cas monovariable et l'utilisation de plusieurs capteurs correspondant à un cas multivariables, et dans une première phase de conception, le comportement électroacoustique de l'ensemble formé par l'habitacle, le transducteur, et le capteur étant modélisé par un modèle électroacoustique sous forme d'une fonction de transfert électroacoustique qui est déterminée et calculée, une loi de commande de correction étant ensuite déterminée et calculée à partir d'un modèle global du système dans lequel la loi de commande de correction est appliquée à la fonction de transfert électroacoustique dont la sortie reçoit additionnellement un signal de bruit à atténuer p(t) pour donner le signal y(t) ou Y(t) dans ladite phase de conception, ladite loi de commande de correction permettant de produire le signal u(t) ou U(t) en fonction des mesures acoustiques y(t) ou Y(t), et dans une seconde phase d'utilisation, ladite loi de commande de correction calculée étant utilisée dans le calculateur pour produire le signal u(t) ou U(t) alors envoyé au transducteur en fonction du signal y(t) ou Y(t) reçu du capteur pour atténuation dudit bruit.
- Selon l'invention, on met en oeuvre une loi de commande de correction comportant l'application d'un paramètre de Youla à un correcteur central et telle que seul le paramètre de Youla ait des coefficients dépendant de la fréquence du bruit à atténuer dans ladite loi de commande de correction, le correcteur central ayant des coefficients fixes, le paramètre de Youla étant sous forme d'un filtre à réponse impulsionnelle infinie et après détermination et calcul de la loi de commande de correction, on stocke dans une mémoire du calculateur au moins lesdits coefficients variables, de préférence dans une table en fonction de la/des fréquences déterminées de bruit p(t) utilisées dans la phase de conception et dans la phase d'utilisation, en temps réel :
- on récupère la fréquence courante du bruit à atténuer,
- on fait calculer au calculateur la loi de commande de correction, comprenant le correcteur central avec le paramètre de Youla, en utilisant, pour le paramètre de Youla les coefficients mémorisés d'une fréquence déterminée correspondant à la fréquence courante du bruit à atténuer.
- En d'autres termes, on met en oeuvre une loi de commande de correction comportant une partie à coefficients fixes nommée correcteur central et une partie à coefficients variables en fonction de la fréquence du bruit à atténuer qui est ici un paramètre de Youla, la partie du correcteur à coefficients variables étant un filtre à réponse impulsionnelle infinie et après détermination et calcul de la loi de commande de correction, on stocke dans une mémoire du calculateur au moins lesdits coefficients variables, de préférence dans une table en fonction de la/des fréquences déterminées de bruit p(t) utilisées dans la phase de conception et dans la phase d'utilisation, en temps réel : on récupère la fréquence courante du bruit à atténuer et on fait calculer au calculateur la loi de commande de correction, comprenant le correcteur central à coefficients fixes avec la partie à coefficients variables en utilisant pour la partie à coefficients variables, les coefficients mémorisés d'une fréquence déterminée correspondant à la fréquence courante du bruit à atténuer. Ainsi, dans le cadre de l'invention, on met en oeuvre pour l'atténuation du bruit à au moins une fréquence déterminée, un correcteur central à coefficients fixes auquel est adjoint un bloc à coefficients variables qui est un paramètre de Youla sous forme d'un bloc Q de Youla.
le cas monovariable peut être qualifié de SISO (« single input single outpout » : une entrée, une sortie) et le cas multivariables peut être qualifié de MIMO (« multi-inputs-multi-outputs » : entrées multiples, sorties multiples). - Le terme signal dans le cadre de l'invention concerne aussi bien des signaux analogiques comme par exemple le signal électrique sortant du microphone proprement dit que des signaux numériques comme par exemple le signal de sortie du bloc Q(q - 1) de Youla. De plus, on comprend que les termes transducteur et capteur sont utilisés d'une manière générique et fonctionnelle et qu'en pratique des circuits électroniques d'interface y sont associés comme notamment des convertisseurs analogique-numérique ou numérique-analogique, un/des filtres anti-repliement de spectre, un/des amplificateurs (pour le/les haut-parleurs et micro). Le terme signal couvre également les cas monovariables (un capteur et donc une seule entrée de mesures acoustiques) et multivariables (plusieurs capteurs donc plusieurs entrées de mesures acoustiques) et quel que soit le nombre de haut-parleur(s). Ainsi, l'invention peut être appliquée aussi bien à un cas monovariable (un seul microphone, c'est-à-dire un seul emplacement où le bruit sera atténué dans l'habitacle), qu'à des cas multivariables (plusieurs microphones, c'est-à-dire autant d'emplacements où le bruit sera atténué). On comprend également que l'invention est applicable aussi bien à l'atténuation d'un bruit qui est à une fréquence sensiblement fixe particulière au cours du temps (par exemple bruit d'un compresseur frigorifique de camion) qu'un bruit dont la fréquence peut évoluer au cours du temps et dans ce cas, dans la phase de conception, il est préférable de déterminer et calculer des paramètres de Youla, bloc Q(q - 1), pour plusieurs fréquences déterminées afin de prendre lors de la phase d'utilisation le résultat du calcul du paramètre de Youla pour une fréquence déterminée qui correspond (égale ou voisine, qui, en fait, correspond le mieux ou est interpolé sinon) à la fréquence courante du bruit à atténuer. On comprend que plus le maillage fréquentiel sera fin, plus on aura de chance de trouver un résultat de calcul de paramètre de Youla avec une fréquence déterminée qui correspond à la fréquence du bruit courant à atténuer. En effet, on va voir que dans la loi de commande de correction, seul le paramètre de Youla est variable (ses coefficients en pratique) en fonction de la fréquence du bruit, contrairement aux coefficients du correcteur central qui restent fixes, indépendants de la fréquence du bruit.
- On peut noter que dans un tout autre domaine, la paramétrisation de Youla a déjà été utilisée à des fins de rejet de perturbation sinusoïdale : il s'agit du contrôle des vibrations d'une suspension active. L'article correspondant est : « Adaptive narrow disturbance applied to an active suspension- an internai model approach » (Automatica 2005), dont les auteurs sont I.D Landau, et al. Dans ce dernier dispositif, le paramètre de Youla est sous forme d'un filtre à réponse impulsionnelle finie (fonction de transfert avec un seul polynôme sans dénominateur) alors que dans la présente invention on va voir que ce paramètre de Youla est sous forme d'un filtre à réponse impulsionnelle infinie (fonction de transfert avec un numérateur et dénominateur). De plus, dans cet article, le calcul des coefficients du paramètre de Youla se fait au moyen d'un dispositif adaptatif, c'est-à-dire que l'information sur la fréquence de perturbation n'est pas connue à la différence de la présente invention où l'on connaît cette fréquence à partir de mesures, notamment d'un compte-tour, et où les coefficients du paramètre de Youla sont stockés dans des tables pour leur utilisation en temps réel. Les dispositifs et procédé de l'invention permettent une beaucoup plus grande robustesse de la loi de commande. Dans le cas d'espèce de l'invention, cela correspond à une insensibilité de la loi de commande aux variations paramétriques du modèle électroacoustique, c'est-à-dire aux variations de la configuration de l'habitacle, ce qui, d'un point de vue industriel, est un élément capital.
- On peut également mentionner l'article « Adaptive Control for interior noise control in rocket fairings » de Mark A.Mcever, 44 th AIAA/ASME/ASCE/AHS Structures, structural dynamics and material conference, 7-10 april 2003. Ici encore, le paramètre de Youla est un filtre à réponse impulsionnelle finie (FIR), ce qui pose des problèmes pour la robustesse du système, l'algorithme est adaptatif et n'est pas dédié au rejet d'une fréquence en particulier.
- Enfin, dans le domaine du contrôle des vibrations d'un véhicule automobile, on peut également faire mention de l'article : « Active control of engine-induced vibrations in automotive vehicles using disturbance observer gain scheduling » dans control engineering practice 12 (2004) 1029-1039, de Bohn et al. La loi de commande présentée utilise un observateur d'état dont plusieurs éléments sont variables en fonction de la fréquence à rejeter ce qui conduit à ce que la loi de commande ait un nombre de paramètres variants beaucoup plus grand que le nombre optimal. Par contre, la présente invention garantit que le nombre de paramètres variants de la loi de commande est minimal.
- Dans divers modes de mise en oeuvre de l'invention, les moyens suivants pouvant être utilisés seuls ou selon toutes les combinaisons techniquement possibles, sont employés :
- la phase de conception est effectuée dans un calculateur programmable,
- le paramètre de Youla est déterminé et calculé par discrétisation d'une cellule du second ordre continue,
- dans le deuxième temps de la phase de conception, on détermine et calcule les polynômes Ro(q -1) et So(q -1) du correcteur central de manière à ce que ledit correcteur central seul garantisse des marges de gain et de phase, sans avoir d'objectif de rejet de perturbation,
- dans le cas monovariable, dans la phase de conception :
- a) - dans un premier temps, on utilise un modèle électroacoustique linéaire, le modèle électroacoustique étant sous forme d'une fonction de transfert électroacoustique rationnelle discrète, et on détermine et calcule ledit modèle électroacoustique par excitation acoustique de l'habitacle par le(s) transducteur(s) et mesures acoustiques par le capteur puis application d'un procédé d'identification de système linéaire avec les mesures et le modèle,
- b) - dans un deuxième temps, on met en oeuvre un correcteur central appliqué au modèle électroacoustique déterminé et calculé, le correcteur central étant sous forme d'un correcteur RS de deux blocs 1/So(q -1) et Ro(q -1), dans le correcteur central, le bloc 1/So(q -1) produisant le signal u(t) et recevant en entrée le signal de sortie inversé du bloc Ro(q -1), ledit bloc Ro(q -1) recevant en entrée le signal y(t) correspondant à la sommation du bruit p(t) et de la sortie de la fonction de transfert électroacoustique du modèle électroacoustique, et on détermine et calcule le correcteur central,
- c) - dans un troisième temps, on adjoint un paramètre de Youla, qui est donc un bloc de transfert à coefficients variables, au correcteur central pour former la loi de commande de correction, le paramètre de Youla étant sous forme d'un bloc Q(q-1), filtre à réponse impulsionnelle infinie, avec

- on récupère la fréquence courante du bruit à atténuer,
- on fait calculer au calculateur la loi de commande de correction, comprenant le correcteur RS avec le paramètre de Youla, en utilisant, pour le paramètre de Youla les coefficients qui ont été calculés pour une fréquence de bruit correspondant à la fréquence courante du bruit à atténuer, les coefficients de Ro(q -1) et So(q -1) étant fixes,
- dans la phase de conception (cas monovariable), on effectue les opérations suivantes :
- a) - dans le premier temps, on excite acoustiquement l'habitacle en appliquant au(x) transducteur(s) un signal d'excitation dont la densité spectrale est sensiblement uniforme sur une bande de fréquence utile,
- b) - dans le deuxième temps, on détermine et calcule les polynômes Ro(q -1) et So(q -1) du correcteur central de manière à ce que ledit correcteur central soit équivalent à un correcteur calculé par placement des pôles de la boucle fermée dans l'application du correcteur central à la fonction de transfert électroacoustique, n pôles de la boucle fermée étant placés sur les n pôles de la fonction de transfert du système électroacoustique,
- c) - dans le troisième temps, on détermine et calcule les numérateur et dénominateur du bloc Q(q - 1) de Youla au sein de la loi de commande de correction pour au moins une fréquence de bruit p(t) dont au moins la fréquence déterminée du bruit à atténuer, ceci en fonction d'un critère d'atténuation, le bloc Q(q -1 ) étant exprimé sous forme d'un rapport β(q-1)/α(q-1), afin d'obtenir des valeurs de coefficients des polynômes α(q -1) et β(q -1) pour la/chacune des fréquences, , le calcul de β(q-1) et α(q-1) se faisant par l'obtention d'une fonction de transfert discrète Hs(q-1)/α(q-1) résultant de la discrétisation d'une cellule du second ordre continu, le polynôme β(q-1) se calculant par la résolution d'une équation de Bézout,
- on fait calculer au calculateur la loi de commande de correction, correcteur central à coefficients fixes avec paramètre de Youla à coefficients variables, pour produire le signal u(t) envoyé au/aux transducteurs, en fonction des mesures acoustiques y(t) et en utilisant pour le bloc Q(q - 1) de Youla les valeurs des coefficients des polynômes α(q -1) et β(q -1) déterminées et calculées pour une fréquence déterminée correspondant à la fréquence courante,
- le calcul de l'estimation du bruit est obtenu par application du numérateur de la fonction de transfert électroacoustique à u(t) et soustraction du résultat à l'application de y(t) au dénominateur de la fonction de transfert électroacoustique,
- on utilise pour le modèle électroacoustique une fonction de transfert électroacoustique de la forme :


- pour le temps b), on détermine et calcule les polynômes Ro(q -1) et So(q -1) du correcteur central par une méthode de placement des pôles, n pôles dominants de la boucle fermée munie du correcteur central étant choisis égaux aux n pôles de la fonction de transfert électroacoustique et que m pôles auxiliaires sont des pôles situés en haute fréquence,
- dans la phase de conception :
- a) - dans un premier temps, on utilise un modèle électroacoustique linéaire, le modèle électroacoustique étant sous forme de représentation d'état de blocs matriciels H, W, G et q-1.I, G étant une matrice de transition, H étant une matrice d'entrée, W étant une matrice de sortie et I la matrice identité, ladite représentation d'état pouvant s'exprimer par une équation de récurrence :


et on détermine et calcule ledit modèle électroacoustique par excitation acoustique de l'habitacle par les transducteurs et mesures acoustiques par les capteurs puis application d'un procédé d'identification de système linéaire avec les mesures et le modèle, - b) - dans un deuxième temps, on met en oeuvre un correcteur central appliqué au modèle électroacoustique déterminé et calculé, le correcteur central étant sous forme observateur d'état et retour d'état estimé qui exprime X̂ un vecteur d'état de l'observateur itérativement en fonction de Kf un gain de l'observateur, Kc un vecteur de retour sur l'état estimé, ainsi que du modèle électroacoustique précédemment déterminé et calculé, soit

et on détermine et calcule ledit correcteur central, - c) - dans un troisième temps, on adjoint un paramètre de Youla, qui est donc un bloc de transfert à coefficients variables, au correcteur central pour former la loi de commande de correction, le paramètre de Youla étant sous forme d'un bloc Q multivariables, de matrices d'état AQ, BQ, CQ, adjoint au correcteur central exprimé également sous forme de représentation d'état, bloc Q dont la sortie additionnée à la sortie du correcteur central produit un signal qui forme l'opposée de U(t) et dont l'entrée reçoit le signal Y(t) auquel est soustrait le signal W·X̂(t), et on détermine et calcule le paramètre de Youla, donc le bloc de transfert à coefficients variables, dans la loi de commande de correction comportant le correcteur central auquel est associé le paramètre de Youla pour au moins une fréquence de bruit P(t) dont au moins la fréquence déterminée du bruit à atténuer, le calcul des coefficients des matrices AQ, BQ, CQ se faisant par l'obtention de fonctions de transfert discrètes Hsi(q-1)/αi(q-1) résultant de la discrétisation de cellules du second ordre continues et par un placement de pôles ainsi que la résolution d'équations de rejet asymptotique,
- on récupère la fréquence courante du bruit à atténuer,
- on fait calculer au calculateur la loi de commande de correction, comprenant le correcteur central à coefficients fixes avec le paramètre de Youla à coefficients variables, en utilisant, pour le paramètre de Youla les coefficients qui ont été calculés pour une fréquence de bruit correspondant à la fréquence courante du bruit à atténuer,
- a) - dans un premier temps, on utilise un modèle électroacoustique linéaire, le modèle électroacoustique étant sous forme de représentation d'état de blocs matriciels H, W, G et q-1.I, G étant une matrice de transition, H étant une matrice d'entrée, W étant une matrice de sortie et I la matrice identité, ladite représentation d'état pouvant s'exprimer par une équation de récurrence :
- dans la phase de conception (cas multivariables), on effectue les opérations suivantes :
- a) - dans le premier temps, on excite acoustiquement l'habitacle en appliquant aux transducteurs des signaux d'excitation dont la densité spectrale est sensiblement uniforme sur une bande de fréquence utile, les signaux d'excitation étant décorrélés entre-eux,
- b) - dans le deuxième temps, on détermine et calcule le correcteur central de manière à ce qu'il soit équivalent à un correcteur avec observateur d'état et retour sur l'état calculé par placement des pôles dans l'application du correcteur central à la fonction de transfert électroacoustique, à cette fin on choisit un gain de l'observateur nul, soit Kf=0 (choix du gain de l'observateur égal à la matrice nulle), et un gain de retour d'état Kc choisi de façon à introduire des pôles haute fréquences dans la boucle afin d'assurer la robustesse de la loi de commande munie du paramètre de Youla, le calcul de Kc étant par exemple effectué par optimisation LQ (linéaire quadratique),
- c) - dans le troisième temps, on détermine et calcule en considérant une représentation d'observateur d'état augmenté, les pôles du bloc Q de Youla au sein de la loi de commande de correction pour au moins une fréquence de bruit P(t) dont au moins la fréquence déterminée du bruit à atténuer en fonction d'un critère d'atténuation, afin d'obtenir des valeurs de coefficients du paramètre de Youla pour la/chacune des fréquences,
- on fait calculer au calculateur la loi de commande de correction, correcteur central à coefficients fixes avec paramètre de Youla à coefficients variables, pour produire le signal U(t) envoyé au/aux transducteurs, en fonction des mesures acoustiques Y(t) et en utilisant pour le paramètre de Youla les valeurs des coefficients déterminées et calculées pour une fréquence déterminée correspondant à la fréquence courante,
- dans le deuxième temps, le calcul de Kc est effectué par optimisation LQ (linéaire quadratique),
- le procédé est adapté à un ensemble de fréquences déterminées de bruit à atténuer et on répète le temps c) pour chacune des fréquences déterminées et, en phase d'utilisation lorsque aucune des fréquences déterminées ne correspond à la fréquence courante du bruit à atténuer, on fait une interpolation à ladite fréquence courante pour les valeurs des coefficients du bloc Q de Youla à partir des valeurs de coefficients dudit bloc Q de Youla connus pour les fréquences déterminées,
- les signaux sont échantillonnés à une fréquence Fe et au temps a) on utilise une bande de fréquence utile du signal d'excitation qui est sensiblement [0, Fe/2],
- le signal d'excitation a une densité spectrale uniforme,
- avant la phase d'utilisation, on ajoute à la phase de conception un quatrième temps d) de vérification de la stabilité et de la robustesse du modèle du système électroacoustique et de la loi de commande de correction, correcteur central avec paramètre de Youla, obtenus précédemment aux temps a) à c) en faisant une simulation de la loi de commande de correction obtenue aux temps b) et c) appliqué au modèle électroacoustique obtenu au temps a) pour la/les fréquences déterminées et lorsque un critère prédéterminé de stabilité et/ou robustesse n'est pas respecté, on réitère au moins le temps c) en modifiant le critère d'atténuation,
- dans le quatrième temps d) de la phase de conception, lorsqu'un critère prédéterminé de stabilité et/ou robustesse n'est pas respecté, on réitère en outre le temps b) en modifiant les pôles auxiliaires de la boucle fermée
- la phase de conception est une phase préalable et elle est effectuée une fois, préalablement à la phase d'utilisation, avec mémorisation des résultats des déterminations et calculs pour utilisation dans la phase d'utilisation, (par exemple, dans le cas monovariable, mémorisation des coefficients des blocs R, S et Q pour la loi de commande de correction calculée ainsi que de la fonction de transfert électroacoustique calculée, pour le bloc Q des tables de coefficients pouvant être mises en oeuvre du fait de calculs pour plusieurs fréquences déterminées)
- on sélectionne le critère d'atténuation en fonction d'au moins un des deux éléments suivants : la profondeur (amplitude) de l'atténuation et la largeur de bande de l'atténuation,
- la fréquence courante du bruit à atténuer est récupérée à partir d'une mesure compte-tour d'un moteur du véhicule.
- Plus généralement, l'invention concerne également, un dispositif spécialement adapté pour la mise en oeuvre du procédé de l'invention pour atténuation d'un bruit à bande étroite, essentiellement monofréquentiel à au moins une fréquence déterminée, le dispositif comportant au moins un transducteur, typiquement un haut-parleur, commandé avec un signal généré par un calculateur programmable, en fonction d'un signal de mesures acoustiques effectuées par au moins un capteur acoustique, typiquement un microphone, une loi de commande de correction ayant été déterminée et calculée dans une première phase de conception, ladite loi de commande de correction calculée étant utilisée dans une seconde phase d'utilisation dans le calculateur pour produire un signal envoyé au transducteur en fonction du signal reçu du capteur pour atténuation dudit bruit, et lequel dispositif comporte des moyens de mise en oeuvre dans le calculateur d'une loi de commande de correction comportant l'application d'un paramètre de Youla à un correcteur central, seul le paramètre de Youla ayant des coefficients dépendant de la fréquence du bruit à atténuer dans ladite loi de commande de correction le correcteur central ayant des coefficients fixes et une mémoire du calculateur stocke au moins lesdits coefficients variables, de préférence dans une table en fonction de la/des fréquences déterminées de bruit p(t) utilisées dans la phase de conception.
- Un aspect de l'invention concerne également un support d'instructions permettant de commander directement ou indirectement le calculateur pour qu'il fonctionne selon le procédé de l'invention et notamment en temps réel dans la phase d'utilisation.
- La présente invention, sans qu'elle en soit pour autant limitée, va maintenant être exemplifiée avec la description qui suit en relation avec :
- la
Figure 1 de l'état de la technique qui est une représentation schématique d'une structure dite « feedforward » ou à précompensation d'un système d'atténuation de bruit, - la
Figure 2 de l'état de la technique qui est une représentation schématique d'une structure dite « feedback » ou à contre-réaction d'un système d'atténuation de bruit, - la
Figure 3 de l'état de la technique qui est une représentation du schéma de principe d'un système à bouclage électroacoustique avec loi de commande pour habitacle de véhicule, - la
Figure 4 qui est une représentation schématique du temps de la stimulation du système réel électroacoustique de l'habitacle du véhicule destiné à déterminer et calculer le modèle électroacoustique qui sera utilisé, - la
Figure 5 qui est une représentation d'un système bouclé sur le modèle électroacoustique avec correcteur du type RST, dit correcteur central, avec T=0 et dans le cas monovariable, - la
Figure 6 qui est un exemple de fonction de sensibilité directe et qui montre que par application du théorème de Bode-Freudenberg-Looze, les deux aires, au dessous et au dessus de l'axe 0 dB, sont égales, - la
Figure 7 qui est une représentation d'un cas monovariable de loi de commande de correction appliquée au modèle électroacoustique et comportant un correcteur central de type RS auquel on a adjoint un paramètre de Youla, - la
Figure 8 qui représente le schéma complet d'une loi de commande de correction avec un correcteur central de type RS auquel on a adjoint un paramètre de Youla et calculé en temps réel en phase d'utilisation pour atténuation de bruit dans l'habitacle, - la
Figure 9 qui est une représentation d'un schéma du transfert sur un système 2 haut-parleurs et deux microphones, donc dans le cas multivariables, - la
Figure 10 qui est une représentation sous forme de schéma bloc du système à commander, c'est à dire le modèle électroacoustique de l'habitacle, dans le cas multivariables, - la
Figure 11 qui est une représentation sous forme de schéma bloc du correcteur central, dans le cas multivariables, - la
Figure 12 qui est une représentation sous forme de schéma bloc du correcteur central appliqué au modèle électroacoustique de l'habitacle, dans le cas multivariables, - la
Figure 13 qui est une représentation sous forme de schéma bloc de la loi de commande de correction, correcteur central + paramètre de Youla appliqué au modèle électroacoustique de l'habitacle, dans le cas multivariables, et - la
Figure 14 qui est une représentation sous forme de schéma bloc de la loi de commande de correction, correcteur central + paramètre de Youla tel qu'utilisé en temps réel pour atténuation du bruit, dans le cas multivariables. - On va maintenant expliciter en détail les principes qui sont à la base du fonctionnement du dispositif de l'invention de contrôle actif du bruit dans l'habitacle, ce dispositif, sous contrôle d'un calculateur programmable, étant constitué d'un microphone et d'un ou plusieurs haut-parleurs reliés entre eux et intégrés dans le véhicule. Les haut-parleurs sont contrôlés par une loi de commande qui élabore des signaux de commande à partir du signal reçu du microphone. La loi de commande ainsi que la méthodologie afin de régler cette loi de commande vont donc être décrits dans le détail. Afin de simplifier les explications, dans une première partie on s'intéressera au cas plus simple monovariable (un seul microphone) puis dans une seconde partie au cas multivariables (plusieurs microphones).
- Dans sa généralité, le schéma de principe avec loi de commande et établissement d'un bouclage électroacoustique dans le véhicule est présenté
Figure 3 . - A la base, le dispositif de l'invention (et le procédé qui y est mis en oeuvre) comporte des moyens permettant de rejeter une perturbation (bruit) monofréquentielle, dont on suppose connue la fréquence grâce à une information extérieure comme par exemple la vitesse de rotation du moteur du véhicule donnée par un tachymètre...
- Afin de synthétiser une loi de commande, on doit disposer d'un modèle du système réel constitué des éléments électroacoustiques et acoustique de l'habitacle dont le/les haut-parleurs (transducteurs), microphones (capteur), éléments électroniques associés (amplificateurs, convertisseurs...). Ce modèle appelé modèle électroacoustique doit se présenter sous la forme d'une fonction de transfert rationnelle, c'est-à-dire se comporter comme un filtre à réponse impulsionnelle infinie, discrète.
- On doit noter que le calculateur étant numérique, des convertisseurs analogique-numérique et numérique-analogique sont mis en oeuvre notamment pour échantillonner les signaux analogiques. Le calculateur traite donc des signaux échantillonnés, de période Te (en seconde) et à la fréquence Fe=1ATe en (Hertz).
- On peut avantageusement effectuer une approximation linéaire du système réel constitué des éléments électroacoustiques et acoustique de l'habitacle compte tenu du niveau des signaux en jeux. On peut même, dans des variantes de mise en oeuvre évoluées, utiliser des moyens destinés à éviter les phénomènes non-linéaires de saturation ou autre (par exemple compression/expansion des signaux, filtres fréquentiels anti-recouvrement de spectre...).
- On doit également tenir compte du fait que les équations régissant le comportement réel de l'habitacle sont des équations aux dérivées partielles, c'est-à-dire que la fonction de transfert représentant exactement le système réel est de dimension infinie (modèle à paramètres répartis). On doit donc, pour mettre en pratique l'invention, trouver un compromis pour définir le modèle électroacoustique et on choisi l'ordre de la fonction de transfert dudit modèle avec une dimension suffisamment réduite pour ne pas aboutir à un volume de calculs trop grand, mais suffisamment grande pour approximer correctement le modèle. Il résulte de cette contrainte que le suréchantillonnage est à éviter. A titre d'exemple, pour une fréquence de bruit perturbateur maximale de 120 Hz, on peut choisir une fréquence d'échantillonnage de 500 Hz. Un des avantages du choix d'une fréquence d'échantillonnage modérée réside dans une réduction de la charge de calcul du calculateur embarqué. Il est à noter qu'étant donné que l'amplificateur du haut parleur possède une fréquence d'échantillonnage beaucoup plus élevé (voire fonctionne avec des composants analogiques), il est souhaitable de placer entre la sortie du calculateur et l'entrée du haut parleur un filtre passe-bas fonctionnant à la fréquence de l'amplificateur du haut parleur, la fréquence de coupure dudit filtre étant constante, afin de réduire les distorsions harmoniques dues à la transition entres signaux de période d'échantillonnage différentes.
- Dans le cadre de la présente invention, il a été choisi une forme particulière de modèle électroacoustique qui va maintenant être présentée. On comprend cependant que d'autres formes de modèles électroacoustiques peuvent être employés dans le cadre de l'invention et en particulier dans le cas où les déterminations et calculs du système d'atténuation appliqué à ce modèle électroacoustique ne donnerait pas une solution satisfaisante (voir plus loin la mise en oeuvre d'un temps optionnel de vérification de la stabilité et de la robustesse du modèle du système électroacoustique et du système correcteur RS avec paramètre de Youla pendant la phase de conception).
- On peut exprimer la fonction de transfert du modèle électroacoustique qui décrit le comportement du système électroacoustique réel entre les points u(t) et y(t) du système en l'absence de tout bouclage. Si l'on pose q-1 l'opérateur retard d'une période d'échantillonnage, la fonction de transfert recherchée, en l'absence de tout bouclage et de bruit (le bruit qui est à atténuer n'est pas présent), est de la forme :

- d est le nombre de périodes d'échantillonnage de retard du système,
- B et A étant des polynômes en q -1, q -1 étant l'opérateur retard d'une période d'échantillonnage. En particulier, on a :


- L'identification est réalisée en stimulant le système réel avec un signal u(t) dont la densité spectrale est sensiblement uniforme, sur la plage de fréquences [0,Fe/2], Fe/2 étant la fréquence de Nyquist. On comprend que la/les fréquences du bruit que l'on cherche à atténuer doivent également être comprises dans le même intervalle et on choisi donc Fe en fonction de la fréquence la plus élevée du bruit à atténuer. Un tel signal d'excitation de stimulation peut être produit par exemple par une SBPA (séquence binaire pseudo-aléatoire). Cette stimulation, représentée schématiquement
Figure 4 , est effectuée en l'absence de bruit extérieur perturbateur. Toutes les données de l'essai u(t) et y(t) pendant le temps du test sur le système réel (habitacle avec ses composants électroacoustiques) sont enregistrées afin d'être exploitées dans le cadre préférentiel d'un traitement hors ligne. - Les algorithmes d'identification des systèmes linéaires utilisables sont nombreux. Afin d'avoir un aperçu des méthodologies utilisables, on peut se référer par exemple à l'ouvrage de I.D. Landau : « Commande des systèmes » (2002). Après obtention de la fonction de transfert rationnelle, l'identification doit être validée, afin de s'assurer que le modèle électroacoustique obtenu est correct. Diverses méthodes de validation existent en fonction des hypothèses émises sur le bruit perturbateur affectant le modèle (par exemple test de la blancheur de l'erreur de prédiction). Pour augmenter la fiabilité du modèle obtenu on peut en outre valider le modèle obtenu par des comparaisons entre des résultats de simulation sur le modèle obtenu et le système réel soumis à des excitations monofréquentielles (comparaison sur l'amplitude et la phase des signaux) sur une plage de fréquences correspondant à la plage d'intérêt pour le rejet des perturbations.
- De préférence, cette opération d'identification avec stimulation est effectuée pour toutes les configurations d'occupation de l'habitacle du modèle réel. Cette occupation peut correspondre à des placements de passagers, d'accessoires (sièges supplémentaires par exemple), changement de matériel acoustique ou électronique, ou toute autre condition pouvant modifier le comportement électroacoustique de l'habitacle. Ainsi, il est souhaitable de réaliser des identifications pour toutes les configurations d'occupation de l'habitacle du véhicule car les multiples modèles obtenus présentent en fait des disparités en gain et phase pour chaque fréquence.
- Après l'obtention de la fonction de transfert du modèle électroacoustique et suite à sa validation au moyen des outils appropriés indiqués, on va maintenant synthétiser la loi de commande permettant le rejet d'une perturbation de fréquence variable.
- La caractérisation du niveau de rejet de la perturbation acoustique qui agit sur l'habitacle se fait au moyen de la fonction de sensibilité directe du système bouclé notée Syp.
- Supposons que la loi de commande soit du type RST , c'est-à-dire une loi composée de trois blocs avec ici T=0, et R, S étant des polynômes tels que :


- La loi de commande s'écrivant :

- Le correcteur RST est la forme d'implantation la plus générale d'un correcteur monovariable. On peut alors schématiser le système bouclé par le bloc diagramme de la
Figure 5 dans lequel
- On peut définir la fonction de sensibilité directe Syp comme la fonction de transfert entre le signal p(t) de perturbation et le signal y(t) du micro. Cette fonction de transfert décrit le comportement de la boucle fermée concernant le rejet de perturbation acoustique.
- En particulier, l'obtention de cette fonction permet de connaître à toute fréquence la qualité de rejet de perturbation.
- On peut montrer que cette fonction de transfert s'écrit :

- L'objet de la loi de commande étant de permettre le rejet de perturbation à une fréquence fpert, il faut qu'à ladite fréquence le module de Syp soit faible, en pratique très en dessous de 0 dB.
- Dans l'idéal, il serait souhaitable que Syp soit la plus basse possible à toutes les fréquences, néanmoins cet objectif n'est pas atteignable à cause du théorème de Bode-Freudenberg-Looze qui montre que si le système en boucle fermée est asymptotiquement stable et est également stable en boucle ouverte, on a:

- Ceci signifie que la somme des aires entre la courbe du module de sensibilité et l'axe 0 dB prises avec leur signe est nulle. Cela implique que l'atténuation de la perturbation dans une certaine zone de fréquence entraînera nécessairement l'amplification des perturbations dans d'autres zones de fréquence.
- Un exemple de fonction de sensibilité directe est représenté à la
Figure 6 et les deux aires, au dessous et au dessus de l'axe 0 dB, sont égales. - On a vu plus haut que le dénominateur de Syp s'écrit A(q -1)S(q -1)+q-dB(q -1)R(q -1) qui est un polynôme en q -1. Les racines de ce polynôme constituent les pôles de la boucle fermée.
- Le calcul des coefficients des polynômes R(q -1) et S(q -1) peut notamment se faire par une technique de placement de pôles. Il existe également d'autres techniques de calcul pour synthétiser un correcteur linéaire mais, de préférence, on utilise ici la technique de placement de pôles. Elle revient à calculer les coefficients de R et S en spécifiant les pôles de la boucle fermée qui sont les racines du polynôme P, soit :

- Après avoir choisi ces pôles, on exprime P et on résout l'équation (2) qui est une équation de Bézout. Le détail de la résolution de l'équation de Bézout peut par exemple se trouver dans l'ouvrage de I.D. Landau cité plus haut, aux pages 151 et 152. Elle passe par la résolution d'un système de Sylvester. Par ailleurs, à cet ouvrage sont associées des routines de calcul destinées aux logiciels Matlab® et Scilab®, permettant d'effectuer cette résolution. Le choix des pôles peut se faire suivant diverses stratégies. L'une de ces stratégies est explicitée plus bas.
- L'annulation de l'effet des perturbations p(t) sur la sortie est obtenue aux fréquences où

- Aussi, afin de calculer un correcteur rejetant une perturbation à la fréquence Fpert, on spécifie à priori une partie de S, en imposant dans l'équation (2) que S se factorise par Hs polynôme d'ordre 2 pour une perturbation monofréquentielle. C'est-à-dire :


- Si h 2 ≠ 1 on peut introduire une paire de zéros complexes à amortissement non nul dans S, amortissement choisi en fonction de l'atténuation souhaitée à une certaine fréquence.
- L'équation de Bézout à résoudre est alors :

- En pratique, la fréquence du bruit à rejeter est variable au cours du temps, en fonction notamment de la vitesse de rotation de l'arbre moteur du véhicule, aussi le bloc Hs doit varier en fonction de ladite fréquence. Il en résulte alors, que l'on a également à résoudre une équation de Bézout de la forme :

- Ainsi, afin de pallier à ce problème, on propose dans la suite une solution basée sur le concept de paramétrisation de Youla-Kucera appliqué à un correcteur de type RS.
- Un tel système monovariable piloté par un correcteur de type RS auquel on a adjoint le paramètre de Youla est schématisé sur la
Figure 7 . - Un tel correcteur est basé sur un correcteur RS dit central constitué des blocs Ro(q -1) et So(q -1). Ro et So étant des polynômes en q -1
- Le paramètre de Youla est le bloc

- β et α étant des polynômes en q -1.
- Comme on l'a vu, les blocs q - dB(q -1) et A(q -1) sont les numérateur et dénominateur de la fonction de transfert du système électroacoustique à contrôler.
- On peut montrer que l'ensemble du correcteur ainsi réalisé et représenté
Figure 7 est équivalent à un correcteur de type RS dont les blocs R et S sont égaux à :
- Supposons maintenant qu'un correcteur central ait été constitué et qu'il stabilise le système.
- Sans paramétrisation de Youla le polynôme caractéristique du système, Po, comme vu plus haut, s'écrit :

- En munissant le correcteur central du paramètre de Youla, le polynôme caractéristique du système s'écrit :


- Par ailleurs, on peut se servir de l'équation :


- Soit Sypo la fonction de sensibilité directe du système bouclé avec le correcteur central sans paramètre de Youla.
- La fonction de sensibilité directe du système bouclé avec correcteur muni du paramètre de Youla, s'écrit :

- Ainsi, à partir d'un système bouclé comprenant un correcteur central n'ayant pas vocation à rejeter une perturbation sinusoïdale à une fréquence fpert en particulier, on peut adjoindre au correcteur central le paramètre de Youla qui va modifier la fonction de sensibilité Syp, tout en maintenant les pôles de la boucle fermée munie du correcteur central, auxquels s'adjoindront les pôles de Q. On peut ainsi créer une encoche dans Syp à la fréquence fpert.
- Pour cela, on calcule Hs et α tel que la fonction de transfert


- Hs et α sont des polynômes en q -1 de degré 2 et,
 sont des coefficients d'amortissement d'une cellule du second ordre.

- Par ailleurs, l'opération de discrétisation de la fonction de transfert continue (en s) peut être effectuée au moyen de routines de calcul que l'on peut trouver par exemple dans les logiciels de calculs dédiés à l'automatique. Dans le cas de Matlab®, il s'agit de la fonction « c2d ».
- On peut montrer que l'atténuation M à la fréquence fpert est donnée par la relation :

- En outre, il faut

- Par ailleurs, pour un rapport égal de
 est grand. Mais plus cette encoche est large, plus |Syp| se trouve déformée aux fréquences autres que fpert (conséquence du théorème de Bode Freudenberg Looze). Aussi on détermine un compromis par le choix de,afin de créer une atténuation suffisamment large autour de fpert sans provoquer une remontée trop importante de |Syp| aux autres fréquences. Des valeurs typiques des facteurs d'amortissement sont :


- On peut ensuite calculer β par résolution de l'équation de Bézout (10).
- On montre que ce choix de Hs et α crée une encoche dans la fonction de sensibilité Syp tout en ayant un effet quasi négligeable aux autres fréquences par rapport à Sypo, même si le théorème de Bode Freudenberg Looze s'applique, ce qui amène une remontée du module de Syp par rapport à Sypo à d'autres fréquences que fpert.
- Cette remontée de Syp peut diminuer la robustesse de la boucle fermée mesurable par la marge de module (distance au point -1 du lieu fréquentiel de la boucle ouverte corrigée dans le plan de Nyquist) égale à l'inverse du maximum de |Syp| sur la plage de fréquence [0 ;Fe/2].
- L'avantage principal de l'utilisation de la paramétrisation de Youla tient dans le fait que α est d'ordre 2 :


- Ainsi, avec le système proposé de correcteur de type RS auquel est adjoint le paramètre de Youla, le nombre de paramètres variants en fonction de la fréquence du bruit perturbateur à rejeter dans la loi de commande n'est que de 4. Le calcul de ces paramètres en fonction de la fréquence f de la perturbation à rejeter peut être effectué hors ligne, préalablement, par résolution de l'équation de Bézout (10), lors de la phase de conception de la loi de commande, les paramètres pouvant être mémorisés dans des tables sur le calculateur programmable embarqué dans le véhicule et appelés, en temps réel, en fonction de la fréquence à rejeter.
- La
Figure 8 représente le schéma complet de la loi de commande de correction (correcteur central RS + paramètre de Youla Q). - Pour réaliser la synthèse du correcteur, il est préférable d'utiliser un modèle électroacoustique que l'on peut qualifier de médian, c'est-à-dire à un modèle correspondant à un niveau intermédiaire d'occupation de l'habitacle parmi les modèles électroacoustiques correspondant aux différentes configurations d'occupation de l'habitacle.
- Pour la synthèse du correcteur central, on cherche de préférence à ce qu'il garantisse des marges maximales sans objectif particulier de rejet de perturbation. Ceci peut être obtenu, par exemple, par une technique de placement de pôles, et, si nécessaire, on peut consulter l'ouvrage de I.D. Landau déjà cité pour cela, en particulier, l'ensemble du chapitre 3. Plus précisément, on peut procéder comme explicité par la suite.
- On choisit d'effectuer le placement des pôles de la boucle fermée en plaçant n pôles dominants de la boucle fermée sur les n pôles du système à commander soit les racines de A(q
-1 ), n étant le degré du polynôme A. Il n'y a aucune préspécification du bloc So car l'on ne recherche pas de rejet de perturbation au moyen du correcteur central seul. En réalisant cette opération, le correcteur central ne rejette aucunement les perturbations p(t), mais assure une robustesse maximale. - On place également un certains nombres de pôles auxiliaires en « haute fréquence » dont la valeur est comprise entre 0,05 et 0,5 dans le plan complexe (dans le cas où il n'y a pas suréchantillonnage). Rappelons qu'un système échantillonné est stable si tous ses pôles sont strictement compris dans le cercle unité dans le plan complexe. Ces pôles auxiliaires ont pour rôle d'augmenter la robustesse de la loi de commande, lors de l'adjonction du paramètre de Youla.
- Après avoir ainsi choisi les pôles de la boucle fermée, c'est-à-dire les racines de Po(q -1), on exprime Po(q -1), qui est un polynôme en (q -1) de degré n+m. On résout ensuite l'équation de Bézout en utilisant les routines précitées :

- On a ainsi déterminé et calculé le correcteur central.
- On calcule ensuite les coefficients du paramètre de Youla Q (c'est à dire α et β) qui sont les seuls polynômes variants de la loi de commande en fonction de la fréquence de la perturbation à rejeter.
- Pour chacune des fréquences fpert de la perturbation à rejeter, on choisit les facteurs d'amortissement,de l'équation (12), de telle sorte à régler la profondeur de l'atténuation de Syp à la dite fréquence, ainsi que la largeur de l'encoche (largeur de bande) à la fréquence fpert dans Syp, tout en ménageant une robustesse suffisante mesurable par la marge de module décrite plus haut (maximum de Syp). On peut se fixer par exemple pour objectif une marge de module de 0,7, ce qui correspond à un niveau de robustesse important de la boucle fermée, robustesse qui garantira la stabilité du système de contrôle actif lors des variations de configuration d'habitacle.
- On sait qu'un asservissement est d'autant plus robuste que les pôles de la boucle fermée sont proches du système à commander. Cette condition est réalisée en totalité grâce au choix de placement de pôles lors de la synthèse du correcteur central.
- On calcule les polynômes Hs(q -1) et α(q -1) comme expliqué plus haut par discrétisation d'une cellule du second ordre et on résout l'équation de Bézout (10) afin de déterminer β(q -1).
- De préférence, ce calcul aboutissant à la détermination de α(q -1) et β(q -1) en fonction de fpert est effectué sur toute la plage de fréquence où l'on entend effectuer un rejet de perturbation. On peut par exemple calculer α et β pour des fréquences variant de 2 Hz en 2 Hz, sur une plage allant de 30 à 120 Hz.
- Outre le/les modèles électroacoustiques et le modèle de correcteur central RS obtenus, l'ensemble des coefficients des polynômes α(q -1) et β(q -1) en fonction de fpert est mémorisé dans de la mémoire, une table pour ces derniers, du calculateur. Les tables permettent de retrouver les données qui seront à utiliser en temps réel en fonction des conditions courantes, notamment fréquence courante du bruit à atténuer et éventuellement configuration courante d'occupation de l'habitacle.
- La loi de commande de correction (correcteur RS + paramètre de Youla) est donc alors synthétisée. On peut, dans un temps optionnel de la phase de conception, vérifier qu'elle possède une stabilité et un niveau correct de robustesse (marge de module >0,5) avec une simulation du système bouclé et rejet de perturbation sur toute la plage de fréquence pour toutes les configurations d'occupation de l'habitacle en utilisant les modèles électroacoustiques identifiés dans les diverses configuration. Si ce n'est pas le cas on revient sur la conception de la loi de commande en jouant sur les coefficients,(profondeur et largeur fréquentielle du rejet). Si cela n'est toujours pas suffisant, on peut alors essayer de prendre pour modèle électracoustique un autre modèle parmi ceux obtenus pour les diverses configuration d'habitacle ou, alors, jouer sur l'emplacement des pôles auxiliaires de la boucle fermée (pôles haute fréquence).
- Ces temps précédents de conception et synthèse nécessitent des calculs importants et ils sont donc de préférence effectués hors ligne. Une fois cette synthèse effectuée, on peut appliquer les modèles obtenus en temps réel au calculateur pour obtenir l'atténuation du bruit dans l'habitacle.
- Lorsque le calculateur fonctionne en temps réel comme représenté
Figure 8 , les données mémorisées, notamment les coefficients des polynômes α(q -1) et β(q -1) pour le paramètre de Youla, sont appelés en fonction de l'information sur la fréquence courante du bruit à rejeter provenant par exemple, indirectement, d'une mesure tachymétrique sur l'arbre moteur. Pour des valeurs de fréquence courante ne correspondant pas directement aux fréquences des entrées de la table (fréquence courante entre deux fréquences de calcul des valeurs de la table), on peut procéder à une estimation des coefficients des polynômes α(q -1) et β(q -1) en procédant à une interpolation entre des coefficients calculés pour deux ou plus valeurs de fréquence connues. Dans ce dernier cas, il est préférable que le maillage fréquentiel ne soit pas trop grand entre les fréquences utilisées pour les calculs des coefficients, un maillage de 2 Hz en 2 Hz convient généralement. - Pour résumer l'exemple précédent, on peut considérer que l'invention concerne un procédé actif en temps réel, par rétroaction, d'atténuation d'un bruit à bande étroite, essentiellement monofréquentiel à au moins une fréquence déterminée, dans un habitacle d'un véhicule par émission d'un son par au moins un transducteur, typiquement un haut-parleur, commandé avec un signal u(t) généré par un calculateur programmable, en fonction d'un signal de mesures acoustiques y(t) effectuées par un capteur acoustique, typiquement un microphone, dans une première phase de conception, le comportement électroacoustique de l'ensemble formé par l'habitacle, le transducteur, et le capteur étant modélisé par un modèle électroacoustique sous forme d'une fonction de transfert électroacoustique qui est déterminée et calculée, une loi de commande de correction étant ensuite déterminée et calculée à partir d'un modèle global du système dans lequel la loi de commande de correction est appliquée à la fonction de transfert électroacoustique dont la sortie reçoit additionnellement un signal de bruit p(t) pour donner le signal y(t) dans ladite phase de conception, ladite loi de commande de correction permettant de produire le signal u(t) en fonction des mesures acoustiques y(t), et dans une seconde phase d'utilisation, ladite loi de commande de correction calculée étant utilisée dans le calculateur pour produire le signal u(t) alors envoyé au transducteur en fonction du signal y(t) reçu du capteur pour atténuation dudit bruit.
- Plus particulièrement, dans la phase de conception :
- a) - dans un premier temps, on utilise comme modèle électroacoustique une fonction de transfert électroacoustique rationnelle discrète et on détermine et calcule ladite fonction de transfert électroacoustique par excitation acoustique de l'habitacle par le transducteur et mesures acoustiques par le capteur puis application d'un procédé d'identification de système linéaire avec les mesures et le modèle de la fonction de transfert,
- b) - dans un deuxième temps, on met en oeuvre une loi de commande de correction comportant un correcteur RS dit central de deux blocs 1/So(q -1) et Ro(q -1), dans le correcteur central, le bloc 1/So(q -1) produisant le signal u(t) et recevant en entrée le signal de sortie inversé du bloc Ro(q -1), ledit bloc Ro(q -1) recevant en entrée le signal y(t) correspondant à la sommation du bruit p(t) et de la sortie de la fonction de transfert électroacoustique du modèle électroacoustique, et on détermine et calcule le correcteur central,
- c) - dans un troisième temps, on introduit un paramètre de Youla dans la loi de commande de correction sous forme d'un bloc Q(q - 1) de Youla adjoint au correcteur central RS, ledit bloc Q(q -1 ) de Youla recevant une estimation du bruit obtenue par calcul à partir des signaux u(t) et y(t) et en fonction de la fonction de transfert électroacoustique et le signal en sortie dudit bloc Q(q - 1) de Youla étant soustrait au signal inversé de Ro(q -1) envoyé à l'entrée du bloc 1/So(q -1) du correcteur central RS, et on détermine et calcule le bloc Q(q - 1) de Youla dans la loi de commande de correction comportant le correcteur central auquel est associé le paramètre de Youla pour au moins une fréquence de bruit p(t) dont au moins la fréquence déterminée du bruit à atténuer,
- on détermine la fréquence courante du bruit à atténuer,
- on fait calculer au calculateur la loi de commande de correction, comprenant le correcteur RS avec le paramètre de Youla, en utilisant celle qui a été calculée pour une fréquence déterminée correspondant à la fréquence courante du bruit à atténuer.
- Jusqu'à présent on a présenté une mise en oeuvre simple avec un habitacle muni d'un seul microphone et d'un haut parleur, ou un groupe de haut-parleurs, tous excités par le même signal.
- Or il s'avère que la réduction de bruit/le silence qui peut être obtenu par un procédé de contrôle actif est spatialement très localisé. Dans l'article « A review of active noise and vibration control in road vehicles » déjà cité, Eliott indique que la zone de silence autour du microphone d'erreur n'excède pas le dixième de la longueur d'onde du bruit à rejeter soit environ 110 cm pour un bruit de 30 Hz, 55 cm pour un bruit de 60 Hz, 28 cm pour un bruit de 120 Hz à la température ambiante.
- On voit donc qu'il n'est pas possible d'obtenir une réduction de bruit uniforme dans un habitacle d'une voiture quelque peu spacieuse avec un seul microphone et qu'il est donc nécessaire de multiplier le nombre de microphones d'erreur et les répartir dans l'habitacle pour augmenter l'espace où il y a réduction du bruit.
- Dans ce qui suit, afin de généraliser les explications, on va considérer le cas où l'habitacle est équipé de plusieurs microphones et de plusieurs haut-parleurs (ou groupes de haut-parleurs). Cette généralisation permet de comprendre les applications plus spécifiques à nombres de haut-parleur(s) et microphone(s) particuliers.
- Une première solution consiste à utiliser le schéma de commande précédemment établi pour un seul microphone afin de faire un rebouclage haut-parleur-microphone un à un. Cette solution risque toutefois de donner de très mauvais résultats, voire même une instabilité. En effet, un haut-parleur donné d'un système modélisé aura une influence sur tous les microphones de l'habitacle, même ceux qui ne sont pas de son propre système modélisé.
- On propose donc une autre solution plus globale en se plaçant du point de vue de l'automatique. Ici, avec plusieurs microphones, on se trouve en présence d'un problème multivariables, c'est-à-dire avec plusieurs entrées et plusieurs sorties couplées.
- A titre d'exemple, on a représenté sur la
Figure 9 un schéma du transfert électroacoustique sur un système 2*2 (2 haut-parleurs, 2 microphones). Dans cet exemple, le micro 1 est sensible aux effets acoustiques du haut parleur 1 (HP1) et du haut parleur 2 (HP2). De même, le micro 2 est sensible aux effets acoustiques du haut parleur 2 (HP2) et du haut parleur 1 (HP1). Ce système donné à titre d'exemple peut être modélisé par la matrice de fonctions de transfert suivante :
- Soit encore, toujours dans le cas 2*2

- La représentation d'un système multivariables par fonction de transfert est en fait peu pratique, on lui préfère la représentation d'état, qui est une représentation universelle des systèmes linéaires (multivariables ou non).
- Soit
- nu : le nombre d'entrées du système (soit le nombre de haut parleurs ou groupes de haut-parleurs reliés ensemble) ;
- ny : le nombre de sorties du système (soit le nombre de microphones) ;
- n : l'ordre du système.
- Dans ce qui suit on considère que nu=ny afin de simplifier les explications mais cela n'est pas restrictif, ce qui suit pouvant également s'appliquer au cas nu >ny.
- La représentation d'état du système électroacoustique (de l'habitacle) peut s'écrire sous forme d'une équation de récurrence dite équation d'état :

- X : vecteur d'état du système de taille (n*1)
- U : vecteur des entrées du système de taille (nu*1)
- Y: vecteur des sorties de taille (ny*1)
- G une matrice dite matrice d'évolution de taille (n*n)
- H la matrice d'entrée du système de taille (n*nu)
- W la matrice de sortie du système de taille (ny*n).
- Les coefficients des matrices G, H, W définissent le système linéaire multivariables.
- On précise que X(t) correspond au vecteur X à l'instant t et X(t+Te) correspond au vecteur X à l'instant t+Te (soit une période d'échantillonnage après X(t)).
- La loi de commande de correction est basée sur cette représentation d'état, aussi, comme pour le cas monovariable, faut-il déterminer et calculer le modèle du système électroacoustique à contrôler (modèle électroacoustique de l'habitacle), c'est-à-dire les coefficients des matrices G, H, W.
- Sur la
Figure 10 on a un schéma bloc du modèle électroacoustique de l'habitacle dans le cas multivariables où I correspond à la matrice identité et qui correspond à la formule (18). Par analogie avec le cas monovariable, P(t) est le vecteur des perturbations sur les sorties, soit :
- Comme pour le cas monovariable, on obtient les coefficients du modèle du système électroacoustique à contrôler par une procédure d'identification au cours de la phase de conception, c'est-à-dire par stimulation du système électroacoustiques réel avec des bruits à densité spectrale sensiblement uniforme, les nu haut parleurs étant excités par des signaux qui sont décorrélés entre eux.
- Ainsi, les données d'entrées (mesures des microphones) et sorties (signaux pour les haut-parleurs) sont mémorisées dans un calculateur et y sont exploitées en vue d'obtenir une représentation d'état dudit système, en utilisant cette fois des algorithmes d'identification dédiés aux systèmes multivariables. Ces algorithmes sont par exemple fournis dans des boites à outils de logiciels spécialisés dans le domaine de l'automatique comme par exemple Matlab®. On peut également consulter avantageusement l'ouvrage de L. LJUNG « System identification-Theory for the user» Prentice Hall, Englewood Cliffs, N.S ,1987, les algorithmes présentés dans cet ouvrage ayant donné naissance à une boite a outil dédiée à l'identification dans le logiciel Matlab®. Il en est de même pour les algorithmes de validation du modèle obtenu du système électroacoustique à contrôler.
- Un autre mode de réalisation possible, consiste à procéder à une identification des nu*ny fonctions de transfert une à une avec les outils d'identification monovariable, et en stimulant les haut-parleurs uns à uns, puis de procéder ensuite à une agrégation des nu*ny modèles en un seul, multivariables. Cette agrégation peut être faite, par exemple par la méthode des moindres carrés d'innovation, algorithme décrit dans l'ouvrage de Ph de Larminat : « Automatique appliquée » Hermès 2007.
- Comme pour le cas monovariable, il est souhaitable d'effectuer une identification pour chacune des configurations d'habitacle et de prendre pour modèle du système électroacoustique qui est conservé pour la suite de la phase de conception un modèle que l'on qualifiera de « médian ».
- Une fois que l'on a obtenu un modèle entrées-sorties du système électroacoustique sous forme de représentation d'état et que ce modèle a été validé on peut passer à la détermination et calcul de la loi de commande de correction. On doit donc maintenant synthétiser une loi de commande de correction permettant de rejeter au niveau de chacun des micros une perturbation acoustique de fréquence fpert, ladite fréquence fpert pouvant évoluer au cours du temps.
- Pour ce faire, on généralise le concept de correcteur central et le concept de paramétrisation de Youla du cas monovariable au cas multivariables.
- On considère que le système électroacoustique est décrit par la représentation d'état (18). On peut montrer que le correcteur central se présente dans le cas multivariables sous une forme observateur d'état + retour sur l'état estimé de la forme :

- X̂ est le vecteur d'état de l'observateur de taille (n*1)
- Kf est le gain de l'observateur de taille (n*ny)
- On a donc :


On peut consulter avantageusement à ce sujet l'ouvrage « Robustesse et commande optimale » (Alazard et al., éditions CEPADUES, 1999, aux pages 224 et 225). - En correspondance avec ces formules, sur la
Figure 11 , on a le schéma bloc du correcteur central et sur laFigure 12 le schéma bloc du correcteur central appliqué au modèle électroacoustique de l'habitacle, toujours dans le cas multivariables. Cette dernière structure de correction est classique en automatique. En vertu d'un principe nommé « principe de séparation », les pôles de la boucle fermée sont constitués des valeurs propres de G - Kf · W et des valeurs propres de G - H · Kc, soit :
- eig(G - Kf · W) sont nommés : pôles de filtrage et
- eig(G - H · Kc) sont nommés : pôles de commande
- Ainsi le placement des pôles de la boucle fermée munie du correcteur central peut se faire en choisissant les coefficients de Kf et Kc qui sont les paramètres de réglage de cette structure de commande. Le nombre de pôles à placer est de 2*n.
- On choisit donc comme correcteur central cet ensemble observateur et retour d'état estimé. Dans le cas monovariable, on avait montré que si on plaçait n pôles de la boucle fermée sur les n pôles du système électroacoustique (soit les racines du polynôme de A(q -1)), on obtenait un correcteur central ne rejetant pas spécifiquement les perturbations, mais à robustesse maximale.
- Dans le cas multivariables, on cherche également à ce que le correcteur central présente la robustesse maximale, sans objectif particulier de rejet de perturbation. Aussi, les pôles de filtrages sont choisis égaux aux pôles du système à commander. Il faut donc que Kf · W = 0. La solution la plus triviale est :

- Ainsi l'équation du correcteur central devient simplement :

- Il reste n autres pôles à placer (les pôles de commande eig(G - H · Kc)). En suivant ce qui a été fait pour le correcteur monovariable, on choisira ces pôles comme un ensemble de pôles haute fréquence destinés à assurer la robustesse de la loi de commande. Il est à noter que puisque l'on est en multivariables, le nombre de coefficients de Kc (nu*n) est plus important que le nombre de pôles encore à placer (n), aussi ces degrés de liberté peuvent être mis à profit pour effectuer un placement de structure propre (choix non seulement de valeurs propres mais également des vecteurs propres de (G - H · Kc).
- Une autre façon de procéder afin de calculer Kc consiste en une optimisation LQ (linéaire quadratique) pour laquelle la littérature est très abondante. On peut par exemple se référer à l'ouvrage « Robustesse et commande optimale » éditions CEPADUES, 1999 aux pages 69-79. On peut aussi effectuer pour le calcul des coefficients de la matrice Kc, ce que Ph de Larminat appelle une optimisation LQ de type B, c'est-à-dire basée sur un horizon Tc. Le détail de cette optimisation LQ de type B peut se trouver dans l'ouvrage de Ph. de Larminat : « Automatique appliquée », Hermès, 2007. En particulier, on trouvera associé à cet ouvrage une routine de calcul pour le logiciel Matlab®, permettant le calcul des coefficients de Kc suivant l'optimisation LQ de type B.
- Le correcteur central étant déterminé et calculé, on va maintenant présenter la manière de déterminer et calculer le paramètre de Youla qui est associé au correcteur central pour réaliser la loi de commande de correction dans le cas multivariables. L'objectif est toujours de rejeter des perturbations sinusoïdales de fréquence connue fpert, ici au niveau de chaque microphone, en faisant en sorte que seuls varient les coefficients du paramètre de Youla lorsque fpert varie.
- On peut montrer que le paramètre de Youla s'associe au correcteur central pour former la loi de commande de correction de la manière représentée à la
Figure 13 . La justification du schéma de laFigure 13 peut être par exemple trouvée dans l'ouvrage: «Robustesse et Commande optimale » publié aux éditions CEPADUES en 1999, pages 224-225. - Dans la loi de commande de correction telle que représentée symboliquement sur la
Figure 13 , Q, paramètre de Youla, est lui-même un bloc multivariables dont la représentation d'état peut s'écrire de la manière suivante :
- XQ étant le vecteur d'état du paramètre de Youla.
- La loi de commande du correcteur central muni du paramètre de Youla s'écrit alors :

- On va maintenant montrer comment déterminer les paramètres de Q de façon à assurer un rejet de perturbations de fréquence connue.
- Dans le cas monovariable, on avait calculé une fonction de transfert

- Dans le cas multivariables, posons sur chaque sortie n° i un modèle de perturbation non commandable :
Pour chaque sortie i, ce modèle de perturbation non commandable s'écrit :
- X̂ 2i est le vecteur d'état du modèle de la perturbation i (taille 2*1)
- Z 2i est la perturbation additive sur la sortie i (taille 1*1)
- Il est à noter que le choix de la forme de G 2 i W 2i n'est pas unique. On a ici adopté une représentation canonique d'observabilité. hs 1i et hs 2i se déduisent du numérateur d'une fonction de transfert


- Avec :

- La discrétisation de la fonction de transfert continue peut être faite par exemple au moyen de la routine de calcul « c2d » du logiciel Matlab®.
- On peut alors écrire l'équation d'état d'un observateur augmenté des modèles de perturbation sur les sorties qui est alors :


- Kf 2 est de taille (2*ny,ny)
- Kc 2 est de taille (nu,2*ny)
- L'équation (29) de l'observateur s'écrit encore :

- Il faut maintenant choisir les coefficients de Kf 2, de façon à placer les pôles de cette partie de l'observateur augmenté.
- En choisissant pour pôles les 2ny racines des dénominateurs αi (q -1), on généralise au cas multivariables ce que l'on a fait en monovariable.
- Plus précisément, on choisit: eig(G 2i - Kf 2i · W 2i ) égales aux racines des polynômes αi (q -1) sus mentionnés, ces polynômes résultant comme on l'a dit plus haut de la discrétisation d'une cellule continue du second ordre.
- Le calcul de Kf 2i en fonction de G 2i , W 2i , αi (q -1) et est un classique placement de pôle. Pour l'effectuer, on peut par exemple utiliser la routine du logiciel Matlab® dédiée à cette opération dont le nom est « PLACE ».
- Sous cette dernière condition la matrice Kf 2 est diagonale par blocs, soit :

- Il reste à choisir Kc 2 de taille (nu*2ny). Ce choix n'est pas libre si l'on veut obtenir un rejet asymptotique des perturbations de sortie.
- Il faut que Kc 2 satisfasse aux équations dites du rejet asymptotique qui sont :


- La justification des équations (36) et (37) peut se trouver dans l'ouvrage de ph. de Larminat : « Automatique appliquée » hermès 2007 aux pages 202 205. La résolution des équations (37) aboutit à la résolution d'un système Sylvester. Il est à noter qu'une routine de calcul pour le logiciel Matlab® réalisant la résolution des équations de rejet asymptotique est fournie avec l'ouvrage précité.
- En comparant les équations (24) et (25) avec l'équation (34), on s'aperçoit alors que cette structure avec état augmenté de l'observateur n'est autre que le correcteur central tel qu'il a été défini, muni du paramètre de Youla avec, en reprenant les notations de (24) et (25) :

- Il est à noter que ces équations sont valides car l'on a choisi Kf = 0.
- Ainsi pour chaque fréquence de perturbation les coefficients de AQ, BQ, CQ peuvent être calculés lors du réglage de la loi de commande de correction et mis dans des tables afin, en phase d'utilisation, d'être appelés en fonction de fpert sur le calculateur temps réel. La
Figure 14 donne le schéma d'application de la loi de commande de correction dans la phase d'utilisation en temps réel dans le calculateur programmable. - Le bloc de Youla Q peut être implémenté sous forme de matrice de transfert afin de minimiser le nombre de coefficients variants dans ce bloc. Une telle opération peut être effectuée par exemple au moyen de la routine « ss2tf » du logiciel Matlab®.
- Comme on l'a vu, les paramètres de réglage de la loi de commande de correction résident dans le choix des pôles de commande (par les paramètres de Kc) qui ont une influence sur la robustesse de la loi de commande. Pour chaque fréquence, on dispose du choix des facteurs d'amortissement,
 des cellules du second ordre continues, influençant les largeurs fréquentielles et profondeur des rejets des perturbations à la fréquence fpert.

- Il est à noter que la robustesse de l'asservissement peut être évaluée par le calcul de la norme infinie de la matrice de transfert entre P(t) et Y(t) (généralisation du cas monovariable). Le calcul de la norme infinie d'une matrice de transfert se faisant par calcul des valeurs singulières de ladite matrice de transfert, on peut là aussi utiliser le logiciel Matlab® et notamment la fonction « SIGMA » de la « control toolbox ».
- Ces possibilités de réglage généralisent les possibilités de réglage du cas mono variable.
- Pour résumer, la loi de commande de correction (correcteur central + paramètre de Youla) destinée à s'appliquer à un modèle électroacoustique d'habitacle de véhicule, dans le cas multivariables, s'obtient en suivant les étapes suivantes :
- Obtention d'un modèle électroacoustique de l'habitacle de véhicule qui est linéaire, multivariables, sous forme de représentation d'état, calculé par identification,
- Synthèse d'un correcteur central sous forme observateur d'état et retour d'état estimé avec choix de Kf=0,
- Choix des coefficients de Kc correspondant à des pôles haute fréquence pour assurer la robustesse la loi de commande (éventuellement par optimisation LQ et notamment optimisation LQ de type B),
- Choix des facteurs d'amortissement ,pour un maillage de fréquences de perturbation à rejeter, maillage effectué en particulier dans le cas où plusieurs fréquences courantes de bruit à atténuer peuvent être rencontrées au cours du temps ou que la fréquence du bruit varie au cours du temps (comme pour le cas monovariable, une interpolation des paramètres variables en fonction de la fréquence peut être effectuée dans la phase d'utilisation),
- Calcul les coefficients du paramètre de Youla qui sont mis dans des tables du calculateur pour utilisation dans la phase d'utilisation en temps réel.
- Il est à noter qu'une réduction du nombre de coefficients à placer dans les tables peut être effectuée en choisissant tous leségaux pour une fréquence de perturbation donnée.
- L'invention met donc en oeuvre un correcteur central avec un paramètre de Youla qui est sous forme d'un filtre à réponse impulsionnelle infinie à au moins une entrée et au moins une sortie, nombre fonction des modalités de réalisation choisies (monovariable, multivariables, nombre de capteurs et de transducteurs...).
- Dans les exemples de mise en oeuvre présentés ci-dessus, on a considéré le cas d'un rejet d'une seule fréquence afin de simplifier les explications. Toutefois, l'invention est applicable au rejet de plusieurs fréquences à la fois et on va donc maintenant décrire un tel cas.
- En effet, que ce soit dans le cas monovariable ou dans le cas multivariables, il est possible de rejeter simultanément plus d'une fréquence. Cela conduit à introduire une seconde voire une troisième encoche dans la fonction de sensibilité Syp. Cependant, il en résulte, compte tenu du théorème de Bode Freudenberg Looze, que la réalisation d'une ou plusieurs encoches supplémentaires dans la fonction de sensibilité entraîne nécessairement une remontée de |Syp| aux autres fréquences d'où un amoindrissement de la robustesse.
- Dans ce qui suit on va supposer que l'on rejette deux fréquences, mais ceci n'est pas limitatif et est donné uniquement à titre d'exemple. Ces deux fréquences sont :
- la fréquence courante que l'on nomme ici fpert pour reprendre les notations utilisées jusqu'à présent, et
- une seconde fréquence reliée à fpert que l'on notera η.fpert, η étant pas nécessairement entier, η peut être constant sans nécessairement être entier, mais il peut également être fonction de fpert, la seule condition étant que la fonction η(fpert) soit continue .
- Dans le cas monovariable, on a toujours l'équation de Bézout (10) soit :


- Hs et α sont ici des polynômes en q -1 de degré 4 et


 sont des facteurs d'amortissement permettant tout comme dans le cas du rejet monofréquentiel de régler la largeur et la profondeur de l'encoche d'atténuation dans la courbe représentative du module de Syp, α(q -1) est un polynôme d'ordre 4 et β(q -1) un polynôme d'ordre 3. Le nombre de coefficient variables dans la loi de commande est donc plus élevé : il y a 4 coefficients supplémentaires à faire varier en fonction de fpert.

- Dans le cas multivariables, la matrice G 2i de l'équation (27) est maintenant de dimension 4*4, soit :


- Il est à noter que le choix de la forme de G 2 i W 2i n'est pas unique. On a ici adopté une représentation canonique d'observabilité.
où hs 1 i hs 2 i hs 3 i hs 4i sont les coefficients du numérateur d'une fonction de transfert.


- Kf 2 est de taille (4*ny,ny)
- Kc 2 est de taille (nu,4*ny)
- Le vecteur X̂ 2 (t) est cette fois de taille (4ny*1) et la matrice W 2 est cette fois de taille (ny*4ny). Les équations de rejet asymptotique (36) et (37) sont inchangées. La résolution d'un tel système multivariables s'apparente au cas du rejet d'une seule fréquence détaillé précédemment.
- Ce qui a été décrit pour un nombre de fréquences simultanément rejetées égal à deux peut être éventuellement étendu à un nombre de fréquences plus élevées, cependant, comme dit plus haut, l'augmentation du nombre de fréquences rejetées entraîne une perte de robustesse devenant vite rédhibitoire.
- On comprend que le principe à la base de l'invention, correcteur central auquel est adjoint un paramètre de Youla, peut est appliqué en pratique pour atténuation de bruit d'autres manières que celle détaillée ci-dessus. En particulier, le type de modèle électroacoustique peut être différent, les modalités de détermination et/ou de synthèse du correcteur central et du paramètre de Youla peuvent également être différents et on peut utilement se rapporter à la littérature indiquée pour la mise en oeuvre pratique des ces autres modalités.


Claims (15)
- Procédé actif en temps réel, par rétroaction, d'atténuation d'un bruit à bande étroite, essentiellement monofréquentiel à au moins une fréquence déterminée, dans un habitacle d'un véhicule par émission d'un son par au moins un transducteur, typiquement un haut-parleur, commandé avec un signal u(t) ou U(t) selon le cas, généré par un calculateur programmable, en fonction d'un signal de mesures acoustiques y(t) ou Y(t) selon le cas, effectuées par au moins un capteur acoustique, typiquement un microphone, l'utilisation d'un capteur correspondant à un cas monovariable et l'utilisation de plusieurs capteurs correspondant à un cas multivariable, le procédé comprenant les étapes suivantes :dans une première phase de conception, le comportement électroacoustique de l'ensemble formé par l'habitacle, le transducteur, et le capteur est modélisé par un modèle électroacoustique sous forme d'une fonction de transfert électroacoustique qui est déterminée et calculée, une loi de commande de correction étant ensuite déterminée et calculée à partir d'un modèle global du système dans lequel la loi de commande de correction est appliquée à la fonction de transfert électroacoustique dont la sortie reçoit additionnellement un signal de bruit à atténuer p(t) pour donner le signal y(t) ou Y(t) dans ladite phase de conception, ladite loi de commande de correction permettant de produire le signal u(t) ou U(t) en fonction des mesures acoustiques y(t) ou Y(t), etdans une seconde phase d'utilisation, ladite loi de commande de correction calculée est utilisée dans le calculateur pour produire le signal u(t) ou U(t) alors envoyé au transducteur en fonction du signal y(t) ou Y(t) reçu du capteur pour atténuation dudit bruit, le procédé étant caractérisé en ce que on met en oeuvre une loi de commande de correction comportant l'application d'un paramètre de Youla à un correcteur central et telle que seul le paramètre de Youla ait des coefficients dépendant de la fréquence du bruit à atténuer dans ladite loi de commande de correction, le correcteur central ayant des coefficients fixes, le paramètre de Youla étant sous forme d'un filtre à réponse impulsionnelle infinie et en ce que après détermination et calcul de la loi de commande de correction, on stocke dans une mémoire du calculateur au moins lesdits coefficients variables, de préférence dans une table en fonction de la/des fréquences déterminées de bruit p(t) utilisées dans la phase de conception et en ce que dans la phase d'utilisation, en temps réel :- on récupère la fréquence courante du bruit à atténuer,- on fait calculer au calculateur la loi de commande de correction, comprenant le correcteur central avec le paramètre de Youla, en utilisant, pour le paramètre de Youla les coefficients mémorisés d'une fréquence déterminée correspondant à la fréquence courante du bruit à atténuer.
- Procédé selon la revendication 1, caractérisé en ce que, dans le cas monovariable, dans la phase de conception :a) - dans un premier temps, on utilise un modèle électroacoustique linéaire, le modèle électroacoustique étant sous forme d'une fonction de transfert électroacoustique rationnelle discrète, et on détermine et calcule ledit modèle électroacoustique par excitation acoustique de l'habitacle par le(s) transducteur(s) et mesures acoustiques par le capteur puis application d'un procédé d'identification de système linéaire avec les mesures et le modèle,b) - dans un deuxième temps, on met en oeuvre un correcteur central appliqué au modèle électroacoustique déterminé et calculé, le correcteur central étant sous forme d'un correcteur RS de deux blocs 1/So(q -1) et Ro(q -1), dans le correcteur central, le bloc 1/So(q -1) produisant le signal u(t) et recevant en entrée le signal de sortie inversé du bloc Ro(q -1), ledit bloc Ro(q -1) recevant en entrée le signal y(t) correspondant à la sommation du bruit p(t) et de la sortie de la fonction de transfert électroacoustique du modèle électroacoustique, et on détermine et calcule le correcteur central,c) - dans un troisième temps, on adjoint un paramètre de Youla au correcteur central pour former la loi de commande de correction, le paramètre de Youla étant sous forme d'un bloc Q(q-1), filtre à réponse impulsionnelle infinie, avecet en ce que dans la phase d'utilisation, en temps réel :
 - on récupère la fréquence courante du bruit à atténuer,- on fait calculer au calculateur la loi de commande de correction, comprenant le correcteur RS avec le paramètre de Youla, en utilisant, pour le paramètre de Youla les coefficients qui ont été calculés pour une fréquence de bruit correspondant à la fréquence courante du bruit à atténuer, les coefficients de Ro(q -1) et So(q -1) étant fixes.
- Procédé selon la revendication 2, caractérisé en ce que, dans la phase de conception, on effectue les opérations suivantes :a) - dans le premier temps, on excite acoustiquement l'habitacle en appliquant au(x) transducteur(s) un signal d'excitation dont la densité spectrale est sensiblement uniforme sur une bande de fréquence utile,b) - dans le deuxième temps, on détermine et calcule les polynômes Ro(q -1) et So(q -1) du correcteur central de manière à ce que ledit correcteur central soit équivalent à un correcteur calculé par placement des pôles de la boucle fermée dans l'application du correcteur central à la fonction de transfert électroacoustique, n pôles de la boucle fermée étant placés sur les n pôles de la fonction de transfert du système électroacoustique,c) - dans le troisième temps, on détermine et calcule les numérateur et dénominateur du bloc Q(q-1) de Youla au sein de la loi de commande de correction pour au moins une fréquence de bruit p(t) dont au moins la fréquence déterminée du bruit à atténuer, ceci en fonction d'un critère d'atténuation, le bloc Q(q-1) étant exprimé sous forme d'un rapport β(q-1)/α(q-1), afin d'obtenir des valeurs de coefficients des polynômes a (q -1) et β(q -1) pour la/chacune des fréquences, le calcul de β(q-1) et α(q-1) se faisant par l'obtention d'une fonction de transfert discrète Hs(q-1)/α(q-1) résultant de la discrétisation d'une cellule du second ordre continu, le polynôme β(q-1) se calculant par la résolution d'une équation de Bézout,et en ce que dans la phase d'utilisation, en temps réel, on effectue les opérations suivantes :- on fait calculer au calculateur la loi de commande de correction, correcteur central à coefficients fixes avec paramètre de Youla à coefficients variables, pour produire le signal u(t) envoyé au/aux transducteurs, en fonction des mesures acoustiques y(t) et en utilisant pour le bloc Q(q-1) de Youla les valeurs des coefficients des polynômes α(q -1) et β(q -1) déterminées et calculées pour une fréquence déterminée correspondant à la fréquence courante.
- Procédé selon la revendications 2 ou 3, caractérisé en ce que l'on utilise pour le modèle électroacoustique une fonction de transfert électroacoustique de la forme :
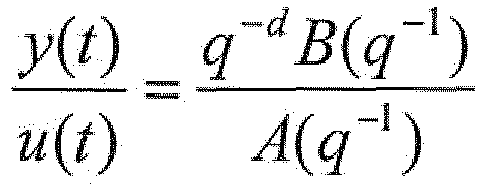


- Procédé selon la revendication 2, 3 ou 4, caractérisé en ce que pour le temps b), on détermine et calcule les polynômes Ro(q -1) et So(q -1) du correcteur central par une méthode de placement des pôles de la boucle fermée, n pôles dominants de la boucle fermée munie du correcteur central étant choisis égaux aux n pôles de la fonction de transfert électroacoustique et que m pôles auxiliaires sont des pôles situés en haute fréquence.
- Procédé selon la revendication 1, caractérisé en ce que, dans le cas multivariable, dans la phase de conception :a) - dans un premier temps, on utilise un modèle électroacoustique linéaire, le modèle électroacoustique étant sous forme de représentation d'état de blocs matriciels H, W, G et q-1.I, G étant une matrice d'évolution, H étant une matrice d'entrée, W étant une matrice de sortie et I la matrice identité, ladite représentation d'état pouvant s'exprimer par une équation de récurrence :


et on détermine et calcule ledit modèle électroacoustique par excitation acoustique de l'habitacle par les transducteurs et mesures acoustiques par les capteurs puis application d'un procédé d'identification de système linéaire avec les mesures et le modèle,b) - dans un deuxième temps, on met en oeuvre un correcteur central appliqué au modèle électroacoustique déterminé et calculé, le correcteur central étant sous forme observateur d'état et retour d'état estimé qui exprime X̂ un vecteur d'état de l'observateur itérativement en fonction de Kf un gain de l'observateur, Kc un vecteur de retour sur l'état estimé, ainsi que du modèle électroacoustique précédemment déterminé et calculé, soit
et on détermine et calcule ledit correcteur central,c) - dans un troisième temps, on adjoint un paramètre de Youla au correcteur central pour former la loi de commande de correction, le paramètre de Youla étant sous forme d'un bloc Q multivariable, de matrices d'état AQ, BQ, CQ, ,adjoint au correcteur central exprimé également sous forme de représentation d'état, bloc Q dont la sortie additionnée à la sortie du correcteur central produit un signal qui forme l'opposée de U(t) et dont l'entrée reçoit le signal Y(t) auquel est soustrait le signal W·X̂(t), et on détermine et calcule le paramètre de Youla dans la loi de commande de correction comportant le correcteur central auquel est associé le paramètre de Youla pour au moins une fréquence de bruit P(t) dont au moins la fréquence déterminée du bruit à atténuer, le calcul des coefficients des matrices AQ, BQ, CQ se faisant par l'obtention de fonctions de transfert discrètes HSi(q-1)/αi(q-1) résultant de la discrétisation de cellules du second ordre continues et par un placement de pôles ainsi que la résolution d'équations de rejet asymptotique,et en ce que dans la phase d'utilisation, en temps réel :- on récupère la fréquence courante du bruit à atténuer,- on fait calculer au calculateur la loi de commande de correction, comprenant le correcteur central à coefficients fixes avec le paramètre de Youla à coefficients variables, en utilisant, pour le paramètre de Youla les coefficients qui ont été calculés pour une fréquence de bruit correspondant à la fréquence courante du bruit à atténuer. - Procédé selon la revendication 6, caractérisé en ce que, dans la phase de conception, on effectue les opérations suivantes ;a) - dans le premier temps, on excite acoustiquement l'habitacle en appliquant aux transducteurs des signaux d'excitation dont la densité spectrale est sensiblement uniforme sur une bande de fréquence utile, les signaux d'excitation étant décorrélés entre-eux,b) - dans le deuxième temps, on détermine et calcule le correcteur central de manière à ce qu'il soit équivalent à un correcteur avec observateur d'état et retour sur l'état calculé par placement des pôles dans l'application du correcteur central à la fonction de transfert électroacoustique, à cette fin on choisit un gain de l'observateur nul, soit Kf=0, et un gain de retour d'état Kc choisi de façon à assurer la robustesse de la loi de commande munie du paramètre de Youla, au moyen d'une optimisation LQ,c) - dans le troisième temps, on détermine et calcule en considérant une représentation d'observateur d'état augmenté, les coefficients du bloc Q de Youla au sein de la loi de commande de correction pour au moins une fréquence de bruit P(t) dont au moins la fréquence déterminée du bruit à atténuer en fonction d'un critère d'atténuation, afin d'obtenir des valeurs de coefficients du paramètre de Youla pour la/chacune des fréquences,et en ce que dans la phase d'utilisation, en temps réel, on effectue les opérations suivantes :- on fait calculer au calculateur la loi de commande de correction, correcteur central à coefficients fixes avec paramètre de Youla à coefficients variables, pour produire le signal U(t) envoyé au/aux transducteurs, en fonction des mesures acoustiques Y(t) et en utilisant pour le paramètre de Youla, les valeurs des coefficients déterminées et calculées pour une fréquence déterminée correspondant à la fréquence courante.
- Procédé selon l'une quelconque des revendications 2 à 7, caractérisé en ce que le procédé est adapté à un ensemble de fréquences déterminées de bruit à atténuer et on répète le temps c) pour chacune des fréquences déterminées et en ce que, en phase d'utilisation lorsque aucune des fréquences déterminées ne correspond à la fréquence courante du bruit à atténuer, on fait une interpolation à ladite fréquence courante pour les valeurs des coefficients du bloc Q de Youla à partir des valeurs de coefficients dudit bloc Q de Youla connus pour les fréquences déterminées.
- Procédé selon l'une quelconque des revendications 2 à 8, caractérisé en ce que les signaux sont échantillonnés à une fréquence Fe et au temps a) on utilise une bande de fréquence utile du signal d'excitation qui est sensiblement [0, Fe/2].
- Procédé selon l'une quelconque des revendications 2 à 9, caractérisé en ce que avant la phase d'application, on ajoute à la phase de conception un quatrième temps d) de vérification de la stabilité et de la robustesse du modèle du système électroacoustique et de la loi de commande de correction, correcteur central avec paramètre de Youla, obtenus précédemment aux temps a) à c) en faisant une simulation de la loi de commande de correction obtenue aux temps b) et c) appliqué au modèle électroacoustique obtenu au temps a) pour la/les fréquences déterminées et lorsque un critère prédéterminé de stabilité et/ou robustesse n'est pas respecté, on réitère au moins le temps c) en modifiant le critère d'atténuation.
- Procédé selon l'une quelconque des revendications précédentes, caractérisé en ce que la phase de conception est une phase préalable et elle est effectuée une fois, préalablement à la phase d'utilisation, avec mémorisation des résultats des déterminations et calculs pour utilisation dans la phase d'utilisation.
- Procédé selon l'une quelconque des revendications précédentes, caractérisé en ce que la fréquence courante du bruit à atténuer est récupérée à partir d'une mesure compte-tour d'un moteur du véhicule.
- Procédé selon l'une quelconque des revendications précédentes, caractérisé en ce que le bruit est à une fréquence déterminée fpert.
- Procédé selon l'une quelconque des revendications 1 à 12, caractérisé en ce que le bruit est à deux fréquences déterminées avec une première fréquence fpert, et une seconde fréquence η.fpert, η étant soit constant soit variant continûment avec fpert.
- Dispositif spécialement adapté pour la mise en oeuvre du procédé de l'une quelconque des revendications précédentes d'atténuation d'un bruit à bande étroite, essentiellement monofréquentiel à au moins une fréquence déterminée, le dispositif comportant au moins un calculateur programmable, un capteur acoustique et un transducteur, typiquement un haut-parleur, commandé avec un signal généré par le calculateur programmable, en fonction d'un signal de mesures acoustiques effectuées par ledit capteur acoustique, typiquement un microphone, une loi de commande de correction ayant été déterminée et calculée dans une première phase de conception, ladite loi de commande de correction calculée étant utilisée dans une seconde phase d'utilisation dans le calculateur pour produire un signal envoyé au transducteur en fonction du signal reçu du capteur pour atténuation dudit bruit, caractérisé en ce qu'il comporte des moyens de mise en oeuvre dans le calculateur d'une loi de commande de correction comportant l'application d'un paramètre de Youla à un correcteur central, seul un bloc de transfert à coefficients variables correspondant au paramètre de Youla ayant des coefficients dépendant de la fréquence du bruit à atténuer dans ladite loi de commande de correction, le correcteur central ayant des coefficients fixes, le paramètre de Youla étant sous forme d'un filtre à réponse impulsionnelle infinie, et en ce qu'une mémoire du calculateur stocke au moins lesdits coefficients variables, de préférence dans une table en fonction de la/des fréquences déterminées de bruit p(t) utilisées dans la phase de conception.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0902585A FR2946203B1 (fr) | 2009-05-28 | 2009-05-28 | Procede et dispositif d'attenuation d'un bruit a bande etroite dans un habitacle d'un vehicule |
| PCT/FR2009/051647 WO2010136661A1 (fr) | 2009-05-28 | 2009-08-31 | Procede et dispositif d'attenuation d'un bruit a bande etroite dans un habitacle d'un vehicule |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2436003A1 EP2436003A1 (fr) | 2012-04-04 |
| EP2436003B1 true EP2436003B1 (fr) | 2018-11-07 |
Family
ID=41664760
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP09740508.8A Active EP2436003B1 (fr) | 2009-05-28 | 2009-08-31 | Procede et dispositif d'attenuation d'un bruit a bande etroite dans un habitacle d'un vehicule |
Country Status (9)
| Country | Link |
|---|---|
| US (1) | US8682000B2 (fr) |
| EP (1) | EP2436003B1 (fr) |
| JP (1) | JP5409900B2 (fr) |
| KR (1) | KR101749951B1 (fr) |
| BR (1) | BRPI0925323B1 (fr) |
| FR (1) | FR2946203B1 (fr) |
| MX (1) | MX2011012516A (fr) |
| RU (1) | RU2504025C2 (fr) |
| WO (1) | WO2010136661A1 (fr) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR3163742A1 (fr) | 2024-06-24 | 2025-12-26 | Exail | Méthode de commande par retour d’état pour positionnement dynamique d’un navire et système adapté |
Families Citing this family (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8430817B1 (en) | 2009-10-15 | 2013-04-30 | Masimo Corporation | System for determining confidence in respiratory rate measurements |
| US9848800B1 (en) | 2009-10-16 | 2017-12-26 | Masimo Corporation | Respiratory pause detector |
| US9307928B1 (en) | 2010-03-30 | 2016-04-12 | Masimo Corporation | Plethysmographic respiration processor |
| DE102010035485A1 (de) * | 2010-08-26 | 2012-03-01 | Isabellenhütte Heusler Gmbh & Co. Kg | Strommesswiderstand |
| EP2696099B1 (fr) * | 2011-04-05 | 2016-12-28 | Bridgestone Corporation | Système de réduction des vibrations d'un véhicule |
| FR2983335B1 (fr) | 2011-11-25 | 2019-11-08 | Renault S.A.S. | Procede et dispositif de controle d'un systeme de reduction active de bruit |
| US9139222B2 (en) * | 2012-03-30 | 2015-09-22 | Deere & Company | Self tuning universal steering control system, method, and apparatus for off-road vehicles |
| FR2999772B1 (fr) | 2012-12-19 | 2016-12-30 | Ixblue | Procede de controle actif acoustique de bruit perturbateur a bande(s) etroite(s) a microphone(s) mobile(s), systeme correspondant |
| FR3002068B1 (fr) * | 2013-02-13 | 2015-03-06 | Ixblue | Procede de controle actif acoustique bande etroite a fonction(s) de transfert variable(s), systeme correspondant |
| WO2014125204A1 (fr) * | 2013-02-13 | 2014-08-21 | Ixblue | Procédé de contrôle actif acoustique bande étroite à fonction(s) de transfert variable(s), système correspondant |
| US9245519B2 (en) * | 2013-02-15 | 2016-01-26 | Bose Corporation | Forward speaker noise cancellation in a vehicle |
| US10441181B1 (en) | 2013-03-13 | 2019-10-15 | Masimo Corporation | Acoustic pulse and respiration monitoring system |
| US9549257B2 (en) * | 2013-03-27 | 2017-01-17 | Pinnacle Peak Holdings Corporation | Feedback cancellation for vehicle communications system |
| US20140363009A1 (en) * | 2013-05-08 | 2014-12-11 | Max Sound Corporation | Active noise cancellation method for motorcycles |
| CN103337865B (zh) * | 2013-05-31 | 2015-01-21 | 华北电力大学 | 基于Youla参数化的阻尼自适应控制系统及控制方法 |
| US9150227B1 (en) * | 2014-04-07 | 2015-10-06 | Electro-Motive Diesel, Inc. | Receive attenuation system for a locomotive consist |
| US10121464B2 (en) * | 2014-12-08 | 2018-11-06 | Ford Global Technologies, Llc | Subband algorithm with threshold for robust broadband active noise control system |
| JP2017083600A (ja) * | 2015-10-27 | 2017-05-18 | パナソニックIpマネジメント株式会社 | 車載収音装置及び収音方法 |
| KR101939383B1 (ko) * | 2016-10-18 | 2019-04-10 | 현대오트론 주식회사 | 초음파 센서 장치 및 초음파 센서 장치의 센싱 방법 |
| JP6426794B1 (ja) * | 2017-06-16 | 2018-11-21 | 本田技研工業株式会社 | 電磁サスペンション装置 |
| FR3088134B1 (fr) * | 2018-11-05 | 2022-01-21 | Renault Sas | Systeme de controle actif feedforward du bruit de roulement d'un vehicule automobile avec capteurs de reference a proximite du systeme multimedia |
| EP3906546B1 (fr) * | 2019-01-04 | 2026-03-04 | Harman International Industries, Incorporated | Annulation active de bruit aérien à large bande haute fréquence |
| JP6923591B2 (ja) * | 2019-04-12 | 2021-08-18 | 本田技研工業株式会社 | 電動サスペンション装置 |
| CN115017974B (zh) * | 2022-05-10 | 2024-08-23 | 武汉理工大学 | 一种融合声品质评价的声品质自整形设计方法和系统 |
| CN118838180B (zh) * | 2024-07-19 | 2025-10-17 | 中国地质大学(武汉) | 一种基于单自由度控制器网络控制系统的修正性能极限方法 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0578212A2 (fr) * | 1992-07-07 | 1994-01-12 | Sharp Kabushiki Kaisha | Dispositif de commande active avec un filtre digital adaptif |
| EP2043383A1 (fr) * | 2007-09-27 | 2009-04-01 | Harman Becker Automotive Systems GmbH | Contrôle actif du bruit utilisant la gestion des basses |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3730763A1 (de) * | 1987-09-12 | 1989-03-30 | Blaupunkt Werke Gmbh | Schaltung zur stoergeraeuschkompensation |
| JPH0739968B2 (ja) * | 1991-03-25 | 1995-05-01 | 日本電信電話株式会社 | 音響伝達特性模擬方法 |
| JPH06332474A (ja) * | 1993-05-25 | 1994-12-02 | Matsushita Electric Ind Co Ltd | 騒音消去装置 |
| DE19531402C2 (de) * | 1995-08-26 | 1999-04-01 | Mannesmann Sachs Ag | Vorrichtung und Verfahren zum Beeinflussen von Schwingungen in einem Fahrgastraum eines Kraftfahrzeugs und Vorrichtung und Verfahren zum Erkennen von Defekten an einem Kraftfahrzeug |
| JPH09166988A (ja) * | 1995-12-18 | 1997-06-24 | Calsonic Corp | 能動型消音器 |
| US5831401A (en) * | 1996-03-27 | 1998-11-03 | Bbn Corp | Impedance controller |
| RU2149788C1 (ru) * | 1998-05-06 | 2000-05-27 | Акционерное общество "АвтоВАЗ" | Шумовибродемпфирующий узел панели кузова транспортного средства |
| JPH11325168A (ja) * | 1998-05-08 | 1999-11-26 | Honda Motor Co Ltd | アクティブ振動騒音抑制装置 |
| JP4526613B2 (ja) * | 1999-03-11 | 2010-08-18 | パナソニック株式会社 | 能動型騒音低減装置 |
| US6992542B2 (en) * | 2003-05-06 | 2006-01-31 | Stanford University | Method for fast design of multi-objective frequency-shaping equalizers |
-
2009
- 2009-05-28 FR FR0902585A patent/FR2946203B1/fr not_active Expired - Fee Related
- 2009-08-31 JP JP2012512413A patent/JP5409900B2/ja active Active
- 2009-08-31 WO PCT/FR2009/051647 patent/WO2010136661A1/fr not_active Ceased
- 2009-08-31 RU RU2011152851/28A patent/RU2504025C2/ru active
- 2009-08-31 MX MX2011012516A patent/MX2011012516A/es active IP Right Grant
- 2009-08-31 BR BRPI0925323-8A patent/BRPI0925323B1/pt active IP Right Grant
- 2009-08-31 KR KR1020117028413A patent/KR101749951B1/ko active Active
- 2009-08-31 EP EP09740508.8A patent/EP2436003B1/fr active Active
- 2009-08-31 US US13/322,777 patent/US8682000B2/en active Active
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0578212A2 (fr) * | 1992-07-07 | 1994-01-12 | Sharp Kabushiki Kaisha | Dispositif de commande active avec un filtre digital adaptif |
| EP2043383A1 (fr) * | 2007-09-27 | 2009-04-01 | Harman Becker Automotive Systems GmbH | Contrôle actif du bruit utilisant la gestion des basses |
Non-Patent Citations (1)
| Title |
|---|
| BEN AMARA F ET AL: "Adaptive sinusoidal disturbance rejection in linear discrete-time systems-part 1: Theory", JOURNAL OF DYNAMIC SYSTEMS, MEASUREMENT AND CONTROL, A S M E INTERNATIONAL, US, vol. 121, no. 4, 1 December 1999 (1999-12-01), pages 648 - 659, XP008119190, ISSN: 0022-0434, DOI: 10.1115/1.2802530 * |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR3163742A1 (fr) | 2024-06-24 | 2025-12-26 | Exail | Méthode de commande par retour d’état pour positionnement dynamique d’un navire et système adapté |
Also Published As
| Publication number | Publication date |
|---|---|
| KR20120044931A (ko) | 2012-05-08 |
| FR2946203A1 (fr) | 2010-12-03 |
| JP5409900B2 (ja) | 2014-02-05 |
| WO2010136661A1 (fr) | 2010-12-02 |
| US8682000B2 (en) | 2014-03-25 |
| MX2011012516A (es) | 2012-06-19 |
| RU2504025C2 (ru) | 2014-01-10 |
| JP2012528034A (ja) | 2012-11-12 |
| KR101749951B1 (ko) | 2017-07-03 |
| RU2011152851A (ru) | 2013-08-10 |
| US20120070013A1 (en) | 2012-03-22 |
| BRPI0925323A2 (pt) | 2016-04-19 |
| EP2436003A1 (fr) | 2012-04-04 |
| BRPI0925323B1 (pt) | 2019-10-29 |
| FR2946203B1 (fr) | 2016-07-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2436003A1 (fr) | Procede et dispositif d'attenuation d'un bruit a bande etroite dans un habitacle d'un vehicule | |
| EP2641134B1 (fr) | Procédé et dispositif de controle le actif de vibrations mécaniques par mise en oeuvre d'une loi de controle constituée d'un correcteur central et d'un paramètre de youla | |
| CN105374365B (zh) | 用于控制车辆噪声的系统和方法 | |
| EP2717599B1 (fr) | Procédé de traitement d'un signal audio avec modélisation de la réponse globale du haut-parleur électrodynamique | |
| CN104715750B (zh) | 包括引擎声音合成器的声音系统 | |
| US9553553B2 (en) | Engine sound synthesis system | |
| CN104956435B (zh) | 有源降噪装置和利用其的设备 | |
| FR3031621A3 (fr) | Systeme d'amelioration de bruit de moteur d'un vehicule | |
| JP6671036B2 (ja) | 騒音低減装置、移動体装置、及び、騒音低減方法 | |
| EP2700069B1 (fr) | Generation d'un son de machine tournante d'un appareil | |
| JP5136396B2 (ja) | ハウリング抑制装置 | |
| FR2999772A1 (fr) | Procede de controle actif acoustique de bruit perturbateur a bande(s) etroite(s) a microphone(s) mobile(s), systeme correspondant | |
| EP4226650B1 (fr) | Dispositif de traitement d'un signal, systeme audio, enceintes acoustiques, resonateur acoustique, et porte sonorisee de vehicule associes | |
| CN117917728A (zh) | 用于声学道路噪声峰频率消除的装置、系统和/或方法 | |
| FR2906070A1 (fr) | Reduction de bruit multi-reference pour des applications vocales en environnement automobile | |
| WO2014125204A1 (fr) | Procédé de contrôle actif acoustique bande étroite à fonction(s) de transfert variable(s), système correspondant | |
| EP1947533B1 (fr) | Système et procédé de suppression de perturbations dans un système de contrôle de retour | |
| FR2967848A1 (fr) | Systeme de correction de spectre destine notamment a une salle de spectacle | |
| FR2724467A1 (fr) | Procede et dispositif d'amortissement actif d'ondes mecaniques a capteurs deportes | |
| FR3009419A3 (fr) | Procede de controle actif acoustique bande etroite a fonction(s) de transfert variable(s), systeme correspondant | |
| FR3002068A1 (fr) | Procede de controle actif acoustique bande etroite a fonction(s) de transfert variable(s), systeme correspondant | |
| FR3163742A1 (fr) | Méthode de commande par retour d’état pour positionnement dynamique d’un navire et système adapté | |
| FR2709338A1 (fr) | Dispositif de contrôle actif de vibrations. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20111128 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: IXBLUE |
|
| DAX | Request for extension of the european patent (deleted) | ||
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20170517 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20180604 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: IXBLUE |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: AT Ref legal event code: REF Ref document number: 1063046 Country of ref document: AT Kind code of ref document: T Effective date: 20181115 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602009055489 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: JACOBACCI CORALIS HARLE C/O JACOBACCI AND PART, CH |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20181107 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 1063046 Country of ref document: AT Kind code of ref document: T Effective date: 20181107 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190207 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190307 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190207 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190208 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20190307 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602009055489 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20190808 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20190831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190831 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20190831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190831 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20090831 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 14 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20181107 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230524 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 602009055489 Country of ref document: DE Owner name: EXAIL SAS, FR Free format text: FORMER OWNER: IXBLUE, SAINT-GERMAIN-EN-LAYE, FR |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20250603 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250605 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250609 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20250901 Year of fee payment: 17 |