EP1280632B1 - Pince demultipliee - Google Patents
Pince demultipliee Download PDFInfo
- Publication number
- EP1280632B1 EP1280632B1 EP01934088A EP01934088A EP1280632B1 EP 1280632 B1 EP1280632 B1 EP 1280632B1 EP 01934088 A EP01934088 A EP 01934088A EP 01934088 A EP01934088 A EP 01934088A EP 1280632 B1 EP1280632 B1 EP 1280632B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- arm
- connecting rod
- pliers
- retaining
- mobile
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25B—TOOLS OR BENCH DEVICES NOT OTHERWISE PROVIDED FOR, FOR FASTENING, CONNECTING, DISENGAGING, OR HOLDING
- B25B7/00—Pliers; Other hand-held gripping tools with jaws on pivoted limbs; Details applicable generally to pivoted-limb hand tools
- B25B7/12—Pliers; Other hand-held gripping tools with jaws on pivoted limbs; Details applicable generally to pivoted-limb hand tools involving special transmission means between the handles and the jaws, e.g. toggle levers, gears
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25B—TOOLS OR BENCH DEVICES NOT OTHERWISE PROVIDED FOR, FOR FASTENING, CONNECTING, DISENGAGING, OR HOLDING
- B25B25/00—Implements for fastening, connecting or tensioning of wire or strip
- B25B25/005—Implements for fastening, connecting or tensioning of wire or strip for applying wire clasps to hose couplings
Definitions
- the present invention relates to a geared gripper comprising a fixed arm whose end portion is adapted to carry a fixed jaw, a movable actuating arm, a movable support arm, articulated relative to the fixed arm and adapted to carry a jaw mobile, and reduction means disposed between the fixed arm and the actuating arm.
- the denomination "fixed arm” is used for the sake of simplification. It should be understood that this notion is relative, the forceps being intended to be manipulated manually.
- the document FR 2,736,572 shows a vise clamp in which the movable support arm is articulated on the fixed arm, while the movable actuating arm is connected to this fixed arm by a connecting rod and is articulated on the movable support arm. Since it is a vise clamp, one of the pivot points of the rod is adjustable to determine the spacing between the jaws in the clamped position.
- This toggle system allows a correct gearing for certain applications. However, it is desirable to be able to further increase the reduction, to increase the clamping capacity of the clamp, while maintaining an opening amplitude of the movable actuating arm relative to the fixed arm for manipulating the clamp with one hand.
- the document DE 1,300,478 shows a clamp of the aforementioned type, wherein the movable actuating arm is articulated on the fixed arm, and wherein the reduction means comprise a linkage system having first and second connecting rods connected by a connecting pin, the first connecting rod being articulated on the fixed arm in a first connecting rod axis and the second connecting rod being articulated on the movable support arm in a second connecting rod axis.
- This clamp comprises means for mechanical connection and transmission of movement between the movable actuating arm and the connecting rod system.
- the first link is formed by a portion of a plate which terminates in a hook capable of cooperating with a pin carried by the movable actuating arm for securing said first link with this arm.
- the first link is fixed relative to the mobile actuating arm, which requires that the axis of articulation of this arm on the fixed arm is coincident with the axis of articulation of the first link on the fixed arm.
- the pin To allow the complete opening of the clamp, the pin must be moved to disengage the hook, allow it to occupy its open position, and thus release the first link of the movable actuating arm.
- the plate that carries the first connecting rod must be moved to allow the pin to retain the hook again, while the user holds the clamp by its actuating arms.
- the present invention aims to provide an improved clamp, in particular a clamp for tightening a clamp, having means for mechanical connection and transmission of movement between the movable actuating arm and the connecting rod system that are simple and reliable.
- cam means are in permanent contact, without the user having to manipulate them to put them in a position to cooperate.
- these cam means can easily be shaped to adapt the gear ratio to the clamping curve (clamping force / stroke) desired.
- the mechanical linkage and motion transmission means comprise a cam track integral with one of the elements constituted by the mobile actuating arm and the connecting rod system, a cam follower of the other of said elements and means for retaining the roller on this track.
- the cam follower and cam follower system is technically simple to perform and perfectly reliable to provide the mechanical connection between the movable actuating arm and the linkage system and to transmit the movement for clamping the multiplier clamp.
- the cam track is formed on an edge of a window in which the cam follower is retained. The shape of the cam track makes it possible to adapt the clamping curve to the intended application.
- the mechanical connection by the cam means according to the invention makes it possible to perfectly control the kinematics of the movement of the mobile actuating arm without making it compulsory for the axis of articulation of this arm relative to the fixed arm to coincide with the axis of articulation of the first link on the fixed arm, as was the case in DE 1,300,478 This made it necessary to accommodate the two connecting rods in the extremely small space between this axis and the mobile support arm and consequently required the selection of shorter rods, which limited the reduction.
- the axis of articulation of the actuating arm movable relative to the fixed arm and the axis of articulation of the first link relative to the fixed arm are distinct.
- the axis of articulation of the actuating arm movable relative to the fixed arm is arranged, on the fixed arm, between the axis of articulation of the first link relative to the fixed arm and the end of this fixed arm which carries the fixed jaw.
- the two connecting rods In the open configuration of the clamp, the two connecting rods form a closed angle relative to each other, so that the first and second connecting rod axes are relatively close. In contrast, when the clamp is tightened, the angle formed by the two connecting rods about their connecting axis has opened, they are substantially aligned, so that the distance between the first and second connecting rods is maximum.
- the gear ratio of the gripper is a function of the difference between the distance between the two connecting rods in the open configuration of the clamp and the distance between the same axes when the clamp is clamped.
- this ratio is important thanks to the presence of two rods articulated relative to each other.
- the spacing between the movable actuating arm and the fixed arm when the clamp is open is limited by the mechanical connection means between the actuating arm and the connecting rod system.
- the cam means which form these mechanical connection means are made such that, in the open position of the clamp, the angle formed by the two connecting rods is relatively closed, while it is as open as possible in the position tightening the clamp.
- the clamp comprises means for retaining the movement of the movable actuating arm in the direction of the opening of the clamp and thus to define an intermediate opening configuration in which the clamp is opened according to an opening amplitude less than its maximum opening amplitude.
- the clamp can be adapted to clamp a first category of objects whose spacing of the parts to be clamped corresponds to the space between the jaws when the clamp is in its maximum open position, and to that of a second category of objects whose spacing of the parts to be clamped has a smaller dimension, corresponding to the spacing between the jaws in this intermediate opening position.
- the clamp advantageously comprises a retaining member adapted to occupy a retaining position in which it retains the movement of the movable actuating arm and a release position in which it releases this movement.
- the clamp according to the invention comprises a fixed arm 10, an end portion 10A carries a jaw called said fixed jaw 12 and an opposite end portion 10B is intended to be manipulated for clamping the clamp.
- the clamp also comprises a movable actuating arm 14, one end 14A of which is articulated on the fixed arm 10 by a hinge pin 16 and whose opposite end 14B is intended, with the end 10B of the fixed arm 10, to be manipulated to open or tighten the clamp.
- the latter also comprises a movable support arm 18 whose end 18A carries the movable jaw 20. In its median region, this support arm 18 is also articulated on the fixed arm 10. In the advantageous example shown, the axis articulation of the arm of the movable support relative to the fixed arm coincides with the hinge axis 16 above.
- the clamp comprises resilient return means to its open configuration which, in the example shown, is constituted by a compression spring 22 disposed between the fixed arm and the movable support arm, in the end regions 10A and 18A of these latter.
- An attachment hook 24 is adapted to cooperate with a hooking stud 26 to maintain the clamp in its tight configuration.
- the reduction means of the clamp comprise a connecting rod system having a first connecting rod 28 which, at its first end is articulated on the fixed arm 10 in a hinge axis 28A. They also comprise a second connecting rod 30 which, at its first end, is articulated on the movable support arm in a hinge axis 30A. This axis is in the end region 18B of the movable support arm opposite its end 18A.
- the two rods 28 and 30 are articulated with respect to one another at their respective second ends, by a connecting pin 32.
- the hinge pin 16 is disposed on the fixed arm 10 between the hinge axis 28A of the first rod 28 and the jaw 12 carried by the fixed arm. This arrangement is advantageous, particularly from the point of view of the amplitude of the reduction since the two rods can be relatively long.
- the movement of the movable actuating arm 14 is transmitted to the support arm 18 via the connecting rod system.
- the actuating arm 14 is mechanically linked to the connecting rod system to limit its movement.
- these mechanical connection and motion transmission means are cam means. They comprise a cam track secured to one of the elements constituted by the movable actuating arm 14 and by the connecting rod system (in particular by the first connecting rod), as well as a follower member (for example a cam follower ) which is integral with the other of these elements and which cooperates with the cam track during opening and closing movements of the clamp.
- cam means comprise a cam track secured to one of the elements constituted by the movable actuating arm 14 and by the connecting rod system (in particular by the first connecting rod), as well as a follower member (for example a cam follower ) which is integral with the other of these elements and which cooperates with the cam track during opening and closing movements of the clamp.
- cam window 34 made in the actuating arm 14 and a cam follower 36 belonging to the connecting rod system.
- cam follower is used for convenience because the part 36 slides on the edge of the window 34.
- this piece 36 is not necessarily rotatable about its geometric axis 36A.
- cam means are arranged to move the connecting rods by bringing their connecting axis 32 closer to the hinge pin 16 when the movable actuating arm is brought closer to the fixed arm 10.
- the roller The cam is secured to the first link 28.
- it could be located in the region of the link axis 32, the geometric axis of the roller being coincident with this axis 32.
- the roller is located in an area of the first connecting rod which extends between the articulation axis 16 of the arm 14 relative to the arm 10 and a line connecting the first connecting rod axis 28A, connecting pin 32 and the second connecting rod axis 30A.
- the axis 36A of the cam follower forms, with the axes 32 and 28A, the vertices of a triangle, the vertex corresponding to the axis 36A being located on the axis side 16.
- the rod 28 comprises a main arm 27A which forms the base of this triangle, joining the axes 32 and 28A, and two arms 27B and 27C which form the other two sides of the triangle.
- the three points defined by the axes 30A, 32 and 28A thus form a deformable triangle whose apex angle 32 is closed, for example of the order of 90 ° to 120 °, in the open position of the clamp, while this angle widely open clamping position of the clamp as shown in the figure 2 . It is then for example of the order of 160 ° to 180 °.
- the fixed arm 10 of the clamp is made from a sheet metal plate or the like.
- the movable actuating arm 14 has, between its end 14A and a median region 14C beyond which the handling zone extends, two parallel plates 15A and 15B, respectively. At the end 14A, these two sheets extend on either side of the fixed arm 10. Between this end and the area 14C, they form two identical cheeks. Thus, a cam window 34 is made in each of these two cheeks.
- One of the connecting rods, for example the second connecting rod 30, is formed by a single rod while the other connecting rod, for example the first rod 28, is formed by two elementary rods in the form of parallel plates 29A and 29B, respectively.
- the connecting rod 30 is disposed between these two parallel rods.
- they themselves are arranged on either side of the fixed arm 10.
- several spacer rods may be provided to maintain the spacing between the two elementary connecting rods 29A and 29B.
- the sheets 15A and 15B have openings other than the cam windows. It is also for this reason that the central part of the triangle whose first link forms the base is hollowed out.
- the roller 36 is itself formed by two elementary rollers respectively 37A and 37B, protruding respectively on the sides the clamp from the elementary connecting rods 29A and 29B, to cooperate with each of the two elementary cam windows.
- the window 34 has an edge 34A, located on the opposite side of the fixed arm 10, with which the roller cooperates when the arm 14 is moved towards the arm 10 to clamp the clamp.
- the opposite edge 34B of the window 34 which is adjacent to the arm 10, cooperates with the roller 36 to retain the movable arm 18 with respect to a spacing relative to the fixed arm 10.
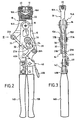
- the figure 1 shows the gripper in its maximum aperture configuration, and it is seen that the roller 36 cooperates with the part of the cam track which is farthest from the axis 16.
- the clamp has an intermediate opening configuration. This configuration is defined by retaining means which, when active, prevent further opening of the actuating arm.
- a retaining member 40 capable of occupying a retaining position in which it retains the movement of the movable actuating arm and a release position in which it releases this movement.
- this retaining member is constituted by a hook or the like disposed between the movable actuating arm and the fixed arm. It is advantageous to make this retaining member in the form of a member capable of being actuated between these two positions by the hand of the user who holds the clamp normally by the handling portions of the arms 10 and 14. Thus, this member is preferably constituted by a lever capable of being actuated by the thumb of the user while the latter holds the clamp in hand.
- lever 40 which is pivotally mounted on the fixed arm 10, about a pivot axis 42.
- This lever comprises a retaining end 40A and a handling end 40B , arranged on either side of the axis 42. It is understood that when the user holds the clamp by placing the fixed arm 10 on the side of the palm of the hand, the lever can be easily operated by the thumb.
- the retaining member is advantageously permanently biased towards its retaining position by elastic return means.
- the figure 5 shows the lever 40 in its retaining position, in which it is recalled by a spring 44 wound around the axis of the lever and a first end bears on the fixed arm 10, while the other cooperates with the lever having a tendency to tilt constantly to its retaining position.
- the retaining portion 40A of the retaining lever 40 extends between the arms 10 and 18. It cooperates with a retaining surface 46 which belongs to the connecting rod system and which is also between these arms.
- the upper face (the closest to the axis 16) of the retaining portion 40A of the lever 40 forms a first locking face which cooperates with the second locking face formed by the facet 46 of the link 28.
- This facet is for example formed in the region of the axis 32. It is understood that when these two locking surfaces cooperate with each other, they prevent the roller 36 from descending into the cam window 34 away from the axis 16. They therefore limit the opening of the arm 18. To release the opening of this arm, simply press the actuating portion 40B of the lever, so as to allow the locking face 46 to escape the 40A head of the lever, thus allowing the roller to go down in the cam window.
- the cam surface 34A is made such that this descent is automatic as soon as the lever is actuated.
- the shape of the oblong defined by the edge of the window 34 is determined in such a way as to properly distribute the closing force of the clamp over the entire displacement path of the arm 18 towards the arm 10.
- the retaining means comprise an adjustable stop 140, which is integral with the movable actuating arm 14 being movable between a retaining position in which it is adapted to cooperate in abutment with the movable support arm to limit the movement of the latter in the direction of the opening of the clamp and a release position in which it releases this movement.
- the sheet 15B of the arm 14 has a slot 141 in which the stop 140 slides.
- the latter comprises a handling head 142 located on the outside of the sheet 15B, a rod 144 which passes into the slot and a foot 146 located on the inside of the sheet 15B.
- This foot has a reduced thickness for housing, when closing the clamp, in a recess 11 of the arm 10 which locally removes the arm of the sheet 15B.
- the arm 18 has, in the region of the axis 16, a recess 19B which locally removes it from the sheet 15B.
- the release position of the stop 140 is the one in which it is in the upper region of the slot 141. Indeed, in this case, the foot 146 of the abutment is on the stroke of a region 19'B of the recess. 19B during the movement of the movable support arm, so that it no longer interferes with the opening of the clamp.
- the slot 141 has the shape of a buttonhole whose upper end 141 'is enlarged to allow the passage of the foot 146 of the stop. This high end is released only when the clamp is removed.
- an O-ring 147 is disposed between the head 142 and the sheet 15B.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Gripping Jigs, Holding Jigs, And Positioning Jigs (AREA)
- Clamps And Clips (AREA)
- Manipulator (AREA)
- Electric Cable Installation (AREA)
Description
- La présente invention concerne une pince démultipliée comprenant un bras fixe dont une partie d'extrémité est apte à porter une mâchoire fixe, un bras d'actionnement mobile, un bras de support mobile, articulé par rapport au bras fixe et apte à porter une mâchoire mobile, et des moyens de démultiplication disposés entre le bras fixe et le bras d'actionnement.
- La dénomination "bras fixe" est utilisée dans un souci de simplification. Il doit être entendu que cette notion est relative, la pince étant destinée à être manipulée manuellement.
- On sait que le système de démultiplication permet, pour une amplitude raisonnable d'ouverture des parties d'actionnement des bras de la pince compatible avec une utilisation manuelle de cette pince, d'obtenir un effort de serrage élevé. Le document
FR 2 736 572 - Ce système de genouillère permet une démultiplication correcte pour certaines applications. Il est toutefois souhaitable de pouvoir augmenter encore la démultiplication, pour augmenter la capacité de serrage de la pince, tout en conservant une amplitude d'ouverture du bras d'actionnement mobile par rapport au bras fixe permettant de manipuler la pince avec une seule main.
- Le document
DE 1 300 478 montre une pince du type précité, dans laquelle le bras d'actionnement mobile est articulé sur le bras fixe, et dans laquelle les moyens de démultiplication comprennent un système de bielles ayant une première et une deuxième bielles reliées par un axe de liaison, la première bielle étant articulée sur le bras fixe en un premier axe de bielle et la deuxième bielle étant articulée sur le bras de support mobile en un deuxième axe de bielle. Cette pince comporte des moyens de liaison mécanique et de transmission du mouvement entre le bras d'actionnement mobile et le système de bielles. - Plus précisément, dans
DE 1 300 478 , la première bielle est formée par une partie d'une plaque qui se termine par un crochet apte à coopérer avec un téton porté par le bras d'actionnement mobile pour solidariser ladite première bielle avec ce bras. Dans cette situation, la première bielle est fixe par rapport au bras d'actionnement mobile, ce qui impose que l'axe d'articulation de ce bras sur le bras fixe soit confondu avec l'axe d'articulation de la première bielle sur le bras fixe. Pour permettre l'ouverture complète de la pince, le téton doit être déplacé pour le dégager du crochet, permettre à celui-ci d'occuper sa position d'ouverture, et libérer ainsi la première bielle du bras d'actionnement mobile. Au cours du serrage, la plaque qui porte la première bielle doit être déplacée pour permettre au téton de retenir à nouveau le crochet, alors que l'utilisateur maintient la pince par ses bras d'actionnement. - La manipulation de ce système est relativement complexe. Sa conformation est compliquée car le téton doit être mobile dans le bras d'actionnement mobile, tout en étant constamment rappelé vers sa position d'accrochage par un ressort. Un autre ressort est nécessaire pour rappeler le crochet vers sa position d'ouverture lorsque le téton en est dégagé.
- La présente invention vise à proposer une pince améliorée, en particulier une pince pour serrer un collier de serrage, ayant des moyens de liaison mécanique et de transmission du mouvement entre le bras d'actionnement mobile et le système de bielles qui soient simples et fiables.
- Ce but est atteint grâce au fait que les moyens de liaison mécanique et de transmission du mouvement comprennent des moyens de came.
- Ainsi, avec l'invention, il n'est pas nécessaire de recourir à des ressorts de rappel et les moyens de came sont en contact permanent, sans que l'utilisateur doive les manipuler pour les mettre en situation de coopérer. De plus, ces moyens de came peuvent aisément être conformés pour adapter la démultiplication à la courbe de serrage (effort de serrage / course) souhaitée.
- Avantageusement, les moyens de liaison mécanique et de transmission du mouvement comprennent une piste de came solidaire de l'un des éléments constitués par le bras d'actionnement mobile et le système de bielles, un galet de came solidaire de l'autre desdits éléments et des moyens pour retenir ce galet sur cette piste.
- Le système de piste de came et de galet de came est techniquement simple à réaliser et parfaitement fiable pour assurer la liaison mécanique entre le bras d'actionnement mobile et le système de biellette et transmettre le mouvement permettant le serrage de la pince démultipliée. Avantageusement, la piste de came est formée sur un bord d'une fenêtre dans laquelle est retenu le galet de came. La forme de la piste de came permet d'adapter la courbe de serrage à l'application envisagée.
- La liaison mécanique par les moyens de came selon l'invention permet de parfaitement maîtriser la cinématique du mouvement du bras d'actionnement mobile sans rendre obligatoire le fait que l'axe d'articulation de ce bras par rapport au bras fixe soit confondu avec l'axe d'articulation de la première bielle sur le bras fixe, comme c'était le cas dans
DE 1 300 478 , ce qui obligeait à loger les deux bielles dans l'espace extrêmement réduit situé entre cet axe et le bras de support mobile et obligeait par conséquent à choisir des bielles de faible longueur, ce qui limitait la démultiplication. - Au contraire, avec l'invention, on préfère que l'axe d'articulation du bras d'actionnement mobile par rapport au bras fixe et l'axe d'articulation de la première bielle par rapport au bras fixe soient distincts.
- Selon un mode de réalisation particulièrement avantageux, l'axe d'articulation du bras d'actionnement mobile par rapport au bras fixe est disposé, sur le bras fixe, entre l'axe d'articulation de la première bielle par rapport au bras fixe et l'extrémité de ce bras fixe qui porte la mâchoire fixe.
- En configuration ouverte de la pince, les deux bielles forment un angle fermé par rapport à l'autre, de sorte que le premier et le deuxième axes de bielle sont relativement proches. En revanche, lorsque la pince est serrée, l'angle formé par les deux bielles autour de leur axe de liaison s'est ouvert, elles sont pratiquement alignées, de sorte que la distance entre le premier et le deuxième axes de bielle est maximale.
- Le rapport de démultiplication de la pince est fonction de la différence entre la distance entre les deux axes de bielle dans la configuration ouverte de la pince et la distance entre les mêmes axes lorsque la pince est serrée.
- Selon l'invention, ce rapport est important grâce à la présence des deux bielles articulées l'une par rapport à l'autre. L'écartement entre le bras d'actionnement mobile et le bras fixe lorsque la pince est ouverte est limité par les moyens de liaison mécanique entre ce bras d'actionnement et le système de bielles. Les moyens de came qui forment ces moyens de liaison mécanique sont réalisés de telle sorte que, dans la position ouverte de la pince, l'angle formé par les deux bielles soit relativement fermé, tandis qu'il est aussi ouvert que possible dans la position de serrage de la pince.
- Selon une variante de l'invention, la pince comprend des moyens pour retenir le mouvement du bras d'actionnement mobile dans le sens de l'ouverture de la pince et pour définir ainsi une configuration d'ouverture intermédiaire dans laquelle la pince est ouverte selon une amplitude d'ouverture inférieure à son amplitude maximale d'ouverture.
- Grâce à ces dispositions, la pince peut être adaptée au serrage d'une première catégorie d'objets dont l'écartement des parties à serrer correspond à l'espace ménagé entre les mâchoires lorsque la pince est dans sa position d'ouverture maximale, et à celui d'une deuxième catégorie d'objets dont l'espacement des parties à serrer présente une dimension plus faible, correspondant à l'espacement entre les mâchoires dans cette position intermédiaire d'ouverture.
- Ainsi, la pince comprend avantageusement un organe de retenue apte à occuper une position de retenue dans laquelle il retient le mouvement du bras d'actionnement mobile et une position de relâchement dans laquelle il libère ce mouvement.
- L'invention sera bien comprise et ses avantages apparaîtront mieux à la lecture de la description détaillée qui suit, d'un mode de réalisation représenté à titre d'exemple non limitatif. La description se réfère aux dessins annexés sur lesquels :
- la
figure 1 est une vue en élévation (prise selon l'axe de pivotement du bras d'actionnement mobile) d'une pince conforme à l'invention, dans sa configuration ouverte ; - la
figure 2 est une vue analogue à lafigure 1 , montrant la pince dans sa configuration fermée ; - la
figure 3 est une vue de côté selon la flèche III de lafigure 2 ; - la
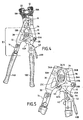
figure 4 est une vue analogue auxfigures 1 et2 , montrant la pince dans sa configuration d'ouverture intermédiaire ; - la
figure 5 est un agrandissement de la zone V de lafigure 4 ; - la
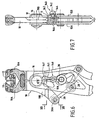
figure 6 est une vue partielle en élévation montrant la pince fermée, pour une variante de réalisation; et - la
figure 7 est une coupe selon la ligne VII-VII de lafigure 6 . - La pince selon l'invention comprend un bras fixe 10 dont une partie d'extrémité 10A porte une mâchoire dite mâchoire fixe 12 et dont une partie d'extrémité opposée 10B est destinée à être manipulée pour le serrage de la pince. La pince comprend également un bras d'actionnement mobile 14 dont une extrémité 14A est articulée sur la bras fixe 10 par un axe d'articulation 16 et dont l'extrémité opposée 14B est destinée, avec l'extrémité 10B du bras fixe 10, à être manipulée pour ouvrir ou serrer la pince.
- Cette dernière comporte également un bras de support mobile 18 dont l'extrémité 18A porte la mâchoire mobile 20. Dans sa région médiane, ce bras de support 18 est également articulé sur le bras fixe 10. Dans l'exemple avantageux représenté, l'axe d'articulation du bras du support mobile par rapport au bras fixe coïncide avec l'axe d'articulation 16 précité.
- La pince comprend des moyens de rappel élastique vers sa configuration ouverte qui, dans l'exemple représenté, sont constitués par un ressort de compression 22 disposé entre le bras fixe et le bras de support mobile, dans les régions d'extrémité 10A et 18A de ces derniers. Un crochet d'attache 24 est apte à coopérer avec un téton d'accrochage 26 pour maintenir la pince dans sa configuration serrée.
- Les moyens de démultiplication de la pince comprennent un système de bielles ayant une première bielle 28 qui, à sa première extrémité est articulée sur le bras fixe 10 en un axe d'articulation 28A. Ils comprennent également une deuxième bielle 30 qui, à sa première extrémité, est articulée sur le bras de support mobile en un axe d'articulation 30A. Cet axe se trouve dans la région d'extrémité 18B du bras de support mobile opposée à son extrémité 18A.
- Les deux bielles 28 et 30 sont articulées l'une par rapport à l'autre à leurs deuxièmes extrémités respectives, par un axe de liaison 32.
- L'axe d'articulation 16 est disposé, sur le bras fixe 10, entre l'axe 28A d'articulation de la première bielle 28 et la mâchoire 12 portée par ce bras fixe. Cette disposition est avantageuse, en particulier du point de vue de l'amplitude de la démultiplication puisque les deux bielles peuvent être relativement longues.
- Le mouvement du bras d'actionnement mobile 14 est transmis au bras de support 18 par l'intermédiaire du système de bielles. De plus, le bras d'actionnement 14 est lié mécaniquement au système de bielles pour limiter son débattement.
- Selon l'invention, ces moyens de liaison mécanique et de transmission du mouvement sont des moyens de came. Ils comprennent une piste de came solidaire de l'un des éléments constitués par le bras d'actionnement mobile 14 et par le système de bielles (en particulier par la première bielle), ainsi qu'un organe suiveur (par exemple un galet de came) qui est solidaire de l'autre de ces éléments et qui coopère avec la piste de came lors des mouvements d'ouverture et de fermeture de la pince.
- Dans l'exemple avantageux représenté, ils comprennent une fenêtre de came 34 pratiquée dans le bras d'actionnement 14 et un galet de came 36 appartenant au système de bielles. Les termes "galet de came" sont utilisés par commodité, car la pièce 36 glisse sur le bord de la fenêtre 34. Toutefois, cette pièce 36 n'est pas nécessairement rotative autour de son axe géométrique 36A.
- Ces moyens de came sont disposés de manière à déplacer les bielles en rapprochant leur axe de liaison 32 de l'axe d'articulation 16 lorsque le bras d'actionnement mobile est rapproché du bras fixe 10. Dans l'exemple avantageux représenté, le galet de came est solidaire de la première bielle 28. Par exemple, il pourrait être situé dans la région de l'axe de liaison 32, l'axe géométrique du galet pouvant coïncider avec cet axe 32.
- Toutefois, de manière avantageuse, le galet est situé dans une zone de la première bielle qui s'étend entre l'axe d'articulation 16 du bras 14 par rapport au bras 10 et une ligne reliant le premier axe de bielle 28A, l'axe de liaison 32 et le deuxième axe de bielle 30A. Ainsi, dans l'exemple représenté, l'axe 36A du galet de came forme, avec les axes 32 et 28A, les sommets d'un triangle, le sommet correspondant à l'axe 36A étant situé du côté de l'axe 16. Par exemple, la bielle 28 comprend un bras principal 27A qui forme la base de ce triangle, joignant les axes 32 et 28A, et deux bras 27B et 27C qui forme les deux autres côtés du triangle. Cette disposition permet que, lorsque la pince est ouverte comme sur la
figure 1 , l'axe de liaison 32 soit éloigné au maximum de l'axe 16, permettant ainsi que l'angle formé entre la base 27A de la bielle 28 et la bielle 30 soit fermé au maximum, sans pour autant alourdir la configuration du bras d'actionnement mobile en devant trop prolonger à l'opposé des mâchoires la partie de ce bras dans laquelle est pratiquée la fenêtre 34. - Les trois points définis par les axes 30A, 32 et 28A forment donc un triangle déformable, dont l'angle au sommet 32 est fermé, par exemple de l'ordre de 90° à 120°, en position ouverte de la pince, tandis que cet angle largement ouvert en position de serrage de la pince comme le montre la
figure 2 . Il est alors par exemple de l'ordre de 160° à 180°. - Dans l'exemple représenté, le bras fixe 10 de la pince est réalisé à partir d'une plaque de tôle ou analogue unique. En revanche, le bras d'actionnement mobile 14 présente, entre son extrémité 14A et une région médiane 14C au-delà de laquelle s'étend la zone de manipulation, deux tôles parallèles, respectivement 15A et 15B. A l'extrémité 14A, ces deux tôles s'étendent de part et d'autre du bras fixe 10. Entre cette extrémité et la zone 14C, elles forment deux joues identiques. Ainsi, une fenêtre de came 34 est pratiquée dans chacune de ces deux joues. L'une des bielles, par exemple la deuxième bielle 30, est formée par une tige unique tandis que l'autre bielle, par exemple la première bielle 28, est formée par deux bielles élémentaires en forme de plaques parallèles, respectivement 29A et 29B. A l'articulation 32, la tige de bielle 30 est disposée entre ces deux bielles parallèles. A l'articulation 28A, elles sont elles-mêmes disposées de part et d'autre du bras fixe 10. Eventuellement, plusieurs tiges d'entretoisement peuvent être prévues pour maintenir l'espacement entre les deux bielles élémentaires 29A et 29B. Pour limiter la masse de la pince, les tôles 15A et 15B présentent des ajours autres que les fenêtres de came. C'est également pour cette raison que la partie centrale du triangle dont la première bielle forme la base est évidée.
- Le galet 36 est lui-même formé par deux galets élémentaires respectivement 37A et 37B, faisant respectivement saillies sur les côtés de la pince à partir des bielles élémentaires 29A et 29B, pour coopérer avec chacune des deux fenêtres de came élémentaires.
- On voit mieux sur la
figure 5 la conformation des moyens de came. La fenêtre 34 comporte un bord 34A, situé du côté opposé au bras fixe 10, avec lequel coopère le galet lorsque le bras 14 est déplacé vers le bras 10 pour serrer la pince. Le bord opposé 34B de la fenêtre 34, qui est voisin du bras 10, coopère avec le galet 36 pour retenir le bras mobile 18 vis-à-vis d'un écartement par rapport au bras fixe 10. - La
figure 1 montre la pince dans sa configuration d'ouverture maximale, et l'on voit que le galet 36 coopère avec la partie de la piste de came qui est la plus éloignée de l'axe 16. En revanche, sur lesfigures 4 et 5 , la pince présente une configuration d'ouverture intermédiaire. Cette configuration est définie par des moyens de retenue qui, lorsqu'ils sont actifs, empêchent d'ouvrir davantage le bras d'actionnement. - Ces moyens sont réalisés par un organe de retenue 40 susceptible d'occuper une position de retenue dans laquelle il retient le mouvement du bras d'actionnement mobile et une position de relâchement dans laquelle il libère ce mouvement.
- On pourrait par exemple prévoir qu'il soit constitué par un crochet ou analogue disposé entre le bras d'actionnement mobile et le bras fixe. Il est avantageux de réaliser cet organe de retenue sous la forme d'un organe capable d'être actionné entre ces deux positions par la main de l'utilisateur qui tient la pince normalement par les portions de manipulation des bras 10 et 14. Ainsi, cet organe est de préférence constitué par un levier capable d'être actionné par le pouce de l'utilisateur tandis que celui-ci tient la pince en main.
- Dans le mode de réalisation avantageux représenté, il s'agit d'un levier 40 qui est monté pivotant sur le bras fixe 10, autour d'un axe de pivotement 42. Ce levier comporte une extrémité de retenue 40A et une extrémité de manipulation 40B, disposées de part et d'autre de l'axe 42. On comprend que, lorsque l'utilisateur tient la pince en disposant le bras fixe 10 du côté de la paume de la main, le levier peut être facilement actionné par le pouce.
- L'organe de retenue est avantageusement sollicité en permanence vers sa position de retenue par des moyens de rappel élastique. Ainsi, la
figure 5 montre le levier 40 dans sa position de retenue, dans laquelle il est rappelé par un ressort 44 enroulé autour de l'axe du levier et dont une première extrémité prend appui sur le bras fixe 10, tandis que l'autre coopère avec le levier en ayant tendance à le faire basculer constamment vers sa position de retenue. - La partie de retenue 40A du levier de retenue 40 s'étend entre les bras 10 et 18. Elle coopère avec une surface de retenue 46 qui appartient au système de bielles et qui se trouve également entre ces bras.
- Par exemple, comme on le voit sur la
figure 5 , la face supérieure (la plus proche de l'axe 16) de la partie de retenue 40A du levier 40, forme une première face de blocage qui coopère avec la deuxième face de blocage que forme la facette 46 de la biellette 28. Cette facette est par exemple formée dans la région de l'axe 32. On comprend que, lorsque ces deux surfaces de blocage coopèrent entre elles, elles empêchent le galet 36 de descendre dans la fenêtre de came 34 en s'éloignant de l'axe 16. Elles limitent par conséquent l'ouverture du bras 18. Pour libérer l'ouverture de ce bras, il suffit d'appuyer sur la partie d'actionnement 40B du levier, de manière à permettre à la face de blocage 46 d'échapper à la tête 40A du levier, en autorisant ainsi le galet à descendre dans la fenêtre de came. - De préférence, la surface de came 34A est réalisée de manière que cette descente soit automatique dès lors que le levier est actionné.
- Pour ce faire, lorsque le système de came est retenu par le levier 40, le galet 36 coopère avec une région 34'A de la surface de came 34A dont la courbure est telle qu'un rayon de courbure a tendance à s'éloigner de l'axe 16 en se rapprochant du bras 10. En d'autres termes, lorsque le galet 36 repose contre cette portion 34'A de la surface de came, il est naturellement sollicité vers le bas de la fenêtre 34. Pour donner une sensation de "point dur" lors du serrage de la pince, cette portion 34'A de la surface de came est avantageusement délimitée vers le haut par un point d'inflexion 34'B.
- De manière générale, la forme de l'oblong que définit le bord de la fenêtre 34 est déterminée de manière à répartir convenablement l'effort de fermeture de la pince sur toute la course de déplacement du bras 18 vers le bras 10.
- Les
figures 6 et 7 montrent une variante de réalisation pour ces moyens de retenue. - Dans cette variante, les moyens de retenue comportent une butée réglable 140, qui est solidaire du bras d'actionnement mobile 14 en étant mobile entre une position de retenue dans laquelle elle est apte à coopérer en butée avec le bras de support mobile pour limiter le mouvement de ce dernier dans le sens de l'ouverture de la pince et une position de relâchement dans laquelle elle libère ce mouvement.
- Plus précisément, la tôle 15B du bras 14 présente une fente 141 dans laquelle coulisse la butée 140. Cette dernière comporte une tête de manipulation 142 située du côté extérieur de la tôle 15B, une tige 144 qui passe dans la fente et un pied 146 situé du côté intérieur de la tôle 15B. Ce pied présente une épaisseur réduite pour se loger, lors de la fermeture de la pince, dans un décrochement 11 du bras 10 qui éloigne localement ce bras de la tôle 15B. Lorsque la butée 140 est à l'extrémité basse (opposée aux mâchoires 12 et 20) de la fente 141, comme sur la
figure 6 , son pied 146 est apte à coopérer avec une partie 19A du bras de support mobile 18 pour buter contre ce dernier lors de son mouvement de rapprochement du bras fixe qui se produit lors de l'ouverture de la pince. - Comme on le voit mieux sur la
figure 7 , le bras 18 présente, dans la région de l'axe 16, un décrochement 19B qui l'éloigne localement de la tôle 15B. La position de relâchement de la butée 140 est celle dans laquelle elle se trouve en région haute de la fente 141. En effet, dans ce cas, le pied 146 de la butée se trouve sur la course d'une région 19'B du décrochement 19B lors du mouvement du bras de support mobile, de sorte qu'il ne gêne plus l'ouverture de la pince. - La fente 141 a la forme d'une boutonnière dont l'extrémité haute 141' est élargie pour permettre le passage du pied 146 de la butée. Cette extrémité haute n'est dégagée que lorsque la pince est démontée.
- Pour favoriser le contact de frottement entre la butée 140 et la tôle 15B qui permet à cette butée de rester dans la position dans laquelle l'utilisateur l'a amenée, un joint torique 147 est disposé entre la tête 142 et la tôle 15B.
Claims (12)
- Pince démultipliée comprenant un bras fixe (10) dont une partie d'extrémité (10A) est apte à porter une mâchoire fixe (12), un bras d'actionnement mobile (14), un bras de support mobile (18), articulé par rapport au bras fixe (10) et apte à porter une mâchoire mobile (20), et des moyens de démultiplication disposés entre le bras fixe et le bras d'actionnement, le bras d'actionnement mobile (14) étant articulé (16) sur le bras fixe (10), les moyens de démultiplication comprenant un système de bielles ayant une première et une deuxième bielle (28, 30) reliées par un axe de liaison (32), la première bielle (28) étant articulée sur le bras fixe (10) en un premier axe de bielle (28A) et la deuxième bielle (30) étant articulée sur le bras de support mobile (18) en un deuxième axe de bielle (30A), la pince comportant des moyens (34, 36) de liaison mécanique et de transmission du mouvement entre le bras d'actionnement mobile et le système de bielles, caractérisée en ce que les moyens de liaison mécanique et de transmission du mouvement comprennent des moyens de came (34, 36).
- Pince selon la revendication 1, caractérisée en ce que les moyens de liaison mécanique et de transmission du mouvement comprennent une piste de came (34A) solidaire de l'un des éléments constitués par le bras d'actionnement mobile (14 ; 28, 30) et par le système de bielles, un galet de came (36) solidaire de l'autre desdits éléments et des moyens (34B) pour retenir ce galet sur cette piste.
- Pince selon la revendication 2, caractérisée en ce que la piste de came est solidaire du bras d'actionnement mobile (14), tandis que le galet de came (36) est solidaire de la première bielle (28).
- Pince selon la revendication 3, caractérisée en ce que le galet de came (36) est situé dans une zone de la première bielle (28) qui s'étend entre l'axe d'articulation (16) du bras mobile (14) par rapport au bras fixe (10) et une ligne reliant le premier axe de bielle (28A), l'axe de liaison (32) et le deuxième axe de bielle (30A).
- Pince selon l'une quelconque des revendications 1 à 4, caractérisée en ce que l'axe d'articulation (16) du bras de support mobile (18) sur le bras fixe (10) coïncide avec l'axe d'articulation (16) du bras d'actionnement mobile (14) sur ledit bras fixe.
- Pince selon l'une quelconque des revendications 1 à 5, caractérisée en ce qu'elle comprend des moyens (40, 46; 140,141,19A) pour retenir le mouvement du bras d'actionnement mobile (14) dans le sens de l'ouverture de la pince et pour définir ainsi une configuration d'ouverture intermédiaire (figure 5) dans laquelle la pince est ouverte selon une amplitude d'ouverture inférieure à son amplitude maximale d'ouverture.
- Pince selon la revendication 6, caractérisée en ce qu'elle comprend un organe de retenue (40; 140) apte à occuper une position de retenue (figure 5) dans laquelle il retient le mouvement du bras d'actionnement mobile (14) et une position de relâchement (figure 1) dans laquelle il libère ce mouvement.
- Pince selon la revendication 7, caractérisée en ce que l'organe de retenue (40) est rappelé en permanence vers sa position de retenue par des moyens de rappel élastique (44).
- Pince selon l'une quelconque des revendications 7 et 8, caractérisée en ce que, dans sa position de retenue, l'organe de retenue (40) coopère avec une surface de retenue (46) appartenant au système de bielles (28, 30).
- Pince selon l'une quelconque des revendications 7 à 9, caractérisée en ce que l'organe de retenue est formé par un levier (40) monté pivotant sur le bras fixe (10).
- Pince selon la revendication 7, caractérisée en ce que l'organe de retenue est formé par une butée réglable (140) qui est solidaire du bras d'actionnement mobile (14) en étant mobile entre une position de retenue dans laquelle elle est apte à coopérer en butée avec le bras de support mobile (18) pour limiter le mouvement de ce dernier dans le sens de l'ouverture de la pince et une position de relâchement dans laquelle elle libère ce mouvement.
- Pince selon la revendication 11, caractérisée en ce que la butée réglable (140) coulisse dans une fente (141) du bras d'actionnement mobile (14).
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0006100A FR2808715B1 (fr) | 2000-05-12 | 2000-05-12 | Pince demultipliee |
| FR0006100 | 2000-05-12 | ||
| PCT/FR2001/001425 WO2001085395A1 (fr) | 2000-05-12 | 2001-05-11 | Pince demultipliee |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1280632A1 EP1280632A1 (fr) | 2003-02-05 |
| EP1280632B1 true EP1280632B1 (fr) | 2009-05-06 |
Family
ID=8850174
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP01934088A Expired - Lifetime EP1280632B1 (fr) | 2000-05-12 | 2001-05-11 | Pince demultipliee |
Country Status (9)
| Country | Link |
|---|---|
| US (1) | US20030167882A1 (fr) |
| EP (1) | EP1280632B1 (fr) |
| JP (1) | JP2004516148A (fr) |
| KR (1) | KR20020097266A (fr) |
| AU (1) | AU2001260399A1 (fr) |
| BR (1) | BR0110626A (fr) |
| DE (1) | DE60138615D1 (fr) |
| FR (1) | FR2808715B1 (fr) |
| WO (1) | WO2001085395A1 (fr) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE20018390U1 (de) * | 2000-10-27 | 2001-01-18 | Wenzler Medizintechnik GmbH, 78665 Frittlingen | Schneidzange |
| US10464179B1 (en) * | 2018-02-23 | 2019-11-05 | Rodger Gabriel Marchisset | Quill stop |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US682701A (en) * | 1901-02-01 | 1901-09-17 | Matthew M Howland | Locking-pliers. |
| US2620697A (en) * | 1947-10-21 | 1952-12-09 | Sarvie Walter | Pliers |
| US3101017A (en) * | 1959-12-29 | 1963-08-20 | Burndy Corp | Multiple stroke tool |
| FR1298930A (fr) * | 1960-12-19 | 1962-07-20 | Proner Sa Ets | Pince notamment pour le sertissage |
| FR1305249A (fr) * | 1961-11-09 | 1962-09-28 | Amp Inc | Outil à main multiplicateur de force |
| US3190155A (en) * | 1962-11-16 | 1965-06-22 | Ira J Warner | Toggle operated pliers |
| US5014578A (en) * | 1990-01-08 | 1991-05-14 | Flentge Melvin L | Pipe tongs |
| US5267464A (en) * | 1991-12-30 | 1993-12-07 | Cleland John G | Pipe ring crimping tool |
| FR2736572B1 (fr) * | 1995-07-13 | 1997-10-03 | Facom | Pince-etau |
| US5771584A (en) * | 1997-03-20 | 1998-06-30 | Wang; Meng Tun | Shear with link interconnected handles |
| US6279432B1 (en) * | 1999-06-09 | 2001-08-28 | Merritt Armstrong Osborn | Force multiplication hand tool |
-
2000
- 2000-05-12 FR FR0006100A patent/FR2808715B1/fr not_active Expired - Fee Related
-
2001
- 2001-05-11 KR KR1020027015184A patent/KR20020097266A/ko not_active Withdrawn
- 2001-05-11 JP JP2001582034A patent/JP2004516148A/ja active Pending
- 2001-05-11 BR BR0110626-0A patent/BR0110626A/pt not_active Application Discontinuation
- 2001-05-11 AU AU2001260399A patent/AU2001260399A1/en not_active Abandoned
- 2001-05-11 WO PCT/FR2001/001425 patent/WO2001085395A1/fr not_active Ceased
- 2001-05-11 EP EP01934088A patent/EP1280632B1/fr not_active Expired - Lifetime
- 2001-05-11 DE DE60138615T patent/DE60138615D1/de not_active Expired - Lifetime
- 2001-05-11 US US10/275,535 patent/US20030167882A1/en not_active Abandoned
Also Published As
| Publication number | Publication date |
|---|---|
| JP2004516148A (ja) | 2004-06-03 |
| US20030167882A1 (en) | 2003-09-11 |
| FR2808715A1 (fr) | 2001-11-16 |
| EP1280632A1 (fr) | 2003-02-05 |
| DE60138615D1 (de) | 2009-06-18 |
| WO2001085395A1 (fr) | 2001-11-15 |
| FR2808715B1 (fr) | 2002-09-27 |
| AU2001260399A1 (en) | 2001-11-20 |
| BR0110626A (pt) | 2003-03-18 |
| KR20020097266A (ko) | 2002-12-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1523265B1 (fr) | Dispositif de prehension amovible et adaptable a differentes epaisseurs de recipient | |
| EP0837754B1 (fr) | Pince-etau | |
| EP1523266A2 (fr) | Dispositif amovible de prehension en toute securite | |
| EP0077277A1 (fr) | Procédé et dispositif d'application de pinces hémostatiques et pinces hémostatiques appliquées par ce dispositif | |
| EP1908366A1 (fr) | Fermoir de bracelet | |
| EP0958896B1 (fr) | Outil de poche multifonctionnel comportant une pince | |
| EP2772169A1 (fr) | Dispositif de préhension amovible d'un recipient culinaire muni de moyens antiretour de deux bras | |
| FR2614886A1 (fr) | Pince pour la manutention et le levage de toles, plaques ou similaires | |
| EP3345660A1 (fr) | Butee de dispositif de fixation d'une chaussure | |
| FR2733635A1 (fr) | Connecteur electrique a poignee d'actionnement perfectionne | |
| FR2741830A1 (fr) | Pince d'usinage a fonctions multiples | |
| FR2749752A1 (fr) | Dispositif de pliage et de maintien plie d'un implant intraoculaire souple | |
| EP3102078B1 (fr) | Dispositif de prehension amovible d'un recipient culinaire a pince de serrage | |
| FR2798874A1 (fr) | Pince reglable a approche rapide manipulable a une seule main | |
| EP1122031A1 (fr) | Outil de serrage et en particulier de sertissage | |
| EP1296596B1 (fr) | Pince a usage medical comportant deux machoires articulees | |
| FR2713124A1 (fr) | Pince étau automatique. | |
| WO2013064429A1 (fr) | Dispositif amovible de prehension pour recipient de cuisson sans indexation | |
| EP1226978B1 (fr) | Mécanisme de fermeture pour classeur | |
| EP4331452B1 (fr) | Dispositif de préhension de récipient | |
| EP1280632A1 (fr) | Pince demultipliee | |
| FR2945229A1 (fr) | Outils de prehension actionnes manuellement | |
| FR2622138A1 (fr) | Outil de prehension notamment pour une fiche de connecteur de cable par telemanipulation | |
| EP0865880B1 (fr) | Pince d'usinage à fonctions multiples | |
| FR3005589A1 (fr) | Machine pour le pliage d'un flan |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20021108 |
|
| AK | Designated contracting states |
Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE TR |
|
| AX | Request for extension of the european patent |
Extension state: AL LT LV MK RO SI |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AT BE CH CY DE FR GB IT LI |
|
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: FOUQUERAY, CYRIAQUE Inventor name: CHENE, RICHARD Inventor name: GOUSSAULT, DIDIER Inventor name: CHAUFFETEAU, ERIC |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): DE FR GB IT |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): DE FR GB IT |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REF | Corresponds to: |
Ref document number: 60138615 Country of ref document: DE Date of ref document: 20090618 Kind code of ref document: P |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20100209 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20090806 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20090806 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 16 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 17 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 18 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20200522 Year of fee payment: 20 Ref country code: DE Payment date: 20200513 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20200511 Year of fee payment: 20 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R071 Ref document number: 60138615 Country of ref document: DE |