EP0547970B1 - Elément de connecteur électrique fixable de façon flottante sur un organe de support - Google Patents
Elément de connecteur électrique fixable de façon flottante sur un organe de support Download PDFInfo
- Publication number
- EP0547970B1 EP0547970B1 EP92403429A EP92403429A EP0547970B1 EP 0547970 B1 EP0547970 B1 EP 0547970B1 EP 92403429 A EP92403429 A EP 92403429A EP 92403429 A EP92403429 A EP 92403429A EP 0547970 B1 EP0547970 B1 EP 0547970B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- connector element
- support member
- coupling direction
- freedom
- cradle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Classifications
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01R—ELECTRICALLY-CONDUCTIVE CONNECTIONS; STRUCTURAL ASSOCIATIONS OF A PLURALITY OF MUTUALLY-INSULATED ELECTRICAL CONNECTING ELEMENTS; COUPLING DEVICES; CURRENT COLLECTORS
- H01R13/00—Details of coupling devices of the kinds covered by groups H01R12/70 or H01R24/00 - H01R33/00
- H01R13/62—Means for facilitating engagement or disengagement of coupling parts or for holding them in engagement
- H01R13/629—Additional means for facilitating engagement or disengagement of coupling parts, e.g. aligning or guiding means, levers, gas pressure electrical locking indicators, manufacturing tolerances
- H01R13/631—Additional means for facilitating engagement or disengagement of coupling parts, e.g. aligning or guiding means, levers, gas pressure electrical locking indicators, manufacturing tolerances for engagement only
- H01R13/6315—Additional means for facilitating engagement or disengagement of coupling parts, e.g. aligning or guiding means, levers, gas pressure electrical locking indicators, manufacturing tolerances for engagement only allowing relative movement between coupling parts, e.g. floating connection
Definitions
- the present invention relates to improvements made to electrical connectors made up of two connector elements of polygonal cross section which are supported by respective support members and which are mutually couplable or decouplable when the two support members are brought together or distant from one another. the other in a direction approximately parallel to the direction of coupling of said connector elements.
- the invention aims to improve an electrical connector element designed to be fixed in a floating manner to a support member, said connector element comprising a body of polygonal cross section and couplable or decouplable with a body of connector element.
- said connector element complementary integral with another support member when the two support members are respectively brought closer or distant from each other in a direction approximately parallel to the direction of coupling of the two connector elements, said connector element comprising, interposed between the body of the connector element and the support member, connecting means arranged to give the body of the connector element six degrees of freedom, namely three degrees of freedom in translation in three mutually substantially orthogonal directions one of which substantially coincides with the mating direction and t three degrees of freedom in rotation around the above three directions, elastic return means being associated with said connecting means to return the body of the connector element in a position of equilibrium for each degree of freedom.
- the coupling of the two connector elements When the coupling of the two connector elements is carried out during the bringing together and docking of their respective support members, the correct realization of this coupling is dependent on the relative positioning of the support members. When these can have a mutual transverse offset and / or inclination situated in predetermined value ranges, the coupling of the two connector elements should be able to be obtained correctly despite these unfavorable circumstances. This case arises in particular when the connectors are located in critical or hostile environments (spatial environment for example) and when the connection or disconnection of the connector elements must be controlled remotely (remote handling) and carried out for example using a manipulator arm (robot).
- robot manipulator arm
- the solution to this problem is known in its general aspect and consists in giving at least one of the two connector elements to be coupled a relative freedom of movement relative to its support, so that its movement, when it reaches the contact of the other connector element, brings the axes of the two connector elements substantially coincident as described, for example, in document EP-A-0 371 835.
- the problem which arises is notably complicated when it is a question of connector with polygonal section in which a transverse offset which can be combined with a mutual inclination of the two elements of connectors to be coupled requires controlling up to six degrees of freedom (three degrees of freedom in translation and three degrees of freedom in rotation).
- the complexity of the problem is further increased when it is a connector with a very elongated polygonal section (in a common case: of rectangular section with large sides of dimension much greater than that of the short sides): an attempt to couple the two connector elements presented with their respective large dimensions mutually inclined leads to an almost certain jamming of the two connector elements one inside the other, or even to their deterioration.
- the invention therefore essentially aims to propose a concrete solution for an arrangement of connector element of polygonal section mounted in a floating manner with six degrees of freedom (namely three degrees of freedom in translation and three degrees of freedom in rotation) on a support member in such a way as to ensure the effective and correct coupling of two connector elements presented to each other by having their large dimensions inclined to each other, even when they are connector elements of very elongated section.
- an electrical connector element as defined above being arranged in accordance with the invention, is essentially characterized in that a first of the connecting means interposed between the body of the connector element and the member support is arranged to give the body of the connector element a possibility of rotation about an axis which is substantially perpendicular to the direction of coupling and to give the body of the connector element a possibility of translation relative to the support member in the direction approximately parallel to the mating direction, and in that one of the elastic return means for returning the body of the connector element to an equilibrium position in which it is spaced from the support member is calibrated to be triggered when the body of the element connector is subjected to a force in the coupling direction which is greater than the coupling force of the two connector elements.
- the body of the connector element has a degree of freedom in rotation about an axis approximately perpendicular to the direction of coupling (and therefore to the long sides of the body when this- ci is of rectangular section) and it is possible to couple it correctly with the complementary connector element when they are presented inclined with respect to each other transversely to said axis (in particular with the long sides mutually inclined in the case of bodies of rectangular sections).
- the body of the connector element also has a degree of freedom in translation along approximately the coupling direction, which constitutes a safety overtravel - adding to the connection stroke proper - traversed under the action of a force greater than the normal connection force and thus making it possible to be assured of the effective completion of the connection.
- the connector element comprises at least one single intermediate connecting piece which is freely connected to the body of the connector element by at least one pivot substantially transverse to the direction of coupling and which is freely connected by guide means to the support member.
- the connecting and guiding means of the intermediate piece comprise a passage secured to the support member in which the intermediate piece is freely engaged and a system of protruding finger and elongated light approximately in the direction of coupling, which is interposed between the intermediate piece and the support member.
- the connector element comprises at least one spring leaf bearing, in its central region, against the pivoting link pivot of the intermediate piece and of the body of the connector element and bearing, by its two ends, against the support member.
- an intermediate plate is associated with the body of the connector element, this plate extending substantially perpendicular to the direction of coupling; that the body of the connector element is fixed to said plate by a second connecting means which has three degrees of freedom, namely a degree of freedom in rotation about an axis parallel to the direction of coupling and two degrees of freedom in translation along two axes perpendicular to each other and to the direction mating; and that the aforesaid second connecting means cooperates with said intermediate plate connected to the body of the connector element.
- the second connecting means comprises at least a second pivot approximately parallel to the direction of coupling and integral with the plate or the body of the connector element and second elastic return means deformable transversely to the direction d 'coupling and interposed between said pivot and respectively the connector element or the plate.
- the second elastically deformable means comprise at least one spiral spring.
- an intermediate cradle is associated with the support member, this cradle extending approximately perpendicular to the direction of coupling; that said cradle is fixed to the support member by a third of the connecting means which has a degree of freedom in rotation about an axis substantially perpendicular to the direction of coupling; and that the aforesaid first of the connecting means cooperates with said cradle connected to the support member.
- the third of the connecting means comprises at least a third pivot approximately perpendicular to the direction of coupling and to the first pivot and integral with the cradle or the support member and third elastic return means interposed between the cradle and the support member for returning said cradle to a position of equilibrium relative to the support member.
- a system is then obtained which is normally centered, in the absence of opposing forces, under the action of the elastic means associated with the connecting means in translation or in rotation while the body of the connector element has all the degrees of freedom desirable in order to be able to cooperate with the complementary connector element whatever their relative position when they are presented to each other.
- the reference 1 generally designates a connector element body of polygonal cross section - here rectangular by way of example - which is supported by a support member 2 (represented by very fragmentary).
- first connecting means 5 constituted as follows.
- an intermediate piece 6 for example in the form of a wafer, is joined freely to the plate 3 by a pivot 7 (coinciding with the Y axis perpendicular to the long sides 8) substantially at the level from the middle of the long side 8 of the body 1, the pivot 7 extending substantially transversely to said long side 8.
- the opposite end of the intermediate piece 6 is engaged in a guide passage 9 integral with the cradle 4 (this passage being here pierced in an upright of the cradle 4) and supports a protruding finger 10 engaged in a guide light 11 pierced in the cradle 4, said light extending substantially parallel to the axis Z.
- a curved leaf spring 12 bears in the middle against the pivot 7 and bears at its ends against the cradle 4.
- the connecting means 5 are double and arranged on either side, along the Y axis, of the body 1 of the connector element.
- the assembly which has just been described confers on the body 1 of the connector element a degree of freedom in rotation ⁇ around the axis Y (pivot 7) associated with a degree of freedom in translation along the Z axis (light 10), that is to say approximately parallel to the direction F of the coupling.
- the plate 3 bears on the concavity of the spring 12 adjoining the pivot 7 and tends to elastically deform this spring: for small pivot angles, the spring provides a return to the position balance by reacting on the plate 3.
- the spring 12 is calibrated to be deformed when the body 1 of the connector element is subjected to a force in the direction of coupling which is greater than the force d coupling of the two connector elements: this results in the possibility of overtravel in the event of excessive effort which ensures that the coupling of the two switch elements is correct.
- the spring 12 ensures, by itself, the return to the equilibrium position both in rotation and in translation.
- second connecting means 13 which are the better visible in Figures 3 and 4.
- the body 1 has projecting lugs 15 which are provided with a threaded hole 16.
- the plate 3 has a housing 17 which is crossed by a shoulder screw 18 screwed into the bore 16.
- the housing 17 houses a spiral spring 19 interposed between the rod of the screw 18 forming a pivot and the wall of the housing.
- the connecting means 13 are double and arranged on either side, along the axis X, of the body 1 of the connector element.
- connection means 13 give the body 1 three degrees of freedom, namely two degrees of freedom in translation along the axes X (perpendicular to the axes Y and Z) and Y (plane displacement on plane of the body 1 relative to the plate 3) and a degree of freedom in rotation ⁇ around the axis Z.
- the spiral spring 19 alone provides the return to the equilibrium position both in translation and in rotation.
- third connecting means 20 which are visible in FIGS. 1 and 3.
- the connecting means 20 comprise a pivot 21 (here constituted by a screw shouldered) connecting the support member 2 and the cradle 4 with free rotation, being directed perpendicular to the short sides 14 of the body 1 of connector.
- a spring 22 is interposed between the support member 2 and the cradle 4 to ensure the return of the latter in the equilibrium position.
- the connecting means 20 are double and arranged on either side, along the axis X, of the body 1 opposite the short sides 14 thereof.
- the connecting means 20 confer a degree of freedom in rotation ⁇ around the axis X.
- the body 1 is provided with six degrees of freedom - three degrees in translation along the axes X, Y and Z and three degrees in rotation in the angular directions ⁇ , ⁇ and ⁇ - which gives it a total possibility of movement relative to its support member 2.
Landscapes
- Details Of Connecting Devices For Male And Female Coupling (AREA)
- Pivots And Pivotal Connections (AREA)
Description
- La présente invention concerne des perfectionnements apportés aux connecteurs électriques constitués de deux éléments de connecteur de section transversale polygonale qui sont supportés par des organes de support respectifs et qui sont mutuellement accouplables ou découplables lorsque les deux organes de support sont rapprochés ou éloignés l'un de l'autre selon une direction approximativement parallèle à la direction d'accouplement desdits éléments de connecteur.
- Plus précisément, l'invention vise à perfectionner un élément de connecteur électrique agencé pour être fixé de façon flottante à un organe de support, ledit élément de connecteur comportant un corps de section transversale polygonale et accouplable ou découplable avec un corps d'élément de connecteur complémentaire solidaire d'un autre organe de support lorsque les deux organes de support sont respectivement rapprochés ou éloignés l'un de l'autre selon une direction approximativement parallèle à la direction d'accouplement des deux éléments de connecteurs, ledit élément de connecteur comprenant, interposés entre le corps de l'élément de connecteur et l'organe de support, des moyens de liaison agencés pour conférer au corps de l'élément de connecteur six degrés de liberté, savoir trois degrés de liberté en translation selon trois directions mutuellement sensiblement orthogonales dont l'une coïncide sensiblement avec la direction d'accouplement et trois degrés de liberté en rotation autour des trois susdites directions, des moyens de rappel élastique étant associés auxdits moyens de liaison pour rappeler le corps de l'élément de connecteur dans une position d'équilibre pour chaque degré de liberté.
- Lorsque l'accouplement des deux éléments de connecteur est effectué au cours du rapprochement et de l'accostage de leurs organes de support respectifs, la bonne réalisation de cet accouplement est tributaire du positionnement relatif des organes de support. Lorsque ceux-ci peuvent présenter un décalage transversal et/ou une inclinaison mutuels situés dans des plages de valeurs prédéterminées, il convient que l'accouplement des deux éléments de connecteur puisse être obtenu de façon correcte malgré ces circonstances défavorables. Ce cas se présente en particulier lorsque les connecteurs sont situés dans des environnements critiques ou hostiles (ambiance spatiale par exemple) et que la connexion ou la déconnexion des éléments de connecteur doit être commandée à distance (télémanipulation) et effectuée par exemple à l'aide d'un bras manipulateur (robot).
- La solution à ce problème est connue dans son aspect général et consiste à conférer à l'un au moins des deux éléments de connecteur à accoupler une relative liberté de mouvement par rapport à son support, de manière que son déplacement, lorsqu'il parvient au contact de l'autre élément de connecteur, amène sensiblement à coïncidence les axes des deux éléments de connecteurs comme décrit, par exemple, dans le document EP-A-0 371 835.
- Des solutions pratiques ont été élaborées pour des connecteurs de conformation générale cylindrique de révolution et ces solutions, qui associent plusieurs boîtiers ou parties de boîtiers coaxiaux maintenus par des ressorts, permettent d'assurer un accouplement effectif même lorsque les deux éléments de connecteur sont présentés l'un devant l'autre sans être rigoureusement coaxiaux.
- Toutefois, dans le cas de tels connecteurs cylindriques, le nombre des degrés de liberté à maîtriser est relativement restreint en raison de la géométrie à symétrie axiale du connecteur et les solutions connues dans ce domaine restent technologiquement simples.
- Par contre, le problème qui se pose est notablement compliqué lorsqu'il s'agit de connecteur à section polygonale dans lesquels un décalage transversal pouvant être combiné avec une inclinaison mutuelle des deux éléments de connecteurs à accoupler nécessite de maîtriser jusqu'à six degrés de liberté (trois degrés de liberté en translation et trois degrés de liberté en rotation). La complexité du problème est encore accrue lorsqu'il s'agit de connecteur à section polygonale très allongée (dans un cas courant : de section rectangulaire avec des grands côtés de dimension très supérieure à celle des petits côtés) : une tentative d'accouplement des deux éléments de connecteur présentés avec leurs grandes dimensions respectives mutuellement inclinées conduit à un coincement pratiquement certain des deux éléments de connecteur l'un dans l'autre, voire à leur détérioration.
- Le nombre élevé des paramètres à contrôler dans le cas des connecteurs à section polygonale, notamment très allongés, fait que les solutions connues pour les connecteurs de forme cylindrique sont alors inefficaces et ne peuvent donc pas être reconduites dans ce cas.
- L'invention a donc essentiellement pour but de proposer une solution concrète pour un agencement d'élément de connecteur de section polygonale monté de façon flottante avec six degrés de liberté (savoir trois degrés de liberté en translation et trois degrés de liberté en rotation) sur un organe de support de manière telle que soit assuré l'accouplement effectif et correct de deux éléments de connecteur présentés l'un à l'autre en ayant leurs grandes dimensions inclinées mutuellement, même lorsqu'il s'agit d'éléments de connecteur de section très allongée.
- A ces fins, un élément de connecteur électrique tel que défini plus haut, étant agencé conformément à l'invention, se caractérise essentiellement en ce qu'un premier des moyens de liaison interposé entre le corps de l'élément de connecteur et l'organe de support est agencé pour conférer au corps de l'élément de connecteur une possibilité de rotation autour d'un axe qui est sensiblement perpendiculaire à la direction d'accouplement et pour conférer au corps de l'élément de connecteur une possibilité de translation par rapport à l'organe de support selon la direction approximativement parallèle à la direction d'accouplement,
et en ce qu'un des moyens de rappel élastique pour rappeler le corps de l'élément de connecteur dans une position d'équilibre dans laquelle il est écarté de l'organe de support est taré pour être déclenché lorsque le corps de l'élément de connecteur est soumis à un effort selon la direction d'accouplement qui est supérieur à l'effort d'accouplement des deux éléments de connecteur. - Grâce à l'agencement conforme à l'invention, le corps de l'élément de connecteur présente un degré de liberté en rotation autour d'un axe approximativement perpendiculaire à la direction d'accouplement (et donc aux grands côtés du corps lorsque celui-ci est de section rectangulaire) et il est possible de l'accoupler de façon correcte avec l'élément de connecteur complémentaire alors qu'ils sont présentés inclinés l'un par rapport à l'autre transversalement audit axe (en particulier avec les grands côtés respectifs mutuellement inclinés dans le cas de corps de sections rectangulaires). Le corps de l'élément de connecteur présente en outre un degré de liberté en translation selon approximativement la direction d'accouplement, qui constitue une surcourse de sécurité -venant s'ajouter à la course de connexion proprement dite- parcourue sous l'action d'un effort supérieur à l'effort normal de connexion et permettant ainsi d' être assuré de l'achèvement effectif de la connexion.
- Dans un mode de réalisation préféré, l'élément de connecteur comporte au moins une pièce intermédiaire unique de liaison qui est reliée à libre rotation au corps de l'élément de connecteur par au moins un pivot sensiblement transversal à la direction d'accouplement et qui est reliée à libre coulissement, par des moyens de guidage, à l'organe de support. Avantageusement, dans ce cas, les moyens de liaison et de guidage de la pièce intermédiaire comprennent un passage solidaire de l'organe de support dans lequel est engagée librement la pièce intermédiaire et un système à doigt saillant et lumière allongée approximativement selon la direction d'accouplement, qui est interposé entre la pièce intermédiaire et l'organe de support.
- En outre, de préférence l'élément de connecteur comprend au moins une lame de ressort en appui, dans sa région centrale, contre le pivot de liaison à rotation de la pièce intermédiaire et du corps de l'élément de connecteur et prenant appui, par ses deux extrémités, contre l'organe de support. On obtient ainsi une structure remarquable par sa compacité.
- On peut par ailleurs prévoir qu'un plateau intermédiaire soit associé au corps de l'élément de connecteur, ce plateau s'étendant sensiblement perpendiculairement à la direction d'accouplement ; que le corps de l'élément de connecteur soit fixé audit plateau par un second des moyens de liaison qui possède trois degrés de liberté, savoir un degré de liberté en rotation autour d'un axe parallèle à la direction d'accouplement et deux degrés de liberté en translation selon deux axes perpendiculaires entre eux et à la direction d'accouplement ; et que le susdit second moyen de liaison coopère avec ledit plateau intermédiaire relié au corps de l'élément de connecteur.
- Dans une réalisation pratique, le second moyen de liaison comprend au moins un deuxième pivot approximativement parallèle à la direction d'accouplement et solidaire du plateau ou du corps de l'élément de connecteur et des seconds moyens de rappel élastique déformables transversalement à la direction d'accouplement et interposés entre ledit pivot et respectivement l'élément de connecteur ou le plateau. De préférence alors, les seconds moyens élastiquement déformables comprennent au moins un ressort spiral.
- Enfin, on peut également prévoir qu'un berceau intermédiaire soit associé à l'organe de support, ce berceau s'étendant approximativement perpendiculairement à la direction d'accouplement ; que ledit berceau soit fixé à l'organe de support par un troisième des moyens de liaison qui possède un degré de liberté en rotation autour d'un axe sensiblement perpendiculaires à la direction d'accouplement ; et que le susdit premier des moyens de liaison coopère avec ledit berceau relié à l'organe de support.
- De façon pratique, le troisième des moyens de liaison comprend au moins un troisième pivot approximativement perpendiculaire à la direction d'accouplement et au premier pivot et solidaire du berceau ou de l'organe de support et des troisièmes moyens de rappel élastique interposés entre le berceau et l'organe de support pour rappeler ledit berceau dans une position d'équilibre par rapport à l'organe de support.
- On obtient alors un système qui est normalement centré, en l'absence d'efforts antagonistes, sous l'action des moyens élastiques associés aux moyens de liaison en translation ou en rotation tandis que le corps de l'élément de connecteur possède tous les degrés de liberté souhaitables pour pouvoir coopérer avec l'élément de connecteur complémentaire quelle que soit leur position relative lorsqu'ils sont présentés l'un à l'autre.
- L'invention sera mieux comprise à la lecture de la description détaillée qui suit d'un mode de réalisation préféré donné uniquement à titre d'exemple purement illustratif ; dans cette description, on se réfère aux dessins ci-annexés sur lesquels :
- la figure 1 est une vue partielle éclatée en perspective d'un élément de connecteur de section rectangulaire agencé conformément à l'invention ;
- la figure 2 est une demie-vue en coupe, selon la ligne II-II de la figure 1, d'une partie de l'élément de connecteur de la figure 1 ;
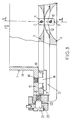
- la figure 3 est une vue partielle en coupe, selon la ligne III-III de la figure 1 ; et
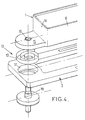
- la figure 4 est une vue éclatée en perspective montrant une partie de l'élément de connecteur de la figure 1.
- En considérant tout d'abord la figure 1, la référence 1 désigne d'une façon générale un corps d'élément de connecteur de section polygonale -ici rectangulaire à titre d'exemple- qui est supporté par un organe de support 2 (représenté de façon très fragmentaire).
- Entre un plateau 3, associé au corps 1 de l'élément de connecteur et sensiblement perpendiculaire à l'axe Z du connecteur (correspondant approximativement à la direction F d'accouplement), et un berceau 4, associé à l'organe de support 2 et sensiblement parallèle au plateau 3, sont interposés des premiers moyens de liaison 5 constitués comme suit.
- Comme visible notamment sur les figures 1 et 2, une pièce intermédiaire 6, par exemple en forme de plaquette, est réunie à libre rotation au plateau 3 par un pivot 7 (coïncidant avec l'axe Y perpendiculaire aux grands côtés 8) sensiblement au niveau du milieu du grand côté 8 du corps 1, le pivot 7 s'étendant sensiblement transversalement audit grand côté 8. L'extrémité opposée de la pièce intermédiaire 6 est engagée dans un passage de guidage 9 solidaire du berceau 4 (ce passage étant ici percé dans un montant du berceau 4) et supporte un doigt saillant 10 engagé dans une lumière de guidage 11 percée dans le berceau 4, ladite lumière s'étendant sensiblement parallèlement à l'axe Z.
- Une lame de ressort incurvée 12 est en appui, en son milieu, contre le pivot 7 et prend appui par ses extrémités contre le berceau 4.
- Les moyens de liaison 5 sont doubles et disposés de part et d'autre, selon l'axe Y, du corps 1 de l'élément de connecteur.
- En utilisant les références mentionnées sur la figure 1, le montage qui vient d'être décrit confère au corps 1 de l'élément de connecteur un degré de liberté en rotation β autour de l'axe Y (pivot 7) associé avec un degré de liberté en translation selon l'axe Z (lumière 10), c'est-à-dire approximativement parallèlement à la direction F de l'accouplement. Lorsque le corps 1 est incliné autour de l'axe Y, le plateau 3 prend appui sur la concavité du ressort 12 avoisinant le pivot 7 et tend à déformer élastiquement ce ressort : pour de petits angles de pivotement, le ressort procure un rappel en position d'équilibre en réagissant sur le plateau 3. En outre, le ressort 12 est taré pour être déformé lorsque le corps 1 de l'élément de connecteur est soumis à un effort selon la direction d'accouplement qui est supérieur à l'effort d'accouplement des deux éléments de connecteur : il en résulte la possibilité d'une surcourse en cas d'effort excessif qui assure que l'accouplement des deux éléments de commecteur est correct. Le ressort 12 assure, à lui seul, le rappel en position d'équilibre aussi bien en rotation qu'en translation.
- Par ailleurs, on interpose, entre le corps 1 et le plateau 3, des seconds moyens de liaison 13 qui sont le mieux visibles sur les figures 3 et 4. A cet effet, à la base de ses petits côtés 14, le corps 1 présente des pattes saillantes 15 qui sont munies d'un perçage fileté 16. En regard, le plateau 3 comporte un logement 17 qui est traversé par une vis à épaulement 18 vissée dans le perçage 16. Le logement 17 abrite un ressort spiral 19 interposé entre la tige de la vis 18 formant pivot et la paroi du logement. Les moyens de liaison 13 sont doubles et disposés de part et d'autre, selon l'axe X, du corps 1 de l'élément de connecteur.
- Selon les conventions données sur la figure 1, les moyens de liaison 13 confèrent au corps 1 trois degrés de liberté, savoir deux degrés de liberté en translation selon les axes X (perpendiculaire aux axes Y et Z) et Y (déplacement plan sur plan du corps 1 par rapport au plateau 3) et un degré de liberté en rotation Γ autour de l'axe Z. Le ressort spiral 19 assure à lui seul le rappel en position d'équilibre aussi bien en translation qu'en rotation.
- Enfin, on interpose en outre, entre l'organe de support 2 et le berceau 4, des troisièmes moyens de liaison 20 qui sont visibles sur les figures 1 et 3. Les moyens de liaison 20 comprennent un pivot 21 (ici constitué par une vis épaulée) reliant l'organe de support 2 et le berceau 4 à libre rotation, en étant dirigé perpendiculairement aux petits côtés 14 du corps 1 de connecteur. Un ressort 22 est interposé entre l'organe de support 2 et le berceau 4 pour assurer le rappel de celui-ci en position d'équilibre. Les moyens de liaison 20 sont doubles et disposés de part et d'autre, selon l'axe X, du corps 1 en regard des petits côtés 14 de celui-ci.
- Selon les conventions données à la figure 1, les moyens de liaison 20 confèrent un degré de liberté en rotation α autour de l'axe X.
- Dans l'élément de connecteur équipé des moyens de liaison 5, 13 et 20, le corps 1 est doté de six degrés de liberté -trois degrés en translation selon les axes X, Y et Z et trois degrés en rotation selon les directions angulaires α, β et Γ- qui lui confère une totale possibilité de mouvement par rapport à son organe de support 2.
- Comme il va de soi et comme il résulte d'ailleurs déjà de ce qui précède, l'invention ne se limite nullement à ceux de ses modes d'application et de réalisation qui ont été plus particulièrement envisagés ; elle en embrasse, au contraire, toutes les variantes.
Claims (10)
- Elément de connecteur électrique agencé pour être fixé de façon flottante à un organe de support (2), ledit élément de connecteur comportant un corps (1) de section transversale polygonale et accouplable ou découplable avec un corps d'élément de connecteur complémentaire solidaire d'un autre organe de support lorsque les deux organes de support sont respectivement rapprochés ou éloignés l'un de l'autre selon une direction approximativement parallèle à la direction d'accouplement des deux éléments de connecteurs, ledit élément de connecteur comprenant, interposés entre le corps (1) de l'élément de connecteur et l'organe de support (2), des moyens de liaison (5, 13, 20) agencés pour conférer au corps (1) de l'élément de connecteur six degrés de liberté, savoir trois degrés de liberté en translation selon trois directions (X, Y, Z) mutuellement sensiblement orthogonales dont l'une (Z) coïncide sensiblement avec la direction d'accouplement (F) et trois degrés de liberté en rotation (α, β, Γ) autour des trois susdites directions (X, Y, Z), des moyens de rappel élastique (12, 19, 22) étant associés auxdits moyens de liaison pour rappeler le corps (1) de l'élément de connecteur dans une position d'équilibre pour chaque degré de liberté,
caractérisé en ce qu'un premier (5) des moyens de liaison qui est interposé entre le corps (1) de l'élément de connecteur et l'organe de support (2) est agencé pour conférer au corps de l'élément de connecteur une possibilité de rotation autour d'un axe (Y) qui est sensiblement perpendiculaire à la direction d'accouplement et pour conférer au corps de l'élément de connecteur une possibilité de translation par rapport à l'organe de support selon la direction (Z) approximativement parallèle à la direction d'accouplement,
et en ce qu'un des moyens de rappel élastique pour rappeler le corps de l'élément de connecteur dans une position d'équilibre dans laquelle il est écarté de l'organe de support est taré pour être déclenché lorsque le corps de l'élément de connecteur est soumis à un effort selon la direction d'accouplement qui est supérieur à l'effort d'accouplement des deux éléments de connecteur. - Elément de connecteur selon la revendication 1, caractérisé en ce qu'il comporte au moins une pièce intermédiaire unique de liaison (6) qui est reliée à libre rotation au corps de l'élément de connecteur par au moins un pivot (7) sensiblement transversal à la direction d'accouplement et qui est reliée à libre coulissement, par des moyens de guidage, à l'organe de support.
- Elément de connecteur selon la revendication 2, caractérisé en ce que les moyens de liaison et de guidage de la pièce intermédiaire (6) comprennent un passage (9) solidaire de l'organe de support dans lequel est engagée librement la pièce intermédiaire (6) et un système à doigt saillant (10) et lumière (11) allongée approximativement selon la direction d'accouplement, qui est interposé entre la pièce intermédiaire et l'organe de support.
- Elément de connecteur selon l'une quelconque des revendications 1 à 3, caractérisé en ce qu'il comprend au moins une lame de ressort incurvée (12), en appui dans sa région centrale, contre le pivot (7) de liaison à rotation de la pièce intermédiaire (6) et du corps de l'élément de connecteur et prenant appui, par ses deux extrémités, contre l'organe de support.
- Elément de connecteur selon l'une quelconque des revendications 1 à 4, caractérisé en ce qu'un plateau intermédiaire (3) est associé au corps (1) de l'élément de connecteur, ce plateau s'étendant sensiblement perpendiculairement à la direction d'accouplement ; en ce que le corps (1) de l'élément de connecteur est fixé audit plateau par un second (13) des moyens de liaison qui possède trois degrés de liberté, savoir un degré de liberté en rotation (Γ) autour d'un axe (Z) parallèle à la direction d'accouplement et deux degrés de liberté en translation selon deux axes (X, Y) perpendiculaires entre eux et à la direction d'accouplement ; et en ce que le susdit second moyen de liaison (13) coopère avec ledit plateau intermédiaire (3) relié au corps de l'élément de connecteur.
- Elément de connecteur selon la revendication 5, caractérisé en ce que le second moyen de liaison (13) comprend au moins un deuxième pivot (18) approximativement parallèle à la direction d'accouplement et solidaire du plateau (3) ou du corps (1) de l'élément de connecteur et des seconds moyens de rappel élastique (19) déformables transversalement à la direction d'accouplement et interposés entre ledit pivot et respectivement l'élément de connecteur ou le plateau.
- Elément de connecteur selon la revendication 6, caractérisé en ce que les seconds moyens élastiquement déformables comprennent au moins un ressort spiral (19).
- Elément de connecteur selon l'une quelconque des revendications 1 à 7, caractérisé en ce qu'un berceau intermédiaire (4) est associé à l'organe de support (2), ce berceau s'étendant approximativement perpendiculairement à la direction d'accouplement ; en ce que ledit berceau est fixé à l'organe de support par un troisième (20) des moyens de liaison qui possède un degré de liberté en rotation (α) autour d'un axe (X) sensiblement perpendiculaires à la direction d'accouplement ; et en ce que le susdit premier (5) des moyens de liaison coopère avec ledit berceau (4) relié à l'organe de support.
- Elément de connecteur selon la revendication 8, caractérisé en ce que le troisième (20) des moyens de liaison comprend au moins un troisième pivot (21) approximativement perpendiculaire à la direction d'accouplement et au premier pivot et solidaire du berceau (4) ou de l'organe de support (2) et des troisièmes moyens de rappel élastique (22) interposés entre le berceau et l'organe de support pour rappeler ledit berceau dans une position d'équilibre par rapport à l'organe de support.
- Elément de connecteur selon l'une quelconque des revendications 2 à 9, caractérisé en ce que les moyens de liaison sont doubles et situés respectivement de part et d'autre du corps de l'élément de connecteur.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR9115728 | 1991-12-18 | ||
| FR9115728A FR2685560B1 (fr) | 1991-12-18 | 1991-12-18 | Element de connecteur electrique fixable de facon flottante sur un organe de support. |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0547970A1 EP0547970A1 (fr) | 1993-06-23 |
| EP0547970B1 true EP0547970B1 (fr) | 1995-04-26 |
Family
ID=9420185
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP92403429A Expired - Lifetime EP0547970B1 (fr) | 1991-12-18 | 1992-12-16 | Elément de connecteur électrique fixable de façon flottante sur un organe de support |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US5318455A (fr) |
| EP (1) | EP0547970B1 (fr) |
| CA (1) | CA2085295C (fr) |
| DE (1) | DE69202234T2 (fr) |
| FR (1) | FR2685560B1 (fr) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10140153A1 (de) * | 2001-08-16 | 2003-03-13 | Agilent Technologies Inc | Steckverbindung zum gleichzeitigen Verbinden mehrerer Koaxialkabel |
Families Citing this family (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5575674A (en) * | 1994-07-29 | 1996-11-19 | The Whitaker Corporation | Connector adapted for hermaphroditic construction |
| JP3223093B2 (ja) * | 1995-12-28 | 2001-10-29 | 矢崎総業株式会社 | スイッチボックスの取付構造 |
| US6074042A (en) * | 1997-06-04 | 2000-06-13 | Hewlett-Packard Company | Ink container having a guide feature for insuring reliable fluid, air and electrical connections to a printing system |
| US6159030A (en) * | 1997-06-16 | 2000-12-12 | Lear Automotive Dearborn, Inc. | Self-aligning connecting system |
| FR2786933B1 (fr) * | 1998-12-04 | 2001-01-19 | Renault | Agencement pour le raccordement automatique de deux circuits electriques d'un vehicule automobile |
| US6450822B1 (en) * | 1999-06-01 | 2002-09-17 | Rockwell Collins, Inc. | System and method for electrically and mechanically coupling an avionics line replaceable unit with electronic equipment |
| CA2371040A1 (fr) * | 2001-02-09 | 2002-08-09 | Nobuyuki Hatasa | Contenant a liquide et appareil d'enregistrement |
| DE10233441B4 (de) * | 2002-07-23 | 2004-09-30 | Siemens Ag | Steckerführung |
| US7258560B2 (en) * | 2004-04-21 | 2007-08-21 | Dell Products L.P. | Spring-loaded assembly for a connector |
| US7083453B2 (en) * | 2004-12-30 | 2006-08-01 | Lenovo (Singapore) Pte. Ltd. | Floating connector spring and assembly |
| GB2432962B (en) * | 2005-12-03 | 2008-02-27 | Vtc Electronics Corp | Shockproof image-storing device |
| US7690108B2 (en) * | 2008-08-22 | 2010-04-06 | International Business Machines Corporation | Self-compensating connector support method and apparatus |
| FR2947674B1 (fr) * | 2009-07-03 | 2012-11-30 | Sapt Groupe Sa | Support de connecteur |
| DE102023125045A1 (de) * | 2023-09-15 | 2025-03-20 | Te Connectivity Solutions Gmbh | Hochvoltverbinder mit Toleranzkompensationseinrichtung |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2127328A5 (fr) * | 1971-03-04 | 1972-10-13 | Materiel Telephonique | |
| JPH0527814Y2 (fr) * | 1988-02-09 | 1993-07-15 | ||
| FR2639481B1 (fr) * | 1988-11-21 | 1991-03-15 | Peugeot | Dispositif formant connecteur electrique |
| US5199892A (en) * | 1991-10-15 | 1993-04-06 | International Business Machines Corporation | Connector assembly and information handling system component utilizing same |
-
1991
- 1991-12-18 FR FR9115728A patent/FR2685560B1/fr not_active Expired - Lifetime
-
1992
- 1992-12-14 CA CA002085295A patent/CA2085295C/fr not_active Expired - Fee Related
- 1992-12-16 DE DE69202234T patent/DE69202234T2/de not_active Expired - Fee Related
- 1992-12-16 EP EP92403429A patent/EP0547970B1/fr not_active Expired - Lifetime
- 1992-12-17 US US07/992,018 patent/US5318455A/en not_active Expired - Fee Related
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10140153A1 (de) * | 2001-08-16 | 2003-03-13 | Agilent Technologies Inc | Steckverbindung zum gleichzeitigen Verbinden mehrerer Koaxialkabel |
| DE10140153B4 (de) * | 2001-08-16 | 2004-05-06 | Agilent Technologies, Inc. (n.d.Ges.d.Staates Delaware), Palo Alto | Steckverbindung zum gleichzeitigen Verbinden mehrerer Koaxialkabel |
Also Published As
| Publication number | Publication date |
|---|---|
| FR2685560B1 (fr) | 1995-06-23 |
| DE69202234D1 (de) | 1995-06-01 |
| DE69202234T2 (de) | 1995-08-31 |
| US5318455A (en) | 1994-06-07 |
| CA2085295C (fr) | 2001-05-15 |
| EP0547970A1 (fr) | 1993-06-23 |
| FR2685560A1 (fr) | 1993-06-25 |
| CA2085295A1 (fr) | 1993-06-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0547970A1 (fr) | Elément de connecteur électrique fixable de façon flottante sur un organe de support | |
| EP0371835B1 (fr) | Dispositif formant connecteur électrique | |
| EP0854547A1 (fr) | Elément de connecteur électrique coaxial à contact mobile et connecteur électrique coaxial comprenant un tel élément de connecteur | |
| EP0464767A1 (fr) | Dispositif formé de deux éléments articulés autour d'une charnière et reliés par une liaison électrique | |
| EP0807995A1 (fr) | Dispositif pour raccorder un câble coaxial à une carte de circuit imprimé | |
| EP1296413A1 (fr) | Dispositif de raccordement à ressort de connexion manoeuvré par une came | |
| EP1139368B1 (fr) | Appareillage électrique de coupure multipolaire muni d'un mécanisme d'entrainement et de modules de coupure | |
| FR3066861A1 (fr) | Connecteur quart de tour compact | |
| EP1732180B1 (fr) | Dispositif de fixation pour connecteur en deux parties et connecteur en deux parties correspondant | |
| EP0080389B1 (fr) | Contact électrique et application à un connecteur | |
| EP1346444B1 (fr) | Connecteur de raccordement a bascule | |
| EP0685911B1 (fr) | Elément de connecteur électrique coaxial réalisant une commutation et connecteur électrique comprenant un tel élément de connecteur | |
| EP0949426B1 (fr) | Ensemble de deux objets articulés entre eux avec deux degrés de liberté en rotation | |
| FR3035453A1 (fr) | ||
| FR2741202A1 (fr) | Connecteur electrique comportant un mecanisme d'encliquetage a verrou/arret | |
| EP0478460B1 (fr) | Connecteur alvéolaire comportant au moins un dispositif de connexion de fibres optiques | |
| FR2709883A1 (fr) | Contact électrique à rappel élastique. | |
| WO2025219030A1 (fr) | Robot à roue sphérique comprenant un ensemble de roues secondaires de stabilisation comportant un élément de couplage mâle et femelle | |
| CA2071272C (fr) | Bielle dynamometrique | |
| EP3670932B1 (fr) | Dispositif d'assemblage de type verrou par mecanisme de coins bidirectionnel | |
| FR3099089A1 (fr) | Palier et pièce de réglage pour train multi-bras | |
| FR2671033A1 (fr) | Dispositif automatique de commande d'un correcteur hydraulique de hauteur d'une suspension de train arriere de vehicule automobile, et suspension mixte equipee d'un tel dispositif. | |
| FR2732083A1 (fr) | Dispositif de connexion a montage simplifie pour assembler deux profiles | |
| FR2575862A1 (fr) | Dispositif d'encliquetage d'un disjoncteur | |
| WO2025219044A1 (fr) | Robot à roue sphérique comprenant un ensemble de roues de stabilisation |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): DE ES GB IT NL |
|
| 17P | Request for examination filed |
Effective date: 19930712 |
|
| 17Q | First examination report despatched |
Effective date: 19940525 |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: FRAMATOME CONNECTORS FRANCE |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): DE ES GB IT NL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRE;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED.SCRIBED TIME-LIMIT Effective date: 19950426 Ref country code: GB Effective date: 19950426 Ref country code: ES Free format text: THE PATENT HAS BEEN ANNULLED BY A DECISION OF A NATIONAL AUTHORITY Effective date: 19950426 |
|
| REF | Corresponds to: |
Ref document number: 69202234 Country of ref document: DE Date of ref document: 19950601 |
|
| GBV | Gb: ep patent (uk) treated as always having been void in accordance with gb section 77(7)/1977 [no translation filed] |
Effective date: 19950426 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| 26N | No opposition filed | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Effective date: 19960903 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 19991231 Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20010701 |
|
| NLV4 | Nl: lapsed or anulled due to non-payment of the annual fee |
Effective date: 20010701 |