EP0479399A2 - Pneumatischer Drehantrieb für die genaue Positionierung eines Kraftabnehmers - Google Patents
Pneumatischer Drehantrieb für die genaue Positionierung eines Kraftabnehmers Download PDFInfo
- Publication number
- EP0479399A2 EP0479399A2 EP91250249A EP91250249A EP0479399A2 EP 0479399 A2 EP0479399 A2 EP 0479399A2 EP 91250249 A EP91250249 A EP 91250249A EP 91250249 A EP91250249 A EP 91250249A EP 0479399 A2 EP0479399 A2 EP 0479399A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- shaft
- rotary
- encoder
- compressed air
- housing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images

Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B9/00—Servomotors with follow-up action, e.g. obtained by feed-back control, i.e. in which the position of the actuated member conforms with that of the controlling member
- F15B9/02—Servomotors with follow-up action, e.g. obtained by feed-back control, i.e. in which the position of the actuated member conforms with that of the controlling member with servomotors of the reciprocatable or oscillatable type
- F15B9/08—Servomotors with follow-up action, e.g. obtained by feed-back control, i.e. in which the position of the actuated member conforms with that of the controlling member with servomotors of the reciprocatable or oscillatable type controlled by valves affecting the fluid feed or the fluid outlet of the servomotor
- F15B9/09—Servomotors with follow-up action, e.g. obtained by feed-back control, i.e. in which the position of the actuated member conforms with that of the controlling member with servomotors of the reciprocatable or oscillatable type controlled by valves affecting the fluid feed or the fluid outlet of the servomotor with electrical control means
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/08—Characterised by the construction of the motor unit
- F15B15/12—Characterised by the construction of the motor unit of the oscillating-vane or curved-cylinder type
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/20—Other details, e.g. assembly with regulating devices
- F15B15/26—Locking mechanisms
- F15B15/262—Locking mechanisms using friction, e.g. brake pads
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/20—Other details, e.g. assembly with regulating devices
- F15B15/28—Means for indicating the position, e.g. end of stroke
- F15B15/2815—Position sensing, i.e. means for continuous measurement of position, e.g. LVDT
- F15B15/2853—Position sensing, i.e. means for continuous measurement of position, e.g. LVDT using potentiometers
Definitions
- the invention relates to a pneumatic rotary drive for the precise positioning of a power take-off at a predetermined angle in conjunction with a definable torque, consisting of a housing which can be connected to a compressed air source and in which a shaft is mounted which carries at least one rotary vane and which applies the torque to the Transmitter transmits, the rotary wing can be pressurized with compressed air via a servo-pneumatically controllable continuous valve and the precise positioning can be set on the two surfaces of the rotary wing facing away from one another by a cyclical generation of force balance of the compressed air.
- the invention relates here alternatively to a pneumatic rotary drive with a housing in which a shaft is mounted which carries a pinion which engages in a toothed rack which is fastened to a double piston which can be acted upon and reciprocated by compressed air in a cylinder housing .
- pneumatic rotary actuators are used which only rotate in the end position. To a certain extent, the rotary blades used for this swing back and forth by moving them from one end position to the other end position.
- Such two-position rotary actuators with rotary blades are considered to be direct-acting actuators.
- the positions are defined by mechanical limits. It is also possible to arrange damping means in the end positions.
- the rotation angle of such two-position rotary actuators is limited to approximately 280 degrees. The remaining circumferential parts are used for slings, dampers and. Like. needed.
- the invention is based on the task of rotating angles of any size, high clock frequencies, precise positioning of the force transducer and a definable To enable torque for a design that can be advantageously used in practice, in particular a compact design.
- the shaft is directly assigned a rotary encoder with an angle measuring system interface and an NC control connected to it, that the rotary encoder is arranged on the shaft at a distance from the power consumer, and that the rotary encoder, the servopneumatically controllable continuous valve and the shaft with the rotating wing form a structurally lockable unit.
- Such a rotary drive requires neither damping means nor stops and is capable of enabling angles of rotation of any size, high clock frequencies, very precise positioning of the power consumer and a definable torque.
- Two 3/2-way valves, two pressure valves (with barometric feedback or with pressure sensor), a 3/2-way valve and a 3/2-pressure valve or a 5/2-way valve are used as continuous valves.
- This solution allows a high drive torque and therefore very short cycle times with a low weight, so that rotary movements can be carried out quickly, precisely and freely programmable.
- the accuracy depends on a favorable distance between the encoder and the power consumer. In general, the accuracy increases with the said distance.
- a parking brake is arranged on the shaft within the housing. This version is advantageous for special applications in which the drive must be at rest.
- the braking system comes into action when the positioning has been carried out via a position controller.
- the parking brake can advantageously be located above (behind) or below (in front of) the rotary encoder or in front of a transmission.
- Another embodiment provides that the shaft and the power take-off are connected to one another by a low-play gear. This allows larger angles to be achieved.
- the encoder consists of an incremental encoder with a resolution of more than 2000 increments per 360 degree circumference. Resolutions up to 10000 can be used. The accuracy to be achieved meets the requirements of robotics.
- the pneumatic rotary drive can also be realized by means of a shaft which carries a pinion which engages in a toothed rack which is fastened to a piston which can be acted upon and reciprocated by compressed air in a cylinder housing.
- This alternative of the invention is designed to achieve the object in such a way that the shaft is directly assigned a rotary encoder with an angle measuring system interface and an NC control connected to it and two servopneumatically controllable continuous valves provided on the respective piston front spaces, the exact positioning being generated by a momentarily generated one
- the equilibrium of forces of the compressed air in the two piston end spaces can be adjusted and wherein a rod connecting the two individual pistons is provided with a toothed rack and a toothed pinion arranged on the shaft engages in the toothed rack largely without play.
- a pneumatic rotary drive for the positioning of a power take-off 1 has a housing 2 which is connected to a compressed air source 3.
- a shaft 4 is mounted in the housing 2 and carries a rotating wing 5 arranged radially symmetrically on the shaft 4.
- a shaft encoder 7 which in the exemplary embodiment consists of an incremental sensor 7a, is arranged on the shaft 4 directly on the drive side 6, an optics 7c being axially opposite a slotted disk 7b.
- the rotary encoder 7 could also have another functional principle, such as a conductive plastic potentiometer or a magnetically incremental encoder.
- An angle measuring system interface 8 is connected to the rotary encoder 7 and an NC controller 9 in the form of a corresponding controller with a CPU is connected to it.
- At least one continuous valve 10 is assigned to the rotary wing 5, wherein two 3/2-way valves 10a and 10b or two pressure valves or a 3/2-way valve and a 3/2-pressure valve or a 5/2-way valve can be used.
- the exact positioning of the force transducer 1 takes place through a force equilibrium of the compressed air that can be generated for a short time on the two surfaces 5a and 5b facing away from each other.
- the position thus set is secured by a parking brake 11 arranged on the shaft 4 within the housing 2.
- the rotary encoder 7 is arranged on the drive side 6 opposite the output side 14, so that an exact actual-target-value control can take place.
- the rotary encoder 7 consists of the incremental encoder 7a with a minimum resolution of 2000 steps per 360 degrees.
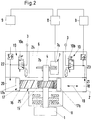
- the housing 2 shows an alternative rotary drive for the precise positioning of the power take-off 1, which likewise moves to a predetermined angle in connection with a definable torque.
- the housing 2 is connected to a compressed air source 3 via the aforementioned 3/2-way valves 10a and 10b.
- the shaft 4 here carries a pinion 15 which engages in a toothed rack 16 which in turn is fastened to a double piston 17.
- the double piston 17 can be acted upon by compressed air in a cylinder housing 18 and can be moved back and forth in the arrow directions 19.
- the shaft 4 is directly assigned a rotary encoder 7 with an angle measuring system interface 8 and an NC control 9 connected to it.
- the two individual pistons 17a and 17b are connected by a rod 25, on which the rack 16 is fastened, in which the pinion 15 engages.
- the rack 16 and the pinion 15 are largely free of play.
- the parking brake 11 is provided between the rack 16 / pinion 15 on the one hand and the power take-off 1 on the other hand.
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Actuator (AREA)
- Servomotors (AREA)
- Control Of Position Or Direction (AREA)
Abstract
Bei einem pneumatischen Drehantrieb ist ein Gehäuse (2) an eine Druckluftquelle (3) anschließbar. Darin ist eine Welle (4) gelagert, die zumindest einen Drehflügel (5) trägt, wobei die Welle (4) die Drehkraft auf den Kraftabnehmer (1) überträgt und dem Drehflügel (5) ein servopneumatisch steuerbares Stetigventil (10) zugeordnet ist, wobei die genaue Positionierung durch ein kurzzeitig erzeugbares Kräftegleichgewicht der Druckluft auf den beiden einander abgewandten Oberflächen (5a,5b) des Drehflügels (5) einstellbar ist.
Um bei kleiner Bauweise und einem hohen Wirkungsgrad einen Drehwinkel beliebiger Größe, eine hohe Taktfrequenz, eine genaue Positionierung des Kraftabnehmers und ein definierbares Drehmoment zu ermöglichen, wird vorgeschlagen, daß der Welle (4) direkt ein Drehgeber (7) mit einer Winkelmeßsystemschnittstelle (8) und einer an diese angeschlossene NC-Steuerung (9) zugeordnet sind, daß der Drehgeber (7) mit Abstand zum Kraftabnehmer (1) auf der Welle (4) angeordnet ist und daß der Drehgeber (7), das servopneumatisch steuerbare Stetigventil (10) und die Welle (4) mit dem Drehflügel (5) eine baulich verschließbare Einheit bilden.
Description
- Die Erfindung betrifft einen pneumatischen Drehantrieb für die genaue Positionierung eines Kraftabnehmers in einem vorgegebenen Winkel in Verbindung mit einem definierbaren Drehmoment, bestehend aus einem an eine Druckluftquelle anschließbaren Gehäuse, in dem eine Welle gelagert ist, die zumindest einen Drehflügel trägt und die die Drehkraft auf den Kraftabnehmer überträgt, wobei der Drehflügel mit Druckluft über ein servopneumatisch steuerbares Stetigventil beaufschlagbar ist und wobei die genaue Positionierung durch ein taktweise erzeugbares Kräftegleichgewicht der Druckluft auf den beiden einander abgewandten Oberflächen des Drehflügels einstellbar ist.
- Die Erfindung betrifft hierbei alternativ einen pneumatischen Drehantrieb mit einem Gehäuse, in dem eine Welle gelagert ist, die ein Zahnritzel trägt, das in eine Zahnstange eingreift, die an einem Doppelkolben befestigt ist, der in einem Zylindergehäuse durch Druckluft beaufschlagbar und hin- und herbewegbar ist.
- Bekannterweise werden pneumatische Drehantriebe eingesetzt, die nur in Endlagenstellungen drehen. Die dafür verwendeten Drehflügel schlagen gewissermaßen hin und her, indem sie von einer Endstellung in die andere Endstellung bewegt werden. Derartige Zweistellungsdrehantriebe mit Drehflügel gelten als direkt wirkende Antriebe. Die Stellungen werden durch mechanische Begrenzungen definiert. Es ist auch möglich, in den Endlagen Dämpfungsmittel anzuordnen. Der Drehwinkel solcher Zweistellungsdrehantriebe ist auf etwa 280 Grad begrenzt. Die restlichen Umfangsteile werden für Anschlagmittel, Dämpfungsmittel u. dgl. benötigt.
- In der Robotik sind diese Eigenschaften oft unzureichend. Pneumatische Robotersysteme verlangen häufig eine freie Positionierbarkeit des Drehflügels um die Z-Achse. Außerdem werden hohe Taktfrequenzen verlangt. Diesen Erfordernissen genügen weder die bekannten Druckluftlamellenmotore, noch die bekannten Druckluftzahnradmotore, noch die vorstehend beschriebenen pneumatischen Drehflügelantriebe.
- Ausgehend von dem Prinzip des Drehflügels, der den Vorteil einer kleinen Bauweise und eines hohen Wirkungsgrades aufweist (er besitzt nicht den Nachteil von Leckagen), liegt der Erfindung die Aufgabe zugrunde, Drehwinkel beliebiger Größe, hohe Taktfrequenzen, eine genaue Positionierung des Kraftabnehmers und ein definierbares Drehmoment für eine in der Praxis vorteilhaft verwendbare Gestaltungsweise, insbesondere eine kompakte Bauweise, zu ermöglichen.
- Die gestellte Aufgabe wird erfindungsgemäß dadurch gelöst, daß der Welle direkt ein Drehgeber mit einer Winkelmeßsystemschnittstelle und einer an diese angeschlossene NC-Steuerung zugeordnet sind, daß der Drehgeber mit Abstand zum Kraftabnehmer auf der Welle angeordnet ist und daß der Drehgeber, das servopneumatisch steuerbare Stetigventil und die Welle mit dem Drehflügel eine baulich verschließbare Einheit bilden.
- Ein solcher Drehantrieb benötigt weder Dämpfungsmittel noch Anschläge und ist in der Lage, Drehwinkel beliebiger Größe, hohe Taktfrequenzen, eine sehr genaue Positionierung des Kraftabnehmers und ein definierbares Drehmoment zu ermöglichen. Als Stetigventile kommen hier zwei 3/2-Wegeventile, zwei Drurkventile (mit barometrischer Rückführung oder mit Drucksensor), ein 3/2-Wegeventil und ein 3/2-Druckventil oder ein 5/2-Wegeventil zur Anwendung. Diese Lösung gestattet bei geringem Eigengewicht ein hohes Antriebsmoment und damit sehr kurze Taktzeiten, so daß Drehbewegungen schnell, präzise und frei programmierbar ausgeführt werden können. Die Genauigkeit hängt von einem günstigen Abstand des Drehgebers vom Kraftabnehmer ab. Im allgemeinen wächst die Genauigkeit mit dem gesagten Abstand.
- Nach weiteren Merkmalen ist vorgesehen, daß auf der Welle innerhalb des Gehäuses eine Feststellbremse angeordnet ist. Diese Ausführung ist vorteilhaft für spezielle Anwendungsfälle, bei denen sich der Antrieb in absoluter Ruhe befinden muß. Das Bremssystem tritt dann in Aktion, wenn die Positionierung über einen Positionsregler erfolgt ist. Die Feststellbremse kann sich vorteilhafterweise oberhalb (hinter) oder unterhalb (vor) dem Drehgeber oder auch vor einem Getriebe befinden.
- Eine andere Ausgestaltung sieht vor, daß die Welle und der Kraftabnehmer durch ein spielarmes Getriebe miteinander verbunden sind. Damit können größere Winkel realisiert werden.
- Außerdem ist es vorteilhaft, daß der Drehgeber aus einem Inkrementalgeber mit einer Auflösung von größer 2000 Inkrementen pro 360 Grad Umfang besteht. Es können Auflösungen bis zu 10000 angewendet werden. Die zu erzielende Genauigkeit kommt hierbei den Erfordernissen der Robotik entgegen.
- Der pneumatische Drehantrieb kann auch mittels einer Welle verwirklicht werden, die ein Zahnritzel trägt, das in eine Zahnstange eingreift, die an einem Kolben befestigt ist, der in einem Zylindergehäuse durch Druckluft beaufschlagbar und hin- und herbewegbar ist.
- Diese Alternative der Erfindung ist zur Lösung der Aufgabe dahingehend gestaltet, daß der Welle direkt ein Drehgeber mit einer Winkelmeßsystemschnittstelle und einer an diese angeschlossene NC-Steuerung und zwei an den jeweiligen Kolbenstirnräumen vorgesehene servopneumatisch steuerbare Stetigventile zugeordnet sind, wobei die genaue Positionierung durch ein kurzzeitig erzeugbares Kräftegleichgewicht der Druckluft in den beiden Kolbenstirnräumen einstellbar ist und wobei eine die beiden Einzelkolben verbindende stange mit einer Zahnstange versehen ist und ein auf der Welle angeordnetes Zahnritzel in die Zahnstange weitestgehend spielfrei eingreift. Bei dieser Lösung können Drehwinkel größer als 270 Grad noch in Verbindung mit einem annehmbaren Gewicht und einem entsprechenden Drehmoment verwirklicht werden.
- In der Zeichnung sind Ausführungsbeispiele schematisch dargestellt und werden nachfolgend näher erläutert. Es zeigen:
- Fig. 1
- einen Querschnitt eines servopneumatischen Drehflügelantriebs in Form eines Direktantriebs und
- Fig. 2
- einen Querschnitt eines Drehantriebs als Alternative in Form eines indirekten Antriebs.
- Gemäß Fig. 1 weist ein pneumatischer Drehantrieb für die Positionierung eines Kraftabnehmers 1 ein Gehäuse 2 auf, des an eine Druckluftquelle 3 angeschlossen ist. In dem Gehäuse 2 ist eine Welle 4 gelagert, die einen radial symmetrisch auf der Welle 4 angeordneten Drehflügel 5 trägt.
- Auf der Welle 4 ist direkt an der Antriebsseite 6 ein Drehgeber 7 angeordnet, der im Ausführungsbeispiel aus einem Inkrementalgeber 7a besteht, wobei einer Schlitzscheibe 7b eine Optik 7c axial gegenüberliegt. Der Drehgeber 7 könnte auch ein anderes Funktionsprinzip aufweisen, wie z.B. ein Leitplastikpotentiometer oder ein magnetisch inkrementaler Drehgeber. An den Drehgeber 7 ist eine Winkelmeßsystemschnittstelle 8 und an diese eine NC-Steuerung 9 in Form entsprechender Regler mit einer CPU angeschlossen.
- Dem Drehflügel 5 ist zumindest ein Stetigventil 10 zugeordnet, wobei zwei 3/2-Wegeventile 10a und 10b oder zwei Druckventile oder ein 3/2-Wegeventil und ein 3/2-Druckventil oder ein 5/2-Wegeventil eingesetzt werden können. Die genaue Positionierung des Kraftabnehmers 1 erfolgt durch ein kurzzeitig erzeugbares Kräftegleichgewicht der Druckluft auf den beiden einander abgewandten Oberflächen 5a und 5b. Die damit eingestellte Position wird durch eine auf der Welle 4 innerhalb des Gehäuses 2 angeordnete Feststellbremse 11 gesichert. Auf der Welle 4 und auf einem Wellenstumpf 12 des Kraftabnehmers 1 befindet sich ein Getriebe 13, das weitestgehend spielarm ist. An der der Abtriebsseite 14 gegenüberliegenden Antriebsseite 6 ist der Drehgeber 7 angeordnet, so daß eine genaue Ist- Soll-Wert-Regelung stattfinden kann. Der Drehgeber 7 besteht aus dem Inkrementalgeber 7a mit einer minimalen Auflösung von 2000 Schritten pro 360 Grad Umfang.
- Gemäß Fig. 2 ist ein alternativer Drehantrieb für die genaue Positionierung des Kraftabnehmers 1 dargestellt, der ebenfalls einen vorgegebenen Winkel in Verbindung mit einem definierbaren Drehmoment anfährt. Das Gehäuse 2 ist an eine Druckluftquelle 3 über die erwähnten 3/2-Wegeventile 10a und 10b angeschlossen. Die Welle 4 trägt hier ein Zahnritzel 15, das in eine Zahnstange 16 eingreift, die ihrerseits an einem Doppelkolben 17 befestigt ist. Der Doppelkolben 17 ist in einem Zylindergehäuse 18 durch Druckluft beaufschlagbar und in den Pfeilrichtungen 19 hin- und herbewegbar.
- Wie bei der zuvor beschriebenen ersten Alternative ist der Welle 4 direkt ein Drehgeber 7 mit einer Winkelmeßsystemschnittstelle 8 und einer an diese angeschlossenen NC-Steuerung 9 zugeordnet. Jedem Kolbenstirnraum 20 und 21 ist ein servopneumatisches Stetigventil 10, z.B. ein 3/2-Wegeventil (10a und 10b) zugeordnet, u.z. in der Weise, daß jeweils ein Teilraum 22 und ein Teilraum 23 für die Stetigventile 10a, 10b und ein Mittelraum 24 für den Drehgeber 7 gebildet ist, wodurch eine hervorhebenswerte kompakte Bauweise des Drehantriebs entsteht. Die beiden Einzelkolben 17a und 17b sind durch eine Stange 25 verbunden, auf der die Zahnstange 16 befestigt ist, in die das Zahnritzel 15 eingreift. Die Zahnstange 16 und das Zahnritzel 15 sind weitestgehend spielfrei gestaltet. Zwischen Zahnstange 16/Zahnritzel 15 einerseits und dem Kraftabnehmer 1 andererseits ist die Feststellbremse 11 vorgesehen.
Claims (5)
- Pneumatischer Drehantrieb für die genaue Positionierung eines Kraftabnehmers in einem vorgegebenen Winkel in Verbindung mit einem definierbaren Drehmoment, bestehend aus einem an eine Druckluftquelle anschließbaren Gehäuse, in dem eine Welle gelagert ist, die zumindest einen Drehflügel trägt und die die Drehkraft auf den Kraftabnehmer überträgt, wobei der Drehflügel mit Druckluft über ein servopneumatisch steuerbares Stetigventil beaufschlagbar ist und wobei die genaue Positionierung durch ein taktweise erzeugbares Kräftegleichgewicht der Druckluft auf den beiden einander abgewandten Oberflächen (5a, 5b) des Drehflügels (5) einstellbar ist,
dadurch gekennzeichnet,
daß der Welle (4) direkt ein Drehgeber (7) mit einer Winkelmeßsystemschnittstelle (8) und einer an diese angeschlossene NC-Steuerung (9) zugeordnet sind, daß der Drehgeber (7) mit Abstand zum Kraftabnehmer (1) auf der Welle (4) angeordnet ist und daß der Drehgeber (7), das servopneumatisch steuerbare Stetigventil (10) und die Welle (4) mit dem Drehflügel (5) eine baulich verschließbare Einheit bilden. - Pneumatischer Drehantrieb nach Anspruch 1 bzw. 5,
dadurch gekennzeichnet,
daß auf der Welle (4) innerhalb des Gehäuses (2) eine Feststellbremse (11) angeordnet ist. - Pneumatischer Drehantrieb nach den Ansprüchen 1 und 2 bzw. 5,
dadurch gekennzeichnet,
daß die Welle (4) und der Kraftabnehmer (1) durch ein spielarmes Getriebe (13) miteinander verbunden sind. - Pneumatischer Drehantrieb nach einem oder mehreren der Ansprüche 1 bis 3 bzw. 5,
dadurch gekennzeichnet,
daß der Drehgeber (7) aus einem Inkrementalgeber (7a), einem digitalen Absolutwertgeber oder einem Potentiometer mit einer Auflösung von 2000 Inkr./360 Grad bis 10000 Inkr. besteht. - Pneumatischer Drehantrieb für die genaue Positionierung eines Kraftabnehmers in einem vorgegebenen Winkel in Verbindung mit einem definierbaren Drehmoment, bestehend aus einem an eine Druckluftquelle anschließbaren Gehäuse, in dem eine Welle gelagert ist, die ein Zahnritzel trägt, das in eine Zahnstange eingreift, die an einem Doppelkolben befestigt ist, der in einem Zylindergehäuse durch Druckluft beaufschlagbar und hin- und herbewegbar ist,
dadurch gekennzeichnet,
daß der Welle (4) direkt ein Drehgeber (7) mit einer Winkelmeßsystemschnittstelle (8) und einer in diese angeschlossene NC-Steuerung (9) und zwei an den jeweiligen Kolbenstirnräumen (20,21) vorgesehenen servopneumatisch steuerbaren Stetigventilen (10) zugeordnet sind, wobei die genaue Positionierung durch ein kurzzeitig erzeugbares Kräftegleichgewicht der Druckluft in den beiden Kolbenstirnräumen (20,21) einstellbar ist und wobei eine die beiden Einzelkolben (17a,17b) verbindende Stange (25) mit einer Zahnstange (26) versehen ist und ein auf der Welle (4) angeordnetes Zahnritzel (15) in die Zahnstange (26) weitestgehend spielfrei eingreift.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE19904031185 DE4031185C2 (de) | 1990-10-01 | 1990-10-01 | Pneumatischer Drehantrieb für die genaue Positionierung eines Kraftabnehmers |
| DE4031185 | 1990-10-01 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0479399A2 true EP0479399A2 (de) | 1992-04-08 |
| EP0479399A3 EP0479399A3 (en) | 1992-12-23 |
Family
ID=6415442
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP19910250249 Withdrawn EP0479399A3 (en) | 1990-10-01 | 1991-09-10 | Pneumatic rotary actuator for accurate positioning of a power output member |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP0479399A3 (de) |
| JP (1) | JPH04300147A (de) |
| DE (1) | DE4031185C2 (de) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0654608A1 (de) * | 1993-11-19 | 1995-05-24 | Hygrama Ag | Verfahren zum Steuern der Bewegung eines Druckmittelzylinders und Druckmittelzylinder |
| EP0798472A1 (de) * | 1996-03-28 | 1997-10-01 | Festo KG | Fluidbetätigter Drehantrieb |
| GB2359370B (en) * | 1998-11-13 | 2002-09-04 | Mts System Corp | Loading assembly having a soft actuator |
| CN102407462A (zh) * | 2011-12-16 | 2012-04-11 | 芜湖恒升重型机床股份有限公司 | 一种立式车床工作台速度反馈机构 |
| US20160290371A1 (en) * | 2015-03-31 | 2016-10-06 | Knr Systems Inc. | Integrated hydraulic rotary actuator |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| ITPD20050322A1 (it) * | 2005-10-28 | 2007-04-29 | Lg Technologies Srl | Dispositivo per la foratura ad alta velocita' di piastre per circuiti stampanti e simili |
| DE102018205638B4 (de) | 2018-04-13 | 2024-06-13 | Festo Se & Co. Kg | Drehantriebsvorrichtung und damit ausgestatteter Roboterarm eines Roboters |
| DE102018205637A1 (de) * | 2018-04-13 | 2019-10-17 | Festo Ag & Co. Kg | Drehantriebsvorrichtung und damit ausgestatteter Roboterarm eines Roboters |
| DE102018205640B4 (de) | 2018-04-13 | 2020-01-02 | Festo Ag & Co. Kg | Drehantriebsvorrichtung und damit ausgestatteter Roboterarm eines Roboters |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE1183329B (de) * | 1962-10-05 | 1964-12-10 | Kracht Pumpen Motoren | Vorrichtung zur hydraulischen Fernanzeige der Stellung von Schiebern, Ventilen oder Klappen, insbesondere auf Tankschiffen |
| FR2499171A1 (fr) * | 1981-02-03 | 1982-08-06 | Piras Georges | Dispositif pneumatique transformant un mouvement longitudinal en mouvement rotatif |
| DE3204067A1 (de) * | 1982-02-06 | 1983-08-18 | Hartmann & Lämmle GmbH & Co KG, 7255 Rutesheim | Hydraulischer schwenkantrieb |
| EP0098614A3 (de) * | 1982-07-08 | 1984-12-05 | Fmc Corporation | Drehbarer Zusammenbau un bewegliche Dichtung dafür |
| GB2154282A (en) * | 1984-02-14 | 1985-09-04 | H C H Manufacturing Ltd | Fluid pressure actuators |
| DE3535704A1 (de) * | 1985-10-05 | 1987-04-09 | Festo Kg | Kolben-zylinder-anordnung |
| FR2618189B3 (fr) * | 1987-07-17 | 1989-11-10 | Mans Inst Univers Technologi | Verin rotatif a palette modulaire. |
-
1990
- 1990-10-01 DE DE19904031185 patent/DE4031185C2/de not_active Expired - Lifetime
-
1991
- 1991-09-10 EP EP19910250249 patent/EP0479399A3/de not_active Withdrawn
- 1991-10-01 JP JP28084191A patent/JPH04300147A/ja active Pending
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0654608A1 (de) * | 1993-11-19 | 1995-05-24 | Hygrama Ag | Verfahren zum Steuern der Bewegung eines Druckmittelzylinders und Druckmittelzylinder |
| EP0798472A1 (de) * | 1996-03-28 | 1997-10-01 | Festo KG | Fluidbetätigter Drehantrieb |
| US5732613A (en) * | 1996-03-28 | 1998-03-31 | Festo Kg | Fluid operated rotary drive with position detector |
| GB2359370B (en) * | 1998-11-13 | 2002-09-04 | Mts System Corp | Loading assembly having a soft actuator |
| US6457369B1 (en) | 1998-11-13 | 2002-10-01 | Mts Systems Corporation | Loading assembly having a soft actuator |
| CN102407462A (zh) * | 2011-12-16 | 2012-04-11 | 芜湖恒升重型机床股份有限公司 | 一种立式车床工作台速度反馈机构 |
| CN102407462B (zh) * | 2011-12-16 | 2013-11-27 | 芜湖恒升重型机床股份有限公司 | 一种立式车床工作台速度反馈机构 |
| US20160290371A1 (en) * | 2015-03-31 | 2016-10-06 | Knr Systems Inc. | Integrated hydraulic rotary actuator |
| US9976577B2 (en) * | 2015-03-31 | 2018-05-22 | Knr Systems Inc. | Integrated hydraulic rotary actuator |
Also Published As
| Publication number | Publication date |
|---|---|
| EP0479399A3 (en) | 1992-12-23 |
| JPH04300147A (ja) | 1992-10-23 |
| DE4031185C2 (de) | 1995-11-16 |
| DE4031185A1 (de) | 1992-04-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE916141C (de) | Einstellbarer Vorschubantrieb fuer Werkzeugmaschinen od. dgl. | |
| DE2301423B2 (de) | H andhabungsge rät | |
| DE2060823C3 (de) | Vorrichtung zum Anzeigen der Strömungsrichtung eines Luftstromes | |
| DE112004000504B4 (de) | Aktor mit der Funktion der Steuerung eines Verschiebungsvorgangs | |
| DE4031185C2 (de) | Pneumatischer Drehantrieb für die genaue Positionierung eines Kraftabnehmers | |
| EP0225276B1 (de) | Fluidischer Kraftverstärker | |
| DE3535704A1 (de) | Kolben-zylinder-anordnung | |
| DE2450575A1 (de) | Einstellvorrichtung | |
| CH666758A5 (de) | Vorrichtung zur veraenderung der durch eine rotierende masse erzeugten vibrationskraft. | |
| DE3505133C2 (de) | ||
| EP0326581B1 (de) | Durchflussmessgerät zum messen eines volumenstromes | |
| DE19534063A1 (de) | Winkelmeßeinrichtung | |
| DE2944471A1 (de) | Pneumatisches antriebselement | |
| DE102021201198B3 (de) | Drehantrieb zur Bereitstellung einer Drehbewegung sowie Verfahren zum Betreiben eines Drehantriebs | |
| DE1259163B (de) | Durch Drehbewegungen betaetigtes Steuerventil | |
| DE2461084A1 (de) | Druckmittelbetriebenes stellorgan fuer kombinierte bewegung | |
| DE19937597A1 (de) | Druckmittelbetriebener Stellantrieb | |
| DE2163466C3 (de) | Elektro-hydraulischer Schrittmotor | |
| DE1750040A1 (de) | Hydraulischer Drehmomentverstaerker | |
| DE19819408A1 (de) | Membranpumpe zur Förderung von gasförmigen oder flüssigen Medien | |
| DE2350676A1 (de) | Elektrohydraulischer leistungsschrittantrieb, insbesondere fuer numerisch gesteuerte werkzeugmaschinen | |
| DE19745023A1 (de) | Schrittantriebsvorrichtung | |
| DD211232A3 (de) | Drehgelenk fuer manipulatoren | |
| DE1278251B (de) | Einrichtung zum Veraendern der Druckfluessigkeitsmenge einer Taumelscheiben-Axialkolbenmaschine | |
| CH542008A (de) | Vorrichtung zum Feinschmieden von Werkstücken |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): BE CH DE FR GB LI NL SE |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): BE CH DE FR GB LI NL SE |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 19930624 |