CN2612505Y - 一种柔顺自动化装配工作台 - Google Patents
一种柔顺自动化装配工作台 Download PDFInfo
- Publication number
- CN2612505Y CN2612505Y CN 03225401 CN03225401U CN2612505Y CN 2612505 Y CN2612505 Y CN 2612505Y CN 03225401 CN03225401 CN 03225401 CN 03225401 U CN03225401 U CN 03225401U CN 2612505 Y CN2612505 Y CN 2612505Y
- Authority
- CN
- China
- Prior art keywords
- fixed frame
- automatic assembly
- frame
- permanent magnet
- permanent magnets
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images

Landscapes
- Electromagnets (AREA)
Abstract
本实用新型提供一种柔顺自动化装配工作台,包括工作台面、浮动框架和固定框架,工作台面与浮动框架相连接,浮动框架位于固定框架内侧或外面,浮动框架的左、右、前、后、下等五个方向分别设置有永磁铁,在固定框架上与浮动框架的永磁铁相对设置有电磁铁,在固定框架上安装有位移传感器。本装配工作台的电磁铁和永磁铁共同支撑的方式具有无摩擦、无润滑、高速和高加速度、可编程的优点;它通过位置闭环伺服控制的方式以克服因受外力扰动而不稳定的问题;与其它实现柔顺的方式相比,它具有控制浮动平台自动回到原有中心位置的优点并具有主动柔顺和被动柔顺的特点;此外,本装置还具有刚度可控,精度高,装配力小,能够实现高速自动化装配的优点。
Description
技术领域
本实用新型涉及自动装配技术,特别涉及一种柔顺自动化装配工作台。
背景技术
装配作业是机械制造过程中形成产品的后置工序,机械制造业中装配所需人力约占熟练劳动力的40%,而装配成本约占产品成本的30%~50%。因此,装配在机械制造业中占有重要地位。为满足当今社会产品多品种、小批量、交货周期短的市场要求,在激烈的市场竞争中立于不败之地,许多企业希望采用先进的自动化装配技术。在自动化装配领域,由于存在零件的尺寸和形状公差、夹具以及自动化装配设备的定位误差和精度误差,而这些误差的方向和数值又具有随机性,因此在自动装配中,装配件和被装配件之间的对准问题一直是一个技术难点。解决零件对准问题的有效办法是利用柔顺的机理,对自动装配而言,柔顺分为自动化装配设备的柔顺和工作台的柔顺两大类。
自动化装配设备的柔顺方法很多,主要包括主动柔顺、被动柔顺和混合柔顺三种。1978年MIT Draper实验室首次利用被动柔顺的机理设计出了远中心柔顺手腕(RCC),它通过6只弹簧来实现被动柔顺。此后,国内外出现了各种各样的被动柔顺装置,它们主要是利用弹簧或橡胶的弹性来实现被动柔顺,因此存在二阶振荡问题,难以实现高速装配;此后也有很多主动柔顺的装置出现,这些装置主要是通过力传感器获得装配的有关信息,控制自动装配设备上的某些附加装置主动调整装配件的姿态;混合柔顺则是将主动柔顺和被动柔顺相结合,提供一个解决零件对准问题的可靠办法。这一方面的报道很多,其中包括哈尔滨工业大学研制的具有多种感知功能的灵巧机械手,该灵巧机械手是一种具有力觉感知功能且有主动调整和被动柔顺能力的四自由度微操作器;还有天津大学研制的一维搜索ODS机械手腕,它的主动柔顺依靠两个气缸实现,在轴孔装配时控制手腕进行一维搜索,被动柔顺则利用RCC实现。1992年,日本东京大学的Masahiro Tsuda和Toshiro Higuchi研制出了一种磁悬浮支撑的混合柔顺手腕,这种手腕利用了磁悬浮技术来实现手腕的主动柔顺和被动柔顺。利用装配夹具的柔顺来解决零件的对准问题,有法国的Badano F和Betemps M等研制的一种可平面移动的浮动式柔顺工作台,该工作台在平面上的移动由两个电磁铁驱动,通过调整电磁铁的电流相位来随机地调整轴孔中心的相对位置。
由于加工和制造过程中的误差,现有的柔顺装置仍然存在一些问题,首先在自动化装配设备上安装柔顺装置这一办法,由于装置具有一定的重量,安装在自动装配设备上时会降低自动装配设备的负载能力;柔顺工作台由于一般采用弹簧装置,存在摩擦、二阶振荡、难以自动回到零位等缺点,法国的BadanoF和Betemps M等虽然研制了一种柔顺夹具,但是不能适应空间6自由度的柔顺要求,不能实现零件的真正对准。
发明内容
本实用新型的目的在于克服现有技术的缺点,解决用于自动化装配过程中空间6自由度的零件对准的问题,同时降低自动化装配设备的无效荷载,避免存在摩擦、二阶振荡等问题,发明提供一种依靠电磁铁和永磁铁共同支撑的柔顺自动化装配工作台。
本实用新型的目的通过下述技术方案实现:本柔顺自动化装配工作台包括工作台面、浮动框架和固定框架,工作台面与浮动框架相连接,浮动框架位于固定框架内侧或者外面,浮动框架和固定框架不直接接触,浮动框架的左、右、前、后、下等五个方向分别设置有永磁铁,在固定框架上与浮动框架的永磁铁相对设置有电磁铁,在固定框架上安装有位移传感器,位移传感器的测头与浮动框架的端面相接触以探测浮动框架的移动量。
所述在固定框架上的电磁铁固定连结有永磁铁,所述永磁铁与浮动框架上的永磁铁相对设置,并且其同极相对,亦即固定框架上连结的永磁铁的南极(或北极)与浮动框架上永磁铁的南极(或北极)相对;这样当装配工作台不受外力作用的时候,由于永磁铁之间的推力,使得浮动框架处于悬浮状态。
所述固定框架上的电磁铁与永磁铁通过粘合或螺钉等方式固定连接。
所述浮动框架和固定框架相对设置的永磁铁及电磁铁的数量可根据具体的受力情况而有所不同,左、右、前、后、下等五个方向设置的永磁铁及电磁铁的数量分别可为一对或多对;如其中一种设置方式为下侧设置有三对永磁铁及电磁铁,左、右侧设置有两对永磁铁及电磁铁,前、后侧设置有一对永磁铁及电磁铁。
所述永磁铁形状为园柱形,用铷铁硼材料制成。
所述固定框架的左右向、前后向、上下向分别安装有与该方向相平行的位移传感器;位移传感器的数量视永磁铁与电磁铁的相对配合控制点而定,一般与左右向、前后向或上下向设置的电磁铁的对数相同。
所述位移传感器为差压式电感位移传感器,传感器精度可以根据装配所需要的精度进行选用。
所述电磁铁与控制微机通过脉冲宽度调制(PWM)输出及放大模块以及16通道16位的数模转换卡(D/A转换卡)相连接;控制微机同时通过16通道16位的模数转换卡(A/D转换卡)与位移传感器相连接。
本实用新型的作用原理是:当装配工作台不受外力作用的时候,由于永磁铁之间的推力,使得浮动框架处于悬浮状态,不与固定框架产生任何接触。当装配工作台受到外力的干扰作用,工作台面将干扰力传递到浮动框架,从而使浮动框架产生运动,通过位移传感器能够检测出这一位移量,将检测值通过A/D转换卡将信号转换成数字信号传送到控制微机,控制微机通过运算得到各个电磁铁的输出电压值,通过D/A转换卡转换成模拟量,并经过放大和脉冲宽度调制,将电压输出变成脉冲信号输出到电磁铁,从而使电磁铁产生相应的磁力来抵消外界的干扰力,使得浮动框架能够自动回到原始平衡位置。当在工作台面进行装配时,由于装配产生装配力,因此浮动框架产生位移,以自动消除由于各种装配误差产生的影响,同时控制微机对这一位移量进行统计分析,控制装配工作台处于最佳位置,以使装配力最小,同时能够自动产生柔顺。
本实用新型相对于现有技术具有如下的优点及效果:
(1)本装配工作台与其它柔顺装置相比,电磁铁和永磁铁共同支撑的方式具有无摩擦、无润滑、高速和高加速度、可编程的优点;它通过位置闭环伺服控制的方式以克服因受外力扰动而不稳定的问题;与其它实现柔顺的方式相比,它具有控制浮动平台自动回到原有中心位置的优点。
(2)本装配工作台刚度可控;由于采用闭环控制,因此装置刚度可控。
(3)本装配工作台具有精度高,装配力小的优点,位置精度可达0.01mm。
(4)本装配工作台将复杂的柔顺结构转移到工作台上,降低了自动化装配设备的无效荷载,能够实现高速自动化装配。
(5)本装配工作台具有主动柔顺和被动柔顺相结合的特点。
附图说明
图1是本柔顺自动化装配工作台的结构示意图。
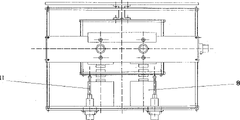
图2是图1所示柔顺自动化装配工作台的俯视图。
图3是图1所示柔顺自动化装配工作台的左视图。
图4是图1所示柔顺自动化装配工作台的控制系统结构示意图。
图5是图1所示柔顺自动化装配工作台的PWM输出及放大模块的电路图。
具体实施方式
下面结合实施例及附图对本实用新型作进一步详细的描述,但本实用新型的实施方式不限于此。
实施例
图1~图3示出了本实用新型的一种实施方式,由图1~图3可见,本柔顺自动化装配工作台包括工作台面1、浮动框架2和固定框架3,工作台面1穿过固定框架3与浮动框架2相连接,浮动框架2位于固定框架3内,固定框架3的左、右、前、后、下等五个方向分别设置有电磁铁,其中在下侧设置有三对电磁铁4,其中三个电磁铁4a固定于固定框架的底板3-2上,另三个电磁铁4b固定于支撑板3-1上,并与底板上的三个电磁铁4a相对设置,所述三对电磁铁4的铁心前端分别用AA胶粘合(或螺钉固定)一个永磁铁5,所粘合的永磁铁5为园柱形,是用铷铁硼烧结的强磁铁;与上述三对电磁铁4及永磁铁5相对,在浮动框架2上又设置有三对永磁铁6,此三对永磁铁6的形状及材料与上述粘合在电磁铁端部的永磁铁5相同,并且同极相对,亦即固定框架3上连结的永磁铁5的南极(或北极)与浮动框架2上永磁铁6的南极(或北极)相对,;类似地,在左、右侧设置有两对永磁铁7及电磁铁8,前、后侧设置有一对永磁铁9及电磁铁10,所述电磁铁4、8、10由直接电源(附图中未示出)供电;这样当装配工作台不受外力作用的时候,由于永磁铁之间的推力,使得浮动框架2处于悬浮状态;此外,在固定框架3的左、右、前、后、下等五个方向分别安装有与该方向的永磁铁及电磁铁数量相同的位移传感器11,位移传感器11的测头与浮动框架2的端面相接触以探测浮动框架2的移动量,所述位移传感器11为差压式电感位移传感器。
柔顺自动化装配工作台控制系统如图4所示,所述电磁铁与控制计算机通过PWM输出及放大模块以及16通道16位D/A转换卡相连接;控制计算机同时通过16通道16位的A/D转换卡与位移传感器相连接;其控制原理是:位移传感器检测到浮动框架的位移量,通过A/D转换卡将位移传感器对位移量检测的电压模拟信号转换成数字信号,利用控制计算机进行运算处理,就可以知道浮动框架在不同的方向上的位移量;控制计算机经过统计分析得到浮动框架的最佳位置,将浮动框架的最佳位置和实际位置进行比较,将这一差值通过D/A转换卡将差值转换成模拟量,利用PWM电路将模拟量转换成脉冲信号,再将脉冲信号进行放大后驱动电磁铁移动到最佳位置,以实现装配夹具的主动柔顺。另外,如果在进行装配时,由于装配所产生的装配力使得浮动框架的力不平衡,浮动框架将产生移动,例如当有一向下的装配力,浮动框架将向下移动,从而使得下侧磁铁间隙减小而上侧磁铁间隙加大,因此将产生向上的磁力合力,直到最后与这一装配力产生平衡为止,因此该工作台还能够实现被动柔顺。
图5示出了柔顺自动化装配工作台控制系统其中2路PWM输出及放大电路,由图5可见,本PWM输出及放大电路使用SG3524进行PWM调制和输出,D/A转换卡将数字信号转换成模拟信号后的模拟信号连接到图中的Vina和Vinb两处,Vina经过U14B比较器,当电压大于2.5V小于5V时,U14B关闭,信号通过U1A进行放大后输出到U3,即SG3524的管脚2,利用SG3524即可得到1个正向的脉冲宽度调制信号(PWM)PWMa+,如果Vina电压小于2.5V大于0V,U1A关闭,U14B工作,信号经过U14B后再经过U1B放大后输出到U4,从而可以得到1个反向的脉冲宽度调制信号PWMa-。将PWMa+和PWMa-信号分别经过反向器U7后分别连接到U10A,U10B,U10C和U10D,由2个MOS管IRF9540和2个MOS管IRF540组成1个H桥驱动电路,如图中的Q1、Q2、Q3和Q4;当PWMa+有输出时,Q1和Q3导通,电流从图中MOTOR1的左侧流向右;当PWMa-有输出时,Q2和Q4导通,电流方向相反。利用所示电路可以实现电磁铁线圈电流的换向。Vinb的工作原理与Vina一样。
本实用新型所述的各构件可选型如下:
计算机:IBM/PC兼容机,PCI总线;操作系统:Windows 98以上版本;主机速度为200MHz以上;
直流电源:500W、24V直流开关电源;
电磁铁:直流24V,圆柱铁心的电磁铁;
永磁铁:铷铁硼粉末烧结的永磁铁材料,直径为φ30,厚5mm;
框架材料:不锈钢型材或铝合金型材;
螺钉材料:不锈钢;
A/D转换卡:台湾研华公司生产的PCI-1731或其他类似产品;
D/A转换卡:台湾凌华公司生产的PCI-6216V或其他类似产品;
位移传感器:安徽传感器集团公司测控仪器研究所生产的型号为MCW-5D的直流差压式电感位移传感器。
Claims (8)
1、一种柔顺自动化装配工作台,其特征在于:包括工作台面、浮动框架和固定框架,工作台面与浮动框架相连接,浮动框架位于固定框架内侧或者外面,浮动框架的左、右、前、后、下等五个方向分别设置有永磁铁,在固定框架上与浮动框架的永磁铁相对设置有电磁铁,在固定框架上安装有位移传感器。
2、根据权利要求1所述的柔顺自动化装配工作台,其特征在于:所述在固定框架上的电磁铁固定连结有永磁铁,所述永磁铁与浮动框架上的永磁铁相对设置,并且其同极相对。
3、根据权利要求2所述的柔顺自动化装配工作台,其特征在于:所述固定框架上的电磁铁与永磁铁通过粘合或螺钉连接。
4、根据权利要求1所述的柔顺自动化装配工作台,其特征在于:所述浮动框架和固定框架相对设置的永磁铁及电磁铁的数量可根据具体的受力情况而有所不同,左、右、前、后、下等五个方向设置的永磁铁及电磁铁的数量分别为1~10对。
5、根据权利要求4所述的柔顺自动化装配工作台,其特征在于:浮动框架和固定框架相对设置永磁铁及电磁铁的数量为下侧设置有三对永磁铁及电磁铁,左、右侧设置有两对永磁铁及电磁铁,前、后侧设置有一对永磁铁及电磁铁。
6、根据权利要求1~5所述柔顺自动化装配工作台,其特征在于:所述永磁铁形状为园柱形,用铷铁硼材料制成。
7、根据权利要求1~5所述柔顺自动化装配工作台,其特征在于:所述固定框架的左右向、前后向、上下向分别安装有与该方向相平行的位移传感器。
8、根据权利要求1所述的柔顺自动化装配工作台,其特征在于:所述电磁铁与控制微机通过脉冲宽度调制输出及放大模块以及16通道16位的数模转换卡相连接,;控制微机同时通过16通道16位的模数转换卡与位移传感器相连接。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 03225401 CN2612505Y (zh) | 2003-04-23 | 2003-04-23 | 一种柔顺自动化装配工作台 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 03225401 CN2612505Y (zh) | 2003-04-23 | 2003-04-23 | 一种柔顺自动化装配工作台 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN2612505Y true CN2612505Y (zh) | 2004-04-21 |
Family
ID=34163677
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN 03225401 Expired - Fee Related CN2612505Y (zh) | 2003-04-23 | 2003-04-23 | 一种柔顺自动化装配工作台 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN2612505Y (zh) |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN100357060C (zh) * | 2005-07-28 | 2007-12-26 | 赖军 | 带计算机控制的锁芯自动装配组立机及其装配方法 |
| CN105291062A (zh) * | 2015-12-02 | 2016-02-03 | 湖北华轩自动化科技有限公司 | 手动平面浮动平台 |
| CN105522369A (zh) * | 2016-02-03 | 2016-04-27 | 中山市工业技术研究中心 | 一种实现轴孔装配的柔顺装置和方法 |
| CN105522364A (zh) * | 2016-02-03 | 2016-04-27 | 中山市工业技术研究中心 | 一种基于磁场力实现轴孔装配的装置及方法 |
| CN105835084A (zh) * | 2015-12-31 | 2016-08-10 | 广东工业大学 | 一种刚度可调的多维被动柔顺装置 |
| CN112571014A (zh) * | 2021-02-24 | 2021-03-30 | 广东昭信智能装备有限公司 | 磁盒组装机 |
| CN113787331A (zh) * | 2021-10-12 | 2021-12-14 | 温州长江汽车电子有限公司 | 一种触摸屏结构的电磁铁与嵌铁之间间隙可控的安装装置及其安装方法 |
-
2003
- 2003-04-23 CN CN 03225401 patent/CN2612505Y/zh not_active Expired - Fee Related
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN100357060C (zh) * | 2005-07-28 | 2007-12-26 | 赖军 | 带计算机控制的锁芯自动装配组立机及其装配方法 |
| CN105291062A (zh) * | 2015-12-02 | 2016-02-03 | 湖北华轩自动化科技有限公司 | 手动平面浮动平台 |
| CN105291062B (zh) * | 2015-12-02 | 2017-03-22 | 湖北华轩自动化科技有限公司 | 手动平面浮动平台 |
| CN105835084A (zh) * | 2015-12-31 | 2016-08-10 | 广东工业大学 | 一种刚度可调的多维被动柔顺装置 |
| CN105522369A (zh) * | 2016-02-03 | 2016-04-27 | 中山市工业技术研究中心 | 一种实现轴孔装配的柔顺装置和方法 |
| CN105522364A (zh) * | 2016-02-03 | 2016-04-27 | 中山市工业技术研究中心 | 一种基于磁场力实现轴孔装配的装置及方法 |
| CN105522369B (zh) * | 2016-02-03 | 2017-09-26 | 中山市工业技术研究中心 | 一种实现轴孔装配的柔顺装置和方法 |
| CN112571014A (zh) * | 2021-02-24 | 2021-03-30 | 广东昭信智能装备有限公司 | 磁盒组装机 |
| CN112571014B (zh) * | 2021-02-24 | 2021-06-04 | 广东昭信智能装备有限公司 | 磁盒组装机 |
| CN113787331A (zh) * | 2021-10-12 | 2021-12-14 | 温州长江汽车电子有限公司 | 一种触摸屏结构的电磁铁与嵌铁之间间隙可控的安装装置及其安装方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103170845B (zh) | 一种同轴宏微复合直线运动平台装置的精度补偿方法 | |
| CN101290808B (zh) | 一种三自由度超精密微动工作台 | |
| CN201224044Y (zh) | 数控机床用斥力型磁浮直线进给系统 | |
| US20080246358A1 (en) | Magnetic bearing spindle device for machine tool | |
| CN201357411Y (zh) | 无障碍恒速爬行机器人 | |
| CN102355103A (zh) | 一种基于电磁和压电混合驱动的三自由度球型电机 | |
| CN1214892C (zh) | 超精密微位移导轨磁悬浮方法及其装置 | |
| CN103426345B (zh) | 一种紧凑型磁悬浮工作台的实验装置 | |
| WO2024244357A1 (zh) | 集成式机械臂及移动机器人 | |
| CN1544991A (zh) | 集成电路光刻设备的磁悬浮精密工件台 | |
| CN204248537U (zh) | 异构电机共定子多驱动宏微一体化高速精密运动二维平台 | |
| CN101520606B (zh) | 非接触长行程多自由度纳米精密工作台 | |
| CN110102764A (zh) | 一种基于电磁悬浮的打印机支架及3d生物打印机 | |
| CN114922935A (zh) | 一种刚柔耦合位力复合执行机构及恒力控制方法 | |
| CN219522044U (zh) | 加工检测平台及检测系统 | |
| CN105162355B (zh) | 利用功能材料复合作用的非接触驱动装置及方法 | |
| CN219015327U (zh) | 编码器及电机 | |
| CN209526667U (zh) | 一种基于弹簧复位的粘滑式压电惯性直线驱动器 | |
| CN206335576U (zh) | 一种升降式定位销装置 | |
| CN207732661U (zh) | 一种双旋转永磁箝位直线步进式压电驱动器 | |
| CN207234692U (zh) | 一种单旋转永磁箝位直线步进式压电驱动器 | |
| CN1285448C (zh) | 磁力驱动的微动机器人及其驱动方法 | |
| CN210476863U (zh) | 一种高精度定位平台 | |
| CN2688462Y (zh) | 磁力驱动的无关节微动高精度机器人 | |
| CN2645340Y (zh) | 磁悬浮轴承式超精密微进给机构 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| C19 | Lapse of patent right due to non-payment of the annual fee | ||
| CF01 | Termination of patent right due to non-payment of annual fee |