CN202494922U - 一种安卓操作系统控制的移动机器人平台 - Google Patents
一种安卓操作系统控制的移动机器人平台 Download PDFInfo
- Publication number
- CN202494922U CN202494922U CN2012200841287U CN201220084128U CN202494922U CN 202494922 U CN202494922 U CN 202494922U CN 2012200841287 U CN2012200841287 U CN 2012200841287U CN 201220084128 U CN201220084128 U CN 201220084128U CN 202494922 U CN202494922 U CN 202494922U
- Authority
- CN
- China
- Prior art keywords
- mobile robot
- operating system
- robot
- microcomputer
- fitpc2
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 230000033001 locomotion Effects 0.000 claims abstract description 5
- 229920003229 poly(methyl methacrylate) Polymers 0.000 claims description 7
- 239000004926 polymethyl methacrylate Substances 0.000 claims description 7
- 238000001816 cooling Methods 0.000 claims description 5
- 229920003023 plastic Polymers 0.000 claims description 4
- 239000004033 plastic Substances 0.000 claims description 4
- 229910001220 stainless steel Inorganic materials 0.000 claims description 3
- 239000010935 stainless steel Substances 0.000 claims description 3
- 230000007613 environmental effect Effects 0.000 claims description 2
- 101100162169 Xenopus laevis adrm1-a gene Proteins 0.000 abstract description 13
- 230000001360 synchronised effect Effects 0.000 abstract description 3
- 230000004807 localization Effects 0.000 abstract description 2
- 238000012544 monitoring process Methods 0.000 abstract 1
- 239000011521 glass Substances 0.000 description 7
- 238000005516 engineering process Methods 0.000 description 6
- 238000010586 diagram Methods 0.000 description 4
- 238000004891 communication Methods 0.000 description 3
- 238000000034 method Methods 0.000 description 3
- 238000011160 research Methods 0.000 description 3
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical compound [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 2
- 238000001514 detection method Methods 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 1
- 241000414697 Tegra Species 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 230000015572 biosynthetic process Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 230000009977 dual effect Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 238000003384 imaging method Methods 0.000 description 1
- 230000006698 induction Effects 0.000 description 1
- 229910052742 iron Inorganic materials 0.000 description 1
- 238000007620 mathematical function Methods 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 230000006855 networking Effects 0.000 description 1
- NJPPVKZQTLUDBO-UHFFFAOYSA-N novaluron Chemical compound C1=C(Cl)C(OC(F)(F)C(OC(F)(F)F)F)=CC=C1NC(=O)NC(=O)C1=C(F)C=CC=C1F NJPPVKZQTLUDBO-UHFFFAOYSA-N 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 238000012827 research and development Methods 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
- 230000000007 visual effect Effects 0.000 description 1
Images




Landscapes
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
- Manipulator (AREA)
Abstract
该实用新型涉及一种安卓操作系统控制的移动机器人平台,该装置主要包括Kinect摄像头(1)、URG-04LX激光测距仪(6)、MobotixQ243600全景摄像头(10)、微型计算机FitPC2(13)和Xoom平板电脑;在微型计算机FitPC2(13)的机器人操作系统ROS中运行同步定位与建图程序和Pioneer3DX移动机器人运动控制程序,打开Kinect摄像头(1)或全景摄像头(10)中的任一个摄像头;在Xoom平板电脑上打开移动机器人控制界面,从界面中可以看到移动机器人在地图中所处的位置;使用Xoom平板电脑的触摸按钮即可控制移动机器人前进、后退、向左转和向右转;随着机器人的移动,机器人在地图中的位置也会随之改变;另外,这个平台还具有视频语音功能;增加了iPad平板电脑的移动机器人就可以用于远程遥控监视或作为导游服务平台使用。
Description
技术领域
该实用新型涉及一种安卓操作系统控制的移动机器人平台,属于电子技术、传感技术和计算机技术等领域。
背景技术
随着计算机技术的进步,出现了多种新的计算机操作系统。其中具有代表性的有苹果公司iPad平板电脑使用的iOS操作系统、摩托罗拉公司Xoom平板电脑使用的安卓操作系统。随着这类带有新型操作系统平板电脑的流行,传统的采用Windows操作系统和Linux操作系统控制移动机器人的方式已经无法满足新的要求。
发明内容
针对现有技术的缺点,本实用新型的目的是提出一种安卓操作系统控制的移动机器人平台。
一种安卓操作系统控制的移动机器人平台硬件主要包括Kinect摄像头(1)、iPad平板电脑(2)、不锈钢框架(3)、塑料支撑架(4)、上层有机玻璃板(5)、URG-04LX激光测距仪(6)、右支撑架(7)、下层有机玻璃板(8)、Pioneer 3DX移动机器人(9)、Mobotix Q24 3600 全景摄像头(10)、横梁(11)、微型计算机FitPC2供电电源(12)、微型计算机FitPC2(13)、左支撑架(14)、迷你冷却风扇(15)、Motorola Xoom平板电脑(45)。Kinect摄像头(1)固定在塑料支撑架(4)的顶端。Kinect摄像头(1)是一种网络型的摄像头,它是微软的一款游戏设备Xbox 360 操控台的一个外部设备,通过USB口与计算机相连。这种摄像头整合了几项技术,包括3D成像、音频处理和马达控制。本系统只用到Kinect摄像头(1)部分,它由以色列公司PrimeSense 公司开发的RGB摄像头和深度传感器发展而来。它的有效感应范围在0.4米到4米之内,视角垂直范围是±430,水平范围±570,帧频(深度及色彩)30fps。Pioneer 3DX移动机器人(9)上部有一个两层的有机玻璃支撑台。利用左右两根钢铁支撑杆(14)(7)将上层玻璃挡板(5)和下层玻璃挡板(8)垂直连接并固定在Pioneer 3DX移动机器人(9)上。固定在横梁(11)上的是Mobotix Q24 3600 全景摄像头(10)。Mobotix Q24 3600 全景摄像头(10)能提供不同视图,包括全景图,因此它能覆盖移动平台周围的环境。摄像头能提供最高3百万像素,另外彩色图像的分辨率可以从160×120增加到2048×1536。它使用一种基于以太网的界面,摄像头的特征(包括分辨率、帧速率等)可以通过发送一个网络请求调整。另外,摄像头本身就是一个网络服务器,因此活动目标影像流可以通过设置一个连接插口来获得;固定在上层有机玻璃板(5)上的是URG-04LX激光测距仪(6),它的测量范围在20mm到4094mm之间,扫描范围2400,扫描速率100 ms/scan,距离精确度±3%,角分辨率为0.360;固定在上层有机玻璃挡板(5)和下层有机玻璃挡板(8)之间的是微型计算机FitPC2的供电电源(12);固定在下层有机玻璃挡板(8)和Pioneer 3DX移动机器人(9)之间的是微型计算机FitPC2(13),它是一台轻巧的微处理计算机;由于微型计算机FitPC2(13)内部没有散热风扇,无法散热。因此为其配备一台冷却风扇(15),使其能长时间工作。冷却风扇(15)固定在Pioneer 3DX移动机器人(9)上;Pioneer 3DX 移动机器人(9)是一种商业化的移动平台。它通过串口读取传感器数据和发送对移动机器人马达的控制命令。Motorola Xoom平板电脑(45)是摩托罗拉公司研发的一款平板电脑,采用Android3.0操作系统、Nvidia Tegra 3 双核处理器、十英寸触摸屏,具有WiFi无线上网功能并且能下载并使用大量的免费应用程序。
一种安卓操作系统控制的移动机器人平台软件部分由机器人操作系统(Robot Operating System, ROS)构成。这是一种开源的元操作系统,它提供的服务类似于真实操作系统,包括硬件抽象、低端设备控制、常用函数实现、进程之间的信息传输以及软件包管理。
ROS有两个基本的部分,一部分是ROS的核心部分,它的作用相当于一个“操作系统”。这部分的基本功能是可以跟一台带有无线通信功能并运行ROS操作系统的电脑进行无线通信,并能远程遥控移动机器人运动。另一个部分的程序包是为整个ROS社区服务。ROS社区指的是所有使用ROS操作系统的个人、研究团体和科研院所都可以将开源的代码共享到ROS社区中。并且这些代码可以很容易的下载并移植到其他移动机器人平台或传感器平台上。利用这些代码就能在这个平台上实现目标检测、目标追踪、目标识别、定位、建图以及自动导航等功能。
该装置的有益之处是设计一种使用安卓操作系统来控制移动机器人的平台。由于已经为Kinect摄像头(1)和Mobotix Q24 3600摄像头编写了在机器人操作系统ROS中的驱动,因此它们可以在机器人操作系统ROS中正常使用。这个平台使用rosjava编写的基于安卓操作系统的移动机器人控制程序。另外,以安卓操作系统控制的移动机器人作为基础,可以为移动机器人目标检测识别、目标追踪、远程控制、自动导航以及人机协作等提供一种新的研究和实验平台。
附图说明
下面结合附图对本实用新型做进一步描述。
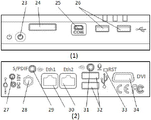
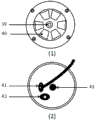
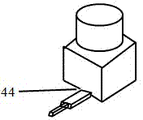
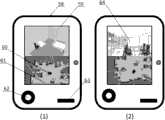
图1安卓操作系统控制的移动机器人平台结构图;图2 Pioneer 3DX移动机器人主视图和底部俯视图;图3微型计算机FitPC2的主视图和背面的主视图;图4 Kinect 摄像头左视图;图5 Mobotix Q24 3600 全景摄像头主视图和背面的主视图;图6 URG-04LX激光测距仪左视图;图7 iPad平板电脑俯视图;图8安卓操作系统控制的移动机器人平台软件结构示意图;图9 Xoom平板电脑控制界面示意图。
图中:1是 Kinect摄像头,2是iPad平板电脑,3是不锈钢框架,4是塑料支撑架, 5是上层有机玻璃板,6是URG-04LX激光测距仪,7是右支撑架,8是下层有机玻璃板,9是Pioneer 3DX移动机器人,10是Mobotix Q24 3600 全景摄像头,11是横梁,12是微型计算机FitPC2供电电源,13是微型计算机FitPC2,14是左支撑架,15是迷你冷却风扇,16是控制面板、17是前部环形声纳、18是驱动轮、19是尾轮、20是蓄电池检修门、21是后部环形声纳、22是插口、23是电源开关,24是SD存储卡卡槽,25是RS232接口,26是微型USB接口,27是电源,28是无线局域网(WLAN),29是语音输出,30是网口,31是语音输入,32是USB口,33是重置键,34是数字视频系统, 35是3D深度传感器,36是RGB摄像头,37是多声道麦克风,38是可移动底座,39是3600镜片组,40是扬声器,41是USB连接口,42是网络连接,43是总线,44是USB连接线,45是Xoom平板电脑,46是Xoom平板电脑软件示意图,47是应用程序,48是用rosjava编写的Pioneer 3DX移动机器人控制程序,49是安卓操作系统内核,50是WiFi无线通信,51是移动机器人定位与建图及控制的软件示意图,52是同步定位与建图程序,53是坐标系转换程序,54是摄像头驱动程序,55是URG-04LX激光测距仪扫描程序,56是Pioneer 3DX移动机器人驱动程序,57是机器人操作系统ROS的启动程序,58是Xoom平板电脑控制界面,59是kinect摄像头获得的环境图像,60是Pioneer 3DX移动机器人在地图中的位置,61是使用URG-04LX激光测距仪扫描获取的环境2D地图,62是操控移动机器人移动的触摸式按钮,63是电池电量显示,64是使用Mobotix Q24 3600 全景摄像头摄像头获取的环境图像。
具体实施方式
参见附图,包括安卓操作系统控制的移动机器人平台的Kinect摄像头(1)包括3D深度传感器(35)、RGB摄像头(36);Mobotix Q24 3600 全景摄像头(10)包括3600镜片组(39)、USB连接口(41)、网络连接(42);微型计算机FitPC2(13)包括电源开关(23)、电源(27)、无线局域网(WLAN)(28)、网口(30)、USB口(32);URG-04LX激光测距仪(6)包括USB接口(44)。在存在无线局域网(50)的条件下,启动微型计算机FitPC2(13),启动Pioneer 3DX移动机器人(9),开启Kinect摄像头(1),Mobotix Q24 3600 全景摄像头(10)和URG-04LX激光测距仪(6),打开iPad平板电脑(2)和Xoom平板电脑(45)。在微型计算机FitPC2(13)的机器人操作系统ROS中运行同步定位与建图程序和Pioneer 3DX移动机器人运动控制程序,打开Kinect摄像头(1)或Mobotix Q24 3600 全景摄像头(10)中的任一个摄像头。在Xoom平板电脑(45)打开移动机器人控制界面,从界面中可以看到移动机器人在地图中所处的位置。使用触摸按钮(62)即可控制移动机器人前进、后退、向左转和向右转。随着机器人的移动,机器人在地图中的位置也会随之改变。另外,根据实际需要,可以选择使用Kinect摄像头(1)或Mobotix Q24 3600 全景摄像头(10)进行环境观测。如图9所示。另外,这个平台还具有视频语音功能。在Xoom平板电脑(45)上打开Skype视频通话软件,拨打iPad平板电脑(2)的Skype号码,iPad平板电脑(2)接受视频请求后就可以进行视频和语音了。增加了iPad平板电脑的移动机器人就可以用于远程遥控监视或作为导游服务平台使用。
本实施例中,上层挡板(5)和下层挡板(8)均为有机玻璃制成,具有坚固和重量轻的特点。根据需要可以不断增加挡板的数量,以便放置更多的硬件设备。
本实施例中,Kinect摄像头(1)采用Microsoft 公司生产的三摄像头。
本实施例中,URG-04LX激光测距仪(6)采用Hokuyo公司的LRF URG-04LX型激光测距仪。
本实施例中,全景摄像头(10)采用MOBOTIX 公司生产的半球形Q24 3600 全景摄像头。
本实施例中,微型计算机(13)采用CompuLab公司生产的FitPC2微型计算机,该型计算机能运行Windows和Linux两类操作系统。这里的FitPC2微型计算机(13)用到了Linux Ubuntu10.04版本的操作系统来运行机器人操作系统ROS。
本实施例中,FitPC2微型计算机(13)采用12V直流电源供电;Kinect摄像头(1)、URG-04LX激光测距仪(6)和Mobotix Q24 3600 全景摄像头(10)采用USB接口供电。
Claims (2)
1.一种安卓操作系统控制的移动机器人平台,其特征是该装置包括Kinect摄像头(1)、iPad平板电脑(2)、不锈钢框架(3)、塑料支撑架(4)、上层有机玻璃板(5)、URG-04LX激光测距仪(6)、右支撑架(7)、下层有机玻璃板(8)、Pioneer 3DX移动机器人(9)、Mobotix Q24 3600 全景摄像头(10)、横梁(11)、微型计算机FitPC2供电电源(12)、微型计算机FitPC2(13)、左支撑架(14)、迷你冷却风扇(15)、平板电脑(45)。
2.权利要求1所述的一种安卓操作系统控制的移动机器人平台,其特征是平板电脑上具有移动机器人控制界面,从该界面中可以看到移动机器人在环境地图中所处的位置并控制移动机器人运动。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN2012200841287U CN202494922U (zh) | 2012-03-08 | 2012-03-08 | 一种安卓操作系统控制的移动机器人平台 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN2012200841287U CN202494922U (zh) | 2012-03-08 | 2012-03-08 | 一种安卓操作系统控制的移动机器人平台 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN202494922U true CN202494922U (zh) | 2012-10-17 |
Family
ID=47001140
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN2012200841287U Expired - Fee Related CN202494922U (zh) | 2012-03-08 | 2012-03-08 | 一种安卓操作系统控制的移动机器人平台 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN202494922U (zh) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102681543A (zh) * | 2012-04-18 | 2012-09-19 | 艾利和电子科技(中国)有限公司 | 智能机器人的远程控制系统 |
| CN103019118A (zh) * | 2012-12-07 | 2013-04-03 | 麦活鹏 | 基于Android平台的机器动作控制系统 |
| CN104536255A (zh) * | 2015-01-07 | 2015-04-22 | 纵横皆景(武汉)信息技术有限公司 | 一种背包式全景图像采集装置 |
| CN104950896A (zh) * | 2015-07-14 | 2015-09-30 | 上海智臻网络科技有限公司 | 扫地机器人、服务器及扫地机器人服务系统 |
| CN105045153A (zh) * | 2015-07-31 | 2015-11-11 | 中国地质大学(武汉) | 基于移动机器人平台的三模式控制系统 |
| CN105527966A (zh) * | 2016-01-29 | 2016-04-27 | 重庆德新机器人检测中心有限公司 | 一种无人车遥控操作平台 |
| CN105798922A (zh) * | 2016-05-12 | 2016-07-27 | 中国科学院深圳先进技术研究院 | 一种家庭服务机器人 |
| CN107205111A (zh) * | 2016-03-18 | 2017-09-26 | 奥林巴斯株式会社 | 摄像装置、移动装置、摄像系统、摄像方法和记录介质 |
| CN109843752A (zh) * | 2016-09-15 | 2019-06-04 | 亚马逊科技有限公司 | 集成式障碍物检测和有效负载定心传感器系统 |
| CN110281236A (zh) * | 2019-06-11 | 2019-09-27 | 深圳市银星智能科技股份有限公司 | 移动机器人及其安全监控方法 |
| CN108334070B (zh) * | 2017-12-11 | 2021-02-23 | 浙江捷尚人工智能研究发展有限公司 | 基于全景摄像头的机器人行驶控制方法、装置及系统 |
| CN112987685A (zh) * | 2021-02-05 | 2021-06-18 | 武汉理工大学 | 一种基于安卓的机器人开放式运动控制系统及方法 |
| CN113093753A (zh) * | 2021-04-02 | 2021-07-09 | 上海有个机器人有限公司 | 远程同屏控制多台机器人方法、装置、终端及存储介质 |
| WO2024041151A1 (zh) * | 2022-08-20 | 2024-02-29 | 腾讯科技(深圳)有限公司 | 移动机器人的运动控制方法和移动机器人 |
-
2012
- 2012-03-08 CN CN2012200841287U patent/CN202494922U/zh not_active Expired - Fee Related
Cited By (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102681543A (zh) * | 2012-04-18 | 2012-09-19 | 艾利和电子科技(中国)有限公司 | 智能机器人的远程控制系统 |
| CN103019118A (zh) * | 2012-12-07 | 2013-04-03 | 麦活鹏 | 基于Android平台的机器动作控制系统 |
| CN104536255A (zh) * | 2015-01-07 | 2015-04-22 | 纵横皆景(武汉)信息技术有限公司 | 一种背包式全景图像采集装置 |
| CN104950896A (zh) * | 2015-07-14 | 2015-09-30 | 上海智臻网络科技有限公司 | 扫地机器人、服务器及扫地机器人服务系统 |
| CN105045153A (zh) * | 2015-07-31 | 2015-11-11 | 中国地质大学(武汉) | 基于移动机器人平台的三模式控制系统 |
| CN105527966A (zh) * | 2016-01-29 | 2016-04-27 | 重庆德新机器人检测中心有限公司 | 一种无人车遥控操作平台 |
| CN107205111B (zh) * | 2016-03-18 | 2021-03-02 | 奥林巴斯株式会社 | 摄像装置、移动装置、摄像系统、摄像方法和记录介质 |
| CN107205111A (zh) * | 2016-03-18 | 2017-09-26 | 奥林巴斯株式会社 | 摄像装置、移动装置、摄像系统、摄像方法和记录介质 |
| CN105798922B (zh) * | 2016-05-12 | 2018-02-27 | 中国科学院深圳先进技术研究院 | 一种家庭服务机器人 |
| CN105798922A (zh) * | 2016-05-12 | 2016-07-27 | 中国科学院深圳先进技术研究院 | 一种家庭服务机器人 |
| CN109843752A (zh) * | 2016-09-15 | 2019-06-04 | 亚马逊科技有限公司 | 集成式障碍物检测和有效负载定心传感器系统 |
| CN109843752B (zh) * | 2016-09-15 | 2021-01-15 | 亚马逊科技有限公司 | 机器人驱动单元及其系统 |
| CN108334070B (zh) * | 2017-12-11 | 2021-02-23 | 浙江捷尚人工智能研究发展有限公司 | 基于全景摄像头的机器人行驶控制方法、装置及系统 |
| CN110281236A (zh) * | 2019-06-11 | 2019-09-27 | 深圳市银星智能科技股份有限公司 | 移动机器人及其安全监控方法 |
| CN110281236B (zh) * | 2019-06-11 | 2021-07-13 | 深圳市银星智能科技股份有限公司 | 移动机器人及其安全监控方法 |
| CN112987685A (zh) * | 2021-02-05 | 2021-06-18 | 武汉理工大学 | 一种基于安卓的机器人开放式运动控制系统及方法 |
| CN113093753A (zh) * | 2021-04-02 | 2021-07-09 | 上海有个机器人有限公司 | 远程同屏控制多台机器人方法、装置、终端及存储介质 |
| WO2024041151A1 (zh) * | 2022-08-20 | 2024-02-29 | 腾讯科技(深圳)有限公司 | 移动机器人的运动控制方法和移动机器人 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN202512439U (zh) | 一种网络摄像头与可穿戴式传感器的人机协作系统 | |
| CN102681542A (zh) | 一种室内多用途移动机器人实验平台 | |
| US12276978B2 (en) | User interaction paradigms for a flying digital assistant | |
| CN202582585U (zh) | 一种室内多用途移动机器人实验平台 | |
| CN207096572U (zh) | 一种基于双目显示功能的增强现实智能头盔 | |
| CN108885487B (zh) | 一种可穿戴式系统的手势控制方法以及可穿戴式系统 | |
| CN102385384A (zh) | 一种导引机器人系统 | |
| CN103888738A (zh) | 一种多源多面阵无人车gis数据采集平台 | |
| CN111251271B (zh) | 一种旋转激光雷达及室内地图构建和定位的slam机器人 | |
| CN205037040U (zh) | 360度全景采集机器人装置 | |
| CN208689169U (zh) | 一种基于单线激光雷达和标靶的室内三维测绘装置 | |
| CN205034211U (zh) | 拍照机器人 | |
| CN102528821A (zh) | 一种基于多独立云台的仿生多目视觉物理平台 | |
| KR102190743B1 (ko) | 로봇과 인터랙션하는 증강현실 서비스 제공 장치 및 방법 | |
| CN111179436A (zh) | 一种基于高精度定位技术的混合现实交互系统 | |
| WO2019129170A1 (zh) | 遮阳无人机控制方法、装置及系统 | |
| CN112672133A (zh) | 基于无人机的立体成像方法和装置、计算机可读存储介质 | |
| CN101370088A (zh) | 用于虚拟演播室的景置匹配装置及其匹配方法 | |
| CN202340265U (zh) | 陀螺仪控制的图像捕获识别装置 | |
| CN208751479U (zh) | 一种同步空间扫描系统 | |
| CN202511816U (zh) | 一种全景摄像头的移动机器人传感器实验平台 | |
| US20220051424A1 (en) | Object-recognition training | |
| KR101850535B1 (ko) | 초광대역 무선 통신 기반 영상 촬영 시스템 및 동작 방법 | |
| CN203984550U (zh) | 一种3d照相机的控制电路 | |
| CN104052929A (zh) | 可自动拍摄的运动球和拍摄系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| C17 | Cessation of patent right | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20121017 Termination date: 20130308 |