WO2018078260A1 - Dispositif de contrôle de volet notamment pour vehicule automobile, et cadre comprenant un tel dispositif - Google Patents
Dispositif de contrôle de volet notamment pour vehicule automobile, et cadre comprenant un tel dispositif Download PDFInfo
- Publication number
- WO2018078260A1 WO2018078260A1 PCT/FR2017/052906 FR2017052906W WO2018078260A1 WO 2018078260 A1 WO2018078260 A1 WO 2018078260A1 FR 2017052906 W FR2017052906 W FR 2017052906W WO 2018078260 A1 WO2018078260 A1 WO 2018078260A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- connecting element
- actuator
- drive shaft
- driver
- pin
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K11/00—Arrangement in connection with cooling of propulsion units
- B60K11/08—Air inlets for cooling; Shutters or blinds therefor
- B60K11/085—Air inlets for cooling; Shutters or blinds therefor with adjustable shutters or blinds
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16D—COUPLINGS FOR TRANSMITTING ROTATION; CLUTCHES; BRAKES
- F16D11/00—Clutches in which the members have interengaging parts
- F16D11/14—Clutches in which the members have interengaging parts with clutching members movable only axially
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Y—INDEXING SCHEME RELATING TO ASPECTS CROSS-CUTTING VEHICLE TECHNOLOGY
- B60Y2306/00—Other features of vehicle sub-units
- B60Y2306/13—Failsafe arrangements
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16D—COUPLINGS FOR TRANSMITTING ROTATION; CLUTCHES; BRAKES
- F16D23/00—Details of mechanically-actuated clutches not specific for one distinct type
- F16D23/12—Mechanical clutch-actuating mechanisms arranged outside the clutch as such
- F16D2023/123—Clutch actuation by cams, ramps or ball-screw mechanisms
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16D—COUPLINGS FOR TRANSMITTING ROTATION; CLUTCHES; BRAKES
- F16D28/00—Electrically-actuated clutches
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/80—Technologies aiming to reduce greenhouse gasses emissions common to all road transportation technologies
- Y02T10/88—Optimized components or subsystems, e.g. lighting, actively controlled glasses
Definitions
- the invention relates to a shutter control device especially for a motor vehicle comprising at least one shutter and an actuator moving the shutter or shutters between a closed position and an open position.
- the invention also relates to a frame comprising such a device.
- the front faces of motor vehicles are generally composed of an air inlet or two air inlets, called high and low track, separated by a bumper beam. Behind this bumper beam is generally placed a heat exchange device of the motor vehicle, comprising one or more heat exchangers, such as for example those used for the air conditioning of the passenger compartment, to be traversed by an air flow introduced by the inlet or the air intakes at the front of the vehicle.
- a heat exchange device of the motor vehicle comprising one or more heat exchangers, such as for example those used for the air conditioning of the passenger compartment, to be traversed by an air flow introduced by the inlet or the air intakes at the front of the vehicle.
- a shutter device comprising in known manner at least one shutter panel is also generally mounted in the air inlets of the vehicle.
- the flaps are for example formed of slats pivotally mounted on the panel, for example substantially transversely.
- the inclination of the flaps can be controlled by an actuator between a closed position, for example vertical, blocking the passage of air and several intermediate positions to an open position, for example horizontal, in which a flow of maximum air can flow.
- the flaps can be driven via a driver such as a control lever coupled to the actuator.
- the flaps may become jammed in the closed position, which obstructs the passage of air towards the heat exchange device thus causing the engine to overheat.
- the present invention aims to at least partially solve the disadvantages of the prior art by providing a compact alternative to separate the flaps of the actuator in case of failure of the actuator.
- the subject of the invention is a shutter control device, in particular for a motor vehicle, comprising:
- a drive shaft configured to be driven by an actuator
- a trainer coupled to at least one component
- a link member movable in translation along a driving axis between: • an engaged position, in which the connecting element transmits a movement between the drive shaft and the trainer, and
- a disengaged position in which the connecting element disengages the drive shaft and the driver in the event of failure of the actuator, and a displacement means configured to urge the connecting element between the engaged position and the disengaged position in case of failure of the actuator.
- the displacement means comprises at least a first and a second elastic element and at least one force return member, such that: the first elastic element is configured to axially urge the connecting element towards the disengaged position,
- the second resilient member is configured to radially bias the force return member
- the force return member is configured to cooperate with the second elastic member and the connecting element, in particular so as to transform the radial force exerted by the second elastic member into an axial force urging the connecting element towards the engaged position, against the axial force exerted by the first elastic element.
- Arranging the resilient members to move axially and radially relative to the driving axis of the drive shaft of the actuator provides a more compact device. that in the solutions of the prior art for moving the connecting element between the engaged and disengaged positions in case of failure of the actuator.
- the device may further include one or more of the following features, taken separately or in combination:
- the second elastic element is formed by a shape memory material element configured to deform between a first state and a second state in the event of failure of the actuator, and to radially stress the force return member passing from the second state to the first state;
- the shape memory material element is configured to change state by changing power supply and / or under the effect of a temperature change; the shape memory material element is formed as a shape memory wire;
- the force return member comprises at least one pin arranged axially between the drive shaft and the connecting element, and the second elastic element is arranged in contact with said at least one pin;
- said at least one pin is arranged between two respective opposing surfaces of the drive shaft and the connecting member;
- the spacing between the two opposite surfaces has at least one narrowing; said at least one pin is shaped to engage at said at least one narrowing and apply a stress on the opposing surfaces under the effect of the biasing of the second elastic member;
- the drive shaft presents:
- a first part configured to be driven by the actuator
- a second guide portion configured to guide movement of the link member between the engaged and disengaged positions
- the force return member comprises two pins arranged on either side of the drive shaft of the drive shaft, and the second elastic member is arranged to surround the two pins;
- the first elastic element comprises a return spring connected on the one hand to the driver and on the other hand to the connecting element;
- the driver has a first toothing and the connecting element has a second complementary toothing configured to cooperate with the first toothing of the trainer so as to couple in rotation the driver and the connecting element in the engaged position, and in the disengaged position of the connecting element, the first toothing of the trainer is disengaged from the second toothing of the connecting element;
- the connecting element is configured to disengage the driver reversibly in case of failure of the actuator;
- said device comprising a plurality of flaps and a connector connecting on the one hand the plurality of flaps and coupled on the other hand to the trainer.
- the driver controlling the movement of the flaps is, under the effect of the change of state of the element in shape memory material and the axial stress or pions, disengaged from the connecting element which remains coupled to the actuator.
- the flaps can thus adopt an open position unlocking the air inlet, independently of the actuator. The air can thus exchange with the fluids circulating in the heat exchangers thus avoiding the overheating of the engine and the emergency stop of the vehicle.
- the invention also relates to a frame comprising a shutter control device as defined above.
- FIG. 1 represents a perspective view of a frame comprising a shutter control device according to the invention
- FIG. 2 is a sectional view partly showing the device of Figure 1 following a failure of an actuator.
- first element or second element In the description it is possible to index certain elements, for example first element or second element. In this case, it is a simple indexing to differentiate and name close but not identical elements. This indexing does not imply a priority of one element with respect to another and it is easy to interchange such denominations without departing from the scope of the present description.
- the horizontal plane is designated by a reference (X, Y) and the vertical direction by the Z direction, the three directions forming a trihedron (X, Y, Z).
- These axes can correspond to the denomination of the axes in a motor vehicle, that is to say by convention, in a vehicle, the axis X corresponds to the longitudinal axis of the vehicle, the axis Y corresponds to the axis transverse of the vehicle and the axis Z to the vertical axis according to the height of the vehicle.
- a motor vehicle comprises one or more air inlets arranged at the front of the motor vehicle.
- the term "front” is hereby designated with reference to the direction of travel of the motor vehicle.
- the invention relates to a device 1 for controlling one or more shutters 3, in particular for a motor vehicle.
- the control device 1 is intended to be arranged at an air intake of the motor vehicle. Behind the control device 1 is usually placed a heat exchange device (not shown) of the motor vehicle, to be traversed by a flow of air introduced by the inlet or the air inlets at the front of the vehicle .
- the control device 1 therefore comprises at least one flap 3 movable between an open position and a closed position. These are extreme positions, or flaps 3 can take intermediate positions between these two open and closed positions. According to the example illustrated in Figure 1, when the flaps 3 are in the open position and in the mounted state on the vehicle, the air inlet is disengaged. When the shutters 3 are in the closed position (not shown), the air inlet is obstructed.
- the shutter (s) 3 is (are) for example mobile (s) in rotation.
- the flaps 3 can be movable in a same rotary movement defined around a drive axis represented by the axis A.
- the rotation of the flaps 3 can be carried out in the two directions about the drive axis A.
- the drive axis A is parallel to the transverse axis Y. According to an alternative not shown, it can provide a movement of the shutter or flaps between them. open and closed positions for example by translation.
- the control flaps 3 are connected by a connector 4.
- the connector 4 is here configured to move in translation along an axis B.
- the translation axis B is parallel to the vertical axis Z.
- the connector 4 can be driven in both directions, either here downwards or upwards along the vertical axis Z.
- the connector 4, while moving, causes the simultaneous rotation of all the shutters 3.
- This control device 1 is, according to the illustrated example, mounted on a frame 5.
- the frame 5 may correspond to a frame with two longitudinal sides 51 and two lateral sides (not visible in Figure 1) for a given thickness.
- the longitudinal sides 51 of the frame 5 extend here along the transverse axis Y and the lateral sides along the vertical axis Z.
- the frame 5 has a substantially rectangular shape with two long longitudinal sides 51 and two small lateral sides.
- any other form of the frame 5 may be envisaged, the invention being not limited to the shape of the frame 5.
- At least some elements of the control device 1, such as the shutters 3 in the illustrated examples, can be located in the inner surface of the frame 5.
- control device 1 further comprises a drive shaft 70, a driver 9 and a connecting member 11 movably mounted between an engaged position in which the connecting member 11 transmits a movement between the drive shaft 70 and the drive 9, and a disengaged position in which the connecting element 11 disengages the drive shaft 70 and the drive 9.
- the drive shaft 70 is configured to move the driver 9 configured to drive in turn one or more flaps 3.
- an actuator (not shown) is provided to drive the drive shaft 70
- the actuator may or may not be integral with the shutter control device 1.
- the control of the actuator can be pneumatic, electrical or mechanical.
- the drive shaft 70 is configured to be driven in a rotational movement about the drive axis A.
- the drive shaft 70 comprises for example a first portion 71 whose section may have, without limitation, a star shape and a second portion 72, for example substantially cylindrical.
- the first portion 71 is configured to be driven by the actuator (not shown).
- the second portion 72 is for example a guide portion configured to guide the movement of the connecting element 11 between the engaged and disengaged positions.
- the first 71 and second 72 parts here extend along the drive axis A.
- the drive shaft 70 further comprises a connecting portion 73 between the first 71 and second 72 parts of the drive shaft 70.
- the joining portion 73 may have a substantially circular shape of greater diameter than the diameter of the first 71 and second 72 parts and is for example concentric with the first 71 and second 72 parts. This joining portion 73 is shaped to cooperate with the driver 9, in particular to allow an assembly between the driver 9 and the actuator (not shown).
- coach 9 it may be a control lever.
- the term “trainer 9” means any means for transmitting a movement to one or more flaps 3.
- the coach 9 is on the one hand directly or indirectly coupled to at least one flap 3.
- the coach 9 is for example coupled by shape cooperation to at least one flap 3 or the connector 4. According to the embodiment described, the driver 9 is coupled to the flaps 3 via the connector 4.
- the driver 9 is furthermore configured to be coupled to the drive shaft 70, so as to move the flap (s) 3 when the actuator (not shown) moves the drive shaft 70.
- the actuator controls the rotation of the drive shaft 70 which transmits the rotational movement to the driver 9 which causes the translation of the connector 4 to which the shutters 3 are connected, which are therefore driven in turn in rotation.
- the driver 9 may comprise a substantially disk 9a and an arm (not visible in the figures) extending from the disk 9a and configured to be coupled to at least one flap 3 for example via the connector 4
- the driver 9 has on the disc 9a a plurality of teeth (not visible in the cross-sectional view of FIG. 2) alternated with a plurality of recesses 92.
- This plurality of alternate recess teeth 92 is also called the first toothing. More precisely, according to the embodiment described, this first toothing is formed on the inner surface of the disc 9a.
- the driver 9 may have a skirt 9b in the extension of the periphery of the disc 9a to cap the junction portion 73 of the drive shaft 70. To this end a notch 90 is provided in the skirt 9b receiving the free end of the joining portion 73 with a predefined clearance, so as not to prevent rotation of the shaft 70 when the actuator (not shown) is started.
- normal operation here means a mode without abnormality, without failure of the actuator (not shown).
- the connecting element 11 remains mobile in translation, independently of the drive shaft 70, and is configured to separate the flaps 3 of the actuator (not shown) by disconnecting from the coach 9.
- the connecting element 11 is in the illustrated example mounted movably in axial translation, that is to say along the drive axis A.
- the connecting element 11 is for example made in the form of a bell.
- the connecting element 11 may be coupled by shape cooperation to the driver 9 in normal operation.
- the connecting element 11 is of complementary shape to the shape of the disc 9a of the trainer 9.
- the connecting element 11 is configured to mesh with the coach 9 in normal operation.
- the connecting element 11 may have on its peripheral edge arranged on the side of the driver 9, a second toothing 11c comprising a plurality of teeth 111 (only two teeth are visible in the cross-sectional view of FIG. ) alternating with a plurality of recesses (not visible in Figure 2), complementary to the first toothing of the trainer 9.
- the teeth 111 of the connecting element 11 are configured to be interposed between the teeth of the 9, at the level of the recesses 92, so as to make the connecting element 11 and the trainer 9 integral in rotation.
- the separation between the flaps 3 and the actuator (not shown) can be reversible.
- the trainer 9 is therefore configured to be disconnected from ⁇ connecting element 11 reversibly in case of failure of the actuator (not shown).
- the driver 9 and the connecting element 11 can return to the engaged position in which they are secured for example when the failure of the actuator (not shown) was only temporary.
- the control device 1 further comprises a means of displacement 13 of the connecting element 11.
- the displacement means 13 is configured to urge the connecting element 11 in the engaged position during normal operation, or at the inverse to solicit the connecting element 11 in the disengaged position in case of failure of the actuator (not shown).
- the drive shaft 70, the first toothing of the disc 9a of the driver 9, the second toothing 11c of the connecting element 11 and the displacement means 13 form a clutch and disengagement mechanism for coupling or disconnecting the connecting element 11 and the driver 9.
- the coach 9 thus integrates a portion of the clutch mechanism and disengagement.
- the displacement means 13 comprises at least two elastically deformable elements 17 and 19 and at least one force-displacement member 15.
- the first elastic element 19 is configured to exert an axial force on the connecting element 11, so as to bias the latter axially towards the disengaged position.
- the first elastic element 19 is for example made in the form of a coil spring 19 here helical.
- This spring 19 is connected on the one hand to the driver 9 and on the other hand to the connecting element 11. To do this, one end of the spring 19 is fixed to the driver 9, and its other end is fixed on the connecting element 11.
- the spring 19 is for example arranged by bearing on the bottom of grooves 114 and 93 vis-à-vis respectively provided on the connecting element 11 and ⁇ coach 9.
- the second elastic element 17 is in turn configured to exert a radial force on the force return member 15; this radial force being shown schematically by the arrows R in Figure 2.
- the force return member 15 is configured to cooperate with the second elastic member 17 and the connecting element 11, so as to transform the radial force R exerted by the second elastic element 17 in an axial force exerted on the connecting element 11 urging it towards the engaged position against the restoring force of the spring 19.
- the second elastic element 17 is for example made by a member 17 of shape memory material, such as a wire 17 of shape memory material, which can be deformed elastically between a first state and a second state.
- the wire 17 of shape memory material may, in the first state, be compressed or retracted and in the second state, be relaxed.
- the wire 17 of shape memory material can therefore go from a compressed or retracted state to a relaxed state and vice versa.
- a wire 17 of shape-shifting coefficient memory material of the order of 2% to 8%, preferably of the order of 4%.
- the wire 17 of shape memory material is in the first state when the actuator (not shown) operates without abnormality.
- the wire 17 of shape memory material occupies in this example a position close to the drive shaft 70, more precisely its second portion 72.
- the wire 17 of shape memory material deforms to take its second state, in case of failure of the actuator (not shown).
- this second state here relaxed, the wire 17 of shape memory material occupies a position remote from the second portion 72 of the drive shaft 70.
- the wire 17 of shape memory material is configured to radially bias the force return member 15 from the second state, here relaxed, to the first state, here compressed. Under the effect of the radial stress R, the force return member 15 moves in a first direction, in this example, towards the second portion 72 of the drive shaft 70.
- the force return member 15 is configured to move radially in a second opposite direction when the wire 17 of shape memory material goes from the first state, here compressed, to the second state, here relaxed, and no longer radially stresses the force return member 15.
- This second direction is in this example a direction of movement away from the second portion 72 of the drive shaft 70 and oriented towards the peripheral skirt 9b of the coach 9.
- the change of state or shape of the wire 17 in shape memory material may be triggered or activated by a change of power supply and / or under the effect of a temperature change.
- the wire 17 of shape memory material can be permanently powered during operation without abnormality.
- the power supply of the wire of shape memory material 17 is stopped in case of failure of the actuator (not shown).
- the feed of the wire 17 of shape memory material is independent of that of the actuator (not shown).
- the wire 17 made of shape memory material may be powered in the event of a failure of the actuator (not shown). In this case, in normal operation without abnormality, the wire 17 of shape memory material is not powered.
- This variant is less consuming and more economical than the previous one.
- the force-displacement member 15 comprises at least one pin 15 arranged between the drive shaft 70 and the connecting element 11 in the axial direction, that is, that is to say along the drive axis A, and the second elastic element such as a wire 17 of shape memory material, is arranged in direct or indirect contact with the pin (s) 15.
- the wire 17 shape memory material radially solicits the pawns 15.
- the pin or pins 15 urge the connecting element 11 axially, that is to say parallel to the drive axis A.
- the displacement means 13 comprises two pins 15 arranged on either side of the drive shaft A of the shaft. 70.
- the two pins 15 are arranged on either side of the second portion 72 of the drive shaft 70.
- the element 17 of shape memory material can be arranged. so as to surround the two pieces 15.
- the or each pin 15 is arranged between the connecting element 11 and the joining portion 73.
- the pin or pins 15 are arranged between two opposite surfaces S7 and SI 1 respective of:
- the two opposite surfaces S7, SI 1 delimit a channel 21 in which the pin or pins 15 can move.
- the channel 21 extends from the second portion 72 of the drive shaft 70 to the skirt 9b of the driver 9, in the assembled state of the device 1 control.
- the or each pin 15 is movable in the channel 21 in a position close to the second portion 72 of the drive shaft 70, here in an operating mode without abnormality, and a position remote from the second portion 72 of the drive shaft 70, here in case of failure of the actuator (not shown).
- the channel 21 has a narrowing. More specifically, the channel 21 is narrowed near the second portion 72 of the drive shaft 70 and is instead wider when moving away from the second portion 72.
- the pin or pins 15 are shaped to engage at the narrowing and apply a stress on the opposite surfaces S7, SU delimiting the channel 21.
- the opposite surfaces S7 and SU of the drive shaft 70, here of the connecting portion 73, and the connecting element 11 have slopes 76, 113 facing each other. on the other forming a progressive narrowing of the channel 21.
- the slope 76 is formed on the junction portion 73 and the slope 113 on the connecting element 11.
- the slopes 76 and 113 are inclined with respect to the axis of drive A and extend in converging directions.
- the channel 21 may have a regular narrowing, delimited for example by parallel flaps 77, 115, here substantially straight, respectively of the junction portion 73 and the connecting member 11.
- the regular narrowing is here provided closer to the second portion 72 of the drive shaft that the progressive narrowing.
- the pin or pins 15 are intended to cooperate with the actuator (not shown) and the connecting element 11 by cooperation of forms.
- the or each pin 15 has a shape complementary to the opposite surfaces S7, SU of the junction portion 73 and the connecting element 11 delimiting the channel 21. More particularly, the or each pin 15 has a substantially frustoconical shape or stirrup with inclined surfaces substantially parallel to the slopes 76 and 113.
- the wire 17 of shape memory material deforms so as to pass into the compressed state, it radially solicits the pin 15.
- the wire 17 of shape memory material maintains the pawns 15 in the narrowed portion of the channel 21, here in the part delimited by the sides 77 and 115 near the second portion 72 of the drive shaft 70.
- the pins 15 then maintain in turn the connecting element 11 in the engaged position, the connecting element 11 being coupled with the driver 9.
- the pins 15 When the pins 15 are in the narrowed portion of the channel 21, the pins 15 axially urge the connecting element 11 to the engaged position to be coupled with the driver 9 against the biasing force of the spring 19.
- the wire 17 made of shape memory material does not exert radial stress R on the pin or pins 15 which in turn do not exert axial stresses on the connecting element 11. , which leads to the separation of the connecting element 11 and the driver 9 if the latter were secured to one another beforehand, or leaving the connecting element 11 in the disengaged position if the connection element 11 was already disconnected from the driver 9.
- the wire 17 of shape memory material may resume its compressed form so as to allow again the connection between the connecting element 11 and the driver 9 to return to a normal operating configuration without abnormality.
- the wire 17 of shape memory material, or the pins 15 and the return spring 19 are all arranged in an interior space, defined by the coach 9. This contributes to the compactness of the device 1.
- the actuator causes the movement of the flaps 3 here via the connector 4 ( Figure 1).
- the wire of shape memory material 17, compressed maintains the pins 15 in the position urging the connecting element 11 to the engaged position to be coupled with the trainer 9 to against the return force of the spring 19.
- the actuator (not shown), under the effect of a command, causes the rotation of the connecting element 11.
- the driver 9 being secured to the element link 11, it then adopts the same rotary motion.
- the connector 4 is in turn driven in displacement, here in translation, by the driver 9 and drives, here simultaneously, pivoting the flaps 3.
- the connector 4 and therefore the flaps 3 are separated from the drive shaft 70 and therefore from the actuator (not shown).
- the wire 17 of shape memory material relaxes and no longer biases the pins 15 radially, which, in turn, no longer axially solicit the connecting element 11, and the spring 19 urges the connecting element 11 to the disengaged position.
- the driver 9 disengaged from the connecting element 11 can therefore move independently of the connecting element 11 and therefore the actuator (not shown).
- a return means such as a return spring, not described in greater detail, arranged so as to urge the flaps 3 in the open position.
- the return means can directly request the flaps 3 or, alternatively, move the connector 4, for example, upwards along the vertical axis Z in the position illustrated in FIG. 1.
- Another alternative may be provided for a particular balancing of the flaps 3 and / or the connector 4 which, at the free state move to the open position by gravity.
- the actuator comes to work again, it can be provided that the connecting element 11 can be secured again to the coach 9. The device would then be configured to reposition itself in its initial configuration.
- the device 1, according to the present invention has the advantage, in a situation where the actuator (not shown) is faulty, allow to return to a configuration where the flaps 3 are in the open position without need external intervention.
- the arrangement of the wire 17 of shape memory material and pins 15 provides a compact displacement means 13 for orienting the connecting element 11 to the engaged or disengaged position in case of failure of the actuator (not shown ).
- the invention also relates to a frame 5 comprising such a shutter control device 1 as previously described.
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Transmission Devices (AREA)
Abstract
L'invention concerne un dispositif (1) de contrôle de volet comprenant: au moins un volet (3), un arbre d'entraînement (70) configuré pour être entraîné par un actionneur, un entraîneur (9) couplé à au moins un volet (3), un élément de liaison(11) monté mobile en translation selon un axe d'entraînement (A) entre une position embrayée et une position débrayée, et un moyen de déplacement (13) configuré pour déplacer l'élément de liaison(11) entre la position embrayée et la position débrayée en cas de défaillance de l'actionneur. Selon l'invention,le moyen de déplacement (13) comporte au moins: un premier élément élastique(19) configuré pour solliciter axialement l 'élément de liaison(11)vers la position débrayée, un deuxième élément élastique (17) configuré pour solliciter radialement un organe de renvoi d'effort (15)configuré pour transformer l'effort radial exercé par le deuxième élément élastique (17) en un effort axial sollicitant l'élément de liaison (11) vers la position embrayée, à l'encontre de l'effort axial exercé par le premier élément élastique (19). L'invention concerne aussi un cadre comprenant un tel dispositif.
Description
DISPOSITIF DE CONTROLE DE VOLET NOTAMMENT POUR VEHICULE AUTOMOBILE, ET CADRE COMPRENANT UN TEL DISPOSITIF
L'invention concerne un dispositif de contrôle de volet notamment pour véhicule automobile comprenant au moins un volet et un actionneur déplaçant le ou les volets entre une position fermée et une position ouverte. L'invention se rapporte également à un cadre comprenant un tel dispositif.
Les faces avant de véhicules automobiles sont généralement composées d'une entrée d'air ou de deux entrées d'air, dites voie haute et voie basse, séparées par une poutre pare- chocs. Derrière cette poutre pare-chocs est généralement placé un dispositif d'échange thermique du véhicule automobile, comprenant un ou plusieurs échangeurs thermiques, comme par exemple ceux utilisés pour la climatisation de l'habitacle, destinés à être traversés par un flux d'air introduit par l'entrée ou les entrées d'air à l'avant du véhicule.
Un dispositif d'obturation comprenant de façon connue au moins un panneau de volets est également généralement monté dans les entrées d'air du véhicule. Les volets sont par exemple formés de lamelles montées pivotantes sur le panneau, par exemple de façon sensiblement transversale. L'inclinaison des volets peut être pilotée par un actionneur entre une position de fermeture, par exemple verticale, bloquant le passage de l'air et plusieurs positions intermédiaires jusqu'à une position d'ouverture, par exemple horizontale, dans laquelle un flux d'air maximum peut circuler. Lorsque le panneau de volets est fermé, le véhicule présente un meilleur coefficient de pénétration de l'air, ce qui permet de diminuer la consommation de carburant et l'émission de C02.
Selon une solution connue, les volets peuvent être entraînés par l'intermédiaire d'un entraîneur tel qu'un levier de commande couplé à l'actionneur.
Toutefois, en cas de défaillance de l'actionneur, les volets peuvent se retrouver bloqués en position fermée, ce qui obstrue le passage d'air vers le dispositif d'échange thermique entraînant ainsi une surchauffe du moteur.
Il est connu d'intégrer un ressort de rappel solidaire de l'actionneur. Ce ressort de rappel sollicite l'actionneur dans une configuration d'ouverture des volets. Ainsi en cas de défaillance de l'actionneur, par exemple due à une coupure des signaux électriques, le ressort de rappel ramène les volets en position ouverte permettant de laisser passer l'air, et éviter ainsi
une surchauffe du moteur. Toutefois, ce système implique que l'actionneur doit vaincre la force de rappel du ressort en permanence, ce qui a pour inconvénient un surdimensionnement du motoréducteur et implique une consommation plus élevée de courant. De plus, si l'actionneur vient à subir une défaillance de nature mécanique, comme par exemple une casse de pignon du réducteur au niveau de son engrenage, la possibilité de rouvrir les volets devient alors impossible ce qui entraine inévitablement une surchauffe du moteur et un arrêt d'urgence.
Afin de pallier cet inconvénient, il a été proposé de coupler l'actionneur et le levier de commande des volets par l'intermédiaire d'un noyau mobile formant élément de liaison entre le levier de commande et l'actionneur. En cas de défaillance de l'actionneur, ce noyau mobile est déplacé vers une position de libération de façon à se désolidariser de l'actionneur. À cet effet, un moyen de déplacement tel qu'un solénoïde permet de déplacer le noyau mobile. Cependant un tel système peut s'avérer encombrant.
La présente invention a pour objectif de résoudre au moins partiellement les inconvénients de l'art antérieur en proposant une alternative compacte permettant de désolidariser les volets de l'actionneur en cas de défaillance de l'actionneur.
A cet effet, l'invention a pour objet un dispositif de contrôle de volet notamment pour véhicule automobile, comprenant :
au moins un volet,
- un arbre d'entraînement configuré pour être entraîné par un actionneur,
- un entraîneur couplé à au moins un volet,
un élément de liaison monté mobile en translation selon un axe d'entraînement entre : • une position embrayée, dans laquelle l'élément de liaison transmet un mouvement entre l'arbre d'entraînement et l'entraineur, et
. une position débrayée, dans laquelle l'élément de liaison désolidarise l'arbre d'entraînement et l'entraineur en cas de défaillance de l'actionneur, et un moyen de déplacement configuré pour solliciter l'élément de liaison entre la position embrayée et la position débrayée en cas de défaillance de l'actionneur.
Selon l'invention, le moyen de déplacement comporte au moins un premier et un deuxième éléments élastiques et au moins un organe de renvoi d'effort, tels que :
le premier élément élastique est configuré pour solliciter axialement l'élément de liaison vers la position débrayée,
le deuxième élément élastique est configuré pour solliciter radialement l'organe de renvoi d'effort, et
- l'organe de renvoi d'effort est configuré pour coopérer avec le deuxième élément élastique et l'élément de liaison, notamment de façon à transformer l'effort radial exercé par le deuxième élément élastique en un effort axial sollicitant l'élément de liaison vers la position embrayée, à l'encontre de l'effort axial exercé par le premier élément élastique.
L'agencement des éléments élastiques de façon à se déplacer l'un axialement et l'autre radialement, par rapport à l'axe d'entraînement de l'arbre d'entraînement de l'actionneur, permet d'obtenir un dispositif plus compact que dans les solutions de l'art antérieur permettant de déplacer l'élément de liaison entre les positions embrayée et débrayée en cas de défaillance de l'actionneur.
Ledit dispositif peut en outre comporter une ou plusieurs des caractéristiques suivantes, prises séparément ou en combinaison :
le deuxième élément élastique est réalisé par un élément en matériau à mémoire de forme configuré pour se déformer entre un premier état et un deuxième état en cas de défaillance de l'actionneur, et pour solliciter radialement l'organe de renvoi d'effort en passant du deuxième état au premier état ;
- l'élément en matériau à mémoire de forme est configuré pour changer d'état par changement d'alimentation électrique et/ou sous l'effet d'un changement de température ; l'élément en matériau à mémoire de forme est réalisé sous forme d'un fil en matériau à mémoire de forme ;
l'organe de renvoi d'effort comporte au moins un pion agencé axialement entre l'arbre d'entraînement et l'élément de liaison, et le deuxième élément élastique est agencé en contact avec ledit au moins un pion ;
ledit au moins un pion est agencé entre deux surfaces opposées respectives de l'arbre d'entraînement et de l'élément de liaison ;
l'écartement entre les deux surfaces opposées présente au moins un rétrécissement ;
ledit au moins un pion est conformé pour s'engager au niveau dudit au moins un rétrécissement et appliquer une contrainte sur les surfaces opposées, sous l'effet de la sollicitation du deuxième élément élastique ;
l'arbre d'entraînement présente :
· une première partie configurée pour être entraînée par l'actionneur,
une deuxième partie de guidage configurée pour guider le déplacement de l'élément de liaison entre les positions embrayée et débrayée, et
• une partie de jonction reliant les première et deuxième parties de l'arbre d'entraînement, et sur laquelle ledit au moins un pion est configuré pour appliquer une contrainte, sous l'effet de la sollicitation du deuxième élément élastique ; ledit au moins un pion présente une forme sensiblement tronconique ou d'étrier ;
l'organe de renvoi d'effort comporte deux pions agencés de part et d'autre de l'axe d'entraînement de l'arbre d'entraînement, et le deuxième élément élastique est agencé de façon à entourer les deux pions ;
- le premier élément élastique comporte un ressort de rappel relié d'une part à l'entraîneur et d'autre part à l'élément de liaison ;
l'entraineur présente une première denture et l'élément de liaison présente une deuxième denture complémentaire configurée pour coopérer avec la première denture de l'entraineur de manière à coupler en rotation l'entraineur et l'élément de liaison dans la position embrayée, et dans la position débrayée de l'élément de liaison, la première denture de l'entraineur est désolidarisée de la deuxième denture de l'élément de liaison ; l'élément de liaison est configuré pour se désolidariser de l'entraineur de manière réversible en cas de défaillance de l'actionneur ;
ledit dispositif comprenant une pluralité de volets et un connecteur reliant d'une part la pluralité de volets et couplé d'autre part à l'entraineur.
Ainsi, avec un tel dispositif, en cas de défaillance de l'actionneur, l'entraineur pilotant le déplacement des volets est, sous l'effet du changement d'état de l'élément en matériau à mémoire de forme et de la sollicitation axiale du ou des pions, désolidarisé de l'élément de liaison qui reste lui couplé à l'actionneur. Les volets peuvent ainsi adopter une position ouverte débloquant l'entrée d'air, indépendamment de l'actionneur. L'air peut ainsi échanger
avec les fluides circulant dans les échangeurs de chaleur évitant ainsi la surchauffe du moteur et l'arrêt en urgence du véhicule.
L'invention concerne aussi un cadre comprenant un dispositif de contrôle de volet tel que défini précédemment.
D'autres caractéristiques et avantages de l'invention apparaîtront plus clairement à la lecture de la description suivante, donnée à titre d'exemple illustratif et non limitatif, et des dessins annexés parmi lesquels :
- la figure 1 représente une vue en perspective d'un cadre comprenant un dispositif de contrôle de volet selon l'invention, et
- la figure 2 est une vue en coupe montrant en partie le dispositif de la figure 1 suite à une défaillance d'un actionneur.
Sur ces figures, les éléments sensiblement identiques portent les mêmes références.
Les réalisations suivantes sont des exemples. Bien que la description se réfère à un ou plusieurs modes de réalisation, ceci ne signifie pas nécessairement que chaque référence concerne le même mode de réalisation, ou que les caractéristiques s'appliquent seulement à un seul mode de réalisation. De simples caractéristiques de différents modes de réalisation peuvent également être combinées ou interchangées pour fournir d'autres réalisations.
Dans la description on peut indexer certains éléments, comme par exemple premier élément ou deuxième élément. Dans ce cas, il s'agit d'un simple indexage pour différencier et dénommer des éléments proches mais non identiques. Cette indexation n'implique pas une priorité d'un élément par rapport à un autre et on peut aisément interchanger de telles dénominations sans sortir du cadre de la présente description.
De plus, dans la présente, on désigne le plan horizontal par un repère (X, Y) et la direction verticale par la direction Z, les trois directions formant un trièdre (X, Y, Z). Ces axes peuvent correspondre à la dénomination des axes dans un véhicule automobile, c'est-à-dire par convention, dans un véhicule, l'axe X correspond à l'axe longitudinal du véhicule, l'axe Y correspond à l'axe transversal du véhicule et l'axe Z à l'axe vertical selon la hauteur du véhicule.
Dans la présente description, les termes vertical/horizontal ou hautfaas sont désignés
en référence à la disposition des éléments sur les figures, qui correspond à la disposition des éléments à l'état monté dans le véhicule automobile.
De façon connue, un véhicule automobile comporte une ou plusieurs entrées d'air ménagées à l'avant du véhicule automobile. Le terme avant est ici désigné en référence au sens de marche du véhicule automobile.
En référence à la figure 1, l'invention concerne un dispositif 1 de contrôle d'un ou plusieurs volets 3, notamment pour véhicule automobile. Le dispositif 1 de contrôle est destiné à être agencé au niveau d'une entrée d'air du véhicule automobile. Derrière le dispositif 1 de contrôle est généralement placé un dispositif d'échange thermique (non représenté) du véhicule automobile, destiné à être traversé par un flux d'air introduit par l'entrée ou les entrées d'air à l'avant du véhicule.
Le dispositif de contrôle 1 comporte donc au moins un volet 3 mobile entre une position ouverte et une position fermée. Il s'agit ici de positions extrêmes, le ou les volets 3 pouvant prendre des positions intermédiaires entre ces deux positions ouverte et fermée. Selon l'exemple illustré sur la figure 1, lorsque les volets 3 sont en position ouverte et à l'état monté sur le véhicule, l'entrée d'air est dégagée. Lorsque les volets 3 sont en position fermée (non représentée), l'entrée d'air est obstruée.
Le(s) volet(s) 3 est(sont) par exemple mobile(s) en rotation. Avantageusement, en cas d'une pluralité de volets 3, les volets 3 peuvent être mobiles selon un même mouvement rotatif défini autour d'un axe d'entraînement représenté par l'axe A. La rotation des volets 3 peut s'effectuer dans les deux sens autour de l'axe d'entraînement A. Dans les exemples illustrés, l'axe d'entraînement A est parallèle à l'axe transversal Y. Selon une alternative non représentée, on peut prévoir un déplacement du ou des volets entre les positions ouverte et fermée par exemple par translation.
Dans le dispositif 1 illustré sur la figure 1 , les volets 3 de commande sont reliés par un connecteur 4. Le connecteur 4 est ici configuré pour se déplacer en translation selon un axe B. Dans les exemples illustrés, l'axe de translation B est parallèle à l'axe vertical Z. Le connecteur 4 peut être entraîné dans les deux sens, soit ici vers le bas ou vers le haut selon l'axe vertical Z. Le connecteur 4, en se déplaçant, entraine la rotation simultanée de tous les volets 3.
Ce dispositif 1 de contrôle est, selon l'exemple illustré, monté sur un cadre 5.
Le cadre 5 peut correspondre à un châssis avec deux côtés longitudinaux 51 et deux côtés latéraux (non visibles sur la figure 1) pour une épaisseur donnée. Les côtés longitudinaux 51 du cadre 5 s'étendent ici suivant l'axe transversal Y et les côtés latéraux suivant l'axe vertical Z. Dans l'exemple illustré, le cadre 5 présente une forme sensiblement rectangulaire avec deux grands côtés longitudinaux 51 et deux petits côtés latéraux. Bien entendu, toute autre forme du cadre 5 peut être envisagée, l'invention ne se limitant pas à la forme du cadre 5.
Au moins certains éléments du dispositif 1 de contrôle, tels que les volets 3 dans les exemples illustrés, peuvent se situer dans la surface interne du cadre 5.
En référence à la figure 2, le dispositif 1 de contrôle comporte de plus un arbre d'entraînement 70, un entraîneur 9 et un élément de liaison 11 monté mobile entre une position embrayée dans laquelle l'élément de liaison 11 transmet un mouvement entre l'arbre d'entraînement 70 et Pentraineur 9, et une position débrayée dans laquelle l'élément de liaison 11 désolidarise l'arbre d'entraînement 70 et Pentraineur 9.
L'arbre d'entraînement 70 est configuré pour entraîner en déplacement l'entraîneur 9 configuré pour entraîner à son tour un ou plusieurs volets 3. À cet effet, un actionneur (non représenté) est prévu pour entraîner l'arbre d'entraînement 70. L' actionneur (non représenté) peut être partie intégrante ou non du dispositif 1 de contrôle de volets. À titre d'exemple, la commande de l'actionneur (non représenté) peut être pneumatique, électrique ou encore mécanique.
Selon l'exemple de réalisation décrit, l'arbre d'entraînement 70 est configuré pour être entraîné selon un mouvement de rotation autour de l'axe d'entraînement A.
L'arbre d'entraînement 70 comprend par exemple une première partie 71 dont la section peut présenter, de façon non limitative, une forme en étoile et une deuxième partie 72 par exemple sensiblement cylindrique. La première partie 71 est configurée pour être entraînée par l'actionneur (non représenté). La deuxième partie 72 est par exemple une partie de guidage configurée pour guider le déplacement de l'élément de liaison 11 entre les positions embrayée et débrayée. Les première 71 et deuxième 72 parties s'étendent ici selon l'axe d'entraînement A. L'arbre d'entraînement 70 comprend de plus une partie de jonction 73
entre les première 71 et deuxième 72 parties de l'arbre d'entraînement 70. La partie de jonction 73 peut présenter une forme sensiblement circulaire de diamètre supérieur au diamètre des première 71 et deuxième 72 parties et est par exemple concentrique avec les première 71 et deuxième 72 parties. Cette partie de jonction 73 est conformée pour coopérer avec l'entraîneur 9, notamment pour permettre un assemblage entre l'entraîneur 9 et Pactionneur (non représenté).
Concernant l'entraîneur 9, il peut s'agir d'un levier de commande. On entend par entraîneur 9 tout moyen permettant de transmettre un mouvement à un ou plusieurs volets 3. A cet effet, l'entraîneur 9 est d'une part couplé directement ou indirectement à au moins un volet 3. L'entraîneur 9 est par exemple couplé par coopération de forme à au moins un volet 3 ou au connecteur 4. Selon le mode de réalisation décrit, l'entraîneur 9 est couplé aux volets 3 par l'intermédiaire du connecteur 4.
L'entraîneur 9 est d'autre part configuré pour être couplé à l'arbre d'entraînement 70, de façon à déplacer le ou les volets 3 lorsque l'actionneur (non représenté) met en mouvement l'arbre d'entraînement 70.
Ainsi, en fonctionnement, l'actionneur (non représenté) pilote la rotation de l'arbre d'entraînement 70 qui transmet le mouvement de rotation à l'entraîneur 9 qui entraine la translation du connecteur 4 auquel sont reliés les volets 3 qui sont donc entraînés à leur tour en rotation.
L'entraîneur 9 peut comprendre une forme sensiblement de disque 9a et un bras (non visible sur les figures) s 'étendant à partir du disque 9a et configuré pour être couplé à au moins un volet 3 par exemple par l'intermédiaire du connecteur 4. L'entraîneur 9 présente sur le disque 9a une pluralité de dents (non visibles sur la vue en coupe de la figure 2) alternées avec une pluralité de creux 92. Cette pluralité de dents alternées de creux 92 est également appelée première denture. Plus précisément, selon le mode de réalisation décrit, cette première denture est ménagée sur la surface interne du disque 9a.
En outre, l'entraîneur 9 peut présenter une jupe 9b dans le prolongement du pourtour périphérique du disque 9a venant coiffer la partie de jonction 73 de l'arbre d'entraînement 70. On prévoit à cet effet une encoche 90 dans la jupe 9b recevant l'extrémité libre de la partie de jonction 73 avec un jeu prédéfini, de façon à ne pas empêcher la rotation de l'arbre
d'entrainement 70 lorsque l'actionneur (non représenté) est mis en route.
Par ailleurs, les volets 3 et l'entraîneur 9 peuvent être désolidarisés de l'arbre d'entraînement 70 en cas de défaillance de l'actionneur (non représenté) par l'intermédiaire de l'élément de liaison 11. Cet élément de liaison 11 est :
- d'une part, couplé en rotation à l'arbre d'entraînement 70, plus précisément la deuxième partie 72, et est
d'autre part, configuré pour être couplé à l'entraîneur 9 en fonctionnement normal ou désolidarisé de l'entraîneur 9 en cas de défaillance de l'actionneur (non représenté). On entend ici par « fonctionnement normal » un mode sans anomalie, sans défaillance de l'actionneur (non représenté).
Lorsque l'actionneur (non représenté) est bloqué suite à une défaillance, l'élément de liaison 11 reste mobile en translation, de manière indépendante de l'arbre d'entraînement 70, et est configuré pour désolidariser les volets 3 de l'actionneur (non représenté) en se désolidarisant de l'entraîneur 9.
L'élément de liaison 11 est dans l'exemple illustré monté mobile selon une translation axiale, c'est-à-dire selon l'axe d'entraînement A.
L'élément de liaison 11 est par exemple réalisé sous la forme d'une cloche.
L'élément de liaison 11 peut être couplé par coopération de forme à l'entraîneur 9 en fonctionnement normal. Selon l'exemple illustré, l'élément de liaison 11 est de forme complémentaire à la forme du disque 9a de l'entraineur 9. Selon un mode de réalisation particulier, l'élément de liaison 11 est configuré pour s'engrener avec l'entraîneur 9 en fonctionnement normal. A cet effet, l'élément de liaison 11 peut présenter sur son bord périphérique agencé du côté de l'entraineur 9, une deuxième denture 11c comprenant une pluralité de dents 111 (seules deux dents sont visibles sur la vue en coupe de la figure 2) alternées avec une pluralité de creux (non visibles sur la figure 2), de façon complémentaire à la première denture de l'entraineur 9. Les dents 111 de l'élément de liaison 11 sont configurées pour s'intercaler entre les dents de l'entraineur 9, au niveau des creux 92, de façon à rendre solidaire en rotation l'élément de liaison 11 et l'entraineur 9.
En outre, la désolidarisation entre les volets 3 et l'actionneur (non représenté) peut être réversible. Dans ce cas, l'entraineur 9 est donc configuré pour être désolidarisé de
Γ élément de liaison 11 de manière réversible en cas de défaillance de l'actionneur (non représenté). Autrement dit, l'entraîneur 9 et l'élément de liaison 11 peuvent revenir dans la position embrayée dans laquelle ils sont solidaires par exemple lorsque la défaillance de l'actionneur (non représenté) n'était que temporaire. Avantageusement, le dispositif 1 de contrôle comprend en outre un moyen de déplacement 13 de l'élément de liaison 11. Le moyen de déplacement 13 est configuré pour solliciter l'élément de liaison 11 dans la position embrayée en fonctionnement normal, ou à l'inverse pour solliciter l'élément de liaison 11 dans la position débrayée en cas de défaillance de l'actionneur (non représenté). L'arbre d'entraînement 70, la première denture du disque 9a de l'entraîneur 9, la deuxième denture 11c de l'élément de liaison 11 et le moyen de déplacement 13 forment un mécanisme d'embrayage et de débrayage permettant de coupler ou désolidariser l'élément de liaison 11 et l'entraîneur 9. L' entraîneur 9 intègre donc une partie du mécanisme d'embrayage et de débrayage.
Plus précisément, le moyen de déplacement 13 comporte au moins deux éléments élastiquement déformables 17 et 19 et au moins un organe de renvoi d'effort 15.
Le premier élément élastique 19 est configuré pour exercer un effort axial sur l'élément de liaison 11, de façon à solliciter axialement ce dernier vers la position débrayée.
Le premier élément élastique 19 est par exemple réalisé sous forme d'un ressort 19 de rappel ici hélicoïdal. Ce ressort 19 est relié d'une part à l'entraîneur 9 et d'autre part à l'élément de liaison 11. Pour ce faire, une extrémité du ressort 19 est fixée à l'entraîneur 9, et son autre extrémité est fixée sur l'élément de liaison 11. Le ressort 19 est par exemple agencé en prenant appui sur le fond de rainures 114 et 93 en vis-à-vis prévues respectivement sur l'élément de liaison 11 et sur Γ entraîneur 9.
Le deuxième élément élastique 17 est quant à lui configuré pour exercer un effort radial sur l'organe de renvoi d'effort 15 ; cet effort radial étant schématisé par les flèches R sur la figure 2. L'organe de renvoi d'effort 15 est configuré pour coopérer avec le deuxième élément élastique 17 et l'élément de liaison 11, de façon à transformer l'effort radial R exercé par le deuxième élément élastique 17 en un effort axial exercé sur l'élément de liaison 11 le sollicitant vers la position embrayée à F encontre de la force de rappel du ressort 19.
Le deuxième élément élastique 17 est par exemple réalisé par un élément 17 en matériau à mémoire de forme, tel qu'un fil 17 en matériau à mémoire de forme, pouvant se déformer élastiquement entre un premier état et un deuxième état. A titre d'exemple, le fil 17 en matériau à mémoire de forme peut, dans le premier état, être comprimé ou rétracté et dans le deuxième état, être détendu. Dans cet exemple, le fil 17 en matériau à mémoire de forme peut donc passer d'un état comprimé ou rétracté à un état détendu et inversement. De façon non limitative, on peut prévoir un fil 17 en matériau à mémoire de forme de coefficient de rétractation de l'ordre de 2% à 8%, de préférence de l'ordre de 4%.
Selon le mode de réalisation décrit, le fil 17 en matériau à mémoire de forme est dans le premier état lorsque l'actionneur (non représenté) fonctionne sans anomalie. Lorsqu'il est dans ce premier état, ici comprimé, le fil 17 en matériau à mémoire de forme occupe dans cet exemple une position rapprochée de l'arbre d'entraînement 70, plus précisément de sa deuxième partie 72.
A l'inverse, selon ce mode de réalisation, le fil 17 en matériau à mémoire de forme se déforme pour prendre son deuxième état, en cas de défaillance de l'actionneur (non représenté). Dans ce deuxième état, ici détendu, le fil 17 en matériau à mémoire de forme occupe une position éloignée de la deuxième partie 72 de l'arbre d'entraînement 70.
En outre, selon ce mode de réalisation, le fil 17 en matériau à mémoire de forme est configuré pour solliciter radialement l'organe de renvoi d'effort 15 en passant du deuxième état, ici détendu, au premier état, ici comprimé. Sous l'effet de la sollicitation radiale R, l'organe de renvoi d'effort 15 se déplace selon un premier sens, dans cet exemple, vers la deuxième partie 72 de l'arbre d'entraînement 70.
À l'inverse, l'organe de renvoi d'effort 15 est configuré pour se déplacer radialement selon un deuxième sens opposé lorsque le fil 17 en matériau à mémoire de forme passe du premier état, ici comprimé, au deuxième état, ici détendu, et ne sollicite plus radialement l'organe de renvoi d'effort 15. Ce deuxième sens est dans cet exemple un sens de déplacement s'éloignant de la deuxième partie 72 de l'arbre d'entraînement 70 et orienté vers la jupe périphérique 9b de l'entraîneur 9.
Le changement d'état ou de forme du fil 17 en matériau à mémoire de forme peut être déclenché ou activé par un changement d'alimentation électrique et/ou sous l'effet d'un
changement de température.
Dans le cas d'une alimentation électrique, il suffit de prévoir un raccordement électrique. Selon une première variante, le fil 17 en matériau à mémoire de forme peut être alimenté en permanence lors d'un fonctionnement sans anomalie. Dans ce cas, l'alimentation électrique du fil en matériau à mémoire de forme 17 est arrêtée en cas de défaillance de Pactionneur (non représenté). A titre d'exemple, on pourrait prévoir de combiner l'alimentation du fil 17 en matériau à mémoire de forme et l'alimentation de Pactionneur (non représenté). De façon préférée, l'alimentation du fil 17 en matériau à mémoire de forme est indépendante de celle de Pactionneur (non représenté).
Selon une deuxième variante à l'inverse, le fil 17 en matériau à mémoire de forme peut être alimenté en cas de défaillance de Pactionneur (non représenté). Dans ce cas, en fonctionnement normal sans anomalie, le fil 17 en matériau à mémoire de forme n'est pas alimenté. Cette variante est moins consommatrice et plus économique que la précédente.
On peut par exemple prévoir que, lorsqu'il est alimenté, le fil 17 en matériau à mémoire de forme est comprimé et que, lorsqu'il n'est plus alimenté en courant, il retrouve en refroidissant sa forme détendue à l'état de repos et reprend sa longueur d'origine. Ou à l'inverse, on peut prévoir que, lorsqu'il est alimenté, le fil 17 en matériau à mémoire de forme est détendu et que, lorsqu'il n'est plus alimenté en courant, il retrouve en refroidissant sa forme comprimée à l'état de repos. Par ailleurs, selon le mode de réalisation décrit, l'organe de renvoi d'effort 15 comporte au moins un pion 15 agencé entre l'arbre d'entraînement 70 et l'élément de liaison 11 selon la direction axiale, c'est-à-dire selon l'axe d'entraînement A, et le deuxième élément élastique tel qu'un fil 17 en matériau à mémoire de forme, est agencé en contact direct ou indirect avec le ou les pions 15.
Tel que décrit précédemment, c'est en passant de l'état détendu à l'état comprimé, que le fil 17 en matériau à mémoire de forme, sollicite radialement le ou les pions 15. Dans ce cas, sous l'action de l'élément 17 en matériau à mémoire de forme, le ou les pions 15 sollicitent l'élément de liaison 11 axialement, c'est-à-dire de façon parallèle à l'axe d'entraînement A.
Selon l'exemple particulier illustré sur la figure 2, le moyen de déplacement 13 comporte deux pions 15 agencés de part et d'autre de l'axe d'entraînement A de l'arbre
d'entrainement 70. Ici, les deux pions 15 sont agencés de part et d'autre de la deuxième partie 72 de l'arbre d'entraînement 70. Dans ce cas, l'élément 17 en matériau à mémoire de forme peut être agencé de façon à entourer les deux pions 15.
Plus précisément selon l'exemple illustré, le ou chaque pion 15 est agencé entre l'élément de liaison 11 et la partie de jonction 73. Le ou les pions 15 sont donc agencés entre deux surfaces opposées S7 et SI 1 respectives de :
l'arbre d'entraînement 70, ici de la partie de jonction 73, et
de l'élément de liaison 11.
Les deux surfaces opposées S7, SI 1 délimitent un canal 21 dans lequel le ou les pions 15 peuvent se déplacer. Le canal 21 s'étend depuis la deuxième partie 72 de l'arbre d'entraînement 70 vers la jupe 9b de l'entraîneur 9, à l'état assemblé du dispositif 1 de contrôle. Ainsi, le ou chaque pion 15 est mobile dans le canal 21 entreçà une position rapprochée de la deuxième partie 72 de l'arbre d'entraînement 70, ici dans un mode de fonctionnement sans anomalie, et une position éloignée de la deuxième partie 72 de l'arbre d'entraînement 70, ici en cas de défaillance de l'actionneur (non représenté).
Selon le mode de réalisation particulier illustré, le canal 21 présente un rétrécissement. Plus précisément, le canal 21 est rétréci à proximité de la deuxième partie 72 de l'arbre d'entraînement 70 et est au contraire plus large en s'éloignant de la deuxième partie 72.
Selon le mode de réalisation décrit, sous l'effet de la sollicitation du fil 17 en matériau à mémoire de forme, le ou les pions 15 sont conformés pour s'engager au niveau du rétrécissement et appliquer une contrainte sur les surfaces opposées S7, SU délimitant le canal 21.
Plus précisément, dans cet exemple, les surfaces opposées S7 et SU de l'arbre d'entraînement 70, ici de la partie de jonction 73, et de l'élément de liaison 11, présentent des pentes 76, 113 en regard l'une de l'autre formant un rétrécissement progressif du canal 21. La pente 76 est formée sur la partie de jonction 73 et la pente 113 sur l'élément de liaison 11. Les pentes 76 et 113 sont inclinées par rapport à l'axe d'entraînement A et s'étendent selon des directions convergentes.
En complément ou en variante, le canal 21 peut présenter un rétrécissement régulier, délimité par exemple par des pans parallèles 77, 115, ici sensiblement droits, respectivement
de la portion de jonction 73 et de l'élément de liaison 11. Le rétrécissement régulier est ici prévu plus proche de la deuxième partie 72 de l'arbre d'entraînement que le rétrécissement progressif.
Le ou les pions 15 sont destinés à coopérer avec Pactionneur (non représenté) et l'élément de liaison 11 par coopération de formes. Pour cela, le ou chaque pion 15 présente une forme complémentaire aux surfaces opposées S7, SU de la portion de jonction 73 et de l'élément de liaison 11 délimitant le canal 21. Plus particulièrement, le ou chaque pion 15 présente une forme sensiblement tronconique ou d'étrier avec des surfaces inclinées sensiblement parallèles aux pentes 76 et 113.
Ainsi, lorsque le fil 17 en matériau à mémoire de forme se déforme de façon à passer dans l'état comprimé, il sollicite radialement le ou les pions 15. Et, tant que le fil 17 en matériau à mémoire de forme reste dans cet état comprimé, il maintient le ou les pions 15 dans la partie rétrécie du canal 21, ici dans la partie délimitée par les pans 77 et 115 à proximité de la deuxième partie 72 de l'arbre d'entraînement 70. Les pions 15 maintiennent alors à leur tour l'élément de liaison 11 dans la position embrayée, l'élément de liaison 11 étant couplé avec l'entraîneur 9. Lorsque les pions 15 sont dans la partie rétrécie du canal 21, les pions 15 sollicitent axialement l'élément de liaison 11 vers la position embrayée pour être couplé avec Γ entraîneur 9 à Γ encontre de la force de rappel du ressort 19.
Au contraire, lorsqu'il est détendu, le fil 17 en matériau à mémoire de forme n'exerce pas de contrainte radiale R sur le ou les pions 15 qui à leur tour n'exercent pas de contraintes axiales sur l'élément de liaison 11, ce qui entraine la désolidarisation de l'élément de liaison 11 et de l'entraîneur 9 si ces derniers étaient solidarisés l'un à l'autre au préalable, ou ce qui laisse l'élément de liaison 11 dans la position débrayée si l'élément de liaison 11 était déjà désolidarisé de l'entraîneur 9. Bien entendu, on peut prévoir qu'en cas de défaillance temporaire de l'actionneur (non représenté), lorsque la panne cesse, le fil 17 en matériau à mémoire de forme peut reprendre sa forme comprimée de façon à permettre de nouveau la solidarisation entre l'élément de liaison 11 et l'entraîneur 9 pour revenir dans une configuration de fonctionnement normal sans anomalie.
En outre, le fil 17 en matériau à mémoire de forme, le ou les pions 15 et le ressort 19 de rappel sont tous agencés dans un espace intérieur, défini par l'entraîneur 9. Ceci contribue à
la compacité du dispositif 1.
Mode de fonctionnement normal sans défaillance
Ainsi, dans un mode de fonctionnement normal, c'est-à-dire sans anomalie, sans défaillance de l'actionneur (non représenté), l'actionneur (non représenté) entraine le déplacement des volets 3 ici par l'intermédiaire du connecteur 4 (figure 1). En effet, lorsque le dispositif 1 fonctionne sans anomalie, le fil en matériau à mémoire de forme 17, comprimé, maintient les pions 15 dans la position sollicitant l'élément de liaison 11 vers la position embrayée pour être couplé avec l'entraîneur 9 à l'encontre de la force de rappel du ressort 19. L'actionneur (non représenté), sous l'effet d'une commande, entraine la rotation de l'élément de liaison 11. L'entraîneur 9 étant solidaire de l'élément de liaison 11, il adopte alors le même mouvement rotatif. Le connecteur 4 est à son tour entraîné en déplacement, ici en translation, par l'entraîneur 9 et entraine, ici de manière simultanée, en pivotement les volets 3.
Mode de fonctionnement en cas de défaillance de l'actionneur
Dans l'hypothèse, où l'actionneur (non représenté) subit une défaillance, telle que par exemple quand l'actionneur n'est plus alimenté suite à un court-circuit ou une coupure du faisceau électrique ou suite encore à un non fonctionnement de la commande électrique, ou encore dans le cas d'une casse interne d'un élément de l'actionneur (non représenté), le connecteur 4 et donc les volets 3 sont désolidarisés de l'arbre d'entraînement 70 et donc de l'actionneur (non représenté).
En effet, le fil 17 en matériau à mémoire de forme se détend et ne sollicite plus les pions 15 radialement qui, à leur tour, ne sollicitent plus axialement l'élément de liaison 11, et le ressort 19 sollicite l'élément de liaison 11 vers la position débrayée. L'entraîneur 9 désolidarisé de l'élément de liaison 11 peut donc se déplacer de manière indépendante de l'élément de liaison 11 et donc de l'actionneur (non représenté).
L'entraîneur 9, une fois désolidarisé de l'actionneur (non représenté), peut adopter une configuration dans laquelle les volets 3 sont en position ouverte permettant à l'air de passer à travers le cadre 5. Bien entendu, le changement de position des volets 3 peut être obtenu de diverses manières. On peut prévoir à cet effet un moyen de rappel (non représenté) tel qu'un ressort de rappel, non décrit plus en détail, agencé de manière à solliciter les volets 3 dans la position ouverte. Le moyen de rappel peut solliciter directement les volets 3 ou en variante,
entrainer en déplacement le connecteur 4 par exemple vers le haut selon l'axe vertical Z dans la position illustrée sur la figure 1. On peut prévoir selon une autre alternative un équilibrage particulier des volets 3 et/ou du connecteur 4 qui, à l'état libre se déplacent jusqu'à la position ouverte par gravité. En variante ou en complément, il peut être envisagé un mouvement combiné qui ouvrirait les volets 3 en même temps que la désolidarisation entre l'entraîneur 9 et l'élément de liaison 11.
Si l'actionneur (non représenté) vient à fonctionner de nouveau, on peut prévoir que l'élément de liaison 11 puisse se solidariser de nouveau à l'entraîneur 9. Le dispositif serait alors configuré pour se repositionner dans sa configuration initiale.
Le dispositif 1, selon la présente invention, a donc pour avantage, dans une situation où l'actionneur (non représenté) est défaillant, de permettre de revenir dans une configuration où les volets 3 sont en position ouverte sans qu'il y ait besoin d'une intervention extérieure. L'agencement du fil 17 en matériau à mémoire de forme et des pions 15 offre un moyen de déplacement 13 compact permettant d'orienter l'élément de liaison 11 vers la position embrayée ou débrayée en cas de défaillance de l'actionneur (non représenté).
L'invention concerne également un cadre 5 comprenant un tel dispositif 1 de contrôle de volet comme décrit précédemment.
Claims
1. Dispositif (1) de contrôle de volet notamment pour véhicule automobile, comprenant :
- au moins un volet (3),
- un arbre d'entraînement (70) configuré pour être entraîné par un actionneur,
- un entraîneur (9) couplé à au moins un volet (3),
- un élément de liaison (11) monté mobile en translation selon un axe d'entraînement (A) entre :
• une position embrayée, dans laquelle l'élément de liaison (11) transmet un mouvement entre l'arbre d'entraînement (70) et l'entraîneur (9), et
· une position débrayée, dans laquelle l'élément de liaison (11) désolidarise l'arbre d'entraînement (70) et l'entraineur (9) en cas de défaillance de l'actionneur, et
- un moyen de déplacement (13) configuré pour solliciter l'élément de liaison (11) entre la position embrayée et la position débrayée en cas de défaillance de l'actionneur, caractérisé en ce que le moyen de déplacement (13) comporte au moins un premier et un deuxième éléments élastiques (17, 19) et au moins un organe de renvoi d'effort (15), tels que :
- le premier élément élastique (19) est configuré pour solliciter axialement l'élément de liaison (11) vers la position débrayée,
- le deuxième élément élastique (17) est configuré pour solliciter radialement l'organe de renvoi d'effort (15), et
- l'organe de renvoi d'effort (15) est configuré pour coopérer avec le deuxième élément élastique (17) et l'élément de liaison (11).
2. Dispositif (1) selon la revendication précédente, dans lequel le deuxième élément élastique est réalisé par un élément (17) en matériau à mémoire de forme configuré pour : - se déformer entre un premier état et un deuxième état en cas de défaillance de l'actionneur, et pour
- solliciter radialement l'organe de renvoi d'effort (15) en passant du deuxième état au premier état.
3. Dispositif (1) selon la revendication précédente, dans lequel l'élément (17) en matériau à
mémoire de forme est configuré pour changer d'état par changement d'alimentation électrique et/ou sous l'effet d'un changement de température.
Dispositif (1) selon l'une quelconque des revendications précédentes, dans lequel l'organe de renvoi d'effort comporte au moins un pion (15) agencé axialement entre l'arbre d'entraînement (70) et l'élément de liaison (11), et le deuxième élément élastique (17) est agencé en contact avec ledit au moins un pion (15).
Dispositif (1) selon la revendication précédente, dans lequel :
- ledit au moins un pion (15) est agencé entre deux surfaces opposées (S7, SU) respectives de l'arbre d'entraînement (70) et de l'élément de liaison (11), dans lequel
- l'écartement entre les deux surfaces opposées (S7, SU) présente au moins un rétrécissement (77 ; 114), et dans lequel
- ledit au moins un pion (15) est conformé pour s'engager au niveau dudit au moins un rétrécissement (77 ; 114) et appliquer une contrainte sur les surfaces opposées (S7, SU), sous l'effet de la sollicitation du deuxième élément élastique (17).
Dispositif (1) selon la revendication précédente, dans lequel l'arbre d'entraînement (70) présente :
- une première partie (71) configurée pour être entraînée par l'actionneur,
- une deuxième partie (72) de guidage configurée pour guider le déplacement de l'élément de liaison (11) entre les positions embrayée et débrayée, et
- une partie de jonction (73) reliant les première (71) et deuxième (72) parties de l'arbre d'entraînement (70), et sur laquelle ledit au moins un pion (15) est configuré pour appliquer une contrainte, sous l'effet de la sollicitation du deuxième élément élastique (17).
Dispositif (1) selon l'une quelconque des revendications 4 à 6, dans lequel ledit au moins un pion (15) présente une forme sensiblement tronconique ou d'étrier.
Dispositif (1) selon l'une quelconque des revendications 4 à 7, dans lequel :
- l'organe de renvoi d'effort comporte deux pions (15) agencés de part et d'autre de l'axe d'entraînement (A) de l'arbre d'entraînement (70), et dans lequel
- le deuxième élément élastique (17) est agencé de façon à entourer les deux pions (15).
9. Dispositif (1) selon l'une quelconque des revendications précédentes, dans lequel le premier élément élastique comporte un ressort de rappel (19) relié d'une part à l'entraîneur (9) et d'autre part à l'élément de liaison (11).
10. Dispositif (1) selon l'une quelconque des revendications précédentes, dans lequel :
l'entraineur (9) présente une première denture et l'élément de liaison (11) présente une deuxième denture (11c) complémentaire configurée pour coopérer avec la première denture de l'entraîneur (9) de manière à coupler en rotation l'entraîneur (9) et l'élément de liaison (11) dans la position embrayée, et dans lequel
- dans la position débrayée de l'élément de liaison (11), la première denture de
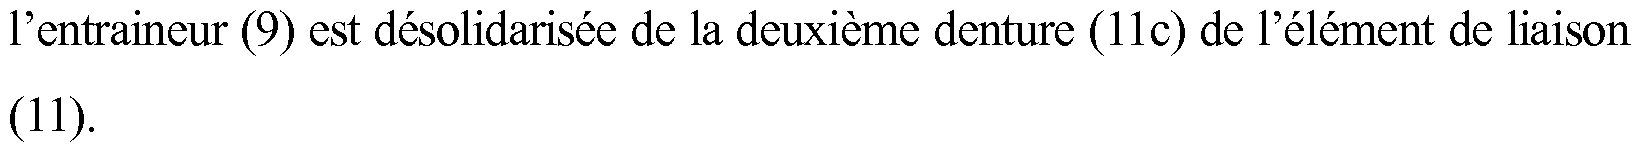
11. Dispositif (1) selon l'une quelconque des revendications précédentes, dans lequel l'élément de liaison (11) est configuré pour se désolidariser de F entraîneur (9) de manière réversible en cas de défaillance de l'actionneur.
12. Cadre (5) comprenant un dispositif (1) de contrôle de volet selon l'une quelconque des revendications précédentes.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1660410A FR3058099B1 (fr) | 2016-10-27 | 2016-10-27 | Dispositif de controle de volet notamment pour vehicule automobile, et cadre comprenant un tel dispositif |
| FR1660410 | 2016-10-27 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2018078260A1 true WO2018078260A1 (fr) | 2018-05-03 |
Family
ID=57796574
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/FR2017/052906 Ceased WO2018078260A1 (fr) | 2016-10-27 | 2017-10-23 | Dispositif de contrôle de volet notamment pour vehicule automobile, et cadre comprenant un tel dispositif |
Country Status (2)
| Country | Link |
|---|---|
| FR (1) | FR3058099B1 (fr) |
| WO (1) | WO2018078260A1 (fr) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113631408A (zh) * | 2019-03-22 | 2021-11-09 | 兰博基尼汽车股份有限公司 | 用于调节车辆中的冷却气流的设备 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2013012337A1 (fr) * | 2011-07-21 | 2013-01-24 | Mci (Mirror Controls International) Netherlands B.V. | Dispositif de reglage avec unite d'entrainement ; entree d'air munie d'un tel dispositif de reglage ; vehicule a moteur avec une telle entree d'air |
| US20140094104A1 (en) * | 2012-10-03 | 2014-04-03 | Magna International Inc. | Spring-operated back-up/fail-safe module for active grille shutter systems |
| DE102012025096A1 (de) * | 2012-12-20 | 2014-06-26 | Minebea Co., Ltd. | Antriebseinheit mit Energiespeichereinrichtung |
| WO2014163488A1 (fr) * | 2013-03-11 | 2014-10-09 | Mci (Mirror Controls International) Netherlands B.V. | Dispositif de réglage, procédé de réglage, et véhicule automobile |
| FR3020021A1 (fr) * | 2014-04-16 | 2015-10-23 | Valeo Systemes Thermiques | Dispositif de controle de volet pour vehicule automobile, et cadre comprenant un tel dispositif |
-
2016
- 2016-10-27 FR FR1660410A patent/FR3058099B1/fr not_active Expired - Fee Related
-
2017
- 2017-10-23 WO PCT/FR2017/052906 patent/WO2018078260A1/fr not_active Ceased
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2013012337A1 (fr) * | 2011-07-21 | 2013-01-24 | Mci (Mirror Controls International) Netherlands B.V. | Dispositif de reglage avec unite d'entrainement ; entree d'air munie d'un tel dispositif de reglage ; vehicule a moteur avec une telle entree d'air |
| US20140094104A1 (en) * | 2012-10-03 | 2014-04-03 | Magna International Inc. | Spring-operated back-up/fail-safe module for active grille shutter systems |
| DE102012025096A1 (de) * | 2012-12-20 | 2014-06-26 | Minebea Co., Ltd. | Antriebseinheit mit Energiespeichereinrichtung |
| WO2014163488A1 (fr) * | 2013-03-11 | 2014-10-09 | Mci (Mirror Controls International) Netherlands B.V. | Dispositif de réglage, procédé de réglage, et véhicule automobile |
| FR3020021A1 (fr) * | 2014-04-16 | 2015-10-23 | Valeo Systemes Thermiques | Dispositif de controle de volet pour vehicule automobile, et cadre comprenant un tel dispositif |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113631408A (zh) * | 2019-03-22 | 2021-11-09 | 兰博基尼汽车股份有限公司 | 用于调节车辆中的冷却气流的设备 |
Also Published As
| Publication number | Publication date |
|---|---|
| FR3058099A1 (fr) | 2018-05-04 |
| FR3058099B1 (fr) | 2018-12-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3322610A1 (fr) | Dispositif de contrôle de volet pour véhicule automobile, et cadre comprenant un tel dispositif | |
| EP3477165B1 (fr) | Vanne de régulation à iris et train epicycloïdal | |
| FR3020021A1 (fr) | Dispositif de controle de volet pour vehicule automobile, et cadre comprenant un tel dispositif | |
| EP3230138B1 (fr) | Actionneur electrique pour levier de frein de parking au sein d'un frein a tambour | |
| FR3122124A1 (fr) | dispositif d’obturation d’entrée d’air de face avant de véhicule automobile | |
| FR3068304B1 (fr) | Dispositif d'obturation d'entree d'air de face avant de vehicule automobile | |
| WO2018078261A1 (fr) | Dispositif de contrôle de volet notamment pour véhicule automobile, et cadre comprenant un tel dispositif | |
| FR3066565A1 (fr) | Dispositif de liaison actionneur-levier pour dispositif d'obturation de face avant de vehicule automobile, et dispositif d'obturation de face avant associe | |
| EP3571080B1 (fr) | Dispositif d'obturation d'entree d'air de face avant de vehicule automobile et procede de fabrication | |
| FR3046260A1 (fr) | Dispositif de transmission de mouvement par engrenage et systeme d'actionnement le comprenant | |
| FR3058099A1 (fr) | Dispositif de controle de volet notamment pour vehicule automobile, et cadre comprenant un tel dispositif | |
| WO2016180475A1 (fr) | Dispositif de contrôle de volet pour véhicule automobile, et cadre comprenant un tel dispositif | |
| EP1441154B1 (fr) | Dispositif de commande de boîte de vitesses manuelle pilotée à manchon rotatif et méthode de changement de rapport associé | |
| EP3411256B1 (fr) | Dispositif d'obturation d'entrée d'air de face avant de véhicule automobile | |
| WO2018134491A1 (fr) | Dispositif d'obturation d'entree d'air de face avant de vehicule automobile et procede de fabrication | |
| WO2002061272A1 (fr) | Demarreur de vehicule automobile comportant un pignon de lanceur a denture helicoïdale | |
| FR3042154A1 (fr) | Support de module de face avant et module de face avant correspondant | |
| FR3069810A1 (fr) | Systeme de regulation d'air pour vehicule automobile | |
| FR3077032A1 (fr) | Dispositif de controle de volet notamment pour vehicule automobile, et cadre comprenant un tel dispositif | |
| EP3880543A1 (fr) | Dispositif deflecteur pour roue de vehicule automobile et vehicule comprenant un tel dispositif | |
| FR3068921B1 (fr) | Dispositif de liaison actionneur-levier pour dispositif d'obturation de face avant de vehicule automobile, et dispositif d'obturation de face avant associe | |
| FR3047207B1 (fr) | Module pour siege de vehicule, dispositif d'actionnement pour siege de vehicule et siege de vehicule | |
| FR3020020A1 (fr) | Dispositif de controle de volet pour vehicule automobile, et cadre comprenant un tel dispositif | |
| WO2018134493A1 (fr) | Dispositif d'obturation d'entree d'air de face avant de vehicule automobile | |
| FR2995648A1 (fr) | Dispositif tendeur d'un organe de traction et moteur equipe d'un organe de traction et d'un tel dispositif tendeur |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 17797689 Country of ref document: EP Kind code of ref document: A1 |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 17797689 Country of ref document: EP Kind code of ref document: A1 |