RU2406962C2 - Способ наведения вращающейся по углу крена ракеты, система наведения и позиционный датчик для его осуществления - Google Patents
Способ наведения вращающейся по углу крена ракеты, система наведения и позиционный датчик для его осуществления Download PDFInfo
- Publication number
- RU2406962C2 RU2406962C2 RU2008122084/02A RU2008122084A RU2406962C2 RU 2406962 C2 RU2406962 C2 RU 2406962C2 RU 2008122084/02 A RU2008122084/02 A RU 2008122084/02A RU 2008122084 A RU2008122084 A RU 2008122084A RU 2406962 C2 RU2406962 C2 RU 2406962C2
- Authority
- RU
- Russia
- Prior art keywords
- rocket
- output
- longitudinal axis
- input
- light flux
- Prior art date
Links
- 238000000034 method Methods 0.000 title claims abstract description 14
- 230000004907 flux Effects 0.000 claims abstract description 14
- 230000000737 periodic effect Effects 0.000 claims abstract 2
- 210000004243 sweat Anatomy 0.000 claims 1
- 238000005259 measurement Methods 0.000 abstract description 3
- 238000006243 chemical reaction Methods 0.000 abstract description 2
- 230000000694 effects Effects 0.000 abstract 1
- 230000035515 penetration Effects 0.000 abstract 1
- 239000000126 substance Substances 0.000 abstract 1
- 102220539283 Prominin-2_F41G_mutation Human genes 0.000 description 3
- 230000005540 biological transmission Effects 0.000 description 3
- 230000000087 stabilizing effect Effects 0.000 description 3
- 230000009471 action Effects 0.000 description 2
- 230000007423 decrease Effects 0.000 description 2
- 238000013461 design Methods 0.000 description 2
- 238000010304 firing Methods 0.000 description 2
- 230000006641 stabilisation Effects 0.000 description 2
- 238000011105 stabilization Methods 0.000 description 2
- 238000012546 transfer Methods 0.000 description 2
- 235000015842 Hesperis Nutrition 0.000 description 1
- 235000012633 Iberis amara Nutrition 0.000 description 1
- 241000446313 Lamella Species 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 238000012937 correction Methods 0.000 description 1
- 230000008030 elimination Effects 0.000 description 1
- 238000003379 elimination reaction Methods 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 239000000725 suspension Substances 0.000 description 1
- 230000009466 transformation Effects 0.000 description 1
- 238000000844 transformation Methods 0.000 description 1
Images
Landscapes
- Aiming, Guidance, Guns With A Light Source, Armor, Camouflage, And Targets (AREA)
- Gyroscopes (AREA)
Abstract
Изобретение относится к области ракетного вооружения. Технический результат - повышение точности стрельбы вращающихся по углу крена управляемых ракет. Способ наведения включает периодическую выработку электрического сигнала управления, длительность которого соответствует угловому отклонению продольной оси ракеты после старта, и преобразование этого сигнала в отклонение органа управления. Формируют вращающийся вместе с ракетой световой поток, периодически проходящий через отражающие поверхности, жестко связанные с измерительным элементом положения продольной оси ракеты. Причем длительность попадания светового потока на отражающие поверхности соответствует угловому отклонению продольной оси ракеты после старта. Принимают отраженный световой поток, преобразуют его в электрический сигнал, измеряют длительности импульсов отраженного светового потока и в соответствии с этими длительностями вырабатывают электрический сигнал управления. 3 н.п. ф-лы, 3 ил.
Description
Изобретение относится к области ракетного вооружения, а именно к способам стрельбы управляемыми ракетами, и может быть использовано в комплексах ПТУР и ЗУР.
Одной из задач, решаемых при разработке комплексов вращающихся по углу крена ракет, является повышение точности их наведения на цель, в частности посредством стабилизации ракет по углам тангажа (в вертикальной плоскости) и рыскания (в горизонтальной плоскости).
Известен способ наведения летательного аппарата посредством управления угловым положением его продольной оси (В.А.Бесекерский, Е.П.Попов «Теория систем автоматического регулирования». - М.: Наука, 1972, с.13, 14, рис.1.8), заключающийся в непрерывной выработке электрического сигнала, пропорционального угловому отклонению продольной оси летательного аппарата, и преобразовании этого сигнала в отклонение органа управления (руля).
Система наведения (СН), реализующая этот способ (В.А.Бесекерский, Е.П.Попов «Теория систем автоматического регулирования». - М.: Наука, 1972, с.13, 14, рис.1.8), включает последовательно соединенные гироскоп с потенциометрической схемой, усилитель и рулевую машинку.
СН работает следующим образом. При угловом отклонении летательного аппарата (рассматривается один канал управления, для примера - в горизонтальной плоскости) движок потенциометра, связанный с неподвижным в пространстве гироскопом, смещается с нулевой точки. В результате на усилитель подается напряжение, пропорциональное угловому отклонению продольной оси летательного аппарата. Оно приводит в движение рулевую машинку, а отклонение руля стремится возвратить продольную ось летательного аппарата в требуемое положение. Основным недостатком этого способа и реализующей его СН является недостаточно высокая надежность электромеханического элемента - потенциометра.
Наиболее близким к предлагаемому является способ наведения вращающейся по углу крена ракеты (патент ФРГ №1781098, МПК F41G 7/00, 17.05.1973), заключающийся в периодической выработке электрического сигнала, длительность которого соответствует угловому отклонению продольной оси ракеты после старта, и преобразовании этого сигнала в отклонение органа управления.
СН, реализующая этот способ и выбранная в качестве прототипа (патент ФРГ №1781098, МПК F41G 7/00, 17.05.1973), включает последовательно соединенные гироскоп (ГС), ось ротора которого перед стартом расположена перпендикулярно продольной оси ракеты, и механически связанный с ним позиционный датчик (ПД) положения продольной оси ракеты, а также привод органа управления (ПОУ). ПД жестко связан с корпусом ракеты в плоскости, проходящей через ее продольную ось, и имеет два плоских контактных элемента, выполненных в форме треугольников.
СН работает следующим образом. При вращении ракеты по углу крена контактные элементы ПД периодически соприкасаются с осью ротора ГС, замыкая тем самым электрическую цепь, содержащую ПОУ.
При угловом отклонении продольной оси ракеты изменяется положение контактных элементов ПД относительно неподвижной в пространстве оси ротора ГС, который является измерительным элементом положения продольной оси ракеты. Соответственно изменяется время действия сигнала управления на привод, отклоняющий орган управления ракеты (например, аэродинамический руль или поворотное сопло). Возникающий вследствие воздействия такой команды управляющий момент стремится уменьшить угловое отклонение продольной оси ракеты до нуля, т.е. осуществляется угловая стабилизация. В такой СН при вертикальном расположении оси ротора ГС происходит стабилизация по углу тангажа, а при горизонтальном - по углу рыскания.
Недостатками этого способа и реализующей его СН являются:
- недостаточно высокая надежность вследствие применения контактных элементов;
- отсутствие учета погрешности возможного ухода ротора ГС непосредственно в момент выстрела ракеты (при ее движении по пусковому контейнеру).
Задачей предлагаемого изобретения является повышение точности наведения управляемых ракет, вращающихся по углу крена, посредством стабилизации углового положения их продольной оси с устранением отмеченных недостатков ближайшего аналога.
Поставленная задача решается за счет того, что по сравнению с известным способом наведения вращающейся по углу крена ракеты, заключающимся в периодической выработке электрического сигнала управления, длительность которого соответствует угловому отклонению продольной оси ракеты после старта и преобразовании этого сигнала в отклонение органа управления, вводятся операции: формируют вращающийся вместе с ракетой световой поток, периодически проходящий через отражающие поверхности, жестко связанные с измерительным элементом положения продольной оси ракеты, причем длительность попадания света на отражающие поверхности соответствует угловому отклонению продольной оси ракеты после старта, принимают отраженный световой поток и преобразуют его в электрический сигнал, измеряют длительности импульсов отраженного света и вырабатывают сигнал управления в соответствии с этими длительностями.
СН вращающейся по углу крена ракеты отличается от известной СН, включающей ГС, ось ротора которого перед стартом расположена перпендикулярно продольной оси ракеты, и механически связанный с ним ПД положения продольной оси ракеты, а также ПОУ, тем, что она снабжена датчиком угла крена (ДУК), измерителем периода (ИП), инвертором (И), блоком деления (БД), блоком памяти (БП), сумматором (С), измерителем длительности импульсов (ИДИ), а ПД выполнен в виде бесконтактного устройства, формирующего световой поток и преобразующего его в электрический сигнал, при этом вход ИДИ соединен с выходом ПД положения продольной оси ракеты, вход ИП соединен с выходом ДУК, вход делимого БД соединен с выходом ИДИ, а вход делителя соединен с выходом ИП, входы И и БП соединены с выходом БД, первый вход С соединен с выходом И, второй вход соединен с выходом БП, а выход соединен с входом ПОУ.
ПД положения продольной оси вращающейся по углу крена ракеты отличается тем, что он выполнен в виде оптронной пары «источник света - приемник света», жестко связанной с корпусом ракеты, и двух отражающих поверхностей, выполненных в форме сферических сегментов, которые при вращении ракеты пересекаются световым потоком оптронной пары, при этом сегменты симметрично закреплены на концах оси ротора гироскопа, а выходом ПД является выход приемника света.
Предлагаемое изобретение поясняется графическим материалом.
Структура предлагаемой СН приведена на фиг.1, где 1 - ГС, 2 - ПД, 3 - ДУК, 4 - ИДИ, 5 - ИП, 6 - БД, 7 - И, 8 - БП, 9 - С, 10 - ПОУ.
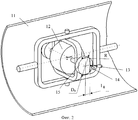
На фиг.2 представлен схематический чертеж ПД положения продольной оси ракеты, где 11 - корпус ракеты, 12 - ротор ГС, 13 - источник света, 14 - приемник света, 15 - сферические сегменты.
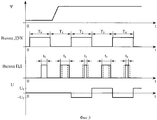
На фиг.3 представлены типовые сигналы с выходов элементов СН, поясняющие ее работу.
В предлагаемой СН сигнал управления вырабатывается по зависимости
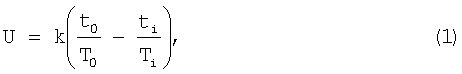
где k - коэффициент передачи, В/единицы;
ti - значения длительностей импульсов отраженного света, с;
Тi - значения длительностей импульсов, соответствующих периоду вращения ракеты по углу крена, с;
t0, T0 - значения длительностей первого после старта ракеты импульса отраженного света и первого импульса, соответствующего периоду вращения ракеты по углу крена, с.
СН работает следующим образом (фиг.1). При угловом отклонении продольной оси ракеты относительно неподвижного в пространстве ГС 1 меняются длительности импульсов отраженного света ti с выхода ПД 2, измеряемые ИДИ 4. Длительности импульсов Тi с выхода ДУК 3, соответствующих периоду (или части периода) вращения ракеты по углу крена, измеряет ИП 5. Измеренные ИДИ и ИП значения обновляются после измерения очередных импульсов. Эти измеренные значения поступают на БД 6: на его первый вход (вход делимого) - с выхода ИДИ 4, на второй (вход делителя) - с выхода ИП 5. С выхода БД 6 получается сигнал относительной (нормированной) длительности  , поступающий в БП 8, где запоминается его первое значение
 . Во избежание деления на ноль до определения значения T0 на выходе ИП 5 устанавливается произвольное значение сигнала, не равное нулю.
На С 9 из запомненного в БП 8 сигнала вычитается (с учетом прохождения через И 7) текущее значение относительной длительности  , a также осуществляется масштабирование с потребным коэффициентом передачи k.
Полученный согласно зависимости (1) сигнал управления поступает на ПОУ 10. Отклонение органа управления создает момент, который стремится уменьшить угловое отклонение продольной оси ракеты до нуля.
С учетом наличия в конструкции ПД двух отражающих поверхностей обновление информации об угловом отклонении продольной оси ракеты происходит дважды за период вращения по углу крена.
Согласно представленному на фиг.2 схематическому чертежу ПД ось ротора ГС расположена горизонтально; при этом ПД осуществляет измерение угла рыскания ракеты ψ (при вертикальном расположении оси ротора ГС ПД измерял бы угол тангажа ракеты).
Измеренное значение этого угла определяется зависимостью
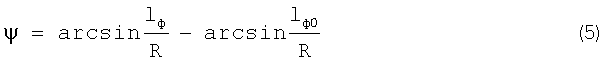
где 1ф - расстояние от оси вращения ротора до траектории пересечения световым потоком сферической поверхности сегментов при произвольной величине угла ψ;
1ф0 - расстояние от оси вращения ротора до траектории пересечения световым потоком сферической поверхности сегментов при нулевом угле ψ;
R - радиус сферической поверхности (центр которой находится в геометрическом центре ротора ГС).
Учитывая, что для управляемых ракет рассматриваемые углы малы, можно записать
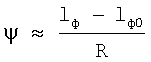
Очевидно, что для предлагаемого способа и ПД диапазон измерения угла рыскания ракеты будет соответствовать величинам 1ф, изменяющимся от нуля до 0,5 Do, где Do - диаметр основания сегмента (фиг.2). При этом максимальные измеренные значения углов рыскания будут
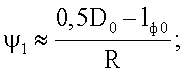
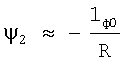
Для обеспечения симметричного диапазона измерения углов должно выполняться равенство ψ1=-ψ2, откуда 1ф0=0,25Do (работоспособность СН сохраняется при любых значениях 1ф0 в диапазоне (0,0÷0,5)Do).
Значения измеряемых углов рыскания при 1ф0=0,25Do и, например, в случае R=(1,0÷2,0)Do будут составлять ±(7÷14)°. Рабочая зона, где зависимость команды управления от углового отклонения продольной оси ракеты близка к линейной, составляет приблизительно половину от общего диапазона, т.е. в пределах 1ф0±0,125Do.
В предлагаемой СН команда управления формируется в соответствии с длительностью отраженного света относительно первого (калибровочного) импульса, что исключает влияние погрешностей:
- установки оптронной пары «источник света - приемник света», обеспечивающей расстояние 1ф0;
- возможного ухода ротора ГС непосредственно в момент выстрела ракеты (т.е. формируемая команда управления зависит только от истинного углового отклонения продольной оси ракеты).
На фиг.3 представлены виды сигналов для случая отклонения оси ракеты по углу рыскания ψ, например, постоянной величины, которое появляется в течение времени между импульсами t0 и t1. Длительность импульсов отраженного света t1, t3 с выхода ПД при прохождении первой отражающей поверхности увеличивается относительно длительности t0 первого импульса, изображенного штриховой линией. Через половину периода вращения ракеты по углу крена при отражении от второй отражающей поверхности длительность импульсов t2, t4, наоборот, уменьшается.
В случае, представленном на фиг.3, период обновления информации с выхода ДУК также составляет половину периода вращения ракеты по углу крена, а отношение длительностей  будет соответствовать соотношению
 , где α - угол поворота ракеты по крену (в радианах), соответствующий прохождению светового потока по отражающей поверхности и определяемый по зависимости
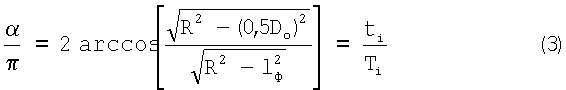
При угловом отклонении оси ракеты отношение длительностей  изменяется в соответствии с изменением величины 1ф (уменьшается при увеличении 1ф, т.е. при удалении от диаметра сегмента).
Коэффициент передачи k (размерность - В/единицы) в зависимости (1), устанавливаемый на сумматоре 9, определяется следующим образом.
Потребный коэффициент передачи всей СН kСН (размерность - градус отклонения руля/градус угла рыскания) определяется при проектировании СН и может быть выражен как
kCH=kПОУkkПД,
откуда
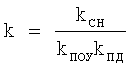
где kПОУ - известный коэффициент передачи ПОУ (размерность - градус отклонения руля/В);
kПД - коэффициент передачи ПД (размерность - единицы/градус угла рыскания), определяемый по зависимостям (2), (3) в линейной зоне работы ПД (как указано выше, при 1ф0±0,125Do). Т.е. при известных конструктивных размерах R и Do из зависимости (2) определяется угол рыскания, а из зависимости (3) значение , соответствующие отклонениям 1ф относительно 1ф0.
Значение команды управления U, выработанное СН по зависимости (1), получается знакопеременным (изменяется на каждой половине периода) и приблизительно одинаковой величины по модулю при постоянном угловом отклонении (что, как показано выше, обеспечивается линейностью характеристики при выбранном в конструкции ПД соотношении размеров). Знакопеременность команды управления U означает, что этот сигнал фактически промодулирован вращением ракеты по углу крена, вследствие чего он без каких-либо преобразований может быть подан на ПОУ, работающий в связанной с вращающейся ракетой системе координат.
В качестве ГС, ПОУ могут использоваться устройства, представленные в ближайшем аналоге.
В качестве ДУК может быть использован гироскопический ДУК, представленный в патенте RU №2184921, МПК7 F41G 7/00, F42B 15/01, от 03.04.2000. Он представляет собой тот же самый ГС в кардановом подвесе, с наружной рамкой которого жестко соединен ламельный коллектор, а с корпусом ракеты жестко связаны токосъемники (в бесконтактном варианте исполнения с наружной рамкой ГС связана экранирующая маска, а с корпусом ракеты - оптронные пары).
В качестве С (а также И), БД, БП могут быть использованы схемы, представленные в книге Тетельбаум И.М., Шнейдер Ю.Р. «400 схем для АВМ». - М.: Энергия, 1978 соответственно на с.24, 53, 124.
В качестве ИДИ, ИП может быть использован преобразователь КР1108ПП1, представленный в книге «Массовая библиотека инженера «Электроника», В/К 41 на с.90, рис.56.
С, И, БД, БП, ИДИ, ИП могут быть также реализованы на программном уровне с помощью микропроцессорных структур, например на микропроцессоре типа 1830 BE 31.
В качестве источника света в ПД может быть использован светодиод типа 3Л107Б. В качестве приемника света в ПД может быть использован фотодиод типа КФДМ Гр.А.
Преимуществами предлагаемой группы изобретений являются:
- повышение надежности за счет применения бесконтактного ПД;
- повышение точности за счет исключения влияния погрешности возможного ухода ротора ГС непосредственно в момент выстрела ракеты (при ее движении по пусковому контейнеру) и погрешности установки оптронной пары «источник света - приемник света».
Предлагаемая группа изобретений может применяться как для стабилизации ракет по угловому отклонению в течение всего полета, так и в качестве дополнительной цепи угловой коррекции на начальном участке полета в телеуправляемых ракетах, наводящихся на цель методом совмещения (методом «трех точек»).
Claims (3)
1. Способ наведения вращающейся по углу крена ракеты, включающий периодическую выработку электрического сигнала управления, длительность которого соответствует угловому отклонению продольной оси ракеты после старта, и преобразование этого сигнала в отклонение органа управления, отличающийся тем, что формируют вращающийся вместе с ракетой световой поток, периодически проходящий через отражающие поверхности, жестко связанные с измерительным элементом положения продольной оси ракеты, причем длительность попадания светового потока на отражающие поверхности соответствует угловому отклонению продольной оси ракеты после старта, принимают отраженный световой поток, преобразуют его в электрический сигнал, измеряют длительности импульсов отраженного светового потока и в соответствии с этими длительностями вырабатывают электрический сигнал управления.
2. Система наведения вращающейся по углу крена ракеты, содержащая гироскоп, ось ротора которого перед стартом ракеты расположена перпендикулярно продольной оси ракеты, и механически связанный с ним позиционный датчик положения продольной оси ракеты, а также привод органа управления, отличающаяся тем, что она снабжена датчиком угла крена, измерителем периода, инвертором, блоком деления, блоком памяти, сумматором, измерителем длительности импульсов, а позиционный датчик выполнен в виде бесконтактного устройства, формирующего световой поток и преобразующего его в электрический сигнал, при этом вход измерителя длительности импульсов соединен с выходом позиционного датчика положения продольной оси ракеты, вход измерителя периода соединен с выходом датчика угла крена, вход делимого блока деления соединен с выходом измерителя длительности импульсов, а вход делителя соединен с выходом измерителя периода, входы инвертора и блока памяти соединены с выходом блока деления, первый вход сумматора соединен с выходом инвертора, второй вход соединен с выходом блока памяти, а выход соединен с входом привода органа управления.
3. Позиционный датчик положения продольной оси вращающейся по углу крена ракеты, отличающийся тем, что он выполнен в виде оптронной пары «источник света - приемник света», жестко связанной с корпусом ракеты, и двух отражающих поверхностей, выполненных в форме сферических сегментов, которые при вращении ракеты пересекаются световым потоком оптронной пары, при этом сегменты симметрично закреплены на концах оси ротора гироскопа, а выходом датчика является выход приемника света.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2008122084/02A RU2406962C2 (ru) | 2008-06-02 | 2008-06-02 | Способ наведения вращающейся по углу крена ракеты, система наведения и позиционный датчик для его осуществления |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2008122084/02A RU2406962C2 (ru) | 2008-06-02 | 2008-06-02 | Способ наведения вращающейся по углу крена ракеты, система наведения и позиционный датчик для его осуществления |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| RU2008122084A RU2008122084A (ru) | 2009-12-10 |
| RU2406962C2 true RU2406962C2 (ru) | 2010-12-20 |
Family
ID=41489059
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2008122084/02A RU2406962C2 (ru) | 2008-06-02 | 2008-06-02 | Способ наведения вращающейся по углу крена ракеты, система наведения и позиционный датчик для его осуществления |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2406962C2 (ru) |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2471139C1 (ru) * | 2011-07-21 | 2012-12-27 | Виктор Леонидович Семенов | Рлс формирования команды на пуск защитного боеприпаса |
| RU2489676C1 (ru) * | 2011-12-29 | 2013-08-10 | Открытое акционерное общество "Конструкторское бюро приборостроения" | Способ измерения угла крена ракеты, регулярно вращающейся по углу крена, и датчик угла крена ракеты для его осуществления |
| RU2496083C2 (ru) * | 2011-07-21 | 2013-10-20 | Виктор Леонидович Семенов | Способ определения защитного боеприпаса, подлежащего пуску, и устройство для его реализации, формирователи известных цифровых чисел |
| RU2523031C2 (ru) * | 2011-10-05 | 2014-07-20 | Виктор Леонидович Семёнов | Способ определения защитного боеприпаса подлежащего пуску и их моментов пуска и подрыва и устройство для его реализации |
| RU2531382C2 (ru) * | 2011-07-21 | 2014-10-20 | Виктор Леонидович Семенов | Способ определения защитного боеприпаса, подлежащего пуску и устройство для его реализации |
| RU2540483C1 (ru) * | 2013-09-17 | 2015-02-10 | Открытое акционерное общество "Конструкторское бюро приборостроения им. академика А.Г. Шипунова" | Способ наведения вращающейся ракеты и система наведения для его осуществления |
| RU2723772C1 (ru) * | 2019-07-25 | 2020-06-17 | Акционерное общество "Машиностроительное конструкторское бюро "Факел" имени Академика П.Д. Грушина" | Система управления ракетой |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE1781098A1 (de) * | 1968-08-23 | 1970-06-11 | Messerschmitt Boelkow Blohm | Flugregelkreis |
| RU2118784C1 (ru) * | 1997-05-29 | 1998-09-10 | Конструкторское бюро приборостроения | Способ наведения |
| RU2241950C1 (ru) * | 2003-06-16 | 2004-12-10 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Способ управления ракетой и система наведения ракеты для его осуществления |
-
2008
- 2008-06-02 RU RU2008122084/02A patent/RU2406962C2/ru active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE1781098A1 (de) * | 1968-08-23 | 1970-06-11 | Messerschmitt Boelkow Blohm | Flugregelkreis |
| RU2118784C1 (ru) * | 1997-05-29 | 1998-09-10 | Конструкторское бюро приборостроения | Способ наведения |
| RU2241950C1 (ru) * | 2003-06-16 | 2004-12-10 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Способ управления ракетой и система наведения ракеты для его осуществления |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2471139C1 (ru) * | 2011-07-21 | 2012-12-27 | Виктор Леонидович Семенов | Рлс формирования команды на пуск защитного боеприпаса |
| RU2496083C2 (ru) * | 2011-07-21 | 2013-10-20 | Виктор Леонидович Семенов | Способ определения защитного боеприпаса, подлежащего пуску, и устройство для его реализации, формирователи известных цифровых чисел |
| RU2531382C2 (ru) * | 2011-07-21 | 2014-10-20 | Виктор Леонидович Семенов | Способ определения защитного боеприпаса, подлежащего пуску и устройство для его реализации |
| RU2523031C2 (ru) * | 2011-10-05 | 2014-07-20 | Виктор Леонидович Семёнов | Способ определения защитного боеприпаса подлежащего пуску и их моментов пуска и подрыва и устройство для его реализации |
| RU2489676C1 (ru) * | 2011-12-29 | 2013-08-10 | Открытое акционерное общество "Конструкторское бюро приборостроения" | Способ измерения угла крена ракеты, регулярно вращающейся по углу крена, и датчик угла крена ракеты для его осуществления |
| RU2540483C1 (ru) * | 2013-09-17 | 2015-02-10 | Открытое акционерное общество "Конструкторское бюро приборостроения им. академика А.Г. Шипунова" | Способ наведения вращающейся ракеты и система наведения для его осуществления |
| RU2723772C1 (ru) * | 2019-07-25 | 2020-06-17 | Акционерное общество "Машиностроительное конструкторское бюро "Факел" имени Академика П.Д. Грушина" | Система управления ракетой |
Also Published As
| Publication number | Publication date |
|---|---|
| RU2008122084A (ru) | 2009-12-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101124455B (zh) | 角度位移的补偿测量 | |
| US4004729A (en) | Automated fire control apparatus | |
| TW380218B (en) | Gyroscope for remote-controlled helicopters | |
| US2715776A (en) | Stabilized gun control system with aided tracking | |
| CN107315415B (zh) | 三位继电式舵机的容错控制系统及控制方法 | |
| US8561898B2 (en) | Ratio-metric horizon sensing using an array of thermopiles | |
| US4038521A (en) | Aiming device for firing on movable targets | |
| US3501113A (en) | Rotating beam missile guidance system | |
| US4023749A (en) | Directional control system for artillery missiles | |
| US4898340A (en) | Apparatus and method for controlling a cannon-launched projectile | |
| US2964266A (en) | Slaving system and method | |
| US4318515A (en) | Guidance systems | |
| CN107084645B (zh) | 狙击步枪用激光制导子弹 | |
| US3144644A (en) | Gun fire control method and system | |
| ES2199482T3 (es) | Dispositivo y procedimiento para la determinacion del punto de impacto de un misil balistico. | |
| US3489057A (en) | Guidance beam weapon systems | |
| RU2402743C1 (ru) | Способ и система наведения вращающейся ракеты | |
| US3083666A (en) | Projectile aiming system | |
| US3995144A (en) | Banked bombing system | |
| RU2401981C2 (ru) | Способ стабилизации углового положения продольной оси вращающегося по крену артиллерийского управляемого снаряда | |
| RU123926U1 (ru) | Система наведения на основе волоконно-оптического измерителя угловых скоростей | |
| RU2230279C1 (ru) | Система стабилизации и наведения | |
| US3295794A (en) | Launcher and capture computer | |
| US2724998A (en) | Positional control apparatus | |
| RU2235284C1 (ru) | Способ формирования сигналов управления вращающегося по крену боеприпаса и способ его изготовления |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PC43 | Official registration of the transfer of the exclusive right without contract for inventions |
Effective date: 20160725 |
|
| HE4A | Notice of change of address of a patent owner |
Effective date: 20180321 |
|
| PD4A | Correction of name of patent owner | ||
| QB4A | Licence on use of patent |
Free format text: LICENCE FORMERLY AGREED ON 20180913 Effective date: 20180913 |
|
| QB4A | Licence on use of patent |
Free format text: LICENCE FORMERLY AGREED ON 20180914 Effective date: 20180914 |