RU200039U1 - Интеллектуальная система автоматического управления беспилотным летательным аппаратом - Google Patents
Интеллектуальная система автоматического управления беспилотным летательным аппаратом Download PDFInfo
- Publication number
- RU200039U1 RU200039U1 RU2020111420U RU2020111420U RU200039U1 RU 200039 U1 RU200039 U1 RU 200039U1 RU 2020111420 U RU2020111420 U RU 2020111420U RU 2020111420 U RU2020111420 U RU 2020111420U RU 200039 U1 RU200039 U1 RU 200039U1
- Authority
- RU
- Russia
- Prior art keywords
- output
- input
- outputs
- memory module
- unmanned aerial
- Prior art date
Links
- 230000010354 integration Effects 0.000 claims abstract description 14
- 230000001537 neural effect Effects 0.000 claims abstract description 12
- 238000012806 monitoring device Methods 0.000 claims abstract description 8
- 238000012937 correction Methods 0.000 abstract description 11
- 230000000536 complexating effect Effects 0.000 abstract description 5
- 238000004891 communication Methods 0.000 abstract description 4
- 238000012545 processing Methods 0.000 abstract description 4
- 238000011161 development Methods 0.000 abstract description 2
- 230000001133 acceleration Effects 0.000 description 3
- 238000013528 artificial neural network Methods 0.000 description 3
- 244000309464 bull Species 0.000 description 2
- 238000012544 monitoring process Methods 0.000 description 2
- 238000010668 complexation reaction Methods 0.000 description 1
- 238000013500 data storage Methods 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000000034 method Methods 0.000 description 1
Images
Classifications
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
Landscapes
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Navigation (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
Abstract
Полезная модель относится к системам управления беспилотными летательными аппаратами (БПЛА) и может быть использована при разработке интеллектуальных мобильных систем и комплексов с высокой степенью автономности принятия решений.Устройство состоит из гироскопа 1, акселерометра 2, магнитометра 3, барометра 4, ультразвукового сонара 5, выходы которых соединены с первым входом устройства комплексирования 7, а выход приемника спутниковых сигналов 6 соединен со вторым входом устройства комплексирования 7. Выход сканирующего лидара 8 и первый выход модуля памяти 9 соединены со входом устройства сравнения 10, а второй выход модуля памяти 9, а также выходы интерфейса оперативного управления 11 и устройства мониторинга нештатных ситуаций 12 соединены со входом устройства выбора и коррекции маршрута 13. Выходы устройства комплексирования 7, устройства сравнения 10 и устройства выбора и коррекции маршрута 13 соединены со входами нейронного процессора 14. В устройство входит также интерфейс исполнительных устройств 15, вход которого соединен с выходом нейронного процессора 15, а выход подключен ко входам устройств управления движением 16.Комплексирование сигналов датчиков и сигналов спутниковой связи повышает достоверность навигационных данных в условиях воздействия внешних факторов. Применение сканирующего лидара позволяет актуализировать электронную карту местности с учетом последних изменений, что является существенным расширением функционала устройства. Подключение модуля памяти, интерфейса оперативного управления и устройства мониторинга нештатных ситуаций к нейронному процессору через устройство выбора и коррекции маршрута позволяет повысить надежность БПЛА и продлить срок его эксплуатации. Интеллектуальная обработка информации, поступающей в нейронный процессор с выходов устройства комплексирования, устройства сравнения и устройства выбора и коррекции маршрута позволяет повысить вероятность принятия правильного решения в случае воздействия внешних факторов или возникновения нештатных ситуаций. Тем самым повышается эффективность управления беспилотным летательным аппаратом.
Description
Полезная модель относится к системам управления беспилотными летательными аппаратами (БПЛА) и может быть использована при разработке интеллектуальных мобильных систем и комплексов с высокой степенью автономности принятия решений.
Из уровня техники известна система автоматического управления беспилотным летательным аппаратом (Полезная модель РФ 137814, МПК G05D 1/02, опубл. 27.02.2014, бюл. №6), содержащая датчики угловой скорости, акселерометры, магнетометр, датчик абсолютного давления, датчик дифференциального давления, подключенный к аналого-цифровому преобразователю, приемник глобальной навигационной спутниковой системы, интерфейсный модуль, вычислитель системы автоматического управления, подключенный к источнику питания вычислителя, при этом вычислитель включает блок термокомпенсации кодов датчиков угловых скоростей, акселерометров и магнетометра. В устройство также входит источник опорного напряжения, аналоговый вычислитель, модуль датчиков тока и напряжения, съемная энергонезависимая память, контролирующий вычислитель.
Недостатком устройства является наличие большего количества элементов низкой степени интеграции, что снижает его надежность, а также отсутствие комплексирования сигналов инерционных датчиков и сигналов спутниковых систем ориентации.
Из уровня техники известна интеллектуальная система автоматического управления беспилотным летательным аппаратом (Полезная модель РФ 164139, МПК G05D 1/02, В64С 13/00, В64С 19/02, G01S 19/00 опубл. 20.08.2016, бюл. №23), характеризующаяся тем, что состоит из модуля низкоуровневого управления, содержащего контроллер модуля низкоуровневого управления на базе 32-разрядного микропроцессора, нейросетевой чип, СОМ-порт, интерфейсы подключения устройств управления движением, интерфейсы подключения внешних датчиков, приемник GNSS, разъем электропитания, модуль мониторинга электропитания, четыре бароальтиметра, четыре магнитометра, четыре акселерометра, четыре гироскопа, четыре термометра, и модуля высокоуровневого управления, содержащего контроллер на базе 32-разрядного микропроцессора, объединенного с графическим процессором, видеовыход, два USB-порта, Wi-Fi модуль и накопитель данных.
Недостатком устройства является низкая степень автономности беспилотного летательного аппарата, а также ограниченное использование возможностей интеллектуальной обработки навигационной информации, что снижает эффективность управления БПЛА.
Данное устройство принято за прототип.
В основу полезной модели поставлена задача - повышение эффективности управления беспилотным летательным аппаратом в условиях воздействия внешних факторов.
Задача решается за счет того, что в интеллектуальную систему автоматического управления беспилотным летательным аппаратом, содержащую гироскоп, акселерометр, магнитометр, барометр, ультразвуковой сонар, приемник спутниковых сигналов, модуль памяти, интерфейс оперативного управления, устройство мониторинга нештатных ситуаций, интерфейс устройств управления движением, выход которого соединен со входом устройств управления движением, введены устройство комплексирования, к первому входу которого подключены выходы гироскопа, акселерометра, магнитометра, барометра, ультразвукового сонара, а ко второму входу подключен выход приемника спутниковых сигналов, устройство сравнения, ко входам которого подключены выход сканирующего лидара и первый выход модуля памяти, устройство выбора и коррекции маршрута, ко входам которого подключены второй выход модуля памяти, выходы интерфейса оперативного управления и устройства мониторинга нештатных ситуаций, причем выходы устройства комплексирования, устройства сравнения и устройства выбора и коррекции маршрута соединены со входами нейронного процессора, выход которого подключен ко входу интерфейса устройств управления движением.
Комплексирование показаний датчиков и сигналов спутниковой связи позволяет повысить автономность системы при сохранении точности определения навигационных параметров. Устройство сравнения обеспечивает актуализацию карты местности. Устройство выбора и коррекции маршрута позволяет вносить изменения в маршрут следования беспилотного летательного аппарата в силу возникших обстоятельств. Нейронный процессор используется для аппаратного ускорения алгоритмов искусственных нейронных сетей, что позволяет обрабатывать сигналы от устройств комплексирования, сравнения, выбора и коррекции маршрута в режиме реального времени. Тем самым достигается повышение эффективности управления беспилотным летательным аппаратом в условиях воздействия внешних факторов.
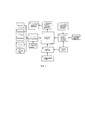
На фиг. 1 представлена схема интеллектуальной системы автоматического управления беспилотным летательным аппаратом.
Устройство состоит из гироскопа 1, акселерометра 2, магнитометра 3, барометра 4, ультразвукового сонара 5, выходы которых соединены с первым входом устройства комплексирования 7, а выход приемника спутниковых сигналов 6 соединен со вторым входом устройства комплексирования 7. Выход сканирующего лидара 8 и первый выход модуля памяти 9 соединены со входом устройства сравнения 10, а второй выход модуля памяти 9, а также выходы интерфейса оперативного управления 11 и устройства мониторинга нештатных ситуаций 12 соединены со входом устройства выбора и коррекции маршрута 13. Выходы устройства комплексирования 7, устройства сравнения 10 и устройства выбора и коррекции маршрута 13 соединены со входами нейронного процессора 14. В устройство входит также интерфейс исполнительных устройств 15, вход которого соединен с выходом нейронного процессора 15, а выход подключен ко входам устройств управления движением 16.
Устройство работает следующим образом.
С навигационных датчиков, а именно гироскопа 1, акселерометра 2, магнитометра 3, барометра 4, ультразвукового сонара 5 информация об угловой скорости, линейном ускорении, направлении движения и высоте БПЛА поступает на первый вход устройства комплексирования 7. На второй вход устройства комплексирования 7 с выхода приемника спутниковых сигналов 6 поступает навигационная информация с ГЛОНАСС, GPS или другой глобальной навигационной спутниковой системы. Устройство комплексирования 7 может быть реализовано, например, на основе фильтра Калмана. В случае стабильного приема спутникового сигнала, навигация БПЛА может осуществляться по сигналам глобальной спутниковой системы связи. В случае отсутствия спутникового сигнала из-за особенностей географического ландшафта, случайных обстоятельств или преднамеренного воздействия навигация БПЛА осуществляется с помощью навигационных датчиков, т.е. в автономном режиме. При появлении сигналов спутниковой связи траектория движения БПЛА корректируется с помощью устройства комплексирования 7, в котором учитываются как показания датчиков 1-5, так и приемника спутниковых сигналов 6. Комплексирование сигналов датчиков и сигналов спутниковой связи повышает достоверность навигационных данных в условиях воздействия внешних факторов.
Дополнительная навигационная информация поступает со сканирующего лидара 8, который формирует двумерную или трехмерную картину окружающего пространства. Далее, в устройстве сравнения 10 происходит сопоставление этой картины с электронной картой местности, предварительно загруженной в модуль памяти 9. Данная операция позволяет актуализировать электронную карту местности с учетом последних изменений, что является существенным расширением функционала устройства.
Движение БПЛА может осуществляться в соответствии с полетным заданием, информация о котором предварительно загружена в модуль памяти 9. В этом случае, на электронной карте местности отмечаются точки, через которые проходит маршрут следования БПЛА. В зоне радиосвязи в полетное задание могут вноситься изменения с помощью интерфейса оперативного управления 11. Для предотвращения конфликтных ситуаций выходы модуля памяти 9 и интерфейса оперативного управления 11 подключены к входам устройства выбора и коррекции маршрута 13. Устройство мониторинга нештатных ситуаций 12 отслеживает состояние и работоспособность всех узлов системы управления, сигнализирую в случае опасности (например, низкий уровень заряда аккумуляторной батареи) об этом в устройство выбора и коррекции маршрута 13. Сигналы устройства мониторинга нештатных ситуаций 12 имеют более высокий приоритет по сравнению с другими сигналами, поступающими в устройство выбора и коррекции маршрута 13. Применение описанной схемы включения устройств 9, 11, 12 и 13 позволяет повысить надежность БПЛА и продлить срок его эксплуатации.
Для аппаратного ускорения алгоритмов работы нейронных сетей в процессе управления БПЛА применен нейронный процессор 14. Интеллектуальная обработка информации, поступающей в нейронный процессор 14 с выходов устройства комплексирования 7, устройства сравнения 10 и устройства выбора и коррекции маршрута 13 позволяет повысить вероятность принятия правильного решения в случае воздействия внешних факторов или возникновения нештатных ситуаций.
Управляющие сигналы с выхода нейронного процессора 14 через интерфейс устройств управления движением 15 поступают на устройства управления движением 16. В случае БПЛА вертолетного типа (мультикоптера) устройства управления движением 16 представляют собой три и более несущих винта. Маневрирование осуществляется путем изменения скорости вращения винтов.
Применение интеллектуальной системы автоматического управления позволит повысить эффективность управления беспилотным летательным аппаратом, обеспечит его высокую надежность в условиях воздействия внешних факторов и продлит срок службы, что является преимуществом заявленной полезной модели.
Claims (1)
- Интеллектуальная система автоматического управления беспилотным летательным аппаратом, содержащая гироскоп, акселерометр, магнитометр, барометр, ультразвуковой сонар, приемник спутниковых сигналов, модуль памяти, интерфейс оперативного управления, устройство мониторинга нештатных ситуаций, интерфейс устройств управления движением, выход которого соединен со входом устройств управления движением, отличающаяся тем, что в нее введены устройство комплексирования, к первому входу которого подключены выходы гироскопа, акселерометра, магнитометра, барометра, ультразвукового сонара, а ко второму входу подключен выход приемника спутниковых сигналов, устройство сравнения, ко входам которого подключены выход сканирующего лидара и первый выход модуля памяти, устройство выбора и коррекции маршрута, ко входам которого подключены второй выход модуля памяти, выходы интерфейса оперативного управления и устройства мониторинга нештатных ситуаций, причем выходы устройства комплексирования, устройства сравнения и устройства выбора и коррекции маршрута соединены со входами нейронного процессора, выход которого подключен ко входу интерфейса устройств управления движением.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2020111420U RU200039U1 (ru) | 2020-03-17 | 2020-03-17 | Интеллектуальная система автоматического управления беспилотным летательным аппаратом |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2020111420U RU200039U1 (ru) | 2020-03-17 | 2020-03-17 | Интеллектуальная система автоматического управления беспилотным летательным аппаратом |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU200039U1 true RU200039U1 (ru) | 2020-10-01 |
Family
ID=72744307
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2020111420U RU200039U1 (ru) | 2020-03-17 | 2020-03-17 | Интеллектуальная система автоматического управления беспилотным летательным аппаратом |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU200039U1 (ru) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU208626U1 (ru) * | 2021-08-13 | 2021-12-28 | Акционерное общество "Конструкторское бюро промышленной автоматики" (АО "КБПА") | Вычислитель управления полетом беспилотного летательного аппарата |
| RU2795345C1 (ru) * | 2020-11-10 | 2023-05-03 | Общество с ограниченной ответственностью «Яндекс Беспилотные Технологии» | Способы и системы обеспечения данных сканирования для принятия решений самоуправляемым транспортным средством |
| US11994622B2 (en) | 2020-11-10 | 2024-05-28 | Direct Cursus Technology L.L.C | Methods and systems for providing scan data for decision making by a self-driving vehicle |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2046736C1 (ru) * | 1994-01-05 | 1995-10-27 | Центральный научно-исследовательский институт "Гранит" | Система управления беспилотным летательным аппаратом с комплексным навигационным устройством |
| RU2562890C2 (ru) * | 2013-06-14 | 2015-09-10 | Открытое акционерное общество "Московский ордена Трудового Красного Знамени научно-исследовательский радиотехнический институт" (ОАО "МНИРТИ") | Способ управления беспилотным летательным аппаратом |
| RU161470U1 (ru) * | 2015-09-29 | 2016-04-20 | Общество с ограниченной ответственностью "Ижмаш" - Беспилотные системы" | Система автоматического управления беспилотным летательным аппаратом |
| RU164139U1 (ru) * | 2015-12-22 | 2016-08-20 | Общество с ограниченной ответственностью "ПАВЛИН Технологии" | Интеллектуальная система автоматического управления беспилотным летательным аппаратом |
| CN107991699A (zh) * | 2016-10-27 | 2018-05-04 | 上海华测导航技术股份有限公司 | 一种基于cors网络差分定位的无人机飞控系统 |
| US9983581B1 (en) * | 2017-09-14 | 2018-05-29 | SparkCognition, Inc. | Artificial intelligence augmented reality command, control and communications system |
-
2020
- 2020-03-17 RU RU2020111420U patent/RU200039U1/ru not_active IP Right Cessation
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2046736C1 (ru) * | 1994-01-05 | 1995-10-27 | Центральный научно-исследовательский институт "Гранит" | Система управления беспилотным летательным аппаратом с комплексным навигационным устройством |
| RU2562890C2 (ru) * | 2013-06-14 | 2015-09-10 | Открытое акционерное общество "Московский ордена Трудового Красного Знамени научно-исследовательский радиотехнический институт" (ОАО "МНИРТИ") | Способ управления беспилотным летательным аппаратом |
| RU161470U1 (ru) * | 2015-09-29 | 2016-04-20 | Общество с ограниченной ответственностью "Ижмаш" - Беспилотные системы" | Система автоматического управления беспилотным летательным аппаратом |
| RU164139U1 (ru) * | 2015-12-22 | 2016-08-20 | Общество с ограниченной ответственностью "ПАВЛИН Технологии" | Интеллектуальная система автоматического управления беспилотным летательным аппаратом |
| CN107991699A (zh) * | 2016-10-27 | 2018-05-04 | 上海华测导航技术股份有限公司 | 一种基于cors网络差分定位的无人机飞控系统 |
| US9983581B1 (en) * | 2017-09-14 | 2018-05-29 | SparkCognition, Inc. | Artificial intelligence augmented reality command, control and communications system |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2795345C1 (ru) * | 2020-11-10 | 2023-05-03 | Общество с ограниченной ответственностью «Яндекс Беспилотные Технологии» | Способы и системы обеспечения данных сканирования для принятия решений самоуправляемым транспортным средством |
| US11994622B2 (en) | 2020-11-10 | 2024-05-28 | Direct Cursus Technology L.L.C | Methods and systems for providing scan data for decision making by a self-driving vehicle |
| RU208626U1 (ru) * | 2021-08-13 | 2021-12-28 | Акционерное общество "Конструкторское бюро промышленной автоматики" (АО "КБПА") | Вычислитель управления полетом беспилотного летательного аппарата |
| RU2799748C2 (ru) * | 2021-11-25 | 2023-07-11 | Общество с ограниченной ответственностью "АЭРОБ" | Малогабаритное бортовое радиоэлектронное устройство для управления пилотажно-навигационным комплексом беспилотного летательного аппарата |
| RU232993U1 (ru) * | 2024-12-19 | 2025-04-01 | Федеральное государственное автономное образовательное учреждение высшего образования "Южно-Уральский государственный университет (национальный исследовательский университет)" ФГАОУ ВО "ЮУрГУ (НИУ)" | Контроллер для беспилотного летательного аппарата |
| RU234758U1 (ru) * | 2025-03-19 | 2025-06-06 | Федеральное Государственное Казенное Военное Образовательное Учреждение Высшего Образования "Военный Учебно-Научный Центр Сухопутных Войск "Общевойсковая Ордена Жукова Академия Вооруженных Сил Российской Федерации" | Модульное устройство для управления беспилотным летательным аппаратом |
| RU240880U1 (ru) * | 2025-09-29 | 2026-01-30 | Федеральное государственное бюджетное учреждение "Национальный исследовательский Центр "Институт имени Н.Е. Жуковского" (ФГБУ "НИЦ "Институт имени Н.Е. Жуковского") | Вычислительный модуль бортовой информационно-управляющей системы |
| RU241520U1 (ru) * | 2025-11-06 | 2026-02-24 | Общество с ограниченной ответственностью "Омнитех" (ООО "Омнитех") | Устройство управления беспилотным воздушным судном |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| RU2733453C1 (ru) | Способ автоматического управления движением роботизированного беспилотного летательного аппарата в автономном режиме | |
| US6493631B1 (en) | Geophysical inertial navigation system | |
| CN105388907B (zh) | 基于移动通信网络的多无人机低空监控系统 | |
| RU164139U1 (ru) | Интеллектуальная система автоматического управления беспилотным летательным аппаратом | |
| RU2704614C1 (ru) | Система управления полетом беспилотного летательного аппарата с дифференциальным позиционированием на основе сети cors | |
| US12468309B2 (en) | Method and system for hovering control of unmanned aerial vehicle in tunnel | |
| US20180259341A1 (en) | Adaptive navigation for airborne, ground and dismount applications (anagda) | |
| WO2017148222A1 (zh) | 多传感器信息采集导航系统及方法 | |
| De Agostino et al. | Performances comparison of different MEMS-based IMUs | |
| CN110989647B (zh) | 一种基于SoC的多传感器融合飞行控制器 | |
| US20210035456A1 (en) | Unmanned aircraft, and method and system for navigation | |
| CN1322311C (zh) | 车载快速定位定向系统 | |
| WO2023086236A1 (en) | Method, apparatus, and computer readable medium for a multi-source reckoning system | |
| Sineglazov et al. | Integrated navigation complex of UAV on basis of flight controller | |
| Kritskiy et al. | Increasing the reliability of drones due to the use of quaternions in motion | |
| Hazry et al. | Study of inertial measurement unit sensor | |
| EP3826365A1 (en) | Supervision control method, device and system of movable platform | |
| Kovalev et al. | UAV's autonomous navigation principe based on Earth remote sensing data | |
| CN118329009A (zh) | 一种旋翼无人机高精度导航定位系统和方法 | |
| RU214483U1 (ru) | Система управления беспилотным летательным аппаратом с комплексированием навигационной информации | |
| Mandapat | Development and evaluation of positioning systems for autonomous vehicle navigation | |
| Bakirci et al. | An avionics system for light-weight multi-rotor unmanned aerial vehicles | |
| Trisanto et al. | Drone Waypoint Navigation Using Mission Planner with Dronekit-Python | |
| CN210639466U (zh) | 基于天通一号的无人机飞控装置 | |
| Miletiev et al. | Hardware implementation of integrated navigation and inertial system |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM9K | Utility model has become invalid (non-payment of fees) |
Effective date: 20200911 |