RU174034U1 - Привод машущих крыльев модели летательного аппарата - Google Patents
Привод машущих крыльев модели летательного аппарата Download PDFInfo
- Publication number
- RU174034U1 RU174034U1 RU2017117501U RU2017117501U RU174034U1 RU 174034 U1 RU174034 U1 RU 174034U1 RU 2017117501 U RU2017117501 U RU 2017117501U RU 2017117501 U RU2017117501 U RU 2017117501U RU 174034 U1 RU174034 U1 RU 174034U1
- Authority
- RU
- Russia
- Prior art keywords
- wings
- drive
- flapping
- cam
- aircraft
- Prior art date
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C33/00—Ornithopters
- B64C33/02—Wings; Actuating mechanisms therefor
Landscapes
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Toys (AREA)
Abstract
Использование: приводы машущих аэродинамических поверхностей моделей летательных аппаратов.Задача: повышение надежности работы привода.Сущность изобретения: устройство состоит из корпуса 1, к которому шарнирно прикреплены два машущих крыла 2. На корпусе 1 неподвижно установлен привод, включающий в себя мотор-редуктор 3, кинематически связанный через кулачковый механизм (состоящий из кулачка 4 и толкателя 5,упруго подвешенного на пружине 6) с зубчатыми колесами 7, жестко соединенными с крыльями 2, причем толкатель 5 выполнен в виде рейки. При подаче напряжения на мотор-редуктор 3 вращение передается кулачку 4, приводящему в возвратно-поступательное движение толкатель 5, выполненный в виде рейки и входящий в зацепление с зубчатыми колесами 7, которые приводят в качательное движение крылья 2. Маховые перемещения крыльев 2 относительно осей позволяют создать подъемную силу и силу тяги модели. Изменяя с помощью системы управления закон питания привода, можно изменять амплитуду машущих движений крыльев 2 относительно осей. Кроме того, меняя форму профиля кулачка, можно изменять законы движения крыльев 2.Положительный эффект: регулировка процесса движения во время полета летательного аппарата. 1 ил.
Description
Полезная модель относится к области авиамоделизма, в частности к устройствам привода машущих аэродинамических поверхностей моделей летательных аппаратов.
Известен привод машущих крыльев модели летательного аппарата, содержащий установленные на корпусе модели резиномотор, соединенный с резиномотором двухкривошипный коленчатый вал (с противоположно ориентированными кривошипами) и кинематически связанные с коленчатым валом промежуточные валы, на которых неподвижно установлены рычаги крепления машущих крыльев, отличающийся тем, что, с целью улучшения эксплуатационных характеристик путем увеличения амплитуды машущих движений крыльев, промежуточные валы снабжены жестко закрепленными на них барабанами, а кинематическая связь каждого из промежуточных валов с коленчатым валом выполнена в виде гибкого эластичного элемента, охватывающего барабан, концы которого закреплены на противоположных кривошипах коленчатого вала (патент СССР № 1253020).
Недостатком данного устройства является то, что использование в качестве привода резиномотора понижает коэффициент полезного действия привода за счет потери внутренней энергии, что значительно снижает ресурс работы привода.
Известен привод машущих крыльев модели летательного аппарата, отличающийся тем, что, привод выполнен в виде мотор-редуктора, кинематически связанного через цилиндрическую зубчатую передачу с кривошипно-шатунными механизмами (с противоположно ориентированными кривошипами), причем шатуны подвижно соединены с двумя попарно-соединенными и движущимися в противофазе крыльями, а мотор-редуктор электрически связан с системой управления и источником энергии, установленными на корпусе модели летательного аппарата (патент на полезную модель № 157031 от 20.11.2015).
Недостатком данного устройства является то, что предлагаемое устройство имеет довольно сложную конструкцию, что значительно снижает надежность работы устройства.
Задача полезной модели – повышение надежности работы привода.
Поставленная задача достигается тем, что в известном приводе машущих крыльев модели летательного аппарата, выполненном в виде мотор-редуктора, электрически связанного с системой управления и источником энергии, установленными на корпусе модели летательного аппарата, мотор-редуктор посредством кулачкового механизма кинематически связан через реечную передачу с зубчатыми колесами, жестко соединенными с крыльями.
Отличительные признаки в заявляемом техническом решении не выявлены при изучении данной и смежных областей техники.
Совокупность заявляемых признаков обеспечивает достижение задачи полезной модели – повышение надежности работы привода.
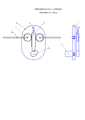
На фигуре показан внешний вид конструкции малогабаритного летательного аппарата
Устройство состоит из корпуса 1, к которому шарнирно прикреплены два машущих крыла 2. На корпусе 1 неподвижно установлен привод, включающий в себя мотор-редуктор 3, кинематически связанный через кулачковый механизм (состоящий из кулачка 4 и толкателя 5,упруго подвешенного на пружине 6) с зубчатыми колесами 7, жестко соединенными с крыльями 2, причем толкатель 5 выполнен в виде рейки. Мотор-редуктор 3, включающий в себя электродвигатель и редуктор, электрически связан с системой управления и источником энергии, установленными на корпусе 1 (на фигуре система управления и источник энергии не показаны).
Привод работает следующим образом. При подаче напряжения на мотор-редуктор 3 вращение передается кулачку 4, приводящему в возвратно-поступательное движение толкатель 5, выполненный в виде рейки и входящий в зацепление с зубчатыми колесами 7, которые приводят в качательное движение крылья 2. Маховые перемещения крыльев 2 относительно осей позволяют создать подъемную силу и силу тяги модели. Изменяя с помощью системы управления закон питания привода, можно изменять амплитуду машущих движений крыльев 2 относительно осей. Кроме того, меняя форму профиля кулачка, можно изменять законы движения крыльев 2.
Использование предлагаемого привода позволяет регулировать процесс движения во время полета летательного аппарата.
Claims (1)
- Привод машущих крыльев модели летательного аппарата, выполненный в виде мотор-редуктора, электрически связанного с системой управления и источником энергии, установленными на корпусе модели летательного аппарата, отличающийся тем, что мотор-редуктор посредством кулачкового механизма кинематически связан через реечную передачу с зубчатыми колесами, жестко соединенными с крыльями.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2017117501U RU174034U1 (ru) | 2017-05-19 | 2017-05-19 | Привод машущих крыльев модели летательного аппарата |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2017117501U RU174034U1 (ru) | 2017-05-19 | 2017-05-19 | Привод машущих крыльев модели летательного аппарата |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU174034U1 true RU174034U1 (ru) | 2017-09-26 |
Family
ID=59931388
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2017117501U RU174034U1 (ru) | 2017-05-19 | 2017-05-19 | Привод машущих крыльев модели летательного аппарата |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU174034U1 (ru) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU187245U1 (ru) * | 2018-12-12 | 2019-02-26 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Юго-Западный государственный университет" (ЮЗГУ) | Привод машущих крыльев модели летательного аппарата |
| RU187853U1 (ru) * | 2019-02-04 | 2019-03-20 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Юго-Западный государственный университет" (ЮЗГУ) | Орнитоптер |
| RU2736748C1 (ru) * | 2020-03-11 | 2020-11-19 | Виктор Андреевич Гапека | Волномах |
| CN116873196A (zh) * | 2023-05-31 | 2023-10-13 | 北京航空航天大学 | 一种扑翼装置及飞行器 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20100288871A1 (en) * | 2008-01-11 | 2010-11-18 | Hee Chul Hwang | Remote-controlled fluttering object capable of flying forward in upright position |
| CN102229359A (zh) * | 2011-06-09 | 2011-11-02 | 西北工业大学 | 一种圆柱凸轮扑翼驱动机构 |
| RU157031U1 (ru) * | 2015-06-05 | 2015-11-20 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Юго-Западный государственный университет" (ЮЗГУ) | Привод машущих крыльев модели летательного аппарата |
-
2017
- 2017-05-19 RU RU2017117501U patent/RU174034U1/ru not_active IP Right Cessation
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20100288871A1 (en) * | 2008-01-11 | 2010-11-18 | Hee Chul Hwang | Remote-controlled fluttering object capable of flying forward in upright position |
| CN102229359A (zh) * | 2011-06-09 | 2011-11-02 | 西北工业大学 | 一种圆柱凸轮扑翼驱动机构 |
| RU157031U1 (ru) * | 2015-06-05 | 2015-11-20 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Юго-Западный государственный университет" (ЮЗГУ) | Привод машущих крыльев модели летательного аппарата |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU187245U1 (ru) * | 2018-12-12 | 2019-02-26 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Юго-Западный государственный университет" (ЮЗГУ) | Привод машущих крыльев модели летательного аппарата |
| RU187853U1 (ru) * | 2019-02-04 | 2019-03-20 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Юго-Западный государственный университет" (ЮЗГУ) | Орнитоптер |
| RU2736748C1 (ru) * | 2020-03-11 | 2020-11-19 | Виктор Андреевич Гапека | Волномах |
| CN116873196A (zh) * | 2023-05-31 | 2023-10-13 | 北京航空航天大学 | 一种扑翼装置及飞行器 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| RU157031U1 (ru) | Привод машущих крыльев модели летательного аппарата | |
| CN100423987C (zh) | 一种仿生机器鱼 | |
| CN106379532B (zh) | 一种扑翼变扑动角度机构 | |
| CN102229359A (zh) | 一种圆柱凸轮扑翼驱动机构 | |
| CN109911197B (zh) | 一种四自由度扑翼飞行器装置 | |
| CN202138538U (zh) | 一种圆柱凸轮扑翼驱动机构 | |
| CN105460189B (zh) | 一种水下扑翼驱动装置 | |
| CN109760835B (zh) | 一种用于科教演示的扑翼飞行器扑翼驱动机构 | |
| CN109941415A (zh) | 一种绳索牵引仿生软骨机器鱼 | |
| RU187245U1 (ru) | Привод машущих крыльев модели летательного аппарата | |
| CN106043642A (zh) | 一种机器人仿生机构及机器人 | |
| CN117087857B (zh) | 一种仿鸟扑翼机及其姿态转换机构和使用方法 | |
| RU187808U1 (ru) | Подводный бионический робот | |
| RU192098U1 (ru) | Подводный бионический робот | |
| CN103770121A (zh) | 一种组合式面部表情仿真装置 | |
| CN109502020A (zh) | 一种用于科教演示的扑翼机及其操作方法 | |
| CN120057317B (zh) | 一种可扫掠双曲轴控制双翼扑动的扑翼飞行器 | |
| CN105235903B (zh) | 仿生摆翼式飞行器 | |
| RU187853U1 (ru) | Орнитоптер | |
| CN102826222A (zh) | 一种仿昆虫飞行器的扑翼机构 | |
| RU119320U1 (ru) | Подводный бионический робот | |
| RU170947U1 (ru) | Орнитоптер | |
| CN102837751B (zh) | 带槽动轴式半转机构 | |
| CN106394843B (zh) | 一种仿海豚的船用推进装置 | |
| CN102246741B (zh) | 一种驱赶飞机场鸟类的机器鸟 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM9K | Utility model has become invalid (non-payment of fees) |
Effective date: 20171202 |