JP7521940B2 - 演算装置、視差探索方法 - Google Patents
演算装置、視差探索方法 Download PDFInfo
- Publication number
- JP7521940B2 JP7521940B2 JP2020098686A JP2020098686A JP7521940B2 JP 7521940 B2 JP7521940 B2 JP 7521940B2 JP 2020098686 A JP2020098686 A JP 2020098686A JP 2020098686 A JP2020098686 A JP 2020098686A JP 7521940 B2 JP7521940 B2 JP 7521940B2
- Authority
- JP
- Japan
- Prior art keywords
- pixel
- search
- disparity
- unit
- pixels
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/50—Depth or shape recovery
- G06T7/55—Depth or shape recovery from multiple images
- G06T7/593—Depth or shape recovery from multiple images from stereo images
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/10—Image acquisition modality
- G06T2207/10016—Video; Image sequence
Landscapes
- Engineering & Computer Science (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Measurement Of Optical Distance (AREA)
- Image Analysis (AREA)
Description
本発明の第2の態様による視差探索方法は、第1撮像部が撮影して得られる基準画像、および第2撮像部が撮影して得られる参照画像を取得する取得部を有する演算装置が実行する視差探索方法であって、前記基準画像に含まれる視差を算出する対象の画素である算出対象画素を決定し、前記参照画像を参照して前記算出対象画素の視差である初回視差を算出することと、前記算出対象画素の前記初回視差と、前記算出対象画素の周辺の画素における視差との比較に基づき、前記算出対象画素が前記周辺の画素から孤立している孤立条件を満たす乖離画素であるか否かを判断することと、前記乖離画素を対象とした前記参照画像における再度の探索の範囲である再探索範囲を設定することと、前記参照画像において前記再探索範囲を探索することで、前記乖離画素の視差である再探索視差を算出することとを含む。
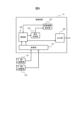
以下、図1~図5を参照して、本発明に係る演算装置の第1の実施の形態を説明する。本実施の形態では、演算装置が車両に搭載される例を説明するが、演算装置は車両に搭載されなくてもよい。
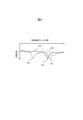
図2は、孤立視差の有無を示す概念図である。ただし図2に示す情報から孤立視差の有無が判断されるわけではなく、図2はどのような場合に孤立視差が発生しやすいのかを概念的に示しているにすぎない。孤立視差の具体的な判断は後述する。図2は、横軸に参照画像の位置を示し、縦軸に算出対象画素と参照画像上の特定の画素との非類似度を示す。非類似度とはたとえばSSD(Sum of Squared Difference)、SAD(Sum of Absolute Difference)、ZSAD(Zero-means Sum of Absolute Difference)、NCC(Normalized Cross-Correlation)などである。
孤立判定部104による算出対象画素が孤立視差を有するか否かの判定は、換言すると孤立条件に該当するか否かの判定は、算出対象画素の周辺の画素(以下、「周辺画素」と呼ぶ)における初回視差を用いて行われる。孤立視差の判定は、初回視差が算出対象画素よりも所定の閾値以上乖離している周辺画素が所定の数以上存在するか否かにより行われる。まず周辺画素の定義を説明し、次に判定方法を説明する。
再探索部106による再探索範囲の決定には、周辺画素の初回視差が利用される。再探索部106はたとえば、算出対象画素との初回視差の差の絶対値が視差閾値以上である周辺画素の初回視差を平均し、その平均値から所定の範囲(以下、「規定探索範囲」と呼ぶ)、たとえばプラスマイナス10を再探索範囲とする。たとえば図4に示す例では、算出対象画素401に対して絶対値が「20」以上異なる初回視差を有する周辺画素は、前述のとおりハッチングで示す7画素である。この7画素の初回視差の平均値は「50」なので、「40~60」が再探索範囲に設定される。
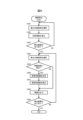
図5は、演算装置1の処理を示すフローチャートである。演算装置1は、第1撮像部101および第2撮像部102から画像を取得するたびに図5に示す処理を実行する。演算装置1の初回探索部103は、まずステップS301において、算出対象画素を選択する。初回探索部103はたとえばあらかじめ定められた基準画像の領域から未処理の画素を選択する。続くステップS302では初回探索部103は、参照画像における算出対象画素の対応画素を探索して初回視差を算出する。具体的には、算出対象画素に対応する可能性がある参照画像上の比較的広範囲の画素を対象に非類似度を算出し、たとえば非類似度が最も小さい参照画像上の画素を特定する。そしてその画素の参照画像上のたとえばY座標値と、算出対象画素の基準画像上のY座標値との差を初回視差とする。
(1)第1撮像部101が撮影して得られる基準画像、および第2撮像部102が撮影して得られる参照画像を取得する取得部107と、基準画像に含まれる視差を算出する対象の画素である算出対象画素を決定し、参照画像を参照して算出対象画素の視差である初回視差を算出する初回探索部103と、算出対象画素の初回視差と、算出対象画素の周辺の画素における視差との比較に基づき、算出対象画素が周辺の画素から孤立している孤立条件を満たす乖離画素であるか否かを判断する孤立判定部104と、乖離画素を対象とした参照画像における再度の探索の範囲である再探索範囲を設定する探索範囲設定部105と、参照画像において探索範囲設定部105が設定した再探索範囲を探索することで、乖離画素の視差である再探索視差を算出する再探索部106と、を備える。そのため演算装置1は算出対象画素の初回視差が周辺画素から乖離していると再探索を行うので、誤マッチングへの対応、すなわち誤マッチングの解消が可能である。
孤立判定と再探索範囲の設定に、基準画像における算出対象画素の位置を利用してもよい。第1撮像部101の取り付け位置および地面に対する姿勢は既知なので、被写体が地面上に存在することを仮定すれば、基準画像における被写体の位置により第1撮像部101から被写体までの距離が推定できる。被写体は距離が遠いほど小さく、近いほど大きく撮影されるので、被写体が基準画像の下部に近いほど周辺画素の範囲を狭くする。前述のように孤立判定および再探索範囲の設定は周辺画素を対象に行われるので、周辺画素の範囲が拡大すれば孤立判定および再探索範囲の設定範囲も拡大され、周辺画素の範囲が縮小すれば孤立判定および再探索範囲の設定範囲も縮小される。
(6)算出対象画素の周辺の画素の数は、基準画像における算出対象画素の位置に基づく。そのため、算出対象画素が基準画像の上部、すなわち第1撮像部101から遠方に存在する場合には周辺の画素を減らすことで演算の負荷を軽減できる。また被写体までの距離に応じて被写体の撮影画像上の大きさも変化するので、算出対象画素の位置に応じて参照する画素の数を変化させることが合理的である。
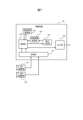
図6を参照して、演算装置の第2の実施の形態を説明する。以下の説明では、第1の実施の形態と同じ構成要素には同じ符号を付して相違点を主に説明する。特に説明しない点については、第1の実施の形態と同じである。本実施の形態では、主に、初回探索部と再探索部が一体化している点で、第1の実施の形態と異なる。
図7を参照して、演算装置の第3の実施の形態を説明する。以下の説明では、第1の実施の形態と同じ構成要素には同じ符号を付して相違点を主に説明する。特に説明しない点については、第2の実施の形態と同じである。本実施の形態では、主に、時間の管理を行う点で、第2の実施の形態と異なる。
(8)演算装置1Bでは、初回探索部103および再探索部106が同一の演算リソースを利用して探索部109として実現される。演算装置1Bは、再探索部106による再探索視差の算出が所定の時間内に完了するか否かを判断する探索時間管理部601を備える。再探索部106は、探索時間管理部が所定の時間内に完了すると判断すると再探索視差を算出する。そのため、演算装置1Bは必ず所定時間内に処理を完了できる。
探索部109は、再探索が必要であるが当該時間フレーム内に再探索処理が不可能であると判断する場合には、乖離画素について無効フラグを付加して出力してもよい。無効フラグとは、視差が不確かであることを示すフラグである。さらに探索部109は、孤立視差について初回視差を出力する代わりに無効フラグを出力してもよい。
(9)再探索部106は、探索時間管理部601が所定の時間内に完了しないと判断すると乖離画素について視差が無効である旨を出力する。そのため、明確に無効である旨を伝達することができる。
図8を参照して、演算装置の第4の実施の形態を説明する。以下の説明では、第1の実施の形態と同じ構成要素には同じ符号を付して相違点を主に説明する。特に説明しない点については、第1の実施の形態と同じである。本実施の形態では、主に、算出した視差情報を一時的に記憶し、孤立判定および再探索範囲の決定に利用する点で、第1の実施の形態と異なる。また「周辺」および「周辺画素」の定義も第1の実施の形態と異なる。
(10)算出対象画素の周囲の画素とは、時間的に周辺に存在する画素である。孤立判定部104は、算出対象画素の初回視差と、算出対象画素の周辺の画素における初回視差または再探索視差との比較に基づき、算出対象画素が周辺の画素から孤立している孤立条件を満たす乖離画素であるか否かを判断する。そのため演算装置1Cは、時系列的に急激に視差の値が変化すると乖離画素として検出できる。
本実施の形態と他の実施の形態とを組み合わせてもよい。たとえば、孤立判定部104による判定に第1~第3の実施の形態のように算出対象画素の空間的な周辺の画素の視差を用い、再探索部106による再探索範囲の決定に第4の実施の形態のように算出対象画素の時間的な周辺の画素の視差を用いてもよい。また、孤立判定部104による判定に第4の実施の形態のように算出対象画素の時間的な周辺の画素の視差を用い、再探索部106による再探索範囲の決定に第4の実施の形態のように算出対象画素の空間的な周辺の画素の視差を用いてもよい。換言すると、「周辺」および「周辺画素」の定義が孤立判定部104と再探索部106とで異なってもよい。
101…第1撮像部
102…第2撮像部
103…初回探索部
104…孤立判定部
105…探索範囲設定部
106…再探索部
107…取得部
109…探索部
601…探索時間管理部
701…視差記憶部
Claims (14)
- 第1撮像部が撮影して得られる基準画像、および第2撮像部が撮影して得られる参照画像を取得する取得部と、
前記基準画像に含まれる視差を算出する対象の画素である算出対象画素を決定し、前記参照画像を参照して前記算出対象画素の視差である初回視差を算出する初回探索部と、
前記算出対象画素の前記初回視差と、前記算出対象画素の周辺の画素における視差との比較に基づき、前記算出対象画素が前記周辺の画素から孤立している孤立条件を満たす乖離画素であるか否かを判断する孤立判定部と、
前記乖離画素を対象とした前記参照画像における再度の探索の範囲である再探索範囲を設定する探索範囲設定部と、
前記参照画像において前記探索範囲設定部が設定した前記再探索範囲を探索することで、前記乖離画素の視差である再探索視差を算出する再探索部と、を備える演算装置。 - 請求項1に記載の演算装置において、
前記算出対象画素の周囲の画素とは、空間的に周辺に存在する画素であり、
前記孤立判定部は、前記算出対象画素の前記初回視差と、前記算出対象画素の周辺の画素における前記初回視差との比較に基づき、前記算出対象画素が前記周辺の画素から孤立している孤立条件を満たす乖離画素であるか否かを判断する演算装置。 - 請求項2に記載の演算装置において、
前記孤立条件は、前記算出対象画素の周囲の画素における前記初回視差の平均値に基づく演算装置。 - 請求項2に記載の演算装置において、
前記算出対象画素の周辺の画素の数は、前記基準画像における前記算出対象画素の位置に基づく演算装置。 - 請求項1に記載の演算装置において、
前記算出対象画素の周囲の画素とは、時間的に周辺に存在する画素であり、
前記孤立判定部は、前記算出対象画素の前記初回視差と、前記算出対象画素の周辺の画素における前記初回視差または再探索視差との比較に基づき、前記算出対象画素が前記周辺の画素から孤立している孤立条件を満たす乖離画素であるか否かを判断する演算装置。 - 請求項5に記載の演算装置において、
前記孤立判定部は、前記算出対象画素の前記初回視差と、前記算出対象画素が属する前記基準画像に対して直前に撮影された前記基準画像における前記乖離画素と同一の座標における前記初回視差または再探索視差との比較に基づき、前記算出対象画素が前記周辺の画素から孤立している孤立条件を満たす乖離画素であるか否かを判断する演算装置。 - 請求項1に記載の演算装置において、
前記探索範囲設定部は、前記乖離画素に対して空間的に周辺に存在する画素の前記初回視差に基づき前記再探索範囲を設定する演算装置。 - 請求項7に記載の演算装置において、
前記探索範囲設定部は、前記乖離画素の周囲の画素における前記初回視差の平均値に基づき前記再探索範囲を設定する演算装置。 - 請求項7に記載の演算装置において、
前記探索範囲設定部は、前記基準画像における前記算出対象画素の位置に基づき、前記再探索範囲の設定に用いる前記算出対象画素の周辺の画素の数を決定する演算装置。 - 請求項1に記載の演算装置において、
前記探索範囲設定部は、従前に撮影された前記基準画像において前記乖離画素と同一の座標における前記初回視差または前記再探索視差と、前記乖離画素の前記初回視差とに基づき前記再探索範囲を設定する演算装置。 - 請求項10に記載の演算装置において、
前記探索範囲設定部は、直前に撮影された前記基準画像において前記乖離画素と同一の座標における前記初回視差または前記再探索視差と、前記乖離画素の前記初回視差とに基づき前記再探索範囲を設定する演算装置。 - 請求項1に記載の演算装置において、
前記初回探索部および前記再探索部が同一の演算リソースを利用して実現され、
前記再探索部による前記再探索視差の算出が所定の時間内に完了するか否かを判断する探索時間管理部をさらに備え、
前記再探索部は、前記探索時間管理部が所定の時間内に完了すると判断すると前記再探索視差を算出する演算装置。 - 請求項12に記載の演算装置において、
前記再探索部は、前記探索時間管理部が所定の時間内に完了しないと判断すると前記乖離画素について視差が無効である旨を出力する演算装置。 - 第1撮像部が撮影して得られる基準画像、および第2撮像部が撮影して得られる参照画像を取得する取得部を有する演算装置が実行する視差探索方法であって、
前記基準画像に含まれる視差を算出する対象の画素である算出対象画素を決定し、前記参照画像を参照して前記算出対象画素の視差である初回視差を算出することと、
前記算出対象画素の前記初回視差と、前記算出対象画素の周辺の画素における視差との比較に基づき、前記算出対象画素が前記周辺の画素から孤立している孤立条件を満たす乖離画素であるか否かを判断することと、
前記乖離画素を対象とした前記参照画像における再度の探索の範囲である再探索範囲を設定することと、
前記参照画像において前記再探索範囲を探索することで、前記乖離画素の視差である再探索視差を算出することとを含む、視差探索方法。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020098686A JP7521940B2 (ja) | 2020-06-05 | 2020-06-05 | 演算装置、視差探索方法 |
| DE112021001833.7T DE112021001833T5 (de) | 2020-06-05 | 2021-01-28 | Recheneinrichtung und parallaxensuchverfahren |
| PCT/JP2021/003117 WO2021245973A1 (ja) | 2020-06-05 | 2021-01-28 | 演算装置、視差探索方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020098686A JP7521940B2 (ja) | 2020-06-05 | 2020-06-05 | 演算装置、視差探索方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2021192177A JP2021192177A (ja) | 2021-12-16 |
| JP7521940B2 true JP7521940B2 (ja) | 2024-07-24 |
Family
ID=78830360
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020098686A Active JP7521940B2 (ja) | 2020-06-05 | 2020-06-05 | 演算装置、視差探索方法 |
Country Status (3)
| Country | Link |
|---|---|
| JP (1) | JP7521940B2 (ja) |
| DE (1) | DE112021001833T5 (ja) |
| WO (1) | WO2021245973A1 (ja) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006221603A (ja) | 2004-08-09 | 2006-08-24 | Toshiba Corp | 3次元情報復元装置、3次元情報復元方法および3次元情報復元プログラム |
| JP2006313445A (ja) | 2005-05-09 | 2006-11-16 | Sony Corp | 画像処理方法、画像処理装置およびプログラム |
| JP2009276906A (ja) | 2008-05-13 | 2009-11-26 | Panasonic Corp | 走行情報提供装置 |
| JP2013242854A (ja) | 2012-04-17 | 2013-12-05 | Panasonic Corp | 視差算出装置及び視差算出方法 |
| JP2019113434A (ja) | 2017-12-25 | 2019-07-11 | ITD Lab株式会社 | 校正装置、校正方法及び校正プログラム |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4554316B2 (ja) | 2004-09-24 | 2010-09-29 | 富士重工業株式会社 | ステレオ画像処理装置 |
-
2020
- 2020-06-05 JP JP2020098686A patent/JP7521940B2/ja active Active
-
2021
- 2021-01-28 DE DE112021001833.7T patent/DE112021001833T5/de active Pending
- 2021-01-28 WO PCT/JP2021/003117 patent/WO2021245973A1/ja not_active Ceased
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006221603A (ja) | 2004-08-09 | 2006-08-24 | Toshiba Corp | 3次元情報復元装置、3次元情報復元方法および3次元情報復元プログラム |
| JP2006313445A (ja) | 2005-05-09 | 2006-11-16 | Sony Corp | 画像処理方法、画像処理装置およびプログラム |
| JP2009276906A (ja) | 2008-05-13 | 2009-11-26 | Panasonic Corp | 走行情報提供装置 |
| JP2013242854A (ja) | 2012-04-17 | 2013-12-05 | Panasonic Corp | 視差算出装置及び視差算出方法 |
| JP2019113434A (ja) | 2017-12-25 | 2019-07-11 | ITD Lab株式会社 | 校正装置、校正方法及び校正プログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2021245973A1 (ja) | 2021-12-09 |
| DE112021001833T5 (de) | 2023-01-12 |
| JP2021192177A (ja) | 2021-12-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6271609B2 (ja) | 立体カメラのためのオートフォーカス | |
| JP6264477B2 (ja) | 射影空間監視のための方法および装置 | |
| JP4961234B2 (ja) | 物体追跡装置 | |
| US10659762B2 (en) | Stereo camera | |
| JP4554316B2 (ja) | ステレオ画像処理装置 | |
| JP2004037239A (ja) | 同一対象物判断方法および装置、並びに、位置ずれ補正方法および装置 | |
| JPWO2013054499A1 (ja) | 画像処理装置、撮像装置および画像処理方法 | |
| JP6566768B2 (ja) | 情報処理装置、情報処理方法、プログラム | |
| WO2016199244A1 (ja) | 物体認識装置及び物体認識システム | |
| CN108632604B (zh) | 镜头光心的检测方法及装置 | |
| JP5747797B2 (ja) | 画像処理装置、画像処理方法および画像処理プログラム | |
| US10332259B2 (en) | Image processing apparatus, image processing method, and program | |
| CN112200727B (zh) | 图像缝合装置、图像处理芯片、及图像缝合方法 | |
| JP2000121319A (ja) | 画像処理装置および画像処理方法、並びに提供媒体 | |
| JP6602286B2 (ja) | 画像処理装置、画像処理方法およびプログラム | |
| JP2005250994A (ja) | ステレオ画像処理装置 | |
| WO2020017377A1 (ja) | 測距カメラ | |
| JP4605582B2 (ja) | ステレオ画像認識装置及びその方法 | |
| JPH11125522A (ja) | 画像処理装置および方法 | |
| JP2016070774A (ja) | 視差値導出装置、移動体、ロボット、視差値生産方法、及びプログラム | |
| JP7136721B2 (ja) | 演算装置、視差算出方法 | |
| US10769805B2 (en) | Method, image processing device, and system for generating depth map | |
| WO2021245973A1 (ja) | 演算装置、視差探索方法 | |
| JP4209647B2 (ja) | 画像処理装置および画像処理方法 | |
| JP7684142B2 (ja) | 演算装置、監視システム、視差算出方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230206 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240116 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240611 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240711 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7521940 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |