JP2015106960A - 電力変換装置および出力電力量算出方法 - Google Patents

電力変換装置および出力電力量算出方法 Download PDF

Info

Publication number
JP2015106960A
JP2015106960A JP2013247283A JP2013247283A JP2015106960A JP 2015106960 A JP2015106960 A JP 2015106960A JP 2013247283 A JP2013247283 A JP 2013247283A JP 2013247283 A JP2013247283 A JP 2013247283A JP 2015106960 A JP2015106960 A JP 2015106960A
Authority
JP
Japan
Prior art keywords
power
command value
power source
output
main battery
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2013247283A
Other languages
English (en)
Other versions
JP6183182B2 (ja
Inventor
賢太郎 秦
Kentaro Hata
賢太郎 秦
クライソン トロンナムチャイ
Tronnamchai Kleison
トロンナムチャイ クライソン
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Nissan Motor Co Ltd
Original Assignee
Nissan Motor Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Nissan Motor Co Ltd filed Critical Nissan Motor Co Ltd
Priority to JP2013247283A priority Critical patent/JP6183182B2/ja
Publication of JP2015106960A publication Critical patent/JP2015106960A/ja
Application granted granted Critical
Publication of JP6183182B2 publication Critical patent/JP6183182B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
    • Y02T10/00—Road transport of goods or passengers
    • Y02T10/60—Other road transportation technologies with climate change mitigation effect
    • Y02T10/70—Energy storage systems for electromobility, e.g. batteries
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
    • Y02T10/00—Road transport of goods or passengers
    • Y02T10/60—Other road transportation technologies with climate change mitigation effect
    • Y02T10/72—Electric energy management in electromobility

Landscapes

  • Charge And Discharge Circuits For Batteries Or The Like (AREA)
  • Electric Propulsion And Braking For Vehicles (AREA)

Abstract

【課題】第2電源から第1電源への電力の供給を効率的に行うことができる電力変換装置を提供する。
【解決手段】負荷30に電力を供給するための第1電源10と、第1電源からの電力を変換して負荷に出力する第1電力変換手段20と、第1電力変換手段に出力する第1制御手段60と、第1電源に電力を供給するための第2電源40と、第2電力変換手段50と、第2電力変換手段を制御する第2制御手段70と、を備え、第1制御手段は、第1電源が放電している期間と、第1電源を充電可能な期間とが存在することとなるように、第1出力指令値を補正し、第2制御手段は、第1電源の充電を指示する信号が入力された場合に、第1制御手段により補正された第1出力指令値に基づいて、第1電源を充電可能な期間に応じて所定の電力量を出力する第2出力指令値を、出力することを特徴とする電力変換装置。
【選択図】図1

Description

本発明は、電力変換装置および出力電力量算出方法に関するものである。
駆動系回路を介してモータに電力を供給する主電池と、車両内部の電気機器に電力を供給する補助電池とを備える電気自動車において、充電器を用いて補助電池の充電を行い、補助電池の残容量が所定値に到達した時点で、補助電池から主電池に充電を行う技術が知られている(たとえば、特許文献1参照)。
特開2012−75242号公報
しかしながら、上記従来技術においては、たとえば、電気自動車が登板路を走行している場合など、主電池からモータへ電力を供給し続ける必要がある場面においては、主電池は放電し続ける必要があり、その一方で、主電池は放電と充電とを同時に行うことができないため、このような場面においては、補助電池から主電池に充電を行うことができないという課題があった。
本発明が解決しようとする課題は、負荷に電力を供給するための第1電源と、第1電源に電力を供給するための第2電源とを備える構成において、第2電源から第1電源への電力の供給を効率的に行うことができる電力変換装置を提供することにある。
本発明は、負荷に電力を供給するための第1電源と、前記第1電源に電力を供給するための第2電源とを備える構成において、前記第1電源の充電を指示する信号が入力された場合に、所定の制御周期中における、前記第1電源から出力される電力量を、負荷の駆動に必要となる電力量のまま保持しつつ、かつ前記所定の制御周期中において、前記第1電源が放電している期間と、前記第1電源を充電可能な期間とが存在することとなるように制御するとともに、前記第2電源に、前記第1電源を充電可能な期間に応じた所定の電力量にて出力を行わせることにより、上記課題を解決する。
本発明によれば、第1電源の充電を指示する信号が入力された場合に、負荷の駆動に必要とされる電力量を確保しながら、第1電源を充電可能な期間を設定することにより、このような充電可能な期間に、第1電源の充電を行うことが可能となり、結果として、第1電源から負荷に電力の供給をし続けることが要求される場面でも、第2電源から第1電源への電力の供給を効率的に行うことが可能となる。
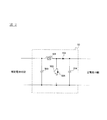
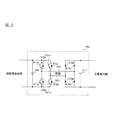
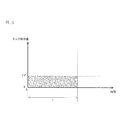
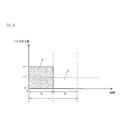
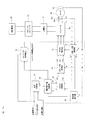
図1は、第1実施形態に係る電力変換装置のブロック図である。 図2は、DC/DCコンバータ50の回路構成図である。 図3は、DC/DCコンバータ50aの回路構成図である。 図4は、図4は、車両コントローラ(不図示)から出力されるトルク指令値T*を示す一場面例である。 図5は、補正演算器61による、トルク指令値T1*の補正方法の一例を示す図である。 図6は、補正前後における、主電池10の充放電状態を示す図である。 図7は、主電池10の充電状態の一例を示す図である。 図8は、補正演算器61により実行される補正処理を説明するためのフローチャートである。 図9は、補正演算器61による、トルク指令値T1*の補正方法の別の例を示す図である。 図10は、補正演算器61による、トルク指令値T1*の補正方法の別の例を示す図である。 図11は、補正演算器61による、トルク指令値T1*の補正方法の別の例を示す図である。 図12は、第2実施形態に係る電力変換装置のブロック図である。 図13は、補正演算器61による、電流指令値I1*の補正方法の一例を示す図である。 図14は、他の実施形態に係る電力変換装置のブロック図である。
以下、本発明の実施形態を図面に基づいて説明する。
《第1実施形態》
図1は、本実施形態に係る電力変換装置のブロック図である。
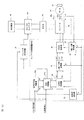
本実施形態の電力変換装置は、主電池10と、主電池10からの電力を3相電力に変換し、変換された3相電力をモータ30に供給するインバータ20と、主電池10を充電するための補助電池40と、補助電池40から供給される電力を変換するDC/DCコンバータ50と、インバータ20を制御するインバータ制御装置60と、DC/DCコンバータ50を制御するコンバータ制御装置70とを備えている。詳細な図示は省略するが、本実施形態の電力変換装置を電気自動車に設ける場合には、モータ30は、走行駆動源として駆動し、電気自動車の車軸に結合されている。なお、本実施形態の電力変換装置は、たとえば、ハイブリッド自動車(HEV)等の電気自動車以外の車両や、車両以外の用途にも適用可能である。
図1に示すように、本実施形態の電力変換装置は、モータ30のモータ電気角θを検出するための角度センサ31と、インバータ20からモータ30へ供給される電流のうち、U相、W相の電流値Iu,Iwを検出する電流センサ32u,32wを備えている。そして、インバータ制御装置60は、角度センサ31により検出されるモータ30のモータ電気角θ、および電流センサ32u,32wにより検出されるU相、W相の電流検出値Iu,Iwを所定のサンプリング周期で取得し、これらに基づいて、インバータ20を制御することで、主電池10からモータ30に供給される電流をフィードバック制御し、これによりモータ30の駆動を制御するものである。なお、主電池10としては、特に限定されないが、たとえば、リチウムイオン電池や、ニッケル水素電池、ニッケルカドミウム電池などの各種二次電池などが挙げられる。
以下、インバータ制御装置60により実行される制御について詳細に説明する。
インバータ制御装置60は、図1に示すように、補正演算器61、電流指令値演算器62、電流PI制御器63、2相/3相変換器64、PWM制御器65、回転数検出器66、および3相/2相変換器67を備えている。
上述したように、インバータ制御装置60は、角度センサ31により検出されるモータ30のモータ電気角θ、および電流センサ32u,32wにより検出されるU相、W相の電流検出値Iu,Iwを所定のサンプリング周期で取得するが、モータ30のモータ電気角θは、2相/3相変換器64、回転数検出器66、および、3相/2相変換器67にそれぞれ入力され、また、U相、W相の電流値Iu,Iwは、3相/2相変換器67に入力される。
そして、回転数検出器66は、角度センサ31から所定のサンプリング周期で入力されるモータ電気角θに基づいて、モータ回転数Nを算出し、算出したモータ回転数Nを、電流指令値演算器62に出力する。
また、3相/2相変換器67は、電流センサ32u,32wから所定のサンプリング周期で入力される電流検出値Iu,Iwに対して、角度センサ31から所定のサンプリング周期で入力されるモータ電気角θを用いて、3相/2相変換演算を行い、2相電流検出値Id(ave),Iq(ave)を算出し、算出した2相電流検出値Id(ave),Iq(ave)を電流PI制御器63に出力する。
なお、電流センサ32u,32wはU,V,W3相の交流電流のうち、U相、W相の交流電流しか検出しないが、3相電流値はIu+Iv+Iw=0の関係があるので、v相電流Ivは他の2相の電流値から演算で求めることができる。
一方、補正演算器61は、車両コントローラ(不図示)からトルク指令値T*、および、主電池10を制御するバッテリコントローラ(不図示)から、主電池10の充電指令Cを受信し、これらに基づいて、補正トルク指令値T**を算出し、算出した補正トルク指令値T**を電流指令値演算器62に出力する。ここで、トルク指令値T*は、電気自動車に備えられたアクセルペダルの操作量や、電気自動車の車速などに基づいて、車両コントローラ(不図示)により決定される、モータ30に出力させるトルク値である。また、主電池10の充電指令Cは、主電池10に対して、補助電池40から出力され、DC/DCコンバータ50により変換された電力を充電するための指令である。また、主電池10の充電指令Cは、上述したように、バッテリコントローラ(不図示)から出力されるが、バッテリコントローラは、主電池10の端子電圧、充放電電流の状態を監視し、これに基づいて、主電池10の充電状態を求め、求めた充電状態に基づいて、主電池10の充電の要否を行い、主電池10の充電が必要な場合に、主電池10の充電指令Cを出力する。なお、補正演算器61による、補正トルク指令値T**の算出方法については、後述する。
電流指令値演算器62は、補正演算器61により演算された補正トルク指令値T**と、回転数検出器67により演算されたモータ回転数Nとに基づき、電流指令値演算器62に備えられたROMに予め格納されている電流マップを参照してd軸、q軸の2相電流指令値Id*,Iq*を算出し、算出した2相電流指令値Id*,Iq*を電流PI制御器63に出力する。
電流PI制御器63は、電流指令値演算器62により算出された2相電流指令値Id*,Iq*、および3相/2相変換器67により演算された2相電流検出値Id(ave),Iq(ave)を用いて、比例積分(PI)制御演算により2相電圧指令値Vd*,Vq*を算出し、算出した2相電圧指令値Vd*,Vq*を2相/3相変換器64に出力する。
2相/3相変換器64は、電流PI制御器63により算出された2相電圧指令値Vd*,Vq*を、後述する2相/3相変換処理によりU,V,W3相の電圧指令値Vu*,Vv*,Vw*に変換し、PWM制御部65に出力する。
なお、2相/3相変換器64により実行される2相/3相変換処理は以下のようにして行われる。2相/3相変換とは、d,q軸をU,V,W軸に座標変換することを意味し、本実施形態では、モータ30が、3相同期モータモデルで表されるものとして、120度毎に配置された3相コイルを貫く軸をそれぞれU軸、V軸、W軸とし、回転子である永久磁石のN極を正方向に貫く軸をd軸、このd軸に直交する軸をq軸とし、電気角θが、U軸とd軸との間の角度を表すものとすると、電圧指令値の2相/3相変換は、下記式(1)により算出される。
Figure 2015106960
PWM制御部65は、2相/3相変換器64により演算された電圧指令値Vu*,Vv*,Vw*をPWM信号に変換し、これによってインバータ20を制御し、主電池10から、モータ30への供給電力を制御する。
一方、コンバータ制御装置70は、DC/DCコンバータ50を制御することで、補助電池40から、主電池10に電力の供給を行わせるための制御装置である。具体的には、コンバータ制御装置70は、主電池10を制御するバッテリコントローラ(不図示)から、充電指令Cを受信した場合に、インバータ制御装置60に備えられた電流指令値演算器62により演算された2相電流指令値Id*,Iq*の情報を取得し、2相電流指令値Id*,Iq*の情報を参照して、DC/DCコンバータ50を制御し、これにより、補助電池40から主電池10へ電力の供給を実行する。なお、補助電池40としては、特に限定されないが、リチウムイオン電池や、ニッケル水素電池、ニッケルカドミウム電池などの各種二次電池の他、空気電池などの一次電池も用いることができる。
また、図2に、DC/DCコンバータ50の具体的な回路構成を示す。DC/DCコンバータ50は、コイル501、ダイオード502、平滑コンデンサ503,504、半導体スイッチ505、およびこれと逆並列に接続された還流用ダイオード506からなり、半導体スイッチ505を制御することにより、補助電池40から主電池10へと電力を供給可能となっている。また、DC/DCコンバータ50を制御することにより、出力電圧を制御することも可能となる。
あるいは、本実施形態においては、図2に示すような構成を有するDC/DCコンバータ50に代えて、図3に示す構成を有するDC/DCコンバータ50aを用いてもよい。図3に示すDC/DCコンバータ50aは、半導体スイッチ511a〜511dと、これらと逆並列に接続された還流用ダイオード512a〜512dと、一対のコイル514,515と、ダイオード516a〜516dと、平滑コンデンサ516,517とからなり、半導体スイッチ511a〜511dを制御することにより、補助電池40から主電池10へと電力を供給可能となっている。また、DC/DCコンバータ50aを制御することにより、出力電圧を制御することも可能となる。
次いで、インバータ制御装置60の補正演算器61による、トルク指令値T*の補正方法について、説明する。
以下においては、図4に示す場面例を例示して、説明を行う。ここで、図4は、車両コントローラ(不図示)から出力されるトルク指令値T*を示す一場面例であり、図4に示す場面例では、車両コントローラ(不図示)からトルク指令値T*として、所定の制御周期tにおいて、トルク指令値T1*が出力されている場面を示している。なお、制御周期tとしては、特に限定されず、適宜設定すればよいが、たとえば、車両コントローラからトルク指令値T*が出力される周期に応じた周期(トルク指令値T*が出力される周期と同じ周期、あるいは、トルク指令値T*が出力される周期の整数倍の周期等)とすることができる。
本実施形態においては、上述したように、補正演算器61は、車両コントローラからトルク指令値T*に加えて、バッテリコントローラから主電池10の充電指令Cを受信するものであるが、以下においては、トルク指令値T1*とともに、バッテリコントローラ(不図示)から主電池10の充電指令Cを受信している場合の制御について説明する。
ここで、図1に示す電力変換装置において、バッテリコントローラから主電池10の充電指令Cを受信している場合に、トルク指令値T1*に従って、電圧指令値Vu*,Vv*,Vw*を生成し、これによってインバータ20を制御すると、図4に示す制御周期tにおいて、主電池10は、放電を行い続けることとなる。そして、このような場面において、図4に示す制御周期tに続く、制御周期においても、トルク指令値T1*を受信し続けた場合には、主電池10は、継続的に放電を行い続けることとなり、放電を休止している期間が存在しないこととなってしまう。特に、電気自動車が登板路を走行している場合など、主電池10からモータ30へ電力を供給し続ける必要がある場面などにおいて、このような放電を休止している期間が存在しないものとなってしまうことが考えられる。
そして、主電池10は放電と充電とを同時に行うことができないという特性を有しているため、このような場面において、バッテリコントローラから主電池10の充電指令Cを受信した場合に、補助電池40から主電池10への充電を行うことができなくなってしまうこととなる。
これに対し、本実施形態においては、補正演算器61は、車両コントローラ(不図示)からトルク指令値T1*に加えて、バッテリコントローラから主電池10の充電指令Cを受信している場合には、トルク指令値T1*を補正することで、制御周期tにおいて、主電池10が放電を行っていない期間を確保するものであり、これにより、補助電池40から主電池10への充電を行うことを可能とするものである。
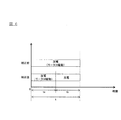
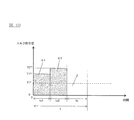
具体的には、補正演算器61は、制御周期tにおいて、トルク指令値T1*を図5に示すように補正する。ここで、図5は、補正演算器61による、トルク指令値T1*の補正方法の一例を示す図である。すなわち、補正演算器61は、図5に示すように、制御周期tのうち、時間taにおいては、トルク指令値を、補正トルク指令値T1**に設定し、時間tbにおいては、トルク指令値をゼロに設定する。
そして、補正演算器61は、時間taにおいては、補正トルク指令値T1**を、時間tbにおいては、トルク指令値としてゼロを、電流指令値演算器62に送信し、電流指令値演算器62、電流PI制御器63、2相/3相変換器64、およびPWM制御器65にて、電圧指令値Vu*,Vv*,Vw*を生成し、これに基づいて、インバータ20を制御するものである。その結果、図6に示すように、時間taにおいては、補正トルク指令値T1**に応じた電力量で、主電池10からモータ30への電力供給(主電池10の放電)が行われ、一方、時間tbにおいては、主電池10からモータ30への電力供給を休止させ、この間に、補助電池40から、主電池10への充電を可能とするものである。ここで、図6は、補正前後における、主電池10の充放電状態を示す図である。すなわち、図6に示すように、補正演算器61により補正を行う前においては、制御周期tの間中、主電池10からモータ30への電力供給(主電池10の放電)が行われており、主電池10について充電を行うことができない一方で、補正演算器61により補正を行うことで、制御周期tのうち、時間tbにおいて、補助電池40から、主電池10に充電することを可能とするものである。
ここで、補正演算器61は、制御周期tにおける、トルク指令値T1*を図5に示すように補正する際には、補正トルク指令値T1**を、制御周期t、時間ta,tbとの関係において、下記式(2)を満足するような値に設定する。すなわち、図5中、αで示される部分における面積(時間taにおいて、トルク指令値をT1*から、T1**に増加させた部分の面積)と、βで示される部分における面積(時間tbにおいて、補正前と比較して、トルク指令値をゼロとすることにより、減少させた部分の面積)とが等しいものとなるように、補正トルク指令値T1**を設定する。これにより、制御周期tにおいて、主電池10からモータ30へと出力される電力量を、トルク指令値を補正しない場合(すなわち、図4に示す態様とする場合)、トルク指令値を補正した場合(すなわち、図5に示す態様とする場合)とで、等しいものとすることができ、結果として、所望の電力量を出力することを可能としながら、主電池10の充電を可能とすることができるものである。
Figure 2015106960
なお、ここにおいて、3相同期モータにおいては、一般的に、トルクTは、下記式(3)で表されることとなる。
Figure 2015106960
ただし、上記式(3)において、pは極対数、φaは電機子コイル鎖交磁束数であり、Iqはトルク軸電流である。
また、この際において、電流指令値演算器62は、時間taにおいては、補正トルク指令値T1**を、時間tbにおいては、トルク指令値としてゼロを受信し、これらに基づいて、d軸、q軸の2相電流指令値Id*,Iq*を算出し、これらの情報を電流PI制御器63に送信するが、電流PI制御器63に加えて、コンバータ制御装置70にも送信を行う。そして、コンバータ制御装置70は、電流指令値演算器62から受信した2相電流指令値Id*,Iq*に基づいて、主電池10について放電が行われないタイミング、具体的には、図5に示す時間tbにおける、補助電池40から主電池10に供給するための電力量の算出を行い、DC/DCコンバータ50を制御して、図5に示す時間tbにおいて、補助電池40から主電池10に電力の供給を実行させる。あるいは、本実施形態においては、コンバータ制御装置70が、補正演算器61から、補正トルク指令値T**の情報を取得し、補正トルク指令値T**の情報に基づいて、主電池10について放電が行われないタイミングを検出し、これに基づいて、DC/DCコンバータ50を制御するような構成としてもよい。
なお、図5に示す例において、制御周期t中における、時間taと時間tbの長さは特に限定されず、時間taと時間tbとを同じとしてもよいし、あるいは、異なるものとしてもよい。また、図5に示す例においては、図5に示されている制御周期tのみを例示して説明したが、これに続く制御周期においても、補正演算器61により、補正トルク指令値T**の算出が繰り返し実行されることとなり、これに基づいて、インバータ20の制御が行われることとなる。
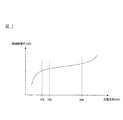
また、本実施形態において、バッテリコントローラから、主電池10の充電指令Cを出力するタイミングとしては、特に限定されないが、たとえば、主電池10の端子電圧、充放電電流の状態を監視した結果、主電池10のSOC(State Of Charge)が20〜30%程度に低下したことを、バッテリコントローラが検出し、これに基づいて、主電池10の充電指令Cを出力するような構成とすることができる。あるいは、バッテリコントローラにより、主電池10のSOCが20〜30%程度に低下したことを検出した場合に、電気自動車の運転者に、主電池10のSOCが低下したことを報知し、補助電池40から主電池10へと充電を行うための開始操作を実行するか否かを選択させて、該選択結果に基づいて、主電池10の充電指令Cを出力するような構成としてもよい。なお、図7は、主電池10の充電状態の一例を示す図であり、図7においては、主電池10の充電状態であるSOCと、主電池10の開回路電圧(OCV;Open Circuit Voltage)との関係を示している。
あるいは、補正演算器61が、車両コントローラ(不図示)からトルク指令値T*を受信している一方で、バッテリコントローラ(不図示)から主電池10の充電指令Cを受信していない場合には、トルク指令値T*を、上述したように補正する必要はないため、トルク指令値T*について補正せずに、トルク指令値T*をそのまま(すなわち、「補正トルク指令値T**=トルク指令値T*」として)、電流指令値演算器62に出力する。
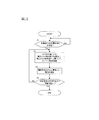
次いで、補助電池40から主電池10に電力の供給が行われる際における処理の流れについて、図8に示すフローチャートにしたがって、説明する。ここで、図8は、補助電池40から主電池10に電力の供給が行われる際における処理を説明するためのフローチャートである。
まず、ステップS1では、バッテリコントローラ(不図示)から、主電池10の充電指令Cを受信したか否かの判断が、インバータ制御装置60の補正演算器61、およびコンバータ制御装置70により実行される。主電池10の充電指令Cを受信した場合には、ステップS2に進む。また、主電池10の充電指令Cを受信していない場合には、ステップS1で待機する。
次いで、ステップS2では、インバータ制御装置60の補正演算器61により、上記方法にしたがって、車両コントローラから受信したトルク指令値T*を補正し、補正トルク指令値T**を演算する処理が行われる。そして、演算された補正トルク指令値T**に基づいて、電流指令値演算器62、電流PI制御器63、2相/3相変換器64、およびPWM制御器65によって、電圧指令値Vu*,Vv*,Vw*の生成が行われ、これに基づいて、インバータ20を制御することで、主電池10から、モータ30への電力の供給が行われる。
ステップS3では、コンバータ制御装置70により、電流指令値演算器62から受信した2相電流指令値Id*,Iq*に基づいて、主電池10について放電が行われないタイミングにおいて、補助電池40から主電池10に供給するための電力量の演算が行われ、コンバータ制御装置70は、演算結果に基づいて、DC/DCコンバータ50を制御することで、補助電池40から主電池10に電力の供給を行わせる。なお、ステップS3の動作は、上述したステップS2の動作と並行して行われる。
次いで、ステップS4では、補助電池40の端子電圧が、所定の閾値電圧VL未満となっているか否か(すなわち、補助電池40の端子電圧<閾値電圧VL)の判定が行われる。なお、補助電池40の端子電圧が、所定の閾値電圧VL未満となっているか否かの判定は、たとえば、コンバータ制御装置70が、補助電池40近傍に設けられた補助電池40の端子電圧を測定するための電圧計(不図示)から、補助電池40の端子電圧を取得し、取得した補助電池40に基づいて判断するような構成とすることができる。そして、補助電池40の端子電圧が、所定の閾値電圧VL未満となっていない場合には、ステップS2に戻り、ステップS2〜S4の動作を繰り返し実行し、補助電池40の端子電圧が、所定の閾値電圧VL未満となった場合には、本処理を終了する。
本実施形態においては、上述したように、主電池10を制御するバッテリコントローラから主電池10の充電指令Cを受信した場合に、インバータ制御装置60の補正演算器61により、車両コントローラから受信したトルク指令値T1*を補正し、所定の制御周期において、補正前後で、主電池10から出力される電力量が変化しないような態様で、主電池10からモータ30に放電を行う期間と、主電池10からの放電を休止する期間とを有するようにインバータ20を制御する。そして、コンバータ制御装置70により、バッテリ10からの放電を休止する期間に、補助電池40から主電池10に電力が供給されるように、DC/DCコンバータ50を制御する。そのため、本実施形態によれば、電気自動車が登板路を走行している場合など、主電池10からモータ30へ電力を供給し続ける必要がある場面などにおいても、補助電池40から主電池10への充電を適切、かつ効率的に行うことが可能となる。
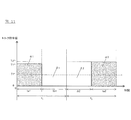
なお、上記説明においては、図4に示す場面例において、補正演算器61が、車両コントローラから受信したトルク指令値T1*を、図5に示すように補正する態様を例示したが、このような態様に特に限定されず、たとえば、トルク指令値T1*を図9に示すように補正するような態様としてもよい。ここで、図9は、補正演算器61による、トルク指令値T1*の補正方法の別の例を示す図である。すなわち、図9に示す例においては、補正演算器61は、制御周期tのうち、時間ta1,ta2においては、トルク指令値を、補正トルク指令値T1**に設定し、時間tbにおいては、トルク指令値をゼロに設定する。
そして、この場合においては、補正演算器61は、時間ta1においては、補正トルク指令値T1**を、時間tbにおいては、トルク指令値としてゼロを、さらに、時間ta2においては、補正トルク指令値T1**を、電流指令値演算器62に送信し、電流指令値演算器62、電流PI制御器63、2相/3相変換器64、およびPWM制御器65にて、電圧指令値Vu*,Vv*,Vw*を生成し、これに基づいて、インバータ20を制御する。
なお、補正演算器61は、制御周期tにおける、トルク指令値T1*を図9に示すように補正する際には、補正トルク指令値T1**を、制御周期t、時間ta1,ta2,tbとの関係において、下記式(4)を満足するような値に設定する。すなわち、図9中、α1,α2で示される部分における面積(時間ta1,ta2において、トルク指令値をT1*から、T1**に増加させた部分の面積)の合計と、βで示される部分における面積(時間tbにおいて、補正前と比較して、トルク指令値をゼロとすることにより、減少させた部分の面積)とが等しいものとなるように、補正トルク指令値T1**を設定する。そして、この場合においても、制御周期tにおいて、主電池10からモータ30へと出力される電力量を、トルク指令値を補正しない場合(すなわち、図4に示す態様とする場合)、トルク指令値を補正した場合(すなわち、図9に示す態様とする場合)とで、等しいものとすることができ、結果として、所望の電力量を出力することを可能としながら、主電池10の充電を可能とすることができるものである。
Figure 2015106960
なお、図9に示す例においても、図9に示されている制御周期tのみを例示して説明したが、これに続く制御周期においても、補正演算器61により、補正トルク指令値T**の算出が繰り返し実行されることとなり、これに基づいて、インバータ20の制御が行われることとなる。特に、図9に示すように、一つの制御周期tにおいて、主電池10から放電する期間を複数設けることにより、図9に示す制御周期tに続く制御周期との関係において、トルク指令値の変動を小さく抑えることが可能となる。
あるいは、図5に示す態様に代えて、トルク指令値T1*を図10に示すように補正するような態様としてもよい。ここで、図10は、補正演算器61による、トルク指令値T1*の補正方法の別の例を示す図である。すなわち、図10に示す例においては、補正演算器61は、制御周期tのうち、時間ta1においては、トルク指令値を、補正トルク指令値T1**に設定し、時間ta2においては、トルク指令値を、補正トルク指令値T2**に設定し、さらに、時間tbにおいては、トルク指令値をゼロに設定する。
そして、この場合においては、補正演算器61は、時間ta1においては、補正トルク指令値T1**を、時間ta2においては、補正トルク指令値T2**を、さらに、時間tbにおいては、トルク指令値としてゼロを、電流指令値演算器62に送信し、電流指令値演算器62、電流PI制御器63、2相/3相変換器64、およびPWM制御器65にて、電圧指令値Vu*,Vv*,Vw*を生成し、これに基づいて、インバータ20を制御する。
なお、補正演算器61は、制御周期tにおける、トルク指令値T1*を図10に示すように補正する際には、補正トルク指令値T1**,T2**を、制御周期t、時間ta1,ta2,tbとの関係において、下記式(5)を満足するような値に設定する。すなわち、図10中、α1で示される部分における面積(時間ta1において、トルク指令値をT1*から、T1**に増加させた部分の面積)およびα2で示される部分における面積(時間ta2において、トルク指令値をT1*から、T2**に増加させた部分の面積)の合計と、βで示される部分における面積(時間tbにおいて、補正前と比較して、トルク指令値をゼロとすることにより、減少させた部分の面積)とが等しいものとなるように、補正トルク指令値T1**,T2**を設定する。そして、この場合においても、制御周期tにおいて、主電池10からモータ30へと出力される電力量を、トルク指令値を補正しない場合(すなわち、図4に示す態様とする場合)、トルク指令値を補正した場合(すなわち、図10に示す態様とする場合)とで、等しいものとすることができ、結果として、所望の電力量を出力することを可能としながら、主電池10の充電を可能とすることができるものである。
Figure 2015106960
なお、図10に示す態様において、下記式(6)を満たす平均トルク補正値T(ave) **を設定した場合には、平均トルク補正値T(ave) **は、下記式(7)を満たすこととなる。
Figure 2015106960
Figure 2015106960
なお、図10に示す例においても、図10に示されている制御周期tのみを例示して説明したが、これに続く制御周期においても、補正演算器61により、補正トルク指令値T**の算出が繰り返し実行されることとなり、これに基づいて、インバータ20の制御が行われることとなる。特に、図10に示すように、一つの制御周期tにおいて、時間ta1,時間ta2を、これらの合計が時間tbよりも比較的長くなるように設定し、かつ、これら時間ta1,時間ta2に対して、異なる補正トルク指令値T1**,T2**を算出し、これに基づいて制御を行うことにより、車両コントローラから入力されたトルク指令値T*に対して、比較的少ないトルク変動にて制御を行うことが可能となる。
さらに、図5に示す態様に代えて、トルク指令値T1*を図11に示すように補正するような態様としてもよい。ここで、図11は、補正演算器61による、トルク指令値T1*の補正方法の別の例を示す図である。すなわち、図11に示す例においては、補正演算器61は、連続する制御周期t1,t2(t1,t2は、上述した図4の例における、制御周期tと同じ長さを有し、かつ、時間的に連続する制御周期である)のうち、制御周期t1の時間ta1においては、トルク指令値を、補正トルク指令値T1**に設定し、制御周期t2の時間ta2においては、補正トルク指令値T2**に設定し、制御周期t1の時間tb1、制御周期t2の時間tb2においては、トルク指令値をゼロに設定する。
そして、この場合においては、補正演算器61は、制御周期t1の時間ta1においては、補正トルク指令値T1**を、制御周期t1の時間tb1および制御周期t2の時間tb2においては、トルク指令値としてゼロを、制御周期t2の時間ta2においては、補正トルク指令値T2**を、電流指令値演算器62に送信し、電流指令値演算器62、電流PI制御器63、2相/3相変換器64、およびPWM制御器65にて、電圧指令値Vu*,Vv*,Vw*を生成し、これに基づいて、インバータ20を制御する。
なお、補正演算器61は、制御周期tにおける、トルク指令値T1*を図11に示すように補正する際には、補正トルク指令値T1**,T2**を、制御周期t1,t2、時間ta1,tb1,tb2,ta2との関係において、下記式(8)を満足するような値に設定する。すなわち、図11中、α1,α2で示される部分における面積(時間ta1,ta2において、トルク指令値をT1*から、T1**またはT2**増加させた部分の面積)の合計と、β1,β2で示される部分における面積(時間tb1,tb2において、補正前と比較して、トルク指令値をゼロとすることにより、減少させた部分の面積)とが等しいものとなるように、補正トルク指令値T1**,T2**を設定する。そして、この場合においても、制御周期t1,t2において、主電池10からモータ30へと出力される電力量を、トルク指令値を補正しない場合(すなわち、図4に示す態様とする場合)、トルク指令値を補正した場合(すなわち、図11に示す態様とする場合)とで、等しいものとすることができ、結果として、所望の電力量を出力することを可能としながら、主電池10の充電を可能とすることができるものである。なお、図11に示す例においては、補正トルク指令値T1**,T2**を互いに異なる値とする例を示したが、これらの値は同じとしてもよい(すなわち、T1**=T2**としてもよい)。
特に、図11に示す例においては、連続する制御周期t1,t2において、主電池10が放電する期間をta1,ta2と設定し、主電池10が放電を休止する期間(主電池10の充電が可能な期間)をtb1,tb2と設定することで、放電の休止期間を連続させることができる。これにより、主電池10が放電を休止する期間を比較的長くとることができ、結果として、補助電池40から主電池10へ電力を供給する際における効率をより高めることができる。
Figure 2015106960
《第2実施形態》
次いで、本発明の第2実施形態について説明する。図12は、第2実施形態に係る電力変換装置のブロック図である。第2実施形態の電力変換装置は、以下に説明する以外は、第1実施形態の電力変換装置と同様の構成を有し、同様の作用を奏するものである。すなわち、図1に示す第1実施形態の電力変換装置においては、インバータ制御装置60に備えられた補正演算器61が、トルク指令値T*を補正する構成としていたが、図12に示す第2実施形態の電力変換装置においては、インバータ制御装置60aに備えられた補正演算器61aが、トルク指令値T*に基づいて電流指令値演算器62aにより演算された2相電流指令値Id*,Iq*を補正する以外は、同様の構成を有するものである。
すなわち、第2実施形態においては、電流指令値演算器62aは、車両コントローラ(不図示)からトルク指令値T*を受信し、受信したトルク指令値T*と、回転数検出器67により演算されたモータ回転数Nとに基づき、電流指令値演算器62aに備えられたROMに予め格納されている電流マップを参照してd軸、q軸の2相電流指令値Id*,Iq*を算出し、算出した2相電流指令値Id*,Iq*を補正演算器61aに出力する。
そして、補正演算器61aは、電流指令値演算器62により算出された2相電流指令値Id*,Iq*を受信し、受信した2相電流指令値Id*,Iq*を補正する処理を実行する。具体的には、補正演算器61aは、主電池10を制御するバッテリコントローラ(不図示)から、主電池10の充電指令Cを受信しているか否かの判定を行い、主電池10の充電指令Cを受信している場合には、上述した第1実施形態と同様の方法により、2相電流指令値Id*,Iq*を補正する。
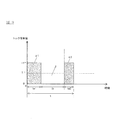
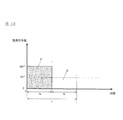
図13は、補正演算器61aによる、2相電流指令値Id*,Iq*の補正方法の一例を示す図であり、図13においては、2相電流指令値Id*,Iq*のうち、d軸電流に対応するId*のみを例示して示している。すなわち、図13に示すように、制御周期tにおいて、電流指令値演算器62により算出されたd軸電流指令値を、Id1*とした場合に、上述した図5に示す例と同様に、時間taにおいては、d軸電流指令値を、補正d軸電流指令値Id1**に設定し、時間tbにおいては、d軸電流指令値をゼロに設定する。また、図13においては、2相電流指令値Id*,Iq*のうち、d軸電流に対応するId*のみを例示して示したが、q軸電流に対応するIq*についても同様とする。すなわち、電流指令値演算器62により算出されたq軸電流指令値を、Iq1*とした場合に、時間taにおいては、q軸電流指令値を、補正q軸電流指令値Iq1**に設定し、時間tbにおいては、q軸電流指令値をゼロに設定する。
そして、補正演算器61aは、時間taにおいては、補正d軸電流指令値Id1**,補正q軸電流指令値Iq1**を、時間tbにおいては、d軸電流指令値、q軸電流指令値としてゼロを電流PI制御器63に送信し、電流PI制御器63、2相/3相変換器64、およびPWM制御器65にて、電圧指令値Vu*,Vv*,Vw*を生成し、これに基づいて、インバータ20を制御するものである。その結果、第1実施形態と同様に、図6に示すように、時間taにおいては、補正トルク指令値T1**に応じた電力量で、主電池10からモータ30への電力供給(主電池10の放電)が行われ、一方、時間tbにおいては、主電池10からモータ30への電力供給を休止し、この間に、補助電池40から、主電池10に充電を行うことができるものである。
ここで、補正演算器61aは、制御周期tにおける、d軸電流指令値Id1*を図13に示すように補正する際には、補正d軸電流指令値Id1**を、制御周期t、時間ta,tbとの関係において、下記式(9)を満足するような値に設定する。すなわち、図13中、αで示される部分における面積(時間taにおいて、d軸電流指令値Id1*から、Id1**に増加させた部分の面積)と、βで示される部分における面積(時間tbにおいて、補正前と比較して、d軸電流指令値をゼロとすることにより、減少させた部分の面積)とが等しいものとなるように、d軸電流指令値Id1**を設定する。これにより、制御周期tにおいて、主電池10からモータ30へと出力される電力量を、d軸電流指令値を補正しない場合、d軸電流指令値を補正した場合とで、等しいものとすることができる。また、q軸電流指令値についても相用とすることができる。そして、その結果として、所望の電力量を出力することを可能としながら、主電池10の充電を可能とすることができるものである。
Figure 2015106960
また、同様に、補正q軸電流指令値Iq1**は、下記式(10)を満足するような値に設定する。
Figure 2015106960
なお、第2実施形態においては、2相電流指令値Id*,Iq*を図13に示すように補正する態様を例示したが、このような態様に特に限定されるものではなく、たとえば、上述した第1実施形態と同様に、図9に示す態様、さらには、図10に示す態様や図11に示す態様としてもよい。
第2実施形態においては、上述したように、主電池10を制御するバッテリコントローラから主電池10の充電指令Cを受信した場合に、インバータ制御装置60aの補正演算器61aにより、車両コントローラから受信したトルク指令値T1*に基づいて算出された2相電流指令値Id*,Iq*を補正し、所定の制御周期において、補正前後で、主電池10から出力される電力量が変化しないような態様にて、主電池10からモータ30に放電を行う期間と、主電池10からの放電を休止する期間とを有するようにインバータ20を制御する。そして、コンバータ制御装置70により、バッテリ10からの放電を休止する期間に、補助電池40から主電池10に電力が供給されるように、DC/DCコンバータ50を制御する。そのため、第2実施形態においても、上述した第1実施形態と同様に、電気自動車が登板路を走行している場合など、主電池10からモータ30へ電力を供給し続ける必要がある場面などにおいても、補助電池40から主電池10への充電を適切、かつ効率的に行うことが可能となる。
以上、本発明の実施形態について説明したが、これらの実施形態は、本発明の理解を容易にするために記載されたものであって、本発明を限定するために記載されたものではない。したがって、上記の実施形態に開示された各要素は、本発明の技術的範囲に属する全ての設計変更や均等物をも含む趣旨である。
たとえば、上述した実施形態においては、インバータ制御装置60,60aの補正演算器61,61aにより設定された、主電池10からの放電を休止する期間において、補助電池40から主電池10へ電力を供給するものとしたが、補助電池40からの電力供給とともに、あるいは、補助電池40からの電力供給に代えて、回生電力を利用できる場合には、回生電力を主電池10に供給するような態様としてもよい。
また、上述した実施形態では、バッテリコントローラ(不図示)から主電池10の充電指令Cを受信した場合に、インバータ制御装置60,60aの補正演算器61,61aにより、トルク指令値T*あるいは2相電流指令値Id*,Iq*を補正し、主電池10からの放電を休止する期間を確保するような態様を例示したが、図14に示すように、電気自動車の位置情報Pを、電気自動車に備えらえたナビゲーション装置などから、補正演算器61,61aに入力し、電気自動車の位置情報Pを参照して、トルク指令値T*あるいは2相電流指令値Id*,Iq*の補正を行うか否かを判断するような態様としてもよい。この場合には、バッテリコントローラから主電池10の充電指令Cを受信していない場合でも、主電池10の残容量が減少している状態であり、かつ、電気自動車の位置情報Pにより、電気自動車の現在位置が、高速道路や登板路を走行中であると判断できる位置にある場合に、トルク指令値T*あるいは2相電流指令値Id*,Iq*の補正を行い、主電池10からの放電を休止する期間を確保するとともに、補助電池40から主電池10に電力の供給を行わせるような態様とすることができ、これにより、補助電池40から主電池10への電力の供給を、適切な時期に、かつ、効率的に行うことができる。なお、この際においては、主電池10の残容量の情報については、たとえば、インバータ制御装置60,60aの補正演算器61,61aが、バッテリコントローラから所定の周期で、取得するような態様とすればよい。
なお、上述した実施形態において、モータ30は本発明の負荷に、主電池10は本発明の第1電源に、インバータ20は本発明の第1電力変換手段に、インバータ制御装置60は本発明の第1制御手段に、インバータ制御装置60は本発明の第1制御手段に、補助電池40は本発明の第2電源に、DC/DCコンバータ50は本発明の第2電力変換手段に、コンバータ制御装置70は本発明の第2制御手段に、それぞれ相当する。
10…主電池
20…インバータ
30…モータ
40…補助電池
50…DC/DCコンバータ
60,60a…インバータ装置
61,61a…補正演算器
62,62a…電流指令値演算器
63…電流PI制御器
64…2相/3相変換器
65…PWM制御器
66…回転数検出器
67…3相/2相変換器
70…コンバータ制御装置

Claims (7)

  1. 負荷に電力を供給するための第1電源と、
    前記第1電源からの電力を変換して前記負荷に出力する第1電力変換手段と、
    入力される指令値に基づいて、前記負荷へ供給する電力量を算出し、算出した電力量を出力させるための第1出力指令値を、前記第1電力変換手段に出力することで、前記第1電力変換手段を制御する第1制御手段と、
    前記第1電源に電力を供給するための第2電源と、
    前記第2電源からの電力を変換して前記第1電源に出力する第2電力変換手段と、
    前記第2電力変換手段を制御する第2制御手段と、を備え、
    前記第1制御手段は、前記第1電源の充電を指示する信号が入力された場合に、所定の制御周期中における、前記第1電源から出力される電力量を保持しながら、かつ前記所定の制御周期中において、前記第1電源が放電している期間と、前記第1電源を充電可能な期間とが存在することとなるように、前記第1出力指令値を補正し、補正された第1出力指令値を、前記第1電力変換手段に出力し、
    前記第2制御手段は、前記第1電源の充電を指示する信号が入力された場合に、前記第1制御手段により補正された第1出力指令値に基づいて、前記第1電源を充電可能な期間に応じて所定の電力量を出力する第2出力指令値を、前記第2電力変換手段に出力することを特徴とする電力変換装置。
  2. 請求項1に記載の電力変換装置において、
    前記第1制御手段は、前記所定の制御周期を、前記第1制御手段に入力される指令値の制御周期に同期した周期に設定することを特徴とする電力変換装置。
  3. 請求項1または2に記載の電力変換装置において、
    前記第1制御手段は、前記所定の制御周期中において、前記第1電源が放電している期間および前記第1電源を充電可能な期間のうち少なくとも一方を2以上設定することを特徴とする電力変換装置。
  4. 請求項1〜3のいずれかに記載の電力変換装置において、
    前記第1制御手段は、前記第1電源の充電を指示する信号が入力された場合に、前記第1制御手段に入力される指令値を補正することで、前記第1出力指令値を補正することを特徴とする電力変換装置。
  5. 請求項1〜3のいずれかに記載の電力変換装置において、
    前記第1制御手段は、前記第1電源の充電を指示する信号が入力された場合に、前記第1制御手段に入力される指令値に基づいて、前記負荷へ供給する電力量を算出し、算出した電力量を出力させるための第1出力指令値を算出した後に、算出した第1出力指令値を補正することを特徴とする電力変換装置。
  6. 請求項1〜5のいずれかに記載の電力変換装置において、
    前記電力変換装置は、車両に搭載されており、
    前記第1制御手段は、車両の位置情報を取得し、前記第1電源の充電を指示する信号が入力されていない場合でも、取得した車両の位置情報に基づいて、前記第1出力指令値を補正することを特徴とする電力変換装置。
  7. 入力される指令値に基づいて、負荷に電力を供給するための第1電源から出力するための電力量を算出し、算出した電力量を前記第1電源に出力させるための第1出力指令値を出力する出力電力量算出方法であって、
    前記第1電源の充電を指示する信号が入力された場合に、
    所定の制御周期中における、前記第1電源から出力される電力量を保持しながら、かつ前記所定の制御周期中において、前記第1電源が放電している期間と、前記第1電源を充電可能な期間とが存在することとなるように、前記第1出力指令値を補正し、かつ、
    前記第1電源に電力を供給するための第2電源から、前記第1電源に出力するための電力量を、補正された前記第1出力指令値に基づいて、前記第1電源を充電可能な期間に応じた所定の電力量として算出し、算出した電力量を前記第2電源に出力させるための第2出力指令値を出力することを特徴とする出力電力量算出方法。
JP2013247283A 2013-11-29 2013-11-29 電力変換装置および出力電力量算出方法 Active JP6183182B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2013247283A JP6183182B2 (ja) 2013-11-29 2013-11-29 電力変換装置および出力電力量算出方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2013247283A JP6183182B2 (ja) 2013-11-29 2013-11-29 電力変換装置および出力電力量算出方法

Publications (2)

Publication Number Publication Date
JP2015106960A true JP2015106960A (ja) 2015-06-08
JP6183182B2 JP6183182B2 (ja) 2017-08-23

Family

ID=53436809

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2013247283A Active JP6183182B2 (ja) 2013-11-29 2013-11-29 電力変換装置および出力電力量算出方法

Country Status (1)

Country Link
JP (1) JP6183182B2 (ja)

Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06319204A (ja) * 1993-04-30 1994-11-15 Aqueous Res:Kk 電動車両装置
JP2001339872A (ja) * 1995-04-14 2001-12-07 Hitachi Ltd ハイブリッドバッテリを備えた電気車の駆動装置及び制御方法
US20080133076A1 (en) * 2006-11-03 2008-06-05 Gm Global Technology Operations, Inc. Efficiency optimized hybrid operation strategy
JP2011211869A (ja) * 2010-03-30 2011-10-20 Honda Motor Co Ltd 充電制御方法

Patent Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06319204A (ja) * 1993-04-30 1994-11-15 Aqueous Res:Kk 電動車両装置
JP2001339872A (ja) * 1995-04-14 2001-12-07 Hitachi Ltd ハイブリッドバッテリを備えた電気車の駆動装置及び制御方法
US20080133076A1 (en) * 2006-11-03 2008-06-05 Gm Global Technology Operations, Inc. Efficiency optimized hybrid operation strategy
JP2011211869A (ja) * 2010-03-30 2011-10-20 Honda Motor Co Ltd 充電制御方法

Also Published As

Publication number Publication date
JP6183182B2 (ja) 2017-08-23

Similar Documents

Publication Publication Date Title
US8575875B2 (en) Control device for voltage converter, vehicle equipped with the same, and control method for voltage converter
EP1639696B1 (en) Power supply apparatus, motor drive control method using the same and motor vehicle having the same mounted thereon
US8368354B2 (en) Charge control device for vehicle and electric powered vehicle provided with same
EP2164167B1 (en) Motor control device, drive device, and hybrid drive device
JP5892182B2 (ja) 車両の電源装置
US8188695B2 (en) Motor control device and drive device for hybrid vehicle
US20130258734A1 (en) Apparatus for controlling voltage converting apparatus
US9236736B2 (en) Power supply system and method for controlling the same
KR101787823B1 (ko) 전동 차량
US9374022B2 (en) Control apparatus and control method for voltage conversion apparatus
US20110068740A1 (en) Power supply system for vehicle, electric vehicle having the same, and method of controlling power supply system for vehicle
EP3745589B1 (en) Inverter control method and inverter control device
JP2013019832A (ja) 電流センサの異常検出装置および異常検出方法
JP5780197B2 (ja) 電圧変換装置
CN111670539B (zh) 电动机的控制装置及电缆断线检测方法
US9057334B2 (en) Vehicle, and control method for vehicle
CN103904980B (zh) 车辆和用于车辆的控制装置
JP7629339B2 (ja) 電力変換装置、プログラム、及び電力変換装置の制御方法
JP2011109852A (ja) 電源システムの制御装置およびそれを搭載する車両
JP6515858B2 (ja) 車両
KR102383246B1 (ko) 하이브리드 차량의 제어 방법
JP5354269B2 (ja) 交流機制御装置
JP6183182B2 (ja) 電力変換装置および出力電力量算出方法
JP5621633B2 (ja) 電源装置
US8975839B2 (en) Vehicle, and control method for vehicle

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20160926

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20170621

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20170627

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20170710

R151 Written notification of patent or utility model registration

Ref document number: 6183182

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151