EP4575678A1 - Caractérisation du système de remontage par détection des bruits de fonctionnement - Google Patents
Caractérisation du système de remontage par détection des bruits de fonctionnement Download PDFInfo
- Publication number
- EP4575678A1 EP4575678A1 EP24182697.3A EP24182697A EP4575678A1 EP 4575678 A1 EP4575678 A1 EP 4575678A1 EP 24182697 A EP24182697 A EP 24182697A EP 4575678 A1 EP4575678 A1 EP 4575678A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- winding
- spring
- sound
- measurement
- following step
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Classifications
-
- G—PHYSICS
- G04—HOROLOGY
- G04D—APPARATUS OR TOOLS SPECIALLY DESIGNED FOR MAKING OR MAINTAINING CLOCKS OR WATCHES
- G04D7/00—Measuring, counting, calibrating, testing or regulating apparatus
- G04D7/02—Measuring, counting, calibrating, testing or regulating apparatus for mainsprings
-
- G—PHYSICS
- G04—HOROLOGY
- G04C—ELECTROMECHANICAL CLOCKS OR WATCHES
- G04C1/00—Winding mechanical clocks electrically
- G04C1/10—Protection against overwinding
- G04C1/12—Protection against overwinding of the spring
-
- G—PHYSICS
- G04—HOROLOGY
- G04D—APPARATUS OR TOOLS SPECIALLY DESIGNED FOR MAKING OR MAINTAINING CLOCKS OR WATCHES
- G04D7/00—Measuring, counting, calibrating, testing or regulating apparatus
- G04D7/006—Testing apparatus for complete clockworks with regard to external influences or general good working
- G04D7/009—Testing apparatus for complete clockworks with regard to external influences or general good working with regard to the functioning of the automatic winding-up device
Definitions
- the present invention relates generally to the field of watchmaking, more particularly to the field of quality control of watches, particularly in operation.
- Quality controls of watches are known in the prior art, in particular the measurement of the effective power reserve of watches and chronometry as a function of the power reserve.
- the winding system of the watch is armed to its nominal value (called for example the first power reserve state) and it is verified that the watch does not exhibit any time drift (delay or advance) during its operation. Then, twenty-four hours are waited to repeat this verification of the time drift, that is to say when the winding system is at its nominal value less said twenty-four hours (called for example the second power reserve state). In this way, the verification of the time drift of the watch takes a significant amount of time (at least twenty-four hours), used to position the watch from the first power reserve state to the second power reserve state.
- the characterization of the automatic system is done indirectly.
- the movement is wound according to a predetermined stress, the measurement consisting of measuring the power reserve of the associated movement.
- the observation of a failure in the operation of the automatic system is done by analyzing the functional consequence.
- the dispersion of the population of watch movements therefore makes it difficult to target a predetermined winding level and impossible to determine the winding level obtained a priori.
- Third-party characterizations allowing the analysis of the automatic system such as the blind spot, the braking angle, the winding speed remain inaccessible in real time. In addition, this characterization is difficult to obtain because it depends on the orientation and the winding level.
- the present invention thus aims to propose a new method and a new device in order to overcome the disadvantages of the prior art.
- this makes it possible to automatically wind (by the automatic system) a movement to a predetermined winding level and in a repeatable manner across a whole population of watches.
- Full spring tension is defined as the nominal spring tension.
- a click is a noise that is substantially impulsive in nature as opposed to a continuous noise such as a rubbing noise from a flange or pivots.
- the click may be a ratchet click or any other sound or noise that is substantially impulsive in nature.
- the characteristic sound is repetitive or reproductive; identical or similar to other characteristic sounds.
- the spring tension level is (roughly) equivalent to the winding level. It may possibly differ from the latter in the event of over-tension at the end of winding.
- the invention may also be defined according to the following characteristics, taken individually or in combination.
- the step of identifying at least one sound comprises a step of frequency and/or time analysis of a detected sound signal.
- the arming action is carried out by an action on a rod of the mechanism.
- the winding action is carried out by one or more rotations of an oscillating mass of the mechanism, preferably by rotating the mechanism.
- the at least one characteristic sound of the progressive winding action before the spring is fully tensioned is at least one click (or one ratchet click).
- the method further comprises the following step: - counting a number of (repetitive) sounds characteristic of the progressive winding action before fully tensioning the spring.
- the winding level can be interpreted as a movement of the winding system, in particular an angular movement of the ratchet (via a click).
- the winding system is known.
- the design of the winding system is known.
- the number of wheel teeth in the winding system is known.
- the number of turns required to fully wind the winding system is known.
- the number of characteristic sounds is predetermined to transition from the fully disarmed state to the fully armed state, preferably by construction of the winding system.
- the number of ratchet clicks to fully wind a given movement is known, including starting from a completely disarmed state or starting from a state resulting from the implementation of the present invention.
- the measurements are chosen from a measurement of a winding speed, a reduction ratio, a measurement of a braking angle of the mechanism, a measurement of a dead angle of the mechanism, a measurement of an efficiency of the mechanism, a measurement of power reserve, a measurement of chronometry, a measurement of isochronism or a detection of the rebeat, in particular dynamic rebeat.
- a third aspect of the invention relates to a device arranged to implement the methods according to the preceding aspects.
- a fourth aspect of the invention relates to the use of the device according to the preceding aspect.
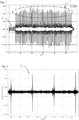
- FIG. 1 represents a sound signal detected and represented as a function of time, according to the method in an embodiment of the present invention, when an automatic watch system and a watch escapement are in operation.
- the ordinates represent the acoustic level (in rationalized dB, or scaled according to the full scale of the acoustic sensor, therefore without unit) and the abscissas represent a time, in seconds.
- the watch movements to be analyzed can be rotated over a range of 0 to 240 rpm in particular (or 0 to 300 rpm).
- a cyclotest or a duotest available from the company Astuto for example, which are examples of watch movement rotation devices.
- a mechanical movement rotated at 60 rpm in a vertical position generates a set of characteristic noises. It is possible to use other rotation value ranges, such as 10 rpm, 30 rpm, 120 rpm or 180 rpm, or any other value available on the watch movement rotation device.
- the acquisition of these sounds can be carried out by microphones, acoustic sensors, MEMS-based sensors, piezoelectric sensors, or any other suitable acoustic sensor.
- the acoustic sensor is thus arranged to detect ambient sounds.
- a laser beam can be positioned on the oscillating weight of the watch movement in order to track the passage of objects in front of the laser, such as the movement of the oscillating weight and to ensure that it does not rotate with the watch movement. It is also possible to use a vision system (with a camera for example) and image processing.
- the detected signal also includes other components, linked to the operation of the rotation means or the measurement, such as: 5 - Noise from the rotating device motors.
- the pawl of the automatic winding system is not necessarily present on all movements, while the ratchet, the escapement and the oscillating weight are classic components which are found in a large number of commercially available movements.
- the noises of ratchet pawl 1 and the noises of exhaust 3 are distinguished by their repetitive aspect on a given frequency and the more significant noise compared to the other noises.
- the exhaust noises are at high frequency, deducible in first approximation by construction, with a relatively low noise (in dB for example or scaled noise) compared to the other noises. Note that it is also possible to exploit in a similar way a characteristic sound of the portable music player (or portable music player click) which is similar to that of the ratchet pawl.
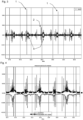
- FIG. 2 represents a detected and enlarged sound signal, when the automatic system is not in operation.
- the ordinates represent the acoustic level (in rationalized dB, or scaled according to the full scale of the acoustic sensor, therefore without unit) and the abscissas represent a time, in seconds.
- the noise value scale (in dB for example or scaled noise) has been zoomed in Figure 2 compared to the Figure 1 . It is then possible to clearly detect and visualize the noises of the exhaust 3, with their specific, high and repetitive frequencies, with a low noise value.
- FIG. 3 represents the detected and enlarged sound signal, when the automatic system and the exhaust are in operation.
- the ordinates represent the acoustic level (in rationalized dB, or scaled according to the full scale of the acoustic sensor, therefore without unit) and the abscissas represent a time, in seconds.
- the time scale (in s) has been zoomed in relative to the scale of the Figure 1 .
- FIG. 4 represents a signal processing according to a second embodiment of the present invention, identifying phases of rotation of an oscillating mass of the automatic system.
- the ordinates represent the acoustic level (in rationalized dB, or in scaling according to the full scale of the acoustic sensor, therefore without unit) and the abscissas represent a time, in seconds.
- a band-pass filter (between 500 Hz and 3000 Hz, for example a so-called "Butterworth” filter) and a dedicated algorithm make it possible to identify the phases of rotation of the mass, indicated by crosses on the Figure 4 .
- the dedicated algorithm Based on the filtered signal, the dedicated algorithm allows the detection of peaks above an absolute limit amplitude value (set to be a multiple of the signal noise), and a minimum distance of samples between two consecutive peaks. There is a minimum time between two consecutive ratchet clicks: without this parameter, we will find two consecutive peaks in the signal processing in less than 0.1 ms for example, there is then a greater chance that these two peaks belong to the same event. It is also possible to sample the signal. It is also possible based on the sampled signal to determine its envelope.
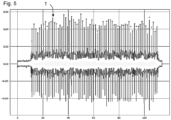
- FIG. 5 represents a signal processing according to a third embodiment of the present invention, identifying clicks from the automatic system in operation.
- the ordinates represent the acoustic level (in rationalized dB, or scaled according to the full scale of the acoustic sensor, therefore without unit) and the abscissas represent a time, in seconds.
- a Butterworth type high-pass filter can be used to pass signals above 5000 Hz.
- Counting ratchet clicks and measuring the time between each one is a basic building block for various operations.
- this braking angle is measured by tilting the movement relative to the vertical and detecting the minimum angle allowing the mass to move, the noise 4 of which is detected with the method according to the present invention.
- this dead angle is measured by applying an oscillatory movement relative to the vertical which corresponds to the minimum amplitude of the oscillations of the oscillating mass allowing a mechanical transmission to be triggered (this value is corrected for the braking angle).
- the noise of the ratchet pawl 1 is detected with the method according to the present invention.
- the parts or watch parts or movements
- the duration of the measurement can thus extend over several days.
- NIHS/ISO standards may specify characteristics.
- NIHS Standard 93-10 specifies the following:
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Measurement Of Mechanical Vibrations Or Ultrasonic Waves (AREA)
Abstract
Procédé de caractérisation d'un système de remontage d'un mécanisme d'horlogerie, comprenant les étapes suivantes :
- procéder à une mise en tension d'un ressort du système de remontage afin d'armer le système de remontage,
- procéder à une détection acoustique du système de remontage,
- identifier au moins un son caractéristique (1) de l'armage progressif, avant mise en tension complète du ressort, tel qu'un clic de rochet, et
- déterminer un niveau de tension imposé au ressort lors de la mise en tension, en se basant sur l'au moins un son caractéristique identifié.
Description
- La présente invention concerne de manière générale le domaine de l'horlogerie, plus particulièrement le domaine du contrôle qualité des montres, notamment en fonctionnement.
- Les contrôles qualités des montres sont connus dans l'art antérieur, en particulier la mesure de la réserve de marche effective des montres et de la chronométrie en fonction de la réserve de marche.
- Il est ainsi fait référence par exemple au temps nécessaire, dans l'art antérieur, pour réaliser la vérification de la bonne marche de la montre : le système de remontage de la montre est armé à sa valeur nominale (nommé par exemple premier état de réserve de marche) et on vérifie que la montre ne présente pas de dérive temporelle (retard ou avance) pendant son fonctionnement. Puis, on attend vingt-quatre heures pour renouveler cette vérification de la dérive temporelle, c'est-à-dire lorsque le système de remontage est à sa valeur nominale moins lesdites vingt-quatre heures (nommé par exemple deuxième état de réserve de marche). De la sorte, la vérification de la dérive temporelle de la montre prend un temps important (au moins vingt-quatre heures), utilisé pour positionner la montre depuis le premier état de réserve de marche vers le deuxième état de réserve de marche.
- En d'autres termes, actuellement, la caractérisation du système automatique se fait de matière indirecte. Le mouvement est remonté selon une sollicitation prédéterminée, la mesure consistant à mesurer la réserve de marche du mouvement associé. L'observation d'une défaillance du fonctionnement du système automatique se fait en analysant la conséquence fonctionnelle. La dispersion de la population de mouvements de montre rend donc difficile de cibler un niveau d'armage prédéterminé et impossible de déterminer le niveau d'armage obtenu à priori. Les caractérisations tierces permettant d'analyser le système automatique comme l'angle mort, l'angle de freinage, la vitesse d'armage restent inaccessibles en temps réel. De plus, cette caractérisation est difficile à obtenir car dépendant de l'orientation et du niveau d'armage.
- Il est ainsi désirable d'améliorer l'efficacité des mesures chronométriques et de réserve de marche, notamment réduire le temps nécessaire à leurs réalisations.
- La présente invention a ainsi pour but de proposer un nouveau procédé et un nouveau dispositif afin de surmonter les désavantages de l'art antérieur.
- Dans un premier aspect, l'invention concerne un procédé de caractérisation d'un système de remontage d'un mécanisme d'horlogerie, comprenant les étapes suivantes :
- procéder à une mise en tension d'un ressort du système de remontage afin d'armer le système de remontage, à partir d'un état d'armage prédéterminé, tel qu'un état désarmé,
- procéder à une détection acoustique du système de remontage,
- identifier au moins un son (ou bruit, ou au moins deux sons ou bruits, ou une pluralité de sons ou bruits) caractéristique de l'armage progressif, avant mise en tension complète du ressort, tel qu'un clic, un clic de cliquet ou un clic de rochet, et
- déterminer un niveau de tension imposé au ressort lors de la mise en tension, en se basant sur l'au moins un son caractéristique identifié.
- Ceci permet de proposer un procédé efficace afin de déterminer le niveau de tension imposé au ressort sur la base d'une détection acoustique, et de mettre en oeuvre le procédé sur un mouvement finalisé, sans avoir à observer (visuellement) le ressort.
- En outre, ceci permet de réussir à armer automatiquement (par le système automatique) un mouvement à un niveau d'armage prédéterminé et de manière répétable sur toute une population de montres.
- Cela permet en outre d'analyser le système de remontage automatique en fonctionnement sans devoir attendre d'en constater l'effet, et gagner en précision (on monitore le fonctionnement au long de la courbe d'armage, plus une valeur moyennée).
- Cela permet d'effectuer des analyses dudit mouvement horloger ou de ladite montre à un niveau d'armage précis et prédéterminé (telles que mesures de chronométrie, mesure de prise de couple chrono, saut de quantième...).
- On entend par tension complète du ressort la tension nominale du ressort.
- On entend par clic un bruit de nature sensiblement impulsionnel par opposition à bruit continu comme un bruit de frottement de bride ou pivots. Le clic peut être un clic de cliquet ou tout autre son ou bruit de nature sensiblement impulsionnel.
- De préférence, le son caractéristique est répétitif ou reproductif ; identique ou similaire aux autres sons caractéristiques.
- Le niveau de tension du ressort est (sensiblement) équivalent au niveau d'armage. Il peut éventuellement différer de ce dernier lors d'une surtension en fin d'armage.
- En d'autres termes, l'invention concerne un procédé pour déterminer un niveau d'armage d'un mécanisme d'horlogerie comprenant les étapes suivantes :
- mettre le mécanisme en mouvement, de préférence en rotation, ou actionner la tige de remontoir, afin d'armer le mécanisme,
- procéder à une détection acoustique du mécanisme,
- identifier et décompter un nombre de clics d'un rochet du mécanisme.
- L'invention peut aussi être définie selon les caractéristiques suivantes, prises individuellement ou en combinaison.
- Avantageusement, le procédé comprend en outre l'étape suivante :
- extraire l'au moins un son d'un bruit (ou d'un bruit ambiant ou d'un bruit de fond), tel qu'un bruit de rotation de masse ou un bruit d'échappement ou un bruit de moteur, pendant un fonctionnement du mécanisme.
- Ceci permet de filtrer et/ou d'affiner le résultat obtenu du son caractéristique de l'armage progressif, par nettoyage du bruit de fond pour en extraire le son caractéristique.
- Avantageusement, l'étape d'identification d'au moins un son comprend une étape d'analyse fréquentielle et/ou temporelle d'un signal sonore détecté.
- Ceci permet d'identifier plus facilement le son caractéristique de l'armage progressif.
- Avantageusement, l'action d'armage est réalisée par une action sur une tige du mécanisme.
- Ceci permet de mettre en tension le ressort via la tige de remontoir (i.e. système manuel), de façon plus précise, en connaissant le niveau de tension imposé au ressort.
- Avantageusement, l'action d'armage est réalisée par une ou plusieurs rotations d'une masse oscillante du mécanisme, de préférence par une mise en rotation du mécanisme.
- Ceci permet de mettre en tension le ressort (de barillet) via la masse oscillante, de façon plus précise, en connaissant le niveau de tension imposé au ressort, par l'intermédiaire par exemple d'un appareil de mise en rotation. Ceci permet de déterminer l'effet de la mise en mouvement sur le fonctionnement du système automatique et l'armage ainsi obtenu, en se basant sur l'au moins un son caractéristique identifié.
- Avantageusement, l'étape d'identification comprend l'étape suivante :
- identifier au moins un son, caractéristique de l'action d'armage progressif avant mise en tension complète du ressort, d'un ou plusieurs organes d'un système de remontage manuel ou automatique du mécanisme.
- Avantageusement, l'au moins un son caractéristique de l'action d'armage progressif avant mise en tension complète du ressort est au moins un clic (ou un clic de cliquet).
- Avantageusement, le procédé comprend en outre l'étape suivante: - décompter un nombre de sons (répétitifs) caractéristiques de l'action d'armage progressif avant mise en tension complète du ressort.
- Ceci permet de déterminer le niveau d'armage ou niveau de tension imposé au ressort.
- Avantageusement, le procédé comprend l'étape suivante :
- décompter un nombre de sons (répétitifs) caractéristiques de l'action d'armage progressif avant mise en tension complète du ressort de sorte à déterminer le niveau de tension imposé au ressort.
- Le niveau d'armage peut s'interpréter comme un déplacement du système de remontage en particulier à un déplacement angulaire du rochet (via un clic).
- Avantageusement, le procédé comprend l'étape suivante :
- comparer le nombre de sons caractéristiques de l'action d'armage progressif avant mise en tension complète du ressort avec un nombre prédéterminé afin vérifier une conformité du mécanisme notamment par une analyse fréquentielle et/ou temporelle.
- Avantageusement, le procédé comprend l'étape suivante :
- déterminer le niveau de tension, en pourcentage d'un niveau de tension complète, tel que 25%, 50%, 75%, plus de 99% ou 100%.
- Notons qu'il est possible de répéter les étapes autant que possible et/ou nécessaire dans tous les aspects de l'invention.
- Avantageusement, le système de remontage est connu. En d'autres termes, le design du système de remontage est connu. Ainsi, le nombre de dents de roue du système de remontage est connu. En outre, le nombre de tours nécessaires pour remonter complètement le système de remontage est connu.
- Avantageusement, le nombre de sons caractéristiques est prédéterminé pour passer de l'état complètement désarmé à l'état complètement armé, de préférence par construction du système de remontage.
- Avantageusement, le nombre de clics de rochet pour remonter complètement un mouvement donné est connu, y compris en partant d'un état complètement désarmé ou en partant d'un état résultant de la mise en oeuvre de la présente invention.
- Un deuxième aspect de l'invention concerne un procédé de contrôle comprenant les étapes suivantes :
- déterminer le niveau de tension du mécanisme d'horlogerie avec le procédé selon le premier aspect,
- effectuer une ou plusieurs actions d'armage afin d'armer le mécanisme à un niveau de tension désiré.
- Ceci permet de régler le mécanisme d'horlogerie et en particulier son système de remontage au niveau de tension désiré, en vérifiant ce niveau par détection acoustique.
- Avantageusement, le procédé comprend l'étape suivante :
- arrêter d'effectuer une ou plusieurs actions d'armage si le niveau de tension est supérieur à un niveau prédéterminé, tel que 25%, 50%, 75%, plus de 99% d'un niveau de tension complète ou tel qu'un niveau prédéterminé correspondant à une durée d'intérêt. La durée d'intérêt peut être par exemple 24 heures, 48 heures ou 72 heures de réserve de marche ou correspondre à un remplissage complet du barillet moins 24 heures, moins 48 heures ou moins 72 heures par exemple.
- Ceci permet de régler le niveau de tension au niveau désiré et d'arrêter l'opération dès que le niveau désiré est atteint.
- Avantageusement, le procédé comprend l'étape suivante :
- effectuer des corrélations ou des régressions sur des mesures réalisées sur le mécanisme en fonction d'un nombre d'actions d'armage effectuées.
- Avantageusement, le procédé comprend l'étape suivante :
- effectuer des mesures sur un état du mécanisme en fonction du niveau de tension, en particulier du niveau de tension désiré.
- Ceci permet de réaliser des mesures de chronométrie ou de réserve de marche sur un mouvement de montre, au niveau de tension désiré, ce qui permet un grand gain de temps pour les contrôles qualités à effectuer.
- Avantageusement, les mesures sont choisies parmi une mesure d'une vitesse d'armage, d'un rapport de réduction, une mesure d'un angle de freinage du mécanisme, une mesure d'un angle mort du mécanisme, une mesure d'un rendement du mécanisme une mesure de réserve de marche, une mesure de chronométrie, une mesure d'isochronisme ou une détection du rebat, notamment de rebat dynamique.
- Ceci permet de réaliser une grande variété des contrôles sur les mouvements de montre afin de mieux caractériser leur état, et prendre les mesures correctives nécessaires, si besoin.
- Avantageusement, le procédé comprend l'étape suivante :
- déterminer une vitesse d'armage en se basant sur l'au moins un son caractéristique identifié.
- Notons qu'il peut être également avantageux de se baser sur le bruit de clic et sur le bruit de masse oscillante afin de confirmer le bon fonctionnement et le niveau de mise en tension.
- Un troisième aspect de l'invention concerne un dispositif agencé pour mettre en oeuvre les procédés selon les aspects précédents.
- Un quatrième aspect de l'invention concerne l'utilisation du dispositif selon l'aspect précédent.
- D'autres caractéristiques et avantages de la présente invention apparaîtront plus clairement à la lecture de la description détaillée qui suit, de modes de réalisation de l'invention donnés à titre d'exemple nullement limitatif et illustrés par les dessins annexés, dans lesquels :
- la
figure 1 représente un signal sonore détecté et représenté en fonction du temps, selon le procédé dans un mode de réalisation de la présente invention, lorsque un système automatique de montre et un échappement de montre sont en fonctionnement, - la
figure 2 représente un signal sonore détecté et agrandi, lorsque le système automatique n'est pas en fonctionnement, - la
figure 3 représente le signal sonore détecté et agrandi, lorsque le système automatique et l'échappement sont en fonctionnement, - la
figure 4 représente un traitement du signal selon un deuxième mode de réalisation de la présente invention, identifiant des phases de mise en rotation d'une masse oscillante du système automatique, - la
figure 5 représente un traitement du signal selon un troisième mode de réalisation de la présente invention, identifiant des clics issus du système automatique en fonctionnement. - La
figure 1 représente un signal sonore détecté et représenté en fonction du temps, selon le procédé dans un mode de réalisation de la présente invention, lorsqu'un système automatique de montre et un échappement de montre sont en fonctionnement. Les ordonnées représentent le niveau acoustique (en dB rationnalisé, ou en mise à l'échelle en fonction de la pleine échelle du capteur acoustique, dès lors sans unité) et les abscisses représentent un temps, en secondes. - Les mouvements de montre à analyser peuvent être mis en rotation sur une plage de 0 à 240 tr/min notamment (ou 0 à 300 tr/min). En particulier, il est possible d'utiliser un cyclotest ou sur un duotest disponible auprès de la société Astuto par exemple, qui sont des exemples d'appareil de mise en rotation de mouvement de montres.
- Par exemple, un mouvement mécanique mis en rotation à 60 tr/min en position verticale génère un ensemble de bruits caractéristiques. Il est possible d'utiliser d'autres gammes de valeur de rotation, comme 10 tr/min, 30 tr/min, 120 tr/min ou 180 tr/min, ou toute autre valeur disponible sur l'appareil de mise en rotation des mouvements de montre.
- Les bruits émis sont notamment liés au système automatique et au fonctionnement de l'échappement. On entend également en bruit de fond, les bruits de moteur d'entrainement de l'appareil de mise en rotation des mouvements de montre.
- L'acquisition de ces bruits peut être réalisée par des microphones, des capteurs acoustiques, des capteurs à base de MEMS, des capteurs piézoélectriques, ou tout autre capteur acoustique adapté. Le capteur acoustique est ainsi agencé pour détecter les sons ambiants.
- Un (faisceau) laser peut être mis en position sur la masse oscillante du mouvement de montre afin de suivre le passage d'objet devant le laser, comme par exemple le déplacement de la masse oscillante et s'assurer qu'elle ne tourne pas avec le mouvement de montre. Il est possible de la même façon d'utiliser un système de vision (avec une caméra par exemple) et un traitement d'image.
- Il est alors possible de mettre en oeuvre le procédé de caractérisation d'un système de remontage d'un mécanisme d'horlogerie (également appelé mouvement de montre), suivant l'invention, comprenant les étapes suivantes :
- procéder à une mise en tension d'un ressort du système de remontage afin d'armer le système de remontage,
- procéder à une détection acoustique du système de remontage,
- identifier au moins un son caractéristique de l'armage progressif, avant mise en tension complète du ressort, tel qu'un clic de rochet, et
- déterminer un niveau de tension imposé au ressort lors de la mise en tension, en se basant sur l'au moins un son caractéristique identifié.
- Le signal sonore détecté comprend différentes composantes, liées au fonctionnement du mouvement :
- 1 - Bruit du cliquet de rochet (très distincts des autres bruits),
- 2 - Bruit du cliquet du système de remontage automatique (clic d'inverseur par exemple)
- 3 - Bruit de l'échappement à une fréquence donnée (par exemple 4 Hz),
- 4 - Bruit de la rotation de la masse oscillante à fréquence environ 1 Hz, lorsque l'appareil de mise en rotation tourne à 60 tr/min.
- Le signal détecté comprend en outre d'autres composantes, liées au fonctionnement du moyen de mise en rotation ou de la mesure, comme :
5 - Bruit des moteurs de l'appareil de mise en rotation. - Il est noté que le cliquet du système de remontage automatique n'est pas forcément présent sur tous les mouvements, alors que le rochet, l'échappement et la masse oscillante sont des composants classiques qui se retrouvent dans un grand nombre de mouvements disponibles dans le commerce.
- Dans le signal acoustique détecté et illustré à la
figure 1 , il est possible d'identifier les bruits du cliquet de rochet 1 et les bruits de l'échappement 3. Les bruits du cliquet de rochet sont distingués par leur aspect répétitif sur une fréquence donnée et le bruit plus important par rapport aux autres bruits. Les bruits d'échappement sont à haute fréquence, déductible en première approximation par construction, avec un bruit relativement faible (en dB par exemple ou bruit mis à l'échelle) par rapport aux autres bruits. Notons qu'il est en outre possible d'exploiter de façon similaire un son caractéristique du baladeur (ou clic de baladeur) qui est similaire à celui du cliquet de rochet. Il est fait référence en particulier au baladeur du système de remontage manuel, qui peut être engrené ou hors de prise d'engrenage suivant une position d'une bascule avec laquelle il coopère. Il est ainsi possible de connaître le niveau de tension du ressort en se basant sur les bruits du baladeur. Il existe en effet un rapport de réduction (fixe) entre les clics de rochet et les clics de baladeurs. - La
figure 2 représente un signal sonore détecté et agrandi, lorsque le système automatique n'est pas en fonctionnement. Les ordonnées représentent le niveau acoustique (en dB rationnalisé, ou en mise à l'échelle en fonction de la pleine échelle du capteur acoustique, dès lors sans unité) et les abscisses représentent un temps, en secondes. - L'échelle de valeur de bruit (en dB par exemple ou bruit mis à l'échelle) a été zoomée en
figure 2 par rapport à lafigure 1 . Il est alors possible de bien détecter et visualiser les bruits de l'échappement 3, avec leurs fréquences spécifiques, haute et répétitive, avec une valeur de bruit faible. - La
figure 3 représente le signal sonore détecté et agrandi, lorsque le système automatique et l'échappement sont en fonctionnement. Les ordonnées représentent le niveau acoustique (en dB rationnalisé, ou en mise à l'échelle en fonction de la pleine échelle du capteur acoustique, dès lors sans unité) et les abscisses représentent un temps, en secondes. - L'échelle de temps (en s) a été zoomée par rapport à l'échelle de la
figure 1 . - Il est possible de détecter les bruits du cliquet de rochet 1, du bruit des cliquets du cliquet du système de remontage automatique 2, si le mouvement de montre en est équipé, et le bruit de la rotation de la masse oscillante 4.
- Un traitement du signal par l'utilisation de différents filtres permet de cibler les différentes composantes, lors de la mise en oeuvre du procédé selon la présente invention.
- Ainsi, le décompte du nombre de bruits de cliquet de rochet 1 permet de déterminer le niveau de tension imposé au ressort lors de la mise en tension.
- La
figure 4 représente un traitement du signal selon un deuxième mode de réalisation de la présente invention, identifiant des phases de mise en rotation d'une masse oscillante du système automatique. Les ordonnées représentent le niveau acoustique (en dB rationnalisé, ou en mise à l'échelle en fonction de la pleine échelle du capteur acoustique, dès lors sans unité) et les abscisses représentent un temps, en secondes. - Un filtre passe bande (entre 500 Hz et 3000 Hz, par exemple un filtre dit « Butterworth ») et un algorithme dédié permettent d'identifier les phases de mise en rotation de la masse, indiqués par des croix sur la
figure 4 . Sur la base du signal filtré, l'algorithme dédié permet la détection des pics au-dessus d'une valeur d'amplitude en valeur absolue limite (fixée de telle manière à être un multiple du bruit du signal), et une distance minimale d'échantillons entre deux pics consécutifs. Il y a un temps minimal entre deux clics de rochet consécutifs : sans ce paramètre, on va trouver deux pics consécutifs dans le traitement du signal en moins de 0,1 ms par exemple, il y a alors plus de chances que ces deux pics appartiennent au même évènement. Il est en outre possible d'échantillonner le signal. Il est en outre possible sur la base du signal échantillonné de déterminer son enveloppe. - La
figure 5 représente un traitement du signal selon un troisième mode de réalisation de la présente invention, identifiant des clics issus du système automatique en fonctionnement. Les ordonnées représentent le niveau acoustique (en dB rationnalisé, ou en mise à l'échelle en fonction de la pleine échelle du capteur acoustique, dès lors sans unité) et les abscisses représentent un temps, en secondes. - Un filtre passe haut de type « Butterworth » peut être utilisé afin de laisser passer les signaux au-dessus de 5000 Hz.
- L'émergence des clics (du cliquet) de rochet 1 étant particulièrement distincte, un algorithme permet d'identifier chacun des clics, indiqués par des signes + sur la
figure 5 (sur la partie haute de lafigure 5 , au niveau des pics de bruits répétitifs). Comme discuté précédemment, sur la base du signal filtré, de préférence sur un filtre passe-haut, il est possible de détecter des pics au-dessus d'une valeur d'amplitude en valeur absolue limite (fixée de telle manière à être un multiple du bruit du signal), et une distance minimale d'échantillons entre deux pics consécutifs. - Le décompte des clics de rochet et la mesure du temps entre chacun d'eux constitue des briques de base pour différentes exploitations.
- Il est ainsi possible de réaliser les mesures suivantes.
- Mesure de l'angle de freinage :
En partant d'un mouvement en position verticale par exemple, cet angle de freinage est mesuré en inclinant le mouvement par rapport à la verticale et en détectant l'angle minimal permettant la mise en mouvement de la masse, dont le bruit 4 est détecté avec le procédé selon la présente invention. - Le choix d'une mise en position initiale selon une autre position permet d'acquérir une cartographie complète de l'angle de freinage en fonction des inclinaisons.
- Mesure de l'angle mort :
En partant d'un mouvement en position verticale par exemple, cet angle mort est mesuré en appliquant un mouvement oscillatoire par rapport à la verticale qui et correspond à l'amplitude minimale des oscillations de la masse oscillante permettant de déclencher une transmission mécanique (cette valeur est corrigée de l'angle de freinage). Le bruit du cliquet de rochet 1 est détecté avec le procédé selon la présente invention. - On peut ainsi mesurer l'angle de freinage, l'angle mort, la vitesse d'armage en comparant la sollicitation donnée en entrée, au mouvement de la masse généré et le nombre de coup de cliquet en sortie.
- De plus, il est possible de raccourcir drastiquement les temps de contrôle de la chronométrie actuelle, dite « 0h - 24h », afin de gagner du temps dans le processus global de fabrication des montres.
- Actuellement, les mouvements manufacturés de l'art antérieur passent par une étape de contrôle chronométrique avant livraison pour l'emboitage. Cette étape de contrôle permettant de s'assurer de la conformité vis-à-vis de différentes spécifications techniques :
- la chronométrie à 0h (armage maximal ou nominal de la montre),
- la chronométrie à 24h (état après 24h de fonctionnement),
- la chronométrie à 48h ou 72h dans certains cas, (état après 48h ou 72h de fonctionnement)
- la durée de la réserve de marche.
- Ces contrôles nécessitent des temps d'attente importants pour atteindre l'état recherché.
- Sur les contrôles de l'art antérieur « 0h - 24h », chaque mouvement est armé complètement, un temps de l'ordre de 10 à 30 minutes est respecté pour éviter de lancer une chronométrie alors que le ressort de barillet est sur la bride, ce qui fausserait le résultat (incertitude du niveau d'armage atteint modulo le saut d'encoches lorsqu'il y a un saut de bride). Après ce temps d'attente, un contrôle réalisé avec un dispositif disponible dans le commerce, par exemple auprès de la société Witschi, permet de s'assurer du respect des spécifications sur la marche, l'amplitude et le repère. Puis, les mouvements sont stockés pendant 24 heures, et un nouveau contrôle de chronométrie a lieu. La mesure génère un temps de passage de 24h minimum. Si les spécifications comprennent des exigences de chronométrie à 48h ou 72h, la durée de la mesure s'en trouve allongée.
- Sur le contrôle de réserve de marche, les pièces (ou pièces horlogères ou mouvements) sont armées complètement, puis sont stockées durant tout le temps de la réserve de marche, jusqu'à l'arrêt complet de la pièce (i.e. épuisement de la réserve de marche). La durée de la mesure peut ainsi s'étendre sur plusieurs jours.
- Les normes NIHS / ISO peuvent préciser des caractéristiques.
- Par exemple, la norme NIHS 93-10 spécifie ce qui suit :
- Le fonctionnement de la montre est caractérisé par les spécifications de fonctionnement suivantes:
- Indice de fonctionnement Fm - Défaut d'isochronisme Imax - Erreur de position Pmax - Coefficient thermique C - Marche diurne ressort armé en position CH MCH - Marche diurne ressort armé en position 6H M6H - Les limites admissibles pour ces spécifications sont fixées dans le cadre des relations clients-fournisseurs ou par d'autres documents faisant référence à cette norme.
- La présente invention consiste à développer un remontage intelligent par le décompte du nombre de clics de rochet, permettant d'armer le mouvement aux différents états d'armage cible (par exemple état à 48h, puis 24h puis 0h ou une ou plusieurs minutes) à partir d'un état désarmé (ou d'un état intermédiaire connu ou prédéterminé), et de déclencher une mesure de chronométrie. En outre, un son (ou clic) correspond à une dent de rochet. Avec un incrément de son, il est possible de calculer le différentiel de l'état de remontage par rapport à un point de départ (ou état d'armage prédéterminé), qu'il soit désarmé ou déchargé, totalement armé avec une période d'attente prédéterminée (0h, 24h, 48h, 72h, etc) ou connu par la mise en oeuvre de la présente invention (incrément progressif) ou encore d'une autre manière. Le son (ou clic) du rochet n'est pas un son de l'échappement (« tic-tac ») et est clairement distinguable de celui-ci, tant par sa fréquence sonore ou sa périodicité que par son volume.
- Il est en outre possible de réaliser la procédure de test de la marche d'une montre suivante :
- première mesure à 50% de tension
- deuxième mesure à 100 % de tension,
- Entre les deux, il est possible de compter le nombre de tour (de rotation), et le bruit de cliquets entre les deux états 50% et 100%. Il est aussi possible de comparer le nombre de bruits de cliquets mesuré au nombre de bruit de cliquets prédéterminé par construction (ou éventuellement une fourchette de valeur, ou une valeur avec une précision donnée, par exemple +/- 1 %).
- Par extension, la présente invention permet un remontage ciblé à un niveau d'armage prédéfini connaissant l'état d'armage de départ. Notons qu'il est possible de considérer sur certains mouvements, qu'il existe une incertitude d'environ 10 à 30 dents de rochet correspondant à l'état complètement désarmé. De l'autre côté, sur le niveau d'armage maximal, il existe une incertitude relative fonction de la dispersion des ressorts de barillets pour atteindre le nombre de tours total avant d'arriver sur la bride. Dès lors, le procédé selon la présente invention se révèle plus précis que l'art antérieur pour atteindre le niveau d'armage maximal, et permet en outre d'atteindre tout niveau d'armage désiré. Autrement dit, lors d'un cycle d'armage, le bruit généré par le système d'armage du mouvement est capté par des microphones, le nombre de clic de rochet est décompté, le nombre équivalent de tour de rochet/barillet effectués (connaissant le nombre de dent sur le rochet) est calculé permettant de déterminer à tout moment le niveau d'armage du barillet (connaissant le nombre total de tour de barillet).
- L'utilisation d'un moteur en rotation dans l'axe du calibre (ou mouvement) mesuré permet de mettre en rotation le calibre et d'actionner le système automatique. Cela constitue une première brique de base.
- La reconnaissance des clics de rochet par l'acoustique pendant l'utilisation du système automatique, et l'analyse du décompte des clics de rochet constituent la deuxième brique de base pour cette exploitation.
- Une boucle de contrôle est présente dans la commande de la rotation des pièces horlogères, afin d'arrêter l'armage du mouvement lorsque le bon nombre de clics de rochet a été entendu.
- Le lancement des mesures chronométrique se fait à l'arrêt de la rotation des pièces horlogères, après obtention du bon niveau d'armage.
- Les séquences de base associent un armage, pendant typiquement quelques dizaines de minutes, puis une mesure chronométrique en désarmage (ou utilisation du mouvement qui a été précédemment armé, le mouvement horloger n'étant plus mis en rotation de préférence), pendant typiquement quelques minutes.
- Les bornes de vitesse de remontage sont définies comme suit : les plages de vitesses admissibles sont par exemple de 0 tr/min à 300 tr/min, de préférence entre 100 et 300 tr/min, de préférence entre 0 et 10 tr/min, de préférence entre 0 et 5 tr/min.
- Par exemple, pour un premier type de mouvement, environ 15 tours de rochet, soit 1500 à 2000 tours de masse oscillante, correspondent à un armage complet, soit 11 min d'armage à 180 tour/min de mise en rotation du mouvement (par exemple sur un système d'acquisition de données ou grandeurs physique relatives à un mouvement de montre, y compris comprenant une mise en rotation ou en position du mouvement de montre, par exemple afin d'armer le mouvement) ou 8 tours de rochet pour un armage 24h soit 4 à 6 min pour un armage à 24h.
- Par exemple, pour un deuxième type de mouvement, environ 15 tours de rochet, soit 1500 à 2000 tours de masse, correspondent à un armage complet, soit 11 min d'armage à 180 tour/min de mise en rotation du mouvement.
- Par exemple, pour un troisième type de mouvement, environ 18 tour de rochet, soit 1800 à 2340 tours de masse, correspondent à un armage complet, soit 13 min d'armage à 180 tour/min de mise en rotation du mouvement.
- On comprendra que diverses modifications et/ou améliorations évidentes pour l'homme du métier peuvent être apportées aux différents modes de réalisation de l'invention décrits dans la présente description.
- Notons enfin qu'il est possible de combiner les modes de réalisations autant que possible ou nécessaire, et de réaliser les étapes de façon séquentielles, simultanées et/ou répétées.
Claims (16)
- Procédé de caractérisation d'un système de remontage d'un mécanisme d'horlogerie, comprenant les étapes suivantes :- procéder à une mise en tension d'un ressort du système de remontage afin d'armer le système de remontage, à partir d'un état d'armage prédéterminé, tel qu'un état désarmé,- procéder à une détection acoustique du système de remontage,- identifier au moins un son caractéristique (1) de l'armage progressif, avant mise en tension complète du ressort, et- déterminer un niveau de tension imposé au ressort lors de la mise en tension, en se basant sur l'au moins un son caractéristique identifié.
- Procédé selon la revendication précédente, comprenant l'étape suivante :- extraire l'au moins un son d'un bruit, tel qu'un bruit de rotation de masse (4) ou un bruit d'échappement (3) ou un bruit de moteur (5), pendant un fonctionnement du mécanisme.
- Procédé selon l'une des revendications précédentes, dans lequel l'étape d'identification d'au moins un son (1) comprend une étape d'analyse fréquentielle et/ou temporelle d'un signal sonore détecté.
- Procédé selon l'une des revendications précédentes, dans lequel l'action d'armage est réalisée par une action sur une tige du mécanisme ou dans lequel l'action d'armage est réalisée par une ou plusieurs rotations d'une masse oscillante du mécanisme, de préférence par une mise en mouvement du mécanisme
- Procédé selon l'une des revendications précédentes, dans lequel l'étape d'identification comprend l'étape suivante :- identifier au moins un son (1), caractéristique de l'action d'armage progressif avant mise en tension complète du ressort, d'un ou plusieurs organes d'un système de remontage manuel ou automatique du mécanisme.
- Procédé selon l'une des revendications précédentes, dans lequel l'au moins un son (1) caractéristique de l'action d'armage progressif avant mise en tension complète du ressort est au moins un clic.
- Procédé selon l'une des revendications précédentes, comprenant en outre l'étape suivante :- décompter un nombre de sons (1) caractéristiques de l'action d'armage progressif avant mise en tension complète du ressort.
- Procédé selon la revendication précédente, comprenant l'étape suivante :- comparer le nombre de sons (1) caractéristiques de l'action d'armage progressif avant mise en tension complète du ressort avec un nombre prédéterminé afin de vérifier une conformité du mécanisme.
- Procédé selon l'une des revendications précédentes, comprenant l'étape suivante :- déterminer le niveau de tension, en pourcentage d'un niveau de tension complète, tel que 25%, 50%, 75%, plus de 99% ou 100%.
- Procédé de contrôle comprenant les étapes suivantes :- déterminer un niveau de tension d'un mécanisme d'horlogerie avec le procédé selon l'une des revendications précédentes,- effectuer une ou plusieurs actions d'armage afin d'armer le mécanisme à un niveau de tension désiré.
- Procédé selon la revendication précédente, comprenant l'étape suivante :- arrêter d'effectuer une ou plusieurs actions d'armage si le niveau de tension est supérieur à un niveau prédéterminé, tel que 25%, 50%, 75%, plus de 99% d'un niveau de tension complet.
- Procédé selon l'une des revendications 10 à 11, comprenant l'étape suivante :- effectuer des corrélations ou des régressions sur des mesures réalisées sur le mécanisme en fonction d'un nombre d'actions d'armage effectuées.
- Procédé selon l'une des revendications 10 à 12, comprenant l'étape suivante :- effectuer des mesures sur un état du mécanisme en fonction du niveau de tension, en particulier du niveau de tension désiré.
- Procédé selon la revendication précédente, dans lequel les mesures sont choisies parmi une mesure d'une vitesse d'armage, d'un rapport de réduction, une mesure d'un angle de freinage du mécanisme, une mesure d'un angle mort du mécanisme, une mesure d'un rendement du mécanisme une mesure de réserve de marche, une mesure de chronométrie, une mesure d'isochronisme ou une détection du rebat.
- Procédé selon l'une des revendications précédentes, comprenant en outre l'étape suivante :- déterminer une vitesse d'armage en se basant sur l'au moins un son (1) caractéristique identifié.
- Dispositif agencé pour mettre en oeuvre le procédé selon l'une quelconque des revendications précédentes.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CH001410/2023A CH721412A1 (fr) | 2023-12-18 | 2023-12-18 | Caractérisation du système de remontage par détection des bruits de fonctionnement |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP4575678A1 true EP4575678A1 (fr) | 2025-06-25 |
Family
ID=89771743
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP24182697.3A Pending EP4575678A1 (fr) | 2023-12-18 | 2024-06-17 | Caractérisation du système de remontage par détection des bruits de fonctionnement |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP4575678A1 (fr) |
| CH (2) | CH721412A1 (fr) |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CH698384B1 (de) * | 2003-08-21 | 2009-07-31 | Elma Hans Schmidbauergmbh & Co | Verfahren zum automatischen Aufziehen einer Uhr. |
| CH704992B1 (fr) * | 2011-05-23 | 2017-06-30 | Queloz Pascal | Procédé de détermination du taux de remontage d'une montre mécanique et de remontage automatique et dispositif pour la mise en œuvre du procédé. |
| EP3982209A1 (fr) * | 2020-10-06 | 2022-04-13 | The Swatch Group Research and Development Ltd | Dispositif de limitation d'armage d'un barillet d'horlogerie |
-
2023
- 2023-12-18 CH CH001410/2023A patent/CH721412A1/fr unknown
-
2024
- 2024-06-17 CH CH000655/2024A patent/CH721413A2/fr unknown
- 2024-06-17 EP EP24182697.3A patent/EP4575678A1/fr active Pending
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CH698384B1 (de) * | 2003-08-21 | 2009-07-31 | Elma Hans Schmidbauergmbh & Co | Verfahren zum automatischen Aufziehen einer Uhr. |
| CH704992B1 (fr) * | 2011-05-23 | 2017-06-30 | Queloz Pascal | Procédé de détermination du taux de remontage d'une montre mécanique et de remontage automatique et dispositif pour la mise en œuvre du procédé. |
| EP3982209A1 (fr) * | 2020-10-06 | 2022-04-13 | The Swatch Group Research and Development Ltd | Dispositif de limitation d'armage d'un barillet d'horlogerie |
Non-Patent Citations (1)
| Title |
|---|
| "Caractérisation du système de remontage par détection des bruits de fonctionnement ED - Darl Kuhn", IP.COM, IP.COM INC., WEST HENRIETTA, NY, US, 9 February 2024 (2024-02-09), XP013197134, ISSN: 1533-0001 * |
Also Published As
| Publication number | Publication date |
|---|---|
| CH721412A1 (fr) | 2025-06-30 |
| CH721413A2 (fr) | 2025-06-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CA2328398C (fr) | Detection de l'endommagement de pieces d'un moteur | |
| FR2523726A1 (fr) | Appareil de detection acoustique de defauts | |
| EP3785006B1 (fr) | Procédé et dispositif de surveillance d'un système à engrenages | |
| FR2551209A1 (fr) | Procede et appareil de mesure de desequilibre | |
| EP3839679B1 (fr) | Procédé de contrôle d'un niveau de qualité de vissage d'une visseuse, dispositif associé et programme mettant en oeuvre le procédé | |
| FR2910970A1 (fr) | Procede et dispositif de determination de la vitesse de rotation d'un arbre | |
| EP1762915A1 (fr) | Montre altimètre | |
| FR2720162A1 (fr) | Procédé de caractérisation d'événements dans des données numériques acquises. | |
| WO2019020922A1 (fr) | Procede et dispositif de recherche d'un defaut susceptible d'affecter un dispositif mecanique tournant de transmission de puissance | |
| EP3583403B1 (fr) | Procédé d'estimation de l'intensité d'une onde émise par une source émettrice | |
| EP0156084B1 (fr) | Procédé de mesure de distance à ondes électromagnétiques adapté aux turbulences du milieu de propagation et télémètre mettant en oeuvre ce procédé | |
| WO2012065686A1 (fr) | Capteur de mesure de position angulaire et procede de compensation de mesure | |
| FR2958410A1 (fr) | Procede de saisie d'une perturbation d'un transducteur d'ultrasons et dispositif de saisie pour un transducteur d'ultrasons | |
| CH617512A5 (fr) | ||
| CH721413A2 (fr) | Caractérisation du système de remontage par détection des bruits de fonctionnement | |
| EP4407290A1 (fr) | Procede et dispositif de detection d'un defaut sur un systeme mecanique comportant au moins un organe tournant | |
| EP3619519B1 (fr) | Dispositif et procede de mesure et de suivi de la quantite ou concentration d'un composant dans un fluide | |
| FR3087265A1 (fr) | Procede et dispositif de surveillance d'une piece mecanique en rotation | |
| FR2767205A1 (fr) | Procede pour mesurer des parametres d'une montre mecanique et dispositif pour sa mise en oeuvre | |
| CA3067119A1 (fr) | Procede de mesure de vitesse de rotation d'un arbre de moteur d'aeronef tenant compte du bruit de mesure | |
| EP3982209A1 (fr) | Dispositif de limitation d'armage d'un barillet d'horlogerie | |
| FR3096133A1 (fr) | Extraction d’une composante vibro-acoustique générée par une source mécanique en régime variable | |
| EP4459383A1 (fr) | Detection d'un defaut d'une dent d'un composant horloger | |
| EP4515224A1 (fr) | Procede et systeme de detection d'anomalie(s) dans une structure | |
| FR2596869A1 (fr) | Procede pour arreter une valeur mesuree a un instant considere, et dispositif de mesurage pour la mise en oeuvre de ce procede |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20251218 |