EP4246000B1 - Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten - Google Patents
Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten Download PDFInfo
- Publication number
- EP4246000B1 EP4246000B1 EP22162782.1A EP22162782A EP4246000B1 EP 4246000 B1 EP4246000 B1 EP 4246000B1 EP 22162782 A EP22162782 A EP 22162782A EP 4246000 B1 EP4246000 B1 EP 4246000B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- piston
- cylinder
- housing
- positioning
- sensor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/20—Other details, e.g. assembly with regulating devices
- F15B15/28—Means for indicating the position, e.g. end of stroke
- F15B15/2815—Position sensing, i.e. means for continuous measurement of position, e.g. LVDT
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/08—Characterised by the construction of the motor unit
- F15B15/14—Characterised by the construction of the motor unit of the straight-cylinder type
- F15B15/1423—Component parts; Constructional details
- F15B15/1433—End caps
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/20—Other details, e.g. assembly with regulating devices
- F15B15/28—Means for indicating the position, e.g. end of stroke
- F15B15/2815—Position sensing, i.e. means for continuous measurement of position, e.g. LVDT
- F15B15/2869—Position sensing, i.e. means for continuous measurement of position, e.g. LVDT using electromagnetic radiation, e.g. radar or microwaves
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/20—Other details, e.g. assembly with regulating devices
- F15B15/28—Means for indicating the position, e.g. end of stroke
- F15B15/2815—Position sensing, i.e. means for continuous measurement of position, e.g. LVDT
- F15B15/2869—Position sensing, i.e. means for continuous measurement of position, e.g. LVDT using electromagnetic radiation, e.g. radar or microwaves
- F15B15/2876—Position sensing, i.e. means for continuous measurement of position, e.g. LVDT using electromagnetic radiation, e.g. radar or microwaves using optical means, e.g. laser
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/20—Other details, e.g. assembly with regulating devices
- F15B15/28—Means for indicating the position, e.g. end of stroke
- F15B15/2892—Means for indicating the position, e.g. end of stroke characterised by the attachment means
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B21/00—Common features of fluid actuator systems; Fluid-pressure actuator systems or details thereof, not covered by any other group of this subclass
- F15B21/003—Systems with different interchangeable components, e.g. using preassembled kits
Definitions
- the present invention relates to a piston-cylinder unit.
- the piston-cylinder unit can be used in a work machine (in particular a construction machine, an agricultural machine, a maritime machine, a wheel loader, an excavator, a dump truck, a crane, a forklift, a lifting platform or another work machine that is used in a known manner in mechanical engineering).
- the piston-cylinder unit can be used, for example, to steer, support, extend, tilt, lift, lower or otherwise move a part of the work machine (in particular a tool, a swing arm or another part of the work machine). It is preferably a hydraulic piston-cylinder unit.
- the invention relates to a set with a piston-cylinder unit, whereby this set can also be used for a work machine.
- the invention relates to a group of piston-cylinder units, wherein the group has different subgroups and the piston-cylinder units of the different subgroups are designed and intended for different purposes.
- a group of piston-cylinder units can, for example, be manufactured, offered and distributed by a manufacturer for the different purposes, or offered and distributed by a sales company, or be stocked and/or used by a customer for the different purposes.
- a generic piston-cylinder unit is known from the publication EN 10 2019 122 121 A1 This well-known piston-cylinder unit is in Fig.1 shown. In Fig.1 It is indicated by means of break lines that the piston-cylinder unit 1 can actually be longer and only a part of it is shown.
- the piston-cylinder unit 1 has a cylinder 2 with a cylinder tube 31, an interior 3 and a cylinder head 4.
- the cylinder tube 31 is connected to the cylinder head 4 via a weld seam 23.
- a bearing bush 5 is arranged in the area of the cylinder head 4.
- EN 10 2019 122 121 A1 is a hydraulic piston-cylinder unit 1, so that the interior 3 is filled with a hydraulic fluid 29, in particular oil.
- the cylinder 2 has a connection 6 and a connection 24.
- a hydraulic circuit (not shown here) with a hydraulic pump and changeover valves is connected to the connections 6, 24.
- the connections 6, 24 each open into an associated pressure chamber 32, 33.
- the pressure chambers 32, 33 are formed in the interior 3 and are separated from one another by a piston 7.
- the piston 7 can be moved along the longitudinal center axis 30 of the cylinder 2 while sealing the pressure chambers 32, 33.
- an actuating force can be generated hydraulically in both directions along the longitudinal center axis 30, which acts on the piston 7, and the actuating movement of the piston 7 generated thereby can bring about a change in the volume of the pressure chambers 32, 33.
- Fig.1 shows the position of the piston 7 moved all the way to the right, i.e.
- the piston 7 is connected to a piston rod 8, at the outer end of which a piston rod eye 9 is arranged.
- the piston rod eye 9 also has a bearing bush 10.
- the bearing bushes 5, 10 serve to link the piston-cylinder unit 1 to the parts of the working machine which are to be moved relative to one another by means of the piston-cylinder unit 1 and/or on which the piston-cylinder unit 1 is to exert a force.
- the piston rod 8 is mounted by means of a guide bush 11 so that it can be moved in a translational manner in the axial direction along the longitudinal center axis 30.
- a rod seal 12, an O-ring 13 and a support ring 14 are provided for mounting and sealing.
- the piston 7 is arranged on the piston rod 8 in a rotationally fixed manner and is secured by means of a lock nut 18. Furthermore, an O-ring 19, a piston guide ring 20, a piston seal 21 and another piston guide ring 22 are arranged on the piston 7. In this way, the piston 7, together with the piston rod 8 and the piston rod eye 9, is mounted in a translationally reciprocating, sealing manner in the cylinder tube 31 of the cylinder 2.
- the part of the pressure chamber 33 that is delimited by the cylinder tube 31 is followed by a sub-chamber 25 of the pressure chamber 33 in the cylinder head 4.
- the sub-chamber 25 is connected to the connection 24.
- An axially extending sensor signal channel 26 opens into this sub-chamber 25.
- the sensor signal channel 26 is also part of the pressure chamber 33 and is thus filled with the hydraulic fluid.
- the sensor signal channel 26 is in turn connected to a transverse bore 27 that extends radially to the longitudinal center axis 30 in the cylinder head 4.
- the transverse bore 27 extends to the outer surface of the cylinder head 4 and can be connected to the environment by means of a compensating bore (not shown).
- a piston movement sensor 28 is arranged in the transverse bore 27.
- the piston movement sensor 28 is used to detect the axial position of the piston 7 in the cylinder 2 by means of high-frequency technology.
- the piston movement sensor 28 sends out a high-frequency signal, which impinges on the front face of the piston 7 or the piston rod 8 through the sensor signal channel 26 and through the partial chamber 25 as well as through the pressure chamber 33 and, after being reflected by this front face, returns to the piston movement sensor 28.
- the movement signal in particular the distance travelled by the front face, can then be determined from the reflected signal using high-frequency technology, in particular by evaluating the running time.
- the piston movement sensor 28 is supplied with hydraulic fluid.
- a sensor housing of the piston movement sensor 28 has seals with which the piston movement sensor 28 is sealed axially on both sides of the sensor signal channel 26 so that the hydraulic fluid cannot escape from the pressure chamber 33 and via the transverse bore 27.
- the piston movement sensor 28 here has a connector plug 34 which is carried by the sensor housing of the piston movement sensor 28 and extends radially out of the cylinder head 4.
- a collimator is arranged in the beam path for the high-frequency signal, which serves to increase the measuring accuracy of the piston movement sensor.
- a collimator is understood to be an optical device for generating a beam path with parallel beams from previously non-parallel beams of divergent sources.
- the collimator converts the non-parallel beams emitted by the piston movement sensor into parallel beams, which are then also reflected in parallel from the front of the piston or the piston rod.
- the reflected high-frequency rays are then bundled again by the collimator in the opposite second radiation direction so that they can be received and evaluated by a receiving unit of the piston movement sensor.
- the collimator can also act as a type of filter that focuses only or mainly the high-frequency rays on the piston movement sensor that were previously parallel to each other and to the longitudinal axis of the piston. This can filter out high-frequency rays that do not originate, or at least do not originate directly, from the end surface of the piston base. Such unwanted rays are due to the fact that in reality the refraction of the collimator is not ideal, the rays are not ideally sent and received in a point-like manner and the piston base surface is not ideally flat.
- the use of the collimator is intended to improve the signal-to-noise ratio.
- the collimator can have a dielectric lens. It is also possible to use several dielectric lenses or a Fresnel zone plate.
- the dielectric lens can have a convexly curved lens surface and/or consist of a dielectric plastic or a dielectric ceramic, polytetrafluoroethylene, polyethylene or polypropylene or have this material.
- the dielectric lens preferably has a dielectric constant (permittivity) that is greater than that of air and greater than that of the hydraulic fluid in the piston-cylinder unit.
- the permittivity can, for example, be between 20% and 50% greater than that of the hydraulic fluid in the piston-cylinder unit.
- the permittivity difference and the curvature of the dielectric lens are coordinated with one another.
- the dielectric lens can have a planar-convex lens shape.
- the convex side of the lens can face the piston. In contrast, the planar side then faces the piston movement sensor.
- the collimator can be formed from the sensor housing or can be structurally separated from the piston movement sensor itself and the sensor housing.
- the piston movement sensor can also be designed as a compact built-in cartridge that contains both the sensor and the evaluation electronics.
- the piston movement sensor is arranged in the cross bore so that the longest dimension of the piston movement sensor extends in the direction of the longitudinal axis of the cross bore. Beam deflection elements can be arranged on a floor of the partial chamber away from the sensor signal channel in order to avoid falsification of the measurement results.
- the collimator can be arranged in the sensor signal channel.
- US 5,182,980 A discloses a piston-cylinder unit in which a piston movement sensor has an antenna.
- the antenna is bent in a U-shape with a central base leg that extends parallel and closely adjacent to the piston rod, with a shorter side leg that is attached to the cylinder head on the side facing the piston, and with another, longer side leg that leads out of the cylinder head through a cross-bore equipped with a step.
- the longer side leg of the antenna is surrounded by insulating sleeves that are separated from one another by seals and lie axially one behind the other, which in turn are accommodated in a bore of a T-shaped housing.
- the T-shaped housing has a cylindrical section on the radial inside that is sealed against the cross-bore of the cylinder head by a sealing ring.
- a central section of the T-shaped housing is screwed to an internal thread of the cross-bore.
- the cross-leg of the T forms a head of the housing that is supported on a step of the cross-bore. The position of the housing mounted in this way is additionally secured by a screw which is screwed to the cylinder head through a hole in the housing.
- DE 20 2019 010 788 U1 discloses a piston-cylinder unit with a piston movement sensor based on the magnetostrictive measuring principle.
- the piston movement sensor is inserted from the side of a piston chamber into a longitudinal bore in the cylinder head designed as a blind hole.
- a transverse bore opens into the longitudinal bore, into which a locking element can be inserted, by means of which the axial position and a rotational position of the piston movement sensor can be secured in the longitudinal bore.
- US$6,725,761 B discloses the arrangement of a piston motion sensor in a longitudinal bore of a cylinder head.
- the invention is based on the object of proposing a set with a piston-cylinder unit, which can be used for the use of the piston-cylinder unit for different purposes.
- the invention is based on the object of proposing a group of piston-cylinder units in which two subgroups are designed and intended for different purposes, but nevertheless there is a small variety of components.
- the invention proposes a piston-cylinder unit which has a cylinder with a cylinder head, a piston which can be moved axially in the cylinder and a piston movement sensor.
- the piston movement sensor is arranged in a transverse bore of the cylinder head which has a longitudinal axis.
- the piston-cylinder unit can also be designed in different variants according to the prior art mentioned at the beginning.
- piston motion sensors and in particular sensor housings with different dimensions have to be manufactured according to the state of the art.
- the reason for this is that the different dimensions of the piston-cylinder units result in different distances between the sensor signal channel inside the cylinder head and the connector on the outer surface of the cylinder head, which requires different lengths of the sensor housing.
- a positioning and/or alignment element is used.
- the positioning and/or alignment element ensures the correct positioning of the piston movement sensor in the direction of the longitudinal axis of the cross bore, so that the positioning ensures that the high-frequency signal of the piston movement sensor passes through the sensor signal channel, any collimator and the pressure chamber at the right place and/or hits the front side of the piston or piston rod at the right place.
- the positioning and/or alignment element can also be used alternatively or cumulatively to specify the alignment of the piston movement sensor.
- the positioning and/or alignment element is used cumulatively to position and align the piston movement sensor, Use, it can be ensured in a simple and reliable manner that a deviation of the position and orientation of a transmitted high-frequency signal of the piston movement sensor is within a predetermined small tolerance range.
- the positioning and/or alignment element is arranged in the cross hole and is supported in the direction of the longitudinal axis of the cross hole, namely in the assembly direction, in the cross hole.
- This support can be provided, for example, on a cross surface, inclined surface, step, taper or an annular collar of the cross hole.
- the positioning and/or alignment element thus assumes a defined axial position in the cross hole, which can already be specified when the cross hole is produced, namely when the cross surface, inclined surface, step, taper or annular collar is produced.
- the piston movement sensor is then supported on the positioning and/or alignment element in the direction of the longitudinal axis. Since the positioning and/or alignment element assumes a defined axial position in the transverse bore, the support of the piston movement sensor on the positioning and/or alignment element can ensure that the piston movement sensor also assumes a defined position in the transverse bore.
- the same piston motion sensor in the event that the same piston motion sensor is used for piston-cylinder units of different dimensions, the same piston motion sensor can be used in the different piston-cylinder units, but then the predetermined position of the piston motion sensor in the transverse bore can be adjusted by the positioning and/or alignment element having different lengths.
- the support of the positioning and/or alignment element can be ensured by any transverse surface, inclined surface, step, taper or an annular collar, etc. of the transverse bore.
- the transverse bore can be designed as a blind hole, in which case the positioning and/or alignment element is supported on a base (in particular the edge area of a conical base) of the blind hole.
- the position of the positioning and/or alignment element and thus also of the piston movement sensor can be specified by the depth of the blind hole.
- an alignment of the positioning and/or alignment element is specified around the longitudinal axis of the cross-bore. This can be achieved, for example, by a positive connection between the cross sections of the housing of the positioning and/or alignment element and the cross-bore.
- the cross-bore can have a groove or recess (or a rib or a projection) running in the direction of the longitudinal axis, which interacts in a positive-locking manner with a rib or a projection (or a groove or recess) of the housing of the positioning and/or alignment element.
- the alignment of the positioning and/or alignment element is ensured by an end face of the housing of the positioning and/or alignment element facing the bottom of the cross-bore having an eccentric recess (or projection) which engages in a corresponding projection (or recess) of the bottom.
- a further aspect of the invention is devoted to securing the positioning and/or alignment element within the transverse bore. It is proposed that at least one securing element is present.
- the securing element serves to secure the longitudinal position of the positioning and/or alignment element in the transverse bore.
- the securing element thus serves to ensure that both the positioning and/or alignment element and the piston movement sensor are in their predetermined position and also remain in operation.
- the securing element is a screw.
- the screw can extend parallel to the longitudinal axis of the cross hole. It is possible, for example, for the screw to extend through a hole from the other side through the bottom of the blind hole. It is also possible, however, for a screw that forms the securing element to extend radially to a longitudinal axis of the cross hole.
- the screw is accessible from the outside of the cylinder head and extends through a hole to the positioning and/or alignment element, where the screw is then screwed to an internal thread of the positioning and/or alignment element.
- the positioning and/or alignment element has both a front-side threaded hole, which is used when the screw extends parallel to the longitudinal axis of the transverse hole, and a radially oriented threaded hole for mounting in the case that the screw extends radially to the longitudinal axis of the transverse hole.
- the positioning and/or alignment element and the piston movement sensor preferably lie directly against each other via contact surfaces. These contact surfaces can ensure the correct positioning of the piston movement sensor in the direction of the longitudinal axis of the cross bore.
- the alignment of the piston movement sensor may be specified with regard to its angle of rotation around the longitudinal axis of the cross bore.
- the specification of the angle of rotation may be necessary, for example, so that a sensor signal transmitted by the piston movement sensor can pass through a sensor signal channel and/or impinge on an end face of the piston or piston rod at a defined point and/or with a defined orientation.
- This orientation can be specified, for example, by the piston movement sensor interacting with the cross bore in a form-fitting manner in the circumferential direction, so that on the one hand the orientation is specified via the form-fitting connection and on the other hand such a specified orientation is also maintained during operation.
- the cross bore can have a groove or a recess running in the direction of the longitudinal axis, in which a projection or a rib of the housing of the piston movement sensor is then arranged.
- the cross hole can have a rib or a projection running in the direction of the longitudinal axis that engages in a groove or recess in the housing of the piston movement sensor.
- the cross hole on the one hand and the housing of the piston movement sensor on the other hand to have corresponding non-round, e.g. elliptical cross sections that ensure a precise fit in the correct orientation.
- the contact surfaces of the positioning and/or alignment element on the one hand and the piston movement sensor on the other hand are connected to one another via a positive connection in the circumferential direction around the longitudinal axis of the transverse bore.
- This Positive locking limits the possible relative alignments of the piston movement sensor on the one hand and the positioning and/or alignment element (hereinafter contact elements) on the other hand, or even specifies them.
- contact elements there are many different possibilities for this positive locking.
- one of the two contact elements can have a projection that engages in a recess in the other contact element.
- an end face of a contact element can have a step that interacts in a positive manner with a corresponding step on the other contact element to ensure that it is prevented from twisting and to specify the alignment.
- a further aspect of the invention is dedicated to enabling disassembly of the piston movement sensor, which can be done, for example, for maintenance purposes, in the event of a defect in the piston movement sensor, for cleaning purposes or to use a different piston movement sensor with a different measuring range or a different measuring accuracy.
- the piston movement sensor is detachably held on the positioning and/or alignment element, but the connection nevertheless ensures a certain holding force. It is advantageous if only a disassembly force that exceeds a threshold value of the holding force of the connection needs to be applied for disassembly.
- the piston movement sensor is connected to the positioning and/or alignment element via a permanent magnet, which generates a magnetic holding force between the piston movement sensor and the positioning and/or alignment element.
- the threshold value for the holding force is predetermined by the magnetic force.
- the piston movement sensor and the positioning and/or alignment element it is also possible for the piston movement sensor and the positioning and/or alignment element to each have a permanent magnet, between which the magnetic force is then generated.
- the fitter can apply the required disassembly force in any way he likes.
- the piston movement sensor has a disassembly driver in the area of a front side on the side facing away from the positioning and/or alignment element.
- the disassembly driver can be coupled to a disassembly tool.
- the The required disassembly force can be applied to the piston movement sensor.
- the disassembly driver can be designed as a type of hook connection into which a counter-hooking disassembly tool is hooked, the disassembly driver and the disassembly tool can form a locking connection or the disassembly driver and the disassembly tool can be connected to one another via a permanent magnet.
- the disassembly driver is an internal thread of the piston movement sensor. A disassembly rod can then be screwed into this internal thread so that the required disassembly forces can then be applied to the piston movement sensor via the disassembly rod which protrudes from the cross hole after screwing in.
- the internal thread can be formed from a solid material of the sensor housing.
- the internal thread is formed from a threaded insert.
- This threaded insert can then be injected into a sensor housing of the piston movement sensor or pressed into a bore in the sensor housing.
- the use of such a threaded insert is advantageous, for example, if the sensor housing is made from a material for which the production of an internal thread does not provide the required strength. In this case, a stronger material, in particular metal, can be selected for the material of the threaded insert. The stronger material can then provide the required strength for the threaded connection in the area of the thread.
- the threaded insert can have an enlarged outer surface, which then enables a large-area connection and force transmission to the sensor housing.
- the piston movement sensor is connected to a housing connector via a sensor cable.
- the sensor unit thus has two sub-units, namely the piston movement sensor and the housing connector, which are flexibly connected to one another via the sensor cable.
- the connection via the sensor cable enables easy adaptation for the use of the same piston movement sensor and the same housing connector for piston-cylinder units with different dimensions, in that the sensor cable can then be installed more or less curved or stretched for the different installation situations.
- the sensor housing may be less solid or shorter, since the sensor housing does not have to bridge the entire radial area from the actual measuring area to the connection plug, but a partial area can be bridged by the sensor cable.
- the sensor cable is detachably connected to the piston movement sensor and/or the housing connector. This enables, for example, separate assembly of the piston movement sensor, then connection of the sensor cable and finally assembly of the housing connector, whereby a corresponding separate disassembly can also be carried out. Furthermore, it is possible that, for example for maintenance purposes or in the event of a defect, only one piston movement sensor or one housing connector needs to be replaced, while the remaining part of the piston movement sensor and the housing connector can then continue to be used.
- the detachable connection with the sensor cable also makes it possible for the same piston movement sensor to be used with different housing plugs in order to enable adaptation to different applications that require different housing plugs.
- the housing plug is detachably connected to the cylinder head.
- the housing plug has a flange for this purpose. The flange can then be screwed to the cylinder head, which enables a reliable connection between the housing plug and the cylinder head.
- the housing plugs can have a different shape. It is possible that a first housing plug is designed to be straight, while a second housing plug that can be used within the scope of the invention is designed to be L-shaped.
- the housing plug can have two angled legs. One leg then extends into the interior of the cross bore of the cylinder head. In the area of one end face of this leg, The sensor cable can then be connected. The other leg, on the other hand, extends from the outside of the cylinder head. It is possible for this leg to extend radially to the longitudinal axis of the cross bore. For an installation situation, the leg is oriented parallel to the longitudinal center axis of the cylinder of the piston-cylinder unit, which is advantageous for some applications. In this case, the front side of the latter leg can be used to connect a connection cable.
- one and the same piston movement sensor to be combined via the detachable sensor cable, depending on the requirements and intended use, with housing plugs of different geometries and angles of the legs of the housing plug and/or housing plugs of the different types and subtypes mentioned.
- the piston movement sensor was hydraulically connected to the pressure chamber via the sensor signal channel, so that the piston movement sensor itself was supplied with hydraulic fluid.
- the sensor housing of the piston movement sensor was equipped with annular grooves on both sides of the sensor signal channel in order to seal the piston movement sensor in the cross bore. If a replacement of the piston movement sensor is necessary for these embodiments, the hydraulic fluid must be drained, since otherwise the hydraulic fluid for the dismantled piston movement sensor would leak out of the cross bore.
- the invention proposes a design of the piston-cylinder unit in which the cross bore is hydraulically separated from the pressure chamber via a sealing element.
- the piston movement sensor can be dismantled from the cross bore without the hydraulic fluid being able to pass to the cross bore, since the passage is blocked off via the sealing element.
- the sealing element is preferably designed and the material thereof selected so that it allows the high-frequency radiation of the piston movement sensor to pass through and, if possible, does not impair it in an undesirable way.
- the sealing element is designed as a collimator, so that in this case the collimator is multifunctional, since it ensures the desired beam bundling and parallel alignment and also acts as a sealing element. It is possible that the collimator has at least one annular groove in the area of its outer surface, into which a sealing ring, in particular an O-ring, is inserted, which interacts with the sensor signal channel in which the collimator is arranged, forming a seal.
- a further solution to the problem underlying the invention is a set which has a piston-cylinder unit, as previously explained.
- the set contains at least two housing plugs. These two housing plugs are designed and intended for different purposes.
- the two different housing plugs can be housing plugs of the different geometries, types and/or subtypes previously explained.
- the two housing plugs can then be optionally inserted into the cross hole and the selected housing plug can be attached to the housing of the piston-cylinder unit.
- the selected housing plug is then connected to the piston movement sensor using the sensor cable.
- a set can be provided for the customer with which the same piston movement sensor can be connected to different housing plugs in different installation situations, which can expand the variety of applications and reduce the variety of components.
- a further solution to the problem underlying the invention is represented by a group of piston-cylinder units, as previously explained.
- the group has two different subgroups of piston-cylinder units, whereby these two subgroups are then designed and intended for different purposes.
- the piston-cylinder units In the first subgroup, the piston-cylinder units have first housing plugs, while in the second subgroup the piston-cylinder units have the second housing plugs.
- the first housing plugs and the second housing plugs are designed and intended for different purposes, whereby the piston-cylinder units of the two subgroups are also designed and intended for different purposes.
- the first housing plugs and second housing connector can differ from one another, for example, due to the different geometries, types and/or subtypes explained above.
- the piston-cylinder units of the first subgroup and the piston-cylinder units of the second subgroup then contain identical piston movement sensors.
- a group with the different subgroups can be offered by a manufacturer or a sales company, so that the customer can then purchase the piston-cylinder units of the first subgroup or the second subgroup depending on the desired application.
- an end customer, a repair shop or a manufacturer of a work machine keeps such a group of piston-cylinder units ready for the different applications.
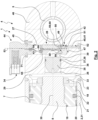
- Fig.2 shows a piston-cylinder unit 1 in the area of the cylinder head 4.
- a sensor signal channel 26 opens into the pressure chamber 33 of the piston-cylinder unit 1.
- a collimator 35 is arranged in the sensor signal channel 26.
- the collimator 35 has a flat front side on the side facing the piston movement sensor 28, which is oriented transversely to the longitudinal center axis 30. With regard to the longitudinal center axis 30, the collimator 35 is designed to be rotationally symmetrical on the other side, whereby the collimator 35 can, for example, have a curved and in particular parabolic longitudinal section as shown.
- the collimator 35 has an annular groove 36 in which a sealing element 37, here an O-ring 38, is arranged.
- the sealing element 37 ensures a hydraulic seal between the inner wall of the sensor signal channel 26 and the collimator 35.
- the sensor signal channel 26 has a shoulder 39 running around it. If the pressure chamber 33 is subjected to hydraulic pressure, the hydraulic pressure acting on the spherical front side facing the piston 7 leads to a hydraulic force that presses the collimator 35 against the shoulder 39. This pressing of the collimator 35 against the shoulder 39 and/or the effect of the sealing element 37 can ensure that the transverse bore 27 is not subjected to hydraulic fluid and thus no additional sealing measures need to be taken in the transverse bore 27. On the other hand, this seal makes it possible to dismantle the piston movement sensor 28 without hydraulic fluid being able to escape from the transverse bore 27.
- a securing element 40 in the form of a screw 41, a positioning and/or alignment element 42, the piston movement sensor 28, a sensor cable 43 and a housing plug 44 are mounted in the transverse bore, wherein the housing plug 44 is fastened to a housing 46 of the cylinder head 4 via fastening screws 45.
- the positioning and/or alignment element 42 is cylindrical with a diameter such that the positioning and/or alignment element 42 can be inserted precisely into the transverse bore 27.
- the underside of the positioning and/or alignment element 42 is flat for the embodiment shown.
- the underside of the positioning and/or alignment element 42 rests against a base 47 of the transverse bore 27, which is designed here as a blind hole.
- the positioning and/or alignment element 42 On the side facing the piston movement sensor 28, the positioning and/or alignment element 42 is basically flat, but is designed with a step 48. On this side, the positioning and/or alignment element 42 has a (here cylindrical) receptacle 49 in which a permanent magnet 50 is accommodated, which can be glued to the receptacle 49 or pressed into it. The outer surface of the permanent magnet 50 is arranged flush with a partial surface of the front side of the positioning and/or alignment element 42 away from the step 48.
- a (here cylindrical) receptacle 49 in which a permanent magnet 50 is accommodated, which can be glued to the receptacle 49 or pressed into it.
- the outer surface of the permanent magnet 50 is arranged flush with a partial surface of the front side of the positioning and/or alignment element 42 away from the step 48.
- the positioning and/or alignment element 42 On the side facing away from the piston movement sensor 28, the positioning and/or alignment element 42 has an internal thread 51 arranged eccentrically to the longitudinal axis 53 of the transverse bore 27. In the aligned position of the positioning and/or alignment element 42, installed in the transverse bore 27, the internal thread 51 of the positioning and/or alignment element 42 is aligned with an eccentric bore 52 opening into the transverse bore 27, through which the screw 41 extends from the outside through the housing 46. In this way, the positioning and/or alignment element 42 is fixed in the correct position and alignment.
- the positioning and/or alignment element 42 also has a cross hole 54, possibly with an internal thread. If not, as in Fig.2 shown, a bore 52 is present or used which is oriented parallel to the longitudinal axis 53 of the transverse bore 27, but rather a bore is provided in the housing 46 which is vertical to the plane of the drawing according to Fig.2 oriented, as an alternative to the fastening via the screw 41, the positioning and/or alignment element 42 can be fastened via a screw which is vertical to the plane of the drawing according to Fig.2 extends through the housing 46 and is screwed in the inner end region to the transverse bore 54 of the positioning and/or alignment element 42.
- the piston movement sensor 28 has a sensor housing 55, the outer geometry of which is cylindrical with a diameter such that the sensor housing 55 can be precisely accommodated in the transverse bore 27.
- the sensor housing 25 has recesses in the area in which the electronics unit and the transmitting and/or receiving unit for the high-frequency signal are arranged.
- the sensor housing 55 On the side facing the positioning and/or alignment element 42, the sensor housing 55 has a step 56 that is designed to correspond to the step 48 of the positioning and/or alignment element 42. Away from the steps 48, 56, the positioning and/or alignment element 42 and the sensor housing 55 form contact surfaces 57, 58 oriented transversely to the longitudinal axis 53, in the area in which these components rest against one another in the direction of the longitudinal axis 53, whereby the axial position of the piston movement sensor 28 is predetermined.
- the steps 48, 56 form a positive connection against rotation about the longitudinal axis 53, which determines the alignment of the piston movement sensor 28.
- a corresponding receptacle 59 with a permanent magnet 60 is provided on the sensor housing 55, in alignment with the receptacle 49 and the permanent magnet 50 of the positioning and/or alignment element 42.
- the permanent magnet 60 is also fixed in the receptacle 59, for example by gluing or pressing in. The magnetic force between the permanent magnets 50, 60 secures the system and thus the position and alignment between the positioning and/or alignment element 42 and the piston movement sensor 28.
- the sensor housing 55 On the side facing away from the positioning and/or alignment element 42, the sensor housing 55 has a flat end face 61. In the area of this end face 61, the piston movement sensor 28 has an internal thread 62, which is formed here by a threaded insert 63 injected into the sensor housing 55. The internal thread 62 forms a disassembly driver 64.
- a connector receptacle 65 is provided in the front side 61, into which a connector 66 of the sensor cable 43 can be plugged.
- the format of the connector 66 and the connector receptacle 65 is preferably a 5-pin Pico-Clasp connection (registered trademark).
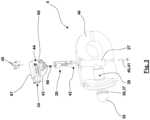
- FIG. 5 and 6 show a housing connector 44-I, where "I" indicates that it is a housing connector of a first type (see the explanations for the first type above).
- the housing connector 44-I is L-shaped with a leg 67 and a leg 68 that is bent at an angle of 90°.
- a connector receptacle is provided in the front side of the leg 68, into which a connector 69 of the sensor cable 43 can be plugged.
- both the connector receptacle and the connector 69 have the "Pico-Clasp" format.
- the outer end region of the leg 68 extends into the transverse bore 27 when oriented coaxially to the longitudinal axis 53.
- the end region of the leg 68 can have a circumferential bead 70 or a sealing element.
- the bead 70 creates a friction-locking, elastically pre-stressed securing of the leg 68 in the transverse bore 27.
- a seal can be provided here.
- the leg 68 has a flange 71 that runs around it.
- the flange 71 is accommodated in a corresponding receptacle or recess in the housing 46.
- the flange 71 has through holes oriented parallel to the longitudinal axis 53, via which the flange 71 can be screwed to corresponding threaded holes in the housing 46.
- several holes are provided in the flange 71 and threaded holes in the housing 46, so that the housing plug 44-I can be screwed to the housing 46 in different orientations around the longitudinal axis 53.
- the end region of the leg 67 forms the connector plug 34, which enables the connection of the connecting cable.
- the connector plug 34 has, as shown in particular in Fig.5 can be seen, via 5 pins 72. This is in particular a connector plug 34 of the type "DIN connector M 12 5-pin".
- the housing connector 44-I of the first type can be designed according to the subtypes explained at the beginning.
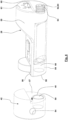
- Figs. 7 and 8 show a housing connector 44-II, where "II" indicates that it is a housing connector of a second type.
- the housing connector 44-II of the second type can be designed according to the subtypes explained at the beginning.
- the electronic components are integrated in the housing plug 44 in order to modify the transmitted signals from the plug 69 to the connection plug 34.
- the piston movement sensor 28 is used to directly measure the stroke of the piston 7 or the piston rod 8 within the piston-cylinder unit 1.
- the piston movement sensor 28 is preferably based on a non-contact measuring radar system in which the transit time between a transmitting unit, the end face of the piston 7 or the piston rod 8 and the reflected signal back to a receiving unit is evaluated. The position and/or the speed can then be determined from the transit time with high accuracy and robustness.
- the piston-cylinder unit 1 with the integrated piston movement sensor 28 is designed according to protection class IP69K.
- a stroke in the range from 10 mm to 2,000 mm, for example 30 mm to 1,800 mm or 40 mm to 1,600 mm can be determined using the piston movement sensor 28.
- a resolution in the range from 0.2 mm to 4 mm, for example 0.5 to 2 mm or 0.8 to 1.5 mm can be achieved.
- Another advantage of sealing the sensor signal channel 26 by a sealing element or a multifunctional collimator 35 is that the high hydraulic pressures, which can also be 100 bar to 600 bar, cannot lead to deformations, stresses and damages to the piston movement sensor 28, the sensor housing 55 and the electronic components of the piston movement sensor 28.
- the Pico-Clasp connector used for the sensor cable 43 and its connection to the piston movement sensor 28 and the housing connector 44 can have five pins, which can be assigned to GND, VDC, CAN LO, CAN HI and an analog signal.
- the analog signal can be used to transmit a pulse width modulated signal (PWM), whereby the measurement signal is transmitted via pulse width modulation.
- PWM pulse width modulated signal
- a voltage or current that is proportional to the measurement signal can be transmitted as an analog signal.
- the piston movement sensor 28 may not only measure the stroke and/or the speed of the piston 7 or the piston rod 8. It is also possible that other measured variables (such as temperature) are measured, transmitted and/or evaluated. The temperature can be used for temperature compensation.
- a PWM signal is transmitted, it preferably has a frequency of 500 Hz.
- the duty cycle provides information about the measured path of the piston. If the piston is fully retracted, for example, the duty cycle can be 5%, while for the fully extended state of the piston the duty cycle can be 95%.
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Health & Medical Sciences (AREA)
- Electromagnetism (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Toxicology (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Optics & Photonics (AREA)
- Actuator (AREA)
- Pistons, Piston Rings, And Cylinders (AREA)
Description
- Die vorliegende Erfindung betrifft eine Kolben-Zylinder-Einheit. Die Kolben-Zylinder-Einheit kann in einer Arbeitsmaschine (insbesondere eine Baumaschine, eine landwirtschaftliche Maschine, eine maritime Maschine, ein Radlader, ein Bagger, ein Kipper, ein Kran, ein Stapler, eine Hebebühne oder eine andere Arbeitsmaschine, die in bekannter Weise Einsatz findet im Maschinenbau) eingesetzt werden. Die Kolben-Zylinder-Einheit kann dabei bspw. einem Lenken, Stützen, Ausschieben, Neigen, Heben, Senken oder sonstigen Bewegen eines Teils der Arbeitsmaschine (insbesondere eines Werkzeugs, einer Schwinge oder eines anderen Teils der Arbeitsmaschine) dienen. Vorzugsweise handelt es sich um eine hydraulische Kolben-Zylinder-Einheit.
- Des Weiteren betrifft die Erfindung ein Set mit einer Kolben-Zylinder-Einheit, wobei auch dieses Set Einsatz finden kann für eine Arbeitsmaschine.
- Schließlich betrifft die Erfindung eine Gruppe von Kolben-Zylinder-Einheiten, wobei die Gruppe unterschiedliche Teilgruppen aufweist und die Kolben-Zylinder-Einheiten der unterschiedlichen Teilgruppen für unterschiedliche Einsatzzwecke gestaltet und bestimmt sind. Eine derartige Gruppe von Kolben-Zylinder-Einheiten kann beispielsweise für die unterschiedlichen Einsatzzwecke von einem Hersteller hergestellt, angeboten und vertrieben oder von einem Vertriebsunternehmen angeboten und vertrieben werden oder von einem Kunden für die unterschiedlichen Einsatzzwecke bevorratet und/oder benutzt werden.
- Eine gattungsgemäße Kolben-Zylinder-Einheit ist aus der Druckschrift
DE 10 2019 122 121 A1 bekannt. Diese bekannte Kolben-Zylinder-Einheit ist inFig. 1 dargestellt. InFig. 1 ist mittels Abbruchlinien kenntlich gemacht, dass die Kolben-Zylinder-Einheit 1 tatsächlich länger ausgebildet sein kann und nur ein Teil von dieser dargestellt ist. Die Kolben-Zylinder-Einheit 1 weist einen Zylinder 2 mit einem Zylinderrohr 31, einem Innenraum 3 und einem Zylinderkopf 4 auf. Das Zylinderrohr 31 ist über eine Schweißnaht 23 mit dem Zylinderkopf 4 verbunden. Im Bereich des Zylinderkopfs 4 ist eine Lagerbuchse 5 angeordnet. InDE 10 2019 122 121 A1 handelt es sich um eine hydraulische Kolben-Zylinder-Einheit 1, so dass der Innenraum 3 mit einem Hydraulikfluid 29, insbesondere Öl, gefüllt ist. Hierfür weist der Zylinder 2 einen Anschluss 6 und einen Anschluss 24 auf. An den Anschlüssen 6, 24 ist ein hier nicht dargestellter Hydraulikkreis mit einer Hydraulikpumpe und Umschaltventilen angeschlossen. Die Anschlüsse 6, 24 münden jeweils in eine zugeordnete Druckkammer 32, 33. Die Druckkammern 32, 33 sind in dem Innenraum 3 ausgebildet und durch einen Kolben 7 voneinander getrennt. Der Kolben 7 ist unter Abdichtung der Druckkammern 32, 33 entlang der Längsmittelachse 30 des Zylinders 2 verschieblich. Je nach mittels des Hydraulikkreises an den Anschlüssen 6, 24 erzeugtem Druck kann hydraulisch eine Stellkraft mit beiden Richtungssinnen entlang der Längsmittelachse 30 erzeugt werden, die auf den Kolben 7 wirkt, und mit der dadurch erzeugten Stellbewegung des Kolbens 7 eine Veränderung des Volumens der Druckkammern 32, 33 herbeigeführt werden.Fig. 1 zeigt die ganz nach rechts verfahrene Stellung des Kolbens 7, d. h. die eingefahrene Stellung der Kolben-Zylinder-Einheit 1. Der Kolben 7 ist mit einer Kolbenstange 8 verbunden, an deren außenliegendem Ende ein Kolbenstangenauge 9 angeordnet ist. Das Kolbenstangenauge 9 weist ebenfalls eine Lagerbuchse 10 auf. Die Lagerbuchsen 5, 10 dient der Anlenkung der Kolben-Zylinder-Einheit 1 an die Teile der Arbeitsmaschine, die mittels der Kolben-Zylinder-Einheit 1 relativ zueinander bewegt werden sollen und/oder auf die die Kolben-Zylinder-Einheit 1 eine Kraft ausüben soll. Die Kolbenstange 8 ist mittels einer Führungsbuchse 11 in axialer Richtung entlang der Längsmittelachse 30 translatorisch beweglich gelagert. Für die Lagerung und Abdichtung sind eine Stangendichtung 12, ein O-Ring 13 und ein Stützring 14 vorgesehen. Am anderen axialen Ende der Führungsbuchse 11 sind ein weiterer O-Ring 15, ein Abstreifer 16 und ein Gleitlager 17 angeordnet. Der Kolben 7 ist drehfest auf der Kolbenstange 8 angeordnet und mittels einer Sicherungsmutter 18 gesichert. Des Weiteren sind an dem Kolben 7 ein O-Ring 19, ein Kolbenführungsring 20, eine Kolbendichtung 21 und ein weiterer Kolbenführungsring 22 angeordnet. In dieser Weise ist der Kolben 7 gemeinsam mit der Kolbenstange 8 und dem Kolbenstangeauge 9 translatorisch hin- und hergehend abdichtend in dem Zylinderrohr 31 des Zylinders 2 gelagert. - An den Teil der Druckkammer 33, der durch das Zylinderrohr 31 begrenzt ist, schließt sich eine Teilkammer 25 der Druckkammer 33 in dem Zylinderkopf 4 an. Die Teilkammer 25 ist mit dem Anschluss 24 verbunden. In diese Teilkammer 25 mündet ein sich axial erstreckender Sensorsignalkanal 26. Der Sensorsignalkanal 26 ist ebenfalls Teil der Druckkammer 33 und somit mit dem Hydraulikfluid gefüllt. Der Sensorsignalkanal 26 ist wiederum mit einer sich radial zu der Längsmittelachse 30 in dem Zylinderkopf 4 erstreckenden Querbohrung 27 verbunden. Die Querbohrung 27 erstreckt sich bis zur äußeren Oberfläche des Zylinderkopfs 4 und kann mittels einer nicht dargestellten Ausgleichsbohrung mit der Umgebung verbunden sein. In der Querbohrung 27 ist ein Kolbenbewegungssensor 28 angeordnet. Der Kolbenbewegungssensor 28 dient dazu, mittels Hochfrequenztechnik die axiale Position des Kolbens 7 in dem Zylinder 2 zu erfassen. Zu diesem Zweck sendet der Kolbenbewegungssensor 28 ein Hochfrequenzsignal aus, welches durch den Sensorsignalkanal 26 und durch die Teilkammer 25 sowie durch die Drucckammer 33 auf die Stirnfläche des Kolbens 7 oder der Kolbenstange 8 auftrifft und nach der Reflektion durch diese Stirnseite wieder zurück zu dem Kolbenbewegungssensor 28 gelangt. Aus dem reflektierten Signal kann dann mittels der Hochfrequenztechnik, insbesondere durch Auswertung der Laufzeit, das Bewegungssignal, insbesondere der zurückgelegte Weg der Stirnseite, ermittelt werden. Für das in
Fig. 1 dargestellte Ausführungsbeispiel ist der Kolbenbewegungssensor 28 mit dem Hydraulikfluid beaufschlagt. Ein Sensorgehäuse des Kolbenbewegungssensors 28 verfügt über Dichtungen, mit welchen der Kolbenbewegungssensor 28 axial beidseits des Sensorsignalkanals 26 so abgedichtet ist, dass das Hydraulikfluid nicht aus der Drucckammer 33 und über die Querbohrung 27 austreten kann. Der Kolbenbewegungssensor 28 verfügt hier über einen Anschlussstecker 34, der von dem Sensorgehäuse des Kolbenbewegungssensors 28 getragen ist und sich radial aus dem Zylinderkopf 4 heraus erstreckt. Hinsichtlich weiterer Details wird auf die DruckschriftDE 10 2019 122 121 A1 verwiesen. - Eine Weiterentwicklung dieser Kolben-Zylinder-Einheit 1 ist aus der Druckschrift
EP 3 957 868 A1 bekannt. Hier wird vorgeschlagen, dass in dem Strahlengang für das Hochfrequenzsignal ein Kollimator angeordnet ist, der zur Erhöhung der Messgenauigkeit des Kolbenbewegungssensors dient. Unter einem Kollimator wird dabei eine optische Vorrichtung zum Erzeugen eines Strahlengangs mit parallelen Strahlen aus zuvor nicht-parallelen Strahlen divergenter Quellen verstanden. In einem ersten Strahlungsrichtungssinn von einer Sendeeinheit des Kolbenbewegungssensors zu der Stirnseite des Kolbens oder der Kolbenstange wandelt dabei der Kollimator die von dem Kolbenbewegungssensor ausgesendeten nicht-parallelen Strahlen in parallele Strahlen um, die dann auch parallel von der Stirnseite des Kolbens oder der Kolbenstange reflektiert werden. Die reflektierten Hochfrequenzstrahlen werden dann in dem entgegengesetzten zweiten Strahlungsrichtungssinn wieder durch den Kollimator gebündelt, damit diese von einer Empfangseinheit des Kolbenbewegungssensors empfangen und ausgewertet werden können. Der Kollimator kann dabei auch als eine Art Filter wirken, der nur oder im Wesentlichen die Hochfrequenzstrahlen auf den Kolbenbewegungssensor fokussiert, die zuvor parallel zueinander und zu der Längsachse des Kolbens verlaufen sind. Damit können Hochfrequenzstrahlen herausgefiltert werden, die nicht oder zumindest nicht direkt von der endseitigen Kolbenbodenfläche stammen. Solche unerwünschten Strahlen sind darauf zurückzuführen, dass in der Realität die Brechung des Kollimators nicht ideal ist, die Strahlen nicht ideal punktförmig abgesendet und empfangen werden und die Kolbenbodenfläche nicht ideal eben ist. Durch den Einsatz des Kollimators soll das Signal-Rausch-Verhältnis verbessert werden. Der Kollimator kann eine dielektrische Linse aufweisen. Möglich ist auch der Einsatz mehrerer dielektrischer Linsen oder einer Fresnel-Zonenplatte. Die dielektrische Linse kann dabei eine konvex gewölbte Linsenfläche aufweisen und/oder aus einem dielektrischen Kunststoff oder einer dielektrischen Keramik, Polytetrafluorethylen, Polyethylen oder Polypropylen bestehen oder dieses Material aufweisen. Die dielektrische Linse besitzt vorzugsweise eine Dielektrizitätskonstante (Permittivität), die größer ist als die von Luft und größer als die des Hydraulikfluids in der Kolben-Zylinder-Einheit. Die Permittivität kann dabei beispielsweise zwischen 20 % und 50 % größer sein als die des Hydraulikfluids in der Kolben-Zylinder-Einheit. Die Permittivitätsdifferenz und die Krümmung der dielektrischen Linse sind dabei aufeinander abgestimmt. Die dielektrische Linse kann eine planare-konvexe Linsenform aufweisen. Die konvexe Seite der Linse kann dabei dem Kolben zugewandt sein. Hingegen ist dann die planare Seite dem Kolbenbewegungssensor zugewandt. Der Kollimator kann von dem Sensorgehäuse ausgebildet sein oder von dem Kolbenbewegungssensor selbst und dem Sensorgehäuse strukturell getrennt sein. Der Kolbenbewegungssensor kann auch als kompakte Einbaupatrone ausgebildet sein, die sowohl den Sensor als auch die Auswerteelektronik enthält. Der Kolbenbewegungssensor ist mit einer Orientierung in der Querbohrung angeordnet, so dass sich die längste Dimension des Kolbenbewegungssensors in Richtung der Längsachse der Querbohrung erstreckt. Abseits des Sensorsignalkanals können an einem Boden der Teilkammer Strahlablenkungselemente angeordnet sein, um Verfälschungen der Messergebnisse zu vermeiden. Der Kollimator kann in dem Sensorsignalkanal angeordnet sein. Hinsichtlich weiterer Details wird auf die DruckschriftEP 3 957 868 A1 verwiesen. -
US 5,182,980 A offenbart eine Kolben-Zylinder-Einheit, bei der ein Kolbenbewegungssensor eine Antenne aufweist. Die Antenne ist U-förmig gebogen mit einem mittleren Grundschenkel, der sich parallel und eng benachbart der Kolbenstange erstreckt, mit einem kürzeren Seitenschenkel, der auf der dem Kolben zugewandten Seite an dem Zylinderkopf befestigt ist, und mit einem anderen, längeren Seitenschenkel, der durch eine mit einer Stufe ausgestatteten Querbohrung aus dem Zylinderkopf herausgeführt ist. Der längere Seitenschenkel der Antenne ist von durch Dichtungen voneinander getrennten, axial hintereinander liegenden Isolierhülsen umgeben, die wiederrum aufgenommen sind in einer Bohrung eines T-förmigen Gehäuses. Das T-förmige Gehäuse verfügt radial innenliegend über einen zylindrischen Abschnitt, der über einen Dichtring gegenüber der Querbohrung des Zylinderkopfes abgedichtet ist. Ein mittlerer Abschnitt des T-förmigen Gehäuses ist mit einem Innengewinde der Querbohrung verschraubt. Schließlich bildet der Querschenkel des T einen Kopf des Gehäuses, der an einer Stufe der Querbohrung abgestützt ist. Die derart montierte Stellung des Gehäuses ist zusätzlich gesichert durch eine Schraube, die durch eine Bohrung des Gehäuses mit dem Zylinderkopf verschraubt ist. -
DE 20 2019 010 788 U1 offenbart eine Kolben-Zylinder-Einheit mit einem Kolbenbewegungssensor, der auf dem magnetostriktiven Messprinzip beruht. Der Kolbenbewegungssensor ist von der Seite einer Kolbenkammer in eine als Sacklochbohrung ausgebildete Längsbohrung des Zylinderkopfes eingesetzt. In die Längsbohrung mündet eine Querbohrung, in die ein Sicherungselement eingelegt werden kann, mittels dessen die axiale Stellung und eine Drehstellung des Kolbenbewegungssensors in der Längsbohrung gesichert werden kann. - Auch
US 6,725,761 B offenbart die Anordnung eines Kolbenbewegungssensors in einer Längsbohrung eines Zylinderkopfes. - Weiterer Stand der Technik ist aus
JP H03 99207 U - Der vorliegenden Erfindung liegt die Aufgabe zugrunde, eine Kolben-Zylinder-Einheit mit einem in dem Zylinderkopf integrierten Kolbenbewegungssensor vorzuschlagen, die insbesondere hinsichtlich
- des Herstellungsaufwands und/oder
- der Bauteilvielfalt und/oder
- der Positionierung und Ausrichtung des Kolbenbewegungssensors relativ zu dem Zylinderkopf und/oder
- des Montage- und/oder Demontageaufwands und/oder
- der Variabilität der Einsatzbedingungen und der Anschlussbedingungen an die Arbeitsmaschine
- Des Weiteren liegt der Erfindung die Aufgabe zugrunde, ein Set mit einer Kolben-Zylinder-Einheit vorzuschlagen, welches für den Einsatz der Kolben-Zylinder-Einheit für unterschiedliche Einsatzzwecke nutzbar ist.
- Schließlich liegt der Erfindung die Aufgabe zugrunde, eine Gruppe von Kolben-Zylinder-Einheiten vorzuschlagen, in der zwei Teilgruppen für unterschiedliche Einsatzzwecke gestaltet und bestimmt sind, aber dennoch eine geringe Bauteilvielfalt vorhanden ist.
- Die Aufgabe der Erfindung wird erfindungsgemäß mit den Merkmalen der unabhängigen Patentansprüche gelöst. Weitere bevorzugte erfindungsgemäße Ausgestaltungen sind den abhängigen Patentansprüchen zu entnehmen.
- Die Erfindung schlägt eine Kolben-Zylinder-Einheit vor, die einen Zylinder mit einem Zylinderkopf, einen in dem Zylinder axial bewegbaren Kolben und einen Kolbenbewegungssensor aufweist. Hierbei ist der Kolbenbewegungssensor in einer eine Längsachse aufweisenden Querbohrung des Zylinderkopfs angeordnet. Insoweit kann die Kolben-Zylinder-Einheit auch gemäß dem eingangs angeführten Stand der Technik in den unterschiedlichen Varianten ausgebildet sein.
- Die erfindungsgemäße Ausgestaltung basiert insbesondere auf der Erkenntnis, dass für die erforderliche Genauigkeit der Messergebnisse des in der Querbohrung angeordneten Kolbenbewegungssensors entscheidend ist, dass sich der Kolbenbewegungssensor und damit die Sende- und/oder Empfangseinheit für die hochfrequente Strahlung (oder ein anderes Sensorsignal)
- sowohl in der vorbestimmten Position in der Querbohrung, die die axiale Position des Kolbenbewegungssensors entlang der Längsachse der Querbohrung beschreibt,
- als auch in der vorbestimmten Ausrichtung, die die Drehstellung des Kolbenbewegungssensors um die Längsachse der Querbohrung und damit die Richtung der Aussendung des Signals des Kolbenbewegungssensors beschreibt,
- Möglich ist auch, dass für den Fall, dass gemäß dem Stand der Technik in einer Baureihe von Kolben-Zylinder-Einheiten mit unterschiedlichen Abmessungen (insbesondere unterschiedlichen Durchmessern des Zylinderrohrs und damit Dimensionen des Zylinderkopfs) Kolbenbewegungssensoren und insbesondere Sensorgehäuse mit unterschiedlichen Dimensionen hergestellt werden müssen. Grund hierfür ist, dass die unterschiedlichen Dimensionen der Kolben-Zylinder-Einheiten unterschiedliche Abstände des Sensorsignalkanals im Inneren des Zylinderkopfs von dem Anschlussstecker an der Außenfläche des Zylinderkopfs zur Folge haben, was unterschiedliche Längen des Sensorgehäuses bedingt.
- In diesem Spannungsfeld schlägt die Erfindung die folgende Verbesserung vor: Erfindungsgemäß findet ein Positionier- und/oder Ausrichtelement Einsatz. Das Positionier- und/oder Ausrichtelement gewährleistet die richtige Positionierung des Kolbenbewegungssensors in Richtung der Längsachse der Querbohrung, so dass mittels der Positionierung Sorge dafür getragen wird, dass das Hochfrequenzsignal des Kolbenbewegungssensors an der richtigen Stelle durch den Sensorsignalkanal, einen etwaigen Kollimator und die Druckkammer hindurchtritt und/oder an der richtigen Stelle auf die Stirnseite des Kolbens oder der Kolbenstange auftrifft. Mittels des Positionier- und/oder Ausrichtelements kann alternativ oder kumulativ auch die Ausrichtung des Kolbenbewegungssensors vorgegeben werden. Findet das Positionier- und/oder Ausrichtelement kumulativ zum Positionieren und Ausrichten des Kolbenbewegungssensors Einsatz, kann auf einfache und zuverlässige Weise gewährleistet werden, dass eine Abweichung der Position und Ausrichtung eines gesendeten Hochfrequenzsignals des Kolbenbewegungssensors innerhalb eines vorbestimmten kleinen Toleranzbereichs liegt.
- Erfindungsgemäß ist das Positionier- und/oder Ausrichtelement in der Querbohrung angeordnet und hierbei in Richtung der Längsachse der Querbohrung, nämlich in die Montagerichtung, in der Querbohrung abgestützt. Diese Abstützung kann beispielsweise an einer Querfläche, Schrägfläche, einer Stufe, Verjüngung oder einem Ringbund der Querbohrung erfolgen. Damit nimmt das Positionier- und/oder Ausrichtelement eine definierte axiale Position in der Querbohrung ein, die bereits bei der Herstellung der Querbohrung, nämlich bei der Herstellung der Querfläche, Schrägfläche, Stufe, Verjüngung oder des Ringbunds, vorgegeben werden kann.
- An dem Positionier- und/oder Ausrichtelement ist dann der Kolbenbewegungssensor in Richtung der Längsachse an dem Positionier- und/oder Ausrichtelement abgestützt. Da das Positionier- und/oder Ausrichtelement in der Querbohrung eine definierte axiale Position einnimmt, kann über die Abstützung des Kolbenbewegungssensors an dem Positionier- und/oder Ausrichtelement gewährleistet werden, dass auch der Kolbenbewegungssensor eine definierte Position in der Querbohrung einnimmt.
- Vorteilhaft ist, dass für den Fall, dass derselbe Kolbenbewegungssensor verwendet wird für Kolben-Zylinder-Einheiten unterschiedlicher Dimensionen, derselben Kolbenbewegungssensor in den unterschiedlichen Kolben-Zylinder-Einheiten Einsatz finden kann, wobei dann aber eine Anpassung der vorbestimmten Position des Kolbenbewegungssensors in der Querbohrung dadurch erfolgen kann, dass das Positionier- und/oder Ausrichtelement unterschiedliche Längen aufweist.
- Wie zuvor erwähnt, kann die Abstützung des Positionier- und/oder Ausrichtelements durch eine beliebige Querfläche, Schrägfläche, Stufe, Verjüngung oder einen Ringbund u. ä. der Querbohrung gewährleistet werden. Für einen besonders einfachen Vorschlag der Erfindung kann die Querbohrung als Sacklochbohrung ausgebildet sein, wobei dann das Positionier- und/oder Ausrichtelement an einem Boden (insbesondere dem Randbereich eines kegelförmigen Bodens) der Sacklochbohrung abgestützt sein. In diesem Fall kann durch die Tiefe der Sacklochbohrung die Position des Positionier- und/oder Ausrichtelements und damit auch des Kolbenbewegungssensors vorgegeben werden.
- Möglich ist, dass eine Ausrichtung des Positionier- und/oder Ausrichtelements um die Längsachse der Querbohrung vorgegeben ist. Dies kann beispielsweise durch einen Formschluss der Querschnitte des Gehäuses des Positionier- und/oder Ausrichtelements und der Querbohrung erfolgen. So kann beispielsweise die Querbohrung eine in Richtung der Längsachse verlaufende Nut oder Ausnehmung (oder eine Rippe oder einen Vorsprung) aufweisen, die oder der formschlüssig zusammenwirkt mit einer Rippe oder einem Vorsprung (oder einer Nut oder Ausnehmung) des Gehäuses des Positionier- und/oder Ausrichtelements. Möglich ist aber auch, dass die Ausrichtung des Positionier- und/oder Ausrichtelements dadurch gewährleistet wird, dass eine dem Boden der Querbohrung zugewandte Stirnseite des Gehäuses des Positionier- und/oder Ausrichtelements eine exzentrische Ausnehmung (oder einen Vorsprung) aufweist, der eingreift in einen entsprechenden Vorsprung (oder eine Ausnehmung) des Bodens.
- Ein weiterer Aspekt der Erfindung widmet sich der Sicherung des Positionier- und/oder Ausrichtelements innerhalb der Querbohrung. Vorgeschlagen wird, dass mindestens ein Sicherungselement vorhanden ist. Das Sicherungselement dient zur Sicherung der Längsposition des Positionier- und/oder Ausrichtelements in der Querbohrung. Somit dient das Sicherungselement der Gewährleistung, dass sowohl das Positionier- und/oder Ausrichtelement als auch der Kolbenbewegungssensor an ihrer vorbestimmten Position sind und auch in Betrieb bleiben. Alternativ oder kumulativ möglich ist, dass mittels des mindestens einen Sicherungselements eine Sicherung der Ausrichtung des Positionier- und/oder Ausrichtelements um die Längsachse der Querbohrung (und damit u. U. auch eine Sicherung der Ausrichtung des Kolbenbewegungssensors) erfolgt.
- Für die Art der Ausgestaltung des Sicherungselements gibt es vielfältige Möglichkeiten. So kann beispielsweise ein Sicherungsbolzen, ein Sicherungssplint, eine Rastverbindung, eine Nut-Federverbindung zur Sicherung einer Ausrichtung, usw. Einsatz finden. Für eine sehr einfache Ausführungsform ist das Sicherungselement eine Schraube. Die Schraube kann sich dabei parallel zur Längsachse der Querbohrung erstrecken. Möglich ist beispielsweise, dass sich die Schraube durch eine Bohrung von der anderen Seite durch den Boden der Sacklochbohrung erstreckt. Möglich ist aber auch, dass sich eine Schraube, die das Sicherungselement bildet, radial zu einer Längsachse der Querbohrung erstreckt. In jedem Fall ist die Schraube von außen an dem Zylinderkopf zugänglich und erstreckt sich durch eine Bohrung bis zu dem Positionier- und/oder Ausrichtelement, wo dann die Schraube mit einem Innengewinde des Positionier- und/oder Ausrichtelements verschraubt ist. Möglich ist des Weiteren, dass das Positionier- und/oder Ausrichtelement sowohl eine stirnseitige Gewindebohrung aufweist, die genutzt wird, wenn sich die Schraube parallel zur Längsachse der Querbohrung erstreckt, als auch eine radial orientierte Gewindebohrung aufweist für eine Montage in dem Fall, dass sich die Schraube radial zur Längsachse der Querbohrung erstreckt.
- Das Positionier- und/oder Ausrichtelement und der Kolbenbewegungssensor liegen vorzugsweise über Kontaktflächen unmittelbar aneinander an. Diese Kontaktflächen können die richtige Positionierung des Kolbenbewegungssensors in Richtung der Längsachse der Querbohrung gewährleisten.
- Möglich ist, dass nicht nur die axiale Position des Kolbenbewegungssensors in der Querbohrung vorgegeben werden muss. Vielmehr kann auch erforderlich sein, dass eine Ausrichtung des Kolbenbewegungssensors hinsichtlich seines Drehwinkels um die Längsachse der Querbohrung vorgegeben werden muss. Die Vorgabe des Drehwinkels kann bspw. erforderlich sein, damit ein von dem Kolbenbewegungssensor ausgesendetes Sensorsignal durch einen Sensorsignalkanal hindurchtreten und/oder an einer definierten Stelle und/oder unter einer definierten Ausrichtung auf eine Stirnfläche des Kolbens oder der Kolbenstange auftreffen kann. Diese Ausrichtung kann beispielsweise dadurch vorgegeben werden, dass der Kolbenbewegungssensor formschlüssig in Umfangsrichtung mit der Querbohrung zusammenwirkt, sodass einerseits über den Formschluss die Ausrichtung vorgegeben ist und andererseits hierdurch eine derart vorgegebene Ausrichtung auch im Betrieb aufrecht erhalten wird. Beispielsweise kann die Querbohrung eine in Richtung der Längsachse verlaufende Nut oder eine Ausnehmung aufweisen, in welche(r) dann ein Vorsprung oder eine Rippe des Gehäuses des Kolbenbewegungssensors angeordnet ist. Umgekehrt möglich ist, dass die Querbohrung eine in Richtung der Längsachse verlaufende Rippe oder einen Vorsprung aufweist, der eingreift in eine Nut oder Ausnehmung des Gehäuses des Kolbenbewegungssensors. Möglich ist auch, dass die Querbohrung einerseits und das Gehäuse des Kolbenbewegungssensors andererseits korrespondierende nicht runde, bspw. elliptische Querschnitte aufweisen, die ein passgenaues Einsetzen in der zutreffenden Ausrichtung gewährleisten.
- Für einen Vorschlag der Erfindung sind die Kontaktflächen des Positionier- und/oder Ausrichtelements einerseits und des Kolbenbewegungssensors andererseits über einen Formschluss in Umfangsrichtung um die Längsachse der Querbohrung miteinander verbunden. Dieser Formschluss schränkt dann die möglichen relativen Ausrichtungen des Kolbenbewegungssensors einerseits und des Positionier- und/oder Ausrichtelements (im Folgenden Kontaktelemente) andererseits ein oder gibt diese sogar vor. Für diesen Formschluss gibt es vielfältige Möglichkeiten. Um lediglich einige, die Erfindung nicht beschränkende Beispiele zu nennen, kann eines der beiden Kontaktelemente einen Vorsprung aufweisen, der in eine Vertiefung des anderen Kontaktelements eingreift. Möglich ist auch, dass eine Stirnfläche eines Kontaktelements eine Stufe aufweist, die formschlüssig in Wechselwirkung tritt mit einer entsprechenden Stufe des anderen Kontaktelements zur Gewährleistung der Verdrehsicherung und Vorgabe der Ausrichtung.
- Ein weiterer Aspekt der Erfindung widmet sich der Ermöglichung einer Demontage des Kolbenbewegungssensors, die beispielsweise erfolgen kann zu Wartungszwecken, im Fall eines Defektes des Kolbenbewegungssensors, zu Reinigungszwecken oder zum Einsatz eines anderen Kolbenbewegungssensors mit einem anderen Messbereich oder einer anderen Messgenauigkeit. In diesem Fall ist vorteilhaft, wenn der Kolbenbewegungssensor lösbar an dem Positionier- und/oder Ausrichtelement gehalten ist, aber dennoch die Verbindung eine gewisse Haltekraft gewährleistet. Vorteilhaft ist dabei, wenn für die Demontage lediglich eine Demontagekraft aufgebracht werden muss, die einen Schwellwert der Haltekraft der Verbindung überschreitet.
- Erfindungsgemäß erfolgt eine Verbindung des Kolbenbewegungssensors mit dem Positionier- und/oder Ausrichtelement über einen Permanentmagneten, der eine magnetische Haltekraft zwischen dem Kolbenbewegungssensor und dem Positionier- und/oder Ausrichtelement erzeugt. Für die Demontage ist der Schwellwert für die Haltekraft vorgegeben durch die Magnetkraft. Im Rahmen der Erfindung ist auch möglich, dass jeweils der Kolbenbewegungssensor und das Positionier- und/oder Ausrichtelement einen Permanentmagneten aufweisen, zwischen denen dann die Magnetkraft erzeugt wird.
- Für die Demontage kann der Monteur die erforderliche Demontagekraft auf beliebige Weise aufbringen. Für einen Vorschlag der Erfindung weist der Kolbenbewegungssensor im Bereich einer Stirnseite auf der Seite, die dem Positionier- und/oder Ausrichtelement abgewandt ist, einen Demontage-Mitnehmer auf. Der Demontage-Mitnehmer ist mit einem Demontagewerkzeug koppelbar. Hierbei kann über das Demontagewerkzeug und den Demontage-Mitnehmer die erforderliche Demontagekraft auf den Kolbenbewegungssensor aufgebracht werden. Beispielsweise kann der Demontage-Mitnehmer als eine Art Hakenverbindung ausgebildet sein, in die ein gegenhakendes Demontagewerkzeug eingehakt wird, der Demontage-Mitnehmer und das Demontagewerkzeug können eine Rastverbindung ausbilden oder der Demontage-Mitnehmer und das Demontagewerkzeug sind über einen Permanentmagneten miteinander verbindbar sein. Für einen besonderen Vorschlag der Erfindung ist der Demontage-Mitnehmer ein Innengewinde des Kolbenbewegungssensors. In dieses Innengewinde kann dann ein Demontagestab eingeschraubt werden, so dass dann über den nach dem Einschrauben aus der Querbohrung herausragenden Demontagestab die erforderlichen Demontagekräfte auf den Kolbenbewegungssensor aufgebracht werden können.
- Hierbei kann das Innengewinde von einem Vollmaterial des Sensorgehäuses ausgebildet sein. Für einen Vorschlag der Erfindung ist das Innengewinde von einem Gewindeeinsatz ausgebildet. Dieser Gewindeeinsatz kann dann in ein Sensorgehäuse des Kolbenbewegungssensors eingespritzt sein oder in eine Bohrung des Sensorgehäuses eingepresst sein. Der Einsatz eines derartigen Gewindeeinsatzes ist beispielsweise dann von Vorteil, wenn das Sensorgehäuse aus einem Material hergestellt ist, bei dem die Herstellung eines Innengewindes nicht die erforderliche Festigkeit zur Verfügung stellt. In diesem Fall kann für das Material des Gewindeeinsatzes ein festeres Material, insbesondere Metall, gewählt werden. Das festere Material kann dann im Bereich des Gewindes die erforderliche Festigkeit für die Gewindeverbindung bereitstellen. Andererseits kann der Gewindeeinsatz eine vergrößerte Außenfläche aufweisen, die dann eine großflächige Anbindung und Kraftübertragung an das Sensorgehäuse ermöglicht.
- Grundsätzlich möglich ist, dass ein Anschlussstecker unmittelbar von dem Sensorgehäuse ausgebildet oder an diesem gehalten ist und nach außen aus der Querbohrung und dem Zylinderkopf herausragt, wo dann der Anschlussstecker mit den erforderlichen Anschlusskabeln verbunden werden kann. Für einen Vorschlag der Erfindung ist der Kolbenbewegungssensor über ein Sensorkabel mit einem Gehäusestecker verbunden. Somit verfügt die Sensoreinheit über zwei Teileinheiten, nämlich den Kolbenbewegungssensor und den Gehäusestecker, die über das Sensorkabel flexibel miteinander verbunden sind. Die Verbindung über das Sensorkabel ermöglicht auf einfache Weise eine Anpassung für die Verwendung desselben Kolbenbewegungssensors und desselben Gehäusesteckers für Kolben-Zylinder-Einheiten mit unterschiedlichen Dimensionen, indem für die unterschiedlichen Einbausituationen dann das Sensorkabel mehr oder weniger gekrümmt oder gestreckt eingebaut werden kann. Andererseits kann unter Umständen das Sensorgehäuse weniger massiv oder kürzer ausgebildet sein, da das Sensorgehäuse nicht den gesamten radialen Bereich von dem eigentlichen Messbereich bis hin zu dem Anschlussstecker überbrücken muss, sondern ein Teilbereich von dem Sensorkabel überbrückt werden kann.
- Besonders vorteilhaft ist, wenn das Sensorkabel lösbar mit dem Kolbenbewegungssensor und/oder dem Gehäusestecker verbunden ist. Dies ermöglicht beispielsweise eine separate Montage zunächst nur des Kolbenbewegungssensors, dann den Anschluss des Sensorkabels und schließlich die Montage des Gehäusesteckers, wobei auch eine entsprechende separate Demontage erfolgen kann. Des Weiteren ist möglich, dass, beispielsweise zu Wartungszwecken oder im Fall eines Defektes lediglich ein Kolbenbewegungssensor oder ein Gehäusestecker ausgewechselt werden muss, während dann das verbleibende Teil von dem Kolbenbewegungssensor und dem Gehäusestecker weiter verwendet werden kann.
- Für einen besonderen Vorschlag der Erfindung wird aber durch die lösbare Verbindung mit dem Sensorkabel auch ermöglicht, dass derselbe Kolbenbewegungssensor mit unterschiedlichen Gehäusesteckern verwendet werden kann, um eine Anpassung an unterschiedliche Einsatzzwecke zu ermöglichen, die unterschiedliche Gehäusestecker bedingen.
- Vorteilhaft ist auch, wenn der Gehäusestecker lösbar mit dem Zylinderkopf verbunden ist. Für einen Vorschlag der Erfindung verfügt zu diesem Zweck der Gehäusestecker über einen Flansch. Der Flansch kann dann mit dem Zylinderkopf verschraubt werden, was eine zuverlässige Verbindung zwischen Gehäusestecker und Zylinderkopf ermöglicht.
- Möglich ist dabei sogar, dass der Flansch in unterschiedlichen Ausrichtungen des Gehäusesteckers um die Längsachse der Querbohrung mit dem Zylinderkopf verschraubt werden kann, womit den jeweiligen Einbaubedingungen Rechnung getragen werden kann.
- Möglich ist, dass im Rahmen der Erfindung beliebige unterschiedliche Gehäusestecker Einsatz finden. So können einerseits die Gehäusestecker eine unterschiedliche Form aufweisen. Möglich ist, dass ein erster Gehäusestecker geradlinig ausgebildet ist, während ein zweiter, im Rahmen der Erfindung einsetzbarer Gehäusestecker L-förmig ausgebildet ist. In diesem Fall kann der Gehäusestecker zwei abgewinkelte Schenkel aufweisen. Ein Schenkel erstreckt sich dann in das Innere der Querbohrung des Zylinderkopfs. Im Bereich einer Stirnseite dieses Schenkels kann dann ein Anschluss des Sensorkabels erfolgen. Hingegen erstreckt sich der andere Schenkel außenliegend von dem Zylinderkopf. Dabei ist möglich, dass sich dieser Schenkel radial zu der Längsachse der Querbohrung erstreckt. Für eine Einbausituation ist der Schenkel parallel zur Längsmittelachse des Zylinders der Kolben-Zylinder-Einheit orientiert, was für einige Einsatzzwecke vorteilhaft ist. In diesem Fall kann die Stirnseite des letztgenannten Schenkels zum Anschluss eines Anschlusskabels dienen.
- Neben der Nutzung von Gehäusesteckern unterschiedlicher Formen in der erfindungsgemäßen Kolben-Zylinder-Einheit können die Gehäusestecker alternativ oder kumulativ auch mit unterschiedlichen Anschlussgeometrien und Belegungen der Pins ausgestattet sein.
- a) Möglich ist hierbei beispielsweise, dass ein erster Typ eines Gehäusesteckers als sogenannter DIN-Stecker ausgebildet ist. Beispielsweise kann es sich um einen DIN-Stecker M12 handeln, der 5-polig ausgebildet sein kann. Derartige DIN-Stecker sind in den Normen DIN 41524 (3- und 5-polig), DIN 45322 (5-polig mit 60° Abstand), DIN 45326 (8-polig) und DIN 45329 (7-polig) (diese Normen ersetzt durch EN 60130-9) beschrieben.
Für diesen ersten Typ des Gehäusesteckers können dann wiederum unterschiedliche Untertypen verwendet werden, die sich durch die Belegung der Anschlusspins unterscheiden:- aa) Für einen ersten Untertyp ist ein erster Pin nicht belegt. Ein zweiter Pin ist mit der Funktion VDC (Spannungsversorgung des Kolbenbewegungssensors) belegt. Ein dritter Pin ist mit der Funktion GND (Erde) belegt. Ein vierter Pin ist mit dem Datenbus CAN HI belegt, während ein fünfter Pin mit einem Datenbus CAN LO belegt ist.
- ab) Für einen zweiten Untertyp des ersten Typs kann ein erster Pin nicht belegt sein, ein zweiter Pin mit VDC belegt sein, ein dritter Pin mit GND belegt sein, ein vierter Pin mit einem pulsweitenmodulierten Signal belegt sein und ein fünfter Pin nicht belegt sein.
- b) Für einen zweiten Typ des Gehäusesteckers ist der Gehäusestecker als sogenannter Deutsch-Stecker ausgebildet, wobei es sich beispielsweise um einen Deutsch-Stecker DT 04 handeln kann mit vier Pins.
Auch für den zweiten Typ sind unterschiedliche Untertypen möglich:- ba) So kann beispielsweise ein erster Untertyp des zweiten Typs mit einem ersten Pin ausgestattet sein, der die Funktion VDC gewährleistet. Der zweite Pin ist mit der Funktion CAN LO belegt, ein dritter Pin mit der Funktion GND sowie ein vierter Pin mit der Funktion CAN HI.
- bb) Hingegen kann für einen zweiten Untertyp des zweiten Typs ein erster Pin mit der Funktion VDC belegt sein, ein zweiter Pin mit der Funktion GND belegt sein, ein dritter Pin mit der Funktion PWM belegt sein und ein vierter Pin nicht belegt sein.
- Erfindungsgemäß ist ermöglicht, dass ein- und derselbe Kolbenbewegungssensor über das lösbare Sensorkabel je nach Anforderungen und Einsatzzweck wahlweise mit Gehäusesteckern unterschiedlicher Geometrien und Abwinklungen der Schenkel des Gehäusesteckers und/oder Gehäusesteckern der unterschiedlichen genannten Typen und Untertypen kombiniert werden können.
- Für die aus dem Stand der Technik bekannten Ausführungsformen war der Kolbenbewegungssensor über den Sensorsignalkanal hydraulisch mit der Druckkammer verbunden, so dass der Kolbenbewegungssensor selber mit dem Hydraulikfluid beaufschlagt war. Dies hat erfordert, dass das Sensorgehäuse des Kolbenbewegungssensors mit Ringnuten auf beiden Seiten von dem Sensorsignalkanal ausgestattet war, um den Kolbenbewegungssensor in der Querbohrung abzudichten. Ist für diese Ausführungsformen ein Austausch des Kolbenbewegungssensors erforderlich, ist ein Ablassen des Hydraulikfluids erforderlich, da ansonsten das Hydraulikfluid für den demontierten Kolbenbewegungssensor aus der Querbohrung austreten würde. Die Erfindung schlägt für eine Ausgestaltung der Kolben-Zylinder-Einheit vor, dass die Querbohrung über ein Dichtelement hydraulisch von der Druckkammer getrennt ist. In diesem Fall kann eine Demontage des Kolbenbewegungssensors aus der Querbohrung erfolgen, ohne dass ein Übertritt des Hydraulikfluids zu der Querbohrung möglich ist, da der Übertritt über das Dichtelement abgesperrt ist. Hierbei ist das Dichtelement vorzugsweise so gestaltet und das Material desselben so gewählt, dass dieses die Hochfrequenzstrahlung des Kolbenbewegungssensors durchlässt und möglichst nicht auf unerwünschte Weise beeinträchtigt.
- Für einen besonderen Vorschlag der Erfindung ist das Dichtelement als Kollimator ausgebildet, so dass in diesem Fall der Kollimator multifunktional ist, da dieser die gewünschte Strahlbündelung und parallele Ausrichtung gewährleistet und zusätzlich als Dichtelement wirkt. Möglich ist dabei, dass der Kollimator im Bereich seiner Außenfläche mindestens eine Ringnut aufweist, in die ein Dichtring, insbesondere ein O-Ring eingesetzt ist, welcher unter Abdichtung in Wechselwirkung tritt mit dem Sensorsignalkanal, in welchem der Kollimator angeordnet ist.
- Eine weitere Lösung der der Erfindung zugrunde liegenden Aufgabe stellt ein Set dar, welches eine Kolben-Zylinder-Einheit aufweist, wie dies zuvor erläutert worden ist. In dem Set sind mindestens zwei Gehäusestecker vorhanden. Diese beiden Gehäusestecker sind für unterschiedliche Einsatzzwecke gestaltet und bestimmt. Somit kann es sich beispielsweise bei den beiden unterschiedlichen Gehäusesteckern um Gehäusestecker der zuvor erläuterten unterschiedlichen Geometrien, Typen und/oder Untertypen handeln. Die beiden Gehäusestecker können dann wahlweise in die Querbohrung eingesetzt werden und es kann die Befestigung des gewählten Gehäusesteckers an dem Gehäuse der Kolben-Zylinder-Einheit erfolgen. Hierbei ist der jeweils gewählte Gehäusestecker dann mittels des Sensorkabels mit dem Kolbenbewegungssensor verbunden. Auf diese Weise kann für den Kunden ein Set bereitgestellt werden, mit dem derselbe Kolbenbewegungssensor in unterschiedlichen Einbausituationen mit unterschiedlichen Gehäusesteckern verbunden werden kann, womit die Anwendungsvielfalt erweitert werden kann und die Bauteilvielfalt verringert werden kann.
- Eine weitere Lösung der der Erfindung zugrunde liegenden Aufgabe stellt eine Gruppe von Kolben-Zylinder-Einheiten dar, wie diese zuvor erläutert worden sind. Hierbei weist die Gruppe zwei unterschiedliche Teilgruppen von Kolben-Zylinder-Einheiten auf, wobei diese beiden Teilgruppen dann für unterschiedliche Einsatzzwecke gestaltet und bestimmt sind. In der ersten Teilgruppe weisen die Kolben-Zylinder-Einheiten erste Gehäusestecker auf, während in der zweiten Teilgruppe die Kolben-Zylinder-Einheiten die zweiten Gehäusestecker aufweisen. Die ersten Gehäusestecker und die zweiten Gehäusestecker sind für unterschiedliche Einsatzzwecke gestaltet und bestimmt, womit dann auch die Kolben-Zylinder-Einheiten der beiden Teilgruppen für unterschiedliche Einsatzzwecke gestaltet und bestimmt sind. Die ersten Gehäusestecker und zweiten Gehäusestecker können sich beispielsweise durch die zuvor erläuterten unterschiedlichen Geometrien, Typen und/oder Untertypen voneinander unterscheiden. In den Kolben-Zylinder-Einheiten der ersten Teilgruppe und den Kolben-Zylinder-Einheiten der zweiten Teilgruppe sind dann baugleiche Kolbenbewegungssensoren vorhanden. Beispielsweise kann eine derartige Gruppe mit den unterschiedlichen Teilgruppen von einem Hersteller oder einem Vertriebsunternehmen angeboten werden, so dass der Kunde dann je nach dem gewünschten Einsatzzweck die Kolben-Zylinder-Einheiten der ersten Teilgruppe oder der zweiten Teilgruppe erwerben kann. Möglich ist aber auch, dass bei einem Endkunden, in einer Reparaturwerkstatt oder einem Hersteller einer Arbeitsmaschine eine derartige Gruppe von Kolben-Zylinder-Einheiten für die unterschiedlichen Einsatzzwecke bereitgehalten wird.
- Vorteilhafte Weiterbildungen der Erfindung ergeben sich aus den Patentansprüchen, der Beschreibung und den Zeichnungen.
- Die in der Beschreibung genannten Vorteile von Merkmalen und von Kombinationen mehrerer Merkmale sind lediglich beispielhaft und können alternativ oder kumulativ zur Wirkung kommen, ohne dass die Vorteile zwingend von erfindungsgemäßen Ausführungsformen erzielt werden müssen.
- Die in den Patentansprüchen enthaltenen Bezugszeichen stellen keine Beschränkung des Umfangs der durch die Patentansprüche geschützten Gegenstände dar. Sie dienen lediglich dem Zweck, die Patentansprüche leichter verständlich zu machen.
- Im Folgenden wird die Erfindung anhand in den Figuren dargestellter bevorzugter Ausführungsbeispiele weiter erläutert und beschrieben.
- Fig. 1
- zeigt in einem Längsschnitt eine Kolben-Zylinder-Einheit gemäß dem Stand der Technik.
- Fig. 2
- zeigt in einem Teillängsschnitt eine Kolben-Zylinder-Einheit im Bereich des Zylinderkopfs.
- Fig. 3
- zeigt in einer räumlichen Explosionsansicht den Zylinderkopf gemäß
Fig. 2 mit zugeordneten Bauelementen. - Fig. 4
- zeigt in einer räumlichen Ansicht einen Kolbenbewegungssensor und ein Positionier- und/oder Ausrichtelement.
- Fig. 5
- zeigt in einer räumlichen Ansicht einen Gehäusestecker des Typs DIN-Stecker (5-polig) mit Sensorkabel.
- Fig. 6
- zeigt den Gehäusestecker mit Sensorkabel gemäß
Fig. 5 in einer Seitenansicht. - Fig. 7
- zeigt in einer räumlichen Ansicht einen Gehäusestecker des Typs Deutsch-Stecker (4-polig) mit Sensorkabel.
- Fig. 8
- zeigt den Gehäusestecker gemäß
Fig. 7 in einer Seitenansicht. - Sofern sich aus dem Folgenden nichts anderes ergibt, kann für die erfindungsgemäßen Ausführungsformen das eingangs zu dem Stand der Technik und zu der Ausführungsform gemäß
Fig. 1 Gesagte entsprechend gelten, wobei auch die weitere Offenbarung in den DruckschriftenDE 10 2019 122 121 A1 undEP 3 957 868 A1 im Rahmen der Erfindung einsetzbar ist. -
Fig. 2 zeigt eine Kolben-Zylinder-Einheit 1 im Bereich des Zylinderkopfs 4. In die Druckkammer 33 der Kolben-Zylinder-Einheit 1 mündet ein Sensorsignalkanal 26. In dem Sensorsignalkanal 26 ist ein Kollimator 35 angeordnet. Der Kollimator 35 verfügt auf der dem Kolbenbewegungssensor 28 zugewandten Seite über eine ebene Stirnseite, die quer zu der Längsmittelachse 30 orientiert ist. Hinsichtlich der Längsmittelachse 30 ist der Kollimator 35 auf der anderen Seite rotationssymmetrisch ausgebildet, wobei der Kollimator 35 beispielsweise wie dargestellt einen kurvenförmigen und insbesondere parabelförmigen Längsschnitt aufweisen kann. Der Kollimator 35 verfügt über eine Ringnut 36, in der ein Dichtelement 37, hier ein O-Ring 38, angeordnet ist. Das Dichtelement 37 gewährleistet eine hydraulische Abdichtung zwischen der Innenwandung des Sensorsignalkanals 26 und dem Kollimator 35. Der Sensorsignalkanal 26 verfügt über einen hier umlaufenden Absatz 39. Ist die Druckkammer 33 mit einem Hydraulikdruck beaufschlagt, führt der auf die ballige, dem Kolben 7 zugewandte Stirnseite wirkende Hydraulikdruck zu einer Hydraulikkraft, die den Kollimator 35 gegen den Absatz 39 presst. Durch diese Anpressung des Kollimators 35 an den Absatz 39 und/oder die Wirkung des Dichtelements 37 kann gewährleistet werden, dass die Querbohrung 27 nicht mit Hydraulikfluid beaufschlagt wird und somit in der Querbohrung 27 keine zusätzlichen Dichtmaßnahmen zu treffen sind. Andererseits ermöglicht diese Abdichtung, dass eine Demontage des Kolbenbewegungssensors 28 möglich ist, ohne dass Hydraulikfluid aus der Querbohrung 27 austreten kann. - Wie aus der Explosionsdarstellung in
Fig. 3 ersichtlich ist, sind in der Querbohrung ein Sicherungselement 40 in Form einer Schraube 41, ein Positionier- und/oder Ausrichtelement 42, der Kolbenbewegungssensor 28, ein Sensorkabel 43 und ein Gehäusestecker 44 montiert, wobei der Gehäusestecker 44 über Befestigungsschrauben 45 an einem Gehäuse 46 des Zylinderkopfs 4 befestigt ist. - Gemäß
Fig. 4 ist das Positionier- und/oder Ausrichtelement 42 zylindrisch ausgebildet mit einem Durchmesser derart, dass das Positionier- und/oder Ausrichtelement 42 passgenau in die Querbohrung 27 eingesetzt werden kann. Die Unterseite des Positionier- und/oder Ausrichtelements 42 ist für das dargestellte Ausführungsbeispiel eben ausgebildet. Die Unterseite des Positionier- und/oder Ausrichtelements 42 liegt an einem Boden 47 der Querbohrung 27, die hier als Sacklochbohrung ausgebildet ist, an. - Auf der dem Kolbenbewegungssensor 28 zugewandten Seite ist das Positionier- und/oder Ausrichtelement 42 grundsätzlich eben, aber mit einer Stufe 48 ausgebildet. Auf dieser Seite verfügt das Positionier- und/oder Ausrichtelement 42 über eine (hier zylindrische) Aufnahme 49, in der ein Permanentmagnet 50 aufgenommen ist, der mit der Aufnahme 49 verklebt sein kann oder in diese eingepresst ist. Die Außenfläche des Permanentmagneten 50 ist dabei bündig zu einer Teilfläche der Stirnseite des Positionier- und/oder Ausrichtelement 42 abseits der Stufe 48 angeordnet.
- Auf der dem Kolbenbewegungssensor 28 abgewandten Seite verfügt das Positionier- und/oder Ausrichtelement 42 über eine exzentrisch zu der Längsachse 53 der Querbohrung 27 angeordnetes Innengewinde 51. In der ausgerichteten, in die Querbohrung 27 eingebauten Stellung des Positionier- und/oder Ausrichtelements 42 fluchtet das Innengewinde 51 des Positionier- und/oder Ausrichtelements 42 mit einer in die Querbohrung 27 mündenden exzentrischen Bohrung 52, durch die sich die Schraube 41 von außen durch das Gehäuse 46 erstreckt. Auf diese Weise ist das Positionier- und/oder Ausrichtelement 42 in der richtigen Position und Ausrichtung fixiert.
- Möglich ist, dass das Positionier- und/oder Ausrichtelement 42 auch eine Querbohrung 54, ggf. mit einem Innengewinde, aufweist. Ist nicht wie in
Fig. 2 dargestellt eine Bohrung 52 vorhanden oder genutzt, die parallel zu der Längsachse 53 der Querbohrung 27 orientiert ist, sondern vielmehr in dem Gehäuse 46 eine Bohrung vorgesehen, die vertikal zur Zeichenebene gemäßFig. 2 orientiert ist, kann alternativ zu der Befestigung über die Schraube 41 eine Befestigung des Positionier- und/oder Ausrichtelements 42 über eine Schraube erfolgen, die sich vertikal zur Zeichenebene gemäßFig. 2 durch das Gehäuse 46 erstreckt und in dem innenliegenden Endbereich mit der Querbohrung 54 des Positionier- und/oder Ausrichtelements 42 verschraubt ist. - Der Kolbenbewegungssensor 28 verfügt über ein Sensorgehäuse 55, dessen Außengeometrie zylindrisch ist mit einem Durchmesser derart, dass das Sensorgehäuse 55 passgenaue Aufnahme in der Querbohrung 27 finden kann. Gegenüber diese Außengeometrie verfügt das Sensorgehäuse 25 über Rücksprünge, im Bereich welcher die Elektronikbaueinheit und die Sende- und/oder Empfangseinheit für das Hochfrequenzsignal angeordnet sind.
- Auf der dem Positionier- und/oder Ausrichtelement 42 zugewandten Seite verfügt das Sensorgehäuse 55 über eine Stufe 56, die entsprechend der Stufe 48 des Positionier- und/oder Ausrichtelements 42 ausgebildet ist. Abseits der Stufen 48, 56 bilden das Positionier- und/oder Ausrichtelement 42 und das Sensorgehäuse 55 quer zur Längsachse 53 orientierte Kontaktflächen 57, 58, im Bereich welcher diese Bauelemente in Richtung der Längsachse 53 aneinander anliegen, womit die axiale Position des Kolbenbewegungssensors 28 vorgegeben ist.
- Hingegen bilden die Stufen 48, 56 einen Formschluss gegenüber einer Verdrehung um die Längsachse 53, womit die Ausrichtung des Kolbenbewegungssensors 28 vorgegeben ist. In der durch die Stufen 48, 56 vorgegebenen relativen Ausrichtung ist fluchtend zu der Aufnahme 49 und dem Permanentmagneten 50 des Positionier- und/oder Ausrichtelements 42 an dem Sensorgehäuse 55 eine entsprechende Aufnahme 59 mit einem Permanentmagneten 60 vorgesehen. Auch der Permanentmagnet 60 ist in der Aufnahme 59 fixiert, beispielsweise durch Einkleben oder Einpressen. Die Magnetkraft zwischen den Permanentmagneten 50, 60 sichert die Anlage und damit die Position und Ausrichtung zwischen dem Positionier- und/oder Ausrichtelement 42 und dem Kolbenbewegungssensor 28.
- Auf der dem Positionier- und/oder Ausrichtelement 42 abgewandten Seite verfügt das Sensorgehäuse 55 über eine ebene Stirnfläche 61. Im Bereich dieser Stirnfläche 61 verfügt der Kolbenbewegungssensor 28 über ein Innengewinde 62, welches hier von einem in das Sensorgehäuse 55 eingespritzten Gewindeeinsatz 63 ausgebildet ist. Das Innengewinde 62 bildet einen Demontage-Mitnehmer 64.
- Des Weiteren ist in der Stirnseite 61 eine Steckeraufnahme 65 vorgesehen, in die ein Stecker 66 des Sensorkabels 43 eingesteckt werden kann. Vorzugsweise handelt es sich bei dem Format des Steckers 66 und der Steckeraufnahme 65 um eine 5-polige Pico-Clasp-Verbindung (eingetragene Marke).
-
Fig. 5 und 6 zeigen einen Gehäusestecker 44-I, wobei hier "I" kennzeichnet, dass es sich um einen Gehäusestecker eines ersten Typs (s. die Erläuterungen zu dem ersten Typ oben) handelt. - Wie in
Fig. 6 zu erkennen ist, ist der Gehäusestecker 44-I L-förmig ausgebildet mit einem Schenkel 67 und einem hier mit einem Winkel von 90° abgewinkelten Schenkel 68. In der Stirnseite des Schenkels 68 ist eine Steckeraufnahme vorgesehen, in die ein Stecker 69 des Sensorkabels 43 eingesteckt werden kann. Vorzugsweise verfügen sowohl die Steckeraufnahme als auch der Stecker 69 über das Format "Pico-Clasp". - Der außenliegende Endbereich des Schenkels 68 erstreckt sich bei Orientierung koaxial zur Längsachse 53 in die Querbohrung 27. Der Endbereich des Schenkels 68 kann über einen umlaufenden Wulst 70 oder ein Dichtelement verfügen. In dem in die Querbohrung 27 eingesetzten Zustand erzeugt der Wulst 70 eine reibschlüssige, elastisch vorgespannte Sicherung des Schenkels 68 in der Querbohrung 27. Ergänzend kann hier eine Abdichtung erfolgen.
- Im Austrittsbereich des Schenkels 68 aus dem Gehäuse 46 des Zylinderkopfs 4 verfügt der Schenkel 68 über einen hier umlaufenden Flansch 71. Der Flansch 71 findet Aufnahme in einer korrespondierenden Aufnahme oder Vertiefung des Gehäuses 46. Der Flansch 71 verfügt über parallel zur Längsachse 53 orientierte Durchgangsbohrungen, über die der Flansch 71 mit korrespondierenden Gewindebohrungen des Gehäuses 46 verschraubt werden kann. Vorzugsweise sind mehrere Bohrungen in dem Flansch 71 sowie Gewindebohrungen in dem Gehäuse 46 vorgesehen, so dass ein Verschrauben des Gehäusesteckers 44-I in unterschiedlichen Ausrichtungen um die Längsachse 53 mit dem Gehäuse 46 möglich ist.
- Der Endbereich des Schenkels 67 bildet den Anschlussstecker 34, der den Anschluss des Anschlusskabels ermöglicht.
- Für den Gehäusestecker 44-I verfügt der Anschlussstecker 34, wie insbesondere in
Fig. 5 zu erkennen ist, über 5 Pins 72. Es handelt sich hierbei insbesondere um einen Anschlussstecker 34 des Typs "DIN-Stecker M 12 5-polig". Hierbei kann der Gehäusestecker 44-I des ersten Typs entsprechend den eingangs erläuterten Untertypen ausgebildet sein. -
Fig. 7 und 8 zeigen einen Gehäusestecker 44-II, wobei hier "II" kennzeichnet, dass es sich um einen Gehäusestecker eines zweiten Typs handelt. Hierbei kann der Gehäusestecker 44-II des zweiten Typs entsprechend den eingangs erläuterten Untertypen ausgebildet sein. - In den Gehäusestecker 44 sind jeweils die elektronischen Bauelemente integriert, um eine Modifikation der übertragenen Signale von dem Stecker 69 zu dem Anschlussstecker 34 vorzunehmen.
- Mittels des Kolbenbewegungssensors 28 erfolgt eine direkte Messung des Hubs des Kolbens 7 oder der Kolbenstange 8 innerhalb der Kolben-Zylinder-Einheit 1. Der Kolbenbewegungssensor 28 basiert vorzugsweise auf einem berührungslos messenden Radarsystem, bei dem die Laufzeit zwischen einer Sendeeinheit, der Stirnfläche des Kolbens 7 oder der Kolbenstange 8 und des reflektierten Signals zurück zu einer Empfangseinheit ausgewertet wird. Aus der Laufzeit kann dann die Position und/oder die Geschwindigkeit mit hoher Genauigkeit und Robustheit ermittelt werden.
- Vorzugsweise ist die Kolben-Zylinder-Einheit 1 mit dem integrierten Kolbenbewegungssensor 28 entsprechend der Schutzart IP69K ausgebildet.
- Möglich ist, dass mittels des Kolbenbewegungssensors 28 ein Hub ermittelt werden kann, der im Bereich von 10 mm bis 2.000 mm, beispielsweise 30 mm bis 1.800 mm oder 40 mm bis 1.600 mm liegt. Hierbei kann beispielsweise eine Auflösung im Bereich von 0,2mm bis 4 mm, beispielsweise 0,5 bis 2 mm oder 0,8 bis 1,5 mm erreicht werden.
- Vorteilhaft ist des Weiteren an der Abdichtung des Sensorsignalkanals 26 durch ein Dichtelement oder einen multifunktionalen Kollimator 35, dass die hohen hydraulischen Drücke, die auch 100 Bar bis 600 Bar betragen können, nicht zu Deformationen, Beanspruchungen und Beschädigungen des Kolbenbewegungssensors 28, des Sensorgehäuses 55 und der elektronischen Bauelemente des Kolbenbewegungssensors 28 führen können.
- Der für das Sensorkabel 43 und dessen Verbindung mit dem Kolbenbewegungssensor 28 und dem Gehäusestecker 44 eingesetzte Pico-Clasp-Stecker kann über fünf Pins verfügen, welche mit GND, VDC, CAN LO, CAN HI und einem analogen Signal belegt sein können.
- Das analoge Signal kann der Übertragung eines pulsweitenmodulierten Signals (PWM) dienen, wobei über die Pulsweitenmodulation das Messsignal übertragen wird. Alternativ möglich ist, dass als analoges Signal eine Spannung oder ein Strom übertragen wird, der proportional zu dem Messsignal ist.
- Der Kolbenbewegungssensor 28 misst unter Umständen nicht lediglich den Hub und/oder die Geschwindigkeit des Kolbens 7 bzw. der Kolbenstange 8. Möglich ist, dass alternativ auch weitere Messgrößen (wie bspw. die Temperatur) gemessen, übertragen und/oder oder ausgewertet werden. Die Temperatur kann für die Temperaturkompensation verwendet werden.
- Auch möglich ist, dass über den Gehäusestecker 44 eine bidirektionale Übertragung möglich ist, womit auch eine Softwareaktualisierung des Kolbenbewegungssensors 28 erfolgen kann und Update-Funktionen ausgeführt werden können.
- Wird ein PWM-Signal übertragen, hat dieses vorzugsweise eine Frequenz von 500 Hz. Das Tastverhältnis gibt dabei Aufschluss über den gemessenen Weg des Kolbens. Befindet sich der Kolben vollständig eingefahren, kann beispielsweise das Tastverhältnis 5 % betragen, während für den voll ausgefahrenen Zustand des Kolbens das Tastverhältnis 95 % betragen kann.
-
- 1
- Kolben-Zylinder-Einheit
- 2
- Zylinder
- 3
- Innenraum
- 4
- Zylinderkopf
- 5
- Lagerbuchse
- 6
- Anschluss
- 7
- Kolben
- 8
- Kolbenstange
- 9
- Kolbenstangenauge
- 10
- Lagerbuchse
- 11
- Führungsbuchse
- 12
- Stangendichtung
- 13
- O-Ring
- 14
- Stützring
- 15
- O-Ring
- 16
- Abstreifer
- 17
- Gleitlager
- 18
- Sicherungsmutter
- 19
- O-Ring
- 20
- Kolbenführungsring
- 21
- Kolbendichtung
- 22
- Kolbenführungsring
- 23
- Schweißnaht
- 24
- Anschluss
- 25
- Teilkammer
- 26
- Sensorsignalkanal
- 27
- Querbohrung
- 28
- Kolbenbewegungssensor
- 29
- Hydraulikfluid
- 30
- Längsmittelachse des Zylinders
- 31
- Zylinderrohr
- 32
- Druckkammer
- 33
- Druckkammer
- 34
- Anschlussstecker
- 35
- Kollimator
- 36
- Ringnut
- 37
- Dichtelement
- 38
- O-Ring
- 39
- Absatz
- 40
- Sicherungselement
- 41
- Schraube
- 42
- Positionier- und/oder Ausrichtelement
- 43
- Sensorkabel
- 44
- Gehäusestecker
- 45
- Befestigungsschrauben
- 46
- Gehäuse
- 47
- Boden
- 48
- Stufe
- 49
- Aufnahme
- 50
- Permanentmagnet
- 51
- Innengewinde
- 52
- Bohrung
- 53
- Längsachse
- 54
- Querbohrung
- 55
- Sensorgehäuse
- 56
- Stufe
- 57
- Kontaktfläche
- 58
- Kontaktfläche
- 59
- Aufnahme
- 60
- Permanentmagnet
- 61
- Stirnfläche
- 62
- Innengewinde
- 63
- Gewindeeinsatz
- 64
- Demontage-Mitnehmer
- 65
- Steckeraufnahme
- 66
- Stecker Sensorkabel
- 67
- Schenkel
- 68
- Schenkel
- 69
- Stecker Sensorkabel
- 70
- Wulst
- 71
- Flansch
- 72
- Pin
Claims (14)
- Kolben-Zylinder-Einheit (1)a) mit einem einen Zylinderkopf (4) aufweisenden Zylinder (2),b) mit einem in dem Zylinder (2) axial bewegbaren Kolben (7) undc) mit einem Kolbenbewegungssensor (28),d) wobei der Kolbenbewegungssensor (28) in einer eine Längsachse (53) aufweisenden Querbohrung (27) des Zylinderkopfes (4) angeordnet ist unde) in der Querbohrung (27) in Richtung der Längsachse (53) der Querbohrung (27) ein Positionier- und/oder Ausrichtelement (42) abgestützt ist und der Kolbenbewegungssensor (28) in Richtung der Längsachse (53) an dem Positionier- und/oder Ausrichtelement (42) abgestützt ist,
dadurch gekennzeichnet, dassf) der Kolbenbewegungssensor (28) über einen Permanentmagneten (50, 60) an dem Positionier- und/oder Ausrichtelement (42) gehalten ist. - Kolben-Zylinder-Einheit (1) nach Anspruch 1, dadurch gekennzeichnet, dass die Querbohrung (27) eine Sacklochbohrung ist und das Positionier- und/oder Ausrichtelement (42) an einem Boden (47) der Sacklochbohrung abgestützt ist.
- Kolben-Zylinder-Einheit (1) nach Anspruch 1 oder 2, dadurch gekennzeichnet, dassa) eine Position des Positionier- und/oder Ausrichtelement (42) in Richtung der Längsachse (53) der Querbohrung (27) und/oderb) eine Ausrichtung des Positionier- und/oder Ausrichtelements (42) um die Längsachse (53) der Querbohrung (27)durch mindestens ein Sicherungselement (40) gesichert sind/ist, wobei das Sicherungselement (40) vorzugsweise eine Schraube (41) ist, welche sich parallel zu der Längsachse (53) der Querbohrung (27) oder radial zu der Längsachse (53) der Querbohrung (27) erstreckt.
- Kolben-Zylinder-Einheit (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das Positionier- und/oder Ausrichtelement (42) und der Kolbenbewegungssensor (28) über Kontaktflächen (57, 58) aneinander anliegen, welche über einen Formschluss in Umfangrichtung um die Längsachse (53) der Querbohrung (27) eine Ausrichtung des Kolbenbewegungssensors (28) relativ zu dem Positionier- und/oder Ausrichtelement (42) einschränken oder vorgeben.
- Kolben-Zylinder-Einheit (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Kolbenbewegungssensor (28) auf der dem Positionier- und/oder Ausrichtelement (42) abgewandten Seite einen Demontage-Mitnehmer (64) aufweist, der mit einem Demontagewerkzeug koppelbar ist, um zur Demontage des Kolbenbewegungssensor (28) von dem Positionier- und/oder Ausrichtelement (42) Demontagekräfte auf den Kolbenbewegungssensor (28) aufzubringen, wobei vorzugsweise der Demontage-Mitnehmer (64) als Innengewinde (62) des Kolbenbewegungssensors (28) ausgebildet ist und insbesondere das Innengewinde (62) von einem Gewindeeinsatz (63) ausgebildet ist, welcher in ein Sensorgehäuse (55) des Kolbenbewegungssensors (28) eingespritzt oder eingepresst ist.
- Kolben-Zylinder-Einheit (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Kolbenbewegungssensor (28) über ein Sensorkabel (43) mit einem Gehäusestecker (44) verbunden ist, wobei vorzugsweise das Sensorkabel (43) lösbar mit dem Kolbenbewegungssensor (28) und/oder dem Gehäusestecker (44) verbunden ist.
- Kolben-Zylinder-Einheit (1) nach Anspruch 6, dadurch gekennzeichnet, dass der Gehäusestecker (44) lösbar mit dem Zylinderkopf (4) verbunden ist.
- Kolben-Zylinder-Einheit (1) nach Anspruch 7, dadurch gekennzeichnet, dass der Gehäusestecker (44) einen Flansch (71) aufweist, der mit dem Zylinderkopf (4) verschraubt ist.
- Kolben-Zylinder-Einheit (1) nach Anspruch 8, dadurch gekennzeichnet, dass der Flansch (71) in unterschiedlichen Ausrichtungen des Gehäusesteckers (44) um die Längsachse (53) der Querbohrung (27) mit dem Zylinderkopf (4) verschraubt werden kann.
- Kolben-Zylinder-Einheit (1) nach einem der Ansprüche 6 bis 9, dadurch gekennzeichnet, dass der Gehäusestecker (44) L-förmig mit zwei abgewinkelten Schenkeln (67, 68) ausgebildet ist, wobei sicha) ein Schenkel (68) in die Querbohrung (27) des Zylinderkopfes (4) undb) ein Schenkel (67) außenliegend von dem Zylinderkopf (4)erstreckt.
- Kolben-Zylinder-Einheit (1) nach einem der Ansprüche 6-10, dadurch gekennzeichnet, dass der Gehäusestecker (44-I, 44-II)a) als DIN-Stecker oderb) als Deutsch-Steckerausgebildet ist.
- Kolben-Zylinder-Einheit (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Querbohrung (27) über ein Dichtelement hydraulisch von einer Drucckammer (33) getrennt ist.
- Set mita) einer Kolben-Zylinder-Einheit (1) nach einem der Ansprüche 1 bis 12 undb) zwei Gehäusesteckern (44-I, 44-II), dieba) für unterschiedliche Einsatzzwecke gestaltet und bestimmt sind,bb) wahlweise in die Querbohrung (27) einsetzbar sind undbc) über ein oder das Sensorkabel (43) mit dem Kolbenbewegungssensor (28) verbindbar sind.
- Gruppe von Kolben-Zylinder-Einheiten (1) nach einem der Ansprüche 1 bis 12, wobeia) die Gruppe zwei Teilgruppen von Kolben-Zylinder-Einheiten (1) aufweist, die für unterschiedliche Einsatzzwecke gestaltet und bestimmt sind,a) eine erste Teilgruppe Kolben-Zylinder-Einheiten (1) aufweist, die erste Gehäusestecker (44-I) aufweisen,b) eine zweite Teilgruppe Kolben-Zylinder-Einheiten (1) aufweist, die zweite Gehäusestecker (44-II) aufweisen,c) die ersten Gehäusestecker (44-I) und die zweiten Gehäusestecker (44-II) für unterschiedliche Einsatzzwecke gestaltet und bestimmt sind undd) die Kolben-Zylinder-Einheiten (1) der ersten Teilgruppe und die Kolben-Zylinder-Einheiten (1) der zweiten Teilgruppe baugleiche Kolbenbewegungssensoren (28) aufweisen.
Priority Applications (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP22162782.1A EP4246000B1 (de) | 2022-03-17 | 2022-03-17 | Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten |
| PCT/EP2023/056767 WO2023175082A1 (de) | 2022-03-17 | 2023-03-16 | Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten |
| US18/848,091 US12535090B2 (en) | 2022-03-17 | 2023-03-16 | Piston-cylinder unit, set comprising a piston-cylinder unit and a group of piston-cylinder units |
| KR1020247034427A KR20240157106A (ko) | 2022-03-17 | 2023-03-16 | 피스톤-실린더 유닛, 피스톤-실린더 유닛을 포함하는 세트 및 피스톤-실린더 유닛들의 그룹 |
| CN202380027619.9A CN118891451A (zh) | 2022-03-17 | 2023-03-16 | 活塞缸单元、具有活塞缸单元的组件以及一组活塞缸单元 |
| JP2024555077A JP2025509714A (ja) | 2022-03-17 | 2023-03-16 | ピストンシリンダユニット |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP22162782.1A EP4246000B1 (de) | 2022-03-17 | 2022-03-17 | Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4246000A1 EP4246000A1 (de) | 2023-09-20 |
| EP4246000B1 true EP4246000B1 (de) | 2024-06-05 |
| EP4246000C0 EP4246000C0 (de) | 2024-06-05 |
Family
ID=80786927
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22162782.1A Active EP4246000B1 (de) | 2022-03-17 | 2022-03-17 | Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US12535090B2 (de) |
| EP (1) | EP4246000B1 (de) |
| JP (1) | JP2025509714A (de) |
| KR (1) | KR20240157106A (de) |
| CN (1) | CN118891451A (de) |
| WO (1) | WO2023175082A1 (de) |
Family Cites Families (27)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4316145A (en) | 1976-10-01 | 1982-02-16 | Electro-Mechanical Products | Fluid pressure actuator with proximity position sensor |
| US4632018A (en) | 1983-06-02 | 1986-12-30 | Lymburner Robert K | Fluid cylinder position sensor mounting apparatus |
| JPS611704U (ja) | 1984-06-11 | 1986-01-08 | 三菱重工業株式会社 | シリンダ |
| US4726282A (en) | 1986-04-28 | 1988-02-23 | Peninsular, Inc. | Fixture cylinder with proximity switches mounted on end caps without spacers |
| JPH0742082Y2 (ja) * | 1986-12-16 | 1995-09-27 | カヤバ工業株式会社 | ストロークセンサを備えた油空圧シリンダ |
| JPH0545842Y2 (de) | 1987-08-18 | 1993-11-29 | ||
| JPH0749930B2 (ja) | 1989-09-12 | 1995-05-31 | 松下電器産業株式会社 | 実装基板検査装置 |
| JPH0399207U (de) * | 1990-01-30 | 1991-10-16 | ||
| US5182980A (en) * | 1992-02-05 | 1993-02-02 | Caterpillar Inc. | Hydraulic cylinder position sensor mounting apparatus |
| JPH10238513A (ja) | 1997-02-25 | 1998-09-08 | Toyota Autom Loom Works Ltd | 流体圧シリンダ、移動体の位置検出装置、移動体の速度検出装置及び産業車両 |
| JPH10310396A (ja) | 1997-05-12 | 1998-11-24 | Toyota Autom Loom Works Ltd | 流体圧シリンダ及びフォークリフト |
| US6509733B2 (en) * | 2000-12-20 | 2003-01-21 | Caterpillar Inc | Fluid cylinder with embedded positioning sensor |
| US6484620B2 (en) | 2000-12-28 | 2002-11-26 | Case Corporation | Laser based reflective beam cylinder sensor |
| US7093361B2 (en) | 2002-01-23 | 2006-08-22 | Control Products, Inc. | Method of assembling an actuator with an internal sensor |
| US6725761B1 (en) * | 2002-09-30 | 2004-04-27 | Prince Manufacturing Corporation | Spooling device assembly for hydraulic cylinder and method of assembling same |
| US8047122B1 (en) | 2010-06-14 | 2011-11-01 | Drilling Technological Innovations | Tensioner assembly with multiple cylinder stroke system |
| US8624773B2 (en) | 2010-11-09 | 2014-01-07 | The United States Of America As Represented By The Secretary Of The Army | Multidirectional target detecting system and method |
| EP2939785B1 (de) | 2014-04-30 | 2018-02-14 | Faist Componenti S.p.A. | Verfahren zur herstellung einer erkennungsvorrichtung zur erkennung der position einer beweglichen stange eines pneumatischen stellglieds und mit diesem verfahren hergestellte erkennungsvorrichtung |
| US10240618B2 (en) | 2015-06-03 | 2019-03-26 | Hydril USA Distribution LLC | Accumulator volume detector using an optical measurement |
| US10727630B2 (en) * | 2018-03-20 | 2020-07-28 | Mts Sensor Technologie Gmbh & Co. Kg | Connecting device |
| DE102018212789A1 (de) | 2018-07-31 | 2020-02-06 | Astyx Gmbh | Vorrichtung Verbindungsstruktur zwischen Auswerteelektronik und Sonde in Zylindersystemen |
| DE202019101788U1 (de) * | 2019-03-29 | 2019-04-10 | Mts Sensor Technologie Gmbh & Co. Kg | Hydraulikzylinder mit integrierter Sensorik |
| DE102019122121A1 (de) | 2019-08-16 | 2021-02-18 | Precision Nanosensors Inc | Kolben-Zylinder-Einheit mit radial verbauter Kolbenpositionserfassungseinheit |
| DE102020109786A1 (de) * | 2020-04-08 | 2021-10-14 | Mts Sensor Technologie Gmbh & Co. Kg | Anschlusseinrichtung |
| EP3957868B1 (de) | 2020-08-20 | 2024-07-31 | Pacoma GmbH | Kolben-zylinder-einheit mit kolbenpositionserfassungseinheit und kollimator |
| EP4246002B1 (de) | 2022-03-17 | 2024-02-21 | Pacoma GmbH | Kolben-zylinder-einheit |
| EP4246001B1 (de) * | 2022-03-17 | 2025-07-02 | Pacoma GmbH | Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten |
-
2022
- 2022-03-17 EP EP22162782.1A patent/EP4246000B1/de active Active
-
2023
- 2023-03-16 KR KR1020247034427A patent/KR20240157106A/ko active Pending
- 2023-03-16 JP JP2024555077A patent/JP2025509714A/ja active Pending
- 2023-03-16 WO PCT/EP2023/056767 patent/WO2023175082A1/de not_active Ceased
- 2023-03-16 CN CN202380027619.9A patent/CN118891451A/zh active Pending
- 2023-03-16 US US18/848,091 patent/US12535090B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| CN118891451A (zh) | 2024-11-01 |
| WO2023175082A1 (de) | 2023-09-21 |
| EP4246000A1 (de) | 2023-09-20 |
| KR20240157106A (ko) | 2024-10-31 |
| US12535090B2 (en) | 2026-01-27 |
| US20250207615A1 (en) | 2025-06-26 |
| JP2025509714A (ja) | 2025-04-11 |
| EP4246000C0 (de) | 2024-06-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP4246001B1 (de) | Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten | |
| EP2814708B1 (de) | Hauptbremszylinder mit einer vorrichtung zur berührungslosen überwachung von position und bewegung eines linear bewegbaren kolbens | |
| DE3525029C2 (de) | Kolben-Zylinder-Anordnung | |
| EP4246002B1 (de) | Kolben-zylinder-einheit | |
| DE19830154B4 (de) | Kombinierter Betriebsbrems- und Federspeicherbremszylinder | |
| DE102014101869A1 (de) | Kupplungseinheit | |
| WO2013092068A1 (de) | Vorrichtung mit messeinrichtung zum messen von kräften und/ oder belastungen | |
| DE102019122121A1 (de) | Kolben-Zylinder-Einheit mit radial verbauter Kolbenpositionserfassungseinheit | |
| EP3957868A1 (de) | Kolben-zylinder-einheit mit kolbenpositionserfassungseinheit und kollimator | |
| DE102005060676A1 (de) | Positionssensor in Stabbauweise sowie Verfahren zum Austausch | |
| EP2123359A1 (de) | Pipettiervorrichung zur Aspiration und Dispensation eines Dosierfluids | |
| AT519652B1 (de) | Dichtungsvorrichtung und Hydraulikkolben mit Dichtungsvorrichtung | |
| EP4246000A1 (de) | Kolben-zylinder-einheit, set mit einer kolben-zylinder-einheit und gruppe von kolben-zylinder-einheiten | |
| DE102022212689A1 (de) | Bremslastmesseinrichtung für eine elektrische Kraftfahrzeugradbremse, Herstellungsverfahren dazu und elektrische Kraftfahrzeugradbremse mit Bremslastmesseinrichtung | |
| DE19839028C1 (de) | Meßseil-Wegsensor | |
| DE102005060674B4 (de) | Positionssensor in Stabbauweise sowie Verfahren zum Austausch | |
| WO2020098854A1 (de) | Spannsystem mit einer hubüberwachten spannvorrichtung | |
| WO2004113857A2 (de) | Drucksensor-anordnung | |
| EP3783230B1 (de) | Kolben-zylinder-einheit mit radial verbauter kolbenpositionserfassungseinheit | |
| EP4416393B1 (de) | Elektrohydraulische betätigungsvorrichtung mit integrierten elektrischen funktionselementen | |
| DE102015112684A1 (de) | Aktuator, insbesondere zum Ankoppeln an die Verstellwelle eines Verbrennungsmotors zum Einstellen des Expansionshubes und/oder des Verdichtungsverhältnisses | |
| EP0812991B1 (de) | Druckmittelbetätigbarer Arbeitszylinder | |
| DE102020211660B4 (de) | Stellvorrichtung zum Bereitstellen einer Stellbewegung | |
| DE102019107671B3 (de) | Gleitringdichtung und Verfahren zur Montage einer solchen Gleitringdichtung | |
| WO2024120559A1 (de) | Verfahren zur herstellung eines arbeitszylinders mit einem positionssensor |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230103 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: F15B 15/14 20060101ALN20240118BHEP Ipc: F15B 21/00 20060101ALI20240118BHEP Ipc: G01D 5/48 20060101ALI20240118BHEP Ipc: F15B 15/28 20060101AFI20240118BHEP |
|
| INTG | Intention to grant announced |
Effective date: 20240131 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022000977 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| U01 | Request for unitary effect filed |
Effective date: 20240606 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT SE SI Effective date: 20240620 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240906 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240905 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240906 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240905 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241005 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241005 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 4 Effective date: 20250205 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250306 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251024 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250317 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 5 Effective date: 20260209 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260106 Year of fee payment: 5 |