EP4101805B1 - Grue à montage automatisé avec contrôle des opérations de changement de configuration - Google Patents
Grue à montage automatisé avec contrôle des opérations de changement de configuration Download PDFInfo
- Publication number
- EP4101805B1 EP4101805B1 EP22177150.4A EP22177150A EP4101805B1 EP 4101805 B1 EP4101805 B1 EP 4101805B1 EP 22177150 A EP22177150 A EP 22177150A EP 4101805 B1 EP4101805 B1 EP 4101805B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- jib
- configuration
- unfolding
- folding
- boom
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/60—Derricks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/18—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes
- B66C23/26—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes for use on building sites; constructed, e.g. with separable parts, to facilitate rapid assembly or dismantling, for operation at successively higher levels, for transport by road or rail
- B66C23/34—Self-erecting cranes, i.e. with hoisting gear adapted for crane erection purposes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C13/00—Other constructional features or details
- B66C13/18—Control systems or devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/18—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes
- B66C23/26—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes for use on building sites; constructed, e.g. with separable parts, to facilitate rapid assembly or dismantling, for operation at successively higher levels, for transport by road or rail
- B66C23/34—Self-erecting cranes, i.e. with hoisting gear adapted for crane erection purposes
- B66C23/342—Self-erecting cranes, i.e. with hoisting gear adapted for crane erection purposes with telescopic elements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/18—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes
- B66C23/26—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes for use on building sites; constructed, e.g. with separable parts, to facilitate rapid assembly or dismantling, for operation at successively higher levels, for transport by road or rail
- B66C23/34—Self-erecting cranes, i.e. with hoisting gear adapted for crane erection purposes
- B66C23/344—Self-erecting cranes, i.e. with hoisting gear adapted for crane erection purposes adapted for transport purposes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/62—Constructional features or details
- B66C23/64—Jibs
- B66C23/68—Jibs foldable or otherwise adjustable in configuration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C2700/00—Cranes
- B66C2700/03—Cranes with arms or jibs; Multiple cranes
Definitions
- the invention relates to an automated erection crane, and more particularly an automated erection crane with a folding boom.
- Such a crane for example known from the document EP 0 733 584 A1 , comprises a mast, generally of the foldable mast or telescopic mast type, supporting a foldable boom comprising boom elements articulated together.
- a mast generally of the foldable mast or telescopic mast type, supporting a foldable boom comprising boom elements articulated together.
- an automated erection crane is configurable between a transport configuration in which the mast and the boom are gathered or folded on themselves or side-by-side, and at least one working configuration in which the mast and boom are deployed.
- the mast is substantially vertical (i.e., extending in a direction parallel to the force of Earth's gravity) and the boom is substantially horizontal. It is possible to have a working configuration in which the mast is substantially vertical and the boom is inclined relative to the horizontal, in other words the boom is raised relative to the horizontal, such a working configuration being called configuration fir; the inclination of the boom allows the load to be brought closer or further away and thus at the same time avoid raising the crane too high. In the working configuration(s), with horizontal boom or raised boom, the crane is then suitable for lifting and moving loads.
- the mast and boom are folded against each other, horizontally, so as to occupy a reduced volume and be more easily transportable on the road.
- Such an automated assembly crane comprises a motorized folding/unfolding system which is coupled to the mast and the boom to act on the mast and the boom in order to carry out configuration change operations implementing folding and boom kinematics.
- unfolding the arrow Unfolding, also called deployment, corresponds to the assembly of the crane, that is to say the transition from the transport configuration to the work configuration.
- the folding corresponds to dismantling of the crane, i.e. moving from the working configuration to the transport configuration.
- a pilot acts on the motorized folding/unfolding system to fold or unfold the crane
- a control/command system pilots the motorized folding/unfolding system in automated folding or unfolding sequences, without any operation being carried out.
- a check with the exception of a visual check by the pilot who ensures that the movements of the mast elements and the boom elements are consistent.
- poor movement of one of these elements for example due to a mechanical blockage which locks the movement, can lead to damage to the crane, or even to its complete immobilization while a repair or replacement is carried out. .
- the invention proposes to implement automated control of configuration change operations, in order for example to stop the operation in progress and/or to alert the pilot.
- the inclinometer(s) make it possible to monitor in real time the inclination of a boom element, or the inclinations of several boom elements, which makes it possible to control in real time the coherence of the movements of this boom element or of these boom elements during the boom folding and unfolding kinematics.
- control/command system connected to the inclinometer or inclinometers, can control the inclination of this boom element or the inclinations of these boom elements in different configurations (in particular intermediate or transient configurations) and thus validate these configurations (based on a modeling of the folding and unfolding kinematics of the boom) and also control and validate the movement of this boom element or the movements of these boom elements between two configurations (for example example between the transport configuration and an intermediate configuration, or between two intermediate configurations, or between an intermediate configuration and the working configuration).
- the motorized folding/unfolding system may comprise one or more actuators, and for example at least one cylinder type actuator which is coupled to the mast to raise and lower it and at least one winch type actuator (also called a retaining winch) which comprises a drum on which a cable coupled to the boom is wound to fold/unfold the boom.
- at least one cylinder type actuator which is coupled to the mast to raise and lower it
- at least one winch type actuator also called a retaining winch
- the inclinometer(s) make it possible to monitor in real time the inclination of a boom element, or the inclinations of several boom elements, which also makes it possible to know the inclination of the mast in certain configurations in which the boom is folded against the mast. Indeed, at the start of unfolding, whether in the transport configuration and in one or more intermediate configurations which follow the transport configuration, the boom is folded against the mast, so that the inclinometer(s) can be used. to monitor the tilt of the mast.
- the inclinometer(s) make it possible to control the inclination of other parts of the crane, such as the mast, in certain configurations.
- the crane comprises at least two inclinometers mounted on two respective boom elements to measure the actual inclinations of said two boom elements relative to the reference axis.
- the use of at least two inclinometers makes it possible to monitor at least two boom elements, thus refining the monitoring of the folding and unfolding kinematics of the boom.
- the crane comprises three inclinometers mounted on three respective boom elements to measure the actual inclinations of these three boom elements relative to the reference axis.
- the boom elements comprise at least a first boom element, forming a boom foot, which is articulated on the mast, and a second boom element articulated on the first boom element, and in which a first inclinometer is mounted on one of the first boom member and the second boom member.
- a second inclinometer is mounted on the other of the first boom member and the second boom member.
- the boom occupies successive intermediate configurations between the transport configuration and the working configuration, and vice versa, during the folding and unfolding kinematics of the boom, and the control/command system is configured to control the configuration change operations as a function of the actual inclinations of the boom element or of the several boom elements in several intermediate configurations, for example in all intermediate configurations, or between successive intermediate configurations.
- an intermediate configuration is a static configuration (and not a dynamic configuration) which follows a previous transient movement (or a previous movement) of at least one mast element or boom element, and which precedes a later transient movement (or a later movement) of at least one other mast element or boom element.
- the crane comprises a memory storing theoretical inclinations of the boom element or of the several boom elements relative to the reference axis, and the control/command system is connected to said memory and is configured to control the change operations configuration by comparing the theoretical inclinations with the actual inclinations during the folding and unfolding kinematics of the boom.
- the memory stores theoretical inclinations of the boom element or the plurality of boom elements in several intermediate configurations, for example in all intermediate configurations, and the control/command system is configured to control the configuration change operations by comparing the theoretical inclinations with the actual inclinations in the several intermediate configurations during the folding and unfolding kinematics of the boom.
- the memory stores theoretical inclinations of the boom element or the plurality of boom elements in the transport configuration and in the work configuration
- the control / command system is configured to control the operations of changing of configuration by also comparing the theoretical inclinations with the actual inclinations in the transport configuration and in the working configuration during the folding and unfolding kinematics of the boom.
- control/command system is configured to authorize the transition from a current configuration to a later configuration, such as for example from a current intermediate configuration to a later intermediate configuration, on the condition where the actual inclination of the boom element or the actual inclinations of the several boom elements in the current configuration correspond to the theoretical inclination of the boom element or the theoretical inclinations of the several boom elements in the current configuration.
- control/command system makes it possible to move from one configuration (current configuration) to another configuration (posterior configuration) only on the condition where the real inclination(s) corresponding to the corresponding inclination(s) in the actual configuration. Until the condition is met, it is not possible to continue the configuration change beyond the current configuration.
- a current configuration can be the transport configuration, the working configuration or any of the intermediate configurations.
- a later configuration may be the transport configuration, the working configuration, or any of the intermediate configurations.
- control/command system is configured to detect a folding/unfolding non-compliance if a real inclination of the boom element or of one of the several boom elements, called non-compliant boom element , does not correspond to the theoretical inclination of said non-compliant arrow element during the folding and unfolding kinematics of the arrow.
- control/command system is designed to detect folding/unfolding non-compliance if the actual inclination of the non-compliant boom element does not correspond to the theoretical inclination of said non-compliant boom element in at least one of the intermediate configurations.
- control/command system is configured to stop the motorized folding/unfolding system in response to detection of non-compliance in folding/unfolding.
- the crane comprises an alarm system capable of emitting an alarm signal and connected to the control/command system, said control/command system being configured to control the emission of the alarm signal by the system alarm in response to detection of folding/unfolding non-compliance.
- theoretical inclinations of the boom element or of the several boom elements relative to the reference axis are stored in a memory, and the control of configuration change operations includes a comparison of the theoretical inclinations with the actual inclinations during the boom folding and unfolding kinematics.
- a folding/unfolding non-compliance is detected if an actual inclination of the boom element or one of the several boom elements, called non-compliant boom element, does not correspond to the theoretical inclination of said non-compliant boom element during the boom folding and unfolding kinematics.
- the boom occupies successive intermediate configurations between the transport configuration and the working configuration, and vice versa, during the folding and unfolding kinematics of the boom, and the folding/unfolding non-conformity is detected if the actual inclination of the non-compliant boom element does not correspond to the theoretical inclination of said non-compliant boom element in at least one of the intermediate configurations.
- the configuration change operation is stopped in response to detection of folding/unfolding non-conformity.
- an alarm signal is issued in response to detection of folding/unfolding non-compliance.
- the crane 1 is thus equipped with a motorized folding/unfolding system 4 which is coupled to the mast 2 and the boom 3 to act on the mast 2 and the boom 3 to fold and unfold the crane 1 and thus pass it from the working configuration to the transport configuration, and vice versa.
- this motorized folding/unfolding system 4 makes it possible to carry out configuration change operations using folding and unfolding kinematics of the boom 3, and where appropriate deployment and retraction of the mast 2.
- This motorized folding/unfolding system may include, in the example illustrated on the Figure 6 , a tilting cylinder 40 connected between the platform 10 and the mast 2 to raise/lower the mast 2 between a vertically raised position and a horizontally lowered position, and vice versa.
- This tilting cylinder 40 can be of the hydraulic cylinder type powered by an electric motor 41.
- This motorized folding/unfolding system can include a folding/unfolding winch 42 mounted on the platform 10 and provided with a drum on which it is wound an untying/unfolding cable 43 connected to the boom 3, to fold/unfold the crane 1 and in particular its boom 3.
- This folding/unfolding winch 42 is activated by an electric motor 44.
- the crane 1 further comprises a control/command system 5 connected to the motorized folding/unfolding system 4, and more specifically to the electric motors 41, 44, to control it and control the configuration change operations.
- a control/command system 5 connected to the motorized folding/unfolding system 4, and more specifically to the electric motors 41, 44, to control it and control the configuration change operations.
- an operator can control configuration change operations by means of a control interface (not illustrated), such as for example a wired or wireless manual control, which is connected to the control/command system 5.
- the crane 1 comprises at least one inclinometer mounted on one of the boom elements 32, 32, 33 to measure real inclinations of this arrow element relative to a reference axis, such as a horizontal axis or a vertical axis.
- the crane 1 comprises two inclinometers, namely a first inclinometer 61 and a second inclinometer 62, mounted on the first boom element 31 and the second boom element 32 respectively, to measure the actual inclinations of this first arrow element 31 and this second arrow element 32 respectively.
- the first inclinometer 61 fixed on the first boom element 31, can be placed near the articulation of the first boom element 31 on the top of the mast.
- the second inclinometer 62 fixed on the second arrow element 32, can be placed near the articulation between the second arrow element 32 and the first arrow element 31.
- Each of the two inclinometers 61, 62 can be an inclinometer with absolute angular measurement relative to the vertical or the horizontal, depending on the model.
- the inclinometers 61, 62 may be small sensors which are directly mounted in a protected location in the structure of each boom element 31, 32.
- the control/command system 5 is connected to the two inclinometers 61, 62 and can thus control the motorized folding/unfolding system 4 and control the configuration change operations according to the actual inclinations of the first boom element 31 and the second element boom 32 during the folding and unfolding kinematics of boom 3.
- the first unfolding phase of the boom 3 takes place before the deployment phase of the mast 2 and conversely, in the kinematics of the Figure 3 , the first unfolding phase of the boom 3 takes place after the deployment phase of the mast 2.
- the seventh intermediate configuration CI7 is followed by the deployment phase of the mast 2, so that it is followed by an eighth intermediate configuration CI8 in which the first boom element 31 is horizontal, while the second element boom 32 and the third boom element 33 are gathered on themselves and are inclined relative to the first boom element 31 at the same first opening angle A3.
- the fourth intermediate configuration CI4 is preceded by the deployment phase of the mast 2, so that the seventh intermediate configuration CI7 on the Figure 3 corresponds to the eighth intermediate configuration CI8 on the Figure 2 .
- the two inclinometers 61, 62 make it possible to monitor in real time the inclinations of the three boom elements 31, 32, 33, to the extent that the second boom element 32 and the third boom element 33 have the same relative inclination with respect to -screw of the first boom element 31 (according to the first opening angle A3).
- This second opening angle A10 can be an angle fixed mechanically, to allow the unfolding of the third boom element 33 to begin.
- the two inclinometers 61, 62 make it possible to monitor in real time the inclinations of at least the first boom element 31 and the second boom element 32, or even of the third boom element 33, considering that the second opening angle A10 is fixed or imposed mechanically in the intermediate configurations Cl10 and CWI, so that its inclination is deduced from that of the second boom element 32. It is also possible to provide a third inclinometer on the third boom element 33 to monitor its inclination in real time .
- a third phase of unfolding of the boom 3 is provided, in which the third is unfolded boom element 33.
- a twelfth intermediate configuration CI12 is provided in which the first boom element 31 and the second boom element 32 are horizontal, and the third boom element 33 is moved away from the second boom element 32 at an angle of inclination greater than or equal to 90 degrees, before reaching the CW working configuration in which the three boom elements 31, 32, 33 are all horizontal.
- the control/command system 5 can thus be configured to control configuration change operations as a function of the actual inclinations of the boom elements 31, 32 in all or part of the intermediate configurations or between successive intermediate configurations.
- the crane 1 may include a memory 50 storing theoretical inclinations of the boom elements 31, 32 relative to the reference axis, in all or part of the intermediate configurations, for example in all the intermediate configurations, and possibly also in the transport configuration CT and in the working configuration CW.
- the control/command system 5 is connected to this memory 50 and is configured to control configuration change operations by comparing the theoretical inclinations with the actual inclinations during the folding and unfolding kinematics of the boom 3.
- the system control/command 5 can validate each intermediate configuration before continuing the folding or unfolding kinematics, based on the actual inclinations measured by the inclinometers 61, 62.
- control/command system 5 is configured to authorize the transition from a current configuration to a later configuration, on the condition that the actual inclinations of the boom elements 31, 32 in the current configuration correspond to the respective theoretical inclinations arrow elements 31, 32 in this current configuration.
- control/command system 5 is configured to detect a folding/unfolding non-compliance if a real inclination of one of the arrow elements 31, 32, called non-compliant arrow element, does not correspond to the theoretical inclination of this non-compliant boom element during the folding and unfolding kinematics of the boom 3.
- the control/command system 5 evaluates that there is a folding/unfolding non-compliance if, in a configuration current, the actual inclination of at least one of the boom elements 31, 32 does not correspond to the theoretical inclination of this boom element in this current configuration.
- the control/command system 5 does not authorize the transition to the later configuration, and it stops the motorized folding/unfolding system 4 in response to the detection of such non-compliance folding/unfolding.
- control/command system 5 verifies the consistency of the movements and the position of the boom elements 31, 32 during the transient assembly phases (in other words in the intermediate configurations) and thus validates the intermediate configurations during these transient phases as well that the coherence of the movements during the movements of the arrow elements 31, 32 between two intermediate configurations.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Transportation (AREA)
- Structural Engineering (AREA)
- Automation & Control Theory (AREA)
- Jib Cranes (AREA)
Description
- L'invention se rapporte à une grue à montage automatisé, et plus particulièrement une grue à montage automatisé à flèche pliable.
- Une telle grue, par exemple connu du document
EP 0 733 584 A1 , comprend un mât, généralement de type mât pliable ou mât télescopique, supportant une flèche pliable comprenant des éléments de flèche articulés entre eux. Dans le cadre de la présente description, une telle grue à montage automatisé est configurable entre une configuration de transport dans laquelle le mât et la flèche sont rassemblés ou repliés sur eux-mêmes ou côte-à-côte, et au moins une configuration de travail dans laquelle le mât et la flèche sont déployés. - Dans la configuration de travail, le mât est sensiblement vertical (c'est-à-dire, s'étendant selon une direction parallèle à la force de gravité terrestre) et la flèche est sensiblement horizontale. Il est envisageable d'avoir une configuration de travail dans laquelle le mât est sensiblement vertical et la flèche est inclinée par rapport à l'horizontale, autrement dit la flèche est relevée par rapport à l'horizontale, une telle configuration de travail étant appelée configuration sapine ; l'inclinaison de la flèche permettant de rapprocher ou d'éloigner la charge et ainsi éviter par la même occasion de monter la grue trop haute. Dans la ou les configurations de travail, avec flèche horizontale ou flèche relevée en sapine, la grue est alors adaptée pour soulever et déplacer des charges.
- Dans la configuration de transport, le mât et la flèche sont repliés l'un contre l'autre, à l'horizontale, de manière à occuper un volume réduit et être plus facilement transportables sur route.
- Une telle grue à montage automatisé comprend un système motorisé de pliage/dépliage qui est accouplé au mât et à la flèche pour agir sur le mât et la flèche afin d'effectuer des opérations de changement de configuration mettant en oeuvre des cinématiques de pliage et de dépliage de la flèche. Le dépliage, aussi appelé déploiement, correspond au montage de la grue, c'est-à-dire au passage de la configuration de transport vers la configuration de travail. Le pliage correspond au démontage de la grue, c'est-à-dire au passage de la configuration de travail vers la configuration de transport.
- Classiquement, soit un pilote agit sur le système motorisé de pliage/dépliage pour plier ou déplier la grue, soit un système de contrôle/commande pilote le système motorisé de pliage/dépliage dans des séquences automatisées de pliage ou dépliage, sans que ne soit opéré un contrôle, à l'exception d'un contrôle visuel par le pilote qui s'assure que les mouvements des éléments de mât et des éléments de flèche sont cohérents. Or un mauvais mouvement de l'un de ces éléments, par exemple à cause d'un blocage mécanique qui verrouille le mouvement, peut conduire à un endommagement de la grue, voire à son immobilisation complète le temps d'opérer une réparation ou son remplacement.
- Aussi, l'invention propose de mettre en oeuvre un contrôle automatisé des opérations de changement de configuration, afin par exemple de stopper l'opération en cours et/ou d'alerter le pilote.
- Ainsi, l'invention propose une grue à montage automatisé comprenant un mât supportant une flèche, ladite flèche étant une flèche pliable comprenant des éléments de flèche articulés entre eux, ladite grue à montage automatisé étant configurable entre une configuration de transport dans laquelle le mât et la flèche sont rassemblés sur eux-mêmes ou côte-à-côte, et au moins une configuration de travail dans laquelle le mât et la flèche sont déployés, ladite grue à montage automatisé comprenant un système motorisé de pliage/dépliage qui est accouplé au mât et à la flèche pour agir sur ledit mât et ladite flèche afin d'effectuer des opérations de changement de configuration mettant en oeuvre des cinématiques de pliage et de dépliage de la flèche, et comprenant un système de contrôle/commande raccordé au système motorisé de pliage/dépliage pour le piloter et contrôler les opérations de changement de configuration,
- ladite grue à montage automatisé étant remarquable en ce qu'elle comprend un ou plusieurs inclinomètres monté(s) sur un ou plusieurs éléments de flèche pour mesurer des inclinaisons réelles dudit élément de flèche ou desdits plusieurs éléments de flèche par rapport à un axe de référence,
- et en ce que le système de contrôle/commande est configuré pour piloter le système motorisé de pliage/dépliage et contrôler les opérations de changement de configuration en fonction des inclinaisons réelles dudit élément de flèche ou desdits plusieurs éléments de flèche lors des cinématiques de pliage et de dépliage de la flèche.
- Ainsi, le ou les inclinomètres permettent de suivre en temps réel l'inclinaison d'un élément de flèche, ou les inclinaisons de plusieurs éléments de flèche, ce qui permet de contrôler en temps réel la cohérence des mouvements de cet élément de flèche ou de ces éléments de flèche durant les cinématiques de pliage et de dépliage de la flèche. De cette manière, le système de contrôle/commande, relié à l'inclinomètre ou aux inclinomètres, peut contrôler l'inclinaison de cet élément de flèche ou les inclinaisons de ces éléments de flèche dans différentes configurations (en particulier des configurations intermédiaires ou transitoires) et ainsi valider ces configurations (en s'appuyant sur une modélisation de la cinématique de pliage et de dépliage de la flèche) et également contrôler et valider le mouvement de cet élément de flèche ou les mouvements de ces éléments de flèche entre deux configurations (par exemple entre la configuration de transport et une configuration intermédiaire, ou entre deux configurations intermédiaires, ou entre une configuration intermédiaire et la configuration de travail).
- Il est à noter que le système motorisé de pliage/dépliage peut comprendre un ou plusieurs actionneurs, et par exemple au moins un actionneur de type vérin qui est accouplé au mât pour le lever et l'abaisser et au moins actionneur du type treuil (aussi appelé treuil de retenue) qui comprend un tambour sur lequel est enroulé un câble accouplé à la flèche pour plier/déplier la flèche.
- Il est aussi à noter que le ou les inclinomètres permettent de suivre en temps réel l'inclinaison d'un élément de flèche, ou les inclinaisons de plusieurs éléments de flèche, ce qui permet aussi de connaître l'inclinaison du mât dans certaines configurations dans lesquelles la flèche est repliée contre le mât. En effet, au début du dépliage, que ce soit dans la configuration de transport et dans une ou plusieurs configurations intermédiaires qui suivent la configuration de transport, la flèche est repliée contre le mât, de sorte qu'on peut se servir du ou des inclinomètres pour surveiller l'inclinaison du mât. Ainsi, le ou les inclinomètres permettent de contrôler l'inclinaison d'autres parties de la grue, comme le mât, dans certaines configurations.
- Selon une caractéristique, la grue comprend au moins deux inclinomètres montés sur deux éléments de flèche respectifs pour mesurer les inclinaisons réelles desdits deux éléments de flèche par rapport à l'axe de référence.
- L'emploi d'au moins deux inclinomètres permet de suivre au moins deux éléments de flèche, affinant ainsi la surveillance de la cinématique de pliage et de dépliage de la flèche.
- Selon une variante, la grue comprend trois inclinomètres montés sur trois éléments de flèche respectifs pour mesurer les inclinaisons réelles de ces trois éléments de flèche par rapport à l'axe de référence.
- Selon une possibilité, les éléments de flèche comprennent au moins un premier élément de flèche, formant un pied de flèche, qui est articulé sur le mât, et un second élément de flèche articulé sur le premier élément de flèche, et dans laquelle un premier inclinomètre est monté sur l'un du premier élément de flèche et du second élément de flèche.
- Il est en effet avantageux de suivre l'inclinaison de l'un au moins de ce premier élément de flèche et du second élément de flèche, car leurs positions font que leurs mouvements sont significatifs pour appréhender la cinématique de pliage et de dépliage de la flèche.
- Selon une autre possibilité, un second inclinomètre est monté sur l'autre du premier élément de flèche et du second élément de flèche.
- Dans une réalisation particulière, la flèche occupe des configurations intermédiaires successives entre la configuration de transport et la configuration de travail, et inversement, lors des cinématiques de pliage et de dépliage de la flèche, et le système de contrôle/commande est configuré pour contrôler les opérations de changement de configuration en fonction des inclinaisons réelles de l'élément de flèche ou des plusieurs éléments de flèche dans plusieurs configurations intermédiaires, par exemple dans toutes les configurations intermédiaires, ou entre des configurations intermédiaires successives.
- Le pliage et le dépliage de la flèche s'opèrent généralement sous la forme de décompositions de mouvements transitoires, avec des mouvements transitoires successifs qui définissent des configurations intermédiaires entre chaque mouvement transitoire. Contrôler tout ou partie de ces configurations intermédiaires permet un suivi efficace de la cinématique de pliage et de dépliage de la flèche. Il est donc à noter qu'une configuration intermédiaire est une configuration statique (et pas une configuration dynamique) qui fait suite à un mouvement transitoire antérieur (ou à un déplacement antérieur) d'au moins un élément de mât ou élément de flèche, et qui précède un mouvement transitoire postérieur (ou un déplacement postérieur) d'au moins un autre élément de mât ou élément de flèche.
- Avantageusement, la grue comprend une mémoire stockant des inclinaisons théoriques de l'élément de flèche ou des plusieurs éléments de flèche par rapport à l'axe de référence, et le système de contrôle/commande est raccordé à ladite mémoire et est configuré pour contrôler les opérations de changement de configuration en comparant les inclinaisons théoriques avec les inclinaisons réelles lors des cinématiques de pliage et de dépliage de la flèche.
- Ces inclinaisons théoriques définissent ainsi une modélisation de la cinématique de pliage et de dépliage de la flèche, qui va permettre de vérifier efficacement la cohérence des mouvements transitoires et des positions des éléments de flèche dans les configurations intermédiaires, et ainsi valider ces positions configurations intermédiaires ainsi que la cohérence des mouvements transitoires durant les déplacements entre deux configurations intermédiaires.
- Dans un mode de réalisation particulier, la mémoire stocke des inclinaisons théoriques de l'élément de flèche ou des plusieurs éléments de flèche dans plusieurs configurations intermédiaires, par exemple dans toutes les configurations intermédiaires, et le système de contrôle/commande est configuré pour contrôler les opérations de changement de configuration en comparant les inclinaisons théoriques avec les inclinaisons réelles dans les plusieurs configurations intermédiaires lors des cinématiques de pliage et de dépliage de la flèche.
- Selon une possibilité, la mémoire stocke des inclinaisons théoriques de l'élément de flèche ou des plusieurs éléments de flèche dans la configuration de transport et dans la configuration de travail, et le système de contrôle/commande est configuré pour contrôler les opérations de changement de configuration en comparant également les inclinaisons théoriques avec les inclinaisons réelles dans la configuration de transport et dans la configuration de travail lors des cinématiques de pliage et de dépliage de la flèche.
- Avantageusement, le système de contrôle/commande est configuré pour autoriser le passage d'une configuration actuelle à une configuration postérieure, comme par exemple d'une configuration intermédiaire actuelle à une configuration intermédiaire postérieure, à la condition où l'inclinaison réelle de l'élément de flèche ou les inclinaisons réelles des plusieurs éléments de flèche dans la configuration actuelle correspondent à l'inclinaison théorique de l'élément de flèche ou aux inclinaisons théoriques des plusieurs éléments de flèche dans la configuration actuelle.
- Autrement dit, durant les opérations de changement de configuration, qui déplacent des éléments d'une configuration à une autre configuration jusqu'à atteindre la configuration de transport ou la configuration de travail, le système de contrôle/commande permet de passer d'une configuration (configuration actuelle) à une autre configuration (configuration postérieure) qu'à la condition où la ou les inclinaisons réelles correspondant à la ou les inclinaisons correspondantes dans la configuration actuelle. Tant que la condition n'est pas remplie, il n'est pas possible de poursuivre le changement de configuration au-delà de la configuration actuelle.
- Au sens de l'invention, une configuration actuelle peut être la configuration de transport, la configuration de travail ou n'importe laquelle des configurations intermédiaires. De même, une configuration postérieure peut être la configuration de transport, la configuration de travail ou n'importe laquelle des configurations intermédiaires.
- Dans une réalisation avantageuse, le système de contrôle/commande est configuré pour détecter une non-conformité de pliage/dépliage si une inclinaison réelle de l'élément de flèche ou de l'un des plusieurs éléments de flèche, appelé élément de flèche non conforme, ne correspond pas à l'inclinaison théorique dudit élément de flèche non conforme lors des cinématiques de pliage et de dépliage de la flèche.
- Selon une caractéristique, le système de contrôle/commande est conformé pour détecter la non-conformité de pliage/dépliage si l'inclinaison réelle de l'élément de flèche non conforme ne correspond pas à l'inclinaison théorique dudit élément de flèche non conforme dans l'une au moins des configurations intermédiaires.
- Selon une autre caractéristique, le système de contrôle/commande est configuré pour stopper le système motorisé de pliage/dépliage en réponse à une détection d'une non-conformité de pliage/dépliage.
- Selon une variante, la grue comprend un système d'alarme apte à émettre un signal d'alarme et relié au système de contrôle/commande, ledit système de contrôle/commande étant configuré pour commander l'émission du signal d'alarme par le système d'alarme en réponse à une détection d'une non-conformité de pliage/dépliage.
- L'invention se rapporte également à un procédé de contrôle pour contrôler des opérations de changement de configuration d'une grue à montage automatisé comprenant un mât supportant une flèche, ladite flèche étant une flèche pliable comprenant des éléments de flèche articulés entre eux, les opérations de changement de configuration mettant en oeuvre des cinématiques de pliage et de dépliage de la flèche et faisant passer ladite grue à montage automatisé d'une configuration de transport dans laquelle le mât et la flèche sont rassemblés sur eux-mêmes ou côte-à-côte, vers une configuration de travail dans laquelle le mât et la flèche sont déployés, ou inversement,
ce procédé de contrôle mettant en oeuvre les étapes suivantes : - mesurer des inclinaisons réelles d'un ou plusieurs éléments de flèche par rapport à un axe de référence, au moyen d'un ou plusieurs inclinomètres monté(s) sur ledit élément de flèche ou sur lesdits plusieurs éléments de flèche ; et
- contrôler les opérations de changement de configuration en fonction des inclinaisons réelles dudit élément de flèche ou desdits plusieurs éléments de flèche lors des cinématiques de pliage et de dépliage de la flèche.
- Dans une réalisation particulière, des inclinaisons théoriques de l'élément de flèche ou des plusieurs éléments de flèche par rapport à l'axe de référence sont stockées dans une mémoire, et le contrôle des opérations de changement de configuration comprend une comparaison des inclinaisons théoriques avec les inclinaisons réelles lors des cinématiques de pliage et de dépliage de la flèche.
- Selon une possibilité, une non-conformité de pliage/dépliage est détectée si une inclinaison réelle de l'élément de flèche ou de l'un des plusieurs éléments de flèche, appelé élément de flèche non conforme, ne correspond pas à l'inclinaison théorique dudit élément de flèche non conforme lors des cinématiques de pliage et de dépliage de la flèche.
- Selon une autre possibilité, la flèche occupe des configurations intermédiaires successives entre la configuration de transport et la configuration de travail, et inversement, lors des cinématiques de pliage et de dépliage de la flèche, et la non-conformité de pliage/dépliage est détectée si l'inclinaison réelle de l'élément de flèche non conforme ne correspond pas à l'inclinaison théorique dudit élément de flèche non conforme dans l'une au moins des configurations intermédiaires.
- Selon une caractéristique, l'opération de changement de configuration est stoppée en réponse à une détection d'une non-conformité de pliage/dépliage.
- Selon une autre caractéristique, un signal d'alarme est émis en réponse à une détection d'une non-conformité de pliage/dépliage.
- D'autres caractéristiques et avantages de la présente invention apparaîtront à la lecture de la description détaillée ci-après, d'un exemple de mise en oeuvre non limitatif, faite en référence aux figures annexées dans lesquelles :
-
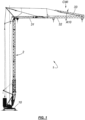
Figure 1 est une vue schématique d'une grue à montage automatisé adaptée pour l'invention ; -
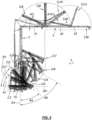
Figure 2 est une vue schématique de la grue à montage automatisé de laFigure 1 illustrant les différentes configurations de la grue depuis une configuration de transport jusqu'à une position de travail selon un premier modèle cinématique ; -
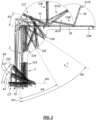
Figure 3 est une vue schématique de la grue à montage automatisé de laFigure 1 illustrant les différentes configurations de la grue depuis une configuration de transport jusqu'à une position de travail selon un seconde modèle cinématique ; -
Figure 4 est une vue schématique partielle d'un premier élément de flèche, formant pied de flèche, sur lequel est monté un premier inclinomètre ; -
Figure 5 est une vue schématique partielle d'un second élément de flèche sur lequel est monté un second inclinomètre ; -
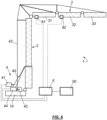
Figure 6 est une vue schématique d'une grue à montage automatisé selon l'invention, illustrant le système de contrôle /commande relié à des inclinomètres et à des actionneurs du système motorisé de pliage/dépliage. - En référence à la
Figure 6 , une grue 1 à montage automatisé selon l'invention comprend un mât 2 monté sur une plateforme 10 et supportant une flèche 3. Le mât 2 peut être un mât pliable comprenant des éléments de mât articulés entre eux, ou être un mât télescopique comprenant des éléments de mât 21, 22 montés en télescopage comme dans les exemples illustrés sur les Figures. La flèche 3 est quant à elle une flèche pliable comprenant des éléments de flèche 31, 32, 33 articulés entre eux. Dans les exemples illustrés, la flèche 3 comprend trois éléments de flèche 31, 32, 33 successifs, à savoir : - un premier élément de flèche 31, formant un pied de flèche, qui est articulé sur le mât 2,
- un second élément de flèche 32, formant un élément central, articulé sur le premier élément de flèche 31, et
- un troisième élément de flèche 33, formant pointe de flèche, articulé sur second élément de flèche 32.
- La grue 1 est configurable entre :
- une configuration de transport CT (visible sur les
Figures 2 et3 ) dans laquelle le mât 2 et la flèche 3 sont rassemblés sur eux-mêmes ou côte-à-côte et s'étendent à l'horizontale, afin de former un colis transportable, et plus spécifiquement dans laquelle les éléments de mât 21, 22 sont repliés sur eux-mêmes (dans la version mât pliable) ou sont rétractés sur eux-mêmes (dans la version mât télescopique) et les éléments de flèche 31, 32, 33 sont à la fois repliés sur eux-mêmes et sur les éléments de mât 21, 22 ; - au moins une configuration de travail CW (visible sur les
Figures 2 à 4 ) dans laquelle le mât 2 et la flèche 3 sont déployés, et plus spécifiquement dans laquelle les éléments de mât 21, 22 sont dépliés (dans la version mât pliable) ou sont déployés (dans la version mât télescopique) et les éléments de flèche 31, 32, 33 sont dépliés pour s'étendre sensiblement horizontalement autrement dit selon un axe horizontal (flèche 3 horizontale) ou s'étendre selon un axe incliné par rapport à l'horizontale (flèche 3 relevée en sapine). - Dans la suite de la description, seule la configuration de travail avec la flèche 3 horizontale est décrite.
- Il est à noter que, dans le cadre d'une flèche 3 à trois éléments de flèche 31, 32, 33, il est possible d'avoir une configuration de travail intermédiaire CWI (visible sur les
Figures 1 à 3 ) dans laquelle seuls le premier élément de flèche 31 et le second élément de flèche 32 sont dépliés à l'horizontale, et le troisième élément de flèche 33 demeure replié vers l'arrière, au-dessus du second élément de flèche 32. Une telle configuration de travail intermédiaire CWI est utilisée pour travailler avec une flèche 3 plus courte, selon les besoins et conditions locales de travail. - La grue 1 est ainsi équipée d'un système motorisé de pliage/dépliage 4 qui est accouplé au mât 2 et à la flèche 3 pour agir sur le mât 2 et la flèche 3 pour plier et déplier la grue 1 et ainsi la faire passer de la configuration de travail vers la configuration de transport, et inversement. Autrement dit, ce système motorisé de pliage/dépliage 4 permet d'effectuer des opérations de changement de configuration mettant en oeuvre des cinématiques de pliage et de dépliage de la flèche 3, et le cas échéant de déploiement et de rétractation du mât 2.
- Ce système motorisé de pliage/dépliage peut comprendre, dans l'exemple illustré sur la
Figure 6 , un vérin de basculement 40 connecté entre la plateforme 10 et le mât 2 pour lever/abaisser le mât 2 entre une position relevée à la verticale et une position abaissée à l'horizontale, et inversement. Ce vérin de basculement 40 peut être de type vérin hydraulique alimenté par un moteur électrique 41. Ce système motorisé de pliage/dépliage peut comprendre un treuil de pliage/dépliage 42 monté sur la plateforme 10 et muni d'un tambour sur lequel s'enroule un câble de déliage/dépliage 43 connecté à la flèche 3, pour plier/déplier la grue 1 et en particulier sa flèche 3. Ce treuil de pliage/dépliage 42 est activé par un moteur électrique 44. - La grue 1 comprend en outre un système de contrôle/commande 5 raccordé au système motorisé de pliage/dépliage 4, et plus spécifiquement aux moteurs électriques 41, 44, pour le piloter et contrôler les opérations de changement de configuration. Ainsi, un opérateur peut commander les opérations de changement de configuration au moyen d'une interface de pilotage (non illustrée), comme par exemple une commande manuelle filaire ou sans fil, qui est reliée au système de contrôle/commande 5.
- Selon l'invention, la grue 1 comprend au moins un inclinomètre monté sur l'un des éléments de flèche 32, 32, 33 pour mesurer des inclinaisons réelles de cet élément de flèche par rapport à un axe de référence, comme un axe horizontal ou un axe vertical. Dans l'exemple illustré, la grue 1 comprend deux inclinomètres, à savoir un premier inclinomètre 61 et un second inclinomètre 62, montés sur le premier élément de flèche 31 et le second élément de flèche 32 respectivement, pour mesurer les inclinaisons réelles de ce premier élément de flèche 31 et de ce second élément de flèche 32 respectivement.
- En référence à la
Figure 4 , le premier inclinomètre 61, fixé sur le premier élément de flèche 31, peut être placé à proximité l'articulation du premier élément de flèche 31 sur le sommet du mât. En référence à laFigure 5 , le second inclinomètre 62, fixé sur le second élément de flèche 32, peut être placé à proximité l'articulation entre le second élément de flèche 32 et le premier élément de flèche 31. - Chacun des deux inclinomètres 61, 62 peut être un inclinomètre à mesure angulaire absolue par rapport à la verticale ou à l'horizontale, suivant le modèle. Les inclinomètres 61, 62 peuvent être des capteurs de taille réduite qui sont directement montés dans un endroit protégé de la structure de chaque élément de flèche 31, 32.
- Le système de contrôle/commande 5 est relié aux deux inclinomètres 61, 62 et peut ainsi piloter le système motorisé de pliage/dépliage 4 et contrôler les opérations de changement de configuration en fonction des inclinaisons réelles du premier élément de flèche 31 et du second élément de flèche 32 lors des cinématiques de pliage et de dépliage de la flèche 3.
- En référence aux
Figures 2 et3 , la grue 1, et donc le mât 2 et la flèche 3, occupent des configurations intermédiaires successives entre la configuration de transport CT et la configuration de travail CW, et inversement, lors des cinématiques de pliage et de dépliage de la flèche, en commençant par (lorsqu'on part de la configuration de transport CT) : - une première configuration intermédiaire Cl1 dans laquelle le mât 2 et la flèche 3 sont rassemblés sur eux-mêmes ou côte-à-côte et sont inclinés ensemble par rapport à l'horizontale (ou par rapport à un axe horizontal AH) selon un premier angle A1, par exemple de l'ordre de 20 degrés ; suivie par
- une seconde configuration intermédiaire Cl2 dans laquelle le mât 2 et la flèche 3 sont rassemblés sur eux-mêmes ou côte-à-côte et sont inclinés ensemble par rapport à l'horizontale selon un second angle A2 supérieur au premier angle A1, par exemple de l'ordre de 45 degrés ; et suivie par
- une troisième configuration intermédiaire Cl3 dans laquelle le mât 2 et la flèche 3 sont rassemblés sur eux-mêmes ou côte-à-côte et sont inclinés ensemble par rapport à l'horizontale selon un angle droit (ou angle de 90 degrés), de sorte que le mât 2 et la flèche 3 sont tous les deux à la verticale.
- Dans ces trois configurations intermédiaires Cl1, CI2, CI3, le mât 2 et tous les éléments de flèche 31, 32, 33 ont la même inclinaison, de sorte que chacun des deux inclinomètres 61, 62 permet de suivre en temps réel les inclinaisons du mât 2 et des éléments de flèche 31, 32, 33.
- Ensuite, une fois la troisième configuration intermédiaire CI3 atteinte (lorsqu'on part de la configuration de transport CT en direction de la configuration de travail CW), sont prévues :
- une première phase de dépliage de la flèche 3 comprenant plusieurs configurations intermédiaires CI4 à CI7 successives, et dans laquelle la flèche 3 commence à se déplier ; et
- une phase de déploiement du mât 2 dans laquelle le mât 2 se déploie pour amener la flèche 3 en position haute.
- Dans la cinématique de la
Figure 2 , la première phase de dépliage de la flèche 3 s'opère avant la phase de déploiement du mât 2 et à l'inverse, dans la cinématique de laFigure 3 , la première phase de dépliage de la flèche 3 s'opère après la phase de déploiement du mât 2. - Concernant la première phase de dépliage de la flèche 3, ses configurations intermédiaires successives sont :
- une quatrième configuration intermédiaire CI4 dans laquelle le premier élément de flèche 31 reste à la verticale contre le mât 2, tandis que le second élément de flèche 32 et le troisième élément de flèche 33 sont rassemblés sur eux-mêmes et sont inclinés par rapport au premier élément de flèche selon un premier angle d'ouverture A3 donné ;
- une cinquième configuration intermédiaire CI5 dans laquelle le premier élément de flèche 31 est écarté du mât 2 pour être incliné par rapport à la verticale (ou par rapport à un axe vertical AV) selon un cinquième angle A5, par exemple de l'ordre de 30 degrés, tandis que le second élément de flèche 32 et le troisième élément de flèche 33 sont encore rassemblés sur eux-mêmes et sont inclinés par rapport au premier élément de flèche 31 selon le même premier angle d'ouverture A3 ;
- une sixième configuration intermédiaire CI6 dans laquelle le premier élément de flèche 31 est encore plus écarté du mât 2 pour être incliné par rapport à la verticale selon un sixième angle A6 supérieur au cinquième angle A5, par exemple de l'ordre de 65 degrés, tandis que le second élément de flèche 32 et le troisième élément de flèche 33 sont encore rassemblés sur eux-mêmes et sont inclinés par rapport au premier élément de flèche 31 selon le même premier angle d'ouverture A3 ;
- une septième configuration intermédiaire CI7 dans laquelle le premier élément de flèche 31 est incliné par rapport à la verticale selon un angle droit, de sorte que le premier élément de flèche 31 est à l'horizontale, tandis que le second élément de flèche 32 et le troisième élément de flèche 33 sont rassemblés sur eux-mêmes et sont inclinés par rapport au premier élément de flèche 31 selon le même premier angle d'ouverture A3.
- Dans la cinématique de la
Figure 2 , la septième configuration intermédiaire CI7 est suivie de la phase de déploiement du mât 2, de sorte qu'elle est suivie d'une huitième configuration intermédiaire CI8 dans laquelle le premier élément de flèche 31 est à l'horizontale, tandis que le second élément de flèche 32 et le troisième élément de flèche 33 sont rassemblés sur eux-mêmes et sont inclinés par rapport au premier élément de flèche 31 selon le même premier angle d'ouverture A3. - Dans la cinématique de la
Figure 3 , la quatrième configuration intermédiaire CI4 est précédée de la phase de déploiement du mât 2, de sorte que la septième configuration intermédiaire CI7 sur laFigure 3 correspond à la huitième configuration intermédiaire CI8 sur laFigure 2 . - Les deux inclinomètres 61, 62 permettent de suivre en temps réel les inclinaisons des trois éléments de flèche 31, 32, 33, dans la mesure où le second élément de flèche 32 et le troisième élément de flèche 33 ont la même inclinaison relative vis-à-vis du premier élément de flèche 31 (selon le premier angle d'ouverture A3).
- Ensuite, une fois la septième configuration intermédiaire CI7 ou la huitième configuration intermédiaire CI8 atteinte (lorsqu'on part de la configuration de transport CT en direction de la configuration de travail CW), est prévue une seconde phase de dépliage de la flèche 3, dans laquelle est déplié le second élément de flèche 32.
- Concernant la seconde phase de dépliage de la flèche 3, ses configurations intermédiaires successives sont :
- une neuvième configuration intermédiaire CI9 dans laquelle le premier élément de flèche 31 reste à l'horizontale, tandis que le second élément de flèche 32 et le troisième élément de flèche 33 s'écartent ensemble du premier élément de flèche 31 et sont inclinés par rapport à l'horizontale selon un angle droit pour être ainsi à la verticale ;
- une dixième configuration intermédiaire CI10 dans laquelle le premier élément de flèche 31 reste à l'horizontale, tandis que le second élément de flèche 32 continue de s'écarter du premier élément de flèche 31 au-delà de la position verticale de la neuvième configuration intermédiaire CI9, et enfin le troisième élément de flèche 33 s'écarte du second élément de flèche 32 selon un second angle d'ouverture A10, par exemple de l'ordre de 5 à 10 degrés ; et
- une onzième configuration intermédiaire qui correspond à la configuration de travail intermédiaire CWI précédemment décrite, dans laquelle le premier élément de flèche 31 est à l'horizontale, le second élément de flèche 32 est totalement déplié et s'étend aussi à l'horizontale, et le troisième élément de flèche 33 est écarté du second élément de flèche 32 selon le second angle d'ouverture A10.
- Ce second angle d'ouverture A10 peut être un angle fixé mécaniquement, pour permettre d'amorcer le dépliage du troisième élément de flèche 33.
- Les deux inclinomètres 61, 62 permettent de suivre en temps réel les inclinaisons au moins du premier élément de flèche 31 et du second élément de flèche 32, voire aussi du troisième élément de flèche 33 en considérant que le second angle d'ouverture A10 est fixé ou imposé mécaniquement dans les configurations intermédiaires Cl10 et CWI, de sorte que son inclinaison se déduit de celle du second élément de flèche 32. Il est aussi envisageable de prévoir un troisième inclinomètre sur le troisième élément de flèche 33 pour suivre son inclinaison en temps réel.
- Enfin, une fois la configuration de travail intermédiaire CWI atteinte (lorsqu'on part de la configuration de transport CT en direction de la configuration de travail CW), est prévue une troisième phase de dépliage de la flèche 3, dans laquelle est déplié le troisième élément de flèche 33. Concernant la troisième phase de dépliage de la flèche 3, est prévue une douzième configuration intermédiaire CI12 dans laquelle le premier élément de flèche 31 et le second élément de flèche 32 sont à l'horizontale, et le troisième élément de flèche 33 est écarté du second élément de flèche 32 selon un angle d'inclinaison supérieur ou égal à 90 degrés, avant d'atteindre la configuration de travail CW dans laquelle les trois éléments de flèche 31, 32, 33 sont tous horizontales.
- Le système de contrôle/commande 5 peut ainsi être configuré pour contrôler les opérations de changement de configuration en fonction des inclinaisons réelles des éléments de flèche 31, 32 dans tout ou partie des configurations intermédiaires ou entre des configurations intermédiaires successives.
- Comme visible sur la
Figure 6 , la grue 1 peut comprendre une mémoire 50 stockant des inclinaisons théoriques des éléments de flèche 31, 32 par rapport à l'axe de référence, dans tout ou partie des configurations intermédiaires, par exemple dans toutes les configurations intermédiaires, et éventuellement aussi dans la configuration de transport CT et dans la configuration de travail CW. - Le système de contrôle/commande 5 est raccordé à cette mémoire 50 et est configuré pour contrôler les opérations de changement de configuration en comparant les inclinaisons théoriques avec les inclinaisons réelles lors des cinématiques de pliage et de dépliage de la flèche 3. Ainsi, le système de contrôle/commande 5 peut valider chaque configuration intermédiaire avant de poursuivre la cinématique de pliage ou de dépliage, en se basant sur les inclinaisons réelles mesurées par les inclinomètres 61, 62.
- De manière pratique, le système de contrôle/commande 5 est configuré pour autoriser le passage d'une configuration actuelle à une configuration postérieure, à la condition où les inclinaisons réelles des éléments de flèche 31, 32 dans la configuration actuelle correspondent aux inclinaisons théoriques respectives des éléments de flèche 31, 32 dans cette configuration actuelle.
- Aussi, le système de contrôle/commande 5 est configuré pour détecter une non-conformité de pliage/dépliage si une inclinaison réelle de l'un des éléments de flèche 31, 32, appelé élément de flèche non conforme, ne correspond pas à l'inclinaison théorique de cet élément de flèche non conforme lors des cinématiques de pliage et de dépliage de la flèche 3. Ainsi, le système de contrôle/commande 5 évalue qu'il y a une non-conformité de pliage/dépliage si, dans une configuration actuelle, l'inclinaisons réelle de l'un au moins des éléments de flèche 31, 32 ne correspond pas à l'inclinaison théorique de cet élément de flèche dans cette configuration actuelle. Dans ce cas, et comme précédemment décrit, le système de contrôle/commande 5 n'autorise pas le passage vers la configuration postérieure, et il stopper le système motorisé de pliage/dépliage 4 en réponse à la détection d'une telle non-conformité de pliage/dépliage.
- Ainsi, le système de contrôle/commande 5 vérifie la cohérence des mouvements et de la position des éléments de flèche 31, 32 lors des phases transitoires de montage (autrement dit dans les configurations intermédiaires) et ainsi valide les configurations intermédiaires durant ces phases transitoires ainsi que la cohérence des mouvements durant les déplacements des éléments de flèche 31, 32 entre deux configurations intermédiaires.
Claims (17)
- Grue (1) à montage automatisé comprenant un mât (2) supportant une flèche (3), ladite flèche (3) étant une flèche pliable comprenant des éléments de flèche (31, 32, 33) articulés entre eux, ladite grue (1) à montage automatisé étant configurable entre une configuration de transport (CT) dans laquelle le mât (2) et la flèche (3) sont rassemblés sur eux-mêmes ou côte-à-côte, et au moins une configuration de travail (CW) dans laquelle le mât (2) et la flèche (3) sont déployés, ladite grue (1) à montage automatisé comprenant un système motorisé de pliage/dépliage (4) qui est accouplé au mât (2) et à la flèche (3) pour agir sur ledit mât (2) et ladite flèche (3) afin d'effectuer des opérations de changement de configuration mettant en oeuvre des cinématiques de pliage et de dépliage de la flèche (3), et comprenant un système de contrôle/commande (5) raccordé au système motorisé de pliage/dépliage (4) pour le piloter et contrôler les opérations de changement de configuration,ladite grue (1) à montage automatisé étant caractérisée en ce qu'elle comprend un ou plusieurs inclinomètres (61, 62) monté(s) sur un ou plusieurs éléments de flèche (31, 32) pour mesurer des inclinaisons réelles dudit élément de flèche ou desdits plusieurs éléments de flèche (31, 32) par rapport à un axe de référence,et en ce que le système de contrôle/commande (5) est configuré pour piloter le système motorisé de pliage/dépliage (4) et contrôler les opérations de changement de configuration en fonction des inclinaisons réelles dudit élément de flèche ou desdits plusieurs éléments de flèche (31, 32) lors des cinématiques de pliage et de dépliage de la flèche (3).
- Grue (1) à montage automatisé selon la revendication 1, comprenant au moins deux inclinomètres (61, 62) montés sur deux éléments de flèche (31, 32) respectifs pour mesurer les inclinaisons réelles desdits deux éléments de flèche (31, 32) par rapport à l'axe de référence.
- Grue (1) à montage automatisé selon la revendication 1 ou 2, dans laquelle les éléments de flèche (31, 32, 33) comprennent au moins un premier élément de flèche (31), formant un pied de flèche, qui est articulé sur le mât (2), et un second élément de flèche (32) articulé sur le premier élément de flèche (31), et dans laquelle un premier inclinomètre (61) est monté sur l'un du premier élément de flèche (31) et du second élément de flèche (32).
- Grue (1) à montage automatisé selon les revendications 2 et 3, dans laquelle un second inclinomètre (62) est monté sur l'autre du premier élément de flèche (31) et du second élément de flèche (32).
- Grue (1) à montage automatisé selon l'une quelconque des revendications précédentes, dans laquelle la flèche (3) occupe des configurations intermédiaires (Cl1, CI2, CI3, CI4, CI5, CI6, CI7, CI8, CI9, Cl10, CWI) successives entre la configuration de transport (CT) et la configuration de travail (CW), et inversement, lors des cinématiques de pliage et de dépliage de la flèche (3), et le système de contrôle/commande (5) est configuré pour contrôler les opérations de changement de configuration en fonction des inclinaisons réelles de l'élément de flèche (3) ou des plusieurs éléments de flèche (31, 32) dans plusieurs configurations intermédiaires, par exemple dans toutes les configurations intermédiaires, ou entre des configurations intermédiaires successives.
- Grue (1) à montage automatisé selon l'une quelconque des revendications précédentes, comprenant une mémoire (50) stockant des inclinaisons théoriques de l'élément de flèche (3) ou des plusieurs éléments de flèche (31, 32) par rapport à l'axe de référence, et le système de contrôle/commande (5) est raccordé à ladite mémoire (50) et est configuré pour contrôler les opérations de changement de configuration en comparant les inclinaisons théoriques avec les inclinaisons réelles lors des cinématiques de pliage et de dépliage de la flèche (3).
- Grue (1) à montage automatisé selon les revendications 5 et 6, dans laquelle la mémoire (50) stocke des inclinaisons théoriques de l'élément de flèche (3) ou des plusieurs éléments de flèche (31, 32) dans plusieurs configurations intermédiaires (Cl1, CI2, CI3, CI4, CI5, CI6, CI7, CI8, CI9, C!10, CWI), par exemple dans toutes les configurations intermédiaires, et le système de contrôle/commande (5) est configuré pour contrôler les opérations de changement de configuration en comparant les inclinaisons théoriques avec les inclinaisons réelles dans les plusieurs configurations intermédiaires lors des cinématiques de pliage et de dépliage de la flèche (3).
- Grue (1) à montage automatisé selon la revendication 7, dans laquelle la mémoire (50) stocke des inclinaisons théoriques de l'élément de flèche (3) ou des plusieurs éléments de flèche (31, 32) dans la configuration de transport (CT) et dans la configuration de travail (CW), et le système de contrôle/commande (5) est configuré pour contrôler les opérations de changement de configuration en comparant également les inclinaisons théoriques avec les inclinaisons réelles dans la configuration de transport (CT) et dans la configuration de travail (CW) lors des cinématiques de pliage et de dépliage de la flèche (3).
- Grue (1) à montage automatisé selon la revendication 7 ou 8, dans laquelle le système de contrôle/commande (5) est configuré pour autoriser le passage d'une configuration actuelle à une configuration postérieure, comme par exemple d'une configuration intermédiaire actuelle à une configuration intermédiaire postérieure, à la condition où l'inclinaison réelle de l'élément de flèche (3) ou les inclinaisons réelles des plusieurs éléments de flèche (31, 32) dans la configuration actuelle correspondent à l'inclinaison théorique de l'élément de flèche (3) ou aux inclinaisons théoriques des plusieurs éléments de flèche (31, 32) dans la configuration actuelle.
- Grue (1) à montage automatisé selon l'une quelconque des revendications 5 à 9, dans laquelle le système de contrôle/commande (5) est configuré pour détecter une non-conformité de pliage/dépliage si une inclinaison réelle de l'élément de flèche (3) ou de l'un des plusieurs éléments de flèche (31, 32), appelé élément de flèche (3) non conforme, ne correspond pas à l'inclinaison théorique dudit élément de flèche (3) non conforme lors des cinématiques de pliage et de dépliage de la flèche (3).
- Grue (1) à montage automatisé selon les revendications 7 et 10, dans laquelle le système de contrôle/commande (5) est conformé pour détecter la non-conformité de pliage/dépliage si l'inclinaison réelle de l'élément de flèche (3) non conforme ne correspond pas à l'inclinaison théorique dudit élément de flèche (3) non conforme dans l'une au moins des configurations intermédiaires (Cl1, CI2, CI3, CI4, CI5, CI6, CI7, Cl8, CI9, Cl10, CWI).
- Grue (1) à montage automatisé selon les revendications 10 ou 11, dans laquelle le système de contrôle/commande (5) est configuré pour stopper le système motorisé de pliage/dépliage (4) en réponse à une détection d'une non-conformité de pliage/dépliage.
- Procédé de contrôle pour contrôler des opérations de changement de configuration d'une grue (1) à montage automatisé comprenant un mât (2) supportant une flèche (3), ladite flèche (3) étant une flèche (3) pliable comprenant des éléments de flèche (31, 32, 33) articulés entre eux, les opérations de changement de configuration mettant en oeuvre des cinématiques de pliage et de dépliage de la flèche (3) et faisant passer ladite grue (1) à montage automatisé d'une configuration de transport (CT) dans laquelle le mât (2) et la flèche (3) sont rassemblés sur eux-mêmes ou côte-à-côte, vers une configuration de travail (CW) dans laquelle le mât (2) et la flèche (3) sont déployés, ou inversement, charactérisé en ce que ledit procédé de contrôle mettant en oeuvre les étapes suivantes :- mesurer des inclinaisons réelles d'un ou plusieurs éléments de flèche (31, 32) par rapport à un axe de référence, au moyen d'un ou plusieurs inclinomètres (61, 62) monté(s) sur ledit élément de flèche (3) ou sur lesdits plusieurs éléments de flèche (31, 32) ; et- contrôler les opérations de changement de configuration en fonction des inclinaisons réelles dudit élément de flèche (3) ou desdits plusieurs éléments de flèche (31, 32) lors des cinématiques de pliage et de dépliage de la flèche (3).
- Procédé de contrôle selon la revendication 13, dans lequel des inclinaisons théoriques de l'élément de flèche (3) ou des plusieurs éléments de flèche (31, 32) par rapport à l'axe de référence sont stockées dans une mémoire (50), et le contrôle des opérations de changement de configuration comprend une comparaison des inclinaisons théoriques avec les inclinaisons réelles lors des cinématiques de pliage et de dépliage de la flèche (3).
- Procédé de contrôle selon la revendication 13 ou 14, dans lequel une non-conformité de pliage/dépliage est détectée si une inclinaison réelle de l'élément de flèche (3) ou de l'un des plusieurs éléments de flèche (31, 32), appelé élément de flèche (3) non conforme, ne correspond pas à l'inclinaison théorique dudit élément de flèche (3) non conforme lors des cinématiques de pliage et de dépliage de la flèche (3).
- Procédé de contrôle selon les revendications 14 et 15, dans lequel la flèche (3) occupe des configurations intermédiaires (Cl1, CI2, CI3, CI4, CI5, CI6, CI7, CI8, CI9, Cl10, CWI) successives entre la configuration de transport (CT) et la configuration de travail (CW), et inversement, lors des cinématiques de pliage et de dépliage de la flèche (3), et la non-conformité de pliage/dépliage est détectée si l'inclinaison réelle de l'élément de flèche (3) non conforme ne correspond pas à l'inclinaison théorique dudit élément de flèche (3) non conforme dans l'une au moins des configurations intermédiaires.
- Procédé de contrôle selon la revendication 15 ou 16, dans lequel l'opération de changement de configuration est stoppée en réponse à une détection d'une non-conformité de pliage/dépliage.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR2105978A FR3123642B1 (fr) | 2021-06-07 | 2021-06-07 | Grue à montage automatisé avec contrôle des opérations de changement de configuration |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4101805A1 EP4101805A1 (fr) | 2022-12-14 |
| EP4101805B1 true EP4101805B1 (fr) | 2024-07-31 |
Family
ID=76730858
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22177150.4A Active EP4101805B1 (fr) | 2021-06-07 | 2022-06-03 | Grue à montage automatisé avec contrôle des opérations de changement de configuration |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US11866308B2 (fr) |
| EP (1) | EP4101805B1 (fr) |
| CN (1) | CN115504388A (fr) |
| FR (1) | FR3123642B1 (fr) |
| PT (1) | PT4101805T (fr) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN120172252B (zh) * | 2025-05-21 | 2025-09-12 | 连云港新圩港码头有限公司 | 一种具有批量转运功能的装卸吊具 |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2605619B1 (fr) * | 1986-10-27 | 1989-03-31 | Potain Sa | Engin repliable pour la manutention et le levage des charges |
| US5493798A (en) * | 1994-06-15 | 1996-02-27 | Caterpillar Inc. | Teaching automatic excavation control system and method |
| FR2732000B1 (fr) * | 1995-03-22 | 1997-05-30 | Potain Sa | Grue a montage automatise avec fleche repliable sur elle-meme |
| FR2790252B1 (fr) * | 1999-02-26 | 2001-04-06 | Potain Sa | Dispositif de depliage ou repliage simultane d'elements de pointe de fleche de grue |
| US6371214B1 (en) * | 1999-06-11 | 2002-04-16 | Caterpillar Inc. | Methods for automating work machine functions |
| ITMI20010116A1 (it) * | 2001-01-23 | 2002-07-23 | San Marco Internat S R L | Gru a torre a struttura composita automontante con torre ripiegabile e sfilabile e braccio a piu' porzioni |
| FR2834505B1 (fr) * | 2002-01-09 | 2004-05-07 | Potain Sa | Procede et dispositif de commande/controle securise du depliage et repliage d'une grue a tour |
| DE102014019465A1 (de) * | 2014-12-23 | 2016-06-23 | Liebherr-Werk Biberach Gmbh | Verfahren zur Überwachung der Kransicherheit sowie ein System zur Überwachung der Kransicherheit |
| FR3071489A1 (fr) * | 2017-09-28 | 2019-03-29 | Manitowoc Crane Group France | Procede de securisation d’une grue a fleche relevable et grue associee |
| ES2910102A1 (es) * | 2020-11-09 | 2022-05-11 | Saez Machinery S L | Grua torre de plegado y desplegado automatizado |
-
2021
- 2021-06-07 FR FR2105978A patent/FR3123642B1/fr active Active
-
2022
- 2022-06-03 EP EP22177150.4A patent/EP4101805B1/fr active Active
- 2022-06-03 PT PT221771504T patent/PT4101805T/pt unknown
- 2022-06-07 US US17/834,292 patent/US11866308B2/en active Active
- 2022-06-07 CN CN202210638416.0A patent/CN115504388A/zh active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| EP4101805A1 (fr) | 2022-12-14 |
| US11866308B2 (en) | 2024-01-09 |
| PT4101805T (pt) | 2024-10-04 |
| FR3123642A1 (fr) | 2022-12-09 |
| CN115504388A (zh) | 2022-12-23 |
| FR3123642B1 (fr) | 2023-04-28 |
| US20220388817A1 (en) | 2022-12-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0733584B1 (fr) | Grue à montage automatisé avec flèche repliable sur elle-même | |
| EP0536060B1 (fr) | Flèche à repliage automatisé pour grue | |
| EP0362096B1 (fr) | Véhicule porteur comprenant un plateau de chargement télescopique | |
| EP1031530B1 (fr) | Dispositif de dépliage ou repliage simultané d'éléments de pointe d'une flèche de grue | |
| EP1048605B1 (fr) | Grue avec flèche à fonctions multiples | |
| EP4101805A1 (fr) | Grue à montage automatisé avec contrôle des opérations de changement de configuration | |
| EP1327601B1 (fr) | Procédé et dispositif de commande/contrôle sécurisé du dépliage et repliage d'une grue à tour | |
| EP3816091B1 (fr) | Grue à tour avec poinçon à pliage et dépliage automatiques | |
| EP2810825B1 (fr) | Dispositif de vision arrière pour un véhicule | |
| EP0360702B1 (fr) | Grue repliable à flèche en deux ou trois éléments articulés les uns aux autres | |
| EP1061034B1 (fr) | Chariot automoteur à bras télescopique et rehausse | |
| EP4116251B1 (fr) | Procédé de pilotage de grue pour sélectionner et appliquer une courbe de charge préférentielle en fonction de l'inclinaison d'un élément structurel de flèche | |
| FR2644151A3 (fr) | Verin de stabilisation et de soulevement | |
| EP4049959B1 (fr) | Procédé de sécurisation d'une grue à flèche inclinable pour sécuriser une position angulaire d'une flèche inclinable | |
| EP1352870B1 (fr) | Dispositif de relevage et dépliage du mât et de relevage de la flêche d'une grue | |
| FR2636616A1 (fr) | Grue repliable a fleche en deux ou trois elements articules les uns aux autres | |
| EP1873114B1 (fr) | Grue à tour transportable avec dispositif de lest mobile | |
| FR2466427A1 (fr) | Grue, notamment grue de grandes dimensions | |
| FR3117099A1 (fr) | Grue à flèche articulée, pour application offshore | |
| FR2732001A1 (fr) | Dispositif elevateur de personnel | |
| EP3851405B1 (fr) | Grue à tour à flèche relevable munie d'un système de prise au vent ajustable | |
| EP1016564A1 (fr) | Hayon élévateur rétractable | |
| FR3162430A1 (fr) | Engin pour application offshore, comportant un pont équipé d’une grue à flèche articulée | |
| WO2026104701A1 (fr) | Dispositif de plateforme mobile pour embarcation | |
| FR2936237A1 (fr) | Grue deployable de manutention d'objets |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230515 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAJ | Information related to disapproval of communication of intention to grant by the applicant or resumption of examination proceedings by the epo deleted |
Free format text: ORIGINAL CODE: EPIDOSDIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20240125 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602022004904 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: PT Ref legal event code: SC4A Ref document number: 4101805 Country of ref document: PT Date of ref document: 20241004 Kind code of ref document: T Free format text: AVAILABILITY OF NATIONAL TRANSLATION Effective date: 20240930 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20240731 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 1708320 Country of ref document: AT Kind code of ref document: T Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241031 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241101 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241031 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241031 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241031 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241130 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241101 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602022004904 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250501 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260127 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250603 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250630 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250603 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250630 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250630 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20260623 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260622 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PT Payment date: 20260521 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260626 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240731 |