EP3660532B1 - Verfahren, einrichtung und anordnung zur bestimmung des einfallswinkels (aoa) zur lokalisierung von objekten - Google Patents
Verfahren, einrichtung und anordnung zur bestimmung des einfallswinkels (aoa) zur lokalisierung von objekten Download PDFInfo
- Publication number
- EP3660532B1 EP3660532B1 EP18208560.5A EP18208560A EP3660532B1 EP 3660532 B1 EP3660532 B1 EP 3660532B1 EP 18208560 A EP18208560 A EP 18208560A EP 3660532 B1 EP3660532 B1 EP 3660532B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- antennas
- angle
- signal processing
- receiving device
- incoming signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S3/00—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received
- G01S3/02—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received using radio waves
- G01S3/14—Systems for determining direction or deviation from predetermined direction
- G01S3/46—Systems for determining direction or deviation from predetermined direction using antennas spaced apart and measuring phase or time difference between signals therefrom, i.e. path-difference systems
- G01S3/48—Systems for determining direction or deviation from predetermined direction using antennas spaced apart and measuring phase or time difference between signals therefrom, i.e. path-difference systems the waves arriving at the antennas being continuous or intermittent and the phase difference of signals derived therefrom being measured
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S3/00—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received
- G01S3/02—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received using radio waves
- G01S3/04—Details
- G01S3/043—Receivers
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S3/00—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received
- G01S3/02—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received using radio waves
- G01S3/023—Monitoring or calibrating
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S3/00—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received
- G01S3/02—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received using radio waves
- G01S3/14—Systems for determining direction or deviation from predetermined direction
- G01S3/46—Systems for determining direction or deviation from predetermined direction using antennas spaced apart and measuring phase or time difference between signals therefrom, i.e. path-difference systems
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W4/00—Services specially adapted for wireless communication networks; Facilities therefor
- H04W4/02—Services making use of location information
- H04W4/029—Location-based management or tracking services
Definitions
- the present invention relates to a method for determining the angle of arrival (AOA) of a radio signal according to the preamble of claim 1.
- the present invention also relates to a device according to claim 9 and an arrangement according to claim 13.
- GPS Global Positioning System
- radar systems which are difficult to use and expensive to produce, so that although they offer high precision, they are not suitable for indoor navigation.
- An apparatus for measuring an angle of incidence (AOA) according to the preamble of claim 1 is known from US Pat U.S. 5,497,161 known.
- Signal processing means are described here, which include processing by means of FFT.
- the signals coming in through the plurality of antennas are sampled quasi-simultaneously by delay means, as a result of which a correspondingly higher sampling rate of the signal processing means is required.
- the U.S. 2018/0203091 A1 describes a method and apparatus that includes the use of a plurality of analog-to-digital converters (ADCs), each sampling a signal received at an antenna, with the outputs of the ADCs being processed to identify particular signals based on a threshold .
- ADCs analog-to-digital converters
- the object of the present invention is to provide a novel method, a device and an arrangement in which increased operational flexibility and reduced costs are simultaneously made possible with advantageous energy efficiency.
- a method for measuring an angle of arrival (AOA, angle of arrival) of an incoming signal is provided using m separate antennas, where m is an integer greater than one, the antennas being coupled to a single receiving device via switching means, the Switching means comprises electronic means for sequentially applying the incoming signal as received at the m antennas to the receiving means, sampling at a sampling rate and cycle time in repetitive cycles of the incoming signal as received at the m antennas is, wherein the receiving device comprises means for generating baseband signals with an in-phase component and with a quadrature component (IQ data) from the incoming signal and for forwarding these to an analog-to-digital converter in each case in order to obtain digitized samples for each of the m antennas to provide in each cycle; including signal processing means coupled to the respective analog-to-digital converter for analyzing the digitized samples and determining the angle of arrival of the incoming signal, the sampling rate of the signal processing means being less than the number of antennas m multiplied by the minimum sampling rate, which
- a criterion for unambiguous reconstruction of the input signals can be the Nyquist-Shannon sampling theorem. Accordingly, a signal that is band-limited to a maximum frequency f max can consist of a sequence of equidistant samples be reconstructed exactly if it was sampled with a frequency greater than twice the maximum frequency 2f max .
- a phase sequence ⁇ [ n ] can be calculated from the IQ data. Based on the phase sequence ⁇ [ n ], a statistical method can be used to compensate for a phase error that has occurred.
- the resulting phase error can also be estimated by multiple scanning of at least one antenna.
- the first antenna can be scanned for twice the cycle time t z .
- the method according to the invention thus makes it possible to use signal processing means with a lower sampling rate, so that more cost-effective components are possible.
- the statistical method includes the use of a uniform best unbiased estimator.
- a uniform best unbiased estimator When using an estimator, it is important to know how "good” the results of that estimator are. "Good” estimators do not show any systematic error and their estimated value is on average closer to the value to be estimated than with other unbiased estimators.
- the variance of an estimator can be used as a criterion for determining a good estimator. Uniformly best unbiased estimators have the smallest variance among all unbiased estimators for an estimation problem. An estimator that minimizes the variance is therefore also referred to as a variance-minimizing estimator or Uniformly Minimum Variance Unbiased (UMVU) estimator.
- UUVU Uniformly Minimum Variance Unbiased
- the Cramer-Rao inequality is a criterion to determine the best possible estimator. It is a benchmark that indicates the minimum variance required for a estimation problem is achievable. In regular statistical models, it provides an estimate for the variance of point estimators and thus a possibility to compare different estimators with one another as well as a criterion for determining uniformly best unbiased estimators.
- ⁇ LO is the frequency of the local oscillator, which is predetermined by the signal processing means.
- the gradient and the axis intercept for the phase could be calculated by an algorithm, in particular by a regression algorithm.
- phase unwrapping algorithm An algorithm that detects and fixes the discontinuities in phase is called a phase unwrapping algorithm. These types of algorithms detect phase jumps of ⁇ 2 ⁇ and add ⁇ 2 ⁇ to subsequent phase samples accordingly. After unwrapping, the phase of the incident radio wave can be calculated using an estimator for the regression problem. This estimator can be a uniform best unbiased estimator, for example.
- Incoming signals of different frequencies can expediently be provided.
- Objects in the environment, which act as an interfering factor at one frequency can no longer act as an interfering factor at a different frequency.
- negative propagation properties such as e.g. B. Fading effects are minimized, thereby improving the signal quality and ultimately the determination of the angle of incidence is improved.
- different frequencies can be used on different frequency bands.
- the m antennas can be operated in a dual-band mode with two different frequency ranges.
- the frequencies differ by at least a factor of 2, in particular by a factor of 3, in particular by a factor of 4.
- the coherence bandwidth describes the approximate maximum bandwidth or frequency interval in which two frequencies experience comparable or correlated attenuation. Due to the different coherence bandwidths, the frequencies are advantageously subject to different attenuations or fading effects.
- the frequencies 868 MHz and 2.4 GHz can be used.
- the frequency 2.4 GHz is z. B. greater than the frequency 868 MHz by a factor of 2.
- a distance d between at least two of the m antennas can advantageously correspond to at least half the wavelength of at least one incoming signal.
- the error in determining the angle of arrival (AOA) increases the closer two of the m antennas are arranged to one another.
- the distances between the m antennas are as close as possible to the wavelengths of the incoming signals.
- the frequency band around 868 MHz has a wavelength of ⁇ ⁇ 34.5 cm and the frequency band around 2.4 GHz has a wavelength of ⁇ ⁇ 12.2 cm.
- the largest possible distance d would be desirable.
- a large distance d which is in particular larger than the wavelength of the higher frequency band, can lead to ambiguities in the higher frequency band.
- a distance d chosen for the frequency band around 868 MHz can lead to ambiguities in the frequency band around 2.4 GHz.
- the electrical length of the m antennas can expediently be different and the compensation for the different electrical lengths of the m antennas can be carried out in the signal processing means. If the electrical lengths of the m antennas are different, it is not necessary to compensate for them using hardware, such as delay lines. Depending on the frequency selected, these delay lines could be quite long, which would make it impossible to use them in a compact device. Due to the compensation in the signal processing means, different electrical lengths of the m antennas do not have any negative effects on the size of a device in which the method according to the invention is implemented.
- antennas can be used on a printed circuit board antenna (PCB antenna). Since the space for possible delay paths on a printed circuit board is limited, the compensation in the signal processing means offers an opportunity to minimize costs.
- PCB antenna printed circuit board antenna
- AOA angle of arrival
- the phase difference ⁇ ij of the incoming signals can be calculated for each 2 of the m antennas.
- the individual angles of incidence can thus be calculated for a plurality or all pairings of the m antennas and the resulting angle of incidence can then be calculated by means of an estimate, for example by determining the mean value.
- the estimation of the angle includes the method of least squares.
- the resulting angle of incidence can be calculated using the least squares method from the determined individual angles of incidence for several or all pairings of the m antennas.
- the present invention also claims a device which is operated according to a method according to at least one of method claims 1 to 8.
- the device comprises m separate antennas, m being an integer greater than one, switching means and a receiving device, the antennas being coupled to the receiving device via switching means.
- the switching means comprises electronic means for sequentially feeding the incoming signal as received at the m antennas to the receiving device, sampling at a sampling rate and cycle time in repetitive cycles of the incoming signal as received at the m antennas is carried out by the receiving device.
- the receiving device comprises means for generating baseband signals with in-phase component and with quadrature component from the incoming signal and for forwarding these to an analog-to-digital converter each in order to obtain digitized samples for each of the m antennas in each cycle to provide.
- signal processing means coupled to the respective analog-to-digital converter and adapted to analyze the digitized samples and determine the angle of arrival of the incoming signal, the sampling rate of the signal processing means being less than the number of antennas m multiplied by the minimum sampling rate, which is necessary for the unambiguous reconstruction of the input signals of the individual m antennas and the resulting phase error is compensated for by multiple sampling of at least one antenna and signal processing using a statistical method.
- the statistical method includes the use of a uniform best unbiased estimator.
- the device can advantageously be operated by a self-sufficient energy source.
- the method according to the invention makes it possible to design the device in such a way that particularly energy-saving components are used can become. It is thus possible to supply the device with energy independently over a longer period of time. As a result, the device can also be operated in places that do not offer a direct power connection, which means that there is a high degree of flexibility at the operating site.
- the device can expediently be part of a real-time localization system.
- Real-time localization describes the determination of the location of an object at an initially unknown location.
- the device can advantageously include a system-on-a-chip (SoC) which includes the receiving device and/or the signal processing means.
- SoC system-on-a-chip
- the device can be dimensioned smaller and at the same time the energy consumption can be reduced.
- production can be simplified and made more cost-effective, since fewer individual components are installed.
- the present invention also claims an arrangement for locating at least one mobile transmitter, in particular a smartphone or a wearable, by radio, comprising at least one device according to at least one of claims 9 to 12.
- the arrangement can have at least two, preferably at least three, devices according to at least one of claims 9 to 12.
- the position of the mobile transmitter can be determined by triangulating the different angles of incidence.
- the absolute positions of the devices and the relative positions of the devices with respect to space are known.
- the arrangement can expediently comprise a central data processing unit, which evaluates the determined angles of incidence.
- the evaluation can include determining the position of the mobile transmitter using triangulation. It is possible for at least one facility to be operated as a central data processing unit. The tasks of the central data processing unit can thus be taken over by at least one of the institutions. For example, a device that is currently not carrying out any measurements can be selected in order to further evaluate the determined angles of incidence.
- the arrangement can advantageously include a mobile transmitter, in particular a smartphone or a wearable, with software, in particular in the form of an app, being executable on the mobile transmitter, which provides the functionality for locating the mobile transmitter using the arrangement according to claim 13.
- This software can control the sending of radio signals from the mobile transmitter to the devices. If the position of the mobile transmitter was determined by the devices in the arrangement, this position can be sent to the mobile transmitter, where the software receives the position data and, for example, prepares it for a user.
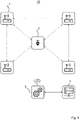
- the arrangement comprises four devices 1, a mobile transmitter 2 and a central data processing system 3, which is also connected to a server 4.
- All devices 1 communicate with each other via a radio link.
- each device 1 is assigned a unique ID by which the respective device 1 can identify itself.
- the number of devices 1 that are necessary to locate a corresponding mobile transmitter 2 depends on the respective environment and must be evaluated empirically. It is therefore advantageous for determining the number of devices 1 to have more precise knowledge of the surroundings. For example, possible obstacles to the radio frequencies used can act as interference.
- the mobile transmitter 2 emits radio signals which are received by the individual devices 1 as incoming signals.
- the devices 1 use the incoming signals to calculate the angle of incidence (AOA) ⁇ according to the method according to the invention.
- AOA angle of incidence
- Calculating the position of the mobile transmitter 2 in space or relative to the installed facilities 1 is carried out in a central data processing system 3. These calculations can also be carried out in one of the devices 1 itself, so that no additional separate central data processing system 3 is required. If the calculation is carried out by one of the devices 1, one of the devices 1 can be automatically selected for this purpose, which is, for example, within range and is not busy carrying out measurements at the time, so that computing capacities are available.
- the exact positions of the devices 1 must be known. In doing so, e.g. B. the respective positions of the devices 1 with respect to a specific reference point may be known. Another possibility is that the position of a first device 1 with respect to a reference point is known and the relative position of the other devices 1 to the first device 1 is known.
- a server 4 can be provided, which is connected to the central data processing system 3 or to the device 1 that carries out the calculations and receives and stores the measured positions of the mobile transmitter 2 for further evaluation.
- a localization backend could be operated, which allows access to the current and past positions of the mobile transmitter 2.
- the system can be designed in such a way that the position determination is triggered by the mobile transmitter 2 . Either at the request of the user, e.g. B. by pressing a button, or periodically at certain times.
- the measurements of the phases and the angles of incidence determined from them can be carried out several times.
- the measurements of the phases and the angles of incidence determined from them can be carried out several times.
- shadowing and the multipath propagation measurements are carried out in two frequency bands one after the other.
- phase interferometry offers a way of measuring the angle of incidence.
- the angle ⁇ is a value between ⁇ 90° ⁇ 0° ⁇ 90°, with 0° pointing in the direction of the x-axis. If the angle measurements ⁇ are faulty, it may be necessary to carry out further angle measurements using other devices 1, as is indicated by the angle measurement ⁇ 3 .
- FIG. 4 a highly simplified schematic representation of the measurement concept is shown.
- a device 1 with six antennas A1 to A6, switching means 5 and further processing means, which can include the receiving device 6 and the signal processing means 7 .
- the individual antennas A1 to A6 can be selected by the switching means 5 as desired.
- a safety timer t start can also be provided before the actual measurement. During this time, all devices involved, e.g. B. change other devices 1 in a mode for measuring.
- the mobile transmitter 2 emits a carrier wave at a predetermined frequency. After the delay t start , the device 1 begins the measurement process.
- each antenna is selected, for example, for a predetermined measurement interval t m : antenna A1 is selected for the time 2 ⁇ t m and the other antennas A2 to A6 each for the time t m .
- the time t stop is selected to be significantly longer than 7 ⁇ t m in order to avoid synchronization problems.
- the mobile transmitter 2 then waits for the measurement to be confirmed by all the devices 1 involved. If there is no confirmation or only partial confirmation by the devices 1, the measurement is considered faulty.
- FIG. 5 A greatly simplified schematic representation of the RF front-end is in figure 5 shown.
- six antennas A1 to A6 are shown, which are connected to the switching means 5.
- the switching means 5 is followed by a first changeover switch 8a.
- This changeover switch 8a is designed as a single-pole changeover switch (SPDT, single pole double throw).
- SPDT single pole double throw
- An impedance matching for different frequency bands is then carried out. For example, an adjustment for two different frequency bands, such as 2.4 GHz and sub-1 GHz.
- a second changeover switch 8b is connected, which is designed as a differential two-pole changeover switch (DPxDT, double pole double throw crossed).
- DPxDT differential two-pole changeover switch
- the further data processing is carried out on the system-on-a-chip 11 so that the system-on-a-chip 11 can comprise the receiving device 6 and the signal processing means 7 .
- FIG. 6 a simplified schematic representation of the distances between the antennas and their neighboring antennas is shown.
- six antennas A1 to A6 are shown with the corresponding distances d ij , where i,j designates the relevant antenna A1 to A6.
- PCB antennas can be used to keep costs down.
- the frequencies 2.4 GHz and 868 MHz are used in the present embodiment.
- the antennas are mounted in such a way that unambiguous measurements of the angle of incidence are possible in both frequency bands used.
- the low frequency band around 868 MHz has a wavelength of ⁇ ⁇ 34.5 cm.
- the high frequency band around 2.4 GHz has a wavelength of ⁇ ⁇ 12.2 cm.
- the distances d ij can thus be chosen in such a way that multiple measurements in the frequency bands are possible. It is advantageous if a distance d ij between at least two of the antennas A1 to A6 corresponds to at least half the wavelength ⁇ of at least one incoming signal.
- the direct conversion receiver comprises a bandpass filter which preselects the band and a programmable amplifier.
- ADC analog-to-digital converters
- the control unit 12 sets the receiver to a carrier frequency by setting the frequency of the local oscillator f 0 accordingly.
- superheterodyne receivers as in 8 shown to be used.
- the x HF signal is first mixed down to a lower frequency f IF and is then demodulated.
- the reason for this is that the maximum possible carrier frequency f 0 is limited by the required accuracy of the IQ demodulator and may not be guaranteed at higher frequencies.
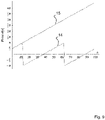
- phase of a baseband signal shows the phase of a baseband signal.
- the unwrapped phase 14 is converted to the unwrapped phase 15 by an unwrapping algorithm.
- An unwrapping algorithm can be used for this, which recognizes and eliminates the discontinuities in the phase. Phase jumps around -2 ⁇ are thus detected and corrected accordingly by adding 2 ⁇ to the following phase scans.
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Computer Networks & Wireless Communication (AREA)
- Signal Processing (AREA)
- Position Fixing By Use Of Radio Waves (AREA)
- Variable-Direction Aerials And Aerial Arrays (AREA)
Description
- Die vorliegende Erfindung betrifft ein Verfahren zur Bestimmung des Einfallswinkels (AOA) eines Funksignals gemäß dem Oberbegriff des Anspruchs 1. Ferner betrifft die vorliegende Erfindung eine Einrichtung gemäß Anspruch 9 sowie eine Anordnung gemäß Anspruch 13.
- Durch die Fortschritte der Digitalisierung werden zunehmend Versuche unternommen die online und die offline Welt miteinander zu verbinden. So stellt sich die Aufgabe, Objekte und Orte aus der realen Welt mit einer virtuellen Repräsentation zu verbinden. Gute Kenntnisse der Position von Objekten in der realen Welt sind somit sehr wichtig, wenn es um eine virtuelle Integration des physischen Objekts geht. Die bekannteste Bemühung in diesem Gebiet ist die Digitalisierung der physischen Position eines Objekts, um die Benutzererfahrung zu steigern oder um Objekte zu erfassen und zu verfolgen.
- Das Global Positioning System (GPS) stellt eine Möglichkeit dar, um die Position von Objekten zu bestimmen. Allerdings kommt es zu gravierenden Einschränkungen, wenn das System in geschlossenen Räumen angewendet werden soll. Denn die hohe Dämpfung der GPS-Frequenzbänder durch Baustoffe erfordert hochempfindliche Empfänger, die teuer und damit nicht sehr verbreitet sind.
- Eine weitere Möglichkeit stellen Radarsysteme dar, welche allerdings schwierig in der Handhabung und teuer in der Produktion sind, so dass auch diese, obwohl sie eine hohe Präzision bieten, nicht für die Navigation in Innenräumen geeignet sind.
- Der beste Kompromiss zwischen Vielseitigkeit und Preis ist jedoch die Wiederverwendung von Technologien, die häufig in Radaranwendungen verwendet werden, auf normalen niederfrequenten HF-Systemen. Viele Möglichkeiten zur Messung von Abstand und Winkel der eingehenden Radiowellen können in niederfrequenten HF-Bändern analog genutzt werden. Die vielversprechendsten Anwendungen sind jedoch ressourcenmäßig begrenzt, da sie auf Smartphones oder anderen tragbaren Geräten laufen müssen.
- Eine Vorrichtung zum Messen eines Einfallswinkels (AOA) gemäß dem Oberbegriff des Anspruchs 1 ist aus der
US 5,497,161 bekannt. Hierbei werden Signalverarbeitungsmittel beschrieben, welche die Verarbeitung mittels FFT umfassen. Zudem werden die durch die Mehrzahl an Antennen eingehenden Signale durch Verzögerungsmittel quasi-gleichzeitig abgetastet, wodurch eine entsprechend höhere Abtastrate der Signalverarbeitungsmittel notwendig ist. - Die
US 2018/0203091 A1 beschreibt eine Methode sowie Vorrichtung, welche die Verwendung einer Vielzahl von Analog-Digital-Wandlern (ADCs) umfasst, die jeweils ein an einer Antenne empfangenes Signal abtasten, wobei die Ausgänge der ADCs verarbeitet werden, um bestimmte Signale auf der Grundlage eines Schwellenwerts zu erkennen. Für jede der Antennen tastet ein entsprechender ADC die empfangenen Signale ab, wobei die Ausgänge der ADCs verarbeitet werden, um einen Ankunftswinkel für mindestens ein erfasstes Signal von Interesse unter Verwendung der Phaseninterferometrie zu berechnen. - Die Aufgabe der vorliegenden Erfindung besteht darin, ein neuartiges Verfahren, eine Einrichtung sowie eine Anordnung zur Verfügung zu stellen, bei dem bei einer vorteilhaften Energieeffizienz gleichzeitig eine erhöhte Betriebsflexibilität bei verringerten Kosten ermöglicht wird.
- Die vorstehende Aufgabe wird durch die gesamte Lehre des Anspruchs 1 sowie durch eine Einrichtung gemäß Anspruch 9 sowie eine Anordnung gemäß Anspruch 13 gelöst. Zweckmäßige Ausgestaltungen der Erfindung sind in den Unteransprüchen beansprucht.
- Erfindungsgemäß ist ein Verfahren zum Messen eines Einfallswinkels (AOA, angle of arrival) eines eingehenden Signals vorgesehen unter Verwendung von m voneinander getrennten Antennen, wobei m eine ganze Zahl größer eins ist, wobei die Antennen über Schaltmittel mit einer einzigen Empfangseinrichtung gekoppelt sind, wobei die Schaltmittel elektronische Mittel zum sequentiellen Zuführen des eingehenden Signals, wie es an den m Antennen empfangen wird, an die Empfangseinrichtung umfassen, wobei eine Abtastung mit einer Abtastrate und Zykluszeit in sich wiederholenden Zyklen des eingehenden Signals, wie es an den m Antennen empfangen wird, vorgenommen wird, wobei die Empfangseinrichtung Mittel zur Erzeugung von Basisbandsignalen mit In-Phase-Komponente und mit Quadraturkomponente (IQ-Daten) aus dem eingehenden Signal und zur Weiterleitung dieser an je einen Analog-Digital-Wandler umfasst, um digitalisierte Abtastungen für jede der m Antennen in jedem Zyklus bereitzustellen; wobei Signalverarbeitungsmittel enthalten sind, die mit dem jeweiligen Analog-Digital-Wandler gekoppelt sind, um die digitalisierten Abtastungen zu analysieren und den Einfallswinkel des eingehenden Signals zu bestimmen, wobei die Abtastrate des Signalverarbeitungsmittels kleiner ist als die Anzahl der Antennen m multipliziert mit der Mindestabtastrate, die zur eindeutigen Rekonstruktion der Eingangssignale der einzelnen Antennen m notwendig ist und der entstehende Phasenfehler durch Mehrfachabtastung mindestens einer Antenne und Signalverarbeitung durch ein statistisches Verfahren kompensiert wird.
- Ein Kriterium zur eindeutigen Rekonstruktion der Eingangssignale kann das Nyquist-Shannon-Abtasttheorem sein. Demnach kann ein auf eine Maximalfrequenz fmax bandbegrenztes Signal aus einer Folge von äquidistanten Abtastwerten exakt rekonstruiert werden, sofern es mit einer Frequenz größer als der doppelten Maximalfrequenz 2fmax abgetastet wurde.
- Um die Phase einer Antenne zu bestimmen, kann eine Phasensequenz ϕ[n] aus den IQ-Daten berechnet werden. Ausgehend von der Phasensequenz ϕ[n] kann ein statistisches Verfahren angewendet werden, um einen entstandenen Phasenfehler zu kompensieren.
- Der entstehende Phasenfehler kann ferner durch Mehrfachabtastung mindestens einer Antenne abgeschätzt werden. Hierfür kann beispielsweise die erste Antenne für eine doppelte Zykluszeit tz abgetastet werden. Die Phase kann anschließend für jede Zykluszeit tz einzeln bestimmt werden und der Phasenfehler durch ϕerr = ϕ 1 - ϕ 0 bestimmt werden, wobei ϕ 1 und ϕ 0 die geschätzten Phasen für die Intervalle t 1 und t 0 darstellen.
- Durch das erfindungsgemäße Verfahren können somit Signalverarbeitungsmittel mit geringerer Abtastrate verwendet werden, so dass kostengünstigere Komponenten möglich sind.
- Erfindungsgemäß umfasst das statistische Verfahren die Verwendung eines gleichmäßigen besten erwartungstreuen Schätzers. Bei der Verwendung eines Schätzers ist es wichtig zu wissen, wie "gut" die Ergebnisse dieses Schätzers sind. "Gute" Schätzer weisen keinen systematischen Fehler auf und deren geschätzter Wert liegt im Schnitt näher an dem zu schätzenden Wert als bei anderen erwartungstreuen Schätzern. Die Varianz eines Schätzers kann als Kriterium zur Bestimmung eines guten Schätzers verwendet werden. Gleichmäßig beste erwartungstreue Schätzer besitzen für ein Schätzproblem die kleinste Varianz unter allen erwartungstreuen Schätzern. Ein Schätzer, welcher die Varianz minimiert, wird demnach auch als varianzminimierender Schätzer bzw. Uniformly Minimum Variance Unbiased (UMVU)-Schätzer bezeichnet.
- Die Cramer-Rao Ungleichung ist ein Kriterium, um den bestmöglichen Schätzer zu bestimmen. Sie ist ein Maßstab, der die minimale Varianz angibt, die für ein Schätzproblem erreichbar ist. Sie liefert in regulären statistischen Modellen eine Abschätzung für die Varianz von Punktschätzern und somit eine Möglichkeit unterschiedliche Schätzer miteinander zu vergleichen sowie ein Kriterium für die Bestimmung von gleichmäßig besten erwartungstreuen Schätzern.
- Besonders vorteilhaft ist es, wenn in den Signalverarbeitungsmitteln eine Phasenenthüllung (phase unwrapping) durchgeführt wird. Durch einen Mischer kann ein bestimmtes Frequenzband mit definierter Bandbreite eines eingehenden Signals in ein höheres oder niedrigeres Frequenzband umgesetzt werden. Hierfür wird das betreffende Frequenzband von der Trägerfrequenz ω 0 des eingehenden Signals zu ω = ω 0 - ωLO verschoben, wobei ωLO die Frequenz des lokalen Oszillators ist, welche durch die Signalverarbeitungsmittel vorgegeben ist. Es besteht allerdings die Schwierigkeit, den lokalen Oszillator mit dem Trägersignal exakt zu synchronisieren, so dass bei einer nicht perfekten Synchronisation die Phase mit einer konstanten Frequenz ωf rotiert. Grundsätzlich könnte die Steigung und der Achsenschnittpunkt für die Phase durch einen Algorithmus, insbesondere durch einen Regressionsalgorithmus, berechnet werden. Allerdings kann das Problem von Unstetigkeiten auftreten, welche beispielsweise durch die Wrapping-Eigenschaften der arctan2-Funktion auftreten. Ein Algorithmus, welcher die Unstetigkeiten in der Phase erkennt und behebt wird als Phasen-Unwrapping-Algorithmus bezeichnet. Diese Art von Algorithmen erkennen Phasensprünge um ±2π und addieren entsprechend ∓2π auf die folgenden Abtastungen der Phase. Nach dem Unwrapping kann die Phase der einfallenden Radiowelle berechnet werden, indem ein Schätzer für das Regressionsproblem verwendet wird. Dieser Schätzer kann beispielsweise ein gleichmäßig bester erwartungstreuer Schätzer sein.
- Zweckmäßigerweise können eingehende Signale unterschiedlicher Frequenzen vorgesehen sein. Objekte in der Umgebung, welche beispielsweise bei einer Frequenz als Störer wirken, können bei einer davon verschiedenen Frequenz nicht mehr als Störer wirken. Durch die Verwendung mehrerer unterschiedlicher Frequenzbänder können negative Ausbreitungseigenschaften, wie z. B. Fading-Effekte minimiert werden, wodurch die Signalqualität und schließlich die Bestimmung des Einfallswinkels verbessert wird. Hierbei können verschiedene Frequenzen auf unterschiedlichen Frequenzbändern verwendet werden. Beispielsweise können die m Antennen in einem Dualband-Betrieb mit zwei unterschiedlichen Frequenzbereichen betrieben werden.
- Es kann zudem zweckmäßig sein, wenn sich die Frequenzen mindestens um einen Faktor 2, insbesondere um einen Faktor 3, insbesondere um einen Faktor 4 unterscheiden. Indem der Unterschied in den Frequenzen ausreichend groß ist, können sich die Frequenzen vorteilhafterweise außerhalb der jeweiligen Kohärenzbandbreiten befinden. Die Kohärenzbandbreite beschreibt die ungefähre maximale Bandbreite bzw. Frequenzintervall, in dem zwei Frequenzen eine vergleichbare oder korrelierte Dämpfung erfahren. Durch die unterschiedlichen Kohärenzbandbreiten sind die Frequenzen vorteilhafterweise unterschiedlichen Dämpfungen bzw. Fading-Effekten unterworfen. Beispielsweise können bei einem Betrieb mit zwei unterschiedlichen Frequenzen die Frequenzen 868 MHz und 2,4 GHz verwendet werden. Die Frequenz 2,4 GHz ist z. B. um einen Faktor größer 2 größer als die Frequenz 868 MHz.
- Vorteilhafterweise kann ein Abstand d zwischen mindestens zwei der m Antennen mindestens der halben Wellenlänge mindestens eines eingehenden Signals entsprechen. Der Fehler bei der Bestimmung des Einfallswinkels (AOA) wird umso größer, je näher zwei der m Antennen zueinander angeordnet sind. Zudem ist es von Vorteil, wenn sich die Abstände der m Antennen möglichst nahe an den Wellenlängen der eingehenden Signale befinden. Beispielsweise hat das Frequenzband um 868 MHz eine Wellenlänge von λ ≈ 34,5 cm und das Frequenzband um 2,4 GHz eine Wellenlänge von λ ≈ 12,2 cm. Für niedrigere Frequenzbänder, wie z. B. für das Frequenzband um 868 MHz wäre somit ein möglichst großer Abstand d wünschenswert. Ein großer Abstand d, welcher insbesondere größer als die Wellenlänge des höheren Frequenzbandes ist, kann zu Mehrdeutigkeiten im höheren Frequenzband führen. Beispielsweise kann ein für das Frequenzband um 868 MHz gewählter Abstand d zu Mehrdeutigkeiten beim Frequenzband um 2,4 GHz führen. Es besteht allerdings die Möglichkeit, diese Mehrdeutigkeiten durch die Verwendung mehrerer Frequenzbänder in einem Multiband-Verfahren eindeutig aufzulösen.
- Zweckmäßigerweise kann die elektrische Länge der m Antennen unterschiedlich sein und die Kompensation der unterschiedlichen elektrischen Längen der m Antennen in den Signalverarbeitungsmitteln durchgeführt werden. Sofern die elektrischen Längen der m Antennen unterschiedlich sind, ist es nicht notwendig diese hardwaretechnisch, wie beispielsweise durch Verzögerungsstrecken (delay lines) zu kompensieren. Diese Verzögerungsstrecken könnten je nach gewählter Frequenz recht lange ausfallen, wodurch eine Verwendung in einem kompakten Gerät nicht möglich wäre. Durch die Kompensation in den Signalverarbeitungsmitteln haben unterschiedliche elektrische Längen der m Antennen keine negativen Auswirkungen auf Größe eines Geräts, in welchem das erfindungsgemäße Verfahren umgesetzt wird.
- Um die Kosten gering zu halten können Antennen auf einer Leiterplatte (printed circuit board antenna, PCB antenna) verwendet werden. Da auf einer Leiterplatte der Platz für mögliche Verzögerungsstrecken begrenzt ist, bietet die Kompensation in den Signalverarbeitungsmitteln eine Möglichkeit zur Minimierung der Kosten.
- Es besteht die Möglichkeit, dass zum Messen eines Einfallswinkels (AOA) für mindestens 2 der m Antennen eine Schätzung des Winkels vorgesehen ist. Für jeweils 2 der m Antennen kann die Phasendifferenz Δϕij der eingehenden Signale berechnet werden. Der Einfallswinkel kann entsprechend für 2 Antennen durch

- Besonders zweckmäßig ist es, wenn die Schätzung des Winkels die Methode der kleinsten Quadrate umfasst. Aus den bestimmten individuellen Einfallswinkeln für mehrere bzw. alle Paarungen der m Antennen kann der resultierende Einfallswinkel mittels der Methode der kleinsten Quadrate berechnet werden.
- Nebengeordnet beansprucht die vorliegende Erfindung auch eine Einrichtung, welche gemäß einem Verfahren nach mindestens einem der Verfahrensansprüche 1 bis 8 betrieben wird. Die Einrichtung umfasst hierfür m voneinander getrennte Antennen, wobei m eine ganze Zahl größer eins ist, Schaltmittel sowie eine Empfangseinrichtung, wobei die Antennen über Schaltmittel mit der Empfangseinrichtung gekoppelt sind. Die Schaltmittel umfassen elektronische Mittel zum sequentiellen Zuführen des eingehenden Signals, wie es an den m Antennen empfangen wird, an die Empfangseinrichtung, wobei eine Abtastung mit einer Abtastrate und Zykluszeit in sich wiederholenden Zyklen des eingehenden Signals, wie es an den m Antennen empfangen wird, durch die Empfangseinrichtung vorgenommen wird Die Empfangseinrichtung umfasst Mittel zur Erzeugung von Basisbandsignalen mit In-Phase-Komponente und mit Quadraturkomponente aus dem eingehenden Signal und zur Weiterleitung dieser an je einen Analog-Digital-Wandler, um digitalisierte Abtastungen für jede der m Antennen in jedem Zyklus bereitzustellen. Ferner sind Signalverarbeitungsmittel enthalten, die mit dem jeweiligen Analog-Digital-Wandler gekoppelt sind und dazu ausgelegt sind, die digitalisierten Abtastungen zu analysieren und den Einfallswinkel des eingehenden Signals zu bestimmen, wobei die Abtastrate des Signalverarbeitungsmittels kleiner ist als die Anzahl der Antennen m multipliziert mit der Mindestabtastrate, die zur eindeutigen Rekonstruktion der Eingangssignale der einzelnen m Antennen notwendig ist und der entstehende Phasenfehler durch Mehrfachabtastung mindestens einer Antenne und Signalverarbeitung durch ein statistisches Verfahren kompensiert wird. Erfindungsgemäß umfasst das statistische Verfahren die Verwendung eines gleichmäßigen besten erwartungstreuen Schätzers.
- Vorteilhafterweise kann die Einrichtung durch eine autarke Energiequelle betrieben werden. Das erfindungsgemäße Verfahren ermöglicht es, die Einrichtung derart auszulegen, dass besonders energiesparende Komponenten verwendet werden können. Somit ist es möglich, die Einrichtung über einen längeren Zeitraum autark mit Energie zu versorgen. Die Einrichtung kann dadurch auch an Orten betrieben werden, welche keinen direkten Stromanschluss bieten, wodurch beim Betriebsort ein hoher Grad an Flexibilität gegeben ist.
- Zweckmäßigerweise kann die Einrichtung Teil eines Echtzeit-Lokalisierungs-Systems sein. Die Echtzeit-Lokalisierung beschreibt die Bestimmung des Ortes eines Objekts an einem zunächst unbekannten Ort.
- Vorteilhafterweise kann die Einrichtung ein System-on-a-Chip (SoC) umfassen, welches die Empfangseinrichtung und/oder die Signalverarbeitungsmittel umfasst. Dadurch kann die Einrichtung kleiner dimensioniert werden und gleichzeitig der Energieverbrauch verringert werden. Zudem kann die Produktion vereinfacht und kostengünstiger gestaltet werden, da weniger einzelne Komponenten verbaut werden.
- Nebengeordnet beansprucht die vorliegende Erfindung auch eine Anordnung zur Lokalisierung mindestens eines mobilen Senders, insbesondere eines Smartphones oder eines Wearables, per Funk umfassend mindestens eine Einrichtung gemäß mindestens einem der Ansprüche 9 bis 12. Vorteilhafterweise kann die Anordnung mindestens zwei vorzugsweise mindestens drei Einrichtungen gemäß mindestens einem der Ansprüche 9 bis 12 umfassen. In der Anordnung ist es möglich den Einfallswinkel eines vom mobilen Sender ausgesendeten Signals an den Einrichtungen zu bestimmen. Durch Triangulation der verschiedenen Einfallswinkel kann die Position des mobilen Senders bestimmt werden. Die absoluten Positionen der Einrichtungen bzw. die relativen Positionen der Einrichtungen bezüglich des Raums sind dabei bekannt.
- Zweckmäßigerweise kann die Anordnung eine zentrale Datenverarbeitungseinheit umfassen, welche die ermittelten Einfallswinkel auswertet. Die Auswertung kann dabei die Positionsbestimmung des mobilen Senders mittels Triangulation umfassen. Es besteht die Möglichkeit, dass mindestens eine Einrichtung als zentrale Datenverarbeitungseinheit betrieben wird. Die Aufgaben der zentralen Datenverarbeitungseinheit können somit von mindestens einer der Einrichtungen übernommen werden. So kann beispielsweise eine Einrichtung, welche gerade keine Messungen durchführt, ausgewählt werden, um die ermittelten Einfallswinkel weiter auszuwerten.
- Vorteilhafterweise kann die Anordnung einen mobilen Sender, insbesondere ein Smartphone oder ein Wearable, umfassen, wobei eine Software, insbesondere in Form einer App, auf dem mobilen Sender ausführbar ist, welche die Funktionalität zur Lokalisierung des mobilen Senders mithilfe der Anordnung gemäß Anspruch 13 bereitstellt. Diese Software kann die Aussendung von Funksignalen vom mobilen Sender an die Einrichtungen steuern. Sofern die Position des mobilen Senders durch die Einrichtungen in der Anordnung ermittelt wurden, kann diese Position an den mobilen Sender gesendet werden, wo die Software die Positionsdaten entgegennimmt und beispielsweise für einen Benutzer aufbereitet.
- Zweckmäßige Ausgestaltungen der vorliegenden Erfindung werden anhand von Zeichnungsfiguren nachstehend näher erläutert. Es zeigen:
- Fig. 1
- eine Übersicht einer Anordnung zur Lokalisierung eines mobilen Senders;
- Fig. 2
- eine vereinfachte schematische Darstellungsweise von n Antennen mit einem eingehenden Signal;
- Fig. 3
- ein Beispiel für die Triangulation in zwei Dimensionen;
- Fig. 4
- eine stark vereinfachte schematische Darstellungsweise des Messkonzepts;
- Fig. 5
- eine stark vereinfachte schematische Darstellungsweise des RF front-ends;
- Fig. 6
- eine vereinfachte schematische Darstellungsweise der Abstände der Antennen zu ihren Nachbarantennen;
- Fig. 7
- ein Blockschaltbild eines Direktmischempfängers;
- Fig. 8
- ein Blockschaltbild eines Superheterodynempfängers; und
- Fig. 9
- eine vereinfachte schematische Darstellungsweise der Phase eines Basisbandsignals ohne und mit unwrappter Phase.
- In
Fig. 1 ist eine Übersicht einer Anordnung zur Lokalisierung eines mobilen Senders gezeigt. Diese Übersicht zeigt das Konzept der vorliegenden Erfindung. In dieser Ausgestaltung umfasst die Anordnung vier Einrichtungen 1, einen mobilen Sender 2 sowie eine zentrale Datenverarbeitungsanlage 3, welche zusätzlich mit einem Server 4 in Verbindung steht. - Alle Einrichtungen 1 kommunizieren miteinander über eine Funkverbindung. Zudem ist jeder Einrichtung 1 eine einzigartige ID zugeordnet, durch die sich die jeweilige Einrichtung 1 identifizieren kann. Die Anzahl an Einrichtungen 1, die notwendig sind, um einen entsprechenden mobilen Sender 2 zu lokalisieren ist von der jeweiligen Umgebung abhängig und muss empirisch bewertet werden. Es ist demnach vorteilhaft zur Bestimmung der Anzahl an Einrichtungen 1, ein genaueres Wissen über die Umgebung zu haben. Beispielsweise können mögliche Hindernisse für die verwendeten Funkfrequenzen als Störer wirken.
- Der mobile Sender 2 sendet Funksignale aus, welche von den einzelnen Einrichtungen 1 als eingehende Signale empfangen werden. Durch die eingehenden Signale berechnen die Einrichtungen 1 gemäß dem erfindungsgemäßen Verfahren den Einfallswinkel (AOA) ψ. Die Berechnung der Position des mobilen Senders 2 im Raum bzw. relativ zu den installierten Einrichtungen 1 wird in einer zentralen Datenverarbeitungsanlage 3 durchgeführt. Diese Berechnungen können auch in einer der Einrichtungen 1 selbst durchgeführt werden, so dass keine zusätzliche separate zentrale Datenverarbeitungsanlage 3 notwendig ist. Sofern die Berechnung durch eine der Einrichtungen 1 durchgeführt wird, kann hierfür eine der Einrichtungen 1 automatisch ausgewählt werden, welche beispielsweise in Reichweite ist und zu jenem Zeitpunkt nicht mit der Durchführung von Messungen beschäftigt ist, so dass Rechenkapazitäten zur Verfügung stehen.
- Damit die Berechnungen der Position des mobilen Senders 2 genau sind, müssen zudem die genauen Positionen der Einrichtungen 1 bekannt sein. Dabei können z. B. die jeweiligen Positionen der Einrichtungen 1 bezüglich eines bestimmten Referenzpunktes bekannt sein. Eine weitere Möglichkeit bestehet darin, dass die Position einer ersten Einrichtung 1 bezüglich eines Referenzpunktes bekannt ist und von den übrigen Einrichtungen 1 jeweils die relative Position zur ersten Einrichtung 1. So können beispielsweise anschließend Grundrisse des Gebäudes auf die Position des mobilen Senders 2 überlagert werden.
- Ferner kann ein Server 4 vorgesehen sein, welcher mit der zentralen Datenverarbeitungsanlage 3 bzw. mit der Einrichtung 1, welche die Berechnungen durchführt, in Verbindung steht und die gemessenen Positionen des mobilen Senders 2 empfängt und abspeichert für eine weitergehende Auswertung. Beispielsweise könnte ein Lokalisierungs-Backend betrieben werden, welche Zugriff auf die aktuellen und vergangenen Positionen des mobilen Senders 2 ermöglicht.
- Das System kann dabei so ausgelegt sein, dass die Positionsbestimmung durch den mobilen Sender 2 ausgelöst wird. Entweder auf Benutzerwunsch, z. B. über einen Tastendruck, oder periodisch zu bestimmten Zeitpunkten.
- Um eine genaue Positionsberechnung zu ermöglichen, können die Messungen der Phasen und die daraus bestimmten Einfallswinkel mehrfach durchgeführt werden. Darüber hinaus können zur Behebung des Fadings, der Abschattung und der Mehrwegeausbreitung Messungen in zwei Frequenzbändern nacheinander durchgeführt werden.
- In
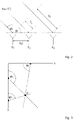
Fig. 2 ist eine vereinfachte schematische Darstellungsweise von n Antennen mit einem eingehenden Signal xHF gezeigt. Eine Möglichkeit zur Messung des Einfallswinkels bietet die Phaseninterferometrie. Bei dieser Technik wird die Phase eines eingehenden Signals auf unterschiedlichen Antennen gemessen. Hierfür ist eine Anordnung von Antennen notwendig, welche mit einem bekannten Abstand voneinander entfernt angeordnet sind. Der Einfallswinkel ψ des eingehenden Signals xHF kann durch die Beziehung


- In einem dreidimensionalen Raum ist es nicht möglich eine Position (x,y,z) allein durch eine Winkelmessungen in der ϕ-Richtung entsprechend den Kugelkoordinaten zu bestimmen. Schnittpunkte dieser Winkelmessungen werden immer unabhängig der z-Achse sein. Allerdings ist eine Positionsbestimmung entlang der z-Achse in geschlossenen Räumen meist nicht notwendig, da lediglich geringe Höhenunterschiede möglich sind. Eine Möglichkeit bestünde allerdings darin, die θ-Richtung entsprechend der Kugelkoordinaten zu messen, wenn die Einrichtungen 1 in verschiedenen Rotationen angebracht werden. Ein Beispiel für eine Triangulation eines Punktes bzw. eines Objektes in zwei Dimensionen ist in
Fig. 3 dargestellt. Für die Triangulation in zwei Dimensionen sind mindestens zwei Winkel ϕ 1 und ϕ 2 notwendig. Der Winkel ϕ ist dabei ein Wert zwischen -90° < 0° < 90°, wobei 0° in Richtung der x-Achse zeigt. Sofern die Winkelmessungen ϕ fehlerbehaftet sind, kann es notwendig sein weitere Winkelmessungen durch weitere Einrichtungen 1 durchzuführen, wie dies durch die Winkelmessung ϕ 3 angedeutet ist. - In
Fig. 4 ist eine stark vereinfachte schematische Darstellungsweise des Messkonzepts gezeigt. In der dargestellten Ausgestaltung ist eine Einrichtung 1 mit sechs Antennen A1 bis A6, Schaltmitteln 5 sowie weiteren Verarbeitungsmitteln, welche die Empfangseinrichtung 6 und die Signalverarbeitungsmittel 7 umfassen kann. Die einzelnen Antennen A1 bis A6 können von den Schaltmitteln 5 beliebig angewählt werden. Vor der eigentlichen Messung kann zudem ein Sicherheitstimer tstart vorgesehen sein. Während dieser Zeit können alle beteiligten Geräte, wie z. B. weitere Einrichtungen 1 in einen Modus zum Messen wechseln. Der mobile Sender 2 sendet eine Trägerwelle auf einer zuvor festgelegten Frequenz aus. Nach der Verzögerung tstart beginnt die Einrichtung 1 mit dem Messprozess. Hierbei wird jede Antenne beispielsweise für ein vorher festgelegtes Messintervall tm angewählt: Antenne A1 wird für die Zeit 2 · tm angewählt und die weiteren Antennen A2 bis A6 jeweils für die Zeit tm. Nach dem Ablauf einer Zeit tstop wird die Messung in der Einrichtung 1 bzw. in weiteren Einrichtungen 1 gestoppt. Die Zeit tstop ist dabei wesentlich länger als 7 · tm gewählt, um Problemen mit der Synchronisation aus dem Weg zu gehen. Der mobile Sender 2 wartet anschließend auf eine Bestätigung der Messung durch alle beteiligten Einrichtungen 1. Sofern keine oder nur eine teilweise Bestätigung durch die Einrichtungen 1 erfolgt, wird die Messung als fehlerhaft betrachtet. - Eine stark vereinfachte schematische Darstellungsweise des RF front-ends ist in
Fig. 5 gezeigt. In dieser Ausgestaltung sind sechs Antennen A1 bis A6 gezeigt, welche mit den Schaltmitteln 5 verbunden sind. Den Schaltmitteln 5 ist ein erster Wechselschalter 8a nachgeschaltet. Dieser Wechselschalter 8a ist als einpoliger Wechselschalter (SPDT, single pole double throw) ausgelegt. Anschließend wird eine Impedanzanpassung für unterschiedliche Frequenzbänder durchgeführt. Beispielsweise eine Anpassung für zwei verschiedene Frequenzbänder, wie beispielsweise 2,4 GHz und Sub-1 GHz. Nach der Impedanzanpassung und vor dem System-on-a-Chip 11 ist ein zweiter Wechselschalter 8b geschaltet, welcher als differentieller zweipoliger Wechselschalter (DPxDT, double pole double throw crossed) ausgestaltet ist. Es ist vorteilhaft, dass alle Schalter eine minimale Einfügedämpfung aufweisen, um eine hohe Dämpfung zu vermeiden und damit das Signal-to-Noise Ratio (SNR, zu Deutsch: Signal-Rausch-Verhältnis) hoch zu halten. Auf dem System-on-a-Chip 11 wird die weitere Datenverarbeitung durchgeführt, so dass das System-on-a-Chip 11 die Empfangseinrichtung 6 und die Signalverarbeitungsmittel 7 umfassen kann. - In
Fig. 6 ist eine vereinfachte schematische Darstellungsweise der Abstände der Antennen zu ihren Nachbarantennen gezeigt. In dieser Ausgestaltung sind sechs Antennen A1 bis A6 dargestellt mit den entsprechenden Abständen dij , wobei i,j die betreffende Antenne A1 bis A6 bezeichnet. Um die Kosten gering zu halten können PCB Antennen verwendet werden. Ferner werden in der vorliegenden Ausgestaltung die Frequenzen 2,4 GHz und 868 MHz verwendet. Die Antennen werden so angebracht, dass eindeutige Messungen des Einfallswinkels in beiden verwendeten Frequenzbändern möglich sind. Das niedrige Frequenzband um 868 MHz hat eine Wellenlänge von λ ≈ 34,5 cm. Das hohe Frequenzband um 2,4 GHz hat eine Wellenlänge von λ ≈ 12,2 cm. Somit können die Abstände dij so gewählt werden, dass mehrfache Messungen in den Frequenzbändern möglich sind. So ist es vorteilhaft, wenn ein Abstand dij zwischen mindestens zwei der Antennen A1 bis A6 mindestens der halben Wellenlänge λ mindestens eines eingehenden Signals entspricht. Der Abstand zwischen den Antennen A5 und A6 kann beispielsweise mit d 56 = 17,25 cm gewählt sein, was der halben Wellenlänge des hohen Frequenzbandes um 2,4 GHz entspricht. Der Einfallswinkel kann entsprechend für 2 Antennen durch
- In
Fig. 7 ist ein Blockschaltbild eines Direktmischempfängers gezeigt, wie er in der Einrichtung 1 vorgesehen ist. Der Direktmischempfänger umfasst vor dem IQ Demodulator einen Bandpassfilter, welcher das Band vorauswählt, und einen programmierbaren Verstärker. Nach dem IQ Demodulator sind zwei Analog-Digital-Wandler (ADC) geschaltet jeweils für das In-Phase-Signal und das Quadratur-Signal. Die Kontrolleinheit 12 stellt den Empfänger auf eine Trägerfrequenz ein, indem die Frequenz des lokalen Oszillators f0 entsprechend gesetzt wird. - Auf Systemen, welche als System-on-a-Chip ausgestaltet sind, können Superheterodynempfänger wie in
Fig. 8 gezeigt, verwendet werden. Hierbei wird das xHF Signal zunächst runtergemischt auf eine niedrigere Frequenz fIF und wird anschließen demoduliert. Der Grund hierfür ist, dass die maximal mögliche Trägerfrequenz f0 durch die benötigte Genauigkeit des IQ Demodulators limitiert ist und gegebenenfalls bei höheren Frequenzen nicht garantiert werden kann. - In
Fig. 9 ist die Phase eines Basisbandsignals dargestellt. Die Phase ohne Unwrapping 14 wird durch einen Unwrapping-Algorithmus in die Phase mit Unwrapping 15 umgewandelt. Bei der Umwandlung kann es allerdings zu Problemen mit Unstetigkeiten kommen, welche beispielsweise durch die wrapping-Eigenschaften der arctan2-Funktion hervorgerufen werden. Hierfür kann ein Unwrapping-Algorithmus verwendet werden, welcher die Unstetigkeiten in der Phase erkennt und behebt. Phasensprünge um - 2π werden somit erkannt und entsprechend durch Addition von 2π auf die folgenden Abtastungen der Phase behoben. -
- 1
- Einrichtung
- 2
- mobiler Sender
- 3
- zentrale Datenverarbeitungseinheit
- 4
- Server
- 5
- Schaltmittel
- 6
- Empfangseinrichtung
- 7
- Signalverarbeitungsmittel
- 8
- Wechselschalter
- 9
- Impedanzanpassung
- 10
- Anordnung
- 11
- System-on-a-Chip
- 12
- Kontrolleinheit
- 13
- Direktmischempfänger
- 14
- Phase ohne Unwrapping
- 15
- Phase mit Unwrapping
- tz
- Zykluszeit
- A
- Antenne
Claims (15)
- Verfahren zum Messen eines Einfallswinkels (AOA) eines eingehenden Signals unter Verwendung von m voneinander getrennten Antennen (A), wobei m eine ganze Zahl größer eins ist, wobei die Antennen (A) über Schaltmittel (5) mit einer einzigen Empfangseinrichtung (6) gekoppelt sind,wobei die Schaltmittel (5) elektronische Mittel zum sequentiellen Zuführen des eingehenden Signals, wie es an den m Antennen (A) empfangen wird, an die Empfangseinrichtung (6) umfassen,wobei eine Abtastung mit einer Abtastrate und Zykluszeit in sich wiederholenden Zyklen des eingehenden Signals, wie es an den m Antennen (A) empfangen wird, vorgenommen wird,wobei die Empfangseinrichtung (6) Mittel zur Erzeugung von Basisbandsignalen mit In-Phase-Komponente und mit Quadraturkomponente aus dem eingehenden Signal und zur Weiterleitung dieser an je einen Analog-Digital-Wandler umfasst, um digitalisierte Abtastungen für jede der m Antennen (A) in jedem Zyklus bereitzustellen;wobei Signalverarbeitungsmittel (7) enthalten sind, die mit dem jeweiligen Analog-Digital-Wandler gekoppelt sind, um die digitalisierten Abtastungen zu analysieren und den Einfallswinkel des eingehenden Signals zu bestimmen, wobei der entstehende Phasenfehler durch Mehrfachabtastung mindestens einer Antenne (A) und Signalverarbeitung durch ein statistisches Verfahren kompensiert wird und die Abtastrate des Signalverarbeitungsmittels (7) kleiner ist als die Anzahl m der Antennen (A) multipliziert mit der Mindestabtastrate, die zur eindeutigen Rekonstruktion der Eingangssignale der einzelnen m Antennen (A) notwendig ist,dadurch gekennzeichnet, dassdas statistische Verfahren die Verwendung eines gleichmäßigen besten erwartungstreuen Schätzers umfasst.
- Verfahren nach mindestens einem der vorhergehenden Ansprüche, wobei in den Signalverarbeitungsmitteln (7) eine Phasenenthüllung (phase unwrapping) durchgeführt wird.
- Verfahren nach mindestens einem der vorhergehenden Ansprüche, wobei eingehende Signale unterschiedlicher Frequenzen vorgesehen sind, wobei sich insbesondere die Frequenzen außerhalb der jeweiligen Kohärenzbandbreiten befinden.
- Verfahren nach Anspruch 3, wobei sich die Frequenzen mindestens um einen Faktor 2, insbesondere einen Faktor 3, insbesondere einen Faktor 4 unterscheiden, wobei sich insbesondere die Frequenzen außerhalb der jeweiligen Kohärenzbandbreiten befinden.
- Verfahren nach mindestens einem der vorhergehenden Ansprüche, wobei ein Abstand d zwischen mindestens zwei der m Antennen (A) mindestens der halben Wellenlänge mindestens eines eingehenden Signals entspricht.
- Verfahren nach mindestens einem der vorhergehenden Ansprüche, wobei die elektrische Länge der m Antennen (A) unterschiedlich ist und die Kompensation der unterschiedlichen elektrischen Längen der m Antennen (A) in den Signalverarbeitungsmitteln (7) durchgeführt wird.
- Verfahren nach mindestens einem der vorhergehenden Ansprüche, wobei zum Messen eines Einfallswinkels (AOA) für mindestens 2 der m Antennen (A) eine Schätzung des Winkels vorgesehen ist.
- Verfahren nach Anspruch 7, wobei die Schätzung des Winkels die Methode der kleinsten Quadrate umfasst.
- Einrichtung (1), umfassendm voneinander getrennte Antennen (A), wobei m eine ganze Zahl größer eins ist,Schaltmittel (5) sowie eine Empfangseinrichtung (6), wobei die Antennen (A) über die Schaltmittel (5) mit der Empfangseinrichtung (6) gekoppelt sind, wobei die Schaltmittel (5) elektronische Mittel zum sequentiellen Zuführen des eingehenden Signals, wie es an den m Antennen (A) empfangen wird, an die Empfangseinrichtung (6) umfassen, wobeieine Abtastung mit einer Abtastrate und Zykluszeit in sich wiederholenden Zyklen des eingehenden Signals, wie es an den m Antennen (A) empfangen wird, durch die Empfangseinrichtung (6) vorgenommen wird, wobeidie Empfangseinrichtung (6) Mittel zur Erzeugung von Basisbandsignalen mit In-Phase-Komponente und mit Quadraturkomponente aus dem eingehenden Signal und zur Weiterleitung dieser an je einen Analog-Digital-Wandler umfasst, um digitalisierte Abtastungen für jede der m Antennen (A) in jedem Zyklus bereitzustellen, wobeiSignalverarbeitungsmittel (7) enthalten sind, die mit dem jeweiligen Analog-Digital-Wandler gekoppelt sind und dazu ausgelegt sind, die digitalisierten Abtastungen zu analysieren und den Einfallswinkel des eingehenden Signals zu bestimmen, wobeider entstehende Phasenfehler durch Mehrfachabtastung mindestens einer Antenne und Signalverarbeitung durch ein statistisches Verfahren kompensiert wird unddie Abtastrate des Signalverarbeitungsmittels (7) kleiner ist als die Anzahl m der Antennen (A) multipliziert mit der Mindestabtastrate, die zur eindeutigen Rekonstruktion der Eingangssignale der einzelnen m Antennen (A) notwendig ist,dadurch gekennzeichnet, dassdie Einrichtung gemäß einem Verfahren nach mindestens einem der vorhergehenden Ansprüche betrieben wird und das statistische Verfahren die Verwendung eines gleichmäßigen besten erwartungstreuen Schätzers umfasst.
- Einrichtung (1) nach Anspruch 9, wobei diese durch eine autarke Energiequelle betrieben wird.
- Einrichtung (1) nach mindestens einem der Ansprüche 9 oder 10, wobei diese Teil eines Echtzeit-Lokalisierungs-Systems ist
- Einrichtung (1) nach mindestens einem der Ansprüche 9 bis 11, wobei diese ein System-on-a-Chip (SoC) (11) umfasst, welches die Empfangseinrichtung (6) und/oder die Signalverarbeitungsmittel (7) umfasst.
- Anordnung (10) zur Lokalisierung mindestens eines mobilen Senders (2), insbesondere eines Smartphones oder eines Wearables, per Funk umfassend mindestens eine Einrichtung (1) gemäß mindestens einem der Ansprüche 9 bis 12, wobei die Anordnung (10) eine zentrale Datenverarbeitungseinheit (3) umfasst, welche die ermittelten Einfallswinkel auswertet.
- Anordnung (10) nach Anspruch 13, wobei mindestens eine der genannten mindestens einen Einrichtung (1) als zentrale Datenverarbeitungseinheit (3) betrieben wird.
- Anordnung (10) nach Anspruch 13 oder 14, wobei die Anordnung (10) mindestens einen mobilen Sender (2), insbesondere ein Smartphone oder ein Wearable, umfasst, wobei eine Software, insbesondere in Form einer App, auf dem mobilen Sender (2) ausführbar ist, welche die Funktionalität zur Lokalisierung des mobilen Senders (2) mithilfe der Anordnung (10) bereitstellt, wobei die Software die Aussendung von Funksignalen vom mobilen Sender (2) an die mindestens eine Einrichtung (1) steuert und wobei die Software Positionsdaten von der mindestens einen Einrichtung (1) entgegennimmt.
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PL18208560.5T PL3660532T3 (pl) | 2018-11-27 | 2018-11-27 | Sposób, urządzenie i układ do określania kąta padania (AOA), w celu lokalizacji obiektów |
| EP18208560.5A EP3660532B1 (de) | 2018-11-27 | 2018-11-27 | Verfahren, einrichtung und anordnung zur bestimmung des einfallswinkels (aoa) zur lokalisierung von objekten |
| US16/696,750 US11740314B2 (en) | 2018-11-27 | 2019-11-26 | Method, device, arrangement and software for determining the angle of arrival (AOA) for locating objects |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP18208560.5A EP3660532B1 (de) | 2018-11-27 | 2018-11-27 | Verfahren, einrichtung und anordnung zur bestimmung des einfallswinkels (aoa) zur lokalisierung von objekten |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3660532A1 EP3660532A1 (de) | 2020-06-03 |
| EP3660532B1 true EP3660532B1 (de) | 2022-09-14 |
Family
ID=64500246
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18208560.5A Active EP3660532B1 (de) | 2018-11-27 | 2018-11-27 | Verfahren, einrichtung und anordnung zur bestimmung des einfallswinkels (aoa) zur lokalisierung von objekten |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US11740314B2 (de) |
| EP (1) | EP3660532B1 (de) |
| PL (1) | PL3660532T3 (de) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12007463B2 (en) * | 2020-07-27 | 2024-06-11 | Huawei Technologies Co., Ltd. | Sensing-assisted positioning of mobile devices |
| US11619699B2 (en) * | 2020-08-30 | 2023-04-04 | Shenzhen GOODIX Technology Co., Ltd. | AoA/AoD calculation in the presence of carrier frequency offset |
| US11822005B2 (en) * | 2021-02-26 | 2023-11-21 | Nxp B.V. | Radar communications with offset chirp interval time |
| US11815585B2 (en) | 2021-02-27 | 2023-11-14 | Nxp Usa, Inc. | Method and system for time division multiplexing MIMO radar doppler compensation using spurious angle spectrum hypothesis tests |
| US12066520B2 (en) * | 2021-04-19 | 2024-08-20 | Nxp B.V. | Radar communications with disparate pulse repetition intervals |
| CN121955865A (zh) * | 2022-08-01 | 2026-05-01 | 华为技术有限公司 | 一种角度确定方法和装置 |
| TWI907946B (zh) * | 2024-02-02 | 2025-12-11 | 廣達電腦股份有限公司 | 判斷人員進出場域的方法及系統 |
| CN117724035B (zh) * | 2024-02-07 | 2024-05-17 | 中国航天科工集团八五一一研究所 | 基于两级校正的干涉仪测向定位方法 |
| CN120652387B (zh) * | 2025-06-24 | 2026-02-10 | 南昌欧思微电子有限公司 | 一种适用于低成本接收机的到达角测量方法及系统 |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2799895B1 (de) * | 2013-05-02 | 2020-08-12 | The Boeing Company | Vorrichtung und System zum Einsatz von Ankunftswinkelmessungen zur ADS-B-Authentifizierung und -Navigation |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5497161A (en) | 1994-10-26 | 1996-03-05 | The United States Of America As Represented By The Secretary Of The Air Force | Angle of arrival (AOA) solution using a single receiver |
| AU4282200A (en) * | 1999-05-06 | 2000-11-21 | Cell-Loc Inc. | Wireless location system |
| US8294610B2 (en) * | 2010-04-22 | 2012-10-23 | L-3 Communications Integrated Systems L.P. | Systems and methods for resolving interferometric angle-of-arrival ambiguities due to local multipath reflections |
| US10416274B2 (en) * | 2016-07-29 | 2019-09-17 | Cohda Wireless | Passive radar location of objects |
| US10502809B2 (en) * | 2017-01-13 | 2019-12-10 | Raytheon Company | Reconfigurable analog-to-digital conversion sampling of antennas for phase interferometry |
| US9989633B1 (en) * | 2017-03-15 | 2018-06-05 | Cypress Semiconductor Corporation | Estimating angle measurements for source tracking using a phased array system |
-
2018
- 2018-11-27 EP EP18208560.5A patent/EP3660532B1/de active Active
- 2018-11-27 PL PL18208560.5T patent/PL3660532T3/pl unknown
-
2019
- 2019-11-26 US US16/696,750 patent/US11740314B2/en active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2799895B1 (de) * | 2013-05-02 | 2020-08-12 | The Boeing Company | Vorrichtung und System zum Einsatz von Ankunftswinkelmessungen zur ADS-B-Authentifizierung und -Navigation |
Also Published As
| Publication number | Publication date |
|---|---|
| US11740314B2 (en) | 2023-08-29 |
| US20200166598A1 (en) | 2020-05-28 |
| PL3660532T3 (pl) | 2023-01-23 |
| EP3660532A1 (de) | 2020-06-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3660532A1 (de) | Verfahren, einrichtung, anordnung sowie software zur bestimmung des einfallswinkels (aoa) zur lokalisierung von objekten | |
| EP3588134B1 (de) | Verfahren in einem radarsystem, radarsystem bzw. vorrichtung eines radarsystems | |
| DE69618814T2 (de) | Hybride-peilsystem mit amplituden/phasenvergleich | |
| DE112013001102B4 (de) | Radarvorrichtungen und -verfahren zur Verwendung mit Fortbewegungsmitteln | |
| EP2247960B1 (de) | Vorrichtung und verfahren zur verbesserten richtungsschätzung und decodierung mittels sekundärradarsignalen | |
| EP2591377B1 (de) | Verfahren und vorrichtung zur bestimmung der position und orientierung eines mobilen senders | |
| DE102019124851A1 (de) | System und verfahren zum bestimmen von störungen bei einem radarsystem | |
| WO2010009906A1 (de) | Vorrichtung und verfahren zum bestimmen der entfernung und/oder orientierung eines beweglichen objekts | |
| DE10258367A1 (de) | Mehrzielfähiges Verfahren und mehrzielfähige Sensorvorrichtung für die Abstands- und Winkelortung von Zielobjekten im Nahbereich | |
| DE112010003159T5 (de) | Verfahren und Vorrichtung zur Ausrichtung von Antennen | |
| DE10252091A1 (de) | Verfahren und Anordnung für multistatische Nachdistanzradarmessungen | |
| DE68913676T2 (de) | Antennensystem mit Richtungsverfolgung. | |
| DE112016002574T5 (de) | Satelliten-positonierungssystem-empfänger | |
| EP3619552A1 (de) | Funkempfänger für positionsbestimmungssysteme | |
| DE102019112078A1 (de) | Kohärentes, multistatisches Radarsystem, insbesondere zur Verwendung in einem Fahrzeug | |
| DE69605407T2 (de) | Verfahren und gerät zur analyse von funksignalen der navigation | |
| DE69105439T2 (de) | Verfahren und Vorrichtung zur Messung der Integrität einer Sendung. | |
| EP2182376B1 (de) | Verfahren zur Positionsbestimmung | |
| EP2836855B1 (de) | Vorrichtung zum empfangen von trägerfrequenzen und codes aufweisenden signalen | |
| DE68926021T2 (de) | Gerät zur Hochfrequenz-Richtungsbestimmung | |
| DE3428726A1 (de) | Verfahren und vorrichtung zur funkpeilung bei mehrwellenempfang | |
| DE2715819A1 (de) | Frequenzerkennungsverfahren und anordnung zur durchfuehrung des verfahrens | |
| DE102020110348B3 (de) | Verfahren zum Übermitteln von Daten zwischen einer Basisstation und einer Mobilstation und Datenübertragungssystem | |
| DE102012006784B4 (de) | Vorrichtung und Verfahren zur Ortung von Funksignalen mittels Doppler-Effekt an Bord von fliegenden Plattformen | |
| DE2224400C3 (de) | Navigationssystem, insbesondere Landesystem |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20201130 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20210511 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20220613 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502018010621 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1519026 Country of ref document: AT Kind code of ref document: T Effective date: 20221015 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20220914 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20221214 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20221215 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230116 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20230114 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502018010621 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20221130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| 26N | No opposition filed |
Effective date: 20230615 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20221127 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20221127 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20221130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20181127 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20220914 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502018010621 Country of ref document: DE Representative=s name: 4IP GLEIMPETRI PATENT- UND RECHTSANWALTSPARTNE, DE |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251201 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20251002 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20251120 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20251117 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20251125 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20251201 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PL Payment date: 20251114 Year of fee payment: 8 |