EP3361087A1 - Système et procédé de repositionnement de rotor de moteur thermique - Google Patents
Système et procédé de repositionnement de rotor de moteur thermique Download PDFInfo
- Publication number
- EP3361087A1 EP3361087A1 EP18156193.7A EP18156193A EP3361087A1 EP 3361087 A1 EP3361087 A1 EP 3361087A1 EP 18156193 A EP18156193 A EP 18156193A EP 3361087 A1 EP3361087 A1 EP 3361087A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rotor
- angular
- engine
- predetermined
- speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images

Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N19/00—Starting aids for combustion engines, not otherwise provided for
- F02N19/005—Aiding engine start by starting from a predetermined position, e.g. pre-positioning or reverse rotation
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D17/00—Controlling engines by cutting out individual cylinders; Rendering engines inoperative or idling
- F02D17/04—Controlling engines by cutting out individual cylinders; Rendering engines inoperative or idling rendering engines inoperative or idling, e.g. caused by abnormal conditions
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N11/00—Starting of engines by means of electric motors
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N15/00—Other power-operated starting apparatus; Component parts, details, or accessories, not provided for in, or of interest apart from groups F02N5/00 - F02N13/00
- F02N15/003—Starters comprising a brake mechanism
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N11/00—Starting of engines by means of electric motors
- F02N11/04—Starting of engines by means of electric motors the motors being associated with current generators
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N11/00—Starting of engines by means of electric motors
- F02N11/08—Circuits specially adapted for starting of engines
- F02N11/0814—Circuits specially adapted for starting of engines comprising means for controlling automatic idle-start-stop
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N19/00—Starting aids for combustion engines, not otherwise provided for
- F02N19/005—Aiding engine start by starting from a predetermined position, e.g. pre-positioning or reverse rotation
- F02N2019/008—Aiding engine start by starting from a predetermined position, e.g. pre-positioning or reverse rotation the engine being stopped in a particular position
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N2200/00—Parameters used for control of starting apparatus
- F02N2200/02—Parameters used for control of starting apparatus said parameters being related to the engine
- F02N2200/021—Engine crank angle
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N2200/00—Parameters used for control of starting apparatus
- F02N2200/02—Parameters used for control of starting apparatus said parameters being related to the engine
- F02N2200/022—Engine speed
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N2200/00—Parameters used for control of starting apparatus
- F02N2200/04—Parameters used for control of starting apparatus said parameters being related to the starter motor
- F02N2200/042—Starter torque
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N2300/00—Control related aspects of engine starting
- F02N2300/10—Control related aspects of engine starting characterised by the control output, i.e. means or parameters used as a control output or target
- F02N2300/102—Control of the starter motor speed; Control of the engine speed during cranking
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N2300/00—Control related aspects of engine starting
- F02N2300/10—Control related aspects of engine starting characterised by the control output, i.e. means or parameters used as a control output or target
- F02N2300/104—Control of the starter motor torque
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N2300/00—Control related aspects of engine starting
- F02N2300/10—Control related aspects of engine starting characterised by the control output, i.e. means or parameters used as a control output or target
- F02N2300/106—Control of starter current
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02N—STARTING OF COMBUSTION ENGINES; STARTING AIDS FOR SUCH ENGINES, NOT OTHERWISE PROVIDED FOR
- F02N2300/00—Control related aspects of engine starting
- F02N2300/30—Control related aspects of engine starting characterised by the use of digital means
Definitions
- the present invention relates to a repositioning system for a combustion engine rotor, for example a motor vehicle, as well as the associated method.
- stop and start systems In order to reduce the fuel consumption of motor vehicles with a combustion engine, it is known to use automatic engine standby systems, known as "stop and start” systems, which automatically switch off the engine when the engine is stopped. a stop of the vehicle, for example at an intersection, a traffic light or in a traffic jam.
- the standby system restarts the engine when the driver releases a brake pedal, gears or depresses an accelerator pedal to restart, so that the engine shutdown is done transparently for the driver.
- Vehicles equipped with such systems thus see the number of their starting cycles increase sharply, so that the least power saving during said startup cycles results in a substantial saving in fuel.
- the thermal engines generally comprise a crankshaft forming a rotor, which is rotated relative to a yoke forming a stator.
- the repositioning of the crankshaft is fast in order to reach the target position of restarting in a short time, which generates counter-reactions of the engine.
- the pistons being driven quickly compress the air in the cylinders. This compression causes oscillations of the crankshaft, in particular around the target position, which hinders precise positioning of the crankshaft at the target position for the restart of the crankshaft. engine.
- the optimal restart position is an unstable position for most engines.
- a gap at this optimal position can therefore result in a crankshaft drive to a stable position, different from said optimum position (usually the stop position initially adopted).
- the method thus produced makes it possible to reposition the rotor of the heat engine quickly and efficiently.
- the method may have one or more of the following features, taken alone or in combination.
- the predetermined values of high speed, rising slope, and downward slope are stored in an electronic memory of a control unit.
- the predetermined values of high speed, rising slope, and downward slope are determined as a function of the moment of inertia of the rotor to limit the torque exerted on said rotor to values lower than a predetermined torque value.
- the engine is a car engine and the predetermined torque value is less than or equal to 20 Nm.
- the engine is a heavy-duty engine, or a construction or agricultural machine, and the predetermined torque value is less than or equal to 40 Nm.
- It comprises an additional step of braking by short-circuiting the electric motor triggered at a predetermined angular distance calculated as a function of the inertial moment of the rotor, the speed of rotation of the rotor, the friction experienced by the rotor and the dissipative power. of the electric motor in short circuit to allow a complete stop of the rotor in a position close to the optimal restart position.
- FIG 1 is schematically shown a positioning device 1 of a rotor 3 of a heat engine.
- the rotor 3 is rotatable relative to a stator 5 of the heat engine.
- the rotor 3 may especially be a crankshaft resulting in a or more pistons of the engine.
- the stator 5 is then the cylinder head in which said crankshaft is mounted.
- the rotor 3 When the engine is stopped, the rotor 3 is set in motion by an electric motor 7, by means of a drive device 9.
- said electric motor 7 is a starter or alternator. starter of the heat engine, and the drive device 9 comprises a drive belt or a set of gears.
- alternator-starter is meant here an electric motor which functions as a starter when it is supplied with electric current and as an alternator converting a part of the kinetic energy of the rotor 3 into electrical energy to recharge a battery, for example the battery of the vehicle when it is not powered.
- the electric motor 7 is driven by a reference current i c that delivers a control unit 11.
- the control unit 11 is connected to a position sensor 13, configured to sense the position angular ⁇ of the rotor 3 relative to the stator 5.
- a sensor 13 may comprise electromagnetic detection means, capacitive, optical or electrical contacts.
- the sensor 13 may comprise Hall effect analogue sensors and a magnetic target, the Hall effect sensors being disposed on the stator 5 and the magnetic target on the rotor 3.
- the figure 2 illustrates an exemplary repositioning method associated with the repositioning device 1 of the thermal engine rotor 3 according to the invention.
- the figure 2 is a flowchart showing the sequence of steps leading to the repositioning of the rotor 3 of the heat engine 1.
- a first step 101 the control unit 11 determines the angular difference ⁇ between the target position ⁇ 0 and the starting position ⁇ A measured by the position sensor 13. To do this, the control unit 11 interrogates the position detector 13 to obtain a value of the angular position ⁇ A in which the engine has stopped.
- the control unit 11 is connected to or comprises calculation means configured to establish the difference ⁇ between the measured starting position ⁇ A in which the rotor 3 engine stopped and restart target position ⁇ 0 .
- These calculation means typically comprise a processor and one or more electronic memory units, which are either dedicated or integrated in a global electronic network of the vehicle.
- the figure 3 is a graph showing the rotation speed setpoint ⁇ c ( ⁇ ) of the rotor 3 according to its angular position ⁇ .
- the abscissa axis extends from a starting position ⁇ A to a target position ⁇ 0 .
- the starting position ⁇ A corresponds to the position in which the rotor 3 stopped during the stopping of the heat engine, for example at an intersection.
- the target position ⁇ 0 corresponds to the position in which the restart requires the least energy.
- the angular domain ⁇ between the stop position ⁇ A and the target position ⁇ 0 is divided into three parts corresponding to the following three steps 103, 105, 107 of the process 100.
- the method associated with the device 1 as previously described is initiated during the shutdown of the heat engine, for example at an intersection for an engine equipped with a "stop-restart" system.
- the speed reference ⁇ c ( ⁇ ) of rotation of the rotor 3 of the heat engine is of trapezoidal shape, with a rising slope corresponding to the second step 103, a plateau of speed at a high value ⁇ 0 corresponding to the third step 105, and a downward slope corresponding to the fourth step 107.
- the high value ⁇ 0 of speed can notably be stored in an electronic memory of the control unit 11.
- the memory of the control unit 11 can contain a value high speed maximum ⁇ 0 not to be exceeded, the value used in the setpoint ⁇ c ( ⁇ ) being adjusted as a function of the measured angular difference ⁇ and a target execution time of the process 100.
- the second step 103 corresponds to an acceleration phase of the rotor 3, according to a predetermined rising slope a fixed here.
- the rising slope is limited in absolute terms to avoid torquing too much on the rotor 3 by means of the motor
- the slope a remains low enough that the torque exerted remains below 20 Nm for a small or usual engine, typically for a car, and below 30 to 40 Nm for vehicle engines larger size (bus, truck, agricultural or construction machine, boat).
- the limitation of the slope a thus allows the motor to evacuate the air contained in the cylinders thanks to the progressive aspect of the acceleration.
- the limitation of the accelerating torque exerted resulting therefrom further reduces the noise and vibration of the motor and the device 1.
- the method 100 can then be executed without the user experiencing vibrations or hearing noise that would be then perceived as parasitic since the engine is off.
- the speed is kept constant, in particular less than or equal to a high value ⁇ 0 .
- the limitation in terms of maximum speed to the value ⁇ 0 again allows the heat engine to evacuate the air contained in the cylinders during the ascent of the pistons to their top dead center.
- the rotor 3 is slowed down, again in a progressive manner, with a descending slope less than or equal in absolute value to a predetermined value b.
- the limitation in absolute value of the downward slope b corresponds to a limitation of the braking torque, again making it possible to limit noise and vibrations.
- the rotor 3 undergoes during its movements solid friction, due to friction with the stator 5.
- the electric motor 7 is cut, the rotor 3 continues to rotate due to its moment inertial, but its movement is braked and stopped by said friction.
- the values of upward slope a and downward b are determined for a given thermal engine taking into account the inertial moment of the rotor 3 to limit the torque to be exerted on said rotor 3.
- Maximum values of slope a and b can in particular be stored in an electronic memory of the control unit 11, the value used in the process 100 being adjusted according to a target execution time and the angular difference ⁇ measured.
- the rotor 3 is rotated by actuation of the electric motor 7.
- the unit control circuit 11 then modulates the supply current i c with a possible retro-action taking into account the measurement of the position ⁇ in real time obtained by the position sensor 13 of the rotor 3.
- the speed reference ⁇ c ( ⁇ ) is established taking into account the inertial moment of the rotor 3, and the value of the torque generated by the solid friction.
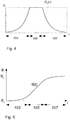
- the figure 4 shows the speed over time resulting from a follow-up of the speed reference ⁇ c ( ⁇ ) of the figure 3 .
- the velocity versus time curve ⁇ ( t ) can be divided into three portions which correspond to the three stages 103, 105, 107 of acceleration, speed plateau to the value ⁇ 0 and deceleration.
- step 103 of acceleration the speed ⁇ ( t ) increases according to a rising parabola.
- step 105 of the speed plateau the speed ⁇ ( t ) is constant and is equal to ⁇ 0 .
- step 107 the speed ⁇ ( t ) decreases according to a descending parabola.
- the rising and falling parabolas of the acceleration and deceleration stages 103, 107 result from the change of variable between the angular position ⁇ and the time t on the rectilinear rising and falling slopes of the figure 3 .
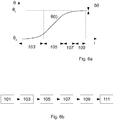
- the figure 5 is a graph of the angular position ⁇ as a function of time t , illustrating the kinematics of positioning in the ideal restart position ⁇ 0 of the rotor 3.
- the time interval represented in figure 5 can again be divided into three intervals corresponding to steps 103, 105, 107 previously mentioned.
- the angular position ⁇ increases progressively, which corresponds to the progressive acceleration at the beginning of the process 100.
- the angular position ⁇ increases linearly, with ⁇ 0 as the directing coefficient.
- This interval corresponds to the step of constant speed 105 to the value ⁇ 0 .
- the position angular ⁇ increases more and more slowly and stabilizes at the value ⁇ 0 corresponding to the desired target position.
- FIG. 6a An alternative embodiment of method 100 is illustrated in Figure 6a and 6b .
- the figure 6a is a graph of the angular position ⁇ of the rotor 3 during the time t , in which the time domain represented is subdivided into four intervals corresponding to four steps 103 to 109, and whose first three correspond to the acceleration steps 103, speed plateau 105 and deceleration 107 as previously described.
- a fifth step 111 constant angular position ⁇ is also provided.
- the figure 6b resumes in the form of a flow chart the steps 101 to 111 associated with the graph of the figure 6a .
- the embodiment of the Figures 6a, 6b further comprises an additional braking step 109, during which the electric motor 7, which is in the majority of vehicles a DC synchronous motor taken from the vehicle battery, is placed in short circuit.
- the short-circuiting of the electric motor 7 generates a braking torque by dissipation of magnetic flux.
- the short circuit is triggered when the rotor 3 is at a predetermined angular distance ⁇ from the optimal restart position ⁇ 0 .
- the predetermined angular distance ⁇ is in particular calculated as a function of the inertial moment of the rotor 3, of its speed, of the friction undergone by it and of the dissipative power of the electric motor 7 in short circuit to allow a complete stopping in one position. as close as possible to the optimal restart position ⁇ 0 .
- the next step 111 is a step of maintaining the short circuit, for at least a few hundredths to a few tenths of a second, during which the control unit 11 checks in particular that the angular position ⁇ remains constant.
- This maintenance of the short-circuit, and therefore of the rotational braking makes it possible to ensure that no reaction, possibly delayed, of the pistons or of the engine 1 modifies the final position of the rotor 3, close to the target position ⁇ 0 .
- Such a delayed reaction may in particular result from the air escaping from the cylinders at a low flow rate. Maintaining the braking 111 also allows the frictional forces static, higher than the dynamic frictional forces, to enter into force.
- the fact that the electric motor 7 is kept short-circuited also makes it possible to increase the energy required for the rotor 3 to traverse a considered angular opening.
- the rotor 3 is thus less likely to exceed the optimal restart position ⁇ 0 and to then spontaneously adopt a more stable position (top or bottom dead center of the pistons). This avoids a significant overshoot of the target position ⁇ 0 by the rotor 3 ("overshoot" in English), which allows the use of electric motors 7 with a single direction of rotation, as implemented in most starters and alternator starters.
- the speed reference ⁇ c ( ⁇ ) can in particular be calculated by taking into account also the pulley ratio between the electric motor 7 and the heat engine and the tensioning of the belt or pulley of the driving device 9.
- the method according to the invention therefore makes it possible to accurately and repeatably position the rotor 3 of a heat engine in a position ⁇ 0 allowing a restart of the heat engine with less energy.
- the method according to the invention also essentially uses devices already present in most vehicles (position sensor 13 of rotor 3, alternator starter as electric motor 7) and can therefore easily be implemented in the majority of vehicles.
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
- Stopping Of Electric Motors (AREA)
- Control Of Position Or Direction (AREA)
- Connection Of Motors, Electrical Generators, Mechanical Devices, And The Like (AREA)
Abstract
Description
- La présente invention concerne un système de repositionnement de rotor de moteur à combustion, par exemple de véhicule automobile ainsi que le procédé associé.
- Afin de réduire la consommation en carburant des véhicules automobiles à moteur thermique, il est connu d'utiliser des systèmes de mise en veille automatique du moteur, systèmes dits "stop and start" (arrêt et redémarrage) qui coupent automatiquement le moteur lors d'un arrêt du véhicule, par exemple à une intersection, un feu de circulation ou dans un embouteillage. Le système de mise en veille relance le moteur lorsque le conducteur relâche une pédale de frein, embraie ou appuie sur une pédale d'accélérateur pour repartir, de sorte que la coupure du moteur se fait de façon transparente pour le conducteur.
- Les véhicules équipés de tels systèmes voient ainsi le nombre de leurs cycles de démarrage augmenter fortement, de sorte que la moindre économie de puissance lors desdits cycles de démarrage se traduit par une économie substantielle en carburant.
- Les moteurs thermiques comportent généralement un vilebrequin formant un rotor, qui est mis en rotation par rapport à une culasse formant un stator.
- Il a été établi que selon la position angulaire relative du vilebrequin et de la culasse lorsque le moteur est à l'arrêt, le redémarrage nécessite plus ou moins d'énergie, avec une différence d'énergie requise pouvant aller jusqu'à environ 30 %.
- Il est connu d'utiliser un moteur électrique, par exemple un démarreur électrique du moteur thermique, pour amener le vilebrequin dans une position proche de la position correspondant à un minimum de puissance requise au démarrage lorsque le moteur est à l'arrêt.
- Dans les dispositifs précédemment mentionnés, le repositionnement du vilebrequin est rapide afin d'atteindre la position cible de redémarrage en un temps court, ce qui engendre des contre-réactions du moteur. En particulier les pistons étant entraînés rapidement compressent l'air dans les cylindres. Cette compression entraîne des oscillations du vilebrequin, en particulier autour de la position cible, ce qui gêne lors du positionnement précis du vilebrequin à la position cible pour le redémarrage du moteur.
- Or il se trouve que la position optimale de redémarrage est une position instable pour la majorité des moteurs. Un écart à cette position optimale peut donc se traduire par un entraînement du vilebrequin vers une position stable, différente de ladite position optimale (généralement la position d'arrêt initialement adoptée).
- En outre, les moteurs électriques des démarreurs n'ont qu'un sens de rotation possible, ce qui signifie que tout dépassement de la position de redémarrage optimale nécessite l'accomplissement d'un tour complet supplémentaire du vilebrequin.
- Il est donc nécessaire de trouver un procédé de repositionnement du vilebrequin qui permette un retour rapide et précis en position optimale de redémarrage de façon répétable.
- Afin de résoudre au moins partiellement le problème précédemment mentionné, l'invention a pour objet un procédé de positionnement en rotation d'un rotor de moteur thermique se trouvant dans une position d'arrêt en une position cible, comprenant les étapes suivantes :
- un dispositif de détection de position angulaire du rotor détermine un écart angulaire à la position cible,
- une consigne de vitesse en fonction de la position angulaire du rotor est établie à partir de l'écart angulaire, avec une pente montante inférieure à une valeur prédéterminée suivie jusqu'à atteindre une valeur de vitesse haute inférieure à une valeur prédéterminée, et une pente descendante inférieure à une valeur prédéterminée,
- le rotor est mis en mouvement en suivant la consigne de vitesse.
- Le procédé ainsi réalisé permet de repositionner rapidement et efficacement le rotor du moteur thermique.
- Ledit procédé peut présenter une ou plusieurs des caractéristiques suivantes, prises seules ou en combinaison.
- Les valeurs prédéterminées de vitesse haute, de pente montante, et de pente descendante sont stockées dans une mémoire électronique d'une unité de contrôle.
- Les valeurs prédéterminées de vitesse haute, de pente montante, et de pente descendante sont déterminées en fonction du moment d'inertie du rotor pour limiter le couple exercé sur ledit rotor à des valeurs inférieures à une valeur de couple prédéterminée.
- Le moteur est un moteur de voiture et la valeur de couple prédéterminée est inférieure ou égale à 20 Nm.
- Le moteur est un moteur de poids lourd, ou bien d'engin de chantier ou agricole, et la valeur de couple prédéterminée est inférieure ou égale à 40 Nm.
- Il comporte une étape supplémentaire de freinage par mise en court-circuit du moteur électrique déclenchée à une distance angulaire prédéterminée calculée en fonction du moment inertiel du rotor, de la vitesse de rotation du rotor, des frottements subis par le rotor et de la puissance dissipative du moteur électrique en court-circuit pour permettre un arrêt complet du rotor en une position proche de la position optimale de redémarrage.
- L'invention a aussi pour objet le dispositif associé de positionnement en rotation d'un rotor de moteur thermique se trouvant dans une position d'arrêt en une position cible, comportant :
- ∘ un dispositif de détection de position angulaire du rotor,
- ∘ une unité de contrôle,
- ∘ un moteur électrique piloté par l'unité de contrôle configuré pour entraîner en rotation le rotor,
- caractérisé en ce que l'unité de contrôle est configurée pour :
- ∘ interroger le dispositif de détection de position angulaire du rotor pour déterminer un écart angulaire à la position cible,
- ∘ établir une consigne de vitesse en fonction de la position angulaire à partir de l'écart angulaire, avec une pente montante inférieure à une valeur prédéterminée suivie jusqu'à atteindre une valeur de vitesse haute inférieure à une valeur prédéterminée, et une pente descendante inférieure à une valeur prédéterminée,
- ∘ contrôler la mise en mouvement du rotor par le moteur électrique en suivant la consigne de vitesse.
- D'autres caractéristiques et avantages de l'invention apparaîtront plus clairement à la lecture de la description suivante, donnée à titre d'exemple illustratif et non limitatif, et des dessins annexés parmi lesquels :
- la
figure 1 montre schématiquement un dispositif de positionnement de rotor de moteur thermique selon l'invention, - la
figure 2 reprend sous forme d'organigramme les étapes du procédé de repositionnement de rotor selon l'invention, - la
figure 3 est un graphe de la consigne en vitesse en fonction de la position angulaire du rotor, - la
figure 4 est un graphe de la vitesse de rotation du rotor au cours du temps pour un rotor mis en rotation en suivant la consigne de lafigure 3 , - la
figure 5 est un graphe de la position angulaire du rotor au cours du temps pour le rotor de lafigure 4 , - la
figure 6a est un graphe de la position angulaire du rotor au cours du temps dans le cas d'un mode de réalisation alternatif du procédé de positionnement, - la
figure 6b reprend sous forme d'organigramme les étapes du procédé de repositionnement de rotor associé à lafigure 6a . - Sur toutes les figures, les mêmes références se rapportent aux mêmes éléments.
- Les réalisations décrites en faisant référence aux figures sont des exemples. Bien que la description se réfère à un ou plusieurs modes de réalisation, ceci ne signifie pas nécessairement que chaque référence concerne le même mode de réalisation, ou que les caractéristiques s'appliquent seulement à un seul mode de réalisation. De simples caractéristiques de différents modes de réalisation peuvent également être combinées pour fournir d'autres réalisations.
- En
figure 1 est montré de façon schématique un dispositif de positionnement 1 d'un rotor 3 de moteur thermique. Le rotor 3 est mobile en rotation par rapport à un stator 5 du moteur thermique. Le rotor 3 peut notamment être un vilebrequin entraînant un ou plusieurs pistons du moteur thermique. Le stator 5 est alors la culasse dans laquelle ledit vilebrequin est monté. - Lorsque le moteur est à l'arrêt, le rotor 3 est mis en mouvement par un moteur électrique 7, au moyen d'un dispositif d'entraînement 9. Dans un mode de réalisation particulier, ledit moteur électrique 7 est un démarreur ou alterno-démarreur du moteur thermique, et le dispositif d'entraînement 9 comporte une courroie d'entraînement ou un ensemble de pignons.
- Par alterno-démarreur, on entend ici un moteur électrique qui fonctionne comme un démarreur lorsqu'il est alimenté en courant électrique et comme un alternateur convertissant une part de l'énergie cinétique du rotor 3 en énergie électrique pour recharger une batterie, par exemple la batterie du véhicule lorsqu'il n'est pas alimenté.
- Le moteur électrique 7 est piloté par un courant de consigne ic que délivre une unité de contrôle 11. Pour pouvoir ajuster la position du rotor 3, l'unité de contrôle 11 est reliée à un capteur de position 13, configuré pour capter la position angulaire θ du rotor 3 par rapport au stator 5. Un tel capteur 13 peut comprendre des moyens de détection électromagnétiques, capacitifs, optiques ou à contacts électriques.
- En particulier, le capteur 13 peut comporter des capteurs analogiques à effet Hall et une cible magnétique, les capteurs à effet Hall étant disposés sur le stator 5 et la cible magnétique sur le rotor 3.
- La
figure 2 illustre un exemple de procédé de repositionnement associé au dispositif de repositionnement 1 de rotor 3 de moteur thermique selon l'invention. Lafigure 2 est un organigramme montrant l'enchaînement des étapes aboutissant au repositionnement du rotor 3 du moteur thermique 1. - Dans une première étape 101, l'unité de contrôle 11 détermine l'écart angulaire Δθ entre la position cible θ0 et la position de départ θA mesurée par le capteur de position 13. Pour ce faire, l'unité de contrôle 11 interroge le détecteur de position 13 pour obtenir une valeur de la position angulaire θA dans laquelle le moteur thermique s'est arrêté.
- L'unité de contrôle 11 est reliée à ou comporte des moyens de calcul configurés pour établir la différence Δθ entre la position de départ mesurée θA dans laquelle le rotor 3 de moteur thermique s'est arrêté et la position cible de redémarrage θ0. Ces moyens de calcul comportent typiquement un processeur et une ou plusieurs unités de mémoire électronique, qui sont soit dédiés, soit intégrés dans un réseau électronique global du véhicule.
- Les étapes 103, 105 et 107 qui suivent sont discutées ici en regard des
figures 3 ,4 et 5 . - La
figure 3 est un graphe représentant la consigne de vitesse de rotation Ωc(θ) du rotor 3 selon sa position angulaire θ. L'axe des abscisses s'étend d'une position de départ θA à une position cible θ0. La position de départ θA correspond à la position dans laquelle le rotor 3 s'est arrêté lors de l'arrêt du moteur thermique, par exemple à une intersection. La position cible θ0 correspond à la position dans laquelle le redémarrage nécessite le moins d'énergie. - Le domaine angulaire Δθ entre la position d'arrêt θA et la position cible θ0 est divisé en trois parties correspondant aux trois étapes suivantes 103, 105, 107 du procédé 100.
- Le procédé associé au dispositif 1 tel que précédemment décrit est initié lors de l'arrêt du moteur thermique, par exemple à une intersection pour un moteur équipé d'un système "arrêt-redémarrage."
- La consigne de vitesse Ωc(θ) de rotation du rotor 3 du moteur thermique est de forme trapézoïdale, avec une pente montante correspondant à la deuxième étape 103, un plateau de vitesse à une valeur haute Ω0 correspondant à la troisième étape 105, et une pente descendante correspondant à la quatrième étape 107. La valeur haute Ω0 de vitesse peut notamment être stockée dans une mémoire électronique de l'unité de contrôle 11. En particulier, la mémoire de l'unité de contrôle 11 peut contenir une valeur maximale de vitesse haute Ω0 à ne pas dépasser, la valeur utilisée dans la consigne Ωc(θ) étant ajustée en fonction de l'écart angulaire mesuré Δθ et d'un temps cible d'exécution du procédé 100.
- La deuxième étape 103 correspond à une phase d'accélération du rotor 3, selon une pente montante prédéterminée a ici fixe. La pente a montante est limitée en valeur absolue pour éviter d'exercer un couple trop important sur le rotor 3 au moyen du moteur électrique 7. En particulier, la pente a reste suffisamment basse pour que le couple exercé reste en dessous de 20 Nm pour un moteur de taille réduite ou usuelle, typiquement pour une voiture, et en dessous de 30 à 40 Nm pour des moteurs de véhicules de taille plus importante (autobus, camion, engin agricole ou de chantier, bateau).
- La limitation de la pente a permet ainsi au moteur d'évacuer l'air contenu dans les cylindres grâce à l'aspect progressif de l'accélération. La limitation du couple accélérateur exercé qui en découle réduit en outre les bruits et vibrations du moteur et du dispositif 1. En conséquence, le procédé 100 peut alors être exécuté sans que l'utilisateur ne ressente de vibrations ou n'entende de bruit qui seraient alors perçu comme parasite puisque le moteur thermique est éteint.
- Lors de la troisième étape 105, la vitesse est maintenue constante, en particulier inférieure ou égale à une valeur haute Ω0. La limitation en terme de vitesse maximale à la valeur Ω0 permet à nouveau au moteur thermique d'évacuer l'air contenu dans les cylindres lors de la remontée des pistons vers leur point mort haut.
- Lors de la quatrième étape 107, le rotor 3 est ralenti, à nouveau de manière progressive, avec une pente descendante inférieure ou égale en valeur absolue à une valeur prédéterminée b. La limitation en valeur absolue de la pente descendante b correspond à une limitation du couple de freinage permettant à nouveau de limiter les bruits et vibrations.
- Le rotor 3 subit lors de ses mouvements des frottements solides, dus à la friction avec le stator 5. Lorsque le moteur électrique 7 est coupé, le rotor 3 continue de tourner du fait de son moment inertiel, mais son mouvement est freiné puis stoppé par lesdits frottements.
- Les valeurs de pente montante a et descendante b sont déterminées pour un moteur thermique donné en tenant compte du moment inertiel du rotor 3 pour limiter le couple à exercer sur ledit rotor 3. Des valeurs maximales de pente a et b peuvent en particulier être stockées dans une mémoire électronique de l'unité de contrôle 11, la valeur utilisée dans le procédé 100 étant ajustée en fonction d'un temps cible d'exécution et l'écart angulaire Δθ mesuré.
- Le rotor 3 est mis en rotation par actionnement du moteur électrique 7. L'unité de contrôle 11 module alors le courant d'alimentation ic avec une éventuelle rétro-action prenant compte de la mesure de la position θ en temps réel obtenue par le capteur de position 13 du rotor 3.
- Pour un arrêt précis en position optimale de redémarrage θ0, la consigne de vitesse Ωc(θ) est établie en prenant en compte le moment inertiel du rotor 3, et la valeur du couple engendré par les frottements solides.
- La
figure 4 montre la vitesse au cours du temps qui résulte d'un suivi de la consigne de vitesse Ωc(θ) de lafigure 3 . - La courbe de vitesse en fonction du temps Ω(t) peut être divisée en trois portions qui correspondent aux trois étapes 103, 105, 107 d'accélération, de plateau de vitesse à la valeur Ω0 et de décélération.
- Lors de l'étape 103 d'accélération, la vitesse Ω(t) augmente selon une parabole montante. Lors de l'étape 105 de plateau de vitesse, la vitesse Ω(t) est constante et vaut Ω0. Lors de l'étape 107 de décélération, la vitesse Ω(t) diminue selon une parabole descendante.
- Les paraboles montante et descendante des étapes 103, 107 d'accélération et de décélération résultent du changement de variable entre la position angulaire θ et le temps t sur les pentes montante et descendante rectilignes de la
figure 3 . - La
figure 5 est un graphe de la position angulaire θ en fonction du temps t, illustrant la cinématique du positionnement en position idéale de redémarrage θ0 du rotor 3. - L'intervalle temporel représenté en
figure 5 peut de nouveau être divisé en trois intervalles correspondant aux étapes 103, 105, 107 précédemment mentionnées. - Dans le premier intervalle correspondant à l'étape d'accélération 103, la position angulaire θ augmente progressivement, ce qui correspond à l'accélération progressive en début de procédé 100.
- Dans le deuxième intervalle, la position angulaire θ augmente de façon linéaire, avec comme coefficient directeur Ω0. Cet intervalle correspond à l'étape de vitesse constante 105 à la valeur Ω0.
- Dans le troisième intervalle correspondant à l'étape de décélération 107, la position angulaire θ augmente de plus en plus lentement et se stabilise à la valeur θ0 correspondant à la position cible recherchée.
- Un mode de réalisation alternatif de procédé 100 est illustré en
figure 6a et 6b . Lafigure 6a est un graphe de la position angulaire θ du rotor 3 au cours du temps t, dans lequel le domaine temporel représenté est subdivisé en quatre intervalles correspondant à quatre étapes 103 à 109, et dont les trois premières correspondent aux étapes d'accélération 103, de plateau de vitesse 105 et de décélération 107 telles que précédemment décrites. Une cinquième étape 111 à position angulaire θ constante est aussi prévue. Lafigure 6b reprend sous forme d'organigramme les étapes 101 à 111 associées au graphe de lafigure 6a . - Le mode de réalisation des
figures 6a, 6b comporte en outre une étape supplémentaire de freinage 109, au cours de laquelle le moteur électrique 7, qui est dans la majorité des véhicules un moteur synchrone à courant continu prélevé sur la batterie du véhicule, est placé en court circuit. - Lors de cette étape 109, la mise en court-circuit du moteur électrique 7 engendre un couple de freinage par dissipation de flux magnétique. Le court-circuit est en particulier déclenché lorsque le rotor 3 est à une distance angulaire δθ prédéterminée de la position optimale de redémarrage θ0.
- La distance angulaire δθ prédéterminée est en particulier calculée en fonction du moment inertiel du rotor 3, de sa vitesse, des frottements subis par celui-ci et de la puissance dissipative du moteur électrique 7 en court-circuit pour permettre un arrêt complet en une position aussi proche que possible de la position optimale de redémarrage θ0.
- L'étape suivante 111 est une étape de maintien du court-circuit, pendant au moins quelques centièmes à quelques dixièmes de seconde, pendant lesquels l'unité de contrôle 11 vérifie en particulier que la position angulaire θ reste constante. Ce maintien du court-circuit, et donc du freinage en rotation, permet d'assurer qu'aucune réaction, éventuellement retardée, des pistons ou du moteur 1 ne modifie la position finale du rotor 3, proche de la position cible θ0.
- Une telle réaction retardée peut notamment résulter de l'air s'échappant des cylindres à un débit faible. Le maintien du freinage 111 permet aussi aux forces de frottement statiques, plus élevées que les forces de frottement dynamiques, d'entrer en vigueur.
- Le fait que le moteur électrique 7 soit maintenu en court-circuit permet aussi d'augmenter l'énergie nécessaire au rotor 3 pour parcourir une ouverture angulaire considérée. Le rotor 3 est ainsi moins susceptible de dépasser la position de redémarrage optimale θ0 et d'adopter ensuite spontanément une position plus stable (point mort haut ou bas des pistons). On évite ainsi un dépassement important de la position cible θ0 par le rotor 3 (« overshoot » en anglais), ce qui permet d'utiliser des moteurs électriques 7 à sens de rotation unique, comme implémentés dans la plupart des démarreurs et alternodémarreurs.
- La consigne de vitesse Ωc(θ) peut en particulier être calculée en prenant en outre en compte le rapport de poulie entre le moteur électrique 7 et le moteur thermique et la mise en tension de la courroie ou poulie du dispositif d'entraînement 9.
- Le procédé selon l'invention permet donc de positionner de façon précise et répétable le rotor 3 d'un moteur thermique dans une position θ0 permettant un redémarrage du moteur thermique à moindre énergie. Le procédé selon l'invention utilise en outre essentiellement des dispositifs déjà présents dans la plupart des véhicules (capteur de position 13 du rotor 3, alternodémarreur comme moteur électrique 7) et peut donc aisément être mis en oeuvre dans la majorité des véhicules.
Claims (7)
- Procédé de positionnement en rotation d'un rotor (3) de moteur thermique se trouvant dans une position d'arrêt (θA) en une position cible (θ0), comprenant les étapes suivantes :- un dispositif de détection de position angulaire du rotor (3) détermine un écart angulaire (Δθ) à la position cible (θ0),- une consigne de vitesse (Ωc(θ)) en fonction de la position angulaire (θ) du rotor (3) est établie à partir de l'écart angulaire (Δθ), avec une pente montante inférieure à une valeur prédéterminée (a) suivie jusqu'à atteindre une valeur de vitesse haute inférieure à une valeur prédéterminée (Ω0), et une pente descendante inférieure à une valeur prédéterminée (b),- le rotor (3) est mis en mouvement en suivant la consigne de vitesse (Ωc(θ)).
- Procédé de positionnement selon la revendication précédente, caractérisé en ce que les valeurs prédéterminées de vitesse haute (Ω0), de pente montante (a), et de pente descendante (b) sont stockées dans une mémoire électronique d'une unité de contrôle (11).
- Procédé de positionnement selon l'une des revendications précédentes, caractérisé en ce que les valeurs prédéterminées de vitesse haute (Ω0), de pente montante (a), et de pente descendante (b) sont déterminées en fonction du moment d'inertie du rotor (3) pour limiter le couple exercé sur ledit rotor à des valeurs inférieures à une valeur de couple prédéterminée.
- Procédé de positionnement selon la revendication 3, caractérisé en ce que le moteur est un moteur de voiture et en ce que la valeur de couple prédéterminée est inférieure ou égale à 20 Nm.
- Procédé de positionnement selon la revendication 3, caractérisé en ce que le moteur est un moteur de poids lourd, ou bien d'engin de chantier ou agricole, et en ce que la valeur de couple prédéterminée est inférieure ou égale à 40 Nm.
- Procédé de positionnement selon l'une des revendications précédentes, caractérisé en ce qu'il comporte une étape supplémentaire de freinage (109) par mise en court-circuit du moteur électrique (7) déclenchée à une distance angulaire (δθ) prédéterminée calculée en fonction du moment inertiel du rotor (3), de la vitesse de rotation du rotor (3), des frottements subis par le rotor (3) et de la puissance dissipative du moteur électrique (7) en court-circuit pour permettre un arrêt complet du rotor (3) en une position proche de la position optimale de redémarrage (θ0).
- Dispositif de positionnement en rotation d'un rotor (3) de moteur thermique se trouvant dans une position d'arrêt (θA) en une position cible (θ0), comportant :∘ un dispositif de détection de position angulaire du rotor (3),∘ une unité de contrôle (11),∘ un moteur électrique (3) piloté par l'unité de contrôle (11) configuré pour entraîner en rotation le rotor (3)caractérisé en ce que l'unité de contrôle (11) est configurée pour :∘ interroger le dispositif de détection de position angulaire du rotor (3) pour déterminer un écart angulaire (Δθ) à la position cible (θ0),∘ établir une consigne de vitesse (Ωc(θ)) en fonction de la position angulaire (θ) à partir de l'écart angulaire (Δθ), avec une pente montante inférieure à une valeur prédéterminée (a) suivie jusqu'à atteindre une valeur de vitesse haute inférieure à une valeur prédéterminée (Ω0), et une pente descendante inférieure à une valeur prédéterminée (b),∘ contrôler la mise en mouvement du rotor (3) par le moteur électrique (3) en suivant la consigne de vitesse (Ωc(θ)).
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1751168A FR3062883B1 (fr) | 2017-02-13 | 2017-02-13 | Systeme et procede de repositionnement de rotor de moteur thermique |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP3361087A1 true EP3361087A1 (fr) | 2018-08-15 |
Family
ID=58401894
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18156193.7A Withdrawn EP3361087A1 (fr) | 2017-02-13 | 2018-02-09 | Système et procédé de repositionnement de rotor de moteur thermique |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US20180230958A1 (fr) |
| EP (1) | EP3361087A1 (fr) |
| JP (1) | JP2018132061A (fr) |
| FR (1) | FR3062883B1 (fr) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10975824B2 (en) * | 2015-11-12 | 2021-04-13 | Bombardier Recreational Products Inc. | Method and system for starting an internal combustion engine |
| US10190561B1 (en) * | 2017-09-28 | 2019-01-29 | GM Global Technology Operations LLC | System and method for rapid engine start |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19817497A1 (de) * | 1998-04-20 | 1999-10-28 | Isad Electronic Sys Gmbh & Co | Verfahren und Startersystem zum Starten eines Verbrennungsmotors |
| DE102007019941A1 (de) * | 2007-04-27 | 2008-11-06 | Robert Bosch Gmbh | Verfahren zum Positionieren einer Kurbelwelle einer abgeschalteten Brennkraftmaschine eines Kraftfahrzeugs |
| DE102009002116A1 (de) * | 2009-04-02 | 2010-11-04 | Robert Bosch Gmbh | Verfahren zum Positionieren einer Kurbelwelle eines Antriebsaggregats |
| DE102010030751A1 (de) * | 2010-06-30 | 2012-01-05 | Robert Bosch Gmbh | Verfahren und Vorrichtung zum Positionieren einer Kurbelwelle einer Brennkraftmaschine eines Kraftfahrzeuges |
| JP2012086685A (ja) * | 2010-10-20 | 2012-05-10 | Toyota Motor Corp | ハイブリッド車両の制御装置 |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2001193540A (ja) * | 2000-01-14 | 2001-07-17 | Kokusan Denki Co Ltd | 内燃機関の停止位置制御方法及び装置 |
| JP6070669B2 (ja) * | 2014-10-02 | 2017-02-01 | トヨタ自動車株式会社 | エンジン停止装置 |
-
2017
- 2017-02-13 FR FR1751168A patent/FR3062883B1/fr not_active Expired - Fee Related
-
2018
- 2018-02-09 EP EP18156193.7A patent/EP3361087A1/fr not_active Withdrawn
- 2018-02-09 JP JP2018022458A patent/JP2018132061A/ja active Pending
- 2018-02-13 US US15/895,331 patent/US20180230958A1/en not_active Abandoned
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19817497A1 (de) * | 1998-04-20 | 1999-10-28 | Isad Electronic Sys Gmbh & Co | Verfahren und Startersystem zum Starten eines Verbrennungsmotors |
| DE102007019941A1 (de) * | 2007-04-27 | 2008-11-06 | Robert Bosch Gmbh | Verfahren zum Positionieren einer Kurbelwelle einer abgeschalteten Brennkraftmaschine eines Kraftfahrzeugs |
| DE102009002116A1 (de) * | 2009-04-02 | 2010-11-04 | Robert Bosch Gmbh | Verfahren zum Positionieren einer Kurbelwelle eines Antriebsaggregats |
| DE102010030751A1 (de) * | 2010-06-30 | 2012-01-05 | Robert Bosch Gmbh | Verfahren und Vorrichtung zum Positionieren einer Kurbelwelle einer Brennkraftmaschine eines Kraftfahrzeuges |
| JP2012086685A (ja) * | 2010-10-20 | 2012-05-10 | Toyota Motor Corp | ハイブリッド車両の制御装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20180230958A1 (en) | 2018-08-16 |
| JP2018132061A (ja) | 2018-08-23 |
| FR3062883B1 (fr) | 2019-06-07 |
| FR3062883A1 (fr) | 2018-08-17 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2315931B1 (fr) | Procede et dispositif de controle du temps de demarrage d'un moteur thermique d'un vehicule | |
| EP0652835B1 (fr) | Vehicule automobile a traction electrique | |
| EP2128427A1 (fr) | Procédé et dispositif de contrôle du temps de démarrage d'un moteur thermique de véhicule | |
| FR2575225A1 (fr) | Procede de commande en boucle fermee de la vitesse au ralenti d'un moteur a combustion interne | |
| FR2818315A1 (fr) | Procede et dispositif de commande pour determiner l'angle vilebrequin d'un moteur a combustion interne, et train d'entrainement | |
| EP1800001B1 (fr) | Procede de commande d'une machine electrique reversible | |
| FR3062883B1 (fr) | Systeme et procede de repositionnement de rotor de moteur thermique | |
| EP2044315A1 (fr) | Procede de gestion d'un couple applique a un arbre de sortie d'un moteur thermique lors d'une desactivation d'une chambre de combustion et systeme de gestion correspondant | |
| EP3158635B1 (fr) | Procédé et dispositif de démarrage ou de relance d'un moteur thermique, notamment de vehicule automobile | |
| FR2846380A1 (fr) | Ensemble a demarreur/alternateur pour moteur a combustion interne et procede pour sa commande | |
| WO2012107661A2 (fr) | Procede de pilotage du demarreur d'un moteur thermique equipe d'un systeme d'arret et de remise en route automatique du moteur | |
| FR2983661A1 (fr) | Procede de gestion d'une machine electrique a excitation independante equipant un vehicule automobile | |
| EP1461527B1 (fr) | Procede de detection de la position electronique du rotor d'une machine electrique | |
| FR3026992A1 (fr) | Procede de pilotage d'un dispositif de charge de batterie, au regime moteur de ralenti | |
| EP2496825B1 (fr) | Appareil de commande et procede de demarrage d'un moteur a combustion interne | |
| EP2033304B1 (fr) | Procede de commande d'une machine electrique reversible accouplee a un moteur thermique, groupe moteur adapte a la mise en oeuvre du procede et utilisation | |
| FR2935306A1 (fr) | Chaine de transmission d'un moteur a combustion interne comprenant un volant a inertie variable, son unite de commande ainsi qu'un procede de commande d'arret et de demarrage automatiques du moteur. | |
| FR2992041A1 (fr) | Procede et dispositif de controle de l'utilisation des moteurs electrique et thermique d'un vehicule hybride, en fonction d'une acceleration demandee par un systeme de controle de vitesse | |
| EP2863049A1 (fr) | Dispositif d'arret et de redemarrage automatique d'un moteur thermique de vehicule automobile | |
| FR2851515A1 (fr) | Systeme de regulation mecanique du dispositif de transmission de mouvement pour un vehicule automobile | |
| FR3068838A1 (fr) | Regulation du rendement electrique et du couple de freinage associe d'une machine electrique | |
| FR3049787A1 (fr) | Dispositif de regulation d'un alternateur de vehicule automobile et alternateur correspondant | |
| FR2968479A1 (fr) | Procede de gestion d'energie electrique a bord d'un vehicule et vehicule correspondant | |
| FR3102441A1 (fr) | Procede de pilotage d'un alterno-demarreur a rotor bobine dans une architecture de traction hybride | |
| WO2016038258A1 (fr) | Procede de commande d'un tendeur de courroie de façade accessoires de vehicule automobile |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20180209 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20200708 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R079 Free format text: PREVIOUS MAIN CLASS: F02N0019000000 Ipc: F02D0017040000 |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: F02N 11/08 20060101ALI20221207BHEP Ipc: F02N 11/04 20060101ALI20221207BHEP Ipc: F02N 19/00 20100101ALI20221207BHEP Ipc: F02D 17/04 20060101AFI20221207BHEP |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20230120 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230528 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20230531 |