EP3355134B1 - Verfahren zum automatischen korrigieren eines aktuellen zeit-wertes einer internen systemzeit einer on-board-unit für ein kraftfahrzeug und on-board-unit dazu - Google Patents
Verfahren zum automatischen korrigieren eines aktuellen zeit-wertes einer internen systemzeit einer on-board-unit für ein kraftfahrzeug und on-board-unit dazu Download PDFInfo
- Publication number
- EP3355134B1 EP3355134B1 EP18153020.5A EP18153020A EP3355134B1 EP 3355134 B1 EP3355134 B1 EP 3355134B1 EP 18153020 A EP18153020 A EP 18153020A EP 3355134 B1 EP3355134 B1 EP 3355134B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- gnss
- time
- board unit
- determined
- values
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- G—PHYSICS
- G04—HOROLOGY
- G04R—RADIO-CONTROLLED TIME-PIECES
- G04R20/00—Setting the time according to the time information carried or implied by the radio signal
- G04R20/02—Setting the time according to the time information carried or implied by the radio signal the radio signal being sent by a satellite, e.g. GPS
- G04R20/06—Decoding time data; Circuits therefor
Definitions
- the invention relates to a method for automatically correcting a current time value of an internal system time of an on-board unit for a motor vehicle using time values determined from GNSS signals (GNSS stands for the English term “Global Navigation Satellite System”, which can be translated with “Global Navigation Satellite System”).
- GNSS stands for the English term “Global Navigation Satellite System”, which can be translated with “Global Navigation Satellite System”
- On-board units for motor vehicles record, among other things, the activities of drivers and vehicles in commercial freight or passenger transport, such as driving and rest times for trucks, for example, or driving on road sections of the road that are subject to a toll.
- the availability of reliable time measurement is of central importance for recording the activities of motor vehicles using on-board units.
- Deviations and / or jumps in a timer of an on-board unit during the recording of activities can lead to inconsistencies in the recording data or also to unusable recording data.
- today's on-board units for motor vehicles may only be set by specially authorized personnel from certain authorized maintenance centers. If a driver of a motor vehicle noticed that the timer of an on-board unit of the vehicle assumed incorrect values, he would still not be able to correct the values or only to a small extent.
- a navigation system for use in a vehicle receives a GPS signal to obtain GPS time data.
- the GPS time data and map data generation time information are used to calculate a current date and time.
- One object of the present method is therefore to provide an improved method for automatically correcting a current time value of an internal system time of an on-board unit for a motor vehicle.
- the automatic correction of a current time value of an internal system time enables frequent correction with little effort. A more frequent correction can in turn lead to a better match of a current time value of an internal system time with the actual time.
- the increase in the frequency of a correction can reduce the requirements for an internal system time transmitter of an on-board unit, for example with regard to the accuracy.
- the method according to the invention can make it possible to automatically correct a current time value of an internal system time using time values determined from GNSS signals, can make manipulations on an internal timer of the on-board unit more difficult and / or the effects minimize tampering.
- the method for automatically correcting a current time value of an internal system time of an on-board unit for a motor vehicle using time values determined from GNSS signals is characterized in that it has at least the following steps, namely: The process started, the on-board unit receives GNSS signals, the transmitted GNSS time values are determined from the GNSS signals, the determined GNSS time values are saved, the steps from the reception of GNSS signals are repeated, until the on-board unit determines a situation that is suitable for correcting the value of the internal system time, if the on-board unit determines a situation that is suitable for correcting the value of the internal system time, the current value becomes corrected the internal system time of the on-board unit by setting it to a current GNSS time value.
- the on-board unit for a motor vehicle for performing a method for automatically correcting a value of an internal system time of the on-board unit using time values determined from GNSS signals has at least the following components, namely: A receiving device for reception of GNSS signals, a processing device for determining GNSS time values from received GNSS signals, a data memory in which determined GNSS time values are stored, an internal system time transmitter and a detection device for determining a suitable situation for correction the internal system time of the on-board unit.
- An on-board unit can be designed so that all components are housed within a common housing. Furthermore, an on-board unit can be designed such that not all components are accommodated in a common housing, but are connected to one another.
- the receiving device for receiving GNSS signals can be separated from the rest of the on-board unit, i.e. be arranged outside a housing in which, for example, the remaining components of the on-board unit are located.
- the connection between the receiving device and the other components can be made, for example, with cables or wires and possibly have plugs and sockets or other connection options.
- the processing device for determining GNSS time values from received GNSS signals is arranged together with the receiving device separately from the other components of the on-board unit.
- the components of the on-board unit may be arranged in more than two groups, for example by the processing device for determining GNSS time values from received GNSS signals and the receiving device for receiving GNSS signals from one another are spatially separated and also spatially separate from the rest of the on-board unit, ie are arranged outside a housing in which, for example, the remaining components of the on-board unit are located.
- the various components of the on-board unit are interconnected.
- An exemplary possibility for using a memory in the present method is done by directly combining the time values determined from received GNSS signals in one Memory.
- a second possibility is to use two memories, with time values determined from received GNSS signals being stored in a first memory and corresponding values of the internal system time each being stored in a second memory at the time of reception of the respective GNSS signals. This makes it possible to maintain rows of pending time values in the first and in the second memory, which can then be used for comparison purposes.
- both GNSS time values and internal time values are stored in a memory
- the GNSS time values can be put together, for example, together with the corresponding internal time values of the on-board unit that are present at the time of reception filed.
- An example of a possibility for a simple plausibility check is, for example, a comparison of the time differences within two pairs: If the time difference of the two GNSS time values does not match the time difference of the two time values of the internal system time transmitter, this plausibility test has not been passed.
- GNSS time values that are checked for plausibility and found to be not plausible can be, for example, measurement errors or manipulated values.
- the on-board unit can, for example, log in an internal memory if the value of the internal system time is corrected.
- the assessment of whether a situation for correcting a value of an internal system time of an on-board unit for a motor vehicle is suitable also takes into account the current situation of the vehicle and the current situation with regard to recording driving and rest times.
- GNSS time values For a method for automatically correcting a value of an internal system time of an on-board unit for a motor vehicle using time values determined from GNSS signals, a distinction can be made between suitable GNSS time values and unsuitable GNSS time values . If there is no suitable GNSS time value, it may be desirable not to correct the value of the system time, even if, for example, unsuitable GNSS time values are available. A GNSS time value can, for example, be classified as unsuitable if a check has shown, for example, that the value is not plausible. One or more checks can be carried out to determine the plausibility of a value.
- a GNSS time value can be classified as unsuitable if a check for continuity of the values has shown jumps over time or deviations or lack of monotony or other deviations from a continuous development.
- a GNSS time value can be classified as unsuitable if a value is not current. Such a case can occur, for example, if the updating of a value has not been successful.
- a time limit may also be defined up to which an update is permitted. In such a case, values would not be updated over a certain period, so that they would then no longer be up-to-date in certain implementation variants. This could ensure, for example, that only those values are classified as suitable which have been obtained from signals received within the time frame determined on the basis of the upper time limit by updating.
- An internal system time of an on-board unit is the time given by an internal timer of the on-board unit in which the on-board unit measures the time, i.e. the passage of time determines.
- a current time value of an internal system time of an on-board unit is the time value applied to an internal timer at any given time. So this is the value that an on-board unit takes as the present, more precisely than the current time.
- An internal timer specifies the internal system time.
- a real-time clock can be an internal timer.
- a current GNSS time value can be a time value determined directly from a received GNSS signal or a time value that is derived from a determined GNSS time value.
- a time value derived from a GNSS time value can be obtained by updating this value from the determination of a GNSS time value based on the progress of an internal system time transmitter of the on-board unit.
- the updating of a GNSS time value can be carried out in an analogous manner to the updating of an internal system time value. This means that the rate of change of the various time values would be specified by an internal system time transmitter; for example, using a real-time clock or a clock generator of the internal system time generator of an on-board unit.
- An internal timer can have an oscillator circuit, for example.
- a current time value corresponding to this received GNSS signal is present at any time after the reception of a GNSS signal. If there are multiple GNSS time values, the most current ones are the most current ones. That is to say: if, for example, there are several GNSS time values determined from received GNSS signals, then in one embodiment those GNSS time values are the current ones, the time of reception was the shortest. However, it is also possible to define in another way which GNSS values are up to date. The provision of current time values enables a more accurate correction of time values. In addition, the provision of current time values makes it possible to correct time values at a significantly different time to receive the GNSS signals from which the time values are determined.
- an on-board unit can be continuously set to receive GNSS signals during normal operation, for example during the recording of driving and rest times, and can continuously store the GNSS time values determined from received GNSS signals .
- a situation is not suitable for correcting a current time value of an internal system time of an on-board unit if no internal system time is available or the internal system time is disturbed.
- a correction of a current time value is then only possible an internal system time of an on-board unit if there is a certain number of suitable GNSS values, the number being greater than one. Certain forms of checking for the suitability of GNSS time values may require the use of multiple GNSS time values.
- the on-board unit always classifies any situation as not suitable for correction if the on-board unit does not have any suitable GNSS time values.
- the method is terminated if the on-board unit has no or too few plausible GNSS time values.
- rates of change of GNSS time values are only determined if there are at least two GNSS signals received from the same GNSS source at different times.
- an additional step which is carried out immediately after a situation suitable for correcting a current time value of an internal system time has been ascertained, additionally checks whether the current GNSS time value is within a predetermined tolerance matches the current value of the internal system time of the on-board unit and if there is a match, no correction is made.
- GNSS time values are classified as values suitable for correction, which are derived from a determined GNSS time value and updated based on the progress of an internal system time transmitter of the on-board unit were.
- the determined GNSS time values are checked to determine whether they are suitable for a correction, and only if a situation is determined which is suitable for correcting a value of an internal system time correcting if there is at least one suitable GNSS time value and if there is no suitable GNSS time value, the method is continued with the step of receiving GNSS signals and the following steps are carried out again.
- the on-board internal system time value present at the time of receipt of the GNSS signals, from which the respective GNSS time value was determined is determined as the GNSS time values -Unit saved and a current GNSS time value is derived by updating this value from the determination of the GNSS time value based on the progress of an internal system time transmitter of the on-board unit.
- This can be achieved, for example, by forming the difference between the internal system time and the internal system time value at the time of reception and adding it to the GNSS time value determined in each case.
- Other variants are also possible in which the internal system time value present at the time GNSS signals are received is used to derive current GNSS time values.
- an actual time value of an internal system time of an on-board unit is not automatically corrected on the basis of a single time value from a received GNSS signal, but rather on the basis of a series of received signals which are checked for consistency and plausibility before being used for correction of the series and their values.
- An advantage of recording a series of time values in a memory is that the point in time of correcting the time value of the internal system time transmitter of the on-board unit from the point in time or the points in time when GNSS signals were received - and thus also GNSS time values - to be able to separate. In other words, correcting and receiving can be disentangled by correcting time signals independently of the time of reception.
- determined GNSS time values are checked to determine whether they are suitable for correction, and if a situation is determined that is suitable for correcting a value of an internal system time, this is only done a correction if there is at least one suitable GNSS time value. This makes it particularly advantageous that no unsuitable GNSS time values are used for a correction.
- the suitability of the determined GNSS time values is checked continuously during the operation of the on-board unit. This makes it particularly advantageous to be able to check the suitability of determined GNSS time values regardless of the presence of a suitable situation.
- continuous should be understood to mean that a review is constantly possible. However, this does not mean that a value is repeatedly subjected to the same check in the same way. However, it is possible for a value to be subjected to different checks at one point in time or at different points in time.
- the suitability of the determined GNSS time values is checked immediately before a correction is carried out if the on-board unit has determined or determined a situation suitable for correcting the value of the internal system time .
- the particular advantage here is that a check is only carried out in a particularly needs-based manner if a correction is also provided.
- the determined GNSS time values are additionally checked for plausibility and only plausible GNSS time values are suitable values. Such a check particularly advantageously increases the security of the method against errors, failures and manipulations.
- the ascertained GNSS time values are additionally checked for plausibility by the time intervals between GNSS time values ascertained from different reception events with the time intervals between the values of the internal system time present at the time of reception the on-board unit.
- the determined GNSS time values are additionally checked for plausibility, and determined GNSS time values are marked as not plausible and / or removed from the series and / or deleted from the memory if they are Verification has shown insufficient plausibility. This enables the knowledge to be obtained in a particularly advantageous manner from a plausibility check for the further handling of GNSS time values.
- the determined GNSS time values are checked for continuity.
- the determined GNSS time values are checked for continuity in that a number of GNSS time values are only assessed as continuous overall if the values increase in ascending order after the reception time determined by means of the internal system time transmitter sorted sorted monotonously.
- a series of values that have jumps back and forth in time and is therefore probably not trustworthy is assessed as not continuous.
- a suspicious behavior for example that a GNSS signal received later has an earlier GNSS time value than a GNSS signal received earlier, can be detected.
- GNSS time values are classified as suitable whose continuity has been sufficient for a check.
- the security, the security against manipulation and the error resistance of the present method is particularly advantageously increased even more by including incorrect or manipulated data that may have been taken for a single reception event would have stood up to the reviews, would nevertheless be noticed through the joint continuity check and would subsequently be classified as unsuitable.
- a rate of change of a time value of the GNSS time is determined on the basis of at least two GNSS signals received at different times, and only those GNSS time values are classified as suitable whose rate of change of the time Value within a certain tolerance range corresponds to the rate of change of the value of the internal system time of the on-board unit.
- the internal system time value of the on-board unit present at the time of reception is additionally stored for received GNSS time values.
- the availability of the reception times in the internal system time enables the following calculations to be made particularly advantageously, such as, for example, determining rates of change, determining time differences, sorting GNSS signal reception events and / or the GNSS time values determined therefrom.
- a current GNSS time value is derived from a determined GNSS time value, in that from the determination of the GNSS time value, this value is based on the progress of an internal system time transmitter and the on-board -Unit is updated.
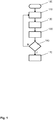
- Figure 1 shows in a flowchart a method for automatically correcting a current time value of an internal system time of an on-board unit for a motor vehicle using time values determined from GNSS signals.
- the method is first started 100.
- the on-board unit receives GNSS signals 110.
- the transmitted GNSS time values are then determined 120 from the received GNSS signals and these determined GNSS time values are then stored 130
- the process steps from the reception of GNSS signals are repeated until the on-board unit determines 140 a situation that is suitable for correcting the value of the internal system time. If the on-board unit determines 140 a situation that is suitable for correcting the value of the internal system time, the current value of the internal system time of the on-board unit is corrected 170 by referring to a current GNSS Time value is set.
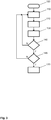
- Figure 2 1 shows in a flowchart an exemplary embodiment of a method for automatically correcting a current time value of an internal system time of an on-board unit for a motor vehicle using time values determined from GNSS signals, in which, independent of the occurrence of a situation, which is suitable for correcting the value of the internal system time, the suitability of the determined GNSS time values is checked continuously during operation of the on-board unit.
- the method is first started 100.
- the on-board unit receives GNSS signals 110.
- the received GNSS signals then become the transmitted GNSS time values are determined 120 and then these determined GNSS time values are stored 130.
- the suitability of the determined GNSS time values 135 is continuously checked.
- GNSS time value If there is no suitable GNSS time value, then continue the process by repeating the steps starting with the reception of GNSS signals. If it is determined that there is at least one suitable GNSS time value, it is checked whether there is a situation that is suitable for correcting the value of the internal system time. If there is no suitable situation, the process is continued by repeating the steps from the reception of GNSS signals. The process steps from the reception of GNSS signals are repeated. If the on-board unit determines 140 a situation that is suitable for correcting the value of the internal system time, the current value of the internal system time of the on-board unit is corrected 170 by referring to a current GNSS Time value is set.
- a check as to whether a value is suitable can be carried out both directly after a GNSS time value has been determined and also independently of reception times. The check can then take place for the just determined, for several, for a number of GNSS time values or for all GNSS time values in the memory.
- a check of the suitability of GNSS time values can include one or more of the following checks: check for plausibility, check for continuity, check for the rate of change, check and / or check for how current the values are. It is also possible for the suitability of GNSS time values to be checked in the background or in a parallel instance of an on-board unit while it is in operation.
- Figure 3 shows in a flowchart an exemplary embodiment of a method for automatically correcting a current time value of an internal system time of an on-board unit for a motor vehicle using time values determined from GNSS signals, in which a check the suitability of the determined GNSS time values is checked immediately before a correction if the on-board unit has determined a situation suitable for correcting the value of the internal system time.
- the method is first started 100.
- the on-board unit receives GNSS signals 110.
- the transmitted GNSS time values are then determined 120 from the received GNSS signals and these determined GNSS time values are then stored 130
- the process steps from the reception of GNSS signals are repeated until the on-board unit determines 140 a situation that is suitable for correcting the value of the internal system time.
- the method is continued by checking the suitability of the determined GNSS time values 145. If the on-board unit has at least one suitable GNSS time value, the current value of the internal system time of the on-board unit is corrected 170 by setting it to a current GNSS time value. In this case, a check as to whether a value is suitable can take place both directly after a suitable situation has been ascertained and detached from the time at which the situation has been ascertained. The check can then take place for the just determined, for several, for a number of GNSS time values or for all GNSS time values in the memory.
- a check of the suitability of GNSS time values can include one or more of the following checks: check for plausibility, check for continuity, check for the rate of change, check and / or check for how current the values are. It is also possible for the suitability of GNSS time values to be checked in the background or in a parallel instance of an on-board unit while it is in operation.
- Figure 4 shows in a flowchart an exemplary embodiment of a method for automatically correcting a current time value of an internal system time of an on-board unit for a motor vehicle using time values determined from GNSS signals, in which GNSS signals are received at several points in time, current GNSS time values are derived from the GNSS time values which were determined from the received GNSS signals a possible requirement for immediate correction is taken into account, GNSS time values are checked for plausibility and continuity, and rates of change of GNSS time values are determined and compared.
- the Figure 4 shows in detail an exemplary method with several optional technical features and / or process steps. Further embodiments in which one or more of the optional features and / or method steps are absent represent further variants of the present method.
- the starting point for this exemplary method is that an on-board unit does not have a suitable GNSS time value 105.
- the on-board unit receives GNSS signals 110 'for the first time for this process sequence.
- First GNSS time values are determined and stored from the GNSS signals received in this first reception event.
- a method with a request for an immediate correction can, for example, be designed in such a way that the request is always present if there is no request for a defined duration Correction is done.
- a fixed duration without correction, after which an immediate correction request is made may be 12 hours, a day, two days, a week, or ten days.
- the progress of the time is determined with the progress of an internal system time of the on-board unit.
- a step to check whether there is a request for an immediate correction of the current time value of the internal system time 139 is optional. Embodiments without this step and / or its repetitions 139 are also possible in the further process. If a request for immediate correction the current value of the internal system time of the on-board unit is corrected 170 'by setting it to a current GNSS time value.
- a current GNSS time value can be a time value determined directly from a GNSS signal received in the previous step.
- the method continues with current GNSS time values being derived 133 'from the first determined GNSS time values, by using these values based on the progress of an internal system time transmitter of the on- Board unit to be updated.
- a step that current GNSS time value 133 'is derived from the first determined GNSS time values is optional. Embodiments without this step and / or its repetitions, for example 133 ", are also possible in the further method.
- the on-board unit receives GNSS signals 110" for this method sequence. Second GNSS time values are determined and stored from the GNSS signals received in the second reception event 110 ′′.
- a first rate of change of the GNSS time values within specified tolerances with the rate of change of the value of the internal system time of the on-board unit corresponds to 157.
- current GNSS time values derived from the first determined GNSS time values are compared with the second GNSS time values and a check is carried out to determine whether these are within specified tolerances
- GNSS time change rates can be compared to the internal system time change rate, for example, by making the differences of second and first GNSS time values the difference from the time values that are associated with the second and first Received event at an internal system time transmitter, can be compared with each other; it can then again to check, for example, whether the GNSS time change rates match the internal system time change rate within defined tolerances.
- a step to check whether a first rate of change in GNSS time values is within specified tolerances is 157 'with the rate of change of the value of the internal system time of the on-board unit is optional. Embodiments without this step and / or its repetitions, for example 157 ", are also possible in the further process. If the rates of change are checked, the result is that no GNSS time rate of change, taking into account specified tolerances, matches the rate of change of the internal system time , the process is continued with the step of assuming that the on-board unit does not have a suitable GNSS time value 105 and the subsequent steps are repeated.
- the method continues with a renewed check whether there is a request for an immediate correction of the current time value of the internal system time 139. If a request for a corrected immediately, the current The value of the internal system time of the on-board unit is corrected 170 'by setting it to a current GNSS time value.
- the method continues with the current GNSS time value being derived from the second GNSS time values determined 133 "by these values based on the progress of an internal system time transmitter of the on-
- the on-board unit receives GNSS signals 110 "" a third time for this procedural sequence.
- the GNSS signals received in the third reception event 110 "" become third GNSS time values Analogous to the three reception events described for this exemplary method, the procedure is followed in possible further, subsequent reception events.
- the determined GNSS time values are checked 150 for plausibility
- the GNSS time values determined on plausibility 150 are optional, embodiments without this step are also possible
- current GNSS time values derived from the second determined GNSS time values are used, for example third GNSS time values are compared and checks are made to determine whether they match within defined tolerances, or other comparisons are also possible to check the rates of change, for example by comparing differences in time values with one another, as mentioned earlier in the description of this exemplary embodiment If a check of the rate of change 157 "leads to the result that no GNSS time rate of change, taking into account defined tolerances, matches the rate of change of the internal system time, the method is followed by the step of assuming that the on-board unit there is no suitable GNSS time value 105, continued and the subsequent steps are repeated.
- the method is continued with the fact that in a next step the determined GNSS time values Continuity can be checked 153. For example, it can be checked whether the first rate of change of the GNSS time values, taking into account specified tolerances, matches the second rate of change of the GNSS time values.
- GNSS time values are classified as continuous if the rates of change match
- Another exemplary way of checking the continuity of GNSS time values or rates of change of GNSS time values is by determining changes in rates of change per elapsed internal System time possible ch: Here you can, for example, if there are several successively determined rates of change, the rates of change after the time of reception of the most recent GNSS reception events involved in internal system time sort in time and only if the ordered series of rates of change within a specified tolerance has a certain monotony, classify the GNSS time values involved as continuous.
- the method is continued with current GNSS time values being derived 133 '''from the third GNSS time values determined, in that these values are based on the progress of an internal system time transmitter of On -Board unit to be updated.
- the on-board unit determines whether a situation suitable for correcting the current value of the internal system time has occurred 140. If this is the case, the current value of the internal system time of the on-board unit is corrected 170, by setting it to a current GNSS time value. If no situation has occurred that is suitable for correcting the current value of the internal system time, then a check is carried out again to determine whether there is a request for an immediate correction of the current time value of the internal system time 139.
- the current value of the internal system time of the on-board unit is corrected 170 'by setting it to a current GNSS time value. If there is no requirement for immediate correction is present, the method is continued with the steps from the updating 133 ′ "of the current GNSS time values derived from the third determined GNSS time values, and the subsequent method steps are repeated.
Landscapes
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Time Recorders, Dirve Recorders, Access Control (AREA)
Description
- Die Erfindung betrifft ein Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten (GNSS steht für den englischen Begriff "Global Navigation Satellite System", der mit "Globales Navigationssatellitensystem" übersetzt werden kann).
- Mit On-Board-Units für Kraftfahrzeuge werden unter anderem die Aktivitäten von Fahrern und Fahrzeugen im gewerblichen Güter- oder Personenverkehr, wie etwa Lenk- und Ruhezeiten von beispielsweise Lastkraftwagen oder auch das Befahren von mit einer Mautpflicht belegten Straßennetzabschnitten, aufgezeichnet.
- Das Vorliegen einer verlässlichen Zeitmessung ist für die Aufzeichnung der Aktivitäten von Kraftfahrzeugen mittels On-Board-Units von zentraler Wichtigkeit.
- Abweichungen und/oder Sprünge eines Zeitgebers einer On-Board-Unit während einer Aufzeichnung von Aktivitäten können zu Inkonsistenzen von Aufzeichnungsdaten oder auch zu unbrauchbaren Aufzeichnungsdaten führen.
- Wenn ein Zeitgeber einer On-Board-Unit absichtlich oder unabsichtlich von einem Mitarbeiter einer autorisierten Werkstatt, von einer Person mit Manipulationsabsicht oder durch andere Einflüsse auf einen falschen Wert gesetzt wird, werden gegenwärtige On-Board-Units ausgehend davon mit falschen Zeitwerten arbeiten und aufzeichnen, ohne eine Fehlermeldung zu erhalten oder abzugeben, sodass zunächst möglicherweise nicht auffällt, dass diese Werte falsch sind.
- Aus Gründen der Manipulationssicherheit dürfen heutige On-Board-Units für Kraftfahrzeuge nur durch besonders autorisiertes Personal bestimmter autorisierter Wartungsstätten eingestellt werden. Würde ein Fahrer eines Kraftfahrzeuges bemerken, dass der Zeitgeber einer On-Board-Unit des Fahrzeuges falsche Werte annimmt, so könnte er die Werte dennoch nicht oder nur in zu geringem Maße korrigieren.
- In einigen Fällen nutzen auch weitere elektronische Systeme eines Kraftfahrzeuges die vom Zeitgeber einer On-Board-Unit ausgegeben Zeitwerte, sodass Sie auch in gleichem Maße von dessen möglicherweise falschen Werten beeinflusst würden.
- Aus
US 2007/0276593 A1 ist ein Navigationssystem zur Verwendung in einem Fahrzeug bekannt. Das Navigationssystem empfängt ein GPS-Signal zum Erhalten von GPS-Zeitdaten. Die GPS-Zeitdaten und Kartendatenerzeugungszeitinformationen werden zu einem Berechnen eines aktuellen Datums und einer aktuellen Uhrzeit verwendet. - Eine Aufgabe des vorliegenden Verfahrens ist daher, ein verbessertes Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug bereitzustellen.
- Diese Aufgabe wird durch ein Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten gemäß Anspruch 1 sowie ein entsprechendes Verfahren gemäß Anspruch 8 gelöst. Außerdem wird eine On-Board-Unit für ein Kraftfahrzeug nach Anspruch 19 vorgeschlagen. Ausgestaltungen und Weiterbildungen des Erfindungsgedankens sind Gegenstand von abhängigen Ansprüchen.
- Es werden ein Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten und eine On-Board-Unit für ein Kraftfahrzeug zur Durchführung eines Verfahrens zum automatischen Korrigieren eines Wertes einer internen Systemzeit der On-Board-Unit unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten offenbart.
- Damit wird erreicht, dass die interne Systemzeit einer On-Board-Unit häufiger - etwa immer dann, wenn Bedarf besteht - auch außerhalb von autorisierten Werkstätten unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten korrigiert werden kann. Infolgedessen können Manipulationen erschwert werden und/oder Inkonsistenzen von Aufzeichnungsdaten können besser vermieden werden.
- Durch das erfindungsgemäße automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten kann erreicht werden, dass ein aktueller Zeit-Wert einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug im Regelbetrieb maximal um wenige Minuten von der tatsächlichen Zeit abweicht.
- Durch das erfindungsgemäße automatische Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit kann Wartungsaufwand für eine verfahrensgemäß arbeitenden On-Board-Unit und/oder ein damit ausgestattetes Fahrzeug reduziert werden und/oder es kann dadurch möglicherweise sogar die Notwendigkeit für eine Fahrt zur Werkstatt entfallen. Weiterhin kann durch das erfindungsgemäße Verfahren ein zeitaufwändiges händisches Korrigieren einer internen Systemzeit entfallen.
- Das erfindungsgemäße automatische Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit ermöglicht mit geringem Aufwand ein häufiges Korrigieren. Ein häufigeres Korrigieren kann wiederum zu einer besseren Übereinstimmung eines aktuellen Zeit-Wertes einer internen Systemzeit mit der tatsächlichen Zeit führen.
- Andererseits kann die Steigerung der Häufigkeit eines Korrigierens, wie sie durch das erfindungsgemäße Verfahren ermöglicht werden kann, die Reduzierung der Anforderungen, beispielsweise mit Blick auf die Ganggenauigkeit, an einen internen System-Zeit-Geber einer On-Board-Unit erlauben.
- Außerdem kann das erfindungsgemäße Verfahren dadurch, dass es unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten ein automatisches Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit ermöglicht, Manipulationen am einem internen Zeitgeber der On-Board-Unit erschweren und/oder die Auswirkungen von Manipulationen minimieren.
- Das Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten zeichnet sich dadurch aus, dass es mindestens folgende Schritte aufweist, nämlich: Der Vorgang wird gestartet, die On-Board-Unit empfängt GNSS-Signale, aus den GNSS-Signalen werden die übertragenen GNSS-Zeit-Werte ermittelt, die ermittelten GNSS-Zeit-Werte werden gespeichert, die Schritte ab dem Empfang von GNSS-Signalen werden wiederholt, bis die On-Board-Unit eine Situation ermittelt, die zum Korrigieren des Wertes der internen Systemzeit geeignet ist, wenn die On-Board-Unit eine Situation ermittelt, die zum Korrigieren des Wertes der internen System-Zeit geeignet ist, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert, indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird.
- Die On-Board-Unit für ein Kraftfahrzeug zur Durchführung eines Verfahrens zum automatischen Korrigieren eines Wertes einer internen Systemzeit der On-Board-Unit unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten weist zumindest folgende Bestandteile auf, nämlich: Eine Empfangseinrichtung zum Empfang von GNSS-Signalen, eine Verarbeitungseinrichtung zur Ermittlung von GNSS-Zeit-Werten aus empfangenen GNSS-Signalen, einen Datenspeicher, in dem ermittelte GNSS-Zeit-Werte gespeichert werden, einen internen Systemzeit-Geber und eine Detektionseinrichtung zur Ermittlung einer geeigneten Situation zum Korrigieren der internen System-Zeit der On-Board-Unit.
- Besondere Ausführungsformen sind Gegenstand der Unteransprüche. Zur Ausführung des vorliegenden Verfahrens kommen alle Arten von On-Board-Units für Kraftfahrzeuge wie etwa ein Tachograph, ein Mautgerät oder ein Taxameter in Frage. Dabei sind Tachographen hervorzuheben, weil das vorliegende Verfahren in besonderem Maße zu einer Ausführung mit einem Tachographen gedacht ist.
- Eine On-Board-Unit kann so ausgeführt sein, dass alle Bestandteile innerhalb eines gemeinsamen Gehäuses untergebracht sind. Weiterhin kann eine On-Board-Unit so ausgeführt sein, dass nicht alle Bestandteile in einem gemeinsamen Gehäuse untergebracht, jedoch miteinander verbunden sind. So kann beispielsweise die Empfangseinrichtung zum Empfang von GNSS-Signalen separat zum Rest der On-Board-Unit, d.h. außerhalb eines Gehäuses, in dem sich beispielsweise die übrigen Bestandteile der On-Board-Unit befinden, angeordnet sein. Hierbei kann die Verbindung zwischen der Empfangseinrichtung und den übrigen Bestandteilen beispielsweise mit Kabeln oder Leitungen hergestellt sein und möglicherweise Stecker und Buchsen oder andere Anschlussmöglichkeiten aufweisen. Es ist weiterhin möglich, dass die Verarbeitungseinrichtung zur Ermittlung von GNSS-Zeit-Werten aus empfangenen GNSS-Signalen zusammen mit der Empfangseinrichtung separat zu den übrigen Bestandteilen der On-Board-Unit angeordnet ist. Es ist auch möglich, dass die Bestandteile der On-Board-Unit auf mehr als zwei Gruppen aufgeteilt angeordnet sind, beispielsweise indem die Verarbeitungseinrichtung zur Ermittlung von GNSS-Zeit-Werten aus empfangenen GNSS-Signalen und die Empfangseinrichtung zum Empfang von GNSS-Signalen voneinander räumlich getrennt angeordnet sind und zudem jeweils räumlich separat zum Rest der On-Board-Unit, d.h. außerhalb eines Gehäuses, in dem sich beispielsweise die übrigen Bestandteile der On-Board-Unit befinden, angeordnet sind. Auch hierbei sind die verschiedenen Bestandteile der On-Board-Unit miteinander verbunden.
- Eine beispielhafte Möglichkeit, um bei einem vorliegenden Verfahren einen Speicher zu verwenden, erfolgt, indem die aus empfangenen GNSS-Signalen ermittelten Zeit-Werte direkt in einem Speicher abgelegt werden. Eine zweite Möglichkeit besteht darin, zwei Speicher zu verwenden, wobei in einem ersten Speicher aus empfangenen GNSS-Signalen ermittelte Zeit-Werte und in einem zweiten Speicher korrespondierende Werte der internen Systemzeit jeweils zum Zeitpunkt des Empfangs der jeweiligen GNSS-Signale abgelegt werden. Damit wird ermöglicht, jeweils im ersten und im zweiten Speicher Reihen von anliegenden Zeit-Werten vorzuhalten, welche dann zu Vergleichszwecken herangezogen werden können.
- Wenn beispielsweise in einem Speicher sowohl GNSS-Zeit-Werte als auch interne Zeit-Werte abgelegt werden, so können beispielsweise die GNSS-Zeit-Werte zusammen mit den korrespondierenden jeweils zum Zeitpunkt des Empfangs anliegenden internen Zeit-Werten der On-Board-Unit zusammen abgelegt. Somit kann man beispielsweise jeweils Paare von GNSS-Zeit und interner Zeit erhalten. Eine beispielhafte Möglichkeit für eine einfache Plausibilitätsüberprüfung ist beispielsweise ein Vergleich der Zeitdifferenzen innerhalb zweier Paare: Stimmt die Zeitdifferenz der zwei GNSS-Zeit-Werte mit der Zeitdifferenz der zwei Zeit-Werte des internen Systemzeit-Gebers nicht überein, so ist dieser Plausibilitätstest nicht bestanden.
- Bei GNSS-Zeit-Werten, welche auf Plausibilität überprüft und für nicht plausibel befunden werden, kann es sich beispielsweise um Messfehler oder manipulierte Werte handeln.
- Die On-Board-Unit kann beispielsweise in einem internen Speicher protokollieren, wenn ein Korrigieren des Wertes der internen System-Zeit erfolgt.
- Die Beurteilung davon, ob eine Situation zum Korrigieren eines Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug eine geeignete ist, berücksichtigt auch die aktuelle Situation des Fahrzeugs und die aktuelle Situation in Bezug auf eine Erfassung von Lenk- und Ruhezeiten.
- Gemäß dem vorliegenden Verfahren gibt es während eine Aufzeichnung etwa von Lenk- und Ruhezeiten stattfindet keine Situationen, die zum Korrigieren des Wertes der internen System-Zeit einer On-Board-Unit geeignet sind. Eine Veränderung der Systemzeit könnte sprunghaft erfolgen und somit Sprünge und/oder Inkonsistenzen in den Aufzeichnungsdaten verursachen.
- Für ein Verfahren zum automatischen Korrigieren eines Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten kann eine Unterscheidung zwischen geeigneten GNSS-Zeit-Werten und ungeeigneten GNSS-Zeit-Werten gemacht werden. Sofern kein geeigneter GNSS-Zeit-Wert vorliegt, kann es wünschenswert sein, kein Korrigieren des Werts der System-Zeit vorzunehmen, auch wenn beispielsweise ungeeignete GNSS-Zeit-Werte vorliegen. Ein GNSS-Zeit-Wert kann beispielsweise als ungeeignet eingestuft werden, wenn eine Überprüfung beispielsweise ergeben hat, dass der Wert nicht plausibel ist. Dabei können eine oder auch mehrere Überprüfungen ausgeführt werden, um die Plausibilität von einem Wert zu ermitteln. Außerdem kann ein GNSS-Zeit-Wert als ungeeignet eingestuft werden, wenn eine Überprüfung auf Kontinuität der Werte Sprünge im Zeitverlauf oder Abweichungen oder mangelnde Monotonie oder anderweitige Abweichungen von einer kontinuierlichen Entwicklung ergeben hat. Weiterhin kann ein GNSS-Zeit-Wert als nicht geeignet eingestuft werden, wenn ein Wert nicht aktuell ist. Ein solcher Fall kann beispielsweise eintreten, wenn das Fortschreiben eines Wertes nicht erfolgreich verlaufen ist. Es kann aber möglicherweise auch eine zeitliche Obergrenze definiert sein, bis zu der eine Fortschreibung zulässig ist. In einem solchen Fall würden Werte nicht über eine bestimmte Dauer fortgeschrieben, sodass sie dann in bestimmten Ausführungsvarianten nicht mehr aktuell wären. Somit könnte beispielsweise sichergestellt werden, dass nur solche Werte als geeignet eingestuft werden, welche aus innerhalb des anhand der zeitlichen Obergrenze bestimmten Zeitrahmens empfangenen Signalen durch Fortschreiben erhalten wurden.
- Unter einer internen Systemzeit einer On-Board-Unit ist die von einem internen Zeitgeber der On-Board-Unit gegebene Zeit zu verstehen, in der die On-Board-Unit die Zeit misst, d.h. das Verstreichen der Zeit bestimmt.
- Ein aktueller Zeit-Wert einer internen Systemzeit einer On-Board-Unit ist der zu jedem gegebenen Zeitpunkt an einem internen Zeitgeber anliegende Zeit-Wert. Das ist also jener Wert, den eine On-Board-Unit als die Gegenwart, genauer als den gegenwärtigen Zeitpunkt, annimmt. Ein interner Zeitgeber gibt die interne Systemzeit an. Beispielsweise kann eine Echtzeituhr ein interner Zeitgeber sein.
- Ein aktueller GNSS-Zeit-Wert kann ein direkt aus einem empfangenen GNSS-Signal ermittelter Zeit-Wert oder ein Zeit-Wert sein, der von einem ermittelten GNSS-Zeit-Wert abgeleitet ist. Ein von einem GNSS-Zeit-Wert abgeleiteter Zeit-Wert kann erhalten werden, indem ab der Ermittlung eines GNSS-Zeit-Wertes dieser Wert anhand des Fortschreitens eines internen Systemzeit-Gebers der On-Board-Unit fortgeschrieben wird. Dabei kann das Fortschreiben eines GNSS-Zeit-Wertes in analoger Weise zu dem Fortschreiben eines internen Systemzeit-Wertes erfolgen. Das heißt, die Änderungsrate der verschiedenen Zeit-Werte würde von einem internen Systemzeit-Geber vorgegeben; beispielsweise anhand von einer Echtzeituhr oder einem Taktgeber des internen System-Zeit-Gebers einer On-Board-Unit. Ein interner Zeitgeber kann beispielsweise eine Oszillatorschaltung aufweisen. Durch das Fortschreiben eines von einem aus einem ermittelten GNSS-Signal ermittelten, abgeleiteten GNSS-Zeit Wertes kann beispielsweise ermöglicht werden, dass zu jedem Zeitpunkt nach dem Empfang eines GNSS-Signals ein mit diesem empfangenen GNSS-Signal korrespondierender aktueller Zeitwert vorliegt. Wenn mehrere GNSS-Zeit-Werte vorliegen, sind diejenigen die aktuellen, die auf dem neuesten Stand sind. Das heißt: Liegen beispielsweise mehrere aus empfangenen GNSS-Signalen ermittelte GNSS-Zeit-Werte vor, so sind in einem Ausführungsbeispiel diejenigen GNSS-Zeit-Werte die aktuellen, deren Empfangszeitpunkt am kürzesten zurückliegt. Es ist aber auch möglich, auf andere Weise zu definieren, welche GNSS-Werte auf dem neuesten Stand sind. Durch das Vorhalten von aktuellen Zeit-Werten wird ein genaueres Korrigieren von Zeit-Werten ermöglicht. Außerdem ermöglicht das Vorhalten von aktuellen Zeit-Werten ein zum Empfang der GNSS-Signale, aus denen die Zeit-Werte ermittelt werden, zeitlich deutlich versetztes Korrigieren von Zeit-Werten.
- Gemäß dem vorliegenden Verfahren kann eine On-Board-Unit während des Regelbetriebs, beispielsweise während der Erfassung von Lenk- und Ruhezeiten, durchgehend auf den Empfang von GNSS-Signalen eingestellt sein und fortwährend die aus empfangenen GNSS-Signalen ermittelten GNSS-Zeit-Werte speichern.
- Anhand der folgenden beispielhaften Kriterien ermittelt eine On-Board-Unit beispielsweise eine Situation, die zum Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit geeignet ist:
- Eine geeignete Situation ist beispielsweise dadurch gekennzeichnet, dass die On-Board-Unit keine Erfassung von Lenk- und Ruhezeiten durchführt. Durch ein Korrigieren zu einem Zeitpunkt, an dem keine Erfassung von Lenk- und Ruhezeiten erfolgt, können potentielle Sprünge und/oder unstete Stellen in den Aufzeichnungsdaten verhindert werden.
- Eine geeignete Situation ist beispielsweise dadurch gekennzeichnet, dass kein Datentransfer und/oder Datendownload von einer On-Board-Unit zu einem anderen Gerät stattfindet.
- Eine geeignete Situation ist beispielsweise dadurch gekennzeichnet, dass keine Aktualisierung der Firmware der On-Board-Unit und keine andere Software-Aktualisierung stattfinden.
- Eine geeignete Situation ist beispielsweise dadurch gekennzeichnet, dass das Fahrzeug, in dem sich die On-Board-Unit befindet, nicht im Betrieb befindet. Das kann beispielsweise bedeuten, dass der Zündungschalter des Fahrzeugs ausgeschaltet ist oder dass das Fahrzeug geparkt ist oder dass der Antriebsmotor des Fahrzeugs abgestellt ist.
- Eine geeignete Situation ist beispielsweise dadurch gekennzeichnet, dass die On-Board-Unit gemäß ihrer typischen Spezifikationen für den Regelbetrieb mit elektrischer Energie versorgt wird, d.h. dass die Versorgungsspannungen und Versorgungsströme weder höher noch niedriger sind als der anforderungsgemäße Arbeitsbereich.
- Eine geeignete Situation ist beispielsweise dadurch gekennzeichnet, dass, wenn die On-Board-Unit ein Tachograph oder Fahrtschreiber ist, keine Tachographenkarten, insbesondere keine sogenannte Fahrerkarte, in der On-Board-Unit eingesteckt ist.
- Eine geeignete Situation ist beispielsweise dadurch gekennzeichnet, dass eine Aufzeichnung oder eine Erfassung von Lenk- und Ruhezeiten soeben abgeschlossen wurde oder dass im Anschluss an eine Aufzeichnung oder eine Erfassung von Lenk- und Ruhezeiten soeben ein Datentransfer und/oder Datendownload von einer On-Board-Unit zu einem anderen Gerät stattgefunden hat und soeben abgeschlossen worden ist.
- Diese Liste erläutert beispielhaft und nicht abschließend mögliche Kriterien, die einzeln oder in allen Kombinationen herangezogen werden können, um eine Situation zu ermitteln, die zum Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit geeignet ist.
- Eine Situation ist beispielsweise nicht zum Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit geeignet, wenn keine interne Systemzeit verfügbar ist oder die interne Systemzeit gestört ist.
- In einer besonderen Ausführungsform eines vorliegenden Verfahrens wird nur dann ein Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit durchgeführt, wenn eine bestimmte Anzahl von geeigneten GNSS-Werten vorliegt, wobei die Anzahl größer als eins ist. Bestimmte Formen der Überprüfung auf Eignung von GNSS-Zeit-Werten kann es erforderlich machen, mehrere GNSS-Zeit-Werte zu verwenden.
- Bei einer besonderen Ausführungsform des vorliegenden Verfahrens ist dessen Ausführung für die gesamte Betriebszeit der On-Board-Unit ununterbrochen vorgesehen. Dabei beginnt das Verfahren immer wieder von neuem zu laufen, sobald ein Korrigieren des Wertes der internen System-Zeit der On-Board-Unit stattgefunden hat.
- Bei einer besonderen Ausführungsform des vorliegenden Verfahrens stuft die On-Board-Unit jegliche Situation immer dann als nicht zum Korrigieren geeignet ein, wenn der On-Board-Unit keine geeigneten GNSS-Zeit-Werte vorliegen.
- Bei einer besonderen Ausführungsform des vorliegenden Verfahrens wird das Verfahren abgebrochen, wenn der On-Board-Unit keine oder zu wenige plausible GNSS-Zeit-Werte vorliegen.
- Bei einer besonderen Ausführungsform des vorliegenden Verfahrens werden nur dann Änderungsraten von GNSS-Zeit-Werten ermittelt, wenn dazu zumindest zwei von derselben GNSS-Quelle zu unterschiedlichen Zeitpunkten empfangenen GNSS-Signalen vorliegen.
- Bei einer besonderen Ausführungsform des vorliegenden Verfahrens wird in einem zusätzlichen Schritt, welcher direkt, nachdem eine zum Korrigieren eines aktuellen Zeit-Wertes einer internen System-Zeit geeignete Situation ermittelt wurde, ausgeführt wird, zusätzlich überprüft, ob der aktuelle GNSS-Zeit-Wert innerhalb einer vorbestimmten Toleranz mit dem aktuellen Wert der internen System-Zeit der On-Board-Unit übereinstimmt und bei Übereinstimmung erfolgt kein Korrigieren.
- In einer besonderen Ausführungsvariante des vorliegenden Verfahrens werden nur solche aktuellen GNSS-Zeit-Werte als für ein Korrigieren geeignete Werte eingestuft, die von einem ermittelten GNSS-Zeit-Wert abgeleitet und anhand des Fortschreitens eines internen Sytemzeit-Gebers der On-Board-Unit fortgeschrieben wurden.
- In einer besonderen Ausführungsvariante des vorliegenden Verfahrens werden ermittelte GNSS-Zeit-Werte darauf überprüft, ob sie für ein Korrigieren geeignet sind, und es erfolgt, wenn eine Situation ermittelt wird, die zum Korrigieren eines Wertes einer internen System-Zeit geeignet ist, nur dann ein Korrigieren, wenn zumindest ein geeigneter GNSS-Zeit-Wert vorliegt und wenn kein geeigneter GNSS-Zeit-Wert vorliegt wird das Verfahren mit dem Schritt des Empfangens von GNSS-Signalen fortgesetzt und die folgenden Schritte erneut durchlaufen.
- In einer besonderen Ausführungsvariante des vorliegenden Verfahrens wird zu ermittelten GNSS-Zeit-Werten jeweils der zu dem Zeitpunkt des Empfangs der GNSS-Signale, aus denen der jeweilige GNSS-Zeit-Wert ermittelt wurde, anliegende interne System-Zeit-Wert der On-Board-Unit gespeichert und es wird ein aktueller GNSS-Zeit-Wert abgeleitet, indem ab der Ermittlung des GNSS-Zeit-Wertes dieser Wert anhand des Fortschreitens eines internen Systemzeit-Gebers der On-Board-Unit fortgeschrieben wird. Das kann beispielsweise erreicht werden, indem zu jedem gegebenen Zeitpunkt die Differenz der internen Systemzeit zu dem zum Empfangszeitpunkt anliegenden internen System-Zeit-Wert gebildet und auf den jeweils ermittelten GNSS-Zeit-Wert addiert wird. Es sind auch andere Varianten möglich, bei denen der zum Zeitpunkt des Empfangs von GNSS-Signalen anliegende interne System-Zeit-Wert zur Ableitung aktueller GNSS-Zeit-Werte herangezogen wird.
- Gemäß einer Ausführungsvariante des vorliegenden Verfahrens erfolgt ein automatisches Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit nicht auf Grundlage eines einzelnen Zeitwertes aus einem empfangenen GNSS-Signal, sondern vielmehr anhand von einer Reihe von empfangenen Signalen, welche vor der Verwendung zur Korrektur auf Konsistenz und Plausibilität überprüft der Reihe und ihrer Werte werden.
- Ein Vorteil der Aufzeichnung einer Reihe von Zeitwerten in einem Speicher liegt darin, dass der Zeitpunkt des Korrigierens des Zeitwerts des internen Sytemzeit-Gebers der On-Board-Unit vom Zeitpunkt oder den Zeitpunkten des Empfangs von GNSS-Signalen - und damit auch GNSS-Zeitwerten - trennen zu können. In anderen Worten kann man durch vom Empfangszeitpunkt von Zeitsignalen unabhängigen Korrigieren das Korrigieren und das Empfangen entflechten.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens werden ermittelte GNSS-Zeit-Werte darauf überprüft, ob sie für ein Korrigieren geeignet sind, und, wenn eine Situation ermittelt wird, die zum Korrigieren eines Wertes einer internen System-Zeit geeignet ist, erfolgt nur dann ein Korrigieren, wenn zumindest ein geeigneter GNSS-Zeit-Wert vorliegt. Dadurch wird besonders vorteilhaft ermöglicht, dass keine ungeeigneten GNSS-Zeit-Werte für ein Korrigieren herangezogen werden.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens erfolgt eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte kontinuierlich während des Betriebs der On-Board-Unit. Dadurch wird besonders vorteilhaft ermöglicht, unabhängig vom Vorliegen einer geeigneten Situation die Eignung von ermittelten GNSS-Zeit-Werten zu überprüfen. Unter kontinuierlich ist in diesem Zusammenhang zu verstehen, dass eine Überprüfung beständig möglich ist. Damit ist jedoch nicht gemeint, dass ein Wert wiederholt auf die gleiche Art und Weise der gleichen Überprüfung unterzogen wird. Es ist jedoch möglich, dass ein Wert zu einem Zeitpunkt oder zu verschiedenen Zeitpunkten verschiedenen Überprüfungen unterzogen wird.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens erfolgt eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte unmittelbar vor einem Korrigieren überprüft wird, wenn die On-Board-Unit eine zum Korrigieren des Wertes der internen System-Zeit geeignete Situation ermittelt oder ermittelt hat. Der besondere Vorteil liegt hierbei darin, dass eine Überprüfung nur besonders bedarfsgerecht dann ausgeführt wird, wenn auch ein Korrigieren vorgesehen ist.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens werden die ermittelten GNSS-Zeit-Werte zusätzlich auf Plausibilität überprüft und es sind nur plausible GNSS-Zeit-Werte geeignete Werte. Eine solche Überprüfung erhöht besonders vorteilhaft die Sicherheit des Verfahrens gegenüber Fehlern, Ausfällen und Manipulationen.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens werden die ermittelten GNSS-Zeit-Werte zusätzlich auf Plausibilität überprüft, indem die Zeitabstände zwischen aus verschiedenen Empfangs-Ereignissen ermittelten GNSS-Zeit-Werten mit den Zeitabstände der zu den Empfangszeitpunkten vorliegenden Werten der internen System-Zeit der On-Board-Unit verglichen werden. Hierdurch wird besonders vorteilhaft ermöglicht, eine interne System-Zeit als Referenz für eine Plausibilitätsprüfung zu verwenden und stark von dem Gang der internen System-Zeit abweichende GNSS-Signale frühzeitig und mit geringem Aufwand als nicht plausibel zu erkennen.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens werden die ermittelten GNSS-Zeit-Werte zusätzlich auf Plausibilität überprüft und es werden ermittelte GNSS-Zeit-Werte als nicht plausibel markiert und/oder aus der Reihe entfernt und/oder aus dem Speicher gelöscht, wenn deren Überprüfung eine unzureichende Plausibilität ergeben hat. Dadurch wird besonders vorteilhaft ermöglicht, die Erkenntnisse aus einer Plausibilitätsüberprüfung direkt für die weitere Handhabung von GNSS-Zeit-Werten heranzuziehen.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens werden die ermittelten GNSS-Zeit-Werte auf Kontinuität überprüft. Dadurch wird besonders vorteilhaft eine gemeinsame Betrachtung und Überprüfung von mehreren GNSS-Zeit-Werten in das vorliegende Verfahrens aufgenommen. Das wiederum ermöglicht, Sprünge im Zeitverlauf zu identifizieren.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens werden die ermittelten GNSS-Zeit-Werte auf Kontinuität überprüft , indem eine Reihe von GNSS-Zeit-Werten insgesamt nur dann als kontinuierlich bewertet wird, wenn die Werte nach dem mittels internen Systemzeit-Gebers ermittelten Empfangszeitpunkt aufsteigend sortiert monoton steigen. Dadurch wird besonders vorteilhaft, dass beispielsweise eine Reihe von Werten, die in der Zeit Sprünge vor und zurück aufweist, und damit vermutlich nicht vertrauenswürdig ist, als nicht kontinuierlich bewertet wird. So kann ein verdächtiges Verhalten, etwa, dass ein später empfangenes GNSS-Signal einen früheren GNSS-Zeit-Wert aufweist als ein früher empfangenes GNSS-Signal, erkannt werden.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens werden nur solche GNSS-Zeit-Werte als geeignet eingestuft, deren Kontinuität einer Überprüfung genügt hat. Durch die Einbeziehung der Kontinuität in die Überprüfung der Eignung von GNSS-Zeit-Werten wird besonders vorteilhaft die Sicherheit wird die Manipulationssicherheit und die Fehlerresistenz des vorliegenden Verfahrens besonders vorteilhaft noch weiter erhöht, indem auch fehlerhafte oder manipulierte Daten, die für ein einzelnes Empfangsereignis genommen möglicherweise den Überprüfungen Stand gehalten hätten, über die gemeinsame Kontinuitätsüberprüfung dennoch auffallen und in der Folge als nicht geeignet eingestuft werden.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens wird anhand von zumindest zwei zu unterschiedlichen Zeitpunkten empfangenen GNSS-Signalen eine Änderungsrate eines Zeit-Wertes der GNSS-Zeit ermittelt und es werden nur solche GNSS-Zeit-Werte als geeignet eingestuft, deren Änderungsrate des Zeit-Wertes innerhalb eines bestimmten Toleranzbereiches mit der Änderungsrate des Wertes der internen System-Zeit der On-Board-Unit übereinstimmt. Dadurch wird besonders vorteilhaft ermöglicht, möglicherweise fehlerhafte oder manipulierte GNSS-Zeit-Werte, welche durch ihre abweichende Änderungsrate der Zeit-Werte auffallen, als nicht geeignet einzustufen.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens wird zu empfangenen GNSS-Zeit-Werten jeweils der zu dem Zeitpunkt des Empfangs anliegende interne System-Zeit-Wert der On-Board-Unit zusätzlich gespeichert. Durch die Verfügbarkeit der Empfangszeitpunkte in der internen Systemzeit werden besonders vorteilhaft nachfolgende Berechnungen ermöglicht wie beispielsweise Ermittlung von Änderungsraten, Ermittlung von Zeitdifferenzen, Sortierung von GNSS-Signal-Empfangsereignissen und/oder den daraus ermittelten GNSS-Zeit-Werten.
- Bei einer besonders vorteilhaften Ausführungsform eines vorliegenden Verfahrens wird von einem ermittelten GNSS-Zeit-Wert ein aktueller GNSS-Zeit-Wert abgeleitet, indem ab der Ermittlung des GNSS-Zeit-Wertes dieser Wert anhand des Fortschreitens eines internen Systemzeit-Gebers der On-Board-Unit fortgeschrieben wird. Dadurch wird besonders vorteilhaft ermöglicht, zu beliebigen Zeitpunkten nach der Ermittlung von GNSS-Zeit-Werten daraus abgeleitete aktuelle GNSS-Zeit-Werte vorzuhalten.
- Die Erfindung wird nachfolgend anhand der Figuren der Zeichnung näher erläutert, wobei gleiche oder ähnliche Elemente mit denselben Bezugszeichen versehen sind. Es zeigt:
- Figur 1
- ein Ablaufschema eines Verfahrens zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten,
- Figur 2
- ein Ablaufschema eines Verfahrens zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten, bei dem eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte kontinuierlich während des Betriebs der On-Board-Unit erfolgt,
- Figur 3
- ein Ablaufschema eines Verfahrens zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten, bei dem eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte unmittelbar vor einem Korrigieren überprüft wird, wenn die On-Board-Unit eine zum Korrigieren des Wertes der internen System-Zeit geeignete Situation ermittelt hat,
- Figur 4
- ein Ablaufschema eines Verfahrens zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten, bei dem zu mehreren Zeitpunkten GNSS-Signale empfangen werden, aktuelle GNSS-Zeit-Werte von den GNSS-Zeit-Werten abgeleitet werden, welche aus den empfangen GNSS-Signalen ermittelt worden sind, eine mögliche Anforderung für ein sofortiges Korrigieren berücksichtigt wurde, GNSS-Zeit-Werte auf Plausibilität und Kontinuität überprüft werden und Änderungsraten von GNSS-Zeit-Werten ermittelt und verglichen werden.
-
Figur 1 zeigt in einem Ablaufschema ein Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten. Dabei wird das Verfahren zuerst gestartet 100. Danach empfängt die On-Board-Unit GNSS-Signale 110. Aus den empfangenen GNSS-Signalen werden dann die übertragenen GNSS-Zeit-Werte ermittelt 120 und anschließend werden diese ermittelten GNSS-Zeit-Werte gespeichert 130. Die Verfahrensschritte ab dem Empfang von GNSS-Signalen werden wiederholt, bis die On-Board-Unit eine Situation ermittelt 140, die zum Korrigieren des Wertes der internen Systemzeit geeignet ist. Wenn die On-Board-Unit eine Situation ermittelt 140, die zum Korrigieren des Wertes der internen System-Zeit geeignet ist, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert 170, indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird. - Das Bezugszeichen "J" steht in allen Figuren für "Ja" als Ausgang eines Entscheidungsschrittes. Analog steht das Bezugszeichen "N" in allen Figuren für "Nein" als Ausgang eines Entscheidungsschrittes.
-
Figur 2 zeigt in einem Ablaufschema eine beispielhafte Ausführungsform eines Verfahrens zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten, bei dem losgelöst von dem Eintreten einer Situation, die zum Korrigieren des Wertes der internen System-Zeit geeignet ist, eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte kontinuierlich während des Betriebs der On-Board-Unit erfolgt. Dabei wird das Verfahren zuerst gestartet 100. Danach empfängt die On-Board-Unit GNSS-Signale 110. Aus den empfangenen GNSS-Signalen werden dann die übertragenen GNSS-Zeit-Werte ermittelt 120 und anschließend werden diese ermittelten GNSS-Zeit-Werte gespeichert 130. Es erfolgt kontinuierlich eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte 135. Liegt kein geeigneter GNSS-Zeit-Wert vor, so wird das Verfahren mit der Wiederholung der Schritte beginnend mit dem Empfang von GNSS-Signalen fortgesetzt. Wird festgestellt, dass zumindest ein geeigneter GNSS-Zeit-Wert vorliegt, so wird überprüft, ob eine Situation vorliegt, die zum Korrigieren des Wertes der internen Systemzeit geeignet ist. Liegt keine geeignete Situation vor, so wird das Verfahren mit der Wiederholung der Schritte ab dem Empfang von GNSS-Signalen fortgesetzt. Die Verfahrensschritte ab dem Empfang von GNSS-Signalen werden wiederholt. Wenn die On-Board-Unit eine Situation ermittelt 140, die zum Korrigieren des Wertes der internen System-Zeit geeignet ist, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert 170, indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird. Dabei kann eine Überprüfung, ob ein Wert geeignet ist, sowohl direkt nach einem Ermitteln eines GNSS-Zeit-Wertes als auch losgelöst von Empfangszeitpunkten erfolgen. Die Überprüfung kann dann jeweils für den gerade ermittelten, für mehrere, für eine Reihe von GNSS-Zeit-Werten oder für alle im Speicher befindlichen GNSS-Zeit-Werte stattfinden. Eine Überprüfung der Eignung von GNSS-Zeit-Werten kann eine oder mehrere der folgenden Überprüfungen beinhalten: Überprüfung auf Plausibilität, Überprüfung auf Kontinuität, Überprüfung der Änderungsrate, Überprüfung und/oder eine Überprüfung darauf, wie aktuell die Werte sind. Es ist auch möglich, dass eine Überprüfung der Eignung von GNSS-Zeit-Werten im Hintergrund oder in einer parallelen Instanz einer On-Board-Unit erfolgt, während sie sich im Betrieb befindet. -
Figur 3 zeigt in einem Ablaufschema eine beispielhafte Ausführungsform eines Verfahrens zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten, bei dem eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte unmittelbar vor einem Korrigieren überprüft wird, wenn die On-Board-Unit eine zum Korrigieren des Wertes der internen System-Zeit geeignete Situation ermittelt hat. Dabei wird das Verfahren zuerst gestartet 100. Danach empfängt die On-Board-Unit GNSS-Signale 110. Aus den empfangenen GNSS-Signalen werden dann die übertragenen GNSS-Zeit-Werte ermittelt 120 und anschließend werden diese ermittelten GNSS-Zeit-Werte gespeichert 130. Die Verfahrensschritte ab dem Empfang von GNSS-Signalen werden wiederholt, bis die On-Board-Unit eine Situation ermittelt 140, die zum Korrigieren des Wertes der internen Systemzeit geeignet ist. Wenn die On-Board-Unit eine Situation ermittelt 140, die zum Korrigieren des Wertes der internen System-Zeit geeignet ist, wird das Verfahren fortgesetzt, indem eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte 145 erfolgt. Wenn der On-Board-Unit zumindest ein geeigneter GNSS-Zeit-Wert vorliegt, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert 170, indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird. Dabei kann eine Überprüfung, ob ein Wert geeignet ist, sowohl direkt nach einem Ermitteln einer geeigneten Situation als auch losgelöst vom Zeitpunkt des Ermittelns der Situation erfolgen. Die Überprüfung kann dann jeweils für den gerade ermittelten, für mehrere, für eine Reihe von GNSS-Zeit-Werten oder für alle im Speicher befindlichen GNSS-Zeit-Werte stattfinden. Eine Überprüfung der Eignung von GNSS-Zeit-Werten kann eine oder mehrere der folgenden Überprüfungen beinhalten: Überprüfung auf Plausibilität, Überprüfung auf Kontinuität, Überprüfung der Änderungsrate, Überprüfung und/oder eine Überprüfung darauf, wie aktuell die Werte sind. Es ist auch möglich, dass eine Überprüfung der Eignung von GNSS-Zeit-Werten im Hintergrund oder in einer parallelen Instanz einer On-Board-Unit erfolgt, während sie sich im Betrieb befindet. -
Figur 4 zeigt in einem Ablaufschema eine beispielhafte Ausführung eines Verfahrens zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten, bei dem zu mehreren Zeitpunkten GNSS-Signale empfangen werden, aktuelle GNSS-Zeit-Werte von den GNSS-Zeit-Werten abgeleitet werden, welche aus den empfangen GNSS-Signalen ermittelt worden sind, eine mögliche Anforderung für ein sofortiges Korrigieren berücksichtigt wird, GNSS-Zeit-Werte auf Plausibilität und Kontinuität überprüft werden und Änderungsraten von GNSS-Zeit-Werten ermittelt und verglichen werden. DieFigur 4 zeigt detailliert ein beispielhaftes Verfahren mit mehreren optionalen technischen Merkmalen und/oder Verfahrensschritten. Weitere Ausführungsformen, bei denen ein oder mehrere der optionalen Merkmale und/oder Verfahrensschritte abwesend sind, stellen weitere Varianten des vorliegenden Verfahrens dar. Ausgangspunkt für dieses beispielhafte Verfahren ist, dass einer On-Board-Unit kein geeigneter GNSS-Zeit-Wert vorliegt 105. Im nächsten Schritt empfängt die On-Board-Unit ein erstes Mal für diesen Verfahrensablauf GNSS-Signale 110'. Aus den in diesem ersten Empfangsereignis empfangenen GNSS-Signalen werden erste GNSS-Zeit-Werte ermittelt und gespeichert. Danach wird überprüft, ob eine Anforderung für ein sofortiges Korrigieren des aktuellen Zeit-Wertes der internen Systemzeit vorliegt 139. Ein Verfahren mit einer Anforderung für ein sofortiges Korrigieren kann beispielsweise derart gestaltet sein, dass die Anforderung immer dann vorliegt, wenn für eine festgelegte Dauer kein Korrigieren erfolgt ist. Eine festgelegte Dauer ohne ein Korrigieren, ab deren Verstreichen eine Anforderung zum sofortigen Korrigieren vorliegt, kann beispielsweise 12 Stunden, einen Tag, zwei Tage, eine Woche oder zehn Tage sein. Das Fortschreiten der Zeit, anhand dessen die Überschreitung einer solchen Dauer festgestellt wird, wird mit dem Fortschreiten einer internen Systemzeit der On-Board-Unit bestimmt. Ein Schritt zur Überprüfung, ob eine Anforderung für ein sofortiges Korrigieren des aktuellen Zeit-Wertes der internen Systemzeit vorliegt 139, ist optional. Es sind auch Ausführungsformen ohne diesen Schritt und/oder dessen Wiederholungen 139 im weiteren Verfahren möglich. Wenn eine Anforderung für ein sofortiges Korrigieren vorliegt, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert 170', indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird. Ein aktueller GNSS-Zeit-Wert kann ein direkt aus einem im vorigen Schritt empfangenen GNSS-Signal ermittelter Zeit-Wert sein. Wenn keine Anforderung für ein sofortiges Korrigieren vorliegt, wird das Verfahren damit fortgesetzt, dass von den ersten ermittelten GNSS-Zeit-Werten aktuelle GNSS-Zeit-Wert abgeleitet werden 133', indem diese Werte anhand des Fortschreitens eines internen Systemzeit-Gebers der On-Board-Unit fortgeschrieben werden. Ein Schritt, dass von den ersten ermittelten GNSS-Zeit-Werten aktuelle GNSS-Zeit-Wert abgeleitet werden 133', ist optional. Es sind auch Ausführungsformen ohne diesen Schritt und/oder dessen Wiederholungen, z.B. 133", im weiteren Verfahren möglich. Im nächsten Schritt empfängt die On-Board-Unit ein zweites Mal für diesen Verfahrensablauf GNSS-Signale 110". Aus den im zweiten Empfangsereignis 110" empfangenen GNSS-Signalen werden zweite GNSS-Zeit-Werte ermittelt und gespeichert. Danach wird in einem nächsten Schritt überprüft, ob eine erste Änderungsrate der GNSS-Zeit-Werte innerhalb von festgelegten Toleranzen mit der Änderungsrate des Wertes der internen Systemzeit der On-Board-Unit übereinstimmt 157'. Dazu werden beispielsweise von den ersten ermittelten GNSS-Zeit-Werten abgeleitete, aktuelle GNSS-Zeit-Werte mit den zweiten GNSS-Zeit-Werten verglichen und überprüft, ob diese innerhalb von festgelegten Toleranzen miteinander übereinstimmen. Alternativ dazu können GNSS-Zeit-Änderungsraten mit der internen Systemzeit-Änderungsrate beispielsweise miteinander verglichen werden, indem die Differenzen von zweiten und ersten GNSS-Zeit-Werten mit der Differenz von den Zeit-Werten, die zu dem zweiten und dem ersten Empfangsereignis an einem internen System-Zeit-Geber angelegen haben, miteinander verglichen werden; es kann dann wiederum beispielsweise überprüft werden, ob die GNSS-Zeit-Änderungsraten innerhalb von festgelegten Toleranzen mit der internen Systemzeit-Änderungsrate übereinstimmt. Ein Schritt zur Überprüfung, ob eine erste Änderungsrate der GNSS-Zeit-Werte innerhalb von festgelegten Toleranzen mit der Änderungsrate des Wertes der internen Systemzeit der On-Board-Unit übereinstimmt 157', ist optional. Es sind auch Ausführungsformen ohne diesen Schritt und/oder dessen Wiederholungen, z.B. 157", im weiteren Verfahren möglich. Führt eine Überprüfung der Änderungsraten zu dem Ergebnis, dass keine GNSS-Zeit-Änderungsrate unter Berücksichtigung von festgelegten Toleranzen mit der Änderungsrate der internen Systemzeit übereinstimmt, wird das Verfahren mit der dem Schritt der Annahme, dass der On-Board-Unit kein geeigneter GNSS-Zeit-Wert vorliegt 105, fortgesetzt und die darauf folgenden Schritte werden wiederholt. Führt eine Überprüfung der Änderungsraten zu dem Ergebnis, dass die GNSS-Zeit-Änderungsraten unter Berücksichtigung von festgelegten Toleranzen mit der Änderungsrate der internen Systemzeit übereinstimmen, so wird das Verfahren mit einer erneuten Überprüfung, ob eine Anforderung für ein sofortiges Korrigieren des aktuellen Zeit-Wertes der internen Systemzeit vorliegt 139, fortgesetzt. Wenn eine Anforderung für ein sofortiges Korrigieren vorliegt, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert 170', indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird. Wenn keine Anforderung für ein sofortiges Korrigieren vorliegt, wird das Verfahren damit fortgesetzt, dass von den zweiten ermittelten GNSS-Zeit-Werten aktuelle GNSS-Zeit-Wert abgeleitet werden 133", indem diese Werte anhand des Fortschreitens eines internen Systemzeit-Gebers der On-Board-Unit fortgeschrieben werden. Im nächsten Schritt empfängt die On-Board-Unit ein drittes Mal für diesen Verfahrensablauf GNSS-Signale 110'''. Aus den im dritten Empfangsereignis 110''' empfangenen GNSS-Signalen werden dritte GNSS-Zeit-Werte ermittelt und gespeichert. Analog zu den für dieses beispielhafte Verfahren beschriebenen drei Empfangsereignissen wird auch in möglichen weiteren, folgenden Empfangsereignissen verfahren. Nach dem dritten Empfangsereignis 110''' werden die ermittelten GNSS-Zeit-Werte auf Plausibilität überprüft 150. Ein Schritt zur Überprüfung der ermittelten GNSS-Zeit-Werte auf Plausibilität 150 ist optional. Es sind auch Ausführungsformen ohne diesen Schritt möglich. Danach wird in einem nächsten Schritt überprüft, ob eine zweite Änderungsrate der GNSS-Zeit-Werte innerhalb von festgelegten Toleranzen mit der Änderungsrate des Wertes der internen Systemzeit der On-Board-Unit übereinstimmt 157". Dazu werden beispielsweise von den zweiten ermittelten GNSS-Zeit-Werten abgeleitete, aktuelle GNSS-Zeit-Werte mit den dritten GNSS-Zeit-Werten verglichen und überprüft, ob diese innerhalb von festgelegten Toleranzen miteinander übereinstimmen. Alternativ dazu sind zur Überprüfung der Änderungsraten auch andere Vergleiche möglich, beispielsweise indem, wie früher in der Beschreibung dieses Ausführungsbeispiels aufgeführt, Differenzen von Zeit-Werten miteinander verglichen werden. Führt eine Überprüfung der Änderungsraten 157" zu dem Ergebnis, dass keine GNSS-Zeit-Änderungsrate unter Berücksichtigung von festgelegten Toleranzen mit der Änderungsrate der internen Systemzeit übereinstimmen, wird das Verfahren mit der dem Schritt der Annahme, dass der On-Board-Unit kein geeigneter GNSS-Zeit-Wert vorliegt 105, fortgesetzt und die darauf folgenden Schritte werden wiederholt. Führt eine Überprüfung der Änderungsraten 157" zu dem Ergebnis, dass die GNSS-Zeit-Änderungsraten unter Berücksichtigung von festgelegten Toleranzen mit der Änderungsrate der internen Systemzeit übereinstimmen, so wird das Verfahren damit fortgesetzt, dass in einem nächsten Schritt die ermittelten GNSS-Zeit-Werte auf Kontinuität überprüft werden 153. Dabei kann beispielsweise überprüft werden, ob die erste Änderungsrate der GNSS-Zeit-Werte unter Berücksichtigung von festgelegten Toleranzen mit der zweiten Änderungsrate der GNSS-Zeit-Werte übereinstimmt. In diesem Fall könnte beispielsweise weiterhin festgelegt sein, dass nur dann GNSS-Zeit-Werte als kontinuierlich eingestuft werden, wenn die Änderungsraten übereinstimmen. Eine weitere beispielhafte Möglichkeit zur Überprüfung der Kontinuität von GNSS-Zeit-Werten oder von Änderungsraten von GNSS-Zeit-Werten ist mit einer Ermittlung von Änderungen von Änderungsraten pro verstrichener interner Systemzeit möglich: Dabei kann man beispielsweise, wenn mehrere, nacheinander ermittelte Änderungsraten vorliegen, die Änderungsraten nach dem Empfangszeitpunkt der jüngsten beteiligten GNSS-Empfangsereignisse in interner Systemzeit zeitlich sortieren und nur dann, wenn diese geordnete Reihe von Änderungsraten innerhalb von festgelegten Toleranzen eine bestimmte Monotonie aufweist, die beteiligten GNSS-Zeit-Werte als kontinuierlich einstufen. In diesem Fall werden beispielsweise nur solche Reihen als kontinuierlich eingestuft, bei denen entweder mit steigendem Empfangszeitpunkt in interner Systemzeit die Änderungsrate steigt oder mit steigendem Empfangszeitpunkt in interner Systemzeit die Änderungsrate sinkt. Ein solches Verfahren könnte Abweichungen der Ganggeschwindigkeiten zwischen GNSS-Zeit und interner Systemzeit der On-Board-Unit berücksichtigen. Es kann wünschenswert sein, eine Mindestzeitdauer der internen Systemzeit festzulegen, die zwischen zwei GNSS-Empfangsereignissen liegen muss, wenn daraus ermittelte GNSS-Zeit-Werte zur Ermittlung und Vergleich von Änderungsraten herangezogen werden sollen. Eine solche Mindestzeitdauer könnte beispielsweise 10 Sekunden sein. Ein Schritt zur Überprüfung der ermittelten GNSS-Zeit-Werte auf Kontinuität 153 ist optional. Es sind auch Ausführungsformen ohne diesen Schritt möglich. Nach dem Schritt der Überprüfung auf Kontinuität 153 wird das Verfahren damit fortgesetzt, dass von den dritten ermittelten GNSS-Zeit-Werten aktuelle GNSS-Zeit-Werte abgeleitet werden 133''', indem diese Werte anhand des Fortschreitens eines internen Systemzeit-Gebers der On-Board-Unit fortgeschrieben werden. Danach ermittelt die On-Board-Unit, ob eine zum Korrigieren des aktuellen Wertes der internen System-Zeit geeignete Situation eingetreten ist 140. Ist das der Fall, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert 170, indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird. Ist keine Situation eingetreten, die zum Korrigieren des aktuellen Wertes der internen System-Zeit geeignet ist, so schließt sich erneut eine Überprüfung an, ob eine ob eine Anforderung für ein sofortiges Korrigieren des aktuellen Zeit-Wertes der internen Systemzeit 139 vorliegt. Wenn eine Anforderung für ein sofortiges Korrigieren vorliegt, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert 170', indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird. Wenn keine Anforderung für ein sofortiges Korrigieren vorliegt, wird das Verfahren mit den Schritten ab dem Fortschreiben 133'" der von den dritten ermittelten GNSS-Zeit-Werten abgeleiteten aktuellen GNSS-Zeit-Werte fortgesetzt und die sich daran anschließenden Verfahrensschritte wiederholt. - Der Schutzbereich der vorliegenden Erfindung wird durch die folgenden Patentansprüche bestimmt.
Claims (19)
- Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen System-Zeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten aufweisend mindestens folgende Schritte, nämlich:a. Das Verfahren wird gestartet (100),b. die On-Board-Unit empfängt GNSS-Signale (110),c. aus den GNSS-Signalen werden die übertragenen GNSS-Zeit-Werte ermittelt (120),d. die ermittelten GNSS-Zeit-Werte werden gespeichert (130),e. die Schritte ab dem Empfang von GNSS-Signalen werden wiederholt, bis die On-Board-Unit eine Situation ermittelt (140), die zum Korrigieren des Wertes der internen Systemzeit geeignet ist,f. wenn die On-Board-Unit eine Situation ermittelt (140), die zum Korrigieren des Wertes der internen System-Zeit geeignet ist, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert (170), indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird, wobei die ermittelte GNSS-Zeit-Werte darauf überprüft werden, ob sie für ein Korrigieren geeignet sind, und wobei, wenn die Situation ermittelt wird, die zum Korrigieren eines Wertes einer internen System-Zeit geeignet ist, nur dann ein Korrigieren erfolgt, wenn zumindest ein geeigneter GNSS-Zeit-Wert vorliegt,dadurch gekennzeichnet,
dass die ermittelten GNSS-Zeit-Werte zusätzlich auf Plausibilität überprüft werden (150) und wobei nur plausible GNSS-Zeit-Werte geeignete Werte sind, wobei die Plausibilität der ermittelten GNSS-Zeit-Werte überprüft (150) wird, indem Zeitabstände zwischen aus verschiedenen Empfangs-Ereignissen ermittelten gehörigen Empfangszeitpunkten vorliegenden Werten der internen System-Zeit der On-Board-Unit verglichen werden. - Verfahren nach Anspruch 1, wobei eine Überprüfung der Eignung (135) der ermittelten GNSS-Zeit-Werte kontinuierlich während des Betriebs der On-Board-Unit erfolgt.
- Verfahren nach Anspruch 1, wobei eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte (145) unmittelbar vor einem Korrigieren erfolgt, wenn die On-Board-Unit eine zum Korrigieren des Wertes der internen System-Zeit geeignete Situation ermittelt oder ermittelt hat.
- Verfahren einem der vorangehenden Ansprüche, wobei ermittelte GNSS-Zeit-Werte, wenn deren Überprüfung (150) eine unzureichende Plausibilität ergeben hat, als nicht plausibel markiert und/oder aus der Reihe entfernt und/oder aus dem Speicher gelöscht werden.
- Verfahren nach einem der vorangehenden Ansprüche, wobei die ermittelten GNSS-Zeit-Werte auf Kontinuität überprüft werden (153).
- Verfahren nach Anspruch 5, wobei eine Reihe von GNSS-Zeit-Werten insgesamt nur dann als kontinuierlich bewertet wird, wenn die Werte nach dem mittels internen System-Zeit-Gebers der On-Board-Unit ermittelten Empfangszeitpunkt aufsteigend sortiert monoton steigen.
- Verfahren nach einem der Ansprüche 5 oder 6, wobei nur solche GNSS-Zeit-Werte als geeignet eingestuft werden, deren Kontinuität einer Überprüfung (153) genügt hat.
- Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen System-Zeit einer On-Board-Unit für ein Kraftfahrzeug unter Verwendung von aus GNSS-Signalen ermittelten Zeit-Werten aufweisend mindestens folgende Schritte, nämlich:a. Das Verfahren wird gestartet (100),b. die On-Board-Unit empfängt GNSS-Signale (110),c. aus den GNSS-Signalen werden die übertragenen GNSS-Zeit-Werte ermittelt (120),d. die ermittelten GNSS-Zeit-Werte werden gespeichert (130),e. die Schritte ab dem Empfang von GNSS-Signalen werden wiederholt, bis die On-Board-Unit eine Situation ermittelt (140), die zum Korrigieren des Wertes der internen Systemzeit geeignet ist,f. wenn die On-Board-Unit eine Situation ermittelt (140), die zum Korrigieren des Wertes der internen System-Zeit geeignet ist, wird der aktuelle Wert der internen System-Zeit der On-Board-Unit korrigiert (170), indem er auf einen aktuellen GNSS-Zeit-Wert gesetzt wird, dadurch gekennzeichnet, dass die ermittelten GNSS-Zeit-Werte auf Kontinuität überprüft werden (153), wobei eine Reihe von GNSS-Zeit-Werten insgesamt nur dann als kontinuierlich bewertet wird, wenn die Werte nach dem mittels internen System-Zeit-Gebers der On-Board-Unit ermittelten Empfangszeitpunkt aufsteigend sortiert monoton steigen.
- Verfahren nach Anspruch 8, wobei ermittelte GNSS-Zeit-Werte darauf überprüft werden, ob sie für ein Korrigieren geeignet sind, und wobei, wenn die Situation ermittelt wird, die zum Korrigieren eines Wertes einer internen System-Zeit geeignet ist, nur dann ein Korrigieren erfolgt, wenn zumindest ein geeigneter GNSS-Zeit-Wert vorliegt.
- Verfahren nach Anspruch 9, wobei eine Überprüfung der Eignung (135) der ermittelten GNSS-Zeit-Werte kontinuierlich während des Betriebs der On-Board-Unit erfolgt.
- Verfahren nach Anspruch 9, wobei eine Überprüfung der Eignung der ermittelten GNSS-Zeit-Werte (145) unmittelbar vor einem Korrigieren erfolgt, wenn die On-Board-Unit eine zum Korrigieren des Wertes der internen System-Zeit geeignete Situation ermittelt oder ermittelt hat.
- Verfahren nach einem der Ansprüche 9 bis 11, wobei die ermittelten GNSS-Zeit-Werte zusätzlich auf Plausibilität überprüft werden (150) und wobei nur plausible GNSS-Zeit-Werte geeignete Werte sind.
- Verfahren nach Anspruch 12, wobei die Plausibilität der ermittelten GNSS-Zeit-Werte überprüft (150) wird, indem Zeitabstände zwischen aus verschiedenen Empfangs-Ereignissen ermittelten GNSS-Zeit-Werten mit Zeitabstände der zu den zugehörigen Empfangszeitpunkten vorliegenden Werten der internen System-Zeit der On-Board-Unit verglichen werden.
- Verfahren einem der Ansprüche 12 oder 13, wobei ermittelte GNSS-Zeit-Werte, wenn deren Überprüfung (150) eine unzureichende Plausibilität ergeben hat, als nicht plausibel markiert und/oder aus der Reihe entfernt und/oder aus dem Speicher gelöscht werden.
- Verfahren nach einem der Ansprüche 8 bis 14, wobei nur solche GNSS-Zeit-Werte als geeignet eingestuft werden, deren Kontinuität einer Überprüfung (153) genügt hat.
- Verfahren nach einem der vorangehenden Ansprüche, wobei anhand von zumindest zwei zu unterschiedlichen Zeitpunkten empfangenen GNSS-Signalen eine Änderungsrate eines Zeit-Wertes der GNSS-Zeit ermittelt wird (157) und wobei nur solche GNSS-Zeit-Werte, deren Änderungsrate des Zeit-Wertes innerhalb eines bestimmten Toleranzbereiches mit der Änderungsrate des Wertes der internen System-Zeit der On-Board-Unit übereinstimmt, als geeignet eingestuft werden.
- Verfahren nach einem der vorangehenden Ansprüche, wobei zu empfangenen GNSS-Zeit-Werten jeweils der zu dem Zeitpunkt des Empfangs anliegende interne System-Zeit-Wert der On-Board-Unit zusätzlich gespeichert wird (131).
- Verfahren nach einem der vorangehenden Ansprüche, wobei von einem ermittelten GNSS-Zeit-Wert ein aktueller GNSS-Zeit-Wert abgeleitet wird (133), indem ab der Ermittlung des GNSS-Zeit-Wertes dieser Wert anhand des Fortschreitens eines internen Systemzeit-Gebers der On-Board-Unit fortgeschrieben wird.
- On-Board-Unit für ein Kraftfahrzeug aufweisend zumindest folgende Bestandteile:a. Eine Empfangseinrichtung zum Empfang von GNSS-Signalen,b. eine Verarbeitungseinrichtung zur Ermittlung von GNSS-Zeit-Werten aus empfangenen GNSS-Signalen,c. einen Datenspeicher, in dem ermittelte GNSS-Zeit-Werte gespeichert werden,d. einen internen System-Zeit-Geber,e. eine Detektionseinrichtung zur Ermittlung einer geeigneten Situation zum Korrigieren der internen System-Zeit der On-Board-Unit,dadurch gekennzeichnet, dass die On-Board-Unit zur Durchführung eines Verfahren nach einem der Ansprüche 1-18 konfiguriert ist.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102017201562.4A DE102017201562A1 (de) | 2017-01-31 | 2017-01-31 | Verfahren zum automatischen Korrigieren eines aktuellen Zeit-Wertes einer internen Systemzeit einer On-Board-Unit für ein Kraftfahrzeug |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3355134A1 EP3355134A1 (de) | 2018-08-01 |
| EP3355134B1 true EP3355134B1 (de) | 2020-04-29 |
Family
ID=61024603
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18153020.5A Active EP3355134B1 (de) | 2017-01-31 | 2018-01-23 | Verfahren zum automatischen korrigieren eines aktuellen zeit-wertes einer internen systemzeit einer on-board-unit für ein kraftfahrzeug und on-board-unit dazu |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3355134B1 (de) |
| DE (1) | DE102017201562A1 (de) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102018213906A1 (de) * | 2018-08-17 | 2020-02-20 | Continental Automotive Gmbh | Tachograph und Verfahren zum Regeln einer internen Zeit des Tachographen |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4760532B2 (ja) * | 2006-05-26 | 2011-08-31 | 株式会社デンソー | ナビゲーション装置 |
| JP4706751B2 (ja) * | 2008-11-28 | 2011-06-22 | 株式会社デンソー | 時刻表示制御装置、ナビゲーション装置、及びプログラム |
| US8824244B2 (en) * | 2011-03-30 | 2014-09-02 | Citizen Holdings Co., Ltd. | Radio-controlled wristwatch |
| DE102013212106B4 (de) | 2013-06-25 | 2015-10-08 | Continental Automotive Gmbh | Verfahren zum Korrigieren einer ersten Uhrzeit eines Kraftfahrzeugs und Anordnung für ein Kraftfahrzeug |
| US9645247B2 (en) * | 2014-07-25 | 2017-05-09 | General Motors Llc | Fast estimation of UTC time in a mobile device using GNSS |
| JP6036770B2 (ja) | 2014-09-05 | 2016-11-30 | カシオ計算機株式会社 | 電波時計 |
-
2017
- 2017-01-31 DE DE102017201562.4A patent/DE102017201562A1/de not_active Withdrawn
-
2018
- 2018-01-23 EP EP18153020.5A patent/EP3355134B1/de active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3355134A1 (de) | 2018-08-01 |
| DE102017201562A1 (de) | 2018-08-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE3540599C2 (de) | ||
| EP0905626B1 (de) | Verfahren zur Initialisierung eines an einen Diagnose-Bus angeschlossenen Steuergeräts | |
| DE112015005917B4 (de) | Fahrzeugbordeinheit und Fahrzeugbordeinheitdiagnosesystem | |
| DE19752036A1 (de) | System zum Liefern von genau zeitlich markierten Fahrzeug-Betriebsnachrichten nach einer Echtzeit-Taktrücksetzung | |
| DE112015005986T5 (de) | Fahrzeugbordeinheit und fahrzeugbordeinheitdiagnosesystem | |
| DE102009018152A1 (de) | Elektronisches Steuerungssystem für ein Fahrzeug | |
| DE19921845A1 (de) | Diagnosetestvorrichtung für Kraftfahrzeuge mit programmierbaren Steuergeräten | |
| DE112016006542T5 (de) | Steuervorrichtung, Programmaktualisierungsverfahren und Computerprogramm | |
| DE102018210318B4 (de) | Verfahren zur Sicherung von Fahrzeugkomponenten und entsprechende Fahrzeugkomponente | |
| DE19963211A1 (de) | Verfahren und Vorrichtung zur Manipulationssicherung eines Wegstreckenzählers oder eines Fahrtenschreibers | |
| DE102010061492A1 (de) | Fahrzeuginterne Fehlererkennungsvorrichtung | |
| DE2907660A1 (de) | Energieversorgungsschaltung und damit ausgestattete anordnung zur ueberwachung und aufzeichnung der betriebsparameter eines geraets | |
| DE2907679A1 (de) | Anordnung zur ueberwachung, aufzeichnung und analysierung der betriebsparameter eines fahrzeugs und damit durchfuehrbares ueberwachungs-, aufzeichnungs- und analysierverfahren | |
| EP3355134A1 (de) | Verfahren zum automatischen korrigieren eines aktuellen zeit-wertes einer internen systemzeit einer on-board-unit für ein kraftfahrzeug | |
| DE102016224193B4 (de) | Verfahren zur Überwachung eines Steuergeräts für ein Fahrzeug | |
| DE102012219595A1 (de) | Verfahren zum Aktualisieren eines Datensatzes einer Navigationsdatenbank und Verfahren zum Prüfen eines Datensatzes einer Navigationsdatenbank | |
| DE102023133269A1 (de) | Informationsverarbeitungssystem, speichermedium und datenbeschreibungszähler-managementverfahren | |
| EP2081157B1 (de) | Elektroniches Wartungsbuch und Verfahren zum Betreiben eines elektronischen Wartungsbuchs | |
| DE112023000883T5 (de) | Zentralvorrichtung und datenpaket-erzeugungsverfahren | |
| DE2907607A1 (de) | Taktzaehlanordnung und damit ausfuehrbares verfahren zur aufrechterhaltung eines echtzeittaktes | |
| DE102018210955B4 (de) | Verfahren zum Ermitteln eines Komponentenverhaltens zumindest einer Fahrzeugkomponente eines Kraftfahrzeugs sowie Kraftfahrzeug | |
| DE102016009199B4 (de) | Verfahren zum Betreiben einer Datenerfassungseinheit zum Erfassen von mindestens einem Steuerungsereignis einer Steuerungvorrichtung eines Kraftfahrzeugs sowie eine Datenerfassungseinheit und eine Datenverarbeitungseinheit | |
| EP3174015B1 (de) | Erkennung von fehlern in einer von einem fahrzeug mitgeführten fahrzeugeinrichtung eines mautsystems | |
| DE19727395A1 (de) | Vorrichtung zur Aufzeichnung der Arbeitszeit von Kraftfahrern | |
| DE102020201757B4 (de) | Verfahren, computerprogramm und vorrichtung zum zurücksetzen eines steuergeräts |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20190201 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20191220 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502018001286 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1264248 Country of ref document: AT Kind code of ref document: T Effective date: 20200515 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20200429 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200729 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200829 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200831 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200730 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200729 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502018001286 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20210201 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210123 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20210131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210131 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210123 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 502018001286 Country of ref document: DE Owner name: CONTINENTAL AUTOMOTIVE TECHNOLOGIES GMBH, DE Free format text: FORMER OWNER: CONTINENTAL AUTOMOTIVE GMBH, 30165 HANNOVER, DE Ref country code: DE Ref legal event code: R081 Ref document number: 502018001286 Country of ref document: DE Owner name: AUMOVIO GERMANY GMBH, DE Free format text: FORMER OWNER: CONTINENTAL AUTOMOTIVE GMBH, 30165 HANNOVER, DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210131 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20220123 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220123 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20180123 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 502018001286 Country of ref document: DE Owner name: CONTINENTAL AUTOMOTIVE TECHNOLOGIES GMBH, DE Free format text: FORMER OWNER: CONTINENTAL AUTOMOTIVE TECHNOLOGIES GMBH, 30165 HANNOVER, DE Ref country code: DE Ref legal event code: R081 Ref document number: 502018001286 Country of ref document: DE Owner name: AUMOVIO GERMANY GMBH, DE Free format text: FORMER OWNER: CONTINENTAL AUTOMOTIVE TECHNOLOGIES GMBH, 30165 HANNOVER, DE |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 1264248 Country of ref document: AT Kind code of ref document: T Effective date: 20230123 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230123 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230123 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200429 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 502018001286 Country of ref document: DE Owner name: AUMOVIO GERMANY GMBH, DE Free format text: FORMER OWNER: CONTINENTAL AUTOMOTIVE TECHNOLOGIES GMBH, 30175 HANNOVER, DE |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20260126 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260131 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260410 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260126 Year of fee payment: 9 |