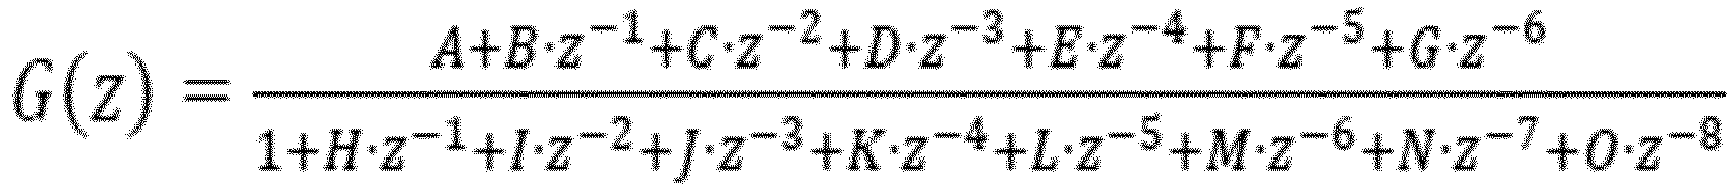Technisches Gebiet
-
Die Erfindung bezieht sich auf ein Verfahren sowie eine Vorrichtung zum Erzeugen von Ultraschallwellen mit einem elektroakustischen Ultraschallwandler, der wenigstens eine in Schwingungen versetzbare, die Ultraschallwellen erzeugende Wandleroberfläche besitzt und vermittels einer Signalgeneratoreinheit aktiviert wird.
-
Derartige Ultraschallwandler werden häufig zur berührungslosen und zerstörungsfreien Ultraschallprüfung von Werkstoffen und Bauteilen eingesetzt und wandeln in Funktion eines Senders bzw. Aktors elektrische Eingangssignale in Ultraschallwellen und in Funktion eines Empfängers bzw. Sensors minimale Druckschwankungen von Ultraschallwellen meist in Luft in elektrische Ausgangssignale um.
Stand der Technik
-
Gattungsgemäße Ultraschallwandler, die in Form sogenannter Luft-Ultraschallwandler ausgebildet sind, verfügen über eine in Schwingungen anregbare Wandleroberfläche. Typische Luft-Ultraschallwandler stellen sogenannte Piezoelektrische-Ultraschallwandler, kurz Piezo-Wandler, dar, die den Piezoeffekt ausnutzen, um entweder durch Anlegen eines elektrischen Eingangssignals eine mechanische Bewegung auszuführen oder bei Einwirken einer mechanischen Kraft ein elektrisches Ausgangssignal zu erzeugen.
-
Das elektrische Eingangssignal, das sich durch eine vorgebbare veränderliche Gestalt, Frequenz und Amplitude auszeichnet, beeinflusst dabei maßgeblich die sich an der Wandleroberfläche ausbildenden Schwingungen, welche sich bei Piezo-Keramiken als Schwingung im Ultraschallbereich mit veränderlichem Schallwechseldruck in der Luft manifestieren. Die sich dabei ausbreitende SinusSchwingung oszilliert im Frequenzbereich der Eigenresonanzfrequenz.
-
Grundsätzlich existieren zur Ultraschallwandleranregung unipolare und bipolare-Anregeformen. UNIPOLAR heißt: Nur positive oder negative Spannungen (Ladungsträger) liegen in der Anregephase am Piezo-Ultraschallwandler an. Sowohl Einzelschwingungen als auch Schwingungsfolgen sind denkbar, beispielsweise Impuls-Form, Rechteck-Form, Rampen-Form, Sinus-Form, Halbwellen-Form. BIPOLAR bedeutet: Positive und negative Spannungen (Ladungsträger) liegen in der Anregephase am Piezo-Ultraschallwandler an, beispielsweise alle UNIPOLAR-Formen in aneinandergereihter- oder multiplizierter Form und einem alternierenden Vorzeichen der Ladungsträger.
-
Die einfachste elektrische Ansteuerung eines Piezo-Wandlers nutzt elektrische Eingangssignale in Form von Sinus- oder Rechtecks-Anregungssignalen.
M. Daschewski et. al.(Band 82, Heft 3, t. -. T. Messen, Hrsg., DE GRUYTER Oldenbourg, 2015, pp. 156-166) "Resonanzfreie Messung und Anregung von Ultraschall" beschäftigt sich mit dem akustischen Verhalten verschiedener Wandlerprinzipien und untersucht zwei piezoelektrische und einen thermoakustischen Wandler. Die Wandler wurden auf ihr Schwingungsverhalten mittels Laservibrometrie untersucht. Thermoakustische Wandler beruhen auf dem thermoakustischen Effekt, bei dem thermische Energie in Schwingungsenergie eines gasförmigen Mediums umgewandelt wird bzw. diese Schwingungsenergie in thermische Energie. Durch die Schwingungen des Mediums entstehen Druckänderungen, die unmittelbare thermodynamische Zustandsänderungen zur Folge haben. Ein thermo-akustischer Wandler ist bspw. in der Druckschrift
EP 2004977 B1 offenbart.
Im Unterschied zu thermo-akustischen Wandlern ist bei Piezo-Wandlern ein typisches Nachschwingen der Wandleroberfläche zu beobachten, d.h. die Wandleroberfläche schwingt dem elektrischen Eingangssignal zeitlich nach.
-
Um das unerwünschte Nachschwingen bei Piezo-Wandlern zu vermeiden bzw. zu reduzieren ist es bekannt, auf der Wandleroberfläche eine passive Dämpfungsschicht aufzubringen, um den Effekt des Nachschwingens mechanisch zu dämpfen. Dies führt jedoch zu einem großen Verlust in der Amplitude und zu einer Änderung der Eigenresonanzfrequenz des Piezowandlers.
-
Eine alternative bekannte Maßnahme beruht darauf, den Piezo-Wandler durch zeitlich längere elektrische Anregung mit einem elektrischen Anregungssignal von wenigstens 10 Sinusschwingungen in einen eingeschwungenen Zustand überzuführen, so dass sich die ausbildende Amplitude an der schwingenden Wandleroberfläche maximal einstellt.
-
Letztendlich ist es jedoch nicht möglich mittels der konventionell verfügbaren Anregungstechnik mit einem Piezo-Ultraschallwandler ein dem thermo-akustischen Wandler ähnliches Luftultraschallsignal zu erzeugen.
Darstellung der Erfindung
-
Der Erfindung liegt die Aufgabe zugrunde ein Verfahren sowie eine Vorrichtung zum Erzeugen von Ultraschallwellen mit einem elektroakustischen Ultraschallwandler, der wenigstens eine in Schwingungen versetzbare, die Ultraschallwellen erzeugende Wandleroberfläche besitzt und vermittels einer Signalgeneratoreinheit aktiviert wird, derart weiterzubilden, dass kein oder nur ein vernachlässigbares Nachschwingen an der Wandleroberfläche auftritt. Insbesondere gilt es Maßnahmen zu treffen, um einen Luft-Ultraschallwandler derart zu betreiben, so dass dessen akustisches Abschallungsverhalten weitgehend dem eines thermoakustischen Wandlers entspricht.
-
Ein lösungsgemäßes Verfahren ist Gegenstandes des Anspruches 1, eine lösungsgemäße Vorrichtung ist Gegenstandes des Anspruches 10. Den Erfindungsgedanken in vorteilhafter Weise ausbildende Merkmale sind Gegenstand der Unteransprüche sowie der weiteren Beschreibung, insbesondere unter Bezugnahme auf die Erläuterungen der Ausführungsbeispiele zu entnehmen.
-
Ein lösungsgemäßes Verfahren zum Erzeugen von Ultraschallwellen mit einem elektroakustischen Ultraschallwandler, vorzugsweise in Form eines Piezo-Ultraschallwandlers, der wenigstens eine in Schwingungen versetzbare, die Ultraschallwellen erzeugende Wandleroberfläche besitzt und vermittels einer Signalgeneratoreinheit aktiviert wird, zeichnet sich durch die folgenden Verfahrensschritte aus:
- In einem ersten Schritt wird eine den elektroakustischen Ultraschallwandler charakterisierende Übertragungsfunktion Gs(z) unter Zugrundelegung einer Korrelation zwischen einem vorgegebenen, den Ultraschallwandler aktivierenden Anregungssignal und einer ersten, wenigstens einen schwingenden Teil der Ultraschallwellen erzeugenden Wandleroberfläche beschreibenden, zeitabhängigen Orts-Funktion oder einer durch zeitliche Differentiation hiervon abgeleiteten zeitabhängigen Funktion ermittelt.
-
In einem darauffolgenden zweiten Schritt wird ein elektrisches Ansteuerungssignal unter Zugrundelegung der ermittelten Übertragungsfunktion Gs(z) und einer vorgegebenen zweiten Orts-Funktion oder einer durch zeitliche Differentiation hiervon abgeleiteten zeitabhängigen Funktion ermittelt.
-
Schließlich wird der Ultraschallwandler mit dem ermittelten Ansteuerungssignal aktiviert.
-
Durch die im ersten Schritt zu ermittelnde Übertragungsfunktion Gs(z) wird jene Genauigkeit des elektroakustischen Ultraschallwandlers bestimmt, mit der die räumlich und zeitliche Auslenkung der Wandleroberfläche zum Zwecke der Schallerzeugung von der Form und dem zeitlichen Verlauf des initialen elektrischen Eingangssignal abweicht.
-
Würde bspw. der elektroakustische Ultraschallwandler mit einem elektrischen Eingangssignal in Form einer einzigen Sinuswelle angeregt und daraufhin die Wandleroberfläche gleichfalls in Form einer Sinuswelle ausgelenkt, d.h. jeder Oberflächenbereich bzw. Oberflächenpunkt der Wandleroberfläche würde im Wesentlichen orthogonal zur Wandleroberfläche die Auslenkung eines Phasenpunktes einer Sinuswelle vollziehen, ohne jegliches Nachschwingen der Wandleroberfläche, so würde ein derartiger Ultraschallwandler das elektrische Eingangssignale in eine zumindest mit der Form und Frequenz des Eingangssignals identische Schallwelle umsetzen, d.h. die Übertragungsfunktion entspräche einer maximalen Genauigkeit.
-
Reale Ultraschallwandler weichen jedoch in unterschiedlicher Weise von diesem Ideal ab, so dass es erforderlich ist das Wandler-spezifische Übertragungsverhalten in Form der Übertragungsfunktion zu bestimmen.
-
Hierzu wird die räumliche Auslenkung der Wandleroberfläche des elektroakustischen Ultraschallwandlers zeitaufgelöst in Abhängigkeit des den elektrischen Ultraschallwandler aktivierenden elektrischen Eingangssignals messtechnisch erfasst. Das elektrische Eingangssignal ist konkret vorgegeben und besitzt vorzugsweise die Form einer Sinus-, Rechteck-, Impuls- oder Sprungfunktion. Das elektrische Eingangssignal wird mittels eines geeigneten Signalgenerators erzeugt und vorzugsweise mittels eines Messgerätes, bspw. Oszilloskops, exakt erfasst.
-
Zur messtechnischen Erfassung der räumlichen Auslenkung der Wandleroberfläche wird diese mittels einer berührungslosen Messtechnik vorzugsweise mit einem Laser-Doppler-Vibrometer zumindest bereichsweise untersucht. Hierzu wird ein Lasermessstrahl bzw. -bündel auf wenigstens einen zu vermessenden Wandleroberflächenbereich gerichtet. An der Wandleroberfläche reflektierte Lichtanteile werden zeitaufgelöst erfasst und zur Ermittlung einer ersten zeitabhängigen Orts-Funktion, die die zeitliche Auslenkung der Wandleroberfläche beschreibt, oder einer durch zeitliche Differentiation hiervon abgeleiteten zeitabhängigen Funktion, die die Geschwindigkeit oder Beschleunigung beschreibt, mit der die Wandleroberfläche ausgelenkt wird, zugrundegelegt.
-
Typischerweise ist die Wandleroberfläche von einem die Wandleroberfläche seitlich begrenzenden Wandlerrand umfasst. Es hat sich bei der messtechnischen Erfassung der Auslenkung der Wandleroberfläche zur Bestimmung der ersten zeitabhängigen Orts-Funktion als vorteilhaft erwiesen wenigstens einen messtechnisch zu erfassenden Teil der Ultraschallwellen erzeugenden Wandleroberfläche zu wählen, der in einem Oberflächenbereich der Wandleroberfläche liegt, der zwischen 10% und 90%, vorzugsweise 50%, einer Strecke zwischen dem Wandlerrand und einem der Wandleroberfläche zugeordneten geometrischen Schwerpunkt der Wandleroberfläche liegt.
-
In dem zweiten Verfahrensschritt werden die im ersten Schritt ermittelten Ultraschallwandler-spezifischen Übertragungseigenschaften, die sich in der Übertragungsfunktion widerspiegeln, zugrundegelegt.
-
Zunächst wird eine zweite Orts-Funktion oder eine durch zeitliche Differentiation hiervon abgeleitete zweite zeitabhängige Funktion vorgegeben, die beispielsweise die Form einer Sinus-, Rechteck-, Impuls- oder Sprungfunktion besitzt und ein gewünschtes Schwingungsverhalten der Wandleroberfläche beschreiben soll, das letztlich die vom Ultraschallwandler abzuschallende Ultraschallwelle festlegt. Gilt es bspw. vom Ultraschallwandler eine einzige sinusförmige Ultraschallwelle abzustrahlen, so entspricht die zweite Orts-Funktion einer eine einzige Sinuswelle definierenden Sinusfunktion.
-
Im Weiteren gilt es nun in Kenntnis der Übertragungsfunktion ein elektrisches Ansteuerungssignal zu ermitteln, durch dessen Aktivierung der Ultraschallwandler im Ergebnis die gewünschte sinusförmige Ultraschallwelle abstrahlt.
-
Zur numerischen Ermittlung des elektrischen Ansteuerungssignals wird die inverse Übertragungsfunktion aus der ermittelten Übertragungsfunktion gebildet, mit der die vorgegebene zweite Orts-Funktion oder die durch zeitliche Differentiation hiervon abgeleitete zweite zeitabhängige Funktion verknüpft wird.
-
Mit dem im vorstehenden zweiten Schritt ermittelten elektrischen Ansteuerungssignal wird letztlich im dritten Schritt der Ultraschallwandler aktiviert, der die gewünschte durch die zweite Orts-Funktion oder durch die durch zeitliche Differentiation hiervon abgeleitete zweite zeitabhängige Funktion vorgegebene Ultraschallwelle abstrahlt.
-
Das Aktivieren des Ultraschallwandlers kann auf zwei Arten erfolgt. So wird in einem ersten Fall durch eine Signalgeneratoreinheit ein Ausgangssignal erzeugt, das als Eingangssignal einer Filtereinheit zugeführt wird. Die Filtereinheit transformiert das Eingangssignal unter Zugrundelegung der ermittelten Übertragungsfunktion in das elektrische Ansteuerungssignal, das den elektroakustischen Ultraschallwandler letztlich aktiviert. Dieser Fall stellt an den Signalgenerator keine besonderen Anforderungen, zumal die Generation des elektrischen Ansteuerungssignals im Rahmen der Filtereinheit, die zwischen Signalgenerator und Ultraschallwandler geschaltet ist, erzeugt wird.
-
Im zweiten Fall wird eine spezielle Signalgeneratoreinheit verwendet, ein sogenannter Arbiträrgenerator, der auf der Grundlage der Übertragungsfunktion das Ansteuerungssignal direkt erzeugt, das zur Aktivierung an den Ultraschallwandler direkt angelegt wird.
-
Zum Zwecke einer Überprüfung der korrekten Ultraschallwellen-Abschallung vom Ultraschallwandler wird dessen Wandleroberfläche mittels einer berührungslosen Messtechnik, vorzugsweise mit einem Laser-Doppler-Vibrometer, berührungsfrei erfasst.
-
Das lösungsgemäße Verfahren lässt sich in besonders vorteilhafter Weise mit einer Vorrichtung durchführen, die einen Signalgenerator vorsieht, der ein Ausgangssignal erzeugt, das ein Eingangssignal einer Filtereinheit ist, die das Eingangssignal unter Zugrundelegung einer Übertragungsfunktion transformiert und ein transformiertes Ausgangsignal erzeugt, das als Ansteuerungssignal den elektroakustischen Ultraschallwandler aktiviert. Alternativ zur Verwendung einer Filtereinheit dient als Signalgeneratoreinheit ein Arbiträrgenerator, der auf der Grundlage der Übertragungsfunktion ein Ansteuerungssignal erzeugt, das den Ultraschallwandler direkt ansteuert, wobei die Übertragungsfunktion derart gewählt ist, so dass der vorzugsweise piezoelektrische Ultraschallwandler sinusförmige Ultraschallwellen erzeugt.
-
In besonderer Weise eignet sich die Vorrichtung zu Zwecken einer zerstörungsfreien Ultraschalluntersuchung an einem Objekt, bei der der Ultraschallwandler mittels elektrischer Ansteuerungssignale Ultraschallwellen erzeugt, welche an zum Beispiel Fehlstellen im Prüfobjekt reflektiert und mittels des selbigen oder eines weiteren Ultraschallwandlers empfangen und wiederum in elektrische Empfangssignale transformiert werden.
Kurze Beschreibung der Erfindung
-
Die Erfindung wird nachstehend ohne Beschränkung des allgemeinen Erfindungsgedankens anhand von Ausführungsbeispielen unter Bezugnahme auf die Zeichnungen exemplarisch beschrieben. Es zeigen:
- Fig. 1
- Eine erste Anordnung zur Ultraschallwellenerzeugung,
- Fig. 2
- Eine zweite Anordnung zur Ultraschallwellenerzeugung,
- Fig. 3
- Messbereich an der Wandleroberfläche,
- Fig. 4
- Diagramme mit Geschwindigkeit-Zeit-Funktion gemessen an verschiedenen Bereichen der Wandleroberfläche,
- Fig. 5
- Diagramm mit Spannungsverläufen an einem Piezo-Ultraschallwandler,
- Fig. 6
- Diagramm mit Oberflächengeschwindigkeit-Zeit-Funktion der Wandleroberfläche,
- Fig. 7
- Diagramm mit elektrischer Spannung am Signalgenerator,
- Fig. 8
- Diagramm mit Oberflächengeschwindigkeit-Zeit-Funktion der Wandleroberfläche,
- Fig. 9
- Diagramm mit Gegenüberstellung von elektrischer Anregungsspannung und Wandleroberflächengeschwindigkeit,
- Fig. 10
- Pol-Nullstellen-Diagramm einer ermittelten Übertragungsfunktion,
- Fig. 11
- Gegenüberstellung gemessener Oberflächengeschwindigkeit eines Piezo-Ultraschallwandlers mittels Laservibrometrie und mathematisch ermittelter Ausgangsschwingung berechnet aus der Übertragungsfunktion,
- Fig. 12
- Darstellung einer gewünschten Ausgangsschwingung an der Wandleroberfläche,
- Fig. 13
- Diagramm mit ermitteltem elektrischem Ansteuerungssignal,
- Fig. 14
- Mit Laservibrometrie gemessene Wandleroberflächenschwingung,
- Fig. 15
- Gegenüberstellung einer sich ausbildenden sinusförmigen und einer vorausgesagten Oberflächengeschwindigkeit, und
- Fig. 16a,b,c
- Verschiedene Ansteuerungen des Ultraschallwandlers.
Wege zur Ausführung der Erfindung, gewerbliche Verwendbarkeit
-
In Figur 1 ist eine Vorrichtung zur Erzeugung von Ultraschallwellen 4 gezeigt, die einen Signalgenerator 1 umfasst, der ein elektrisches Ansteuerungssignal erzeugt, das unmittelbar einen elektroakustischen Ultraschallwandler 2 aktiviert. Der elektroakustische Ultraschallwandler 2 ist ein Piezo-Ultraschallwandler, dessen Wandler-spezifische Signalübertragungseigenschaften durch eine Übertragungsfunktion Gs(z) charakterisiert sind, die das Signalverhältnis aus dem am Ausgang des Ultraschallwandlers vorherrschenden Ausgangssignal und dem am Eingang des Ultraschallwandlers anliegenden Eingangssignal angibt. In Kenntnis des Übertragungsverhaltens des Ultraschallwandlers 2 generiert der Signalgenerator 1, der bspw. ein Arbiträrgenerator ist, exakt jene Signalform als elektrisches Ansteuerungssignal, welches durch die vom Ultraschallwandler bedingte Übertragung und der damit verbundenen Signalumformung zu einer vom Ultraschallwandler abgestrahlten Ultraschallwelle mit einer gewünschten Signalform, bspw. in Form einer Sinuswelle, führt.
-
In Figur 2 ist eine Vorrichtung zur Erzeugung von Ultraschallwellen 4 gezeigt, die einen Signalgenerator 1 und eine Filtereinheit 3, deren Eingangssignal das Ausgangssignal des Signalgenerators 1 ist, sowie einen elektroakustischen Ultraschallwandler 2 aufweist, dessen Eingangssignal das Ausgangssignal der Filtereinheit 3 ist. In diesem Fall ist die Signalgeneratoreinheit 1 konventionell und lediglich in der Lage elektrische Signale in Form von Sinus- oder Rechteck- oder Impuls- oder Sprungfunktionen zu generieren. Um bspw. eine sinusförmige Ultraschallwelle 4, zu erzeugen ist es erforderlich, das sinusförmige Ausgangssignal der Signalquelle im Rahmen der Filtereinheit umzuformen. Hierzu sieht die Filtereinheit 4 eine Übertragungsfunktion vor, die zumindest annähernd der inversen Übertragungsfunktion Gs-1(z) des Ultraschallwandlers entspricht. Die inverse Übertragungsfunktion Gs-1(z) ist hierzu aus der Orts-Zeit-Funktion oder der Geschwindigkeits-Zeit-Funktion zumindest eines Teils der schallerzeugenden Wandleroberfläche 11 des Ultraschallwandlers 2 in Abhängigkeit vom Ansteuersignal des Ultraschallwandlers 2 ermittelt.
-
Die Übertragungsfunktion Gs(z) des Ultraschallwandlers 2 wird durch Messung der Ort-Zeit-Funktion oder Geschwindigkeit-Zeit-Funktion zumindest in einem Messpunkt (10a...10n) der schallerzeugenden Wandleroberfläche 11 in Abhängigkeit zum Ansteuersignal ermittelt, wobei der Messpunkt 10b auf einer Strecke ausgehend von der Einspannung bzw. vom Rand der schallerzeugenden Oberfläche 11 zum geometrischen Schwerpunkt 10d der schallerzeugenden Oberfläche in einem Abstandsbereich 12 von 10% bis 90% (schraffierter Bereich) zu den Begrenzungen der Strecke, vorzugsweise auf halber Länge gewählt ist, siehe Figur 3.
-
Es ist bekannt, dass zur Messung einer Ortsänderung eines Messpunktes (10a...10n) der schallerzeugenden Wandleroberfläche 11 und letztendlich zur Ermittlung der Übertragungsfunktion Gs(z) äquivalent auch Messmittel verwendet werden können, die beliebige Ableitungen wie Geschwindigkeit, Beschleunigung oder Integrale der Ortsänderung erfassen. Das Orts-Zeit-Signal, Geschwindigkeit-Zeit-Signal usw. sind in vergleichbarer Weise zur Bestimmung von Gs(z) geeignet. Das Orts-Zeit-Signal, Geschwindigkeit-Zeit-Signals usw. sind die Messsignale der Orts-Zeit-Funktion, Geschwindigkeit-Zeit-Funktion usw..
-
Die Erfindung führt die erzeugte Luftultraschallwelle auf die Oberflächenschwingung des Ultraschallwandlers zurück und ermittelt die Korrelation zum am Ultraschallwandler angelegten elektrischen Ansteuerungssignal. Die hierbei ermittelte Korrelation wird zur Modulation bzw. Filterung des elektrischen Ansteuerungssignals verwendet, so dass die gewünschte Luftultraschallwelle ausgehend vom Ansteuerungssignal entsteht.
-
So lässt sich mit einem Lasermikrofon bzw. optischen Mikrofon zeigen, dass eine von einem Ultraschallwandler erzeugte Luftultraschallwelle einen zur Oberflächenschwingung des Ultraschallwandlers ähnlichen Verlauf aufweist. Die Schwingung der Oberfläche 11 des Ultraschallwandlers 2 lässt sich beispielsweise mit einem Laser-Doppler-Vibrometer (LDV) messen. Eine solche Messung bestätigt den direkten Zusammenhang zwischen Luftultraschallwelle des Ultraschallwandlers und der Oberflächenschwingung der schallerzeugenden Wandleroberfläche 11.
-
Im Folgenden wird die Luftultraschallwelle durch geeignete Ansteuerung des Ultraschallwandlers optimiert.
-
Bekannt ist, dass Ultraschallwandler bei Anregung mit einer oder mehreren Sinus- oder Rechteckschwingungen einen Einschwing- und Nachschwingvorgang auf der Wandleroberfläche ausbilden. Das vom Ultraschallwandler erzeugte Luftultraschallfeld folgt der Bewegung der Wandleroberfläche. Die erzeugte Luftultraschallwelle lässt sich so auf die Oberflächenschwingung des Ultraschallwandlers zurückführen und in Korrelation zum Ansteuerungssignal, insbesondere einer am Ultraschallwandler angelegten elektrischen Spannung, setzen.
-
Im Messeinsatz eines Ultraschallwandlers bspw. zur zerstörungsfreien Prüfung an einem Prüfobjekt, führt die Einschwing- und Nachschwingzeit des Ultraschallwandlers bei konventioneller Ansteuerung zu einer Überlagerung eines oberflächenreflektierten Signals mit dem reflektierten Signal von einem im Prüfobjekt befindlichen oberflächennahen Fehler, der sich als Gitterfehler im Werkstoff manifestiert wie etwa einem Riss, einer Pore oder einem Lunker. Dadurch ist es nicht möglich, diese beiden Signale messtechnisch getrennt voneinander und somit Fehler bis zu einigen 100 nm in der Tiefe liegend (prüffrequenzabhängig) zu detektieren. Abhilfe schafft hier die erfindungsgemäße aktive Dämpfung bzw. Filterung, wie anhand des folgenden Beispiels beschrieben:
- Bei einer derartigen Filtereinheit wird eine geeignete Übertragungsfunktion zur Erzeugung eines elektrischen Ansteuerungssignals eingesetzt, mit dem Ziel der Reduktion der Einschwing- und Nachschwingzeit des Ultraschallwandlers mit einer einzigen sich anschließend ausbreitenden Sinusschwingung. Der vorteilhafte Signalverlauf des Luftultraschalls eines thermo-akustischen Ultraschallwandlers ist auf diese Weise erreichbar und lässt sich beispielsweise mit der positiven Eigenschaft der Fokussierbarkeit eines Piezo-Ultraschallwandlers kombinieren.
-
Das oberflächenreflektierte Signal weist dann eine zeitliche Trennung vom fehlstellenreflektierten Signal und zum Ansteuersignal auf.
-
Um dies zu erreichen wird in einem ersten Schritt die Differentialgleichung in Form der Übertragungsfunktion des verwendeten Ultraschallwandlers bestimmt.
-
Ein zur Bestimmung der Übertragungsfunktion bevorzugt verwendeter Messaufbau befindet sich in einem schwingungsgedämpften Raum, in dem sowohl die Bodenplatte des Raums, als auch die Tischplatten der Elektronikgeräte schwingungsgedämpft gelagert sind. Durch einen Signalgenerator wird das Ansteuersignal dem Ultraschallwandler, insbesondere einem Piezo-Ultraschallwandler bereitgestellt. Mit einem Oszilloskop wird das Ansteuerungssignal gemessen und gespeichert. Die sich ausbildende Oberflächenschwingung am Ultraschallwandler wird mit Hilfe eines Laser-Doppler-Vibrometer quantifiziert. Damit ist eine hochgenaue Messung der Oberflächenschwingung mit möglichst wenig äußeren Störeinflüssen möglich.
-
Als vereinfachtes Modell wird der Ultraschallwandler als SISO-System (Single-Input und Single-Output-System) verstanden. Für die Messung wird ein Piezo-Ultraschallwandler mit fokussierter piezoelektrischer Keramik bei einer Eigenresonanzfrequenz von 520 kHz betrieben. Die Eigenfrequenz wird beispielsweise mittels FFT-Messung des Laser-Doppler-Vibrometer-Messsignals bei Frequenz-Sweep-Anregung des Piezo-Ultraschallwandlers gemessen. Als Ansteuersignal für den Single-Input des SISO-Systems wird ein Sinus-Spannungssignal mit einer maximalen Frequenz von 20 MHz eingesetzt.
-
Der Piezo-Ultraschallwandler wird mit einem Signal im Burst-Mode angesteuert, d.h. mit periodischen Ruhephasen von mindestens 1 ms. Dadurch wird die Wärmeentwicklung am Ultraschallwandler möglichst gering gehalten.
-
Als Ausgangsgröße für das gesuchte SISO-System wird der Schallwechseldruck in der Luft auf die Piezo-Oberflächenschwingung zurückgeführt. Die sich ausbildende Schwingung auf der Piezo-Wandleroberfläche wird mittels Laser-Doppler-Vibrometrie analysiert. Das verwendete Messgerät arbeitete im 1 D-Modus und erlaubt eine Geschwindigkeitsmessung im Bereich von 5 mm/s bis 1000 mm/s, mit einer maximalen Abtastrate von 102,4 MHz. Das Laser-Doppler-Vibrometer (LDV) besteht aus einem Laservibrometerkopf, dem sogenannten "Scanning head", der als Sender und Empfänger der Laserlichtstrahlen, die auf dem zu messenden Piezo-Ultraschallwandler reflektiert werden, fungiert. Es ist möglich, ein Referenzsignal, wie es zur Durchführung einer FFT-Messung notwendig ist, und ein Triggersignal einzuspeisen, welches im Falle der hier durchgeführten Zeitmessung einen definierten Startwert und eine Zuordenbarkeit der gemessenen Datensätzen gewährleistet. Ein "Controller" des LDV, die "Junction box" und der "PC" verarbeiten die gemessenen Signale des LDV und ermöglichen sowohl deren Speicherung wie auch Visualisierung.
-
Insgesamt wurden für die Messung des Orts-Zeit-Signals der Wandleroberfläche 41 Oberflächenpunkte festgelegt und vermessen.
-
Folgende Einstellungen wurden hierzu verwendet:
- gleichbleibende Ausrichtung von Piezo-Ultraschallwandler und LDV
- Messung der Schwingung in und aus der Bildebene heraus, d.h. orthogonal zur Wandleroberfläche
- gleichbleibende effektive Ultraschallwandler- Ansteuerspannung im Burst-Modus
- 512-fache Mittelung des Messsignals des LDV zum Orts-Zeit-Signal der Oberfläche, zur Erhöhung des SignalRauschverhältnisses (SNR)
- Triggersignal zwischen Signalgenerator und LDV
-
Für die Untersuchungen wurde ein Messpunkt 10a...10n aus dem Bereich 11 der Figur 3 gewählt. Dieser Bereich zeichnet sich durch eine relativ homogen abklingende Schwingungsamplitude aus. Der Bereich um den geometrischen Schwerpunkt der schallerzeugenden Oberfläche unterscheidet sich dazu nur im Amplitudenverlauf. Die Randbereiche schwingen am wenigsten, was auf die schwingungsdämpfend wirkende Einspannung mit dem Gehäuse zurückzuführen ist.
-
Figur 4 zeigt typische Geschwindigkeit-Zeit-Signale gemessen an verschiedenen Messpunkten. In der Realität gibt es keine streng linearen Systeme, dies gilt auch für Ultraschallwandler, insbesondere Piezo-Ultraschallwandler. Jedoch lässt sich das Verhalten eines Piezoschwingers in gewissen Ansteuerungsbereichen als linear annehmen, dies wird im Folgenden erörtert.
-
Eine Spannung am Piezo-Ultraschallwandler führt zu einer eingebrachten Energie, die der integralen Fläche der Spannung über der Zeit entspricht (Annahme Stromfluss ist konstant). In
Figur 5 ist der Spannungsverlauf am Piezo-Ultraschallwandler bei Aufschalten eines Rechtecks mit den Amplituden 10 V, 5 V und Signallängen des Rechtecks von 150 ns, 290 ns und 300 ns dargestellt. Die folgende Tabelle zeigt die Änderung der Flächenintegralverhältnisse in Form der eingebrachten Energie gemäß
Figur 5.
Tabelle 1: Darstellung der Flächenintegrale und der Verhältnisse bezogen auf Spannungsverlauf O1, 02, 03, 04, siehe Figur 5. | Messung | Signallänge in ns | Signallängenverhältnis zu Q1 in% | Spannung in V | Flächenintegral in V·s | Flächenintegralverhältnis zu Q1 (FVQ1) in % |
| O1 | 300 | 100 | 10 | 7,1391 | 100 |
| O2 | 290 | 96,66 | 10 | 6,8736 | 96,28 |
| O3 | 150 | 50 | 10 | 3,5140 | 49,22 |
| O4 | 290 | 96,66 | 5 | 3,3734 | 47,25 |
-
Darin wird ersichtlich, dass bei gleichbleibender Amplitude, die Flächenintegralverhältnisse im linearen Verhältnis zur Signallänge stehen. Es ist hinfällig, ob zur Änderung der eingebrachten Energie die angelegte Spannung oder die Signallänge variiert wird. Beide Fälle ziehen die gleiche Änderung der Flächenintegralverhältnisse nach sich. Die Signallänge sollte bei der Ansteuerung die halbe Periodendauer der Eigenresonanzfrequenz des Piezo-Ultraschallwandlers nicht überschreiten.
-
In
Figur 6 sind die sich ausbildenden Schwingungen G1, G2, G3 der Piezooberfläche bei Anregung O1, O2, O3 (
Figur 5) dargestellt. Die nachfolgende Tabelle stellt diese im Verhältnis zueinander dar.
Tabelle 2: Darstellung der Geschwindigkeit und der Verhältnisse bezogen auf Geschwindigkeitsverlauf. | Messung | Geschwindigkeit in m/s | Geschwindigkeitsverhältnis zu G1 (GVG1) in % | Abweichung abs(GVG1-FVQ1) in % |
| G1 | 0,05373 | 100 | 0 |
| G2 | 0,04518 | 84,08 | 12,2 |
| G3 | 0,03053 | 56,82 | 9,57 |
-
Die Signaldaten der Oberflächenschwingung sind einem Rauschen ausgesetzt. Trotzdem ist ersichtlich, dass sich sowohl das Geschwindigkeitsverhältnis zu G1 (vgl. Tabelle 2) von G2 und G3 in ähnlichen (max. Abweichung 12,2 %) Verhältnissen wie die Flächenintegralverhältnisse zu O1 (vgl. Tabelle 1) von 02 und 03 bewegen.
-
Somit führt eine Änderung der Eingangsspannung um einen Faktor k, zu einer Änderung der sich ausbildenden Geschwindigkeit an der Piezooberfläche um nahezu denselben Faktor. Die Linearitätsbeziehung kann in erster Näherung als gegeben angenommen werden. Weitere Messungen mit Sinus-, Sprung- und Impulsanregung in Spannungsbereichen von bis zu ±100V mit Hilfe eines Spannungsverstärkers, zeigten dieselben Linearitätsbeziehungen.
-
Des Weiteren ist die Bedingung der Zeitinvarianz für den Piezo-Ultraschallwandler erfüllt. Mehrmaliges Messen der Ausgangsschwingung in Millisekunden-, Sekunden- und Tagesabständen, bei gleichbleibenden Zeitsignal- und Spannungsanregungen, führte zu einer gleichbleibenden Ausgangsschwingung.
-
Der Piezo-Ultraschallwandler kann somit als SISO-LZI-System (SISO: Single-Input und Single-Output, -LZI: Lineares zeitinvariantes -System) bezeichnet werden.
Bestimmung der Differentialgleichung in Form einer Übertragungsfunktion:
-
Eine angelegte Wechselspannung führt am Piezo-Ultraschallwandler zu einem harmonischen Schallwechseldruck in der Luft, welcher maßgeblich durch die Geschwindigkeit der Oberfläche des Piezo-Ultraschallwandlers beeinflusst wird. Anhand der zwei Kenngrößen "elektrische Spannung" und "Oberflächengeschwindigkeit" lässt sich eine Systembeschreibung in Form einer Übertragungsfunktion für den Piezo-Ultraschallwandler ermitteln. Diese Übertragungsfunktion enthält alle notwendigen mathematischen Beziehungen im Frequenzraum für ein LZI-System (lineares zeitinvariantes System) zwischen dem Ein- und Ausgangssignal. Dadurch, dass sich aus der Übertragungsfunktion alle relevanten Größen des Systems berechnen lassen, können Rückschlüsse auf den Amplitudengang, die Phasenverschiebung und die Stabilität des analysierten Systems gezogen werden.
Die Eingangsgröße des gesuchten Systems wird durch die angelegte Spannung bestimmt. Als Spannungsquelle wird der beschriebene Signalgenerator verwendet. Die Leerlaufspannung wird mittels eines Oszilloskops gemessen. Dieses besitzt einen Innenwiederstand im Megaohm-Bereich und belastet die Ausgangsseite des Signalgenerators nicht.
Eine eingestellte Spannung von ±10 V und eine Frequenz von 520 kHz am Signalgenerator führen mit angeschlossenem Piezo-Ultraschallwandler zu einem in Figur 7 illustrierten elektrischen Spannungsverlauf, der mittels Oszilloskop bei 512facher Mittelung gemessen wurde.
-
Das Ansteuersignal ist wie in Figur 7 dargestellt eine homogene Sinusschwingung um die Nulllage, mit einer Einschwingamplitude Δv = 18,96 V sowie anschließendem Nachschwingen von mehr als 10-5 s mit einer Nachschwingamplitude Δw = 0,96 V.
-
Ein gewählter Messpunkt der schallerzeugenden Oberfläche, ca. auf halber Stecke zwischen Einspannung und geometrischem Schwerpunkt der Oberfläche weist im Vergleich zu anderen Messpunkten seiner Umgebung eine relativ homogen exponentiell abklingende Dämpfung auf. Dies wird aus Figur 8 deutlich, die die Oberflächenschwingung als Oberflächengeschwindigkeit an dem Messpunkt des Piezo-Ultraschallwandlers zeigt.
-
Die Dämpfungseigenschaft kann beschrieben werden als:
- Signaldämpfung nach 1 · 10-5 s auf 33,33 % der ersten Schwingung
- Erreichen des Grundrauschpegels nach Aufschalten des Eingangssignals bei 4 · 10-5 s
-
Ein mehrmaliges Aufschalten des Eingangssignals und anschließende 512fache Mittelung bei den Oszilloskopdaten, als auch 512facher Mittelung bei den Laservibrometerdaten, führt zu einer Erhöhung des Signalrauschverhältnisses um den Faktor 22,63. Anschließend werden die beiden aufgenommenen Datensätze vom Oszilloskop und dem Laservibrometer miteinander verknüpft. Dies geschieht, indem als erstes der Anfangszeitpunkt beider beginnender Schwingungen identifiziert wird und diese zueinander verschoben werden, sodass diese zum selben Zeitpunkt starten. Hinzukommend ist die Abtastfrequenz beider Datensätze unterschiedlich, somit wird ein Anpassen (downsampling) der höher abgetasteten Oszilloskopdaten (2,5 GHz) auf die Laservibrometerdaten (102,4 MHz) erforderlich. In Figur 9 sind die Daten dargestellt, als gefilterte Spannungs- und Geschwindigkeitssignale zur Übertragungsfunktionsbestimmung.
-
Darüber hinaus wurden die Datensätze in Figur 9 durch einen Mittelwertfilter normalisiert, der die leichte Offsetverschiebung des Spannungssignals ausgleicht. Des Weiteren kann mit dem Anwenden eines Normalisierungsfilters, das Anregespannungs- 40 und das Oberflächengeschwindigkeits-Signal 41 besser miteinander verglichen werden.
-
Im Anschluss gilt es die Übertragungsfunktion aus den Datensätzen (zwischen Eingangs- und Ausgangssignal) zu berechnen. Die heutzutage vorhandenen Berechnungsalgorithmen, in Kombination mit schnellen Rechenprozessoren ermöglichen eine Bestimmung dieser mit möglichst geringem Fehler.
-
Bei der Berechnung von linearen Modellen gibt es grundsätzlich zwei Typen von Modellansätzen:
- Gleichungsfehlermodelle:
- o ARX-Modell
- o ARMAX-Model
- Ausgangsfehlermodelle:
- ∘ FIR-Modell
- ∘ OBF-Modell
- ∘ OE-Modell
-
Das OE- (Output Error) Modell besitzt eine Ausgangsrückkopplung, der Ausgangsfehler wird minimiert, sodass ein gutes Parallelmodell zum real vorhandenen System entsteht:
-
B(z) und F(z) sind hierbei Polynome, die als Black-Box zu verstehen sind. Diese gilt es im Hinblick auf eine möglichst kleine Störgröße e(k) zu ermitteln.
-
Das OE-Modell wurde für die gesuchte Differentialgleichungsbestimmung benutzt. Da bei dieser Art der Systemidentifikation eine genaue Anzahl an Pol- und Nullstellen von Eingangs- und Ausgangssignal vorherzusagen oder iterativ zu bestimmen ist. Dagegen lässt sich die Anzahl der Pol- und Nullstellen von Eingangs- und Ausgangssignal getrennt voneinander und iterativ im Verhältnis zur minimierten Störgröße e(k) ermitteln. Das "SI Estimate Orders of System Model (OE SISO Array)-VI" wurde implementiert. Hierbei wird e(k) mittels dem FPE (final prediction error) Kriterium aus
-
LabVIEW - dieser Begriff stellt eine eingetragene Marke dar - minimiert:
-
Hierin steht N für die Anzahl an Datenpunkten, Vn als Platzhalter für den zugehörigen FPE-Index und p für die Anzahl an Parametern des Modells.
Das FPE-Kriterium kann als Parameterschätzungstechnik verstanden werden. Dabei wird jedoch nicht die Methode des statistischen Wahrscheinlichkeitsmaximums oder die Approximation mittels der Kleinstquadratmethode angewendet, sondern ein dynamisches Modell mit Hilfe des Ausgangsfehlers ermittelt.
-
Das ermittelte Modell stellt sich wie folgt dar:
-
Übertragungsfunktion G(z):
- Zähler: A = +0,00571215; B = -0,044903; C = +0,0130233; D = -0,0371528; E = +0,0130233; F = -0,00014252; G = -0,000676978
- Nenner: H = -3,93755; I = +3,8602; J = +3,88249; K = -9,47951 L = 3,70416; M = +3,72523; N = -3,6557; O = +0,900682
-
Ein geschätzter Fehler von 12,37 % wurde in diesem Fall für das berechnete OE-Modell ermittelt.
-
Diese Übertragungsfunktion spiegelt das Systemverhalten des Piezo-Ultraschallwandlers wieder. Die Koeffizienten der gefundenen Übertragungsfunktion G(z) in Polynomdarstellung für den Zähler und Nenner sind konstant und nicht zeitabhängig, dies verdeutlicht noch einmal die Zeitinvarianz.
-
In Figur 10 ist das Pol-Nullstellen-Diagramm der ermittelten Übertragungsfunktion des Piezo- Ultraschallwandlers mittels LabVIEW in der komplexen z-Ebene dargestellt. Anhand dessen wird ersichtlich, dass alle Pol- und Nullstellen innerhalb des Einheitskreises liegen. Das System kann somit als stabil bezeichnet werden.
-
Figur 11 zeigt eine Gegenüberstellung der gemessenen Oberflächengeschwindigkeit des Piezo- Ultraschallwandlers mittels Laservibrometrie und mathematisch ermittelter Ausgangsschwingung berechnet aus der Transferfunktion.
-
Auffällig dabei sind die gleichbleibenden Nulldurchgänge und das Auftreten einer nur leichten Differenz in der Amplitude ab dem Zeitpunkt 2·10-5 s. Somit kann die Transferfunktion als hinreichend genau bezeichnet werden, da zur späteren aktiven Erzeugung kurzer Schwingformen, die zeitliche Abweichung und Amplitudenabweichung mit 2·10-5s marginal sind.
Berechnung der inversen Übertragungsfunktion:
-
Ein LZI-System, welches als stabil gekennzeichnet wurde, kann mit Hilfe der inversen Übertragungsfunktionsberechnung dazu benutzt werden, ein beliebiges Eingangssignal u(t) mit Hilfe eines vorgegebenen Ausgangssignals y(t) zu berechnen:
- Als vorteilhaft würde sich eine einzige ausbildende Luftultraschallschwingung als Sinusschwingung an der Piezo- Ultraschallwandler-Oberfläche erweisen. Dazu ist es nötig, die inverse Übertragungsfunktion zu ermitteln:
- Inverse Übertragungsfunktion G-1(z):
-
Die inverse Übertragungsfunktion enthält die gleichen Parameter A bis O und z, wie die Übertragungsfunktion G(z). Einziger Unterschied besteht darin, dass Zähler und Nenner vertauscht wurden. Die vorherigen Polstellen werden durch das Invertieren zu Nullstellen und umgekehrt. Anschließend lässt sich mit der inversen Übertragungsfunktion das, an den Piezo-Ultraschallwandler als Spannung anzulegende Eingangssignal berechnen, um eine definierte Ausgangsschwingung zu erzeugen.
-
Figur 12 zeigt die gewünschte (vorausgesagte) Ausgangsschwingung. Der Piezo-Ultraschallwandler soll möglichst nur eine Sinusschwingung, gemessen anhand der Oberflächengeschwindigkeit, ausführen. Das Signal nach Figur 12 ist dann zum einen das Eingangssignal für die inverse Übertragungsfunktion sowie die gewünschte Piezo- Ultraschallwandler-Oberflächengeschwindigkeit.
-
Mit Hilfe der linearen Simulation lässt sich aus der ermittelten inversen Übertragungsfunktion G-1(z) ein zeitdiskretes Ausgangssignal berechnen, welches in Figur 13 amplitudennormiert dargestellt ist. Das amplitudennormierte Ausgangssignal der inversen Übertragungsfunktion dient als Piezo- Ultraschallwandler - Eingangssignal.
Ergebnis:
-
Das berechnete amplitudennormierte Ausgangssignal nach Figur 13 der inversen Übertragungsfunktionsberechnung kann nun in den Signalgenerator als Arbiträrsignal eingespeichert werden. Dies geschieht via einer USB-Verbindung zum Signalgenerator und eines Kommunikationsprotokolls, welches mit Hilfe von MATLAB, - dieser Begriff stellt eine geschützte Marke dar - geschrieben wurde. Eine Amplitudenskalierung auf den Wert 1 war als größtmöglicher Spannungswert für den Arbiträrsignalspeicher des Signalgenerators notwendig. Eine anschließende interne Verstärkung des Signalgenerators auf die Spannung ±10 V, führt zu der in Figur 14 dargestellten Ausgangsschwingung, gemessen mittels Laservibrometrie, wie zuvor in Form der Oberflächengeschwindigkeit. Figur 14 zeigt die Oberflächengeschwindigkeit des Piezo-Ultraschallwandlers bei aktiver Anregung durch invers berechnetes Arbiträrsignal.
-
Als Ergebnis der aktiven Anregung ergibt sich ein sinusförmiger Verlauf der Oberflächengeschwindigkeit am Piezo-Ultraschallwandler: Dieser führt eine einzige Schwingung von 520 kHz aus.
Herauszustellen ist die Tatsache, dass das Nachschwingen wie im Fall der einfachen Anregung unterdrückt werden konnte.
-
Eine detailliertere Gegenüberstellung der sich ausbildenden sinusförmigen (51) und der vorausgesagten Oberflächengeschwindigkeit (50) zeigt Figur 15.
-
Figur 15 verdeutlicht den Zusammenhang zwischen dem realen Piezo-Ultraschallwandler-System und dem mathematisch ermittelten Übertragungssystemmodell. Durch die Überlagerung beider wird ersichtlich, dass sich diese sehr stark ähneln. Der geschätzte Abweichungsfehler zwischen dem realen und systemtheoretisch ermittelten System von 12,37 %, spiegelt sich in einem leicht erhöhten Überschwingen in der negativen Sinushalbwelle und einem anschließenden Abbremsvorgang, der einen Frequenzdrift im Abklingvorgang erzeugt, wieder.
-
Eine um den Faktor 0,9 kleinere maximale Oberflächengeschwindigkeit des Piezo-Ultraschallwandlers, im Vergleich zur konventionellen Anregung ist zu beobachten.
-
Kompensieren ließe sich dies, durch das Zwischenschalten eines externen Spannungsverstärkers (zwischen Signalgenerator und Piezo-Ultraschallwandler), was ebenfalls zu einer einzigen sich ausbildenden Sinusschwingung führt. Eine reine Signalverstärkung durch das Zwischenschalten des externen Spannungsverstärkers trägt jedoch zu einer Veränderung des gesamten Systems bei, wobei trotzdem das Nachschwingen ein deutlich geringeres Maß aufweist, als bei konventioneller Anregung.
-
Im Ergebnis kann die Nachschwingzeit eines Luftschallwandlers, eines Ultraschallwandlers, durch aktive Anregung minimiert werden. Dazu wird der Ultraschallwandler mittels Laservibrometrie charakterisiert, die Oberflächenschwingung des verwendeten Piezo-Ultraschallwandlers detailliert analysiert und mit Hilfe mathematischer systemtheoretischer Ansätze die Übertragungsfunktion des Gesamtsystems bestimmt. Durch Berechnung der inversen Übertragungsfunktion und weiterführend der Ein- und Ausgangssignale dieser ist es möglich, die sich ausbildende Oberflächenschwingung eines Piezo-Ultraschallwandlers gezielt zu beeinflussen. Die gewonnenen Erkenntnisse lassen eine definierte Steuerung des Luftschallwandlers zu und ermöglichen die Erzeugung eines ähnlichen Schwingungsverhaltens wie die eines thermo-akustischen Ultraschallsenders.
-
Die Erzeugung einer einzigen Sinusschwingung an der Oberfläche eines Luftschallwandlers mit stark reduziertem Nachschwingen wird erreicht. Die sich vom Ultraschallwandler ausbreitende Luftultraschallwelle lässt sich auf die Oberflächenbewegungen der Piezokeramikoberfläche zurückzuführen. Somit ist die Erzeugung beliebiger Luftultraschallsignalformen möglich.
-
Der Vollständigkeit halber sei erwähnt, dass der Ultraschallwandler 2, bspw. unter Verwendung eines Signalgenerators 1 und einer Filtereinheit 3 gemäß der in Figur 1b erläuterten Anordnung, typischerweise spannungsregelt oder spannungsgesteuert betrieben wird. In einer vorteilhaften Ausführungsform nach Figur 16 wird der Ultraschallwandler 2 ladungsgeregelt, siehe Figur 16a, wobei der Piezo-Aktor zwischen einem Regler und einer Kapazität geschaltet ist, oder stromgeregelt, siehe Figur 16b, wobei der Piezo-Aktor zwischen einem Regler und einem Ohm'schen Widerstand geschaltet ist, betrieben, wodurch die Nichtlinearität beispielsweise eines piezoelektrischen Ultraschallwandlers reduziert wird.
-
Die zu ermittelnde Ultraschallwandler -Übertragungsfunktion Gs S(z) wird über den gesamten Ultraschallwandler einschließlich ggf. vorhandener Regler bestimmt.
-
In einer vorteilhaften Ausführungsform ist dem piezoelektrischen Aktor des Ultraschallwandlers eine Parallelschaltung aus einer Kapazität C und einem überwiegend ohmschen Widerstand R in Reihe geschaltet, siehe
Figur 16c. Dieses in Reihe geschaltete RC-Glied ist so dimensioniert, dass im Frequenzbereich f
u des Ultraschalls die Impedanz von C kleiner ist, als die Impedanz von R, aber bei der Wiederholfrequenz f
w bei intermittierendem (Burst) Betrieb des Piezo-Aktors die Impedanz von R kleiner der Impedanz von C ist. Dadurch verhält sich der Regler im Frequenzbereich des Ultraschalls als Ladungsregler und im Frequenzbereich der Wiederholfrequenz als Stromregler. Sinnvolle Werte für R und C erfüllen folgendes Gleichungssystem:
und
-
Auf diese Weise wird der für eine Ladungsregelung eines kapazitiven Aktors typische Drift minimiert, ebenso die Hysterese insbesondere bei ferroelektrischen Aktormaterialien.
Bezugszeichenliste
-
- 1
- Signalgenerator
- 2
- Ultraschallwandler
- 3
- Filter mit inverser Übertragungsfunktion
- 4
- Ultraschallfeld
- 11
- schallerzeugende Wandleroberfläche
- 12
- Abstandsbereich
- 10a..n
- Oberflächenpunkte, Messpunkte zur 1 D-Schwingungsmessung in Bildebene (z-Achse)
- 40
- Ansteuersignal des Ultraschallwandlers
- 41
- ermitteltes Geschwindigkeit-Zeit-Signal der schallerzeugenden Oberfläche
- 50 g
- erwünschtes Geschwindigkeit-Zeit-Signal der schallerzeugenden Oberfläche
- 51
- ermitteltes Geschwindigkeit-Zeit-Signal der schallerzeugenden Oberfläche