EP3332069B1 - Système d'excavation à outils interchangeables - Google Patents
Système d'excavation à outils interchangeables Download PDFInfo
- Publication number
- EP3332069B1 EP3332069B1 EP16760531.0A EP16760531A EP3332069B1 EP 3332069 B1 EP3332069 B1 EP 3332069B1 EP 16760531 A EP16760531 A EP 16760531A EP 3332069 B1 EP3332069 B1 EP 3332069B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- excavation
- tool
- electrodes
- hydraulic
- front face
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/18—Dredgers; Soil-shifting machines mechanically-driven with digging wheels turning round an axis, e.g. bucket-type wheels
- E02F3/22—Component parts
- E02F3/24—Digging wheels; Digging elements of wheels; Drives for wheels
- E02F3/246—Digging wheels; Digging elements of wheels; Drives for wheels drives
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02D—FOUNDATIONS; EXCAVATIONS; EMBANKMENTS; UNDERGROUND OR UNDERWATER STRUCTURES
- E02D17/00—Excavations; Bordering of excavations; Making embankments
- E02D17/13—Foundation slots or slits; Implements for making these slots or slits
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/18—Dredgers; Soil-shifting machines mechanically-driven with digging wheels turning round an axis, e.g. bucket-type wheels
- E02F3/20—Dredgers; Soil-shifting machines mechanically-driven with digging wheels turning round an axis, e.g. bucket-type wheels with tools that only loosen the material, i.e. mill-type wheels
- E02F3/205—Dredgers; Soil-shifting machines mechanically-driven with digging wheels turning round an axis, e.g. bucket-type wheels with tools that only loosen the material, i.e. mill-type wheels with a pair of digging wheels, e.g. slotting machines
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/28—Dredgers; Soil-shifting machines mechanically-driven with digging tools mounted on a dipper- or bucket-arm, i.e. there is either one arm or a pair of arms, e.g. dippers, buckets
- E02F3/36—Component parts
- E02F3/3604—Devices to connect tools to arms, booms or the like
- E02F3/3609—Devices to connect tools to arms, booms or the like of the quick acting type, e.g. controlled from the operator seat
- E02F3/3654—Devices to connect tools to arms, booms or the like of the quick acting type, e.g. controlled from the operator seat with energy coupler, e.g. coupler for hydraulic or electric lines, to provide energy to drive(s) mounted on the tool
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/28—Dredgers; Soil-shifting machines mechanically-driven with digging tools mounted on a dipper- or bucket-arm, i.e. there is either one arm or a pair of arms, e.g. dippers, buckets
- E02F3/36—Component parts
- E02F3/3604—Devices to connect tools to arms, booms or the like
- E02F3/3677—Devices to connect tools to arms, booms or the like allowing movement, e.g. rotation or translation, of the tool around or along another axis as the movement implied by the boom or arms, e.g. for tilting buckets
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/88—Dredgers; Soil-shifting machines mechanically-driven with arrangements acting by a sucking or forcing effect, e.g. suction dredgers
- E02F3/90—Component parts, e.g. arrangement or adaptation of pumps
- E02F3/92—Digging elements, e.g. suction heads
- E02F3/9212—Mechanical digging means, e.g. suction wheels, i.e. wheel with a suction inlet attached behind the wheel
- E02F3/9218—Mechanical digging means, e.g. suction wheels, i.e. wheel with a suction inlet attached behind the wheel with jets
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/96—Dredgers; Soil-shifting machines mechanically-driven with arrangements for alternate or simultaneous use of different digging elements
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F5/00—Dredgers or soil-shifting machines for special purposes
- E02F5/30—Auxiliary apparatus, e.g. for thawing, cracking, blowing-up, or other preparatory treatment of the soil
- E02F5/305—Arrangements for breaking-up hard ground
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21B—EARTH OR ROCK DRILLING; OBTAINING OIL, GAS, WATER, SOLUBLE OR MELTABLE MATERIALS OR A SLURRY OF MINERALS FROM WELLS
- E21B7/00—Special methods or apparatus for drilling
- E21B7/14—Drilling by use of heat, e.g. flame drilling
- E21B7/15—Drilling by use of heat, e.g. flame drilling of electrically generated heat
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21C—MINING OR QUARRYING
- E21C37/00—Other methods or devices for dislodging with or without loading
- E21C37/18—Other methods or devices for dislodging with or without loading by electricity
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B02—CRUSHING, PULVERISING, OR DISINTEGRATING; PREPARATORY TREATMENT OF GRAIN FOR MILLING
- B02C—CRUSHING, PULVERISING, OR DISINTEGRATING IN GENERAL; MILLING GRAIN
- B02C19/00—Other disintegrating devices or methods
- B02C19/18—Use of auxiliary physical effects, e.g. ultrasonic waves or irradiation, for disintegrating
- B02C2019/183—Crushing by discharge of high electrical energy
Definitions
- the present invention relates to the field of excavation systems, and particularly that of excavation systems comprising excavation tools with electric pulses.
- the electrical supply of the electrodes poses other problems. Even when the electric pulse excavation tool also includes an electronic power module to convert into high-power but short-term discharges, a continuous power supply at a lower nominal power, the power supply remains high enough to pose safety problems for equipment and people in the event of a break in the power cable near the surface.
- This system may include a support frame, a hydraulic circuit with a pump, and first and second excavation tools, one of said first and second excavation tools being a mechanical excavation tool comprising a hydraulic actuator and a mounting interface with at least one mechanical fixing member and at least one hydraulic connection in fluid communication with said hydraulic actuator.
- the other of said first and second excavation tools is an electric pulse excavation tool comprising an electric generator with a rotary shaft for generating electricity from the rotation of the rotary shaft, a hydraulic motor coupled to said rotary shaft to activate the rotation of the rotary shaft, a power electronics module, connected electrically to the electric generator to be supplied by the electric generator in order to generate electric pulses of an instantaneous power higher than an instantaneous power of the electric generator, a plurality of electrodes, including at least one electrode connected to said electronic power module, arranged on said front face, and a mounting interface with at least one mechanical fixing member and at least one hydraulic connection in fluid communication with said hydraulic motor, and that each of the mounting interfaces of the first and second excavation tools is suitable to the alternative and releasable mounting of the corresponding excavation tool under the support frame of the excavation system, with the corresponding hydraulic connection in fluid communication with said hydraulic circuit of the excavation assembly.
- the excavation system can be easily adapted to the excavation of different types of soil, the energy required for the operation of the appropriate excavation tool can always be transmitted hydraulically from the surface, from safer than electric current.
- the plurality of electrodes may in particular comprise a ramp of several electrodes disposed on the periphery of the front face of the drilling tool, so as to thus create an active excavation front on this periphery of the front face, and thus facilitate the disintegration of the soil material under the front face.
- the plurality of electrodes can also include at least one electrode disposed in a central area of the front face, so as to act as a step-over.
- the power electronics module can be capable of producing electrical pulses of at least 50 kV of voltage, at least 1 kA of intensity, and / or at least 30 nanoseconds of duration, and / or with a repetition frequency. at least 1 Hz.
- the plurality of electrodes may in particular comprise at least two electrodes connected to the electronic power module, and the power electronic module be configured to transmit electrical pulses separately to each of at least two electrodes to which the electronic power module is connected, so as to allow a phase shift between the pulses transmitted to each of the electrodes to increase the efficiency of the excavation and / or tilt the excavation front without tilting the tool.
- the excavation tool may however also include a device for actuating a movement of at least one electrode of said plurality of electrodes.
- This movement can in particular comprise at least one vertical component and / or a horizontal component.
- Said actuation device can comprise at least one linear actuator.
- the excavation tool with electric pulses may further comprise at least one mouth for evacuating cuttings.
- the excavation tool with electrical pulses may also further comprise a fluid supply conduit, opening onto at least one fluid injection nozzle disposed on a front face of the excavation tool.
- the fluid thus injected under the front face of the excavation tool with electrical impulses can in this way, during its aspiration by the mouth for evacuating cuttings, entrain with it these cuttings in a particularly effective way.
- the fluid supply conduit can lead to a plurality of fluid injection nozzles distributed on the front face of the pulse excavation tool electric, Furthermore, the fluid supply conduit may in particular be capable of supplying the at least one liquid supply nozzle, and in particular of drilling mud, so as to entrain the cuttings with this liquid, but it may alternatively be able to supply the at least one injection nozzle with gas, especially in pressurized air, so as to entrain the cuttings with this gas.
- said front face can be elongated, for example rectangular, perpendicular to a direction of excavation.
- the hydraulic connection of one and / or the other of the excavation tools may in particular comprise at least one passage for the arrival of hydraulic fluid and one passage for the return of hydraulic fluid, although it would also be conceivable to be pass the return passage, for example if a hydraulic fluid was used which can then be injected under the front face of the excavation tool to facilitate the removal of the cuttings.
- the support frame may include a device for tilting the excavation tool around at least one axis.
- this excavation assembly may further comprise a cuttings suction pump, which can be located, for example, in the excavation tool or in the support frame. If the excavation tool has a cuttings discharge mouth, this cuttings suction pump can be arranged in fluid communication with the cuttings discharge mouth, downstream thereof, so as to suck up the cuttings through the cuttings outlet.
- this cuttings suction pump can be, for example, hydraulically actuated. Thus, the same hydraulic circuit could be used to activate the electric generator and the cuttings suction pump.
- the excavation assembly may include a bracket to which the support frame is suspended by at least one cable.
- the mechanical excavation tool can in particular be a cutter type excavation tool, comprising a milling member coupled to the hydraulic actuator of the mechanical excavation tool for its actuation
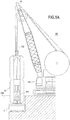
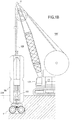
- the Figures 1A and 1B illustrate an excavation system according to an embodiment during the excavation of a trench 200 of depth P.
- This system comprises a jib 10, which can be installed on a mobile base 101 on the surface of the ground to be dug, a frame of support 34, suspended from this bracket 10 by at least one cable, so that it can be lowered into the trench and raised from it by actuating the cable, and excavation tools 1, the capable of being alternately suspended under the support frame 34.
- the excavation tool 1 is an excavation tool with electrical pulses, while the excavation tool 1 'is a mechanical excavation tool of the milling type.
- the system also comprises a hydraulic pump (not shown), which can be installed on the same mobile base 101 supporting the bracket 10, and is connected to the support frame 34 and to the excavation tool with electric pulses 1 by a hydraulic circuit (not illustrated), as well as a circuit for supplying clearing fluid (not illustrated) and a circuit for discharging cuttings 150.
- the circuit for supplying clearing fluid is configured to supply a fluid used for entrain the solid cuttings resulting from the disintegration of rocky material under the tool 1 or 1 ′, in order to facilitate their evacuation by the cuttings evacuation circuit.
- This fluid can be a liquid, such as a drilling mud, or alternatively a gas, and in particular compressed air.
- the support frame 34 which is configured so as to be guided on the side walls of the trench 200, has a relatively large height H in the direction, vertical, of excavation, compared to the width L and the thickness E of the support frame 34 and of the tool 1 in directions perpendicular to this height.
- the support frame 34 thus serves to ensure mechanical guidance of the tool as and when the trench 200 is produced, in order to obtain good verticality of the latter, even when its depth P is large.
- This depth P can indeed reach, for example, up to 200 m.
- the electric pulse excavation tool 1 is releasably mounted under the support frame 1 to allow the excavation of a hard rock layer, thus forming an assembly 100 with the movable base 101, the bracket 10 and the support frame 34, while in a second configuration, illustrated on the figure 1B , the excavation tool with electrical pulses 1 is replaced, under the support frame 34, by the mechanical excavation tool of the cutter type 1 ′, forming an alternative assembly 100 ′ for excavating less hard layers.
- the electric pulse excavation tool 1 is illustrated schematically on the figure 2 .
- it comprises two hydraulic motors 2, two electric generators 3, a power electronics module 4 and a plurality of electrodes 5a, 5p.
- it also includes a mounting interface 14 with two mechanical fastening members 22, having the form of pins, and two hydraulic connections 20 each comprising at least one inlet passage for hydraulic fluid to the hydraulic motors 2 and one passage hydraulic fluid return from the hydraulic motors 2 to establish a fluid connection between the hydraulic circuit of the excavation assembly 100 and the hydraulic motors 2.
- P h k'P h
- k an efficiency coefficient of the electric generators less than 1.
- the power electronics module 4 is configured to generate, from the continuous electrical power P c supplied by the electrical generators 3, electrical pulses of instantaneous power P i substantially higher, but of short duration.
- the electrical pulses generated by the power electronics module 4 can have a voltage V of, for example, 50 to 500 kV, an intensity I of, for example, 1 to 100 kA, and a duration d of, for example, 30 ns at 100 ⁇ s, to repeat itself with a repetition frequency f of, for example, 1 to 100 Hz.
- the power electronics module 4 is electrically connected to two active electrodes 5a among the three electrodes illustrated, so as to transmit these electrical pulses to them.
- the third electrode 5p illustrated in the middle, is grounded, so that when the electrical pulses are transmitted to the other two electrodes 5a, electrical discharges can occur between these active electrodes 5a and the passive electrode 5p located between them .
- These electrodes 5a, 5p are located on a front face of the excavation tool by electrical pulses 1, so as to make contact with the rock face, so that the electrical discharges between the electrodes 5, passing through the rock, disintegrate it.
- the term “front face” is understood to mean that which is opposite the rocky surface in the direction of excavation, that is to say normally oriented downwards.
- the figure 2 illustrates only two active electrodes 5a and a passive electrode 5p between the two active electrodes 5a
- the number and arrangement of the electrodes on the front face of the excavation tool by electrical pulses can vary according to the circumstances, with a spacing between , for example, 2 to 10 cm between adjacent electrodes.
- two ramps of active electrodes 5a and alternating passive 5p are located on opposite sides of the periphery of the front face of the excavation tool by electric pulses 1, while the variant illustrated in the figure 3B also includes a third ramp of alternating active electrodes 5a and passive 5p, oriented parallel to the other two ramps and located in a central zone of the front face of the pulse excavation tool electric 1, so as to serve as a step breaker.
- “Redan” is understood to mean, in this context, the rocky crest which can form, for example, between two rotary drums of a milling tool like that disclosed in EP 1,486,620 .
- the active and passive electrodes are distributed in staggered fashion on the entire front face of the excavation tool by electrical pulses 1, while in a fourth variant illustrated on the 3D figure , the excavation tool by electrical pulses 1 also comprises a device for actuating a horizontal movement of the electrodes 5a, 5p, thus making it possible to cover the entire surface of the front face of the excavation tool by pulses electrical 1 by displacement of a single linear ramp of electrodes 5a, 5p.
- the electrodes 5a, 5p may not be arranged in the same horizontal plane, but stepped on several different heights, as illustrated in the figure 4 , in particular to adapt the excavation profile of tool 1 to that of a previous tool. Furthermore, the movement of the electrodes 5a, 5p can not only be horizontal, but also vertical, in addition to or alternatively to a horizontal movement.
- the Figures 5A and 5B thus illustrate another variant with several ramps of electrodes 5a, 5p equipped with devices for actuating vertical movement, serving to adapt the arrangement of the ramps to an irregular rocky surface.
- These devices for actuating vertical and / or horizontal movements may in particular comprise linear actuators, in particular jacks and more particularly hydraulic jacks.
- the power electronics module 4 can be configured to transmit the electrical pulses to all the active electrodes 5a simultaneously, or alternatively sequentially.
- the excavation tool by electrical pulses 1 also comprises a mouth 8 for evacuating cuttings connected to a passage 32 for evacuating cuttings, and a conduit 6 for supplying fluid leading to a plurality of nozzles 7 injection of fluid distributed on the front face of the excavation tool.
- This fluid can be a liquid, such as for example drilling mud, or a gas, in particular compressed air and is used in particular to drive the cuttings during their evacuation, through the mouth 8 and the passage 32.
- each electric generator 3 is therefore actuated by the corresponding hydraulic motor 2 to generate electricity.
- the power electronics module 4 is thus supplied with electrical energy by the electrical generators 3 so as to generate the electrical pulses which produce discharges between the electrodes 5a, 5p to disintegrate a rocky material situated under the front face of the tool. of electrical pulse excavation 1.
- the fluid injected through the conduit 6 and the nozzles 7 drives the disaggregated rocky material during its evacuation through the mouth 8 and the passage 32 towards the surface.
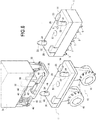
- the figure 6 illustrates the electrical pulse excavation tool 1, next to a lower part of the support frame 34, and the cutter type excavation tool 1 ', which is configured to be mounted under the same frame support 34, interchangeably with the excavation tool by electrical pulses 1.
- the excavation tool by electrical pulses can have a horizontal section, perpendicular to the direction of excavation, substantially elongated, and more specifically rectangular, with a width L of, for example, 1 to 4 meters, and more particularly about 2.8 meters, and a thickness E of, for example, 0.5 to 1.8 meters, and more particularly 0.5 to 1.5 meters.
- the mechanical fixing members 22 in this embodiment consist of two axes in the form of cylindrical metal lugs rigidly fixed on the interface 14 symmetrically with respect to the center of the interface 14 and orthogonally to this interface.
- Each mechanical fixing member 22 further comprises an internal bore 24 which passes through it horizontally right through and has a conical upper part 26 in order to facilitate mounting which will be detailed below.
- a plate 36 tiltable relative to said chassis having substantially the same dimensions as the interface 14 associated with the excavation tool by electrical pulses 1.
- the inclination of the plate 36 is controlled by the hydraulic jacks 38 fixed to said plate 36, which thus form a device for tilting the excavation tool by electrical pulses 1 around two horizontal axes when this excavation tool 1 is mounted under the plate 36.
- the chassis 34 may also further include a cuttings suction pump 151, arranged so as to be placed in fluid communication with the cuttings discharge mouth 8 to through the passage 32 and the conduit 30 when the excavation tool 1 is mounted under the plate 36, and a hydraulic motor (not illustrated) connected to the hydraulic circuit of the excavation assembly 100, to activate the pump cuttings suction 151.
- a cuttings suction pump 151 arranged so as to be placed in fluid communication with the cuttings discharge mouth 8 to through the passage 32 and the conduit 30 when the excavation tool 1 is mounted under the plate 36, and a hydraulic motor (not illustrated) connected to the hydraulic circuit of the excavation assembly 100, to activate the pump cuttings suction 151.
- Other cuttings suction devices with other actuation means (for example electric) are nevertheless also possible.
- the relative arrangement of the end of the frame 34, of the tool for excavation by electrical pulses 1, means d 'hydraulic fluid supply and evacuation means provides a device capable of offering the same functionality as a non-removable tool.
- the overall disassembly of the excavation tool by electrical pulses 1 allows a very rapid tool change.
- disassembly is obtained by actuating jacks, which greatly facilitates this operation.
- the cutter type excavation tool 1 ' also illustrated on the figure 6 is compatible with the support frame 34, and therefore interchangeable with the excavation tool by electrical pulses 1.
- it also includes a mounting interface 14 with two mechanical fixing members 22 and a hydraulic connection 20 of the shape and dimensions equivalent to those of the excavation tool by electrical pulses 1.
- this excavation tool 50 comprises a motor assembly 12 with two hydraulic motors (not shown) rigidly secured on the lower part of the interface mounting 14.
- Four cylindrical drums 16 constituted by ferrules are rotated by the motors by means of mechanical connection not shown here.
- the milling members 18 which are also called milling teeth.
- the hydraulic motors are connected by hydraulic hoses to the hydraulic fittings 20 fixed on the upper part of the mounting interface 14, symmetrically with respect to the center of the mounting interface 14. These hoses and the hydraulic fittings 20 therefore also serve to supplying energy to the motor assembly 12 of the excavation tool 1 '.
- the mechanical excavation tool is of the cutter type, it is also conceivable that it is of a another type comprising a hydraulic actuator, for example a mechanical excavation tool with at least one bucket actuated by at least one hydraulic cylinder.
- the electric impulse excavation tool 1 and the cutter type excavation tool 1 ′ are therefore quickly interchangeable, depending on the layers of soil to be excavated, by disconnecting the mounting interface 14 from one of the two excavation tools 1, 1 'from the support frame 34, and subsequent connection of the mounting interface 14 of the other of the two excavation tools 1.1' to the support frame 34.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Mining & Mineral Resources (AREA)
- Structural Engineering (AREA)
- Civil Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Life Sciences & Earth Sciences (AREA)
- General Life Sciences & Earth Sciences (AREA)
- Geology (AREA)
- Geochemistry & Mineralogy (AREA)
- Paleontology (AREA)
- Physics & Mathematics (AREA)
- Environmental & Geological Engineering (AREA)
- Fluid Mechanics (AREA)
- Earth Drilling (AREA)
Description
- La présente invention concerne le domaine des systèmes d'excavation, et particulièrement celui des systèmes d'excavation comprenant des outils d'excavation à impulsions électriques.
- On connaît, parmi les outils d'excavation existants, notamment les outils d'excavation de type à fraise dans lesquels une tête de coupe rotative, dite fraise, désagrège le sol pour permettre ensuite l'évacuation des déblais ainsi obtenus, tel que divulgué dans
EP 1 486 620 A1 . Les outils d'excavation du type fraise sont utilisés le plus souvent pour réaliser dans le sol des tranchées de profondeur relativement importante, jusqu'à 200 mètres, et d'épaisseur relativement réduite par rapport à ladite profondeur, l'épaisseur étant typiquement comprise entre 500 mm et 1800 mm. Une largeur typique de l'outillage est 2800 mm. Un des intérêts de ces machines est de permettre la réalisation de telles tranchées de profondeur importante qui respectent des critères de verticalité rigoureux, notamment afin d'assurer une bonne continuité entre panneaux adjacents. L'ensemble de la tranchée est obtenu par creusement successif de panneaux adjacents et juxtaposés. - Un inconvénient toutefois de ces outils d'excavation est qu'ils sont peu efficaces dans l'excavation de couches de sol particulièrement dures, et notamment de couches rocheuses. Afin de résoudre ce problème, des outils d'excavation à impulsions électriques ont été proposés, par exemple dans les publications de demandes de brevet
US 2003/0137182 etEP 1474 587 . Ces outils d'excavation comprennent typiquement des électrodes, disposées sur une face frontale de l'outil d'excavation. Des décharges électriques de haute puissance entre ces électrodes peuvent désagréger la roche située directement sous la face frontale, de manière plus économe en énergie qu'une fraise. - Néanmoins, l'alimentation électrique des électrodes pose d'autres problèmes. Même quand l'outil d'excavation à impulsions électriques comprend aussi un module électronique de puissance pour convertir en décharges de haute puissance, mais courte durée, une alimentation électrique continue à puissance nominale plus modeste, la puissance d'alimentation reste suffisamment élevée pour poser des problèmes de sécurité des équipements et des personnes en cas de rupture du câble d'alimentation à proximité de la surface.
- Afin de résoudre ce problème, on connaît, dans le domaine spécifique du forage par impulsions électriques, des outils de forage comprenant des générateurs actionnées hydrauliquement depuis la surface, par exemple ceux divulgués dans les publications de demandes de brevet
GB 2 420 358 US 2010/0000790 , et dans le modèle d'utilitéDE 20 2006 018 980 U1 . Toutefois, si de tels outils de forage par impulsions électriques sont bien adaptés aux couches rocheuses dures, ils sont moins bien adaptés à l'excavation de couches de terrain plus meubles. - La présente divulgation vise à remédier à ces inconvénients, en proposant un système d'excavation versatile et efficace, qui puisse être facilement adapté à excaver de la manière la plus efficace à travers de couches de sol de compositions et consistances très différentes. Ce système peut comprendre un châssis de support, un circuit hydraulique avec une pompe, et un premier et un deuxième outils d'excavation, l'un desdits premier et deuxième outils d'excavation étant un outil d'excavation mécanique comprenant un actionneur hydraulique et une interface de montage avec au moins un organe de fixation mécanique et au moins un raccord hydraulique en communication fluide avec ledit actionneur hydraulique.
- Ce but peut être atteint grâce au fait que l'autre desdits premier et deuxième outils d'excavation est un outil d'excavation par impulsions électriques comprenant un générateur électrique avec un arbre rotatif pour générer de l'électricité à partir de la rotation de l'arbre rotatif, un moteur hydraulique couplé audit arbre rotatif pour actionner la rotation de l'arbre rotatif, un module d'électronique de puissance, connecté électriquement au générateur électrique pour être alimenté par le générateur électrique afin de générer des impulsions électriques d'une puissance instantanée plus élevée que une puissance instantanée du générateur électrique, une pluralité d'électrodes, dont au moins une électrode connectée audit module électronique de puissance, disposées sur ladite face frontale, et une interface de montage avec au moins un organe de fixation mécanique et au moins un raccord hydraulique en communication fluide avec ledit moteur hydraulique, et que chacune des interfaces de montage des premier et deuxième outils d'excavation est apte au montage alternatif et libérable de l'outil d'excavation correspondant sous le châssis de support du système d'excavation, avec le raccord hydraulique correspondant en communication fluide avec ledit circuit hydraulique de l'ensemble d'excavation.
- Grâce à ces dispositions, le système d'excavation peut être facilement adapté à l'excavation de différents types de sol, l'énergie nécessaire pour le fonctionnement de l'outil d'excavation approprié pouvant toujours lui être transmise hydrauliquement depuis la surface, de manière plus sûre que par un courant électrique.
- Dans l'outil d'excavation à impulsions électriques, la pluralité d'électrodes peut notamment comprendre une rampe de plusieurs électrodes disposée en périphérie de la face frontale de l'outil de forage, de manière à créer ainsi un front d'excavation actif sur cette périphérie de la face frontale, et faciliter ainsi la désagrégation de la matière du sol sous la face frontale.
- D'autre part, la pluralité d'électrodes peut aussi comprendre au moins une électrode disposée dans une zone centrale de la face frontale, de manière à agir comme casse-redan.
- Le module d'électronique de puissance peut être apte à produire des impulsions électriques d'au moins 50 kV de voltage, au moins 1 kA d'intensité, et/ou au moins 30 nanosecondes de durée, et/ou avec une fréquence de répétition d'au moins 1 Hz.
- La pluralité d'électrodes peut notamment comprendre au moins deux électrodes connectées au module électronique de puissance, et le module d'électronique de puissance être configuré pour transmettre des impulsions électriques séparément à chacune d'au moins deux électrodes auxquelles le module électronique de puissance est connecté, de manière à permettre ainsi un déphasage entre les impulsions transmises à chacune des électrodes pour augmenter l'efficacité de l'excavation et/ou incliner le front d'excavation sans incliner l'outil.
- Pour adapter la forme du front d'excavation, l'outil d'excavation peut toutefois aussi comprendre un dispositif d'actionnement d'un mouvement d'au moins une électrode de ladite pluralité d'électrodes. Ce mouvement peut notamment comprendre au moins une composante verticale et/ou une composante horizontale. Ledit dispositif d'actionnement peut comprendre au moins un actionneur linéaire.
- Afin de permettre le déblayage du matériau désagrégé sous sa face frontale, l'outil d'excavation à impulsions électriques peut comprendre en outre au moins une bouche d'évacuation de déblais.
- Par ailleurs, afin de faciliter ce déblayage, l'outil d'excavation à impulsions électriques peut aussi comprendre en outre un conduit d'alimentation en fluide, débouchant sur au moins une buse d'injection de fluide disposée sur une face frontale de l'outil d'excavation. Le fluide injecté ainsi sous la face frontale de l'outil d'excavation à impulsions électriques peut de cette manière, lors de son aspiration par la bouche d'évacuation de déblais, entrainer avec lui ces déblais de manière particulièrement efficace. Pour mieux distribuer ce fluide sous la face frontale de l'outil d'excavation, le conduit d'alimentation en fluide peut déboucher sur une pluralité de buses d'injection de fluide distribuées sur la face frontale de l'outil d'excavation à impulsions électriques, Par ailleurs, le conduit d'alimentation en fluide peut en particulier être apte à alimenter l'au moins une buse d'alimentation en liquide, et notamment en boue de forage, de manière à entrainer les déblais avec ce liquide, mais il peut alternativement être apte à alimenter l'au moins une buse d'injection en gaz, notamment en air sous pression, de manière à entraîner les déblais avec ce gaz.
- Afin de faciliter l'excavation de tranchées, ladite face frontale peut être allongée, par exemple rectangulaire, perpendiculairement à une direction d'excavation.
- Le raccord hydraulique de l'un et/ou l'autre des outils d'excavation peut notamment comprendre au moins un passage pour l'arrivée de liquide hydraulique et un passage pour le retour de liquide hydraulique, quoiqu'il serait également envisageable de se passer du passage de retour, par exemple si on utilisait comme fluide hydraulique un liquide pouvant ensuite être injecté sous la face frontale de l'outil d'excavation pour faciliter l'évacuation des déblais.
- Afin de permettre l'inclinaison du front d'excavation, le châssis de support peut comprendre un dispositif d'inclinaison d'outil d'excavation autour d'au moins un axe. Pour faciliter le déblayage sous la face frontale de l'outil d'excavation, cet ensemble d'excavation peut comprendre en outre une pompe d'aspiration de déblais, pouvant être située, par exemple, dans l'outil d'excavation ou dans le châssis de support. Si l'outil d'excavation présente une bouche d'évacuation de déblais, cette pompe d'aspiration de déblais peut être disposée en communication fluide de la bouche d'évacuation de déblais, en aval de celle-ci, de manière à aspirer les déblais à travers la bouche d'évacuation de déblais. En outre, cette pompe d'aspiration de déblais peut être, par exemple, à actionnement hydraulique. Ainsi, un même circuit hydraulique pourrait être utilisé pour actionner le générateur électrique et la pompe d'aspiration de déblais.
- Pour faciliter la descente de l'outil d'excavation dans un puits ou tranchée en cours d'excavation, l'ensemble d'excavation peut comprendre une potence à laquelle le châssis de support est suspendu par au moins un câble.
- L'outil d'excavation mécanique peut notamment être un outil d'excavation du type fraise, comprenant un organe de fraisage couplé à l'actionneur hydraulique de l'outil d'excavation mécanique pour son actionnement
- Cette divulgation concerne également un procédé d'utilisation d'un tel système d'excavation pour l'excavation d'une tranchée, comprenant les étapes suivantes :
- montage du premier outil d'excavation sous le châssis de support ;
- excavation d'une première couche de terrain avec le premier outil d'excavation ;
- remplacement du premier outil d'excavation, sous le châssis de support, par le deuxième outil d'excavation ;
- excavation d'une deuxième couche de terrain avec le deuxième outil d'excavation.
- L'invention sera bien comprise et ses avantages apparaîtront mieux, à la lecture de la description détaillée qui suit, d'un mode de réalisation représenté à titre d'exemple non limitatif. La description se réfère aux dessins annexés sur lesquels :
- les
figures 1A et1B sont des vues schématiques d'un système d'excavation utilisant deux outils d'excavation alternatifs pendant l'excavation d'une tranchée ; - la
figure 2 est une vue schématique d'un outil d'excavation par impulsions électriques de lafigure 1A ; - les
figures 3A à 3D illustrent schématiquement plusieurs variantes envisageables dans la configuration des électrodes de l'outil d'excavation par impulsions électriques de lafigure 2 ; - la
figure 4 illustre encore une autre variante envisageable dans la configuration des électrodes ; - les
figures 5A et 5B illustrent schématiquement un déplacement vertical d'électrodes d'un outil d'excavation par impulsions électriques suivant une autre variante ; et - la
figure 6 est une vue de détail en perspective du système d'excavation desfigures 1A et1B , avec un outil d'excavation par impulsions électriques, un outil d'excavation de type fraise, et un châssis de support adapté à recevoir l'un ou l'autre. - Les
figures 1A et1B illustrent un système d'excavation suivant un mode de réalisation pendant l'excavation d'une tranchée 200 de profondeur P. Ce système comprend une potence 10, pouvant être installée sur une base mobile 101 sur la surface du terrain à creuser, un châssis de support 34, suspendu de cette potence 10 par au moins un câble, de manière à pouvoir être descendu dans la tranchée et relevé de celle-ci en actionnant le câble, et des outils d'excavation 1, l' aptes à être alternativement suspendus sous le châssis de support 34. L'outil d'excavation 1 est un outil d'excavation à impulsions électriques, tandis que l'outil d'excavation l' est un outil d'excavation mécanique de type fraise. Le système comprend par ailleurs une pompe hydraulique (non illustrée), qui peut être installée sur la même base mobile 101 soutenant la potence 10, et est connectée au châssis de support 34 et à l'outil d'excavation à impulsions électriques 1 par un circuit hydraulique (non illustré), ainsi qu'un circuit d'alimentation en fluide de déblayage (non illustré) et un circuit d'évacuation des déblais 150. Le circuit d'alimentation en fluide de déblayage est configuré pour fournir un fluide servant à entrainer les déblais solides résultant de la désagrégation de matière rocheuse sous l'outil 1 ou 1', afin de faciliter leur évacuation par le circuit d'évacuation des déblais. Ce fluide peut être un liquide, tel qu'une boue de forage, ou alternativement un gaz, et notamment de l'air comprimé. - Par ailleurs, le châssis de support 34, qui est configuré de manière à se guider sur les parois latérales de la tranchée 200, présente une hauteur H relativement importante dans la direction, verticale, d'excavation, comparée à la largeur L et à l'épaisseur E du châssis de support 34 et de l'outil 1 dans des directions perpendiculaires à cette hauteur. Le châssis de support 34 sert ainsi à assurer un guidage mécanique de l'outil au fur et à mesure de la réalisation de la tranchée 200, pour obtenir une bonne verticalité de celle-ci, même quand sa profondeur P est importante. Cette profondeur P peut en effet atteindre, par exemple, jusqu'à 200 m.
- Dans une première configuration, illustrée sur la
figure 1A , l'outil d'excavation à impulsions électriques 1 est monté de manière libérable sous le châssis de support 1 pour permettre l'excavation d'une couche rocheuse dure, formant ainsi un ensemble 100 avec la base mobile 101, la potence 10 et le châssis de support 34, tandis que dans une deuxième configuration, illustrée sur lafigure 1B , l'outil d'excavation à impulsions électriques 1 est remplacé, sous le châssis de support 34, par l'outil d'excavation mécanique de type fraise 1', formant un ensemble alternatif 100' pour excaver des couches moins dures. - L'outil d'excavation par impulsions électriques 1 est illustré schématiquement sur la
figure 2 . Dans le mode de réalisation illustré, il comprend deux moteurs hydrauliques 2, deux générateurs électriques 3, un module d'électronique de puissance 4 et une pluralité d'électrodes 5a,5p. Par ailleurs, il comprend aussi une interface de montage 14 avec deux organes de fixation mécanique 22, ayant la forme d'ergots, et deux raccords hydrauliques 20 comprenant chacun au moins un passage d'arrivée du fluide hydraulique aux moteurs hydrauliques 2 et un passage de retour du fluide hydraulique depuis les moteurs hydrauliques 2 pour établir une connexion fluide entre le circuit hydraulique de l'ensemble d'excavation 100 et les moteurs hydrauliques 2. Chaque moteur hydraulique 2 peut avoir une puissance continue de sortie Ph de, par exemple, jusqu'à 115 kW, et est couplé mécaniquement à un arbre rotatif d'un générateur électrique 3 respectif pour générer une puissance électrique Pe=k'Ph, où k est un coefficient d'efficience des générateurs électriques inférieur à 1. Ainsi, par exemple, avec une puissance mécanique Ph de jusqu'à 115 kW pour chaque moteur hydraulique 2, on pourrait obtenir une puissance électrique Pe de jusqu'à 100 kVA de chaque générateur électrique 3. Les deux générateurs électriques sont connectés électriquement au module d'électronique de puissance 4, de manière à assurer son alimentation avec une puissance électrique continue Pc=n' Pe, où n est le nombre de générateurs électriques 3 (n est donc 2 dans le mode de réalisation illustré). - Le module d'électronique de puissance 4 est configuré pour générer, à partir de la puissance électrique continue Pc fournie par les générateurs électriques 3, des impulsions électriques de puissance instantanée Pi sensiblement plus élevée, mais de courte durée. Ainsi, les impulsions électriques générées par le module d'électronique de puissance 4 peuvent avoir un voltage V de, par exemple, 50 à 500 kV, une intensité I de, par exemple, 1 à 100 kA, et une durée d de, par exemple, 30 ns à 100 µs, pour se répéter avec une fréquence de répétition f de, par exemple, 1 à 100 Hz.
- Dans le mode de réalisation illustré, le module d'électronique de puissance 4 est connecté électriquement à deux électrodes actives 5a parmi les trois électrodes illustrées, de manière à leur transmettre ces impulsions électriques. La troisième électrode 5p, illustrée au milieu, est mise à terre, de telle manière que lorsque les impulsions électriques soient transmises aux deux autres électrodes 5a, des décharges électriques puissent se produire entre ces électrodes actives 5a et l'électrode passive 5p située entre elles. Ces électrodes 5a, 5p sont situées sur une face frontale de l'outil d'excavation par impulsions électriques 1, de manière à faire contact avec la face rocheuse, pour que les décharges électriques entre les électrodes 5, traversant la roche, la désagrègent. On entend bien sûr par « face frontale » celle qui est opposée à la surface rocheuse dans la direction d'excavation, c'est-à-dire normalement orientée vers le bas.
- Bien que la
figure 2 n'illustre que deux électrodes actives 5a et une électrode passive 5p entre les deux électrodes actives 5a, le nombre et arrangement des électrodes sur la face frontale de l'outil d'excavation par impulsions électriques peut varier suivant les circonstances, avec un espacement entre, par exemple, 2 à 10 cm entre électrodes adjacentes. Ainsi, dans la variante illustré sur lafigure 3A , deux rampes d'électrodes actives 5a et passives 5p alternées sont situées sur des côtés opposés de la périphérie de la face frontale de l'outil d'excavation par impulsions électriques 1, tandis que la variante illustrée sur lafigure 3B comprend aussi une troisième rampe d'électrodes actives 5a et passives 5p alternées, orientée parallèlement aux deux autres rampes et située dans une zone centrale de la face frontale de l'outil d'excavation par impulsions électriques 1, de manière à servir de casse-redan. On entend par « redan », dans ce contexte, la crête rocheuse qui peut se former, par exemple, entre deux tambours rotatifs d'un outil de fraisage comme celui divulgué dansEP 1 486 620 . Dans une troisième variante, illustrée sur lafigure 3C , les électrodes actives et passives sont distribuées en quinconce sur toute la face frontale de l'outil d'excavation par impulsions électriques 1, tandis que dans une quatrième variante illustrée sur lafigure 3D , l'outil d'excavation par impulsions électriques 1 comprend aussi un dispositif d'actionnement d'un mouvement horizontal des électrodes 5a, 5p, permettant ainsi de couvrir toute la surface de la a face frontale de l'outil d'excavation par impulsions électriques 1 par déplacement d'une seule rampe linéaire d'électrodes 5a, 5p. - Les électrodes 5a,5p peuvent ne pas être disposées dans un même plan horizontal, mais étagées sur plusieurs hauteurs différentes, comme illustré sur la
figure 4 , notamment afin d'adapter le profil d'excavation de l'outil 1 à celui d'un outil précédent. Par ailleurs, le mouvement des électrodes 5a, 5p peut non seulement être horizontal, mais aussi vertical, en complément ou alternativement à un mouvement horizontal. Lesfigures 5A et 5B illustrent ainsi une autre variante avec plusieurs rampes d'électrodes 5a, 5p équipées de dispositifs d'actionnement de mouvement vertical, servant à adapter l'arrangement des rampes à une surface rocheuse irrégulière. Ces dispositifs d'actionnement de mouvements verticaux et/ou horizontaux peuvent notamment comprendre des actionneurs linéaires, notamment des vérins et plus particulièrement des vérins hydrauliques. - Par ailleurs, le module d'électronique de puissance 4 peut être configuré pour transmettre les impulsions électriques à toutes les électrodes actives 5a simultanément, ou bien séquentiellement.
- Comme illustré sur la
figure 2 , l'outil d'excavation par impulsions électriques 1 comprend aussi une bouche 8 d'évacuation de déblais connectée à un passage 32 d'évacuation des déblais, et un conduit 6 d'alimentation en fluide débouchant sur une pluralité de buses 7 d'injection de fluide distribuées sur la face frontale de l'outil d'excavation. Ce fluide peut être un liquide, comme par exemple de la boue de forage, ou un gaz, notamment de l'air comprimé et sert notamment à entrainer les déblais lors de leur évacuation, à travers la bouche 8 et le passage 32. - En fonctionnement, l'arbre rotatif de chaque générateur électrique 3 est donc actionné par le moteur hydraulique 2 correspondant pour générer de l'électricité. Le module d'électronique de puissance 4 est ainsi alimenté en énergie électrique par les générateurs électriques 3 de manière à générer les impulsions électriques qui produisent des décharges entre les électrodes 5a,5p pour désagréger une matière rocheuse située sous la face frontale de l'outil d'excavation à impulsions électrique 1. Le fluide injecté par le conduit 6 et les buses 7 entraîne la matière rocheuse désagrégée lors de son évacuation à travers la bouche 8 et le passage 32 vers la surface.
- La
figure 6 illustre l'outil d'excavation par impulsions électriques 1, à côté d'une partie inférieure du châssis de support 34, et de l'outil d'excavation l' du type fraise, qui est configuré pour être monté sous le même châssis de support 34, de manière interchangeable avec l'outil d'excavation par impulsions électriques 1. Comme on peut voir sur cette figure, l'outil d'excavation par impulsions électriques peut présenter une section horizontale, perpendiculaire à la direction d'excavation, sensiblement allongée, et plus spécifiquement rectangulaire, avec une largeur L de, par exemple, 1 à 4 mètres, et plus particulièrement environ 2,8 mètres, et une épaisseur E de, par exemple, 0,5 à 1,8 mètres, et plus particulièrement 0,5 à 1,5 mètres. - Comme illustré aussi sur la
figure 6 , les organes de fixation mécanique 22 dans ce mode de réalisation sont constitués de deux axes se présentant sous la forme d'ergots cylindriques métalliques fixés rigidement sur l'interface 14 symétriquement par rapport au centre de l'interface 14 et orthogonalement à cette interface. Chaque organe de fixation mécanique 22 comporte en outre un perçage intérieur 24 qui le traverse horizontalement de part en part et a une partie supérieure 26 conique afin de faciliter le montage qui sera détaillé ci-après. - A l'extrémité inférieure du châssis 34 est fixée une plaque 36 inclinable par rapport audit châssis ayant sensiblement les mêmes dimensions que l'interface 14 associée à l'outil d'excavation par impulsions électriques 1. L'inclinaison de la plaque 36 est commandée par les vérins hydrauliques 38 fixés sur ladite plaque 36, qui forment ainsi un dispositif d'inclinaison de l'outil d'excavation par impulsions électriques 1 autour de deux axes horizontaux quand cet outil d'excavation 1 est monté sous la plaque 36.
- Le long du châssis 34 est fixé en outre un conduit 30 du circuit d'évacuation de déblais 150, destiné à évacuer la matière rocheuse désagrégée aspirée à travers la bouche 8 et le passage 32 vers la surface, ainsi qu'un conduit 50 du circuit d'alimentation en fluide de déblayage, destiné à alimenter le conduit 6 et les buses 7 en fluide de déblayage. Les extrémités inférieures de ces conduits 30,50 traversent la plaque 36. Le châssis 34 peut par ailleurs comprendre aussi une pompe d'aspiration de déblais 151, disposée de manière à être mise en communication fluide avec la bouche 8 d'évacuation de déblais à travers le passage 32 et le conduit 30 quand l'outil d'excavation 1 est monté sous la plaque 36, et un moteur hydraulique (non illustré) connecté au circuit hydraulique de l'ensemble d'excavation 100, pour actionner la pompe d'aspiration de déblais 151. D'autres dispositifs d'aspiration de déblais, avec d'autres moyens d'actionnement (par exemple électriques) sont néanmoins également envisageables.
- Sur la plaque 36 associée au châssis 34, sont présents deux orifices cylindriques 40 ayant un diamètre sensiblement égal au diamètre des organes de fixation 22 fixés sur l'interface 14 associée à la tête de coupe 10. Ces trous 40 sont disposés symétriquement par rapport au centre de la plaque 36 de manière à recevoir les ergots 22 lorsque l'interface 14 de montage de l'outil d'excavation par impulsions électriques 1 est positionné sous la plaque 36.
- A proximité de ces trous 40 sont fixés des vérins hydrauliques 42 sur la partie supérieure de la plaque 36 associée au châssis 34. A l'extrémité des tiges des vérins est fixée une davette métallique 44 dont la largeur est sensiblement inférieure à la largeur du trou 24 des ergots 22 mentionnés ci-dessus et dont la longueur s'étend selon l'axe XX'. La position des vérins 42 est telle que l'on peut déplacer les clavettes 44 selon l'axe XX' et, en position actionnée, les clavettes 44 se situent exactement au-dessus des trous 24 de la plaque 36. La fixation de l'outil d'excavation par impulsions électriques 1 est ainsi libérable grâce aux vérins hydrauliques 42. On comprend que dans cette configuration, la disposition relative de l'extrémité du châssis 34, de l'outil d'excavation par impulsions électriques 1, des moyens d'alimentation en fluide hydraulique et des moyens d'évacuation fournit un dispositif apte à offrir les mêmes fonctionnalités qu'un outil non-démontable. Néanmoins, le démontage global de la de l'outil d'excavation par impulsions électriques 1 permet un changement d'outil très rapide. De plus, dans le mode de réalisation décrit, le démontage est obtenu en actionnant des vérins, ce qui facilite grandement cette opération.
- L'outil d'excavation 1' du type fraise illustré aussi sur la
figure 6 est compatible avec le châssis de support 34, et donc interchangeable avec l'outil d'excavation par impulsions électriques 1. Pour cela, il comprend également une interface de montage 14 avec deux organes de fixation mécanique 22 et un raccord hydraulique 20 de forme et dimensions équivalentes à celles de l'outil d'excavation par impulsions électriques 1. Par ailleurs, cet outil d'excavation 50 comprend un ensemble moteur 12 avec deux moteurs hydrauliques (non représentés) solidarisés de manière rigide sur la partie inférieure de l'interface de montage 14. Quatre tambours cylindriques 16 constitués par des viroles sont entraînés en rotation par les moteurs grâce à des moyens de liaison mécanique non représentés ici. En périphérie des tambours sont fixés rigidement les organes de fraisage 18 que l'on nomme également dents de fraisage. Les moteurs hydrauliques sont reliés par des flexibles hydrauliques aux raccords hydrauliques 20 fixés sur la partie supérieure de l'interface de montage 14, symétriquement par rapport au centre de l'interface de montage 14. Ces flexibles et les raccords hydrauliques 20 servent donc aussi à fournir de l'énergie à l'ensemble moteur 12 de l'outil d'excavation 1'. Bien que, dans le mode de réalisation illustré, l'outil d'excavation mécanique soit du type fraise, il est également envisageable qu'il soit d'un autre type comportant un actionneur hydraulique, par exemple un outil d'excavation mécanique avec au moins une benne actionnée par au moins un vérin hydraulique. - L'outil d'excavation par impulsion électriques 1 et l'outil d'excavation 1' du type fraise sont donc rapidement interchangeables, en fonction des couches de terrain à excaver, par déconnexion de l'interface de montage 14 de l'un des deux outils d'excavation 1, 1' du châssis de support 34, et connexion subséquente de l'interface de montage 14 de l'autre des deux outils d'excavation 1,1' au châssis de support 34.
- Ainsi, on peut monter l'outil d'excavation par impulsions électriques 1 sous le châssis de support 34 pour procéder à excaver des couches rocheuses dures, comme illustré sur la
figure 1A et procéder à le remplacer par l'outil d'excavation mécanique 1' pour l'excavation de couches plus meubles, comme illustré sur lafigure 1B , et vice versa. - Quoique la présente invention ait été décrite en se référant à un exemple de réalisation spécifique, il est évident que des différentes modifications et changements peuvent être effectués sur ces exemples sans sortir de la portée générale de l'invention telle que définie par les revendications. Par conséquent, la description et les dessins doivent être considérés dans un sens illustratif plutôt que restrictif.
Claims (15)
- Système d'excavation comprenant un châssis de support (34), un circuit hydraulique avec une pompe, et un premier et un deuxième outils d'excavation, l'un desdits premier et deuxième outils d'excavation étant un outil d'excavation mécanique (1') comprenant un actionneur hydraulique et une interface de montage avec au moins un organe (22) de fixation mécanique et au moins un raccord hydraulique (20) en communication fluide avec ledit actionneur hydraulique, caractérisé en ce que l'autre desdits premier et deuxième outils d'excavation est un outil (1) d'excavation par impulsions électriques comprenant un générateur électrique (3) avec un arbre rotatif pour générer de l'électricité à partir de la rotation de l'arbre rotatif, un moteur hydraulique couplé audit arbre rotatif pour actionner la rotation de l'arbre rotatif, un module d'électronique de puissance (4), connecté électriquement au générateur électrique (3) pour être alimenté par le générateur électrique (3) afin de générer des impulsions électriques d'une puissance instantanée plus élevée que une puissance instantanée du générateur électrique (3), une pluralité d'électrodes (5a,5p), dont au moins une électrode (5a) connectée audit module électronique de puissance (4), disposées sur ladite face frontale, et une interface de montage (14) avec au moins un organe (22) de fixation mécanique et au moins un raccord hydraulique (20) en communication fluide avec ledit moteur hydraulique (2), et en ce que chacune des interfaces de montage des premier et deuxième outils d'excavation est apte au montage alternatif et libérable de l'outil d'excavation correspondant sous le châssis de support (34) du système d'excavation, avec le raccord hydraulique correspondant en communication fluide avec ledit circuit hydraulique de l'ensemble d'excavation,
- Système d'excavation suivant la revendication 1, dans lequel le châssis de support comprend un dispositif d'inclinaison d'outil d'excavation autour d'au moins un axe.
- Système d'excavation suivant l'une quelconque des revendications 1 ou 2, comprenant en outre une pompe d'aspiration de déblais.
- Système d'excavation suivant l'une quelconque des revendications 1 à 3, comprenant une potence (10) de laquelle le châssis de support (34) est suspendu par au moins un câble.
- Système d'excavation suivant l'une quelconque des revendications précédentes, dans lequel ledit outil d'excavation mécanique est un outil d'excavation du type fraise, comprenant un organe de fraisage couplé à l'actionneur hydraulique de l'outil d'excavation mécanique pour son actionnement.
- Système d'excavation suivant l'une quelconque des revendications précédentes, dans lequel ladite pluralité d'électrodes (5a,5p) comprend au moins une rampe de plusieurs électrodes (5a,5p) disposée en périphérie de ladite face frontale.
- Système d'excavation suivant l'une quelconque des revendications précédentes, dans lequel ladite pluralité d'électrodes (5a,5p) comprend au moins une électrode (5a,5p) disposée dans une zone centrale de ladite face frontale.
- Système d'excavation suivant l'une quelconque des revendications précédentes, dans lequel ladite pluralité d'électrodes (5a,5p) comprend au moins deux électrodes (5a) connectées au module électronique de puissance (4), et le module électronique de puissance (4) est configuré pour transmettre des impulsions électriques séparément à chacune d'au moins deux électrodes (5a) auxquelles le module électronique de puissance (4) est connecté.
- Système d'excavation suivant l'une quelconque des revendications précédentes, comprenant en outre un dispositif d'actionnement d'un mouvement d'au moins une électrode (5a,5p) de ladite pluralité d'électrodes (5a,5p), en particulier d'un mouvement présentant au moins une composante verticale et/ou une composante horizontale.
- Système d'excavation suivant la revendication 5, dans lequel ledit dispositif d'actionnement comprend au moins un actionneur linéaire.
- Système d'excavation suivant l'une quelconque des revendications précédentes, dans lequel l'outil d'excavation par impulsions électriques (1) comprend en outre au moins une bouche (8) d'évacuation de déblais.
- Système d'excavation suivant l'une quelconque des revendications précédentes, dans lequel l'outil d'excavation par impulsions électriques (1) comprend en outre un conduit (6) d'alimentation en fluide, débouchant sur au moins une buse (7) d'injection de fluide disposée sur une face frontale de l'outil d'excavation (1).
- Système d'excavation suivant la revendication 12, dans lequel ledit conduit (6) d'alimentation en fluide débouche sur une pluralité de buses d'injection de fluide (7) distribuées sur la face frontale de l'outil d'excavation (1).
- Système d'excavation suivant l'une quelconque des revendications précédentes, dans lequel ladite face frontale est allongée, par exemple rectangulaire, perpendiculairement à une direction d'excavation.
- Procédé d'utilisation d'un système d'excavation suivant l'une quelconque des revendications 1 à 14 pour l'excavation d'une tranchée, comprenant les étapes suivantes :montage du premier outil d'excavation sous le châssis de support ;excavation d'une première couche de terrain avec le premier outil d'excavation ;remplacement du premier outil d'excavation, sous le châssis de support (34), par le deuxième outil d'excavation ;excavation d'une deuxième couche de terrain avec le deuxième outil d'excavation,
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1557549A FR3039851B1 (fr) | 2015-08-05 | 2015-08-05 | Outil d'excavation par impulsions electriques |
| PCT/FR2016/052034 WO2017021664A1 (fr) | 2015-08-05 | 2016-08-04 | Systeme d'excavation a outils interchangeables |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3332069A1 EP3332069A1 (fr) | 2018-06-13 |
| EP3332069B1 true EP3332069B1 (fr) | 2020-01-01 |
Family
ID=54545277
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP16760531.0A Active EP3332069B1 (fr) | 2015-08-05 | 2016-08-04 | Système d'excavation à outils interchangeables |
Country Status (8)
| Country | Link |
|---|---|
| US (1) | US10570580B2 (fr) |
| EP (1) | EP3332069B1 (fr) |
| JP (1) | JP6832337B2 (fr) |
| KR (1) | KR102613791B1 (fr) |
| FR (1) | FR3039851B1 (fr) |
| MY (1) | MY194699A (fr) |
| SG (1) | SG11201800913SA (fr) |
| WO (1) | WO2017021664A1 (fr) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE202020100794U1 (de) * | 2020-02-14 | 2021-05-17 | Kinshofer Gmbh | Hydraulisches Anbaugerät sowie Baumaschine mit einem solchen Anbaugerät |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE202016004202U1 (de) * | 2016-07-05 | 2017-10-06 | Kinshofer Gmbh | Schnellkuppler |
| DE102017112418B4 (de) * | 2017-06-06 | 2025-03-20 | Liebherr-Werk Nenzing Gmbh | Arbeitsmaschine mit einem Anbaugerät, insbesondere einer Schlitzwandfräse, sowie Anbaugerät, insbesondere Schlitzwandfräse |
| FR3083819B1 (fr) * | 2018-07-13 | 2020-11-27 | Soletanche Freyssinet | Kit d'ancrage pour machine de forage |
| DE102019101305A1 (de) * | 2019-01-18 | 2020-07-23 | Liebherr-Werk Nenzing Gmbh | Modulare Schlitzwandfräse |
| FR3122448B1 (fr) * | 2021-04-28 | 2024-06-28 | Soletanche Freyssinet | Machine de forage ayant un châssis de benne preneuse muni d’un dispositif de fraisage à démontage rapide |
| CN117266287B (zh) * | 2023-09-25 | 2026-04-03 | 徐州徐工挖掘机械有限公司 | 一种挖掘机破碎锤流量控制方法、系统、存储介质及设备 |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2860978B2 (ja) * | 1995-04-19 | 1999-02-24 | 株式会社大林組 | 懸垂型掘削機 |
| JPH10115172A (ja) * | 1996-08-22 | 1998-05-06 | Komatsu Ltd | 電気破砕による地中掘進機、及び掘削機とその掘削方法 |
| WO1998007960A1 (fr) * | 1996-08-22 | 1998-02-26 | Komatsu Ltd. | Machine souterraine a tariere pour concassage electrique, excavatrice et procede d'excavation |
| FI107629B (fi) * | 1997-10-02 | 2001-09-14 | Ideachip Oy | Menetelmä maa-ainesten sekoittamiseksi |
| JPH11141270A (ja) | 1997-11-12 | 1999-05-25 | Komatsu Ltd | 電気破砕による自由断面掘削機及びその掘削方法 |
| AU2003206386A1 (en) * | 2002-01-03 | 2003-07-24 | Placer Dome Technical Services Limited | Method and apparatus for a plasma-hydraulic continuous excavation system |
| GB0203252D0 (en) * | 2002-02-12 | 2002-03-27 | Univ Strathclyde | Plasma channel drilling process |
| FR2856088B1 (fr) * | 2003-06-11 | 2005-09-09 | Cie Du Sol | Outil de fraisage pour la realisation de tranchees, permettant un changement rapide de la tete de coupe |
| FR2862336B1 (fr) * | 2003-11-18 | 2006-03-17 | Cie Du Sol | Machine de forage a outils rotatifs |
| DE10361337A1 (de) | 2003-12-18 | 2005-07-14 | Thomas Sauer | Kranstiel für Hydraulikbagger |
| US8186454B2 (en) * | 2004-08-20 | 2012-05-29 | Sdg, Llc | Apparatus and method for electrocrushing rock |
| GB2420358B (en) * | 2004-11-17 | 2008-09-03 | Schlumberger Holdings | System and method for drilling a borehole |
| FR2899608B1 (fr) * | 2006-04-06 | 2010-04-16 | Cie Du Sol | Outillage de forage |
| DE202006018980U1 (de) * | 2006-12-15 | 2007-04-12 | Herrenknecht Ag | Bohrvorrichtung |
| US20130185966A1 (en) * | 2010-04-26 | 2013-07-25 | Steven Merrill Harrington | Pulsed Supersonic Jet with Local High Speed Valve |
| US8769848B2 (en) * | 2011-04-26 | 2014-07-08 | Steve Harrington | Pneumatic excavation system and method of use |
| US9382688B2 (en) * | 2012-06-26 | 2016-07-05 | Vac-Tron Equipment, Llc | System and method to excavate using pneumatic shock wave |
-
2015
- 2015-08-05 FR FR1557549A patent/FR3039851B1/fr not_active Expired - Fee Related
-
2016
- 2016-08-04 EP EP16760531.0A patent/EP3332069B1/fr active Active
- 2016-08-04 SG SG11201800913SA patent/SG11201800913SA/en unknown
- 2016-08-04 JP JP2018505593A patent/JP6832337B2/ja active Active
- 2016-08-04 MY MYPI2018700445A patent/MY194699A/en unknown
- 2016-08-04 WO PCT/FR2016/052034 patent/WO2017021664A1/fr not_active Ceased
- 2016-08-04 US US15/749,808 patent/US10570580B2/en active Active
- 2016-08-04 KR KR1020187006376A patent/KR102613791B1/ko active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE202020100794U1 (de) * | 2020-02-14 | 2021-05-17 | Kinshofer Gmbh | Hydraulisches Anbaugerät sowie Baumaschine mit einem solchen Anbaugerät |
Also Published As
| Publication number | Publication date |
|---|---|
| MY194699A (en) | 2022-12-15 |
| EP3332069A1 (fr) | 2018-06-13 |
| FR3039851B1 (fr) | 2021-12-10 |
| WO2017021664A1 (fr) | 2017-02-09 |
| JP2018522153A (ja) | 2018-08-09 |
| KR102613791B1 (ko) | 2023-12-14 |
| HK1253513A1 (zh) | 2019-06-21 |
| KR20180037034A (ko) | 2018-04-10 |
| US20180230667A1 (en) | 2018-08-16 |
| FR3039851A1 (fr) | 2017-02-10 |
| JP6832337B2 (ja) | 2021-02-24 |
| US10570580B2 (en) | 2020-02-25 |
| SG11201800913SA (en) | 2018-03-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2017021664A1 (fr) | Systeme d'excavation a outils interchangeables | |
| EP2002061B1 (fr) | Outillage de forage | |
| EP1486620B1 (fr) | Outil de fraisage pour la réalisation de tranchées, permettant un changement rapide de la tête de coupe | |
| BE1013805A5 (fr) | Procede de forage d'une formation souterraine avec utilisation d'un trepan de forage oscillant. | |
| FR3061925A1 (fr) | Trepan de forage pour forage par electroconcassage de fond de puits | |
| EA012897B1 (ru) | Система и способ для бурения скважины | |
| EP0096622A1 (fr) | Procédé et dispositif pour le forage du sol | |
| EP1975323B1 (fr) | Tête de coupe pour une machine de découpe du sol à fraises rotatives | |
| EP1626129B1 (fr) | Machine pour creuser une tranchée et réaliser une paroi dans ladite tranchée | |
| EP1632638B1 (fr) | Foreuse hydraulique pour travaux en espace réduit | |
| FR2731024A1 (fr) | Appareil destine a creuser des tranchees dans le sol | |
| EP3715583B1 (fr) | Décolmatage d'une ouverture d'évacuation d'un tunnelier par des ondes ultrasonores | |
| EP2393990B1 (fr) | Dispositif vibreur a motorisation hydraulique pour machine de vibrocompactage | |
| FR2559316A1 (fr) | Appareil destine a se deplacer le long d'un cable enterre | |
| EP2369063B1 (fr) | Outil de forage et de malaxage comportant un tambour à dents déportées | |
| EP2925935A1 (fr) | Procede de mise en place et de scellement d'un element tubulaire dans un sol sous charge d'eau | |
| FR2641015A1 (fr) | ||
| WO2025153479A1 (fr) | Tête de coupe pour machine d'excavation, et machine d'excavation correspondante | |
| FR2736664A1 (fr) | Machine de terrassement ou de fouille a outil comportant des jets haute pression | |
| HK1253513B (en) | Excavation system with interchangeable tools | |
| FR3020089A1 (fr) | Dispositif de forage du genre trepan emulseur | |
| EP1914506A1 (fr) | Charrue de déminage | |
| FR2875341A1 (fr) | Procede et dispositif d'ancrage d'un element conducteur en pleine terre | |
| FR3016004A1 (fr) | Dispositif de nettoyage et de regeneration de puits de forage | |
| FR2789095A1 (fr) | Excavateur a marteaux oscillants apte a la realisation de fondations speciales rectangulaires ou de tranchees dans des sols tres durs |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20180228 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R079 Ref document number: 602016027368 Country of ref document: DE Free format text: PREVIOUS MAIN CLASS: E02F0003240000 Ipc: E02D0017130000 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: E02F 3/36 20060101ALI20190318BHEP Ipc: E02F 3/92 20060101ALI20190318BHEP Ipc: E02F 5/30 20060101ALI20190318BHEP Ipc: E02F 3/96 20060101ALI20190318BHEP Ipc: E02F 3/20 20060101ALI20190318BHEP Ipc: E02F 3/24 20060101ALI20190318BHEP Ipc: E02D 17/13 20060101AFI20190318BHEP |
|
| INTG | Intention to grant announced |
Effective date: 20190405 |
|
| REG | Reference to a national code |
Ref country code: HK Ref legal event code: DE Ref document number: 1253513 Country of ref document: HK |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: AT Ref legal event code: REF Ref document number: 1219916 Country of ref document: AT Kind code of ref document: T Effective date: 20200115 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602016027368 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20200101 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200527 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200401 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200501 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200401 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200402 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602016027368 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: UEP Ref document number: 1219916 Country of ref document: AT Kind code of ref document: T Effective date: 20200101 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20201002 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20200804 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200831 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200804 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200831 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20200831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200831 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200804 Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200804 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200101 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 602016027368 Country of ref document: DE Representative=s name: CBDL PATENTANWAELTE GBR, DE Ref country code: DE Ref legal event code: R082 Ref document number: 602016027368 Country of ref document: DE Representative=s name: CBDL PATENTANWAELTE EGBR, DE |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230528 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250724 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250723 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20250725 Year of fee payment: 10 Ref country code: FR Payment date: 20250723 Year of fee payment: 10 |