EP1751377B1 - Appareil motorise nettoyeur de piscine comportant des moyens de transmission du mouvement moteur en position de porte-a faux - Google Patents
Appareil motorise nettoyeur de piscine comportant des moyens de transmission du mouvement moteur en position de porte-a faux Download PDFInfo
- Publication number
- EP1751377B1 EP1751377B1 EP05770994A EP05770994A EP1751377B1 EP 1751377 B1 EP1751377 B1 EP 1751377B1 EP 05770994 A EP05770994 A EP 05770994A EP 05770994 A EP05770994 A EP 05770994A EP 1751377 B1 EP1751377 B1 EP 1751377B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rotary
- support
- rotation
- central portion
- connection
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000004140 cleaning Methods 0.000 title claims abstract description 5
- 230000005540 biological transmission Effects 0.000 title claims description 34
- 230000033001 locomotion Effects 0.000 title abstract description 15
- 238000006073 displacement reaction Methods 0.000 claims description 14
- 210000000056 organ Anatomy 0.000 description 9
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 7
- 238000012423 maintenance Methods 0.000 description 6
- 230000002829 reductive effect Effects 0.000 description 4
- 238000011084 recovery Methods 0.000 description 3
- 230000009182 swimming Effects 0.000 description 3
- 239000011248 coating agent Substances 0.000 description 2
- 238000000576 coating method Methods 0.000 description 2
- 238000009826 distribution Methods 0.000 description 2
- 239000012530 fluid Substances 0.000 description 2
- 230000004907 flux Effects 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 239000000463 material Substances 0.000 description 2
- 230000000149 penetrating effect Effects 0.000 description 2
- 239000011347 resin Substances 0.000 description 2
- 229920005989 resin Polymers 0.000 description 2
- 238000007789 sealing Methods 0.000 description 2
- 239000004793 Polystyrene Substances 0.000 description 1
- 240000008042 Zea mays Species 0.000 description 1
- 230000002159 abnormal effect Effects 0.000 description 1
- 230000000712 assembly Effects 0.000 description 1
- 238000000429 assembly Methods 0.000 description 1
- 230000000295 complement effect Effects 0.000 description 1
- 239000004020 conductor Substances 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 229920001971 elastomer Polymers 0.000 description 1
- 239000000806 elastomer Substances 0.000 description 1
- 238000000605 extraction Methods 0.000 description 1
- 239000004744 fabric Substances 0.000 description 1
- 210000003746 feather Anatomy 0.000 description 1
- 238000005188 flotation Methods 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 230000003100 immobilizing effect Effects 0.000 description 1
- 230000000670 limiting effect Effects 0.000 description 1
- 239000007788 liquid Substances 0.000 description 1
- 238000000465 moulding Methods 0.000 description 1
- 239000004033 plastic Substances 0.000 description 1
- 229920002223 polystyrene Polymers 0.000 description 1
- 238000003825 pressing Methods 0.000 description 1
- 230000001681 protective effect Effects 0.000 description 1
- 230000002441 reversible effect Effects 0.000 description 1
- 230000001360 synchronised effect Effects 0.000 description 1
- 210000001835 viscera Anatomy 0.000 description 1
- 238000012800 visualization Methods 0.000 description 1
Images


Classifications
-
- E—FIXED CONSTRUCTIONS
- E04—BUILDING
- E04H—BUILDINGS OR LIKE STRUCTURES FOR PARTICULAR PURPOSES; SWIMMING OR SPLASH BATHS OR POOLS; MASTS; FENCING; TENTS OR CANOPIES, IN GENERAL
- E04H4/00—Swimming or splash baths or pools
- E04H4/14—Parts, details or accessories not otherwise provided for
- E04H4/16—Parts, details or accessories not otherwise provided for specially adapted for cleaning
- E04H4/1654—Self-propelled cleaners
Definitions
- the present invention relates to a motorized swimming pool cleaner comprising suction means, rotary means for moving the apparatus defining first and second bearing axes.
- the prior art teaches such motorized robot pool cleaners for cleaning the submerged surfaces of a pool or the like, and the water thereof, by moving and rubbing on the surfaces and sucking water from the pool. pool in a suction pump placed in the robot and rejecting it outside of it.
- These robots comprise motorized brush rollers intended to allow the robot to move on the surfaces to be cleaned, by adhesion and / or sliding induced by the robot's weight on the horizontal surfaces, aided by a depression caused by the suction of the robot. water especially for vertical surfaces, and generally a handle-float intended essentially to allow the adhesion of the robot on the vertical parts.
- Such robots have a structure that is poorly adapted to maintenance, since the means for transmitting the motor movement to the rotary means for moving the apparatus are difficult to access, thus requiring a significant intervention time for a maintenance operation. operations which should be regarded as relatively frequent for devices of this type operating in a submerged environment, and intended to provide a cleaning function of the submerged surfaces of the pools and the water they contain. Generally, a maintenance intervention on the transmission of such robots, for example to replace wear members, requires disassembly of one or more fixed lateral recovery plates, often involved in the rigidity of the assembly .
- the published patent application WO-A-0250388 discloses a motorized pool cleaner apparatus having all the features of the preamble of claim 1.
- the proposed structure with a cantilevered transmission of motion motor rotating means of moving the device placed on the side covers allows quick and direct access to these bodies without having to disassemble the central compartment of the device, for example by dissociating them from the central part of the frame.
- a feature of the cantilever is that it eliminates the fixed lateral plates of recovery of the ends of the axes of the rotary drive means of the rotary displacement means, as mentioned above and as they appear on the robots of the prior art, these fixed side plates of recovery having the disadvantage of increasing the risk of damage to the coating of the pool in which the robot evolves.
- said rotary displacement means are placed in cantilever on said first and second side casings, on the side of the latter facing towards said first central part.
- the cantilevering of the rotary displacement means on the two side casings together with the cantilevered transmission on the side casings makes it possible to provide an apparatus comprising two displacement groups, comprising the transmission and displacement rollers or the like, connected to the two lateral housings respectively, which are able to be connected independently of one another on the central part of the apparatus, or more precisely on the central part of the frame support, an intervention maintenance on one of the groups of displacement not requiring to open the central part of the apparatus.
- the freewheel connection between two aligned rollers of a carrier shaft makes it possible to simultaneously drive the two rotary rollers in a given direction of rotation corresponding to the forward movement of the apparatus, which may be qualified as a pool robot when its operation is automated, by motorizing only one of the rollers.
- the opposite direction of rotation of the geared motor only the motorized roller is driven in opposite rotation corresponding to the reverse of the robot, the other roller is no longer driven due to the freewheel.
- it is possible to turn the robot by simply reversing the direction of rotation of a geared motor, the robot then turning substantially around the non-driven roller and linked to the roller driven by the freewheel link.
- the apparatus according to the invention advances in a straight line in the driving direction of the freewheel, and rotates on itself when the direction of rotation of the geared motor is reversed.
- Appropriate alternating cycles of steps back and steps forward, can thus allow the apparatus to sweep by friction all the submerged surfaces of a swimming pool.
- the freewheel makes it possible to allow the apparatus to be operated by means of a single motor, and to release internal space or to arrange the internal organs differently for a better distribution of the masses and better dimensions, in particular a reducing the height of the device.
- the apparatus according to the invention further comprises second means for rotating one of said third or fourth rotary roll by said single geared motor.
- said at least one freewheel type connection comprises, respectively, a helical elastic washer and at least one lug adapted to abut on one end of said helical washer in a first direction of rotation, and to slide on it. in the second opposite direction of rotation.
- said suction means comprise a centrifugal type pump.
- said first and second rotary drive means of one of said first or second rotary rollers, and one of said third or fourth rotary rollers comprise said first and second transmission belts.
- the apparatus according to the invention comprises two fixed grip handles disposed below an upper level which is defined by the highest surface of said apparatus.
- said two fixed gripping handles are parallel to said first and second bearing pins and arranged above them.
- the apparatus according to the invention comprises a rotary electrical connector for a connection to a power supply cable. allowing the latter to be linked to said device according to a link with a degree of freedom in rotation.
- the suction means 30 advantageously comprise a centrifugal pump 31, more efficient than a propeller pump and also more bulky, but accommodable in the support 18 advantageously U-shaped as shown in FIG. figure 1 , thanks to the use of a unique gear motor.
- the geared motor 15 and the centrifugal pump 31 are positioned centrally in the axis of the U and preferably aligned along the longitudinal axis of the U, in order to make room for the filters (not shown for the sake of clarity). the figure) on either side of the geared motor unit 15 and pump 31 in front and back of the latter.
- the water is sucked into the apparatus 1 by orifices 32 made in the lower part of the U forming the support 18, as shown in FIG. figure 1 or 4 , then passes through the filters placed above, then enters the inlet opening 33 of the centrifugal suction pump 31, to be discharged by the outlet opening 34 of this pump opening on the upper surface of the device as represented on the figure 7 .
- the rotary rollers 5, 6, 10, and 11 are advantageously identical and each consists of two half-shells 35 and 36 screwed on one another to form a cylinder of circular section as shown in FIG. figure 5 which illustrates, in exploded form, two rotary rollers forming one of the two carrying axes 2, 3.
- One end of the half-shells comprises at least one lug which serves to drive the freewheel 9 placed between two rollers and linking the latter by a link in one-way rotation.
- said end of the half-shells comprises an additional lug 37 for immobilizing the free wheel in rotation on one of the two aligned rollers so that the driving roller drives the other roller aligned in a direction of rotation and does not causes more in the opposite direction of rotation.
- each half-shell advantageously comprises at each end a half-bore whose appropriate shape allows a connection of the rollers to the apparatus, more particularly to the support, in a connection to a degree of freedom in rotation.
- the cylindrical surface of each rotating roll is coated with a flexible brush in any known manner, for example made of elastomer, fixed on the roll, able to transmit the driving torque and to ensure the adhesion of the apparatus to the walls of the roll. swimming pool.
- the links 9, 14 of freewheel type comprise, a helical elastic washer 38 rotatably connected to one of the rollers of the bearing shaft 2, 3, respectively, and at least one lug 37 integral with the other roller axis carrier considered capable of abutting on the washer 38 in a first direction of rotation, more particularly to abut on the radial portion 39 protruding axially from the helical washer, as shown in FIG. figure 8 , and to slide on it in the second opposite direction of rotation under the effect of its elasticity.
- the elastic washer 38 is connected in rotation to one of the rollers of the carrier shaft, for example by means of a lug 37 penetrating into a housing 60 of the helical washer 38.
- each rotary roller 5, 6, 10 11 comprises two diametrically opposite lugs 37 and each washer has two lodgings corresponding diametrically opposite, in which are housed respectively the two lugs 37 of a roller.
- One of the housings 60 made on the spring washer 38 preferably intercepts the radial abutment 39 as shown in FIG. figure 8 , so that the lug 37 of the roll which is not connected in rotation with the washer 38 can bear against a stop 39 profiled in a cylindrical shape complementary to that of the lug to ensure a better distribution of the efforts.
- figure 5 represents, unlike the figure 8 , another exemplary embodiment of the spring washer 38 in which the housing 60 formed on this washer does not intercept the radial abutment 39.
- the helical elastic washer 38 may comprise an axle 40 protruding axially on either side of the washer for a rotational guidance in the ends of the aligned rollers between which it is disposed.
- the support 18 advantageously comprises a first U-shaped portion 24 to which is fixed the single geared motor 15, a first 25 and a second 26 side casings closing the open lateral ends of the U, respectively releasably fixed, for example by screw on the first portion 24 of the support 18 and respectively carrying the rotary rollers 5, 6, and 10, 11.
- the transmission of the motor movement of the geared motor 15 to the rotary rollers 5 and 10 integral with the first lateral casing 25 is advantageously effected in the following manner via the first 16 and second 17 rotary drive means: the motor axis of the motor vehicle.
- gearbox is provided with a drive pinion 41 engaged on two transmission gears 42, 43 integral with the lateral casing 25 by a link with a degree of freedom in rotation.
- the rotational movement of the transmission gears is then transmitted to the rollers 5 and 10 via a first 27 and a second 28 synchronous transmission belts, respectively, engaged on two pulleys 44, 45 rigidly connected to the two transmission gears 42, 43 and on two pulleys 46, 47 rigidly connected to the two rotary rollers 5, 10, respectively, as shown in FIG.
- the first 25 and second 26 side guards additionally carry the first 22 and second 23 driving means respectively of the first 19 and second 20 track means, and the first 5, second 6, third 10, and fourth 11 rotating rollers are positioned cantilevered on the side of the first 25 and second 26 side casings respectively turned towards the first U-shaped portion of the support 18, the first 22 and second 23 drive means of the first 19 and second 20 means of crawler respectively being cantilevered on the opposite side of the side casings 25, 26.
- the first 22 and second 23 drive means of the first 19 and second 20 caterpillar means respectively comprise four drive wheels 48, 49, 50, 51 connected in groups of two advantageously by means of the first 27 and second 28 transmission belts.
- the four drive wheels 48, 49, 50, 51 advantageously each adopt a rim shape with lateral flanges as shown in the drawings. figures 1 , 2 or 3 , on which the caterpillar means is laid and adheres by friction.
- These rims 48, 49, 50, 51 each comprise a central groove adapted to accommodate the belt 27, 28 corresponding so that the outer diameter of the belt is less than the diameter of the rim on which the crawler.
- the tracks can extend beyond the rim of the wheels, for example with track spikes covering the rim of the wheels, and thus prevent a hard part of the apparatus can come into contact with the coating of the pool, in the occurrence of the rim of the wheels, the tracks being advantageously made of flexible material of elastomeric type or the like, while the wheels will preferably be made of hard material of the rigid plastic type.
- the figure 3 shows a lateral transmission unit or displacement unit composed of two rotary wheels 5 and 10, four drive wheels 48, 49, 50, and 51 driving the track connected in pairs by a belt 27, 28, and side casing 25 connecting these organs
- the figure 2 shows the two lateral sets of transmission, which are advantageously identical, the rotary wheels 5, 6 and 10, 11 are respectively linked by the freewheel links 9 and 14.
- the two lateral transmission sets comprise transmission gears 42 and 43, making these sets perfectly identical, while only one of these sets would require the presence of such gears, namely the set whose transmission gears are in It is of course obvious from the point of view of reducing manufacturing costs that it is advantageous to have two identical transmission assemblies.
- the end wheels 48, 51 of the tracks 19, 20 are advantageously aligned on the bearing axes 2 and 3 respectively defined by the axes of rotation of the rotary rollers 5, 6, 10, and 11, especially in order to improve the guiding of the caterpillars.
- the end wheels 48 and 51 are rigidly and removably associated with the corresponding rotating roller via an axis passing through the lateral housing in a bearing provided for this purpose and penetrating into a suitable bore of the roller.
- the four drive wheels 48, 49, 50, and 51 drive the track are located in the same plane and have axes of rotation located in the same horizontal plane, which allows to provide a very flat device.
- a caterpillar was not represented on figures 2 , 3 , and 4 to show the driving drive wheels of the latter as well as the transmission belts.
- the outer diameter of the drive wheels 48, 49, 50, 51 is such that the track does not interfere with the motorization of the apparatus by the rotary wheels 5, 6, 10 and 11 which must have with their brush a larger diameter to that of caterpillars.
- the caterpillars are only used when an obstacle arises during the movement of the device so that the motricity of the bearing axes 2 or 3 is insufficient to ensure its movement.
- the figure 6 resumes the representation of the figure 1 by adding an upper cover 52 which closes the upper part of the apparatus and more particularly the engine compartment comprising the geared motor, the centrifugal pump, and the filters (not shown).
- the cover advantageously screwed on the support 18, has an opening intended to allow the discharge of water by the pump and also advantageously includes access doors 53 and 54 to these filters for their maintenance.
- the access hatches 53 and 54 are advantageously free of locks to simplify handling, and make access to the filters very easy.
- the access hatches are kept pressed by the suction vacuum.
- the access hatches advantageously hinged on one of their sides and on the top cover, act as drain valves opening freely during the extraction of the robot out of the pool. This configuration provides an advantageous passage section for the water and limits the number of discharge ports in the robot.
- the filters will preferably consist of a rigid cassette containing the filter fabric.
- Tracks with their drive wheels are advantageously placed cantilever on the side covers so that they are fully visible and access for maintenance is done without having to disassemble structural member.
- Two fixed handles 57 will advantageously be added to allow gripping of the device by the user for transport to the place of use.
- Such fixed handles 57 may, for example, be in the form of two bars 58, advantageously parallel respectively to the bearing pins 2 and 3 and placed substantially above them, as shown in FIG. figure 7 .
- These handles 57 can be made integral with the upper cover 52 or any other structural member of the apparatus and participate in the resistant structure of the latter, but should preferably not extend above the highest upper surface of the apparatus, namely in the example shown, do not extend above the top cover 52, so as not to increase the height of the device and not to hinder the movement of the electric cable 61, as this will be explained in more detail below.
- the centrifugal pump is advantageously composed of two distinct parts, the motor with its turbine on the one hand and the guide 55 for the flow of fluid on the other hand, screwed individually to the bottom of the support 18, the flow guide having its exit in upper part of the apparatus at the opening 34 shown on the figure 1 .
- the flux guide advantageously serves as a fastener, for example at a point 56 close to the exit 34, for a electrical connector 62 preferably rotating, the power supply cable 61 of the geared motor 15 and the suction pump 31. In case of abnormal tensile force on the electric cable, the flux guide is able to withstand this constraint without transmitting it to the pump motor sump or to the top cover 52 of the apparatus.
- the fluid enters the apparatus with the exception of the electric motors which must be placed in sealed protective housings according to any known means, the electrical connector 62 which must be sealed as explained below to the help Figures 9 and 10 , and more generally with the exception of all electrical organs.
- the electrical cable 61 for supplying the apparatus is equipped at one end with the preferably rotating electrical connector 62, and at the other end with a standard connector (not shown) for an electrical connection to a power supply box. electric.
- the electrical cable 61 is for example composed of a flexible PVC sheath 63 normally equipped with five electrical wires 64 inside thereof, the submerged end 65 of the cable preferably being closed to ensure the presence of air inside the sheath 63, if necessary to the flotation of the cable.
- the rotary connector 62 advantageously serves as a fastening flange for the cable, directly or indirectly, and avoids its twisting.
- the electrical connector 62 is preferably rotatable about a vertical axis 66, with a radial horizontal input of the power cable 61 on a rotating part 67 of the connector 62.
- the rotation of the rotating part 67 of the connector 62 is induced by the inertia of movement of the cable 61 and not by its torsional strength, which prevents the electric cable from being subjected to excessive fatigue stresses, extending its life and facilitating its handling.
- the power cable 61 thus does not require any specific torsional performance to turn the rotating part 67 of the connector 62.
- the electrical connector 62 will now be described in more detail with an exemplary embodiment according to the Figures 9 and 10 .
- the rotating part 67 of the connector comprises a turret 80 advantageously adopting a generally cylindrical general shape, with a circular cross-section, the axis of symmetry of which is intended to be vertical, and includes a sealed radial inlet 69 for the electric cable 61.
- axis of the turret 80 is arranged a connection tube 70 fixed thereto by means of a connection 79 in at least one rotation, and inside which the electrical wires 64 of said electrical cable 61 are arranged and respectively connected to tracks conductors 71 stepped vertically, respectively forming circular cylindrical conductive rings on the outer surface of the connecting tube, so that each electrical wire is adapted to provide electrical connection via its circular track.
- the fixed portion 68 of the connector 62 comprises a guide tube 72 of circular section surrounding the connecting tube 70 and connected to the rotating portion 67 by a connection to a degree of freedom in rotation.
- the tube 72 is preferably intended to be fixed in a connector flange 73, as shown in FIG. figure 9 , itself attached to the device via example the guide 55 for the flow.
- the rotating part 67 of the connector 62 is advantageously connected to the connector flange 73 via the turret 80 via a link 74 having a rotational degree of freedom, intended to transmit the mechanical forces between the electrical cable 61 and the device to avoid soliciting the electrical connection.
- the guide tube 72 comprises an inner surface provided with a number of stepped transverse conductive blades 75 corresponding to the number of circular tracks 71 of the connecting tube 70, each blade 75 being able to come into frictional contact with the conductive track 71 corresponding so as to ensure a 360 ° electrical connection when the electric cable 61 performs a complete revolution, that is to say when the rotating part 67, and more specifically the connection tube 70, performs a complete rotation in the tube of 72.
- the electrical wires 76 intended to supply the appropriate electrical organs in the apparatus and respectively connected to the blades 75 come out of the guide tube 72 by the lower part thereof.
- the figure 10 represents the rotating portion 67 provided with the guide tube 72 and the electrical cable 61, isolated from the connector flange 73.
- the connecting tube 70 advantageously comprises isolating flanges 77, each adopting a circular washer shape, separating the circular conductive tracks 71 and the outer cylindrical surface of which advantageously serves as a guiding surface of the tube 70 in the tube 72, as represented on the figure 9 .
- the assembly of the tubes 70 and 72 may further comprise a bearing 78 for rotating guidance.
- the connection 79 between the connection tube 70 and the turret 80 will be at least one rotational connection, but preferably, a game will be left between the two parts of the connection so that the forces transmitted to the turret 80 by the electric cable 61 are not transmitted to the connection tube 70, thus avoiding the need to urge the assembly of the rotary connections between the connection tube 70 and the guide tube 72.
- connection tube 70 The tightness of the electrical connector 62 is advantageously ensured on the one hand by a lip seal 81 placed between the connection tube 70 and the guide tube 72, in the upper part of these elements at the connection 74 between the turret 80 and the flange 73, and secondly in the bottom of these two tubes by a sealed resin plug for example obstructing the bottom of the guide tube 72, thus protecting all the rotating connections between these two sealing points.
- the inlet of the connection tube 70 may be provided with a sealed resin plug in order to prevent liquid entering the turret 80 from entering the inside of the tube 70 where the connections of the wires are made. feeding on conductive circular tracks.
- the turret 80 and the flange 73 are advantageously made in the form of two half-shells screwed one on the other, thus providing a simple means for making the link 74 to a degree of freedom in rotation, and the connection 79 in rotation, for example of the one-piece feather key, lug, or splines, and an effective means for sealing the electrical cable 61 on the turret 80 by pressing the two half-shells on the outer sheath 63 of the cable 61.
- the apparatus according to the invention may be provided with any known means for automating its operation, for example of the type of delay and running reverser of the geared motor.
- the apparatus according to the invention makes it possible to avoid the use of a traditional float-grip because of a low center of gravity which makes it possible to optimize the grip of the robot on a vertical part.
- the removal of the second geared motor also allows space to place an internal float (not shown) advantageously replacing the float-handle, this internal float, made for example of polystyrene, having a reduced volume all the more that the robot is less heavy.
- the internal float will preferably be housed below and above the geared motor, adopting the shape of a plate for example.
- the internal float can advantageously adopt any suitable form molding in the free spaces inside the U-shaped support.
Landscapes
- Architecture (AREA)
- Engineering & Computer Science (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Manipulator (AREA)
- Centrifugal Separators (AREA)
- Cleaning In General (AREA)
- Vehicle Cleaning, Maintenance, Repair, Refitting, And Outriggers (AREA)
- Nozzles For Electric Vacuum Cleaners (AREA)
- General Electrical Machinery Utilizing Piezoelectricity, Electrostriction Or Magnetostriction (AREA)
- Auxiliary Devices For And Details Of Packaging Control (AREA)
- Linear Motors (AREA)
- Structures Of Non-Positive Displacement Pumps (AREA)
Description
- La présente invention se rapporte à un appareil motorisé nettoyeur de piscine comportant des moyens d'aspiration, des moyens rotatifs de déplacement de l'appareil définissant des premier et deuxième axes porteurs.
- L'art antérieur enseigne de tels robots motorisés nettoyeurs de piscine destinés à nettoyer les surfaces immergées d'une piscine ou analogue, et l'eau de celle-ci, en se déplaçant et frottant sur les surfaces et en aspirant l'eau de la piscine dans une pompe aspirante placée dans le robot et en la rejetant à l'extérieur de celui-ci. Ces robots comportent des rouleaux brosses motorisés destinés à permettre le déplacement du robot sur les surfaces à nettoyer, par adhérence et/ou glissement induit par le poids du robot sur les surfaces horizontales, aidé d'une dépression provoquée par l'aspiration de l'eau notamment pour les surfaces verticales, et généralement d'une poignée-flotteur destinée essentiellement à permettre l'adhérence du robot sur les parties verticales.
- De tels robots possèdent une structure peu adaptée à la maintenance, les moyens de transmission du mouvement moteur aux moyens rotatifs de déplacement de l'appareil étant difficiles d'accès, nécessitant de ce fait un temps d'intervention important pour une opération de maintenance, opérations qui doivent être considérées comme relativement fréquentes pour des appareils de ce type fonctionnant en milieu immergé, et destinés à assurer une fonction de nettoyage des surfaces immergées des piscines et de l'eau qu'elles contiennent. Généralement, une intervention de maintenance sur la transmission de tels robots, par exemple pour remplacer des organes d'usure, nécessite un démontage d'une ou plusieurs platines fixes latérales de reprise, souvent impliqués dans la rigidité de l'ensemble. La demande de brevet publiée
WO-A-0250388 - La présente invention permet de pallier ces inconvénients et de proposer d'autres avantages. Plus précisément, elle consiste en un appareil motorisé nettoyeur de piscine comportant :
- des moyens d'aspiration,
- des moyens rotatifs de déplacement dudit appareil définissant des premier et deuxième axes porteurs, l'appareil comprenant:
- un support comportant :
- * une première partie centrale,
- * un premier et un deuxième carters latéraux, associés à ladite première partie centrale de part et d'autre de celle-ci en vue de former un châssis dudit appareil motorisé, et portant lesdits moyens rotatifs de déplacement de l'appareil,
- des moyens d'entraînement en rotation desdits moyens rotatifs de déplacement, caractérisé en ce que lesdits moyens d'entraînement sont disposés en porte-à-faux sur lesdits premier et deuxième carters latéraux.
- La structure proposée avec une transmission en porte-à-faux du mouvement moteur aux moyens rotatifs de déplacement de l'appareil placée sur les carters latéraux, autorise un accès rapide et direct à ces organes sans avoir à démonter le compartiment central de l'appareil, par exemple en dissociant ces derniers de la partie centrale du châssis. De plus, une particularité du porte-à-faux est qu'il permet de s'affranchir des platines fixes latérales de reprise des extrémités des axes des moyens d'entraînement en rotation des moyens rotatifs de déplacement, telles qu'évoquées plus haut et telles qu'elles apparaissent sur les robots de l'art antérieur, ces platines fixes latérales de reprise ayant pour inconvénients de multiplier les risques de détérioration du revêtement de la piscine dans laquelle le robot évolue.
- Selon une caractéristique avantageuse, lesdits moyens rotatifs de déplacement sont placés en porte-à-faux sur lesdits premier et deuxième carters latéraux, du côté de ces derniers tourné vers ladite première partie centrale.
- Le placement en porte-à-faux des moyens rotatifs de déplacement, sur les deux carters latéraux, conjointement à la transmission en porte-à-faux sur les carters latéraux permet de fournir un appareil comportant deux groupes de déplacement, comprenant la transmission et des rouleaux de déplacement ou analogue, liés aux deux carters latéraux respectivement, qui sont aptes à être connectés indépendamment l'un de l'autre sur la partie centrale de l'appareil, ou plus précisément sur la partie centrale du support formant châssis, une intervention de maintenance sur un des groupes de déplacement ne nécessitant pas d'ouvrir la partie centrale de l'appareil.
- Selon une caractéristique avantageuse, l'appareil suivant l'invention comprend en outre:
- des premier et deuxième moyens de chenille latéraux au dit support de part et d'autre de ce dernier,
- des premier et deuxième moyens d'entraînement desdits premier et deuxième moyens de chenille respectivement, associés à l'un au moins desdits premier ou deuxième axes porteurs, et liés au dit support au moyen d'une liaison à un degré de liberté en rotation,
- lesdits premier et deuxième moyens d'entraînement desdits premier et deuxième moyens de chenille étant respectivement placés en porte-à-faux sur lesdits premier et deuxième carters latéraux, du côté de ces derniers opposé au côté tourné vers la première partie centrale.
Les moyens de chenille permettent à l'appareil selon l'invention de franchir des obstacles qui ne peuvent être franchis avec les seuls rouleaux rotatifs, par exemple des marches. Le montage en porte-à-faux des moyens rotatifs de déplacement et des moyens d'entraînement des chenilles permet un accès aisé de ces organes à un opérateur, qui sont avantageusement tous visibles sans aucun démontage. Les moyens de chenille et leurs moyens d'entraînement, liés aux carters latéraux, permettent de proposer, comme expliqué précédemment, une structure d'appareil présentant deux groupes de déplacement latéraux liés de manière indépendante à la partie centrale du châssis de l'appareil.
Selon une caractéristique avantageuse, lesdits premier et deuxième moyens d'entraînement desdits premier et deuxième moyens de chenille comportent respectivement quatre roues motrices reliées par groupes de deux au moyen d'une première et d'une deuxième courroies de transmission, et alignées dans un même plan.
Selon une caractéristique avantageuse, deux desdites quatre roues motrices desdits premier ou deuxième moyens d'entraînement desdits premier ou deuxième moyens de chenille sont alignées avec lesdits moyens rotatifs de déplacement de l'appareil et solidaires de ces derniers respectivement.
Selon une caractéristique avantageuse, les deux autres roues desdites quatre roues motrices, qui ne sont pas alignées avec lesdits moyens rotatifs de déplacement de l'appareil, sont liées en porte-à-faux sur lesdits premier ou deuxième carters latéraux par l'intermédiaire de deux roues de transmission, respectivement, placées en porte-à-faux du côté du premier ou deuxième carters latéraux tourné vers la première partie centrale du support.
Selon une caractéristique avantageuse, lesdits moyens rotatifs de déplacement de l'appareil définissant l'un au moins desdits premier et deuxième axes porteurs comportent un premier et un deuxième rouleaux rotatifs dont les axes de rotation respectifs sont alignés sur ledit un au moins desdits premier et deuxième axes porteurs, et en ce que - lesdits premier et deuxième rouleaux rotatifs sont liés par une liaison de type roue libre.
- La liaison roue libre entre deux rouleaux alignés d'un axe porteur permet d'entraîner simultanément les deux rouleaux rotatifs dans un sens de rotation donné qui correspond à la marche avant de l'appareil, qui peut être qualifié de robot de piscine lorsque son fonctionnement est automatisé, en ne motorisant qu'un seul des rouleaux. Dans le sens contraire de rotation du moto-réducteur, seul le rouleau motorisé est entraîné en rotation contraire correspondant à la marche arrière du robot, l'autre rouleau n'étant plus entraîné en raison de la roue libre. Ainsi, il est possible de faire virer le robot par la simple inversion du sens de rotation d'un moto-réducteur, le robot virant alors sensiblement autour du rouleau non entraîné et lié au rouleau entraîné par la liaison roue libre. Ainsi, l'appareil selon l'invention avance en ligne droite dans le sens d'entraînement de la roue libre, et tourne sur lui-même quand on inverse le sens de rotation du moto-réducteur. Des cycles appropriés alternatifs de marches en arrière et de marches en avant, peuvent ainsi permettre à l'appareil de balayer par frottement toutes les surfaces immergées d'une piscine. La roue libre permet d'autoriser un fonctionnement de l'appareil au moyen d'un seul moteur, et de libérer de l'espace interne ou d'agencer différemment les organes internes pour une meilleure répartition des masses et de meilleures dimension, notamment une réduction de la hauteur de l'appareil.
- Selon une caractéristique avantageuse, l'appareil selon l'invention comprend :
- un moto-réducteur unique fixé sur ladite première partie centrale dudit support, cette dernière adoptant une forme de U,
- des premiers moyens d'entraînement en rotation de l'un desdits premier ou deuxième rouleaux rotatifs par ledit moto-réducteur unique.
L'utilisation d'un seul moteur ou moto-réducteur permet en outre de loger une pompe aspirante centrifuge dans l'appareil par exemple, plus performante mais plus encombrante que les pompes à hélices traditionnelles, tout en conservant des dimensions extérieures réduites.
Selon une caractéristique avantageuse, ledit moto-réducteur unique est en prise sur lesdites deux roues de transmission.
Cette caractéristique traduit la liaison cinématique de la transmission moteur entre la partie centrale du châssis portant l'axe moteur du moto-réducteur, et un carter latéral portant un groupe de déplacement.
Selon une caractéristique avantageuse, lesdits moyens rotatifs de déplacement dudit appareil définissant l'autre desdits premier et deuxième axes porteurs comportent un troisième et un quatrième rouleaux rotatifs dont les axes de rotation respectifs sont alignés sur ledit autre desdits premier et deuxième axes porteurs, et en ce que - lesdits troisième et quatrième rouleaux rotatifs sont liés par une liaison de type roue libre.
- Ainsi, deux axes porteurs motorisés de manière identique avec roue libre permettent d'améliorer la motricité de l'appareil selon l'invention, tout en bénéficiant du principe de fonctionnement décrit plus haut avec un axe porteur motorisé. L'appareil selon l'invention muni de quatre rouleaux brosse avance en ligne droite dans le sens d'entraînement des roues libres, et tourne sur lui-même quand on inverse le sens de rotation du moto-réducteur.
- Selon une caractéristique avantageuse, l'appareil selon l'invention comprend en outre des deuxièmes moyens d'entraînement en rotation de l'un desdits troisième ou quatrième rouleau rotatif par ledit moto-réducteur unique.
- Selon une caractéristique avantageuse, ladite ou lesdites liaison de type roue libre comporte, respectivement, une rondelle élastique hélicoïdale et au moins un ergot apte à buter sur une extrémité de ladite rondelle hélicoïdale dans un premier sens de rotation, et à glisser sur celle-ci dans le deuxième sens contraire de rotation.
- Selon une caractéristique avantageuse, lesdits moyens d'aspiration comprennent une pompe de type centrifuge.
- Selon une caractéristique avantageuse, lesdits premiers et deuxièmes moyens d'entraînement en rotation de l'un desdits premier ou deuxième rouleaux rotatifs, et de l'un desdits troisième ou quatrième rouleaux rotatifs comprennent lesdites première et deuxième courroies de transmission.
- Selon une caractéristique avantageuse, l'appareil selon l'invention comprend deux poignées fixes de préhension disposées au dessous d'un niveau supérieur qui est défini par la surface la plus élevée dudit appareil.
- Selon une caractéristique avantageuse, lesdites deux poignées fixes de préhension sont parallèles aux dits premier et deuxième axes porteurs et disposées au dessus de ces derniers.
- Selon une caractéristique avantageuse, l'appareil selon l'invention comprend un connecteur électrique rotatif pour une connexion à un câble d'alimentation électrique permettant à ce dernier d'être lié au dit appareil suivant une liaison à un degré de liberté en rotation.
- D'autres caractéristiques et avantages apparaîtront à la lecture qui suit d'un exemple de mode de réalisation d'un appareil motorisé nettoyeur de piscine selon l'invention, accompagnée des dessins annexés, exemple donné à titre illustratif non limitatif.
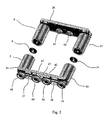
- La
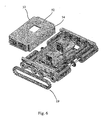
figure 1 représente en perspective éclatée vue de dessus partielle un exemple de mode de réalisation d'un appareil motorisé nettoyeur de piscine selon l'invention. - La
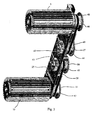
figure 2 montre en perspective éclatée vue de dessus un détail de lafigure 1 . - La
figure 3 montre en perspective vue de dessous un détail agrandi de lafigure 1 . - La
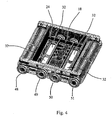
figure 4 montre en perspective vue de dessus l'exemple de lafigure 1 partiellement assemblé. - La
figure 5 montre un détail agrandi d'assemblage de l'appareil de lafigure 1 . - La
figure 6 montre en perspective vue de dessus l'exemple de lafigure 1 avec un organe supplémentaire en éclaté partiel. - La
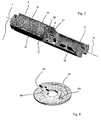
figure 7 montre en perspective vue de dessus l'exemple complet de lafigure 1 . - La
figure 8 montre un détail agrandi d'assemblage de l'appareil de lafigure 5 . - Les
figures 9 et 10 montrent en perspective et en coupe (figure 9 ) un détail agrandi de lafigure 7 . - L'appareil 1 motorisé nettoyeur de piscine représenté sur la
figure 1 comporte : - des moyens d'aspiration 30,
- des moyens rotatifs 4 de déplacement de l'appareil définissant des premier 2 et deuxième 3 axes porteurs, comportant respectivement, un premier 5 et un deuxième 6 rouleaux rotatifs dont les axes de rotation respectifs 7, 8 sont alignés sur le premier 2 axe porteur, et avantageusement un troisième 10 et un quatrième 11 rouleaux rotatifs dont les axes de rotation respectifs 12, 13 sont alignés sur le deuxième 3 axe porteur,
- les premier 5 et deuxième 6 rouleaux rotatifs étant liés par une liaison 9 de type roue libre, et
- les troisième 10 et quatrième 11 rouleaux rotatifs étant liés par une liaison 14 de type roue libre.
- de préférence un moto-réducteur 15 unique, des premiers 16 moyens d'entraînement en rotation d'un des premier 5 ou deuxième 6 rouleau rotatif par le moto-réducteur unique, en l'occurrence le premier 5 sur l'exemple représenté, et des deuxièmes 17 moyens d'entraînement en rotation d'un des troisième 10 ou quatrième 11 rouleau rotatif par le moto-réducteur 15 unique, en l'occurrence le troisième 10 sur l'exemple représenté sur la
figure 1 , - avantageusement un support 18 sur lequel est fixé le moto-réducteur 15 unique, des premier 19 et deuxième 20 moyens de chenille latéraux au support 18 de part et d'autre de ce dernier, des premier 22 et deuxième 23 moyens d'entraînement des premier 19 et deuxième 20 moyens de chenille associés aux premier 2 et deuxième 3 axes porteurs, respectivement, les premier 22 et deuxième 23 moyens d'entraînement étant liés au support 18 au moyen d'une liaison à un degré de liberté en rotation.
- Les moyens d'aspiration 30 comprennent avantageusement une pompe de type centrifuge 31, plus efficace qu'une pompe à hélice et plus encombrante aussi, mais logeable dans le support 18 avantageusement en forme de U comme représenté sur la
figure 1 , grâce à l'utilisation d'un moto-réducteur unique. Le moto-réducteur 15 et la pompe centrifuge 31 sont positionnés de manière centrale dans l'axe du U et de préférence alignés suivant l'axe longitudinal du U, afin de dégager un espace pour les filtres (non représentés pour des raisons de clarté de la figure) de part et d'autre de l'ensemble moto-réducteur 15 et pompe 31 en avant et en arrière de ces derniers. L'eau est aspirée dans l'appareil 1 par des orifices 32 réalisés dans la partie inférieure du U formant le support 18, comme représenté sur lafigure 1 ou4 , passe ensuite à travers les filtres placés au dessus, puis entre dans l'ouverture d'entrée 33 de la pompe aspirante centrifuge 31, pour être refoulée par l'ouverture de sortie 34 de cette pompe débouchant sur la surface supérieure de l'appareil comme représenté sur lafigure 7 . - les rouleaux rotatifs 5, 6, 10, et 11 sont avantageusement identiques et constitué chacun de deux demi-coquilles 35 et 36 vissées l'une sur l'autre pour former un cylindre de section circulaire comme représenté sur la
figure 5 qui illustre en éclaté deux rouleaux rotatifs formant un des deux axes porteurs 2, 3. Une extrémité des demi-coquilles comporte au moins un ergot qui a pour fonction d'entraîner la roue libre 9 placés entre deux rouleaux et liant ces derniers par une liaison en rotation à sens unique. En outre ladite extrémité des demi-coquilles comporte un ergot 37 supplémentaire pour l'immobilisation en rotation de la roue libre sur un des deux rouleaux alignés de sorte que le rouleau moteur entraîne l'autre rouleau aligné dans un sens de rotation et ne l'entraîne plus dans le sens de rotation contraire. Il est à noter que sur lafigure 5 , une demi-coquille d'un rouleau n'a pas été représentée pour permettre de visualiser la roue libre. Chaque demi-coquille comporte avantageusement à chaque extrémité un demi-alésage dont la forme appropriée permet une liaison des rouleaux à l'appareil, plus particulièrement au support, selon une liaison à un degré de liberté en rotation. La surface cylindrique de chaque rouleau rotatif est revêtue d'une brosse souple de toute manière connue, par exemple en élastomère, fixée sur le rouleau, apte à transmettre le couple moteur et à assurer l'adhérence de l'appareil sur les parois d'une piscine. - Les liaisons 9, 14 de type roue libre comportent, une rondelle élastique hélicoïdale 38 liée en rotation à un des rouleaux de l'axe porteur 2, 3, respectivement, et au moins un ergot 37 solidaire de l'autre rouleau de l'axe porteur considéré, apte à buter sur la rondelle 38 dans un premier sens de rotation, plus particulièrement à buter sur la tranche radiale 39 saillante axialement de la rondelle hélicoïdale, comme représenté sur la
figure 8 , et à glisser sur celle-ci dans le deuxième sens contraire de rotation sous l'effet de son élasticité. La rondelle élastique 38 est liée en rotation à un des rouleaux de l'axe porteur, par exemple au moyen d'un ergot 37 pénétrant dans un logement 60 de la rondelle hélicoïdale 38. De manière préférentielle, chaque rouleau rotatif 5, 6, 10, et 11 comporte, deux ergots 37 diamétralement opposés, et chaque rondelle comporte deux logements correspondants 60 diamétralement opposés, dans lesquels se logent respectivement les deux ergots 37 d'un rouleau. Un des logements 60 réalisé sur la rondelle élastique 38 intercepte de préférence la butée radiale 39 comme représenté sur lafigure 8 , de sorte que l'ergot 37 du rouleau qui n'est pas lié en rotation avec la rondelle 38 puisse s'appuyer contre une butée 39 profilée selon une forme cylindrique complémentaire de celle de l'ergot afin d'assurer une meilleure répartition des efforts. Il est à noter que lafigure 5 représente, à la différence de lafigure 8 , un autre exemple de mode de réalisation de la rondelle élastique 38 dans lequel le logement 60 réalisé sur cette rondelle n'intercepte pas la butée radiale 39. Comme représenté sur lafigure 1 , la rondelle élastique hélicoïdale 38 peut comporter un axe 40 saillant axialement de part et d'autre de la rondelle permettant un guidage en rotation dans les extrémités des rouleaux alignés entre lesquels elle est disposée. - Le support 18 comprend avantageusement une première 24 partie en forme de U sur laquelle est fixé le moto-réducteur unique 15, un premier 25 et un deuxième 26 carters latéraux fermant les extrémités latérales ouvertes du U, fixés respectivement de manière libérable, par exemple par vis sur la première partie 24 du support 18 et portant respectivement les rouleaux rotatifs 5, 6, et 10, 11.
- La transmission du mouvement moteur du moto-réducteur 15 aux rouleaux rotatifs 5 et 10 solidaires du premier carter latéral 25 se fait avantageusement de la manière suivante via les premiers 16 et deuxièmes 17 moyens d'entraînement en rotation : l'axe moteur du moto-réducteur est doté d'un pignon 41 d'entraînement en prise sur deux pignons 42, 43 de transmission solidaires du carter latéral 25 par une liaison à un degré de liberté en rotation. Le mouvement de rotation des pignons de transmission est ensuite transmis aux rouleaux 5 et 10 via une première 27 et une deuxième 28 courroies de transmission synchrones, respectivement, en prise sur deux poulies 44, 45 liées rigidement aux deux pignons de transmission 42, 43 et sur deux poulies 46, 47 liées rigidement aux deux rouleaux rotatifs 5, 10, respectivement, comme représenté sur la
figure 2 ou3 . les axes porteurs 2 et 3, les axes de rotations des pignons de transmission 42, 43 et du pignon 41 moteur, ainsi que les axes de rotation des poulies 44, 45, 46, 47 sont avantageusement horizontaux et parallèles. - Comme représenté sur les
figures 1 ,2 , ou3 , les premier 25 et deuxième 26 carters latéraux portent en outre respectivement les premier 22 et deuxième 23 moyens d'entraînement des premier 19 et deuxième 20 moyens de chenille, et les premier 5, deuxième 6, troisième 10, et quatrième 11 rouleaux rotatifs sont placés en porte-à-faux du côté des premier 25 et deuxième 26 carters latéraux respectivement tourné vers la première 24 partie en forme de U du support 18, les premier 22 et deuxième 23 moyens d'entraînement des premier 19 et deuxième 20 moyens de chenille étant respectivement placés en porte-à-faux du côté opposé des carters latéraux 25, 26. - Les premier 22 et deuxième 23 moyens d'entraînement des premier 19 et deuxième 20 moyens de chenille comportent respectivement quatre roues motrices 48, 49, 50, 51 reliées par groupes de deux avantageusement au moyen des première 27 et deuxième 28 courroies de transmission.
- Les quatre roues motrices 48, 49, 50, 51 adoptent avantageusement chacune une forme de jante à rebords latéraux comme montré sur les
figures 1 ,2 ou3 , sur laquelle le moyen de chenille est posé et adhère par frottement. Ces jantes 48, 49, 50, 51 comportent chacune une gorge centrale apte à loger la courroie 27, 28 correspondante de sorte que le diamètre extérieur de la courroie soit inférieur au diamètre de la jante sur lequel repose la chenille. Les chenilles peuvent s'étendre au delà du rebord des roues, par exemple avec des crampons de chenilles recouvrant le rebord des roues, et ainsi éviter qu'une partie dure de l'appareil puisse entrer en contact avec le revêtement de la piscine, en l'occurrence le rebord des roues, les chenilles étant avantageusement réalisées en matériau souple de type élastomère ou analogue, alors que les roues seront de préférence réalisées en matériau dur de type matière plastique rigide. - La
figure 3 montre un ensemble latéral de transmission ou groupe de déplacement composé de deux roues rotatives 5 et 10, des quatre roues motrices 48, 49, 50, et 51 d'entraînement de la chenille reliée deux à deux par une courroie 27, 28, et du carter latéral 25 reliant ces organes, et lafigure 2 montre les deux ensembles latéraux de transmission, qui sont avantageusement identiques dont les roues rotatives 5, 6 et 10, 11 sont respectivement liées par les liaisons à roue libre 9 et 14. On constate que pour des raisons de simplification de la production de l'appareil décrit, les deux ensembles latéraux de transmission comportent des pignons de transmission 42 et 43, rendant ces ensembles parfaitement identiques, alors que seul un de ces ensembles nécessiterait la présence de tels pignons, à savoir l'ensemble dont les pignons de transmission sont en prises sur le pignon du moto-réducteur 15. L'intérêt d'avoir deux ensembles de transmission identiques est bien sûr évident d'un point de vue de réduction des coûts de fabrication. - Les roues d'extrémités 48, 51 des chenilles 19, 20 sont avantageusement alignées sur les axes porteurs 2 et 3 définis respectivement par les axes de rotation des rouleaux rotatifs 5, 6, 10, et 11, notamment afin d'améliorer le guidage des chenilles. Les roues d'extrémités 48 et 51 sont associées de manière rigide et démontable au rouleau rotatif correspondant par l'intermédiaire d'un axe traversant le carter latéral dans un palier prévu à cet effet et pénétrant dans un alésage approprié du rouleau. En outre, les quatre roues motrices 48, 49, 50, et 51 d'entraînement de la chenille sont situées dans un même plan et possèdent des axes de rotation situés dans un même plan horizontal, ce qui permet de proposer un appareil très plat.
- Il est à noter qu'une chenille n'a pas été représentée sur les
figures 2 ,3 , et4 afin de montrer les roues motrices d'entraînement de celle-ci ainsi que les courroies de transmission. Le diamètre extérieur des roues motrices 48, 49, 50, 51 est réalisé de sorte que la chenille n'entrave pas la motorisation de l'appareil par les roues rotatives 5, 6, 10 et 11 qui doivent avoir avec leur brosse un diamètre supérieur à celui des chenilles. En effet, il y a lieu de rappeler que les chenilles ne servent que lorsque un obstacle se présente lors du déplacement de l'appareil de sorte que la motricité des axes porteurs 2 ou 3 soit insuffisante à assurer son mouvement. - La
figure 6 reprend la représentation de lafigure 1 en ajoutant un capot supérieur 52 qui vient fermer la partie supérieure de l'appareil et plus particulièrement le compartiment moteur comprenant le moto-réducteur, la pompe centrifuge, et les filtres (non représentés). Le capot, avantageusement vissé sur le support 18, comporte une ouverture destinées à permettre le refoulement de l'eau par la pompe et comporte également avantageusement des trappes d'accés 53 et 54 à ces filtres pour leur maintenance. Les trappes d'accés 53 et 54 sont avantageusement dépourvues de verrouillage pour simplifier la manipulation, et rendent l'accès aux filtres très facile. Durant le fonctionnement de l'appareil, les trappes d'accés sont maintenues plaquées par la dépression d'aspiration. A l'arrêt de la pompe, les trappes d'accés avantageusement articulées sur un de leur côtés et sur le capot supérieur, font office de clapets de vidange en s'ouvrant librement lors de l'extraction du robot hors de la piscine. Cette configuration offre une avantageuse section de passage pour l'eau et limite le nombre d'orifices d'évacuation dans le robot. Les filtres seront constitués de préférence d'une cassette rigide contenant le tissu de filtration. - On remarquera la simplicité extrême de la structure de l'appareil selon l'invention qui se réduit à :
- un support en U sur lequel sont fixés les organes moto-réducteur et pompe,
- deux carters latéraux fixés au support en U, démontables rapidement et comportant toute la transmission et les organes relatifs à la motricité de l'appareil,
- des roues libres insérées entré les deux groupes latéraux,
- un capot supérieur de fermeture du compartiment moteur.
- Les chenilles avec leurs roues motrices sont avantageusement placées en porte-à-faux sur les carters latéraux de sorte qu'elles sont entièrement visibles et que l'accés pour la maintenance se fait sans avoir à démonter d'organe de structure.
- Deux poignées fixes 57 seront avantageusement ajoutées pour permettre une préhension de l'appareil par l'utilisateur en vue de son transport jusqu'au lieu d'utilisation. De telles poignées fixes 57 peuvent par exemple adopter la forme de deux barres 58, avantageusement parallèles respectivement aux axes porteurs 2 et 3 et placées sensiblement au dessus de ces derniers, comme représenté sur la
figure 7 . Ces poignées 57 peuvent être rendues solidaires du capot supérieur 52 ou de tout autre organe de structure de l'appareil et participer à la structure résistante de ce dernier, mais ne devraient de préférence pas s'étendre au dessus de la surface supérieure la plus élevée de l'appareil, à savoir dans l'exemple représenté, ne pas s'étendre au dessus du capot supérieur 52, afin de ne pas augmenter la hauteur de l'appareil et de ne pas entraver le déplacement du câble électrique 61, comme cela sera expliqué plus en détail ci-dessous. - La pompe centrifuge est avantageusement composée de deux parties distinctes, le moteur avec sa turbine d'une part et le guide 55 pour le flux de fluide d'autre part, vissés individuellement au fond du support 18, le guide de flux ayant sa sortie en partie supérieure de l'appareil à l'ouverture 34 représentée sur la
figure 1 . Le guide de flux sert avantageusement d'attache, par exemple en un point 56 voisin de la sortie 34, pour un connecteur électrique 62 de préférence rotatif, du câble d'alimentation électrique 61 du moto-réducteur 15 et de la pompe aspirante 31. En cas d'effort anormal de traction sur le câble électrique, le guide de flux est apte à résister à cette contrainte sans la transmettre ni au carter d'étanchéité du moteur de pompe, ni au capot supérieur 52 de l'appareil. - Il est à noter que le fluide pénètre dans l'appareil à l'exception des moteurs électriques qui doivent être placés dans des carters de protection étanches selon tout moyen connu, du connecteur électrique 62 qui doit être étanche comme expliqué ci-après à l'aide des
figures 9 et 10 , et plus généralement à l'exception de tous organes électriques. - Le câble électrique 61 d'alimentation de l'appareil est équipé à une extrémité du connecteur 62 électrique de préférence rotatif, et à l'autre extrémité, d'un connecteur standard (non représenté) pour un raccordement électrique à un coffret d'alimentation électrique. Le câble électrique 61 est par exemple composé d'une gaine 63 en PVC souple normalement équipé de cinq fils 64 électriques à l'intérieur de celle-ci, l'extrémité 65 immergée du câble étant de préférence obturée pour assurer une présence d'air à l'intérieur de la gaine 63, si nécessaire à la flottaison du câble. Le connecteur rotatif 62 fait avantageusement office de bride d'attache pour le câble, directement ou indirectement, et évite sa vrille.
- Comme représenté sur les
figures 7 ,9, et 10 , le connecteur électrique 62 est de préférence rotatif suivant un axe 66 vertical, avec une entrée horizontale radiale du câble d'alimentation 61 sur une partie tournante 67 du connecteur 62. Ainsi, la rotation de la partie tournante 67 du connecteur 62 est induite par l'inertie de déplacement du câble 61 et non par sa résistance en torsion, ce qui évite au câble électrique d'être soumis à des contraintes de fatigue excessives, prolongeant sa durée de vie et facilitant sa manipulation. Le câble d'alimentation 61 ne nécessite ainsi aucune performance spécifique en torsion pour faire tourner la partie tournante 67 du connecteur 62. - Le connecteur électrique 62 va maintenant être décrit plus en détail avec un exemple de mode de réalisation selon les
figures 9 et 10 . - La partie tournante 67 du connecteur comporte une tourelle 80 adoptant avantageusement une forme générale sensiblement cylindrique, à section circulaire, dont l'axe de symétrie est destiné à être vertical, et comporte une entrée radiale 69 étanche pour le câble électrique 61. Dans l'axe de la tourelle 80 est disposé un tube 70 de connexion fixé à cette dernière au moyen d'une liaison 79 en rotation au moins, et à l'intérieur duquel les fils électriques 64 dudit câble électrique 61 sont disposés et respectivement connectés à des pistes conductrices 71 étagées verticalement, formant respectivement des anneaux cylindriques conducteurs à section circulaire sur la surface extérieure du tube de connexion, afin que chaque fil électrique soit apte à assurer une connexion électrique via sa piste circulaire.
- La partie fixe 68 du connecteur 62 comporte un tube 72 de guidage à section circulaire entourant le tube de connexion 70 et lié à la partie tournante 67 par une liaison à un degré de liberté en rotation. Le tube 72 est de préférence destiné à être fixé dans une bride 73 de connecteur, comme montré sur la
figure 9 , elle-même fixée à l'appareil via par exemple le guide 55 pour le flux. La partie tournante 67 du connecteur 62 est avantageusement liée à la bride 73 de connecteur par l'intermédiaire de la tourelle 80 par une liaison 74 comportant un degré de liberté en rotation, destinée à transmettre les efforts mécaniques entre le câble électrique 61 et l'appareil afin d'éviter de solliciter la connexion électrique. Comme montré sur lafigure 9 , le tube 72 de guidage comporte une surface intérieure munie d'un nombre de lames conductrice 75 transversales étagées correspondant au nombre de pistes circulaires 71 du tube de connexion 70, chaque lame 75 étant apte à entrer en contact par frottement avec la piste 71 conductrice correspondante en sorte d'assurer une connexion électrique sur 360° lorsque le câble électrique 61 effectue un tour complet, c'est à dire lorsque la partie tournante 67, et plus spécifiquement le tube de connexion 70, effectue une rotation complète dans le tube de guidage 72. Les fils électriques 76 destinés à alimenter les organes électriques appropriés dans l'appareil et connectés respectivement aux lames 75 sortent du tube de guidage 72 par la partie inférieure de celui-ci. - La
figure 10 représente la partie tournante 67 munie du tube 72 de guidage et du câble électrique 61, isolée de la bride 73 de connecteur. - Le tube de connexion 70 comporte avantageusement des collerettes 77 isolantes, adoptant chacune une forme de rondelle circulaire, séparant les pistes conductrices 71 circulaires entre elles, et dont la surface cylindrique extérieure sert avantageusement de surface de guidage du tube 70 dans le tube 72, comme représenté sur la
figure 9 . L'assemblage des tubes 70 et 72 peut comporter en outre un palier 78 de guidage en rotation. La liaison 79 entre le tube de connexion 70 et la tourelle 80 sera au moins une liaison en rotation, mais de manière préférentielle, un jeu sera laissé entre les deux parties de la liaison afin que les efforts transmis à la tourelle 80 par le câble électrique 61 ne soient pas transmis au tube de connexion 70, évitant ainsi de solliciter l'assemblage des connexions rotatives entre le tube de connexion 70 et le tube de guidage 72. - L'étanchéité du connecteur électrique 62 sera avantageusement assurée d'une part par un joint à lèvres 81 placé entre le tube de connexion 70 et le tube de guidage 72, dans la partie supérieure de ces éléments au niveau de la liaison 74 entre la tourelle 80 et la bride 73, et d'autre part dans le fond de ces deux tubes par un bouchon de résine étanche par exemple obstruant le fond du tube de guidage 72, protégeant ainsi toutes les connexions tournantes entre ces deux points d'étanchéité. L'entrée du tube de connexion 70 pourra être dotée d'un bouchon de résine étanche afin d'éviter que du liquide s'introduisant dans la tourelle 80 ne pénètre à l'intérieur du tube 70 où sont effectuées les connexions des fils d'alimentation sur les pistes circulaires conductrices. La tourelle 80, ainsi que la bride 73 seront avantageusement réalisées sous la forme de deux demi-coquilles vissées l'une sur l'autre, proposant ainsi un moyen simple pour réaliser la liaison 74 à un degré de liberté en rotation, et la liaison 79 en rotation par exemple du type clavette monobloc, ergot, ou cannelures, et un moyen efficace pour réaliser la liaison étanche du câble électrique 61 sur la tourelle 80 par pression des deux demi-coquilles sur la gaine extérieure 63 du câble 61.
- L'appareil selon l'invention peut être muni de tout moyen connu permettant d'automatiser son fonctionnement, par exemple de type temporisation et inverseur de marche du moto-réducteur.
- Il est à noter que l'appareil selon l'invention permet d'éviter l'utilisation d'une poignée-flotteur traditionnelle en raisons d'un centre de gravité bas qui permet une optimisation de l'adhérence du robot sur partie verticale. La suppression du deuxième moto-réducteur permet en outre de libérer de l'espace pour placer un flotteur interne (non représenté) remplaçant avantageusement la poignée-flotteur, ce flotteur interne, réalisé par exemple en polystyrène, ayant un volume d'autant plus réduit que le robot est moins lourd. Le flotteur interne sera de préférence logé au dessous et au dessus du moto-réducteur, en adoptant la forme d'une plaque par exemple. Le flotteur interne pourra avantageusement adopter toute forme appropriée se moulant dans les espaces libres à l'intérieur du support en U.
- L'absence de poignée-flotteur permet de libérer la partie supérieure de l'appareil de tout organe mobile, plus précisément de libérer la partie de l'appareil se trouvant au dessus du capot supérieur 52, et d'adopter un connecteur rotatif 62 à entrée radiale qui s'étend quant à lui, au moins au niveau de son entrée radiale, au dessus du niveau le plus élevé du capot supérieur. Un avantage apporté par la hauteur réduite de l'appareil selon l'invention est de pouvoir évoluer sur les plages de faibles profondeurs.
Claims (17)
- Appareil (1) motorisé nettoyeur de piscine comportant :- des moyens d'aspiration (30),- des moyens rotatifs (4) de déplacement dudit appareil définissant des premier (2) et deuxième (3) axes porteurs, L'appareil (1) comprenant :- un support (18) comportant :* une première partie (24) centrale,* un premier (25) et un deuxième (26) carters latéraux, associés à ladite première partie centrale de part et d'autre de celle-ci en vue de former un châssis dudit appareil motorisé, et portant lesdits moyens rotatifs (4) de déplacement de l'appareil,- des moyens d'entraînement en rotation (16, 17) desdits moyens rotatifs (4) de déplacement, caractérisé en ce lesdits moyens d'entraînement (16,17) sont disposés en porte-à-faux sur lesdits premier et deuxième carters latéraux.
- Appareil selon la revendication 1, caractérisé en ce que lesdits moyens rotatifs (4) de déplacement sont placés en porte-à-faux sur lesdits premier et deuxième carters latéraux, du côté de ces derniers tourné vers ladite première partie centrale.
- Appareil selon la revendication 1 ou 2, caractérisé en ce qu'il comprend en outre:- des premier (19) et deuxième (20) moyens de chenille latéraux au dit support (18) de part et d'autre de ce dernier,- des premier (22) et deuxième (23) moyens d'entraînement desdits premier et deuxième moyens de chenille respectivement; associés à l'un au moins desdits premier (2) ou deuxième (3) axes porteurs, et liés au dit support au moyen d'une liaison à un degré de liberté en rotation,- lesdits premier (22) et deuxième (23) moyens d'entraînement desdits premier (19) et deuxième (20) moyens de chenille étant respectivement placés en porte-à-faux, sur lesdits premier (25) et deuxième (26) carters latéraux, du côté de ces derniers opposé au côté tourné vers la première partie (24) centrale.
- Appareil selon la revendication 3, caractérisé en ce que lesdits premier (22) et deuxième (23) moyens d'entraînement desdits premier (19) et deuxième (20) moyens de chenille comportent respectivement quatre roues motrices (48, 49, 50, 51) reliées par groupes de deux au moyen d'une première (27) et d'une deuxième (28) courroies de transmission, et alignées dans un même plan.
- Appareil selon la revendication 4, caractérisé en ce que deux (48, 51) desdites quatre roues motrices desdits premier (22) ou deuxième (23) moyens d'entraînement desdits premier (19) ou deuxième (20) moyens de chenille sont alignées avec lesdits moyens rotatifs (4) de déplacement de l'appareil et solidaires de ces derniers respectivement.
- Appareil selon la revendication 5, caractérisé en ce que les deux autres (49, 50) roues desdites quatre roues motrices, qui ne sont pas alignées avec lesdits moyens rotatifs (4) de déplacement de l'appareil, sont liées en porte-à-faux sur lesdits premier (25) ou deuxième (26) carters latéraux par l'intermédiaire de deux roues de transmission (43, 42), respectivement, placées en porte-à-faux du côté du premier ou deuxième carters latéraux tourné vers la première partie (24) centrale du support (18).
- Appareil selon l'une quelconque des revendications 1 à 6, caractérisé en ce que lesdits moyens rotatifs de déplacement de l'appareil définissant l'un (2) au moins desdits premier et deuxième axes porteurs comportent un premier (5) et un deuxième (6) rouleaux rotatifs dont les axes de rotation respectifs (7, 8) sont alignés sur ledit un (2) au moins desdits premier et deuxième axes porteurs, et en ce que- lesdits premier (5) et deuxième (6) rouleaux rotatifs sont liés par une liaison (9) de type roue libre.
- Appareil selon la revendication 7, caractérisé en ce qu'il comprend :- un moto-réducteur (15) unique fixé sur ladite première partie centrale (24) dudit support (18), cette dernière adoptant une forme de U,- des premiers (16) moyens d'entraînement en rotation de l'un desdits premier (5) ou deuxième (6) rouleaux rotatifs par ledit moto-réducteur unique.
- Appareil selon les revendications 6 et 8, caractérisé en ce que ledit moto-réducteur (15) unique est en prise sur lesdites deux roues de transmission (43, 42).
- Appareil selon l'une quelconque des revendications 7 à 9, caractérisé en ce que lesdits moyens rotatifs (4) de déplacement dudit appareil définissant l'autre (3) desdits premier (2) et deuxième (3) axes porteurs comportent un troisième (10) et un quatrième (11) rouleaux rotatifs dont les axes de rotation respectifs (12, 13) sont alignés sur ledit autre (3) desdits premier (2) et deuxième (3) axes porteurs, et en ce que- lesdits troisième (10) et quatrième (11) rouleaux rotatifs sont liés par une liaison (14) de type roue libre.
- Appareil selon la revendication 10, caractérisé en ce qu'il comprend en outre des deuxièmes (17) moyens d'entraînement en rotation de l'un desdits troisième (10) ou quatrième (11) rouleau rotatif par ledit moto-réducteur (15) unique.
- Appareil selon l'une quelconque des revendications 7 à 11, caractérisé en ce que ladite ou lesdites liaison (9, 14) de type roue libre comporte, respectivement, une rondelle élastique hélicoïdale et au moins un ergot apte à buter sur une extrémité (39) de ladite rondelle hélicoïdale dans un premier sens de rotation, et à glisser sur celle-ci dans le deuxième sens contraire de rotation.
- Appareil selon l'une quelconque des revendications 1 à 12, caractérisé en ce que lesdits moyens d'aspiration (30) comprennent une pompe (31) de type centrifuge.
- Appareil selon les revendications 8 et 11, caractérisé en ce que lesdits premiers (16) et deuxièmes (17) moyens d'entraînement en rotation de l'un desdits premier (5) ou deuxième (6) rouleaux rotatifs, et de l'un desdits troisième (10) ou quatrième (11) rouleaux rotatifs comprennent lesdites première (27) et deuxième (28) courroies de transmission.
- Appareil selon l'une quelconque des revendications 1 à 14, caractérisé en ce qu'il comprend deux poignées (57) fixes de préhension disposées au dessous d'un niveau supérieur qui est défini par la surface la plus élevée dudit appareil.
- Appareil selon la revendication 15, caractérisé en ce que lesdites deux poignées (57) fixes de préhension sont parallèles aux dits premier (2) et deuxième (3) axes porteurs et disposées au dessus de ces derniers.
- Appareil selon l'une quelconque des revendications 1 à 16, caractérisé en ce qu'il comprend un connecteur électrique (62) rotatif pour une connexion à un câble d'alimentation (61) électrique permettant à ce dernier d'être lié au dit appareil suivant une liaison à un degré de liberté en rotation.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0405105A FR2870280B1 (fr) | 2004-05-12 | 2004-05-12 | Appareil motorise nettoyeur de piscine comportant des moyens de transmission du mouvement moteur en position de porte-a-faux |
| PCT/FR2005/001157 WO2005116371A1 (fr) | 2004-05-12 | 2005-05-10 | Appareil motorise nettoyeur de piscine comportant des moyens de transmission du mouvement moteur en position de porte-a faux |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1751377A1 EP1751377A1 (fr) | 2007-02-14 |
| EP1751377B1 true EP1751377B1 (fr) | 2009-09-30 |
Family
ID=34945887
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP05770994A Expired - Lifetime EP1751377B1 (fr) | 2004-05-12 | 2005-05-10 | Appareil motorise nettoyeur de piscine comportant des moyens de transmission du mouvement moteur en position de porte-a faux |
Country Status (8)
| Country | Link |
|---|---|
| US (1) | US7908697B2 (fr) |
| EP (1) | EP1751377B1 (fr) |
| AT (1) | ATE444421T1 (fr) |
| CA (1) | CA2566042A1 (fr) |
| DE (1) | DE602005016918D1 (fr) |
| ES (1) | ES2334370T3 (fr) |
| FR (1) | FR2870280B1 (fr) |
| WO (1) | WO2005116371A1 (fr) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9885196B2 (en) | 2015-01-26 | 2018-02-06 | Hayward Industries, Inc. | Pool cleaner power coupling |
| US9885194B1 (en) | 2017-05-11 | 2018-02-06 | Hayward Industries, Inc. | Pool cleaner impeller subassembly |
| US9896858B1 (en) | 2017-05-11 | 2018-02-20 | Hayward Industries, Inc. | Hydrocyclonic pool cleaner |
| US9909333B2 (en) | 2015-01-26 | 2018-03-06 | Hayward Industries, Inc. | Swimming pool cleaner with hydrocyclonic particle separator and/or six-roller drive system |
| US10156083B2 (en) | 2017-05-11 | 2018-12-18 | Hayward Industries, Inc. | Pool cleaner power coupling |
Families Citing this family (30)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| ITPD20050028A1 (it) | 2005-02-08 | 2006-08-09 | Vittorio Pareti | Macchina pulitrice per piscine |
| US20080099409A1 (en) * | 2006-10-26 | 2008-05-01 | Aquatron Robotic Systems Ltd. | Swimming pool robot |
| US20080172825A1 (en) * | 2007-01-23 | 2008-07-24 | Weiss Scot H | Device and a system for using a rotary brush to clean a surface |
| FR2925557B1 (fr) | 2007-12-21 | 2013-09-20 | Zodiac Pool Care Europe | Appareil nettoyeur de surface immergee a circuit sale demontable |
| US20100307545A1 (en) * | 2008-02-14 | 2010-12-09 | Yanmar Co., Ltd. | Underwater cleaning robot and auxiliary cleaning work machine |
| US8343339B2 (en) * | 2008-09-16 | 2013-01-01 | Hayward Industries, Inc. | Apparatus for facilitating maintenance of a pool cleaning device |
| IL206154A (en) * | 2009-06-04 | 2012-05-31 | Maytronics Ltd | Robot for cleaning pools |
| US9593502B2 (en) | 2009-10-19 | 2017-03-14 | Hayward Industries, Inc. | Swimming pool cleaner |
| US8784652B2 (en) | 2010-09-24 | 2014-07-22 | Poolvergnuegen | Swimming pool cleaner with a rigid debris canister |
| US8869337B2 (en) | 2010-11-02 | 2014-10-28 | Hayward Industries, Inc. | Pool cleaning device with adjustable buoyant element |
| US9091093B2 (en) * | 2012-07-10 | 2015-07-28 | Aqua Products, Inc. | Internal backwash system for robotic swimming pool cleaner |
| US9032575B2 (en) | 2012-10-30 | 2015-05-19 | Pavel Sebor | Turbine-driven swimming pool cleaning apparatus and method |
| US10036175B2 (en) | 2012-10-30 | 2018-07-31 | Pavel Sebor | Turbine-driven swimming pool cleaning apparatus and method |
| WO2014160312A1 (fr) | 2013-03-14 | 2014-10-02 | Hayward Industries, Inc. | Système de nettoyage pour piscine avec des éléments de nettoyage articulés |
| WO2014150506A1 (fr) | 2013-03-15 | 2014-09-25 | Hayward Industries, Inc. | Dispositif de nettoyage de piscine doté d'ensembles entraînement de roue |
| USD789003S1 (en) | 2014-11-07 | 2017-06-06 | Hayward Industries, Inc. | Pool cleaner |
| USD789624S1 (en) | 2014-11-07 | 2017-06-13 | Hayward Industries, Inc. | Pool cleaner |
| USD787761S1 (en) | 2014-11-07 | 2017-05-23 | Hayward Industries, Inc. | Pool cleaner |
| USD787760S1 (en) | 2014-11-07 | 2017-05-23 | Hayward Industries, Inc. | Pool cleaner |
| US9399877B2 (en) * | 2014-11-21 | 2016-07-26 | Water Tech, LLC | Robotic pool cleaning apparatus |
| US10407931B2 (en) | 2016-09-02 | 2019-09-10 | Aqua Products, Inc. | Modular swimming pool cleaner |
| US9902477B1 (en) * | 2016-11-04 | 2018-02-27 | Aqua Products, Inc. | Drive module for submersible autonomous vehicle |
| US10301837B2 (en) | 2016-11-04 | 2019-05-28 | Aqua Products, Inc. | Drive module for submersible autonomous vehicle |
| US9878739B1 (en) | 2017-05-11 | 2018-01-30 | Hayward Industries, Inc. | Pool cleaner modular drivetrain |
| US9885195B1 (en) | 2017-05-11 | 2018-02-06 | Hayward Industries, Inc. | Pool cleaner roller assembly |
| US10676950B2 (en) * | 2017-05-11 | 2020-06-09 | Hayward Industries, Inc. | Pool cleaner roller latch |
| US10214933B2 (en) | 2017-05-11 | 2019-02-26 | Hayward Industries, Inc. | Pool cleaner power supply |
| ES2857721T3 (es) * | 2017-12-20 | 2021-09-29 | Zodiac Pool Systems Llc | Módulo de accionamiento para vehículo autónomo sumergible |
| EP4459077A3 (fr) * | 2019-04-22 | 2025-06-04 | Zodiac Pool Systems LLC | Nettoyeurs automatiques de piscine et composants de ceux-ci |
| EP4107346B1 (fr) | 2020-02-19 | 2025-05-14 | Pavel Sebor | Appareil de nettoyage automatique de piscine |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2818680B1 (fr) * | 2000-12-21 | 2003-04-04 | Zodiac Pool Care Europe | Appareil roulant automoteur nettoyeur de surface immergee |
-
2004
- 2004-05-12 FR FR0405105A patent/FR2870280B1/fr not_active Expired - Fee Related
-
2005
- 2005-05-10 EP EP05770994A patent/EP1751377B1/fr not_active Expired - Lifetime
- 2005-05-10 DE DE602005016918T patent/DE602005016918D1/de not_active Expired - Lifetime
- 2005-05-10 WO PCT/FR2005/001157 patent/WO2005116371A1/fr not_active Ceased
- 2005-05-10 ES ES05770994T patent/ES2334370T3/es not_active Expired - Lifetime
- 2005-05-10 US US11/579,685 patent/US7908697B2/en not_active Expired - Fee Related
- 2005-05-10 AT AT05770994T patent/ATE444421T1/de not_active IP Right Cessation
- 2005-05-10 CA CA002566042A patent/CA2566042A1/fr not_active Abandoned
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9885196B2 (en) | 2015-01-26 | 2018-02-06 | Hayward Industries, Inc. | Pool cleaner power coupling |
| US9909333B2 (en) | 2015-01-26 | 2018-03-06 | Hayward Industries, Inc. | Swimming pool cleaner with hydrocyclonic particle separator and/or six-roller drive system |
| US10557278B2 (en) | 2015-01-26 | 2020-02-11 | Hayward Industries, Inc. | Pool cleaner with cyclonic flow |
| US11236523B2 (en) | 2015-01-26 | 2022-02-01 | Hayward Industries, Inc. | Pool cleaner with cyclonic flow |
| US12065854B2 (en) | 2015-01-26 | 2024-08-20 | Hayward Industries, Inc. | Pool cleaner with cyclonic flow |
| US9885194B1 (en) | 2017-05-11 | 2018-02-06 | Hayward Industries, Inc. | Pool cleaner impeller subassembly |
| US9896858B1 (en) | 2017-05-11 | 2018-02-20 | Hayward Industries, Inc. | Hydrocyclonic pool cleaner |
| US10156083B2 (en) | 2017-05-11 | 2018-12-18 | Hayward Industries, Inc. | Pool cleaner power coupling |
| US10253517B2 (en) | 2017-05-11 | 2019-04-09 | Hayward Industries, Inc. | Hydrocyclonic pool cleaner |
| US10767382B2 (en) | 2017-05-11 | 2020-09-08 | Hayward Industries, Inc. | Pool cleaner impeller subassembly |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2005116371A1 (fr) | 2005-12-08 |
| ES2334370T3 (es) | 2010-03-09 |
| CA2566042A1 (fr) | 2005-12-08 |
| US20080250580A1 (en) | 2008-10-16 |
| FR2870280A1 (fr) | 2005-11-18 |
| DE602005016918D1 (de) | 2009-11-12 |
| EP1751377A1 (fr) | 2007-02-14 |
| US7908697B2 (en) | 2011-03-22 |
| ATE444421T1 (de) | 2009-10-15 |
| FR2870280B1 (fr) | 2006-08-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1751377A1 (fr) | Appareil motorise nettoyeur de piscine comportant des moyens de transmission du mouvement moteur en position de porte-a faux | |
| EP2240653B1 (fr) | Appareil nettoyeur de surface immergee comprenant un dispositif de brossage entraine par les organes d'entraînement de l'appareil sur la surface immergee | |
| EP1352137B1 (fr) | Appareil roulant automoteur nettoyeur de surface immergee | |
| EP2235295B1 (fr) | Appareil nettoyeur de surface immergée à moteur de pompage hors du circuit hydraulique | |
| EP1352138A1 (fr) | Cassette laterale de transmission pour appareil roulant automoteur nettoyeur de surface immergee | |
| EP2513393B1 (fr) | Appareil nettoyeur de surface immergée à giration par cabrage | |
| EP2356300B1 (fr) | Robot motorise nettoyeur de piscine ou analogue en fonctionnement immerge dans un fluide | |
| EP2513392B1 (fr) | Appareil nettoyeur de surface immergée à moteur électrique unique réversible d'entraînement et de pompage | |
| FR3042808B1 (fr) | Appareil nettoyeur de piscine a dispositif de franchissement d'obstacle | |
| EP2235297B1 (fr) | Appareil nettoyeur de surface immergée à circuit sale démontable | |
| EP1349998A1 (fr) | Appareil roulant automoteur nettoyeur de surface immergee a organe(s) de roulement demontable(s) | |
| FR2998325A1 (fr) | Vehicule de nettoyage de piscine ou de bassin muni d’une brosse a rouleau | |
| EP1751376A1 (fr) | Appareil motorise nettoyeur de piscine comportant des moyens rotatifs de deplacement a roue libre | |
| EP0468876A1 (fr) | Dispositif de balai hydraulique pour bassin de piscine et analogue | |
| WO2011073595A1 (fr) | Appareil nettoyeur de surface immergée à cabrage hydraulique | |
| EP3523566A1 (fr) | Dispositif robotique mobile avec mécanisme de propulsion à vis d'archimède amélioré | |
| FR2870281A1 (fr) | Appareil motorise nettoyeur de piscine comportant un connecteur electrique rotatif | |
| WO2016046471A1 (fr) | Robot de nettoyage des parois d'une piscine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20061201 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU MC NL PL PT RO SE SI SK TR |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU MC NL PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D |
|
| REF | Corresponds to: |
Ref document number: 602005016918 Country of ref document: DE Date of ref document: 20091112 Kind code of ref document: P |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| LTIE | Lt: invalidation of european patent or patent extension |
Effective date: 20090930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| NLV1 | Nl: lapsed or annulled due to failure to fulfill the requirements of art. 29p and 29m of the patents act | ||
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2334370 Country of ref document: ES Kind code of ref document: T3 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100130 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100201 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20100701 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20091231 |
|
| BERE | Be: lapsed |
Owner name: P.M.P.S. TECHNOLOGIES Effective date: 20100531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100531 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100531 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100531 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100401 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100510 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20090930 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20150521 Year of fee payment: 11 Ref country code: GB Payment date: 20150521 Year of fee payment: 11 Ref country code: ES Payment date: 20150520 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20150413 Year of fee payment: 11 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 602005016918 Country of ref document: DE |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20160510 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20170131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160531 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20161201 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160510 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160511 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20180628 |