CN115338552B - 一种覆土罐筒体棱角度控制系统及方法 - Google Patents
一种覆土罐筒体棱角度控制系统及方法 Download PDFInfo
- Publication number
- CN115338552B CN115338552B CN202211269769.4A CN202211269769A CN115338552B CN 115338552 B CN115338552 B CN 115338552B CN 202211269769 A CN202211269769 A CN 202211269769A CN 115338552 B CN115338552 B CN 115338552B
- Authority
- CN
- China
- Prior art keywords
- welding
- cylinder
- jacking
- edge angle
- heat source
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K31/00—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00
- B23K31/003—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00 relating to controlling of welding distortion
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F30/00—Computer-aided design [CAD]
- G06F30/10—Geometric CAD
- G06F30/17—Mechanical parametric or variational design
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F30/00—Computer-aided design [CAD]
- G06F30/20—Design optimisation, verification or simulation
- G06F30/23—Design optimisation, verification or simulation using finite element methods [FEM] or finite difference methods [FDM]
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F2119/00—Details relating to the type or aim of the analysis or the optimisation
- G06F2119/08—Thermal analysis or thermal optimisation
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Geometry (AREA)
- General Physics & Mathematics (AREA)
- Computer Hardware Design (AREA)
- Evolutionary Computation (AREA)
- General Engineering & Computer Science (AREA)
- Mathematical Analysis (AREA)
- Mathematical Optimization (AREA)
- Pure & Applied Mathematics (AREA)
- Computational Mathematics (AREA)
- Mechanical Engineering (AREA)
- Butt Welding And Welding Of Specific Article (AREA)
Abstract
本发明提供了一种覆土罐筒体棱角度控制系统及方法,棱角度控制系统包括带有自行式滚动轮的底板,底板上安装液压装置和控制器,液压装置侧壁通过支撑杆安装R型激光扫描仪,R型激光扫描仪与控制器连接,控制器与远程模拟系统连接。远程模拟系统建立筒体实体模型,导入瞬态热模块中,在焊缝的表面加载高斯热源,模拟焊接过程,计算焊缝温度场,将温度场载入到静态结构模块中,计算筒体焊缝处的变形量,控制器基于该变形量和R型激光扫描仪实测的错边量,获得变形量推荐值,进而确定准确的顶升量,据此控制液压装置顶升,进行棱角度调整,保证焊接完成后筒体棱角度满足要求,解决了传统方式对棱角度控制和矫正的盲目性,提高棱角度控制精度。
Description
技术领域
本发明属于覆土罐筒体棱角度控制技术领域,尤其涉及一种覆土罐筒体棱角度控制系统及方法。
背景技术
覆土罐筒体的棱角度主要存在于对接焊缝处,是指相对于经线的偏离量,棱角度过大会影响筒体表面的外观质量,造成焊缝处应力集中,会降低焊件的承载力,运行时会产生附加弯曲应力,可能会引发应力腐蚀开裂等问题。通常,压力容器棱角度的控制要求按GB150-2011标准执行,目前施工中对棱角度的控制主要集中于卷板阶段,其次是焊后进行棱角度的检验控制,但是针对焊前和焊接过程中的棱角度检验和控制相对较少,因而容易产生因焊接引起的棱角度超标的问题。
发明内容
针对现有技术中存在的不足,本发明提供了一种覆土罐筒体棱角度控制系统及方法,解决了传统方式对棱角度控制和矫正的盲目性,提高了棱角度控制的精度,减少了棱角度控制试验的次数,提高了筒体制造效率和质量。
本发明通过以下技术手段实现上述技术目的。
一种覆土罐筒体棱角度控制系统,包括下表面安装有自行式滚动轮的底板,底板上表面安装有液压装置和控制器,液压装置侧壁安装有支撑杆,支撑杆顶部安装有与控制器信号连接的R型激光扫描仪,且自行式滚动轮、液压装置均由控制器控制,控制器与远程模拟系统信号连接。
进一步地,所述液压装置由控制器控制,具有手动和自动两种工作模式,自动模式下,R型激光扫描仪检测筒体错边量后反馈给控制器,控制器根据远程模拟系统给出的焊接变形量结合筒体错边量,控制液压装置上的顶升杆顶升;手动模式下,R型激光扫描仪测得筒体错边量后反馈给控制器,控制器的显示屏显示检测结果,由施工人员将手动液压杆插入液压装置中,手动调节液压装置的顶升杆的顶升量。
利用上述覆土罐筒体棱角度控制系统的覆土罐筒体棱角度控制方法,包括如下过程:
步骤1:远程模拟系统基于有限元软件建立筒体焊接模型,导入瞬态热计算模块中,在APDL模块中输入高斯热源公式,对每一道焊缝的表面加载高斯热源,模拟实际的焊接过程,计算筒体焊缝的温度场,将温度场加载到静态结构模型中,计算焊缝处的焊接变形量;
步骤2:在施工现场筒体下方布置棱角度控制系统,利用R型激光扫描仪检测筒体焊前错边量,检测结果显示于控制器显示屏上,确保筒体的组对质量满足焊接要求;
步骤3:将手动液压杆插入液压装置中,手动调节液压装置,给液压装置上的顶升杆加载相应的顶升量,然后进行筒体组对焊接,焊接完成后,利用R型激光扫描仪检测筒体棱角度,若检测结果满足标准要求,则记录下加载在该筒体上的顶升量;
步骤4:通过大量试验,获取多个顶升量数据,建立顶升量与焊接变形量之间的关系式;
步骤5:控制器基于远程模拟系统计算出的焊接变形量、R型激光扫描仪检测出的筒体错边量以及顶升量与焊接变形量之间的关系式,计算得到应施加在筒体上的顶升量,控制液压装置上的顶升杆自动顶升。
进一步地,所述步骤1中的高斯热源公式为:
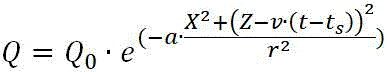
其中, 表示热源密度,
 表示初始热源密度,
 表示自然常数,
 表示常数,
 表示全球坐标系中热源移动点位x轴上的坐标值,
 表示全球坐标系中热源移动点位z轴上的坐标值,
 表示焊接速度,
 表示移动时间,
 表示设定的每步分析时间,
 表示电弧的半径。
进一步地,所述步骤1中的焊接变形量计算公式为:
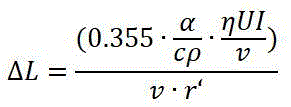
其中, 表示焊接变形量,
 表示筒体材料的热膨胀系数,
 表示筒体材料的比热容,
 表示筒体材料的密度,
 表示熔覆效率,
 表示焊接电压,
 表示焊接电流,
 表示焊接速度,
 表示焊材直径。
进一步地,所述步骤4中,顶升量与焊接变形量之间的关系式为: ,其中,
 表示顶升量,
 为常数。
进一步地,所述步骤5的具体过程为:R型激光扫描仪检测筒体错边量并反馈至控制器,远程模拟系统计算出焊接变形量并反馈给控制器,控制器根据模拟计算得到的焊接变形量以及实测的错边量,获得变形量推荐值,再根据顶升量与焊接变形量之间的关系式,计算得到应施加在筒体上的顶升量,据此控制液压装置自行顶升以达到所需的顶升量,完成对筒体的棱角度反变形。
进一步地,所述步骤1的具体过程如下:
步骤1.1:远程模拟系统根据筒体以及焊接相关参数,基于有限元软件建立筒体焊接模型;
步骤1.2:在有限元软件中,关联焊缝模块与筒体焊接模型,将筒体的每道焊缝分割成实际焊接单位时间内焊接的长度,并记录分割的数量;
步骤1.3:将筒体焊接模型导入到瞬态热计算模块中,设置好筒体焊接模型的材料,确认全球坐标系,检查焊缝模块与筒体焊接模型间的接触情况,确认接触关系;
步骤1.4:采用网格划分的扫掠模式对筒体焊接模型进行处理;
步骤1.5:根据实际的焊缝道数建立多个面集合,设置环境温度、瞬态热源分析步、分析步的时间、对流系数;
步骤1.6:在APDL模块中输入高斯热源公式,获得高斯热源的代码,对每一道焊缝的表面加载高斯热源,且每一个高斯热源中的时间参数都参照步骤1.5中的时间设置,每一道焊缝按照焊接顺序设置“生死单元”,以模拟实际的焊接过程,计算得到筒体焊缝的温度场;
步骤1.7:将筒体焊缝的温度场加载到静态结构模型中,设置分析步骤、每步的分析时间以及相应的约束条件和载荷,然后设定筒体的重力作用及方向,将滚轮架与筒体的接触面设置为圆柱形支撑,完成基于焊接热源的筒体结构力学计算,获得焊缝处的焊接变形量。
进一步地,所述步骤1.4中,以300mm的网格尺寸划分筒体的结构体尺寸,以10mm的网格尺寸划分焊缝结构体尺寸,以10mm的网格尺寸划分筒体两端圆环截面的面尺寸。
进一步地,所述步骤1.5中,环境温度设置为22℃,分析步的时间间隔为20s。
本发明具有如下有益效果:
(1)相较于传统的仅凭经验在覆土罐罐底进行棱角度控制的方式,本发明利用有限元软件进行覆土罐筒体的焊接过程模拟计算,确定筒体焊缝的模拟变形量,结合R型激光扫描仪检测得到的数据,计算得到较为准确的顶升量数值,据此自动控制液压装置顶升,进行棱角度调整,从而保证焊接完成后筒体棱角度满足标准要求;本发明解决了传统方式对棱角度控制和矫正的盲目性,能够提高棱角度控制的精度,减少棱角度控制试验的次数,提高筒体的制造效率和质量。
(2)本发明能够针对不同尺寸的覆土罐在不同条件下进行棱角度控制,并进行有针对性的矫正,具有广泛的应用前景;本发明可以实现随时检测、随时自动矫正,智能化程度高;本发明可根据筒体的形状自动调节R型激光扫描仪的弧度,自适应各种筒体尺寸。
(3)本发明可实现自动模式和手动模式两种模式的调整,在自动模式失控状态下,通过手动模式同样可以进行棱角度控制,保证工程顺利进行。
(4)本发明的控制器也具备自主学习的功能,可不断对棱角度控制系统进行优化和调整。
附图说明
图1为覆土罐筒体棱角度控制系统结构示意图;
图2为覆土罐筒体棱角度控制系统测量示意图;
图3为覆土罐筒体棱角度控制系统顶升示意图。
图中:1-底板;2-自行式滚动轮;3-手动液压杆;4-液压装置;5-顶升杆;6- R型激光扫描仪;7-支撑杆;8-控制器;9-远程模拟系统;10-筒体;11-滚轮架;12-撑杆。
具体实施方式
下面结合附图以及具体实施例对本发明作进一步的说明,但本发明的保护范围并不限于此。
如图1所示,本发明所述的覆土罐筒体棱角度控制系统,包括底板1、自行式滚动轮2、手动液压杆3、液压装置4、R型激光扫描仪6、支撑杆7、控制器8、远程模拟系统9。
如图1所示,底板1下表面四角处均安装有由控制器8控制的自行式滚动轮2,用于带动棱角度控制系统整体移动。底板1上表面安装有液压装置4和控制器8,液压装置4侧壁安装有支撑杆7,支撑杆7顶部安装有R型激光扫描仪6,R型激光扫描仪6与控制器8信号连接,控制器8与远程模拟系统9信号连接,远程模拟系统9主要是通过有限元软件模拟出筒体10的焊接变形量。
如图1所示,液压装置4由控制器8控制,具有手动和自动两种工作模式,自动模式下,R型激光扫描仪6检测筒体10错边量后反馈给控制器8,控制器8根据远程模拟系统9给出的焊接变形量结合筒体10错边量,控制液压装置4工作,顶升杆5顶升;手动模式下,R型激光扫描仪6测得筒体10错边量后反馈给控制器8,控制器8只进行显示,由施工人员将手动液压杆3插入液压装置4中,手动调节液压装置4的顶升杆5的顶升量。
基于上述覆土罐筒体棱角度控制系统进行棱角度控制的方法如下:
步骤1:远程模拟系统9根据筒体10的尺寸、筒体10内部撑杆12的尺寸、滚轮架11的间距、焊缝坡口位置及尺寸、焊道排布、焊接顺序等参数,基于有限元软件建立筒体焊接模型;
步骤2:在有限元软件中,通过切片、冻结和删除等功能,关联焊缝模块与筒体焊接模型,便于后续的热源传递;然后将筒体10的每道焊缝分割成实际焊接单位时间内焊接的长度,并记录分割的数量;
步骤3:将筒体焊接模型导入到有限元软件中的瞬态热计算模块中,设置好筒体焊接模型的材料,确认全球坐标系,检查焊缝模块与筒体焊接模型间的接触情况,确认接触关系;
步骤4:采用网格划分的扫掠模式对筒体焊接模型进行处理,以300mm的网格尺寸划分筒体10的结构体尺寸,以10mm的网格尺寸划分焊缝结构体尺寸,以10mm的网格尺寸划分筒体10两端圆环截面的面尺寸;
步骤5:根据实际的焊缝道数建立多个面集合,将环境温度设置成22℃,将瞬态热源分析步设置为若干步,并将分析步的时间设置为20s、40s、60s……280s,即时间间隔为20s,然后设置筒体焊接模型、撑杆12、滚轮架11的对流系数;
步骤6:在有限元软件的APDL模块中输入如下所示的高斯热源公式,获得高斯热源的代码,对每一道焊缝的表面加载高斯热源,且每一个高斯热源中的时间参数都参照步骤5中的时间设置,每一道焊缝按照焊接顺序设置“生死单元”,以模拟实际的焊接过程,计算得到筒体10焊缝的温度场;

其中, 表示热源密度,
 表示初始热源密度,通过焊接电流、电压、焊接速度、热效率和作用面积计算得到,
 表示自然常数,
 表示常数,通常为1、2、3,
 表示全球坐标系中热源移动点位x轴上的坐标值,
 表示全球坐标系中热源移动点位z轴上的坐标值,
 表示焊接速度,
 表示移动时间,
 表示设定的每步分析时间,
 表示电弧的半径;
步骤7:将筒体10焊缝的温度场加载到有限元软件中的静态结构模型中,设置分析步骤、每步的分析时间以及相应的约束条件和载荷,保证每步的分析时间与瞬态热计算模块中的一致;然后设定筒体10的重力作用及方向,如图2所示,将滚轮架11与筒体10的接触面设置为圆柱形支撑,完成基于焊接热源的筒体10结构力学计算,获得焊缝处的焊接变形量 :
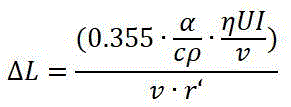
其中, 表示焊接变形量,
 表示筒体10材料的热膨胀系数,
 表示筒体10材料的比热容,
 表示筒体10材料的密度,
 表示熔覆效率,
 表示焊接电压,
 表示焊接电流,
 表示焊接速度,
 表示焊材直径;
步骤8:然后在施工现场筒体10下方布置棱角度控制系统,在手动模式下,如图2所示,利用R型激光扫描仪6进行筒体10焊前错边量的检测,确保筒体10的组对质量满足焊接要求;
步骤9:在手动模式下,如图3所示,利用手动液压杆3手动调节液压装置4,给液压装置4的顶升杆5加载一定的顶升量,然后进行筒体10的组对焊接操作,焊接完成后,在手动模式下利用R型激光扫描仪6检测筒体10棱角度,若检测结果满足标准要求,则记录下加载在该筒体10上的顶升量;
步骤10:通过大量试验,获取若干顶升量数据,建立顶升量与焊接变形量之间的关系式( ),其中,
 表示顶升量,
 为常数,其取值与筒体10直径、筒体10重量、滚轮架11间距、筒体10厚度有关;
步骤11:棱角度控制系统在自动模式下对筒体10棱角度进行自动控制调整:R型激光扫描仪6首先检测筒体10错边量并反馈至控制器8,远程模拟系统9计算出焊接变形量并反馈给控制器8,控制器8根据模拟计算得到的焊接变形量以及实测的错边量,获得变形量推荐值,再根据顶升量与焊接变形量之间的关系式,计算得到应施加在筒体10上的顶升量,据此控制液压装置4自行顶升以达到所需的顶升量,从而完成对筒体10的棱角度反变形,确保筒体10焊接完成后的棱角度满足标准要求。
所述实施例为本发明的优选的实施方式,但本发明并不限于上述实施方式,在不背离本发明的实质内容的情况下,本领域技术人员能够做出的任何显而易见的改进、替换或变型均属于本发明的保护范围。
Claims (9)
1.一种覆土罐筒体棱角度控制系统,其特征在于,包括下表面安装有自行式滚动轮(2)的底板(1),底板(1)上表面安装有液压装置(4)和控制器(8),液压装置(4)侧壁安装有支撑杆(7),支撑杆(7)顶部安装有与控制器(8)信号连接的R型激光扫描仪(6),R型激光扫描仪(6)用于检测筒体(10)错边量以及棱角度;自行式滚动轮(2)、液压装置(4)均由控制器(8)控制,控制器(8)与远程模拟系统(9)信号连接,远程模拟系统(9)用于模拟出筒体(10)的焊接变形量;
所述液压装置(4)由控制器(8)控制,具有手动和自动两种工作模式,自动模式下,R型激光扫描仪(6)检测筒体(10)错边量后反馈给控制器(8),控制器(8)根据远程模拟系统(9)给出的焊接变形量结合筒体(10)错边量,控制液压装置(4)上的顶升杆(5)顶升;手动模式下,R型激光扫描仪(6)测得筒体(10)错边量后反馈给控制器(8),控制器(8)的显示屏显示检测结果,由施工人员将手动液压杆(3)插入液压装置(4)中,手动调节液压装置(4)的顶升杆(5)的顶升量。
2.利用权利要求1所述覆土罐筒体棱角度控制系统的覆土罐筒体棱角度控制方法,其特征在于,包括如下过程:
步骤1:远程模拟系统(9)基于有限元软件建立筒体焊接模型,并导入瞬态热计算模块中,然后在APDL模块中输入高斯热源公式,对每一道焊缝的表面加载高斯热源,模拟实际的焊接过程,计算筒体(10)焊缝的温度场,且每一个高斯热源中的时间参数都参照瞬态热源分析步的时间设置,然后将温度场加载到静态结构模型中,计算出焊缝处的焊接变形量;
步骤2:在施工现场筒体(10)下方布置棱角度控制系统,利用R型激光扫描仪(6)检测筒体(10)焊前错边量,检测结果显示于控制器(8)显示屏上,确保筒体(10)的组对质量满足焊接要求;
步骤3:将手动液压杆(3)插入液压装置(4)中,手动调节液压装置(4),给液压装置(4)上的顶升杆(5)加载相应的顶升量,然后进行筒体(10)组对焊接,焊接完成后,利用R型激光扫描仪(6)检测筒体(10)棱角度,若检测结果满足标准要求,则记录下加载在该筒体(10)上的顶升量;
步骤4:通过大量试验,获取多个顶升量数据,建立顶升量与焊接变形量之间的关系式;
步骤5:控制器(8)基于远程模拟系统(9)计算出的焊接变形量、R型激光扫描仪(6)检测出的筒体(10)错边量以及顶升量与焊接变形量之间的关系式,计算得到应施加在筒体(10)上的顶升量,控制液压装置(4)上的顶升杆(5)自动顶升,保证焊接后筒体(10)棱角度满足要求。
3.根据权利要求2所述的覆土罐筒体棱角度控制方法,其特征在于,所述步骤1中的高斯热源公式为:
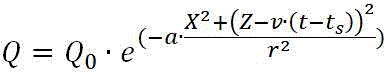
其中, 表示热源密度,
 表示初始热源密度,
 表示自然常数,
 表示常数,
 表示全球坐标系中热源移动点位x轴上的坐标值,
 表示全球坐标系中热源移动点位z轴上的坐标值,
 表示焊接速度,
 表示移动时间,
 表示设定的每步分析时间,
 表示电弧的半径。
4.根据权利要求2所述的覆土罐筒体棱角度控制方法,其特征在于,所述步骤1中的焊接变形量计算公式为:
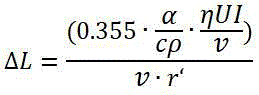
其中, 表示焊接变形量,
 表示筒体(10)材料的热膨胀系数,
 表示筒体(10)材料的比热容,
 表示筒体(10)材料的密度,
 表示熔覆效率,
 表示焊接电压,
 表示焊接电流,
 表示焊接速度,
 表示焊材直径。
5.根据权利要求2所述的覆土罐筒体棱角度控制方法,其特征在于,所述步骤4中,顶升量与焊接变形量之间的关系式为: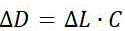 ,其中,
 表示顶升量,
 为常数,
 表示焊接变形量。
6.根据权利要求2所述的覆土罐筒体棱角度控制方法,其特征在于,所述步骤5的具体过程为:R型激光扫描仪(6)检测筒体(10)焊前错边量并反馈至控制器(8),远程模拟系统(9)计算出焊接变形量并反馈给控制器(8),控制器(8)根据模拟计算得到的焊接变形量以及实测的错边量,获得变形量推荐值,再根据顶升量与焊接变形量之间的关系式,计算得到应施加在筒体(10)上的顶升量,据此控制液压装置(4)自行顶升,确保筒体(10)焊接完成后的棱角度满足标准要求。
7.根据权利要求2所述的覆土罐筒体棱角度控制方法,其特征在于,所述步骤1的具体过程如下:
步骤1.1:远程模拟系统(9)根据筒体(10)以及焊接相关参数,基于有限元软件建立筒体焊接模型;
步骤1.2:在有限元软件中,关联焊缝模块与筒体焊接模型,将筒体(10)的每道焊缝分割成实际焊接单位时间内焊接的长度,并记录分割的数量;
步骤1.3:将筒体焊接模型导入到瞬态热计算模块中,设置好筒体焊接模型的材料,确认全球坐标系,检查焊缝模块与筒体焊接模型间的接触情况,确认接触关系;
步骤1.4:采用网格划分的扫掠模式对筒体焊接模型进行处理;
步骤1.5:根据实际的焊缝道数建立多个面集合,设置环境温度、瞬态热源分析步、分析步的时间、对流系数;
步骤1.6:在APDL模块中输入高斯热源公式,获得高斯热源的代码,对每一道焊缝的表面加载高斯热源,且每一个高斯热源中的时间参数都参照步骤1.5中的时间设置,每一道焊缝按照焊接顺序设置“生死单元”,以模拟实际的焊接过程,计算得到筒体(10)焊缝的温度场;
步骤1.7:将筒体(10)焊缝的温度场加载到静态结构模型中,设置分析步骤、每步的分析时间以及相应的约束条件和载荷,然后设定筒体(10)的重力作用及方向,将滚轮架(11)与筒体(10)的接触面设置为圆柱形支撑,完成基于焊接热源的筒体(10)结构力学计算,获得焊缝处的焊接变形量。
8.根据权利要求7所述的覆土罐筒体棱角度控制方法,其特征在于,所述步骤1.4中,以300mm的网格尺寸划分筒体(10)的结构体尺寸,以10mm的网格尺寸划分焊缝结构体尺寸,以10mm的网格尺寸划分筒体(10)两端圆环截面的面尺寸。
9.根据权利要求7所述的覆土罐筒体棱角度控制方法,其特征在于,所述步骤1.5中,环境温度设置为22℃,分析步的时间间隔为20s。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211269769.4A CN115338552B (zh) | 2022-10-18 | 2022-10-18 | 一种覆土罐筒体棱角度控制系统及方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211269769.4A CN115338552B (zh) | 2022-10-18 | 2022-10-18 | 一种覆土罐筒体棱角度控制系统及方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN115338552A CN115338552A (zh) | 2022-11-15 |
| CN115338552B true CN115338552B (zh) | 2023-01-24 |
Family
ID=83957146
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202211269769.4A Active CN115338552B (zh) | 2022-10-18 | 2022-10-18 | 一种覆土罐筒体棱角度控制系统及方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN115338552B (zh) |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008046029A (ja) * | 2006-08-18 | 2008-02-28 | Genshiryoku Anzen Syst Kenkyusho:Kk | 光学式振動歪み計測装置 |
| CN210242748U (zh) * | 2019-04-28 | 2020-04-03 | 南京三方化工设备监理有限公司 | 基于激光扫描的筒体内侧环向棱角度检测装置 |
| CN112050753A (zh) * | 2020-09-10 | 2020-12-08 | 广东省特种设备检测研究院珠海检测院 | 一种压力容器纵焊缝的棱角度测量方法及装置 |
| CN112149330A (zh) * | 2020-09-24 | 2020-12-29 | 河海大学常州校区 | 一种风电塔筒油封平台焊接残余应力预测、焊接工艺优化方法 |
| CN212806936U (zh) * | 2019-12-10 | 2021-03-26 | 刘振英 | 焊道检测装置 |
| CN113639659A (zh) * | 2021-08-10 | 2021-11-12 | 广东省特种设备检测研究院惠州检测院 | 一种用于对承压特种设备的几何尺寸进行测量的综合检测仪以及测量方法 |
-
2022
- 2022-10-18 CN CN202211269769.4A patent/CN115338552B/zh active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008046029A (ja) * | 2006-08-18 | 2008-02-28 | Genshiryoku Anzen Syst Kenkyusho:Kk | 光学式振動歪み計測装置 |
| CN210242748U (zh) * | 2019-04-28 | 2020-04-03 | 南京三方化工设备监理有限公司 | 基于激光扫描的筒体内侧环向棱角度检测装置 |
| CN212806936U (zh) * | 2019-12-10 | 2021-03-26 | 刘振英 | 焊道检测装置 |
| CN112050753A (zh) * | 2020-09-10 | 2020-12-08 | 广东省特种设备检测研究院珠海检测院 | 一种压力容器纵焊缝的棱角度测量方法及装置 |
| CN112149330A (zh) * | 2020-09-24 | 2020-12-29 | 河海大学常州校区 | 一种风电塔筒油封平台焊接残余应力预测、焊接工艺优化方法 |
| CN113639659A (zh) * | 2021-08-10 | 2021-11-12 | 广东省特种设备检测研究院惠州检测院 | 一种用于对承压特种设备的几何尺寸进行测量的综合检测仪以及测量方法 |
Non-Patent Citations (1)
| Title |
|---|
| 基于线激光扫描工业角焊缝外观的判识;范力予等;《焊接技术》;20160228;第45卷(第02期);第72-75页 * |
Also Published As
| Publication number | Publication date |
|---|---|
| CN115338552A (zh) | 2022-11-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9427827B2 (en) | Method for manufacturing a door frame, welding arrangement and structure of a door frame | |
| CN110258803A (zh) | 一种基于bim技术的穹顶钢结构安装施工方法 | |
| CN105019665A (zh) | 基于全站仪的大跨度结构梁安装方法 | |
| CN105006261B (zh) | 核燃料组件视频检测方法及检测装置 | |
| CN112761199A (zh) | 高层纠偏的静压锚杆桩和断桩托换支撑装置及其监控方法 | |
| CN107988908A (zh) | 钢管拱总拼装方法 | |
| CN113843540A (zh) | 管道和管段的导轨焊接 | |
| CN120250640A (zh) | 一种静压桩机施工的监测控制系统及其实现方法 | |
| CN110242333A (zh) | 一种隧道格栅拱架胎架及其加工方法 | |
| CN116988607A (zh) | 一种用于w形钢结构曲面屋盖施工方法 | |
| CN112404883B (zh) | 一种实时精准液态微型锻造增材再制造方法及装置 | |
| CN115338552A (zh) | 一种覆土罐筒体棱角度控制系统及方法 | |
| CN117951799A (zh) | 地铁盾构隧道横向收敛变形的长期治理方法 | |
| CN117145530A (zh) | 一种隧道拱架精细化定位安装方法 | |
| CN116791485A (zh) | 一种钢箱梁节段预拼装的精度控制方法 | |
| CN120562079B (zh) | 一种基于流体动力学的风力发电机组塔筒焊缝优化方法 | |
| CN121279042A (zh) | 一种超大钢柱穿插施工定位的方法 | |
| CN117182461B (zh) | 一种小曲率高墩连续钢箱梁制作及施工控制方法 | |
| CN119178465A (zh) | 一种齿轮轴焊接后校准方法 | |
| CN117798537B (zh) | 一种建筑幕墙钢结构骨架制作焊接控制系统 | |
| CN209614622U (zh) | 活络式肋骨装配焊接平台装置 | |
| CN110144828A (zh) | 钢箱梁拼装的定位结构、支撑结构及桥梁的线形控制方法 | |
| CN118417660A (zh) | 一种基于机器学习与激光跟踪的角焊缝熔透率控制方法 | |
| CN117146775A (zh) | 一种刚性接头地连墙钢箱下放垂直度检测系统及检测方法 | |
| KR20230155268A (ko) | 체인 컴프레서 설치 시스템 및 방법 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |