CN113447232B - 一种时间相关单光子计数的尾流探测装置及其运行方法 - Google Patents
一种时间相关单光子计数的尾流探测装置及其运行方法 Download PDFInfo
- Publication number
- CN113447232B CN113447232B CN202110724021.8A CN202110724021A CN113447232B CN 113447232 B CN113447232 B CN 113447232B CN 202110724021 A CN202110724021 A CN 202110724021A CN 113447232 B CN113447232 B CN 113447232B
- Authority
- CN
- China
- Prior art keywords
- laser
- time
- single photon
- light
- component
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01M—TESTING STATIC OR DYNAMIC BALANCE OF MACHINES OR STRUCTURES; TESTING OF STRUCTURES OR APPARATUS, NOT OTHERWISE PROVIDED FOR
- G01M9/00—Aerodynamic testing; Arrangements in or on wind tunnels
- G01M9/02—Wind tunnels
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01M—TESTING STATIC OR DYNAMIC BALANCE OF MACHINES OR STRUCTURES; TESTING OF STRUCTURES OR APPARATUS, NOT OTHERWISE PROVIDED FOR
- G01M9/00—Aerodynamic testing; Arrangements in or on wind tunnels
- G01M9/06—Measuring arrangements specially adapted for aerodynamic testing
Landscapes
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- General Physics & Mathematics (AREA)
- Optical Radar Systems And Details Thereof (AREA)
Abstract
本发明公开了一种时间相关单光子计数的尾流探测装置及其运行方法,属于激光水下尾流目标探测领域。包括激光发射组件、激光接收组件和信息处理组件,激光发射组件和激光接收组件均与信息处理组件电连接,其中,激光发射组件,用于向尾流中的气泡照射激光,并同步向信息处理组件传递起始电信号;激光接收组件,用于接收由尾流中的气泡反射出的反射光,并同步向信息处理组件传递终止电信号;信息处理组件,用于接收激光发射组件传来的起始电信号和激光接收组件传来的终止电信号,完成光子飞行时间间隔测量和时间相关单光子计数器分析,最后计算得到目标距离。本发明可实现水下微弱尾流回波信号的探测,克服传统技术存在的灵敏度低的技术限制。
Description
技术领域
本发明涉及一种时间相关单光子计数的尾流探测装置及其运行方法,属于激光水下尾流目标探测领域。
背景技术
在航行过程中,舰船或潜艇等由于螺旋桨的空化作用,造成海面波浪的破碎以及吃水线附近空气的卷入会形成含有大量气泡尤其是微气泡的尾流场,尾流场的几何尺寸要比航行体本身大2倍以上。由于舰船尾流存活时间长、不可避免等特点,对尾流气泡进行探测可实现对舰船潜艇的探测。
尾流气泡的研究不断受到各国重视的主要原因是其对于军事攻防和民用有着巨大的应用价值,目前主要利用尾流特性实施对水面舰船探测、跟踪和追击。近年来发展迅速的光学尾流探测技术,不仅可以对水面产生尾流的目标进行追踪打击,其更重要的价值是实现对水下潜艇和鱼雷的位置信息获取。相对于声波探测,光学探测以其波长短、传播速度快、方向性好、抗干扰能力强、对气泡的敏感度强于声波等优点,逐渐成为重要的探测手段。
因此,针对微弱尾流气泡,利用时间相关单光子计数进行尾流后向散射特性的研究是有必要的。
目前实现光学尾流探测样机接收模块的核心光电探测器件主要为PMT和线性APD;
激光频率较低,通常不大于20Hz,单脉冲能量为mJ级别;
以激光频率进行回波信号采集,每秒采样数据量少;
探测器分辨率为ns级别。
现有装置由于探测器选择不是最优导致灵敏度低、分辨率低和探测距离近;系统设计不具有距离选通功能,进而无法实现对近场水体的后向散射抑制;激光器频率较低,每秒采样的回波信号组数较少,降低系统对尾流气泡的敏感性;探测器分辨率低,导致系统的距离分辨率低。因此,现有方案不能满足水下远距离微弱气泡的距离探测需求。
发明内容
本发明的目的在于提出一种时间相关单光子计数的尾流探测装置及其运行方法,以解决现有方案不能满足水下远距离微弱气泡的距离探测需求。
一种时间相关单光子计数的尾流探测装置,包括激光发射组件、激光接收组件和信息处理组件,激光发射组件和激光接收组件均与信息处理组件电连接,其中,
激光发射组件,用于向尾流中的气泡照射激光,并同步向信息处理组件传递起始电信号;
激光接收组件,用于接收由尾流中的气泡反射出的反射光,并同步向信息处理组件传递终止电信号;
信息处理组件,用于接收激光发射组件传来的起始电信号和激光接收组件传来的终止电信号,完成光子飞行时间间隔测量和时间相关单光子计数器分析,最后计算得到目标距离。
进一步的,激光发射组件包括发射光学系统和激光器,激光器的射出端与发射光学系统连接,
其中,发射光学系统包括发射保护玻璃、分光棱镜、APD光电探测器和发射镜头,发射镜头、分光棱镜和发射保护玻璃自激光器起依次连接,且均设置在激光器的射出光路上,APD光电探测器安装于分光棱镜的反射光路上。
进一步的,发射镜头为两个透镜构成的光学准直系统。
进一步的,激光接收组件包括接收镜头和SPAD探测器,接收镜头的出光端连接SPAD探测器的入光端。
进一步的,接收镜头包括透镜、小孔光阑和窄带滤波片,透镜、小孔光阑和窄带滤波片沿入射方向依次设置在入射光路上,小孔光阑放置在透镜的焦点前端,其中,小孔光阑的小孔直径为0.3mm,窄带滤波片的带宽为532nm。
进一步的,时间相关单光子计数的尾流探测装置还包括箱体和箱体上盖板,激光接收组件和信息处理组件均安装在箱体中,箱体的一侧对应发射镜头和接收镜头开有两个孔,发射保护玻璃和接收镜头分别设置于两个孔中并水密安装,箱体上盖板水密盖装于箱体的上开口处。
进一步的,箱体外侧设有两个信号输出端,APD光电探测器和SPAD探测器分别通过两个信号输出端向信息处理组件发送起始电信号和终止电信号。
进一步的,信息处理组件包括时间相关单光子计数器和信号处理器,时间相关单光子计数器与信号处理器双向信号连接,其中,时间相关单光子计数器设有起始端口和终止端口,APD光电探测器和SPAD探测器分别通过两个信号输出端连接起始端口和终止端口。
进一步的,时间相关单光子计数器,用于测量起始电信号和终止电信号的相对时间;
信号处理器,用于根据测得的起始电信号和终止电信号的相对时间,计算得到目标距离。
一种时间相关单光子计数的尾流探测装置的运行方法,基于上述的一种时间相关单光子计数的尾流探测装置,运行方法包括:
步骤一、激光器发射一脉冲光中,经发射镜头准直后,小部分通过分光棱镜反射到APD光电探测器的焦面,APD光电探测器输出起始电信号至时间相关单光子计数器的起始端口;
步骤二、激光器发射一脉冲光中,经发射镜头准直后,大部分透过分光棱镜照射尾流中的气泡,
步骤三、出射光照射到气泡后,产生的后向散射光经过接收镜头后,在透镜焦点前端的小孔光阑处滤除空间杂散光,并通过窄带滤波片来滤除杂散光,通过空间耦合入射至SPAD探测器的光敏面,SPAD探测器输出信号至时间相关单光子计数器的终止端口,完成光子飞行时间间隔测量和时间相关单光子计数器分析,最后计算得到目标距离。
本发明的有以下优点:
(1)即使在探测器焦平面边缘处,光斑形状发生了扩展、畸变等,激光接收组件对回波聚焦到焦面的光斑形状,其尺寸小于0.5mm,可被SPAD探测器探测,满足设计要求;视场角很小,光学接收系统基本上没有畸变,探测器像面均匀性很高。调整镜头的焦距,可以探测到不同距离的目标;调整光阑,可以实现部分背景光噪声的干扰。
(2)激光探测气泡的回波信号波形在少量微弱气泡距离装置3.6m时,存在两个峰,第一个峰为水体的后向散射信号,第二个峰为气泡的回波信号,证明了本探测装置的有效性。
(3)通过距离选通,可以实现近场水体的后向散射抑制,只探测到气泡位置附近的回波信号。
(4)激光能量较小时,能够通过短时间的信号采集,可以得到气泡群的回波峰。
(5)水体的衰减长度增加时,能够实现气泡群的探测,系统的探测能力提升。
附图说明
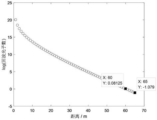
图1为回波光子数理论计算分布图;
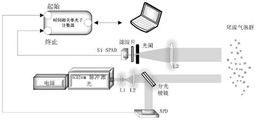
图2为本发明的一种时间相关单光子计数的尾流探测装置的设计原理图;
图3为本发明的一种时间相关单光子计数的尾流探测装置的光路原理图;
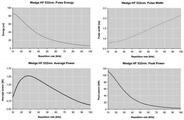
图4为532nm激光器各参数随重频的变化情况;
图5为激光头的尺寸分布图;
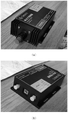
图6为本发明的一种时间相关单光子计数的尾流探测装置的实物图,其中,图6(a)为尾流探测装置的正面,右图为左端口为尾流探测装置的正面的反面;
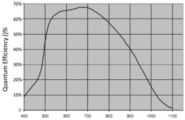
图7为对应波长下的探测效率图;
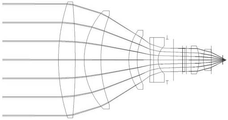
图8为扩束镜尺寸图;
图9为激光接收组件的布局图;
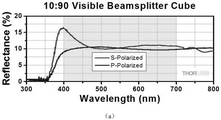
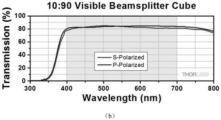
图10为分光棱镜的反射率和折射率曲线图,其中,图10(a)为分光棱镜的反射率图;图10(b)为分光棱镜的折射率图;
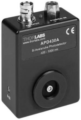
图11为APD光电探测器的实物图;
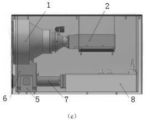
图12为本发明的一种时间相关单光子计数的尾流探测装置中箱体内部的结构示意图,其中,图12(a)为左视图;图12(b)为正视图;图12(c)为3D效果视图。
其中,1为接收镜头,2为SPAD探测器,3为箱体上盖板,4为发射保护玻璃,5为分光棱镜,6为APD光电探测器,7为发射镜头,8为激光器,9为箱体。
具体实施方式
下面将结合本发明实施例中的附图对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
参照图2、图3、图12所示,本发明提出了一种时间相关单光子计数的尾流探测装置,包括激光发射组件、激光接收组件和信息处理组件,激光发射组件和激光接收组件均与信息处理组件电连接,其中,
激光发射组件,用于向尾流中的气泡照射激光,并同步向信息处理组件传递起始电信号;
激光接收组件,用于接收由尾流中的气泡反射出的反射光,并同步向信息处理组件传递终止电信号;
信息处理组件,用于接收激光发射组件传来的起始电信号和激光接收组件传来的终止电信号,完成光子飞行时间间隔测量和时间相关单光子计数器分析,最后计算得到目标距离。
进一步的,激光发射组件包括发射光学系统和激光器8,激光器8的射出端与发射光学系统连接,
其中,发射光学系统包括发射保护玻璃4、分光棱镜5、APD光电探测器6和发射镜头7,发射镜头7、分光棱镜5和发射保护玻璃4自激光器8起依次连接,且均设置在激光器8的射出光路上,APD光电探测器6安装于分光棱镜5的反射光路上。
进一步的,发射镜头7为两个透镜构成的光学准直系统。
进一步的,激光接收组件包括接收镜头1和SPAD探测器2,接收镜头1的出光端连接SPAD探测器2的入光端。
进一步的,接收镜头1包括透镜、小孔光阑和窄带滤波片,透镜、小孔光阑和窄带滤波片沿入射方向依次设置在入射光路上,小孔光阑放置在透镜的焦点前端,其中,小孔光阑的小孔直径为0.3mm,窄带滤波片的带宽为532nm。
进一步的,时间相关单光子计数的尾流探测装置还包括箱体9和箱体上盖板3,激光接收组件和信息处理组件均安装在箱体9中,箱体9的一侧对应发射保护玻璃4和接收镜头1开有两个孔,发射保护玻璃4和接收镜头1分别设置于两个孔中并水密安装,箱体上盖板3水密盖装于箱体9的上开口处。
具体的,箱体9尺寸为330mm*200mm*150mm,箱体9采用水密技术,可将本发明的装置放入到水中。
进一步的,箱体9外侧设有两个信号输出端,APD光电探测器6和SPAD探测器2分别通过两个信号输出端向信息处理组件发送起始电信号和终止电信号。
进一步的,信息处理组件包括时间相关单光子计数器和信号处理器,时间相关单光子计数器与信号处理器双向信号连接,其中,时间相关单光子计数器设有起始端口和终止端口,APD光电探测器6和SPAD探测器2分别通过两个信号输出端连接起始端口和终止端口。
进一步的,时间相关单光子计数器,用于测量起始电信号和终止电信号的相对时间;
信号处理器,用于根据测得的起始电信号和终止电信号的相对时间,计算得到目标距离。
一种时间相关单光子计数的尾流探测装置的运行方法,基于上述的一种时间相关单光子计数的尾流探测装置,运行方法包括:
步骤一、激光器8发射一脉冲光中,经发射镜头7准直后,小部分通过分光棱镜5反射到APD光电探测器6的焦面,APD光电探测器6输出起始电信号至时间相关单光子计数器的起始端口;
步骤二、激光器8发射一脉冲光中,经发射镜头7准直后,大部分透过分光棱镜5照射尾流中的气泡,
步骤三、出射光照射到气泡后,产生的后向散射光经过接收镜头1后,在透镜焦点前端的小孔光阑处滤除空间杂散光,并通过窄带滤波片来滤除杂散光,通过空间耦合入射至SPAD探测器2的光敏面,SPAD探测器2输出信号至时间相关单光子计数器的终止端口,完成光子飞行时间间隔测量和时间相关单光子计数器分析,最后计算得到目标距离。
具体的,以下为本发明技术方案的可行性论证:
在尾流探测过程中,采用单元盖革APD激光成像雷达方案,对该方案的系统指标进行理论计算,采用了传统单点非扫描激光雷达距离方程公式:

其中:PR为接收功率、PT为发射功率、R为目标与发射机的距离、θ为激光发射系统光轴与目标法向夹角、ρ为目标反射率、AT为激光在目标投影面积、ηt为激光发射系统透过率、ηr为激光接收系统透过率、AR为接收有效孔径面积、TA为单向传播透射率、A为激光光束横截面面积,
发射的调Q激光脉冲可表示为

式中:A0是由激光脉冲能量决定的参数,激光脉宽为Pw=3.5τ,
由回波脉冲能量分布,回波脉冲激发的初始电子数的率函数为

式中:ηq为探测器量子效率,h为普朗克常数,v为光频率。已知积分时间为Pw,则回波信号在GM-APD探测器像元中激发的初始电子数为

式中Ep是发射激光脉冲所包含的能量

参考了国内外相关激光尾流探测的技术指标报道,并结合小型化要求,选择重频100KHz,脉宽1ns,单脉冲能量10uJ的532nm蓝绿激光,激光发散角为1mrad,圆光斑发射;水中气泡的反射率ρ为0.2;在照射光斑中,气泡占光斑的面积AT/A为10%;激光发射系统透过率ηt为0.96,接收透过率ηr为0.9。接收镜头口径100mm;激光在水下的衰减系数为0.1m-1,该参数是经过实际海水检测而得的。计算传输距离为1至65m时探测得到光子数,如图1所示,其中距离为60m时光子数为1.08个,在65m时的光子数为0.34个。由于单光子探测器能实现对单个光子的探测,因此,对于65m处的目标是能实现探测的。
以上实施示例只是用于帮助理解本发明的方法及其核心思想,对于本领域的一般技术人员,依据本发明的思想,在具体实施方式及应用范围上还可以做出若干改进和润饰,这些改进和润饰也应视为本发明的保护范围。
1.1激光器系统设计
激光器是激光雷达的核心器件之一,利用TCSPC技术进行水下气泡探测,应使用能发射高重频、窄脉冲激光的激光器。因此,选择532nm二极管泵浦固体激光器,特定重复频率(10KHz-100KHz)对应特定脉宽(0.7ns-3ns),25KHz时的输出平均功率高达1.5W,在10KHz时的单脉冲输出能量90uJ,输出的是单模高斯光束。本发明输出重频、脉宽、单脉冲能量根据需要设定,各参数与重频之间的关系见图4,输出激光光斑直径小于2mm,光束质量因子小于1.2。
该激光器重复频率10KHz、单脉冲能量90uJ、脉宽<1ns,高斯光斑输出,光斑直径2mm,发散角1mrad,按照上述技术指标,激光头外形尺寸为180mm×44mm×47mm。
激光头与激光发射组件之间的机械连接,见图5所示。左边孔为出光孔位置,四周为法兰连接孔,用于固定发射光学系统。考虑到激光出光光束中心与出光孔的中心可能不重合,在发射光学系统中设置了微调装置,可确保激光中心与发射光学系统光轴同轴。
1.2单光子探测器(SPAD)
能够响应单光子的探测器一般有:光电倍增管(PMT,Photomultiplier Tube)、微通道板光电倍增管、雪崩二极管型探测器(APD,Avalanche Photo Diode)、超转换边缘传感器和超导单光子探测器等。一般最常用的还是PMT和APD。
APD的探测效率高、具有高增益、暗计数率低、响应波长的范围比较大同时具有比较低的功耗,所以在本发明中更倾向于选APD。APD的半导体材料一般有两种:铟镓砷(InGaAs)和硅(Si)。InGaAs的光谱响应范围大约为900nm-1700nm,Si的光谱响应范围为400nm-1100nm。本发明的光源为532nm,因此选择Si材料制作的APD,也可以称为硅基单光子雪崩二极管探测器(Si-SPAD,Si-Single PhotonAvalanche Diode)。
参照图6所示,本发明使用的是工作在盖革模式的单光子探测器(SPAD,SinglePhoton Avalanche Diode),被光子激发的漂移电子冲击电离晶格中的原子同时产生一个价电空穴,在外电场的作用下,冲击产生的载流子冲击电离出更多的载流子,如此,载流子会如雪崩般增加,形成雪崩效应,从而输出可被检测的电信号。
通过对国内外的单光子APD探测器的调研,选择星秒光电光子计数模块SPD500,基于Si-APD的超灵敏光电探测器。探测波段覆盖200-1060nm,可工作在线性模式和盖革模式,盖革模式下增益超过60dB。SPD500特有的高性能主动抑制电路,可以实现连续的单光子探测,并且可加载任意宽度和周期的探测门。该电路实现了大于20dB的雪崩抑制,从而将SPD500的性能发挥到最佳状态。在700nm波段的探测效率超过60%,暗计数200-2000cps,死时间小于50ns。SPD500标准型号的有效光敏探测面积最高可达500um,单光子计数信号在模块内部转化为数字TTL信号,并通过SMA接口送出。
SPD500单光子探测器光谱响应范围为200nm-1060nm,由图7可得在532nm处的探测效率高达55%,死时间50ns,饱和计数率10Mcps。
1.3时间相关单光子计数器(TCSPC)
通过调研选择星秒光电的时间相关单光子计数产品FT1010,可对信号事件的相对时间进行精确测量,并且支持时间标签模式,可以实时记录探测信号的时间信息。FT1010时间分辨率最高可到64ps,通道的饱和计数率可以达到100x106cps,死时间低于10ns,并且FT1010还支持One-Start-Multi-Stop模式,在同一个同步信号周期内可以实时记录更多的事件信息。
1.4光学系统设计
经分析及计算可知:本发明的光学系统包括激光发射组件和激光接收组件,激光发射组件扩束6倍,入射光直径3mm,出射光直径18mm;激光接收组件视场角2.5mrad,接收口径100mm。
(1)激光发射组件
激光发射组件是调整激光束发散角度和光束直径。光在经过传输介质时,能量(光强度)是e指数级衰减,为保证能量的最大利用率,光束在传输的过程中应走过最小的光束体积。激光从激光器8出射时具有固定的光斑直径和发散角,并受激光器8自身性质影响,远场光束具有不同的分布,这三者共同影响激光在近场到远场距离中走过圆台立体的体积(圆台底面积越小,体积越小)。
在设计激光发射组件中,激光光斑直径与发散角呈相反趋势,光斑直径越大,发散角越小,反之光斑直径越小,反射角越大,并考虑到激光的远场分布,采用6倍扩束系统改型,光束经过扩束后,以一定的发散角输出,达到优化的利用效率。
选择日本吉奥马(GEOMATEC)公司的YAG激光高性能扩束镜,其产品尺寸图如图8所示。
根据激光器输出光斑直径2mm,发散角1mrad,得到6倍扩束,出射光直径12mm,发散角0.17mrad,其中L为62.2mm。
(2)激光接收组件设计
激光接收组件是接收激光在远场被物体反射回光,通过光能的分析达到测量目的的光能接收系统。接收系统主要受口径、光能利用率(光透过效率)限制,口径越大,接收返回光越多,能量强;光经过透镜越少,光在激光接收组件中损失越少。为减少背景光的干扰,在接收镜头1部分添加了手动调焦的光阑和窄带滤波片。滤光片直径Ф25mm,有效孔径为Ф21.1mm,设10.5mm为滤光片最大通光孔径半直径,封装厚度3.5mm,材料为熔融石英SiO2。滤波片参数主要为:尺寸Φ1英寸,中心波长为532±0.6nm,半高宽为1±0.2nm。光阑的通光孔径为直径Ф25.4mm,外形轮廓为 厚度为5.6mm。
接收口径100mm,接收视场角为2.5mrad=0.14324°,半视场角0.07162°,tanω=0.00125,探测器像元直径0.5mm,设计的激光接收组件如图9所示。
1.5分光棱镜
选用非偏振分束立方体,其镀有宽带增透膜和分光膜,用于400-700nm。这些立方体提供10:90的分光比列,其中反射率和折射率曲线如图10所示。
1.6APD光电探测器
经过综合考虑,选择APD430A作为分光后脉冲起始时间探测的光电探测器。这些雪崩光电探测器具有可变增益,通过外壳右侧的旋钮进行控制,具有集成热敏电阻,它通过调节雪崩光电探测器两端的偏置电压,在23±5℃的温度范围内可将M因子的稳定性维持在±3%或更好。APD430A还提供从DC至400MHz的更大可用带宽。其外部机械连接、电连接的方向以及薄型外壳设计如图11所示,确保了这些探测器可装在狭小空间中。外壳上有三个8-32(M4)安装孔,每侧面上一个,进一步确保它可以轻松集成到复杂的机械装置中。
Claims (6)
1.一种时间相关单光子计数的尾流探测装置,其特征在于,包括激光发射组件、激光接收组件和信息处理组件,所述激光发射组件和激光接收组件均与所述信息处理组件电连接,其中,
所述激光发射组件,用于向尾流中的气泡照射激光,并同步向所述信息处理组件传递起始电信号;
所述激光接收组件,用于接收由尾流中的气泡反射出的反射光,并同步向所述信息处理组件传递终止电信号;
所述信息处理组件,用于接收所述激光发射组件传来的起始电信号和所述激光接收组件传来的终止电信号,完成光子飞行时间间隔测量和时间相关单光子计数器分析,最后计算得到目标距离,
所述激光发射组件包括发射光学系统和激光器(8),所述激光器(8)的射出端与发射光学系统连接,
其中,所述发射光学系统包括发射保护玻璃(4)、分光棱镜(5)、APD光电探测器(6)和发射镜头(7),所述发射镜头(7)、分光棱镜(5)和发射保护玻璃(4)自所述激光器(8)起依次连接,且均设置在所述激光器(8)的射出光路上,所述APD光电探测器(6)安装于所述分光棱镜(5)的反射光路上,
所述激光接收组件包括接收镜头(1)和SPAD探测器(2),所述接收镜头(1)的出光端连接所述SPAD探测器(2)的入光端,
所述信息处理组件包括时间相关单光子计数器和信号处理器,所述时间相关单光子计数器与信号处理器双向信号连接,其中,所述时间相关单光子计数器设有起始端口和终止端口,所述APD光电探测器(6)和SPAD探测器(2)分别通过两个信号输出端连接所述起始端口和终止端口,
所述时间相关单光子计数器,用于测量所述起始电信号和终止电信号的相对时间;
所述信号处理器,用于根据测得的起始电信号和终止电信号的相对时间,计算得到目标距离。
2.根据权利要求1所述的一种时间相关单光子计数的尾流探测装置,其特征在于,所述发射镜头(7)为两个透镜构成的光学准直系统。
3.根据权利要求1所述的一种时间相关单光子计数的尾流探测装置,其特征在于,所述接收镜头(1)包括透镜、小孔光阑和窄带滤波片,所述透镜、小孔光阑和窄带滤波片沿入射方向依次设置在入射光路上,所述小孔光阑放置在所述透镜的焦点前端,其中,所述小孔光阑的小孔直径为0.3mm,所述窄带滤波片的带宽为532nm。
4.根据权利要求1所述的一种时间相关单光子计数的尾流探测装置,其特征在于,所述时间相关单光子计数的尾流探测装置还包括箱体(9)和箱体上盖板(3),所述激光接收组件和信息处理组件均安装在所述箱体(9)中,所述箱体(9)的一侧对应所述发射镜头(7)和接收镜头(1)开有两个孔,所述发射保护玻璃(4)和接收镜头(1)分别设置于所述两个孔中并水密安装,所述箱体上盖板(3)水密盖装于所述箱体(9)的上开口处。
5.根据权利要求4所述的一种时间相关单光子计数的尾流探测装置,其特征在于,所述箱体(9)外侧设有两个信号输出端,所述APD光电探测器(6)和SPAD探测器(2)分别通过所述两个信号输出端向所述信息处理组件发送起始电信号和终止电信号。
6.一种时间相关单光子计数的尾流探测装置的运行方法,基于权利要求1-5任一项所述的一种时间相关单光子计数的尾流探测装置,其特征在于,所述运行方法包括:
步骤一、激光器(8)发射一脉冲光中,经发射镜头(7)准直后,小部分通过分光棱镜(5)反射到APD光电探测器(6)的焦面,APD光电探测器(6)输出起始电信号至时间相关单光子计数器的起始端口;
步骤二、激光器(8)发射一脉冲光中,经发射镜头(7)准直后,大部分透过分光棱镜(5)照射尾流中的气泡;
步骤三、出射光照射到气泡后,产生的后向散射光经过接收镜头(1)后,在透镜焦点前端的小孔光阑处滤除空间杂散光,并通过窄带滤波片来滤除杂散光,通过空间耦合入射至SPAD探测器(2)的光敏面,SPAD探测器(2)输出信号至时间相关单光子计数器的终止端口,完成光子飞行时间间隔测量和时间相关单光子计数器分析,最后计算得到目标距离。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110724021.8A CN113447232B (zh) | 2021-06-29 | 2021-06-29 | 一种时间相关单光子计数的尾流探测装置及其运行方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110724021.8A CN113447232B (zh) | 2021-06-29 | 2021-06-29 | 一种时间相关单光子计数的尾流探测装置及其运行方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN113447232A CN113447232A (zh) | 2021-09-28 |
| CN113447232B true CN113447232B (zh) | 2022-04-12 |
Family
ID=77813719
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110724021.8A Active CN113447232B (zh) | 2021-06-29 | 2021-06-29 | 一种时间相关单光子计数的尾流探测装置及其运行方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN113447232B (zh) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN114578376B (zh) * | 2022-05-05 | 2022-08-19 | 中国科学院西安光学精密机械研究所 | 一种基于海洋湍流的单光子成像仿真方法 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102012529A (zh) * | 2010-09-20 | 2011-04-13 | 西安电子科技大学 | 基于激光脉冲后向散射的水中目标尾迹探测系统及方法 |
| WO2011091726A1 (zh) * | 2010-01-29 | 2011-08-04 | 哈尔滨工业大学 | 基于激光成像的高分辨率海浪微尺度波探测方法 |
| US9702819B1 (en) * | 2016-06-22 | 2017-07-11 | The United States Of America As Represented By The Secretary Of The Navy | Surface vessel wake detection |
| CN111856489A (zh) * | 2020-07-24 | 2020-10-30 | 西安电子科技大学 | 一种基于激光多普勒的气泡尾流探测方法 |
| CN111948668A (zh) * | 2020-07-24 | 2020-11-17 | 哈尔滨工业大学 | 一种尾流气泡单元探测装置 |
| CN112526540A (zh) * | 2020-12-03 | 2021-03-19 | 武汉第二船舶设计研究所(中国船舶重工集团公司第七一九研究所) | 一种船载气泡尾流特征检测装置、舰船及检测方法 |
-
2021
- 2021-06-29 CN CN202110724021.8A patent/CN113447232B/zh active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2011091726A1 (zh) * | 2010-01-29 | 2011-08-04 | 哈尔滨工业大学 | 基于激光成像的高分辨率海浪微尺度波探测方法 |
| CN102012529A (zh) * | 2010-09-20 | 2011-04-13 | 西安电子科技大学 | 基于激光脉冲后向散射的水中目标尾迹探测系统及方法 |
| US9702819B1 (en) * | 2016-06-22 | 2017-07-11 | The United States Of America As Represented By The Secretary Of The Navy | Surface vessel wake detection |
| CN111856489A (zh) * | 2020-07-24 | 2020-10-30 | 西安电子科技大学 | 一种基于激光多普勒的气泡尾流探测方法 |
| CN111948668A (zh) * | 2020-07-24 | 2020-11-17 | 哈尔滨工业大学 | 一种尾流气泡单元探测装置 |
| CN112526540A (zh) * | 2020-12-03 | 2021-03-19 | 武汉第二船舶设计研究所(中国船舶重工集团公司第七一九研究所) | 一种船载气泡尾流特征检测装置、舰船及检测方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN113447232A (zh) | 2021-09-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN110187358B (zh) | 收发同轴式激光雷达的偏振隔离去噪系统 | |
| CN112130163A (zh) | 一种基于单光子检测的激光测距系统及测距方法 | |
| CN102857294B (zh) | 地面到geo卫星激光通信中信号衰落的抑制方法及装置 | |
| CN101614820A (zh) | 一种基于改进型f-p标准具的信号增强激光雷达系统 | |
| CN102707331B (zh) | 基于偏振的收发一体化亚纳秒脉冲激光探测系统 | |
| CN107037444A (zh) | 光学系统及激光雷达 | |
| Shangguan et al. | Compact long-range single-photon underwater lidar with high spatial–temporal resolution | |
| US3712985A (en) | Optical spatial filter for modification of received energy vs range | |
| Shi et al. | High-resolution underwater single-photon imaging with Bessel beam illumination | |
| CN101776760A (zh) | 一种基于单光子探测器的激光三维成像装置 | |
| CN110542893A (zh) | 一种机载双频激光雷达三通道光学接收装置 | |
| CN113296079B (zh) | 一种远距离光电探测系统 | |
| CN112731428B (zh) | 一种测距装置及主动三维成像系统 | |
| CN109471121B (zh) | 双介质空间激光光声雷达 | |
| CN112946667A (zh) | 基于光子轨道角动量提高激光雷达探测信噪比的滤噪系统 | |
| CN112859044A (zh) | 一种基于涡旋光的水下激光雷达系统 | |
| CN119064287B (zh) | 一种基于环形圆偏振光的浑浊介质中目标检测方法和装置 | |
| CN112505711A (zh) | 一种利用反射式体布拉格光栅进行激光雷达光谱滤波的装置 | |
| CN111708004A (zh) | 一种新型激光测距方法及激光雷达系统 | |
| AU2020101889A4 (en) | A three-channel optical receiver for airborne dual-frequency lidar | |
| Liu et al. | Improvement of underwater laser ranging accuracy based on wavelet time-frequency analysis | |
| CN113447232A (zh) | 一种时间相关单光子计数的尾流探测装置及其运行方法 | |
| RU165087U1 (ru) | Устройство для регистрации усиления обратного рассеяния в атмосфере | |
| RU160836U1 (ru) | Устройство для регистрации усиления и ослабления обратного рассеяния в атмосфере | |
| Fang et al. | Non-line-of-sight underwater optical wireless communications with wavy surface |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |