CN106921331B - 基于正十二边形的圆形磁链轨迹控制装置及方法 - Google Patents
基于正十二边形的圆形磁链轨迹控制装置及方法 Download PDFInfo
- Publication number
- CN106921331B CN106921331B CN201511008146.1A CN201511008146A CN106921331B CN 106921331 B CN106921331 B CN 106921331B CN 201511008146 A CN201511008146 A CN 201511008146A CN 106921331 B CN106921331 B CN 106921331B
- Authority
- CN
- China
- Prior art keywords
- phase winding
- magnetic field
- flux linkage
- phase
- field vector
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images



Landscapes
- Control Of Ac Motors In General (AREA)
Abstract
本发明提供一种基于正十二边形的圆形磁链轨迹控制装置及方法,该装置包括车载动力电池、辅助电源、主控制器、驱动电路、三相永磁同步电机、功率管单元、第一继电器、第二继电器与第三继电器,通过主控制器控制功率管单元包括的各个开关管,实现将三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹。该控制过程中,直接通过控制功率管单元包括的各个开关管实现对三相永磁同步电机磁链轨迹的控制,无需复杂的矢量变换等环节,控制过程简单,提升了三相永磁同步电机的响应速度。
Description
技术领域
本发明涉及电气传动技术,尤其涉及一种基于正十二边形的圆形磁链轨迹控制装置及方法。
背景技术
随着环保意识的深入人心,具有零排放、无污染、能量利用率高等特点的电动汽车越来越受到消费者的青睐。三相永磁同步电机作为电动汽车的动力源,是电动汽车的重要配件之一。
目前,三相永磁同步电机的三相绕组分别通过两只开关管与电源相连接。磁链轨迹控制过程中,采用电压空间矢量控制方法,通过矢量坐标变换、电流环控制、输出坐标变化等环节以对磁链轨迹进行控制。
上述磁链轨迹控制过程中,矢量控制环节多,矢量算法复杂,导致三相永磁电机的响应速度慢。
发明内容
本发明提供一种基于正十二边形的圆形磁链轨迹控制装置及方法,以提高三相永磁电机的响应速度。
第一个方面,本发明实施例提供一种基于正十二边形的圆形磁链轨迹控制装置,包括:
车载动力电池、辅助电源、主控制器、驱动电路、三相永磁同步电机、功率管单元、第一继电器、第二继电器与第三继电器,其中,
所述车载动力电池包括第一段与第二段,所述第一段的负极与所述第二段的正极连接,所述第一段与所述第二段串联,所述第一段与所述第二段的电压为Ud;
所述功率管单元包括第一开关管VT1、第二开关管VT2、第三开关管VT3、第四开关管VT4、第五开关管VT5、第六开关管VT6与第七开关管VT7;
所述第一段的正极与所述VT1、所述VT2与所述VT5的输入端连接,所述第二段的负极与所述VT3、所述VT4与所述VT6的输入端连接;
所述第一继电器与所述三相永磁同步电机的A相绕组连接,所述第一继电器的常开触点与所述VT1、所述VT3的输出端连接;
所述第二继电器与所述三相永磁同步电机的B相绕组连接,所述第二继电器的常开触点与所述VT2、所述VT4的输出端连接;
所述第三继电器与所述三相永磁同步电机的C相绕组连接,所述第三继电器的常开触点与所述VT5、所述VT6的输出端连接;
所述第一继电器的常闭触点、所述第二继电器的常闭触点以及所述第三继电器的常闭触点与所述第一段与所述第二段的连接点连接;
所述VT7与所述三相永磁同步电机的A相绕组、B相绕组与C相绕组连接;
所述主控制器,用于控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹;
所述辅助电源与所述主控制器电连接;
所述主控制器与所述驱动电路电连接;
所述驱动电路用于产生7路触发脉冲,所述7路触发脉冲分别与所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6以及所述VT7的控制端连接。
可选的,所述功率管单元还包括7个保护电路,分别用于保护所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6以及所述VT7。
可选的,所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6以及所述VT7为全控型器件。
第二个方面,本发明实施例提供一种采用如上任一种方式实现的基于正十二边形的圆形磁链轨迹控制装置进行磁链轨迹控制的方法,该方法包括:
所述主控制器控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,所述方向为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断,所述时长为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断时,对应的所述A相绕组、所述B相绕组与所述C相绕组中,至少两个绕组导通的时长,其中,所述正十二边形的磁链轨迹的十二个边形成十二个磁场矢量区间。
本发明实施例提供的基于正十二边形的圆形磁链轨迹控制装置及方法,该装置包括车载动力电池、辅助电源、主控制器、驱动电路、三相永磁同步电机、功率管单元、第一继电器、第二继电器与第三继电器,通过主控制器控制功率管单元包括的各个开关管,实现将三相永磁同步电机磁链轨迹控制为圆形磁链轨迹。该控制过程中,直接通过控制功率管单元包括的各个开关管实现对三相永磁同步电机磁链轨迹的控制,无需复杂的矢量变换等环节,控制过程简单,提升了三相永磁同步电机的响应速度。
附图说明
图1为本发明一实施例提供的基于正十二边形的圆形磁链轨迹控制装置的结构示意图;
图2为本发明基于正十二边形的圆形磁链轨迹控制装置所适用的三相永磁同步电机的绕组分布示意图;
图3为本发明一实施例提供的永磁同步电机正十二边形的磁链轨迹示意图;
图4为本发明一实施例提供的基于正十二边形的圆形磁链轨迹控制装置正常工作时的电路拓扑结构;
图5为本发明一实施例采用图解法分析圆形磁链轨迹的分析图;
图6为图5中第一扇区的局部放大图;
图7为本发明一实施例提供的基于正十二边形的圆形磁链轨迹控制装置C相绕组所接开关管故障时的工作电路拓扑结构。
具体实施方式
图1为本发明一实施例提供的基于正十二边形的圆形磁链轨迹控制装置的结构示意图。如图1所示,本发明实施例提供的基于正十二边形的圆形磁链轨迹控制装置包括:车载动力电池1、辅助电源2、主控制器3、驱动电路4、三相永磁同步电机5、功率管单元6、第一继电器S1、第二继电器S2与第三继电器S3,其中,所述车载动力电池1均分为两部分串联,即车载动力电池1包括第一段与第二段,所述第一段的负极与所述第二段的正极连接,所述第一段与所述第二段串联,所述第一段与所述第二段的电压为Ud;所述功率管单元6包括第一开关管VT1、第二开关管VT2、第三开关管VT3、第四开关管VT4、第五开关管VT5、第六开关管VT6与第七开关管VT7;所述第一段的正极与所述VT1、所述VT2与所述VT5的输入端连接,所述第二段的负极与所述VT3、所述VT4与所述VT6的输入端连接;所述第一继电器S1与所述三相永磁同步电机5的A相绕组连接,所述第一继电器S1的常开触点与所述VT1、所述VT3的输出端连接;所述第二继电器S2与所述三相永磁同步电机5的B相绕组连接,所述第二继电器S2的常开触点与所述VT2、所述VT4的输出端连接;所述第三继电器S3与所述三相永磁同步电机5的C相绕组连接,所述第三继电器S3的常开触点与所述VT5、所述VT6的输出端连接;所述第一继电器S1的常闭触点、所述第二继电器S2的常闭触点以及所述第三继电器S3的常闭触点与所述第一段与所述第二段的连接点连接;所述VT7与所述三相永磁同步电机5的A相绕组、B相绕组与C相绕组连接;所述主控制器3,用于控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7,以将所述三相永磁同步电机5的磁链轨迹控制为圆形磁链轨迹;所述辅助电源2与所述主控制器3电连接;所述主控制器3与所述驱动电路4电连接;所述驱动电路4用于产生7路触发脉冲,所述7路触发脉冲分别与所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6以及所述VT7的控制端连接。
本发明实施例中,三相永磁同步电机5的三个绕组,即A相绕组、B相绕组与C相绕组相互对称分布,具体的,可参见图2,图2为本发明基于正十二边形的圆形磁链轨迹控制装置所适用的三相永磁同步电机的绕组分布示意图。
本发明实施例提供的基于正十二边形的圆形磁链轨迹控制装置,包括车载动力电池、辅助电源、主控制器、驱动电路、三相永磁同步电机、功率管单元、第一继电器、第二继电器与第三继电器,通过主控制器控制功率管单元包括的各个开关管,实现将三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹。该控制过程中,直接通过控制功率管单元包括的各个开关管实现对三相永磁同步电机磁链轨迹的控制,无需复杂的矢量变换等环节,控制过程简单,提升了三相永磁同步电机的响应速度。
可选的,上述实施例中,所述功率管单元还包括7个保护电路,分别用于保护所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6以及所述VT7。
具体的,再请参照图1,功率管单元6包括的各个开关管,即VT1~VT7,可以为全控型器件,如绝缘栅双极型晶体管(Insulated Gate Bipolar Transistor,IGBT)、门极可关断晶闸管(Gate-Turn-Off Thyristor,GTO)等。对于每一个开关管,都设置了保护电路,该保护电路包括四个二极管。例如,对于VT1,其保护电路由二极管(VD1、VD2、VD3与VD4组成)。另外,功率管单元6中,VT7与整流桥可形成续流回路,其中,整流桥由二极管形成。
本发明实施例中,主控制器例如为数字信号处理(Digital Signal Processing,DSP)TMS320F2809,其通过控制VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,所述方向为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断,所述时长为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断时,对应的所述A相绕组、所述B相绕组与所述C相绕组中,至少两个绕组导通的时长。
下面,对本发明采用如上基于正十二边形的圆形磁链轨迹控制装置进行磁链控制,以将磁链轨迹控制为圆形磁链轨迹为例对本发明进行详细说明。
具体思路为:第一、各个开关管均正常时,以可以实现的正六边形磁链轨迹为基础,采用图解法分析圆形磁链轨迹的实现方法,再描述本发明如何控制各个正常的开关管,从而将磁链轨迹控制为圆形磁链轨迹;第二、与C相绕组连接的至少一个开关管损坏,以可以实现的正六边形磁链轨迹为基础,采用图解法分析圆形磁链轨迹的实现方法,再描述本发明如何在与C相绕组连接的至少一个开关管损坏时,如何控制其他正常的开关管将磁链轨迹控制为圆形磁链轨迹。
上述的第一、各个开关管均正常时。
首先,对作为背景的正十二边形磁链轨迹进行描述。
具体的,十二个磁场矢量区间可参见图3,图3为本发明一实施例提供的永磁同步电机正十二边形的磁链轨迹示意图。
具体的,基于正十二边形的圆形磁链轨迹控制装置正常工作时,即功率管单元中的所有开关管:VT1、VT2、VT3、VT4、VT5、VT6与VT7均未损坏第一继电器S1、第二继电器S2与第三继电器S3均吸合时,三相永磁同步电机的三相绕组分别通过两个开关管与车载动力电池相连。此时,主控制器控制VT1、VT2、VT3、VT4、VT5、VT6或者VT7的方向与时长,以将三相永磁同步电机的磁链轨迹控制为正十二边形,包括:
磁场矢量Ⅰ区间:主控制器在t1时刻向VT1与VT6发送触发开通信号,以使A相绕组与C相绕组导通,导通时长为t1′,时间到达t2时刻,主控制器在t2时刻向VT2发送触发开通信号;其中,为t1时刻为基于正十二边形的圆形磁链轨迹控制装置的上电时刻;从t1时刻到t2时刻,三相永磁同步电机的电压为 磁场矢量Ⅰ区间的磁链大小为2Ud×t1′;
具体的,基于正十二边形的圆形磁链轨迹控制装置在t1时刻上电后,由主控制器给VT 1与VT6发送触发开通信号,使得A相绕组与车载动力电池第一段的正极接通,C相绕组与车载动力电池的第二段的负极接通,A相绕组上的电位为Ud,C相绕组上的电位为-Ud,则AC相电压为2Ud,AC绕组导通t1′时长后,时间到达t2时刻,主控制器在该t2时刻向VT2发送触发开通信号。该过程中,即从t1时刻到t2时刻,三相永磁同步电机的电压为 磁场矢量Ⅰ区间的磁链大小为2Ud×t1′。
磁场矢量Ⅱ区间:主控制器在t3时刻向VT1发送触发关断信号,t3时刻与t2时刻之间的时长为t2′;从t2时刻到t3时刻,三相永磁同步电机的电压为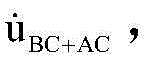 磁场矢量Ⅱ区间的磁链大小为

具体的,从t2时刻开始,A相绕组与B相绕组都与车载动力电池的第一段的正极连接,A相绕组与B相绕组上的电位都为Ud,C相绕组上的电位为-Ud,则BC相电压为2Ud,AC相电压为2Ud,此时,AC绕组与BC绕组均导通。经过t2′时长后,时间到达t3时刻,主控制器在该t3时刻向VT1发送触发关断信号。该过程中,即从t2时刻到t3时刻,三相永磁同步电机的电压为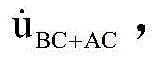 磁场矢量Ⅱ区间的磁链大小为
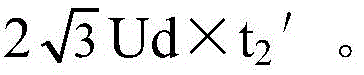
磁场矢量Ⅲ区间:所述主控制器在t4时刻向所述VT3发送触发开通信号,所述t4时刻与所述t3时刻之间的时长为t3′;从所述t3时刻到所述t4时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅲ区间的磁链大小为2Ud×t3′。
具体的,从t3时刻开始,B相绕组与车载动力电池的第一段的正极连接,B相绕组上的电位为Ud,C相绕组上的电位为-Ud,则BC相电压为2Ud,此时,BC绕组导通。经过t3′时长后,时间到达t4时刻,主控制器在该t4时刻向VT3发送触发开通信号。该过程中,即从t3时刻到t4时刻,三相永磁同步电机的电压为 磁场矢量Ⅲ区间的磁链大小为2Ud×t3′。
磁场矢量Ⅳ区间:所述主控制器在t5时刻向所述VT6发送触发关断信号,所述t5时刻与所述t4时刻之间的时长为t4′;从所述t4时刻到所述t5时刻,所述三相永磁同步电机的电压为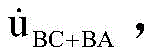 所述磁场矢量Ⅳ区间的磁链大小为
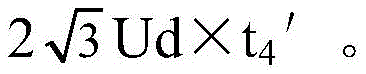
具体的,从t4时刻开始,B相绕组与车载动力电池的第一段的正极连接,B相绕组上的电位为Ud,A相绕组与C相绕组均与车载动力电池的第二段的负极接通,A相绕组与C相绕组上的电位均为-Ud,则BA相电压为2Ud,BC相电压为2Ud。此时,BC绕组与BA绕组均导通。经过t4′时长后,时间到达t5时刻,主控制器在该t5时刻向VT6发送触发关断信号。该过程中,即从t4时刻到t5时刻,三相永磁同步电机的电压为 磁场矢量Ⅳ区间的磁链大小为

磁场矢量Ⅴ区间:所述主控制器在t6时刻向所述VT5发送触发开通信号,所述t6时刻与所述t5时刻之间的时长为t5′;从所述t5时刻到所述t6时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅴ区间的磁链大小为2Ud×t5′。
具体的,从t5时刻开始,B相绕组与车载动力电池的第一段的正极连接,B相绕组上的电位为Ud,A相绕组与车载动力电池的第二段的负极接通,A相绕组上的电位为-Ud,则BA相电压为2Ud。此时,BA绕组导通。经过t5′时长后,时间到达t6时刻,主控制器在该t6时刻向VT5发送触发开通信号。该过程中,即从t5时刻到t6时刻,三相永磁同步电机的电压为 磁场矢量Ⅴ区间的磁链大小为2Ud×t5′。
磁场矢量Ⅵ区间:所述主控制器在t7时刻向所述VT2发送触发关断信号,所述t7时刻与所述t6时刻之间的时长为t6′;从所述t6时刻到所述t7时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅵ区间的磁链大小为

具体的,从t6时刻开始,B相绕组与C相绕组都与车载动力电池的第一段的正极连接,B相绕组与C相绕组上的电位均为Ud,A相绕组与车载动力电池的第二段的负极接通,A相绕组上的电位为-Ud,则BA相电压为2Ud,CA相电压为2Ud。此时,BA绕组与CA绕组均导通。经过t6′时长后,时间到达t7时刻,主控制器在该t7时刻向VT2发送触发关断信号。该过程中,即从t6时刻到t7时刻,三相永磁同步电机的电压为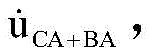 磁场矢量Ⅵ区间的磁链大小为
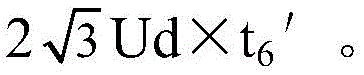
磁场矢量Ⅶ区间:所述主控制器在t8时刻向所述VT4发送触发开通信号,所述t8时刻与所述t7时刻之间的时长为t7′;从所述t7时刻到所述t8时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅶ区间的磁链大小为2Ud×t7′。
具体的,从t7时刻开始,C相绕组与车载动力电池的第一段的正极连接,C相绕组上的电位为Ud,A相绕组与车载动力电池的第二段的负极接通,A相绕组上的电位为-Ud,则CA相电压为2Ud。此时CA绕组导通。经过t7′时长后,时间到达t8时刻,主控制器在该t8时刻向VT4发送触发开通信号。该过程中,即从t7时刻到t8时刻,三相永磁同步电机的电压为 磁场矢量Ⅵ区间的磁链大小为2Ud×t7′。
磁场矢量Ⅷ区间:所述主控制器在t9时刻向所述VT3发送触发关断信号,所述t9时刻与所述t8时刻之间的时长为t8′;从所述t8时刻到所述t9时刻,所述三相永磁同步电机的电压为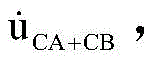 所述磁场矢量Ⅷ区间的磁链大小为
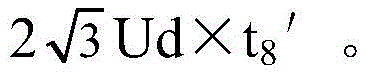
具体的,从t8时刻开始,C相绕组与车载动力电池的第一段的正极连接,C相绕组上的电位为Ud,A相绕组与B相绕组均与车载动力电池的第二段的负极接通,A相绕组与B相绕组上的电位均为-Ud,则CB相电压与CA相电压均为2Ud。此时CA绕组与CB绕组均导通。经过t8′时长后,时间到达t9时刻,主控制器在该t9时刻向VT3发送触发关断信号。该过程中,即从t8时刻到t9时刻,三相永磁同步电机的电压为 磁场矢量Ⅷ区间的磁链大小为
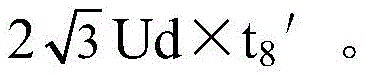
磁场矢量Ⅸ区间:所述主控制器在t10时刻向所述VT1发送触发开通信号,所述t10时刻与所述t9时刻之间的时长为t9′;从所述t9时刻到所述t10时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅸ区间的磁链大小为2Ud×t9′。
具体的,从t9时刻开始,C相绕组与车载动力电池的第一段的正极连接,C相绕组上的电位为Ud,B相绕组与车载动力电池的第二段的负极接通,B相绕组上的电位为-Ud,则CB相电压为2Ud。此时CB绕组导通。经过t9′时长后,时间到达t10时刻,主控制器在该t10时刻向VT1发送触发开通信号。该过程中,即从t9时刻到t10时刻,三相永磁同步电机的电压为 磁场矢量Ⅸ区间的磁链大小为2Ud×t9′。
磁场矢量Ⅹ区间:所述主控制器在t11时刻向所述VT5发送触发关断信号,所述t11时刻与所述t10时刻之间的时长为t10′;从所述t10时刻到所述t11时刻,所述三相永磁同步电机的电压为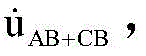 所述磁场矢量Ⅹ区间的磁链大小为
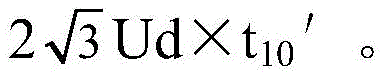
具体的,从t10时刻开始,A相绕组与C相绕组均与车载动力电池的第一段的正极连接,A相绕组与C相绕组上的电位为Ud,B相绕组与车载动力电池的第二段的负极接通,B相绕组上的电位为-Ud,则CB相电压与CA相电压为2Ud。此时CB绕组与AB绕组均导通。经过t10′时长后,时间到达t11时刻,主控制器在该t11时刻向VT5发送触发关断信号。该过程中,即从t10时刻到t11时刻,三相永磁同步电机的电压为 磁场矢量Ⅹ区间的磁链大小为
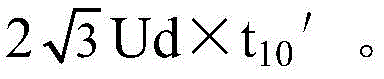
磁场矢量Ⅺ区间:所述主控制器在t12时刻向所述VT6发送触发开通信号,所述t12时刻与所述t11时刻之间的时长为t11′;从所述t11时刻到所述t12时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅺ区间的磁链大小为2Ud×t11′。
具体的,从t11时刻开始,A相绕组与车载动力电池的第一段的正极连接,A相绕组上的电位为Ud,B相绕组与车载动力电池的第二段的负极接通,B相绕组上的电位为-Ud,则CB相电压为Ud,AB相电压为2Ud。此时AB绕组导通。经过t11′时长后,时间到达t12时刻,主控制器在该t12时刻向VT6发送触发开通信号。该过程中,即从t11时刻到t12时刻,三相永磁同步电机的电压为 磁场矢量Ⅺ区间的磁链大小为2Ud×t11′。
磁场矢量Ⅻ区间:所述主控制器在t13时刻向所述VT4发送触发关断信号,所述t13时刻与所述t12时刻之间的时长为t12′;从所述t12时刻到所述t13时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅻ区间的磁链大小为
 从所述t13时刻开始,返回所述磁场矢量Ⅰ区间,如此循环;
具体的,从t12时刻开始,A相绕组与车载动力电池的第一段的正极连接,A相绕组上的电位为Ud,B相绕组与C相绕组均与车载动力电池的第二段的负极接通,B相绕组与C相绕组上的电位为-Ud,则AC相电压与AB相电压均为2Ud。此时AB绕组与AC绕组均导通。经过t12′时长后,时间到达t13时刻,主控制器在该t13时刻向VT4发送触发关断信号。该过程中,即从t12时刻到t13时刻,三相永磁同步电机的电压为 磁场矢量Ⅺ区间的磁链大小为

上述过程中,基于正十二边形的圆形磁链轨迹控制装置正常工作时的电路拓扑可参见图4,图4为本发明一实施例提供的基于正十二边形的圆形磁链轨迹控制装置正常工作时的电路拓扑结构。
其次,采用图解法分析圆形磁链轨迹的实现方法。
具体的,可参见图5与图6,图5为本发明一实施例采用图解法分析圆形磁链轨迹的分析图,图6为图5中第一扇区的局部放大图。请参照图5与图6,正十二边形磁链轨中,每个边对应一个基础磁链,每个边的两个端点与中心形成的区间为一个磁场矢量区间,共形成十二个磁场矢量区间,对于每一个磁场矢量区间,以该磁场矢量区间对应的边的中点与中心所在的直线为对称中心,将该磁场矢量区间均为两个子区间,共形成24个子区间,所述中心为所述正十二边形磁链轨迹的中心。图解法的过程包括:
步骤1、将所述正十二边形磁链轨迹对应的正十二边形划分为十二个扇区,每一扇区由第一子扇区与第二子扇区构成,所述第一子扇区与所述第二子扇区为所述24个子区间中的两个相邻子区间,且所述第一子扇区与所述第二子扇区分别属于不同的磁场矢量区间。下面,请参照图5与图6,以第一扇区为例对该图进行详细讲解。
请参照图5与图6,第一扇区包括第一子扇区与第二子扇区,其中,第一子扇区有磁场矢量Ⅻ区间,第二子扇区有磁场矢量Ⅰ区间。
步骤2、对于每一扇区,将该扇区等分为K等分,K为偶数;
步骤3、由所述第一子扇区对应的边的各等分点做所述第二子扇区对应的边的平行线,由所述第二子扇区对应的边的各等分点做所述第一子扇区对应的边的平行线,所述第二子扇区对应的边的平行线与所述第一子扇区对应的边的平行线相交形成多个菱形网格;
步骤4、做所述正十二边形磁链轨迹的内切圆,对所述内切圆做第一同心圆与第二同心圆,所述第一同心的半径大于所述内切圆的半径,所述第二同心圆的半径小于所述内切圆的半径,所述内切圆、所述第一同心圆以及所述第二同心圆与所述第二子扇区对应的边的平行线、所述第一子扇区对应的边的平行线相交,从所述多个菱形网格中,包含在所述第一同心圆与所述第二同心圆之间的菱形网格作为所述圆形磁链轨迹,即从所述多个菱形网格中,包含在所述第一同心圆与所述第二同心圆之间的菱形网格中,确定每一所述扇区的磁场矢量序列,将所述十二个扇区的磁场矢量序列对应的轨迹作为所述圆形磁链轨迹。
具体的,当K=6时,请参照图4,包含在所述第一同心圆与所述第二同心圆之间的菱形网格中,与第一扇区对应的磁场矢量序列例如可以为磁场矢量序列XII—I—XI—II—XII(如图中首位依次相连的五个黑色突出箭头所示)。利用正十二边形各个扇区的几何对称性,可以确定出其他扇区的磁场矢量序列,根据该些磁场矢量序列和上述对正十二边形磁场轨迹的分析,确定每一扇区中,每个磁场矢量序列对应的开关管状态,从而将磁链轨迹控制为圆形磁链轨迹。
步骤5、确定每一扇区内,各个磁场矢量序列对应的导通时间比例。
同样以第一扇区为例,当K=6时,基于上述正十二边形磁链轨迹的分析可知:第一扇区中,当磁场矢量XII—I—XI—II—XII对应的导通时间比例为 时,磁场矢量XII—I—XI—II—XII对应的菱形网格数相同。在根据图6可知:磁场矢量XII—I—XI—II—XII对应的菱形网格数分别为1—2—2—2—1。综合上述分析可知:对于第一扇区,为了能够获取图6所示的磁链轨迹,只需要在满足上述正十二边形磁链轨迹的前提下,控制磁场矢量XII—I—XI—II—XII对应的导通时间比例为

需要说明的是,虽然上述是确定一个正十二边形磁链轨迹,然而,该正十二边形实质上只是圆形磁链轨迹的铺垫,是为清楚描述圆形磁链轨迹而引入的,并不代表三相永磁同步电动机在工作时,需要先控制开关管的时长与方向得出正十二边形磁链轨迹,再得出圆形磁链轨迹,而是控制开关管时长与方向直接得出圆形磁链轨迹。
最后,在上述正十二边形磁链轨迹描述的基础上,以及图解法描述的基础上,对本发明磁链控制的方法进行详细说明。
具体的,所述主控制器控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,所述方向为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断,所述时长为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断时,对应的所述A相绕组、所述B相绕组与所述C相绕组中,至少两个绕组导通的时长,其中,所述正十二边形的磁链轨迹的十二个边形成十二个磁场矢量区间
在本发明一实施例中,所述主控制器控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,包括:
确定正十二边形磁链轨迹,所述正十二边形磁链轨迹的12个边中,每个边对应一个基础磁链,每个边的两个端点与中心形成的区间为一个磁场矢量区间,共形成十二个磁场矢量区间,对于每一个磁场矢量区间,以该磁场矢量区间对应的边的中点与中心所在的直线为对称中心,将该磁场矢量区间均为两个子区间,共形成24个子区间,所述中心为所述正十二边形磁链轨迹的中心;
将所述正十二边形磁链轨迹对应的正十二边形划分为十二个扇区,每一扇区由第一子扇区与第二子扇区构成,所述第一子扇区与所述第二子扇区为所述24个子区间中的两个相邻子区间,且所述第一子扇区与所述第二子扇区分别属于不同的磁场矢量区间;
对于每一扇区,将该扇区等分为K等分,K为偶数,由所述第一子扇区对应的边的各等分点做所述第二子扇区对应的边的平行线,由所述第二子扇区对应的边的各等分点做所述第一子扇区对应的边的平行线,所述第二子扇区对应的边的平行线与所述第一子扇区对应的边的平行线相交形成多个菱形网格;
确定所述正十二边形磁链轨迹的内切圆,对所述内切圆做第一同心圆与第二同心圆,所述第一同心的半径大于所述内切圆的半径,所述第二同心圆的半径小于所述内切圆的半径,所述内切圆、所述第一同心圆以及所述第二同心圆与所述第二子扇区对应的边的平行线、所述第一子扇区对应的边的平行线相交,从所述多个菱形网格中,包含在所述第一同心圆与所述第二同心圆之间的菱形网格中确定每一所述扇区的磁场矢量序列,将所述十二个扇区的磁场矢量序列对应的轨迹作为所述圆形磁链轨迹。
在本发明一实施例中,所述正十二边形磁链轨迹的12个边分别为第一边~第十二边,相应的,所述基础磁链分别为第一基础磁链~第十二基础磁链,相邻的两个基础磁链的夹角为30°,所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7均未损坏,则所述第一基础磁链~所述第十二基础磁链分别对应磁场矢量I区间~磁场矢量Ⅻ区间,所述磁场矢量I区间~磁场矢量Ⅻ区间为所述12个磁场矢量区间,其中:
所述磁场矢量Ⅰ区间:所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT6导通,所述VT2、所述VT3、所述VT4、所述VT5关断;
所述磁场矢量Ⅱ区间:所述B相绕组与所述C相绕组导通、所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT2、所述VT6导通,所述VT3、所述VT4、所述VT5关断;
所述磁场矢量Ⅲ区间:所述B相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT6导通,所述VT1、所述VT3、所述VT4、所述VT5关断;
所述磁场矢量Ⅳ区间:所述B相绕组与所述C相绕组导通、所述B相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3、所述VT6导通,所述VT1、所述VT4、所述VT5关断;
所述磁场矢量Ⅴ区间:所述B相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3导通,所述VT1、所述VT4、所述VT5、所述VT6关断;
所述磁场矢量Ⅵ区间:所述B相绕组与所述A相绕组导通、所述C相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3、所述VT5导通,所述VT1、所述VT4、所述VT6关断;
所述磁场矢量Ⅶ区间:所述C相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT3、所述VT5导通,所述VT1、所述VT2、所述VT4、所述VT6关断;
所述磁场矢量Ⅷ区间:所述C相绕组与所述A相绕组导通、所述C相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT3、所述VT4、所述VT5导通,所述VT1、所述VT2、所述VT6关断;
所述磁场矢量Ⅸ区间:所述C相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT4、所述VT5导通,所述VT1、所述VT2、所述VT3、所述VT6关断;
所述磁场矢量Ⅹ区间:所述C相绕组与所述B相绕组导通、所述A相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT4、所述VT5导通,所述VT2、所述VT3、所述VT6关断;
所述磁场矢量Ⅺ区间:所述A相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT4导通,所述VT2、所述VT3、所述VT5、所述VT6关断;
所述磁场矢量Ⅻ区间:所述A相绕组与所述B相绕组导通、所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT4、所述VT6导通,所述VT2、所述VT3、所述VT5关断。
可选的,所述第一基础磁链~所述第十二基础磁链导通的时间比为:
可选的,所述正十二边形磁链轨迹的12个边分别为第一边~第十二边,相应的,所述基础磁链分别为第一基础磁链~第十二基础磁链,相邻的两个基础磁链的夹角为30°,所述VT1、所述VT2、所述VT3、所述VT4与所述VT7均未损坏,所述VT5与所述VT6中至少一个发生损坏,则所述第一基础磁链~所述第十二基础磁链分别对应磁场矢量I区间~磁场矢量Ⅻ区间,所述磁场矢量I区间~磁场矢量Ⅻ区间为所述12个磁场矢量区间,其中:
所述磁场矢量Ⅰ区间:所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1导通,所述VT2、所述VT3、所述VT4关断;
所述磁场矢量Ⅱ区间:所述B相绕组与所述C相绕组导通、所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT2导通,所述VT3、所述VT4关断;
所述磁场矢量Ⅲ区间:所述B相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2导通,所述VT1、所述VT3、所述VT4关断;
所述磁场矢量Ⅳ区间:所述B相绕组与所述C相绕组导通、所述B相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT2、所述VT3导通,所述VT4关断;
所述磁场矢量Ⅴ区间:所述B相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3导通,所述VT1、所述VT4关断;
所述磁场矢量Ⅵ区间:所述B相绕组与所述A相绕组导通、所述C相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3、所述VT4导通,所述VT1关断;
所述磁场矢量Ⅶ区间:所述C相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT3导通,所述VT1、所述VT2、所述VT4关断;
所述磁场矢量Ⅷ区间:所述C相绕组与所述A相绕组导通、所述C相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT3、所述VT4导通,所述VT1、所述VT2关断;
所述磁场矢量Ⅸ区间:所述C相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT4导通,所述VT1、所述VT3、所述VT2关断;
所述磁场矢量Ⅹ区间:所述C相绕组与所述B相绕组导通、所述A相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT3、所述VT4导通,所述VT2关断;
所述磁场矢量Ⅺ区间:所述A相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT4导通,所述VT2、所述VT3关断;
所述磁场矢量Ⅻ区间:所述A相绕组与所述B相绕组导通、所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT2、所述VT4导通,所述VT3关断。
在本发明一实施例中,所述第一基础磁链~所述第十二基础磁链导通的时间比为:
上述的第二、与C相绕组连接的至少一个开关管损坏时。
首先,首先,对作为背景的正十二边形磁链轨迹进行描述。
具体的,请参见图3。基于正十二边形的圆形磁链轨迹控制装置中部分开关管故障时,以与C相绕组相连的开关管故障为例,即所述VT1、所述VT2、所述VT3、所述VT4与所述VT7均未损坏,所述VT5与所述VT6中至少一个发生损坏,所述主控制器控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为正十二边形,包括:
磁场矢量Ⅰ区间:所述主控制器在T1时刻向所述VT1发送触发开通信号,以使所述A相绕组与所述C相绕组导通,导通时长为T1′,时间到达T2时刻,所述主控制器在所述T2时刻向所述VT2发送触发开通信号;其中,所述为T1时刻为所述VT5与所述VT6中至少一个发生损坏的时刻;从所述T1时刻到所述T2时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅰ区间的磁链大小为Ud×T1′。
具体的,在VT5与所述VT6中至少一个发生损坏的T1时刻,由主控制器给VT1发送触发开通信号,使得A相绕组与车载动力电池第一段的正极接通,C相绕组上的电位为0,A相绕组上的电位为Ud,则AC相电压为Ud。此时,AC绕组导通。经过T1′时长后,时间到达T2时刻,主控制器在该T2时刻向VT2发送触发开通信号。该过程中,即从T1时刻到T2时刻,三相永磁同步电机的电压为 磁场矢量Ⅰ区间的磁链大小为Ud×T1′。
磁场矢量Ⅱ区间:所述主控制器在T3时刻向所述VT1发送触发关断信号,所述T3时刻与所述T2时刻之间的时长为T2′;从所述T2时刻到所述T3时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅱ区间的磁链大小为

具体的,从T2时刻开始,A相绕组与B相绕组均与车载动力电池的第一段的正极连接,A相绕组与B相绕组上的电位均为Ud,C相绕组上的电位为0,则BC相电压为Ud,AC相电压为Ud。此时BC绕组与AC绕组导通。经过T2′时长后,时间到达T3时刻,主控制器在该T3时刻向VT1发送触发关断信号。该过程中,即从T2时刻到T3时刻,三相永磁同步电机的电压为 磁场矢量Ⅱ区间的磁链大小为

磁场矢量Ⅲ区间:所述主控制器在T4时刻向所述VT3与所述VT1发送触发开通信号,所述T4时刻与所述T3时刻之间的时长为T3′;从所述T3时刻到所述T4时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅲ区间的磁链大小为Ud×T3′。
具体的,从T3时刻开始,B相绕组与车载动力电池的第一段的正极连接,B相绕组上的电位为Ud,C相绕组上的电位为0,则BC相电压为Ud。此时BC绕组导通。经过T3′时长后,时间到达T4时刻,主控制器在该T3时刻向VT1与VT3发送触发开通信号。该过程中,即从T3时刻到T4时刻,三相永磁同步电机的电压为 磁场矢量Ⅲ区间的磁链大小为Ud×T3′。
磁场矢量Ⅳ区间:所述主控制器在T5时刻向所述VT1发送触发关断信号,所述T5时刻与所述T4时刻之间的时长为T4′;从所述T4时刻到所述T5时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅳ区间的磁链大小为

具体的,从T4时刻开始,B相绕组与车载动力电池的第一段的正极连接,B相绕组上的电位为Ud,A相绕组与C相绕组上的电位均为0,则BA相电压与BC相电压均为Ud。此时BA绕组与BC绕组均导通。经过T4′时长后,时间到达T5时刻,主控制器在该T4时刻向VT1发送触发关断信号。该过程中,即从T4时刻到T5时刻,三相永磁同步电机的电压为 磁场矢量Ⅳ区间的磁链大小为

磁场矢量Ⅴ区间:所述主控制器在T6时刻向所述VT4发送触发开通信号,所述T6时刻与所述T5时刻之间的时长为T5′;从所述T5时刻到所述T6时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅴ区间的磁链大小为3Ud×T5′。
具体的,从T5时刻开始,B相绕组与车载动力电池的第一段的正极连接,B相绕组上的电位为Ud,C相绕组上的电位为0,A相绕组与车载动力电池的第二段的负极接通,A相绕组上的电位为-Ud,则BC相电压为Ud,BA相电压为2Ud,CA相电压为Ud。此时,BA绕组、CA绕组与BC绕组均导通。经过T5′时长后,时间到达T6时刻,主控制器在该T6时刻向VT4发送触发开通信号。该过程中,即从T5时刻到T6时刻,三相永磁同步电机的电压为BA绕组、CA绕组与BC绕组相电压的合成,而BC绕组与CA绕组的相电压大小相等,合成方向为BA绕组。因此,BA绕组、CA绕组与BC绕组相电压的合成的方向为 磁场矢量Ⅴ区间的磁链大小为2×Ud×T5′+Ud×T5′=3×Ud×T5′。
磁场矢量Ⅵ区间:所述主控制器在T7时刻向所述VT2与所述VT4发送触发关断信号,所述T7时刻与所述T6时刻之间的时长为T6′;从所述T6时刻到所述T7时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅵ区间的磁链大小为

具体的,从T6时刻开始,B相绕组与C相绕组上的电位都为0,A向绕组与车载动力电池的第二段的负极连接,A相绕组上的电位为-Ud,则BA相电压与CA相电压均为Ud。此时BA绕组与CA绕组均导通。经过T6′时长后,时间到达T7时刻,主控制器在该T7时刻向VT2与VT4发送触发关断信号。该过程中,即从T6时刻到T7时刻,三相永磁同步电机的电压为 磁场矢量Ⅵ区间的磁链大小为

磁场矢量Ⅶ区间:所述主控制器在T8时刻向所述VT4发送触发开通信号,所述T8时刻与所述T7时刻之间的时长为T7′;从所述T7时刻到所述T8时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅶ区间的磁链大小为Ud×T7′。
具体的,从T7时刻开始,C相绕组上的电位为0,A向绕组与车载动力电池的第二段的负极连接,A相绕组上的电位为-Ud,则CA相电压为Ud。此时CA绕组导通。经过T7′时长后,时间到达T8时刻,主控制器在该T8时刻向VT4发送触发开通信号。该过程中,即从T7时刻到T8时刻,三相永磁同步电机的电压为 磁场矢量Ⅶ区间的磁链大小为Ud×T7′。
磁场矢量Ⅷ区间:所述主控制器在T9时刻向所述VT3发送触发关断信号,所述T9时刻与所述T8时刻之间的时长为T8′;从所述T8时刻到所述T9时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅷ区间的磁链大小为

具体的,从T8时刻开始,C相绕组上的电位为0,A向绕组与B相绕组均与车载动力电池的第二段的负极连接,A相绕组与B相绕组上的电位均为-Ud,则CB相电压与CA相电压均为Ud。此时CA绕组与CB绕组均导通。经过T8′时长后,时间到达T9时刻,主控制器在该T9时刻向VT3发送触发关断信号。该过程中,即从T8时刻到T9时刻,三相永磁同步电机的电压为 磁场矢量Ⅷ区间的磁链大小为

磁场矢量Ⅸ区间:所述主控制器在T10时刻向所述VT1与所述VT3发送触发开通信号,所述T10时刻与所述T9时刻之间的时长为T9′;从所述T9时刻到所述T10时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅸ区间的磁链大小为Ud×T9′。
具体的,从T9时刻开始,C相绕组上的电位为0,B相绕组与车载动力电池的第二段的负极连接,B相绕组上的电位为-Ud,则CB相电压为Ud。此时CB绕组导通。经过T9′时长后,时间到达T10时刻,主控制器在该T10时刻向VT1与VT3发送触发开通信号。该过程中,即从T9时刻到T10时刻,三相永磁同步电机的电压为 磁场矢量Ⅸ区间的磁链大小为Ud×T9′。
磁场矢量Ⅹ区间:所述主控制器在T11时刻向所述VT3发送触发关断信号,所述T11时刻与所述T10时刻之间的时长为T10′;从所述T10时刻到所述T11时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅹ区间的磁链大小为

具体的,从T10时刻开始,A相绕组与C相绕组上的电位为0,B相绕组与车载动力电池的第二段的负极连接,B相绕组上的电位为-Ud,则CB相电压与AB相电压均为Ud。此时CB绕组与AB绕组均导通。经过T10′时长后,时间到达T11时刻,主控制器在该T11时刻向VT3发送触发关断信号。该过程中,即从T10时刻到T11时刻,三相永磁同步电机的电压为 磁场矢量Ⅹ区间的磁链大小为

磁场矢量Ⅺ区间:所述主控制器在T12时刻向所述VT2发送触发开通信号,所述T12时刻与所述T11时刻之间的时长为T11′;从所述T11时刻到所述T12时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅺ区间的磁链大小为3Ud×T11′。
具体的,从T11时刻开始,A相绕组与车载动力电池的第一段的正极接通,A相绕组上的电位为Ud,C相绕组上的电位为0,B相绕组与车载动力电池的第二段的负极连接,B相绕组上的电位为-Ud,则CB相电压为Ud,AB相电压为2Ud,AC相电压为Ud。此时CB绕组、AC绕组与AB绕组均导通。经过T11′时长后,时间到达T12时刻,主控制器在该T12时刻向VT2发送触发开通信号。该过程中,即从T11时刻到T12时刻,三相永磁同步电机的电压为CB绕组、AC绕组与AB绕组相电压的合成,而CB绕组与AC绕组的相电压大小相等,合成方向为AB绕组。因此,CB绕组、AC绕组与AB绕组相电压的合成的方向为 磁场矢量Ⅴ区间的磁链大小为2×Ud×T11′+Ud×T11′=3×Ud×T11′。
磁场矢量Ⅻ区间:所述主控制器在T13时刻向所述VT4与所述VT2发送触发关断信号,所述T13时刻与所述T12时刻之间的时长为T12′;从所述T12时刻到所述T13时刻,所述三相永磁同步电机的电压为 所述磁场矢量Ⅻ区间的磁链大小为
 从所述T13时刻开始,返回所述磁场矢量Ⅰ区间,如此循环。
具体的,从T12时刻开始,A相绕组与车载动力电池的第一段的正极接通,C相绕组上的电位为Ud,B相绕组与C相绕组上的电位均为0,则AC相电压与AB相电压均为Ud。此时AC绕组与AB绕组均导通。经过T12′时长后,时间到达T13时刻,主控制器在该T13时刻向VT2与VT4发送触发关断信号。该过程中,即从T12时刻到T13时刻,三相永磁同步电机的电压为 磁场矢量Ⅻ区间的磁链大小为

上述过程中,基于正十二边形的圆形磁链轨迹控制装置正常工作时的电路拓扑可参见图7,图7为本发明一实施例提供的基于正十二边形的圆形磁链轨迹控制装置C相绕组所接开关管故障时的工作电路拓扑结构。
需要说明的是,虽然上述图7所示实施例是以与C相绕组连接的开关管故障为例对本发明进行详细说明,然而,由于三相永磁同步电机的各个绕组对称分布,因此,当与A相绕组相连的开关管故障,或者,与B相绕组相连的开关管故障时,图7所示方案也同样适用,只需要将故障的开关管与C相故障时为例时的开关管对应的进行等效替换,即可以认为此时发生故障的就是等效为所举例的C相,真正的C相等效为发生故障的对应相,但对应的开关管名字发生对应变化即可。
其次,采用图解法分析圆形磁链轨迹的实现方法。
具体的,可参见上述各个开关管均正常时的分析,具体分析过程此处不再赘述。但是,与各个开关管均正常时的差异之处在于,基于上述与C相绕组连接的至少一个开关管损坏时对正六边形磁链轨迹的分析可知:第一扇区中,当磁场矢量XII—I—XI—II—XII对应的导通时间比例为
 时,磁场矢量XII—I—XI—II—XII对应的菱形网格数相同。再根据图6可知:磁场矢量XII—I—XI—II—XII对应的菱形网格数分别为1—2—2—2—1。综合上述分析可知:对于第一扇区,为了能够获取图6所示的磁链轨迹,只需要在满足上述正十二边形磁链轨迹的前提下,控制磁场矢量XII—I—XI—II—XII对应的导通时间比例为

最后,在上述正十二边形磁链轨迹描述的基础上,以及图解法描述的基础上,对本发明磁链控制的方法进行详细说明。
具体的,当与C相绕组连接的至少一个开关管损坏时,所述主控制器控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,包括:
所述主控制器控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,所述方向为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断,所述时长为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断时,对应的所述A相绕组、所述B相绕组与所述C相绕组中,至少两个绕组导通的时长,其中,所述正十二边形的磁链轨迹的十二个边形成十二个磁场矢量区间。
在本发明一实施例中,所述主控制器控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,包括:
确定正十二边形磁链轨迹,所述正十二边形磁链轨迹的12个边中,每个边对应一个基础磁链,每个边的两个端点与中心形成的区间为一个磁场矢量区间,共形成十二个磁场矢量区间,对于每一个磁场矢量区间,以该磁场矢量区间对应的边的中点与中心所在的直线为对称中心,将该磁场矢量区间均为两个子区间,共形成24个子区间,所述中心为所述正十二边形磁链轨迹的中心;
将所述正十二边形磁链轨迹对应的正十二边形划分为十二个扇区,每一扇区由第一子扇区与第二子扇区构成,所述第一子扇区与所述第二子扇区为所述24个子区间中的两个相邻子区间,且所述第一子扇区与所述第二子扇区分别属于不同的磁场矢量区间;
对于每一扇区,将该扇区等分为K等分,K为偶数,由所述第一子扇区对应的边的各等分点做所述第二子扇区对应的边的平行线,由所述第二子扇区对应的边的各等分点做所述第一子扇区对应的边的平行线,所述第二子扇区对应的边的平行线与所述第一子扇区对应的边的平行线相交形成多个菱形网格;
确定所述正十二边形磁链轨迹的内切圆,对所述内切圆做第一同心圆与第二同心圆,所述第一同心的半径大于所述内切圆的半径,所述第二同心圆的半径小于所述内切圆的半径,所述内切圆、所述第一同心圆以及所述第二同心圆与所述第二子扇区对应的边的平行线、所述第一子扇区对应的边的平行线相交,从所述多个菱形网格中,包含在所述第一同心圆与所述第二同心圆之间的菱形网格中确定每一所述扇区的磁场矢量序列,将所述十二个扇区的磁场矢量序列对应的轨迹作为所述圆形磁链轨迹。
在本发明一实施例中,所述正十二边形磁链轨迹的12个边分别为第一边~第十二边,相应的,所述基础磁链分别为第一基础磁链~第十二基础磁链,相邻的两个基础磁链的夹角为30°,所述VT1、所述VT2、所述VT3、所述VT4与所述VT7均未损坏,所述VT5与所述VT6中至少一个发生损坏,则所述第一基础磁链~所述第十二基础磁链分别对应磁场矢量I区间~磁场矢量Ⅻ区间,所述磁场矢量I区间~磁场矢量Ⅻ区间为所述12个磁场矢量区间,其中:
所述磁场矢量Ⅰ区间:所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1导通,所述VT2、所述VT3、所述VT4关断;
所述磁场矢量Ⅱ区间:所述B相绕组与所述C相绕组导通、所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT2导通,所述VT3、所述VT4关断;
所述磁场矢量Ⅲ区间:所述B相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2导通,所述VT1、所述VT3、所述VT4关断;
所述磁场矢量Ⅳ区间:所述B相绕组与所述C相绕组导通、所述B相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT2、所述VT3导通,所述VT4关断;
所述磁场矢量Ⅴ区间:所述B相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3导通,所述VT1、所述VT4关断;
所述磁场矢量Ⅵ区间:所述B相绕组与所述A相绕组导通、所述C相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3、所述VT4导通,所述VT1关断;
所述磁场矢量Ⅶ区间:所述C相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT3导通,所述VT1、所述VT2、所述VT4关断;
所述磁场矢量Ⅷ区间:所述C相绕组与所述A相绕组导通、所述C相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT3、所述VT4导通,所述VT1、所述VT2关断;
所述磁场矢量Ⅸ区间:所述C相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT4导通,所述VT1、所述VT3、所述VT2关断;
所述磁场矢量Ⅹ区间:所述C相绕组与所述B相绕组导通、所述A相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT3、所述VT4导通,所述VT2关断;
所述磁场矢量Ⅺ区间:所述A相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT4导通,所述VT2、所述VT3关断;
所述磁场矢量Ⅻ区间:所述A相绕组与所述B相绕组导通、所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT2、所述VT4导通,所述VT3关断。
在本发明一实施例中,所述第一基础磁链~所述第十二基础磁链导通的时间比为:
由上述可知,相较于现有的通过矢量坐标变换、电流环控制、输出坐标变化等环节以对磁链轨迹进行控制的方法中,与某个相位连接的开关管故障时,根据原先的电压空间矢量控制不能实现对三相永磁同步电机预先的控制,本发明实施例提供的磁链轨迹控制方法,与某个相位连接的开关管故障时,可通过调整各个绕组导通的时长来对磁链轨迹进行控制,使得磁链轨迹为正十二边形,增大对三相永磁同步电机定子磁链轨迹的控制能力,从而减少电动汽车行车中的故障,杜绝安全事故的发生。
本领域普通技术人员可以理解:实现上述各方法实施例的全部或部分步骤可以通过程序指令相关的硬件来完成。前述的程序可以存储于一计算机可读取存储介质中。该程序在执行时,执行包括上述各方法实施例的步骤;而前述的存储介质包括:ROM、RAM、磁碟或者光盘等各种可以存储程序代码的介质。
最后应说明的是:以上各实施例仅用以说明本发明的技术方案,而非对其限制;尽管参照前述各实施例对本发明进行了详细的说明,本领域的普通技术人员应当理解:其依然可以对前述各实施例所记载的技术方案进行修改,或者对其中部分或者全部技术特征进行等同替换;而这些修改或者替换,并不使相应技术方案的本质脱离本发明各实施例技术方案的范围。
Claims (6)
1.一种基于正十二边形的圆形磁链轨迹控制装置,其特征在于,包括:
车载动力电池、辅助电源、主控制器、驱动电路、三相永磁同步电机、功率管单元、第一继电器、第二继电器与第三继电器,其中,
所述车载动力电池包括第一段与第二段,所述第一段的负极与所述第二段的正极连接,所述第一段与所述第二段串联,所述第一段与所述第二段的电压为Ud;
所述功率管单元包括第一开关管VT1、第二开关管VT2、第三开关管VT3、第四开关管VT4、第五开关管VT5、第六开关管VT6与第七开关管VT7;
所述第一段的正极与所述VT1、所述VT2与所述VT5的输入端连接,所述第二段的负极与所述VT3、所述VT4与所述VT6的输出端连接;
所述第一继电器与所述三相永磁同步电机的A相绕组连接,所述第一继电器的常开触点与所述VT1输出端、所述VT3的输入端连接;
所述第二继电器与所述三相永磁同步电机的B相绕组连接,所述第二继电器的常开触点与所述VT2输出端、所述VT4的输入端连接;
所述第三继电器与所述三相永磁同步电机的C相绕组连接,所述第三继电器的常开触点与所述VT5输出端、所述VT6的输入端连接;
所述第一继电器的常闭触点、所述第二继电器的常闭触点以及所述第三继电器的常闭触点与所述第一段与所述第二段的连接点连接;
所述VT7通过二极管构成的三相整流桥与所述三相永磁同步电机的A相绕组、B相绕组与C相绕组连接;
所述主控制器,用于控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5或者所述VT6,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹;
所述辅助电源与所述主控制器电连接;
所述主控制器与所述驱动电路电连接;
所述驱动电路用于产生7路触发脉冲,所述7路触发脉冲分别与所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6以及所述VT7的控制端连接;
所述主控制器用于控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5或者所述VT6的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,所述方向为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5或者所述VT6的开通或关断,所述时长为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5或者所述VT6的开通或关断时,对应的所述A相绕组、所述B相绕组与所述C相绕组中,至少两个绕组导通的时长,其中,所述正十二边形的磁链轨迹的十二个边形成十二个磁场矢量区间;
所述主控制器具体用于:确定正十二边形磁链轨迹,所述正十二边形磁链轨迹的12个边中,每个边对应一个基础磁链,每个边的两个端点与中心形成的区间为一个磁场矢量区间,共形成十二个磁场矢量区间,对于每一个磁场矢量区间,以该磁场矢量区间对应的边的中点与中心所在的直线为对称中心,将该磁场矢量区间均为两个子区间,共形成24个子区间,所述中心为所述正十二边形磁链轨迹的中心;
将所述正十二边形磁链轨迹对应的正十二边形划分为十二个扇区,每一扇区由第一子扇区与第二子扇区构成,所述第一子扇区与所述第二子扇区为所述24个子区间中的两个相邻子区间,且所述第一子扇区与所述第二子扇区分别属于不同的磁场矢量区间;
对于每一扇区,将该扇区等分为K等分,K为偶数,由所述第一子扇区对应的边的各等分点做所述第二子扇区对应的边的平行线,由所述第二子扇区对应的边的各等分点做所述第一子扇区对应的边的平行线,所述第二子扇区对应的边的平行线与所述第一子扇区对应的边的平行线相交形成多个菱形网格;
确定所述正十二边形磁链轨迹的内切圆,对所述内切圆做第一同心圆与第二同心圆,所述第一同心的半径大于所述内切圆的半径,所述第二同心圆的半径小于所述内切圆的半径,所述内切圆、所述第一同心圆以及所述第二同心圆与所述第二子扇区对应的边的平行线、所述第一子扇区对应的边的平行线相交,从所述多个菱形网格中,包含在所述第一同心圆与所述第二同心圆之间的菱形网格中确定每一所述扇区的磁场矢量序列,将所述十二个扇区的磁场矢量序列对应的轨迹作为所述圆形磁链轨迹。
2.根据权利要求1所述的装置,其特征在于,所述功率管单元还包括6 个保护电路,分别用于保护所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6。
3.根据权利要求1或2所述的装置,其特征在于,所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6为全控型器件。
4.一种采用如权利要求1~3任一项所述的基于正十二边形的圆形磁链轨迹控制装置进行磁链控制的方法,其特征在于,包括:
控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,所述方向为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断,所述时长为所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的开通或关断时,对应的所述A相绕组、所述B相绕组与所述C相绕组中,至少两个绕组导通的时长,其中,所述正十二边形的磁链轨迹的十二个边形成十二个磁场矢量区间;
控制所述VT1、所述VT2、所述VT3、所述VT4、所述VT5、所述VT6或者所述VT7的方向与时长,以将所述三相永磁同步电机的磁链轨迹控制为圆形磁链轨迹,包括:
确定正十二边形磁链轨迹,所述正十二边形磁链轨迹的12个边中,每个边对应一个基础磁链,每个边的两个端点与中心形成的区间为一个磁场矢量区间,共形成十二个磁场矢量区间,对于每一个磁场矢量区间,以该磁场矢量区间对应的边的中点与中心所在的直线为对称中心,将该磁场矢量区间均为两个子区间,共形成24个子区间,所述中心为所述正十二边形磁链轨迹的中心;
将所述正十二边形磁链轨迹对应的正十二边形划分为十二个扇区,每一扇区由第一子扇区与第二子扇区构成,所述第一子扇区与所述第二子扇区为所述24个子区间中的两个相邻子区间,且所述第一子扇区与所述第二子扇区分别属于不同的磁场矢量区间;
对于每一扇区,将该扇区等分为K等分,K为偶数,由所述第一子扇区对应的边的各等分点做所述第二子扇区对应的边的平行线,由所述第二子扇区对应的边的各等分点做所述第一子扇区对应的边的平行线,所述第二子扇区对应的边的平行线与所述第一子扇区对应的边的平行线相交形成多个菱形网格;
确定所述正十二边形磁链轨迹的内切圆,对所述内切圆做第一同心圆与第二同心圆,所述第一同心的半径大于所述内切圆的半径,所述第二同心圆的半径小于所述内切圆的半径,所述内切圆、所述第一同心圆以及所述第二同心圆与所述第二子扇区对应的边的平行线、所述第一子扇区对应的边的平行线相交,从所述多个菱形网格中,包含在所述第一同心圆与所述第二同心圆之间的菱形网格中确定每一所述扇区的磁场矢量序列,将所述十二个扇区的磁场矢量序列对应的轨迹作为所述圆形磁链轨迹。
5.根据权利要求4所述的方法,其特征在于,所述正十二边形磁链轨迹的12个边分别为第一边~第十二边,相应的,所述基础磁链分别为第一基础磁链~第十二基础磁链,相邻的两个基础磁链的夹角为30°,所述VT1、所述VT2、所述VT3、所述VT4、所述VT5或者所述VT6均未损坏,则所述第一基础磁链~所述第十二基础磁链分别对应磁场矢量I区间~磁场矢量Ⅻ区间,所述磁场矢量I区间~磁场矢量Ⅻ区间为所述12个磁场矢量区间,其中:
所述磁场矢量Ⅰ区间:所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT6导通,所述VT2、所述VT3、所述VT4、所述VT5关断;
所述磁场矢量Ⅱ区间:所述B相绕组与所述C相绕组导通、所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT2、所述VT6导通,所述VT3、所述VT4、所述VT5关断;
所述磁场矢量Ⅲ区间:所述B相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT6导通,所述VT1、所述VT3、所述VT4、所述VT5关断;
所述磁场矢量Ⅳ区间:所述B相绕组与所述C相绕组导通、所述B相 绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3、所述VT6导通,所述VT1、所述VT4、所述VT5关断;
所述磁场矢量Ⅴ区间:所述B相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3导通,所述VT1、所述VT4、所述VT5、所述VT6关断;
所述磁场矢量Ⅳ区间:所述B相绕组与所述A相绕组导通、所述C相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT2、所述VT3、所述VT5导通,所述VT1、所述VT4、所述VT6关断;
所述磁场矢量Ⅶ区间:所述C相绕组与所述A相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT3、所述VT5导通,所述VT1、所述VT2、所述VT4、所述VT6关断;
所述磁场矢量Ⅶ区间:所述C相绕组与所述A相绕组导通、所述C相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT3、所述VT4、所述VT5导通,所述VT1、所述VT2、所述VT6关断;
所述磁场矢量Ⅸ区间:所述C相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT4、所述VT5导通,所述VT1、所述VT2、所述VT3、所述VT6关断;
所述磁场矢量Ⅹ区间:所述C相绕组与所述B相绕组导通、所述A相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT4、所述VT5导通,所述VT2、所述VT3、所述VT6关断;
所述磁场矢量Ⅺ区间:所述A相绕组与所述B相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT4导通,所述VT2、所述VT3、所述VT5、所述VT6关断;
所述磁场矢量Ⅻ区间:所述A相绕组与所述B相绕组导通、所述A相绕组与所述C相绕组导通,所述三相永磁同步电机的电压为 相应的,所述VT1、所述VT4、所述VT6导通,所述VT2、所述VT3、所述VT5关断。
6.根据权利要求5所述的方法,其特征在于,所述第一基础磁链~所述第十二基础磁链导通的时间比为:
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201511008146.1A CN106921331B (zh) | 2015-12-28 | 2015-12-28 | 基于正十二边形的圆形磁链轨迹控制装置及方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201511008146.1A CN106921331B (zh) | 2015-12-28 | 2015-12-28 | 基于正十二边形的圆形磁链轨迹控制装置及方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN106921331A CN106921331A (zh) | 2017-07-04 |
| CN106921331B true CN106921331B (zh) | 2020-07-28 |
Family
ID=59455275
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201511008146.1A Expired - Fee Related CN106921331B (zh) | 2015-12-28 | 2015-12-28 | 基于正十二边形的圆形磁链轨迹控制装置及方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN106921331B (zh) |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6288515B1 (en) * | 2000-04-19 | 2001-09-11 | General Motors Corporation | System and method for controlling a surface-mounted permanent magnet synchronous machine drive over a wide speed range using a reference voltage |
| CN101499771A (zh) * | 2008-01-28 | 2009-08-05 | 王玉富 | 三相电源能量反馈三相电机变频调速驱动器 |
| CN103633910A (zh) * | 2013-11-07 | 2014-03-12 | 陕西科技大学 | 一种用于软起动的电压空间矢量控制装置及其控制方法 |
-
2015
- 2015-12-28 CN CN201511008146.1A patent/CN106921331B/zh not_active Expired - Fee Related
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6288515B1 (en) * | 2000-04-19 | 2001-09-11 | General Motors Corporation | System and method for controlling a surface-mounted permanent magnet synchronous machine drive over a wide speed range using a reference voltage |
| CN101499771A (zh) * | 2008-01-28 | 2009-08-05 | 王玉富 | 三相电源能量反馈三相电机变频调速驱动器 |
| CN103633910A (zh) * | 2013-11-07 | 2014-03-12 | 陕西科技大学 | 一种用于软起动的电压空间矢量控制装置及其控制方法 |
Non-Patent Citations (5)
| Title |
|---|
| 《基于容错逆变器的永磁同步电机直接转矩控制》;孙 丹, 贺益康, 何宗元;《浙江大学学报》;20070731;第1102-1106页 * |
| 《异步电机软启动器电压空间矢量控制技术的研究》;解晨;《万方学位论文库》;20151203;第27-33页 * |
| 《正多边形磁链轨迹控制在伺服系统中的应用》;王蕾1,谢利理2;《航空兵器》;20071231;第42-43页 * |
| 《混合型电压空间矢量PWM变频调速器》;韩英桃 马瑞卿;《微电机》;19960228;第53-55页 * |
| 孙 丹, 贺益康, 何宗元.《基于容错逆变器的永磁同步电机直接转矩控制》.《浙江大学学报》.2007, * |
Also Published As
| Publication number | Publication date |
|---|---|
| CN106921331A (zh) | 2017-07-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN104410260B (zh) | 一种具有容错能力可实现直流故障自主防护的mmc子模块结构及其mmc调制方法 | |
| CN103825267B (zh) | 一种mmc-mtdc直流侧短路电流的计算方法 | |
| CN105896492B (zh) | 一种混合式直流断路器 | |
| CN103731059B (zh) | 一种模块化多电平换流器的双嵌位子模块结构电路 | |
| CN102281014A (zh) | 一种具有处理直流故障功能的多电平换流器 | |
| CN106505606A (zh) | 一种单箝位子模块型mmc‑hvdc远端启动方法 | |
| CN106024497B (zh) | 一种高短路关断直流断路器用辅助电路及其控制方法 | |
| CN105071675B (zh) | 一种混合型功率开关及其在柔性直流输电换流器中的应用 | |
| CN108376992A (zh) | 一种混合子模块mmc等效仿真方法 | |
| CN202917401U (zh) | 双稳态永磁开关驱动电路 | |
| CN106936351B (zh) | 基于正六边形的圆形磁链轨迹控制装置及方法 | |
| CN106936355B (zh) | 基于正六边形的圆形磁链轨迹两相控制装置及方法 | |
| CN106921332B (zh) | 正十二边形磁链轨迹控制装置及方法 | |
| Priya et al. | Analysis of various switch faults of the Three level Neutral point clamped inverter feeding induction motor drive | |
| CN106921339B (zh) | 基于正六边形的圆形磁链轨迹控制装置及方法 | |
| CN104866656B (zh) | 一种全桥结构模块化多电平换流器桥臂等效电路 | |
| CN203352475U (zh) | 功率单元级联式高压变频器的旁路电路 | |
| CN106936353B (zh) | 基于正十二边形的圆形磁链轨迹控制装置及方法 | |
| CN112688575B (zh) | 交流侧可控关断的混合式换流器拓扑结构及其控制方法 | |
| CN106921331A (zh) | 基于正十二边形的圆形磁链轨迹控制装置及方法 | |
| CN106921327B (zh) | 正六边形磁链轨迹控制装置及方法 | |
| CN201937480U (zh) | 一种单相全控整流限流装置 | |
| CN106936352A (zh) | 基于正十二边形的圆形磁链轨迹控制装置及方法 | |
| CN103257581B (zh) | 一种换相失败保护仿真装置 | |
| CN109167528B (zh) | 高压直流输电换流器的控制方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20200728 |