WO2023100232A1 - 空気流量計測装置及び空気流量計測方法 - Google Patents
空気流量計測装置及び空気流量計測方法 Download PDFInfo
- Publication number
- WO2023100232A1 WO2023100232A1 PCT/JP2021/043818 JP2021043818W WO2023100232A1 WO 2023100232 A1 WO2023100232 A1 WO 2023100232A1 JP 2021043818 W JP2021043818 W JP 2021043818W WO 2023100232 A1 WO2023100232 A1 WO 2023100232A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- air flow
- input signal
- flow rate
- laminar
- turbulent
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images



Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01F—MEASURING VOLUME, VOLUME FLOW, MASS FLOW OR LIQUID LEVEL; METERING BY VOLUME
- G01F1/00—Measuring the volume flow or mass flow of fluid or fluent solid material wherein the fluid passes through a meter in a continuous flow
- G01F1/68—Measuring the volume flow or mass flow of fluid or fluent solid material wherein the fluid passes through a meter in a continuous flow by using thermal effects
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01F—MEASURING VOLUME, VOLUME FLOW, MASS FLOW OR LIQUID LEVEL; METERING BY VOLUME
- G01F15/00—Details of, or accessories for, apparatus of groups G01F1/00 - G01F13/00 insofar as such details or appliances are not adapted to particular types of such apparatus
- G01F15/02—Compensating or correcting for variations in pressure, density or temperature
- G01F15/028—Compensating or correcting for variations in pressure, density or temperature for low flow rates
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01F—MEASURING VOLUME, VOLUME FLOW, MASS FLOW OR LIQUID LEVEL; METERING BY VOLUME
- G01F1/00—Measuring the volume flow or mass flow of fluid or fluent solid material wherein the fluid passes through a meter in a continuous flow
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01F—MEASURING VOLUME, VOLUME FLOW, MASS FLOW OR LIQUID LEVEL; METERING BY VOLUME
- G01F15/00—Details of, or accessories for, apparatus of groups G01F1/00 - G01F13/00 insofar as such details or appliances are not adapted to particular types of such apparatus
- G01F15/02—Compensating or correcting for variations in pressure, density or temperature
- G01F15/04—Compensating or correcting for variations in pressure, density or temperature of gases to be measured
- G01F15/043—Compensating or correcting for variations in pressure, density or temperature of gases to be measured using electrical means
- G01F15/046—Compensating or correcting for variations in pressure, density or temperature of gases to be measured using electrical means involving digital counting
Definitions
- the throttle valve provided in the intake pipe is closed and the air in the intake pipe becomes difficult to flow, energy loss will occur, resulting in poor fuel efficiency.
- the throttle valve is closed, even if pulsation occurs in the engine, the pulsation does not easily affect the intake pipe.
- the throttle valve is opened. When the throttle valve is open, the air in the intake pipe is more likely to be affected by the pulsation generated by the engine, and the pulsation error generated in the air flow rate is more affected.
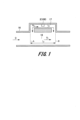
- FIG. 1 is a diagram showing an example of an installation location of an air flow rate detection device. Although a conventional air flow rate detection device 100 will be described with reference to FIG.
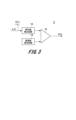
- the laminar turbulence determination unit determines whether the air flow is laminar or turbulent based on the instantaneous value of the input signal Qsen. For this reason, the laminar turbulence determination unit 5 includes an absolute value detection circuit 13 , a reference value generation circuit 14 and a comparison unit 15 .
- FIG. 6 shows the determination result (laminar flow or turbulent flow), which is the output of the switching unit 8, with reference to the transition points (1) and (2).
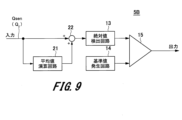
- the air flow rate measuring device 1 according to the third embodiment is basically the same as the air flow rate measuring device 1 according to the first embodiment, but the configuration of the laminar flow turbulence determining section 5 is changed as shown in FIG. is provided with a laminar flow turbulence determination unit 5B changed to .
- the laminar turbulent flow determining unit 5B according to the third embodiment basically has the same function as the laminar turbulent flow determining unit 5 according to the first embodiment to determine laminar flow and turbulent flow. However, the laminar turbulence determination unit (laminar turbulence determination unit 5B) determines whether the air flow is laminar or turbulent based on the average value of the input signal Qsen.
Landscapes
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- General Physics & Mathematics (AREA)
- Measuring Volume Flow (AREA)
Abstract
Description
図1は、空気流量検出装置の設置場所の例を示す図である。図1では、従来の空気流量検出装置100について説明するが、後述する実施形態に係る空気流量検出装置2についても空気流量検出装置100と同様に配置される。
まず、本発明の第1の実施形態に係る空気流量計測装置の構成例について、図1から図6を参照して説明する。
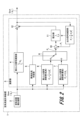
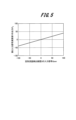
図1は第1の実施形態に係る空気流量検出装置の設置場所の例を示す図である。図2は第1の実施形態に係る空気流量計測装置1の構成例を示す図である。図3は、図2に示す層流乱流判定部5の構成例を示す図である。図4は、図2に示す第1入力信号演算部6の入出力特性の例を示す図である。図5は、図2に示す第2入力信号演算部7の入出力特性の例を示す図である。図6は、図2に示す切替部8の出力の例を示す図である。
空気流量検出装置(空気流量検出装置2)は、空気流量計測装置1が計測対象とする、図1に示した管内(例えば、副通路17内)を移動する空気の空気流量Q2を検出して、空気流量Q2に対応する入力信号Qsenを生成する。入力信号Qsenは、副通路17における空気流量Q2に応じた信号として、演算部3に入力される。
第2入力信号演算部(第2入力信号演算部7)は、空気流量検出装置2の入力信号Qsenに対して比例演算を行う。比例演算により、空気流量Q2に対して層流の出力結果P2が得られる。
出力信号演算部(出力信号演算部9)は、加算部12からの出力信号Qoutに対して2乗演算を行って出力結果P1を減算部10に出力する。
積分部(積分部11)は、減算部(減算部10)により求められた差分を積分して積分結果を出力する。
加算部(加算部12)は、第3入力信号演算部(第3入力信号演算部4)の出力結果と、積分部(積分部11)積分結果とを加算して、演算部(演算部3)の出力信号Qoutを出力する。
図3は、層流乱流判定部5の内部構成例を示す図である。
基準値発生回路14は、基準値を発生する。
比較部15は、絶対値検出回路13の出力と、基準値発生回路14の出力とを比較する。
つまり、層流乱流判定部5は、空気流量検出装置2の入力信号Qsenの瞬時値の絶対値を絶対値検出回路13で求める。そして、層流乱流判定部5は、この絶対値が基準値発生回路14の出力(基準値)よりも大きければ乱流と判定し、基準値発生回路14の出力以下であれば層流と判定した判定結果を切替部8に出力する。
図4は、空気流量検出装置2の入力信号Qsenに対する第1入力信号演算部6の出力特性の一例を示す図である。図4に示すグラフの横軸は、空気流量検出装置2の入力信号Qsenの値を表し、縦軸は、第1入力信号演算部6の出力結果P2を表す。
図5は、空気流量検出装置2の入力信号Qsenに対する第2入力信号演算部7の出力特性の一例を示す図である。図5に示すグラフの横軸は、空気流量検出装置2の入力信号Qsenの値を表し、縦軸は、第2入力信号演算部7の出力結果P2を表す。
図6は、空気流量検出装置2の入力信号Qsenに対する切替部8の出力特性の一例を示す図である。図6に示すグラフの横軸は、空気流量検出装置2の入力信号Qsenの値を表し、縦軸は、切替部8の出力結果P2を表す。

ρ:流体の密度
Δp:面Aと面Bの圧力差
L1:主通路18の通路長
L2:副通路17の通路長
C1:主通路18の損失係数
C2:副通路17の損失係数
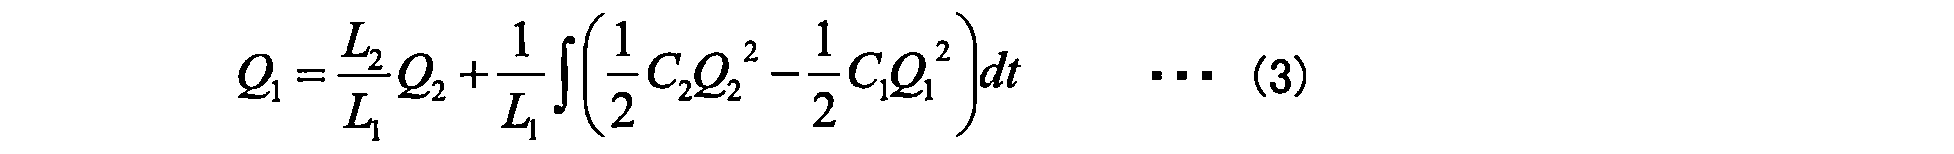
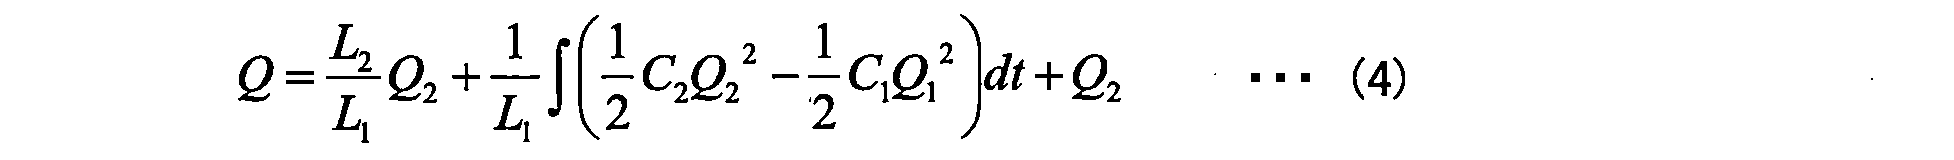
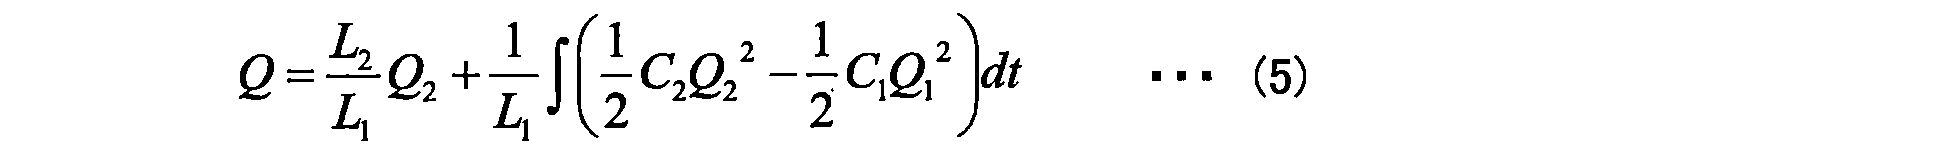
次に、空気流量計測装置1を構成する計算機30のハードウェア構成を説明する。
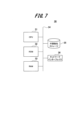
図7は、計算機30のハードウェア構成例を示すブロック図である。計算機30は、本実施の形態に係る空気流量計測装置1として動作可能なコンピューターとして用いられるハードウェアの一例である。本実施の形態に係る空気流量計測装置1は、計算機30(コンピューター)がプログラムを実行することにより、図2に示した各機能ブロックが連携して行う空気流量計測方法を実現することが可能である。
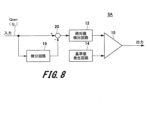
次に、本発明の第2の実施形態に係る空気流量計測装置の構成例について、図8を参照して説明する。
図8は、第2の実施形態に係る層流乱流判定部5Aの構成例を示すブロック図である。
次に、本発明の第3の実施形態に係る空気流量計測装置の構成例について、図9を参照して説明する。
図9は、第3の実施形態に係る層流乱流判定部5Bの構成例を示すブロック図である。
次に、本発明の第4の実施形態に係る空気流量計測装置の構成例について、図10を参照して説明する。
図10は、第4の実施形態に係る層流乱流判定部5Cの構成例を示すブロック図である。
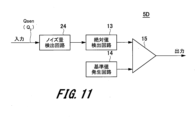
次に、本発明の第5の実施形態に係る空気流量計測装置の構成例について、図11を参照して説明する。
図11は、第5の実施形態に係る層流乱流判定部5Dの構成例を示すブロック図である。
上述した各実施形態に係る空気流量計測装置1は、車両等に搭載される電子制御装置により構成されるものとする。そして、各実施形態に係る演算部3を、電子制御装置の一機能としてよい。この電子制御装置は、車両以外にも、空気流量検出装置2が設置される管内の空気流量を計測可能な装置として用いられてもよい。
例えば、上述した各実施形態は本発明を分かりやすく説明するために装置の構成を詳細かつ具体的に説明したものであり、必ずしも説明した全ての構成を備えるものに限定されない。また、ここで説明した実施形態の構成の一部を他の実施形態の構成に置き換えることは可能であり、さらにはある実施形態の構成に他の実施形態の構成を加えることも可能である。また、各実施形態の構成の一部について、他の構成の追加、削除、置換をすることも可能である。
また、制御線や情報線は説明上必要と考えられるものを示しており、製品上必ずしも全ての制御線や情報線を示しているとは限らない。実際には殆ど全ての構成が相互に接続されていると考えてもよい。
Claims (8)
- 管内を移動する空気流の空気流量を検出して、前記空気流量に対応する入力信号を生成する空気流量検出装置と、
前記入力信号に基づいて前記空気流が層流又は乱流のいずれであるかを判定し、前記空気流が層流であると判定した場合に前記入力信号に対して比例演算を行った出力結果を用いて演算した結果、又は前記空気流が乱流であると判定した場合に前記入力信号に対して2乗演算を行った出力結果を用いて演算した結果を、前記空気流量に応じた出力信号として出力する演算部と、を備える
空気流量計測装置。 - 前記演算部は、
前記入力信号に対して2乗演算を行う第1入力信号演算部と、
前記入力信号に対して比例演算を行う第2入力信号演算部と、
前記入力信号に対して、前記空気流量検出装置が設置される管の長さに基づく演算を行う第3入力信号演算部と、
前記空気流が層流又は乱流のいずれであるかを判定する層流乱流判定部と、
前記層流乱流判定部の判定結果に基づいて前記第1入力信号演算部の出力結果と、前記第2入力信号演算部の出力結果とを切り替える切替部と、
前記出力信号に対して2乗演算を行う出力信号演算部と、
前記切替部により切り替えられた、前記第1入力信号演算部の出力結果、又は前記第2入力信号演算部の出力結果と、前記出力信号演算部の出力結果との差分を求める減算部と、
前記差分を積分して積分結果を出力する積分部と、
前記第3入力信号演算部の出力結果と、前記積分結果とを加算した前記出力信号を出力する加算部と、を有する
請求項1に記載の空気流量計測装置。 - 前記層流乱流判定部は、前記入力信号の瞬時値に基づいて、前記空気流が層流又は乱流のいずれであるかを判定する
請求項2に記載の空気流量計測装置。 - 前記層流乱流判定部は、前記入力信号の微分値に基づいて、前記空気流が層流又は乱流のいずれであるかを判定する
請求項2に記載の空気流量計測装置。 - 前記層流乱流判定部は、前記入力信号の平均値に基づいて、前記空気流が層流又は乱流のいずれであるかを判定する
請求項2に記載の空気流量計測装置。 - 前記層流乱流判定部は、前記入力信号の時間関数に基づいて、前記空気流が層流又は乱流のいずれであるかを判定する
請求項2に記載の空気流量計測装置。 - 前記層流乱流判定部は、前記入力信号のノイズ量に基づいて、前記空気流が層流又は乱流のいずれであるかを判定する
請求項2に記載の空気流量計測装置。 - 管内を移動する空気流の空気流量を検出する空気流量検出装置と、演算部とを備える空気流量計測装置で行われる空気流量計測方法であって、
前記空気流量検出装置が、前記空気流量を検出して、前記空気流量に対応する入力信号を生成する処理と、
前記演算部が、前記入力信号に基づいて前記空気流が層流又は乱流のいずれであるかを判定し、前記空気流が層流であると判定した場合に前記入力信号に対して比例演算を行った出力結果を用いて演算した結果、又は前記空気流が乱流であると判定した場合に前記入力信号に対して2乗演算を行った出力結果を用いて演算した結果を、前記空気流量に応じた出力信号として出力する処理と、を含む
空気流量計測方法。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US18/712,110 US20260168837A1 (en) | 2021-11-30 | 2021-11-30 | Air flow rate measuring device and air flow rate measuring method |
| DE112021008275.2T DE112021008275T5 (de) | 2021-11-30 | 2021-11-30 | Luftmassenstrom-Messvorrichtung und Luftmassenstrom-Messverfahren |
| CN202180104230.0A CN118369554A (zh) | 2021-11-30 | 2021-11-30 | 空气流量测量装置及空气流量测量方法 |
| JP2023564290A JP7652931B2 (ja) | 2021-11-30 | 2021-11-30 | 空気流量計測装置及び空気流量計測方法 |
| PCT/JP2021/043818 WO2023100232A1 (ja) | 2021-11-30 | 2021-11-30 | 空気流量計測装置及び空気流量計測方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2021/043818 WO2023100232A1 (ja) | 2021-11-30 | 2021-11-30 | 空気流量計測装置及び空気流量計測方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2023100232A1 true WO2023100232A1 (ja) | 2023-06-08 |
Family
ID=86611694
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2021/043818 Ceased WO2023100232A1 (ja) | 2021-11-30 | 2021-11-30 | 空気流量計測装置及び空気流量計測方法 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20260168837A1 (ja) |
| JP (1) | JP7652931B2 (ja) |
| CN (1) | CN118369554A (ja) |
| DE (1) | DE112021008275T5 (ja) |
| WO (1) | WO2023100232A1 (ja) |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2001033291A (ja) * | 1999-07-22 | 2001-02-09 | Tokyo Gas Co Ltd | ガスメータおよび流量計 |
| WO2012032617A1 (ja) * | 2010-09-08 | 2012-03-15 | トヨタ自動車株式会社 | 流量検出装置 |
| JP2018205134A (ja) * | 2017-06-05 | 2018-12-27 | 日立オートモティブシステムズ株式会社 | 空気流量計 |
-
2021
- 2021-11-30 CN CN202180104230.0A patent/CN118369554A/zh active Pending
- 2021-11-30 JP JP2023564290A patent/JP7652931B2/ja active Active
- 2021-11-30 DE DE112021008275.2T patent/DE112021008275T5/de active Pending
- 2021-11-30 WO PCT/JP2021/043818 patent/WO2023100232A1/ja not_active Ceased
- 2021-11-30 US US18/712,110 patent/US20260168837A1/en active Pending
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2001033291A (ja) * | 1999-07-22 | 2001-02-09 | Tokyo Gas Co Ltd | ガスメータおよび流量計 |
| WO2012032617A1 (ja) * | 2010-09-08 | 2012-03-15 | トヨタ自動車株式会社 | 流量検出装置 |
| JP2018205134A (ja) * | 2017-06-05 | 2018-12-27 | 日立オートモティブシステムズ株式会社 | 空気流量計 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN118369554A (zh) | 2024-07-19 |
| JP7652931B2 (ja) | 2025-03-27 |
| DE112021008275T5 (de) | 2024-08-29 |
| JPWO2023100232A1 (ja) | 2023-06-08 |
| US20260168837A1 (en) | 2026-06-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Levy et al. | Use of a rotated Riemann solver for the two-dimensional Euler equations | |
| CN114938029B (zh) | 基于迭代等面积法则的并网逆变器暂态稳定性分析方法 | |
| CN109469834B (zh) | 一种液体管道泄漏检测方法、装置及系统 | |
| CN111075584B (zh) | 发动机进气量的确定方法、装置、存储介质及电子设备 | |
| CN116502338B (zh) | 一种通用化的基于线性稳定性理论的工程转捩预测方法 | |
| JP6531774B2 (ja) | 空気流量測定装置 | |
| CN115407662A (zh) | 一种基于扩张故障检测观测器和集员估计的鲁棒故障检测方法 | |
| US20220244082A1 (en) | Flow measurement method based on dynamic optimization of three pressure sensors | |
| WO2019093040A1 (ja) | 空気流量計測装置、及び空気流量計測システム | |
| JP6763823B2 (ja) | 空気流量計 | |
| Bai | Shock reflection with incident shock–wedge trailing-edge expansion fan interaction | |
| CN116378866B (zh) | Egr模块压力传感器检测方法、装置、车辆及存储介质 | |
| JP7652931B2 (ja) | 空気流量計測装置及び空気流量計測方法 | |
| CN116659628B (zh) | 一种超声波流量计误差评价及修正方法 | |
| WO2018190060A1 (ja) | 空気流量測定装置 | |
| CN105989205A (zh) | 飞行器表面脉动压力的确定方法 | |
| CN119026253B (zh) | 一种水翼边界层转捩位置的预测方法 | |
| CN120633229A (zh) | 基于cfd仿真的小口径超声波水表流速校准方程估算方法 | |
| Xu et al. | A new scale-adaptive hybrid Reynolds-averaged Navier–Stokes and large eddy simulation model considering rotational effect for separated flow predictions | |
| CN118690678A (zh) | 一种针对水下回转体首部边界层自然转捩的模化方法 | |
| CN117783572A (zh) | 一种适用于多场景的自车速度估测方法、系统及平台 | |
| CN114444202A (zh) | 一种基于涡核探测的螺旋桨尾流修正相平均算法 | |
| JP2019132866A (ja) | 空気流量測定装置 | |
| Zhang et al. | A strong tracking robust adaptive Kalman filtering algorithm for ultrasonic flowmeter | |
| Kobayashi et al. | Study of influence of MRF method on the prediction of the engine cooling fan performance |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 21966318 Country of ref document: EP Kind code of ref document: A1 |
|
| ENP | Entry into the national phase |
Ref document number: 2023564290 Country of ref document: JP Kind code of ref document: A |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 202180104230.0 Country of ref document: CN |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 18712110 Country of ref document: US |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 112021008275 Country of ref document: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 21966318 Country of ref document: EP Kind code of ref document: A1 |
|
| WWP | Wipo information: published in national office |
Ref document number: 18712110 Country of ref document: US |