WO2020135237A1 - 定量分析步进电机启动能力的方法 - Google Patents
定量分析步进电机启动能力的方法 Download PDFInfo
- Publication number
- WO2020135237A1 WO2020135237A1 PCT/CN2019/126806 CN2019126806W WO2020135237A1 WO 2020135237 A1 WO2020135237 A1 WO 2020135237A1 CN 2019126806 W CN2019126806 W CN 2019126806W WO 2020135237 A1 WO2020135237 A1 WO 2020135237A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- stepper motor
- static
- torque
- starting
- rotor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P8/00—Arrangements for controlling dynamo-electric motors rotating step by step
- H02P8/04—Arrangements for starting
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P1/00—Arrangements for starting electric motors or dynamo-electric converters
- H02P1/02—Details of starting control
- H02P1/029—Restarting, e.g. after power failure
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P8/00—Arrangements for controlling dynamo-electric motors rotating step by step
- H02P8/24—Arrangements for stopping
- H02P8/30—Holding position when stopped
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P8/00—Arrangements for controlling dynamo-electric motors rotating step by step
- H02P8/36—Protection against faults, e.g. against overheating or step-out; Indicating faults
- H02P8/38—Protection against faults, e.g. against overheating or step-out; Indicating faults the fault being step-out
Definitions
- the control method of the stepping motor in the holding phase is usually to energize the working phase while disconnecting the non-working phase. This control method is aimed at stepping motors at rated power to avoid out-of-step.
- Fig. 4 is a schematic diagram of the current change of the short-circuit control of each phase winding during the holding phase of the bidirectional stepper motor.
- Fig. 9 is the torque-frequency characteristic curve of the stepping motor at static start.
- Figure 10 is a flow chart for quantitative analysis of the stepping motor's starting ability.
- stepper motor Before starting the two-phase stepper motor, first set the operation plan: the stepper motor previously entered 121 steps, using direct shutdown to enter the stepper motor to maintain the single-phase holding phase, and then restart the stepping step 121, directly stop, cut off the power.
- the short circuit current is detected in real time, and when the detected short circuit current exceeds the maximum allowable current value, the phase winding intermittently shorts.
- the purpose of the start-up phase is to provide a stepper motor that enables the stepper motor not to lose steps during the next start-up even if the rotor vibration is not completely attenuated during the holding phase, or the rotor did not reach the equilibrium position during the last stop or hold.
- Stage control method is to provide a stepper motor that enables the stepper motor not to lose steps during the next start-up even if the rotor vibration is not completely attenuated during the holding phase, or the rotor did not reach the equilibrium position during the last stop or hold.
- the initial angular velocity of the rotor will vary with the initial position angle of the rotor. If the rotor passes the equilibrium position in the reverse direction at the moment of starting, it has the maximum reverse initial angular velocity. At this time, the initial speed equivalent load torque T L1 is the largest and it is the most difficult to start.
- the first pulse for starting is 3 ms, it is equivalent to the starting frequency of 333 Hz.
- the maximum static torque that can be started is 1 Nm.
- the maximum equivalent torque value of the maximum dynamic start in Fig. 8 is 0.619Nm.
- the final maximum total equivalent static load is 0.899Nm, so it can be safely started in the entire area.
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Control Of Stepping Motors (AREA)
- Control Of Motors That Do Not Use Commutators (AREA)
Abstract
一种定量分析步进电机启动能力的方法,获取步进电机在不同启动频率下的最大静态启动转矩,绘制当前频率下的电机静态矩频特性曲线,获得转子在初始速度ω0,初始位置θ0的状态下动态启动时的总等效静负载TL',TL'=TL+TL1+TL2;根据步进电机的当前启动频率,根据静态矩频特性曲线获得此启动频率下最大能够启动静转矩。将总等效静负载转矩曲线与最大能够启动静转矩比较,若总等效静负载转矩曲线的最大值小于最大能够启动静转矩,则在当前频率下能正常启动电机;若总等效静负载转矩曲线的最大值大于最大能够启动静转矩,则发出电机启动失败报警。通过在步进电机保持阶段,对相绕组采用短路策略,实现转子震荡的快速衰减。
Description
本发明涉及一种定量分析步进电机启动能力的方法。
步进电机使将电脉冲信号转变为角位移或线位移的开环控制电机,是现代数字程序控制系统中的主要执行元件,应用极为广泛。在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度,称为步距角。它的旋转是以固定的角度一步一步运行的。可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的。同时,可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
正因为步进电机的广泛应用,对步进电机的控制研究也越来越多,在启动或加速时,如果步进脉冲变化太快,转子由于惯性而跟不上电信号的变化,产生堵转或失步。而在停止或减速时,由于惯性而跟不上电信号的变化又可能产生超步。对于防止堵转、失步和超步,提高工作频率,要对步进电机进行升降速控制。
步进电机的起动频率特性使步进电机启动时不能直接达到运行频率,而要有一个启动过程,即从一个低的转速逐渐升速到运行转速。停止时运行频率不能立即降为零,而要有一个高速逐渐降速到零的过程。
步进电机的输出力矩随着脉冲频率的上升而下降,启动频率越高,启动力矩就越小,带动负载的能力越差,启动时会造成失步,而在停止时又会发生过冲。要使步进电机快速的达到所要求的速度又不失步或过冲,其关键在于使加速过程中,加速度所要求的力矩既能充分利用各个运行频率下步进电机所提供的力矩,又不能超过这个力矩。因此,步进电机的运行一般要经过加速、匀速、减速三个阶段,要求加减速过程时间尽量的短,恒速时间尽量长。特别是在要求快速响应的工作中,从起点到终点运行的时间要求最短,这就必须要求加速、减速的过程最短,而恒速时的速度最高。
有一种步进电机失步的解决方案,主要针对步进电机失步后,对丢失步数的补偿,需要增加复杂的检测统计系统,判断步进电机是否失步,以及统计丢失步数。还有一种防止步进电机失步的方案是着眼于解决步进电机启动、停机过程中的加减速控制,保证电磁转矩能够带动负载转矩,但没有考虑转子振动对失步的影响。
针对步进电机频繁启动、停止运行(保持)工况,尤其是两次运行之间步进电机保持状态时,转子容易受到上一次运行惯量而在保持位置前后反复振动。若保持状态持续的时间较 短,转子振动无法衰减完毕,就会影响下一次步进电机的启动性能。目前,步进电机在保持阶段的控制方法通常是工作相通电、同时非工作相断路。这种控制方法针对步进电机在额定功率下能够很好的避免发生失步。但是,当步进电机带动的负载超过其额定设计时,或者遇到更加复杂的工况时,就会出现稳定性下降、转子振动衰减的速度无法满足步进电机下次从平衡位置零速启动的要求,进而造成步进电机失步,影响电机性能。
发明内容
本发明的目的在于通过对步进电机的控制,使步进电机从额定运行阶段进入保持阶段时,尽可能快的结束转子振动,到达平衡位置;和、或,即使转子在保持阶段没有完全实现转子振动的衰减,但是使转子在从保持阶段进入启动阶段时,使电机不失步。
步进电机的控制,包括启动阶段,额定运行阶段,降速阶段,保持阶段(或停机),然后再重复启动-额定运行-降速-保持(或停机)。对于需要频繁启停的步进电机,就在这四个阶段中不断循环进行。
本发明的第一方面,目的在于在步进电机的保持进行控制,有效加快步进电机转子振动衰减,以解决步进电机失步的问题。
一种步进电机的控制方法,其特征在于:在步进电机的保持阶段,至少有一相绕组具有短路状态。整个保持阶段都短路,或者间歇性短路,都属于相绕组具有短路状态。
在步进电机保持阶段(即步进电机通电、但不转动,等待下次转动指令的阶段),采用相绕组短路控制,相绕组短路使电机转子在振动时产生反向电动势,在短路回路中产生电流,进而产生阻止电机转动的转矩。使转载在保持阶段的振动能量的一部分消耗在转子摩擦阻尼上,一部分消耗在短路回路中,从而加快转子振动的衰减速度,缩短转子从转速不为零到转速为零的耗时。
步进电机分为双相绕组步进电机,多相绕组步进电机,对控制方法进一步限定为:对步进电机保持阶段的控制方法为,至少有一相绕组短路。优选的,除工作相以外的其他相,全部采用相绕组短路控制。
也就是说,在保持阶段,一相绕组短路,或者多相绕组短路,或者除工作相以外的其他相,全部采用相绕组短路控制,这些控制方法都可以实现转子振动的快速衰减。
作为优选的方案,采用H桥逆变器为步进电机供电,对相绕组短路的控制方式为,将该相绕组的上桥臂的两个功率管导通,下桥臂的两个功率管断开;或者,将该相绕组的上桥臂的两个功率管断开,下桥臂的两个功率管导通。
H桥逆变器用自身的短路回路即可实现相绕组短路,电路中相绕组电阻、线缆电阻和两 个功率管导通电阻求和,获得整个短路回路的总电阻,总电阻消耗转子振动感应出的电能。
优选的,控制相绕组短路的过程中,实时检测短路回路电流,检测到的短路回路电流超过最大允许电流值时,相绕组间歇性短路。
当转子振动产生的反向电动势越大,相应的短路回路电流越大。当短路回路电流超过电机的额定电流时,为避免电机损坏,就不能使相绕组持续的承受过大的短路回路电流,因此采用间歇短路的方式,使相绕组在短路-开路(断路)之间不断循环,类似于点刹车。
优选的,对短路电流滞环控制,将短路电流限制在相绕组或功率器件允许通过的最大电流内。
本发明的第二个方面,目的在于提供一种即使保持阶段转子振动未完全衰减,或者转子在上一次停机或保持时未到达平衡位置,也能使步进电机在下一次启动时不失步的步进电机在启动阶段的控制方法。
一种步进电机启动阶段的控制方法,其特征在于,在步进电机的启动阶段进行控制,将步进电机转子在动态启动时执行以下操作:设定启动频率,计算步进电机在平衡位置静态启动时的负载转矩T
L;将初始速度的影响等效为初始速度等效负载转矩T
L1,T
L1=-Jω
0/t
1,其中,J表示转动惯量,ω
0表示转子初始角速度,t
1表示从初始位置(上一个平衡位置)转到新平衡位置的时间;
和、或将初始位置的影响等效为初始位置等效负载转矩T
L2,T
L2=T
Lθ
0/θ
step,其中,θ
0表示转子的初始位置角,θ
step表示电机一个步长对应的机械角度;
计算获得在初始速度ω
0,初始位置θ
0的状态下动态启动时的总等效静负载TL’,T
L’=T
L+T
L1+T
L2,以总等效静负载在该频率下启动步进电机。
优选的,通过步进电机的转子编码器获得转子的当前初始位置θ
0,和、或初始速度ω
0。优选的,当转子编码器未直接给出初始速度ω
0时,对初始位置求导获得初始速度。
针对初始速度等效负载转矩,当初始速度ω
0=0时,初始速度等效负载转矩为零。针对初始位置等效负载转矩,当初始位置θ
0=0(即初始位置位于平衡位置)时,初始位置等效负载转矩为零。
本发明的第三个方面,第二方面提出的启动阶段的控制方法能够用于定量分析步进电机的启动能力。
一种定量分析步进电机启动能力的方法,执行以下操作:获取步进电机在不同启动频率下的最大静态启动转矩,绘制当前频率下的电机静态矩频特性曲线,获得转子在初始速度ω
0,初始位置θ
0的状态下动态启动时的总等效静负载T
L’,T
L’=T
L+T
L1+T
L2,T
L表示转子在平衡位置 静态启动时的负载转矩,T
L1表示转子在初始速度不为零时从平衡位置启动的初始速度等效负载转矩,T
L1表示转子在初始速度为零时,初始位置偏离平衡位置启动的初始位置等效负载转矩;根据步进电机的当前启动频率,根据静态矩频特性曲线获得此启动频率下最大能够启动静转矩。将总等效静负载转矩曲线与最大能够启动静转矩比较,若总等效静负载转矩曲线的最大值小于最大能够启动静转矩,则在当前频率下能正常启动电机;若总等效静负载转矩曲线的最大值大于最大能够启动静转矩,则发出电机启动失败报警。
优选的,最大静态启动转矩的获得可以采用现有技术,比如,一种最大静态启动转矩的测试方法为:给步进电机通入指定启动频率的额定驱动,进行多次初始速度为零、且初始位置位于平衡位置的静止启动测试,每次静止启动过程中,逐渐增加电机的负载,确定在该启动频率下,步进电机能够带动的最大负载,记为最大静态启动转矩。额定驱动是指让电机保持额定转速和输出功率,而要给额定电流、脉冲频率。额定驱动,需要电流、脉冲都达到各自的额定值。
本发明的第四方面,针对频繁启停的步进电机,为降低其失步的风险,提高电机性能,提供一种同时对保持阶段和启动阶段进行控制的步进电机控制方法。
一种步进电机控制方法,其特征在于,该控制方法包括以下操作:在保持阶段,采用相绕组短路控制;启动阶段时,获得转子启动的初始速度ω
0和初始位置θ
0,计算步进电机在平衡位置静态启动时的负载转矩T
L,将初始速度的影响等效为初始速度等效负载转矩T
L1,将初始位置的影响等效为初始位置等效负载转矩T
L2,获得电机启动的总等效静负载T
L’,T
L’=T
L+T
L1+T
L2;以总等效静负载在该频率下启动步进电机。
作为优选的方案,初始速度等效负载转矩、初始位置等效负载转矩和步进电机在平衡位置静态启动时的负载转矩的计算在步进电机控制器中完成计算,或者由远程终端完成计算后,将计算结果输入步进电机控制器中。
作为优选的方案,根据步进电机的当前启动频率,根据静态矩频特性曲线获得此启动频率下最大能够启动静转矩。将总等效静负载转矩曲线与最大能够启动静转矩比较,若总等效静负载转矩曲线的最大值小于最大能够启动静转矩,则在当前频率下能正常启动电机;若总等效静负载转矩曲线的最大值大于最大能够启动静转矩,则发出电机启动失败报警。
在保持阶段的具体短路控制和在启动阶段的具体控制如前所述。
本发明的优点在于:
本发明通过在步进电机保持阶段,对相绕组采用短路策略,实现转子震荡的快速衰减。相比将相绕组工作相通电、非工作相开路(短路)的控制方法,能够快速有效的衰减转子振动,提高步进电机运行的稳定性,对于需要频繁启停的电机,只需要较短的启停间隔(保持时间),降低因转子振荡导致的步进电机启动时失步。
针对步进电机在启动时,初始位置可能偏离平衡位置,初始速度不为零的情况,将初始位置影响等效为初始位置等效负载转矩,将初始速度影响等效为初始速度等效负载转矩,在启动时对初始位置等效负载转矩和初始速度等效负载转矩进行补偿获得总等效静负载,以总等效静负载作为步进电机的静态启动转矩,也就是说,将初始位置可能偏离平衡位置,初始速度不为零的情况,等效为初始位置在平衡位置,初始速度为零的情况,解决步进电机在启动阶段的失步问题。
在步进电机启动时,根据总等效静负载对步进电机的实际启动能力进行预判,给出步进电机是否能正常启动的判断预期,在步进电机无法正常启动时发出预警。
对保持阶段和启动阶段联合控制,使转子尽量能够从平衡位置零速启动;即使有偏差,也最大限度降低位置偏差和初始速度偏差,提高步进电机的动态启动能力,保障步进电机正常运行,不失步。
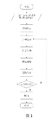
图1是在保持阶段进行控制的控制框图。
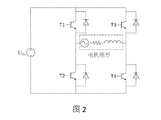
图2是其中一相H桥为相绕组共点的示意图。
图3是双向步进电机保持阶段工作相通电、非工作相开路(断路)控制的电流变化示意图。
图4是双向步进电机保持阶段,每相绕组短路控制的电流变化示意图。
图5是双相步进电机保持阶段工作相通电、非工作相短路控制的电流变化示意图。
图6是单相半电流保持动态响应的动态启动的等效负载转矩示意图。
图7是启动频率为1kHZ时,步进电机动态启动能力判断的示意图。
图8是启动频率为333HZ时,步进电机动态启动能力判断的示意图。
图9是步进电机静止启动矩频特性曲线。
图10是定量分析步进电机启动能力的流程图。
结合附图,进一步说明本发明的内容。
步进电机的控制,包括启动阶段,额定运行阶段,降速阶段,保持阶段(或停机),然后再重复启动-额定运行-降速-保持(或停机)。对于需要频繁启停的步进电机,就在这四个阶段中不断循环进行。
步进电机保持阶段的控制方法
保持阶段控制的目的在于在步进电机的保持进行控制,有效加快步进电机转子振动衰减, 以解决步进电机失步的问题。
一种步进电机保持阶段的控制方法,在步进电机的保持阶段,至少有一相绕组具有短路状态。这种控制方法适用于两相步进电机和两相以上的多相步进电机。
在一些实施例中,以双向步进电机为例说明,但不应保持阶段的控制方法不应局限于对双向步进电机。
双相步进电机启动前,先设定运行方案:步进电机先前进121步,采用直接停机进入到步进电机保持单相保持阶段,再重新启动步进121步,直接停机,切断电源。
如图1所示,步进电机上电启动后,先施加一个保持电流,使得步进电机能够将转子位子锁定在给定位置。为了使得步进电机从零速到额定,有足够的时间作用在负载上,故步进电机启动采用升频启动策略,使得步进电机具有更大的带载能力。步进电机额定步进频率为1kHz,步进电机升频启动第一步时间为3ms,第二步作用时间为2ms,第三步作用时间为1ms,其后进入额定转速运行状态。步进电机降速阶段采用直接停机,相对于降频停机策略,其特点在于停机快,控制简单。但采用直接停机策略,会引起控制不稳定,转子振荡加剧导致失步风险。因此,需要在降速后的保持阶段,采用每相绕组短路策略实现转子振荡。步进电机采用直接停机,则停机阶段不需要任何时间,直接进入到保持阶段。在保持阶段中,步进电机每一相都采用下桥臂短路的方式,加快步进电机的振荡衰减。
如图2所示,为双相步进电机其中一相的H桥供电示意图,其中,虚线框内为步进电机模型,从左到右依次为步进电机相反电动势、相电阻、相电感。T1、T2、T3、T4分别为H桥驱动电路的四个驱动器件,器件包含IGBT与二极管并联,也可以是MOSFET与二极管并联。
当步进电机从运行状态进入保持状态时,步进电机控制器通过滞环控制,将所有相绕组都自行短路(或者将工作相电流控制在保持电流大小,控制非工作相短路)。
下面以非工作相(例如B相)绕组为例,介绍控制相绕组短路的具体过程:B相H桥驱动器上T1、T3获得控制器导通信号持续导通,T2、T4获得控制器关断信号保持关断。在短路阶段,B相内电流通过T1、T3的一个二极管和一个IGBT进行续流,短路电流产生的电磁力矩阻碍运行,使得电机快速停机。若在B相短路时,检测到B相电流过大,大于相电流或驱动器允许通过的最大电流,则B相T1、T3在电流过大时获得控制器开路信号,电机、T1、T2的短路回路断开,防止短路电流过大。当短路电流下降后,T1、T3获得控制器导通信号,电机、T1、T2的短路回路闭合。针对B相短路电流,控制器采用滞环控制,通过控制T1、T3通断,控制短路电流大小。
下面对保持阶段工作相(A相)通电非工作相(B相)开路和每相均短路的两相电流变化进行 比较。
如图3所示,工作相(A相)通电非工作相(B相)开路时,B相内部没有电流,而A相在保持阶段后会出现一个电流尖峰,其是由于转子振荡过大而产生较反电势在A相上,导致A相电流上升,这对于驱动器、直流母线等都不利。
如图4所示,采用本发明每相均短路控制后,A、B相可以有电流流通。当转子振荡,会在A、B相绕组上产生感应电动势,并且产生感应电流。故A、B相上电流的振荡情况与转子振荡情况一致,并且此电流是阻碍转子运动的,使得转子振荡快速衰减。
图5为步进电机保持阶段采用工作相通电非工作相断路和每相均短路控制方法的对比示意图,可以明显看出,在其他条件一样情况下,采用每相均短路的控制方法,步进电机转子振荡幅值小,衰减快,进入稳定时间短。采用短路策略,等效于给步进电机在降速后的保持阶段,增加了一个电磁阻尼。
步进电机可以采用直接启动,施加额定运行频率,实现电机的快速启动。为了保证步进电机拥有足够的启动能力,可以采用升频启动,在步进电机第一步作用时间最长,第二步逐渐缩短作用时间,直到将电机逐步代入带额定转速。
步进电机额定运行时,根据运行速度,施加相应切换频率驱动信号。
步进电机降速阶段,若步进电机所带负载较小,转速较低,可以直接进入步进电机保持阶段,即选择直接停机,通过保持阶段保持力矩与快速振荡衰减来实现停止转动。若步进电机所带负载较大,转速较高,无法通过直接进入步进电机保持阶段实现无失步停机,则通过降频进入步进电机保持阶段停机,驱动器换相频率从高到低下降,逐渐加长每一步作用时间,实现电机停止。
步进电机保持阶段紧接在步进电机降速阶段后面,主要实现步进电机锁定保持功能。由于本发明在保持阶段采用相短路策略,可以使步进电机从降速阶段到保持阶段转子振荡衰减加快,提高电机运行稳定性,能够实现短时间内再次启动的要求。
在一些实施例中,控制相绕组短路的过程中,实时检测短路回路电流,检测到的短路回路电流超过最大允许电流值时,相绕组间歇性短路。
当转子振动产生的反向电动势越大,相应的短路回路电流越大。当短路回路电流超过电机的额定电流时,为避免电机损坏,就不能使相绕组持续的承受过大的短路回路电流,因此采用间歇短路的方式,使相绕组在短路-开路(断路)之间不断循环,类似于点刹车。
对短路电流滞环控制,将短路电流限制在相绕组或功率器件允许通过的最大电流内。电流滞环控制过程为:开关闭合则电流逐渐增大,检测到电流达到设定上限值,则断开开关,电流下降。 下降到设定电流下限,再闭合,电流上升。以此循环反复。
步进电机启动阶段的控制方法
启动阶段的目的在于提供一种即使保持阶段转子振动未完全衰减,或者转子在上一次停机或保持时未到达平衡位置,也能使步进电机在下一次启动时不失步的步进电机在启动阶段的控制方法。
一种步进电机启动阶段的控制方法,将步进电机转子在动态启动时执行以下操作:设定启动频率,计算步进电机在平衡位置静态启动时的负载转矩T
L;将初始速度的影响等效为初始速度等效负载转矩T
L1,T
L1=-Jω
0/t
1,其中,J表示转动惯量,ω
0表示转子初始角速度,t
1表示从初始位置(上一个平衡位置)转到新平衡位置的时间;
和、或将初始位置的影响等效为初始位置等效负载转矩T
L2,T
L2=T
Lθ
0/θ
step,其中,θ
0表示转子的初始位置角,θ
step表示电机一个步长对应的机械角度;
计算获得在初始速度ω
0,初始位置θ
0的状态下动态启动时的总等效静负载T
L’,T
L’=T
L+T
L1+T
L2,以总等效静负载在该频率下启动步进电机。
通过步进电机的转子编码器获得转子的当前初始位置θ
0,和、或初始速度ω
0。当转子编码器未直接给出初始速度ω
0时,对初始位置求导获得初始速度。
针对初始速度等效负载转矩,当初始速度ω0=0时,初始速度等效负载转矩为零。针对初始位置等效负载转矩,当初始位置θ0=0(即初始位置位于平衡位置)时,初始位置等效负载转矩为零。
当步进电机从平衡位置静止启动时,步进电机启动频率与负载转矩T
L,转动关联J之间满足以下关系:
 其中,T
e表示步进电机的电磁转矩,ω表示步进电机的角速度。
步进电机从静止状态启动时,施加第一个脉冲后,转子从初始位置转到平衡位置的时间为t
1,转过角度为θ,T
e为电磁转矩,转子的速度从0上升到ω
1,则由角动量守恒定律可知:

当步进电机动态启动时,转子的初始速度不为零。因此,图2所示矩频特性曲线无法直接用于判定是否能够成功启动。当步进电机动态启动时,假设转子初始位置与静止启动测试时的初始位置相同(即平衡位置),转子初始角速度为ω0。如果电机在该状态下能正常启动,那么在施加第一个脉冲后,转子从初始位置(第一个位置)转到新平衡位置的时间为t
1,转过角度为θ,转子的速度从ω
0上升到ω
1,由角动量守恒定律可知:


联立公式2和公式3,得到:
 将0~t
1区间内所有时刻的T
e′-T
e取均值,该均值可以近似认为是恒定值,定义:T
L1=T
e′-T
e=-Jω
0/t
1 (公式5);
将公式5代入公式3,获得:

 将T
L1=T
e′-T
e代入公式6,得到的结果与公式2一致。由此可知,转子初始位置与静止启动测试时的初始位置相同时,可以近似将总等效静负载等效为电机的负载转矩T
L与初始速度等效负载转矩T
L1的和,具体计算公式为:T
′
L=T
L+T
L1 (公式7)。虽然在公式7中,初始速度等效负载转矩T
L1与转子转过的角度无关,但是转子的初始角速度会随转子的初始位置角而变化。如果转子在启动时刻正好反向通过平衡位置,则其具有最大的反向初始角速度,此时初始速度等效转矩T
L1最大,启动最困难。
当转子初始位置与静止启动测试时的初始位置不相同是,假设转子初始位置θ
0偏离平衡位置,依据能量守恒,初始位置的等效负载转矩需要在一个补偿里将这部分能量补偿完:T
L2θ
step=T
Lθ
0;其中,θ
step为电机一个补偿对应的机械角度。所以,初始位置等效负载转矩为T
L2=T
Lθ
0/θ
step (公式9)。
综上,不经电机的等效启动负载转矩由三部分组成,电机静态启动时的负载转矩T
L,受电机初始速度影响得到的初始速度等效负载转矩T
L1,以及受电机初始位置影响得到的初始速度等效负载转矩T
L2。总等效静负载的计算公式为:T
L’=TL+TL1+TL2(公式10)。
如图6所示,给出了单相半电流保持动态响应的动态启动的附加等效转矩,附加等效转矩包括初始速度等效转矩和初始位置等效转矩,可以看出,初始速度和初始位置等效转矩相差90度。同时,初始位置等效转矩比初始速度等效转矩小得多。所以,合成的附加等效转矩幅值与初始速度的等效转矩相似,只是最大值出现时刻向后稍微延迟。动态启动的最困难点是当转子动态回冲稍过平衡位置。
总等效静负载用于定量分析步进电机启动能力的方法
一定频率下,步进电机能带动的负载是一定的。在给定启动频率下,步进电机能够从零速到额定转速所带动的最大负载转矩,即为最大静态启动转矩。当负载转矩大于当前启动频率下的最大静态启动转矩时,步进电机无法正常启动,出现失步问题。
当步进电机从静止启动时,在一定的电磁转矩Te输出下,转子的角加速度dω/dt越大(相当于启动时脉冲频率越大),负载能力越小。
如图9所示,一种定量分析步进电机启动能力的方法,执行以下操作:获取步进电机在不同启动频率下的最大静态启动转矩,绘制当前频率下的电机静态矩频特性曲线,获得转子在初始速度ω
0,初始位置θ
0的状态下动态启动时的总等效静负载T
L’,T
L’=T
L+T
L1+T
L2,T
L表示转子在平衡位置静态启动时的负载转矩,T
L1表示转子在初始速度不为零时从平衡位置启动的初始速度等效负载转矩,T
L1表示转子在初始速度为零时,初始位置偏离平衡位置启动的初始位置等效负载转矩;判断总等效静负载的最大值是否小于静态矩频特性曲线的最大静态启动转矩,若是,则认为电机能够正常启动,若否,则认为电机会面临启动失败。
最大静态启动转矩的获得可以采用现有技术,比如,一种最大静态启动转矩的测试方法为:给步进电机通入指定启动频率的额定驱动,进行多次初始速度为零、且初始位置位于平衡位置的静止启动测试,每次静止启动过程中,逐渐增加电机的负载,确定在该启动频率下,步进电机能够带动的最大负载,记为最大静态启动转矩。
本步进电机静止启动时的矩频特性测试结果如表1所示,数据都由实际实验测得。
表1
| 启动频率(Hz) | 启动转矩(N.m) |
| 200 | 1.04125 |
| 333 | 0.99225 |
| 400 | 0.79625 |
| 500 | 0.74725 |
| 600 | 0.74725 |
| 800 | 0.74725 |
| 1000 | 0.69825 |
据表1的数据绘制得到步进电机静止启动矩频特性曲线,参见图10,图10表示的含义为,在不同启动频率下,步进电机从静止状态启动时所能带动的最大负载。
当步进电机动态启动时,转子的初速度不为零,静态矩频特性曲线无法直接用于判定是否能够成功启动。当步进电机动态启动时,假设转子初始位置与静止启动测试时的初始位置相同(即平衡位置),可以将速度对电机启动能力的影响等效为一个静态启动负载,将其称为初始速度等效负载转矩T
L1。
转子的初始角速度会随转子的初始位置角而变化。如果转子在启动时刻正好反向通过平衡位置,则其具有最大的反向初始角速度,此时初始速度等效负载转矩T
L1最大,启动最困难。
步进电机的初始位置也会影响其启动能力。首先,动态振荡幅值与该电机矩角特性的稳定区域相比很小,所以转子位置在下一个脉冲的牵引范围内。但是,转子位置回到平衡位置过程中,负载转矩对转子也会作功。这部分的影响也可以等效为一个额外的等效负载转矩, 将其称为初始位置等效负载转矩T
L2。
如图7所示,针对启动第一个脉冲为1ms的情况,也就是相当于启动频率1kHz。根据图2可以看出,针对1kHz启动频率,最大能够启动的静态转矩为0.7Nm。而图7显示在局部范围内,动态启动附加等效转矩加上0.2Nm负载转矩之后的总等效静负载已经超过了0.7Nm,会出现失败的情况。
如图8所示,针对启动第一个脉冲为3ms的情况,也就是相当于启动频率333Hz。根据图5可以看出,针对333Hz启动频率,最大能够启动的静态转矩为1Nm。图8中最大的动态启动附加等效转矩值为0.619Nm,考虑最大负载0.28Nm,最终的最大总等效静负载为0.899Nm,所以可以在整个区域内安全启动。
避免失步的步进电机控制方法
针对频繁启停的步进电机,为降低其失步的风险,提高电机性能,提供一种同时对保持阶段和启动阶段进行控制的步进电机控制方法。
一种步进电机控制方法,该控制方法包括以下操作:在保持阶段,采用相绕组短路控制;启动阶段时,获得转子启动的初始速度ω
0和初始位置θ
0,计算步进电机在平衡位置静态启动时的负载转矩T
L,将初始速度的影响等效为初始速度等效负载转矩T
L1,将初始位置的影响等效为初始位置等效负载转矩T
L2,获得电机启动的总等效静负载T
L’,T
L’=T
L+T
L1+T
L2;以总等效静负载在该频率下启动步进电机。
初始速度等效负载转矩和初始位置等效负载转矩的获取,均采用本发明中记载的方案。
在一些实施例中,初始速度等效负载转矩、初始位置等效负载转矩和步进电机在平衡位置静态启动时的负载转矩的计算在步进电机控制器中完成计算,或者由远程终端完成计算后,将计算结果输入步进电机控制器中。
在一些实施例中,预先获得该步进电机在各启动频率下对应的静态矩频特性曲线,根据步进电机的当前启动频率获得对应的静态矩频特性曲线,将总等效静负载曲线与静态矩频特性曲线比较,若总等效静负载曲线的最大值小于静态矩频特性曲线,则以总等效静负载在当前频率下启动电机;若总等效静负载曲线的最大值大于静态矩频特性曲线,则发出电机启动失败报警。
以上所述的实施例对本发明的技术方案和有益效果进行了详细说明,应理解的是以上所述仅为本发明的具体实施例,并不用于限制本发明,凡在本发明的原则范围内所做的任何修改、补充和等同替换,均应包含在本发明的保护范围之内。
Claims (15)
- 一种定量分析步进电机启动能力的方法,其特征在于:该方法执行以下操作:获取步进电机在不同启动频率下的最大静态启动转矩,绘制当前频率下的电机静态矩频特性曲线,获得转子在初始速度ω 0,初始位置θ 0的状态下动态启动时的总等效静负载T L’,T L’=T L+T L1+T L2,T L表示转子在平衡位置静态启动时的负载转矩,T L1表示转子在初始速度不为零时从平衡位置启动的初始速度等效负载转矩,T L1表示转子在初始速度为零时,初始位置偏离平衡位置启动的初始位置等效负载转矩;根据步进电机的当前启动频率,根据静态矩频特性曲线获得此启动频率下最大能够启动静转矩。将总等效静负载转矩曲线与最大能够启动静转矩比较,若总等效静负载转矩曲线的最大值小于最大能够启动静转矩,则在当前频率下能正常启动电机;若总等效静负载转矩曲线的最大值大于最大能够启动静转矩,则发出电机启动失败报警。
- 如权利要求1所述的定量分析步进电机启动能力的方法,其特征在于:将初始速度的影响等效为初始速度等效负载转矩T L1,T L1=-Jω 0/t 1,其中,J表示转动惯量,ω 0表示转子初始角速度,t 1表示从初始位置(上一个平衡位置)转到新平衡位置的时间;和、或将初始位置的影响等效为初始位置等效负载转矩T L2,T L2=T Lθ 0/θ step,其中,θ 0表示转子的初始位置角,θ step表示电机一个步长对应的机械角度;计算获得在初始速度ω 0,初始位置θ 0的状态下动态启动时的总等效静负载TL’,T L’=T L+T L1+T L2。
- 一种步进电机启动阶段的控制方法,其特征在于,在步进电机的启动阶段进行控制,将步进电机转子在动态启动时执行以下操作:设定启动频率,计算步进电机在平衡位置静态启动时的负载转矩T L;将初始速度的影响等效为初始速度等效负载转矩T L1,T L1=-Jω 0/t 1,其中,J表示转动惯量,ω 0表示转子初始角速度,t 1表示从初始位置(上一个平衡位置)转到新平衡位置的时间;和、或将初始位置的影响等效为初始位置等效负载转矩T L2,T L2=T Lθ 0/θ step,其中,θ 0表示转子的初始位置角,θ step表示电机一个步长对应的机械角度;计算获得在初始速度ω 0,初始位置θ 0的状态下动态启动时的总等效静负载TL’,T L’=T L+T L1+T L2,以总等效静负载在该频率下启动步进电机。
- 如权利要求12所述步进电机启动阶段的控制方法,其特征在于,通过步进电机的转子编码器获得转子的当前初始位置θ 0,和、或初始速度ω 0;或者,当转子编码器未直接给出初始速度ω 0时,对初始位置求导获得初始速度。
- 一种步进电机的控制方法,其特征在于:在步进电机的保持阶段,至少有一相绕组具有短路状态。
- 如权利要求5所述的步进电机的控制方法,其特征在于:对步进电机保持阶段的控制方法为,至少有一相绕组短路。
- 如权利要求6所述的步进电机的控制方法,其特征在于:除工作相以外的其他相,全部采用相绕组短路控制;或者保持阶段时,所有相绕组短路控制。
- 如权利要求5所述的步进电机的控制方法,其特征在于:采用H桥逆变器为步进电机供电,对相绕组短路的控制方式为,将该相绕组的上桥臂的两个功率管导通,下桥臂的两个功率管断开;或者,将该相绕组的上桥臂的两个功率管断开,下桥臂的两个功率管导通。
- 如权利要求8所述的步进电机的控制方法,其特征在于:控制相绕组短路的过程中,实时检测短路回路电流,检测到的短路回路电流超过最大允许电流值时,相绕组间歇性短路。
- 如权利要求9所述的步进电机的控制方法,其特征在于:对短路电流滞环控制,将短路电流限制在相绕组或功率器件允许通过的最大电流内。
- 如权利要求5所述的步进电机的控制方法,其特征在于:在步进电机的启动阶段进行控制,将步进电机转子在动态启动时执行以下操作:设定启动频率,计算步进电机在平衡位置静态启动时的负载转矩T L;将初始速度的影响等效为初始速度等效负载转矩T L1,T L1=-Jω 0/t 1,其中,J表示转动惯量,ω 0表示转子初始角速度,t 1表示从初始位置(上一个平衡位置)转到新平衡位置的时间;和、或将初始位置的影响等效为初始位置等效负载转矩T L2,T L2=T Lθ 0/θ step,其中,θ 0表示转子的初始位置角,θ step表示电机一个步长对应的机械角度;计算获得在初始速度ω 0,初始位置θ 0的状态下动态启动时的总等效静负载TL’,T L’=T L+T L1+T L2,以总等效静负载在该频率下启动步进电机。
- 如权利要求11所述的步进电机的控制方法,其特征在于:通过步进电机的转子编码器获得转子的当前初始位置θ 0,和、或初始速度ω 0。
- 如权利要求12所述的步进电机的控制方法,其特征在于:当转子编码器未直接给出初始速度ω 0时,对初始位置求导获得初始速度。
- 如权利要求5或7所述的步进电机的控制方法,其特征在于:初始速度等效负载转矩、初始位置等效负载转矩和步进电机在平衡位置静态启动时的负载转矩的计算在步进电机控制器中完成计算,或者由远程终端完成计算后,将计算结果输入步进电机控制器中。
- 如权利要求11所述的步进电机的控制方法,其特征在于:预先获得该步进电机在各启动频率下对应的静态矩频特性曲线,根据步进电机的当前启动频率,根据静态矩频特性曲线获得此启动频率下最大能够启动静转矩。将总等效静负载转矩曲线与最大能够启动静转矩比较, 若总等效静负载转矩曲线的最大值小于最大能够启动静转矩,则在当前频率下能正常启动电机;若总等效静负载转矩曲线的最大值大于最大能够启动静转矩,则发出电机启动失败报警。
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201811581411.9A CN109672374B (zh) | 2018-12-24 | 2018-12-24 | 一种定量分析步进电机启动能力的方法 |
| CN201811581410.4A CN109600081A (zh) | 2018-12-24 | 2018-12-24 | 一种步进电机控制策略 |
| CN201811581411.9 | 2018-12-24 | ||
| CN201811581410.4 | 2018-12-24 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2020135237A1 true WO2020135237A1 (zh) | 2020-07-02 |
Family
ID=69570502
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/CN2019/126806 Ceased WO2020135237A1 (zh) | 2018-12-24 | 2019-12-20 | 定量分析步进电机启动能力的方法 |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3675350B1 (zh) |
| WO (1) | WO2020135237A1 (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115694269A (zh) * | 2022-10-26 | 2023-02-03 | 中国航空工业集团公司西安航空计算技术研究所 | 步进电机启、停控制的方法 |
| CN118100701A (zh) * | 2024-04-12 | 2024-05-28 | 深圳山河半导体科技有限公司 | 三相六线直流无刷电机差放驱动方法、系统、介质和设备 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN1270443A (zh) * | 1999-04-12 | 2000-10-18 | 阿斯科姆股份公司 | 具有控制电路的步进电动机及具有步进电动机的装置 |
| CN108667363A (zh) * | 2017-03-31 | 2018-10-16 | 北大方正集团有限公司 | 步进电机运动的控制方法及装置 |
| CN109274298A (zh) * | 2018-11-26 | 2019-01-25 | 浙江大学 | 一种保持绕组断电后转子稳定的方法及步进电机 |
| CN109600081A (zh) * | 2018-12-24 | 2019-04-09 | 浙江大学 | 一种步进电机控制策略 |
| CN109672374A (zh) * | 2018-12-24 | 2019-04-23 | 浙江大学 | 一种定量分析步进电机启动能力的方法 |
| CN209088848U (zh) * | 2018-11-26 | 2019-07-09 | 浙江大学 | 一种保持绕组断电后转子稳定的步进电机 |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4218643A (en) * | 1978-12-20 | 1980-08-19 | International Business Machines Corporation | Braking system for loaded stepping motor |
| US5274316A (en) * | 1991-05-06 | 1993-12-28 | Eastman Kodak Company | Stepper motor ramp generation |
-
2019
- 2019-12-20 EP EP19219132.8A patent/EP3675350B1/en active Active
- 2019-12-20 WO PCT/CN2019/126806 patent/WO2020135237A1/zh not_active Ceased
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN1270443A (zh) * | 1999-04-12 | 2000-10-18 | 阿斯科姆股份公司 | 具有控制电路的步进电动机及具有步进电动机的装置 |
| CN108667363A (zh) * | 2017-03-31 | 2018-10-16 | 北大方正集团有限公司 | 步进电机运动的控制方法及装置 |
| CN109274298A (zh) * | 2018-11-26 | 2019-01-25 | 浙江大学 | 一种保持绕组断电后转子稳定的方法及步进电机 |
| CN209088848U (zh) * | 2018-11-26 | 2019-07-09 | 浙江大学 | 一种保持绕组断电后转子稳定的步进电机 |
| CN109600081A (zh) * | 2018-12-24 | 2019-04-09 | 浙江大学 | 一种步进电机控制策略 |
| CN109672374A (zh) * | 2018-12-24 | 2019-04-23 | 浙江大学 | 一种定量分析步进电机启动能力的方法 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115694269A (zh) * | 2022-10-26 | 2023-02-03 | 中国航空工业集团公司西安航空计算技术研究所 | 步进电机启、停控制的方法 |
| CN115694269B (zh) * | 2022-10-26 | 2026-06-12 | 中国航空工业集团公司西安航空计算技术研究所 | 步进电机启、停控制的方法 |
| CN118100701A (zh) * | 2024-04-12 | 2024-05-28 | 深圳山河半导体科技有限公司 | 三相六线直流无刷电机差放驱动方法、系统、介质和设备 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3675350B1 (en) | 2023-01-11 |
| EP3675350A1 (en) | 2020-07-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN109995298B (zh) | 无位置传感器矢量控制永磁同步电机平滑启动控制方法 | |
| JPH02280682A (ja) | モータの減速装置およびこれに用いられるモータ駆動回路あるいはミシンの制御装置 | |
| WO2022242708A1 (zh) | 电机启动方法及可读存储介质 | |
| WO2015184047A1 (en) | System and method for induction motor speed estimation using a soft starter system | |
| KR102309413B1 (ko) | 모터의 고속 결선 모드 절환을 제어하기 위한 장치 및 방법 | |
| CN108063575B (zh) | 自启动永磁同步电机i/f启动方法及系统 | |
| JP5191351B2 (ja) | 電力変換装置 | |
| US8729845B2 (en) | Method and device for controlling an electric motor | |
| JP2011211799A (ja) | モータ駆動装置 | |
| CN113972868A (zh) | 永磁同步电机启动控制方法、装置和永磁同步电机 | |
| EP3675350B1 (en) | A method for controlling a step motor | |
| CN115839332B (zh) | 一种活塞压缩机启动的方法及压缩机启动装置 | |
| CN110995085A (zh) | 考虑不可控发电故障的变磁通记忆电机多步调磁控制方法 | |
| WO2025030827A1 (zh) | 无位置传感器矢量控制永磁同步电机的飞车启动的方法 | |
| CN109698657B (zh) | 一种无位置传感器的永磁同步电机的转速控制方法 | |
| WO2024198314A1 (zh) | 风机启动控制方法、装置及空调机组 | |
| CN113179051B (zh) | 一种驻车执行器软开关控制方法 | |
| US8736235B2 (en) | Power generation motor control system | |
| JP3788925B2 (ja) | 永久磁石型同期発電機を用いた風力発電装置とその始動方法 | |
| KR101979999B1 (ko) | 영구 자석 동기 모터의 상수 결정 장치 및 상수 결정 방법 | |
| CN114928272A (zh) | 变频器飞车启动方法及其变频器 | |
| CN109600081A (zh) | 一种步进电机控制策略 | |
| CN209233762U (zh) | 一种基于永磁容错电机的电驱动系统 | |
| CN108923714B (zh) | 验证方法、验证装置、驱动系统、同步电机和存储介质 | |
| CN117792204A (zh) | 一种永磁同步电动机起动方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 19902463 Country of ref document: EP Kind code of ref document: A1 |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 19902463 Country of ref document: EP Kind code of ref document: A1 |