WO2018083405A1 - Procede de controle d'un alternateur de machine electrique rotative - Google Patents
Procede de controle d'un alternateur de machine electrique rotative Download PDFInfo
- Publication number
- WO2018083405A1 WO2018083405A1 PCT/FR2017/052978 FR2017052978W WO2018083405A1 WO 2018083405 A1 WO2018083405 A1 WO 2018083405A1 FR 2017052978 W FR2017052978 W FR 2017052978W WO 2018083405 A1 WO2018083405 A1 WO 2018083405A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- saturation
- electric machine
- sat
- rotary electric
- current
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P9/00—Arrangements for controlling electric generators for the purpose of obtaining a desired output
- H02P9/48—Arrangements for obtaining a constant output value at varying speed of the generator, e.g. on vehicle
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P23/00—Arrangements or methods for the control of AC motors characterised by a control method other than vector control
- H02P23/14—Estimation or adaptation of motor parameters, e.g. rotor time constant, flux, speed, current or voltage
Definitions
- the present invention is in the field of alternators intended to be coupled to a motor vehicle engine. More particularly, the object of the present invention relates to a method for estimating a saturation current of a rotary electric machine and a method for controlling the saturated resistive torque of the rotary electric machine. Another object of the invention also relates to an electronic module for limiting the saturated resistive torque of the rotary electric machine, and a rotary electric machine configured to implement the method of controlling the saturated resistive torque. State of the art
- alternators In the automotive field, alternators are known whose voltage supplied to the on-board electrical network is kept constant by an electronics called a regulator. In a schematic manner, the regulator retrieves data transmitted by an engine control unit in order to configure the alternator to optimize the charging of the battery and the production of electricity necessary for the electronic equipment of the motor vehicle.
- the regulator takes into account the operating speed of the motor vehicle and the output torque generated or available at the rotor of the motor as described in FR2976422 B1.
- the alternator should not take output torque of the engine at the start of said engine, or during an acceleration to improve the performance of vehicles for example of small displacement, or that the resistant torque of the alternator can be decreased when the battery is already charged.
- the alternator in a saturated mode of operation whose current flow is beyond the nominal class of flow of the alternator during a period for which the temperature of said machine does not not exceed a predetermined maximum temperature allowed.
- the temperature of the alternator rises according to the current flow and the time of use to a temperature that can deteriorate at least one of its components.
- the saturated regime is a transient regime between the regime of the nominal class and the temperature that can deteriorate at least one of its components. For example during periods of regenerative braking of a motor vehicle during which the kinetic energy of said motor vehicle is converted into electrical energy by the alternator.
- the alternator must provide the strongest output current possible to store the corresponding electrical energy in batteries for future restitution.
- the resistor torque of the alternator is then optimized, for example maximum in order to transform as effectively as possible the mechanical torque transmitted by the rotation of the wheels during the braking of the motor vehicle in saturation current.
- the resisting torque of the alternator then forms a resistive torque in saturated state, said saturated resistive torque.
- the object of the present invention is to respond to the problem previously described and to lead further to other advantages.
- Another object of the invention is to propose a new estimator of the output current of a rotary electric machine operating in a saturated alternator mode to solve at least one of these problems.
- At least one of the abovementioned objectives is reached with a method for estimating a saturation current i sat of a rotary electric machine having at least one alternator mode and for operating in a saturation regime, from an excitation current i exc and a rotational speed ⁇ of said rotary electric machine, the method of estimating the saturation current comprising the following steps:
- the estimated saturation current i sat eliminates the use of sensors and accurately determine the current delivered by the rotary electric machine operating in a saturation regime.
- the excitation current i exc depends mainly
- the excitation current i exc of the rotary electric machine can be determined for example by performing an electrical measurement on an electric power control signal of the rotary electric machine;
- the representative number of the rotation speed ⁇ can be determined for example by performing a measurement of a period of an electric power control signal of the rotary electric machine;
- the present invention addresses in its first aspect several methods for determining saturation current i sat and / or gain K and saturation S which will be described below.
- the saturation current estimation method i sat according to the first aspect of the invention may advantageously comprise at least one of the improvements below, the technical characteristics forming these improvements can be taken alone or in combination:
- saturation current i sat and / or gain K and / or saturation S are chosen from pre-recorded values during a calibration of the rotary electric machine. Indeed, the calibration of the rotary electric machine can make it possible to determine the different values of saturation current i sat and / or gain K and / or saturation S according to certain operating parameters of said rotary electric machine, such as in particular the excitation current i exc and / or the speed of rotation ⁇ .
- This calibration can be performed from several physical measurements of saturation current i sat and / or gain K and / or the saturation S of a rotary electric machine operating in its saturation regime and mounted on a measuring bench, each of the measured values being stored in a memory prior to the installation of the rotary electric machine on a motor vehicle .
- the excitation current i exc and / or rotational speed ⁇ are successively grafted Incremental an incremental amount to measure the greatest possible number of saturation currents ie s t c / t o u gain K and / or saturation S corresponding and within a given range of use.
- the rotary electric machine when the rotary electric machine is installed on the motor vehicle and used in the regenerative braking mode, for example, it is possible to very quickly determine the estimated value of the saturation current i sa and n function of the parameters of current operation of the rotary electric machine, by selecting in a database the prerecorded values of the saturation current i sa and t / or the gain K and / or saturation S and corresponding to the current values of the excitation current i exc and / or rotation speed ⁇ .
- a regression for example linear, is performed to determine the saturation current.
- the threshold value w threshold is between 2000 and 3000 revolutions per minute; and preferably the threshold value w threshold is equal to 2500 revolutions per minute;
- the saturation regression function f of the saturation S (w) is advantageously a polynomial of degree 3 in order to propose a good approximation of the operation of the rotary electric machine without requiring an electronics which is too complex and too expensive to implement said approximation;
- the regression function f of the saturation S (w) is dependent on the term tangent to simplify the mathematical expression of the approximation of the saturation current I s, at particular with respect to a polynomial approximation as described above, and any keeping a good precision for a complexity and a
- a saturated resistive torque C sat of a rotary electric machine operating in a saturation regime comprising the steps following:
- the estimation process of the saturated load torque C sat a rotating electrical machine operating in saturation is based on the current estimator its saturation i p t reviously calculated in the first aspect of the invention or a any of his improvements.
- the method for estimating the saturated resistive torque C sat enjoys the best accuracy of the saturation current estimator via the saturation current estimation method according to the first aspect of the invention or according to the invention. any of his improvements.
- the saturated resistive torque C sat determined by the method according to the second aspect is therefore also more accurate than those of the prior art.
- the engine control with the alternator can use the alternator resistant brake gradually or staged so that the user of the motor vehicle does not feel jerk.
- the saturated resistive torque C sat of the rotary electrical machine is defined by is the efficiency of the rotary electric machine.
- a method for regulating the saturated resistive torque C sat of the rotary electric machine operating in saturation comprising the following steps: - controlling the rotating electric machine with an excitation current i exc;
- the method of controlling the saturated resistive torque C sat of the rotary electric machine makes it possible to control said rotary electric machine and to control its impact on the electrical system in which it is integrated, in particular in the automotive field. More particularly, in the automotive field and in a regenerative braking situation as described above, the method of regulating the saturated resistive torque C ALT according to the third aspect of the invention makes it possible to control the impact of the rotary electric machine on a thermal engine to which it is coupled. More particularly, the method for regulating the saturated resistive torque C sat makes it possible, for example, to ensure that the saturated resistive torque does not exceed a threshold value C threshold beyond which the rotary electrical machine and / or the electrical system could be damaged. The method for regulating the saturated resistive torque C ALT of the rotary electric machine makes it possible to finely regulate said rotary electric machine from a more accurate estimator and determined by several electrical magnitudes and / or several operating variables of said rotary electric machine.
- an electronic module for limiting a saturated resistive torque of a rotating electrical machine operating in saturation the electronic module being arranged to implement the steps of the saturated resistive torque control method.
- the electronic module according to the fourth aspect of the invention is arranged to limit the saturated resistive torque of a rotating electrical machine operating in saturation mode, the electronic module comprising:
- a device for determining an exciting current i exc of the rotary electric machine may be for example a Hall effect sensor or an electrical or electronic component for measuring the excitation current i exc of the rotary electric machine, such as a transistor or a very low impedance measuring resistor, called shunt resistor;
- a device for determining an alternator output voltage U ALT of the rotary electric machine may be for example a converter analog-digital signal measuring the alternator output voltage at the electrical conductors of the rotary electric machine on which the induced current is created during the rotation of said rotary electric machine;
- a rotary electric machine comprising:
- FIGURE 1 is a graph illustrating the saturation phenomenon of an electric rotating machine operating as alternator mode
- FIGURE 2 illustrates a saturation current of the estimation method according to the first aspect of the invention
- FIGURE 3 illustrates a method for estimating an output current of an electric rotating machine operating as saturated or non-saturated mode
- FIGURE 4 is a graph illustrating a growth rate of initiation of a rotating electric machine operating as alternator mode, depending on the excitation current and the output voltage
- - FIGURE 5 is a graph illustrating a characterization of a rotary electric machine of the output current functioning in alternator mode, depending on the rotational speed of the rotary electric machine, the excitation current and the output voltage ;
- FIGURE 6 through a block diagram an embodiment of an electronic module embodying the estimation of the output current method illustrated in
- FIG. 1 illustrates a characteristic curve of a rotary electric machine operating in alternator mode, and in which the magnetic flux density B is represented as a function of the magnetic field H measured in said rotary electric machine.
- the magnetic flux density B linearly increases 305 in the rotor of the rotary electric machine.
- the current of the rotor of the rotary electric machine increases significantly, a magnetic saturation phenomenon 310 of said rotor appears, and the magnetic flux density B remains constant or substantially constant despite the increase of the magnetic field H in the rotor.
- the magnetic flux density B comprises a linear growth zone 305 for low values of magnetic field H, and an asymptotic growth zone 300 in which the saturation phenomenon appears.
- magnetic device 310 for high values of magnetic field H.
- the magnetic flux density B as a function of the magnetic field H takes the form of a line 303. non-zero slope; and in the magnetic saturation zone 310, the magnetic flux density B as a function of the magnetic field H takes the form of a horizontal asymptote 300 corresponding to a maximum value 302 of the magnetic flux density B.
- the magnetic flux density B increases linearly, and beyond the threshold magnetic field 301, the magnetic flux density B is constant at a maximum value 302.
- FIG. 2 illustrates a method 510 for estimating the saturation current 515 of a rotary electric machine operating in a saturation regulator from the rotational speed 512 of said rotary electric machine and the excitation current 511.
- 510 of saturation current estimation 515 is in accordance with the first aspect of the invention and is intended to allow the regulation of a rotary electric machine, via an engine control unit 700 for example.
- a saturation current appears for example during regenerative braking phases during which the rotary electric machine is used in alternator mode in order to convert the kinetic energy of the motor vehicle as efficiently as possible into electrical energy.
- the method for estimating the saturation current 515 comprises the following steps:
- the function f of the saturation S is preferably of the type of a tangent function, such as for example an arctangent or tangent hyperbolic function.
- the output current of the electric machine corresponds to the saturation current thus determined. It is thus possible to determine the output current of the rotary electric machine without adding additional sensors, but by an analysis and an estimation method that takes into account certain variables of operation of the rotary electric machine.
- the saturation current estimator in an output current estimator of the rotary electric machine and valid for any operating mode of said rotary electric machine, to improve the accuracy of said estimator and to allow operation according to several operating regimes.
- This case is particularly suitable in the automotive field where a rotary electric machine operating in alternator mode can, most of the time, operate in its unsaturated operating mode, but also, during braking phases for example, operating in the magnetic saturation regime to convert the kinetic energy of the motor vehicle into electrical energy, as described above.
- the two operating regimes can be observed using estimators, or even regulated using a method of estimating and regulating the output torque of the rotating electric machine.
- FIG. 3 illustrates a method 500 for estimating an output current 525 of a rotary electric machine that can operate in saturated or unsaturated mode, said method comprising: - a first step of determining a saturation current 515 according to the method described above and from a 512 rotation speed and an excitation current 511 of the rotating electric machine;
- the output current 525 of the rotary electric machine is determined by means of a method which makes it possible to take into account both the unsaturated operating mode of the rotary electric machine, that is to say in the regime of linear variation of the magnetic flux density with respect to a variation of the magnetic field as illustrated in FIG. 1, and the magnetic saturation mode, as described above with reference to FIG. estimation of the output current is thus more complete and more versatile as to the operating modes of the rotary electric machine, as described above.
- FIG. 4 illustrates the evolution of the initiation speed ⁇ 0 of a rotary electric machine operating in alternator mode as a function of the excitation current i exc and of the output voltage U ALT of said rotary electrical machine, such that implemented in the second step 530 of the method of determining the output current illustrated in FIG. 3.
- FIG. 4 thus illustrates two curves 100a, 100b characterizing the initiation speed ⁇ 0 of a rotary electric machine operating in alternator mode as a function of the excitation current oc 0
- the first characteristic curve 100a shows the rotary electric machine response when the ALT U output voltage generated by the rotating electrical machine operating in generator mode is equal to 13V;
- the second characteristic curve 100b shows the response of the rotary electric machine when the ALT U output voltage generated by the rotating electrical machine operating in generator mode is equal to 14V.
- each characteristic curve 100a, 100b monotonically decreases until it can wait for an asymptotic value 102a. , 102b less than the value of the initial starting speed 101a, 101b obtained for an excitation current i exc null. It is thus possible to determine the initiation speed ⁇ 0 of the rotary electric machine operating in alternator mode by:
- the initiation speed ⁇ 0 of the rotary electric machine can be calculated from the following formula:
- ⁇ init is a constant representing an initial firing speed for a substantially zero value of the output current of the armature i s
- y is a linear regression function of a modulation of the amplitude of the firing speed ⁇ 0 depending on the output voltage of the alternator (U ALT )
- a is a director coefficient of y
- b is an ordinate at the origin of y
- Z is a scale factor
- f is a function.
- the calculation of the initiation speed 0 ⁇ is improved if the function f is taken as being dependent on the tangent term. More particularly, the function f may be of the type of a hyperbolic tangent or arctangent, and the initiation speed ⁇ 0 of the rotary electrical machine then takes the following form:
- FIG. 5 illustrates a characterization of an output current i s by a rotary electric machine operating in alternator mode, as a function of the rotational speed Ci) of the rotary electric machine, the excitation current i exc and the voltage output signal as implemented in the third step 520 of the method of determining the output current illustrated in FIG. 3.
- FIG. 5 illustrates two characteristic curves 200a, 200b of a rotary electric machine, obtained by driving said rotary electric machine. according to a plurality of different operating points. In other words, for different pairs of values of [i exc ; U ALT , the output current i s of the rotary electric machine is measured for a plurality of rotation speeds ⁇ .
- the second characteristic curve 200b illustrates the response of the rotary electric machine mounted on a motor vehicle.
- i exc 5A
- U ALT 14V.
- the rotating electric machine does not deliver any current.
- a threshold value 201a, 20lb called the initiation speed ⁇ 0
- the rotating electrical machine delivers an output current i s that is not zero.
- the output current i s increases monotonically, with decreasing acceleration, until reaching an asymptotic value 202a, 202b for a maximum rotational speed 203 of the rotary electric machine .
- the output current i s can be advantageously calculated from the following steps:
- ⁇ estimate of a representative number of the output current i s where ⁇ 0 is the initiation rate obtained by the method of estimating the initiation rate 0 t ⁇ el as previously described, X is a scale factor and g is a function.
- the precision of the calculation of the output current i s is improved if the function g is taken as being dependent on the tangent term. More particularly, the function g may be of the type of a hyperbolic tangent or arctangent, and the initiation speed ⁇ 0 of the rotary electrical machine then takes the following form:
- This method of limiting the output current i s is thus based on the output current estimator i s as well as on the estimator of the initiation speed ⁇ 0 and the saturation current estimator ti s e a ls t that previously defined to regulate more precisely the rotating electrical machine, and whatever its operating regime- saturated or unsaturated.
- the limiting method it is possible using the limiting method to control the electrical load of the rotary electric machine on the electrical network on which it is embedded.
- FIG. 6 illustrates a block diagram of an electronic module 600 for controlling the output torque C ALT of a rotary electric machine.
- the electronic module comprises means for measuring and / or determining 614 three operating variables of the rotary electric machine:
- - means for measuring and / or estimating the power supply 615 arranged to measure and / or estimate the supply voltage B + of the electric system wherein the rotating electric machine is embedded.
- the power supply 615 may be for example the on-board network;
- the three input variables are then used to estimate the value of an output current 619 of the electric machine according to the method described above.
- the estimated output current 619, the supply voltage 615 of the rotary electric machine and its rotational speed 617 are then processed by an output torque estimator 618 arranged to determine the output torque 621 of the rotary electric machine such as previously described.
- the output torque estimator 618 comprises:
- multiplier 621 configured to combine the results of measurement and / or estimation of the amplified and filtered by amplifier stages and filter 620 for taking into account the yield T) of the rotary electrical machine, determining the torque estimated output of said rotary electric machine and as previously described;
- a subtractor 622 for determining the difference between the output torque of the rotating electric machine and as estimated in the previous step C and a threshold torque setpoint representing a threshold value of output torque as described above for triggering a control of the excitation current if the estimated output cut exceeds this threshold value, as described above;
- the output 624 of the output torque estimator 6L8 of the rotary electric machine is applied to a device 625 configured to limit the said machine drive current rotary electrical and as previously described
- the device 625 is configured to limit the variable duty cycle produced by the voltage regulator 626 of the rotary electric machine to a maximum duty cycle DC_C_L1M1T by means for example of a duty cycle limiting mask 627 when the estimation the output torque C ALT is greater than the threshold value of the output torque C threshold .
- the analog and / or digital processing of the input variables delivered by the measurement and / or estimation means 614- ⁇ the output torque estimator 618 and the device 625 can be implemented programmatically by means of routines further implemented advantageously in microprocessor or microcontroller memories that comprise the standard modern alternator control devices. These treatments can also be implemented in digital (AS1C type) or programmable (FPGA, CPLD) logic.
- the invention relates to a method for determining a saturation current of a rotating electric machine operating in an alternator mode on the one hand, and in a magnetic saturation regime on the other hand, in order to transform the most effectively possible kinetic energy of a motor vehicle braking situation in electrical energy to be stored in batteries.
- the method for determining the saturation current aims at model the behavior of the rotary electric machine in order to limit the number of sensors to be implemented on the motor vehicle.
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Control Of Eletrric Generators (AREA)
Abstract
L'invention concerne un procédé de détermination d'un courant de saturation d'une machine électrique rotative fonctionnant dans un mode alternateur d'une part, et selon un régime de saturation magnétique d'autre part, afin de transformer le plus efficacement possible une énergie cinétique d'un véhicule automobile en situation de freinage en une énergie électrique destinée à être stockée dans des batteries. À cet effet, le procédé de détermination du courant de saturation vise à modéliser le comportement de la machine électrique rotative afin de limiter le nombre de capteurs à implémenter sur le véhicule automobile.
Description
« Procédé de contrôle d'un alternateur de machine électrique rotative »
Domaine technique
La présente invention se situe dans le domaine des alternateurs destinés à être couplés à un moteur thermique de véhicule automobile. Plus particulièrement, l'objet de la présente invention concerne un procédé d'estimation d'un courant de saturation d'une machine électrique rotative et un procédé de contrôle du couple résistant saturé de la machine électrique rotative. Un autre objet de l'invention concerne aussi un module électronique pour limiter le couple résistant saturé de la machine électrique rotative, ainsi qu'une machine électrique rotative configurée pour mettre en oeuvre le procédé de contrôle du couple résistant saturé. Etat dela technique anterierure
Dans le domaine de l'automobile, on connaît des alternateurs dont la tension fournie au réseau électrique de bord est maintenue constante par une électronique appelée régulateur. De manière schématique, le régulateur récupère des données transmises par une unité de contrôle moteur afin de configurer l'alternateur pour optimiser la charge de la batterie et la production d'électricité nécessaire aux équipements électroniques du véhicule automobile.
De manière connue, le régulateur prend en compte le régime de fonctionnement du véhicule automobile ainsi que le couple de sortie généré ou disponible au niveau du rotor du moteur tel que décrit dans le FR2976422 Bl. Ainsi, on conçoit que, pour certaines configurations de véhicules, l'alternateur ne devrait pas prélever de couple de sortie du moteur thermique au démarrage dudit moteur thermique, voire au cours d'une accélération afin d'améliorer les performances des véhicules par exemple de petite cylindrée, ou que le couple résistant de l'alternateur puisse être diminué lorsque la batterie est déjà chargée.
De manière plus particulière, certaines applications automobiles utilisent l'alternateur dans un mode de fonctionnement en régime saturé dont le débit de courant est au-delà de la classe nominal de débit de l'alternateur pendant une période pour laquelle la température de ladite machine ne dépasse pas une température maximale prédéterminée autorisée. Au-delà de la classe nominal de débit, la température de l'alternateur monte en fonction du courant débité et du temps d'utilisation jusqu'à une température pouvant détériorer au moins un de ses composants. Ainsi le régime saturé est un régime transitoire entre le régime de la classe nominal et la température pouvant détériorer au moins un de ses composants. Par exemple durant les périodes de freinage régénératif d'un véhicule automobile durant lesquelles l'énergie cinétique dudit véhicule automobile est convertie en énergie électrique par l'alternateur. Pour ce faire, l'alternateur doit fournir un courant de sortie le plus fort
possible afin de stocker l'énergie électrique correspondante dans des batteries pour une future restitution. Durant ces phases, le couple résistant de l'alternateur est alors optimisé, par exemple maximal afin transformer le plus efficacement possible le couple mécanique transmis par la rotation des roues durant le freinage du véhicule automobile en courant de saturation. Le couple résistant de l'alternateur forme alors un couple résistant en régime saturé dit couple résistant saturé.
Dans le cadre de cette application particulière, il existe un besoin de déterminer le courant d'une façon générale et en particulier le courant dit de saturation débité par l'alternateur fonctionnant en mode saturé. L'estimation du courant de sortie donc du couple résistant saturé donnée par le document FR2976422 Bl s'éloigne du courant de sortie réel car le courant de sortie durant le régime de saturation ne correspond pas à la fonction de l'estimation du courant en régime nominal. Il existe alors un besoin d'un estimateur pour cette plage de fonctionnement.
La présente invention a pour objet de répondre au problème précédemment décrit et de conduire en outre à d'autres avantages.
Un autre but de l'invention est de proposer un nouvel estimateur du courant de sortie d'une machine électrique rotative fonctionnant dans un mode alternateur saturé pour résoudre au moins un de ces problèmes
Exposé de l'invention
Selon un premier aspect de l'invention, on atteint au moins l'un des objectifs précités avec un procédé d'estimation d'un courant de saturation isat d'une machine électrique rotative ayant au moins un mode alternateur et pour fonctionner dans un régime de saturation, à partir d'un courant d'excitation iexc et d'une vitesse de rotation ω de ladite machine électrique rotative, le procédé d'estimation du courant de saturation comprenant les étapes suivantes :
— détermination d'un nombre représentatif du courant d'excitation iexc de la machine électrique rotative à chaque instant t;
— détermination d'un nombre représentatif de la vitesse de rotationω de la machine électrique rotative à chaque instant t;
— détermination d'un gain K (ω) en fonction de la vitesse de rotation Ci) de la machine électrique rotative détermination d'un mode de saturation S (ω) en fonction de la vitesse de rotation (ω) de la machine électrique rotative et du courant d'excitation ΪΘΧ,. ;
~~ estimation du courant de saturation ÏSa, par le produit du gain K(ω) par une fonction de f de la sat^tion S(w) : isat = Κ (ω) X (iexc - f(S (ω))) .
Chaque instant t correspond un échantillonnage ou analogique.
Ainsi le courant de saturation isat estimé permet de s'affranchir de l'utilisation de capteurs et de déterminer avec précision le courant débité par la machine électrique rotative fonctionnant dans un régime de saturation. Tel que décrit précédemment, le courant d'excitation iexc dépend principalement
— du courant d'excitation iexc de la machine électrique rotative. Le nombre représentatif du courant d'excitation iexc peut être déterminé par exemple en réalisant une mesure électrique sur un signal électrique de commande de puissance de la machine électrique rotative ;
— de la vitesse de rotation Ci) de la machine électrique rotative. Le nombre représentatif de la vitesse de rotation ω peut être déterminé par exemple en réalisant une mesure d'une période d'un signal électrique de commande de puissance de la machine électrique rotative ;
La prise en compte de ces deux variables pour déterminer le courant d'excitation iexc de la machine électrique rotative permet de calculer deux termes complexes— le gain K et la saturation S— qui dépendent notamment de la vitesse de rotation Ci) de la machine électrique rotative. Consécutivement, le procédé d'estimation du courant de saturation isat d'une machine électrique rotative fonctionnant dans un régime de saturation permet d'obtenir un estimateur


La présente invention adresse dans son premier aspect plusieurs méthodes pour déterminer le courant de saturation isat et/ou le gain K et la saturation S qui seront décrites ci-après. Ainsi le procédé d'estimation du courant de saturation isat conforme au premier aspect de l'invention peut comprendre avantageusement au moins un des perfectionnements ci-dessous, les caractéristiques techniques formant ces perfectionnements pouvant être prises seules ou en combinaison :

~ le courant de saturation isat et/ou le gain K et/ou la saturation S sont choisis parmi des valeurs préenregistrées durant un étalonnage de la machine électrique rotative. En effet, l'étalonnage de la machine électrique rotative peut permettre de déterminer les différentes valeurs du courant de saturation isat et/ou du gain K et/ou de la saturation S en fonction de certains paramètres de fonctionnement de ladite machine électrique rotative, tels que notamment le courant d'excitation iexc et/ou la vitesse de rotation ω. Cet étalonnage peut être réalisé à partir de plusieurs mesures physiques du courant de saturation isat et/ou du gain K
et/ou de la saturation S d'une machine électrique rotative fonctionnant dans son régime de saturation et montée sur un banc de mesure, chacune des valeurs mesurées étant enregistrées dans une mémoire préalablement à l'installation de la machine électrique rotative sur un véhicule automobile. Plus particulièrement, le courant d'excitation iexc et/ou la vitesse de rotation ω sont successivement incrém entés d'une valeur incrémentale afin de mesurer le plus grand nombre possible de courants de saturation i esta/otu de gain K et/ou de saturation S correspondants et à l'intérieur d'une plage d'utilisation donnée. Ainsi, plus tard, lorsque la machine électrique rotative est installée sur le véhicule automobile et utilisée dans le mode de freinage régénératif par exemple, il est possible de déterminer très rapidement la valeur estimée du courant de saturation isa etn fonction des paramètres de fonctionnement actuels de la machine électrique rotative, en sélectionnant dans une base de données les valeurs préenregistrées du courant de saturation isa ett/ou du gain K et/ou de la saturation S et correspondant aux valeurs actuelles du courant d'excitation iexc et/ou de la vitesse de rotation ω. Éventuellement, pour des valeurs intermédiaires du courant d'excitation iexc et/ou de la vitesse de rotation ω par rapport aux valeurs pré-enregistrées dans la base de données, une régression, par exemple linéaire, est réalisée pour déterminer le courant de saturation isat et/ou le gain K et/ou la saturation S les plus proches. Alternativement, le courant de saturation isat et/ou le gain K et/ou la saturation S sont définis par approximation. Alternativement encore, le courant de saturation isa ett/ou le gain K et/ou la saturation S peuvent être déterminés par troncature ; le gain K est calculé par une régression linéaire de la vitesse de rotation Ci) de la machine électrique rotative du type K(ω) = a X ω + b où a est un coefficient directeur de gain et b est une ordonnée à l'origine de gain ; de manière avantageuse, il apparaît qu'on obtient une meilleure approximation du gain K— et donc du courant de saturation isa—t en considérant une première famille de valeurs du gain K pour une première plage de valeur de la vitesse de rotation Ci) de la machine électrique rotative et une deuxième famille de valeurs du gain K pour une deuxième plage de valeur de la vitesse de rotation ω de la machine électrique rotative. Aussi, dans un procédé d'estimation du courant de saturation isa cotnforme au premier aspect de l'invention :
— si la vitesse de rotation Ci) de la machine électrique rotative est inférieure à une valeur seuil wseuil. alors le coefficient directeur de gain a et l'ordonnée à l'origine de gain b prennent respectivement une première valeur al, bl, et le gain K(ω) est alors défini par K(ω) = α1 X ω + b1 ;
— si la vitesse de rotation ω de la machine électrique rotative est supérieure à la valeur seuil wseuil. alors le coefficient directeur de gain a et l'ordonnée à l'origine de gain b prennent respectivement une deuxième valeur a2, b2, et le gain K(ω) est alors défini par K(ω) = CL2 X ω + b2 ; la saturation S(w) est calculée par une régression linéaire de la vitesse de rotation ω de la machine électrique rotative du type S (ω) = C X ω + d où c est un coefficient directeur de saturation et d est une ordonnée à l'origine de saturation ; de manière comparable au gain K, il apparaît qu'on obtient une meilleure approximation de la saturation S— et donc du courant de saturation isa—t en considérant une première famille de valeurs de saturation S pour une première plage de valeur de la vitesse de rotation ω de la machine électrique rotative et une deuxième famille de valeurs de saturation S pour une deuxième plage de valeur de la vitesse de rotation Ci) de la machine électrique rotative. Ainsi :
— si la vitesse de rotation Ci) de la machine électrique rotative est inférieure à la valeur seuil wseuil. alors le coefficient directeur de saturation c et l'ordonnée à l'origine de saturation d prennent respectivement une première valeur cl, dl, et la saturation S(w) est alors défini par 5(ω) = C1 X ù) + d1 ;
— si la vitesse de rotation w de la machine électrique rotative est supérieure à la valeur seuil wseuil. alors le coefficient directeur de saturation c et l'ordonnée à l'origine de saturation d prennent respectivement une deuxième valeur c2, d2, et la saturation S(w) est alors défini par S (ω) = C2 X ω + d2 ; pour des applications automobiles, la valeur seuil wseuil est comprise entre 2000 et 3000 tours par minutes ; et préférentiellement la valeur seuil wseuil est égale à 2500 tours par minutes ; la fonction de régression f de la saturation S(w) est avantageusement un polynôme de degré 3 afin de proposer une bonne approximation du fonctionnement de la machine électrique rotative sans nécessiter une électronique trop complexe et trop chère pour mettre en oeuvre ladite approximation ; la fonction de régression f de la saturation S(w) est dépendant du terme tangente afin de simplifier l'expression mathématique de l'approximation du courant de saturation is,at notamment par rapport à une approximation polynômiale telle que décrite précédemment, et tout en conservant une bonne précision pour une complexité et un coût de mise en oeuvre réduit ;
— la fonction de régression f de la saturation S(w) est du type d'une tangente hyperbolique, le courant de saturation is éattant défini par isat = Κ(ω) X tanh

— la fonction de régression f de la saturation S(w) est du type d'une arctangente, le courant de saturation isa éttant défini par isat = Κ(ω) X tan-1 .

— estimation du courant de saturation isat à l'aide du procédé d'estimation du courant de saturation isat conforme au premier aspect de l'invention ou à l'un quelconque de ses perfectionnements ;
— détermination de la tension de sortie UALT de la machine électrique rotative ;
— estimation d'un nombre représentatif du couple résistant saturé Csat de la machine électrique rotative par le produit du courant de saturation isat par la tension de sortie UALT :

Le procédé d'estimation du couple résistant saturé Csat d'une machine électrique rotative fonctionnant en saturation s'appuie sur l'estimateur de courant de saturation isa ptrécédemment calculé dans le premier aspect de l'invention ou à l'un quelconque de ses perfectionnements. Dans son deuxième aspect, le procédé d'estimation du couple résistant saturé Csat bénéficie de la meilleure précision de l'estimateur du courant de saturation via le procédé d'estimation du courant de saturation conforme au premier aspect de l'invention ou selon l'un quelconque de ses perfectionnements. Le couple résistant saturé Csat déterminé par le procédé conforme au deuxième aspect est donc lui aussi plus précis que ceux de l'art antérieur. Ainsi, le contrôle moteur avec l'alternateur peut utiliser le frein résistant de l'alternateur de manière progressive ou étagée afin que l'utilisateur du véhicule automobile ne ressente pas d'à-coup. Avantageusement, dans le procédé d'estimation du couple résistant saturé Csat conforme au deuxième aspect de l'invention, le couple résistant saturé Csat de la machine électrique rotative est défini par est le rendement de la machine électrique rotative.

Selon un troisième aspect de l'invention, il est proposé un procédé de régulation du couple résistant saturé Csat de la machine électrique rotative fonctionnant en saturation et comprenant les étapes suivantes :
— commande de la machine électrique rotative à l'aide d'un courant d'excitation iexc ;
— détermination de la vitesse de rotation w de la machine électrique rotative ;
— estimation du couple résistant saturé Csat de la machine électrique rotative à l'aide du procédé d'estimation du couple résistant saturé conforme au deuxième aspect de l'invention ou selon l'un quelconque de ses perfectionnements ;
— si le couple résistant saturé Csat estimé de la machine électrique rotative est supérieur à une valeur seuil prédéfinie de couple résistant saturé Cseuil. réduction du courant d'excitation iex.c
Conformément à son troisième aspect, le procédé de régulation du couple résistant saturé Csat de la machine électrique rotative permet de contrôler ladite machine électrique rotative et de contrôler son impact sur le système électrique dans lequel elle est intégrée, notamment dans le domaine automobile. Plus particulièrement, dans le domaine automobile et dans une situation de freinage récupératif telle que décrite précédemment, le procédé de régulation du couple résistant saturé CALT conforme au troisième aspect de l'invention permet de contrôler l'impact de la machine électrique rotative sur un moteur thermique auquel elle est couplée. Plus particulièrement, le procédé de régulation du couple résistant saturé Csat permet par exemple de garantir que le couple résistant saturé ne dépasse pas une valeur seuil Cseuil au-delà de laquelle la machine électrique rotative et/ou le système électrique pourraient être endommagés. Le procédé de régulation du couple résistant saturé CALT de la machine électrique rotative permet de réaliser une régulation plus fine de ladite machine électrique rotative à partir d'un estimateur plus précis et déterminé par plusieurs grandeurs électriques et/ou plusieurs variables de fonctionnement de ladite machine électrique rotative.
Selon un quatrième aspect de l'invention, il est proposé un module électronique pour limiter un couple résistant saturé d'une machine électrique rotative fonctionnant en saturation, le module électronique étant agencé pour mettre en oeuvre les étapes du procédé de régulation du couple résistant saturé Csat conforme au troisième aspect de l'invention. Avantageusement, le module électronique conforme au quatrième aspect de l'invention est agencé pour limiter le couple résistant saturé d'une machine électrique rotative fonctionnant en régime de saturation, le module électronique comprenant :
— un dispositif pour déterminer un courant d'excitation iexc de la machine électrique rotative. À titre d'exemples non limitatifs, il peut s'agir par exemple d'un capteur à effet Hall ou d'un composant électrique ou électronique permettant de mesurer le courant d'excitation iexc de la machine électrique rotative, tel qu'un transistor ou une résistance de mesure de très faible impédance, dite résistance de shunt ;
— un dispositif pour déterminer une tension de sortie d'alternateur UALT de la machine électrique rotative. À titre d'exemple non limitatif, il peut s'agir par exemple d'un convertisseur
analogique-numérique mesurant la tension de sortie d'alternateur au niveau des conducteurs électriques de la machine électrique rotative sur lesquels le courant induit est créé durant la rotation de ladite machine électrique rotative ;
— un circuit électronique configuré pour mettre en oeuvre les étapes du procédé de régulation du couple résistant saturé Csat conforme au troisième aspect de l'invention ou à l'un quelconque de ses perfectionnements.
Selon un cinquième aspect de l'invention, il est proposé une machine électrique rotative comprenant :
— au moins un mode alternateur saturé ;
— un dispositif pour déterminer un courant d'excitation iexc d'un stator de l'alternateur ;
— un dispositif pour déterminer une tension de sortie UALT de l'alternateur ;
— un dispositif pour déterminer une vitesse de rotationω d'un rotor de l'alternateur ;
— un circuit électronique configuré pour mettre en oeuvre les étapes du procédé de régulation du courant de saturation isa ctonforme au deuxième aspect de l'invention.
Des modes de réalisation variés de l'invention sont prévus, intégrant selon l'ensemble de leurs combinaisons possibles les différentes caractéristiques optionnelles exposées ici.
Description des figures
D'autres caractéristiques et avantages de l'invention apparaîtront encore au travers de la description qui suit d'une part, et de plusieurs exemples de réalisation donnés à titre indicatif et non limitatif en référence aux dessins schématiques annexés d'autre part, sur lesquels :
— la FIGURE 1 est un graphique illustrant le phénomène de saturation d'une machine électrique rotative fonctionnant en mode alternateur ;
— la FIGURE 2 illustre un procédé d'estimation du courant de saturation conforme au premier aspect de l'invention ;
— la FIGURE 3 illustre un procédé d'estimation d'un courant de sortie d'une machine électrique rotative fonctionnant en mode saturé ou non saturé ;
— la FIGURE 4 est un graphique illustrant une l'évolution de la vitesse d'amorçage d'une machine électrique rotative fonctionnant en mode alternateur, en fonction du courant d'excitation et de la tension de sortie ;
— la FIGURE 5 est un graphique illustrant une caractérisation d'un courant de sortie de la machine électrique rotative fonctionnant en mode alternateur, en fonction de la vitesse de rotation de la machine électrique rotative, du courant d'excitation et de la tension de sortie ;
— la FIGURE 6 au travers d'un schéma de principe un exemple de réalisation d'un module électronique mettant en oeuvre le procédé d'estimation du courant de sortie illustré sur la
FIGURE 5.
Bien entendu, les caractéristiques, les variantes et les différentes formes de réalisation de l'invention peuvent être associées les unes avec les autres, selon diverses combinaisons, dans la mesure où elles ne sont pas incompatibles ou exclusives les unes des autres. On pourra notamment imaginer des variantes de l'invention ne comprenant qu'une sélection de caractéristiques décrites par la suite de manière isolées des autres caractéristiques décrites, si cette sélection de caractéristiques est suffisante pour conférer un avantage technique ou pour différencier l'invention par rapport à l'état de la technique antérieur.
En particulier toutes les variantes et tous les modes de réalisation décrits sont combinables entre eux si rien ne s'oppose à cette combinaison sur le plan technique.
Sur les figures, les éléments communs à plusieurs figures conservent la même référence.
Description détaillée de l'invention
La FIGURE 1 illustre une courbe caractéristique d'une machine électrique rotative fonctionnant en mode alternateur, et dans laquelle la densité de flux magnétique B est représentée en fonction du champ magnétique H mesuré dans ladite machine électrique rotative.
Pour des champs magnétiques H faibles, c'est-à-dire pour de faibles courants d'excitation de la machine électrique rotative, la densité de flux magnétique B croit linéairement 305 dans le rotor de la machine électrique rotative. En revanche, lorsque le courant du rotor de la machine électrique rotative augmente de manière importante, il apparaît un phénomène de saturation magnétique 310 dudit rotor, et la densité de flux magnétique B reste constante ou sensiblement constante malgré l'augmentation du champ magnétique H dans le rotor.
En d'autres termes, et comme visible sur la FIGURE 1, la densité de flux magnétique B comprend une zone de croissance linéaire 305 pour des valeurs faibles de champ magnétique H, et une zone de croissance asymptotique 300 dans laquelle apparaît le phénomène de saturation magnétique 310, pour des valeurs fortes de champs magnétique H. Ainsi, dans la zone de croissance linéaire 305, la densité de flux magnétique B en fonction du champ magnétique H prend la forme d'une droite 303
de pente non nulle ; et dans la zone de saturation magnétique 310, la densité de flux magnétique B en fonction du champ magnétique H prend la forme d'une asymptote horizontale 300 correspondant à une valeur maximale 302 de la densité de flux magnétique B.
On peut ainsi considérer que, en deçà d'un champ magnétique seuil 301, la densité de flux magnétique B croit linéairement, et au-delà du champ magnétique seuil 301, la densité de flux magnétique B est constante à une valeur maximale 302.
La FIGURE 2 illustre un procédé 510 d'estimation du courant de saturation 515 d'une machine électrique rotative fonctionnant dans un régule de saturation à partir de la vitesse de rotation 512 de ladite machine électrique rotative et du courant d'excitation 511· Le procédé 510 d'estimation du courant de saturation 515 est conforme au premier aspect de l'invention et il est destiné à permettre la régulation d'une machine électrique rotative, via une unité de contrôle moteur 700 par exemple. Tel que décrit précédemment, un tel courant de saturation apparaît par exemple durant des phases de freinage régénératif pendant lesquelles la machine électrique rotative est utilisée en mode alternateur afin de convertir le plus efficacement possible l'énergie cinétique du véhicule automobile en énergie électrique.
Conformément au premier aspect de l'invention, le procédé d'estimation du courant de saturation 515 comprend les étapes suivantes :
— détermination d'un nombre représentatif du courant d'excitation iexc de la machine électrique rotative par le biais d'une commande de puissance ;
— détermination d'un nombre représentatif de la vitesse de rotation ω de la machine électrique rotative par le biais d'une mesure de période de la commande de puissance de ladite machine électrique ;
détermination d'un gain K (ω) en fonction de la vitesse de rotation Ci) de la machine électrique rotative :


De manière avantageuse, le gain K et la saturation S sont estimés par une régression linéaire prenant la forme suivante :
— si la vitesse de rotation ω de la machine électrique rotative est inférieure à une valeur seuil, par exemple égale à environ 2500 tours par minutes, alors le gain K est défini par : K(ω) = α1 X ω + b1, où a, et b, sont respectivement des premières valeurs de gain et d'ordonnée à l'origine pour le gain K ; et la saturation S est définie par S (ω) = X ω + d1. où c, et d, sont respectivement des premières valeurs de gain et d'ordonnée à l'origine pour la saturation S ;
— si la vitesse de rotation ω de la machine électrique rotative est supérieure à la valeur seuil, alors le gain K est défini par : K(ω) = CL2 X ω + b2. où a. et b2 sont respectivement des deuxièmes valeurs de gain et d'ordonnée à l'origine pour le gain K ; et la saturation S est définie parS (ω) = C2 X ω + d2, où c2 et d2 sont respectivement des deuxièmes valeurs de gain et d'ordonnée à l'origine pour la saturation S.
Et de manière avantageuse, la fonction f de la saturation S est préférentieîlement du type d'une fonction tangente, telle que par exemple une fonction arctangente ou tangente hyperbolique.
Dans ce régime de fonctionnement, le courant de sortie de la machine électrique correspond au courant de saturation ainsi déterminé. Il est ainsi possible de déterminer le courant de sortie de la machine électrique rotative sans ajout de capteurs supplémentaires, mais par une analyse et une méthode d'estimation qui prend en compte certaines variables de fonctionnement de la machine électrique rotative.
Cependant, d'une manière plus générale, il est possible d'inclure l'estimateur de courant de saturation dans un estimateur de courant de sortie de la machine électrique rotative et valable pour n'importe quel mode de fonctionnement de ladite machine électrique rotative, afin d'améliorer la précision dudit estimateur et de permettre un fonctionnement selon plusieurs régimes de fonctionnement. Ce cas de figure est particulièrement adapté dans le domaine de l'automobile où une machine électrique rotative fonctionnant en mode alternateur peut, la plupart du temps, fonctionner dans son régime de fonctionnement non saturé, mais aussi, lors des phases de freinage par exemple, fonctionner dans le régime de saturation magnétique afin de convertir l'énergie cinétique du véhicule automobile en énergie électrique, tel que décrit précédemment. Ainsi, à l'aide d'un seul estimateur, les deux régimes de fonctionnement peuvent être observés à l'aide d'estimateurs, voire même régulés à l'aide d'un procédé d'estimation et de régulation du couple de sortie de la machine électrique rotative. À cet effet, la FIGURE 3 illustre un procédé 500 d'estimation d'un courant de sortie 525 d'une machine électrique rotative pouvant fonctionner en mode saturé ou non saturé, ledit procédé comprenant :
— une première étape de détermination d'un courant de saturation 515 selon le procédé décrit précédemment et à partir d'une vitesse de rotation 512 et d'un courant d'excitation 511 de la machine électrique rotative ;
— une deuxième étape 530 de détermination de la vitesse d'amorçage 535 de la machine électrique rotative selon le procédé décrit en référence à la FIGURE 4· à partir d'une tension de sortie de la machine électrique rotative 531 et de son courant d'excitation 532 ;
— une troisième étape 520 de détermination du courant de sortie 525 de la machine électrique rotative et décrit plus en détail en référence à la FIGURE 5·
Ainsi, le courant de sortie 525 de la machine électrique rotative est déterminé à l'aide d'un procédé qui permet de prendre en compte à la fois le mode de fonctionnement non saturé de la machine électrique rotative, c'est-à-dire dans le régime de variation linéaire de la densité de flux magnétique par rapport à une variation du champ magnétique tel qu'illustré dans la FIGURE 1, et le mode de saturation magnétique, tel que décrit précédemment en référence à la FIGURE 2. Ce procédé d'estimation du courant de sortie est ainsi plus complet et plus versatile quant aux modes de fonctionnements de la machine électrique rotative, tel que décrit précédemment.
La FIGURE 4 illustre l'évolution de la vitesse d'amorçage ω0 d'une machine électrique rotative fonctionnant en mode alternateur en fonction du courant d'excitation iexc et de la tension de sortie UALT de ladite machine électrique rotative, tel que mis en oeuvre dans la deuxième étape 530 du procédé de détermination du courant de sortie illustré sur la FIGURE 3.
La FIGURE 4 illustre ainsi deux courbes 100a, 100b caractérisant la vitesse d'amorçage ω0 d'une machine électrique rotative fonctionnant en mode alternateur en fonction du courant d'excitation 'oc *
— la première courbe caractéristique 100a illustre la réponse de la machine électrique rotative lorsque la tension de sortie UALT produite par la machine électrique rotative fonctionnant en mode alternateur est égale à 13V ;
— la deuxième courbe caractéristique 100b illustre la réponse de la machine électrique rotative lorsque la tension de sortie UALT produite par la machine électrique rotative fonctionnant en mode alternateur est égale à 14V.
On constate que la vitesse d'amorçage ω0 diminue lorsque le courant d'excitation iexc croit et lorsque la tension de sortie UALT décroit Plus particulièrement, chaque courbe caractéristique 100a, 100b décroit de manière monotone jusqu'à attendre une valeur asymptotique 102a, 102b inférieure à la valeur de la vitesse d'amorçage initiale 101a, 101b obtenue pour un courant d'excitation iexc nul.
Il est ainsi possible de déterminer la vitesse d'amorçage ω0 de la machine électrique rotative fonctionnant en mode alternateur en :
— déterminant un nombre représentatif du courant d'excitation iexc de la machine électrique rotative ;
~ déterminant un nombre représentatif de la tension de sortie d'alternateur UALT
— déterminant un nombre représentatif de la vitesse d'amorçage ω0 en fonction des nombres représentatifs du courant d'excitation iexc et de la tension de sortie d'alternateur UALT
Plus particulièrement, la vitesse d'amorçage ω0 de la machine électrique rotative peut être calculée à partir de la formule suivante :

où ωinit est une constante représentant une vitesse d'amorçage initiale pour une valeur sensiblement nulle du courant de sortie de l'induit is, y est une fonction de régression linéaire d'une modulation de l'amplitude de la vitesse d'amorçage ω0 en fonction de la tension de sortie de l'alternateur ( UALT), a est un coefficient directeur de y, b est une ordonnée à l'origine de y, Z est un facteur d'échelle et f une fonction.
De manière avantageuse, le calcul de la vitesse d'amorçage 0ω est amélioré si la fonction f est prise comme étant dépendant du terme tangente. Plus particulièrement, la fonction f peut être du type d'une tangente hyperbolique ou d'une arctangente, et la vitesse d'amorçage ω0 de la machine électrique rotative prend alors la forme suivante :

La FIGURE 5 illustre une caractérisation d'un courant de sortie is par une machine électrique rotative fonctionnant en mode alternateur, en fonction de la vitesse de rotation Ci) de la machine électrique rotative, du courant d'excitation iexc et de la tension de sortie tel que mis en oeuvre dans la troisième étape 520 du procédé de détermination du courant de sortie illustré sur la FIGURE 3. La FIGURE 5 illustre deux courbes caractéristiques 200a, 200b d'une machine électrique rotative, obtenues en pilotant ladite machine électrique rotative selon une pluralité de points de fonctionnements différents. En d'autres termes, pour différents couples de valeurs de [iexc ; UALT , le courant de sortie is de la machine électrique rotative est mesuré pour une pluralité de vitesses de rotation ω.
La première courbe caractéristique 200a illustre la réponse de la machine électrique rotative lorsque le courant d'excitation est fourni par une alimentation externe, séparée, via une excitation séparée. Dans ce cas, iexc = 5A et UALT = 14V.
La deuxième courbe caractéristique 200b illustre la réponse de la machine électrique rotative montée sur un véhicule automobile. Dans ce cas, iexc = 5A et UALT = 14V.
On constate ainsi que pour de faibles valeurs de vitesses de rotation ω, la machine électrique rotative ne débité aucun courant. En revanche, à partir d'une valeur seuil 201a, 20lb, dite vitesse d'amorçageω 0, la machine électrique rotative débite un courant de sortie is non nul.
Au-delà de la vitesse d'amorçage ω0, le courant de sortie is croit de manière monotone, avec une accélération décroissante, jusqu'à atteindre une valeur asymptotique 202a, 202b pour une vitesse de rotation maximal 203 de la machine électrique rotative.
Il est possible de déterminer le courant de sortie is d'une telle machine électrique rotative fonctionnant en mode alternateur en :
— déterminant un nombre représentatif d'une vitesse de rotation ω de la machine électrique rotative ;
— déterminant le courant de sortie is en fonction du nombre représentatif de la vitesse de rotation ω, du courant de saturation ίΜΤ déterminé à l'aide du procédé illustré en référence à la FIGURE 3 et du nombre de la vitesse d'amorçage 0ω à l'aide des formules caractéristiques illustrées à la FIGURE 4. Le courant de sortie is peut être avantageusement calculé à partir des étapes suivantes :
— récupération du nombre représentatif du courant d'excitation iexc de la machine électrique rotative déterminé lors du procédé d'estimation de la vitesse d'amorçage ω0 tel que décrit précédemment ;
— détermination d'un nombre représentatif de la vitesse de rotation ω de la machine électrique rotative ;
— récupération du courant de saturation ίΜΤ déterminé à l'aide du procédé illustré en référence à la FIGURE 2 ;
— détermination d'un gain K représentant le rapport entre igjnax etiexc_max

une vitesse de rotation maximum ωmax de la machine électrique rotative ;
~~ estimation d'un nombre représentatif du courant de sortie is :
 où ω0 est la vitesse d'amorçage obtenue par le procédé d'estimation de la vitesse d'amorçage 0 tωel que décrit précédemment, X est un facteur d'échelle et g une fonction. De manière avantageuse, la précision du calcul du courant de sortie is est améliorée si la fonction g est prise comme étant dépendant du terme tangente. Plus particulièrement, la fonction g peut être du type d'une tangente hyperbolique ou d'une arctangente, et la vitesse d'amorçage ω0 de la machine électrique rotative prend alors la forme suivante :
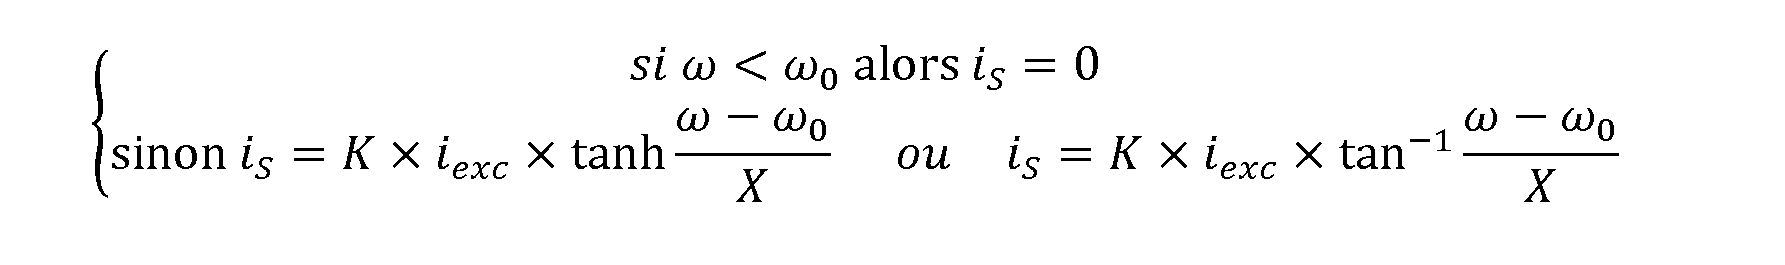
La détermination du courant de sortie à l'aide de l'estimateur permet consécutivement de réaliser une limitation du courant de sortie is d'une machine électrique rotative en :
— estimant du courant de sortie is de la machine électrique rotative à l'aide du procédé d'estimation du courant de sortie is tel que décrit précédemment, ledit procédé prenant en compte l'estimation du courant de saturation de la machine électrique rotative ;
— si le courant de sortie is estimé de la machine électrique rotative est supérieur à une valeur seuil de courant de sortie prédéfinie iseuil. réduction du courant d'excitation
Ce procédé de limitation du courant de sortie is se base ainsi sur l'estimateur du courant de sortie is ainsi que sur l'estimateur de la vitesse d'amorçage ω0 et l'estimateur de courant de saturation t isealst que définis précédemment pour réguler de manière plus précise la machine électrique rotative, et ce quel que soit son régime de fonctionnement— saturé ou non-saturé. En particulier, et sans ajout supplémentaire de capteurs difficiles à intégrer dans le domaine automobile par exemple, il est possible à l'aide du procédé de limitation de contrôler la charge électrique de la machine électrique rotative sur le réseau électrique sur lequel elle est embarquée.
Consécutivement, il est ainsi possible d'estimer de manière plus précise le couple de sortie CALT de la machine électrique rotative à l'aide de la formule suivante : Calt =(UALT x is) Alternativement, il est possible de prendre en compte le rendement n de la machine électrique rotative pour déterminer le couple de sortie :

La FIGURE 6 illustre un schéma de principe d'un module électronique 600 permettant de contrôler le couple de sortie CALT d'une machine électrique rotative.
Le module électronique comprend des moyens de mesure et/ou de détermination 614 de trois variables de fonctionnement de la machine électrique rotative :
— des moyens de mesure et/ou d'estimation de la tension d'alimentation 615 agencés pour mesurer et/ou estimé la tension d'alimentation B+ du système électrique dans lequel la machine électrique rotative est embarquée. Dans le cas d'une utilisation dans le domaine automobile, il peut s'agir par exemple du réseau de bord ;
— des moyens de mesure et/ou d'estimation du courant d'excitation 616 ;
— des moyens de mesure et/ou d'estimation de la vitesse de rotation 617 de la machine électrique rotative. En particulier, il est avantageux de déterminer la vitesse de rotation du rotor de la machine électrique rotative à partir d'au moins une mesure sur un signal électrique de commande de ladite machine électrique, c'se-à-dire d'au moins une phase électrique.
Les trois variables d'entrée sont ensuite utilisées pour estimer la valeur d'un courant de sortie 619 de la machine électrique selon le procédé décrit précédemment.
Le courant de sortie 619 estimé, la tension d'alimentation 615 de la machine électrique rotative et sa vitesse de rotation 617 sont ensuite traités par un estimateur de couple de sortie 618 agencé pour déterminer le couple de sortie 621 de la machine électrique rotative tel que décrit précédemment.
En particulier, l'estimateur de couple de sortie 618 comprend :
— des étages d'amplification et de filtrage 620 pour chacune des variables d'entrées mesurées et/ou déterminées par les moyens de mesure et/ou de détermination 614 ;
— un multiplicateur 621 configuré pour combiner les résultats de mesure et/ou de d'estimation amplifiés et filtrés par les étages d'amplification et de filtrage 620 pour, en prenant en compte le rendement T) de la machine électrique rotative, déterminer le couple de sortie estimé de ladite machine électrique rotative et tel que décrit précédemment ;
— un soustracteur 622 permettant de déterminer l'écart entre le couple de sortie de la machine électrique rotative et tel qu'estimé à l'étape précédente et une consigne de couple Cseuil
représentant une valeur seuil de couple de sortie telle que décrite précédemment permettant de déclencher une régulation du courant d'excitation si le coupe de sortie estimé dépasse cette valeur seuil, tel que décrit précédemment ;
— un moyen de mise en forme et/ou de conditionnement du signal 623. La sortie 624 de l'estimateur de couple de sortie 6l8 de la machine électrique rotative est appliquée à un dispositif 625 configuré pour limiter le courant d'excitation de ladite machine électrique rotative et tel que décrit précédemment
En particulier, le dispositif 625 est configuré pour limiter le rapport cyclique variable élaboré par le régulateur de tension 626 de la machine électrique rotative à un rapport cyclique maximum DC_C_L1M1T au moyen par exemple d'un gabarit de limitation du rapport cyclique 627 lorsque l'estimation du couple de sortie CALT est supérieure à la valeur seuil de couple de sortie Cseuil.
Ainsi le générateur de signaux 628 pilotant le courant d'excitation de la machine électrique rotative fournit :
— des signaux PWM dont le rapport cyclique variable est déterminé par le régulateur de tension 626 de manière à maintenir la tension d'alimentation B+ à la tension de consigne
B_REF quand l'estimation du couple de sortie CALT de la machine électrique rotative est inférieure à la valeur seuil de couple de sortie Cseuil ; et
— des signaux PWM présentant un rapport cyclique maximum DC_C_LIMIT quand un fort appel de charge sur le réseau électrique de bord entraînerait, s'il n'était contrôlé, un couple de sortie CALT de la machine électrique rotative supérieur à la valeur seuil de couple de sortie
Les traitements analogiques et/ou numériques des variables d'entrées délivrées par les moyens de mesure et/ou d'estimation 614-· l'estimateur de couple de sortie 6l8 et le dispositif 625 peuvent être mis en oeuvre par programme au moyen de routines supplémentaires implémentés avantageusement dans des mémoires de microprocesseurs ou de microcontrôleurs que comprennent les dispositifs de régulation des alternateurs modernes standard. Ces traitements peuvent aussi être implémentés en logique numérique (de type AS1C) ou programmable (FPGA, CPLD).
En synthèse, l'invention concerne un procédé de détermination d'un courant de saturation d'une machine électrique rotative fonctionnant dans un mode alternateur d'une part, et selon un régime de saturation magnétique d'autre part, afin de transformer le plus efficacement possible une énergie cinétique d'un véhicule automobile en situation de freinage en une énergie électrique destinée à être stockée dans des batteries. À cet effet, le procédé de détermination du courant de saturation vise à
modéliser le comportement de la machine électrique rotative afin de limiter le nombre de capteurs à implémenter sur le véhicule automobile.
Bien sûr, l'invention n'est pas limitée aux exemples qui viennent d'Être décrits et de nombreux aménagements peuvent être apportés à ces exemples sans sortir du cadre de l'invention. Notamment, les différentes caractéristiques, formes, variantes et modes de réalisation de l'invention peuvent être associées les unes avec les autres selon diverses combinaisons dans la mesure où elles ne sont pas incompatibles ou exclusives les unes des autres. En particulier toutes les variantes et modes de réalisation décrits précédemment sont combinables entre eux.
Claims
1. Procédé d'estimation d'un courant de saturation ( isat) d'une machine électrique rotative ayant au moins un mode alternateur et pour fonctionner dans un régime de saturation, à partir d'un courant d'excitation (ij et d'une vitesse de rotation (ω) de ladite machine électrique rotative, le procédé d'estimation du courant de saturation comprenant les étapes suivantes :
— détermination d'un nombre représentatif du courant d'excitation (ij de la machine électrique rotative à chaque instant t;
— détermination d'un nombre représentatif de la vitesse de rotation (ω) de la machine électrique rotative à chaque instant t détermination d'un gain (K(ω)) en fonction de la vitesse de rotation (ω) de la machine électrique rotative : K(ω) ;
— détermination d'un mode de saturation (S(w)) en fonction de la vitesse de rotation (ω) de la machine électrique rotative et du courant d'excitation (ϊ„) ;
— estimation du courant de saturation ( isat) par le produit du gain (K(ω)) par une fonction de régression (f) de la saturation (S(w)) : isat = Κ(ω) X (ïexc— /(S(ω))).
2. Procédé d'estimation du courant de saturation ( isat) selon la revendication 1, caractérisé en ce que le courant de saturation ( isat) est choisi parmi des valeurs préenregistrées durant un étalonnage de la machine électrique rotative.
3. Procédé d'estimation du courant de saturation ( isat) selon la revendication 1, caractérisé en ce que le gain (K (ω)) est calculé par une régression linéaire de la vitesse de rotation (ω) de la machine électrique rotative du type K(ω) = a X ω + b où a est un coefficient directeur de gain et b est une ordonnée à l'origine de gain.
4· Procédé d'estimation du courant de saturation ( isat) selon la revendication précédente, caractérisé en ce que :
— si la vitesse de rotation (ω) de la machine électrique rotative est inférieure à une valeur seuil (wseuil )> alors le coefficient directeur de gain (a) et l'ordonnée à l'origine de gain (b) prennent respectivement une première valeur (al, bl), et le gain (K (ω)) est alors défini par K(ω) = α1 X ω + b1 ;
— si la vitesse de rotation (ω) de la machine électrique rotative est supérieure à la valeur seuil ( wseuil ), alors le coefficient directeur de gain (a) et l'ordonnée à l'origine de gain (b) prennent
respectivement une deuxième valeur (a2, b2), et le gain ( (Kω)) est alors défini par K(ω) = a2 x ω + ϋ2.
5· Procédé d'estimation du courant de saturation ( isat) selon l'une quelconque des revendications 3 ou 4· caractérisé en ce que la saturation (S(w)) est calculée par une régression linéaire de la vitesse de rotation (ω) de la machine électrique rotative du type S (ω) = C X ω + d où c est un coefficient directeur de saturation et d est une ordonnée à l'origine de saturation.
6. Procédé d'estimation du courant de saturation ( isat) selon la revendication précédente, caractérisé en ce que :
— si la vitesse de rotation (ω) de la machine électrique rotative est inférieure à la valeur seuil (wseuil)> alors le coefficient directeur de saturation (c) et l'ordonnée à l'origine de saturation
(d) prennent respectivement une première valeur (cl, dl), et la saturation (S(w)) est alors défini par 5(ω) = C1 X ω + d1 ;
~ si la vitesse de rotation (w) de la machine électrique rotative est supérieure à la valeur seuil (wseuil)> alors le coefficient directeur de saturation (c) et l'ordonnée à l'origine de saturation (d) prennent respectivement une deuxième valeur (c2, d2), et la saturation (S(w)) est alors défini par 5(ω) = C2 X ω + d2.
7. Procédé d'estimation du courant de saturation ( isat) selon l'une quelconque des revendications 4 à 6, caractérisé en ce que la valeur seuil ( wseuil) est comprise entre 2000 et 3000 tours par minutes.
8. Procédé d'estimation du courant de saturation ( isat) selon la revendication précédente, caractérisé en ce que la valeur seuil (wseuil) est égale à 2500 tours par minutes.
9· Procédé d'estimation du courant de saturation ( isat) selon l'une quelconque des revendications précédente, caractérisé en ce que la fonction de régression (f) de la saturation (S(w)) est dépendant du terme tangente.
10. Procédé d'estimation du courant de saturation ( isat) selon la revendication 9· caractérisé en ce que la fonction de régression (f) de la saturation (S(w)) est du type d'une tangente hyperbolique, le courant de saturation ( isat) étant défini par isat = Κ (ω) X tanh

H. Procédé d'estimation du courant de saturation ( isat) selon la revendication 9, caractérisé en ce que la fonction de régression (f) de la saturation (S(w) est du type d'une arctangente, le courant de saturation (i,,,) étant défini par isat =

12. Procédé d'estimation d'un couple résistant saturé (Csat) d'une machine électrique rotative fonctionnant dans un régime de saturation, le procédé d'estimation du couple résistant saturé comprenant les étapes suivantes :
— estimation du courant de saturation ( isat) à l'aide du procédé d'estimation du courant de saturation selon l'une quelconque des revendications précédentes ;
— détermination de la tension de sortie (UALT) de la machine électrique rotative ;
— estimation d'un nombre représentatif du couple résistant saturé (Csat) de la machine électrique rotative par le produit du courant de saturation ( isat) par la tension de sortie

13· Procédé d'estimation du couple résistant saturé (Csat) de la machine électrique rotative selon la revendication précédente, caractérisé en ce que le couple résistant saturé ( Csat) de la machine électrique rotative est défini par où (n) est le rendement de la machine électrique

rotative.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1660659A FR3058597B1 (fr) | 2016-11-04 | 2016-11-04 | Procede de controle d'un alternateur de machine electrique rotative |
| FR1660659 | 2016-11-04 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2018083405A1 true WO2018083405A1 (fr) | 2018-05-11 |
Family
ID=57796597
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/FR2017/052978 Ceased WO2018083405A1 (fr) | 2016-11-04 | 2017-10-27 | Procede de controle d'un alternateur de machine electrique rotative |
Country Status (2)
| Country | Link |
|---|---|
| FR (1) | FR3058597B1 (fr) |
| WO (1) | WO2018083405A1 (fr) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110580035A (zh) * | 2019-09-02 | 2019-12-17 | 浙江工业大学 | 一种传感器饱和约束下的运动控制系统故障辨识方法 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20060267344A1 (en) * | 2004-07-06 | 2006-11-30 | Masaru Kuribayashi | Starter generator for vehicle |
| FR2901647A1 (fr) * | 2006-05-23 | 2007-11-30 | Denso Corp | Dispositif et procede de commande de puissance pour une machine dynamo electrique du type a enroulement de champ |
| FR2966992A1 (fr) * | 2010-11-03 | 2012-05-04 | Peugeot Citroen Automobiles Sa | Procede de protection des accessoires de la facade d'un vehicule automobile |
| FR2976422A1 (fr) * | 2011-06-08 | 2012-12-14 | Valeo Equip Electr Moteur | Procede de controle d'un couple resistant d'un alternateur de vehicule automobile, et systeme de mise en oeuvre de ce procede |
-
2016
- 2016-11-04 FR FR1660659A patent/FR3058597B1/fr not_active Expired - Fee Related
-
2017
- 2017-10-27 WO PCT/FR2017/052978 patent/WO2018083405A1/fr not_active Ceased
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20060267344A1 (en) * | 2004-07-06 | 2006-11-30 | Masaru Kuribayashi | Starter generator for vehicle |
| FR2901647A1 (fr) * | 2006-05-23 | 2007-11-30 | Denso Corp | Dispositif et procede de commande de puissance pour une machine dynamo electrique du type a enroulement de champ |
| FR2966992A1 (fr) * | 2010-11-03 | 2012-05-04 | Peugeot Citroen Automobiles Sa | Procede de protection des accessoires de la facade d'un vehicule automobile |
| FR2976422A1 (fr) * | 2011-06-08 | 2012-12-14 | Valeo Equip Electr Moteur | Procede de controle d'un couple resistant d'un alternateur de vehicule automobile, et systeme de mise en oeuvre de ce procede |
| FR2976422B1 (fr) | 2011-06-08 | 2014-10-31 | Valeo Equip Electr Moteur | Procede de controle d'un couple resistant d'un alternateur de vehicule automobile, et systeme de mise en oeuvre de ce procede |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110580035A (zh) * | 2019-09-02 | 2019-12-17 | 浙江工业大学 | 一种传感器饱和约束下的运动控制系统故障辨识方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| FR3058597B1 (fr) | 2018-10-26 |
| FR3058597A1 (fr) | 2018-05-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2719070B1 (fr) | Procede de controle d'un couple resistant d'un alternateur de vehicule automobile, et systeme de mise en oeuvre de ce procede | |
| FR3062762A1 (fr) | Procede d'estimation de la position angulaire d’un rotor d’un systeme d’entrainement electrique | |
| FR2894735A1 (fr) | Generateur-moteur synchrone a enroulement de champ | |
| EP2311182B1 (fr) | Procede pour commander une machine electrique tournante, notamment un alternateur | |
| EP2870018B1 (fr) | Procédé de commande d'un groupe motopropulseur et système correspondant | |
| EP3867093B1 (fr) | Système de diagnostic sur place de la batterie d'un vélo électrique | |
| FR3058597A1 (fr) | Procede de controle d'un alternateur de machine electrique rotative | |
| EP4331108A1 (fr) | Procede de determination du couple d'une machine electrique | |
| WO2012062789A1 (fr) | Mesure de courant pour radiateur electrique | |
| FR3058598B1 (fr) | Procede de controle d’un alternateur de machine electrique rotative | |
| EP3172830B1 (fr) | Architecture de modules electroniques de puissance interconnectes pour une machine electrique tournante hexaphasee et machine electrique tournante hexaphasee comprenant une telle architecture | |
| EP1943725B1 (fr) | Mesure d'un courant delivre par une machine electrique tournante telle qu'un alternateur | |
| EP1886402B1 (fr) | Procede et dispositif d'estimation du courant delivre par un alternateur pour vehicule automobile | |
| EP3095171B1 (fr) | Procede de commande d'un module electronique de puissance apte a fonctionner en redresseur synchrone, dispositif de commande correspondant et machine electrique tournante de vehicule electrique comprenant un tel dispositif | |
| FR3077446A1 (fr) | Procede d'estimation d'un courant continu genere par une machine electrique tournante | |
| FR3058596A1 (fr) | Procede de controle d'un alternateur de machine electrique rotative | |
| WO2023062167A1 (fr) | Procédé d'estimation de la position et de la vitesse du rotor d'une machine électrique synchrone à aimant permanent | |
| EP3155718A2 (fr) | Boucle de régulation d'un dispositif régulateur numérique de machine électrique tournante a excitation de véhicule automobile | |
| FR3025672A1 (fr) | Systeme et procede de commande d'une machine electrique asynchrone | |
| WO2015011420A2 (fr) | Procede de commande d'un alternateur apte a alimenter electriquement un compresseur electrique configure pour comprimer l'air a l'admission d'un moteur thermique | |
| EP4113822A1 (fr) | Convertisseur de tension pour une machine électrique tournante | |
| EP1430582B1 (fr) | Dispositif de limitation de la temperature de l'enroulement inducteur du rotor d'une machine electrique tournante et dispositif de charge d'une batterie pourvu d'un tel dispositif de controle | |
| FR2886410A1 (fr) | Procede et dispositif d'estimation du courant delivre par un altenateur pour vehicule automobile | |
| EP4113823A1 (fr) | Convertisseur de tension pour une machine électrique tournante | |
| FR2975840A1 (fr) | Procede de regulation en tension d'un reseau de bord d'un vehicule. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 17804611 Country of ref document: EP Kind code of ref document: A1 |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 17804611 Country of ref document: EP Kind code of ref document: A1 |