WO2016162612A1 - Procede et dispositif de synthese sonore pour vehicule - Google Patents
Procede et dispositif de synthese sonore pour vehicule Download PDFInfo
- Publication number
- WO2016162612A1 WO2016162612A1 PCT/FR2016/050718 FR2016050718W WO2016162612A1 WO 2016162612 A1 WO2016162612 A1 WO 2016162612A1 FR 2016050718 W FR2016050718 W FR 2016050718W WO 2016162612 A1 WO2016162612 A1 WO 2016162612A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- signal
- sound signal
- dynamic control
- synthesizing
- passenger compartment
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Classifications
-
- G—PHYSICS
- G10—MUSICAL INSTRUMENTS; ACOUSTICS
- G10K—SOUND-PRODUCING DEVICES; METHODS OR DEVICES FOR PROTECTING AGAINST, OR FOR DAMPING, NOISE OR OTHER ACOUSTIC WAVES IN GENERAL; ACOUSTICS NOT OTHERWISE PROVIDED FOR
- G10K15/00—Acoustics not otherwise provided for
- G10K15/02—Synthesis of acoustic waves
Definitions
- the invention relates, in general, controlled sound synthesizers, used in transport means and in particular in certain motor vehicles.
- These sound synthesizers may include, in particular, sound components of human-machine interfaces, or components for enriching the sound environment of the passenger compartment of the vehicle.
- the present invention finds a particular application in the field of enriching the sound environment of a vehicle interior.
- some vehicles today are equipped with sound synthesizers, generally coupled to a car radio or, alternatively, to specific actuators, for example piezoelectric.
- the function of these sound synthesizers is to generate sounds, such as harmonics of the noise generated by a motor for example, in particular to enrich the sound environment of the passenger compartment of a vehicle.
- the objective is then to modify the existing sound signature on board the cockpit, in order to make it more pleasant, or to confer a particular atmosphere, for example of "sportiness", by embellishing said cockpit engine sounds which are not actually produced by the engine of the vehicle concerned.
- a particular problem which the skilled person is aware, relates to the dynamic control of these sound synthesizers.
- the sound synthesizers present on board certain vehicles may in particular be controlled according to certain life situations and / or certain vehicle condition parameters. For example, it may be desirable to control the sounds generated by a sound synthesizer, to the passenger compartment of a vehicle, depending on the acceleration level of said vehicle or the rate of change of the engine speed.
- CAN networks On board motor vehicles, for which the method according to the invention has been developed in particular, two types of CAN networks are generally embedded a "fast" network, which may be called an “inter-system network", is essentially outside the passenger compartment of the vehicle and carries the data relating to the effective control of the vehicle, in particular the critical data on the behavior of the vehicle, the engine, braking system ... etc. ;
- a “slow” network which can be called “comfort network”, is essentially dedicated and located inside the cabin of the vehicle, and carries data a priori not critical for the vehicle.
- the comfort network is the only one to which the car radio is connected, it is particularly appropriate, for practical reasons and not to complicate onboard connectivity, that it is the data from the same comfort network that are treated in the part of the dynamic control of the sound synthesizer.
- a more specific problem which the present invention proposes to provide a solution then relates to the manner of processing the data from an embedded network, in particular the "comfort network" on which noisy and asynchronous data flows, of to allow the dynamic control of the sound synthesizer which must, meanwhile, generate quality sound signals, so without discontinuities ..
- one of the main parameters taken into account, to synthesize the sound to be broadcast in the passenger compartment of a vehicle relates to the acceleration of said vehicle.
- a function giving a smoothed value of the acceleration, or the rate of variation of the engine speed, from the noisy and asynchronous data coming from the CAN network in this case the "comfort network", present inside of the cockpit - and connected to the car radio - is a complex operation.
- the derivation of the data signals, from the CAN network and intended to be used for the sound synthesis aims to eliminate, on the one hand, the latency times existing between two successive data circulating on the network.
- CAN network and on the other hand the sound effects of these data.
- the derivative thus calculated can also be smoothed once or even twice. It can also be considered adaptive filtering data from the CAN network.
- the present invention relates to a dynamic control method for synthesizing a sound signal to a passenger compartment, said sound signal being synthesized from raw data from an irregular interval, d an on-board network, said dynamic control method comprising the following steps:
- a low-pass filtering step at least in the first order, of raw data originating from the on-board network, in order to determine a corresponding smoothed signal, said smoothed signal being constituted by estimated values produced at regular intervals;
- the model implemented in the filtering step verifies the equation:
- x is the smoothed signal, a function corresponding to the data coming from the on-board network
- t k corresponds to the times, evenly spaced in time, at which the estimated values of the smoothed signal are produced
- t t corresponds to the times, irregularly spaced in time
- t t is the actual arrival time of the raw data from the on-board network, for processing by the dynamic control method
- ⁇ ⁇ is the average time for routing the raw data from the on-board network
- x is the derivative of the smoothed signal, the derivative of the smoothed signal with:
- the method according to the invention further comprises a step of low-pass filtering, at least in the first order, of the derived from the smoothed signal, the step of synthesizing the sound signal being a function of said derivative of the filtered smoothed signal.
- the embedded network is typically a CAN network.
- said CAN network carries data substantially asynchronously and noisily.
- the method according to the invention is implemented in a vehicle cabin and the data from the onboard network are related to the acceleration of said vehicle.
- the filtering step consists of a low-pass filtering of order at least equal to 2.
- the filtering step consists of an adaptive filtering of the data coming from the on-board network.
- the present invention also provides a device for synthesizing a sound signal to a passenger compartment, comprising means for receiving data from a CAN network, as well as electronic control means adapted to dynamically implement the dynamic control method for the synthesis of a sound signal to a passenger compartment as briefly described above.
- the present invention also relates to a motor vehicle, comprising a passenger compartment and a car radio, comprising a device for synthesizing a sound signal to a passenger compartment as briefly described above, said synthesis device a sound signal comprising said car radio.
- FIG. a graph showing an example of calculating the derivative of a noisy signal coming from an asynchronous CAN network with an inter-sample time of the order of 50 ms;
- FIG. 2 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after a first-order filtering, with a time constant of the smoothed signal equal to 75 ms;
- FIG. 1 a graph showing an example of calculating the derivative of a noisy signal coming from an asynchronous CAN network with an inter-sample time of the order of 50 ms
- FIG. 2 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after a first-order filtering, with a time constant of the smoothed signal equal to 75 ms;
- FIG. 3 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after first-order filtering, with a time constant of the smoothed signal equal to 100 ms;
- FIG. 4 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after a first-order filtering, with a time constant of the smoothed signal equal to 150 ms;
- FIG. 5 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after a first-order filtering, with a time constant of the smoothed signal equal to 200 ms;
- FIG. 3 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after first-order filtering, with a time constant of the smoothed signal equal to 100 ms
- FIG. 4 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its
- FIG. 6 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after an adaptive filtering, with a time constant of the smoothed signal equal to 200 ms
- FIG. 7 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after an adaptive filtering, with a time constant of the smoothed signal equal to 400 ms
- FIG. 8 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after an adaptive filtering, with a time constant of the smoothed signal equal to 800 ms
- FIG. 9 a graph showing the simulation results obtained, by means of the method according to the invention, for the signal and its derivative, after an adaptive filtering, with a time constant of the smoothed signal equal to 1600 ms.
- the embodiments described are more particularly concerned with an implementation of the dynamic control method of the synthesis of a sound signal according to the invention, for application within the of a motor vehicle.
- any implementation in a different context in particular in any type of land transport means, in particular rail, or air, as well as that in any simulator of driving of vehicle or any simulator of flight, is also aimed.
- the present invention provides a method for smoothing and deriving data from an asynchronous on-board network, the smoothed and derived signal obtained being used by the sound synthesizer to determine the sound to be produced.
- the embedded network considered is typically a CAN network, including a CAN network called “comfort network” installed inside a vehicle interior.
- a CAN network called “comfort network”
- the sound synthesizer is preferably connected to the car radio, generally present in the passenger compartment and connected to said "comfort network”.
- the sound synthesizer is adapted to exploit the native data transmitted by the CAN network considered, but also their derivatives, either that said derivatives are equivalent to the computation of particular physical parameters, or, moreover, that these derivatives allow the obtaining smoothed signals.
- the derivatives of the smoothed signals, produced from the data carried by the CAN network considered, must therefore be calculated.
- the data from the CAN network considered are indeed subject to constraints of continuity and simultaneity, which can be translated by smoothing and latency specifications.
- the physical parameters corresponding to the data transmitted by the on-board network, or calculated from said data such as the engine speed or the acceleration, typically, for an application in the field of the enrichment of the sound environment within a vehicle cabin, are estimated with a predetermined accuracy and with a latency one or advance less than a predetermined time, for example equal to 10 ms.
- the method according to the invention follows from the approach and calculations explained below.
- the CAN network broadcasts a priori noisy information at discrete times irregularly spaced,
- the de-noise information is the function x which one wishes to estimate at discrete times, t k , regularly spaced.
- the mean space between the times t 3 ⁇ 4 can be indifferently larger or smaller than that between the times t k .
- FIG. 1 shows an example of estimation of the derivative of a noisy signal.
- the graph of Figure 1 shows an example of calculation of the derivative of a noisy signal, with a signal-to-noise ratio equal to 15 dB.
- a filter at least the first order, is applied to these data from the CAN network to obtain a smoothed signal.
- the smoothed signal is thus estimated, for example, using a first-order filter model:
- a and b are the coefficients of a first order filter.
- the time t i can be corrected. Noting the actual arrival time of the information, then
- the method according to the invention in a preferred embodiment, provides for the adaptation of the filtering model according to the dynamics of the data from the CAN network and its signal-to-signal ratio. noise.
- the relevance of the proposed model can be evaluated at the time, Indeed, we can compare the predicted value, with the observed value,
- the prediction error ⁇ at time t i + 1 is: [0055]
- the optimal filtering is that which minimizes this error on average over a sufficiently long period.
- time constant no longer has the same meaning, since it defines the duration over which the error is minimized.
- Optimal filtering in the least squares sense is the one that minimizes the error. It is determined by deriving the error from the filter parameters:
- FIGS. 6 to 9 show the results obtained for respective time constants of 200 ms in FIG. 6, 400 ms for FIG. 7, 800 ms for FIG. 8, and 1600 ms for FIG. is predictable, we find that adaptation leads to an initialization phase during which the filtering is inefficient. After this adaptation time, the prediction no longer has latency, as was observed in the previous case, and the signal and its derivative remain on average correctly predicted.
- the present invention provides a method for smoothing and calculating derivatives relating to asynchronous and noisy data from a CAN network, such as a "comfort network" embedded in a vehicle.
- the smoothed and derivative signals obtained are exploited by a sound synthesizer emitting sounds making it possible to enrich the sound environment of a passenger compartment, in particular of a motor vehicle.
Landscapes
- Health & Medical Sciences (AREA)
- Audiology, Speech & Language Pathology (AREA)
- General Health & Medical Sciences (AREA)
- Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Acoustics & Sound (AREA)
- Multimedia (AREA)
- Fittings On The Vehicle Exterior For Carrying Loads, And Devices For Holding Or Mounting Articles (AREA)
- Soundproofing, Sound Blocking, And Sound Damping (AREA)
Abstract
L'invention porte sur un procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle, ledit signal sonore étant synthétisé à partir de données provenant, à intervalle irrégulier, d'un réseau embarqué, ledit procédé de contrôle dynamique comprenant les étapes suivantes : - une étape de filtrage passe-bas, au moins au premier ordre, des données provenant du réseau embarqué, afin de déterminer un signal lissé correspondant, ledit signal lissé étant constitué de valeurs produites à intervalle régulier; - une étape de détermination de la dérivée dudit signal lissé; - une étape de synthèse du signal sonore, au moins en fonction de ladite dérivée du signal lissé.
Description
PROCEDE ET DISPOSITI F DE SYNTHESE SONORE POUR VEHICULE
[001 ] L'invention concerne, de façon générale, les synthétiseurs sonores pilotés, utilisés dans des moyens de transports et en particulier dans certains véhicules automobiles. Ces synthétiseurs sonores peuvent comprendre, en particulier, des composantes sonores d'interfaces homme-machine, ou encore des composantes d'enrichissement de l'ambiance sonore de l'habitacle du véhicule.
[002]Ainsi, notamment, la présente invention trouve une application particulière dans le domaine de l'enrichissement de l'ambiance sonore d'un habitacle de véhicule. Comme cela est connu de l'homme du métier, certains véhicules sont aujourd'hui équipés de synthétiseurs sonores, généralement couplés à un autoradio ou, alternativement, à des actionneurs spécifiques, par exemple piézoélectriques.
[003] La fonction de ces synthétiseurs sonores consiste à générer des sons, tels que des harmoniques du bruit généré par un moteur par exemple, notamment afin d'enrichir l'ambiance sonore de l'habitacle d'un véhicule.
[004] L'objectif est alors de modifier la signature sonore existant à bord de l'habitacle, afin de la rendre plus agréable, ou de conférer une ambiance particulière, par exemple de « sportivité », en agrémentant ledit habitacle de sons de moteur qui ne sont en réalité pas produits par le moteur du véhicule concerné. [005] Dans ce contexte, une problématique particulière, dont l'homme du métier a conscience, concerne le contrôle dynamique de ces synthétiseurs sonores. En effet, les synthétiseurs sonores présents à bord de certains véhicules peuvent notamment être contrôlés en fonction de certaines situations de vie et/ou de certains paramètres d'état du véhicule. Par exemple, il peut être souhaitable de contrôler les sons générés par un synthétiseur sonore, à destination de l'habitacle d'un véhicule, en fonction du niveau d'accélération dudit véhicule ou du taux de variation du régime moteur.
[006] Or, comme cela est connu de l'homme du métier, les paramètres d'état du véhicule circulent sur des réseaux embarqués, de type réseaux CAN, pour Controller Area Network selon l'acronyme anglo-saxon consacré.
[007] A bord des véhicules automobiles, pour lesquels le procédé selon l'invention notamment été mis au point, deux types de réseaux CAN sont généralement embarqués
- un réseau « rapide », pouvant être appelé « réseau inter-système », est essentiellement extérieur à l'habitacle du véhicule et achemine les données relatives au contrôle effectif du véhicule, notamment les données critiques sur le comportement du véhicule, du moteur, du système de freinage ...etc. ;
- un réseau « lent », pouvant être appelé « réseau confort », est essentiellement consacré et situé à l'intérieur de l'habitacle du véhicule, et achemine des données a priori non critiques pour le véhicule.
[008] Le réseau confort étant le seul auquel l'autoradio est connecté, il est particulièrement opportun, pour des raisons pratiques et pour ne pas complexifier la connectique embarqué, que ce soient les données issues de ce même réseau confort qui soient traités dans le cadre du contrôle dynamique du synthétiseur sonore.
[009] Un problème plus spécifique auquel la présente invention se propose d'apporter une solution concerne alors la manière de traiter les données issues d'un réseau embarqué, en particulier du « réseau confort » sur lequel circulent des données bruitées et asynchrones, de façon à permettre le contrôle dynamique du synthétiseur sonore qui doit, quant à lui, générer des signaux sonores de qualité, donc sans discontinuités..
[0010] Typiquement, l'un des principaux paramètres pris en compte, pour synthétiser le son à diffuser dans l'habitacle d'un véhicule, est relatif à l'accélération dudit véhicule. Or, déterminer une fonction donnant une valeur lissée de l'accélération, ou du taux de variation du régime moteur, à partir des données bruitées et asynchrones issues du réseau CAN, en l'espèce le « réseau confort », présent à l'intérieur de l'habitacle - et relié à l'autoradio - est une opération complexe.
[001 1 ] Il est par conséquent nécessaire à la fois d'extrapoler, à partir des données discrètes disponibles, pour obtenir des signaux lissés, et de dériver lesdits signaux lissés obtenus afin de permettre une anticipation des valeurs des mêmes signaux dans le futur proche.
[0012] La dérivation des signaux de données, issues du réseau CAN et destinées à être exploitées pour la synthèse sonore, a pour objectif, en outre, d'éliminer d'une part les temps de latence existant entre deux données successives circulant sur le réseau CAN, et d'autre part le bruitage de ces données.
[0013] Pour un résultat optimal, la dérivée ainsi calculée peut en outre également être lissée, une fois, voire deux fois. Il peut par ailleurs être envisagé un filtrage adaptatif des données issues du réseau CAN.
[0014] Pour parvenir à ce résultat, la présente invention concerne un procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle, ledit signal sonore étant synthétisé à partir de données brutes provenant, à intervalle irrégulier, d'un réseau embarqué, ledit procédé de contrôle dynamique comprenant les étapes suivantes :
- une étape de filtrage passe-bas, au moins au premier ordre, des données brutes provenant du réseau embarqué, afin de déterminer un signal lissé correspondant, ledit signal lissé étant constitué de valeurs estimées produites à intervalle régulier ;
- une étape de détermination de la dérivée dudit signal lissé ;
- une étape de synthèse du signal sonore, au moins en fonction de ladite dérivée du signal lissé.
[0015] Selon un mode de réalisation, le modèle mis en œuvre à l'étape de filtrage vérifie l'équation :

où x est le signal lissé, fonction correspondant aux données provenant du réseau embarqué, tk correspond aux temps, régulièrement espacés dans le temps, auxquels sont produites les valeurs estimées du signal lissé, tt correspond aux temps, irrégulièrement espacés dans le temps, des données brutes provenant du réseau embarqué, tt est le temps d'arrivée effectif des données brutes provenant du réseau embarqué, pour traitement par le procédé de contrôle dynamique, δχ est le temps moyen d'acheminement des données brutes provenant du réseau embarqué, et x est la dérivée du signal lissé, la dérivée du signal lissé s'écrivant :

[0016] Selon un mode de réalisation de la présente, le procédé selon l'invention comporte en outre une étape de filtrage passe-bas, au moins au premier ordre, de la
dérivée du signal lissé, l'étape de synthèse du signal sonore étant fonction de ladite dérivée du signal lissé filtrée.
[0017] Le réseau embarqué est typiquement un réseau CAN.
[0018] Ledit réseau CAN achemine, dans le cas général, des données de façon sensiblement asynchrone et bruitée.
[0019] Selon un mode de réalisation particulier, le procédé selon l'invention est mis en œuvre dans un habitacle de véhicule et les données provenant du réseau embarqué sont relatives à l'accélération dudit véhicule.
[0020] Selon un mode de réalisation avancé, l'étape de filtrage consiste en un filtrage passe-bas d'ordre au moins égal à 2.
[0021 ] Selon un mode de réalisation particulièrement avancé, l'étape de filtrage consiste en un filtrage adaptatif des données provenant du réseau embarqué.
[0022] La présente invention vise également un dispositif de synthèse d'un signal sonore à destination d'un habitacle, comprenant des moyens de réception de données issues d'un réseau CAN, ainsi que des moyens électroniques de contrôle dynamique adaptés pour mettre en œuvre le procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle tel que brièvement décrit ci-dessus.
[0023] En outre, la présente invention vise également un véhicule automobile, comprenant un habitacle et un autoradio, comprenant un dispositif de synthèse d'un signal sonore à destination d'un habitacle tel que brièvement décrit ci-dessus, ledit dispositif de synthèse d'un signal sonore comprenant ledit autoradio.
[0024] D'autres caractéristiques et avantages de l'invention apparaîtront à la lecture de la description détaillée des modes de réalisation de l'invention, donnés à titre d'exemple uniquement, et en référence aux dessins qui montrent : · figure 1 , un graphique montrant un exemple de calcul de la dérivée d'un signal bruité issu d'un réseau CAN asynchrone avec un temps inter-échantillon de l'ordre de 50 ms ;
figure 2, un graphique montrant les résultats de simulation obtenus, au moyen du procédé selon l'invention, pour le signal et sa dérivée, après un filtrage au premier ordre, avec une constante de temps du signal lissé égale à 75 ms ; figure 3, un graphique montrant les résultats de simulation obtenus, au moyen du procédé selon l'invention, pour le signal et sa dérivée, après un filtrage au premier ordre, avec une constante de temps du signal lissé égale à 100 ms ; figure 4, un graphique montrant les résultats de simulation obtenus, au moyen du procédé selon l'invention, pour le signal et sa dérivée, après un filtrage au premier ordre, avec une constante de temps du signal lissé égale à 150 ms ; figure 5, un graphique montrant les résultats de simulation obtenus, au moyen du procédé selon l'invention, pour le signal et sa dérivée, après un filtrage au premier ordre, avec une constante de temps du signal lissé égale à 200 ms ; figure 6, un graphique montrant les résultats de simulation obtenus, au moyen du procédé selon l'invention, pour le signal et sa dérivée, après un filtrage adaptatif, avec une constante de temps du signal lissé égale à 200 ms ; figure 7, un graphique montrant les résultats de simulation obtenus, au moyen du procédé selon l'invention, pour le signal et sa dérivée, après un filtrage adaptatif, avec une constante de temps du signal lissé égale à 400 ms ; figure 8, un graphique montrant les résultats de simulation obtenus, au moyen du procédé selon l'invention, pour le signal et sa dérivée, après un filtrage adaptatif, avec une constante de temps du signal lissé égale à 800 ms ; figure 9, un graphique montrant les résultats de simulation obtenus, au moyen du procédé selon l'invention, pour le signal et sa dérivée, après un filtrage adaptatif, avec une constante de temps du signal lissé égale à 1600 ms.
[0025] Dans ce qui va suivre, les modes de réalisation décrits s'attachent plus particulièrement à une mise en œuvre du procédé de contrôle dynamique de la synthèse d'un signal sonore selon l'invention, en vue d'une application au sein d'un véhicule automobile. Cependant, toute mise en œuvre dans un contexte différent, en particulier dans tout type de moyens de transport terrestre, notamment ferroviaire, ou aérien, ainsi
que dans tout simulateur de conduite de véhicule ou tout simulateur de vol, est également visée.
[0026] Comme expliqué précédemment, dans le contexte où un synthétiseur sonore a pour fonction d'enrichir l'ambiance sonore d'un habitacle de véhicule automobile, de tout autre type de véhicule, ou d'une cabine d'un simulateur de vol par exemple, la présente invention propose un procédé permettant le lissage et la dérivation de données issues d'un réseau embarqué asynchrone, le signal lissé et dérivé obtenu étant exploité par le synthétiseur sonore afin de déterminer le son à produire.
[0027] Le réseau embarqué considéré est typiquement un réseau CAN, notamment un réseau CAN dit « réseau confort », installé à l'intérieur d'un habitacle de véhicule. Un tel réseau CAN, dit « réseau confort », diffuse de manière asynchrone et a priori bruitée des informations destinées à être exploitées, selon le procédé de contrôle dynamique décrit dans la présente, par un synthétiseur sonore via un protocole synchrone aboutissant à l'émission d'un son adapté, à destination de l'habitacle. [0028] Le synthétiseur sonore est, de préférence, connecté à l'autoradio, généralement présent dans l'habitacle et relié audit « réseau confort ».
[0029] Ainsi, le synthétiseur sonore est adapté pour exploiter les données natives transmises par le réseau CAN considéré, mais également leurs dérivées, soit que lesdites dérivées sont équivalentes au calcul de paramètres physiques particuliers, soit, par ailleurs, que ces dérivées permettent l'obtention de signaux lissés. Les dérivées des signaux lissés, produits à partir des données acheminés par le réseau CAN considéré, doivent donc être calculées.
[0030] Pour qu'elles puissent être exploitées de façon utile par le synthétiseur sonore, les données issues du réseau CAN considéré sont en effet soumises à des contraintes de continuité et de simultanéité, qui peuvent être traduites par des spécifications de lissage et de latence. Il est en particulier souhaitable que les paramètres physiques correspondant aux données transmises par le réseau embarqué, ou calculées à partir desdites données, tels que le régime moteur ou l'accélération, typiquement, pour une application dans le domaine de l'enrichissement de l'ambiance sonore à l'intérieur d'un habitacle de véhicule, soient estimés avec une précision prédéterminée et avec une latence une ou avance inférieure à une durée prédéterminée, par exemple égale 10 ms.
[0031 ] A cette fin, le procédé selon l'invention découle de la démarche et des calculs explicités ci-après.
[0032] Le réseau CAN diffuse une information a priori bruitée à des temps discrets irrégulièrement espacés,
 L'information dé-bruitée est la fonction x que l'on souhaite estimer à des temps discrets, tk, régulièrement espacés. L'espace moyen entre les temps t¾ peut être indifféremment plus grand ou plus petit que celui entre les temps tk.
[0033] Par ailleurs, on souhaite estimer la dérivée de la fonction , elle-même

hypersensible au bruit de mesure. A titre d'exemple, la figure 1 montre un exemple d'estimation de la dérivée d'un signal bruité. [0034] Le graphique de la figure 1 représente un exemple de calcul de la dérivée d'un signal bruité, avec un rapport signal sur bruit égal à 15 dB.
[0035] Un filtre, au moins au premier ordre, est appliqué à ces données issues du réseau CAN afin d'obtenir un signal lissé. Le signal lissé est ainsi estimé, par exemple, en utilisant un modèle de filtre au premier ordre :

[0038] où les fonctions x et x sont obtenues par approximation et filtrage à partir des dernières informations connues (x) :

[0041 ] où a et b sont les coefficients d'un filtre du premier ordre.
[0042] A titre d'exemple pour un lissage exponentiel, avec une constante de temps τ, on obtient :
 [0044] Il faut noter que la stabilité du filtre ne peut être garantie que si la constante de temps est supérieure à l'écart entre temps de réception des informations. Or, dans le cas présent, a et b sont bien tous deux compris entre 0 et 1 .
[0045] Dans le cas où le temps d'acheminement des données brutes est connu,

alors le temps ti peut être corrigé. En notant
 le temps d'arrivée effective de l'information, alors

[0046] On pourra donc prévoir pour tout la donnée dé-bruitée et sa

dérivée, toutes deux synchronisées :

[0049] Les figures 2 à 5 montrent les résultats de simulation obtenus, pour le signal et sa dérivée, avec des lissages selon quatre constantes de temps : τ = 75 ms pour la figure 2, τ = 100 ms pour la figure 3, τ = 150 ms pour la figure 4 et τ = 200 ms pour la figure 5.
[0050] A travers ces exemples, force est de constater qu'un tel filtrage conduit à une estimation avec un délai d'autant plus grand que la constante de temps est grande. Ainsi, lorsque la constante de temps devient trop grande, il apparaît une tendance à sous- estimer la valeur des données. A l'inverse, lorsque la constante de temps est trop petite, les erreurs dans la détermination de la dérivée des données ont tendance à augmenter.
[0051 ] Par conséquent, pour pallier ce problème, le procédé selon l'invention, dans un mode de réalisation préféré, prévoit l'adaptation du modèle de filtrage en fonction de la dynamique des données issues du réseau CAN et de son rapport signal sur bruit.
[0052] L'adaptation du lissage, telle que proposée à travers la présente invention, est le résultat de la démarche et des calculs exposés ci-après.
[0053] La pertinence du modèle proposé peut être évaluée au temps,
 En effet, on peut comparer la valeur prédite, à la valeur observée,


[0054] L'erreur de prédiction ε au temps ti+1 est : [0055]

[0057] On intègre donc l'erreur sur une plage de temps suffisamment longue, à l'aide d'un lissage exponentiel, avec une constante de temps τε : [0058]
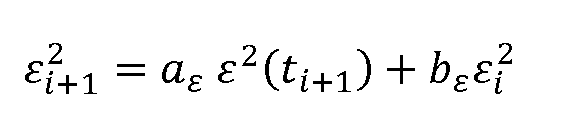
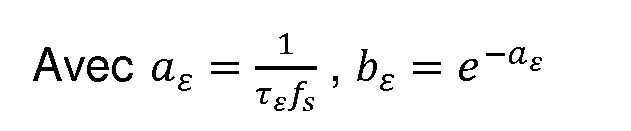
[0060] Dans ce cas, il faut noter que la constante de temps n'a plus la même signification, puisqu'elle définit la durée sur laquelle l'erreur est minimisée.
[0061 ] Le filtrage optimal au sens des moindres carrés est celui qui minimise l'erreur. Il est déterminé en dérivant l'erreur par rapport aux paramètres du filtre :

[0063] En développant l'expression de l'erreur, il vient
[0064]
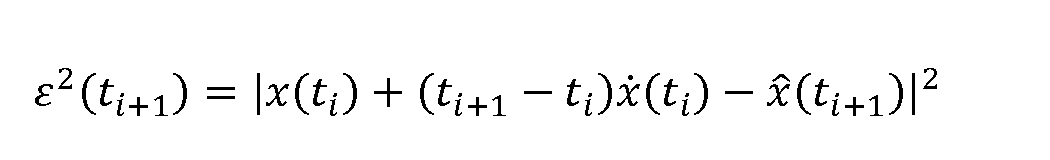
[0065]


[0067] On pose :
[0068]

[0069] Ce qui permet d'écrire
[0070]


[0073] L'erreur lissée peut donc s'écrire :

[0075] OÙ :

[0081 ] Après dérivation, les coefficients optimaux du filtre apparaissent comme les solutions d'un système 2 x 2 :

[0083] Selon un mode de réalisation avancé, afin de rendre le filtrage plus robuste à d'éventuelles brusques variations du bruit, un lissage est à nouveau appliqué aux coefficients du filtre :

[0085] Ce lissage peut aussi être vu comme une précaution vis-à-vis du fait que le calcul ci-dessus ignore que les paramètres a et β dépendent implicitement de a et b.
[0086] Les figures 6 à 9 montrent les résultats obtenus pour des constantes de temps respectives valant 200 ms dans la figure 6, 400 ms pour la figure 7, 800 ms pour la figure 8, et 1600 ms pour la figure 9. Comme cela est prévisible, on constate que
l'adaptation conduit à une phase d'initialisation pendant laquelle le filtrage est peu efficace. Passé ce temps d'adaptation, la prédiction ne présente plus de latence, comme cela était observé dans le cas précédent, et le signal et sa dérivée restent en moyenne correctement prédits. [0087] En résumé, la présente invention propose un procédé permettant le lissage et le calcul de dérivées relatives à des données asynchrones et bruitées issues d'un réseau CAN, tel qu'un « réseau confort » embarqué dans un véhicule. Selon l'invention, les signaux lissés et dérivés obtenus sont exploités par un synthétiseur sonore émettant des sons permettant d'enrichir l'ambiance sonore d'un habitacle, en particulier d'un véhicule automobile.
[0088] Il est précisé, en outre, que la présente invention n'est pas limitée aux exemples décrits ci-dessus et est susceptible de nombreuses variantes accessibles à l'homme de l'art.
Claims
Revendications
Procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle, ledit signal sonore étant synthétisé à partir de données brutes provenant, à intervalle irrégulier, d'un réseau embarqué, caractérisé en ce que ledit procédé de contrôle dynamique comprend les étapes suivantes :
- une étape de filtrage passe-bas, au moins au premier ordre, des données brutes provenant du réseau embarqué, afin de déterminer un signal lissé correspondant, ledit signal lissé étant constitué de valeurs estimées produites à intervalle régulier ;
- une étape de détermination de la dérivée dudit signal lissé ;
- une étape de synthèse du signal sonore, au moins en fonction de ladite dérivée du signal lissé.
Procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle selon la revendication 1 , caractérisé en ce que le modèle mis en œuvre à l'étape de filtrage vérifie l'équation :
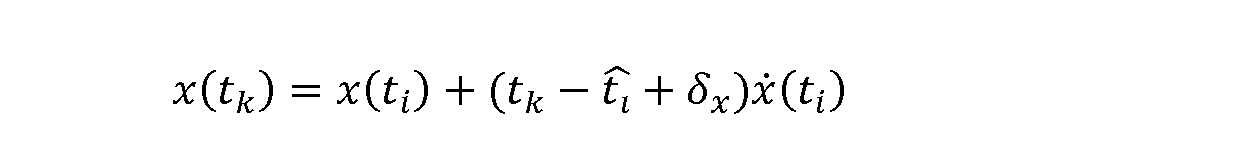
où x est le signal lissé, fonction correspondant aux données provenant du réseau embarqué, tk correspond aux temps, régulièrement espacés dans le temps, auxquels sont produites les valeurs estimées du signal lissé, tt correspond aux temps, irrégulièrement espacés dans le temps, des données brutes provenant du réseau embarqué, tt est le temps d'arrivée effectif des données brutes provenant du réseau embarqué, pour traitement par ledit procédé de contrôle dynamique, δχ est le temps moyen d'acheminement des données brutes provenant du réseau embarqué, et x est la dérivée du signal lissé, la dérivée du signal lissé s'écrivant :

Procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle selon l'une des revendications précédentes, caractérisé en ce qu'il comporte en outre une étape de filtrage passe-bas, au moins au premier ordre, de la dérivée du
signal lissé, l'étape de synthèse du signal sonore étant fonction de ladite dérivée du signal lissé filtrée.
4. Procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle selon l'une des revendications précédentes, caractérisé en ce que le réseau embarqué est un réseau CAN.
5. Procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle selon la revendication 4, caractérisé en ce que ledit réseau CAN achemine des données de façon sensiblement asynchrone et bruitée.
6. Procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle selon l'une des revendications précédentes, caractérisé en ce qu'il est mis en œuvre dans un habitacle de véhicule et en ce que lesdites données provenant du réseau embarqué sont relatives à l'accélération dudit véhicule.
7. Procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle selon l'une des revendications précédentes, caractérisé en ce que l'étape de filtrage consiste en un filtrage d'ordre au moins égal à 2.
8. Procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle selon l'une des revendications précédentes, caractérisé en ce que l'étape de filtrage consiste en un filtrage adaptatif des données provenant du réseau embarqué.
9. Dispositif de synthèse d'un signal sonore à destination d'un habitacle, caractérisé en ce qu'il comprend des moyens de réception de données issues d'un réseau CAN, ainsi que des moyens électroniques de contrôle dynamique adaptés pour mettre en œuvre le procédé de contrôle dynamique pour la synthèse d'un signal sonore à destination d'un habitacle selon l'une quelconque des revendications 1 à 8.
10. Véhicule automobile, comprenant un habitacle et un autoradio, caractérisé en ce qu'il comprend un dispositif de synthèse d'un signal sonore à destination d'un habitacle selon la revendication 9, ledit dispositif de synthèse d'un signal sonore comprenant ledit autoradio.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1553040 | 2015-04-09 | ||
| FR1553040A FR3034904B1 (fr) | 2015-04-09 | 2015-04-09 | Procede et dispositif de synthese sonore pour vehicule |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2016162612A1 true WO2016162612A1 (fr) | 2016-10-13 |
Family
ID=53758340
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/FR2016/050718 Ceased WO2016162612A1 (fr) | 2015-04-09 | 2016-03-31 | Procede et dispositif de synthese sonore pour vehicule |
Country Status (2)
| Country | Link |
|---|---|
| FR (1) | FR3034904B1 (fr) |
| WO (1) | WO2016162612A1 (fr) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108944750A (zh) * | 2018-07-20 | 2018-12-07 | 吉林大学 | 一种基于Void-Kalman滤波器的主动声音模拟装置 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20030158729A1 (en) * | 2002-02-15 | 2003-08-21 | Radiodetection Limited | Methods and systems for generating-phase derivative sound |
| EP2028644A2 (fr) * | 2007-08-21 | 2009-02-25 | Yamaha Corporation | Appareil de traitement des sons d'un moteur |
| FR2946786A1 (fr) * | 2009-06-16 | 2010-12-17 | Peugeot Citroen Automobiles Sa | Procede de synthese d'une ambiance sonore au niveau d'un vehicule |
-
2015
- 2015-04-09 FR FR1553040A patent/FR3034904B1/fr active Active
-
2016
- 2016-03-31 WO PCT/FR2016/050718 patent/WO2016162612A1/fr not_active Ceased
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20030158729A1 (en) * | 2002-02-15 | 2003-08-21 | Radiodetection Limited | Methods and systems for generating-phase derivative sound |
| EP2028644A2 (fr) * | 2007-08-21 | 2009-02-25 | Yamaha Corporation | Appareil de traitement des sons d'un moteur |
| FR2946786A1 (fr) * | 2009-06-16 | 2010-12-17 | Peugeot Citroen Automobiles Sa | Procede de synthese d'une ambiance sonore au niveau d'un vehicule |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108944750A (zh) * | 2018-07-20 | 2018-12-07 | 吉林大学 | 一种基于Void-Kalman滤波器的主动声音模拟装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| FR3034904B1 (fr) | 2018-04-27 |
| FR3034904A1 (fr) | 2016-10-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2374022B1 (fr) | Dispositif d'hybridation en boucle fermee integre par construction | |
| EP4077086B1 (fr) | Procédé de détermination d'un profil de vitesse d'un vehicule automobile à accélération non prédéterminée | |
| FR3120151A1 (fr) | Suppression du bruit d'un système d'essuie-glace dans un véhicule | |
| EP3292384A1 (fr) | Procédé de surveillance d'un moteur d'aéronef en fonctionnement pendant un vol | |
| FR2962959A1 (fr) | Systeme d'assistance de conduite avec commande des freins | |
| FR3034904A1 (fr) | Procede et dispositif de synthese sonore pour vehicule | |
| EP3896398B1 (fr) | Procédé d'identification d'une phase statique d'un véhicule | |
| FR3085747A1 (fr) | Prediction d’un parametre de recalage cartographique par apprentissage profond | |
| EP2804016A1 (fr) | Procédé amélioré de détermination de la position et/ou de la vitesse d'un véhicule guidé ; système associé | |
| FR3104519A1 (fr) | Procédé de détermination d’un profil de vitesse d’un véhicule automobile | |
| CN114801984B (zh) | 用于输出车辆的声音的装置和方法 | |
| WO2022112677A1 (fr) | Procédé et dispositif d'adaptation d'une trajectoire d'accélération de consigne d'un régulateur de vitesse véhicule adaptatif d'un véhicule autonome | |
| EP3785000A1 (fr) | Procédé et système de traitement d'un signal de mesure d'une température délivré par un capteur | |
| FR3114289A1 (fr) | Procédé et dispositif de conduite autonome d’un véhicule terrestre à moteur | |
| US10013964B1 (en) | Method and system for controlling noise originating from a source external to a vehicle | |
| FR2967521A1 (fr) | Systeme de controle actif de bruit dans l'habitacle d'un vehicule automobile | |
| FR3087289A1 (fr) | Dispositif de selection d'une source audio, systeme de reconnaissance vocale et procede associes | |
| EP3467434B1 (fr) | Procédé et dispositif de détermination d'une altitude de secours d'un aéronef | |
| FR3120693A1 (fr) | Procédé, dispositif et programme d’ordinateur d’estimation d’une vitesse d’un véhicule à roue | |
| FR3041845A1 (fr) | Dispositif electronique propre a etre relie a un reseau de vehicule, et procede de transmission de messages mis en oeuvre par un tel dispositif electronique | |
| EP4372986B1 (fr) | Procédé d égalisation d'un signal audiofréquences diffusé dans un environnement de diffusion, produit programme d ordinateur et dispositif correspondant | |
| WO2020094408A1 (fr) | Système de contrôle actif feedforward du bruit de roulement d'un véhicule automobile avec capteurs de référence à proximité du système multimédia | |
| EP3077264A1 (fr) | Procédé et dispositif d'estimation de l'intervalle dans lequel se situe la masse totale d'un véhicule automobile | |
| FR3099113A1 (fr) | Procédé de pilotage d’un véhicule automobile | |
| JP7799139B2 (ja) | 情報処理システム、情報処理装置、情報処理システムの制御方法、及びプログラム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 16721862 Country of ref document: EP Kind code of ref document: A1 |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 16721862 Country of ref document: EP Kind code of ref document: A1 |