RU2454677C1 - Способ определения систематических ошибок пеленгования ракеты и цели моноимпульсной системой - Google Patents
Способ определения систематических ошибок пеленгования ракеты и цели моноимпульсной системой Download PDFInfo
- Publication number
- RU2454677C1 RU2454677C1 RU2010142827/07A RU2010142827A RU2454677C1 RU 2454677 C1 RU2454677 C1 RU 2454677C1 RU 2010142827/07 A RU2010142827/07 A RU 2010142827/07A RU 2010142827 A RU2010142827 A RU 2010142827A RU 2454677 C1 RU2454677 C1 RU 2454677C1
- Authority
- RU
- Russia
- Prior art keywords
- optical
- antenna
- target
- auxiliary antenna
- missile
- Prior art date
Links
- 230000009897 systematic effect Effects 0.000 title claims abstract description 14
- 238000000034 method Methods 0.000 title claims description 7
- 230000003287 optical effect Effects 0.000 claims abstract description 41
- 238000006073 displacement reaction Methods 0.000 claims abstract description 7
- 230000005855 radiation Effects 0.000 claims description 18
- 238000001931 thermography Methods 0.000 claims description 9
- 230000005693 optoelectronics Effects 0.000 claims description 7
- 230000000694 effects Effects 0.000 abstract 1
- 230000008030 elimination Effects 0.000 abstract 1
- 238000003379 elimination reaction Methods 0.000 abstract 1
- 239000000126 substance Substances 0.000 abstract 1
- 238000012937 correction Methods 0.000 description 1
Images
Landscapes
- Radar Systems Or Details Thereof (AREA)
Abstract
Изобретение относится к области пеленгации. Достигаемый технический результат - определение систематических ошибок пеленгования ракеты и цели моноимпульсной системой и устранение их путем ввода соответствующих поправок. Указанный результат достигается тем, что на определенном расстоянии от антенны моноимпульсной системы размещают два оптических прибора, жестко связанных с плоскостью раскрыва антенны, оптические оси которых перпендикулярны плоскости раскрыва, и один из них является оптико-электронным пеленгатором (ОЭП), осуществляют наведение линии визирования оптического прибора и оптической оси ОЭП соответственно на геодезическую марку и источник оптического излучения, расположенные вместе со вспомогательной антенной на щите, установленном на вышке, второй оптический прибор является тепловизионным пеленгатором, а в качестве геодезической марки используют источник оптического излучения, при этом на заданном расстоянии от вспомогательной антенны устанавливают имитатор движущейся цели, с помощью вспомогательной антенны и имитатора движущейся цели получают пеленгационные характеристики угловых дискриминаторов целевого и ракетного каналов, по ним, определяя смещения равносигнальных направлений от нормального, получают величины систематических ошибок пеленгования ракеты и цели с учетом различия угловых координат вспомогательной антенны и имитатора движущейся цели. 2 ил.
Description
Настоящее предлагаемое изобретение относится к области пеленгации и может быть использовано при наведении ракеты на цель
При определении угловых координат ракеты и цели с помощью антенны моноимпульсной системы используется излучение приемоответчика, находящегося на ракете, и отраженный от цели сигнал радиолокатора. При этом частоты излучения приемоответчика и радиолокатора одинаковые по величине.
Радиосигналы от ракеты и цели приходят на антенну моноимпульсной системы и далее поступают на угловые дискриминаторы соответственно ракетного и целевого каналов, представляющие собой устройства измерения угловых координат ракеты и цели.
Предположим, что фазовый центр антенны приемоответчика совпадает с эффективным центром отраженного от цели сигнала, а также частоты излучения приемоответчика и отраженного от цели сигнала равны. В этом случае угловые координаты ракеты и цели, определяемые моноимпульсной системой, должны быть одинаковыми по величине. Но из-за систематических и случайных погрешностей пеленгования ракеты и цели [1] они будут иметь несколько отличные значения. Систематические ошибки являются постоянными или изменяются по определенному закону и могут быть выявлены и устранены путем ввода соответствующих поправок [2].
Отличие в угловых координатах ракеты и цели, когда фазовый центр антенны приемоответчика совпадает с эффективным центром отраженного от цели сигнала, обусловлено некоторым уходом равносигнальных направлений целевого и ракетного каналов моноимпульсной системы от нормального направления [1], что приводит к ошибке наведения ракеты на цель. Следовательно, чтобы скомпенсировать систематические ошибки пеленгования ракеты и цели путем ввода соответствующих поправок в угловые координаты ракеты и цели требуется определить углы между равносигнальными и нормальным направлениями. Аналогичная задача решается при определении разъюстировки электрической оси антенны.
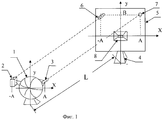
Известен способ определения ошибки пеленгования ракеты моноимпульсной системой (патент РФ №2315328, MПK G01R 29/10), суть которого заключается в следующем: рядом с юстируемой антенной 1 на некотором расстоянии от центра раскрыва антенны устанавливают и жестко связывают с плоскостью раскрыва приемник оптического излучения 2 с координатами -А и В по осям Х и У и оптический прибор 3 с координатами А и В (см. фиг.1) Оптические оси их параллельны между собой. Оси Х и У направлены соответственно по горизонтали и вертикали, а начало координат совпадает с центром раскрыва антенны. На вышке 4, расположенной на определенном расстоянии от антенны 1, устанавливают щит 5, на котором размещают источник оптического излучения 6, геодезическую марку 7 и вспомогательную антенну 8 в качестве излучателя. Источник оптического излучения 6 и геодезическая марка 7 удалены от фазового центра вспомогательной антенны 8 соответственно па расстояния -А, В и А, В по осям X' и У, равные смещениям приемника оптического излучения 2 и оптического прибора 3 от оси антенны 1. Приемником оптического излучения, сигналы с выхода которого пропорциональны угловым координатам источника оптического излучения, может являться оптико-электронный пеленгатор.
С помощью поворотного устройства юстируемой антенны 1 оптическую ось оптико-электронного пеленгатора 2 и линию визирования оптического прибора 3 совмещают соответственно с источником оптического излучения 6 и геодезической маркой 7. Затем с помощью антенны 1 определяют угловые координаты вспомогательной антенны 8. Вычитая из угловых координат вспомогательной антенны соответствующие координаты источника оптического излучения, получают значения разъюстировки электрической оси антенны моноимпульсной системы относительно оптической оси оптико-электронного пеленгатора.
Данный способ юстировки имеет существенный недостаток. Он не позволяет выявить систематические ошибки в определении координат ракеты и цели.
Задачей предлагаемого изобретения является определение систематических ошибок пеленгования ракеты и цели.
Решение поставленной задачи достигается тем, что в способе определения систематических ошибок пеленгования ракеты и цели моноимпульсной системой, включающем размещение на определенном расстоянии от антенны моноимпульсной системы двух оптических приборов, жестко связанных с плоскостью раскрыва антенны, оптические оси которых перпендикулярны плоскости раскрыва, и один из которых является оптико-электронным пеленгатором, наведение линии визирования оптического прибора и оптической оси оптико-электронного пеленгатора соответственно на геодезическую марку и источник оптического излучения, расположенные вместе со вспомогательной антенной на щите, установленном на вышке, новым является то, что второй оптический прибор является тепловизионным пеленгатором, а в качестве геодезической марки используют источник оптического излучения, и оба источника удалены от фазового центра вспомогательной антенны соответственно на расстояния, равные смещениям оптико-электронного и тепловизионного пеленгаторов от центра раскрыва антенны моноимпульсной системы, при этом на заданном расстоянии от вспомогательной антенны устанавливают имитатор движущейся цели, с помощью вспомогательной антенны и имитатора движущейся цели получают пеленгационные характеристики угловых дискриминаторов соответственно ракетного и целевого каналов, по ним, определяя смещения равносигнальных направлений от нормального, получают величины систематических ошибок пеленгования ракеты и цели с учетом различия угловых координат вспомогательной антенны и имитатора движущейся цели.
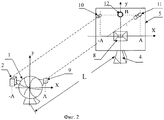
Предлагаемый способ поясняется чертежами, представленными на фиг.2, где: 1 - антенна моноимпульсной системы, 2, 9 - оптико-электронный и тепловизионный пеленгаторы, 4 - вышка, 5 - щит, 10, 11 - источники оптического излучения, 8 - вспомогательная антенна, 12 - имитатор движущейся цели.
Способ определения систематической ошибки пеленгования ракеты и цели с помощью антенны моноимпульсной системы осуществляется следующим образом: рядом с раскрывом антенны моноимпульсной системы 1 на определенном расстоянии от центра раскрыва устанавливают и жестко связывают с плоскостью раскрыва оптико-электронный и тепловизионный пеленгаторы 2, 9 с координатами соответственно -А и А по оси Х и В по оси У. Ось Х направлена по горизонтали, а ось У по вертикали.
На вышке 4, расположенной на определенном расстоянии L от антенны 1, устанавливают щит 5, на котором размещают вспомогательную антенну 8 в качестве излучателя и источники оптического излучения 10, 11, по которым выставляются оптические оси оптико-электронного и тепловизионного пеленгаторов. Источники оптического излучения 10, 11 удалены от фазового центра вспомогательной антенны 8 соответственно на расстояния -А, и A по оси Х и В по оси У, равные смещениям оптико-электронного и тепловизионного пеленгаторов от центра раскрыва антенны 1.
Рядом со вспомогательной антенной устанавливают имитатор движущейся цели 12 (ИДЦ) с координатами Х=О, У=В. ИДЦ представляет собой устройство переизлучения сигналов, имитирующее доплеровский сдвиг частоты принимаемого сигнала от движущейся цели. Доплеровский сдвиг частоты сигнала, приходящего на имитатор цели, осуществляется за счет фазовращателей, управляемых модулятором. Подробное описание работы ИДЦ изложено в патенте РФ на полезную модель №65203/2007.
С помощью поворотного устройства антенны моноимпульсной системы оптические оси оптико-электронного и тепловизионного пеленгаторов 2, 9 совмещают с оптическими излучателями 10, 11. Затем с помощью вспомогательной антенны и ИДЦ получают пеленгационные характеристики угловых дискриминаторов ракетного и целевого каналов. По их пересечению с координатной осью угловых значений определяют смещение равносигнальных направлений от нормального [1] и, вычитая величину arctg B/L из координаты по углу места целевого канала, получают систематические ошибки пеленгования ракеты и цели моноимпульсной системой.
Литература
1. Леонов А.И., Фомичев К.И. Моноимпульсная радиолокация. - М., Радиосвязь, 1984 - с.114-163.
2. Неупокоев Ф.К. Стрельба зенитными ракетами. - М., Военное издательство МО СССР, 1980. - с.124-125.
Claims (1)
- Способ определения систематических ошибок пеленгования ракеты и цели моноимпульсной системой, включающий размещение на определенном расстоянии от антенны моноимпульсной системы двух оптических приборов, жестко связанных с плоскостью раскрыва антенны, оптические оси которых перпендикулярны плоскости раскрыва, и один из которых является оптико-электронным пеленгатором, наведение линии визирования оптического прибора и оптической оси оптико-электронного пеленгатора соответственно на геодезическую марку и источник оптического излучения, расположенные вместе со вспомогательной антенной на щите, установленном на вышке, отличающийся тем, что второй оптический прибор является тепловизионным пеленгатором, а в качестве геодезической марки используют источник оптического излучения, при этом оба источника удалены от фазового центра вспомогательной антенны на расстояния, соответственно, равные смещениям оптико-электронного и тепловизионного пеленгаторов от центра раскрыва антенны моноимпульсной системы, а на заданном расстоянии от вспомогательной антенны устанавливают имитатор движущейся цели, с помощью вспомогательной антенны и имитатора движущейся цели получают пеленгационные характеристики угловых дискриминаторов целевого и ракетного каналов, по ним, определяя смещения равносигнальных направлений от нормального, получают величины систематических ошибок пеленгования ракеты и цели, с учетом различия угловых координат вспомогательной антенны и имитатора движущейся цели.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2010142827/07A RU2454677C1 (ru) | 2010-10-19 | 2010-10-19 | Способ определения систематических ошибок пеленгования ракеты и цели моноимпульсной системой |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2010142827/07A RU2454677C1 (ru) | 2010-10-19 | 2010-10-19 | Способ определения систематических ошибок пеленгования ракеты и цели моноимпульсной системой |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| RU2010142827A RU2010142827A (ru) | 2012-04-27 |
| RU2454677C1 true RU2454677C1 (ru) | 2012-06-27 |
Family
ID=46297091
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2010142827/07A RU2454677C1 (ru) | 2010-10-19 | 2010-10-19 | Способ определения систематических ошибок пеленгования ракеты и цели моноимпульсной системой |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2454677C1 (ru) |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2165582C2 (ru) * | 1999-06-08 | 2001-04-20 | Государственное унитарное предприятие Конструкторское бюро приборостроения | Оптико-электронная система зенитного ракетного комплекса |
| US20020071038A1 (en) * | 2000-12-07 | 2002-06-13 | Joe Mihelcic | Method and system for complete 3D object and area digitizing |
| EP1818681A1 (en) * | 2006-02-10 | 2007-08-15 | Honeywell International Inc. | A system and method for calibrating on-board aviation equipment |
| RU2315328C2 (ru) * | 2006-01-25 | 2008-01-20 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Способ юстировки антенны моноимпульсной системы |
| RU2316860C1 (ru) * | 2006-09-11 | 2008-02-10 | Открытое акционерное общество "Научно-производственное предприятие "Радар ммс" | Способ формирования приемных диаграмм направленности моноимпульсной антенной системы и моноимпульсная антенная система |
| RU2406066C1 (ru) * | 2009-08-03 | 2010-12-10 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Юстировочная вышка |
-
2010
- 2010-10-19 RU RU2010142827/07A patent/RU2454677C1/ru active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2165582C2 (ru) * | 1999-06-08 | 2001-04-20 | Государственное унитарное предприятие Конструкторское бюро приборостроения | Оптико-электронная система зенитного ракетного комплекса |
| US20020071038A1 (en) * | 2000-12-07 | 2002-06-13 | Joe Mihelcic | Method and system for complete 3D object and area digitizing |
| RU2315328C2 (ru) * | 2006-01-25 | 2008-01-20 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Способ юстировки антенны моноимпульсной системы |
| EP1818681A1 (en) * | 2006-02-10 | 2007-08-15 | Honeywell International Inc. | A system and method for calibrating on-board aviation equipment |
| RU2316860C1 (ru) * | 2006-09-11 | 2008-02-10 | Открытое акционерное общество "Научно-производственное предприятие "Радар ммс" | Способ формирования приемных диаграмм направленности моноимпульсной антенной системы и моноимпульсная антенная система |
| RU2406066C1 (ru) * | 2009-08-03 | 2010-12-10 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Юстировочная вышка |
Also Published As
| Publication number | Publication date |
|---|---|
| RU2010142827A (ru) | 2012-04-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6281841B1 (en) | Direction determining apparatus | |
| US7537181B2 (en) | Guidance system | |
| JPH044557B2 (ru) | ||
| US8791859B2 (en) | High precision radio frequency direction finding system | |
| US2687520A (en) | Radar range measuring system | |
| RU2503969C1 (ru) | Триангуляционно-гиперболический способ определения координат радиоизлучающих воздушных объектов в пространстве | |
| CN107015199A (zh) | 一种考虑无人机姿态角的双无人机测向时差定位方法 | |
| US20100282894A1 (en) | Antenna pointing bias estimation using radar imaging | |
| RU2483324C1 (ru) | Способ навигации летательного аппарата по радиолокационным изображениям земной поверхности | |
| Pinezich et al. | Ballistic projectile tracking using CW Doppler radar | |
| RU2406066C1 (ru) | Юстировочная вышка | |
| RU2298805C2 (ru) | Способ определения координат источника радиоизлучения (варианты) и радиолокационная станция для его реализации | |
| US12375117B2 (en) | Coordinate frame projection using multiple unique signals transmitted from a localized array of spatially distributed antennas | |
| RU2645549C2 (ru) | Способ определения координат летательных аппаратов с использованием одного дирекционного угла и двух углов места | |
| RU2317566C1 (ru) | Способ измерения угла места радиолокационных целей двухкоординатной рлс метрового диапазона | |
| Arnold et al. | Improving elevation angle resolution with a 77 GHz FMCW bistatic radar | |
| Zhang et al. | Phantom track generation using coherent dual moving sources for monopulse radar | |
| RU2315328C2 (ru) | Способ юстировки антенны моноимпульсной системы | |
| US9574851B1 (en) | Gun alignment technique | |
| RU2826616C1 (ru) | Способ определения координат радиолокационных станций контрбатарейной борьбы и устройство для его реализации | |
| RU2568107C1 (ru) | Когерентно-импульсная радиолокационная станция | |
| RU2808952C1 (ru) | Способ радиолокации целей | |
| RU2548690C1 (ru) | Юстировочный щит | |
| RU2229668C1 (ru) | Огневая секция | |
| RU2546967C1 (ru) | Способ измерения угловых координат воздушных целей с помощью доплеровской рлс |