RU2362973C2 - Способ определения геодезических координат точек местности по результатам угломерных измерений на космических изображениях - Google Patents
Способ определения геодезических координат точек местности по результатам угломерных измерений на космических изображениях Download PDFInfo
- Publication number
- RU2362973C2 RU2362973C2 RU2007121225/28A RU2007121225A RU2362973C2 RU 2362973 C2 RU2362973 C2 RU 2362973C2 RU 2007121225/28 A RU2007121225/28 A RU 2007121225/28A RU 2007121225 A RU2007121225 A RU 2007121225A RU 2362973 C2 RU2362973 C2 RU 2362973C2
- Authority
- RU
- Russia
- Prior art keywords
- coordinates
- points
- terrain
- images
- vectors
- Prior art date
Links
Landscapes
- Image Processing (AREA)
- Navigation (AREA)
Abstract
Изобретение относится к области фотограмметрии и может быть использовано для топографической съемки местности путем сравнения двух и более изображений одного и того же участка. Согласно изобретению геодезические координаты точек местности определяют по результатам угломерных измерений на разнородных космических изображениях. Особенность изобретения заключается в том, что угломерные фотограмметрические измерения проводят на двух разнородных изображениях, полученных средствами видового космического наблюдения. При этом геодезические координаты точек местности определяются с единых методологических позиций, причем математические преобразования проводят в угловых величинах через направляющие косинусы векторов лучей визирования без использования информации о рельефе местности. Изобретение позволяет обеспечить потребителя цифровыми моделями рельефа на интересующую территорию. 1 ил.
Description
Изобретение относится к области фотограмметрии; топографической съемки местности с помощью фотографирования (путем сравнения двух и более изображений одного и того же участка).
Известен ряд способов определения геодезических координат точек местности. Одним из них является графический фототриангуляционный способ определения геодезических координат точек местности [1, с.129-133].
Рассматриваемый способ обладает рядом достоинств, таких как простота реализации, высокая надежность и автономность, высокая точность.
Недостатками графического способа аналога являются ограниченные возможности повышения оперативности из-за большой трудоемкости и принципиальных ограничений на степень автоматизации операций совмещения изображения и измерительной основы, а также вследствие необходимости в большинстве случаев предварительного трансформирования изображений, зависимость точности графических способов от масштаба измерительной основы и от степени обеспеченности картографическими материалами на недоступную территорию.
Известен топогеодезический способ определения геодезических координат точек местности [2, с.167-171]. Способ использует математическую модель, описывающую положение искомой точки на снимках и на местности как функцию измеренных на снимках координат опорных точек, выбираемых определенным образом. Исходными данными при этом являются: координаты опорных точек на местности, измеренные на снимке плоские координаты соответствующих им точек; плоские координаты искомых точек на снимке, а также их высоты на местности, определяемые обычно по измерительной основе или по цифровой модели рельефа.
Недостатком данного способа является необходимость использования крупномасштабных измерительных основ, резкое снижение точности в условиях обработки малоконтуристых участков местности, необходимость увеличения числа опорных точек при обработке перспективных изображений, а также снижение точности при удалении опорных точек от искомой точки снятия координат. При этом возможности повышения оперативности определения геодезических координат точек местности ограничены необходимостью визуального отождествления 3-4 опорных точек вблизи каждой из определяемых точек, что требует проведения работ вручную. Возможности повышения точности определения геодезических координат топогеодезическими методами ограничены точностью изготовления измерительной основы и необходимостью наличия нескольких опорных точек в непосредственной близости от определяемых точек.
Известен также полиномиальный способ определения геодезических координат точек местности [3, с.124-130]. Указанный способ основан на использовании математической модели связи координат точек изображения и местности в виде аппроксимирующих полиномов различных порядков.
Недостатком способа является низкая оперативность, связанная с необходимостью визуального отождествления и измерения координат большого количества опорных точек на обрабатываемом изображении и на измерительной основе, вследствие этого возможности повышения оперативности полиномиальных методов весьма ограничены.
Широко применяется аналитический фототриангуляционный способ определения геодезических координат точек местности [1, с.123-128]. Преимуществом данного способа является:
- высокая точность получения плановых координат и высот точек местности путем графического совмещения изображений;
- высокая точность получаемых результатов, достигаемая применением высокоточных измерительных приборов для измерения плоских прямоугольных координат точек местности с возможностью учета всех видов систематических ошибок снимков, которые можно описать математически (деформация, дисторсия, атмосферная рефракция, неточность ориентирования снимков на стереокомпораторе);
- высокая производительность, которая достигается применением автоматизированных стереокомпораторов, позволяющих в автоматизированном режиме фиксировать результаты измерений снимков на носители информации;
- универсальность - возможность обрабатывать снимки с производными параметрами.
Существенным недостатком данного метода являются большие временные затраты на обработку результатов (до нескольких часов для условного кадра), составляющие более половины общего времени геокодирования.
В отдельных случаях аналоговую фототриангуляцию сочетают с аналитической. Для этого на универсальных стереоприборах создают независимые модели, а затем с помощью электронной вычислительной машины соединяют эти модели в общую модель и ориентируют ее внешне.
Из известных способов наиболее близким по своей сущности является орбитальный способ определения геодезических координат точек местности по космическим изображениям [4, с.64-66]. Отличительной особенностью орбитального способа является возможность моделирования процессов формирования изображения от одной независимой переменной, а именно относительно времени фиксации элементарного участка земной поверхности. Способ позволяет без использования опорных точек практически мгновенно рассчитывать координаты точек местности по космическим изображениям.
Недостатком способа-прототипа является то, что для определения геодезических координат точек местности необходима информация о рельефе местности.
Технической задачей предлагаемого изобретения является обеспечение потребителя цифровыми моделями рельефа на интересующую территорию.
На чертеже представлено получение с двух космических аппаратов разнородных изображений одного участка местности.
Решение поставленной задачи заключается в решении классической прямой фотограмметрической засечки по разнородным космическим изображениям. В качестве исходных данных применяются определенные с высокой точностью специальной навигационной аппаратурой и обработанные на наземном автоматизированном комплексе управления геоцентрические координаты векторов положения 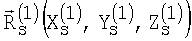 ,
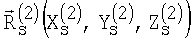 и векторов скорости
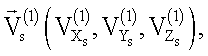
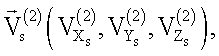 угловые элементы внешнего θ(1), γ(1), ψ(1), θ(2), γ(2), ψ(2) космических аппаратов в любой момент времени t(l), t(2), элементы внутреннего ориентирования
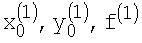 съемочной камеры, установленной на КА 1, и
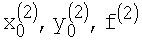 съемочной камеры, установленной на КА 2; опознанные и определенные с высокой точностью на изображениях оператором-дешифровщиком плоские прямоугольные (пиксельные) координаты изображений точек местности
x(1), y(1) и x(2), y(2), параметры общеземного эллипсоида.
Рассмотрим более подробно шаги способа определения геодезических координат по результатам угломерных измерений на космических изображениях.
1. Первый шаг. В обработку берут пару разнородных по геометрии построения изображений. В качестве примера рассматривают кадровое и щелевое оптико-электронное изображения. Данные изображения должны быть приблизительно одинаковыми по линейному разрешению на местности (качество изображений).
2. Второй шаг. Выбранные изображения преобразовывают в электронный вид.
3. Третий шаг. На разнородных изображениях определяют плоские прямоугольные (пиксельные) координаты x(1), y(1) и x(2), y(2) общей точки.
4. Четвертый шаг Для определенных моментов времени t(1), t(2) определяют линейные и угловые элементы внешнего ориентирования космических аппаратов , 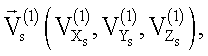 ,
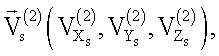
θ(1), γ(1), ψ(1), θ(2), γ(2), ψ(2).
5. Пятый шаг. По координатам точки местности на изображениях определяют моменты времени фиксации элементарного участка (щели) или целого кадра t(1), t(2).
6. Шестой шаг. Плоские координаты изображений точек местности преобразуют в сферические β(1) и α(2), β(2):
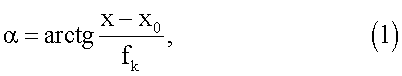
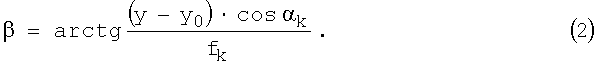
7. Седьмой шаг. Определение направляющих косинусов векторов лучей визирования в системах координат кадровой и оптико-электронной камеры производят по формулам:
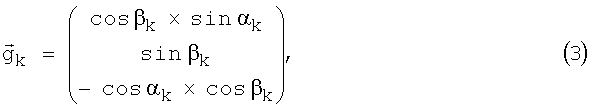
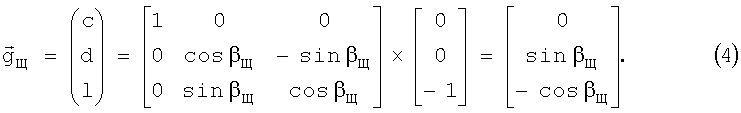
8. Восьмой шаг. Определение направляющих косинусов векторов лучей визирования в геоцентрической системе координат производят в соответствии с выражением:
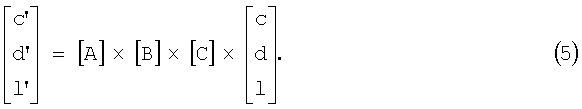
9. Девятый шаг. Определение модулей векторов лучей визирования производят по формулам:
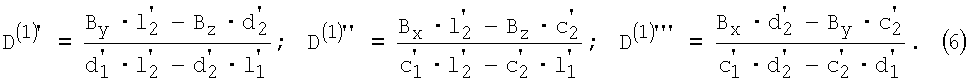
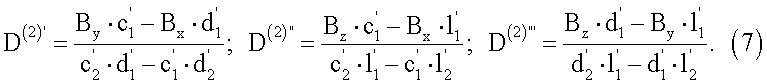
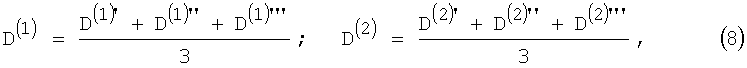
где (Вx, Вy, Вz) - составляющие «временного» базиса съемки В. Для каждой точки местности, изображенной на разнородных изображениях, существует свой базис.
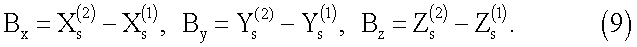
10. Десятый шаг. Определение пространственных координат точек местности в геоцентрической системе координат производят по формулам:
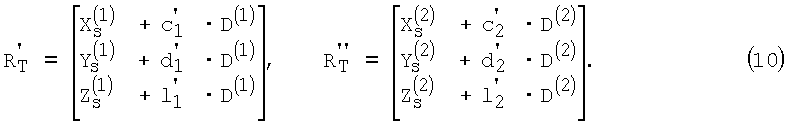
Построенные по плоским (пиксельным) координатам векторы лучей визирования  и
 (см. чертеж), вообще говоря, скрещиваются в пространстве, и середину их общего перпендикуляра можно считать определенным положением точки местности.

Данные выражения выражают зависимость между координатами точек местности (на Земном эллипсоиде) в инерциальной геоцентрической системе координат и ее изображением на паре снимков (аналоговых или цифровых). Эти зависимости в координатной форме описывают геометрическую модель местности, построенную по паре снимков.
11. Одиннадцатый шаг. Определение пространственных координат точек местности в геоцентрической гринвичской системе координат производят по формулам (12-14).
Для преобразования из геоцентрической инерциальной системы координат в геоцентрическую гринвичскую систему координат применяют соотношения:
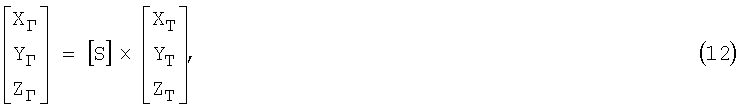
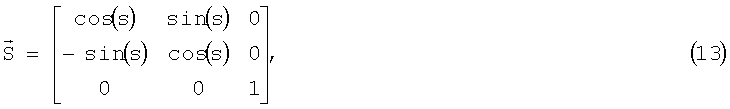
где s - звездный угол на Гринвиче в юлианский день на момент съемки.
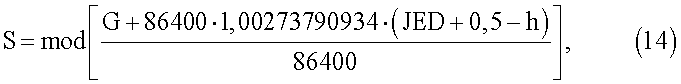
где G=24110,54841+Т·(8640184,812866+Т·(0,093104-Т·6,2·10-6)),
JED - юлианская дата,
h - целая часть от суммы (JED+0,5),
T - интервал времени в юлианских столетиях от эпохи Ti до даты t.
12. Двенадцатый шаг. Определение пространственных координат точек местности в геодезической системе координат производят по формулам (15-17).
1. Определение геодезической долготы точки местности
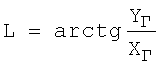
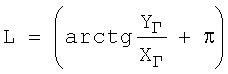
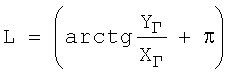
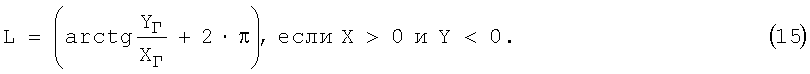
2. Определение геодезической широты точки местности
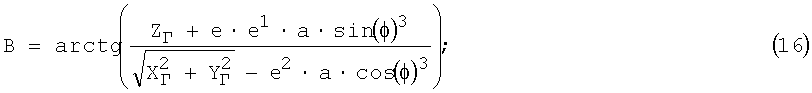
где 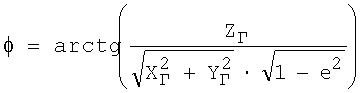 .
3. Определение геодезической высоты точки местности

где 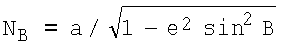 .
Новым в заявляемом методе является то, что большую часть математических преобразований осуществляют в угловых величинах с использованием разнородных по геометрии построения изображений. Также новым является то, что, в отличии от орбитального метода, для определения геодезических координат точек местности не требуется информация о рельефе.
Источники информации
1 Лобанов А.Н. Фотограмметрия: Учебник для вузов. - Изд. 2-е, перераб. и доп. - М.: Недра, 1984. - 552 с.
2 Тюфлин Ю.С. Космическая фотограмметрия при изучении планет и спутников. - М.: Недра, 1986.
3 Родионов Б.Н. Динамическая фотограмметрия. - М.: Недра, 1983. - 311 с.
4 Желаннов С.А. Теория одиночного снимка: Учебное пособие. - Л.: ВКА им. А.Ф.Можайского, 1985.
5 Козин Е.В., ктн Сквазников М.А. Алгоритм определения расстояний от космических аппаратов до объекта наблюдения в геоцентрической инерциальной системе координат по двум изображениям: Сборник типовых алгоритмов и программ. Вып.25. - Спб.: ВКА им. А.Ф.Можайского, 2006.
Claims (1)
- Способ определения геодезических координат точек местности, использующий известные параметры движения и вращения космических аппаратов в любой момент времени, параметры общеземного эллипсоида, измеренные плоские прямоугольные координаты общей точки местности, известные элементы внутреннего ориентирования бортовой аппаратуры наблюдения, отличающийся тем, что используют два разнородных по геометрии построения космических изображения, соответственно, кадровое и щелевое, полученные средствами космического наблюдения без использования информации о рельефе местности, измеренные по упомянутым изображениям плоские прямоугольные координаты общей точки местности преобразуют в сферические координаты, при этом геодезические координаты определяют путем решения прямой фотограмметрической задачи по двум упомянутым изображениям, через направляющие косинусы векторов лучей визирования, определенные в сферических координатах соответствующих систем координат используемых камер, которые преобразуют в направляющие косинусы векторов лучей визирования в геоцентрической инерциальной системе координат, по которым производят определение модулей векторов лучей визирования в геоцентрической инерциальной системе координат; по известным значениям модулей векторов лучей визирования определяют координаты точек местности в геоцентрической системе координат, а затем в геодезической системе координат.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2007121225/28A RU2362973C2 (ru) | 2007-06-06 | 2007-06-06 | Способ определения геодезических координат точек местности по результатам угломерных измерений на космических изображениях |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2007121225/28A RU2362973C2 (ru) | 2007-06-06 | 2007-06-06 | Способ определения геодезических координат точек местности по результатам угломерных измерений на космических изображениях |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| RU2007121225A RU2007121225A (ru) | 2008-12-20 |
| RU2362973C2 true RU2362973C2 (ru) | 2009-07-27 |
Family
ID=41048596
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2007121225/28A RU2362973C2 (ru) | 2007-06-06 | 2007-06-06 | Способ определения геодезических координат точек местности по результатам угломерных измерений на космических изображениях |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2362973C2 (ru) |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2000046751A2 (en) * | 1999-02-05 | 2000-08-10 | Tricorder Technology Plc | Image processing method and apparatus |
| RU2243504C1 (ru) * | 2003-06-30 | 2004-12-27 | Индивидуальный предприниматель без образования юридического лица Ващенко Юрий Ефимович (ИПБОЮЛ Ващенко Ю.Е.) | Способ актуализации картографических материалов территории |
| US20050031197A1 (en) * | 2000-10-04 | 2005-02-10 | Knopp David E. | Method and apparatus for producing digital orthophotos using sparse stereo configurations and external models |
| RU2272254C1 (ru) * | 2004-08-06 | 2006-03-20 | Станислав Михайлович Якушин | Способ определения пространственных координат цели |
-
2007
- 2007-06-06 RU RU2007121225/28A patent/RU2362973C2/ru not_active IP Right Cessation
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2000046751A2 (en) * | 1999-02-05 | 2000-08-10 | Tricorder Technology Plc | Image processing method and apparatus |
| US20050031197A1 (en) * | 2000-10-04 | 2005-02-10 | Knopp David E. | Method and apparatus for producing digital orthophotos using sparse stereo configurations and external models |
| RU2243504C1 (ru) * | 2003-06-30 | 2004-12-27 | Индивидуальный предприниматель без образования юридического лица Ващенко Юрий Ефимович (ИПБОЮЛ Ващенко Ю.Е.) | Способ актуализации картографических материалов территории |
| RU2272254C1 (ru) * | 2004-08-06 | 2006-03-20 | Станислав Михайлович Якушин | Способ определения пространственных координат цели |
Also Published As
| Publication number | Publication date |
|---|---|
| RU2007121225A (ru) | 2008-12-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Schläpfer et al. | Geo-atmospheric processing of airborne imaging spectrometry data. Part 1: Parametric orthorectification | |
| US8315477B2 (en) | Method and apparatus of taking aerial surveys | |
| US9194954B2 (en) | Method for geo-referencing an imaged area | |
| US7555143B2 (en) | Real-time geo-registration of imagery using COTS graphics processors | |
| Edmundson et al. | Jigsaw: The ISIS3 bundle adjustment for extraterrestrial photogrammetry | |
| Poli | A rigorous model for spaceborne linear array sensors | |
| US20160259044A1 (en) | Three-dimensional positioning method | |
| Di et al. | Geospatial technologies for Chang’e-3 and Chang’e-4 lunar rover missions | |
| CN103310487B (zh) | 一种基于时间变量的通用成像几何模型生成方法 | |
| CN103644918A (zh) | 卫星对月探测数据定位处理方法 | |
| CN105444778A (zh) | 一种基于成像几何反演的星敏感器在轨定姿误差获取方法 | |
| Liu et al. | Geopositioning precision analysis of multiple image triangulation using LROC NAC lunar images | |
| Geng et al. | A generic pushbroom sensor model for planetary photogrammetry | |
| Pan et al. | A penalized spline-based attitude model for high-resolution satellite imagery | |
| Michalis et al. | A generic model for along-track stereo sensors using rigorous orbit mechanics | |
| Jeong et al. | Quantitative estimation and validation of the effects of the convergence, bisector elevation, and asymmetry angles on the positioning accuracies of satellite stereo pairs | |
| Jovanovic et al. | MISR photogrammetric data reduction for geophysical retrievals | |
| Statella | Mapping Mars: Geodetic and cartographic aspects | |
| Passini et al. | Accuracy analysis of digital orthophotos from very high resolution imagery | |
| Ceresoli et al. | Optical image generation through digital terrain models for autonomous lunar navigation | |
| CN112097798B (zh) | 高分六号卫星的高分相机的高精度校验方法和装置 | |
| Lohse et al. | Multi-image shape-from-shading: Derivation of planetary digital terrain models using clementine images | |
| Wu et al. | Photogrammetric application of Viking orbital photography | |
| Geng et al. | An efficient geometric rectification method for planetary linear pushbroom images based on fast back projection algorithm | |
| Koduri | Modeling pushbroom scanning systems |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM4A | The patent is invalid due to non-payment of fees |
Effective date: 20090607 |