RU2289779C1 - Аэродинамический руль управляемой ракеты - Google Patents
Аэродинамический руль управляемой ракеты Download PDFInfo
- Publication number
- RU2289779C1 RU2289779C1 RU2005115676/02A RU2005115676A RU2289779C1 RU 2289779 C1 RU2289779 C1 RU 2289779C1 RU 2005115676/02 A RU2005115676/02 A RU 2005115676/02A RU 2005115676 A RU2005115676 A RU 2005115676A RU 2289779 C1 RU2289779 C1 RU 2289779C1
- Authority
- RU
- Russia
- Prior art keywords
- biplane
- monoplane
- bearing surface
- sweep angle
- aerodynamic
- Prior art date
Links
Images
Landscapes
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
- Aiming, Guidance, Guns With A Light Source, Armor, Camouflage, And Targets (AREA)
Abstract
Изобретение относится к области вооружения. Аэродинамический руль управляемой ракеты, устанавливаемый на оси, имеет стреловидные переднюю и заднюю кромки. Руль состоит из последовательно расположенных монопланной и выполненной в виде пространственной рамки бипланной несущих поверхностей, которые жестко связаны бортовой и концевой боковыми стойками и установлены на оси вращения, выполненной на бортовой боковой стойке и расположенной в плоскости симметрии профиля аэродинамического руля. Плоскость симметрии бипланной несущей поверхности совпадает с плоскостью симметрии профиля монопланной несущей поверхности, выполненной с углом стреловидности передней кромки величиной 55...65° и углом стреловидности задней кромки величиной 43...47°. Бипланная поверхность выполнена с углом стреловидности передних кромок, равным углу стреловидности задней кромки монопланной несущей поверхности, и углом стреловидности задних кромок величиной 5...30°. При использовании изобретения повышается эффективность аэродинамического управления ракетой в области дозвуковых и сверхзвуковых скоростей полета. 3 ил.
Description
Предлагаемое изобретение относится к области ракетостроения и может быть использовано в качестве аэродинамического руля управляемых ракет систем и комплексов высокоточного оружия.
Известен поворотный аэродинамический руль, выполненный в виде монопланной несущей поверхности со стреловидными передней и задней кромками (А.А.Лебедев, Л.С.Чернобровкин. Динамика полета беспилотных летательных аппаратов. М.: Машиностроение, 1973, с.48, таблица 1.4 - Рули типа поворотного оперения).
Расширение области тактических задач и повышение эффективности применения управляемых ракет предопределяет постоянное увеличение могущества их боевых частей и расширение диапазона скоростей полета, что обусловливает тенденцию к увеличению их габаритов и массы. Как следствие этого, возникает необходимость увеличения потребных управляющих усилий, создаваемых аэродинамическими рулями.
Увеличение управляющего усилия поворотного аэродинамического руля связано с увеличением его площади в плане. Однако в управляемой ракете, когда размах аэродинамического руля конструктивно ограничен расстоянием между корпусом головной части ракеты и стенкой пускового контейнера, увеличение площади аэродинамического руля в плане возможно только за счет увеличения его хорды. Это приводит к возрастанию шарнирного аэродинамического момента, нагружающего рулевой привод. Возрастание нагрузки на рулевой привод обусловливает увеличение его потребной мощности и габаритов, что ухудшает габаритно-массовые характеристики управляемой ракеты.
Задача предлагаемого изобретения - повышение эффективности аэродинамического управления ракетой в области дозвуковых и сверхзвуковых скоростей полета при снижении шарнирной аэродинамической нагрузки на рулевой привод.
Решение поставленной задачи в поворотном аэродинамическом руле управляемой ракеты, устанавливаемом на оси и имеющем стреловидные переднюю и заднюю кромки, достигается тем, что он состоит из последовательно расположенных монопланной и выполненной в виде пространственной рамки бипланной несущих поверхностей, которые жестко связаны бортовой и концевой боковыми стойками и установлены на оси вращения, выполненной на бортовой боковой стойке и расположенной в плоскости симметрии профиля аэродинамического руля. Плоскость симметрии бипланной несущей поверхности совпадает с плоскостью симметрии профиля монопланной несущей поверхности. Монопланная несущая поверхность выполнена с углом стреловидности передней кромки величиной 55...65° и углом стреловидности задней кромки величиной 43...47°, а бипланная - с углом стреловидности передних кромок, равным углу стреловидности задней кромки монопланной несущей поверхности, и углом стреловидности задних кромок величиной 5...30°. Отношение длины бортовой хорды монопланной несущей поверхности к длине бортовой хорды бипланной несущей поверхности составляет величину 0,8...1,2. Между задней кромкой монопланной несущей поверхности и плоскостью передних кромок бипланной несущей поверхности образован зазор величиной не более 0,1 от суммы длин их бортовых хорд. Отношение размаха аэродинамического руля к его бортовой хорде составляет величину 0,35...0,55, а межплановое расстояние бипланной несущей поверхности имеет величину не менее 0,35 от длины ее бортовой хорды.
Проведено сравнение аэродинамических характеристик заявляемого аэродинамического руля с аэродинамическими характеристиками аэродинамического руля в виде монопланной несущей поверхности. При этом сравниваемые аэродинамические рули имели одинаковые форму и площадь в плане. Испытания проведены в аэродинамической трубе ЦАГИ на модели управляемой ракеты, состоящей из оживальной головной части и цилиндрического корпуса, закрепленного на державке. Измерения аэродинамических сил и моментов испытуемых аэродинамических рулей осуществлялись внутримодельными тензовесами.
Результаты испытаний показывают, что в исследованном диапазоне скоростей, соответствующем числам Маха 0,62≤М≤3,25, заявляемый аэродинамический руль имеет на 15-20% большую эффективность управления и на 30-40% меньший шарнирный аэродинамический момент.
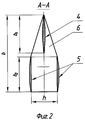
Конструкция заявляемого аэродинамического руля представлена на фиг.1, 2 и 3, где приняты следующие обозначения:
b - бортовая хорда аэродинамического руля;
b1 - бортовая хорда монопланной несущей поверхности;
b2 - бортовая хорда бипланной несущей поверхности;
Δ - зазор между задней кромкой монопланной несущей поверхности и плоскостью передних кромок бипланной несущей поверхности;
L - размах аэродинамического руля;
ψ - угол стреловидности передней кромки монопланной несущей поверхности;
φ - угол стреловидности задней кромки монопланной несущей поверхности;
γ - угол стреловидности задних кромок бипланной несущей поверхности.
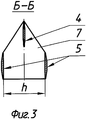
На фиг.1 изображены часть корпуса и пускового контейнера ракеты с аэродинамическим рулем в плане, на фиг.2 - разрез А-А по бортовой хорде аэродинамического руля, а на фиг.3 - разрез Б-Б по концевой хорде аэродинамического руля.
Аэродинамический руль установлен на оси 1 между корпусом 2 ракеты и стенкой пускового контейнера 3 и состоит из монопланной 4 и бипланной 5 несущих поверхностей, жестко связанных боковыми бортовой 6 и концевой 7 стойками. Ось 1 выполнена на боковой бортовой стойке 6 и связана с рулевым приводом ракеты.
Работа заявляемого устройства происходит следующим образом. Управляющая аэродинамическая сила возникает при обтекании аэродинамического руля воздушным потоком в процессе полета ракеты и зависит от угла его поворота относительно корпуса 2 ракеты. Рулевой привод осуществляет поворот оси 1, а следовательно, и аэродинамического руля в соответствии с командой системы управления ракеты.
Таким образом, заявляемый аэродинамический руль управляемой ракеты обеспечивает повышение эффективности аэродинамического управления в области дозвуковых и сверхзвуковых скоростей полета при снижении шарнирной аэродинамической нагрузки на рулевой привод за счет его выполнения в виде комбинации монопланной и бипланной несущих поверхностей при определенных соотношениях размеров и формах в плане.
Claims (1)
- Аэродинамический руль управляемой ракеты, устанавливаемый на оси и имеющий стреловидные переднюю и заднюю кромки, отличающийся тем, что он состоит из последовательно расположенных монопланной и выполненной в виде пространственной рамки бипланной несущих поверхностей, которые жестко связаны бортовой и концевой боковыми стойками и установлены на оси вращения, выполненной на бортовой боковой стойке и расположенной в плоскости симметрии профиля аэродинамического руля, при этом плоскость симметрии бипланной несущей поверхности совпадает с плоскостью симметрии профиля монопланной несущей поверхности, монопланная несущая поверхность выполнена с углом стреловидности передней кромки величиной 55÷65° и углом стреловидности задней кромки величиной 43÷47°, а бипланная - с углом стреловидности передних кромок, равным углу стреловидности задней кромки монопланной несущей поверхности, и углом стреловидности задних кромок величиной 5÷30°, отношение длины бортовой хорды монопланной несущей поверхности к длине бортовой хорды бипланной несущей поверхности составляет величину 0,8÷1,2, между задней кромкой монопланной несущей поверхности и плоскостью передних кромок бипланной несущей поверхности образован зазор величиной не более 0,1 от суммы длин их бортовых хорд, причем отношение размаха аэродинамического руля к его бортовой хорде составляет величину 0,35÷0,55, а межплановое расстояние бипланной несущей поверхности имеет величину не менее 0,35 от длины ее бортовой хорды.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2005115676/02A RU2289779C1 (ru) | 2005-05-23 | 2005-05-23 | Аэродинамический руль управляемой ракеты |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2005115676/02A RU2289779C1 (ru) | 2005-05-23 | 2005-05-23 | Аэродинамический руль управляемой ракеты |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU2289779C1 true RU2289779C1 (ru) | 2006-12-20 |
Family
ID=37666901
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2005115676/02A RU2289779C1 (ru) | 2005-05-23 | 2005-05-23 | Аэродинамический руль управляемой ракеты |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2289779C1 (ru) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3738595A (en) * | 1969-10-14 | 1973-06-12 | J Bouchnik | Delta-wing aircraft |
| US4641800A (en) * | 1983-08-18 | 1987-02-10 | Rutan Elbert L | Tandem or multi-winged high performance aircraft |
| EP0251890A1 (fr) * | 1986-06-27 | 1988-01-07 | Thomson-Brandt Armements | Aile à déploiement multiple, et son application à un engin volant |
| EP0811822A1 (en) * | 1996-06-07 | 1997-12-10 | Gec-Marconi Dynamics Inc. | Extendable wing assembly |
| RU2222772C2 (ru) * | 2002-02-08 | 2004-01-27 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Способ управления движущимся аппаратом и управляемый аппарат (варианты) |
-
2005
- 2005-05-23 RU RU2005115676/02A patent/RU2289779C1/ru not_active IP Right Cessation
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3738595A (en) * | 1969-10-14 | 1973-06-12 | J Bouchnik | Delta-wing aircraft |
| US4641800A (en) * | 1983-08-18 | 1987-02-10 | Rutan Elbert L | Tandem or multi-winged high performance aircraft |
| EP0251890A1 (fr) * | 1986-06-27 | 1988-01-07 | Thomson-Brandt Armements | Aile à déploiement multiple, et son application à un engin volant |
| EP0811822A1 (en) * | 1996-06-07 | 1997-12-10 | Gec-Marconi Dynamics Inc. | Extendable wing assembly |
| RU2222772C2 (ru) * | 2002-02-08 | 2004-01-27 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Способ управления движущимся аппаратом и управляемый аппарат (варианты) |
Non-Patent Citations (1)
| Title |
|---|
| ЛЕБЕДЕВ А.А и др. Динамика полета беспилотных летательных аппаратов. - М.: Машиностроение, 1973, с.48, табл.1.4. * |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US5143320A (en) | Spoiler torque controlled supersonic missile | |
| US5139215A (en) | Guided missiles | |
| US5154370A (en) | High lift/low drag wing and missile airframe | |
| US3063375A (en) | Folding fin | |
| EP2245416B1 (en) | Control of projectiles or the like | |
| EP2593746B1 (en) | Aerodynamic flight termination system and method | |
| WO2008010226A1 (en) | Air vehicle and deployable wing arrangement therefor | |
| CN209274879U (zh) | 筒式发射的折叠翼无人机 | |
| CN115111973B (zh) | 具有至少一个用于产生前向推力的发动机的制导导弹 | |
| Kuzmina et al. | Review and Outlook on active and passive Aeroelastic Design Concept for future Aircraft | |
| CN102582824B (zh) | 一种变翼巡航飞行器 | |
| CN212423467U (zh) | 一种可长航时宽速域高机动巡飞的无人飞行器 | |
| RU2259536C1 (ru) | Авиационная управляемая ракета | |
| Barrett | Adaptive aerostructures: the first decade of flight on uninhabited aerial vehicles | |
| RU2378156C2 (ru) | Летательный аппарат | |
| US3333790A (en) | Aerodynamic roll control mechanism | |
| RU2111446C1 (ru) | Ракета, выполненная по аэродинамической схеме "утка" | |
| CN113306710B (zh) | 一种管式发射复合翼无人机及实现横滚动作的方法 | |
| US2935947A (en) | Three axis gyroscopic aerodynamic damping system | |
| RU2184342C2 (ru) | Аэродинамический руль (варианты) | |
| RU2288436C1 (ru) | Управляемый снаряд | |
| RU205842U1 (ru) | Механизм управления аэродинамическими рулями ракетных двигателей на твердом топливе | |
| KR810001576B1 (ko) | 미사일 | |
| RU2645322C1 (ru) | Управляемый снаряд | |
| RU2288435C1 (ru) | Летательный аппарат |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM4A | The patent is invalid due to non-payment of fees |
Effective date: 20070524 |