RU200213U1 - Бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями - Google Patents
Бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями Download PDFInfo
- Publication number
- RU200213U1 RU200213U1 RU2020117163U RU2020117163U RU200213U1 RU 200213 U1 RU200213 U1 RU 200213U1 RU 2020117163 U RU2020117163 U RU 2020117163U RU 2020117163 U RU2020117163 U RU 2020117163U RU 200213 U1 RU200213 U1 RU 200213U1
- Authority
- RU
- Russia
- Prior art keywords
- cylindrical
- solar
- disk
- vector matrix
- antenna
- Prior art date
Links
- 239000011159 matrix material Substances 0.000 title claims abstract description 24
- 239000013598 vector Substances 0.000 claims abstract description 23
- 239000000758 substrate Substances 0.000 claims description 38
- 239000010409 thin film Substances 0.000 claims description 16
- 239000003381 stabilizer Substances 0.000 claims description 5
- 238000009827 uniform distribution Methods 0.000 claims description 4
- 230000005855 radiation Effects 0.000 claims description 3
- 241000282326 Felis catus Species 0.000 claims 1
- 239000004744 fabric Substances 0.000 abstract description 3
- 238000005096 rolling process Methods 0.000 abstract description 3
- 108091092878 Microsatellite Proteins 0.000 description 5
- 238000004804 winding Methods 0.000 description 4
- 238000004519 manufacturing process Methods 0.000 description 3
- 230000002441 reversible effect Effects 0.000 description 3
- 230000001360 synchronised effect Effects 0.000 description 3
- MARUHZGHZWCEQU-UHFFFAOYSA-N 5-phenyl-2h-tetrazole Chemical compound C1=CC=CC=C1C1=NNN=N1 MARUHZGHZWCEQU-UHFFFAOYSA-N 0.000 description 2
- 229910021417 amorphous silicon Inorganic materials 0.000 description 2
- 238000013461 design Methods 0.000 description 2
- 230000005670 electromagnetic radiation Effects 0.000 description 2
- 238000005516 engineering process Methods 0.000 description 2
- 238000012360 testing method Methods 0.000 description 2
- UKTFKFNAQNTBGK-WAYWQWQTSA-N (z)-4-[1-(2-methylprop-2-enoyloxy)butan-2-yloxy]-4-oxobut-2-enoic acid Chemical compound CC(=C)C(=O)OCC(CC)OC(=O)\C=C/C(O)=O UKTFKFNAQNTBGK-WAYWQWQTSA-N 0.000 description 1
- JBRZTFJDHDCESZ-UHFFFAOYSA-N AsGa Chemical compound [As]#[Ga] JBRZTFJDHDCESZ-UHFFFAOYSA-N 0.000 description 1
- JBPUGFODGPKTDW-SFHVURJKSA-N [(3s)-oxolan-3-yl] n-[[3-[[3-methoxy-4-(1,3-oxazol-5-yl)phenyl]carbamoylamino]phenyl]methyl]carbamate Chemical compound C=1C=C(C=2OC=NC=2)C(OC)=CC=1NC(=O)NC(C=1)=CC=CC=1CNC(=O)O[C@H]1CCOC1 JBPUGFODGPKTDW-SFHVURJKSA-N 0.000 description 1
- 230000007175 bidirectional communication Effects 0.000 description 1
- 230000002457 bidirectional effect Effects 0.000 description 1
- 238000001444 catalytic combustion detection Methods 0.000 description 1
- 238000012937 correction Methods 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000005286 illumination Methods 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 238000003032 molecular docking Methods 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 238000007665 sagging Methods 0.000 description 1
- 239000004449 solid propellant Substances 0.000 description 1
- 238000005303 weighing Methods 0.000 description 1
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/10—Artificial satellites; Systems of such satellites; Interplanetary vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/16—Extraterrestrial cars
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/22—Parts of, or equipment specially adapted for fitting in or to, cosmonautic vehicles
- B64G1/24—Guiding or controlling apparatus, e.g. for attitude control
- B64G1/26—Guiding or controlling apparatus, e.g. for attitude control using jets
Landscapes
- Engineering & Computer Science (AREA)
- Remote Sensing (AREA)
- Aviation & Aerospace Engineering (AREA)
- Physics & Mathematics (AREA)
- Astronomy & Astrophysics (AREA)
- General Physics & Mathematics (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Radar, Positioning & Navigation (AREA)
- Photovoltaic Devices (AREA)
- Details Of Aerials (AREA)
Abstract
Полезная модель относится к малоразмерным бинарным космическим аппаратам (БКА), предназначенным для создания сканирующих реконфигурируемых многоэлементных антенных систем. БКА содержит два цилиндрообразных корпуса, в центрах торцов которых размещены три телескопические штанги, на которых размещены три мультивекторных матричных ракетных двигателя (ММРД) с волнообразными цилиндрическими поверхностями для развертывания гибкой солнечной батареи (СБ), интегрированной с антенной и информационно-силовыми шинами. Полотно СБ разделено натяжными стержнями посередине на две части, наматываемые непосредственно на корпуса в виде двух рулонов, на торцы которых при свертывании БКА надеваются ММРД по принципу «русской матрешки». Поворот одного полотна СБ относительно другого осуществляется с помощью двух натяжных стержней, соединенных посередине между собой электромеханическим узлом, состоящим из коаксиально размещенных кольцевого солнечного датчика, дискового токосъемника и шагового двигателя. Для управления с помощью ММРД длиной развертывания СБ и ориентации БКА относительно других БКА служат четыре дисковые сканирующие лазерные дальномеры, закрепленные на торцах корпусов. Техническим результатом является возможность развертывания и свертывания СБ с антенной непосредственно сматываемой или наматываемой на цилиндрообразные корпуса с помощью ММРД, их компактная парковка по окончанию свертывания БКА и возможность осуществлять одновременное раздельное слежение СБ за Солнцем и перемещающимися в разных направлениях источниками радиосигналов.
Description
Полезная модель относится к малоразмерным бинарным космическим аппаратам (БКА), весом менее 1000 грамм, предназначенным для создания сканирующих реконфигурируемых антенн или многоэлементных антенных систем на базе нескольких БКА для кругового или сферического сканирования.
Используемое в описании полезной модели словосочетание «бинарный космический аппарат» (БКА) - понимается как космический аппарат, состоящий из двух цилиндрообразных корпусов и одной общей гибкой ленточной солнечной батареи, расположенной между ними, разворачиваемой за счет разматывания солнечных батарей, намотанных в рулон вокруг первого и второго корпуса, вращение которых и перемещения одного корпуса относительно другого в противоположные стороны осуществляется с помощью мультивекторных матричных ракетных двигателей (ММРД) с волнообразными цилиндрическими поверхностями. Гибкая ленточная солнечная батарея (СБ) - это гибкая диэлектрическая ленточная подложка, на которую нанесен массив соединенных между собой тонкопленочных солнечных фотоэлементов.
Известен микроспутник с солнечной батареей, выполненной в виде гибкой подложки с нанесенными тонкопленочными солнечными фотоэлементами, намотанной при выведении вокруг корпуса микроспутника и развертываемой с помощью пружин после выхода на заданную орбиту. Микроспутник содержит: корпус спутника, механизм развертывания на базе торсионных пружин, солнечные батареи, выполненные из гибкой подложки с нанесенными тонкопленочными фотоэлементами, двигатели, антенны, солнечный датчик, конусный узел стыковки с другим спутником (Patent US 9758260 В2, Sep.12, 2017, B64G 1/22, B64G 1/10, LOW VOLUME MICRO SATELLITE WITH ELEXIBLE WINDED PANELS EXPANDABLE AFTER LAUNCH).
Недостатком устройства является отсутствие возможности раздельного слежения СБ за Солнцем и перемещающимися в разных направлениях источниками радиосигналов, а также отсутствие возможности свертывания в два рулона гибкой подложки с тонкопленочной ленточной СБ, совмещенной с коллинеарной антенной, наматываемой непосредственно вокруг двух цилиндрообразных корпусов БКА при помощи ММРД с волнообразными цилиндрическими поверхностями.
Наиболее близким по технической сущности является бинарный космический аппарат с реконфигурируемой антенной, совмещенной с гибкой ленточной солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями, содержащий два кубических корпуса с закрепленной между ними гибкой подложкой с тонкопленочными солнечными фотоэлементами, которая выполнена в виде диэлектрической ленты с возможностью свертывания в рулон с нанесенными информационно-силовыми шинами и коллинеарной антенной, позиционной штрих-кодовой лентой, два датчика штрих-кода, два мультивекторных матричных ракетных двигателя, две выдвижные телескопические штанги, два линейных шаговых двигателя, две катушки, два дисковых токосъемника, два шаговых двигателя, два лазерных дальномера, две ПЗС-матрицы, два солнечных датчика, два контроллера, два стабилизатора напряжения, два приемопередатчика (Патент на полезную модель RU 190495 U1, 02.07.2019, B64G 1/22, B64G 1/10, БИНАРНЫЙ КОСМИЧЕСКИЙ АППАРАТ С РЕКОНФИГУРИРУЕМОЙ АНТЕННОЙ, СОВМЕЩЕННОЙ С ГИБКОЙ ЛЕНТОЧНОЙ СОЛНЕЧНОЙ БАТАРЕЕЙ, РАЗВЕРТЫВАЕМОЙ МУЛЬТИВЕКТОРНЫМИ МАТРИЧНЫМИ РАКЕТНЫМИ ДВИГАТЕЛЯМИ / Линьков В.А., Гусев С.И., Колесников С. В., Линьков Ю.В., Линьков П.В., Таганов А.И.).
Недостатком устройства является отсутствие возможности раздельного слежения СБ за Солнцем и перемещающимися в разных направлениях источниками радиосигналов, а также отсутствие возможности свертывания в два рулона гибкой подложки с тонкопленочной ленточной СБ, совмещенной с коллинеарной антенной, наматываемой непосредственно вокруг двух цилиндрообразных корпусов БКА при помощи ММРД с волнообразными цилиндрическими поверхностями.
Отличие предлагаемого технического решения от выше изложенных заключается во введении двух цилиндрообразных корпусов, что позволило осуществить намотку гибкой солнечной батареи непосредственно вокруг корпусов без применения дополнительных катушек. Введение трех ММРД с волнообразными цилиндрическими поверхностями, генерирующих пакеты тяг с заданными комбинациями их величин и направлений, позволило осуществить реверсивное вращение двух корпусов в сочетании с реверсивным перемещением их относительно друг друга. Это позволило с помощью ММРД с волнообразными цилиндрическими поверхностями многократно разворачивать и сворачивать в рулон СБ. Введение четырех дискообразных сканирующих лазерных дальномеров, работающих с обзором горизонта в 360° градусов, размещенных на торцах цилиндрообразных корпусов, позволило постоянно отслеживать расстояние между верхними и нижними торцами корпусов и угол наклона оси симметрии одного корпуса относительно другого, а также постоянно отслеживать расстояние до рядом расположенных БКА при развертывании многоэлементных антенных полей заданной конфигурации, состоящих из нескольких синхронизированных БКА. Введение двух натяжных стержней, соединенных посередине между собой компактным электромеханическим узлом, состоящим из коаксиально размещенных кольцевого солнечного датчика, дискового токосъемника и шагового двигателя, позволило убрать с корпуса выступающие части для выполнения равномерной намотки солнечной батареи на цилиндрообразные корпуса и осуществить по принципу «русской матрешки» беспрепятственное выдвижение и вложение ММРД с волнообразными цилиндрическими поверхностями на этапах развертывания и свертывания БКА в космосе. Ведение шагового двигателя позволило осуществлять изменение угла расположения одной антенны относительно другой за счет вращения шагового двигателя на 360° градусов, для осуществления секторного или кругового сканирования антенной пространства окружающего БКА. Введение дискового токосъемника, расположенного вокруг оси симметрии шагового двигателя, позволило производить обмен информацией между первым и вторым контролерами во время вращения первой гибкой диэлектрической ленточной подложки относительно второй, при разнонаправленной ориентации солнечных батарей и приемопередающих антенн. Введение кольцеобразного солнечного датчика с равномерным распределением фотоэлементов по внешней поверхности кольца, расположенного вокруг дискового токосъемника, позволило получать информацию о координатах Солнца независимо от вращения гибких диэлектрических ленточных подложек с размещенными антеннами и солнечными батареями и положения БКА относительно Солнца. Введение четырех световозвращающих элементов, закрепленных на торцах первого и второго натяжных стержней, позволило осуществить измерение длины выпущенных гибких диэлектрических ленточных подложек СБ и антенн при перпендикулярном расположении одного корпуса относительно другого, в условия отсутствия прямой видимости между дисковыми сканирующими лазерными дальномерами, закрепленными на торцах первого и второго цилиндрообразных корпусов.
Техническим результатом является возможность раздельного слежения СБ за Солнцем и перемещающимися в разных направлениях источниками радиосигналов, а также возможность свертывания в два рулона гибкой подложки с тонкопленочной ленточной СБ совмещенной с коллинеарной антенной, наматываемой непосредственно вокруг двух цилиндрообразных корпусов БКА при помощи ММРД с волнообразными цилиндрическими поверхностями.
Технический результат предложенной полезной модели достигается совокупностью существенных признаков, а именно: бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями, содержащий два корпуса с закрепленной между ними гибкой подложкой с тонкопленочными солнечными фотоэлементами, которая выполнена в виде диэлектрической ленты с возможностью свертывания в рулон, с нанесенными информационно-силовыми шинами и коллинеарной антенной, мультивекторные матричные ракетные двигатели, выдвижные телескопические штанги, шаговый двигатель и линейные шаговые двигатели, лазерные дальномеры, солнечный датчик, два контроллера, два стабилизатора напряжения, два приемопередатчика, три мультивекторных матричных ракетных двигателя с волнообразными цилиндрическими поверхностями, три выдвижные телескопические штанги, три линейных шаговых двигателя, четыре дискообразных сканирующих лазерных дальномера, четыре световозвращающих элемента, два натяжных стержня, к одному из которых прикреплен солнечный датчик, выполненный кольцеобразным с равномерным распределением фотоэлементов по внешней поверхности кольца, внутри которого коаксиально размещены дисковый токосъемник и шаговый двигатель, статоры которых соединены с серединой первого натяжного стержня, а коаксиально расположенные их роторы соединены с серединой второго натяжного стержня, первый и второй корпуса, выполненные цилиндрообразными, на торцах которых закреплены дискообразные сканирующие лазерные дальномеры, наружные диаметры которых меньше внутренних диаметров оснований волнообразных цилиндрических поверхностей мультивекторных матричных ракетных двигателей с волнообразными цилиндрическими поверхностями, которые соединены с торцами цилиндрообразных корпусов через выдвижные телескопические штанги, проходящие через центральные отверстия, расположенные по центрам дискообразных сканирующих лазерных дальномеров, внутренние стороны которых ограничивают по ширине свернутые в рулон полотна гибких диэлектрических ленточных подложек солнечных батарей, края полотен которых крепятся к боковым поверхностям первого и второго цилиндрообразных корпусов, а противоположные края первой и второй гибких диэлектрических ленточных подложек механически соединены с первым и вторым натяжными стержнями, соединенными между собой для выполнения вращения относительно друг друга через статор и ротор шагового двигателя, а электрически - через скользящие сигнальные и силовые контакты дискового токосъемника, соединяющие силовые шины и солнечный кольцеобразный датчик с общей информационной шиной первого и второго контроллера, причем, на торцах натяжных стержней закреплены световозвращающие элементы, возвращающие излучение сканирующих лазерных дальномеров в диапазоне выделенных для сканирования длин волн.
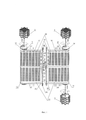
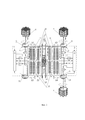
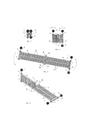
Сущность полезной модели поясняется на Фиг. 1, где представлен бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями в момент развертывания гибкой ленточной СБ. На Фиг. 2 представлена структурная блок-схема бинарного космического аппарата со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями На Фиг. 3, Фиг. 4, Фиг. 5, Фиг. 6 поясняются этапы развертывания свернутой в рулон гибкой солнечной батареи. Фиг. 3, первый этап - выполнение тестирования после выведения на заданную орбиту. Фиг. 4, второй этап - выполнение развертывания гибкой СБ. Фиг. 5, третий этап - выполнение развертывания гибкой СБ с одновременной ориентацией ее на Солнце и на заданный источник радиосигнала. Фиг. 6, четвертый этап - выполнение сканирования антенной заданного углового сектора.
Бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями, содержит: (Фиг. 1, Фиг. 2) первый цилиндрообразный корпус 1, второй цилиндрообразный корпус 2, первый 3, второй 4, третий 5 ММРД с волнообразными цилиндрическими поверхностями, первый 6, второй 7, третий 8 линейные шаговые двигатели, первую 9, вторую 10, третью 11 выдвижные телескопические штанги; первый 12, второй 13, третий 14, четвертый 15 дискообразные сканирующие лазерные дальномеры, кольцеобразный солнечный датчик 16, первую 17 и вторую 18 гибкую диэлектрическую ленточную подложку, тонкопленочные солнечные фотоэлементы 19, силовые шины 20, информационную шину 21, коллинеарную антенну 22, первый 23 и второй 24 контроллеры, первый 25 и второй 26 стабилизаторы напряжения, первый 27 и второй 28 приемопередатчики, первый натяжной стержень 29, второй натяжной стержень 30, соединенные между собой через ротор и статор шагового двигателя 31, дисковый токосъемник 32, первый 33, второй 34, третий 35, четвертый 36 световозвращающие элементы, закрепленные на торцах первого 29 и второго 30 натяжных стержней. Первый 29 и второй 30 натяжные стержни в сочетании с шаговым двигателем 31 образуют Н-образную раму с возможностью управляемого прецизионного поворота одного натяжного стержня относительно другого на 360° градусов. На Фиг. 2, в границах замкнутых пунктирных линий, расположены элементы, конструктивно размещенные в первом 1 и втором 2 цилиндрообразных корпусах. λ1, λ2, λ3, λ4 - выделенные длины волн электромагнитного излучения оптического диапазона, излучаемые первым 12, вторым 13, третьим 14, четвертым 15 дискообразными сканируемыми лазерными дальномерами.
Для успешного развертывания БКА, собранного по принципу «русской матрешки», должны быть выполнены следующие условия: наружный диаметр дисков дискообразных сканирующих лазерных дальномеров должен быть меньше минимального внутреннего диаметра волнообразного контура мультивекторных матричных ракетных двигателей (ММРД) с волнообразными цилиндрическими поверхностями; толщина намотки гибкой СБ, не должна выходить за наружный диаметр дисков сканирующих лазерных дальномеров; ширина гибкой диэлектрической ленточной подложки СБ не должна превышать расстояния между дисками сканирующих лазерных дальномеров, расположенных на торцах первого и второго цилиндрообразных корпусов; толщина дискового токосъемника должна быть достаточной для того, чтобы в процессах свертывания и развертывания ММРД не смогли задеть друг друга цилиндрическими поверхностями при выдвижении их телескопическими штангами.
Для осуществления полезной модели могут быть использованы, например, известные технологии изготовления компонентов. В качестве мультивекторного матричного ракетного двигателя (ММРД) с волнообразной цилиндрической поверхностью может быть использована мультивекторная матричная ракетная двигательная система с цифровым управлением величины и направления тяги, которая состоит из плоской дискообразной с волнообразным внешним контуром монолитной термостойкой диэлектрической подложки, с размещенными на ней квадратной матричной реверсивной структурой двигательных ячеек, соединенной с повторяющим ее контур цилиндрообразной полой с волнообразным профилем монолитной термостойкой диэлектрической подложкой с радиально-веерной ориентацией всех продольных осей конусообразных микропор на центры чередующихся сопряженных вогнутых и выпуклых полуокружностей, образующих в совокупности замкнутую волнообразную внешнею поверхность. Все конусообразные микропоры заполнены твердым топливом и ранжированы по объему в пропорциях последовательных степенях числа два (1-2-4-8-16-32), обеспечивающих генерацию множества разнонаправленных векторов тяги с прецизионным цифровым управлением в двоичном коде величиной тяги каждой ячейки (Патент RU 2707474 С1, 26.11.2019, F02K 9/95, B64G 1/40, МУЛЬТИВЕКТОРНАЯ МАТРИЧНАЯ РАКЕТНАЯ ДВИГАТЕЛЬНАЯ СИСТЕМА С ЦИФРОВЫМ УПРАВЛЕНИЕМ ВЕЛИЧИНОЙ И НАПРАВЛЕНИЕМ ТЯГИ ДВИГАТЕЛЬНЫХ ЯЧЕЕК ДЛЯ МАЛОРАЗМЕРНЫХ КОСМИЧЕСКИХ АППАРАТОВ / Линьков В.А., Гусев С.И., Колесников С. В., Линьков Ю.В., Линьков П.В., Таганов А.И.); (Патент на полезную модель RU 189442 U1, 22.05.2019, F02K 9/94, F02K 9/95, B64G 1/40, В81В 7/04, МУЛЬТИВЕКТОРНАЯ МАТРИЧНАЯ РАКЕТНАЯ ДВИГАТЕЛЬНАЯ СИСТЕМА С ЦИФРОВЫМ УПРАВЛЕНИЕМ ВЕЛИЧИНОЙ И НАПРАВЛЕНИЕМ ТЯГИ ДВИГАТЕЛЬНЫХ ЯЧЕЕК ДЛЯ МАЛОРАЗМЕРНЫХ КОСМИЧЕСКИХ АППАРАТОВ / Линьков В.А., Гусев С.И., Колесников С. В., Линьков Ю.В., Линьков П.В., Таганов А.И.).
При изготовлении гибкой СБ могут быть использованы известные технологии изготовления гибких солнечных тонкопленочных батарей, выполненных на базе гибкой подложки с нанесенными тонкопленочными фотогальваническими элементами, изготовленными, по меньшей мере, из аморфного кремния (a-Si), теллурида кадмия (CdTe), арсенида галлия (GaAs) (Patent US 9758260 В2, Sep. 12, 2017, B64G 1/22, B64G 1/10, LOW VOLUME MICRO SATELLITE WITH ELEXIBLE WINDED PANELS EXPANDABLE AFTER LAUNCH).
Устройство работает следующим образом: после вывода на орбиту БКА включаются первый 6, второй 7, третий 8 линейные шаговые двигатели, осуществляющие выдвижение первой 9, второй 10, третей 11 телескопических штанг, отводящие первый 3, второй 4, третий 5 ММРД с волнообразными цилиндрическими поверхностями от торцов первого 1 и второго 2 цилиндрообразных корпусов. Одновременно включаются первый 12, второй 13, третий 14, четвертый 15 сканирующие лазерные дальномеры, работающие на выделенных длинах волн λ1, λ2, λ3, λ4 для исключения влияния помех от активных или пассивных источников. После проверки работоспособности сканирующих лазерных дальномеров 12, 13, 14, 15 включаются ММРД с волнообразными цилиндрическими поверхностями 3, 4, 5, которые создают вращение первого 1 и второго 2 цилиндрообразных корпусов, разматывая свернутые в рулон первую 17 и вторую 18 гибкие диэлектрические ленточные подложки СБ, с одновременным удалением одного цилиндрообразного корпуса от другого, растягивая полотно СБ в противоположные стороны для исключения провисания (Фиг. 4). После развертывания на требуемую длину первой 17 и второй 18 гибких диэлектрических ленточных подложек с тонкопленочными солнечными фотоэлементами 16 БКА переходит в режим ориентации и слежения за Солнцем. Поворот плоскостей первой 17 и второй 18 гибких диэлектрических ленточных подложек в направлении Солнца и одновременное оптимальное натяжение их осуществляется с помощью первого 3, второго 4 и третьего 5 ММРД с волнообразными цилиндрическими поверхностями, осуществляющие сближение или удаление, или изменение угла наклона, соответственно, первого 1 или второго 2 цилиндрообразных корпусов. Согласно коду координат Солнца, полученного от кольцеобразного солнечного датчика 19 и информации, поступающей с первого 12, третьего 13 и второго 14, четвертого 15 сканирующих лазерных дальномеров о расстоянии и углах осей между первым 1 и вторым 2 цилиндрообразными корпусами, осуществляются синхронные угловые повороты первого 1 и второго 2 цилиндрообразных корпусов, без изменения расстояния между ними (Фиг. 5). На первой 17 и второй 18 гибких диэлектрических ленточных подложках, кроме тонкопленочных солнечных фотоэлементов 19 и соединяющих их силовых шин 20, также нанесены коллинеарная антенна 22 и проводной двунаправленный канал связи в виде информационной шины 21 для обмена информацией между первым 23 и вторым 24 контроллерами и получения информации от кольцеобразного солнечного датчика 16, выполненного с равномерным распределением фотоэлементов по внешней поверхности кольца. Электрический ток, выработанный тонкопленочными солнечными фотоэлементами 19, поступает на входы первого 25 и второго 26 стабилизаторов напряжения, которые выдают стабилизированные напряжения для питания первого 27 и второго 28 приемопередатчиков, для зарядки аккумуляторов первого 23 и второго 24 контроллеров и для обеспечения электропитанием всех датчиков и двигателей.
При возникновении существенных отклонений в углах ориентации СБ направленной на Солнце, и элементов коллинеарной антенны, направляемых на источник радиосигналов, включается раздельное сопровождение нескольких источников электромагнитного излучения. Это достигается поворотом первого полотна гибкой диэлектрической ленточной подложки 17 относительно второго полотна 18 на заданный угол, синхронным изменением положения второго натяжного стержня 30 и второго цилиндрообразного корпуса 2, с сохранением оптимального натяжения гибких диэлектрических ленточных подложек между первым 1 и вторым 2 цилиндрообразными корпусами (Фиг. 6). Поворот первого 29 и второго 30 натяжных стержней относительно друг друга осуществляется шаговым двигателем 31, статор которого соединен с серединой первого натяжного стержня 19, а ротор - с серединой второго 30 натяжного стержня, который изменяет угол наклона синхронно с изменением угла наклона второго 2 цилиндрообразного корпуса, коррекция положения которого осуществляется с помощью второго 4 и третьего 5 ММРД с волнообразными цилиндрическими поверхностями. В зависимости от режимов работы сканирование антенной окружающего БКА пространства может выполняться как в узком секторе (секторное сканирование), так и по кругу (круговое сканирование). При поворотах первой 17 и второй 18 гибких диэлектрических ленточных подложек относительно друг друга до 360° градусов, сохранение связи между информационно-силовыми шинами осуществляется с помощью скользящих сигнальных и силовых кольцевых контактов дискового токосъемника 32, статор и ротор которого расположены коаксиально статору и ротору шагового двигателя 31. Первый 36, второй 37, третий 38, четвертый 39 световозвращающие элементы, закрепленные на торцах первого 29 и второго 30 натяжных стержней, позволяют осуществить устойчивое измерение длины выпущенных гибких диэлектрических ленточных подложек СБ и коллинеарных антенн, включая перпендикулярное расположение одного корпуса относительно другого (Фиг. 6) в условия отсутствия прямой видимости между дисковыми сканирующими лазерными дальномерами, закрепленными на торцах первого и второго цилиндрообразных корпусов при вращении полотна одной гибкой диэлектрической ленточной подложки относительно другой, в режиме поиска источников электромагнитного излучения.
На Фиг. 3, Фиг. 4, Фиг. 5, Фиг. 6 поясняются этапы развертывания гибкой солнечной батареи. Фиг. 3, первый этап - выполнение тестирования после выведения на заданную орбиту. На этом этапе тестируется электроника всех ММРД с волнообразными цилиндрическими поверхностями, в полости которых вложены вершины первого и второго цилиндрических корпусов по принципу «русской матрешки», с целью уменьшения габаритов БКА. Также, в этот режим БКА может переходить при завершении основной работы и для уменьшения размеров отражающей поверхности БКА, когда не требуется полного развертывания СБ и ее ориентации на солнце, а площади двух открытых для освещения участков солнечной батареи достаточно для выработки энергии, обеспечивающей работу БКА в дежурном режиме. Фиг. 4, второй этап - выполнение развертывания гибкой СБ. На этом этапе первый 3, второй 4, третий 5 ММРД с волнообразными цилиндрическими поверхностями с помощью первой 9, второй 10, третьей 11 выдвижных телескопических штанг отводятся от первого 1 и второго 2 цилиндрообразных корпусов. После этого включаются первый 3, второй 4, третий 5 ММРД с волнообразными цилиндрическими поверхностями, которые разматывают рулоны и растягивают размотанное полотно первой 17 и второй 18 гибких диэлектрических ленточных подложек в противоположные стороны за счет создания мультивекторных тяг и ориентируясь по показаниям сканирующих лазерных дальномеров с длинами волн λ1, λ2, λ3, λ4. Фиг. 5, третий этап - выполнение развертывания гибкой солнечной батареи с одновременной ориентацией ее на Солнце и источник радиосигнала. На этом этапе первый 3, второй 4, третий 5 ММРД с волнообразными цилиндрическими поверхностями осуществляют синхронные угловые развороты первого 1 и второго 2 цилиндрообразных корпусов, согласно заданным координатам ориентации поверхностей первой 17 и второй 18 гибких диэлектрических ленточных подложек с тонкопленочными солнечными фотоэлементами 19, с последующей ориентацией и слежением одной гибкой диэлектрической ленточной подложки за Солнцем, а другой - за заданным источником радиосигнала. Фиг. 6, четвертый этап - выполнение сканирования антенной заданного углового сектора. На этом этапе шаговый двигатель 31 синхронно со вторым 4 и третьим 5 ММТД с волнообразными цилиндрическими поверхностями периодически, реверсивно поворачивают вторую гибкую диэлектрическую ленточную подложку 18 на заданные углы в интервале от 0 до 360° градусов (на Фиг. 6 приведен момент поворота второй подложки 18 на 90° градусов). Это позволяет гибко сочетать изменение режимов сканирования антенны (углов поворота) с реконфигурированием антенны (изменением ее параметров). Двунаправленными стрелками показаны направления развертывания и свертывания гибкой солнечной батареи.
Предложенная конструкция бинарного космического аппарата со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями, позволила осуществить скоростное свертывание и развертывание гибкой диэлектрической ленточной подложки непосредственно наматывая или сматывая СБ на один или одновременно на два цилиндрообразных корпуса, что дает возможность получить максимальное отношение площади развертываемой солнечной батареи по отношению к сверхмалой площади поверхности корпуса БКА. Разделение полотна гибкой диэлектрической ленточной подложки СБ на две части, растягиваемых с помощью двух натяжных стержней, соединенных посередине между собой компактным электромеханическим узлом, состоящим из коаксиально размещенных кольцевого солнечного датчика, дискового токосъемника и шагового двигателя, позволило осуществлять одновременное раздельное слежение СБ за Солнцем и перемещающимися в разных направлениях источниками радиосигналов, что ранее невозможно было осуществить с помощью известных конструкций малоразмерных космических аппаратов.
Claims (1)
- Бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями, содержащий два корпуса с закрепленной между ними гибкой подложкой с тонкопленочными солнечными фотоэлементами, которая выполнена в виде диэлектрической ленты с возможностью свертывания в рулон, с нанесенными информационно-силовыми шинами и коллинеарной антенной, мультивекторные матричные ракетные двигатели, выдвижные телескопические штанги, шаговый двигатель и линейные шаговые двигатели, лазерные дальномеры, солнечный датчик, два контроллера, два стабилизатора напряжения, два приемопередатчика, отличающийся тем, что содержит три мультивекторных матричных ракетных двигателя с волнообразными цилиндрическими поверхностями, три выдвижные телескопические штанги, три линейных шаговых двигателя, четыре дискообразных сканирующих лазерных дальномера, четыре световозвращающих элемента, два натяжных стержня, к одному из которых прикреплен солнечный датчик, выполненный кольцеобразным с равномерным распределением фотоэлементов по внешней поверхности кольца, внутри которого коаксиально размещены дисковый токосъемник и шаговый двигатель, статоры которых соединены с серединой первого натяжного стержня, а коаксиально расположенные их роторы соединены с серединой второго натяжного стержня, первый и второй корпуса, выполненные цилиндрообразными, на торцах которых закреплены дискообразные сканирующие лазерные дальномеры, наружные диаметры которых меньше внутренних диаметров оснований волнообразных цилиндрических поверхностей мультивекторных матричных ракетных двигателей с волнообразными цилиндрическими поверхностями, которые соединены с торцами цилиндрообразных корпусов через выдвижные телескопические штанги, проходящие через центральные отверстия, расположенные по центрам дискообразных сканирующих лазерных дальномеров, внутренние стороны которых ограничивают по ширине свернутые в рулон полотна гибких диэлектрических ленточных подложек солнечных батарей, края полотен которых крепятся к боковым поверхностям первого и второго цилиндрообразных корпусов, а противоположные края первой и второй гибких диэлектрических ленточных подложек механически соединены с первым и вторым натяжными стержнями, соединенными между собой для выполнения вращения относительно друг друга через статор и ротор шагового двигателя, а электрически - через скользящие сигнальные и силовые контакты дискового токосъемника, соединяющие силовые шины и солнечный кольцеобразный датчик с общей информационной шиной первого и второго контроллера, причем на торцах натяжных стержней закреплены световозвращающие элементы, возвращающие излучение сканирующих лазерных дальномеров в диапазоне выделенных для сканирования длин волн.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2020117163U RU200213U1 (ru) | 2020-05-12 | 2020-05-12 | Бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2020117163U RU200213U1 (ru) | 2020-05-12 | 2020-05-12 | Бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU200213U1 true RU200213U1 (ru) | 2020-10-13 |
Family
ID=72882766
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2020117163U RU200213U1 (ru) | 2020-05-12 | 2020-05-12 | Бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU200213U1 (ru) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2761486C1 (ru) * | 2021-04-21 | 2021-12-08 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Рязанский государственный радиотехнический университет имени В.Ф. Уткина" | Бинарный космический аппарат для поиска и сбора внеземных нанообъектов в окрестностях точек либрации планет, входящих в солнечную систему |
| RU2772290C1 (ru) * | 2021-06-23 | 2022-05-18 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Рязанский государственный радиотехнический университет имени В.Ф. Уткина" | Бинарный космический аппарат для поиска и сбора внеземных излучающих нанообъектов в окрестностях точек либрации планет, входящих в солнечную систему |
| CN118323487A (zh) * | 2024-05-08 | 2024-07-12 | 中国电子科技集团公司第三十九研究所 | 一种基于豆荚杆的柔性太阳翼收展机构 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8387921B2 (en) * | 2006-03-31 | 2013-03-05 | Composite Technology Development, Inc. | Self deploying solar array |
| RU2574057C2 (ru) * | 2014-05-20 | 2016-01-27 | Акционерное общество "Информационные спутниковые системы" имени академика М.Ф. Решетнёва" | Солнечная батарея на гибкой подложке и способ ее раскрытия |
| US9758260B2 (en) * | 2012-08-08 | 2017-09-12 | Effective Space Solutions R&D Ltd | Low volume micro satellite with flexible winded panels expandable after launch |
| RU190778U1 (ru) * | 2019-04-24 | 2019-07-11 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Рязанский государственный радиотехнический университет" | Бинарный космический аппарат с реконфигурируемой антенной, совмещенной с гибкой ленточной солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями |
-
2020
- 2020-05-12 RU RU2020117163U patent/RU200213U1/ru not_active IP Right Cessation
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8387921B2 (en) * | 2006-03-31 | 2013-03-05 | Composite Technology Development, Inc. | Self deploying solar array |
| US9758260B2 (en) * | 2012-08-08 | 2017-09-12 | Effective Space Solutions R&D Ltd | Low volume micro satellite with flexible winded panels expandable after launch |
| RU2574057C2 (ru) * | 2014-05-20 | 2016-01-27 | Акционерное общество "Информационные спутниковые системы" имени академика М.Ф. Решетнёва" | Солнечная батарея на гибкой подложке и способ ее раскрытия |
| RU190778U1 (ru) * | 2019-04-24 | 2019-07-11 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Рязанский государственный радиотехнический университет" | Бинарный космический аппарат с реконфигурируемой антенной, совмещенной с гибкой ленточной солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2761486C1 (ru) * | 2021-04-21 | 2021-12-08 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Рязанский государственный радиотехнический университет имени В.Ф. Уткина" | Бинарный космический аппарат для поиска и сбора внеземных нанообъектов в окрестностях точек либрации планет, входящих в солнечную систему |
| RU2772290C1 (ru) * | 2021-06-23 | 2022-05-18 | Федеральное государственное бюджетное образовательное учреждение высшего образования "Рязанский государственный радиотехнический университет имени В.Ф. Уткина" | Бинарный космический аппарат для поиска и сбора внеземных излучающих нанообъектов в окрестностях точек либрации планет, входящих в солнечную систему |
| CN118323487A (zh) * | 2024-05-08 | 2024-07-12 | 中国电子科技集团公司第三十九研究所 | 一种基于豆荚杆的柔性太阳翼收展机构 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| RU190778U1 (ru) | Бинарный космический аппарат с реконфигурируемой антенной, совмещенной с гибкой ленточной солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| US11905044B2 (en) | Solar sail for orbital maneuvers | |
| RU198984U1 (ru) | Бинарный космический аппарат с реконфигурируемой антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| US3735942A (en) | Space station with solar generators | |
| US6689952B2 (en) | Large membrane space structure and method for its deployment and expansion | |
| US20170021947A1 (en) | Large-Area Structures for Compact Packaging | |
| RU2714064C1 (ru) | Бинарный космический аппарат с реконфигурируемой антенной, совмещенной с гибкой ленточной солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| US8746620B1 (en) | Adaptive solar airframe | |
| EP2759469A1 (en) | Adaptive solar airframe | |
| US12583629B2 (en) | Solar sail for orbital maneuvers | |
| RU2745166C1 (ru) | Бинарный космический аппарат с реконфигурируемой сканирующей антенной, совмещенной с солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| RU2735449C1 (ru) | Бинарный космический аппарат со сканирующей антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| RU2735448C1 (ru) | Бинарный космический аппарат с реконфигурируемой антенной, совмещенной со свертываемой в рулон солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| RU203113U1 (ru) | Бинарный космический аппарат с реконфигурируемой сканирующей антенной, совмещенной с солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| RU2744261C1 (ru) | Бинарный космический аппарат с реконфигурируемой антенной, совмещенной с солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| RU200445U1 (ru) | Бинарный космический аппарат с реконфигурируемой антенной, совмещенной с солнечной батареей, развертываемой мультивекторными матричными ракетными двигателями | |
| RU190495U1 (ru) | Бинарный малоразмерный космический аппарат с реконфигурируемой антенной, совмещенной с гибкой ленточной солнечной батареей, развертываемой мультивекторным матричным ракетным двигателем | |
| RU2744277C1 (ru) | Бинарный космический аппарат для поиска и сбора внеземных объектов со свойствами квантовых точек в окрестностях точек либрации | |
| RU207630U1 (ru) | Бинарный космический аппарат для поиска и сбора внеземных излучающих нанообъектов в окрестностях точек либрации планет, входящих в солнечную систему | |
| RU206426U1 (ru) | Бинарный космический аппарат для поиска и сбора внеземных нанообъектов с магнитными свойствами в окрестностях точек либрации | |
| RU206424U1 (ru) | Бинарный космический аппарат для поиска и сбора внеземных нанообъектов в окрестностях точек либрации планет, входящих в солнечную систему | |
| RU2761686C1 (ru) | Бинарный космический аппарат для поиска и сбора внеземных нанообъектов с магнитными свойствами в окрестностях точек либрации | |
| RU2761486C1 (ru) | Бинарный космический аппарат для поиска и сбора внеземных нанообъектов в окрестностях точек либрации планет, входящих в солнечную систему | |
| CA3067671A1 (en) | Reflective solar apparatus | |
| RU2772290C1 (ru) | Бинарный космический аппарат для поиска и сбора внеземных излучающих нанообъектов в окрестностях точек либрации планет, входящих в солнечную систему |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM9K | Utility model has become invalid (non-payment of fees) |
Effective date: 20201025 |