RU123735U1 - VEHICLE AUTOMOTIVE CONTROL DEVICE - Google Patents
VEHICLE AUTOMOTIVE CONTROL DEVICE Download PDFInfo
- Publication number
- RU123735U1 RU123735U1 RU2012121495/11U RU2012121495U RU123735U1 RU 123735 U1 RU123735 U1 RU 123735U1 RU 2012121495/11 U RU2012121495/11 U RU 2012121495/11U RU 2012121495 U RU2012121495 U RU 2012121495U RU 123735 U1 RU123735 U1 RU 123735U1
- Authority
- RU
- Russia
- Prior art keywords
- unit
- outputs
- vehicle
- speed
- right wheels
- Prior art date
Links
- 230000033001 locomotion Effects 0.000 claims abstract description 39
- 238000001514 detection method Methods 0.000 claims abstract description 30
- 230000015572 biosynthetic process Effects 0.000 claims abstract description 18
- 231100001261 hazardous Toxicity 0.000 claims abstract description 11
- 230000001105 regulatory effect Effects 0.000 claims description 7
- 230000001133 acceleration Effects 0.000 description 4
- 230000001276 controlling effect Effects 0.000 description 2
- 230000003287 optical effect Effects 0.000 description 2
- 238000007781 pre-processing Methods 0.000 description 2
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 2
- 230000000903 blocking effect Effects 0.000 description 1
- 239000011248 coating agent Substances 0.000 description 1
- 238000000576 coating method Methods 0.000 description 1
- 230000003750 conditioning effect Effects 0.000 description 1
- 230000002939 deleterious effect Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 239000002245 particle Substances 0.000 description 1
- 230000000007 visual effect Effects 0.000 description 1
Images

Landscapes
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
Abstract
Устройство автоматического управления движением транспортного средства содержащее радиодальномер, связанный с исполнительным устройством сканирования, блок обнаружения опасных объектов и блок индикации, соединенный с блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси, и исполнительный механизм торможения, представляющий собой привод главного цилиндра, сообщенного магистралями повышенного давления с тормозными цилиндрами соответственно левых и правых колес, на которых установлены датчики скорости вращения; четыре клапана, каждый из которых установлен в соответствующей магистрали повышенного давления, и блоками формирования скорости вращения соответственно левых и правых колес, ко входам которых подключены соответственно выходы блока формирования угловой скорости поворота транспортного средства относительно вертикальной оси, и выходы датчиков скорости вращения левых и правых колес, а выходы блоков формирования скорости вращения левых и правых колес соответственно подключены к электрическим входам каждого из четырех клапанов, блок управления сканированием, подключенный ко входу исполнительного устройства сканирования, отличающееся тем, что выход GPS/Glonass навигатора соединен с блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси; выходы бесконтактного датчика состояния дорожного покрытия и датчика видимости соединены с блоком формирования условий безопасного обгона и блоком формирования линейной скорости движения транспортного средства, при этом выход датчика положения указателя поворота An automatic vehicle movement control device comprising a radio range finder associated with a scanning actuator, a hazardous object detection unit and an indication unit connected to a vehicle angular rotation speed generating unit relative to the vertical axis, and an actuating braking mechanism, which is a master cylinder drive communicated by highways pressure with brake cylinders of the left and right wheels, on which speed sensors; four valves, each of which is installed in the corresponding high-pressure line, and blocks of formation of rotation speed of the left and right wheels, respectively, to the inputs of which are connected respectively the outputs of the block of formation of the angular velocity of rotation of the vehicle relative to the vertical axis, and the outputs of the sensors of rotation speed of the left and right wheels and the outputs of the units for forming the rotation speed of the left and right wheels are respectively connected to the electrical inputs of each of the four valves, the control unit scanning assistance, connected to the input of the scanning actuator, characterized in that the GPS / Glonass output of the navigator is connected to the unit for generating the angular velocity of rotation of the vehicle relative to the vertical axis; the outputs of the proximity sensor of the state of the road surface and the visibility sensor are connected to the unit for creating safe overtaking conditions and the unit for forming the linear speed of the vehicle, while the output of the position indicator
Description
Полезная модель относится к транспортной технике и может быть использована для увеличения активной безопасности движения транспортного средства.The utility model relates to transport equipment and can be used to increase the active safety of the vehicle.
Известно устройство автоматического управления движением автомобиля в аварийных ситуациях (пат. РФ №2006385 В60К 31/00) содержащее датчик скорости, первый и второй датчики угловой скорости, датчик линейного ускорения, пеленгатор, локационный датчик, первый и второй выходы которого через блок расчета характеристик продольного движения соединены с первым входом исполнительного механизма разгона и торможения автомобиля. Оно снабжено исполнительным механизмом поворота руля, блоком расчета угла крена, логическим блоком, блоком расчета предельных параметров, блоком предварительной обработки, блоком оптимальной обработки, блоком расчета параметров безопасного разъезда, блока расчета потребного угла поворота руля, блоком уставок, блоком индикации, при этом первый и второй датчики угловой скорости установлены по продольной и вертикальной осям, датчик линейного ускорения - по поперечной оси автомобиля, и его выход соединен с первым входом блока оптимальной обработки и первым входом блока расчета параметров безопасного разъезда, второй, третий, четвертый, пятый и шестой входы которого соединены соответственно с первым и вторым выходами локационного датчика, первым выходом блока предварительной обработки, первым выходом блока уставок и выходом блока оптимальной обработки, первый выход - с первым входом блока расчета потребного угла поворота руля, а второй выход - с вторым входом блока расчета характеристик продольного движения, при этом второй вход блока расчета потребного угла поворота руля соединен с выходом датчика скорости, а выход - с входом исполнительного механизма поворота руля и первым входом блока индикации, второй вход которого соединен с выходом блока расчета характеристик продольного движения, выход пеленгатора через второй выход блока предварительной обработки, первый, второй и третий входы которого соединены с выходами блока расчета угла крена, второго датчика угловой скорости и вторым выходом блока уставок, соединен с вторым входом блока оптимальной обработки, третий, четвертый и пятый входы которого соединены с первым и вторым выходами локационного датчика и третьим выходом блока уставок, четвертый выход которого соединен с первым входом блока расчета угла крена, второй вход которого соединен с первым датчиком угловой скорости, а выход - с первым входом логического блока, второй вход которого соединен с выходом блока расчета предельных параметров, а выход - с вторым входом исполнительного механизма разгона и торможения, при этом первый вход блока расчета предельных параметров соединен с датчиком угла поворота руля, который механически соединен с исполнительным механизмом поворота руля, а второй и третий входы - с выходом датчика скорости и пятым выходом блока уставок.A device for automatically controlling the movement of a car in emergency situations (US Pat. RF No. 2006385
Недостатки:Disadvantages:
1. Наличие пеленгатора усложняет устройство1. The presence of the direction finder complicates the device
2. Маневрирование от руля также усложняет устройство и снижает быстродействие и точность2. Maneuvering from the steering wheel also complicates the device and reduces speed and accuracy
Наиболее близким аналогом к заявленному устройству относится свидетельство на полезную модель РФ №10654 В60К 31/00. Антиаварийная система для транспортных средств, содержащая средство обследования зоны обзора, включающее радиодальномер, связанный с исполнительным устройством сканирования, блок формирования параметров безопасного разъезда, включающий блок обнаружения опасных объектов и блок индикации и исполнительный механизм торможения, представляющий собой привод главного цилиндра, сообщенного магистралями повышенного давления с тормозными цилиндрами соответственно левых и правых колес. Исполнительный механизм торможения системы снабжен датчиками скорости вращения левых и правых колес, четырьмя клапанами, каждый из которых установлен в соответствующей магистрали повышенного давления и блоками формирования скорости вращения соответственно левых и правых колес, ко входам которых подключены соответственно выходы датчиков скорости вращения левых и правых колес, а выходы блоков формирования скорости вращения левых и правых колес соответственно подключены к электрическим входам каждого из четырех клапанов, а блок формирования параметров безопасного разъезда снабжен блоком самонаведения на центр свободной зоны, который установлен на выходе блока обнаружения опасных объектов, блоков управления сканированием, подключенным ко входу исполнительного устройства сканирования средства обследования зоны обзора и ко входу блока самонаведения на центр свободной зоны и блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси, вход которого подключен к выходу блока самонаведения на центр свободной зоны, а его выходы подключены соответственно ко входам блока управления сканированием и блока индикации и ко входам блоков формирования скорости вращения левых и правых колес исполнительного механизма торможения.The closest analogue to the claimed device is a certificate for a utility model of the Russian Federation No. 10654
Недостатки:Disadvantages:
1. Отсутствует устройство, формирующее курсовую устойчивость движения транспортного средства1. There is no device forming the directional stability of the vehicle
2. Отсутствует устройство определения состояния дорожного покрытия2. There is no device for determining the condition of the pavement
3. Отсутствует устройство определения видимости, что может привести к созданию аварийной ситуации3. There is no device for determining visibility, which can lead to an emergency
4. Отсутствует устройство формирующее безопасную дистанцию в транспортном потоке4. There is no device forming a safe distance in the traffic flow
5. Отсутствует устройство, обеспечивающее безопасный обгон5. There is no device that provides safe overtaking
Задача - повышение безопасности движения транспортного средства на дороге.The task is to increase the safety of the vehicle on the road.
Устройство автоматического управления движением транспортного средства содержащее радиодальномер, связанный с исполнительным устройством сканирования, блок обнаружения опасных объектов и блок индикации соединенный с блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси и исполнительный механизм торможения, представляющий собой привод главного цилиндра, сообщенного магистралями повышенного давления с тормозными цилиндрами соответственно левых и правых колес, на которых установлены датчики скорости вращения; четыре клапана, каждый из которых установлен в соответствующей магистрали повышенного давления и блоками формирования скорости вращения соответственно левых и правых колес, ко входам которых подключены соответственно выходы блока формирования угловой скорости поворота транспортного средства относительно вертикальной оси и выходы датчиков скорости вращения левых и правых колес, а выходы блоков формирования скорости вращения левых и правых колес соответственно подключены к электрическим входам каждого из четырех клапанов, блок управления сканированием, подключенный ко входу исполнительного устройства сканирования, выход GPS/Glonass навигатора соединен с блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси; выходы бесконтактного датчика состояния дорожного покрытия и датчика видимости, соединены с блоком формирования условий безопасного обгона и блоком формирования линейной скорости движения транспортного средства, при этом выход датчика положения указателя поворота соединен с блоком формирования условий безопасного обгона, на входы которого подается сигнал с выходов блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, блока нормативных параметров безопасного разъезда и движения, выходов датчиков скорости вращения левых и правых колес, а выходы блока формирования условий безопасного обгона соединены с блокиратором поворота руля и блоком внутренней и внешней индикации, ко входам которого подключены выходы блока формирования линейной скорости движения транспортного средства, выходы которого соединены с блоками формирования скорости вращения левых и правых колес, а входы блока формирования линейной скорости движения транспортного средства соединены с выходами датчиков скорости вращения левых и правых колес соответственно, а также с выходами блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов и блока нормативных параметров безопасного разъезда и движения, выходы блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов соединены со входом блока управления сканированием и входом блока формирования угловой скорости поворота транспортного средства относительно вертикальной оси, соединенного с выходами датчиков скорости вращения левых и правых колес при этом выход радиодальномера соединен со входом блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов.An automatic vehicle movement control device comprising a radio range finder connected to a scanning actuator, a hazardous object detection unit and an indication unit connected to a vehicle angular rotation speed forming unit relative to the vertical axis and an actuating braking mechanism, which is a main cylinder drive communicated by high pressure lines with brake cylinders of the left and right wheels, on which The sensors of rotation speed; four valves, each of which is installed in the corresponding high-pressure line and the left and right wheel speed generating units, respectively, the inputs of which are connected to the outputs of the vehicle angular rotation speed forming unit relative to the vertical axis and the outputs of the left and right wheel speed sensors, and the outputs of the blocks for forming the rotation speed of the left and right wheels are respectively connected to the electrical inputs of each of the four valves, the control unit by scanning, connected to the input of the scanning actuator, the GPS / Glonass output of the navigator is connected to the unit for generating the angular velocity of rotation of the vehicle relative to the vertical axis; the outputs of the non-contact sensor of the state of the road surface and the visibility sensor are connected to the unit for creating safe overtaking conditions and the unit for forming the linear speed of the vehicle, while the output of the position indicator of the direction indicator is connected to the unit for creating safe overtaking conditions, to the inputs of which a signal is supplied from the outputs of the determination unit dynamic characteristics of passing and oncoming vehicles and the detection of hazardous objects, a block of regulatory parameters safely of driving and movement, the outputs of the speed sensors of the left and right wheels, and the outputs of the block for creating safe overtaking conditions are connected to the steering lock and the block of internal and external indications, to the inputs of which the outputs of the block for forming the linear speed of the vehicle are connected, the outputs of which are connected to units of forming the speed of rotation of the left and right wheels, and the inputs of the unit of forming the linear speed of the vehicle are connected to the outputs of the speed sensors left and right wheels, respectively, as well as with the outputs of the unit for determining the dynamic characteristics of passing and oncoming vehicles and the detection of hazardous objects and the block of normative parameters of safe driving and movement, the outputs of the unit for determining the dynamic characteristics of passing and oncoming vehicles and detecting dangerous objects are connected to the input of the scanning control unit and the input of the unit for forming the angular velocity of rotation of the vehicle relative to the vertical axis, connected to the outputs of the speed sensors of the left and right wheels, while the output of the radio range finder is connected to the input of the unit for determining the dynamic characteristics of passing and oncoming vehicles and the detection of dangerous objects.
Новые существенные признаки:New significant features:
1. Блок определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, вход которого соединен с радиодальномером, а выходы соединены с блоком управления сканированием, блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси, блоком формирования линейной скорости движения транспортного средства и блоком формирования условий безопасного обгона.1. The unit for determining the dynamic characteristics of passing and oncoming moving vehicles and the detection of dangerous objects, the input of which is connected to a radio range finder, and the outputs are connected to a scanning control unit, a unit for generating the angular velocity of rotation of the vehicle relative to the vertical axis, a unit for forming the linear speed of the vehicle and unit for the formation of safe overtaking conditions.
2. Блок управления сканированием, вход которого соединен с блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов.2. The scan control unit, the input of which is connected to the unit for determining the dynamic characteristics of passing and oncoming vehicles and the detection of dangerous objects.
3. Блок формирования угловой скорости поворота транспортного средства относительно вертикальной оси, входы которого соединены с GPS/Glonass навигатором, блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов и выходами датчиков скорости вращения левых и правых колес.3. The unit for forming the angular velocity of rotation of the vehicle relative to the vertical axis, the inputs of which are connected to the GPS / Glonass navigator, the unit for determining the dynamic characteristics of simultaneously and oncoming moving vehicles and the detection of dangerous objects and the outputs of the speed sensors of the left and right wheels.
4. Блок внутренней и внешней индикации, входы которого соединены с блоком формирования условий безопасного обгона, блоком формирования линейной скорости движения транспортного средства.4. The block of internal and external indications, the inputs of which are connected to the unit for the formation of safe overtaking conditions, the unit for forming the linear speed of the vehicle.
5. Блок формирования линейной скорости движения транспортного средства, выходы которого соединены с блоками формирования скорости вращения соответственно левых и правых колес, блоком внутренней и внешней индикации, а входы которого соединены с блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, бесконтактным датчиком состояния дорожного покрытия, датчиком видимости, блоком нормативных параметров безопасного движения и разъезда и датчиками скорости вращения левых и правых колес.5. The unit for forming the linear speed of the vehicle, the outputs of which are connected to the units for forming the rotation speeds of the left and right wheels, the internal and external indication unit, and the inputs of which are connected to the unit for determining the dynamic characteristics of simultaneously moving and oncoming vehicles and detecting dangerous objects, the proximity sensor of the state of the road surface, the visibility sensor, the block of regulatory parameters for safe movement and driving, and the speed sensors are rotated left and right wheels.
6. Блок нормативных параметров безопасного движения и разъезда, выходы которого соединены с блоком формирования линейной скорости движения транспортного средства и блоком формирования условий безопасного обгона.6. The block of normative parameters of safe movement and driving, the outputs of which are connected with the block forming the linear speed of the vehicle and the block forming the conditions of safe overtaking.
7. Блоком формирования условий безопасного обгона, выходы которого соединены с блокиратором поворота руля, блоком внутренней и внешней индикации, а входы которого соединены с блоком нормативных параметров безопасного движения и разъезда, блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, датчиком видимости, бесконтактным датчиком состояния дорожного покрытия, датчиком положения указателя поворота и датчиками скорости вращения левых и правых колес.7. The unit for the formation of safe overtaking conditions, the outputs of which are connected to the steering lock, the internal and external indication unit, and the inputs of which are connected to the normative parameters for safe movement and driving, the unit for determining the dynamic characteristics of passing and oncoming vehicles and the detection of dangerous objects, a visibility sensor, a non-contact pavement state sensor, a direction indicator, and left and right wheel speed sensors.
8. Блокиратор поворота руля, вход которого соединен с блоком формирования условий безопасного обгона.8. Steering lock, the input of which is connected to the unit for the formation of safe overtaking conditions.
9. Радиодальномер, выход которого с блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов9. Radio range finder, the output of which with the unit for determining the dynamic characteristics of simultaneously and oncoming vehicles and the detection of dangerous objects
10. GPS/Glonass навигатор, выход которого соединен с блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси10. GPS / Glonass navigator, the output of which is connected to the unit for forming the angular velocity of rotation of the vehicle relative to the vertical axis
11. Бесконтактный датчик состояния дорожного покрытия, выходы которого соединены с блоком формирования линейной скорости движения транспортного средства и блоком формирования условий безопасного обгона11. Non-contact sensor of the state of the road surface, the outputs of which are connected to the unit for forming the linear speed of the vehicle and the unit for creating safe overtaking conditions
12. Датчик видимости, выходы которого соединены с блоком формирования линейной скорости движения транспортного средства и блоком формирования условий безопасного обгона12. The visibility sensor, the outputs of which are connected to the unit for forming the linear speed of the vehicle and the unit for creating safe overtaking conditions
13. Датчик положения указателя поворота, выход которого соединен с блоком формирования условий безопасного обгона13. The position indicator of the direction indicator, the output of which is connected to the unit for the formation of safe overtaking conditions
14. Блоки формирования скорости вращения соответственно левых и правых колес соединены с выходами блока формирования линейной скорости движения транспортного средства14. Blocks of formation of the speed of rotation of the left and right wheels, respectively, are connected to the outputs of the block of formation of the linear speed of the vehicle
15. Датчики скорости вращения левых и правых колес соединены с входами блока формирования линейной скорости движения транспортного средства и блока формирования условий безопасного разъезда15. The speed sensors of rotation of the left and right wheels are connected to the inputs of the block forming the linear speed of the vehicle and the block forming the conditions of safe passage
Перечисленные новые существенные признаки в совокупности с известными необходимы и достаточны для достижения технического результата во всех случаях, на которые распространяется испрашиваемый объем правовой охраны.The listed new essential features, together with the known ones, are necessary and sufficient to achieve a technical result in all cases to which the requested amount of legal protection applies.
Технический результатTechnical result
1. Блок определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, вход которого соединен с радиодальномером, что позволяет определить координаты объектов в зоне видимости радиодальномера и вычислить их скорости, вектора движения и расстояния до собственного транспортного средства, а выходы соединены с блоком управления сканированием, что позволяет менять зону обзора радиодальномера в соответствии с дорожной ситуацией, блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси, позволяющем корректировать траекторию транспортного средства в процессе движения, блоком формирования линейной скорости движения транспортного средства, задающим безопасную дистанцию до попутно движущихся транспортных средств и скорость собственного транспортного средства и блоком формирования условий безопасного обгона, позволяющим определить возможность обгона.1. The unit for determining the dynamic characteristics of passing and oncoming moving vehicles and the detection of dangerous objects, the input of which is connected to the radio range finder, which allows you to determine the coordinates of objects in the visibility range of the radio range finder and calculate their speed, motion vector and distance to your own vehicle, and the outputs are connected to scanning control unit, which allows you to change the viewing range of the radio range finder in accordance with the traffic situation, the unit of formation of the angular velocity of rotation of the trans sports vehicle relative to the vertical axis, which allows you to adjust the trajectory of the vehicle during movement, by the unit for generating the linear speed of the vehicle, setting a safe distance to simultaneously moving vehicles and the speed of your own vehicle and the unit for creating safe overtaking conditions, allowing you to determine the possibility of overtaking.
2. Блок управления сканированием, вход которого соединен с блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, что позволяет получать информацию о дорожной ситуации и передавать управляющий сигнал на исполнительное устройство сканирования для изменения зоны обзора радиодальномера.2. The scan control unit, the input of which is connected to the unit for determining the dynamic characteristics of passing and oncoming vehicles and the detection of dangerous objects, which allows you to obtain information about the traffic situation and transmit a control signal to the scanning actuator to change the field of view of the radio range finder.
3. Блок формирования угловой скорости поворота транспортного средства относительно вертикальной оси, выходы которого соединены с блоками формирования скорости вращения соответственно левых и правых колес, что позволяет изменять траекторию движения транспортного средства в зависимости от сигнала поступающего от GPS/Glonass навигатора о траектории движения транспортного средства, по карте местности; блоком внутренней и внешней индикации, подающем сигнал для водителей движущихся встречно, сзади и сбоку о предполагаемых маневрах собственного транспортного средства, а также информирующим водителя собственного транспортного средства об изменении траектории движения относительно траектории дороги, а входы соединены с блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, что позволяет совершать маневры с учетом скоростей движения попутно, встречно движущихся транспортных средств и скорости собственного транспортного средства согласно связи с выходами датчиков скорости вращения левых и правых колес.3. The unit for forming the angular velocity of rotation of the vehicle relative to the vertical axis, the outputs of which are connected to the units for forming the speed of rotation of the left and right wheels, respectively, which allows you to change the path of the vehicle depending on the signal from the GPS / Glonass navigator about the path of the vehicle, on the map of the area; an internal and external indication unit, giving a signal to drivers moving in the opposite direction, behind and from the side about the alleged maneuvers of their own vehicle, as well as informing the driver of their own vehicle about a change in the trajectory of movement relative to the road path, and the inputs are connected to the block for determining dynamic characteristics of simultaneously and oncoming moving vehicles and the detection of dangerous objects, which allows you to make maneuvers taking into account the speeds along the opposite directions vehicles and the speed of their own vehicle in accordance with the outputs of the speed sensors of the left and right wheels.
4. Блок внутренней и внешней индикации, входы которого соединены с блоком формирования условий безопасного обгона, что позволяет информировать водителя собственного транспортного средства световым индикатором и прерывистым зуммером о невозможности совершения обгона ввиду опасности, а также остальных участников дорожного движения о совершаемых маневрах транспортного средства; блоком формирования линейной скорости движения транспортного средства, что позволяет информировать водителя сзади движущегося транспортного средства о необходимости увеличении дистанции, рассчитанной в соответствии со скоростями движения транспортных средств и состояния дорожного покрытия и блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси, что позволяет подавать сигнал для водителей движущихся встречно, сзади и сбоку о предполагаемых маневрах собственного транспортного средства, а также информировать водителя собственного транспортного средства об изменении траектории движения относительно траектории дороги.4. Internal and external indication unit, the inputs of which are connected to the unit for creating safe overtaking conditions, which allows informing the driver of his own vehicle with a light indicator and an intermittent buzzer about the impossibility of overtaking due to danger, as well as other road users about the vehicle’s maneuvers; a unit for forming a linear speed of the vehicle, which allows the driver to be informed of the need for increasing the distance calculated in accordance with the speeds of the vehicles and the condition of the road surface and a unit for generating the angular velocity of rotation of the vehicle relative to the vertical axis, which allows to signal Drivers moving in the opposite direction, from behind and from the side, about the alleged maneuvers of their own vehicle a, and also inform the driver of his own vehicle about a change in the trajectory of movement relative to the path of the road.
5. Блок формирования линейной скорости движения транспортного средства, выходы которого соединены с блоками формирования скорости вращения соответственно левых и правых колес, что позволяет снижать скорость и дистанцию до предельно допустимой в соответствии с показаниями бесконтактного датчика состояния дорожного покрытия и датчика видимости, блоком внутренней и внешней индикации, подающим сигнал водителю собственного транспортного средства об автоматическом снижении скорости и дистанции до впереди идущего транспортного средства, информирующим водителей сзади движущихся транспортных средств о снижении скорости собственного транспортного средства и необходимости снижения скорости ввиду недостаточной дистанции; входы которого соединены с блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, что позволяет задавать скорость собственного транспортного средства в зависимости от дорожной ситуации, блоком нормативных параметров безопасного движения и разъезда, задающим соотношения дистанций, скоростей и коэффициентов сцепления с дорожным покрытием для безопасного движения и датчиками скорости вращения левых и правых колес, данные от которых позволяют определять скорость собственного транспортного средства.5. The unit for forming the linear speed of the vehicle, the outputs of which are connected with the units for forming the rotation speed of the left and right wheels, respectively, which allows to reduce the speed and distance to the maximum permissible in accordance with the readings of the non-contact road surface condition sensor and the visibility sensor, internal and external unit indication, giving a signal to the driver of his own vehicle about the automatic reduction of speed and distance to the vehicle in front, informing drivers of moving vehicles behind about a decrease in the speed of their own vehicle and the need to reduce speed due to insufficient distance; the inputs of which are connected to the unit for determining the dynamic characteristics of passing and oncoming vehicles and the detection of dangerous objects, which allows you to set the speed of your own vehicle depending on the traffic situation, the regulatory parameters block of safe movement and driving, setting the ratio of distances, speeds and coefficients of adhesion to the road coating for safe movement and speed sensors of the left and right wheels, data from which allow you to determine the speed be your own vehicle.
6. Блок нормативных параметров безопасного движения и разъезда, выходы которого соединены с блоком формирования линейной скорости движения транспортного средства, что позволяет задавать эталонные значения линейной скорости собственного транспортного средства в зависимости от состояния дорожного покрытия и атмосферной видимости и блоком формирования условий безопасного обгона, что позволяет определить является ли безопасным совершаемый обгон, используя нормативные параметры безопасного движения и разъезда.6. The unit of normative parameters for safe movement and driving, the outputs of which are connected to the unit for forming the linear speed of the vehicle, which allows you to set reference values for the linear speed of your own vehicle depending on the condition of the road surface and atmospheric visibility and the unit for creating the conditions for safe overtaking, which allows determine whether the overtaking is safe by using the regulatory parameters for safe driving and driving.
7. Блоком формирования условий безопасного обгона, выходы которого соединены с блокиратором поворота руля, что позволяет блокировать поворот руля в условиях опасного обгона, блоком внутренней и внешней индикации, что позволяет информировать водителя собственного транспортного средства о возможности / невозможности обгона, а также информировать участников дорожного движения о совершаемых маневрах, а входы которого соединены с блоком нормативных параметров безопасного движения и разъезда, что позволяет определить является ли безопасным совершаемый обгон, используя нормативные параметры безопасного движения и разъезда, блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, что позволяет рассчитать возможность обгона в соответствии со скоростями попутно и встречно движущихся транспортных средств, датчиком видимости и бесконтактным датчиком состояния дорожного покрытия, что позволяет определять возможность совершения обгона в соответствии метеоусловиями, датчиком положения указателя поворота, указывающем о намерении произвести обгон и датчиками скорости вращения левых и правых колес, данные от которых позволяют определять скорость и динамику изменения скорости собственного транспортного средства для определения необходимости обгона либо поворота собственного транспортного средства.7. The unit for creating safe overtaking conditions, the outputs of which are connected to the steering lock, which allows blocking the steering wheel in conditions of dangerous overtaking, with an internal and external display unit, which allows informing the driver of his own vehicle about the possibility / impossibility of overtaking, as well as informing road participants movements about the maneuvers being performed, and the inputs of which are connected to the block of regulatory parameters for safe movement and driving, which allows you to determine whether it is safe m overtaking, using the normative parameters of safe movement and driving, by the unit for determining the dynamic characteristics of simultaneously and oncoming vehicles and the detection of dangerous objects, which allows you to calculate the possibility of overtaking in accordance with the speeds of simultaneously and oncoming vehicles, a visibility sensor and a non-contact road condition sensor coverage, which allows you to determine the possibility of overtaking in accordance with weather conditions, the position indicator orot, indicating the intention to overtake and sensors of rotation speed of the left and right wheels, data from which allow you to determine the speed and dynamics of change of speed of your own vehicle to determine the need for overtaking or turning your own vehicle.
8. Блокиратор поворота руля, вход которого соединен с блоком формирования условий безопасного обгона, что позволяет заблокировать возможность обгона при наличии небезопасных условий.8. Steering lock, the input of which is connected to the unit for the formation of safe overtaking conditions, which allows you to block the possibility of overtaking in the presence of unsafe conditions.
9. Радиодальномер, вход которого соединен с исполнительным устройством сканирования что позволяет изменять зону обзора радиодальномера, а выход с блоком определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов, что позволяет определить координаты объектов в зоне видимости радиодальномера и вычислить их скорости, вектора движения и расстояния до собственного транспортного средства.9. A radio range finder, the input of which is connected to the scanning actuator, which allows you to change the field of view of the radio range finder, and the output with the unit for determining the dynamic characteristics of simultaneously and oncoming moving vehicles and the detection of dangerous objects, which allows you to determine the coordinates of objects in the visibility range of the radio range finder and calculate their speeds, motion vector and distance to your own vehicle.
10. GPS/Glonass навигатор, выход которого соединен с блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси, что позволяет получать информацию со спутника о месторасположении, векторе движения собственного транспортного средства и корректировать траекторию движения по карте местности.10. GPS / Glonass navigator, the output of which is connected to the unit for generating the angular velocity of rotation of the vehicle relative to the vertical axis, which allows you to receive information from the satellite about the location, motion vector of your own vehicle and adjust the trajectory on the map.
11. Бесконтактный датчик состояния дорожного покрытия, выходы которого соединены с блоком формирования линейной скорости движения транспортного средства и блоком формирования условий безопасного обгона, что позволяет учитывать коэффициент сцепления с дорогой при расчете линейной скорости движения и дистанции собственного транспортного средства, при обгоне и линейном движении.11. A non-contact sensor of the state of the road surface, the outputs of which are connected to the unit for forming the linear speed of the vehicle and the unit for creating safe overtaking conditions, which allows you to take into account the coefficient of adhesion to the road when calculating the linear speed and distance of your own vehicle, when overtaking and linear movement.
12. Датчик видимости, выходы которого соединены с блоком формирования линейной скорости движения транспортного средства и блоком формирования условий безопасного обгона, что позволяет учитывать атмосферную видимость при расчете линейной скорости движения и дистанции собственного транспортного средства, при обгоне и линейном движении.12. The visibility sensor, the outputs of which are connected to the unit for forming the linear speed of the vehicle and the unit for creating safe overtaking conditions, which allows atmospheric visibility to be taken into account when calculating the linear speed of the vehicle and the distance of its own vehicle when overtaking and linear movement.
13. Датчик положения указателя поворота, выход которого соединен с блоком формирования условий безопасного обгона, что позволяет формировать безопасные условия обгона при включении указателя поворота.13. The position indicator of the direction indicator, the output of which is connected to the unit for the formation of safe overtaking conditions, which allows you to create safe conditions for overtaking when the direction indicator is turned on.
14. Блоки формирования скорости вращения соответственно левых и правых колес соединены с выходами блока формирования угловой скорости поворота транспортного средства относительно вертикальной оси, что позволяет осуществлять корректировку курса движения транспортного средства в соответствии с картой местности и блока формирования линейной скорости движения транспортного средства, что позволяет управлять линейной скоростью в соответствии с метеоусловиями и окружающей дорожной обстановкой.14. Blocks for forming the rotation speed of the left and right wheels, respectively, are connected to the outputs of the block for generating the angular velocity of rotation of the vehicle relative to the vertical axis, which allows you to adjust the course of the vehicle in accordance with the map of the terrain and the block for forming the linear speed of the vehicle, which allows you to control linear speed in accordance with weather conditions and the surrounding traffic situation.
15. Датчики скорости вращения левых и правых колес соединены с входами блока формирования линейной скорости движения транспортного средства и входами блока формирования условий безопасного разъезда, что позволяет в обоих случаях получать для расчетов и принятия решений информацию о скорости движения собственного транспортного средства.15. The speed sensors of the left and right wheels are connected to the inputs of the unit for forming the linear speed of the vehicle and the inputs of the unit for forming the conditions for safe driving, which allows in both cases to receive information on the speed of the own vehicle for calculations and decision making.
16. Блоки формирования скорости левых и правых колес, входы которых соединены с датчиками скорости вращения левых и правых колес, блоком формирования линейной скорости движения транспортного средства и блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси, а выходы которого соединены с четырьмя клапанами, каждый из которых установлен в соответствующей магистрали повышенного давлении, что позволяет регулировать тормозное усилие в соответствии с сигналами от блока формирования линейной скорости движения транспортного средства и блока формирования угловой скорости поворота транспортного средства относительно вертикальной оси.16. Blocks for forming the speed of the left and right wheels, the inputs of which are connected to the sensors of rotation speed of the left and right wheels, a block for generating a linear speed of the vehicle and a block for generating the angular velocity of rotation of the vehicle relative to the vertical axis, and the outputs of which are connected to four valves, each of which is installed in the corresponding high-pressure line, which allows you to adjust the braking force in accordance with the signals from the linear the growth of the vehicle and the block forming the angular velocity of rotation of the vehicle relative to the vertical axis.
17. Привод главного цилиндра, создающий тормозное усилие, соединен магистралями повышенного давления с тормозными цилиндрами соответственно левых и правых колес.17. The drive of the master cylinder, creating the braking force, is connected by high pressure lines to the brake cylinders of the left and right wheels, respectively.
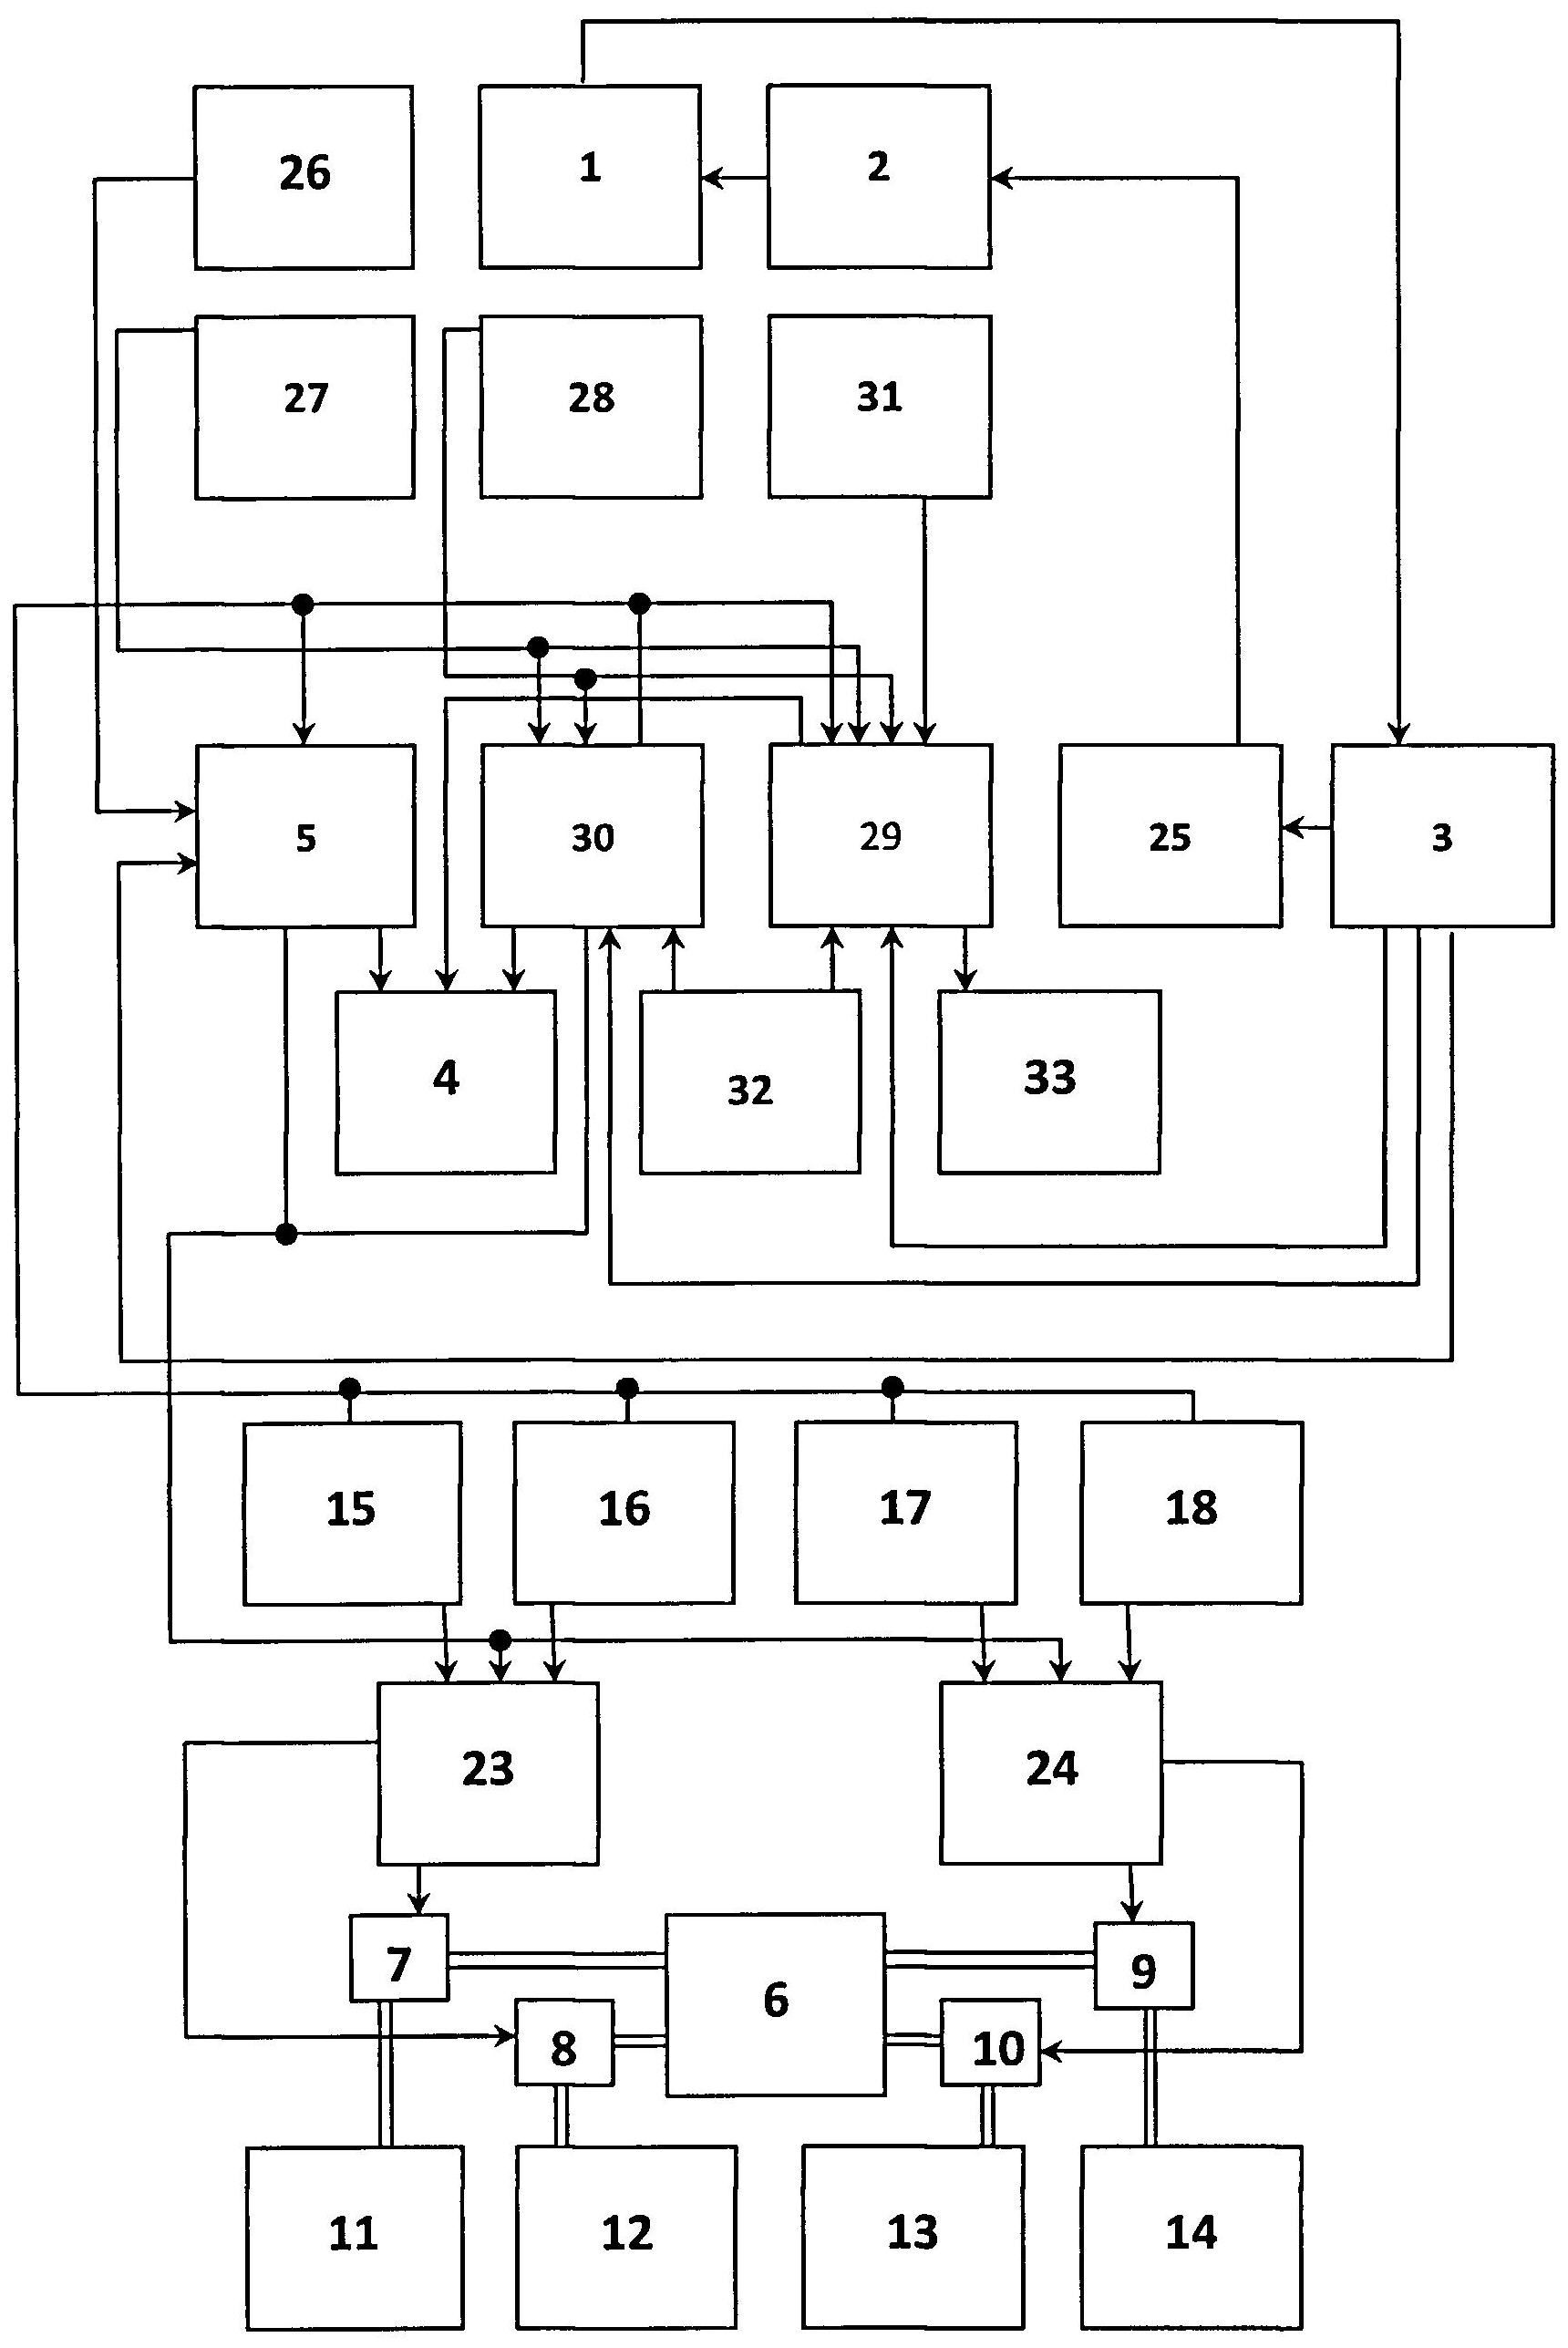
На Фиг.1 изображена блок-схема устройства автоматического управления движением транспортного средства.Figure 1 shows a block diagram of a device for automatically controlling the movement of a vehicle.
Устройство автоматического управления движением транспортного средства содержит радиодальномер 1, связанный с исполнительным устройством сканирования 2, блок обнаружения опасных объектов 3 и блок индикации 4 соединенный с блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси 5 и исполнительный механизм торможения, представляющий собой привод главного цилиндра 6, сообщенного магистралями повышенного давления 7, 8, 9, 10 с тормозными цилиндрами соответственно левых и правых колес 11, 12, 13, 14 (на фиг.1 не показаны), на которых установлены датчики скорости вращения 15, 16, 17, 18; четыре клапана 19, 20, 21, 22, каждый из которых установлен в соответствующей магистрали повышенного давления и блоками формирования скорости вращения соответственно левых и правых колес 23, 24 ко входам которых подключены соответственно выходы блока формирования угловой скорости поворота транспортного средства относительно вертикальной оси 5 и выходы датчиков скорости вращения левых и правых колес 15, 16, 17, 18, а выходы блоков формирования скорости вращения левых и правых колес 23, 24 соответственно подключены к электрическим входам каждого из четырех клапанов 19, 20, 21, 22, блок управления сканированием 25, подключенный ко входу исполнительного устройства сканирования 2, выход GPS/Glonass навигатора 26 соединен с блоком формирования угловой скорости поворота транспортного средства относительно вертикальной оси 5; выходы бесконтактного датчика состояния дорожного покрытия 27 и датчика видимости 28, соединены с блоком формирования условий безопасного обгона 29 и блоком формирования линейной скорости движения транспортного средства 30 и выход датчика положения указателя поворота 31 соединен с блоком формирования условий безопасного обгона 29, на входы которого подается сигнал с выходов блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов 3, блока нормативных параметров безопасного разъезда и движения 32, выходов датчиков скорости вращения левых и правых колес 15, 16, 17, 18, а выходы блока формирования условий безопасного обгона 29 соединены с блокиратором поворота руля 33 и блоком внутренней и внешней индикации 4, ко входам которого подключены выходы блока формирования линейной скорости движения транспортного средства 30, выходы которого соединены с блоками формирования скорости вращения левых и правых колес 23, 24, а входы блока формирования линейной скорости движения транспортного средства 30 соединены с выходами датчиков скорости вращения левых и правых колес 15, 16, 17, 18 соответственно, а также с выходами блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов 3 и блока нормативных параметров безопасного разъезда и движения 32, выходы блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов 3 соединены с входом блока управления сканированием 25 и входом блока формирования угловой скорости поворота транспортного средства относительно вертикальной оси 5, соединенного с выходами датчиков скорости вращения левых и правых колес 15, 16, 17, 18 при этом выход радиодальномера 1 соединен со входом блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов 3.The automatic vehicle motion control device comprises a radio range finder 1 connected to a scanning actuator 2, a hazardous object detection unit 3 and an indication unit 4 connected to a unit for generating an angular velocity of rotation of the vehicle relative to the vertical axis 5 and an actuating braking mechanism representing the drive of the master cylinder 6 communicated by high pressure highways 7, 8, 9, 10 with brake cylinders of the left and right wheels 11, 12, 13, 14, respectively d.1 not shown), on which the rotation speed sensors 15, 16, 17, 18 are installed; four valves 19, 20, 21, 22, each of which is installed in the corresponding high-pressure line and the rotation speed generating units, respectively, of the left and right wheels 23, 24, to the inputs of which the outputs of the vehicle angular rotation speed forming unit are respectively connected with respect to the vertical axis 5 and the outputs of the speed sensors of the left and right wheels 15, 16, 17, 18, and the outputs of the units for forming the speed of rotation of the left and right wheels 23, 24 are respectively connected to the electrical inputs of each of yreh valves 19, 20, 21, 22, scan control unit 25 is connected to the input of the executive device 2 scans, GPS / Glonass navigator output 26 is connected with the unit forming angular velocity of the vehicle about a vertical axis 5; the outputs of the non-contact sensor of the state of the road surface 27 and the visibility sensor 28 are connected to the unit for creating safe overtaking conditions 29 and the unit for forming the linear speed of the vehicle 30 and the output of the position indicator 31 is connected to the unit for creating safe overtaking conditions 29, to the inputs of which a signal is supplied from the outputs of the unit for determining the dynamic characteristics of passing and oncoming vehicles and the detection of hazardous objects 3, the block of safety standard parameters a separate drive and movement 32, the outputs of the speed sensors of the left and right wheels 15, 16, 17, 18, and the outputs of the safe overtaking condition conditioning unit 29 are connected to the steering lock 33 and the internal and external display unit 4, to the inputs of which the unit outputs are connected the formation of the linear speed of the vehicle 30, the outputs of which are connected to the blocks for forming the rotation speed of the left and right wheels 23, 24, and the inputs of the block for the formation of the linear speed of the vehicle 30 are connected with the outputs of the dates the speed of rotation of the left and right wheels 15, 16, 17, 18, respectively, as well as with the outputs of the block for determining the dynamic characteristics of passing and oncoming vehicles and the detection of dangerous objects 3 and the block of regulatory parameters for safe driving and movement 32, the outputs of the block for determining dynamic characteristics simultaneously and oncoming moving vehicles and detection of hazardous objects 3 are connected to the input of the scanning control unit 25 and the input of the unit for forming the angular velocity of the vehicle second means relative to the vertical axis 5, is connected to the outputs of the left and right wheel speed sensors 15, 16, 17, 18, the output of DME 1 is coupled to the input determination unit dynamic characteristics simultaneously and oppositely moving vehicles and detect dangerous objects 3.
Устройство работает следующим образомThe device operates as follows
При движении собственного транспортного средства информация о его скорости поступает от датчиков скорости вращения левых и правых колес 15, 16, 17, 18, а радиодальномер 1, в качестве которого может быть использована унифицированная радиолокационная станция разведки движущихся наземных целей «Кредо-1Е» (изделие 1Л244-2), благодаря наличию исполнительного устройства сканирования 2, получает информацию о месторасположении и изменении всех объектов, находящихся в зоне его действия. Одновременно с этим блок GPS/Glonass навигатор 26 определяет положение собственного транспортного средства относительно дорожной карты его вектор скорости. При этом бесконтактный датчик состояния дорожного покрытия 27 определяет состояние дорожного покрытия (сухо/влажно/мокро/лед/снег (иней)/слякоть). В качестве такого датчика может быть использован дистанционный датчик состояния поверхности дороги DSC111 фирмы Vaisala определяет состояние дорожного покрытия со следующей точностью: толщина слоя воды 0,01 до 2 мм ± 5% 0,01 мм; толщина слоя льда 0,01 до 2 мм ± 5% 0,01 мм; толщина слоя снега 0,01 до 10 мм ± 5% 0,01 мм; дальность видимости 10…2000 м ± 20%. Одновременно с этим датчик видимости 28, использующий для анализа частиц воды в воздухе оптическую технологию обратного рассеяния, например PWS (Present Weather Sensor) датчик, который является компактным высокочувствительным погодным датчиком, определяет возможную дальность видимости, а датчик положения указателя поворота 31 сигнализирует о включении в первое положение рукоятки указателя поворота, сообщающее о намерении совершить маневр.When driving your own vehicle, information about its speed comes from the speed sensors of the left and
Блок определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов 3 на основании полученной информации об изменении координат местоположения объектов в зоне действия радиодальномера 1, вычисляет их перемещения, скорость и вектор скорости объектов.The unit for determining the dynamic characteristics of passing and oncoming moving vehicles and the detection of
При этом блок управления сканированием 25 получает информацию о дорожной ситуации от блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов 3 и для изменения зоны обзора радиодальномера 1 передает управляющий сигнал на исполнительное устройство сканирования 2. На основании данных о скорости и расстоянии до объектов в зоне действия радиодальномера 1, а также информации от датчиков вращения левых и правых колес 15, 16, 17, 18 о скорости собственного транспортного средства, информации со спутника о месторасположении, векторе движения собственного транспортного средства от блока GPS/Glonass навигатор 26, блок формирования угловой скорости поворота транспортного средства относительно вертикальной оси 5 корректирует траекторию движения собственного транспортного средства согласно траектории автодороги по карте местности, посредством блоков формирования скорости вращения левых и правых колес 23, 24, которые воздействуя на электрические входы каждого из четырех клапанов 19, 20, 21, 22 снижают скорость колес, воздействуя на тормозные цилиндры соответственно левых и правых колес 11, 12, 13, 14. При этом при отклонении или непосредственно корректировке траектории движения собственного транспортного средства блок внутренней и внешней индикации 4 информирует об этом водителя собственного транспортного средства, посредством световой и звуковой индикации внутри кабины и водителей транспортных средств других участников дорожного движения посредством внешней световой индикации (указатели поворота).In this case, the
В процессе движения блок формирования линейной скорости транспортного средства 30 получает информацию о дорожной ситуации от блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов 3, информацию от датчиков вращения левых и правых колес 15, 16, 17, 18 о скорости собственного транспортного средства, информацию от бесконтактного датчика состояния дорожного покрытия 27 и блока нормативных параметров безопасного движения и разъезда 32, что позволяет определить тормозной путь, а получив информацию от датчика видимости 28, позволяет определить безопасную для движения дистанцию и безопасную скорость движения, задав ее посредством блоков формирования скорости вращения левых и правых колес 23, 24, которые воздействуя на электрические входы каждого из четырех клапанов 19, 20, 21, 22, снижают скорость движения транспортного средства, воздействуя на тормозные цилиндры соответственно левых и правых колес 11, 12, 13, 14. При этом при блок внутренней и внешней индикации 4 информирует об опасной дистанции до впереди идущего транспортного средства водителя собственного транспортного средства, посредством световой и звуковой индикации внутри кабины, и об опасной дистанции до следом движущегося транспортного средства водителей этих транспортных средств, посредством внешней световой индикации (указатели поворота, стоп-сигналы).In the process of movement, the unit for forming the linear speed of the
При этом блок формирования условий безопасного обгона 29, включается при переведении указателя поворота в первое положение, информирующее о намерении совершить маневр. Блок формирования условий безопасного обгона 29 получает информацию о дорожной ситуации от блока определения динамических характеристик попутно и встречно движущихся транспортных средств и обнаружения опасных объектов 3, информацию от датчиков вращения левых и правых колес 15, 16, 17, 18 о скорости собственного транспортного средства и динамики ее изменения, для определения характера маневра: поворот (снижение скорости) или обгон, информацию от бесконтактного датчика состояния дорожного покрытия 27, и информацию от датчика видимости 28, что позволяет определить безопасную для обгона дистанцию и скорость и сравнить ее с табличными значениями из блока нормативных параметров безопасного движения и разъезда 32. В первом случае блок формирования условий безопасного обгона блокирует поворот руля для совершения маневра, а блок внутренней и внешней индикации 4 информирует об опасности обгона водителя собственного транспортного средства посредством световой и звуковой индикации внутри кабины, в противном случае блок внутренней и внешней индикации 4 информирует о начале обгона других участников дорожного движения посредством внешней световой индикации (указатели поворота).At the same time, the unit for creating the conditions for safe overtaking 29 is turned on when the direction indicator is turned to the first position, informing about the intention to make a maneuver. The unit for creating
Claims (1)
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2012121495/11U RU123735U1 (en) | 2012-05-24 | 2012-05-24 | VEHICLE AUTOMOTIVE CONTROL DEVICE |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2012121495/11U RU123735U1 (en) | 2012-05-24 | 2012-05-24 | VEHICLE AUTOMOTIVE CONTROL DEVICE |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU123735U1 true RU123735U1 (en) | 2013-01-10 |
Family
ID=48807293
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2012121495/11U RU123735U1 (en) | 2012-05-24 | 2012-05-24 | VEHICLE AUTOMOTIVE CONTROL DEVICE |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU123735U1 (en) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2530704C1 (en) * | 2013-04-24 | 2014-10-10 | Федеральное государственное бюджетное образовательное учреждение высшего профессионального образования "Белгородский государственный технологический университет им. В.Г. Шухова" | Automatic vehicle motion control system |
-
2012
- 2012-05-24 RU RU2012121495/11U patent/RU123735U1/en not_active IP Right Cessation
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2530704C1 (en) * | 2013-04-24 | 2014-10-10 | Федеральное государственное бюджетное образовательное учреждение высшего профессионального образования "Белгородский государственный технологический университет им. В.Г. Шухова" | Automatic vehicle motion control system |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| RU132393U1 (en) | DEVICE FOR AUTOMATIC CONTROL OF SAFETY OF MOTION OF VEHICLE | |
| US12472941B2 (en) | Traffic signal response for autonomous vehicles | |
| US11829138B1 (en) | Change detection using curve alignment | |
| US11594044B2 (en) | Autonomous vehicle system configured to respond to temporary speed limit signs | |
| US9483059B2 (en) | Method to gain driver's attention for autonomous vehicle | |
| US9440647B1 (en) | Safely navigating crosswalks | |
| EP2897845B1 (en) | Detecting road weather conditions | |
| US10156851B1 (en) | Determining the stationary state of detected vehicles | |
| US9187094B2 (en) | Device and method for controlling speed of vehicle | |
| US9610974B2 (en) | Differential control user interface for reversing vehicle and trailer system | |
| US10513267B2 (en) | Vehicle safety system | |
| US9452760B2 (en) | Driving control apparatus for vehicle | |
| EP3473510B1 (en) | Maneuevering autonomous vehicles | |
| CN113195326A (en) | Detecting general road weather conditions | |
| US20170261981A1 (en) | Autonomous driving control device | |
| US20150307096A1 (en) | Driving support apparatus, driving support method, and vehicle | |
| US11275385B2 (en) | Driving support device, storage medium, and driving support method | |
| TWI535589B (en) | Active automatic driving assistance system and method | |
| RU139992U1 (en) | DEVICE OF AUTOMATIC CONTROL OF SAFETY OF MOTION OF VEHICLES | |
| US12304484B2 (en) | Virtual tethering for autonomous convoy |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM1K | Utility model has become invalid (non-payment of fees) |
Effective date: 20140525 |