RU102118U1 - Система для определения положения микрокантилевера - Google Patents
Система для определения положения микрокантилевера Download PDFInfo
- Publication number
- RU102118U1 RU102118U1 RU2010125982/28U RU2010125982U RU102118U1 RU 102118 U1 RU102118 U1 RU 102118U1 RU 2010125982/28 U RU2010125982/28 U RU 2010125982/28U RU 2010125982 U RU2010125982 U RU 2010125982U RU 102118 U1 RU102118 U1 RU 102118U1
- Authority
- RU
- Russia
- Prior art keywords
- microcantilever
- reflective element
- light source
- length
- light
- Prior art date
Links
- 238000002474 experimental method Methods 0.000 description 10
- 108010001336 Horseradish Peroxidase Proteins 0.000 description 5
- 239000000243 solution Substances 0.000 description 4
- 239000007864 aqueous solution Substances 0.000 description 3
- 238000004630 atomic force microscopy Methods 0.000 description 2
- 238000005259 measurement Methods 0.000 description 2
- 239000000523 sample Substances 0.000 description 2
- 230000001953 sensory effect Effects 0.000 description 2
- 102000007474 Multiprotein Complexes Human genes 0.000 description 1
- 108010085220 Multiprotein Complexes Proteins 0.000 description 1
- 238000004458 analytical method Methods 0.000 description 1
- 239000012620 biological material Substances 0.000 description 1
- 230000015572 biosynthetic process Effects 0.000 description 1
- 230000001413 cellular effect Effects 0.000 description 1
- 230000000295 complement effect Effects 0.000 description 1
- 150000001875 compounds Chemical class 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 238000000295 emission spectrum Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- -1 for example Substances 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 238000000386 microscopy Methods 0.000 description 1
- 102000039446 nucleic acids Human genes 0.000 description 1
- 108020004707 nucleic acids Proteins 0.000 description 1
- 150000007523 nucleic acids Chemical class 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 238000005457 optimization Methods 0.000 description 1
- 239000004033 plastic Substances 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 102000004169 proteins and genes Human genes 0.000 description 1
- 108090000623 proteins and genes Proteins 0.000 description 1
- 238000004621 scanning probe microscopy Methods 0.000 description 1
- 229910052710 silicon Inorganic materials 0.000 description 1
- 239000010703 silicon Substances 0.000 description 1
- 238000001179 sorption measurement Methods 0.000 description 1
- 238000001228 spectrum Methods 0.000 description 1
Landscapes
- Investigating Or Analysing Materials By Optical Means (AREA)
Abstract
Система для определения положения микрокантилевера, состоящая из микрокантилевера, представляющего собой гибкое основание, соединенное с плоским отражательным элементом, источника света и фотодетектора, регистрирующего падающий на него свет, отраженный от отражательного элемента, отличающаяся тем, что источник света обладает симметрично вытянутым поперечным сечением волнового фронта и способен перемещаться вдоль всей поверхности отражательного элемента, а длина поперечного сечения фронта не меньше, чем длина единственного отрезка наибольшей длины, содержащего только две точки границы фигуры, в виде которой выполнен отражательный элемент.
Description
Полезная модель относится к области зондовой микроскопии, а также сенсорных систем для качественного и количественного определения химических соединений и биологических объектов, способных специфически связываться с рецепторами, иммобилизованными на поверхности микрокантилвера, с образованием устойчивого комплекса, в том числе биологических материалов: комплиментарных молекул нуклеиновых кислот, клеток и клеточных рецепторов, компонентов комплекса антиген-антитело и других белковых и небелковых комплексов. Такие сенсорные методы анализа основаны на изменении поверхностного натяжения на границе микрокантилевера и исследуемой экспериментатором системы, под действием которого микрокантилевер изгибается. Величина изгиба микрокантилевера дает информацию об исследуемом объекте.
Известна система для определения положения микрокантилевера, представляющего собой гибкое основание с отражательной поверхностью, источник света и фотодетектор, регистрирующий падающий на него свет, отраженный от микрокантилевера (Миронов В.Л. Основы сканирующей зондовой микроскопии. - М.: Техносфера, 2005, с.114).
Известна система для определения положения микрокантилевера, представляющего собой гибкое основание с отражательной поверхностью, соединенное с плоским отражательным элементом в виде круга, источника света и фотодетектора, регистрирующего падающий на него свет, отраженный от микрокантилевера (Niels L. Pedersen // Design of cantilever probes for atomic force microscopy (AFM), Engineering Optimization, 32:3, 373-392, 2000).
Наиболее близкой к заявляемой является известная система для определения положения микрокантилевера, состоящая из микрокантилевера, представляющего собой гибкое основание, соединенное с плоским отражательным элементом, выполненным в виде прямоугольника, источника света и фотодетектора, регистрирующего падающий на него свет, отраженный от отражательного элемента. (J.А.Plaza,a_ К.Zinoviev, G.Villanueva, M.Álvarez, J.Tamayo, C.Dominguez, and L.M.Lechuga // T-shaped microcantilever sensor with reduced deflection offset, Applied Physics Letters 89, 094109 2006) (прототип) (копия прилагается).
Недостатком известного технического решения являются то, что при его использовании невозможно точно настроить луч света на заданное место отражательного элемента микрокантилевера, что неизбежно снижает точность определения положения микрокантилевера, и в каждом новом эксперименте требуется калибровка системы с использованием дополнительных устройств.
Задачей полезной модели является повышение точности определения положения микрокантилевера и упрощение настройки системы.
Указанный результат достигается за счет того, что в известной системе для определения положения микрокантилевера, состоящей из микрокантилевера, представляющего собой гибкое основание, соединенное с плоским отражательным элементом, источника света и фотодетектора, регистрирующего падающий на него свет, отраженный от отражательного элемента, источник света обладает симметрично вытянутым поперечным сечением волнового фронта и способен перемещаться вдоль всей поверхности отражательного элемента, а длина поперечного сечения фронта не меньше, чем длина единственного отрезка наибольшей длины, содержащего только две точки границы фигуры, в виде которой выполнен отражательный элемент.
В предлагаемом техническом решении составные части микрокантилевера могут быть выполнены из различных материалов, например, из металла, из кремния, из пластика и т.д. При этом микрокантилевер обязательно должен обладать способностью отражать падающий на него свет, т.е. поверхность его отражательного элемента должна быть плоской и достаточно гладкой. Если отражательный элемент будет неплоским, то это неизбежно вызовет нежелательное рассеяние отраженного луча света. Кроме того, микрокантилевер обязательно должен быть достаточно гибкими, чтобы изгибаться под воздействием сил, вызванных изменением поверхностного натяжения на границе микрокантилевера и исследуемой экспериментатором системы.
В полезной модели отражательный элемент должен быть соединен с основанием микрокантилевера. При этом отражательный элемент должен быть выполнен в виде фигуры, имеющей только один отрезок наибольшей длины, содержащий только две точки границы фигуры. Наличие у фигуры только одного отрезка наибольшей длины, содержащего только две точки границы фигуры, позволяет каждый раз настраивать световой фронт строго на одно и тоже место на отражательном элементе микрокантилевера, что упрощает настройку всей системы и повышает точность определения положения микрокантилевера.
Настройка системы основана на регистрации луча света, отраженного от поверхности отражательного элемента. Интенсивность луча света, отраженного от поверхности отражательного элемента, пропорциональна длине участка, от которого происходит отражение. Чем длиннее этот участок, тем лучше можно настроить системы. Отрезок, содержащий только две точки границы фигуры, может находиться только на отражательной поверхности микрокантилевера. Если таких точек будет больше двух, то это приведет к тому, что часть отрезка неизбежно будет находиться вне отражательной поверхности микрокантилевера или совпадать с границей отражательной поверхности. В первом случае это не будет вносить свой вклад в интенсивность отраженного луча света, направленного на фотодетектор, а во втором случае приведет к возникновению нежелательных дифракционных явлений.
Отражательный элемент микрокантилевера может быть выполнен, например, в форме квадрата, ромба, равнобедренной трапеции и т.д.. Границы отражательного элемента могут быть образованы как прямыми, так и кривыми линиями, лежащими в одно плоскости.
В предлагаемом техническом решении в качестве источника света может быть использован, например, лазер, светодиод, лампа накаливания и т.д. Спектр излучения источника света может варьироваться в широких пределах, например, от ультрафиолетовой до инфракрасной областей спектра. Мощность источника света не является принципиальной и может варьироваться в зависимости от решаемой задачи. Источник света может обладать как дискретным, так и непрерывным спектром. При этом источник света должен обладать симметрично вытянутым поперечным сечением волнового фронта, а длина поперечного сечения фронта должна быть не меньше, чем длина единственного отрезка наибольшей длины, содержащего только две точки границы фигуры, в виде которой выполнен отражательный элемент. Если эти условия не соблюсти, то задачи полезной модели не будут выполнены из-за неоднозначности настройки луча света на отражательном элементе. Кроме того, световой фронт обязательно должен попадать на микрокантилевер, обладать способностью перемещаться вдоль его отражательной поверхности. Если эти условия не соблюсти, то система утратит работоспособность.
Попадание луча света на микрокантилевер обеспечивается соответствующим взаимным расположением элементов системы. Перемещение светового фронта вдоль отражательной поверхности микроантилевера при настройке системы может достигаться известными техническими приемами, например, перемещением и/или вращением источника света, либо использованием иных оптических средств, например, таких как зеркала, линзы, призмы и т.д.
В предлагаемой полезной модели отраженный от микрокантилевера луч света обязательно должен попадать на фотодетектор, что дает возможность определять интенсивность луча света, отраженного от микрокантилевера, для настройки системы, а также регистрировать перемещение микрокантилевера в ходе выполнения эксперимента. В качестве фотодетектора можно использовать, например, фотодиод, либо несколько фотодиодов, прибор с зарядовой связью (ПЗС камеру), детектор положения луча непрерывного типа и т.д. Каждый из этих приборов может быть различных марок. Можно использовать как один фотодетектор, так и несколько таких фотодетекторов.
Настройку предлагаемой полезной модели проводят следующим образом: производят сканирование области нахождения отражательного элемента микрокантилевера световым фронтом, одновременно регистрируя интенсивность отраженного луча света на фотодетекторе. Находят и фиксируют положение светового фронта на отрезке наибольшей длины, который содержит только две точки границы фигуры, в виде которой выполнен отражательный элемент, которое обеспечивает максимальную интенсивность отраженного света на фотодетекторе. Измерения на системе с такой настройкой не требует традиционной градуировки с использованием дополнительных приборов.
Преимущества предлагаемой полезной модели иллюстрируют следующие примеры.
Пример 1
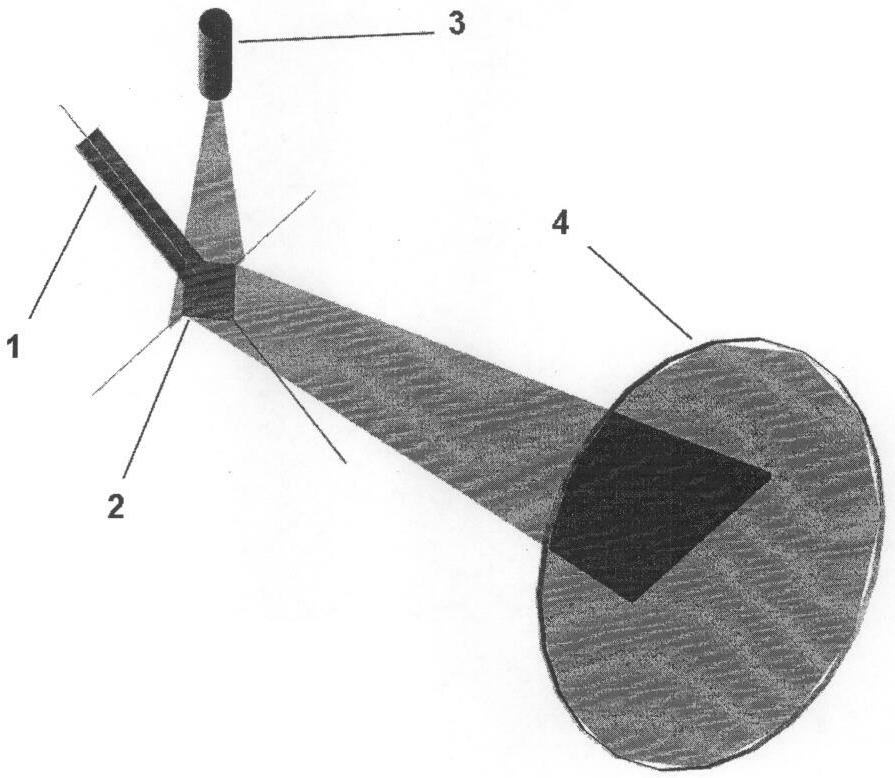
В опыте используют систему для определения положения микрокантилевера, схематически изображенную на Фиг.1. Система содержит микрокантилевер, состоящий из гибкого основания 1, обладающего в неизогнутом состоянии осью симметрии второго порядка, соединенное с плоским отражательным элементом 2, выполненным в виде квадрата, одна из вершин которого совмещена с осью симметрии основания микрокантилевера. При этом квадрат расположен так, чтобы отрезок, соединяющий незакрепленные противоположные вершины квадрата, был перпендикулярен оси симметрии основания микрокантилевера. Система также содержит источника света 3, в качестве которого использован лазерный модуль марки Ldm-4-650-5-g-f75-ml5 производства Laserex Technologies Pty LTD (Австралия). Данный источник света обладает симметрично вытянутым поперечным сечением волнового фронта. Система также содержит фотодетектор 4, регистрирующий падающий на него свет, отраженный от микрокантилевера, в качестве которого использован фотодиод марки S4349 производства Hamamatsu (Япония), соединенный с персональным компьютером, обеспечивающим обработку данных эксперимента и не показанном на Фиг.1. Настройку проводят следующим образом: луч света от источника света направляют на микрокантилевер таким образом, чтобы световой фронт покрывал диагональ квадрата, а ось, вдоль которой симметрично вытянуто поперечное сечение светового фронта, была перпендикулярна оси симметрии основания микрокантилевера. Затем световой фронт перемещают вдоль отражательной поверхности микрокантилевера параллельно оси симметрии его основания, одновременно регистрируя интенсивность отраженного луча света. Находят и фиксируют положение светового фронта на диагонале квадрата. Такая фиксация обеспечивает максимальную интенсивность отраженного света на фотодетекторе. После этого система является настроенной и готова к проведению эксперимента. Измерения на системе с такой настройкой не требует традиционной градуировки. Поскольку микрокантилевер обладает гибкостью и в ходе эксперимента способен изгибаться в результате изменения поверхностного натяжения на границе микрокантилевера и исследуемой экспериментатором системы, в качестве которой в данном опыте была использвана система, состоящая из антител, специфических к белку пероксидазе хрена, и водного раствора пероксидазы хрена. Перед экспериментом на одну из сторон микрокантилевера наносят методом прямой сорбции из водного раствора антитела, специфические к пероксидазе хрена. Затем микрокантилевер подвергают воздействию водного раствора пероксидазы хрена. В результате связывания пероксидазы хрена с антителами, осажденными на кантилевере, происходит изменение поверхностного натяжения на границе кантилевера с раствором и, как следствие, происходит изгиб кантилеверов. Точность определения положения микрокантилевера составляет ±1 нанометр (нм).
Пример 2
Опыт проводят аналогичный примеру 1, однако используют микрокантилевер у которого фигура, в виде которой выполнен отражательный элемент, является правильным пятиугольником (пентагоном). Настройку осуществляют аналогично примеру 1, после которой не требуется традиционная градуировка. Точность определения положения микрокантилевера составляет ±1 нм.
Пример 3 (контрольный, по прототипу)
Опыт проводят аналогично примеру 1, однако отражательный элемент микрокантилевера, выполненный в виде квадрата, закрепляют так, как показана на Фиг.2, на которой цифрой 1 обозначено основание микрокантилевера, а цифрой 2 обозначен его отражательный элемент. Настройку проводят следующим образом: луч света от источника света направляют на микрокантилевер таким образом, чтобы световой фронт попадал на поверхность квадрата без точного позиционирования на его поверхности. С помощью дополнительного устройства - пьезостолика атомно-силового микроскопа проводят градуировку определения перемещения микрокантилевера. Градуировку осуществляют перемещением микрокантилевера с помощью пьезостолика на заданное расстояние и определяют соответствующее перемещение лазерного луча на фотодетекторе. При проведении эксперимента фиксируют величину перемещения лазерного луча на фотодетекторе. Затем производят пересчет перемещения лазерного луча на фотодетекторе в перемещение микрокантилевера в соответствии с выполненной градуировкой. Точность определения положения микрокантилевера составляет ±2 нм. Если градуировку не проводить, то точность определения положения микрокантилевера снижается до ±10 нм.
Из приведенных примеров видно, что предлагаемая полезная модель действительно существенно упрощает настройку системы за счет устранения использования дополнительных устройств и повышает точность определения положения микрокантилевера с ±(2-10) нм до ±1 нм.
Были проведены дополнительные опыты, которые показали, что система для определния положения микрокантилевера не является работоспособной, если система не содержит хотя бы один из нижеуказанных признаков, например, такой как, наличие микрокантилевера, наличие достаточной гибкости у основания микрокантилевера, наличие у микрокантилевера плоского отражательного элемента, наличие в системе источника света и наличие фотодетектора. Кроме того, система не работает, если падающий от источника свет не попадает на отражательный элемент микрокантилвера, и если отраженный от микрокантилевера свет не попадает на фотодетектор.
Задача полезной модели не выполняется, если источник света не обладает симметрично вытянутым поперечным сечением волнового фронта, если он неспособен перемещаться вдоль всей поверхности отражательного элемента, если длина поперечного сечения фронта меньше, чем длина единственного отрезка наибольшей длины, содержащего только две точки границы фигуры, в виде которой выполнен отражательный элемент, если у системы существует не один, а несколько отрезков наибольшей длины, содержащих только две точки границы фигуры, и если такой отрезок содержит более двух точек границы фигуры.
Claims (1)
- Система для определения положения микрокантилевера, состоящая из микрокантилевера, представляющего собой гибкое основание, соединенное с плоским отражательным элементом, источника света и фотодетектора, регистрирующего падающий на него свет, отраженный от отражательного элемента, отличающаяся тем, что источник света обладает симметрично вытянутым поперечным сечением волнового фронта и способен перемещаться вдоль всей поверхности отражательного элемента, а длина поперечного сечения фронта не меньше, чем длина единственного отрезка наибольшей длины, содержащего только две точки границы фигуры, в виде которой выполнен отражательный элемент.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2010125982/28U RU102118U1 (ru) | 2010-06-25 | 2010-06-25 | Система для определения положения микрокантилевера |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2010125982/28U RU102118U1 (ru) | 2010-06-25 | 2010-06-25 | Система для определения положения микрокантилевера |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU102118U1 true RU102118U1 (ru) | 2011-02-10 |
Family
ID=46309650
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2010125982/28U RU102118U1 (ru) | 2010-06-25 | 2010-06-25 | Система для определения положения микрокантилевера |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU102118U1 (ru) |
-
2010
- 2010-06-25 RU RU2010125982/28U patent/RU102118U1/ru not_active IP Right Cessation
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8264691B2 (en) | Surface plasmon resonance spectrometer with an actuator driven angle scanning mechanism | |
| RU2141645C1 (ru) | Способ исследования биологических, биохимических, химических характеристик сред и устройство для его осуществления | |
| CN101147049B (zh) | 成像方法和装置 | |
| US20030030817A1 (en) | Multifunctional opto-electronic biochip detection system | |
| US7126688B2 (en) | Microarray scanning | |
| CN109253987A (zh) | 衍射式的生物传感器 | |
| Trueb et al. | Robust visualization and discrimination of nanoparticles by interferometric imaging | |
| US8209767B1 (en) | Near field detection for optical metrology | |
| KR101127210B1 (ko) | 표면 플라즈몬 공명 결상 타원 계측기 및 표면 플라즈몬 공명 결상 타원 계측방법 | |
| WO2013171197A1 (en) | Compact plasmon-enhanced fluorescence biosensor | |
| CN109085137B (zh) | 基于k空间变换的三维成像装置及其成像方法 | |
| CN103823353B (zh) | 基于微球体的亚波长超分辨率数字全息成像系统 | |
| CN1713020A (zh) | 利用微透镜或微棱镜阵列进行扫描的光学相干层析系统 | |
| WO2021170601A1 (en) | Diffractometric sensing device | |
| RU2655958C2 (ru) | Устройство, применяемое для детектирования аффинностей связывания | |
| Yu et al. | A novel surface plasmon resonance imaging interferometry for protein array detection | |
| CN111788473A (zh) | 用于检测结合亲和力的装置 | |
| JP6263887B2 (ja) | 表面プラズモン増強蛍光測定方法および表面プラズモン増強蛍光測定装置 | |
| JP6263884B2 (ja) | 表面プラズモン増強蛍光測定装置および表面プラズモン増強蛍光測定方法 | |
| JP2015111063A (ja) | 表面プラズモン増強蛍光測定方法および表面プラズモン増強蛍光測定装置 | |
| JP5622215B2 (ja) | 周期構造を有するマイクロプレート、並びに、それを用いた表面プラズモン励起増強蛍光顕微鏡、蛍光マイクロプレートリーダーおよび特異的な抗原抗体反応の検出方法 | |
| TW569008B (en) | A Multifunctional opto-electronic biochip system | |
| CN115452774B (zh) | 一种基于多向激发的高分辨率表面等离子体共振全息显微成像方法 | |
| JP2004531719A (ja) | イメージングの装置及び方法 | |
| CN1366175A (zh) | Ccd光栅集成全波长光谱仪 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM9K | Utility model has become invalid (non-payment of fees) |
Effective date: 20190626 |