EP3988439B1 - System mit einer bewegungskompensationseinrichtung und verfahren - Google Patents
System mit einer bewegungskompensationseinrichtung und verfahren Download PDFInfo
- Publication number
- EP3988439B1 EP3988439B1 EP21192943.5A EP21192943A EP3988439B1 EP 3988439 B1 EP3988439 B1 EP 3988439B1 EP 21192943 A EP21192943 A EP 21192943A EP 3988439 B1 EP3988439 B1 EP 3988439B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- arm
- relative position
- free end
- determined
- sensor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B27/00—Arrangement of ship-based loading or unloading equipment for cargo or passengers
- B63B27/10—Arrangement of ship-based loading or unloading equipment for cargo or passengers of cranes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B27/00—Arrangement of ship-based loading or unloading equipment for cargo or passengers
- B63B27/14—Arrangement of ship-based loading or unloading equipment for cargo or passengers of ramps, gangways or outboard ladders ; Pilot lifts
- B63B27/143—Ramps
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B27/00—Arrangement of ship-based loading or unloading equipment for cargo or passengers
- B63B27/30—Arrangement of ship-based loading or unloading equipment for transfer at sea between ships or between ships and off-shore structures
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B39/00—Equipment to decrease pitch, roll, or like unwanted vessel movements; Apparatus for indicating vessel attitude
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/18—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes
- B66C23/36—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes mounted on road or rail vehicles; Manually-movable jib-cranes for use in workshops; Floating cranes
- B66C23/46—Mobile jib-cranes with non-slewable jibs
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/18—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes
- B66C23/36—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes mounted on road or rail vehicles; Manually-movable jib-cranes for use in workshops; Floating cranes
- B66C23/52—Floating cranes
- B66C23/53—Floating cranes including counterweight or means to compensate for list, trim, or skew of the vessel or platform
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B17/00—Vessels parts, details, or accessories, not otherwise provided for
- B63B2017/0072—Seaway compensators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B27/00—Arrangement of ship-based loading or unloading equipment for cargo or passengers
- B63B27/14—Arrangement of ship-based loading or unloading equipment for cargo or passengers of ramps, gangways or outboard ladders ; Pilot lifts
- B63B2027/141—Arrangement of ship-based loading or unloading equipment for cargo or passengers of ramps, gangways or outboard ladders ; Pilot lifts telescopically extendable
Definitions
- the invention relates to a system with a motion compensation device for a floating body according to the preamble of claim 1. Furthermore, the invention relates to a method with the system.
- the invention is based on the object of creating an improved system for motion compensation. Furthermore, the object of the invention is to create a method that leads to improved motion compensation.
- a system is provided with a floating body that has an arm.
- the arm can be moved via at least one actuator.
- the arm is designed, for example, as a gangway or crane.
- the actuator or a plurality of actuators can be used, for example, to change the length of the arm and/or adjust an angle to a horizontal plane and/or rotate it about a vertical axis of the body.
- the arm is preferably movable about a bearing point.
- a movement compensation device is provided. This can be used to compensate for a movement of the arm, in particular an unwanted or possible movement, in particular due to external influences, such as water movement or air movement.
- a sensor device is preferably provided.
- a motion compensation device can be set up such that the determined deformation and/or vibration is/are used for the motion compensation, in particular for the calculation of the motion compensation.
- the system is advantageously provided, for example, between the floating body and another, in particular floating, body when the arm is to dock with the other body or approach it.
- a relative position, translational and/or rotational, between a free end of the arm and the docking point must first be continuously recorded.
- a control can then be implemented via the motion compensation device, which minimizes the relative deviation between the free end and the docking point and continuously keeps it within narrow limits.
- a closed control loop and in particular no control is provided here. It has been shown that vibrations of the free end of the arm can have a very negative effect on the control quality and that they can even lead to instability of the control of the motion compensation device. This is advantageously avoided by taking the deformation and/or vibration of the arm into account. Negative effects of undesirable vibrations of the free end or arm end on the control quality of the control loop for motion compensation can thus be prevented or at least reduced.
- a telescopic end of the ship's gangway or arm can be a problem because it is mounted on hard rubber rollers, for example. These usually have a certain degree of elasticity. In addition, a small amount of play between the hard rubber rollers and the telescopic end can be possible. These effects can cause movements and vibrations of the free end. Taking the movements and Vibrations during control increase the control quality and lead to a higher stability of the controller or the motion compensation device.
- the sensor device is set up or designed in such a way that a relative position and/or a relative movement between at least two areas or points of the arm is determined.
- one area is at the free end or arm end and one area is closer to a base or arm base of the arm.
- the areas are preferably spaced apart from one another in the axial direction of the arm.
- the base can thus represent a reference point on the floating body, for example be firmly connected to it.
- Such a sensor device can be designed in a simple manner in terms of device technology and provide sufficient information to detect deformation and/or vibrations of the arm.
- the sensor device preferably has at least one measuring sensor. This is preferably arranged on the arm, in particular at the free end of the arm, in particular rigidly connected to it.
- the measuring sensor can be provided, for example, in the area closer to the free end of the arm.
- the measuring sensor is preferably operatively connected to at least one marking attached to the body, i.e. preferably not on the arm. This is, for example, a visual contact. This makes it possible to determine the relative position and/or the relative movement between the two areas of the arm in a device-technically simple manner.
- the measuring sensor is arranged on the body, i.e. preferably not on the arm, and is, for example, rigidly connected to it.
- the measuring sensor can be operatively connected to at least one marking attached to the arm, in particular at the free end of the arm, with visual contact being provided in particular. If the body-side marking or the body-side measuring sensor is spaced from the arm or from the base of the arm, this distance is simply taken into account when calculating the relative position and/or the relative movement. The same applies to the marker or measuring sensor attached to the arm or to the free end of the arm, if these should be spaced from the free end. The distance between the free end and The measuring sensor or the marking is easily taken into account when calculating the relative position.
- the measuring sensor and the marking enable a simple implementation of the sensor device. This can be designed to be cost-effective and robust.
- the measuring sensor preferably detects the marking, for example regularly or continuously or at specific times.
- the relative position and/or the relative movement between the measuring sensor and the marking can then be determined from the measured values recorded by the measuring sensor, with the determination being carried out, for example, via the motion compensation device.
- the motion compensation device is designed such that a relative position between two areas of the arm can be determined via a kinematic model or rigid body model and/or via a multi-body simulation. This makes it possible to determine a relative position between the free end of the arm and the base of the arm.
- an actuator position of the actuator or actuators for moving the arm can be used for this purpose.
- the motion compensation device can be set up such that it takes into account the stationary deviation between the relative position determined from the values of the measuring sensor and the relative position determined from the kinematic model as a supplement to the kinematic model in order to regulate the position of the arm. This has the advantage that, when the control is based on the kinematic model of the arm, this is improved by taking into account the deformation and/or the vibration of the arm.
- the motion compensation device in such a way that it takes into account a dynamic deviation between the relative position determined from the values of the measuring sensor and the relative position determined from the kinematic model when controlling the position of the arm in such a way that the stability of the control is improved.
- the motion compensation device preferably has at least one sensor. This can be set up in such a way that To detect movement of the body that has the arm.
- the movement is in particular a disturbance variable.
- An acceleration sensor and/or a rotation rate sensor can be provided as a sensor, for example.
- the sensor can then detect, for example, water movements, in particular wave movements or air movements, via the body in order to control or regulate the arm for movement compensation based on this.
- a movement of the free end of the arm can be calculated with the movement compensation device, in particular in advance or currently. This then means that the movement of the free end of the arm can be compensated accordingly.
- This is then preferably a control or disturbance variable compensation.
- a further, in particular floating, body can be provided in the system.
- This has, for example, a docking area for the arm of the first floating body.
- the free end of the arm can be arranged or docked at the docking area or adjacent to it or opposite it.
- the movement compensation device is preferably set up in such a way that the relative position between the docking area and the free end of the arm can be detected.
- the device is preferably set up in such a way that a relative deviation and/or relative movement between the docking area and the free end can be minimized and/or kept within, in particular, narrow limits.
- a closed control loop can be used for this, for example.
- the control of the relative position and/or the relative movement and/or the distance between the docking area and the free end of the arm can advantageously be more stable by including the determined deformation and/or the vibration of the arm and the control quality can be positively influenced.
- At least one sensor is provided for detecting or recognizing the docking area.
- the sensor is arranged at the free end of the arm, in particular in the region of the free end or adjacent to the free end of the arm.
- control of the motion compensation device for calculating the motion compensation is based in particular on a kinematic model of the arm or on a multi-body simulation of the arm.
- the motion compensation device is then preferably designed such that the deformation and/or vibration determined by the sensor device is or are taken into account during further processing of the measured values recorded by the at least one sensor. This can be done, for example, in such a way that the deformation and/or vibration are deducted from the measured values recorded by the sensor.
- the aim of a motion-compensated arm is to ensure, independently of the movement of the body and possibly independently of the movement of the docking point if the latter is movable, a position in space that is as constant as possible with a fixed docking point or a relative position that is as constant as possible with respect to the movable docking point.
- the position of the free end of the arm or the gangway tip can be pre-controlled using the kinematic model.
- the wave movement on the body can be measured using a sensor or sensors, such as a Motion Reference Unit (MRU).
- MRU Motion Reference Unit
- the kinematic model of the arm and together with one or more position sensors on one or more actuators for moving the arm, such as one or more hydraulic cylinders the movement of the free end of the arm can be calculated based on the movement of the body.
- the actuators or gangway actuators can be pre-controlled in such a way that the wave-induced movement is compensated.
- Position deviations due to deformation and/or vibrations of the arm for example due to bending and/or bearing play, can be added to the position of the free end of the arm.
- the Sensor(s) that are attached to the tip of the gangway can be designed as a camera or as a Light Detection and Ranging (LIDAR) sensor or as a Radio Detection and Ranging (RADAR) sensor.
- LIDAR Light Detection and Ranging
- RADAR Radio Detection and Ranging
- these undesirable position deviations that are not taken into account in the kinematic model can be measured by the sensor device - which determines the relative position between the body with arm and the arm tip - and deducted accordingly when determining the measurement signal for control by the motion compensation device. For this reason, the deformation and/or vibration of the arm for motion compensation is determined via the sensor device. This improves the control quality and stability of the control.
- the measuring sensor - which is intended in particular for determining the relative position between the body with the arm and the arm tip - is designed, for example, as a camera or LIDAR or RADAR. If several measuring sensors are provided, they can be of the same type or they can be designed as different types.
- the at least one measuring sensor can be installed near the gangway tip and in a rigid connection to it, facing the ship.
- the measuring sensor can then continuously provide images of one or more markers attached to the body, for example in the shape of a ship.
- An ArUco marker is used as a marker, for example.
- the relative position between the measuring sensor and the marker can then be determined from the images using algorithms.
- the measuring sensor can also be attached to the body, in particular to the ship, and the marker is then provided near the gangway tip, for example.
- the relative position between the measuring sensor and the marking is preferably not the relative position between the measuring sensor and the marking, but preferably between the free end of the arm, in particular the gangway tip, and the base of the arm, in particular the Gangway base.
- This relative position can be calculated, preferably after the fixed relative positions between the free end of the arm, for example the gangway tip, and the marking on the one hand and the measuring sensor and the base of the arm, in particular the gangway base, on the other hand have been determined using a calibration method.
- the relative position between the base of the arm, in particular the gangway base, and the free end of the arm, in particular the gangway tip can be calculated using the kinematic model of the arm, in particular the gangway.
- the differences between the two relative positions are initially, for example, unmodified deviations.
- a stationary component of these deviations such as a permanent deflection of the arm, can be taken into account, for example, as a supplement to the kinematic model.
- Dynamic components such as vibrations or high-frequency vibrations of the arm, which can arise, for example, after jerky movements, are undesirable. With knowledge of the undesirable deviations, the control of the motion compensation device between the docking point and the free end of the arm can then be significantly improved. This increases control quality and stability.
- a method is provided with a system according to one or more of the preceding aspects.
- the movement of the arm is preferably compensated, in particular continuously, using the movement compensation device.
- the deformation and/or the vibration of the arm, in particular continuously can be determined via the sensor device and used for the movement compensation of the arm by the movement compensation device.
- the motion compensation device detects the relative position between the docking area and the free end of the arm by means, in particular by means of a sensor.
- the motion compensation device can thus control at least one actuator of the arm based on the relative position. This can be done, for example, in such a way that a distance becomes smaller and/or is kept within, in particular small, limits.
- the motion compensation device can advantageously determine the relative position between the docking area and the base of the arm from the relative position between the docking area and the free end of the arm, which is determined, for example, based on the measured values of the at least one sensor, and the relative position between the free end of the arm and the base of the arm, which is preferably determined based on the measured values of the at least one measuring sensor.
- This relative position is extremely advantageous when controlling the arm position via one or more of its actuators.
- the motion compensation device determines the relative position between the free end of the arm and the base of the arm based on the measured values of the at least one measuring sensor.
- the relative position can be calculated from the kinematic model. Disturbances can be detected from the difference in the relative positions.
- the relative position detected via the measuring sensor and the relative position calculated from the kinematic model are used, and a difference is then formed from this. The difference is then the disturbances or the disturbances can be determined from the difference.
- the disturbances can then be deducted from the relative position determined via the sensor between the docking area and the free end of the arm or taken into account, so that a disturbance-free relative position results between the docking area and the free end of the arm.
- the relative position between the docking area and the base of the arm can then be determined from the disturbance-free relative position.
- the interference-free relative position is preferably the relative position between the docking area and the free end of the arm and the relative position between the free end of the arm and the base of the arm, which is determined based on the kinematic model.
- a system is disclosed with a floating body, in particular a ship, which has an arm, in particular a gangway.
- the system has a movement compensation device for compensating the movement of the arm.
- a sensor is provided with which the position of the head of the gangway relative to the ship can be determined more precisely.
- Deformations and/or vibrations of the jetty can be detected via the sensor.
- a system 12 is provided for a floating body 14 in the form of a ship.
- the body 14 has a movable arm 16, which is a ship's gangway.
- the arm 16 is attached to a tower 10 or gangway tower.
- the arm 16 can be moved along a vertical axis 18 of the body 14 using a corresponding actuator (not shown).
- the arm 16 can be rotated about a pivot point in two directions of rotation 20 using a corresponding actuator.
- the arm 16 can thus be rotated up and down about the pivot point.
- the axis of rotation lies, for example, in a plane that perpendicularly intersects the vertical axis 18 of the body 14.
- the rotation can thus move a free end 3 of the arm 16 towards a water surface 22 or away from the water surface 22.
- the free end 3 or the arm 16 moves during rotation in the rotation directions 20 in a plane that intersects the axis of rotation perpendicularly and extends parallel to the vertical axis 18.
- the length of the arm 16 can be adjusted via a further actuator.
- an arm part 5 or gangway part of the arm 16 that is remote from the tower 10 can be telescoped or extended and retracted with respect to the rest of the arm 16.
- a measuring sensor 2 of a sensor device is fixed in position on the tower 10.
- the measuring sensor 2 is designed, for example, as a camera or as a LIDAR sensor or as a laser sensor or RADAR sensor. It is also conceivable to use several measuring sensors 2 to be provided. These can be designed the same or be of different types, for example a camera sensor and a LIDAR sensor.
- the measuring sensor 2 interacts with a marking 1. This is firmly connected to the end of the arm 16, on the side of its free end 3, in a position-fixed manner. The measuring sensor 2 then continuously detects the marking 1. This is designed, for example, as a marker or reflector. It would be conceivable to use a marking 1 adapted to the measuring sensor 2.
- a predefined marker such as an ArUco marker
- a predefined marker can be used for the measuring sensor 2 in the form of a camera.
- a predefined marker is used for the measuring sensor 2 in the form of the LIDAR sensor.
- the marking 1 is used as a reflector or prism for the measuring sensor 2 in the form of a laser sensor.
- the marking 1 is designed as a RADAR reflector for the measuring sensor 2 if the sensor 2 is designed as a RADAR sensor.
- the marking 1 is preferably rigidly connected to the arm 16, in particular to the arm part 5, in the immediate vicinity of the free end 3 or the gangway tip.
- the position of the marking 1 and the measuring sensor 2 it would be conceivable for the position of the marking 1 and the measuring sensor 2 to be swapped. It would also be conceivable to provide an additional measuring sensor at the position of the marking 1 and an additional marking at the position of the measuring sensor 2, with the additional measuring sensor and the additional marking being operatively connected. It is also conceivable to provide at least one additional measuring sensor and/or one additional marking at other positions in order to further improve measurement accuracy.
- a position difference is determined between a calculated kinematic model and an actual measurement of the position of the arm 16, which is explained below.
- a schematically shown Figure 1 The motion compensation device 24 shown or a sensor unit with the measuring sensor 2, in particular with a computer-implemented algorithm, determines the relative position between the measuring sensor 2 and the marking 1.
- the relative position is composed in particular of three translation values and four quaternion values.
- a relative position between the marking 1 and the free end 3 or the gangway tip and a relative position between the measuring sensor 2 and a base 9 or gangway base are also initially determined.
- the relative position between the free end 3 and the base 9 or the distance between these points can thus be deduced based on the values recorded by the measuring sensor 2.
- this relative position is preferably calculated using a kinematic model or kinematic rigid body model.
- the difference between these relative positions can be determined using a suitable calibration method.
- the position difference for the gangway tip between the kinematic model for the gangway and the position value actually recorded by the measuring sensor 2 can be determined using a suitable calibration method.
- a control for the motion compensation by the motion compensation device 24 works as follows: With the help of one or more of the sensors 8, the relative position between the docking area 4 and the free end 3 is determined, in particular continuously. A controller of the motion compensation device 24 then controls actuators of the arm 16 in such a way that this relative position becomes sufficiently small and is kept within correspondingly sufficiently small limits. This means that contact between the docking area 4 and the free end 3 is preferably established and maintained. All movements of the free end 3 are included in the signal of the measuring sensor 2 or relative position signal, for example all vibrations that result from the play or bending of the telescopic arm 5.
- T yx denotes the relative position between element X or body X and element Y or body Y or between the coordinate system of body X and Y.
- X and Y refer to the reference symbols from Figure 1 .
- the determination of P 39 i.e. the relative position between the base 9 and the free end 3, was explained in step 1.
- the relative position T 43 between the free end 3 and the docking area 4 is determined via the sensor 8. If T 39 and T 43 are added together, the relative position between the base 9 and the docking area 4 results, which is referred to as T 49.
- the relative position between T 12 i.e. between the marking 1 and the measuring sensor 2 is determined using a position determination algorithm 26.
- the measuring signal of the measuring sensor 2 is provided as the input for this.
- the relative position T 31 i.e. between the free end 3 and the marking 1, serves as a further basis for the relative position T 39 , which is determined using a calibration algorithm 28.
- the relative position between the measuring sensor 2 and the base 9, which is designated as T 29 and is determined using a Calibration algorithm 30 is used.
- the relative positions T 12 , T 31 and T 29 then result in the relative position T 39 .
- the relative position T 48 is determined using a position determination algorithm 32, which has sensor signals from the sensor 8 as input.
- the relative position T 83 is determined using a calibration algorithm 33. As already described, the relative position T 49 then results from the relative positions T 39 and T 43. Since the measurement signals from sensors 2 and 8 contain the unwanted interference, these compensate for each other when added together, resulting in a relative position T 49 , see. Figure 2 , is free from interference. This is therefore much better suited for control than if T 43 is cumulated with T 39,ideal from an idealized, in particular rigid, kinematic model of the arm 16.
- actuator requirements for hydraulic cylinders include the extension and retraction lengths of a respective piston rod and the extension and retraction speeds of the respective piston rod.
- actuator requirements for hydraulic cylinders include the extension and retraction lengths of a respective piston rod and the extension and retraction speeds of the respective piston rod.
- Three actuators 36, 38 and 40 are shown schematically as examples.
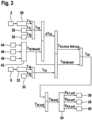
- FIG 3 is another embodiment of a control of the motion compensation device 24 from Figure 1
- the determination of the relative positions T 39 and T 43 is shown Figure 2
- the relative position T 49 is calculated alternatively.
- Undesirable disturbances ⁇ T 39 are explicitly calculated as the difference between relative positions T 39, model from the kinematic model 42 of the arm 16 and the relative position T 39 between the base 9 and the free end 3 determined via the sensor signals of the measuring sensor 2.
- sensor signals from the sensors 44, 46 and 48 are used, which are assigned to a respective actuator 36, 38 and 40.
- the sensors 44 to 48 determine, for example, the current actuator position, which makes it possible to draw conclusions about the position of the arm 16.
- the disturbances, in particular ⁇ T 39 are then subtracted from the relative position determined via the sensor 8 between the free end 3 and the docking area 4, which is designated as T 43.
- the relative position T 49 is then obtained from the interference-free relative position T 43,without interference and T 39,model .
- the further processing of the relative position T 49 is accordingly Figure 2 designed.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Ocean & Marine Engineering (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
- Manipulator (AREA)
Description
- Die Erfindung betrifft ein System mit einer Bewegungskompensationseinrichtung für einen schwimmenden Körper gemäß dem Oberbegriff des Anspruchs 1. Des Weiteren betrifft die Erfindung ein Verfahren mit dem System.
- Aus dem Stand der Technik ist bekannt zwischen zwei schwimmenden Körpern, wie beispielsweise zwischen einem Schiff und einer Bohrplattform, oder zwischen einem schwimmenden und einem feststehenden Körper, wie beispielsweise zwischen einem Schiff und einer Offshore-Windturbine, Personen und Güter zu transferieren. Hierfür ist ein Kontaktaufbau zwischen den Körpern erforderlich. Dazu wird häufig eine Armkonstruktion, wie beispielsweise eine Gangway oder ein Kran, eingesetzt. Diese kann den Kontakt zwischen den Körpern aufbauen und halten. Eine hauptsächliche Störgröße hierbei sind Wasserbewegungen, insbesondere ein Wellengang. Schon bei vergleichsweise kleiner Wellenhöhe wird ein Kontaktaufbau zwischen den Körpern schwierig oder sogar unmöglich und gefährlich. Um den Kontaktaufbau und den Kontakt zwischen dem schwimmenden und feststehenden Körper zu verbessern, sind Bewegungskompensationssysteme bekannt. Diese bewegen beispielsweise die Armkonstruktion derart, dass ein freies Ende eines Arms, das den Kontakt zum feststehenden Körper aufbaut, keine Bewegung mehr ausführt. Das heißt, dass die welleninduzierte Bewegung des freien Endes des Arms kompensiert wird, sodass ein gefahrloser Kontaktaufbau ermöglicht ist. Dazu wird die Bewegung des Körpers, beispielsweise des Schiffs, auf dem die Armkonstruktion gebaut ist, mit einer Beschleunigungs- und Drehratensensorik - Motion Reference Unit (MRU) - erfasst. Über ein kinematisches Modell des Arms kann die dadurch entstehende Bewegung am freien Ende des Arms berechnet werden und entsprechend kompensiert werden. Ein geschlossener Regelkreis ist hierfür nicht notwendig, womit es sich üblicherweise um eine Steuerung handelt.
- Systeme mit einem schwimmenden Körper und einer Bewegungskompensationseinrichtung sind ferner bekannt aus der
EP 3 722 197 A1 , derDE 10 2011 050 857 A1 und derUS 2020/0299108 A1 . - Demgegenüber liegt der Erfindung die Aufgabe zugrunde, ein verbessertes System zur Bewegungskompensation zu schaffen. Außerdem ist es die Aufgabe der Erfindung ein Verfahren zu schaffen, das zu einer verbesserten Bewegungskompensation führt.
- Die Aufgabe hinsichtlich des Systems wird gelöst gemäß den Merkmalen des Patentanspruchs 1 und hinsichtlich des Verfahrens gemäß den Merkmalen des Patentanspruchs 11.
- Vorteilhafte Weiterbildungen der Erfindung sind Gegenstand der Unteransprüche. Erfindungsgemäß ist ein System mit einem schwimmenden Körper vorgesehen, der einen Arm aufweist. Der Arm ist über zumindest einen Aktor bewegbar. Der Arm ist beispielsweise als Gangway oder Kran ausgestaltet. Über den Aktor oder eine Mehrzahl von Aktoren kann beispielsweise eine Länge des Arms verändert werden und/oder ein Winkel zu einer Horizontalebene verstellt werden und/oder um eine Hochachse des Körpers rotiert werden. Der Arm ist hierbei vorzugsweise um einen Lagerpunkt bewegbar. In weiteren Ausgestaltung ist eine Bewegungskompensationseinrichtung vorgesehen. Mit dieser kann eine, insbesondere ungewollte oder mögliche, Bewegung des Arms, insbesondere aufgrund äußerer Einflüsse, wie beispielsweise eine Wasserbewegung oder eine Luftbewegung, kompensiert werden. Vorzugsweise ist eine Sensoreinrichtung vorgesehen. Diese kann derart eingerichtet sein, dass eine, insbesondere sich ändernde und/oder elastische, Verformung des Arms, beispielsweise auch aufgrund eines Lagerspiels und/oder eine Biegung, und/oder eine Schwingung des Arms ermittelbar ist/sind. Vorteilhafterweise kann eine Bewegungskompensationseinrichtung derart eingerichtet sein, dass die ermittelte Verformung und/oder Schwingung für die Bewegungskompensation, insbesondere für die Berechnung der Bewegungskompensation, eingesetzt ist/sind.
- Diese Lösung führt zu einer Verbesserung der Stabilität bei einer Regelung oder Steuerung der Bewegungskompensation über die
- Bewegungskompensationseinrichtung und/oder zu einer Verbesserung einer Regelgüte der Bewegungskompensationseinrichtung. Das System ist beispielsweise vorteilhaft zwischen dem schwimmenden Körper und einem weiteren, insbesondere schwimmenden, Körper, wenn der Arm an dem weiteren Körper andocken soll oder sich diesem annähern soll, vorgesehen. Beispielsweise muss bei zwei schwimmenden Körpern zunächst kontinuierlich eine Relativposition, translatorisch und/ oder rotatorisch, zwischen einem freien Ende des Arms und der Andockstelle erfasst werden. Anschließend kann dann eine Regelung über die Bewegungskompensationseinrichtung umgesetzt werden, die die relative Abweichung zwischen dem freien Ende und der Andockstelle minimiert und laufend in engen Grenzen hält. Hierbei ist beispielsweise ein geschlossener Regelkreis und insbesondere keine Steuerung vorgesehen. Es hat sich gezeigt, dass Schwingungen des freien Ende des Arms eine Regelgüte sehr negativ beeinflussen können und dass diese sogar zu der Instabilität der Regelung der Bewegungskompensationseinrichtung führen können. Durch die Berücksichtigung der Verformung und/oder Schwingung des Arms wird dies vorteilhaft vermieden. Somit können negative Auswirkungen von unerwünschten Schwingungen des freien Endes oder Armendes auf die Regelgüte des Regelkreises zur Bewegungskompensation verhindert oder zumindest verringert werden.
- In der Robotik werden häufig in vereinfachender Weise starre Verbindungen zwischen Gelenken und ideale Gelenke ohne Spiel oder Hysterese usw. angenommen. Dadurch ergibt sich ein vereinfachter kinematischer Zusammenhang zwischen einer Basis, wie beispielsweise ein Bezugspunkt auf dem Körper, und dem Endeffektor oder freien Ende oder Armende des Arms, wie beispielsweise eine Spitze einer Schiffsgangway. Eine Schiffsgangway oder ein Kranarm können als Roboterarm interpretiert werden. Die vereinfachenden Annahmen von völlig starren Elementen und idealen Gelenken können aber nicht ohne Weiteres gemacht werden. Einerseits kann es aufgrund der Länge der Konstruktion oder Stahlkonstruktion zu Biegungseffekten kommen, andererseits sind die Gelenke möglicherweise nicht ideal. Insbesondere ein teleskopierbares Ende der Schiffsgangway oder des Arms kann ein Problem darstellen, da dieses beispielsweise auf Hartgummirollen gelagert ist. Diese weisen üblicherweise eine gewisse Elastizität auf. Außerdem kann ein geringes Spiel zwischen den Hartgummirollen und dem teleskopierbaren Ende möglich sein. Durch diese Effekte können Bewegungen und Schwingungen des freien Endes entstehen. Die Berücksichtigung der Bewegungen und Schwingungen bei der Regelung erhöht die Regelgüte und führt zu einer höheren Stabilität des Reglers oder der Bewegungskompensationseinrichtung.
- Erfindungsgemäß ist die Sensoreinrichtung derart eingerichtet oder ausgebildet, dass eine Relativposition und/oder eine Relativbewegung zwischen zumindest zwei Bereichen oder Punkten des Arms ermittelt wird. Erfindungsgemäß ist ein Bereich am freien Ende oder Armende und ein Bereich näher an einer Basis oder Armbasis des Arms. Die Bereiche sind vorzugsweise in Axialrichtung des Arms gesehen voneinander beabstandet. Die Basis kann somit einen Bezugspunkt am schwimmenden Körper darstellen, zum Beispiel fest mit diesem verbunden sein. Eine derartige Sensoreinrichtung kann vorrichtungstechnisch einfach ausgestaltet werden und ausreichend Informationen liefern, um eine Verformung und/oder Schwingungen des Arms zu erfassen.
- Vorzugsweise hat die Sensoreinrichtung zumindest einen Messsensor. Dieser ist vorzugsweise am Arm, insbesondere am freien Ende des Arms, angeordnet, insbesondere starr mit diesem verbunden. Der Messsensor kann beispielsweise in dem Bereich näher am freien Ende des Arms vorgesehen sein. Der Messsensor ist vorzugsweise in Wirkverbindung mit zumindest einer am Körper, also vorzugsweise nicht am Arm, angebrachten Markierung. Hierbei handelt es sich beispielsweise um einen Sichtkontakt. Hierdurch kann auf vorrichtungstechnisch einfache Weise die Relativposition und/oder die Relativbewegung zwischen den zwei Bereichen des Arms ermittelt werden. Alternativ ist denkbar, dass der Messsensor am Körper, also vorzugsweise nicht am Arm, angeordnet und beispielsweise starr mit diesem verbunden ist. Der Messsensor kann in einer Wirkverbindung mit zumindest einer am Arm, insbesondere am freien Ende des Arms, angebrachten Markierung stehen, wobei insbesondere ein Sichtkontakt vorgesehen ist. Ist die körperseitige Markierung oder der körperseitige Messsensor vom Arm oder von der Basis des Arms beabstandet, wird dieser Abstand einfach bei der Berechnung der Relativposition und/oder der Relativbewegung berücksichtigt. Das gleiche gilt für die Markierung oder den Messsensor, die am Arm oder am freien Ende des Arms befestigt sind, wenn diese also vom freien Ende beabstandet sein sollten. Der Abstand zwischen dem freien Ende und dem Messsensor oder der Markierung wird bei der Berechnung der Relativposition einfach berücksichtigt. Mit dem Messsensor und der Markierung ist eine vorrichtungstechnisch einfache Umsetzung der Sensoreinrichtung ermöglicht. Diese ist kostengünstig und robust ausgestaltbar.
- Der Messsensor erfasst vorzugsweise die Markierung beispielsweise regelmäßig oder kontinuierlich oder zu bestimmten Zeitpunkten. Aus den erfassten Messwerten des Messsensors kann dann die Relativposition und/oder die Relativbewegung zwischen dem Messsensor und der Markierung ermittelt werden, wobei die Ermittlung beispielsweise über die Bewegungskompensationseinrichtung erfolgt.
- Alternativ oder zusätzlich kann vorgesehen sein, dass die Bewegungskompensationseinrichtung derart ausgebildet ist, dass eine Relativposition zwischen zwei Bereichen des Arms über ein kinematisches Modell oder Starrkörpermodel und/ oder über eine Mehrkörpersimulation ermittelbar ist. Hierdurch kann eine Relativposition zwischen dem freien Ende des Arms und der Basis des Arms ermittelt werden. Hierfür kann beispielsweise eine Aktorposition des Aktors oder der Aktoren zum Bewegen des Arms verwendet sein. Die Bewegungskompensationseinrichtung kann in weiterer Ausgestaltung derart eingerichtet sein, dass es die stationäre Abweichung zwischen der Relativposition, die aus den Werten des Messsensors ermittelt ist, und der Relativposition, die aus dem kinematischen Modell ermittelt ist, als Ergänzung zum kinematischen Modell berücksichtigt, um die Position des Arms zu regeln. Dies hat den Vorteil, dass bei einer Regelung basierend auf dem kinematischen Modell des Arms diese durch die Berücksichtigung der Verformung und/oder der Schwingung des Arms verbessert ist.
- Alternativ oder zusätzlich ist denkbar die Bewegungskompensationseinrichtung derart auszugestalten, dass es eine dynamische Abweichung zwischen der Relativposition, die aus den Werten des Messsensors ermittelt ist, und der Relativposition, die aus dem kinematischen Modell ermittelt ist, bei der Regelung der Position des Arms derart berücksichtigt, dass die Stabilität der Regelung verbessert ist.
- In weiterer Ausgestaltung der Erfindung hat die Bewegungskompensationseinrichtung vorzugsweise zumindest einen Sensor. Dieser kann derart eingerichtet sein, um eine Bewegung des Körpers, der den Arm aufweist, zu erfassen. Bei der Bewegung handelt es sich insbesondere um eine Störgröße. Als Sensor kann beispielsweise ein Beschleunigungssensor und/oder ein Drehratensensor vorgesehen sein. Durch den Sensor können über den Körper dann beispielsweise Wasserbewegungen, insbesondere Wellenbewegungen oder Luftbewegungen, erfasst werden, um basierend darauf den Arm für die Bewegungskompensation zu steuern oder zu regeln. Beispielsweise kann mit der Bewegungskompensationseinrichtung eine Bewegung des freien Endes des Arms, insbesondere im Voraus oder aktuell, berechenbar sein. Dies führt dann dazu, dass die Bewegung des freien Endes des Arms entsprechend kompensierbar ist. Hierbei handelt es sich dann vorzugsweise um eine Steuerung oder Störgrößenkom pensation.
- In weiterer Ausgestaltung der Erfindung kann bei dem System ein weiterer, insbesondere schwimmender, Körper vorgesehen sein. Dieser hat beispielsweise einen Andockbereich für den Arm des ersten schwimmenden Körpers. An dem Andockbereich oder benachbart zu diesem oder gegenüber von diesem kann das freie Ende des Arms anordenbar oder andockbar sein. Vorzugsweise ist die Bewegungskompensationseinrichtung derart eingerichtet, dass die Relativposition zwischen dem Andockbereich und dem freien Ende des Arms erfassbar ist. Weiter erfolgt die Einrichtung vorzugsweise derart, dass eine relative Abweichung und/oder Relativbewegung zwischen dem Andockbereich und dem freien Ende minimierbar ist und/oder in, insbesondere engen Grenzen gehalten wird. Hierfür kann beispielsweise ein geschlossener Regelkreis eingesetzt werden. Die Regelung der Relativposition und/oder der Relativbewegung und/oder des Abstands zwischen dem Andockbereich und dem freien Ende des Arms kann vorteilhafter Weise durch Einbeziehung der ermittelten Verformung und/oder der Schwingung des Arms stabiler sein und die Regelgüte kann positiv beeinflusst werden.
- Vorzugsweise ist zumindest ein Sensor zum Erfassen oder Erkennen des Andockbereichs vorgesehen. Beispielsweise ist der Sensor am freien Ende des Arms, insbesondere im Bereich des freien Endes oder benachbart zum freien Ende des Arms, angeordnet.
- In weiterer Ausgestaltung basiert die Regelung der Bewegungskompensationseinrichtung zur Berechnung der Bewegungskompensation insbesondere auf einem kinematischen Modell des Arms oder auf einer Mehrkörpersimulation des Arms. Vorzugsweise ist die Bewegungskompensationseinrichtung dann derart ausgebildet, dass bei der Weiterverarbeitung der vom zumindest einen Sensor erfassten Messwerte die von der Sensoreinrichtung ermittelte Verformung und/oder Schwingung berücksichtigt wird oder werden. Dies kann beispielswese derart erfolgen, dass die Verformung und/oder die Schwingung von erfassten Messwerten des Sensors abgezogen werden.
- In einer derartigen Konstellation, bei der ein Körper eine Andockstelle hat, geht es bei einem bewegungskompensierten Arm darum, unabhängig von der Bewegung des Körpers und unter Umständen unabhängig von der Bewegung der Andockstelle, falls diese beweglich ist, eine möglichst konstante Position im Raum bei fester Andockstelle oder eine möglichst konstante Relativposition bezüglich der beweglichen Andockstelle zu gewährleisten.
- Bei fester Andockstelle kann die Position des freien Endes des Arms oder der Gangwayspitze mit Hilfe des kinematischen Modells vorgesteuert werden. Hierbei kann beispielsweise die Wellenbewegung am Körper über einen Sensor oder Sensoren gemessen werden, bei den Sensoren handelt es sich beispielsweise um eine Motion Reference Unit (MRU). Über das kinematische Modell des Arms und zusammen mit einem oder mehreren Positionssensor/en an einem oder mehreren Aktoren zum Bewegen des Arms, bei denen es sich beispielsweise um einen oder mehrere Hydraulikzylinder handelt, kann die Bewegung des freien Endes des Arms aufgrund der Bewegung des Körpers berechnet werden. Des Weiteren können beispielsweise mit Hilfe eines inversen kinematischen Modells die Aktoren oder Gangway-Aktoren so vorgesteuert sein, dass die welleninduzierte Bewegung kompensiert wird. Positionsabweichungen aufgrund einer Verformung und/oder Schwingungen des Arms, beispielsweise aufgrund von Biegung und/oder eines Lagerspiels, können beispielsweise additiv auf die Position des freien Endes des Arms aufgerechnet werden.
- Ist zumindest ein Sensor zum Erfassen des Andockbereichs vorgesehen, dann ist dies insbesondere dann vorteilhaft, wenn die Andockstelle sich bewegt. Der oder die Sensor/en, die bei beispielsweise auf der Gangwayspitze angebracht sind, kann/können beispielsweise als Kamera oder als Light Detection and Ranging (LIDAR) Sensor oder als Radio Detection and Ranging (RADAR) Sensor ausgestaltet sein. Bei Verwendung des oder der entsprechenden Sensors/en zur Bewegungskompensation können dann die Störungen durch Verformung und/oder Schwingung, insbesondere durch Biegung oder Lagerspiel, des Arms beispielsweise direkt Eingang in einen geschlossenen Regelkreis der Bewegungskompensationseinrichtung finden. Sie würden dann die Regelgüte und Stabilität negativ beeinflussen. Damit dies verhindert wird, können diese unerwünschten, nicht im kinematischen Modell berücksichtigten Positionsabweichungen durch die Sensoreinrichtung - die die Relativposition zwischen Körper mit Arm und Armspitze ermittelt - gemessen und bei der Bestimmung des Messsignals für die Regelung durch die Bewegungskompensationseinrichtung entsprechend abgezogen werden. Aus diesem Grund wird über die Sensoreinrichtung die Verformung und/oder die Schwingung des Arms für die Bewegungskompensation ermittelt. Hierdurch verbessert sich die Regelgüte und die Stabilität der Regelung.
- Der Messsensor - der insbesondere zum Ermitteln der Relativposition zwischen Körper mit Arm und Armspitze vorgesehen ist - ist beispielsweise als Kamera oder LIDAR oder RADAR ausgestaltet. Sind mehrere Messsensoren vorgesehen, so können diese vom gleichen Typ sein oder so können diese als unterschiedliche Typen ausgebildet sein.
- Mit anderen Worten kann der zumindest eine Messsensor in der Nähe der Gangwayspitze und in starrer Verbindung zu ihr eingerichtet sein, wobei er zum Schiff gerichtet ist. Der Messsensor kann dann laufend Bilder eines oder mehrerer auf dem Körper, beispielsweise in Form eines Schiffs, angebrachter Marker liefern. Als Marker wird beispielsweise ein ArUco-Marker eingesetzt. Aus den Bildern kann dann mit Hilfe von Algorithmen die Relativposition zwischen dem Messsensor und dem Marker bestimmt werden. Alternativ kann der Messsensor auch am Körper, insbesondere am Schiff, angebracht sein und der Marker ist dann beispielsweise in der Nähe der Gangwayspitze vorgesehen.
- Von besonderen Interesse ist vorzugsweise nicht die Relativposition zwischen dem Messsensor und der Markierung, sondern vorzugsweise zwischen dem freien Ende des Arms, insbesondere der Gangwayspitze, und der Basis des Arms, insbesondere der Gangwaybasis. Diese Relativposition kann berechnet werden, vorzugsweise, nachdem die festen Relativpositionen zwischen dem freien Ende des Arms, also beispielsweise der Gangwayspitze, und der Markierung einerseits und dem Messsensor und der Basis des Arms, insbesondere der Gangwaybasis, andererseits über ein Kalibrierverfahren bestimmt worden sind. Zusätzlich, insbesondere gleichzeitig, oder alternativ kann die Relativposition zwischen der Basis des Arms, insbesondere der Gangwaybasis, und dem freien Ende des Arms, insbesondere der Gangwayspitze, mit dem kinematischen Modell des Arms, insbesondere der Gangway, berechnet werden. Die Differenzen zwischen den beiden Relativpositionen sind zunächst beispielsweise unmodifizierte Abweichungen. Ein stationärer Anteil dieser Abweichungen, wie beispielsweise eine dauerhafte Durchbiegung des Arms, kann beispielsweise als Ergänzung zum kinematischen Modell berücksichtigt werden. Dynamische Anteile, wie beispielsweise Schwingungen oder hochfrequente Schwingungen des Arms, die beispielsweise nach ruckartigen Bewegungen entstehen können, sind unerwünscht. Unter Kenntnis der unerwünschten Abweichungen kann dann die Regelung der Bewegungskompensationseinrichtung zwischen der Andockstelle und dem freien Ende des Arms erheblich verbessert werden. Hierdurch steigen die Regelungsgüte und die Stabilität.
- Erfindungsgemäß ist ein Verfahren mit einem System gemäß einem oder mehrerer der vorhergehenden Aspekte vorgesehen. Mit der Bewegungskompensationseinrichtung wird vorzugsweise die Bewegung des Arms, insbesondere kontinuierlich, kompensiert. Des Weiteren kann die Verformung und/oder die Schwingung des Arms, insbesondere kontinuierlich, über die Sensoreinrichtung ermittelt werden und für die Bewegungskompensation des Arms von der Bewegungskompensationseinrichtung verwendet werden.
- Vorzugsweise ist in weiterer Ausgestaltung des Verfahrens vorgesehen, dass die Bewegungskompensationseinrichtung die Relativposition zwischen dem Andockbereich und dem freien Ende des Arms über Mittel, insbesondere über einen Sensor, erfasst. Die Bewegungskompensationseinrichtung kann somit zumindest einen Aktor des Arms basierend auf der Relativposition ansteuern. Dies kann beispielsweise derart erfolgen, dass ein Abstand kleiner wird und/oder in, insbesondere kleinen, Grenzen gehalten wird.
- Bei dem Verfahren kann vorteilhafter Weise die Bewegungskompensationseinrichtung aus der Relativposition zwischen dem Andockbereich und dem freien Ende des Arms, die beispielsweise basierend auf den Messwerten des zumindest einen Sensors ermittelt wird, und der Relativposition zwischen dem freien Ende des Arms und der Basis des Arms, die vorzugsweise basierend auf den Messwerten des zumindest einen Messsensors ermittelt wird, die Relativposition zwischen dem Andockbereich und der Basis des Arms ermitteln. Diese Relativposition ist äußerst vorteilhaft bei der Regelung der Armposition über einen oder mehrerer seiner Aktoren.
- In weiterer oder alternativer Ausgestaltung des Verfahrens ist denkbar, dass die Bewegungskompensationseinrichtung die Relativposition zwischen dem freien Ende des Arms und der Basis des Arms, basierend auf den Messwerten des zumindest einen Messsensors, ermittelt. Zusätzlich kann die Relativposition aus dem kinematischen Modell berechnet werden. Störungen können aus der Differenz der Relativpositionen erfasst werden. Somit wird die Relativposition, die über den Messsensor erfasst ist, und die Relativposition, die aus dem kinematischen Modell berechnet wird, herangezogen, und daraus wird dann eine Differenz gebildet. Bei der Differenz handelt es sich dann um die Störungen oder aus der Differenz können die Störungen ermittelt werden. Die Störungen können dann von der über den Sensor ermittelten Relativposition zwischen dem Andockbereich und dem freien Ende des Arms abgezogen werden oder berücksichtigt werden, so dass eine störungsfreie Relativposition zwischen dem Andockbereich und dem freien Ende des Arms resultiert. Die Relativposition zwischen dem Andockbereich und der Basis des Arms kann dann aus der störungsfreien Relativposition ermittelt werden. Die störungsfreie Relativposition ist dabei vorzugsweise die Relativposition zwischen dem Andockbereich und dem freien Ende des Arms und der Relativposition zwischen dem freien Ende des Arms und der Basis des Arms, die auf dem kinematischen Modell basiert, ermittelt.
- Offenbart ist ein System mit einem schwimmenden Körper, insbesondere einem Schiff, das einen Arm, insbesondere eine Landungsbrücke, aufweist. Das System weist eine Bewegungskompensationseinrichtung zur Bewegungskompensation des Arms auf. Vorzugsweise ist ein Sensor vorgesehen, mit dem sich die Position des Kopfs der Landungsbrücke relativ zu dem Schiff genauer bestimmen lässt. Insbesondere können Verformungen und/oder Schwingungen der Landungsbrücke über den Sensor ermittelt werden.
- Bevorzugte Ausführungsbeispiele der Erfindung werden im Folgenden anhand schematischer Zeichnungen näher erläutert. Es zeigen:
-
Figur 1 in einer schematischen Darstellung ein System gemäß einem Ausführungsbeispiel, -
Figur 2 schematisch eine Regelung für das System ausFigur 1 und -
Figur 3 schematisch eine Regelung gemäß einem weiteren Ausführungsbeispiel für das System ausFigur 1 . - Gemäß
Figur 1 ist ein System 12 für einen schwimmenden Körper 14 in Form eines Schiffs vorgesehen. Der Körper 14 hat einen bewegbaren Arm 16, bei dem es sich um eine Schiffsgangway handelt. Der Arm 16 ist an einem Turm 10 oder Gangway turm befestigt. Der Arm 16 kann entlang einer Hochachse 18 des Körpers 14 mit einem entsprechenden (nicht dargestellten) Aktor bewegt werden. Außerdem ist der Arm 16 um einen Drehpunkt in zwei Drehrichtungen 20 über einen entsprechenden Aktor drehbar. Somit kann der Arm 16 um den Drehpunkt nach oben und unten gedreht werden. Die Drehachse liegt dabei beispielsweise in einer Ebene, die die Hochachse 18 des Körpers 14 senkrecht schneidet. Durch die Drehung kann somit ein freies Ende 3 des Arms 16 hin zu einer Wasseroberfläche 22 oder weg von der Wasseroberfläche 22 bewegt werden. Vorzugsweise bewegt sich das freie Ende 3 oder der Arm 16 bei einer Drehung in den Drehrichtungen 20 in einer Ebene, die die Drehachse senkrecht schneidet und sich parallel zur Hochachse 18 erstreckt. Über einen weiteren Aktor kann der Arm 16 in seiner Länge verstellt werden. So ist beispielsweise ein vom Turm 10 entfernter Armteil 5 oder Gangwayteil des Arms 16 teleskopierbar oder ein- und ausfahrbar bezüglich des übrigen Arms 16. - Am Turm 10 ist ein Messsensor 2 einer Sensoreinrichtung lagefixiert befestigt. Der Messsensor 2 ist beispielsweise als Kamera oder als LIDAR-Sensor oder als Laser-Sensor oder RADAR-Sensor ausgestaltet. Denkbar ist auch, mehrere Messsensoren 2 vorzusehen. Diese können gleich ausgestaltet sein oder unterschiedlichen Typs sein, beispielsweise ein Kamerasensor und ein LIDAR-Sensor. Der Messsensor 2 wirkt mit einer Markierung 1 zusammen. Diese ist endseitig des Arms 16, auf Seiten seines freien Endes 3, fest und lagefixiert mit diesem verbunden. Der Messsensor 2 erfasst dann kontinuierlich die Markierung 1. Diese ist beispielsweise als Marker oder Reflektor ausgestaltet. Denkbar wäre, eine an den Messsensor 2 angepasste Markierung 1 zu verwenden. Beispielsweise kann ein vordefinierter Marker, wie beispielsweise ein ArUco-Marker, für den Messsensor 2 in Form einer Kamera eingesetzt sein. Oder es wird ein vordefinierter Marker für den Messsensor 2 in Form des LIDAR-Sensors verwendet. Denkbar wäre auch, die Markierung 1 als Reflektor oder Prisma für den Messsensor 2 in Form eines Laser-Sensors zu verwenden. Auch wäre denkbar, die Markierung 1 als RADAR-Reflektor für den Messsensor 2 auszugestalten, wenn der Sensor 2 als RADAR-Sensor ausgebildet ist. Außerdem wäre denkbar, mehrere Markierungen vorzusehen. Auch ist denkbar, mehrerer Markierungen gleichen Typs oder unterschiedlichen Typs auszugestalten. Die Markierung 1 ist vorzugsweise in unmittelbarer Nähre zum freien Ende 3 oder zur Gangwayspitze starr mit dem Arm 16, insbesondere mit dem Armteil 5, verbunden. Alternativ wäre denkbar, dass die Position der Markierung 1 und des Messsensors 2 vertauscht ist. Auch wäre denkbar, bei der Position der Markierung 1 zusätzlich einen weiteren Messsensor vorzusehen und bei der Position des Messsensors 2 eine weitere Markierung, wobei der weitere Messsensor und die weitere Markierung in Wirkverbindung stehen. Außerdem ist denkbar, an weiteren Positionen zumindest einen weiteren Messsensor und/oder eine weitere Markierung vorzusehen, um eine Messgenauigkeit weiter zu verbessern.
- Des Weiteren ist bei dem System 12 aus
Figur 1 endseitig des Arms 16, insbesondere benachbart zu seinem freien Ende 3, ein Sensor 8 angeordnet. Dieser dient zum Erfassen eines Andockbereichs 4 oder einer Andockstelle eines weiteren Körpers. Der Andockbereich 4 ist beispielsweise ortsfest oder ebenfalls schwimmend, indem er beispielsweise Teil eines Schiffs ist. - In der weiteren Beschreibung werden folgende Begrifflichkeiten verwendet: Eine Relativposition zwischen zwei Körpern soll die Translation und die Rotation zwischen den Koordinatensystemen der beiden Körper oder Starrkörper erfassen und weist im besonderen sieben Werte auf. Zum einen Translationen in drei Koordinatenrichtungen und vier Quaternionenwerte, um eine Rotation darzustellen. Alternativ zu den vier Quaternionenwerten ist denkbar, beispielsweise drei Eulerwinkel zu verwenden. Die Relativposition zwischen zwei Körpern A und B soll mit TAB abgekürzt werden. Hierbei handelt es sich um eine homogene Transformation, die einen homogenen Vektor vom Koordinatensystem B in das Koordinatensystem A überführt. Ist die Transformation von Koordinatensystem B nach A TAB und vom Koordinatensystem A nach C TCA bekannt, so ergibt sich die Transformation von B nach C TCB als Konkatenation der Einzeltransformationen TCA * TAB.
- In einem ersten Schritt erfolgt die Bestimmung einer Positionsdifferenz zwischen einem berechneten kinematischen Modell und einer tatsächlichen Messung der Position des Arms 16, was im Folgenden erläutert ist. Vorzugsweise bestimmt eine schematisch in
Figur 1 dargestellte Bewegungskompensationseinrichtung 24 oder eine Sensoreinheit mit dem Messsensor 2, insbesondere mit einem computerimplementierten Algorithmus, die Relativposition zwischen dem Messsensor 2 und der Markierung 1. Die Relativposition ist insbesondere aus drei Translationswerten und vier Quaternionenwerten zusammengesetzt. Vorzugsweise wir initial zusätzlich eine Relativposition zwischen der Markierung 1 und dem freien Ende 3 oder der Gangwayspitze und eine Relativposition zwischen dem Messsensor 2 und einer Basis 9 oder Gangwaybasis ermittelt. Es kann somit auf die Relativposition zwischen dem freien Ende 3 und der Basis 9 oder dem Abstand zwischen diesen Punkten basierend auf dem Messsensor 2 erfassten Werten geschlossen werden. Zusätzlich wird diese Relativposition vorzugsweise über ein kinematisches Modell oder kinematisches Starrkörpermodell berechnet. Durch ein geeignetes Kalibrierverfahren kann die Differenz dieser Relativpositionen ermittelt werden. In anderen Worten kann durch ein geeignetes Kalibierverfahren die Positionsdifferenz für die Gangwayspitze zwischen dem kinematischen Modell für die Gangway und den vom Messsensor 2 tatsächlich erfassten Positionswert ermittelt werden. - Es ist denkbar, dass nicht nur ein Messsensor 2 zum Einsatz kommt, sondern mehrere, insbesondere parallel, deren Einzelsignale dann zu einem Gesamtsignal fusioniert werden.
- In einem nächsten zweiten Schritt wird dann die Positionsdifferenz aus dem vorhergehenden Schritt in einer Regelung für die Bewegungskompensation durch die Bewegungskompensationseinrichtung 24 berücksichtigt. Die Regelung funktioniert folgendermaßen: Mit Hilfe eines oder mehrerer der Sensoren 8 wird die Relativposition zwischen dem Andockbereich 4 und dem freien Ende 3, insbesondere kontinuierlich, bestimmt. Ein Regler der Bewegungskompensationseinrichtung 24 steuert dann Aktoren des Arms 16 derart an, dass diese Relativposition hinreichend klein wird und in entsprechend hinreichend kleinen Grenzen gehalten wird. Das heißt, dass ein Kontakt zwischen dem Andockbereich 4 und dem freien Ende 3 vorzugsweise aufgebaut und gehalten wird. In das Signal des Messsensors 2 oder Relativpositionssignal gehen sämtliche Bewegungen des freien Endes 3 ein, beispielsweise alle Schwingungen, die sich aufgrund des Spiels oder der Biegung des teleskopierbaren Arms 5 ergeben. Dieser Signalanteil ist aufgrund seiner geringen Größe für ein genaues Regelergebnis wenig relevant, allerdings kann er umgekehrt das Regelverhalten negativ beeinflussen bis hin zur Instabilität. Um diesen negativen Effekt zu vermeiden, werden die Signalanteile, die im vorhergehend beschriebenen Schritt als Differenz zwischen dem kinematischen Modell und der Messung über den Messsensor 2 bestimmt wurden, bei der Regelung der Bewegungskompensation vorteilhaft benutzt.
- In
Figur 2 wird mit Tyx die Relativposition zwischen Element X oder Körper X und Element Y oder Körper Y oder zwischen dem Koordinatensystem von Körper X und Y bezeichnet. X und Y betreffen im Folgenden die Bezugszeichen ausFigur 1 . Die Bestimmung von P39, also die Relativposition zwischen der Basis 9 und dem freien Ende 3 wurde in Schritt 1 erläutert. Wie vorstehend erläutert wird über den Sensor 8 die Relativposition T43 zwischen dem freien Ende 3 und dem Andockbereich 4 ermittelt. Fügt man T39 und T43 zusammen, so ergibt sich die Relativposition zwischen der Basis 9 und dem Andockbereich 4, was als T49 bezeichnet wird. GemäßFigur 2 wird für die Relativposition T39 die Relativposition zwischen T12, also zwischen der Markierung 1 und dem Messsensor 2, über einen Positionsbestimmungsalgorithmus 26 ermittelt. Als Eingang für diesen ist das Messsignal des Messsensors 2 vorgesehen. Als weitere Basis für die Relativposition T39 dient die Relativposition T31, also zwischen dem freien Ende 3 und der Markierung 1, die über einen Kalibrierungsalgorithmus 28 ermittelt wird. Außerdem dient als Basis für die Relativposition T39 die Relativposition zwischen dem Messsensor 2 und der Basis 9, die als T29 bezeichnet ist und über einen Kalibrierungsalgorithmus 30 ermittelt wird. Aus den Relativpositionen T12, T31 und T29 ergibt sich dann die Relativposition T39. Für die Relativposition T43 ausFigur 2 dient die Relativposition T43 zwischen dem Sensor 8 und dem Andockbereich 4 und die Relativposition T83 zwischendem freien Ende 3 und dem Sensor 8 als Basis. Die Relativposition T48 wird über einen Positionsbestimmungsalgorithmus 32 ermittelt, der als Eingang Sensorsignale des Sensors 8 hat. Die Relativposition T83 wird über einen Kalibrierungsalgorithmus 33 ermittelt. Wie bereits beschrieben ergibt sich dann aus Relativpositionen T39 und T43 die Relativposition T49. Da die Messsignale der Sensoren 2 und 8 die ungewollten Störungen enthalten, kompensieren sich diese in der Addition, so dass sich eine daraus ergebende Relativposition T49, s.Figur 2 , störungsfrei ist. Diese eignet sich somit wesentlich besser zur Regelung, als wenn T43 mit T39,ideal aus einem idealisierten, insbesondere starren, kinematischen Modell des Arms 16 kumuliert wird. - Der Arm 16 aus
Figur 1 kann eine Vielzahl von unterschiedlichen Relativpositionen T39 zwischen der Basis 9 und dem freien Ende realisieren. Entsprechend muss dem Regler der Bewegungskompensationseinrichtung 24 vorgegeben werden, wo das freie Ende 3 oder die Gangwayspitze relativ zum Andockbereich 4 oder der Andockstelle stehen soll, wobei dies als T34,Soll bezeichnet ist, s.Figur 2 . Soll das freie Ende 3 oder die Gangwayspitze exakt auf dem Andockbereich 4 positioniert werden, so ist der Sollwert für den Regler T39,Soll = T49. Eine Positionierung in einem beliebigen Abstand zum Andockbereich 4 ist aber auch möglich, wobei dann T39,Soll = T34,Soll * T49 gilt. Der Regler setzt dann aus den Relativpositionen T49 und T34,Soll, die Relativpositionsanforderung als Reglersollwert T39,Soll um. Dies erfolgt dadurch, dass aus T39,Soll über ein inverses Modell 34 Aktoranforderungen errechnet werden, die zum Erreichen der Sollfunktion benötigt werden. Als Aktoranforderungen sind beispielsweise bei Hydrozylindern Ausfahr- und Einfahrlängen einer jeweiligen Kolbenstange und Aus- und Einfahrgeschwindigkeiten der jeweiligen Kolbenstange vorgesehen. GemäßFigur 2 sind beispielhaft drei Aktoren 36, 38 und 40 schematisch dargestellt. - Gemäß
Figur 3 ist eine weitere Ausführungsform einer Regelung der Bewegungskompensationseinrichtung 24 ausFigur 1 gezeigt. Die Bestimmung der Relativpositionen T39 und T43 ist entsprechendFigur 2 ausgestaltet. Die Relativposition T49 wird allerdings alternativ berechnet. Unerwünschte Störungen ΔT39 werden explizit berechnet als Differenz zwischen Relativpositionen T39, Modell aus dem kinematischen Modell 42 des Arms 16 und der über die Sensorsignale des Messsensors 2 bestimmte Relativposition T39 zwischen der Basis 9 und dem freien Ende 3. Zum Berechnen des Modells 42 werden Sensorsignale der Sensoren 44, 46 und 48 verwendet, die einen jeweiligen Aktor 36, 38 und 40 zugeordnet sind. Die Sensoren 44 bis 48 ermitteln beispielsweise die aktuelle Aktorposition, womit ein Rückschluss auf die Position des Arms 16 ermöglicht ist. Im Anschluss werden die Störungen, insbesondere ΔT39, von der über den Sensor 8 bestimmten Relativposition zwischen dem freien Ende 3 und dem Andockbereich 4, die als T43 bezeichnet ist, abgezogen. Daraus wird eine störungsfreie Relativposition T43,ohne Störung erhalten. Die Relativposition T49 ergibt sich dann aus der störungsfreien Relativposition T43,ohne Störung und T39,modell. Die weitere Verarbeitung der Relativposition T49 ist entsprechendFigur 2 ausgestaltet. -
- 1
- Markierung
- 2
- Messsensor
- 3
- freies Ende
- 5
- Armteil
- 4
- Andockbereich
- 8
- Sensor
- 9
- Basis
- 10
- Turm
- 12
- System
- 14
- Körper
- 16
- Arm
- 18
- Hochachse
- 20
- Drehrichtung
- 22
- Wasseroberfläche
- 24
- Bewegungskompensationseinrichtung
- 26, 32
- Positionsbestimmungsalgorithmus
- 28, 30, 33
- Kalibrierungsalgorithmus
- 34
- Inverses Modell
- 36, 38, 40
- Aktor
- 42
- Modell
- 44, 46, 48
- Sensor
Claims (14)
- System mit einem schwimmenden Körper (14), der einen Arm (16) aufweist, wobei der Arm (16) über zumindest einen Aktor (36, 38, 40) bewegbar ist, wobei eine Bewegungskompensationseinrichtung (24) vorgesehen ist, mit der eine Bewegung des Arms (16) kompensierbar ist, wobei eine Sensoreinrichtung (1, 2) vorgesehen ist, die derart eingerichtet ist, dass eine Verformung des Arms (16) und/oder eine Schwingung des Arms (16) ermittelt wird, wobei die Bewegungskompensationseinrichtung (24) derart eingerichtet ist, dass die von der Sensoreinrichtung (1, 2) ermittelte Verformung und/oder Schwingung für die Bewegungskompensation eingesetzt ist, dadurch gekennzeichnet, dass die Sensoreinrichtung (1, 2) derart eingerichtet ist, dass eine Relativposition (T39) zwischen zwei Bereichen des Arms (16) ermittelt wird, wobei ein Bereich an dem freien Ende (3) und ein Bereich näher an einer Basis (9) des Arms (16) vorgesehen ist.
- System nach Anspruch 1, wobei die Sensoreinrichtung (1, 2) zumindest einen Messsensor (2) hat, der am Arm (16) angeordnet ist, wobei der Messsensor (2) in Wirkverbindung mit zumindest einer am Körper (14) angebrachten Markierung (1) steht, oder der am Körper (14) angeordnet ist, wobei der Messsensor (2) in Wirkverbindung mit zumindest einer am Arm (16) angebrachten Markierung (1) steht.
- System nach Anspruch 2, wobei die Bewegungskompensationseinrichtung (24) derart eingerichtet ist, dass aus den erfassten Werten des Messsensors (2) eine Relativposition (T39) zwischen dem freien Ende (3) und der Basis (9) des Arms (16) ermittelbar ist.
- System nach Anspruch 3, wobei die Bewegungskompensationseinrichtung (24) derart eingerichtet ist, dass eine Relativposition (T39,Modell) zwischen dem freien Ende (3) des Arms (16) und der Basis (9) des Arms (16) über ein kinematisches Modell (42) ermittelt wird.
- System nach Anspruch 4, wobei die Bewegungskompensationseinrichtung (24) derart eingerichtet ist, dass es die stationäre Abweichung zwischen der Relativposition (T39), die aus den Werten des Messsensors (2) ermittelt ist, und der Relativposition (T39,Modell), die aus dem kinematischen Modell (42) ermittelt ist, als Ergänzung zum kinematischen Modell (42) berücksichtigt, um die Position des Arms (16) zu regeln, und/oder dass es die dynamische Abweichung zwischen der Relativposition (T39), die aus den Werten des Messsensors (2) ermittelt ist, und der Relativposition (T39,Modell), die aus dem kinematischen Modell (42) ermittelt ist, bei der Regelung der Position des Arms (16) derart berücksichtigt, dass die Stabilität der Regelung verbessert ist.
- System nach einem der vorhergehenden Ansprüche, wobei die Bewegungskompensationseinrichtung (24) zumindest einen Sensor aufweist, der derart eingerichtet ist, um eine Bewegung des Körpers (14) zu erfassen.
- System nach einem der vorhergehenden Ansprüche, wobei ein weiterer Körper vorgesehen ist, der einen Andockbereich (4) für den Arm (16) aufweist, an den oder benachbart oder gegenüber zu diesem das freie Ende (3) des Arms (16) anordenbar ist.
- System nach Anspruch 7, wobei die Bewegungskompensationseinrichtung (24) derart eingerichtet ist, dass die Relativposition (T43) zwischen dem Andockbereich (4) und dem freien Ende (3) des Arms (16) erfassbar ist und eine relative Abweichung zwischen dem Andockbereich (4) und dem freien Ende (3) minimierbar ist.
- System nach Anspruch 7 oder 8, wobei zumindest ein Sensor (8) zum Erfassen des Andockbereichs (4) vorgesehen ist.
- System nach einem der vorhergehenden Ansprüche, wobei die Regelung des Arms (16) über die Bewegungskompensationseinrichtung (24) auf einem kinematischen Modell (42) des Arms (16) basiert.
- Verfahren mit einem System gemäß einem der vorhergehenden Ansprüche, wobei mit der Bewegungskompensationseinrichtung (24) die Bewegung des Arms (16) kompensiert wird, wobei die Verformung und/oder die Schwingung des Arms (16) ermittelt wird und für die Bewegungskompensation des Arms (16) der Bewegungskompensationseinrichtung (24) verwendet wird.
- Verfahren nach Anspruch 11, wobei die Bewegungskompensationseinrichtung (24) aus der Relativposition (T43) zwischen dem Andockbereich (4) und dem freien Ende (3) des Arms (16), die basierend auf den Messwerten des zumindest einen Sensors (8) ermittelt wird, und aus der Relativposition (T39) zwischen dem freien Ende (3) des Arms (16) und der Basis (9) des Arms (16), die basierend auf den Messwerten des zumindest einen Messsensors (2) ermittelt wird, die Relativposition (T49) zwischen dem Andockbereich (4) und der Basis (9) des Arms (16) ermittelt.
- Verfahren nach Anspruch 12, wobei die Bewegungskompensationseinrichtung (24) die Relativposition (T43) zwischen dem Andockbereich (4) und dem freien Ende (3) des Arms (16) über Mittel (8) erfasst, und wobei die Bewegungskompensationseinrichtung (24) zumindest einen Aktor (36, 38, 40) des Arms (16) basierend auf der Relativposition (T43) ansteuert, so dass ein Abstand zwischen dem Andockbereich (4) und dem freien Ende (3) kleiner wird und/oder in Grenzen gehalten wird.
- Verfahren nach Anspruch 11 oder 12, wobei die Bewegungskompensationseinrichtung (24) die Relativposition (T39) zwischen dem freien Ende (3) des Arms (16) und der Basis (9) des Arms (16), die basierend auf den Messwerten des zumindest einen Messsensors (2) ermittelt ist, erfasst, und die Relativposition (T39,Modell) zwischen dem freien Ende des Arms (3) und der Basis (9) des Arms (16) aus dem kinematischen Modell (42) berechnet, wobei aus diesen Relativpositionen (T39, T39,Modell) Störungen ermittelbar sind, die bei der über den Sensor (8) ermittelten Relativposition (T43) zwischen dem Andockbereich (4) und dem freien Ende (3) des Arms (16) berücksichtigt werden, so dass eine störungsfreie Relativposition (T43,ohne Störung) zwischen dem Andockbereich (4) und dem freien Ende (3) resultiert.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102020213322.0A DE102020213322A1 (de) | 2020-10-22 | 2020-10-22 | System mit einer Bewegungskompensationseinrichtung und Verfahren |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP3988439A1 EP3988439A1 (de) | 2022-04-27 |
| EP3988439B1 true EP3988439B1 (de) | 2024-10-16 |
| EP3988439C0 EP3988439C0 (de) | 2024-10-16 |
Family
ID=77499672
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21192943.5A Active EP3988439B1 (de) | 2020-10-22 | 2021-08-25 | System mit einer bewegungskompensationseinrichtung und verfahren |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3988439B1 (de) |
| DE (1) | DE102020213322A1 (de) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116675122A (zh) * | 2023-03-28 | 2023-09-01 | 大连海事大学 | 一种具有吊装补偿登陆三位一体的多功能海上廊桥 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102008024513B4 (de) | 2008-05-21 | 2017-08-24 | Liebherr-Werk Nenzing Gmbh | Kransteuerung mit aktiver Seegangsfolge |
| FR2931451B1 (fr) | 2008-05-22 | 2010-12-17 | Fmc Technologies Sa | Dispositif de commande pour systeme de chargement et/ou dechargement de fluides |
| DE102011050857B4 (de) * | 2011-06-06 | 2024-06-20 | Hoppe Bordmesstechnik Gmbh | Verfahren zum Ausgleichen eines Lastmoments |
| JP6987152B2 (ja) * | 2017-04-24 | 2021-12-22 | イーテーエルエーセー・ベー・フェー | 海洋船上で利用するための動き補償クレーン |
| DE102019205186A1 (de) | 2019-04-11 | 2020-10-15 | Robert Bosch Gmbh | System zur Bewegungskompensation zwischen zwei Objekten, Fahrzeug mit dem System, feststehende Struktur mit dem System und Verfahren mit dem System |
-
2020
- 2020-10-22 DE DE102020213322.0A patent/DE102020213322A1/de active Pending
-
2021
- 2021-08-25 EP EP21192943.5A patent/EP3988439B1/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| DE102020213322A1 (de) | 2022-04-28 |
| EP3988439A1 (de) | 2022-04-27 |
| EP3988439C0 (de) | 2024-10-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3259221B1 (de) | Positionsregelung einer mastspitze | |
| EP3303732B1 (de) | Grossmanipulator mit schnell ein- und ausfaltbarem knickmast | |
| EP2910512B1 (de) | Verfahren zum Kalibrieren von Laserscannern an einem Containerumschlagkran | |
| EP2272785B1 (de) | Verfahren zur Ansteuerung eines Antriebs eines Kranes | |
| DE102016125145A1 (de) | Großmanipulator mit automatisiertem Mastaufbau | |
| DE102009032267A1 (de) | Kran zum Umschlagen einer an einem Lastseil hängenden Last | |
| DE3501568A1 (de) | Verfahren zur regelung eines anbaugeraets an landwirtschaftlichen schleppern | |
| AT17596U1 (de) | Verfahren zum Steuern und/oder Regeln eines fahrzeuggebundenen Hebezeuges | |
| DE102015102080A1 (de) | Vorrichtung zum Ausbringen von Flüssigkeiten und Verfahren zur Bewegungssteuerung wenigstens zweier Auslegerarme einer landwirtschaftlichen Feldspritze | |
| WO2017174714A1 (de) | Kartesische steuerung einer mastspitze eines grossmanipulators, insbesondere betonpumpe | |
| EP3243735B1 (de) | Seegangkompensationseinrichtung | |
| EP4239277A1 (de) | Vorrichtung und verfahren zur zielübergabe | |
| DE102016004466A1 (de) | Verfahren zum Bewegen des letzten Gliedes einer kinematischen Kette sowie Vorrichtung und Arbeitsmaschine zum Durchführen des Verfahrens | |
| EP3988439A1 (de) | System mit einer bewegungskompensationseinrichtung und verfahren | |
| DE102019205186A1 (de) | System zur Bewegungskompensation zwischen zwei Objekten, Fahrzeug mit dem System, feststehende Struktur mit dem System und Verfahren mit dem System | |
| EP4581214A1 (de) | Verfahren zur steuerung eines gelenkarms mit einer räumlich von diesem entfernten mobilen fernsteuereinheit sowie saugbagger | |
| WO1997045357A1 (de) | Verfahren und anordnung zur vermeidung vom lastschwingungen bei einem drehbewegungen ausführenden hängelastbewegungsgerät | |
| DE102019102453B4 (de) | Verstellbares Gegengewicht für einen Robotermanipulator | |
| DE102013206696B4 (de) | Vorrichtung und ein Verfahren zur Steuerung einer Handhabungseinrichtung | |
| EP3589456A1 (de) | Parallelkinematik | |
| EP3702262B1 (de) | Steuerungssytem für einen über zumindest einen aktor bewegbaren ausleger und entsprechendes verfahren | |
| WO2006094320A2 (de) | Verfahren zur bestimmung der elastischen verformung von bauteilen | |
| EP4269707B1 (de) | Verfahren zur lageschätzung einer arbeitskinematik einer arbeitsmaschine und arbeitsmaschine | |
| DE102023124619A1 (de) | Großmanipulator und Verfahren zur Steuerung eines Großmanipulators | |
| AT528683A1 (de) | Großmanipulator und Verfahren zum fortlaufenden Ableiten eines dreidimensionalen Umgebungsmodells der Umgebung eines Großmanipulators |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: VAN HALTEREN TECHNOLOGIES BOXTEL B.V. |
|
| 17P | Request for examination filed |
Effective date: 20221027 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240618 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502021005497 Country of ref document: DE |
|
| U01 | Request for unitary effect filed |
Effective date: 20241028 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20241108 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250216 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250116 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250117 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250116 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250717 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 5 Effective date: 20250826 |
|
| U1N | Appointed representative for the unitary patent procedure changed after the registration of the unitary effect |
Representative=s name: NOVAGRAAF TECHNOLOGIES; FR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260324 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250831 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250825 |