EP3818416B1 - Organe de maintien elastique pour la fixation d'un composant d'horlogerie sur un element de support - Google Patents
Organe de maintien elastique pour la fixation d'un composant d'horlogerie sur un element de support Download PDFInfo
- Publication number
- EP3818416B1 EP3818416B1 EP19774056.6A EP19774056A EP3818416B1 EP 3818416 B1 EP3818416 B1 EP 3818416B1 EP 19774056 A EP19774056 A EP 19774056A EP 3818416 B1 EP3818416 B1 EP 3818416B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- elastic
- retaining member
- support element
- arms
- rigid
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Classifications
-
- G—PHYSICS
- G04—HOROLOGY
- G04B—MECHANICALLY-DRIVEN CLOCKS OR WATCHES; MECHANICAL PARTS OF CLOCKS OR WATCHES IN GENERAL; TIME PIECES USING THE POSITION OF THE SUN, MOON OR STARS
- G04B17/00—Mechanisms for stabilising frequency
- G04B17/32—Component parts or constructional details, e.g. collet, stud, virole or piton
- G04B17/34—Component parts or constructional details, e.g. collet, stud, virole or piton for fastening the hairspring onto the balance
- G04B17/345—Details of the spiral roll
-
- G—PHYSICS
- G04—HOROLOGY
- G04B—MECHANICALLY-DRIVEN CLOCKS OR WATCHES; MECHANICAL PARTS OF CLOCKS OR WATCHES IN GENERAL; TIME PIECES USING THE POSITION OF THE SUN, MOON OR STARS
- G04B17/00—Mechanisms for stabilising frequency
- G04B17/32—Component parts or constructional details, e.g. collet, stud, virole or piton
- G04B17/34—Component parts or constructional details, e.g. collet, stud, virole or piton for fastening the hairspring onto the balance
Definitions
- the invention relates to an elastic holding member for fixing a watch component to a support element.
- the invention also relates to an elastic holding member - watch component assembly and an assembly of such an assembly with the support element.
- the invention also relates to a method of producing such an assembly.
- the invention further relates to a clockwork movement comprising at least one such assembly.
- the invention finally relates to a timepiece comprising such a movement.
- elastic holding members such as watch collets, which participate in the assembly of hairsprings on balance shafts in a watch movement, by elastic tightening.
- the aim of the present invention is to overcome all or part of the drawbacks mentioned above by proposing an elastic holding member which has a high holding torque, in particular to facilitate/simplify the assembly operations of an assembly of an elastic holding member - watch component assembly with a support element as well as to ensure sufficient holding to guarantee holding in position in the plane and guarantee its angular position during the life of the component.
- the invention relates to an elastic holding member according to claim 1 for fixing a watch component on a support element, comprising an opening in which said support element is capable of being inserted, the holding member comprising rigid arms and elastic arms defined between connection zones 9 of the member 1, these arms contributing to ensuring elastic clamping of the support element in the opening, each rigid arm being provided with a single flat contact zone of the holding member capable of cooperating with a corresponding convex contact portion of the support element.
- the elastic holding member is then able to withstand a significant elastic tightening and therefore to store a significant amount of elastic energy when it is constrained in order to restore a significant holding torque, in particular thanks to a significant rigidity of this elastic holding member induced in particular by significant volumes (or quantities) of material constituting its rigid arms which comprise the internal and external structures. It will be noted that these significant volumes of material are more precisely included in the contact zones which are placed under loads (or under stresses) during the insertion of the support element into this holding member.
- this elastic holding member is configured so that this storage of elastic energy leads to stresses that remain admissible with regard to the material that constitutes such a holding member such as silicon.
- the contact zones 8 have a flat surface which thus allows them to produce with the contact portions a plano-convex type contact configuration thus contributing to avoiding/preventing any damage to the holding member 1 by the appearance of breaks or even cracks.
- the whole is monobloc.
- the invention also relates to an assembly for a watch movement of a timepiece comprising an elastic holding member - watch component assembly, said assembly being fixed to a support element.
- the invention also relates to a timepiece comprising such a timepiece movement.
- the elastic holding member 1 for fixing a watch component 2 to a support element 3.
- the elastic holding member 1 may be a collet for fixing the watch component 2 such as a hairspring to a support element 3 such as a balance shaft.
- this holding member 1 can be included in an assembly 120 of elastic holding member - watch component visible in the figure 5 and which is intended to be arranged in a timepiece movement 110 of a timepiece 100.
- Such an assembly 120 may be a single-piece part made of a so-called “fragile” material, preferably a micro-machinable material.
- a material may comprise silicon, quartz, corundum or even ceramic.
- the elastic holding member 1 can be made of such a so-called “fragile” material, the watch component 2 then being made of another material.
- This assembly 120 may be part of an assembly 130 for the watch movement 110, by being fixed to the support element 3 for example by elastic clamping. It will be noted that this assembly 130 was designed for applications in the watchmaking field. However, The invention can be perfectly implemented in other fields such as aeronautics, jewelry, or even automobiles.
- Such a holding member 1 comprises an upper face and a lower face 12, preferably flat, included respectively in first and second planes P1 and P2 visible on the figure 2 , as well as external and internal structures 4a, 4b.
- These external and internal structures 4a, 4b respectively comprise external and internal peripheral walls of this holding member 1 and have different shapes. More specifically, with regard to the external structure 4a, it may have a generally hexagonal shape, in particular comprising parts having convex shapes.
- Each of these parts is included in a connecting zone 9 connecting an elastic arm 7 to a rigid arm 6.
- the elastic arms 7 and rigid arms 6 each being an elongated part which connects parts of the holding member 1 together.
- a rigid arm or an elastic arm extends longitudinally between two connecting areas 9 included in each of these arms 6, 7.
- each rigid arm is connected directly at each of its two opposite ends to an elastic arm.
- each rigid and elastic arm that are connected directly to each other comprise the connecting area 9 that they share and at which the end of one is directly connected to the end of the other.
- the elastic and rigid arms are arranged successively and alternately in the holding member.
- Each rigid arm is connected to two different elastic arms, which elastic arms are connected “directly” to the other rigid arms of the member 1.
- This external structure 4a is in particular intended to be connected to the timepiece component 2 by means of at least one attachment point 11 arranged in the external peripheral wall of the holding member 1.
- Concerning the internal structure 4b it has a non-triangular shape.
- This internal structure 4b which comprises the internal peripheral wall of this holding member 1, participates in defining an opening 5 of such a holding member 1 in which the support element 3 is intended to be inserted.
- This opening 5 defines a volume in the holding member 1 which is less than that of a connecting part of one end of the support element 3 which is intended to be arranged there.
- this connecting part has a circular cross-section and comprises in whole or in part contact portions 10 defined on the peripheral wall 13 of the support element 3.
- this support element 3 has a radius of curvature R1 visible on the figure 1 .
- the inner faces of the elastic arms 7 are essentially flat and the inner faces of the rigid arms 6 are non-flat, for example being convex in shape.
- the convex inner face of each rigid arm 6 therefore comprises the flat contact zone 8.
- This contact zone 8 is capable of cooperating with the corresponding contact portion 10 of the support element 3.
- Such a contact zone 8 is defined in the inner face by extending substantially over all or part of the thickness of the holding member 1.
- this contact zone 8 is flat, comprising a surface that is wholly or partly flat.
- this flat contact zone 8 in the inner face of each rigid arm 6 makes it possible to apply contact pressure between the holding member 1 and the support element 3 when creating a mechanical connection between them, while significantly reducing the intensity of the stresses at the level of this contact zone 8 and the corresponding contact portion 10 of the support element 3 when assembling and/or fixing this holding member 1.
- the contact zone 8 of each rigid arm 6 is flat and therefore does not have a radius of curvature R 2 .
- Such a contact zone 8 is capable of cooperating with the corresponding contact portion 10 of the support element 3 in the plano-convex type contact configuration.
- the contact pressure defined by the Hertz pressure equation is lower than that relating to convex-convex type contact configurations in which the contact zone 8 which then has a radius of curvature R 2 is able to cooperate with the corresponding contact portion 10 of the support element 3.
- This contact pressure present during the plano-convex type contact configuration is lower than those implemented during the other configurations described above, in particular due to the higher value in this context of the relative radius of curvature R resulting from the absence of a radius of curvature for each flat contact zone 8 of the holding member 1 of the present embodiment.
- the contact pressure is lower than those of these other contact configurations by at least 25%.
- these rigid arms 6 therefore comprise the only contact zones 8 of the holding member 1 with the support element 3 which can be defined in all or part of the inner faces of these rigid arms 6.
- the contact zone 8 of each rigid arm 6 otherwise called “contact interface”, is provided to cooperate with a peripheral wall 13 of the connecting part of the support element 3 in particular with the corresponding contact portion 10 defined in this peripheral wall 13 of the support element 3.
- the holding member 1 then comprises three contact zones 8 which participate in achieving precise centering of the timepiece component 2, for example a hairspring, in the timepiece movement 110.
- each rigid arm 6 has a volume of material which is substantially greater or strictly greater than the volume of material constituting each elastic arm 7. Furthermore, it will be noted that the elasticity or rigidity of an arm in this holding member 1 is defined relative to the contact zones 8 of this member 1, more precisely relative to the intensity of the deformation of these rigid or elastic arms when a force is applied to these contact zones 8. It will be noted in fact that the external and internal structures 4a, 4b, and in particular the internal and external peripheral walls, are separated from each other in this holding member 1 by a variable gap E which then changes depending on whether these structures are included, for example, in a rigid arm 6 or an elastic arm 7.
- this gap E is a maximum gap E1 when it is defined between parts of internal and external peripheral walls included in each rigid arm 6, i.e. the maximum gap E1 present between the internal and external faces of this rigid arm 6.
- this maximum gap E1 is defined between the contact zone 8 of each rigid arm 6 and an opposite part of the external peripheral wall of this rigid arm 6.
- this gap E is a minimum gap E2 when it is defined between parts of the external and internal peripheral walls included in the elastic arms 7, i.e. the minimum gap E2 present between the internal and external faces of this elastic arm 7.
- Such a configuration of the rigid and elastic arms 6, 7 allows the holding member 1 to store a greater quantity of elastic energy for the same tightening compared with the holding members of the state of the art. Such a quantity of elastic energy stored in the holding member 1 then makes it possible to obtain a greater holding torque of the holding member on the support element 3 in the assembly 130 of the assembly 120 holding member - timepiece component with this support element 3.
- such a configuration of the holding member 1 makes it possible to store elastic energy ratios that are 6 to 8 times greater than those of the holding members of the state of the art.
- each elastic arm 7 in the holding member 1 allows, during insertion with tightening, a deformation of each elastic arm 7 making it possible to accommodate the deformation of the entire holding member 1 with the geometry of the connecting part of the support element 3 on which it is assembled.
- the deformation mode undergone by each elastic arm is a toroidal torsion coupled with a radial expansion.
- the invention also relates to a method for producing the assembly 130 of the assembly 120 of the elastic holding member - watch component with the support element 3.
- This method comprises a step 13 of inserting the support element 3 into the opening 5 of the holding member 1.
- the end of the support element is presented at the entrance of the opening 5 defined in the lower face 12 of the holding member 1 in anticipation of the introduction of the connecting part of this support element 3 into the volume defined in this opening 5.
- This step 13 comprises a sub-step 14 of elastic deformation of the holding member 1 in particular of a central zone of this holding member 1 comprising said opening 5 resulting from the application of a contact force on the contact zones 8 of the rigid arms 6 by the contact portions 10 of the peripheral wall 13 of the connecting part of the support element 3.
- this elastic deformation of the holding member 1 results from the application of the force of contact on the contact zones 8 of the rigid arms 6 by the contact portions 10 of the peripheral wall 13 of the support element 3.
- Such a deformation sub-step 14 comprises a phase of displacement 15 of the rigid arms 6 under the action of the contact force applied to them.
- Such a displacement of the rigid arms 6 is carried out in a direction between a radial direction B1 relative to a central axis C common to the support element 3 and to the holding member 1, and a direction B2 coinciding with this central axis C.
- this direction B2 is perpendicular to the direction B1 and is oriented in a defined direction from the lower face 12 towards the upper face.
- the contact force is preferably perpendicular or substantially perpendicular to said contact zone 8.
- each elastic arm 7 is driven at its two ends in the same direction of rotation B4 by the rigid arms 6 in movement, to which arms 6 of such ends are connected.
- Only a portion of the body of these elastic arms 7 is deformable in torsion here the ends of these arms 7.
- Such a first deformation participates in particular in improving the insertion of the support element 3 in the opening 5 of the holding member 1 by participating in avoiding any breakage of the holding member 1 and/or any appearance of a crack in this member 1 during its assembly with the support element 3.
- each elastic arm 7 is pulled at its two ends in the longitudinal direction B3 in opposite directions by the rigid arms 6 in movement, to which arms 6 of such ends are connected.
- Such a second deformation contributes in particular to the holding member 1 storing a significant quantity of elastic energy.
- This double elastic deformation of the elastic arms 7 can be carried out simultaneously or substantially simultaneously, or even successively or substantially successively. It will be noted in the context of the implementation of the deformation phase that when this double elastic deformation is carried out successively or substantially successively, the first deformation can then be carried out before the second deformation.
- This method then comprises a step 16 of fixing the holding member 1 to the reinforcing element 3.
- a fixing step 16 comprises a sub-step 17 of performing radial elastic tightening of the holding member 1 to the support element 3. It is therefore understood that in such a state of stress, the holding member 1 stores a significant quantity of elastic energy which contributes to giving it a substantial holding torque, in particular allowing optimal turning by elastic tightening.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Springs (AREA)
- Micromachines (AREA)
- Adornments (AREA)
- Clamps And Clips (AREA)
Description
- L'invention porte sur un organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support.
- L'invention porte aussi sur un ensemble organe de maintien élastique - composant d'horlogerie et un assemblage d'un tel ensemble avec l'élément de support.
- L'invention porte également sur un procédé de réalisation d'un tel assemblage.
- L'invention porte de plus sur un mouvement d'horlogerie comprenant au moins un tel assemblage.
- L'invention porte enfin sur une pièce d'horlogerie comprenant un tel mouvement.
- Dans l'état de la technique, on connait des organes de maintien élastique tels que des viroles d'horlogerie qui participent à des assemblages de spiraux sur des arbres de balancier dans un mouvement d'horlogerie et ce, par un serrage élastique.
- Toutefois de tels organes de maintien élastique ont pour inconvénient majeur d'imposer dans le cadre de la réalisation de tels assemblages des opérations de montage complexes, longues et coûteuses du fait que ces organes présentent des couples de tenue sur ces arbres de balancier qui sont faibles et limités. Etat de la technique notable:
EP3309625 . - Le but de la présente invention est de pallier en tout ou partie les inconvénients cités précédemment en proposant un organe de maintien élastique qui présente un couple de tenue important notamment pour faciliter/simplifier les opérations de montage d'un assemblage d'un ensemble organe de maintien élastique - composant d'horlogerie avec un élément de support ainsi que d'assurer une tenue suffisante pour garantir un maintien en position dans le plan et garantir sa position angulaire durant la vie du composant.
- A cet effet, l'invention porte sur un organe de maintien élastique selon la revendication 1 pour la fixation d'un composant d'horlogerie sur un élément de support, comprenant une ouverture dans laquelle est susceptible d'être inséré ledit élément de support, l'organe de maintien comprenant des bras rigides et des bras élastiques définis entre des zones de liaison 9 de l'organe 1, ces bras contribuant à assurer un serrage élastique de l'élément de support dans l'ouverture chaque bras rigide étant pourvu d'une seule zone de contact plate de l'organe de maintien apte à coopérer avec une portion de contact convexe correspondante de l'élément de support.
- Ainsi grâce à ces caractéristiques, l'organe de maintien élastique est alors apte à supporter un serrage élastique conséquent et donc à emmagasiner une quantité importante d'énergie élastique lorsqu'il est contraint afin de restituer un couple de tenue important, notamment grâce à une rigidité importante de cet organe de maintien élastique induite notamment par des volumes (ou quantités) de matière conséquents constituant ses bras rigides qui comprennent les structures interne et externe. On notera que ces volumes importants de matière sont plus précisément compris dans les zones de contact qui sont mises sous charges (ou sous contraintes) lors de l'insertion de l'élément de support dans cet organe de maintien.
- De plus, on remarquera que cet organe de maintien élastique est configuré pour que cet emmagasinement d'énergie élastique conduise à des contraintes qui restent admissibles au regard de la matière qui constitue un tel organe de maintien tel que le silicium. En effet, les zones de contact 8 présentent une surface plane qui leurs permet ainsi de réaliser avec les portions de contact une configuration de contact de type plan-convexe contribuant ainsi à éviter/prévenir tout dommage de l'organe de maintien 1 par l'apparition de cassures ou encore des fissures.
- Dans d'autres modes de réalisation :
- la zone de contact est répartie sur une face intérieure convexe de chaque bras rigide de l'organe de maintien ;
- chaque zone de contact est définie sur une face intérieure convexe de chaque bras rigide de l'organe de maintien en s'étendant sur tout ou partie d'une épaisseur de cet organe de maintien ;
- chaque zone de contact est apte à coopérer avec la portion de contact correspondante de l'élément de support en étant dans une configuration de contact de type plan-convexe ;
- l'organe de maintien élastique comprend autant de zones de contact que de portion de contact ;
- l'organe de maintien élastique comprend autant de bras rigides que de bras élastiques ;
- les bras rigides et les bras élastiques sont agencés dans l'organe de maintien de manière successive et alternée ;
- chaque bras rigide est relié en ses deux extrémités opposées à deux bras élastiques différents ;
- chaque bras rigide présente un volume de matière supérieur au volume de matière constituant chaque bras élastique ;
- chaque bras élastique présente une section transversale qui est inférieure à une section transversale de chaque bras rigide ;
- chaque bras élastique présente une section transversale qui est constante dans tout le corps de ce bras élastique ;
- l'organe de maintien élastique comprend un point d'attache avec le composant d'horlogerie ;
- l'organe de maintien élastique est une virole pour la fixation du composant d'horlogerie tel qu'un spiral à un élément de support tel qu'un arbre de balancier, et
- l'organe de maintien élastique est réalisé en une matière à base de silicium.
- L'invention concerne aussi un ensemble organe de maintien élastique - composant d'horlogerie pour un mouvement d'horlogerie d'une pièce d'horlogerie comprenant un tel organe de maintien.
- En particulier, l'ensemble est monobloc.
- L'invention concerne également un assemblage pour un mouvement d'horlogerie d'une pièce d'horlogerie comprenant un ensemble organe de maintien élastique - composant d'horlogerie, ledit ensemble étant fixé à un élément de support.
- L'invention concerne en outre un mouvement d'horlogerie comprenant au moins un tel assemblage.
- L'invention concerne aussi une pièce d'horlogerie comprenant un tel mouvement d'horlogerie.
- L'invention concerne également un procédé de réalisation d'un assemblage d'un ensemble organe de maintien élastique - composant d'horlogerie avec un élément de support selon la revendication précédente, comprenant:
- une étape d'insertion de l'élément de support dans l'ouverture de l'organe de maintien élastique dudit ensemble, ladite étape comprenant une sous-étape de déformation élastique de l'organe de maintien élastique pourvue d'une phase de déplacement des bras rigides de l'organe de maintien élastique induisant une double déformation élastique des bras élastiques de cet organe de maintien élastique, et
- une étape de fixation de l'organe de maintien sur l'élément de support comprenant une sous-étape de réalisation d'un serrage élastique radial de l'organe de maintien sur l'élément de support.
- D'autres particularités et avantages ressortiront clairement de la description qui en est faite ci-après, à titre indicatif et nullement limitatif, en référence aux dessins annexés, dans lesquels :
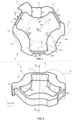
- la
figure 1 est une vue de face d'un organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support qui est ici dans un état contraint, selon un mode de réalisation de l'invention ; - la
figure 2 est une vue en perspective de l'organe de maintien élastique pour la fixation du composant d'horlogerie sur l'élément de support qui est ici dans un état de repos, selon le mode de réalisation de l'invention ; - la
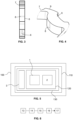
figure 3 est une vue en coupe selon III-III de lafigure 2 ; - la
figure 4 est une vue à plus grande échelle d'une partie A de lafigure 2 ; - la
figure 5 représente une pièce d'horlogerie comprenant un mouvement d'horlogerie pourvu d'au moins un assemblage comportant un ensemble organe de maintien élastique - composant d'horlogerie fixé à un élément de support, selon un mode de réalisation de l'invention, et - la
figure 6 représente un procédé de réalisation d'un tel assemblage d'un ensemble organe de maintien élastique - composant d'horlogerie avec un élément de support. - Les
figures 1 à 4 présentent un mode de réalisation de l'organe de maintien élastique 1 pour la fixation d'un composant d'horlogerie 2 sur un élément de support 3. À titre d'exemple, l'organe de maintien élastique 1 peut être une virole pour la fixation du composant d'horlogerie 2 tel qu'un spiral à un élément de support 3 tel qu'un arbre de balancier. - Dans ce mode de réalisation, cet organe de maintien 1 peut être compris dans un ensemble 120 organe de maintien élastique - composant d'horlogerie visible sur la
figure 5 et qui est prévu pour être agencé dans un mouvement d'horlogerie 110 d'une pièce d'horlogerie 100. Un tel ensemble 120 peut être une pièce monobloc réalisée en une matière dite « fragile » de préférence une matière micro-usinable. Une telle matière peut comprendre du silicium, du quartz, du corindon ou encore de la céramique. - On notera que dans une variante de cet ensemble, seul l'organe de maintien élastique 1 peut être réalisé en une telle matière dite « fragile », le composant d'horlogerie 2 étant alors fabriqué en une autre matière.
- Cet ensemble 120 peut faire partie d'un assemblage 130 pour le mouvement horlogerie 110, en étant fixé à l'élément de support 3 par exemple par serrage élastique. On notera que cet assemblage 130 a été imaginé pour des applications dans le domaine horloger. Toutefois, l'invention peut parfaitement être mise en œuvre dans d'autres domaines tels que l'aéronautique, la bijouterie, ou encore l'automobile.
- Un tel organe de maintien 1 comprend une face supérieure et une face inférieure 12 de préférence planes comprises respectivement dans des premier et deuxième plans P1 et P2 visibles sur la
figure 2 , ainsi que des structures externe et interne 4a, 4b. Ces structures externe et interne 4a, 4b comprennent respectivement des parois périphériques externe et interne de cet organe de maintien 1 et présentent des formes différentes. Plus précisément, s'agissant de la structure externe 4a, elle peut présenter une forme globalement hexagonale en comprenant notamment des parties présentant des formes convexes. Chacune de ces parties est comprise dans une zone de liaison 9 reliant un bras élastique 7 à un bras rigide 6. Les bras élastiques 7 et rigides 6 étant chacune une pièce de forme allongée qui relie des parties de l'organe de maintien 1 entre elles. Autrement dit, un bras rigide ou un bras élastique s'étend longitudinalement entre deux zones de liaison 9 comprises dans chacun de ces bras 6, 7. Dans ce contexte, lorsque l'on parle des bras élastiques 7, les parties de l'organe 1 qui sont reliées entre elles sont les bras rigides 6, cette liaison étant réalisée au niveau des zones de liaison 9. De même, lorsque l'on parle des bras rigides 6, les parties de l'organe 1 qui sont reliées entre elles sont les bras élastiques 7, cette liaison étant réalisée de manière évidente au niveau des zones de liaison 9. On comprend donc que chaque bras rigide est relié directement au niveau de chacune de ses deux extrémités opposées à un bras élastique. On notera que chaque bras rigide et élastique qui sont reliés directement entre eux comprennent la zone de liaison 9 qu'ils se partagent et au niveau de laquelle l'extrémité de l'un est directement reliée à l'extrémité de l'autre. En complément, on comprend donc que les bras élastiques et rigides sont agencés de manière successive et alternée dans l'organe de maintien. Chaque bras rigide est relié à deux bras élastiques différents, lesquels bras élastiques sont reliés « directement » aux autres bras rigides de l'organe 1. Cette structure externe 4a est notamment destinée à être reliée au composant d'horlogerie 2 par l'intermédiaire d'au moins un point d'attache 11 agencé dans la paroi périphérique externe de l'organe de maintien 1. Concernant la structure interne 4b, elle présente une forme non triangulaire. Cette structure interne 4b qui comprend la paroi périphérique interne de cet organe de maintien 1, participe à définir une ouverture 5 d'un tel organe de maintien 1 dans laquelle est destiné à être inséré l'élément de support 3. Cette ouverture 5 définit un volume dans l'organe de maintien 1 qui est inférieur à celui d'une partie de liaison d'une extrémité de l'élément de support 3 qui est prévue pour y être agencée. On notera que cette partie de liaison présente une section transversale circulaire et comprend en tout ou partie des portions de contact 10 définies sur la paroi périphérique 13 de l'élément de support 3. On notera que cet élément de support 3 présente un rayon de courbure R1 visible sur lafigure 1 . - Cet organe de maintien 1 comprend les bras rigides 6 et des bras élastiques 7 reliant les structures externe et interne 4a, 4b entre elles. On notera que cet organe de maintien 1 comprend autant de bras rigides 6 que de bras élastiques 7. Les bras rigides 6 sont ici indéformables ou quasi-indéformables et jouent un rôle d'éléments de rigidification de l'organe de maintien 1. S'agissant des bras élastiques 7, ils sont aptes à se déformer principalement en traction mais également en torsion. Ces bras rigides 6 et ces bras élastiques 7 sont définis ou encore distribués de manière successive et alternée dans cet organe de maintien 1. Autrement dit, ces bras rigides 6 sont reliés entre eux par lesdits bras élastiques 7. Plus précisément, chaque bras élastique 7 est relié en ses deux extrémités opposées au niveau de zones de liaison 9 à deux bras rigides 6 différents. De tels bras rigides et élastiques 6, 7 comprennent de manière non limitative et non exhaustive :
- des faces intérieures comprises dans la structure interne 4b et qui participent à définir ensemble la paroi périphérique interne de l'organe de maintien 1 et donc aussi l'ouverture 5 de cet organe de maintien 1, et
- des faces extérieures comprises dans la structure externe 4a et qui définissent ensemble la paroi périphérique externe de cet organe de maintien 1.
- On notera que les faces intérieures des bras élastiques 7 sont essentiellement planes et les faces intérieures des bras rigides 6 sont non planes en étant par exemple de forme convexe. Dans le présent mode de réalisation, la face intérieure convexe de chaque bras rigides 6 comprend donc la zone de contact 8 plate. Cette zone de contact 8 est apte à coopérer avec la portion de contact 10 correspondante de l'élément de support 3. Une telle zone de contact 8 est définie dans la face intérieure en s'étendant sensiblement sur tout ou partie de l'épaisseur de l'organe de maintien 1. De plus cette zone de contact 8 est plate en comprenant une surface qui est en tout ou partie plane. On notera que les zones de contact 8 des bras rigides 6 sont prévues notamment pour coopérer avec les portions de contact 10 selon une configuration de contact de type plan-convexe dans laquelle configuration où la surface plane de chaque zone de contact 8 coopère avec la portion de contact 10 correspondante de forme convexe de l'élément de support 3. Précisons ici que cette forme convexe de chaque portion de contact 10 est appréciée relativement à la surface plane de chaque zone de contact 8 correspondante au regard de laquelle cette portion 10 est agencée. On notera que la surface plane de la zone de contact 8 forme un plan tangent au diamètre de l'élément de support. Autrement dit, la surface plane est perpendiculaire au diamètre et donc au rayon R1 de l'élément de support.
- Dans cette configuration, la présence de cette zone de contact 8 plate dans la face intérieure de chaque bras rigide 6 permet d'effectuer une pression de contact entre l'organe de maintien 1 et l'élément de support 3 lors de la réalisation d'une liaison mécanique entre eux et ce, tout en diminuant de manière conséquente l'intensité des contraintes au niveau de cette zones de contact 8 et de la portion de contact 10 correspondante de l'élément de support 3 lors de l'assemblage et/ou la fixation de cet organe de maintien 1 avec l'élément de support 3, lesquelles contraintes étant susceptibles d'endommager l'organe de maintien 1 par l'apparition de cassures/brisures ou encore des fissures.
- Dans l'état de la technique, cette pression de contact est estimée à partir de l'équation de la pression de Hertz classiquement mais pas exclusivement mise en œuvre pour la détermination d'une pression de contact entre des pièces cylindriques ou sphériques présentant des diamètres ou des rayons de courbures différents. Dans le cas présent, cette pression de Hertz est définie selon l'équation suivante :

- E* qui est un module d'élasticité équivalent ;
- F qui est la force radiale encore appelée effort presseur ou charge radiale ou encore force de contact subit par les zones de contact 8 ;
- L qui est la longueur de guidage correspondant à la longueur de chaque zone de contact soit l'épaisseur de l'organe de maintien 1 ;
- R qui est le rayon de courbure relative défini par l'équation suivante :
-
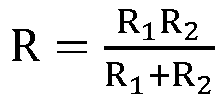
-
- Dans le présent mode de réalisation, la zone de contact 8 de chaque bras rigide 6 est plane et ne présente donc pas de rayon de courbure R2. Une telle zone de contact 8 est apte à coopérer avec la portion de contact 10 correspondante de l'élément de support 3 dans la configuration de contact de type plan-convexe.
- Ainsi dans une telle configuration de contact, la pression de contact définie par l'équation de la pression de Hertz est inférieure à celle relative aux configurations de contact de type convexe-convexe lors desquelles la zone de contact 8 qui présente alors un rayon de courbure R2 est apte à coopérer avec la portion de contact 10 correspondante de l'élément de support 3. Cette pression de contact présente lors de la configuration de contact de type plan-convexe, est inférieure à celles mises en œuvre lors des autres configurations décrites précédemment notamment du fait de la valeur plus élevée dans ce contexte du rayon de courbure relative R résultant de l'absence d'un rayon de courbure pour chaque zone de contact 8 plate de l'organe de maintien 1 du présent mode de réalisation.
- Dans la configuration de contact de type plan-convexe où la zone de contact 8 de chaque bras rigide 6 est apte à coopérer avec la portion de contact 10 correspondante de l'élément de support 3, la pression de contact est inférieure à celles de ces autres configurations de contact d'au moins de 25%.
- Dans ce mode de réalisation, les bras rigides et élastiques 6, 7 relient les structures externe et interne 4a, 4b entre elles en comprenant d'ailleurs chacune une partie de ces structures externe et interne 4a, 4b. Dans cet organe de maintien 1, ces bras rigides et élastiques 6, 7 permettent essentiellement de réaliser une fixation du type serrage élastique de l'élément de support 3 dans l'ouverture 5 ménagée dans cet organe de maintien 1 qui est définie par la structure interne 4b et en particulier par la paroi périphérique interne de cet organe de maintien 1.
- Ainsi que nous l'avons vu, ces bras rigides 6 comprennent donc les seules zones de contact 8 de l'organe de maintien 1 avec l'élément de support 3 qui peuvent être définies dans tout ou partie des faces intérieures de ces bras rigides 6. La zone de contact 8 de chaque bras rigide 6 autrement appelé « interface de contact », est prévue pour coopérer avec une paroi périphérique 13 de la partie de liaison de l'élément de support 3 en particulier avec la portion de contact 10 correspondante définie dans cette paroi périphérique 13 de l'élément de support 3. Dans ce contexte, l'organe de maintien 1 comprend alors trois zones de contact 8 qui participent à réaliser un centrage précis du composant d'horlogerie 2, par exemple un spiral, dans le mouvement d'horlogerie 110.
- En référence à la
figure 3 , dans cet organe de maintien 1, chaque bras rigide 6 présente un volume de matière qui est sensiblement supérieur ou strictement supérieur au volume de matière constituant chaque bras élastique 7. De plus on remarquera que l'élasticité ou la rigidité d'un bras dans cet organe de maintien 1 est définie relativement aux zones de contact 8 de cet organe 1 plus précisément relativement à l'intensité de la déformation de ces bras rigides ou élastiques lors de l'application d'une force sur ces zones de contact 8. On notera en effet que les structures externe et interne 4a, 4b, et en particulier les parois périphériques interne et externe, sont séparées l'une de l'autre dans cet organe de maintien 1 par un écart variable E qui évolue alors selon que ces structures sont comprises par exemple dans un bras rigide 6 ou encore un bras élastique 7. En effet, cet écart E est un écart maximal E1 lorsqu'il est défini entre des parties de parois périphériques interne et externe comprises dans chaque bras rigide 6, soit l'écart maximal E1 présent entre les faces intérieure et extérieure de ce bras rigide 6. En particulier pour chaque bras rigide 6, cet écart maximal E1 est défini entre la zone de contact 8 de chaque bras rigide 6 et une partie opposée de la paroi périphérique externe de ce bras rigide 6. Par ailleurs, cet écart E est un écart minimal E2 lorsqu'il est défini entre des parties des parois périphériques externe et interne comprises dans les bras élastiques 7, soit l'écart minimal E2 présent entre les faces intérieure et extérieure de ce bras élastique 7. - On comprend donc ici que chaque bras élastique 7 présente une section transversale qui est inférieure à une section transversale de chaque bras rigide 6. Autrement dit, la section transversale de chaque bras élastique 7 présente une surface qui est inférieure à une surface de la section transversale de chaque bras rigide 6. On notera que la section transversale du bras élastique 7 est constante ou sensiblement constante dans tout le corps de ce bras élastique 7 alors que la section transversale du bras rigide 6 est inconstante/variable dans tout le corps de ce bras rigide 6. En complément on remarquera que :
- la section transversale de chaque bras rigide 6 est de préférence une section pleine ou partiellement pleine qui est perpendiculaire à la direction longitudinale selon laquelle s'étend le corps de ce bras rigide 6, et
- la section transversale de chaque bras élastique 7 est de préférence une section pleine ou partiellement pleine qui est perpendiculaire à la direction longitudinale selon laquelle s'étend le corps de ce bras élastique 7.
- Une telle configuration des bras rigides et élastiques 6, 7 permet à l'organe de maintien 1 d'emmagasiner une quantité plus importante d'énergie élastique pour un même serrage en comparaison avec les organes de maintien de l'état de la technique. Une telle quantité d'énergie élastique emmagasinée dans l'organe de maintien 1 permet alors d'obtenir un couple de tenue plus important de l'organe de maintien sur l'élément de support 3 dans l'assemblage 130 de l'ensemble 120 organe de maintien - composant d'horlogerie avec cet élément de support 3. En complément, on notera qu'une telle configuration de l'organe de maintien 1 permet de stocker des ratios d'énergie élastique qui sont 6 à 8 fois supérieurs à ceux des organes de maintien de l'état de la technique.
- On notera que la disposition des bras rigides et élastiques 6, 7 dans l'organe de maintien 1 permet lors d'une insertion avec serrage, une déformation de chaque bras élastique 7 permettant d'accommoder la déformation de l'ensemble de l'organe de maintien 1 avec la géométrie de la partie de liaison de l'élément de support 3 sur laquelle on l'assemble. On complément, le mode de déformation que subit chaque bras élastique est une torsion toroïdale couplée à une expansion radiale.
- En référence à la
figure 5 , l'invention porte également sur un procédé de réalisation de l'assemblage 130 de l'ensemble 120 organe de maintien élastique - composant d'horlogerie avec l'élément de support 3. Ce procédé comprend une étape d'insertion 13 de l'élément de support 3 dans l'ouverture 5 de l'organe de maintien 1. Durant cette étape 13, l'extrémité de l'élément de support est présentée à l'entrée de l'ouverture 5 définie dans la face inférieure 12 de l'organe de maintien 1 en prévision de l'introduction de la partie de liaison de cet élément de support 3 dans le volume défini dans cette ouverture 5. Cette étape 13 comprend une sous-étape de déformation 14 élastique de l'organe de maintien 1 notamment d'une zone centrale de cet organe de maintien 1 comprenant ladite ouverture 5 résultant de l'application d'une force de contact sur les zones de contact 8 des bras rigides 6 par les portions de contact 10 de la paroi périphérique 13 de la partie de liaison de l'élément de support 3. Cette déformation élastique de la zone centrale engendre de fait une déformation de la face inférieure 12 de l'organe de maintien 1 qui présente alors une forme essentiellement concave notamment au niveau d'une partie de cette face 12 comprise dans la zone centrale de l'organe de maintien 1. Autrement dit, lorsque la zone centrale de l'organe de maintien 1 est déformée, cette face inférieure 12 n'est plus plane et n'est alors plus entièrement comprise dans le deuxième plan P2. - Ainsi que nous l'avons précédemment évoqué, cette déformation élastique de l'organe de maintien 1 résulte de l'application de la force de contact sur les zones de contact 8 des bras rigides 6 par les portions de contact 10 de la paroi périphérique 13 de l'élément de support 3. Une telle sous-étape de déformation 14 comprend une phase de déplacement 15 des bras rigides 6 sous l'action de la force de contact qui leurs est appliquée. Un tel déplacement des bras rigides 6 est réalisé selon une direction comprise entre une direction radiale B1 par rapport à un axe central C commun à l'élément de support 3 et à l'organe de maintien 1, et une direction B2 confondue avec cet axe central C. On notera que cette direction B2 est perpendiculaire à la direction B1 et est orientée selon un sens défini de la face inférieure 12 vers la face supérieure. La force de contact est de préférence perpendiculaire ou sensiblement perpendiculaire à ladite zone de contact 8. Lors du déroulement de cette phase 12, les bras rigides 6 ainsi en déplacement sous l'action de cette force de contact, engendrent une double déformation élastique des bras élastiques 7.
- Une première déformation autrement appelée « déformation élastique en torsion » de ces bras élastiques 7. Lors de cette déformation en torsion, chaque bras élastique 7 est entrainé en ses deux extrémités selon un même sens de rotation B4 par les bras rigides 6 en déplacement, auxquels bras 6 de telles extrémités sont reliées. On remarquera que seule une partie du corps de ces bras élastiques 7 est déformable en torsion ici les extrémités de ces bras 7. Une telle première déformation participe notamment à améliorer l'insertion de l'élément de support 3 dans l'ouverture 5 de l'organe de maintien 1 en participant à éviter toute cassure de l'organe de maintien 1 et/ou toute apparition d'une fissure dans cet organe 1 lors de son assemblage avec l'élément de support 3.
- Une deuxième déformation autrement appelée « déformation par traction » ou encore « déformation élastique en extension » des bras élastiques 7. Lors de cette déformation en extension, chaque bras élastique 7 est tiré en ses deux extrémités selon la direction longitudinale B3 dans des sens opposés par les bras rigides 6 en déplacement, auxquels bras 6 de telles extrémités sont reliées. Une telle deuxième déformation participe notamment à ce que l'organe de maintien 1 emmagasine une quantité importante d'énergie élastique.
- Cette double déformation élastique des bras élastiques 7 peut être réalisée de manière simultanée ou sensiblement simultanée, ou encore de manière successive ou sensiblement successive. On notera dans le cadre de la mise en œuvre de la phase de déformation que lorsque cette double déformation élastique est réalisée de manière successive ou sensiblement successive, la première déformation peut être alors effectuée avant la deuxième déformation.
- Ce procédé comprend ensuite une étape de fixation 16 de l'organe de maintien 1 sur l'élément de renfort 3. Une telle étape de fixation 16 comprend une sous-étape de réalisation 17 d'un serrage élastique radial de l'organe de maintien 1 sur l'élément de support 3. On comprend donc que dans un tel état de contrainte, l'organe de maintien 1 stocke une quantité importante d'énergie élastique qui contribue à lui conférer un couple de tenue conséquent autorisant notamment un virolage optimal par serrage élastique.
Claims (20)
- Organe de maintien élastique (1) pour la fixation d'un composant d'horlogerie (2) sur un élément de support (3), comprenant une ouverture (5) dans laquelle est susceptible d'être inséré ledit élément de support (3), l'organe de maintien (1) comprenant des bras rigides (6) et des bras élastiques (7) définis entre des zones de liaison (9) de l'organe (1), ces bras contribuant à assurer un serrage élastique de l'élément de support (3) dans l'ouverture (5), un tel organe de maintien (1) comprend une structure externe (4a) susceptible d'être reliée audit composant horloger par l'intermédiaire d'au moins un point d'attache (11) agencé dans une paroi périphérique externe de l'organe de maintien (1) et une structure interne (4b) comprenant une paroi périphérique interne de cet organe de maintien (1), participant à définir ladite ouverture d'un tel organe de maintien (1) dans laquelle est destiné à être inséré l'élément de support, les bras rigides (6) et les bras élastiques (7) relient les structures externe (4a) et interne (4b) entre elles et la structure externe (4a) présente une forme globalement hexagonale comprenant des parties présentant des formes convexes, chaque bras rigide (6) étant pourvu d'une seule zone de contact (8) plate de l'organe de maintien (1) apte à coopérer avec une portion de contact (10) convexe correspondante de l'élément de support (3), chaque bras élastique (7) étant apte à se déformer selon :- une première déformation élastique en torsion, et- une deuxième déformation élastique par traction ou en extension,dans cet organe de maintien (1) lorsque l'élément support (3) est inséré dans l'ouverture (5), cet élément support (3) applique une force de contact sur les zones de contact (8) des bras rigides (6), de sorte que les bras rigides (6) sont déplacés, et le déplacement de ces bras rigides (6) provoquent la double déformation élastique des bras élastiques (7).
- Organe de maintien élastique (1) selon la revendication précédente, caractérisé en ce que la zone de contact (8) est répartie sur une face intérieure convexe de chaque bras rigide (6) de l'organe de maintien (1).
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce que chaque zone de contact (8) est définie sur une face intérieure convexe de chaque bras rigide (6) de l'organe de maintien (1) en s'étendant sur tout ou partie d'une épaisseur de cet organe de maintien (1).
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce que chaque zone de contact (8) est apte à coopérer avec la portion de contact (10) correspondante de l'élément de support (3) en étant dans une configuration de contact de type plan-convexe.
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce qu'il comprend autant de zones de contact (8) que de portion de contact (10).
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce qu'il comprend autant de bras rigides (6) que de bras élastiques (7).
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce que les bras rigides (6) et les bras élastiques (7) sont agencés dans l'organe de maintien (1) de manière successive et alternée.
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce que chaque bras rigide (6) est relié en ses deux extrémités opposées à deux bras élastiques (7) différents.
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce que chaque bras rigide (6) présente un volume de matière supérieur au volume de matière constituant chaque bras élastique (7).
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce que chaque bras élastique (7) présente une section transversale qui est inférieure à une section transversale de chaque bras rigide (6).
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce que chaque bras élastique (7) présente une section transversale qui est constante dans tout le corps de ce bras élastique (7).
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce qu'il comprend un point d'attache (11) avec le composant d'horlogerie (2).
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce qu'il est une virole pour la fixation du composant d'horlogerie (2) tel qu'un spiral à un élément de support (3) tel qu'un arbre de balancier.
- Organe de maintien élastique (1) selon l'une quelconque des revendications précédentes, caractérisé en ce qu'il réalisé en une matière à base de silicium.
- Ensemble (120) organe de maintien élastique - composant d'horlogerie pour un mouvement d'horlogerie (110) d'une pièce d'horlogerie (100) comprenant un organe de maintien (1) selon l'une quelconque des revendications précédentes.
- Ensemble (120) selon la revendication précédente, caractérisé en ce qu'il est monobloc.
- Assemblage (130) pour un mouvement d'horlogerie (110) d'une pièce d'horlogerie (100) comprenant un ensemble (120) organe de maintien élastique - composant d'horlogerie selon l'une quelconque des revendications 15 et 16, ledit ensemble (120) étant fixé à un élément de support (3).
- Mouvement d'horlogerie (110) comprenant au moins un assemblage (130) selon la revendication précédente.
- Pièce d'horlogerie (100) comprenant un mouvement d'horlogerie (110) selon la revendication précédente.
- Procédé de réalisation d'un assemblage (130) d'un ensemble (120) organe de maintien élastique - composant d'horlogerie avec un élément de support (3) selon la revendication précédente, comprenant:- une étape d'insertion (13) de l'élément de support (3) dans l'ouverture (5) de l'organe de maintien élastique (1) dudit ensemble (120), ladite étape (13) comprenant une sous-étape de déformation élastique (14) de l'organe de maintien élastique (1) pourvue d'une phase de déplacement (15) des bras rigides (6) de l'organe de maintien élastique induisant une double déformation élastique des bras élastiques (7) de cet organe de maintien élastique (1), et- une étape de fixation (16) de l'organe de maintien (1) sur l'élément de support (3) comprenant une sous-étape de réalisation (17) d'un serrage élastique radial de l'organe de maintien (1) sur l'élément de support (3).
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP18196014.7A EP3627235A1 (fr) | 2018-09-21 | 2018-09-21 | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support |
| PCT/EP2019/073513 WO2020057969A1 (fr) | 2018-09-21 | 2019-09-04 | Organe de maintien elastique pour la fixation d'un composant d'horlogerie sur un element de support |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3818416A1 EP3818416A1 (fr) | 2021-05-12 |
| EP3818416B1 true EP3818416B1 (fr) | 2025-01-22 |
Family
ID=63678510
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18196014.7A Withdrawn EP3627235A1 (fr) | 2018-09-21 | 2018-09-21 | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support |
| EP19774056.6A Active EP3818416B1 (fr) | 2018-09-21 | 2019-09-04 | Organe de maintien elastique pour la fixation d'un composant d'horlogerie sur un element de support |
Family Applications Before (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18196014.7A Withdrawn EP3627235A1 (fr) | 2018-09-21 | 2018-09-21 | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US11906930B2 (fr) |
| EP (2) | EP3627235A1 (fr) |
| JP (1) | JP7194812B2 (fr) |
| KR (1) | KR102629670B1 (fr) |
| CN (1) | CN112740117B (fr) |
| WO (1) | WO2020057969A1 (fr) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP3627238A1 (fr) * | 2018-09-21 | 2020-03-25 | Nivarox-FAR S.A. | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support |
Family Cites Families (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| ATE421720T1 (de) | 2004-04-06 | 2009-02-15 | Nivarox Sa | Spiralrolle ohne deformation des fixierungsradius der spiralfeder und herstellungsverfahren derartige spiralrolle |
| EP1826635B1 (fr) * | 2006-02-24 | 2009-10-14 | Patek, Philippe SA | Organe de maintien élastique pour l'horlogerie |
| CH698794B1 (fr) * | 2006-02-24 | 2009-10-30 | Patek Philippe Sa | Organe de maintien élastique pour l'horlogerie. |
| EP1826634A1 (fr) | 2006-02-28 | 2007-08-29 | Nivarox-FAR S.A. | Pièce de micro-mécanique avec ouverture de forme pour assemblage sur un axe |
| EP1857891A1 (fr) | 2006-05-17 | 2007-11-21 | Patek Philippe Sa | Ensemble spiral-virole pour mouvement d'horlogerie |
| EP2112565B1 (fr) | 2008-04-21 | 2010-10-20 | Rolex Sa | Pièce de micromécanique avec ouverture pour fixation sur un axe |
| EP2196867A1 (fr) | 2008-12-15 | 2010-06-16 | Montres Breguet S.A. | Spiral à élévation de courbe en matériau à base de silicium |
| EP2219083B1 (fr) * | 2009-02-13 | 2011-11-23 | Patek Philippe SA Genève | Composant horloger |
| EP3623876B1 (fr) * | 2010-03-25 | 2024-11-13 | Rolex Sa | Virole fendue à ouverture non circulaire |
| CH702931A2 (fr) * | 2010-04-01 | 2011-10-14 | Patek Philippe Sa Geneve | Ancre d'échappement montée élastiquement. |
| US9411314B2 (en) * | 2011-09-29 | 2016-08-09 | Rolex Sa | Integral assembly of a hairspring and a collet |
| JP6118037B2 (ja) * | 2012-05-08 | 2017-04-19 | セイコーインスツル株式会社 | ひげ玉、てんぷおよび時計 |
| CH707288B1 (fr) * | 2012-11-22 | 2017-07-31 | Mft Et Fabrique De Montres Et De Chronomètres Ulysse Nardin Le Locle S A | Dispositif de maintien élastique de deux pièces. |
| EP2889701B1 (fr) * | 2013-12-23 | 2017-07-19 | ETA SA Manufacture Horlogère Suisse | Mécanisme de synchronisation d'horlogerie |
| EP3098669A1 (fr) | 2014-03-05 | 2016-11-30 | Nivarox-FAR S.A. | Spiral destiné à être serré par une rondelle élastique |
| EP3106929A1 (fr) | 2015-06-16 | 2016-12-21 | Nivarox-FAR S.A. | Pièce à surface de soudage améliorée |
| EP3106931A1 (fr) * | 2015-06-16 | 2016-12-21 | Nivarox-FAR S.A. | Pièce à surface de soudage découplée |
| EP3309625B1 (fr) | 2016-10-13 | 2020-07-29 | Nivarox-FAR S.A. | Spiral destiné à être fixé par une rondelle élastique |
| JP6772790B2 (ja) * | 2016-11-29 | 2020-10-21 | セイコーエプソン株式会社 | 時計部品の製造方法、及び時計の製造方法 |
| CH714001B1 (fr) * | 2017-07-18 | 2021-05-31 | Richemont Int Sa | Organe réglant pour mouvement d'horlogerie. |
-
2018
- 2018-09-21 EP EP18196014.7A patent/EP3627235A1/fr not_active Withdrawn
-
2019
- 2019-09-04 CN CN201980062071.5A patent/CN112740117B/zh active Active
- 2019-09-04 JP JP2021512488A patent/JP7194812B2/ja active Active
- 2019-09-04 US US17/272,714 patent/US11906930B2/en active Active
- 2019-09-04 WO PCT/EP2019/073513 patent/WO2020057969A1/fr not_active Ceased
- 2019-09-04 KR KR1020217007726A patent/KR102629670B1/ko active Active
- 2019-09-04 EP EP19774056.6A patent/EP3818416B1/fr active Active
Also Published As
| Publication number | Publication date |
|---|---|
| EP3818416A1 (fr) | 2021-05-12 |
| EP3627235A1 (fr) | 2020-03-25 |
| US11906930B2 (en) | 2024-02-20 |
| CN112740117B (zh) | 2023-01-24 |
| KR102629670B1 (ko) | 2024-01-25 |
| JP7194812B2 (ja) | 2022-12-22 |
| KR20210043656A (ko) | 2021-04-21 |
| US20210216043A1 (en) | 2021-07-15 |
| CN112740117A (zh) | 2021-04-30 |
| WO2020057969A1 (fr) | 2020-03-26 |
| JP2021536005A (ja) | 2021-12-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2761380A2 (fr) | Ensemble monolithique ressort spiral-virole | |
| EP3853672B1 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support | |
| CH700059A2 (fr) | Spiral à élévation de courbe en matériau à base de silicium. | |
| EP3899670B1 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support | |
| EP3853670B1 (fr) | Organe de maintien elastique pour la fixation d'un composant d'horlogerie sur un element de support | |
| EP3853671B1 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support | |
| EP3818416A1 (fr) | Organe de maintien elastique pour la fixation d'un composant d'horlogerie sur un element de support | |
| CH715369B1 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support. | |
| EP3779608A1 (fr) | Organe de maintien élastique d'un composant d'horlogerie sur un élément de support | |
| EP3929666B1 (fr) | Système mobile tournant d'un mouvement horloger | |
| EP3786720B1 (fr) | Composant horloger destiné à recevoir un organe par chassage | |
| CH715664A2 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support. | |
| CH715370A2 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support. | |
| EP3839656B1 (fr) | Balancier d'horlogerie | |
| EP4375762A1 (fr) | Pièce monobloc d'attache d'un composant d'horlogerie sur un élément de support | |
| CH715371A2 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support. | |
| EP3391154B1 (fr) | Système oscillant pour montre | |
| CH720277A2 (fr) | Pièce monobloc d'attache d'un composant d'horlogerie sur un élément de support | |
| EP4375761A1 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support | |
| EP3953769B1 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur des éléments de support differents | |
| CH715368A2 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support. | |
| CH720279A2 (fr) | Organe de maintien élastique pour la fixation d'un composant d'horlogerie sur un élément de support | |
| EP4375760A1 (fr) | Élément de fixation pour l'horlogerie | |
| CH720280A2 (fr) | Elément de fixation pour l'horlogerie | |
| CH716046A2 (fr) | Organe de maintien élastique, tel qu'une virole, pour la fixation d'un composant d'horlogerie sur des éléments de support différents. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20210204 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230611 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20231026 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240930 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602019065126 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250422 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250522 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250422 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 1761908 Country of ref document: AT Kind code of ref document: T Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250423 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251001 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250820 Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20250822 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20250821 Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602019065126 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250122 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20251023 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20251001 Year of fee payment: 7 |