EP2937742B1 - Dispositif d'entrainement d'un affichage analogique d'une pièce d'horlogerie - Google Patents
Dispositif d'entrainement d'un affichage analogique d'une pièce d'horlogerie Download PDFInfo
- Publication number
- EP2937742B1 EP2937742B1 EP15163513.3A EP15163513A EP2937742B1 EP 2937742 B1 EP2937742 B1 EP 2937742B1 EP 15163513 A EP15163513 A EP 15163513A EP 2937742 B1 EP2937742 B1 EP 2937742B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- indicator
- drive
- wheel set
- drive wheel
- actuated
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- G—PHYSICS
- G04—HOROLOGY
- G04C—ELECTROMECHANICAL CLOCKS OR WATCHES
- G04C3/00—Electromechanical clocks or watches independent of other time-pieces and in which the movement is maintained by electric means
- G04C3/14—Electromechanical clocks or watches independent of other time-pieces and in which the movement is maintained by electric means incorporating a stepping motor
-
- G—PHYSICS
- G04—HOROLOGY
- G04C—ELECTROMECHANICAL CLOCKS OR WATCHES
- G04C17/00—Indicating the time optically by electric means
- G04C17/005—Indicating the time optically by electric means by discs
- G04C17/0058—Indicating the time optically by electric means by discs with date indication
- G04C17/0066—Indicating the time optically by electric means by discs with date indication electromagnetically driven, e.g. intermittently
Definitions
- the present invention relates to the field of timepieces equipped with an analog display of several variable information.
- the present invention relates in particular to electronic watch movements comprising analog indicators driven by at least one electromagnetic motor.
- the present invention relates to a drive device for an analog display comprising several indicators, at least one of which varies periodically or intermittently among a plurality of predefined discrete values.
- This is in particular a calendar information and / or relating to the selection of a function / application among a plurality of possible functions / applications.
- the finger and the spring are arranged so that when the wheel hours the hour hand rotates in the normal clockwise direction, the finger retracts when it comes into contact with the internal toothing of the date ring.
- the motor is driven backward in an accelerated mode, so that the hour hand rotates rapidly counterclockwise and the the REQ causes the ring of the dates in a given direction corresponding to the passage of any date to the next date.
- the engine is driven in the forward direction, always in an accelerated mode, to bring the hour hand back to its correct display position.
- the clock mechanism described above is interesting in that it drives the hour hand and the date ring using a single electric motor while allowing to make a quick change of the date without requiring more complex systems with a spring wheel energy accumulation released almost instantaneously.
- this clock mechanism causes the ring of dates only in a forward direction, this ring thus having a unidirectional rotational movement. This causes a disadvantage because a correction of the display of the date consisting in returning to the previous date requires to train the ring of the dates of almost a complete turn; which requires energy and lasts relatively long even with an accelerated mode.
- the object of the present invention is to solve the problem of the prior art described above and, in particular, to provide a watch movement comprising two analog indicators associated with a display of a chronograph function and respectively driven by two bidirectional electric motors, as well as a ring of dates that can be quickly driven in both directions of rotation without the need for an additional motor.
- it is intended to provide such a training device of the date ring that is relatively uncomplicated, particularly simple to mount, and therefore inexpensive to manufacture.
- the subject of the present invention is a watch movement comprising a first indicator and a second indicator actuated by a first bidirectional motor device, the second indicator being of the periodic or intermittent drive type between discrete display positions and associated with a first unidirectional driving mechanism comprising a first driving wheel having one or more driving elements of said second indicator, said driving member (s) being arranged so that, when the first driving wheel is driven in a first direction, it / they drive (s) the second indicator in its normal direction of travel and, when the first driving mobile is driven in a second direction contrary to the first sense given, he / she is / are retracted (s) so that he / they does not train (s) the second indicator; the first indicator being driven in its normal direction of travel when the first motor device drives the first driving wheel in its second direction.
- This watch movement further comprises a third indicator actuated by a second bidirectional motor device which is associated with a second unidirectional drive mechanism of the second indicator, this second drive mechanism comprising a second drive wheel having one or more elements ( s) driving the second indicator, this or these training element (s) being arranged so that, when the second driving wheel is driven in a given first direction, he / they is / are retracted (s) so that he / they does not lead (s) the second indicator and, when the second training mobile is trained in a second direction contrary to the first given direction, he / they drive (s) the second indicator in a direction contrary to its meaning normal progress; the third indicator being driven in its normal direction of travel when the second motor device drives the second driving wheel in its first direction.
- the first driving wheel or the second driving wheel is arranged and controlled in such a way that its driving element (s) is / are outside a coupling zone with driving elements that comprise the second indicator when the second driving wheel, respectively the first driving wheel is actuated to cause this second indicator.
- 'periodic training' is understood a training which occurs only periodically, that is to say that the training takes place periodically during a limited period of time and that no training intervenes between the limited time intervals.
- 'intermittent training' is understood a discontinuous training which stops and resumes according to the control of the intermittent drive mechanism without this training necessarily intervenes at regular intervals.
- the first indicator and the third indicator are of the quasi-continuous drive type. They comprise control means arranged so as to automatically bring this first indicator, respectively said third indicator, into a correct display position by training in its normal direction of travel after having carried out a training of the second indicator in its direction of movement. normal progress, respectively in the opposite direction to the normal direction of travel between two of its discrete display positions.
- the first indicator respectively the third indicator is a chronograph display hand comprising a circular type graduation with a zero position.
- the watch movement includes means of controlling the first motor device, respectively the second motor device which are arranged so that, once a measurement of a time interval displayed by the first or third indicator, the return to zero of this first or third indicator is performed in its normal direction of advancement.
- the first and second driving mobiles are arranged in such a way that, when the first indicator, respectively the third indicator is in its zero position, the first driving mobile, respectively the second mobile drive is in an angular position for which its driving element (s) are out of the coupling zone with the driving elements of the second indicator.
- the watch movement 2 is associated with an analog display and comprises a first indicator 4, formed by a needle and associated with a first drive mechanism 6, and a second indicator 8 forming a date ring and associated with a second mechanism of The date ring is of the type with periodic or intermittent drive between discrete display positions corresponding to the positions in which the calendars appear successively in a window 14 of a dial associated with the watch movement.
- the first driving mechanism and the second driving mechanism are actuated by a single bi-directional motor device formed in the variant represented by an electromagnetic motor 12. It will be noted that in another embodiment, not shown, the driving device is formed by a mechanical device with a barrel and a mechanical system for reversing the driving direction of this motor device.
- the first drive mechanism is constituted here by a gear train between the rotor pinion of the electromagnetic motor and the needle 4, the latter being secured to a wheel 22.
- the second drive mechanism is formed here by the first mechanism 6 and further comprises a pinion secured to the wheel 22, an intermediate mobile 24 which meshes with this pinion and a driving wheel 16.
- the second indicator displays other calendar information, for example the day of the week or the month. In the case of an electronic movement with an electromagnetic motor, the second indicator may in a particular variant be used to display calendar information and in addition to information relating to applications or modes of operation.
- the second mechanism 10 is a unidirectional drive mechanism.
- it generally comprises a driving wheel having one or more retractable driving member (s) and arranged (s) so that, when the driving wheel is actuated in a first direction given, this or these drive element (s) causes (s) the second indicator in its normal direction of travel and, when the driving wheel is actuated in a second direction contrary to the first direction, this or these element (s) ( s) is / are retracted (s) so that he / she does not train (s) the second indicator.
- the first mechanism is arranged so that it drives the first indicator in its normal direction of travel when the motor device actuates the driving wheel in its second direction.
- the driving wheel comprises two driving elements each formed by a driving finger 18, respectively 20 arranged at the free end of an elastic arm 19, respectively 21.
- Each finger is configured to exert, when the driving wheel is actuated in a first direction (in the variant of the Figure 1 , rotation in the counterclockwise direction), periodically a tangential force on the toothing 28 of the date ring which is greater than a maximum positioning force exerted by the jumper 29, associated with this ring to maintain it in any of its discrete display positions, and when the driving wheel is operated in a second direction (in the variant of the Figure 1 , rotation in the clockwise direction), a tangential force on the toothing 28 which is smaller than the maximum positioning force of the jumper.
- each finger is retracted when it comes into contact with a tooth of the toothing 28 by elastic deformation of the elastic arm under the action of a radial force exerted by the tooth on the finger.
- the mobile 16 keeps a fixed axis of rotation in the watch movement.
- a finger is retracted by the toothing 28, it approaches this axis of rotation by elastic deformation of the arm that carries it.
- This withdrawal of each finger is limited to the periods during which it presses on the toothing 28 since it is the reaction force of this toothing that causes the withdrawal of the finger towards the axis of rotation of the drive wheel.
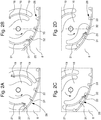
- the Figures 2A to 2D show the drive of the date ring from a first display position to a next display position by a counterclockwise rotation of the mobile 16.
- Three teeth 31, 32 and 33 of the toothing 28 are referenced in these figures.
- the Figure 2A shows the finger 20 just before it enters the coupling zone with the teeth while the Figure 2B shows the finger just before it comes into contact with the tooth 32.
- the finger 20 is formed by a vertical plate which then has an inclination such that the finger abuts against the tooth 32 and then cause the ring 28, as shown to the Figure 2C where we notice that the ring has already undergone a certain rotation.
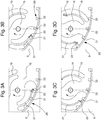
- the Figures 3A to 3D show a rotation clockwise of the mobile 16. It is observed that the vertical plate forming the finger 20 is configured to have a slope close enough to the direction tangential to the toothing 28 when the finger comes into contact with a tooth 32 of the date ring. Thus, the tangential force exerted by the finger 20 on the toothing is small relative to the force it exerts in the other direction of rotation.
- the elasticity of the arm 21 and the maximum positioning force of the jumper 29 ( Figure 1 ) are selected so that the tangential force exerted by the finger 20 on the tooth 32 is less than this maximum positioning force.
- the finger is retracted by the tooth 32 thanks to the elastic arm 21 which allows a radial displacement of the finger.
- the date ring is not driven during a rotation of the driving wheel 16 in a clockwise direction.
- the first indicator is a needle 4 of a chronograph display which comprises a conventional graduation of the circular type (not shown) with a zero position.
- this needle 4 and the mobile 16 are driven clockwise.
- the needle 4 can rotate clockwise any time interval without the ring of dates is trained.
- the clock movement comprises motor control means 12 which are arranged so that, once a measurement of a time interval displayed by the needle 4, the return to zero of this needle is carried out in its direction. normal progress, that is to say, hourly.
- the training of the date ring is performed by a rotation of 180 ° of the mobile 16 in the counterclockwise direction.
- the needle 4 then makes two full turns in the counterclockwise direction.
- the training of the date ring is carried out thanks to the unidirectional drive system only in a first direction of rotation of the engine and the training of the chronograph hand is carried out in chrono mode in the engine. other direction of rotation of the motor.
- the drive wheel 16 and the drive mechanism of the date ring are arranged so that, when the chronograph hand 4 is in its zero position, the drive wheel is in an angular position or in any angular position among a plurality of determined angular positions where no drive finger of this drive wheel is in contact with another drive element of the mechanism training of the ring date or with the teeth of the latter.
- This ensures a correct date change by a rotation of 180 ° (360 ° / 2 for two driving fingers offset by 180 °) of the mobile 16 when the chronograph hand is at rest in its zero position.
- the chronograph hand is not driven in a clockwise direction.
- it is planned to first stop the needle 4 in the aforementioned angular position or in any one of said plurality of determined angular positions.
- the motor control is arranged to return the needle 4 to a correct chrono display position and to continue to measure the time interval of the current event.
- This command can also be applied to an embodiment where the first indicator is of the quasi-continuous drive type, for example for display information about the current time.
- the watch movement then comprises control means arranged so as to automatically bring this first indicator into a correct display position by training in its normal direction of travel after having performed a drive of the second indicator of the periodic or intermittent drive type. between two of its discrete display positions.
- the electromagnetic motor 12 is a Lavet motor, this Lavet motor being actuated in its forward direction of rotation to drive the driving wheel 16 in the counterclockwise direction and in its rear direction of rotation to drive it into the opposite direction corresponding to a clockwise rotation of the needle 4.
- the forward actuation of the conventional Lavet motor may provide a higher torque force than the backward actuation; which is useful for the training of the date which requires a torque of force greater than that necessary for the training of a chronograph hand.
- the first indicator is also of the periodic or intermittent drive type between discrete display positions.
- the watch movement then comprises control means of the motor device arranged so that a drive of the second indicator is performed only when the first indicator is at rest in one of its discrete display positions and vice versa.
- the first mechanism is also a unidirectional drive mechanism formed by a driving wheel, which comprises at least one driving element of the first indicator arranged so that when the driving wheel is actuated in a first direction, it drives the first indicator in its normal direction of travel and, when the driving wheel is operated in a second direction contrary to its first sense, this at least one training element is retracted so that it does not cause the first indicator.
- a driving wheel which comprises at least one driving element of the first indicator arranged so that when the driving wheel is actuated in a first direction, it drives the first indicator in its normal direction of travel and, when the driving wheel is operated in a second direction contrary to its first sense, this at least one training element is retracted so that it does not cause the first indicator.
- This embodiment is advantageous in that the drive of the second indicator, in particular a date ring, does not cause a displacement of the first indicator, in particular a jumping chronograph hand, in the opposite direction to its normal direction of travel. , especially clockwise.
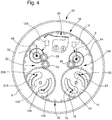
- the watch movement 42 comprises a chronograph hand 4 associated with a first drive mechanism (not shown) and a date ring 8 associated with a second drive mechanism 10A.
- This second mechanism comprises a drive wheel 16 of the ring 8, an intermediate wheel 46 and the pinion 44 of the mobile to which the needle 4 is attached.
- the gear ratio between the pinion 44 and the mobile 16 is equal to four.
- the watch movement 42 further comprises a second motor device 12A similar to the electromagnetic motor 12, including a Lavet motor , but represented schematically by a rectangle so as not to load the drawing of the Figure 4 .
- the motor 12A is associated with at least one third drive mechanism 50 arranged to drive the date ring in the opposite direction to its normal direction of travel.
- This third drive mechanism comprises a driving wheel 16A similar to the driving wheel 16, but having an axial symmetry in its general plane relative to the latter.
- This mobile 16A also comprises two retractable driving elements 18A and 20A arranged so that, when actuated in a given first direction, these driving elements are retracted so that they do not cause the second indicator and, when this mobile drive is operated in a second direction contrary to the first sense, these driving elements cause the ring dates in the opposite direction to its normal direction of travel.
- the mobile 16A comprises two fingers 18A and 20A respectively fixed to the free ends of two elastic arms 19A and 21 A.
- the third mechanism 50 further comprises two small wheels 53 and 54 and a pinion 52 secured to a wheel a fourth driving mechanism of a second chronograph hand 48 associated with a circular type graduation with a zero position, this fourth mechanism (not shown) being included in the third mechanism 50.
- the activation of the needle 48 and mobile 16A for driving the ring of dates in the opposite direction in the normal direction is similar to that described above in relation to the first embodiment.
- the mechanism 50 here differs from the mechanism 10A by an additional intermediate wheel except for the axial symmetry provided between the two driving mobiles 16 and 16A.
- the mobile 16A does not drive the ring 8, its fingers being retracted in contact with the toothing 28.
- the reduction ratio between the needle 48 and the mobile 16A is also expected to be four.
- these driving mobiles 16 and 16A are each arranged and controlled so that their training elements are outside a coupling zone 58 ( Figure 5 ) with a drive member of the date ring located downstream in the mechanism concerned (variant not shown) or with the toothing 28 of the date ring when the other driving wheel is actuated to drive the ring dates.
- this mobile drive has been arranged so that, given the reduction ratio with the needle 48 equal to four, the geometric axis 56 passing through the two ends of its two fingers are always aligned on one of the four points P1, P2, P3 and P4, shifted by 90 ° and defining two fixed orthogonal axes (see Figure 5 ) relative to the watch movement 42, when the needle 48 is in its zero position, regardless of the number of revolutions it has performed before.
- These four points are each located in a zone of non-coupling, preferably at a substantially identical angular distance, of a coupling zone.
- the possible angular coupling distance between a finger and the toothing 28 is between 75 ° and 80 °.
- the point P on the axis 56 is located angularly in one of the two coupling areas 60 and 61, a finger of the mobile 16 will slow or block the drive by the other mobile 16A. Therefore, it is provided that the point P is always located in one of the two non-coupling zones 62 and 63, each having an angular distance greater than 90 °, when the needle 48 is in its zero position (as shown in FIG. the Figure 4 ). In other words, it is expected that this point P is substantially located on one of the two aforementioned orthogonal axes when the needle 48 is in its zero position.
- the mobile 16A is arranged and trained similarly to the mobile 16.
- the first and second electromagnetic motors 12 and 12A consist respectively of first and second Lavet motors.
- the first motor Lavet is actuated in its direction of rotation before to drive the first mobile training in its first direction and in its direction of rotation back to train in its second direction.
- the second Lavet motor is actuated in its forward rotation direction to drive the second driving wheel in its second direction and in its rear direction of rotation to drive it according to its first direction.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Measurement Of Unknown Time Intervals (AREA)
- Electromechanical Clocks (AREA)
Description
- La présente invention concerne le domaine des pièces d'horlogerie équipées d'un affichage analogique de plusieurs informations variables. La présente invention concerne en particulier les mouvements horlogers électroniques comprenant des indicateurs analogiques entrainés par au moins un moteur électromagnétique.
- Plus particulièrement, la présente invention concerne un dispositif d'entrainement d'un affichage analogique comprenant plusieurs indicateurs dont au moins un varie périodiquement ou par intermittence parmi une pluralité de valeurs discrètes prédéfinies. Il s'agit en particulier d'une information de calendrier ou/et relative à la sélection d'une fonction / application parmi une pluralité de fonctions / applications possibles.
- Il est connu du
brevet US 4,276,628 une montre électronique équipée d'un affichage analogique de l'heure et du quantième au moyen d'un seul moteur électrique horloger bidirectionnel. L'objectif de ce document est de fournir une telle montre avec la possibilité de changer le quantième de manière relativement rapide en évitant un système classique traînant à l'aide d'un doigt fixe agencé sur une roue entraineuse du quantième (REQ). A cet effet, il est proposé d'agencer sur le plateau de la REQ un doigt pivotant autour d'un axe parallèle à l'axe de rotation et associé à un ressort de rappel également agencé sur ce plateau, de manière à ce que le doigt soit entraineur dans un sens de rotation de la REQ et qu'il s'escamote dans l'autre sens de rotation. En particulier, le doigt et le ressort sont agencés de manière que lorsque la roue des heures portant l'aiguille des heures tourne dans le sens horaire normal, le doigt s'escamote lorsqu'il entre en contact avec la denture intérieure de l'anneau des quantièmes. Pour faire avancer l'anneau des quantièmes d'une position à une position suivante à minuit, le moteur est entrainé en sens arrière dans un mode accéléré, de sorte que l'aiguille des heures tourne rapidement dans le sens antihoraire et que le doigt de la REQ entraine l'anneau des quantièmes dans un sens donné correspondant au passage d'un quantième quelconque au quantième suivant. Suite au passage du quantième, le moteur est entrainé en sens avant, toujours dans un mode accéléré, afin de ramener l'aiguille des heures dans sa position d'affichage correcte. - Le mécanisme horloger décrit ci-avant est intéressant par le fait qu'il entraine l'aiguille des heures et l'anneau des quantièmes à l'aide d'un seul moteur électrique tout en permettant d'effectuer un passage rapide du quantième sans nécessiter des systèmes plus complexes avec une roue à ressort d'accumulation d'énergie libérée de manière quasi instantanée. Par contre ce mécanisme horloger entraine l'anneau des quantièmes seulement dans un sens avant, cet anneau ayant ainsi un mouvement de rotation unidirectionnel. Ceci engendre un inconvénient car une correction de l'affichage du quantième consistant à revenir au quantième précédent nécessite d'entrainer l'anneau des quantièmes de presque un tour complet ; ce qui demande de l'énergie et dure relativement longtemps même avec un mode accéléré.
- La présente invention a pour but de résoudre le problème de l'art antérieur exposé précédemment et, en particulier, de fournir un mouvement horloger comprenant deux indicateurs analogiques associé à un affichage d'une fonction chronographe et entrainés respectivement par deux moteurs électriques bidirectionnels, ainsi qu'un anneau des quantièmes pouvant être entrainé rapidement dans les deux sens de rotation sans nécessiter de moteur supplémentaire. De plus, il est prévu de fournir un tel dispositif d'entrainement de l'anneau des quantièmes qui soit relativement peu complexe, en particulier simple à monter, et donc peu onéreux à fabriquer.
- A cet effet, la présente invention a pour objet un mouvement horloger comprenant un premier indicateur et un deuxième indicateur actionnés par un premier dispositif moteur bidirectionnel, le deuxième indicateur étant du type à entrainement périodique ou intermittent entre des positions d'affichage discrètes et associé à un premier mécanisme d'entrainement unidirectionnel comprenant un premier mobile d'entrainement ayant un ou plusieurs élément(s) d'entrainement de ce deuxième indicateur, ce ou ces élément(s) d'entrainement étant agencé(s) de manière que, lorsque le premier mobile d'entrainement est entrainé dans un premier sens donné, il / ils entraine(nt) le deuxième indicateur dans son sens d'avancement normal et, lorsque le premier mobile d'entrainement est entrainé dans un deuxième sens contraire au premier sens donné, il / ils est / sont escamoté(s) de sorte qu'il / ils n'entraine(nt) pas le deuxième indicateur ; le premier indicateur étant entrainé dans son sens d'avancement normal lorsque le premier dispositif moteur entraine le premier mobile d'entrainement selon son deuxième sens. Ce mouvement horloger comprend en outre un troisième indicateur actionné par un deuxième dispositif moteur bidirectionnel qui est associé à un deuxième mécanisme d'entrainement unidirectionnel du deuxième indicateur, ce deuxième mécanisme d'entrainement comprenant un deuxième mobile d'entrainement ayant un ou plusieurs élément(s) d'entrainement du deuxième indicateur, ce ou ces élément(s) d'entrainement étant agencé(s) de manière que, lorsque le deuxième mobile d'entrainement est entrainé dans un premier sens donné, il / ils est / sont escamoté(s) de sorte qu'il / ils n'entraine(nt) pas le deuxième indicateur et, lorsque le deuxième mobile d'entrainement est entrainé dans un deuxième sens contraire au premier sens donné, il / ils entraine(nt) le deuxième indicateur dans un sens contraire à son sens d'avancement normal ; le troisième indicateur étant entrainé dans son sens d'avancement normal lorsque le deuxième dispositif moteur entraine le deuxième mobile d'entrainement selon son premier sens. Le premier mobile d'entrainement, respectivement le deuxième mobile d'entrainement est agencé et commandé de manière que son / ses élément(s) d'entrainement soit / soient hors d'une zone de couplage avec des éléments d'entrainement que comporte le deuxième indicateur lorsque le deuxième mobile d'entrainement, respectivement le premier mobile d'entrainement est actionné pour entrainer ce deuxième indicateur.
- Par 'entrainement périodique' on comprend un entrainement qui intervient seulement périodiquement, c'est-à-dire que l'entrainement a lieu périodiquement durant un intervalle de temps limité et qu'aucun entrainement n'intervient entre les intervalles de temps limités. De même, par 'entrainement intermittent' on comprend un entrainement discontinu qui s'arrête et reprend en fonction de la commande du mécanisme d'entrainement intermittent sans que cet entrainement n'intervienne nécessairement à intervalles réguliers.
- Selon un mode de réalisation principal, le premier indicateur et le troisième indicateur sont du type à entrainement quasi continu. Ils comprennent des moyens de commande agencés de manière à amener automatiquement ce premier indicateur, respectivement ce troisième indicateur dans une position d'affichage correcte par un entrainement dans son sens d'avancement normal après avoir effectué un entrainement du deuxième indicateur dans son sens d'avancement normal, respectivement dans le sens contraire à ce sens d'avancement normal entre deux de ses positions d'affichage discrètes.
- Selon un mode de réalisation particulier, le premier indicateur, respectivement le troisième indicateur est une aiguille d'un affichage de chronographe comprenant une graduation du type circulaire avec une position zéro. Le mouvement horloger comprend des moyens de commande du premier dispositif moteur, respectivement du deuxième dispositif moteur qui sont agencés de manière que, une fois une mesure d'un intervalle de temps affiché par le premier ou troisième indicateur, le retour à zéro de ce premier ou troisième indicateur est effectué dans son sens d'avancement normal.
- Selon une variante préférée du mode de réalisation particulier, les premier et deuxième mobiles d'entrainement sont agencés de manière que, lorsque le premier indicateur, respectivement le troisième indicateur est dans sa position zéro, le premier mobile d'entrainement, respectivement le deuxième mobile d'entrainement se trouve dans une position angulaire pour laquelle son / ses élément(s) d'entrainement sont hors de la zone de couplage avec les éléments d'entrainement du deuxième indicateur.
- D'autres caractéristiques particulières de l'invention seront exposées ci-après dans la description détaillée de l'invention.
- L'invention sera décrite ci-après à l'aide de dessins annexés, donnés à titre d'exemples nullement limitatifs, dans lesquels :
- La
Figure 1 est une vue en perspective d'une réalisation avantageuse d'un mouvement horloger similaire dans son concept à l'art antérieur; - Les
Figures 2A à 2D représentent diverses positions successives de l'anneau des quantièmes et de la roue d'entrainement de celui-ci lors d'une rotation de cette roue dans le sens d'entrainement de l'anneau des quantièmes; - Les
Figures 3A à 3D représentent l'anneau des quantièmes et diverses positions successives de la roue d'entrainement de celui-ci lors d'une rotation de cette roue dans le sens de non entrainement de l'anneau des quantièmes; - La
Figure 4 est une vue de dessus d'un mode de réalisation d'un mouvement horloger selon l'invention; et - La
Figure 5 est une vue schématique partielle du mouvement horloger de laFigure 4 . - A l'aide des
Figures 1 ,2A-2D et3A-3D , on décrira ci-après une réalisation d'un mouvement horloger avec un entrainement unidirectionnel d'un anneau des quantièmes du type prévu dans le cadre de la présente invention qui sera décrite par la suite. - Le mouvement horloger 2 est associé à un affichage analogique et il comprend un premier indicateur 4, formé par une aiguille et associé à un premier mécanisme d'entrainement 6, et un deuxième indicateur 8 formant un anneau des quantièmes et associé à un deuxième mécanisme d'entrainement 10. L'anneau des quantièmes est du type à entrainement périodique ou intermittent entre des positions d'affichage discrètes correspondant aux positions dans lesquelles les quantièmes apparaissent successivement dans un guichet 14 d'un cadran associé au mouvement horloger. Le premier mécanisme d'entrainement et le deuxième mécanisme d'entrainement sont actionnés par un seul et même dispositif moteur bidirectionnel formé dans la variante représentée par un moteur électromagnétique 12. On remarquera que dans un autre mode de réalisation non représenté, le dispositif moteur est formé par un dispositif mécanique avec un barillet et un système mécanique permettant d'inverser le sens d'entrainement de ce dispositif moteur. De manière nullement limitative, le premier mécanisme d'entrainement est constitué ici par un train d'engrenages entre le pignon du rotor du moteur électromagnétique et l'aiguille 4, cette dernière étant solidaire d'une roue 22. Egalement de manière nullement limitative, le deuxième mécanisme d'entrainement est formé ici par le premier mécanisme 6 et comprend en outre un pignon solidaire de la roue 22, un mobile intermédiaire 24 qui engrène avec ce pignon et un mobile d'entrainement 16. Dans une variante, le deuxième indicateur affiche une autre information de calendrier, par exemple le jour de la semaine ou le mois. Dans le cas d'un mouvement électronique avec un moteur électromagnétique, le deuxième indicateur peut dans une variante particulière servir à afficher des informations de calendrier et en plus des informations relatives à des applications ou des modes de fonctionnement.
- Le deuxième mécanisme 10 est un mécanisme à entrainement unidirectionnel. A cet effet, il comprend de manière générale un mobile d'entrainement ayant un ou plusieurs élément(s) d'entrainement escamotable(s) et agencé(s) de manière que, lorsque le mobile d'entrainement est actionné dans un premier sens donné, ce ou ces élément(s) d'entrainement entraine(nt) le deuxième indicateur dans son sens d'avancement normal et, lorsque le mobile d'entrainement est actionné dans un deuxième sens contraire au premier sens, ce ou ces élément(s) d'entrainement est / sont escamoté(s) de sorte qu'il / ils n'entraine(nt) pas le deuxième indicateur. Ensuite, le premier mécanisme est agencé de manière qu'il entraine le premier indicateur dans son sens d'avancement normal lorsque le dispositif moteur actionne le mobile d'entrainement selon son deuxième sens.
- Dans la réalisation représentée à la
Figure 1 , le mobile d'entrainement comprend deux éléments d'entrainement formés chacun par un doigt d'entrainement 18, respectivement 20 agencés à l'extrémité libre d'un bras élastique 19, respectivement 21. Chaque doigt est configuré de manière à exercer, lorsque le mobile d'entrainement est actionné dans un premier sens (dans la variante de laFigure 1 , rotation dans le sens antihoraire), périodiquement une force tangentielle sur la denture 28 de l'anneau des quantièmes qui est supérieure à une force de positionnement maximale exercée par le sautoir 29, associé à cet anneau pour le maintenir dans l'une quelconque de ses positions d'affichage discrètes, et, lorsque le mobile d'entrainement est actionné dans un deuxième sens (dans la variante de laFigure 1 , rotation dans le sens horaire), une force tangentielle sur cette denture 28 qui est inférieure à la force de positionnement maximale du sautoir. Ainsi, dans ce deuxième sens de rotation, chaque doigt est escamoté lorsqu'il entre en contact avec une dent de la denture 28 par déformation élastique du bras élastique sous l'action d'une force radiale exercée par cette dent sur ce doigt. On remarquera que le mobile 16 conserve un axe de rotation fixe dans le mouvement horloger. Lorsqu'un doigt est escamoté par la denture 28, il s'approche de cet axe de rotation par déformation élastique du bras qui le porte. Ce retrait de chaque doigt est limité aux périodes durant lesquelles il presse sur la denture 28 puisque c'est la force de réaction de cette denture qui engendre le retrait du doigt en direction de l'axe de rotation du mobile d'entrainement. - Les
Figures 2A à 2D montrent l'entrainement de l'anneau des quantièmes d'une première position d'affichage à une position d'affichage suivante par une rotation antihoraire du mobile 16. Trois dents 31, 32 et 33 de la denture 28 sont référencées sur ces figures. LaFigure 2A montre le doigt 20 juste avant qu'il entre dans la zone de couplage avec la denture alors que laFigure 2B montre ce doigt juste avant qu'il entre en contact avec la dent 32. Le doigt 20 est formé par une plaquette verticale qui présente alors une inclinaison telle que ce doigt vient buter contre la dent 32 et ensuite entrainer l'anneau 28, comme représenté à laFigure 2C où l'on remarque que l'anneau a déjà subi une certaine rotation. Finalement, l'anneau est tourné suffisamment pour que le sautoir 29 (Figure 1 ) passe par-dessus l'extrémité d'une dent et vienne alors se positionner dans l'espace suivant entre deux dents de la denture 28. On peut donc parler ici d'un système d'entrainement semi-instantané. - Les
Figures 3A à 3D montrent une rotation dans le sens horaire du mobile 16. On observe que la plaquette verticale formant le doigt 20 est configurée de manière à présenter une pente assez proche de la direction tangentielle à la denture 28 lorsque ce doigt arrive en contact avec une dent 32 de l'anneau des quantièmes. Ainsi, la force tangentielle exercée par le doigt 20 sur cette denture est faible relativement à la force qu'il exerce dans l'autre sens de rotation. L'élasticité du bras 21 et la force maximale de positionnement du sautoir 29 (Figure 1 ) sont sélectionnées de manière que la force tangentielle exercée par le doigt 20 sur la dent 32 soit inférieure à cette force de positionnement maximale. Il en résulte que le doigt est escamoté par la dent 32 grâce au bras élastique 21 qui permet un déplacement radial de ce doigt. Ainsi, l'anneau des quantièmes n'est pas entrainé lors d'une rotation du mobile d'entrainement 16 dans un sens horaire. - Dans une variante particulière, le premier indicateur est une aiguille 4 d'un affichage de chronographe qui comprend une graduation classique du type circulaire (non représentée) avec une position zéro. Lors du chronométrage d'un événement, cette aiguille 4 et le mobile 16 sont entrainés dans le sens horaire. L'aiguille 4 peut donc tourner dans le sens horaire un quelconque intervalle de temps sans que l'anneau des quantièmes soit entrainé. De préférence, le mouvement horloger comprend des moyens de commande du moteur 12 qui sont agencés de manière que, une fois une mesure d'un intervalle de temps affiché par l'aiguille 4, le retour à zéro de cette aiguille est effectué dans son sens d'avancement normal, c'est-à-dire horaire. L'entrainement de l'anneau des quantièmes est effectué par une rotation de 180° du mobile 16 dans le sens antihoraire. L'aiguille 4 effectue alors deux tours complets dans le sens antihoraire. En sélectionnant une telle commande, l'entrainement de l'anneau des quantièmes est effectué grâce au système d'entrainement unidirectionnel seulement dans un premier sens de rotation du moteur et l'entrainement de l'aiguille de chrono est effectué en mode chrono dans l'autre sens de rotation du moteur. Ainsi, quelle que soit l'utilisation du mode chrono, il n'y aucun risque de passer de manière intempestive à l'affichage d'un quantième supérieur du fait de l'actionnement de l'aiguille de chrono.
- Dans une variante préférée de la variante particulière décrite ci-avant, le mobile d'entrainement 16 et le mécanisme d'entrainement de l'anneau des quantièmes sont agencés de manière que, lorsque l'aiguille de chrono 4 est dans sa position zéro, le mobile d'entrainement se trouve dans une position angulaire ou dans une quelconque position angulaire parmi une pluralité de positions angulaires déterminées où aucun doigt d'entrainement de ce mobile d'entrainement n'est en contact avec un autre élément d'entrainement du mécanisme d'entrainement de l'anneau des quantièmes ou avec la denture de ce dernier. On assure ainsi un changement de quantième correct par une rotation de 180° (360°/2 pour deux doigts d'entrainement décalés de 180°) du mobile 16 lorsque l'aiguille de chrono est au repos dans sa position zéro. En particulier, la réduction R entre l'aiguille 4 et le mobile 16 est choisie telle que R=2N, N étant un nombre entier. Ainsi, à chaque passage d'un quantième à un autre par ladite rotation de 180° du mobile 16, l'aiguille 4 tourne dans le sens antihoraire mais est finalement ramenée à sa position zéro si le mode chrono est inactif.
- De préférence, lors d'un changement de quantième, l'aiguille chrono n'est pas entrainée dans son sens horaire. Toutefois si un changement de quantième intervient lorsque le mode chrono est activé, il est prévu d'arrêter premièrement l'aiguille 4 dans la position angulaire susmentionnée ou dans une quelconque position angulaire parmi ladite pluralité de positions angulaires déterminées. Dans ce dernier cas, après avoir effectué le changement de quantième, la commande du moteur est agencée pour ramener l'aiguille 4 dans une position d'affichage chrono correcte et pour continuer de mesurer l'intervalle de temps de l'évènement en cours. Cette commande peut s'appliquer aussi à un mode de réalisation où le premier indicateur est du type à entrainement quasi continu, par exemple pour afficher une information relative à l'heure courante. Le mouvement horloger comprend alors des moyens de commande agencés de manière à amener automatiquement ce premier indicateur dans une position d'affichage correcte par un entrainement dans son sens d'avancement normal après avoir effectué un entrainement du deuxième indicateur du type à entrainement périodique ou intermittent entre deux de ses positions d'affichage discrètes.
- Dans une variante particulière, le moteur électromagnétique 12 est un moteur Lavet, ce moteur Lavet étant actionné dans son sens de rotation avant pour entrainer le mobile d'entrainement 16 dans le sens antihoraire et dans son sens de rotation arrière pour l'entrainer dans le sens contraire correspondant à une rotation dans le sens horaire de l'aiguille 4. L'actionnement en avant du moteur Lavet classique peut fournir un couple de force plus élevé que l'actionnement en arrière ; ce qui est utile pour l'entrainement du quantième qui demande un couple de force plus grand que celui nécessaire à l'entrainement d'une aiguille de chrono.
- Dans un autre mode de réalisation, le premier indicateur est également du type à entrainement périodique ou intermittent entre des positions d'affichage discrètes. De préférence, le mouvement horloger comprend alors des moyens de commande du dispositif moteur agencés de manière qu'un entrainement du deuxième indicateur est effectué seulement lorsque le premier indicateur est au repos dans une de ses positions d'affichage discrètes et inversement.
- Dans un autre mode de réalisation non représenté, le premier mécanisme est également un mécanisme à entrainement unidirectionnel formé par un mobile d'entrainement, lequel comprend au moins un élément d'entrainement du premier indicateur agencé de manière que, lorsque le mobile d'entrainement est actionné dans un premier sens donné, il entraine le premier indicateur dans son sens d'avancement normal et, lorsque ce mobile d'entrainement est actionné dans un deuxième sens contraire à son premier sens, cet au moins un élément d'entrainement est escamoté de sorte qu'il n'entraine pas le premier indicateur. Ce mode de réalisation est avantageux par le fait que l'entrainement du deuxième indicateur, notamment un anneau des quantièmes, n'engendre pas un déplacement du premier indicateur, notamment une aiguille de chrono sautante, dans le sens contraire à son sens de marche normal, notamment le sens horaire.
- A l'aide des
Figures 4 et5 on décrira ci-après un mode de réalisation d'un mouvement horloger selon l'invention, sans exposé à nouveau ce qui vient d'être décrit notamment quant aux mécanismes d'entrainement unidirectionnels. Les éléments déjà décrits précédemment ne seront donc pas à nouveau décrit ici en détails. Le mouvement horloger 42, de manière similaire à la réalisation précédente, comprend une aiguille de chrono 4 associé à un premier mécanisme d'entrainement (non représenté) et un anneau des quantièmes 8 associé à un deuxième mécanisme d'entrainement 10A. Ce deuxième mécanisme comprend une roue d'entrainement 16 de l'anneau 8, une roue intermédiaire 46 et le pignon 44 du mobile auquel est fixé l'aiguille 4. Le rapport d'engrenage entre le pignon 44 et le mobile 16 est égal à quatre. Ainsi, lorsque l'aiguille 4 effectue un tour complet, le mobile 16 effectue une rotation de 90°. - Selon l'invention, il est prévu un entrainement dans les deux sens de rotation de l'anneau des quantièmes 8. A cet effet, le mouvement horloger 42 comprend en outre un deuxième dispositif moteur 12A semblable au moteur électromagnétique 12, notamment un moteur Lavet, mais représenté schématiquement par un rectangle pour ne pas charger le dessin de la
Figure 4 . Le moteur 12A est associé à au moins un troisième mécanisme d'entrainement 50 agencé pour entrainer l'anneau des quantièmes dans le sens contraire à son sens d'avancement normal. Ce troisième mécanisme d'entrainement comprend un mobile d'entrainement 16A similaire au mobile d'entrainement 16, mais présentant une symétrie axiale dans son plan général relativement à ce dernier. Ce mobile 16A comprend également deux éléments d'entrainement escamotables 18A et 20A agencés de manière que, lorsqu'il est actionné dans un premier sens donné, ces élément d'entrainement sont escamotés de sorte qu'ils n'entraine pas le deuxième indicateur et, lorsque ce mobile d'entrainement est actionné dans un deuxième sens contraire au premier sens, ces éléments d'entrainement entrainent l'anneau des quantièmes dans le sens contraire à son sens d'avancement normal. Dans la variante représentée, le mobile 16A comprend deux doigts 18A et 20A fixés respectivement aux extrémités libres de deux bras élastiques 19A et 21 A. Le troisième mécanisme 50 comprend en outre deux petites roues 53 et 54 et un pignon 52 solidaire d'une roue d'un quatrième mécanisme d'entrainement d'une deuxième aiguille chrono 48 associée à une graduation du type circulaire avec une position zéro, ce quatrième mécanisme (non représenté) étant compris dans le troisième mécanisme 50. L'activation de l'aiguille 48 et du mobile 16A pour entrainer l'anneau des quantièmes en sens inverse au sens normal est similaire à celui décrit précédemment en relation avec le premier mode de réalisation. On remarquera que le mécanisme 50 diffère ici du mécanisme 10A par une roue intermédiaire supplémentaire hormis la symétrie axiale prévue entre les deux mobiles d'entrainement 16 et 16A. Ainsi, lorsque l'aiguille 48 est entrainée dans le sens horaire, le mobile 16A n'entraine pas l'anneau 8, ses doigts étant escamotés au contact de la denture 28. Le rapport de réduction entre l'aiguille 48 et le mobile 16A est aussi prévu égal à quatre. - Pour éviter qu'un des deux mobiles 16 et 16A bloque ou freine l'entrainement de l'anneau 8 par l'autre mobile, ces mobiles d'entrainement 16 et 16A sont chacun agencés et commandés de manière que leurs éléments d'entrainement soient hors d'une zone de couplage 58 (
Figure 5 ) avec un élément d'entrainement de l'anneau des quantièmes situé en aval dans le mécanisme concerné (variante non représentée) ou avec la denture 28 de cet anneau des quantièmes lorsque l'autre mobile d'entrainement est actionné pour entrainer l'anneau des quantièmes. Dans la variante représentée auxFigures 4 et5 , en considérant pour l'explication le mobile 16, ce mobile d'entrainement a été agencé de manière que, étant donné le rapport de réduction avec l'aiguille 48 égal à quatre, l'axe géométrique 56 passant par les deux extrémités de ses deux doigts soit toujours aligné sur l'un des quatre points P1,P2,P3 et P4, décalés de 90° et définissant deux axes orthogonaux fixes (voirFigure 5 ) relativement au mouvement horloger 42, lorsque l'aiguille 48 est dans sa position zéro, quel que soit le nombre de tours qu'elle ait effectué auparavant. Ces quatre points sont chacun situés dans une zone de non couplage, de préférence à une distance angulaire, sensiblement identique, d'une zone de couplage. Dans cet exemple, la distance angulaire de couplage possible entre un doigt et la denture 28 est environ entre 75° et 80°. Tant que le point P sur l'axe 56 est situé angulairement dans une des deux zones de couplage 60 et 61, un doigt du mobile 16 va freiner ou bloquer l'entrainement par l'autre mobile 16A. Par conséquent, il est prévu que le point P soit toujours situé dans une des deux zones de non couplage 62 et 63, ayant chacune une distance angulaire supérieure à 90°, lorsque l'aiguille 48 est dans sa position zéro (telle que représentée à laFigure 4 ). En d'autres termes, il est prévu que ce point P soit sensiblement situé sur l'un des deux axes orthogonaux susmentionnés lorsque l'aiguille 48 est dans sa position zéro. Le mobile 16A est agencé et entrainé de manière similaire au mobile 16. - Dans une variante préférée, les premier et deuxième moteurs électromagnétiques 12 et 12A sont constitués respectivement par des premier et deuxième moteurs Lavet. Le premier moteur Lavet est actionné dans son sens de rotation avant pour entrainer le premier mobile d'entrainement selon son premier sens et dans son sens de rotation arrière pour l'entrainer selon son deuxième sens. Le deuxième moteur Lavet est actionné dans son sens de rotation avant pour entrainer le deuxième mobile d'entrainement selon son deuxième sens et dans son sens de rotation arrière pour l'entrainer selon son premier sens.
Claims (8)
- Mouvement horloger (42) comprenant un premier indicateur (4) et un deuxième indicateur (8) actionnés par un premier dispositif moteur bidirectionnel (12), le deuxième indicateur (8) étant du type à entrainement périodique ou intermittent entre des positions d'affichage discrètes et associé à un premier mécanisme d'entrainement unidirectionnel (10A) comprenant un premier mobile d'entrainement (16) ayant un ou plusieurs élément(s) d'entrainement (18, 20) de ce deuxième indicateur (8), ce ou ces élément(s) d'entrainement étant agencé(s) de manière que, lorsque le premier mobile d'entrainement est entrainé dans un premier sens donné, il/ils entraine/nt le deuxième indicateur (8) dans son sens d'avancement normal et, lorsque le premier mobile d'entrainement est entrainé dans un deuxième sens contraire au premier sens donné, il/ils est/sont escamoté/s de sorte qu'il/ils n'entraine/ nt pas le deuxième indicateur (8) ;
ledit premier indicateur (4) étant entrainé dans son sens d'avancement normal lorsque le premier dispositif moteur (12) entraine le premier mobile d'entrainement (16) selon son deuxième sens ; caractérisé en ce que le mouvement horloger comprend en outre un troisième indicateur (48) actionné par un deuxième dispositif moteur bidirectionnel (12A) qui est associé à un deuxième mécanisme d'entrainement unidirectionnel (50) du deuxième indicateur (8), ce deuxième mécanisme d'entrainement comprenant un deuxième mobile d'entrainement (16A) ayant un / plusieurs élément/s d'entrainement (18A, 20A) du deuxième indicateur (8), ce/ces élément/s d'entrainement étant agencé/s de manière que, lorsque le deuxième mobile d'entrainement (16A) est entrainé dans un premier sens donné, il / ils est / sont escamoté/s de sorte qu'il/ils n'entraine/nt pas le deuxième indicateur (8) et, lorsque le deuxième mobile d'entrainement (16A) est entrainé dans un deuxième sens contraire au premier sens donné, il/ils entraine/ nt le deuxième indicateur (8) dans un sens contraire à son sens d'avancement normal ; ledit troisième indicateur (48) étant entrainé dans son sens d'avancement normal lorsque le deuxième dispositif moteur entraine le deuxième mobile d'entrainement selon son premier sens ; et en ce que le premier mobile d'entrainement (16), respectivement le deuxième mobile d'entrainement (16A) est agencé et commandé de manière que son / ses élément/s d'entrainement soit / soient hors d'une zone de couplage (58) avec des éléments d'entrainement (28) que comporte le deuxième indicateur (8) lorsque le deuxième mobile d'entrainement (16A), respectivement le premier mobile d'entrainement (16) est actionné pour entrainer ce deuxième indicateur (8). - Mouvement horloger selon la revendication 1, caractérisé en ce que le premier indicateur et le troisième indicateur sont du type à entrainement quasi continu, et en ce qu'ils comprennent des moyens de commande agencés de manière à amener automatiquement ce premier indicateur, respectivement ce troisième indicateur dans une position d'affichage correcte par un entrainement dans son sens d'avancement normal après avoir effectué un entrainement du deuxième indicateur dans son sens d'avancement normal, respectivement dans le sens contraire à ce sens d'avancement normal entre deux de ses positions d'affichage discrètes.
- Mouvement horloger selon la revendication 1 ou 2, caractérisé en ce que le premier indicateur, respectivement le troisième indicateur est une aiguille d'un affichage de chronographe comprenant une graduation du type circulaire avec une position zéro ; et en ce qu'il comprend des moyens de commande du premier dispositif moteur, respectivement du deuxième dispositif moteur qui sont agencés de manière que, une fois une mesure d'un intervalle de temps affiché par le premier ou troisième indicateur, le retour à zéro de ce premier ou troisième indicateur est effectué dans son sens d'avancement normal.
- Mouvement horloger selon la revendication 3, caractérisé en ce que les premier et deuxième mobiles d'entrainement sont agencés de manière que, lorsque le premier indicateur, respectivement le troisième indicateur est dans sa position zéro, le premier mobile d'entrainement, respectivement deuxième mobile d'entrainement se trouve dans une position angulaire pour laquelle son / ses élément(s) d'entrainement sont hors de ladite zone de couplage (58) avec les éléments d'entrainement (28) du deuxième indicateur.
- Mouvement horloger selon l'une quelconque des revendications précédentes, caractérisé en ce que le deuxième indicateur affiche une information de calendrier, en particulier le quantième.
- Mouvement horloger selon l'une quelconque des revendications précédentes, dans lequel lesdits éléments d'entrainement (28) du deuxième indicateur sont formés par une denture, caractérisé en ce que le ou les élément(s) d'entrainement des premier et deuxième mobiles d'entrainement est / sont formé(s) chacun par un doigt d'entrainement (18, 20 ; 18A, 20A) agencé à l'extrémité libre d'un bras élastique (19, 21 ; 19A, 20A), chaque doigt étant configuré de manière à exercer, lorsque le premier mobile d'entrainement est actionné dans ledit premier sens ou le deuxième mobile d'entrainement est actionné dans ledit deuxième sens, périodiquement une force tangentielle sur ladite denture (28) qui est supérieure à une force de positionnement maximale d'un sautoir (29) pressant sur cette denture et, lorsque le premier mobile d'entrainement est actionné dans ledit deuxième sens ou le deuxième mobile d'entrainement est actionné dans ledit premier sens, une force tangentielle sur cette denture qui est inférieure à ladite force de positionnement maximale du sautoir de sorte que le doigt est escamoté par déformation élastique dudit bras élastique auquel il est associé sous l'action d'une force radiale exercée par ladite denture sur ce doigt.
- Mouvement horloger selon l'une quelconque des revendications précédentes, caractérisé en ce que lesdits premier et deuxième dispositifs moteur sont formés respectivement par des premier et deuxième moteurs électromagnétiques.
- Mouvement horloger selon la revendication 7, dans lequel les premier et deuxième moteurs électromagnétiques sont constitués respectivement par des premier et deuxième moteurs Lavet, caractérisé en ce que le premier moteur Lavet est actionné dans son sens de rotation avant pour entrainer le premier mobile d'entrainement selon son premier sens et dans son sens de rotation arrière pour l'entrainer selon son deuxième sens, et en ce que le deuxième moteur Lavet est actionné dans son sens de rotation avant pour entrainer le deuxième mobile d'entrainement selon son deuxième sens et dans son sens de rotation arrière pour l'entrainer selon son premier sens.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP15163513.3A EP2937742B1 (fr) | 2014-04-25 | 2015-04-14 | Dispositif d'entrainement d'un affichage analogique d'une pièce d'horlogerie |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP14166017.5A EP2937741A1 (fr) | 2014-04-25 | 2014-04-25 | Dispositif d'entraînement d'un affichage analogique d'une pièce d'horlogerie |
| EP15163513.3A EP2937742B1 (fr) | 2014-04-25 | 2015-04-14 | Dispositif d'entrainement d'un affichage analogique d'une pièce d'horlogerie |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP2937742A2 EP2937742A2 (fr) | 2015-10-28 |
| EP2937742A3 EP2937742A3 (fr) | 2016-03-30 |
| EP2937742B1 true EP2937742B1 (fr) | 2017-03-01 |
Family
ID=50542961
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP14166017.5A Withdrawn EP2937741A1 (fr) | 2014-04-25 | 2014-04-25 | Dispositif d'entraînement d'un affichage analogique d'une pièce d'horlogerie |
| EP15163513.3A Active EP2937742B1 (fr) | 2014-04-25 | 2015-04-14 | Dispositif d'entrainement d'un affichage analogique d'une pièce d'horlogerie |
Family Applications Before (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP14166017.5A Withdrawn EP2937741A1 (fr) | 2014-04-25 | 2014-04-25 | Dispositif d'entraînement d'un affichage analogique d'une pièce d'horlogerie |
Country Status (1)
| Country | Link |
|---|---|
| EP (2) | EP2937741A1 (fr) |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5424674A (en) * | 1977-07-26 | 1979-02-24 | Citizen Watch Co Ltd | Electronic watch |
| JP3732281B2 (ja) | 1996-08-30 | 2006-01-05 | シチズン時計株式会社 | 多機能時計 |
-
2014
- 2014-04-25 EP EP14166017.5A patent/EP2937741A1/fr not_active Withdrawn
-
2015
- 2015-04-14 EP EP15163513.3A patent/EP2937742B1/fr active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| EP2937741A1 (fr) | 2015-10-28 |
| EP2937742A3 (fr) | 2016-03-30 |
| EP2937742A2 (fr) | 2015-10-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1546818B1 (fr) | Dispositif mecanique d affichage des heures et des minutes | |
| EP2073076B1 (fr) | Mécanisme de commande d'un réveil | |
| EP1864190B1 (fr) | Mouvement pour pièce d'horlogerie | |
| EP2180383B1 (fr) | Dispositif d'aide au maintien en position d'un disque indicateur de quantième pour pièce d'horlogerie | |
| EP1286233B1 (fr) | Pièce d'horlogerie à quantième comprenant un dispositif d'équation du temps marchante | |
| EP3629102A1 (fr) | Mécanisme d'affichage à guichet unique | |
| WO2012042448A1 (fr) | Piece d'horlogerie | |
| EP3671366B1 (fr) | Dispositif d'affichage d'une succession d'évènements périodiques qui forment un cycle annuel et pièce d'horlogerie comprenant un tel dispositif d'affichage | |
| EP3832397B1 (fr) | Mecanisme d'affichage d'horlogerie a saut instantane | |
| EP3722890B1 (fr) | Dispositif d'affichage d'une succession d'évenements periodiques qui forment un cycle annuel et pièce d'horlogerie comprenant un tel dispositif d'affichage | |
| CH699794B1 (fr) | Dispositif d'aide au maintien en position d'un anneau indicateur de quantième pour pièce d'horlogerie. | |
| EP4254079B1 (fr) | Mecanisme d'affichage des phases de lune de piece d'horlogerie | |
| CH682967B5 (fr) | Dispositif d'affichage pour pièce d'horlogerie. | |
| EP2937742A2 (fr) | Dispositif d'entrainement d'un affichage analogique d'une pièce d'horlogerie | |
| FR2615970A1 (fr) | Dispositif de commande ou de correction de l'affichage du jour ou du quantieme pour une montre, notamment une montre-bracelet | |
| EP3460588B1 (fr) | Mecanisme de quantieme | |
| EP3550382A1 (fr) | Mecanisme de quantieme annuel | |
| EP3333640B1 (fr) | Mecanisme d'equation du temps marchante commande par un dispositif differentiel | |
| CH709562B1 (fr) | Dispositif d'entraînement d'un affichage analogique d'une pièce d'horlogerie. | |
| CH713226B1 (fr) | Dispositif d'affichage horloger. | |
| CH705476A2 (fr) | Mouvement horloger. | |
| WO2006108878A1 (fr) | Mecanisme d'affichage sautant de l’heure pour piece d’horlogerie | |
| EP4498172A1 (fr) | Mouvement horloger comprenant un mecanisme d'indexation de la position relative entre des organes d'affichage des secondes courantes et des minutes courantes | |
| CH719558B1 (fr) | Mouvement d'horlogerie comportant un mécanisme d'affichage des phases de lune | |
| EP4730050A1 (fr) | Dispositif horloger d'affichage d'une information horlogère et son procédé de fonctionnement |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: G04C 3/14 20060101AFI20160224BHEP Ipc: G04C 17/00 20060101ALI20160224BHEP |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| 17P | Request for examination filed |
Effective date: 20160930 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| INTG | Intention to grant announced |
Effective date: 20161109 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: CH Ref legal event code: NV Representative=s name: ICB INGENIEURS CONSEILS EN BREVETS SA, CH Ref country code: AT Ref legal event code: REF Ref document number: 872050 Country of ref document: AT Kind code of ref document: T Effective date: 20170315 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH Ref country code: FR Ref legal event code: PLFP Year of fee payment: 3 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602015001601 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20170301 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 872050 Country of ref document: AT Kind code of ref document: T Effective date: 20170301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170601 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170602 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170601 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170701 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170703 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602015001601 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| 26N | No opposition filed |
Effective date: 20171204 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170414 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20170430 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170414 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20150414 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20190414 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190414 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170301 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230701 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250319 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20250501 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260319 Year of fee payment: 12 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260501 |