EP2843646B1 - Procédé de géo-localisation de données brutes échangées lors d'une transmission air/sol et dispositif de géo-localisation correspondant - Google Patents
Procédé de géo-localisation de données brutes échangées lors d'une transmission air/sol et dispositif de géo-localisation correspondant Download PDFInfo
- Publication number
- EP2843646B1 EP2843646B1 EP14179508.8A EP14179508A EP2843646B1 EP 2843646 B1 EP2843646 B1 EP 2843646B1 EP 14179508 A EP14179508 A EP 14179508A EP 2843646 B1 EP2843646 B1 EP 2843646B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- aircraft
- data
- raw data
- identifier
- information
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Not-in-force
Links
- 238000000034 method Methods 0.000 title claims description 50
- 230000005540 biological transmission Effects 0.000 title claims description 20
- 101000972822 Homo sapiens Protein NipSnap homolog 2 Proteins 0.000 claims 1
- 102100022564 Protein NipSnap homolog 2 Human genes 0.000 claims 1
- 238000004891 communication Methods 0.000 description 16
- 238000013213 extrapolation Methods 0.000 description 13
- 230000008520 organization Effects 0.000 description 2
- 230000003416 augmentation Effects 0.000 description 1
- 238000013475 authorization Methods 0.000 description 1
- 230000001419 dependent effect Effects 0.000 description 1
- 238000000605 extraction Methods 0.000 description 1
- 238000009877 rendering Methods 0.000 description 1
- 238000007619 statistical method Methods 0.000 description 1
- 230000009897 systematic effect Effects 0.000 description 1
Images


Classifications
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G5/00—Traffic control systems for aircraft
- G08G5/20—Arrangements for acquiring, generating, sharing or displaying traffic information
- G08G5/26—Transmission of traffic-related information between aircraft and ground stations
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G5/00—Traffic control systems for aircraft
- G08G5/70—Arrangements for monitoring traffic-related situations or conditions
- G08G5/72—Arrangements for monitoring traffic-related situations or conditions for monitoring traffic
- G08G5/727—Arrangements for monitoring traffic-related situations or conditions for monitoring traffic from a ground station
Definitions
- the invention relates to a method of geo-location of raw data exchanged between an aircraft and a ground receiver, in particular a VHF receiver.
- the invention also relates to a geolocation device implementing such a method.
- VHF very high frequency band
- raw data issued by an aircraft.
- Each raw data is associated when it is transmitted by the aircraft to information representative of an identifier of the aircraft.
- This identifier is generally contained in a 24-bit ICAO address, which is unique for each aircraft.
- the data sent includes a specific field indicating the position of the aircraft.
- the airplane obtained for example by a GPS module mounted on board the aircraft.
- the aim of the invention is to provide, in at least one embodiment of the invention, a method for geo-locating raw data exchanged between an aircraft and a VHF receiver making it possible to determine the position of the aircraft that has sent the raw data. received on the ground.
- the invention also aims to provide, in at least one embodiment of the invention, such a method that can adapt to different aircraft (commercial, private or military aircraft) and the different types of signals available on board these aircraft.
- the invention also aims to provide, in at least one embodiment, a device for geo-location of raw data exchanged between an aircraft and a ground VHF receiver.
- the invention relates to a method of geo-location of the raw data exchanged between an aircraft and a VHF receiver, each raw data comprising an identifier of said aircraft transmitting this data.
- a method according to the invention therefore makes it possible to retrieve information representative of the identifier of the aircraft and to associate each raw data with a position datum by the cross-checking of the raw data and position data comprising the same identifier.
- a method according to the invention therefore allows to assign to each raw data received, a position of the aircraft during the transmission of this data.
- a method according to the invention therefore makes it possible to geolocate the raw data exchanged during a transmission between an aircraft and a VHF receiving station.
- the identifier of the aircraft may for example be the 24-bit identifier issued by the International Civil Aviation Organization (ICAO) or the registration number of the aircraft or any similar information. to identify an aircraft.
- IAO International Civil Aviation Organization
- the information representative of said identifier of the aircraft is the 24-bit identifier issued by the ICAO.
- ICAO Integrated Multimedia Subsystem
- Such a 24-bit ICAO identifier is unique for each aircraft and therefore makes it possible to directly correlate the raw data with the position data comprising such an identifier.
- This variant is particularly suitable in the case where the identifier of the aircraft is directly available on the ground. This is the case, for example, when the aircraft is equipped with the cooperative surveillance system known as ADS-B ( Automatic Dependent Surveillance - Broadcast ) and the corresponding signals are received and available at the same time. ground.
- ADS-B Automatic Dependent Surveillance - Broadcast
- the information representative of the identifier is a registration number of the aircraft.
- the method further comprises a step of recovering the ICAO identifier of the aircraft by consulting a database linking aircraft identifiers to the aircraft registration numbers.
- This variant is particularly suitable in the case where the only information available is the registration number of the aircraft. This is the case for example when the aircraft is equipped only with the aircraft communication system known as Aircraft Communication Addressing and Reporting System (ACARS) or the communication mode used by the aircraft at the time of transmission. is the ACARS mode, or only the corresponding signals are received and available on the ground.
- ACARS Aircraft Communication Addressing and Reporting System
- a geolocation method also makes it possible to determine the transmission power of the signals conveying the raw data.
- it is generally possible to know the power of reception of signals on the ground.
- the invention makes it possible to know the precise position of the source at the time of transmission of the signals.
- the transmit power of the signals can be derived from the knowledge of reception power and geolocation data obtained by a method according to the invention.
- the transmission power is supposed, according to the standards, to be constant.
- a method according to the invention because of the large number of recordings that it makes it possible to obtain, can therefore contribute to determining, if appropriate, whether an observed variation of the transmission power is the fact of a non-transmitter compliant, or a coverage problem.
- the step of obtaining position data of said aircraft comprises a step of receiving the data transmitted by said aircraft on a channel dedicated to the transmission of position information.
- Such a dedicated channel is for example a dedicated channel of the previously mentioned cooperative surveillance system ADS-B.
- this is the channel known under the name 1090 ES ( 1090 MHz Extended Squitter ).
- this is the channel known by the acronym UAT ( Universal Access Transponder ).
- this is the channel known by the acronym VDL Mode 4 ( VHF Data Link Mode 4 ).
- this is the channel known by the acronym GBAS ( Ground-Based Augmentation System ).
- the exact position of the aircraft is known only at non-predetermined times and therefore does not allow to immediately define the position of the aircraft when issuing a raw data.
- the invention provides in this variant a step of extrapolation of the position of the aircraft from the known positions and already received.
- This extrapolation can be of all types. It can be a linear extrapolation, an extrapolation of the Béziers type or any other extrapolation method.
- the principle is to determine the position of the aircraft at a time t based on the knowledge of at least two positions at times close to the instant t considered.
- This variant is particularly suitable in the case where the only information available on the position of the aircraft is information sometimes provided on a channel known as VDL-2 ( VHF Data Link, Mode 2 ) or during a communication ACARS or when the dedicated channels of the ADS-B system are only partially operational and only certain position information is received.
- VDL-2 VHF Data Link, Mode 2
- this variant makes it possible to reconstitute the position of the aircraft from knowledge of certain positions of the aircraft received at random and non-systematic instants. It therefore adapts particularly well to all types of aircraft, including private aircraft that are not, in general, equipped with ADS-B systems.
- the position information received at non-predetermined times is flight intention information of said aircraft transmitted by said aircraft, either on the transmission channel or on a dedicated channel.
- flight intention information is for example available in the ADS-C messages, in the pilot requests and the associated controller authorizations (CPDLC exchanges), or in the updated flight plans (exchanged between an aircraft and the company that operates it), or in the XID messages in the case where the aircraft transmits in a VDL2 mode.
- a method according to this variant therefore makes it possible, solely from flight intention information, to geo-locate the data received on the ground.
- the step of correlating the raw data and the position data consists in determining data having an identical identifier and time stamp.
- This variant of the invention makes it possible to time stamp the raw data received by the receiver and the position data.
- the data correlation step is more precise and crosses not only the identifiers of the aircraft, but also the timestamps of the data. This enhances the robustness of the correlation step.
- it makes it possible to know the instant at which the raw data and / or the position datum was emitted by the aircraft and / or received by the receiver.
- the time stamp of the position data and the raw data is obtained by means of independent sources.
- the time stamp of a position data is calculated from the knowledge of the time stamp of the raw data and the position of the aircraft at the time of sending this position data.
- the step of time stamping each received position data comprises a step of extrapolation of said time stamp of said raw data received. This makes it possible to overcome any absences of time stamp information from the position data.
- the time stamp of the raw data is directly supplied with the raw data by the issuer.
- the step of time stamping each raw data received comprises a step of receiving GPS data by a GPS receiver to time stamp this data.
- the timestamp of the data can be obtained via a time server or any equivalent means.
- a method according to the invention further comprises a step of enriching a position database of said aircraft.
- the database comprises all the position information of the aircraft obtained by a method according to the invention.
- this database It is then possible to query this database to retrieve all the position data of the aircraft.
- the interrogation of this database makes it possible to recover each raw data associated with the position of the aircraft at the time of transmission and / or reception of this raw data, the corresponding time stamp if applicable, and the identifier of the aircraft.
- a method according to the invention therefore makes it possible to geo-locate all the raw data exchanged during an air / ground transmission between an aircraft and a VHF receiver. It also makes it possible to enrich the raw data with timestamp information, position information of the aircraft and information characterizing the aircraft, in particular its 24-bit ICAO identifier.
- the invention also relates to a device for geo-location of raw data exchanged between an aircraft and a receiver, each raw data comprising an identifier of said aircraft transmitting this data.
- the modules can be implemented by analog means or digital means or a combination of analog and digital means.
- the device comprises a raw data reception antenna, a position data reception antenna and a reception antenna for timestamp information of the received data. It further includes a VHF raw data receiver connected to the receiving antenna.
- a geolocation device advantageously implements a method according to the invention and a method according to the invention is advantageously implemented by a device according to the invention.
- the invention also relates to a method of geo-location of raw data exchanged between an aircraft and a VHF receiver, and a device for geo-location of raw data exchanged between an aircraft and a VHF receiver characterized in combination by all or some of the characteristics. mentioned above or below.
- a method of geo-location of raw data 4 exchanged between an aircraft 7 and a receiver comprises a step 10 for obtaining position data of the aircraft 7 and a step 11 for correlating the raw data 4 and position data by determining data having an identical identifier.
- each position data of the aircraft 7 comprises information representative of the identifier 6 of this aircraft 7.
- the 4 raw data exchanged can be of all types. These include, for example, traffic data, aircraft system status data, or communications between pilots and air traffic controllers. These data are generally exchanged over the very high frequency (VHF) frequency band determined by the 117.975 - 137 MHz interval. The data can be received on a single communication channel at predetermined frequencies or over a plurality of communication channels.
- VHF very high frequency
- the information representative of the identifier 6 of the aircraft is a 24-bit identifier issued by the international civil aviation organization.
- the information representative of the identifier 6 is a registration number 8 of the aircraft 7.
- the method comprises a step 12 of recovering the identifier 6 of the aircraft 7 by consulting a database 14 linking aircraft identifiers to registration numbers aircraft.
- the raw data 4 and the identifier 6 have been represented as two disjunct data, whereas in practice they form a single data item and are transmitted by the same signal between the aircraft and the receiver.
- the registration number 8 and the raw data 4 form a single datum, but have been shown as two separate data to facilitate the understanding of the invention.
- the choice of embodiment depends on the communication between the aircraft and the receiver. If it is an ACARS communication, only the registration of the aircraft is contained in the data flow exchanged. The embodiment of the figure 2 is in this case to privilege. On the other hand, if it is a VDL2 communication, the identifier is directly available so that the embodiment of the figure 1 is to be preferred.
- step 10 of obtaining position data of the aircraft 7 comprises a step of receiving the data transmitted by the aircraft 7 on a dedicated channel, such as a channel 1090ES or a UAT channel.
- a dedicated channel such as a channel 1090ES or a UAT channel.
- Such a channel provides at regular intervals, usually every second, position information of the aircraft.
- the step 10 of obtaining position data of the aircraft 7 comprises a step 10a of reception at non-predetermined times of position information of the aircraft and a step 10b of extrapolation of the position of the aircraft. aircraft 7 when transmitting said raw data from the position information obtained.
- the position data is derived directly from the data 4 Gross.
- This embodiment is particularly suitable in the case where the only information available relating to the position of the aircraft is information contained directly in the raw data 4, but only at certain times, so that the position of the aircraft 7 n is not directly accessible for all raw data. If the raw data contains position information, then the raw data contains its own geo-location information.
- the extrapolation step 10b consists in determining the position of the aircraft 7 at a time t as a function of the knowledge of the position of the aircraft at at least two moments t1, t2, neighbors of t . Different methods can be used to determine the position of the aircraft at time t . It can for example be a linear extrapolation or an extrapolation of Béziers or any equivalent method. These methods are widely commented on in the literature and known to those skilled in the art and are therefore not described here in detail.
- the method further comprises a step 17 of time stamping each raw data 4 received by the receiver and a step 18 of time stamping each position data 5 obtained.
- This time stamp is obtained by means of a reception 19 of GPS data.
- the timestamping of the data can be obtained by other technical means, for example by consulting a time server type NPT or other.
- a method according to the invention thus makes it possible to geo-locate each raw data 4 received by supplying at the output of the process the raw information 4, the position 5 of the aircraft at the time of the transmission of this raw data 4, the identifier 6 of the aircraft 7 having issued this raw data 4, and the time 9 at which this raw data 4 was issued. All of this information is stored in a database 22 that can act as a knowledge base, interrogation base or statistical analysis bases to evaluate the performance of air / ground transmissions in particular.
- each of the steps of the method according to the embodiments described can be implemented by software means, analog means or a combination of software and analog means.
- the correlation step 11 is preferably implemented by a computer and by executable modules within this computer.
- the step 10 of obtaining position data is preferably implemented by a combination of analog means, for example an antenna for receiving data transmitted by an aircraft, and software means, for example a computer for processing the data. data received and transmit them to the means implementing the correlation step 11.
- the invention also relates to a device 26 for geo-location of raw data exchanged between an aircraft 7 and a ground receiving station.
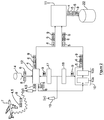
- the figure 3 is a schematic view of such a device according to one embodiment of the invention.
- the geolocation device 26 comprises a receiver 29 of raw data connected to a receiving antenna 34.
- This receiver 29 is a VHF receiver.
- Such a receiver is a single-channel receiver according to one embodiment of the invention. According to another embodiment, it is adapted to simultaneously receive several communication channels.
- it comprises a bandpass filter 40 adapted to filter the received signal and retain only certain frequencies.
- the signal then passes through a software radio module 41, better known by the acronym SDR.
- This module 41 samples and digitizes the received signal and transmits it to a module 42 for extraction and demodulation.
- This module 42 is adapted to provide the raw data 4 to be sent to the correlation module.
- the geolocation device also comprises a module 30 for obtaining position data from the aircraft 7.
- a reception module 30 is for example a receiver 1090 ES or UAT adapted to receive position data from the aircraft.
- the module 30 is connected to the module 41 SDR VHF receiver, itself fed by the signals received by an antenna receiving signal 1090ES or UAT.
- This configuration is particularly advantageous because it makes it possible to treat several signals of different nature by the same module 41 SDR.
- the signal received by the antenna 36 is directly transmitted to the module 30 for obtaining the position signals, possibly after processing by an SDR module specifically dedicated to these signals.
- the position signal which contains the position data is received by the antenna 36, then passes through the module 41 SDR, before being processed by the module 30, which will extract the position data.
- the extracted data is then supplied to the correlation module 31, to enable the geo-location of the raw data provided by the receiver 29.
- the geolocation device 26 further comprises a module 32 for timestamping the data.
- This timestamp module 32 is for example a GPS receiver connected to an antenna 35 for receiving GPS signals. According to another embodiment, this module 32 is connected to a time server adapted to provide a precise date and time.
- Each of the modules of a geolocation device 26 may comprise analog means, software means or a combination of analog and software means.
- the modules are implemented by software means, either on the same machine or distributed on several machines.
- the modules can communicate with each other via a TCP-IP communication.
- the geolocation device 26 has been described in connection with the figure 3 as comprising the receiver 29 of raw data. This embodiment is particularly advantageous because it allows a single device to receive signals and geo-locate.
- the geolocation device is independent of the raw data receiver 29 and includes only one position signal receiving module and a correlation module.
- a device can for example be implemented by means of software means and receives as input the raw data and the digitized position data and outputs a correlation between the data having an identical identifier and an identical timestamp if necessary.
- Such a geolocation device can advantageously be associated with the known receivers to embellish them with a new feature of geo-localization of the raw data. received.
- the raw data received also serving as position data may directly contain an identifier of the aircraft so that the step of retrieving the identifier from the registration number of the aircraft is not necessary.
- Other variants are also possible and depend on the type of signals available on the ground and the content of these signals.
Landscapes
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Position Fixing By Use Of Radio Waves (AREA)
- Mobile Radio Communication Systems (AREA)
- Traffic Control Systems (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
Description
- L'invention concerne un procédé de géo-localisation de données brutes échangées entre un aéronef et un récepteur sol, en particulier un récepteur VHF. L'invention concerne également un dispositif de géo-localisation mettant en oeuvre un tel procédé.
- Lors de la navigation des aéronefs, un certain nombre de données sont échangées entre les aéronefs et des stations au sol. Ces données sont par exemple des données de trafic, des données d'état des systèmes des aéronefs ou encore des communications entre les pilotes et les contrôleurs aériens.
- Ces données sont échangées sur la bande des très hautes fréquences (VHF) déterminée par l'intervalle 117.975 - 137 MHz.
- Dans tout le texte qui suit, l'ensemble de ces données est désigné par le terme de « donnée brute » émise par un aéronef. Chaque donnée brute est associée lors de son émission par l'aéronef à une information représentative d'un identifiant de l'aéronef. Cet identifiant est en général contenu dans une adresse ICAO 24 bits, qui est unique pour chaque aéronef.
- Ainsi, il est possible à la réception d'une donnée brute de déterminer l'aéronef émetteur de cette donnée.
- En revanche, il n'est pas possible à ce jour de savoir précisément où est l'avion lorsqu'il a émis la donnée brute, sauf à ce que, ce qui est rare, la donnée émise comprenne un champ spécifique indiquant la position de l'avion obtenue par exemple par un module GPS monté à bord de l'aéronef.
- Dans le cas où l'aéronef ne comprend pas un tel module ou que la donnée brute n'intègre pas cette information, il n'est pas possible au sol de savoir précisément la position de l'avion lors de l'émission de la donnée brute.
- Or, il existe par ailleurs un besoin de connaître la position d'un aéronef lors de l'émission de données brutes. En effet, ces positions sont nécessaires pour pouvoir réaliser des diagnostics des transmissions air/sol, pour améliorer la performance de ces transmissions et des différents dispositifs utilisés dans le cadre de ces transmissions, et pour détecter et prévenir des défauts de couverture dans les implémentations déjà déployées.
- Le document
US 6 384 783 divulgue un procédé visant à obtenir un rendu complet de la position et du suivi d'un aéronef. - L'invention vise à fournir, dans au moins un mode de réalisation de l'invention, un procédé de géo-localisation de données brutes échangées entre un aéronef et un récepteur VHF permettant de déterminer la position de l'aéronef ayant émis les données brutes reçues au sol.
- L'invention vise aussi à fournir, dans au moins un mode de réalisation de l'invention, un tel procédé qui puisse s'adapter à différents aéronefs (avions commerciaux, privés ou militaires) et aux différents types de signaux disponibles à bord de ces aéronefs.
- L'invention vise aussi à fournir, dans au moins un mode de réalisation, un dispositif de géo-localisation de données brutes échangées entre un aéronef et un récepteur VHF sol.
- Pour ce faire, l'invention concerne un procédé de géo-localisation des données brutes échangées entre un aéronef et un récepteur VHF, chaque donnée brute comprenant un identifiant dudit aéronef émettant cette donnée.
- Un procédé selon l'invention est caractérisé en ce qu'il comprend :
- une étape d'obtention de données de position dudit aéronef comprenant une information représentative dudit identifiant de cet aéronef,
- une étape de corrélation des données brutes et des données de position par une détermination des données présentant un identifiant identique.
- Un procédé selon l'invention permet donc de récupérer une information représentative de l'identifiant de l'aéronef et d'associer chaque donnée brute à une donnée de position par le recoupement des données brutes et des données de position comprenant un même identifiant. Un procédé selon l'invention permet donc d'attribuer à chaque donnée brute reçue, une position de l'avion lors de l'émission de cette donnée. Un procédé selon l'invention permet donc de géolocaliser les données brutes échangées au cours d'une transmission entre un aéronef et une station de réception VHF.
- L'identifiant de l'aéronef peut par exemple être l'identifiant 24 bits délivré par l'organisation de l'aviation civile internationale (plus connue sous sa dénomination anglaise ICAO) ou le numéro d'immatriculation de l'aéronef ou toute information analogue permettant d'identifier un aéronef.
- Selon une variante de l'invention, l'information représentative dudit identifiant de l'aéronef est l'identifiant 24 bits délivré par l'ICAO. Un tel identifiant ICAO 24 bits est unique pour chaque aéronef et permet donc de corréler directement les données brutes avec les données de position comprenant un tel identifiant. Cette variante est particulièrement adaptée au cas où l'identifiant de l'aéronef est directement disponible au sol. C'est le cas par exemple lorsque l'aéronef est équipé du système de surveillance coopératif pour le contrôle du trafic aérien connu sous l'acronyme anglais ADS-B (Automatic dependant surveillance-broadcast) et que les signaux correspondants sont reçus et disponibles au sol.
- Selon une autre variante de l'invention, l'information représentative de l'identifiant est un numéro d'immatriculation de l'aéronef. Selon cette variante, le procédé comprend en outre une étape de récupération de l'identifiant ICAO de l'aéronef par consultation d'une base de données liant des identifiants d'aéronefs aux numéros d'immatriculation d'aéronefs. Cette variante est particulièrement adaptée au cas où la seule information disponible est le numéro d'immatriculation de l'aéronef. C'est le cas par exemple lorsque l'aéronef est uniquement équipé du système de communication radio connu sous l'acronyme anglais ACARS (Aircraft Communication Addressing and Reporting System) ou que le mode de communication utilisé par l'aéronef au moment de la transmission est le mode ACARS, ou que seuls les signaux correspondants sont reçus et disponibles au sol.
- Un procédé de géo-localisation selon l'invention permet en outre de déterminer la puissance d'émission des signaux véhiculant les données brutes. En particulier, il est en général possible de connaitre la puissance de réception des signaux au sol. L'invention permet de connaitre la position précise de la source au moment de l'émission des signaux. Aussi, la puissance d'émission des signaux peut être dérivée de la connaissance de la puissance de réception et de la géo-localisation des données obtenue par un procédé selon l'invention. La puissance d'émission est censée, d'après les standards, être constante. Un procédé selon l'invention, de par le grand nombre d'enregistrements qu'il permet d'obtenir, peut donc contribuer à déterminer le cas échéant si une variation observée de la puissance d'émission est le fait soit d'un émetteur non conforme, soit d'un problème de couverture.
- Avantageusement et selon l'invention, l'étape d'obtention de données de position dudit aéronef comprend une étape de réception des données transmises par ledit aéronef sur un canal dédié à la transmission d'information de positions.
- Un tel canal dédié est par exemple un canal dédié du système de surveillance coopératif ADS-B précédemment mentionné. Selon une variante, il s'agit du canal connu sous la dénomination 1090 ES (1090 MHz Extended Squitter). Selon une autre variante, il s'agit du canal connu sous l'acronyme anglais UAT (Universal Access Transponder). Selon une autre variante, il s'agit du canal connu sous l'acronyme anglais VDL mode 4 (VHF Data Link Mode 4). Selon une autre variante, il s'agit du canal connu sous l'acronyme anglais GBAS (Ground-Based Augmentation System).
- Avantageusement et selon l'invention, l'étape d'obtention de données de position dudit aéronef comprend :
- une étape de réception à des instants non prédéterminés d'information de positions dudit aéronef émises par ledit aéronef,
- une étape d'extrapolation de la position dudit aéronef lors de l'émission de ladite donnée brute à partir desdites informations de position obtenues.
- Selon cette variante, la position exacte de l'aéronef n'est connue qu'à des instants non prédéterminés et ne permet donc pas de définir immédiatement la position de l'aéronef lors de l'émission d'une donnée brute. Aussi, l'invention prévoit selon cette variante une étape d'extrapolation de la position de l'aéronef à partir des positions connues et déjà reçues. Cette extrapolation peut être de tous types. Il peut s'agir d'une extrapolation linéaire, d'une extrapolation du type Béziers ou de toute autre méthode d'extrapolation. Le principe est de déterminer la position de l'avion à un instant t en fonction de la connaissance d'au moins deux positions à des instants voisins de l'instant t considéré. Cette variante est particulièrement adaptée au cas où la seule information disponible relative à la position de l'aéronef est une information parfois fournie sur un canal connu sous l'acronyme anglais VDL-2 (VHF Data Link, Mode 2) ou au cours d'une communication ACARS, ou lorsque les canaux dédiés du système ADS-B ne sont que partiellement opérationnels et que seules certaines informations de position sont reçues. En d'autres termes, cette variante permet de reconstituer la position de l'avion à partir d'une connaissance de certaines positions de l'avion reçues à des instants aléatoires et non systématiques. Il s'adapte donc particulièrement bien à tous types d'aéronefs, y compris aux avions privés qui ne sont pas, en général, équipés des systèmes ADS-B.
- En combinaison et selon une variante, les informations de positions reçues à des instants non prédéterminés sont des informations d'intention de vols dudit aéronef émises par ledit aéronef soit sur le canal de transmission, soit sur un canal dédié. De telles informations sont par exemple disponibles dans les messages ADS-C, dans les requêtes pilotes et les autorisations contrôleurs associées (échanges CPDLC), ou dans les plans de vols actualisés (échangés entre un aéronef et la compagnie qui l'opère), ou dans les messages XID dans le cas où l'aéronef émet dans un mode VDL2 . Un procédé selon cette variante permet donc, uniquement à partir d'informations d'intention de vols, de géo-localiser les données reçues au sol.
- Avantageusement, un procédé selon l'invention, comprend en outre :
- une étape d'horodatage de chaque donnée brute reçue par ledit récepteur,
- une étape d'horodatage de chaque donnée de position obtenue.
- Avantageusement et selon cette variante, l'étape de corrélation des données brutes et des données de position consiste à déterminer des données présentant un identifiant et un horodatage identiques.
- Un procédé selon cette variante comprend donc:
- une étape d'horodatage de chaque donnée brute reçue par ledit récepteur,
- une étape d'obtention de données de position dudit aéronef comprenant une information représentative d'un identifiant de l'aéronef,
- une étape d'horodatage de chaque donnée de position obtenue,
- une étape de corrélation des données brutes et des données de position par une détermination des données présentant un identifiant identique et un horodatage identique ou similaire.
- Cette variante de l'invention permet d'horodater les données brutes reçues par le récepteur et les données de position. Ainsi, l'étape de corrélation des données est plus précise et croise non seulement les identifiants de l'aéronef, mais également les horodatages des données. Cela renforce la robustesse de l'étape de corrélation. En outre, cela permet de connaitre l'instant auquel la donnée brute et/ou la donnée de position a été émise par l'aéronef et/ou reçue par le récepteur.
- Selon une variante de l'invention, l'horodatage des données de position et des données brutes est obtenu par le biais de sources indépendantes. Selon une autre variante, l'horodatage d'une donnée de position est calculé à partir de la connaissance de l'horodatage de la donnée brute et de la position de l'avion au moment de l'envoi de cette donnée de position. En d'autres termes, l'étape d'horodatage de chaque donnée de position reçue comprend une étape d'extrapolation dudit horodatage de ladite donnée brute reçue. Cela permet notamment de pallier les éventuelles absences d'informations d'horodatage des données de position. Selon une autre variante ou en combinaison, l'horodatage de la donnée brute est directement fourni avec la donnée brute par l'émetteur.
- Avantageusement et selon l'invention, l'étape d'horodatage de chaque donnée brute reçue comprend une étape de réception d'une donnée GPS par un récepteur GPS pour horodater cette donnée. Selon une autre variante, l'horodatage des données peut être obtenu par le biais d'un serveur de temps ou tout moyen équivalent.
- Avantageusement, un procédé selon l'invention comprend en outre une étape d'enrichissement d'une base de données de position dudit aéronef.
- La base de données comprend l'ensemble des informations de position de l'aéronef obtenues par un procédé selon l'invention.
- Il est alors possible d'interroger cette base de données pour récupérer toutes les données de position de l'aéronef. En particulier, l'interrogation de cette base de données permet de récupérer chaque donnée brute, associée, à la position de l'aéronef au moment de l'émission et/ou de la réception de cette donnée brute, de l'horodatage correspondant le cas échéant, et de l'identifiant de l'aéronef.
- Un procédé selon l'invention permet donc de géo-localiser toutes les données brutes échangées au cours d'une transmission air/sol entre un aéronef et un récepteur VHF. Il permet également d'enrichir les données brutes avec des informations d'horodatage, des informations de position de l'aéronef et des informations caractérisant l'aéronef, notamment son identifiant ICAO 24 bits.
- L'invention concerne également un dispositif de géo-localisation de données brutes échangées entre un aéronef et un récepteur, chaque donnée brute comprenant un identifiant dudit aéronef émettant cette donnée.
- Un dispositif de géo-localisation selon l'invention est caractérisé en ce qu'il comprend :
- un module d'obtention de données de position dudit aéronef comprenant une information représentative dudit identifiant de cet aéronef,
- un module de corrélation des données brutes et des données de position par une détermination des données présentant un identifiant identique.
- Les modules peuvent être mis en oeuvre par des moyens analogiques ou des moyens numériques ou une combinaison de moyens analogiques et numériques.
- Selon une variante, le dispositif selon l'invention comprend une antenne de réception des données brutes, une antenne de réception de données de position et une antenne de réception d'information d'horodatage des données reçues. Il comprend en outre un récepteur VHF de données brutes relié à l'antenne de réception.
- Un dispositif de géo-localisation selon l'invention met avantageusement en oeuvre un procédé selon l'invention et un procédé selon l'invention est avantageusement mis en oeuvre par un dispositif selon l'invention.
- L'invention concerne également un procédé de géo-localisation de données brutes échangées entre un aéronef et un récepteur VHF, et un dispositif de géo-localisation de données brutes échangées entre un aéronef et un récepteur VHF caractérisés en combinaison par tout ou partie des caractéristiques mentionnées ci-dessus ou ci-après.
- D'autres buts, caractéristiques et avantages de l'invention apparaîtront à la lecture de la description suivante donnée à titre uniquement non limitatif et qui se réfère aux figures annexées dans lesquelles :
- la
figure 1 est une vue schématique d'un procédé de géo-localisation selon un mode de réalisation de l'invention, - la
figure 2 est une vue schématique d'un procédé de géo-localisation selon un autre mode de réalisation de l'invention, - la
figure 3 est une vue schématique d'un dispositif de géo-localisation selon un mode de réalisation de l'invention. - Selon l'invention, un procédé de géo-localisation de données 4 brutes échangées entre un aéronef 7 et un récepteur comprend une étape 10 d'obtention de données 5 de position de l'aéronef 7 et une étape 11 de corrélation des données 4 brutes et des données 5 de position par une détermination des données présentant un identifiant 6 identique. Selon l'invention, chaque donnée 5 de position de l'aéronef 7 comprend une information représentative de l'identifiant 6 de cet aéronef 7.
- Les données 4 brutes échangées peuvent être de tous types. Il s'agit par exemple de données de trafic, de données d'état des systèmes des aéronefs ou encore des communications entre les pilotes et les contrôleurs aériens. Ces données sont en général échangées sur la bande de fréquence des très hautes fréquences (VHF) déterminée par l'intervalle 117.975 - 137 MHz. Les données peuvent être reçues sur un seul canal de communication à des fréquences prédéterminées ou sur plusieurs canaux de communication.
- Selon un mode de réalisation de l'invention et tel que représenté sur la
figure 1 , l'information représentative de l'identifiant 6 de l'aéronef est un identifiant 24 bits délivré par l'organisation de l'aviation civile internationale. - Selon un autre mode de réalisation de l'invention et tel que représenté sur la
figure 2 , l'information représentative de l'identifiant 6 est un numéro 8 d'immatriculation de l'aéronef 7. Dans ce cas, le procédé comprend une étape 12 de récupération de l'identifiant 6 de l'aéronef 7 par consultation d'une base 14 de données liant des identifiants d'aéronefs aux numéros d'immatriculation d'aéronefs. Cette base 14 de données est par exemple celle disponible par le biais du site internet officiel de l'ICAO (http://www.icaodata.com) ou celui de l'aviation civile anglaise (http://www.caa.co.uk/default.aspx?catid=122 &pageid=8759) ou la base de donnée accessible par le site http://www.airframes.org/. - Sur la
figure 1 et à des fins de clarté, la donnée brute 4 et l'identifiant 6 ont été représentés comme deux données disjointes alors qu'en pratique, elles forment une seule donnée et sont transmises par le même signal entre l'aéronef et le récepteur. De même, sur lafigure 2 , le numéro 8 d'immatriculation et la donnée brute 4 forment une seule donnée, mais ont été représentés comme deux données distinctes pour faciliter la compréhension de l'invention. - Le choix du mode de réalisation dépend de la communication entre l'aéronef et le récepteur. S'il s'agit d'une communication ACARS, seule l'immatriculation de l'aéronef est contenue dans le flux de données échangées. Le mode de réalisation de la
figure 2 est donc dans ce cas à privilégier. En revanche, s'il s'agit d'une communication VDL2, l'identifiant est directement disponible de sorte que le mode de réalisation de lafigure 1 est à privilégier. - En ce qui concerne la réception des données 5 de position, deux principaux modes de réalisation sont envisageables et dépendent du type de communication entre l'aéronef et le récepteur et du type de données échangées au cours de cette communication.
- Selon un premier mode de réalisation de l'invention et tel que représenté sur la
figure 1 , l'étape 10 d'obtention de données de position de l'aéronef 7 comprend une étape de réception des données transmises par l'aéronef 7 sur un canal dédié, tel qu'un canal 1090ES ou un canal UAT. Un tel canal fournit à intervalles réguliers, en général toutes les secondes, une information de position de l'aéronef. - Selon un deuxième mode de réalisation et tel que représenté sur la
figure 2 , l'étape 10 d'obtention de données de position de l'aéronef 7 comprend une étape 10a de réception à des instants non prédéterminés d'information de positions de l'aéronef et une étape 10b d'extrapolation de la position de l'aéronef 7 lors de l'émission de ladite donnée brute à partir des informations de position obtenues. Sur lafigure 2 , les données 5 de position sont dérivées directement des données 4 brutes. Ce mode de réalisation est particulièrement adapté au cas où la seule information disponible relative à la position de l'aéronef est une information contenue directement dans la donnée 4 brute, mais uniquement à certains instants, de sorte que la position de l'aéronef 7 n'est pas accessible directement pour toutes les données brutes. Si la donnée brute contient une information de position, alors la donnée brute contient sa propre information de géo-localisation. Si la donnée brute ne contient pas l'information de position, l'étape 10a de réception à des instants non prédéterminés d'information de positions de l'aéronef et l'étape 10b d'extrapolation de la position de l'aéronef 7, permettent de récupérer l'information de position. C'est notamment le cas lorsque les données brutes reçues sont des données échangées au cours d'une communication ACARS ou VDL2. L'étape 10b d'extrapolation consiste à déterminer la position de l'aéronef 7 à un instant t en fonction de la connaissance de la position de l'avion à au moins deux instants t1, t2, voisins de t. Différentes méthodes peuvent être utilisées pour déterminer la position de l'aéronef à l'instant t. Il peut par exemple s'agir d'une extrapolation linéaire ou une extrapolation de Béziers ou toute méthode équivalente. Ces méthodes sont largement commentées dans la littérature et connues de l'homme du métier et ne sont donc pas décrites ici en détail. - Selon le mode de réalisation des figures, le procédé comprend en outre une étape 17 d'horodatage de chaque donnée 4 brute reçue par le récepteur et une étape 18 d'horodatage de chaque donnée 5 de position obtenue. Cet horodatage est obtenu par le biais d'une réception 19 de donnée GPS. Bien évidemment, selon d'autres modes de réalisation, l'horodatage des données peut être obtenu par d'autres moyens techniques, par exemple par la consultation d'un serveur de temps type NPT ou autre.
- Un procédé selon l'invention permet donc de géo-localiser chaque donnée 4 brute reçue en fournissant en sortie de procédé l'information 4 brute, la position 5 de l'aéronef au moment de l'émission de cette donnée 4 brute, l'identifiant 6 de l'aéronef 7 ayant émis cette donnée 4 brute, et l'heure 9 à laquelle cette donnée 4 brute a été émise. L'ensemble de ces informations sont mémorisées dans une base 22 de données pouvant faire office de base de connaissance, de base d'interrogation ou de bases d'analyse statistique pour évaluer les performances des transmissions air/sol notamment.
- Chacune des étapes du procédé selon les modes de réalisation décrits peut être mise en oeuvre par des moyens logiciels, des moyens analogiques ou une combinaison de moyens logiciels et analogiques. En particulier, l'étape 11 de corrélation est de préférence mise en oeuvre par un ordinateur et par des modules exécutables au sein de cet ordinateur. L'étape 10 d'obtention de données de position est de préférence mise en oeuvre par une combinaison de moyens analogiques, par exemple une antenne de réception de données émises par un aéronef, et des moyens logiciels, par exemple un ordinateur permettant de traiter les données reçues et les transmettre vers les moyens mettant en oeuvre l'étape 11 de corrélation.
- L'invention concerne également un dispositif 26 de géo-localisation de données brutes échangées entre un aéronef 7 et une station de réception au sol. La
figure 3 est une vue schématique d'un tel dispositif selon un mode de réalisation de l'invention. - Selon le mode de réalisation des figures, le dispositif 26 de géo-localisation comprend un récepteur 29 de données brutes relié à une antenne 34 de réception. Ce récepteur 29 est un récepteur VHF. Un tel récepteur est un récepteur mono-canal selon un mode de réalisation de l'invention. Selon un autre mode de réalisation, il est adapté pour recevoir simultanément plusieurs canaux de communication. Selon le mode de réalisation de la
figure 3 , il comprend un filtre 40 passe-bande adapté pour filtrer le signal reçu et n'en conserver que certaines fréquences. Le signal passe ensuite par un module de radio 41 logicielle, plus connue sous l'acronyme anglais SDR. Ce module 41 échantillonne et numérise le signal reçu et le transmet à un module 42 d'extraction et de démodulation. Ce module 42 est adapté pour fournir les données 4 brutes à envoyer vers le module de corrélation. - Le dispositif de géo-localisation comprend également un module 30 d'obtention de données de position de l'aéronef 7. Un tel module 30 de réception est par exemple un récepteur 1090 ES ou UAT adapté pour recevoir des données de position de l'aéronef. Selon le mode de réalisation des figures, le module 30 est relié au module 41 SDR du récepteur VHF, lui-même alimenté par les signaux reçus par une antenne 36 de réception de signaux 1090ES ou UAT. Cette configuration est particulièrement avantageuse car elle permet de traiter plusieurs signaux de nature différente par le même module 41 SDR. Cela étant, dans d'autres modes de réalisation, le signal reçu par l'antenne 36 est directement transmis au module 30 d'obtention des signaux de position, éventuellement après traitement par un module SDR spécifiquement dédié à ces signaux. Dans le mode de réalisation de la
figure 3 , le signal de position qui contient les données de position est reçu par l'antenne 36, puis passe par le module 41 SDR, avant d'être traité par le module 30, qui va extraire les données de position. Les données extraites sont ensuite fournies au module 31 de corrélation, pour permettre la géo-localisation des données brutes fournies par le récepteur 29. - Le dispositif 26 de géo-localisation comprend en outre un module 32 d'horodatage des données. Ce module 32 d'horodatage est par exemple un récepteur GPS relié à une antenne 35 de réception de signaux GPS. Selon un autre mode de réalisation, ce module 32 est relié à un serveur de temps adapté pour fournir une date et heure précise.
- Chacun des modules d'un dispositif 26 de géo-localisation selon l'invention peut comprendre des moyens analogiques, des moyens logiciels ou une combinaison de moyens analogiques et logiciels. De préférence, les modules sont mis en oeuvre par des moyens logiciels, soit sur une même machine, soit de manière distribuée sur plusieurs machines. En particulier, les modules peuvent communiquer entre eux par le biais d'une communication TCP-IP.
- Le dispositif 26 de géo-localisation a été décrit en lien avec la
figure 3 comme comprenant le récepteur 29 de données brutes. Ce mode de réalisation est particulièrement avantageux car il permet par un seul dispositif de recevoir les signaux et de les géo-localiser. - Cela étant, dans un autre mode de réalisation, le dispositif de géo-localisation est indépendant du récepteur 29 de données brutes et ne comprend qu'un module de réception de signaux de position et un module de corrélation. Un tel dispositif peut par exemple être mis en oeuvre par le biais de moyens logiciels et reçoit en entrée les données brutes et les données de position numérisées et fournit en sortie une corrélation entre les données présentant un identifiant identique et un horodatage identique le cas échéant. Un tel dispositif de géo-localisation peut avantageusement être associé aux récepteurs connus pour les agrémenter d'une fonctionnalité nouvelle de géo-localisation des données brutes reçues.
- L'invention ne se limite pas aux seuls modes de réalisation décrits. En particulier, selon au moins un autre mode de réalisation et en partant du mode de réalisation de la
figure 2 , la donnée brute reçue faisant aussi office de donnée de position, peut contenir directement un identifiant de l'aéronef de telle sorte que l'étape de récupération de l'identifiant à partir du numéro d'immatriculation de l'aéronef n'est pas nécessaire. D'autres variantes sont également possibles et dépendent du type de signaux disponibles au sol et du contenu de ces signaux.
Claims (13)
- Procédé de géo-localisation des données (4) brutes échangées entre un aéronef (7) et un récepteur VHF, chaque donnée (4) brute comprenant un identifiant (6) dudit aéronef (7) émettant cette donnée, caractérisé en ce qu'il comprend :- une étape (10) d'obtention de données (5) de position dudit aéronef (7) comprenant une information représentative dudit identifiant (6) de cet aéronef (7),- une étape (11) de corrélation des données (4) brutes et des données (5) de position par une détermination des données présentant un identifiant (6) identique.
- Procédé selon la revendication 1, caractérisé en ce que ladite information représentative dudit identifiant (6) de l'aéronef est un identifiant 24 bits délivré par l'organisation de l'aviation civile internationale.
- Procédé selon la revendication 1, caractérisé en ce que ladite information représentative dudit identifiant (6) est un numéro (8) d'immatriculation de l'aéronef (7) et en ce qu'il comprend une étape (12) de récupération dudit identifiant (6) de l'aéronef par consultation d'une base (14) de données liant des identifiants d'aéronefs aux numéros d'immatriculation d'aéronefs.
- Procédé selon l'une des revendications 1 à 3, caractérisé en ce que ladite étape (10) d'obtention de données de position dudit aéronef comprend une étape de réception des données transmises par ledit aéronef sur un canal dédié.
- Procédé selon la revendication 4, caractérisé en ce que ledit canal dédié est un canal 1090ES ou un canal UAT ou un canal GBAS.
- Procédé selon l'une des revendications 1 à 3, caractérisé en ce que ladite étape (10) d'obtention de données de position dudit aéronef (7) comprend :- une étape (10a) de réception à des instants non prédéterminés d'information de positions dudit aéronef émises par ledit aéronef (7),- une étape (10b) d'extrapolation de la position dudit aéronef (7) lors de l'émission de ladite donnée (4) brute à partir desdites informations de position obtenues.
- Procédé selon la revendication 6, caractérisé en ce que lesdites informations de positions reçues à des instants non prédéterminés sont des informations d'intention de vols dudit aéronef émises par ledit aéronef.
- Procédé selon l'une des revendications 1 à 7, caractérisé en ce qu'il comprend en outre :- une étape (17) d'horodatage de chaque donnée (4) brute reçue par ledit récepteur,- une étape (18) d'horodatage de chaque donnée (5) de position obtenue.
- Procédé selon la revendication 8, caractérisé en ce que ladite étape (11) de corrélation des données (4) brutes et des données (5) de position consiste à déterminer des données présentant un identifiant (6) et un horodatage (9) identiques.
- Procédé selon l'une des revendications 8 ou 9, caractérisé en ce que ladite étape (17) d'horodatage de chaque donnée brute reçue comprend une étape de réception d'une donnée GPS par un récepteur GPS pour horodater cette donnée.
- Procédé selon l'une des revendications 8 à 10, caractérisé en ce que ladite étape (18) d'horodatage de chaque donnée de position reçue comprend une étape d'extrapolation dudit horodatage de ladite donnée (4) brute reçue.
- Procédé selon l'une des revendications 1 à 11, caractérisé en ce qu'il comprend une étape d'enrichissement d'une base (22) de données de position dudit aéronef.
- Dispositif de géo-localisation de données brutes échangées entre un aéronef et un récepteur, chaque donnée brute comprenant un identifiant dudit aéronef émettant cette donnée, caractérisé en ce qu'il comprend :- un module (30) d'obtention de données de position dudit aéronef comprenant une information représentative dudit identifiant de cet aéronef,- un module (31) de corrélation des données brutes et des données de position par une détermination des données présentant un identifiant identique.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1358009A FR3009760B1 (fr) | 2013-08-14 | 2013-08-14 | Procede de geo-localisation de donnees brutes echangees lors d'une transmission air/sol et dispositif de geo-localisation correspondant |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2843646A1 EP2843646A1 (fr) | 2015-03-04 |
| EP2843646B1 true EP2843646B1 (fr) | 2016-05-18 |
Family
ID=49998337
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP14179508.8A Not-in-force EP2843646B1 (fr) | 2013-08-14 | 2014-08-01 | Procédé de géo-localisation de données brutes échangées lors d'une transmission air/sol et dispositif de géo-localisation correspondant |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20150325129A1 (fr) |
| EP (1) | EP2843646B1 (fr) |
| ES (1) | ES2583841T3 (fr) |
| FR (1) | FR3009760B1 (fr) |
| PT (1) | PT2843646T (fr) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2808467C1 (ru) * | 2023-03-20 | 2023-11-28 | Акционерное Общество "Северо-Западный Региональный Центр Концерна Вко "Алмаз-Антей" - Обуховский Завод" | Способ авиационного наблюдения и устройство для его осуществления |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9824591B1 (en) * | 2014-10-28 | 2017-11-21 | Rockwell Collins, Inc. | Multi-media analysis for implementing advanced flight following and generating of projected tracks |
| US9793978B2 (en) | 2016-01-22 | 2017-10-17 | Honeywell International Inc. | Efficient aeronautical information download coupled with ADS-B function |
| US10244389B1 (en) * | 2016-07-22 | 2019-03-26 | Rockwell Collins, Inc. | Encrypted HFDL position reports |
| US11908333B2 (en) * | 2018-11-16 | 2024-02-20 | Hungarocontrol Zrt | Procedure of determining aircraft position and arrangement for carrying out the procedure |
| WO2022012035A1 (fr) * | 2020-07-15 | 2022-01-20 | 交通运输部规划研究院 | Procédé et système de test d'effet de couverture pour station de base de communication à très haute fréquence |
| US11818594B2 (en) | 2020-07-15 | 2023-11-14 | Transport Planning and Research Institute Ministry of Transport | Method and system for testing coverage effect of very high frequency communication base station |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6384783B1 (en) * | 1998-07-14 | 2002-05-07 | Rannoch Corporation | Method and apparatus for correlating flight identification data with secondary surveillance |
| US7612716B2 (en) * | 1999-03-05 | 2009-11-03 | Era Systems Corporation | Correlation of flight track data with other data sources |
| US7755532B2 (en) * | 2007-06-01 | 2010-07-13 | Raytheon Company | Methods and apparatus for assignment and maintenance of unique aircraft addresses for TIS-B services |
| US8700234B2 (en) * | 2008-05-20 | 2014-04-15 | The Boeing Company | System and method for communicating intent of aircraft |
| US8874500B2 (en) * | 2008-12-19 | 2014-10-28 | Barclays Capital Inc. | Rule based processing system and method for identifying events |
| US8296281B2 (en) * | 2009-01-26 | 2012-10-23 | Flightaware, Llc | System and method for notifications relating to flight tracking or planning |
| FR2948760A1 (fr) * | 2009-07-31 | 2011-02-04 | Trading Corp Consulting | Procede et systeme cartographique destines a construire une representation cartographique numerique d'une zone geographique |
| US8736465B2 (en) * | 2011-01-17 | 2014-05-27 | L-3 Communications Avionics Systems, Inc. | Aircraft traffic display |
| ITRM20110633A1 (it) * | 2011-11-30 | 2013-05-31 | Selex Sistemi Integrati Spa | Algoritmo anti-riflessione di modo s per l'eliminazione di false tracce dovute a repliche riflesse in sistemi radar di terra. |
-
2013
- 2013-08-14 FR FR1358009A patent/FR3009760B1/fr not_active Expired - Fee Related
-
2014
- 2014-08-01 PT PT141795088T patent/PT2843646T/pt unknown
- 2014-08-01 EP EP14179508.8A patent/EP2843646B1/fr not_active Not-in-force
- 2014-08-01 ES ES14179508.8T patent/ES2583841T3/es active Active
- 2014-08-13 US US14/458,253 patent/US20150325129A1/en not_active Abandoned
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2808467C1 (ru) * | 2023-03-20 | 2023-11-28 | Акционерное Общество "Северо-Западный Региональный Центр Концерна Вко "Алмаз-Антей" - Обуховский Завод" | Способ авиационного наблюдения и устройство для его осуществления |
Also Published As
| Publication number | Publication date |
|---|---|
| FR3009760A1 (fr) | 2015-02-20 |
| PT2843646T (pt) | 2016-07-28 |
| EP2843646A1 (fr) | 2015-03-04 |
| US20150325129A1 (en) | 2015-11-12 |
| ES2583841T3 (es) | 2016-09-22 |
| FR3009760B1 (fr) | 2015-07-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2843646A1 (fr) | Procédé de géo-localisation de données brutes échangées lors d'une transmission air/sol et dispositif de géo-localisation correspondant | |
| EP2444823B1 (fr) | Procédé et système de géo-localisation d'une radio-balise dans un système d'alerte | |
| EP2202534B1 (fr) | Méthode de traîtement de poursuite multi-capteur à temps de latence reduit | |
| EP3127252B1 (fr) | Procédé de transmission de données de vol enregistrées par une boîte noire d'un aéronef par un faisceau radioélectrique dont la directivité change si un état critique de l'avion est détecté. | |
| EP3671269B1 (fr) | Procede de mesure de precision azimut et de diagrammes du lobe principal d'antenne d'un radar secondaire, et radar mettant en oeuvre un tel procede | |
| EP3945344B1 (fr) | Radar secondaire ameliorant la securite aerienne par la detection ads-b tres longue portee | |
| EP3844529A1 (fr) | Procede de caracterisation de la densite d'interrogations et de reponses mode s et radar secondaire mettant en ?uvre un tel procede | |
| EP2812720A1 (fr) | Procédé de synchronisation de mesures de temps réalisées dans un réseau de radiocommunication aux fins de géolocalisation | |
| WO2005086113A1 (fr) | Procede automatique de transmission des alertes de surveillance d’un aeronef vers le sol | |
| EP3825726A1 (fr) | Procede de detection de conflits de code ii/si d'identification de radar mode s avec des radars environnants, et radar secondaire mettant en oeuvre un tel procede | |
| FR3107630A1 (fr) | Procédé et système de détection automatique d’un brouillage d’un système de navigation par satellites. | |
| WO2017108585A1 (fr) | Procede pour determiner une reference temporelle et/ou au moins une reference spatiale dans un systeme de communication | |
| EP4050360A1 (fr) | Procédé et installation de calibration d'un appareil de goniométrie aéroporté | |
| EP3827624B1 (fr) | Procédé et système de géolocalisation d'un terminal à portée d'un dispositif émetteur d'intérêt | |
| FR2958099A1 (fr) | Procede et dispositif d'aide a la localisation d'aeronefs | |
| FR3095641A1 (fr) | dispositif de test d'une fonction avionique, aéronef, procédé et programme d'ordinateur associés | |
| US20030214936A1 (en) | Using GPS signals to synchronize stationary multiple master networks | |
| EP3504932B1 (fr) | Procédé de contrôle de la charge d'une passerelle de concentration de données pour un réseau de communication sans fil | |
| US20150163759A1 (en) | Mobile Unit and Method for Timestamping a Message Exchanged with the Mobile Unit | |
| FR3043787A1 (fr) | Procede de controle de la puissance de transmission de messages mis en œuvre par un systeme pour eviter la collision en vol d'avions. | |
| EP2218237A1 (fr) | Dispositif et procede permettant d'intercepter des communications dans un reseau | |
| EP4595037B1 (fr) | Procede d'assistance a l'atterrissage d'un aeronef | |
| EP2840716A2 (fr) | Récepteur de signaux air/sol à très haute fréquence, émetteur de signaux à très haute fréquence et procédé de transmission correspondant | |
| FR3072782A1 (fr) | Procede de geolocalisation et son dispositif | |
| EP2439556B1 (fr) | Procédé d'identification d'émetteurs par un terminal dans un réseau iso-fréquence |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 17P | Request for examination filed |
Effective date: 20140801 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| R17P | Request for examination filed (corrected) |
Effective date: 20150717 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20151126 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: ALTYS TECHNOLOGIES |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH Ref country code: AT Ref legal event code: REF Ref document number: 801080 Country of ref document: AT Kind code of ref document: T Effective date: 20160615 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602014001966 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: PT Ref legal event code: SC4A Ref document number: 2843646 Country of ref document: PT Date of ref document: 20160728 Kind code of ref document: T Free format text: AVAILABILITY OF NATIONAL TRANSLATION Effective date: 20160720 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: FP |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 3 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2583841 Country of ref document: ES Kind code of ref document: T3 Effective date: 20160922 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160818 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20160817 Year of fee payment: 3 Ref country code: IE Payment date: 20160718 Year of fee payment: 3 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 801080 Country of ref document: AT Kind code of ref document: T Effective date: 20160518 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160819 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PT Payment date: 20160727 Year of fee payment: 3 Ref country code: FR Payment date: 20160831 Year of fee payment: 3 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160831 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20160830 Year of fee payment: 3 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602014001966 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 |
|
| 26N | No opposition filed |
Effective date: 20170221 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160801 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20170831 Year of fee payment: 4 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 602014001966 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MM Effective date: 20170901 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170831 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170831 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20180430 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180201 Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20140801 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170901 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170801 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180301 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170831 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20181017 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160518 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170802 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20180801 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180801 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180801 |