EP2552649B1 - Montagevorrichtung und montageverfahren - Google Patents
Montagevorrichtung und montageverfahren Download PDFInfo
- Publication number
- EP2552649B1 EP2552649B1 EP10712426.5A EP10712426A EP2552649B1 EP 2552649 B1 EP2552649 B1 EP 2552649B1 EP 10712426 A EP10712426 A EP 10712426A EP 2552649 B1 EP2552649 B1 EP 2552649B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- screwing
- angle
- detecting
- sensor
- screwing device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25B—TOOLS OR BENCH DEVICES NOT OTHERWISE PROVIDED FOR, FOR FASTENING, CONNECTING, DISENGAGING, OR HOLDING
- B25B23/00—Details of, or accessories for, spanners, wrenches, screwdrivers
- B25B23/14—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers
- B25B23/147—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers specially adapted for electrically operated wrenches or screwdrivers
Definitions
- the present invention relates to a mounting device and method with a motor-driven screw device for tightening or loosening screws.
- screw connections are used to connect components.
- torque tightening method in which a screw is tightened until a certain torque is reached, these tightening methods offer greater accuracy in terms of the achieved preload force in the screw connection and better utilization of the strength of the screw , As a result, the load on the screw is reduced in dynamic screw, which is very important in screw with changing load on the screw for the durability of the screw.
- the screw With the angle-controlled tightening procedure, the screw is further rotated by a pre-defined angle starting from a joining or swelling moment. Keeping the angle of rotation is of utmost importance as this directly affects the strength and durability of the connection. In the yield limit controlled tightening method, the detection of the true angle of rotation by which the screw rotates during tightening determines the tightening result.
- screwing devices have been mainly used, which are supported or permanently mounted in relation to the workpiece. In this case, a rotation of the screwing in relation to the workpiece is not possible.
- each angle measuring means for detecting the angle of rotation of the housing about the axis of the screw head relative to the environment proposed.
- This is intended to determine the movement of the screw relative to the environment and thus the angle of rotation of the screw relative to the workpiece more accurately determined by the correction of the detected angle of rotation of the screw head relative to the housing with the detected rotation angle of the housing about the axis of the screw relative to the environment become.
- a disadvantage of these embodiments is that the reliability of the procedures and facilities is not guaranteed. Thus, a measurement error of the sensors, e.g. due to temperature fluctuations or defect of the sensors can not be detected. A reliable determination of the angle of rotation of the screw relative to the workpiece is therefore not possible with these systems. Furthermore, the VDI 2862 for A-classified glands requires redundant control of the measured and control variables, as well as a self-test of the measuring sensor system. Since the angle of rotation belongs to these measurement and control variables, the method and device according to the description in the cited patents are practically not applicable. Also, for B-classified fittings, use is not advisable because of incorrect tightening, e.g. in automotive engineering, high material damage can occur.
- This mounting device comprises a motor-driven screw device for tightening or loosening screws with a screw head and a housing, wherein the screw device comprises a first angle measuring device for detecting the rotational angle of the housing about the axis of the screw head relative to the environment.
- the mounting device is characterized in that it comprises a detection unit for detecting erroneous sensor data at rest, which in turn comprises means for detecting the idle state and comparing means for comparing the measured at rest sensor values with predefined thresholds.
- the rotational angle of the housing about the axis of the screw head relative to the environment can be determined by the first angle measuring device.
- the detection unit for detecting defective sensor data is now determined by the means for detecting the idle state, whether the screwing device is in the idle state. If this is the case, the sensor values of the first angle-measuring device measured in the quiescent state can be compared with predefined threshold values.
- the measured angle should be substantially zero, it can now be determined by comparison with a predefined threshold value or a tolerance range whether the outputs of the first angle measuring device are correct. If the first angle measuring device measures a value in the idle state which exceeds or falls below the threshold value, then obviously there is an error in the angle measuring device. Further use of the screwing device could now be prevented in order to prevent that screw connections are tightened with a faulty first angle measuring device, which can lead to a faulty screw connection. Also, connections made by the comparison means since the last test could not be judged as in order, as correct operation of the first angle gauge for these screw connections can not be guaranteed.
- the recognition unit is preferably formed with a signaling means for sending a message to the user and a blocking means for inhibiting the use of the screwing device.
- the means for detecting the idle state preferably comprises in one embodiment at least one sensor, in the screw device, for detecting movement.
- a movement of the screwing device can be detected because the sensor is positioned in the screwing device. If the output value does not change over a possibly relatively short time unit or only within narrow limits, then it can be assumed that the tool is in the idle state and detection of faulty sensor data can be performed.
- the hibernation detection means may comprise a sensor, in the screwing device, for detecting the contact of the screwing device with or approximating the screwing device to a surface.
- recognition may e.g. be detected via a pressure sensor or other sensors on an inductive, capacitive, optical or mechanical basis.
- This type of hibernation detection is very robust because e.g. mechanical sensors for detecting the depositing have a very low probability of error.
- the hibernation detection means may comprise a tool tray with at least one sensor for detecting the placement of the screwing device in the tool tray for hibernation detection.
- the means for detecting the rest state means, in the screwing, for determining the position of the screwing device in space, for example, triangulation include.
- the means for detecting the idle state may comprise at least one transponder and means for reading the transponder, wherein either the transponder or the means for reading the transponder is arranged in the screwing device.
- the comparison means may be further configured to compare the sensor values with a minimum limit and a maximum limit.
- the comparison means can also be designed such that it compares the sensor data with a tolerance range around a defined initial value.
- the mounting device further comprises time measuring means which measures the time since the last setting of the screw device detected by the sleep detection means, signaling means for signaling a message to the user when the measured time exceeds a first threshold and blocking means for inhibiting the use of the screwdriver when the measured time exceeds a second threshold.
- the mounting device comprises a second angle measuring device for detecting the angle of rotation of the screw head relative to the housing, provided in the screwing device, and an angle correcting unit for determining the actual angle of rotation of the screw head relative to the environment from the measured angle of rotation of the screw head and the detected movement of the housing , provided in the mounting device.
- the additional second angle measuring device in addition to the rotation angle of the housing about the axis of the screw head relative to the environment, and the angle of rotation of the screw head relative to the housing measured, which allows a determination of the actual angle of rotation of the screw head relative to the environment by the angle correction unit.
- the first angle measuring device may comprise a plurality of sensors for respectively redundantly measuring the angle of rotation of the screwing device or at least one intrinsically safe sensor. Also, the first angle measuring device may comprise a plurality of sensors with different measuring methods, eg yaw rate sensors or acceleration sensors.
- a mounting device may be provided with an error detection means for detecting measurement errors of the sensors, wherein the error detection means calculating means for calculating at least one difference value of the plurality of measured values of the plurality of sensors, signaling means for sending a message to the user when at least one difference value exceeds a threshold, and Comprise blocking means for inhibiting the use of the screwing device.
- the faulty sensor data can be detected during operation and a corresponding assessment of the screw, a signaling to the user, or a blocking of the Screwing device can be made. This supports the detection of faulty sensor data and the guarantee of faultless screwing.
- Further embodiments may further comprise measuring range comparison means for comparing measured sensor values of the first angle measuring device with a predetermined measuring range of the sensors of the first angular measuring direction.
- Supply voltage monitoring means for monitoring the supply voltage of the sensors, or comprise at least one temperature measuring unit mounted in the region of at least one sensor for measuring the temperature of the at least one sensor.
- the screwing device may be formed in a preferred embodiment as electro, hydraulic, or compressed air operated screwing devices.
- the screwing device may further comprise a battery for powering the screwing device.
- the object is also achieved by a method according to claim 20.
- the method for tightening or loosening screws by means of a motor driven screw device with a screw head and a housing comprises the step of detecting a rotation angle of the housing about the axis of the screw head relative to the environment by means of a first angle measuring device and is characterized by the step of detecting faulty sensor data in Idle state by means of a recognition unit, which comprises the steps of recognizing (S1803) the idle state and comparing the measured sensor values at rest with predefined threshold values by means of a comparison means.
- the method further comprises the steps of sending a message to the user by means of a signaling means and inhibiting the use of the screwing device by means of a blocking means.
- the step of detecting the idle state comprises the detection of movement by means of a sensor in the screw device.
- the step of detecting the idle state comprises the detection of a constant output value of a sensor or the angle measuring device over a predetermined period of time.
- the step of recognizing the idle state comprises the detection of a contact of the screwing device with, or the approximation of the screwing device to a surface.
- the step of detecting the idle state comprises the detection of the storage of the screwing device in a tool tray.
- the step of detecting the idle state comprises the position determination of the screwing device in space, for example via triangulation.
- the method further comprises the steps of measuring the time since the last detected removal of the screwdriver, signaling a message to the user when the measured time exceeds a first threshold, and inhibiting the use of the screwdriver if the measured time is a second threshold exceeds.
- the method further comprises the steps of detecting the angle of rotation of the screw head relative to the housing and determining the actual angle of rotation of the screw head relative to the environment from the measured angle of rotation of the screw head and the detected rotational angle of the housing.
- the method further comprises the steps of calculating at least one difference value of a plurality of measured values of a plurality of sensors of the first angle measuring device, sending a message to the user if at least one difference value exceeds a threshold value, and inhibiting the use of the screwing device if at least one difference value Threshold or another predetermined threshold.
- the method further comprises the steps of determining a rotational angular velocity of the housing about the axis of the screw head, comparing the rotational angular velocity with a threshold, and evaluating a running fitting as improper when the rotational angular velocity exceeds the threshold.
- the method further comprises the steps of comparing the angle of rotation of the housing about the axis of the screw head with a threshold value and evaluating a running screw as being out of order when the rotation angle exceeds the threshold value.
- the method further comprises the step of evaluating a running fitting as being out of order when an error occurs during tightening.
- Fig. 1 the basic principle of the invention is shown. With reference to this figure, the basic principle of the invention will be explained in more detail below.
- An assembly device 100 includes a motor driven screw device 101 for tightening or loosening screws.
- the screwing device 101 consists of a housing 103 and a screw head 102, which is provided for receiving screws or nuts.
- a first angle measuring device 104 is provided in the housing 103 of the screwing device 101 for detecting a rotation angle of the housing about the axis of the screw head relative to the environment.
- the assembly device 100 comprises a detection unit 105 for detecting defective sensor data in the idle state, which comprises means 106 for detecting the idle state and comparison means 107 for comparing with the measured at rest sensor values with predefined threshold values.
- the detection unit can be provided both externally outside the screwing device 101 or within the housing 103 of the screwing device 101.
- the first angle measuring device 104 may e.g. be designed as a rotation rate sensor or as a combination of multiple acceleration sensors.
- the output of the first angle measuring device 104 is checked by the means for detecting the idle state, whether the screwing device 101 is in the idle state. Possible methods of determining the idle state are described below.
- the output of a rotation rate sensor can be used to determine the idle state by checking whether the output of the sensor is essentially constant around zero. Is e.g. the output of the sensor over a defined period of time smaller than a defined threshold, it can be assumed that a rest condition.
- the comparison means 107 can then compare the output of the first angle measuring device with predefined threshold values.
- the first angle measuring device 104 is not functioning correctly. This can e.g. from a defective angle measuring device, temperature fluctuations or other influences. Possibly. Now appropriate measures, such as a notification of the user, locking the mounting device or a corresponding assessment of the last fittings can be made. More details will be described below.
- a correction of the measured values of the first measuring device can be carried out, for example by the definition of a new zero point, if the sensor values are within permissible limits.
- Fig. 2 shows a further embodiment of the detection unit according to the invention.
- signaling means 208 for sending a message to the user and inhibiting means 209 for inhibiting the use of the screwing device are provided. If the comparison means 207 detects an exceeding / undershooting of the predefined threshold values, the signaling means 208 can send a message to the user.
- This can be, for example, of optical and / or acoustic type.
- a vibration alarm or a plain text display is also conceivable. Of course, a combination of different display methods is conceivable.
- an inhibition of the use of the screwing device can be made. This can be done, for example, by interrupting the power supply in electrical screwing devices or other supply means, eg compressed air in compressed air screwdriver.
- Another blocking such as by blocking a control element such as a switch, is conceivable.
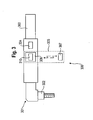
- Fig. 3 there is at least one sensor 310 as part of the means 306 for detecting the idle state in the screw 301, preferably in the housing 303.
- Analogous to the method described under "basic principle of the invention" be determined by means of the sensor 310, whether the screwing device is at rest.
- the sensor 310 may in this case be designed, for example, as an acceleration sensor. A training as inclination or rotation rate sensor or other motion sensors is also possible and conceivable.
- the comparison means 307 of the detection unit 305 can in this case be arranged both outside and inside the screwing device 301.
- Fig. 4 shows another possibility of forming the means 406 for detecting the idle state.
- a sensor 411 is provided in the screwing device, which detects the contact of the screwing device 101 with a surface.
- the sensor can be designed, for example, as a pressure sensor or as an otherwise inductive, capacitive, optical or mechanical sensor / switch.
- no direct contact of the screwing device with the surface is necessary, for example, proximity switches or reflection light barriers can also be used in which a certain distance between the screwing device and the surface may exist.
- a plurality of corresponding switches can be arranged in the screwing device 101, so that depositing on each side of the screwing device can be detected.
- the detection of the storage by means of a sensor thereby represents a relatively robust detection of the idle state, since little error-prone and technically simple sensors can be applied.
- a combination of several different sensor for storage detection is conceivable.
- the idle state detection means 506 comprises a tool rest 512.
- a sensor 513 for detecting the deposit of the tightening device 501 in the tool rest 512 is provided.
- This sensor can operate on an inductive, capacitive, optical or mechanical basis similar to the previous embodiment.
- the tool rest 512 may, for example, be firmly attached to the location of the screw device 501. If the screwing 501 stored in the tool tray 512, this is detected by the sensor 513. The screw 501 is now in the idle state and a detection and, if necessary, correction of measurement errors of the first angle measuring device can be made.
- the tool rest 512 may be formed in different shapes and may be configured so that the screw device 501 can be placed in any orientation and position on the tool rest 512, as well as in such a way that the screw device 501 only in a fixed predetermined orientation and location can be stored.
- the latter can furthermore offer the advantage that acceleration sensors used, for example, in the screwing device 501 can not only be checked for constant values, but also because the position of the sensors in the screwing device 501 and thus the position of the sensors relative to the tool rest 512 are known. can also be checked for the correctness of the measured values.
- the tool rest 512 may be further equipped with other elements, such as a charging station in battery-powered screwdrivers, or other additional components.
- FIG. 12 shows another embodiment of the idle state detection means 2206, wherein the mounting device comprises at least one transponder 529b and means 530b for reading the transponder, with either the transponder or the means for reading the transponder being arranged in the screwing device.
- the idle state can be detected. If reading is possible, it can be assumed that the screwing device, in this example, is located in the tray. An idle state can thus be detected.
- the means for reading the transponder can be arranged in the screwing device, in which case the transponder must be arranged outside the screwing device.
- Fig. 6 shows a further embodiment of the means for detecting the idle state 606, wherein the screw 606 comprises a means 613 for determining the position of the screwing device in space, for example via triangulation.
- the position of the screwing device can be determined in space. If the position is substantially constant over a given period of time, it can be assumed that the screwing device 606 is at rest and detection and correction of measured sensor values can be performed.
- a position in the room eg the position of a tool tray, can be defined as a rest position at which the screwing device has to be stored cyclically.
- the triangulation is only an example of a position determination of the screw 606 in space. Further possibilities for determining the position are generally known to the person skilled in the art.
- any of the foregoing possible embodiments of the hibernation detection means may be combined with one or more of any other embodiments to provide more accurate and / or redundant hibernation detection.
- a tool tray 512 with a sensor 310 in the screw conceivable.
- the sensor values can be compared either with a minimum limit value MinGW and a maximum limit value MaxGW or with a tolerance range TB around a defined initial value AW.
- a minimum limit value MinGW and a maximum limit value MaxGW it is conceivable, for example during commissioning of the mounting device 100, to determine a measured value of the first angle measuring device as a zero value. Thus, an optionally contained offset is compensated.
- a tolerance range can then be defined around this initial value in which the sensor values are assumed to be correct in the idle state.
- a combination of absolute minimum limit values MinGW and maximum limit values MaxGW with relative limit values relative to an initial value AW is also conceivable. If the absolute limit values in idle state are defined, for example, as -200 and +200 and in addition a maximum fluctuation around the initial value of +/- 50 is allowed, the signal in idle state may be set at an exemplary initial value AW of 160
- FIG. 10 shows a mounting device 900 further comprising timing means 914, signaling means 915 and locking means 916.
- the time measurement means 914 measures the time since the last idle state detection by the idle state detection means 906. If no idle state is detected by the means 906 within a predetermined period of time, the signaling means 915 emits signals in an optical, acoustic or other manner to the user to request him to remove the screwing tool. If the user does not comply with the request, the blocking means 916 prohibits the further use of the screwing device 901 if the measured time falls below a second threshold value.
- the inhibition of use can be done as already described, for example by disconnecting a supply of the screwing.
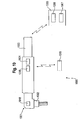
- Fig. 10 shows a further embodiment of the mounting device 1000.
- the first angle measuring device 1004 which is provided in the screwing device 1001
- the rotation angle of the housing is measured around the axis of the screw head 1002 relative to the environment.
- a second angle measuring device 1018 detects the angle of rotation of the screw head 1002 relative to the housing 1003.
- the angle correction unit 1019 can now determine the actual angle of rotation of the screw head 1002 relative to the environment or relative to the workpiece. This makes it possible to correctly determine the angle of rotation of the screw relative to the workpiece, for example in the case of angle-of-rotation or stretch-limit attraction methods, even when the screw device 1001 is moving.
- the detection unit 1005 for the detection of faulty sensor data ensures a correct measurement of the rotation angle of the housing 1003 and allows use even with critical screw connections.
- the first angle measuring device can in this case both as Yaw rate sensor can be designed as a combination of acceleration sensors or other motion sensors.
- the second angle measuring device can be designed, for example, as an incremental or absolute rotary encoder system or as a rotor position sensor system.
- the angle correction unit 1019 and the detection unit 1005 for detecting defective sensor data can be arranged both in the screwing device and also outside.
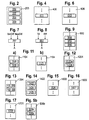
- the first angle measuring device 1104 can also be configured redundantly with a plurality of sensors 1120 for redundantly measuring the angle of rotation of the screwing device, or as in FIG Fig. 11B illustrated, an intrinsically safe sensors 1121 for measuring the rotation angle of the screw device include.
- the sensors of the first angle measuring device 1204 can also be designed as sensors with different measuring methods 1120a, 1120b, as in FIG Fig. 12 For example, to reduce the influence of temperature by using different sensor types. This can eg as in Fig. 13 shown rotation rate sensors 1120_DS and / or acceleration sensors 1120_BS be.
- an error detection means 1422 for detecting measurement errors of the sensors in the screw device may be included.
- a calculating means 1423 calculates a difference value of the plurality of measured values of the plurality of sensors at a time. If the difference value formed exceeds a threshold value, then it can be assumed that the measurement of the first angle measuring device 104 could not be carried out correctly.
- a signaling in acoustic, visual or other form can be delivered to the user by a signaling means 1424.
- the locking means 1425 the use of the screwing device can be prevented or interrupted. An evaluation of the screwing as "not in order" is also to be carried out.
- the mounting device 1500 is shown with a measuring range comparison means 1526 for comparing measured sensor values of the first angle measuring device with a predetermined measuring range of the sensors of the first angle measuring device.
- Exceeds the signal of a sensor of the first angle measuring device the measuring range of the sensor the measuring signal can be evaluated as invalid.
- the screw may possibly rated as not in order and / or a signal can be delivered to the user.
- this type of monitoring offers the advantage that it is possible to avoid or to move along with the screwing tool with respect to the screwing-in direction only within certain geometrical and physiological limits.
- a maximum permissible rotational angular velocity or a threshold value or a maximum permissible rotational angle or a threshold value can be defined. If one of these is exceeded, the current fitting is rated as "Not OK”.
- FIGS. 16 and 17 shown further operating parameters are monitored.
- the supply voltage is monitored by means of a supply voltage monitoring means 1627. If the supply voltage leaves a tolerance range, a reliable function of the sensor can no longer be guaranteed and the screw connection can not be rated as in order and / or corresponding signals can be delivered to the user and / or the screwing tool can be locked.
- a screw 1701 is shown with a temperature measuring unit 1728.
- the temperature measuring unit 1728 may be placed in the region of a sensor to monitor the temperature of the sensor or the environment around the sensor. If the detected temperature is outside a tolerance range, a correct function of the sensor can not be guaranteed and corresponding signal can also be emitted or the use of the screwing device can be completely blocked.
- the monitoring can be performed by separate temperature measuring units in different areas of the screw 1701 or on different sensors. Further additional operating parameters which can be monitored during the operation of sensors are generally known to the person skilled in the art and need not be explained in more detail here.
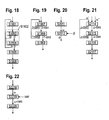
- Fig. 18 shows a flowchart of an embodiment of the method according to the invention.
- step S1801 a rotation angle of the housing about the axis of the screw head relative to the surroundings is detected by means of a first angle measuring device.
- step S1802 erroneous sensor data at rest by means of a recognizer first includes the step of recognizing S1803 of the idle state. If an idle state is detected, the step follows comparing S1804 the sensor values of the first angle determination unit with predefined threshold values or a tolerance range.
- step S1805 a message can be sent to the user by means of a signaling means. Also an inhibition S1806 the use of the screw is also conceivable.
- the recognition of the idle state can be carried out here by the methods already described.
- the first angle measuring device or another sensor in the screwing device can also be used by checking it for constant output values or constant angle signals derived therefrom over a defined period of time. Indicates e.g. the angle measuring device from a constant or nearly constant value, it is to be expected that the screwing device is at rest.
- Fig. 19 shows a flowchart of another embodiment of the method according to the invention with steps to prompt the user of the filing of the screwing.
- step S1907 the time since the last drop of the screw device is measured. If the time T exceeds a first threshold value SW1, then step S1908 follows in which a message is delivered to the user. If a second threshold value SW2 is exceeded, the use of the screwing device is inhibited in step S1909.
- Fig. 20 shows a flowchart of another embodiment of the method. This includes the step of detecting S2011 the rotation angle ⁇ of the screw head relative to the housing.
- step S2012 the actual rotation angle ⁇ of the screw head relative to the environment is calculated from the measured rotation angle of the screw head ⁇ and the detected rotation angle of the housing ⁇ .
- the influence of the rotational movement of the screwing device on the angle of rotation can be minimized by the example after a joining or swelling torque is further minimized, since the actual angle of rotation is determined in relation to the workpiece or to the environment.
- a maximum permissible rotational angular velocity or a threshold value can be defined.
- a rotational angular velocity determined in step S2218 which is determined using the first angle measuring device, is compared with the threshold value in step S2219. If the rotational angular velocity exceeds the threshold value, the current screw connection is rated as "Not OK". The rotational angular velocity can be determined using the first rotational angle measuring device.
- a maximum permissible angle of rotation or a threshold value can be defined. If this is exceeded, the current screw connection is also rated as "Not OK". This further increases the reliability of the system.
- a running bolt may be rated as "Not OK" if a failure occurs during bolting.
- An error may be one of the previously described cases, e.g. exceeding a threshold or a tolerance range.
- the rating can be output as a signal to the user and / or provided as a signal for further processing by external devices.
- the screwing device of the embodiments is designed as a motor-driven screwing device. This may be e.g. to act electric, hydraulic, or pneumatic screwdrivers. With electrically driven screwdrivers, the power supply can be ensured either by means of a battery, so-called EC cordless screwdrivers, and / or via a cable. Optionally, the cable may also be used to transmit signals to / from the externally formed components of the mounting device.
- different components of the mounting device can be arranged either directly in the screwing device or externally in an additional assembly. Some components can also be integrated into existing control systems for the screwing device. In this case, the control of the components of the screwing device, e.g. both microprocessor-based, computer-controlled, or in other ways known to those skilled in the art.
- the screwing device is not limited to the angle screwdriver shown in the drawings. Also training as a screwdriver, for. with straight drive (rod screwdriver or pistol screwdriver) is conceivable.
- the mounting device may e.g. be used in the automotive industry in the final assembly or in the assembly of vehicle components. Another use, e.g. in the field of mechanical engineering or other areas are used in the screwing, is also conceivable.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Details Of Spanners, Wrenches, And Screw Drivers And Accessories (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
Description
- Die vorliegende Erfindung betrifft eine Montagevorrichtung und Verfahren mit einer motorisch angetriebenen Schraubvorrichtung zum Anziehen oder Lösen von Schrauben.
- In vielen Bereichen der Technik, z.B. im Automobilbau, werden Schraubverbindungen zur Verbindung von Bauteilen verwendet. Hierbei werden häufig Drehwinkel oder Streckgrenzanziehverfahren zum Anziehen der Schrauben eingesetzt, Gegenüber dem Drehmomentanziehverfahren, bei welchem eine Schraubverbindung bis zum Erreichen eines bestimmten Drehmoment angezogen wird, bieten diese Anziehverfahren eine höhere Genauigkeit bezüglich der erreichten Vorspannkraft in der Schraubverbindung und eine bessere Ausnutzung der Festigkeit der Schraube. Hierdurch wird die Belastung der Schraube bei dynamischen Schraubverbindungen reduziert, was bei Schraubverbindungen mit wechselnder Belastung an der Schraube für die Dauerhaftigkeit der Schraubverbindung von hoher Bedeutung ist.
- Beim drehwinkelgesteuerten Anziehverfahren wird die Schraube ab einem Fügeoder Schwellmoment um einen vordefinierten Winkel weitergedreht. Hierbei ist die Einhaltung des Drehwinkels von äußerster Wichtigkeit, da dies direkt die Festigkeit und Dauerhaftigkeit der Verbindung beeinflusst. Beim streckgrenzengesteuerten Anziehverfahren ist die Erfassung des realen Drehwinkels, um den sich die Schraube während des Anziehens dreht, für das Anziehergebnis bestimmend.
- Wird nun das Anziehen der Schraube mit einem handgehaltenen motorisch angetriebenen Schraubwerkzeug durchgeführt, so kann eine Drehung des Schraubwerkzeugs um die Achse des Schraubkopfs durch den Verwender des Schraubwerkzeuges direkt den Drehwinkel, um den eine Schraube ab dem Füge- bzw. Schwellmoment weitergedreht wird, beeinflussen. Dies führt dazu, dass die gemessene Drehung des Schraubkopfs im Verhältnis zum Gehäuse der Schraubvorrichtung nicht mit einem Drehwinkel des Schraubkopfs im Verhältnis zum Werkstück übereinstimmt. Somit kann bei handgehaltenen Schraubwerkzeug der Drehwinkel nicht korrekt bestimmt werden, da er durch Bewegung des Schraubwerkzeugs beeinflusst werden kann.
- Ein Einsatz von handgehaltenen motorisch angetriebenen Schraubwerkzeugen ist im Falle von sicherheitsrelevanten Verschraubungen somit nicht denkbar, da das Einhalten des Drehwinkels nach Erreichen des Füge- oder Schwellmoments nicht sichergestellt werden kann. Dies gilt insbesondere für nach VDI 2862 A-klassifizierten Verschraubungen, welche als Verschraubungen mit Gefahr für Leib und Leben klassifiziert sind, sowie für B-klassifizierte Verschraubungen, die ein Versagen relevanter Funktionen bzw. Liegenbleiben eines Fahrzeuges auslösen können.
- Bisher wurden aus den oben genannten Gründen hauptsächlich Schraubvorrichtungen eingesetzt, welche gegenüber dem Werkstück abgestützt oder fest montiert sind. Hierbei ist ein Verdrehen der Schraubvorrichtung im Verhältnis zum Werkstück nicht möglich.
- Nachteilig an dieser Vorrichtung ist, dass diese wesentlich unflexibler ist als handgehaltene Schraubvorrichtungen, da die Schraubvorrichtung jedes Mal gegen das Werkstück abgestützt werden muss. Ein flexibler und zeitsparender Einsatz ist somit nicht möglich. Auch ist ein Abstützen gegen das Werkstück in den meisten Fällen nicht machbar. Die Alternative eines fest an ein Handlingsgerät (Stativ, Teleskop) montierten Schraubers schränkt ebenfalls die Flexibilität ein.
- Zur Überwachung der Bewegung des Gehäuses der Schraubvorrichtung relativ zur Umgebung werden in den Patentschriften
DE 4 243 317 A1 undDE 4 343 110 C2 jeweils Winkelmesseinrichtungen zur Erfassung des Drehwinkels des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung vorgeschlagen. - Hiermit soll die Bewegung der Schraubvorrichtung relativ zur Umgebung bestimmt werden und somit der Drehwinkel des Schraubkopfs relativ zum Werkstück genauer, durch die Korrektur des erfassten Drehwinkels des Schraubkopfs im Verhältnis zum Gehäuse mit dem erfassten Drehwinkel des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung, ermittelt werden.
- Nachteilig an diesen Ausführungen ist, dass die Betriebssicherheit der Verfahren und Einrichtungen nicht sichergestellt wird. So kann ein Messfehler der Sensoren, der z.B. durch Temperaturschwankungen oder Defekt der Sensoren auftreten kann, nicht erkannt werden. Eine zuverlässige Bestimmung des Drehwinkels der Schraube relativ zum Werkstück ist somit auch mit diesen Systemen nicht möglich. Ferner fordert die VDI 2862 für A-klassifizierte Verschraubungen eine redundante Kontrolle der Mess- und Steuergrößen, sowie einen Selbsttest der Messsensorik. Da der Drehwinkel zu diesen Mess- und Steuergrößen gehört, sind Verfahren und Einrichtung entsprechend der Beschreibung in den genannten Patentschriften praktisch nicht anwendbar. Auch für B-klassifizierte Verschraubungen ist ein Einsatz nicht ratsam, da durch fehlerhaftes Anziehen, z.B. im Automobilbau, hohe materielle Schäden entstehen können.
- Somit ist es wünschenswert, eine verbesserte Schraubvorrichtung und ein Verfahren bereitzustellen, die mindestens einige der obigen Probleme lösen und zu einer genaueren und sicheren Anziehung von Schrauben bzw. Muttern führt.
- Eine Lösung dieser Aufgabe wird durch die Montagevorrichtung mit den Merkmalen des Anspruchs 1 bereitgestellt.
- Diese Montagevorrichtung umfasst eine motorisch angetriebene Schraubvorrichtung zum Anziehen oder Lösen von Schrauben mit einem Schraubkopf und einem Gehäuse, wobei die Schraubvorrichtung eine erste Winkelmesseinrichtung zur Erfassung des Drehwinkels des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung umfasst. Die Montagevorrichtung ist dadurch gekennzeichnet, dass sie eine Erkennungseinheit zur Erkennung fehlerhafter Sensordaten im Ruhezustand umfasst, die wiederum Mittel zur Erkennung des Ruhezustands und Vergleichsmittel zum Vergleichen der im Ruhezustand gemessenen Sensorwerte mit vordefinierten Schwellwerten umfasst.
- Somit kann der Drehwinkel des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung durch die erste Winkelmesseinrichtung bestimmt werden. Durch die Erkennungseinheit zur Erkennung fehlerhafter Sensordaten wird nun durch das Mittel zur Erkennung des Ruhezustands bestimmt, ob sich die Schraubvorrichtung im Ruhezustand befindet. Ist dies der Fall, so können die im Ruhezustand gemessenen Sensorwerte der ersten Winkelmesseinrichtung mit vordefinierten Schwellwerten verglichen werden.
- Da die zu messenden Werte der ersten Winkelmesseinrichtung im Ruhezustand bekannt sind, der gemessene Winkel sollte im Wesentlichen null sein, kann nun durch Vergleich mit einem vordefinierten Schwellwert bzw. einem Toleranzbereich bestimmt werden, ob die Ausgaben der ersten Winkelmesseinrichtung korrekt sind. Misst die erste Winkelmesseinrichtung im Ruhezustand einen Wert, der den Schwellwert über- bzw. unterschreitet, so liegt offensichtlich ein Fehler in der Winkelmesseinrichtung vor. Eine weitere Verwendung der Schraubvorrichtung könnte nun unterbunden werden, um zu verhindern, dass Schraubverbindungen mit einer fehlerhaften ersten Winkelmesseinrichtung angezogen werden, was zu einer fehlerhaften Schraubverbindung führen kann. Auch könnten Verbindungen, die seit der letzten Prüfung durch das Vergleichsmittel vorgenommen wurden, als nicht in Ordnung bewertet werden, da eine korrekte Funktion der ersten Winkelmesseinrichtung für diese Schraubverbindungen nicht garantiert werden kann.
- Demzufolge können mit einer Montagevorrichtung dieser Art fehlerhafte Sensordaten von Winkelmesseinrichtungen in einer Schraubvorrichtung erkannt werden und ggf. eine entsprechende Bewertung der Verschraubungen, eine Signalisierung an den Benutzer, oder eine Sperrung der Montagevorrichtung vorgenommen werden. Dies erhöht die Sicherheit beim Einsatz von handgehaltenen motorisch angetriebenen Schraubvorrichtungen und erlaubt einen Selbsttest der Messsensorik.
- Die Erkennungseinheit ist bevorzugt mit einem Signalisierungsmittel zum Senden einer Meldung an den Benutzer und einem Sperrmittel zum Unterbinden der Verwendung der Schraubvorrichtung ausgebildet.
- Dies ermöglicht es, bei einer Erkennung einer Fehlfunktion der Winkelmesseinrichtung, den Benutzer über diese Fehlfunktion zu informieren und eine weitere Verwendung der Schraubvorrichtung zu unterbinden, um eine Verwendung bei nicht korrekt funktionierenden Winkelmesseinrichtungen und somit eine mögliche fehlerhafte Verschraubung zu vermeiden.
- Das Mittel zur Erkennung des Ruhezustands umfasst bevorzugt in einer Ausführungsform mindestens einen Sensor, in der Schraubvorrichtung, zur Erfassung von Bewegung.
- Mit dem Sensor zur Erfassung von Bewegung kann eine Bewegung der Schraubvorrichtung erfasst werden, da der Sensor in der Schraubvorrichtung positioniert ist. Ändert sich der Ausgabewert über eine, ggf. relativ kurze, Zeiteinheit nicht oder nur innerhalb enger Grenzen, so kann davon ausgegangen werden, dass sich das Werkzeug im Ruhezustand befindet und eine Erkennung fehlerhafter Sensordaten kann vorgenommen werden.
- In einer anderen Ausführungsform kann das Mittel zur Erkennung des Ruhezustands einen Sensor, in der Schraubvorrichtung, zur Erkennung des Kontakts der Schraubvorrichtung mit oder die Annährung der Schraubvorrichtung an eine Fläche umfassen.
- Dies ermöglicht die Erkennung des Ruhezustands auf Basis eines Erkennens eines Ablegens des Werkzeugs auf einer Fläche bzw. die Annährung an diese Fläche. Eine derartige Erkennung kann z.B. über einen Drucksensor oder anderen Sensoren auf induktiver, kapazitiver, optischer oder mechanischer Basis erfasst werden. Diese Art der Erfassung des Ruhezustands ist sehr robust, da z.B. mechanische Sensoren zur Erkennung des Ablegens eine sehr geringe Fehlerwahrscheinlichkeit aufweisen.
- In einer weiteren Ausführungsform kann das Mittel zur Erkennung des Ruhezustands eine Werkzeugablage mit mindestens einem Sensor zur Erkennung der Ablage der Schraubvorrichtung in der Werkzeugablage zur Erkennung des Ruhezustands umfassen.
- Ähnlich der vorangegangenen Ausführungsform kann auch hier ein robustes Erkennen des Ruhezustands erreicht werden. Gleichzeitig ist eine einfache Integration in den bisherigen Arbeitsablauf möglich, da das Werkzeug oft in einer Werkzeugablage zwischen den Schraubvorgängen abgelegt wird.
- Nach einer weiteren Ausführungsform kann das Mittel zur Erkennung des Ruhezustands Mittel, in der Schraubvorrichtung, zur Positionsbestimmung der Schraubvorrichtung im Raum beispielsweise Triangulation, umfassen.
- Dies ermöglicht eine Erkennung des Ruhezustands auch ohne das Ablegen in einer bestimmten Werkzeugablage. Auch ein sehr ruhiges Halten des Werkzeugs oder ein Ablegen auf jeder beliebigen anderen Fläche kann somit als Ruhezustand erkannt werden. Dies erhöht die Flexibilität des Einsatzes der Schraubvorrichtung.
- Nach einer weiteren Ausführungsform kann das Mittel zur Erkennung des Ruhezustands mindestens einen Transponder und ein Mittel zum Lesen des Transponders umfassen, wobei entweder der Transponder oder das Mittel zum Lesen des Transponders in der Schraubvorrichtung angeordnet ist.
- Das Vergleichsmittel kann ferner so ausgebildet sein, dass es die Sensorwerte mit einem Minimum-Grenzwert und einem Maximum-Grenzwert vergleicht.
- Auch kann das Vergleichsmittel so ausgebildet sein, dass es die Sensordaten mit einem Toleranzbereich um einen definierten Anfangswert vergleicht.
- In einer weiteren Ausführungsform umfasst die Montagevorrichtung ferner Mittel zur Zeitmessung, welche die Zeit seit dem letzten durch das Mittel zur Erkennung des Ruhezustands erkannten Ablegens der Schraubvorrichtung misst, Signalisierungsmittel zum Signalisieren einer Meldung an den Benutzer, wenn die gemessene Zeit einen ersten Schwellwert überschreitet und Sperrmittel zum Unterbinden der Verwendung der Schraubvorrichtung, wenn die gemessene Zeit einen zweiten Schwellwert überschreitet.
- Dies stellt sicher, dass die Schraubvorrichtung regelmäßig abgelegt wird und somit der Messfehler regelmäßig bestimmt werden kann. Somit können fehlerhafte Verschraubungen weiter minimiert werden, da Fehler der Sensoren, die z.B. durch Defekt oder Erwärmung durch lange Verwendung der Schraubvorrichtung auftreten können, rechtzeitig erkannt werden können. Hierbei wird der Benutzer zuerst gefordert die Schraubvorrichtung abzulegen. Sollte er dieser Aufforderung nicht nachkommen, so wird die Verwendung der Schraubvorrichtung bei Überschreiten eines zweiten Schwellwerts unterbunden.
- In einer weiteren Ausführungsform umfasst die Montagevorrichtung eine zweite Winkelmesseinrichtung zur Erfassung des Drehwinkels des Schraubkopfs relativ zum Gehäuse, vorgesehen in der Schraubvorrichtung, und eine Winkelkorrektureinheit zum Ermitteln des tatsächlichen Drehwinkels des Schraubkopfs relativ zur Umgebung aus dem gemessenen Drehwinkel des Schraubkopfs und der erfassten Bewegung des Gehäuses, vorgesehen in der Montagevorrichtung.
- Durch die zusätzliche zweite Winkelmesseinrichtung wird zusätzlich zum Drehwinkel des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung, auch der Drehwinkel des Schraubkopfs relativ zum Gehäuse gemessen, was eine Ermittlung des tatsächlichen Drehwinkels des Schraubkopfs relativ zur Umgebung durch die Winkelkorrektureinheit ermöglicht.
- In einer weiteren Ausführungsform kann die erste Winkelmesseinrichtung mehrere Sensoren zur jeweils redundanten Messung des Drehwinkels der Schraubvorrichtung oder mindestens einen eigensicheren Sensor umfassen. Auch kann die erste Winkelmesseinrichtung mehrere Sensoren mit unterschiedlichen Messverfahren, z.B. Drehratensensoren oder Beschleunigungssensoren, umfassen.
- Besonders kann eine Montagevorrichtung mit einem Fehlererkennungsmittel zum Erkennen von Messfehlern der Sensoren ausgestattet sein, wobei das Fehlererkennungsmittel Berechnungsmittel zum Berechnen mindestens eines Differenzwertes der mehreren Messwerte der mehreren Sensoren, Signalisierungsmittel zum Senden einer Meldung an den Benutzer, wenn mindestens ein Differenzwert einen Schwellwert überschreitet, und Sperrmittel zum Unterbinden der Verwendung der Schraubvorrichtung umfassen.
- Durch den Einsatz mehrerer Sensoren oder eines eigensicheren Sensors, wobei die mehreren Sensoren unterschiedliche Messverfahren aufweisen können, und den Einsatz eines Fehlererkennungsmittels können während des Betriebs die fehlerhaften Sensordaten erkannt werden und eine entsprechende Bewertung der Verschraubung, eine Signalisierung an den Benutzer, oder eine Sperrung der Schraubvorrichtung kann vorgenommen werden. Dies unterstützt die Erkennung fehlerhafter Sensordaten und die Sicherstellung fehlerfreier Verschraubungen.
- Weitere Ausführungsformen können ferner Messbereichsvergleichsmittel zum Vergleichen gemessener Sensorwerte der ersten Winkelmesseinrichtung mit einem vorbestimmten Messbereich der Sensoren der ersten Winkelmessenrichtung. Versorgungsspannungsüberwachungsmittel zum Überwachen der Versorgungsspannung der Sensoren, oder mindestens eine Temperaturmesseinheit angebracht im Bereich mindestens eines Sensors zur Messung der Temperatur des mindestens einen Sensors umfassen.
- Die Schraubvorrichtung kann in einer bevorzugten Ausführungsform als elektro-, hydraulik-, oder druckluftbetriebene Schraubvorrichtungen ausgebildet sein. Die Schraubvorrichtung kann ferner einen Akku zur Stromversorgung der Schraubvorrichtung umfassen.
- Die Aufgabe wird auch gelöst durch ein Verfahren gemäß Patentanspruch 20.
- Das Verfahren zum Anziehen oder Lösen von Schrauben mittels einer motorisch angetriebenen Schraubvorrichtung mit einem Schraubkopf und einem Gehäuse umfasst den Schritt des Erfassens eines Drehwinkels des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung mittels einer ersten Winkelmesseinrichtung und ist durch den Schritt des Erkennens fehlerhafter Sensordaten im Ruhezustand mittels einer Erkennungseinheit gekennzeichnet, welcher die Schritte des Erkennens (S1803) des Ruhezustands und des Vergleichens der im Ruhezustand gemessenen Sensorwerte mit vordefinierten Schwellwerten mittels eines Vergleichsmittels umfasst.
- Vorteilhafterweise umfasst das Verfahren ferner die Schritte des Sendens einer Meldung an den Benutzer mittels eines Signalisierungsmittels und des Unterbindens der Verwendung der Schraubvorrichtung mittels eines Sperrmittels.
- Vorteilhafterweise umfasst der Schritt des Erkennens des Ruhezustands die Erfassung von Bewegung mittels eines Sensors in der Schraubvorrichtung.
- Vorteilhafterweise umfasst der Schritt des Erkennens des Ruhezustands die Erkennung eines konstanten Ausgabewerts eines Sensors bzw. der Winkelmesseinrichtung über einen vorbestimmten Zeitraum.
- Vorteilhafterweise umfasst der Schritt des Erkennens des Ruhezustands die Erkennung eines Kontakts der Schraubvorrichtung mit, oder die Annährung der Schraubvorrichtung an eine Fläche.
- Vorteilhafterweise umfasst der Schritt des Erkennens des Ruhezustands die Erkennung der Ablage der Schraubvorrichtung in einer Werkzeugablage.
- Vorteilhafterweise umfasst der Schritt des Erkennens des Ruhezustands die Positionsbestimmung der Schraubvorrichtung im Raum, beispielweise über Triangulation.
- Vorteilhafterweise umfasst das Verfahren ferner die Schritte des Messens der Zeit seit dem letzten erkannten Ablegen der Schraubvorrichtung, des Signalisierens einer Meldung an den Benutzer, wenn die gemessene Zeit einen ersten Schwellwert überschreitet und des Unterbindens der Verwendung der Schraubvorrichtung, wenn die gemessene Zeit einen zweiten Schwellwert überschreitet.
- Vorteilhafterweise umfasst das Verfahren ferner die Schritte des Erfassens des Drehwinkels des Schraubkopfs relativ zum Gehäuse und des Ermittelns des tatsächlichen Drehwinkels des Schraubkopfs relativ zur Umgebung aus dem gemessenen Drehwinkel des Schraubkopfs und dem erfassten Drehwinkel des Gehäuses.
- Vorteilhafterweise umfasst das Verfahren ferner die Schritte des Berechnens von mindestens einem Differenzwert von mehreren Messwerten mehrerer Sensoren der ersten Winkelmesseinrichtung, des Sendens einer Meldung an den Benutzer, wenn mindestens ein Differenzwert einen Schwellwert überschreitet und des Unterbindens der Verwendung der Schraubvorrichtung, wenn mindestens ein Differenzwert den Schwellwert oder einen anderen vorbestimmten Schwellwert überschreitet.
- Vorteilhafterweise umfasst das Verfahren ferner die Schritte des Bestimmens einer Drehwinkelgeschwindigkeit des Gehäuses um die Achse des Schraubkopfs, des Vergleichens der Drehwinkelgeschwindigkeit mit einem Schwellwert und des Bewertens einer laufenden Verschraubung als nicht in Ordnung, wenn die Drehwinkelgeschwindigkeit den Schwellwert überschreitet.
- Vorteilhafterweise umfasst das Verfahren ferner die Schritte des Vergleichens des Drehwinkels des Gehäuses um die Achse des Schraubkopfs mit einem Schwellwert und des Bewertens einer laufenden Verschraubung als nicht in Ordnung, wenn der Drehwinkel den Schwellwert überschreitet.
- Vorteilhafterweise umfasst das Verfahren ferner den Schritt des Bewertens einer laufenden Verschraubung als nicht in Ordnung, wenn ein Fehler während der Verschraubung auftritt.
- Weitere vorteilhafte Ausführungsformen und Verbesserungen der Erfindung sind in den Unteransprüchen angegeben. Nachstehend wir die Erfindung anhand ihrer Ausführungsformen unter Bezugnahme auf die Zeichnungen näher erläutert.
- In der Zeichnung zeigt:
-
Fig. 1 das allgemeine Prinzip der erfinderischen Montagevorrichtung; -
Fig. 2 eine erweiterte Ausführungsform der Erkennungseinheit; -
Fig. 3 eine Montagevorrichtung mit einer weiteren Ausführungsform des Mittels zur Erkennung des Ruhezustands; -
Fig. 4 eine weitere Ausführungsform des Mittels zur Erkennung des Ruhezustands; -
Fig. 5 eine weitere Ausführungsform des Mittels zur Erkennung des Ruhezustands mit einer Werkzeugablage; -
Fig. 5b eine weitere Ausführungsform des Mittels zur Erkennung des Ruhezustands; -
Fig. 6 eine weitere Ausführungsform des Mittels zur Erkennung des Ruhezustands mittels Triangulation; -
Fig. 7 eine weitere Ausführungsform des Vergleichsmittels; -
Fig. 8 eine weitere Ausführungsform des Vergleichsmittels; -
Fig. 9 eine weitere Ausführungsform der Montagevorrichtung mit Signalisierungs- und Sperrmitteln; -
Fig. 10 eine weitere Ausführungsform der Montagevorrichtung mit einer Winkelkorrektureinheit; -
Fig. 11 eine weitere Ausführungsform der Winkelmesseinrichtung; -
Fig. 12 eine weitere Ausführungsform der Winkelmesseinrichtung; . -
Fig. 13 eine weitere Ausführungsform der Winkelmesseinrichtung; und -
Fig. 14 eine weitere Ausführungsform der Montagevorrichtung mit Fehlererkennungsmittel; -
Fig. 15 eine weitere Ausführungsform der Montagevorrichtung; -
Fig. 16 eine weitere Ausführungsform der Montagevorrichtung; -
Fig. 17 eine weitere Ausführungsform der Schraubvorrichtung; -
Fig. 18 ein Flussdiagramm einer Ausführungsform des erfindungsgemäßen Verfahrens; -
Fig. 19 ein Flussdiagramm einer weiteren Ausführungsform des erfindungsgemäßen Verfahrens; -
Fig. 20 ein Flussdiagramm einer weiteren Ausführungsform des erfindungsgemäßen Verfahrens; -
Fig. 21 ein Flussdiagramm einer weiteren Ausführungsform des erfindungsgemäßen Verfahrens; -
Fig. 22 ein Flussdiagramm einer weiteren Ausführungsform des erfindungsgemäßen Verfahrens. - In
Fig. 1 ist das Grundprinzip der Erfindung dargestellt. Anhand dieser Figur soll im Folgenden das Grundprinzip der Erfindung näher erläutert werden. - Eine Montagevorrichtung 100 umfasst eine motorisch angetriebene Schraubvorrichtung 101 zum Anziehen oder Lösen von Schrauben. Die Schraubvorrichtung 101 besteht aus einem Gehäuse 103 und einem Schraubkopf 102, der zur Aufnahme von Schrauben oder Muttern vorgesehen ist. Im Gehäuse 103 der Schraubvorrichtung 101 ist eine erste Winkelmesseinrichtung 104 zur Erfassung eines Drehwinkels des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung vorgesehen. Ferner umfasst die Montagevorrichtung 100 eine Erkennungseinheit 105 zur Erkennung fehlerhafter Sensordaten im Ruhezustand, welche Mittel 106 zur Erkennung des Ruhezustands und Vergleichsmittel 107 zum Vergleichen mit der im Ruhezustand gemessenen Sensorwerten mit vordefinierten Schwellwerten umfasst. Die Erkennungseinheit kann sowohl extern außerhalb der Schraubvorrichtung 101 oder innerhalb des Gehäuses 103 der Schraubvorrichtung 101 vorgesehen sein. Ist die Erkennungseinheit 105 außerhalb der Schraubvorrichtung in der Montagevorrichtung 100 vorgesehen, so ist diese mit der Schraubvorrichtung z. B. über eine Kabelverbindung verbunden. Auch eine andere Übertragung der Daten z.B. mittels Funk ist denkbar. Die erste Winkelmesseinrichtung 104 kann z.B. als Drehratensensor oder als eine Kombination mehrerer Beschleunigungssensoren ausgebildet sein.
- Es gilt nun die Ausgabe der ersten Winkelmesseinrichtung 104 auf mögliche fehlerhafte Messwerte zu überprüfen. Hierzu wird durch das Mittel zur Erkennung des Ruhezustands geprüft, ob sich die Schraubvorrichtung 101 im Ruhezustand befindet. Mögliche Verfahren der Bestimmung des Ruhezustands werden im Folgenden noch beschrieben. Beispielhaft kann die Ausgabe eines Drehratensensors zur Bestimmung des Ruhezustands herangezogen werden, indem geprüft wird, ob die Ausgabe des Sensors im Wesentlichen konstant um null ist. Ist z.B. die Ausgabe des Sensors über einen definierten Zeitraum kleiner als ein definierter Schwellwert, so kann von einem Ruhezustand ausgegangen werden. Das Vergleichsmittel 107 kann dann die Ausgabe der ersten Winkelmesseinrichtung mit vordefinierten Schwellwerten vergleichen. Liegen die gemessenen Sensorwerte nicht innerhalb des durch die vordefinierten Schwellwerte bestimmten Toleranzbereichs, so ist davon auszugehen, dass die erste Winkelmesseinrichtung 104 nicht korrekt funktioniert. Dies kann z.B. von einer defekten Winkelmesseinrichtung, Temperaturschwankungen oder anderen Einflüssen herrühren. Ggf. können nun entsprechende Maßnahmen, wie eine Benachrichtigung des Benutzers, Sperren der Montagevorrichtung oder eine entsprechende Bewertung der letzten Verschraubungen vorgenommen werden. Genaueres wird im Folgenden beschrieben.
- Ebenso kann z.B. eine Korrektur der Messwerte der ersten Messeinrichtung, zum Beispiel durch die Definition eines neuen Nullpunkts, durchgeführt werden, sofern die Sensorwerte innerhalb zulässiger Grenzen liegen.
- Somit wird eine genaue und zuverlässige Winkelmessung der ersten Winkelmesseinrichtung sichergestellt und eine Erkennung fehlerhafter Sensordaten ermöglicht.
- Bevorzugte Ausführungen der vorliegenden Erfindung werden nachfolgend ausführlich unter Bezugnahme auf die begleitenden Zeichnungen beschrieben. Dabei sind in verschiedenen Zeichnungen gleiche oder entsprechende Bauteile mit jeweils den gleichen oder ähnlichen Bezugszeichen bezeichnet.
-
Fig. 2 zeigt eine weitere Ausführungsform der erfindungsgemäßen Erkennungseinheit. Hierbei ist zusätzlich zu dem Mittel 206 zur Erkennung des Ruhezustands und dem Vergleichsmittel 207 zum Vergleichen der im Ruhezustand gemessenen Sensorwerte mit definierten Schwellwerten ein Signalisierungsmittel 208 zum Senden einer Meldung an den Benutzer und ein Sperrmittel 209 zum Unterbinden der Verwendung der Schraubvorrichtung vorgesehen. Wird beim Vergleichsmittel 207 eine Überschreitung/Unterschreitung der vordefinierten Schwellwerte erkannt, so kann durch das Signalisierungsmittel 208 eine Mitteilung an den Benutzer gesendet werden. Diese kann z.B. von optischer und/oder akustischer Art sein. Auch ein Vibrationsalarm oder eine Klartextanzeige ist denkbar. Selbstverständlich ist auch eine Kombination verschiedener Anzeigemethoden vorstellbar. Mithilfe des Sperrmittels 209 kann gleichzeitig oder nach einer bestimmten Zeit nach der Benachrichtigung des Benutzers durch das Signalisierungsmittel 208 eine Unterbindung der Verwendung der Schraubvorrichtung vorgenommen werden. Dies kann z.B. durch eine Unterbrechung der Spannungsversorgung bei elektrischen Schraubvorrichtungen oder anderer Versorgungsmittel, z.B. Druckluft bei druckluftgetriebenen Schraubvorrichtung, vorgenommen werden. Auch eine anderweitige Sperrung, wie z.B. durch Sperrung eines Steuerungselements wie z.B. eines Schalters, ist denkbar. Somit wird eine weitere Verwendung der Schraubvorrichtung bei einem Defekt vermieden bzw. unterbunden. -
Fig. 3 stellt eine Ausführung des Mittels 306 zur Erkennung des Ruhezustands dar. Hierbei befindet sich mindestens ein Sensor 310 als Teil des Mittels 306 zur Erkennung des Ruhezustands in der Schraubvorrichtung 301, bevorzugt im Gehäuse 303. Analog zu dem unter "Grundprinzip der Erfindung" beschriebenen Verfahren kann mittels des Sensor 310 bestimmt werden, ob sich die Schraubvorrichtung im Ruhezustand befindet. Der Sensors 310 kann hierbei z.B. als Beschleunigungssensor ausgebildet sein. Eine Ausbildung als Neigungs- oder Drehratensensor oder sonstige Bewegungssensoren ist aber ebenfalls möglich und denkbar. Nach der Erkennung des Ruhezustands kann dann eine Kontrolle und/oder Korrektur der Messwerte der ersten Winkelmesseinrichtung vorgenommen werden. Das Vergleichsmittel 307 der Erkennungseinheit 305 kann hierbei sowohl außerhalb, also auch innerhalb der der Schraubvorrichtung 301 angeordnet sein. -
Fig. 4 zeigt eine weitere Möglichkeit der Ausbildung des Mittels 406 zur Erkennung des Ruhezustands. Hierbei ist in der Schraubvorrichtung ein Sensor 411 vorgesehen, der den Kontakt der Schraubvorrichtung 101 mit einer Fläche erkennt. Der Sensor kann hierbei z.B. als Drucksensor oder als anderweitiger induktiver, kapazitiver, optischer oder mechanischer Sensor/Schalter ausgebildet sein. Es ist hierbei kein direkter Kontakt der Schraubvorrichtung mit der Fläche notwendig, so können z.B. auch Nährungsschalter oder Reflektionslichtschranken eingesetzt werden, bei denen ein gewisser Abstand der Schraubvorrichtung von der Fläche bestehen kann. Ebenfalls können mehrere entsprechende Schalter in der Schraubvorrichtung 101 angeordnet sein, so dass ein Ablegen auf jeder Seite der Schraubvorrichtung erkannt werden kann. - Die Erkennung der Ablage mittels eines Sensors stellt dabei eine relativ robuste Erkennung des Ruhezustands dar, da wenig fehleranfällig und technisch einfache Sensoren angewendet werden können. Auch eine Kombination mehrerer verschiedener Sensor zur Ablageerkennung ist denkbar.
- In
Fig. 5 umfasst das Mittel 506 zur Erkennung des Ruhezustands eine Werkzeugablage 512. In dieser Werkzeugablage ist ein Sensor 513 zur Erkennung der Ablage der Schraubvorrichtung 501 in der Werkzeugablage 512 vorgesehen. Dieser Sensor kann ähnlich der vorangegangenen Ausführungsform auf induktiver, kapazitiver, optischer oder mechanischer Basis arbeiten. Die Werkzeugablage 512 kann z.B. fest am Einsatzort der Schraubvorrichtung 501 moniert sein. Wird die Schraubvorrichtung 501 in der Werkzeugablage 512 abgelegt, so wird dies durch den Sensor 513 erfasst. Die Schraubvorrichtung 501 befindet sich nun im Ruhezustand und eine Erfassung und ggf. Korrektur von Messfehlern der ersten Winkelmesseinrichtung kann vorgenommen werden. Die Werkzeugablage 512 kann in unterschiedlichen Formen ausgebildet sein und kann sowohl so ausgebildet sein, dass die Schraubvorrichtung 501 in einer beliebigen Ausrichtung und Lage auf der Werkzeugablage 512 abgelegt werden kann, als auch so, dass die Schraubvorrichtung 501 lediglich in einer fest vorgegebenen Ausrichtung und Lage abgelegt werden kann. Letzteres kann ferner den Vorteil bieten, dass auch z.B. in der Schraubvorrichtung 501 eingesetzte Beschleunigungssensoren nicht nur auf konstante Werte überprüft werden können, sondern, da die Lage der Sensoren in der Schraubvorrichtung 501 und somit die Lage der Sensoren im Verhältnis zur Werkzeugablage 512 bekannt ist, auch auf die Korrektheit der gemessenen Werte überprüft werden können. Die Werkzeugablage 512 kann ferner mit weiteren Elementen, wie z.B. einer Ladestation bei akkugetriebenen Schraubvorrichtungen, oder anderen zusätzlichen Komponenten ausgestattet sein. -
Fig. 5b zeigt eine weitere Ausführungsform des Mittels 2206 zur Erkennung des Ruhezustands wobei die Montagevorrichtung mindestens einen Transponder 529b und ein Mittel 530b zum Lesen des Transponders umfasst, wobei entweder der Transponder oder das Mittel zum Lesen des Transponders in der Schraubvorrichtung angeordnet ist. - Durch eine zyklische Überprüfung, ob das Mittel zum Lesen des Transponders, welches z.B. in einer Ablage angeordnet sein kann, den Transponder, welcher z.B. in der Schraubvorrichtung angeordnet sein kann, auslesen kann, kann der Ruhezustand erkannt werden. Ist ein Lesen möglich, so ist davon auszugehen, dass sich die Schraubvorrichtung, in diesem Beispiel, in der Ablage befindet. Ein Ruhezustand kann somit erkannt werden. Natürlich kann hierbei auch das Mittel zum Lesen des Transponders in der Schraubvorrichtung angeordnet sein, wobei dann der Transponder außerhalb der Schraubvorrichtung angeordnet sein muss.
- Selbstverständlich kann auch eine andere Kombination von Sender und Empfänger verwendet werden.
-
Fig. 6 zeigt eine weitere Ausführungsform des Mittels 606 zur Erkennung des Ruhezustands, wobei die Schraubvorrichtung 606 ein Mittel 613 zur Positionsbestimmung der Schraubvorrichtung im Raum, beispielsweise über Triangulation, umfasst. Mithilfe des Mittels 613 kann die Position der Schraubvorrichtung im Raum bestimmt werden. Ist die Position im Wesentlichen konstant über einen vorgegebenen Zeitraum, so kann davon ausgegangen werden, dass sich die Schraubvorrichtung 606 im Ruhezustand befindet und eine Erkennung und Korrektur gemessener Sensorwerte kann durchgeführt werden. Auch kann eine Position im Raum, z.B. die Position einer Werkzeugablage, als Ruheposition definiert werden an welcher die Schraubvorrichtung zyklisch abgelegt werden muss. Hierbei ist die Triangulation nur ein Bespiel für eine Positionsbestimmung der Schraubvorrichtung 606 im Raum. Weitere Möglichkeiten der Positionsbestimmung sind dem Fachmann allgemein bekannt. - Jede der vorangegangenen möglichen Ausführungsformen des Mittels zur Erkennung des Ruhezustands kann mit einer oder mehrerer beliebiger anderer Ausführungsformen kombiniert werden, um eine genauere und/oder redundante Erkennung des Ruhezustands zu ermöglichen. So ist z.B. die Kombination einer Werkzeugablage 512 mit einem Sensor 310 in der Schraubvorrichtung denkbar.
- Die
Fig. 7 und 8 stellen mögliche Ausführungsformen des Vergleichsmittels 707, 807 dar. Dabei können die Sensorwerte entweder mit einem Minimum-Grenzwert MinGW und einem Maximum-Grenzwert MaxGW oder mit einem Toleranzbereich TB um einen definierten Anfangswert AW verglichen werden. Bei letzterem ist es z.B. denkbar bei der Inbetriebnahme der Montagevorrichtung 100 einen Messwert der ersten Winkelmesseinrichtung als Nullwert zu bestimmen. Somit wird ein ggf. enthaltener Offset kompensiert. Um diesen Anfangswert kann dann ein Toleranzbereich definiert werden, in welchem die Sensorwerte im Ruhezustand als korrekt angenommen werden. Auch eine Kombination von absoluten Mininum-Grenzwerten MinGW und Maximum-Grenzwerten MaxGW mit relativen Grenzwerten bezogen auf einen Anfangswert AW ist denkbar. Werden die absoluten Grenzwerte im Ruhezustand z.B. als -200 und +200 definiert und zusätzlich eine maximale Schwankung um den Anfangswert von +/-50 gestattet, so darf bei einem beispielhaften Anfangswert AW von 160 das Signal im Ruhezustand zwischen - +110 und +200 schwanken. Wird dieser Bereich über- bzw. unterschritten, so wird dies als Fehlfunktion der Winkelmesseinheit definiert und entsprechende Maßnahmen wie zuvor beschrieben werden eingeleitet.
- Auch ist eine neue Definition des Nullpunkts bzw. des Anfangswertsignals AW bei einer Erkennung eines korrekten Signals im Ruhezustand denkbar. Dies würde eine Korrektur der Ausgaben der ersten Winkelmesseinrichtung auch bei z.B. konstanten Änderungen durch Temperaturänderungen im Betrieb ermöglichen.
-
Fig. 9 zeigt eine Montagevorrichtung 900, die ferner Mittel 914 zur Zeitmessung, Signalisierungsmittel 915 und Sperrmittel 916 umfasst. Das Mittel 914 zur Zeitmessung misst die Zeit seit der letzten Erkennung eines Ruhezustands durch das Mittel 906 zur Erkennung des Ruhezustands. Wird in einem vorbestimmten Zeitraum kein Ruhezustand durch das Mittel 906 erfasst, so gibt das Signalisierungsmittel 915 Signale in optischer, akustischer oder sonstiger Weise an den Benutzer ab, um ihn zum Ablegen des Schraubwerkzeugs aufzufordern. Kommt der Benutzer der Aufforderung nicht nach, so unterbindet das Sperrmittel 916 die weitere Verwendung der Schraubvorrichtung 901, wenn die gemessene Zeit einen zweiten Schwellwert unterschreitet. Das Unterbinden der Verwendung kann wie bereits beschrieben z.B. durch Trennen einer Versorgung der Schraubvorrichtung erfolgen. - Mit dieser Ausführungsform wird sichergestellt, dass der Benutzer im regelmäßigen Abstand die Schraubvorrichtung ablegt. Dies ist notwendig, damit etwaige Defekte und/oder inkorrekte Messwerte erkannt werden können. Dies ermöglicht den Zeitraum des Auftretens eines Fehlers auf die Zeit zwischen zwei Kontrollen/Korrekturen der Winkelmesseinrichtung zu beschränken. Wird bei einem angeforderten Ablegen der Schraubvorrichtung ein Fehler erkannt, so können z. B. die Schraubvorgänge seit dem letzten Ablegen als nicht in Ordnung gewertet werden, um eine sichere Verschraubung zu garantieren. Die Bewertung als nicht in Ordnung kann z.B. durch Senden eines Signals an eine NIO-Bewertungseinheit oder einen Steuercomputer erfolgen.
-
Fig. 10 zeigt eine weitere Ausführungsform der Montagevorrichtung 1000. Hierbei wird durch die erste Winkelmesseinrichtung 1004, welche in der Schraubvorrichtung 1001 vorgesehen ist, der Drehwinkel des Gehäuses um die Achse des Schraubkopfs 1002 relativ zur Umgebung gemessen. Eine zweite Winkelmesseinrichtung 1018 erfasst den Drehwinkel des Schraubkopfs 1002 relativ zum Gehäuse 1003. Auf Basis der Ausgaben der beiden Winkelmesseinrichtungen 1004 und 1018 kann nun die Winkelkorrektureinheit 1019 den tatsächlichen Drehwinkel des Schraubkopfs 1002 relativ zur Umgebung bzw. relativ zum Werkstück ermitteln. Dies ermöglicht es, z.B. bei Drehwinkel- oder Streckgrenzanziehverfahren, den Drehwinkel der Schraube relativ zum Werkstück auch bei Bewegung der Schraubvorrichtung 1001 korrekt zu bestimmen. Dabei stellt die Erkennungseinheit 1005 zur Erkennung fehlerhafter Sensordaten eine korrekte Messung des Drehwinkels des Gehäuses 1003 sicher und erlaubt den Einsatz auch bei kritischen Verschraubungen. Die erste Winkelmesseinrichtung kann hierbei sowohl als Drehratensensor als auch als Kombination von Beschleunigungssensoren oder anderen Bewegungssensoren ausgebildet sein. Die zweite Winkelmesseinrichtung kann z.B. als inkrementelles oder absolutes Drehgebersystem oder als Rotorlagegebersystem ausgebildet sein. Die Winkelkorrektureinheit 1019 sowie die Erkennungseinheit 1005 zur Erkennung fehlerhafter Sensordaten können sowohl in der Schraubvorrichtung, als auch außerhalb angeordnet sein. - Wie in
Fig. 11A dargestellt, kann die erste Winkelmesseinrichtung 1104 auch redundant mit mehreren Sensoren 1120 zur redundanten Messung des Drehwinkels der Schraubvorrichtung ausgebildet sein, oder wie inFig. 11B dargestellt, einen eigensicheren Sensoren 1121 zur Messung des Drehwinkels der Schraubvorrichtung umfassen. - Diese Ausführungsformen bieten den Vorteil, dass auch während der Bewegung der Schraubvorrichtung und nicht nur im Ruhezustand eine Kontrolle der Ausgaben der Winkelmesseinrichtung möglich ist. Dies erhöht weiter die Genauigkeit und Sicherheit des Anziehverfahrens.
- Die Sensoren der ersten Winkelmesseinrichtung 1204 können auch als Sensoren mit unterschiedlichen Messverfahren 1120a, 1120b ausgebildet sein, wie in
Fig. 12 dargestellt, um z.B. den Einfluss der Temperatur durch den Einsatz unterschiedlicher Sensortypen zu reduzieren. Dies können z.B. wie inFig. 13 dargestellt Drehratensensoren 1120_DS und/oder Beschleunigungssensoren 1120_BS sein. - Zur Korrektur und Fehlererkennung der Sensorwerte der ersten Winkelmesseinrichtung 104 kann zusätzlich, wie in
Fig. 14 dargestellt, ein Fehlererkennungsmittel 1422 zum Erkennen von Messfehlern der Sensoren in der Schraubvorrichtung enthalten sein. Ein Berechnungsmittel 1423 berechnet hierbei einen Differenzwert der mehreren Messwerte der mehreren Sensoren zu einem Zeitpunkt. Sollte der gebildete Differenzwert einen Schwellwert überschreiten, so ist davon auszugehen, dass die Messung der ersten Winkelmesseinrichtung 104 nicht korrekt durchgeführt werden konnte. Im Folgenden kann durch ein Signalisierungsmittel 1424 eine Meldung in akustischer, visueller oder sonstiger Form an den Benutzer abgegeben werden. Ferner kann durch das Sperrmittel 1425 die Verwendung der Schraubvorrichtung unterbunden bzw. unterbrochen werden. Eine Bewertung der Verschraubung als "Nicht in Ordnung" ist ebenfalls durchzuführen. - Neben Differenzwerten ist auch ein anderweitiger Vergleich der Messwerte mit anderen Verfahren bzw. eine anderweitige Bestimmung der Abweichung denkbar.
- Somit ist eine Erkennung von Messfehlern auch außerhalb des Ruhezustands möglich und die Sicherheit wird weiter erhöht.
- In
Fig. 15 ist die Montagevorrichtung 1500 mit einem Messbereichsvergleichsmittel 1526 zum Vergleichen gemessener Sensorwerte der ersten Winkelmesseinrichtung mit einem vorbestimmten Messbereich der Sensoren der ersten Winkelmesseinrichtung, dargestellt. Überschreitet das Signal eines Sensors der ersten Winkelmesseinrichtung den Messbereich des Sensors, so kann das Messsignal als ungültig bewertet werden. Durch die Überschreitung des Messbereichs kann eine genaue Aussage über die Zuverlässigkeit der Schraubverbindung nicht mehr getroffen, die Schraubverbindung kann ggf. als nicht in Ordnung bewertet und/oder ein Signal kann an den Benutzer abgegeben werden. In Verbindung mit der Winkelkorrektureinheit bietet diese Art der Überwachung den Vorteil, dass ein Ausweichen entgegen oder eine Mitbewegung des Schraubwerkzeugs bezüglich der Einschraubrichtung nur innerhalb bestimmter geometrischer und physiologischer Grenzen möglich ist. Dies erlaubt es den Messbereich des Sensors bzw. der Sensoren bezüglich der Genauigkeit bezogen auf die Anwendung als Sensor für eine Winkelkorrektureinheit für Schraubwerkzeuge optimal auszuwählen und gleichzeitig einen Fehler der Messsensorik oder des Bedieners zuverlässig zu erkennen. Ebenfalls kann eine maximal zulässige Drehwinkelgeschwindigkeit bzw. ein Schwellwert oder ein maximal zulässiger Drehwinkel bzw. ein Schwellwert definiert werden. Wird einer von diesen überschritten, so wird die laufende Verschraubung als "Nicht in Ordnung" bewertet.
Zusätzlich können, wie inFig. 16 und 17 dargestellt, weitere Betriebsparameter überwacht werden. InFig. 16 wird zusätzlich die Versorgungsspannung mittels eines Versorgungsspannungsüberwachungsmittels 1627 überwacht. Sollte die Versorgungsspannung einen Toleranzbereich verlassen, so kann eine zuverlässige Funktion des Sensors nicht mehr garantiert werden und die Verschraubung kann als nicht in Ordnung bewertet werden und/oder es können entsprechende Signale an den Benutzer abgegeben werden und/oder das Schraubwerkzeug kann gesperrt werden. - In
Fig. 17 ist ferner eine Schraubvorrichtung 1701 mit einer Temperaturmesseinheit 1728 dargestellt. Die Temperaturmesseinheit 1728 kann im Bereich eines Sensors platziert werden, um die Temperatur des Sensors oder der Umgebung um den Sensor zu überwachen. Ist die erkannte Temperatur außerhalb eines Toleranzbereiches, so kann eine korrekte Funktion des Sensors nicht garantiert werden und es können ebenfalls entsprechende Signal abgegeben oder die Verwendung der Schraubvorrichtung komplett gesperrt werden. Hierbei kann die Überwachung durch getrennte Temperaturmesseinheiten in unterschiedlichen Bereichen der Schraubvorrichtung 1701 oder an unterschiedlichen Sensoren durchgeführt werden. Weitere zusätzliche Betriebsparameter, die beim Betrieb von Sensoren überwacht werden können, sind dem Fachmann allgemein bekannt und müssen hier nicht näher erläutert werden. -
Fig. 18 zeigt ein Flussdiagramm einer Ausführungsform des erfindungsgemäßen Verfahrens. Hierbei wird im Schritt S1801 ein Drehwinkel des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung mittels einer ersten Winkelmesseinrichtung erfasst. Der folgende Schritt des Erkennens S1802 fehlerhafter Sensordaten im Ruhezustand mittels einer Erkennungseinrichtung beinhaltet zuerst den Schritt des Erkennens S1803 des Ruhezustands. Wird ein Ruhezustand erkannt, so folgt der Schritt des Vergleichens S1804 der Sensorwerte der ersten Winkelbestimmungseinheit mit vordefinierten Schwellwerten bzw. einem Tolleranzbereich. Wird hierbei erkannt, dass die Sensorwerte außerhalb des Tolleranzbereichs bzw. über/unter einem Schwellwert liegen, wobei zwei Schwellwerte einen Tolleranzbereich definieren können, so kann im Schritt S1805 eine Meldung an den Benutzer mittels eines Signalisierungsmittels gesendet werden. Auch eine Unterbindung S1806 der Verwendung der Schraubvorrichtung ist ferner denkbar. - Die Erkennung des Ruhezustands kann hierbei durch die bereits beschriebenen Verfahren durchgeführt werden. Ferner kann auch die erste Winkelmesseinrichtung oder ein anderer Sensor in der Schraubvorrichtung genutzt werden, indem dieser auf konstante Ausgabewerte, bzw. konstante, daraus abgeleitete, Winkelsignale, über einen definierten Zeitraum überprüft wird. Gibt z.B. die Winkelmesseinrichtung einen konstanten oder nahezu konstanten Wert aus, so ist damit zu rechnen, dass sich die Schraubvorrichtung im Ruhezustand befindet.
-
Fig. 19 zeigt ein Flussdiagramm einer weiteren Ausführungsform des erfindungsgemäßen Verfahrens mit Schritten zur Aufforderung des Benutzers der Ablage des Schraubwerkzeugs. Hierbei wird im Schritt S1907 die Zeit seit dem letzten Ablegen der Schraubvorrichtung gemessen. Überschreitet die Zeit T einen ersten Schwellwert SW1, so folgt der Schritt S1908, in welchem eine Meldung an den Benutzer abgegeben wird. Wird nun noch ein zweiter Schwellwert SW2 überschritten, so wird die Verwendung der Schraubvorrichtung im Schritt S1909 unterbunden. -
Fig. 20 zeigt ein Flussdiagram einer weiteren Ausführungsform des Verfahrens. Dieses umfasst den Schritt des Erfassens S2011 des Drehwinkels α des Schraubkopfs relativ zum Gehäuse. Im Folgenden wird mit dem Drehwinkel im Schritt S2012 der tatsächliche Drehwinkel θ des Schraubkopfs relativ zur Umgebung aus dem gemessenen Drehwinkel des Schraubkopfs α und dem erfassten Drehwinkel des Gehäuses β berechnet. Somit kann der Einfluss der Drehbewegung der Schraubvorrichtung auf den Drehwinkel um den z.B. nach einem Füge- bzw. Schwellmoment weiter gedreht wird minimiert werden, da der tatsächliche Drehwinkel im Verhältnis zum Werkstück bzw. zur Umgebung bestimmt wird. -
Fig. 21 stellt, als weitere Ausführungsform, ein Verfahren zur Erkennung eines Messfehlers während der Verwendung der Schraubvorrichtung dar Hierbei wird zunächst mindestens ein Differenzwert Δ aus mindestens zwei Messwerten α' α" von mindestens zwei Sensoren im Schritt S2114 berechnet. Überschreitet mindestens ein Differenzwert Δ einen Schwellwert SW3, so wird eine Meldung an den Benutzer im Schritt S2115 abgesetzt. Wird auch der Schwellwert SW4 überschritten, so kann im Schritt S2116 die Verwendung der Montagevorrichtung komplett unterbunden werden. Eine Verschraubung muss ggf. abgebrochen werden und die Verschraubung muss als "Nicht in Ordnung" bewertet werden. Hierbei können entweder zwei verschiedene Schwellwerte oder auch nur ein Schwellwert (SW3 = SW4) verwendet werden. - Ebenfalls kann wie in
Fig. 22 dargestellt eine maximal zulässige Drehwinkelgeschwindigkeit bzw. ein Schwellwert definiert werden. Eine in Schritt S2218 bestimmte Drehwinkelgeschwindigkeit, weiche unter Verwendung der ersten Winkelmesseinrichtung bestimmt wird, wird im Schritt S2219 mit dem Schwellwert verglichen. Überschreitet die Drehwinkelgeschwindigkeit den Schwellwert, so wird die laufende Verschraubung als "Nicht in Ordnung" bewertet. Die Drehwinkelgeschwindigkeit kann hierbei unter Verwendung der ersten Drehwinkelmesseinrichtung bestimmt werden. Ähnlich kann auch ein maximal zulässiger Drehwinkel bzw. ein Schwellwert definiert werden. Wird dieser überschritten, so wird die laufende Verschraubung ebenfalls als "Nicht in Ordnung" bewertet. Dies erhöht weiter die Betriebssicherheit des Systems. - Ferner kann eine laufende Verschraubung als "Nicht in Ordnung" bewertet werden, wenn ein Fehler während der Verschraubung auftritt. Ein Fehler kann hierbei einer der vorhergehenden beschriebenen Fälle sein, z.B. das Überschreiten eines Schwellwerts oder eines Toleranzbereichs. Die Bewertung kann hierbei als Signal an den Benutzer ausgegeben werden und/oder zur Weiterverarbeitung durch externe Geräte als Signal bereitgestellt werden.
- Die Schraubvorrichtung der Ausführungsformen ist als motorisch angetriebene Schraubvorrichtung ausgebildet. Hierbei kann es sich z.B. um elektro-, hydraulik-, oder druckluftbetriebene Schraubvorrichtungen handeln. Bei elektrisch angetriebenen Schraubwerkzeugen kann die Stromversorgung entweder mittels eines Akkus, sogenannte EC-Akku-Schraubwerkzeuge, und/oder über ein Kabel sichergestellt werden. Das Kabel kann ggf. ferner auch zur Übertragung von Signalen zu/von den extern ausgebildeten Komponenten der Montagevorrichtung verwendet werden.
- Wie bereits beschrieben, können unterschiedliche Komponenten der Montagevorrichtung entweder direkt in der Schraubvorrichtung oder extern in einer zusätzlichen Baugruppe angeordnet sein. Einige Komponenten können auch in bereits bestehende Steuersysteme für die Schraubvorrichtung integriert werden. Dabei kann die Steuerung der Komponenten der Schraubvorrichtung z.B. sowohl mikroprozessorbasiert, computergesteuert oder auf andere dem Fachmann bekannte Weisen durchgeführt werden.
- Auch eine beliebige Kombination der in den Ansprüchen genannten Merkmale ist denkbar.
- Die Schraubvorrichtung ist nicht auf die in den Zeichnungen dargestellten Winkelschrauber begrenzt. Auch eine Ausbildung als Schrauber z.B. mit geradem Antrieb (Stabschrauber oder Pistolenschrauber) ist denkbar.
- Aus der vorgehenden Beschreibung erkennt der Fachmann, dass verschiedene Modifizierungen und Variierungen der Montagevorrichtung und der entsprechenden Verfahren durchgeführt werden können ohne den Umfang der Erfindung zu verlassen.
- Ferner wurde die Erfindung mit Bezug auf bestimmte Beispiele beschrieben, die jedoch nur zum besseren Verständnis der Erfindung dienen sollen, und diese nicht einschränken sollen. Der Fachmann erkennt auch sofort, dass viele verschiedene Kombinationen von Hardware, Software und Firmware zur Ausführung der vorliegenden Erfindung verwendet werden können, insbesondere zur Realisierung der Funktion der Erkennungseinheit.
- Die Montagevorrichtung kann z.B. im Automobilbau bei der Endmontage oder bei der Montage von Fahrzeugkomponenten eingesetzt werden. Ein anderer Einsatz, z.B. im Bereich des Maschinenbaus oder andere Bereiche bei der Schraubvorrichtungen eingesetzt werden, ist ebenfalls denkbar.
Claims (22)
- Montagevorrichtung (100, 300, 500, 900, 1000, 1500, 1600) mit einer motorisch angetriebenen, handgehaitenen Schraubvorrichtung (101, 301, 501, 1001, 1701) zum Anziehen oder Lösen von Schrauben mit einem Schraubkopf (102, 302, 502, 1002) und einem Gehäuse (103, 303, 503, 1003), wobei die Schraubvorrichtung umfasst:a) eine erste Winkelmesseinrichtung (104, 304, 504, 1004, 1104, 1204, 1304) zur Erfassung eines Drehwinkels des Gehäuses um die Achse des Schraubkopfs relativ zur Umgebung;
dadurch gekennzeichnet, dassb) die Montagevorrichtung (100, 300, 500, 900, 1000, 1500, 1600) eine Erkennungseinheit (105, 205, 305, 505, 1005) zur Erkennung fehlerhafter Sensordaten der ersten Winkelmesseinrichtung, im Ruhezustand umfasst, umfassend:b1) Mittel (106, 206, 306, 406, 506, 606, 1006) zur Erkennung des Ruhezustands; undb2) Vergleichsmittel (107, 207, 307, 507, 707, 807,1007) zum Vergleichen der im Ruhezustand gemessenen Sensorwerte der ersten Winkelmesseinrichtung mit vordefinierten Schwellwerten. - Montagevorrichtung (200) nach Anspruch 1, wobei die Erkennungseinheit (205) ferner umfasst:Signalisierungsmittel (208) zum Senden einer Meldung an den Benutzer; undSperrmittel (209) zum Unterbinden der Verwendung der Schraubvorrichtung.
- Montagevorrichtung (300) nach Anspruch 1 oder 2, wobei das Mittel (306) zur Erkennung des Ruhezustands umfasst:- mindestens einen Sensor (310), in der Schraubvorrichtung (301), zur Erfassung von Bewegung; und/oder- mindestens einen Sensor (411), in der Schraubvorrichtung (301), zur Erkennung des Kontakts der Schraubvorrichtung mit oder die Annährung der Schraubvorrichtung an eine Fläche; und/oder- eine Werkzeugablage (512) mit mindestens einem Sensor (513) zur Erkennung der Ablage der Schraubvorrichtung in der Werkzeugablage zur Erkennung des Ruhezustands; und/oder- Mittel (613), in der Schraubvorrichtung (301), zur Positionsbestimmung der Schraubvorrichtung im Raum, beispielweise über Triangulation; und/oder- mindestens einen Transponder (529b) und ein Mittel (530b) zum Lesen des Transponders, wobei entweder der Transponder oder das Mittel zum Lesen des Transponders in der Schraubvorrichtung angeordnet ist.
- Montagevorrichtung (700) nach einem der Ansprüche 1 bis 3, wobei das Vergleichsmittel (707):- die Sensorwerte mit einem Minimum-Grenzwert und einen Maximum-Grenzwert vergleicht; oder- die Sensordaten mit einem Tolleranzbereich um einen definierten Anfangswert vergleicht.
- Montagevorrichtung (900) nach einem der Ansprüche 1 bis 4, ferner umfassend:Mittel (914) zur Zeitmessung, welches die Zeit seit dem letzten durch das Mittel (906) zur Erkennung des Ruhezustands erkannten Ablegen der Schraubvorrichtung misst;Signalisierungsmittel (915) zum Signalisieren einer Meldung an den Benutzer, wenn die gemessene Zeit einen ersten Schwellwert überschreitet; undSperrmittel (916) zum Unterbinden der Verwendung der Schraubvorrichtung (901), wenn die gemessene Zeit einen zweiten Schwellwert überschreitet.
- Montagevorrichtung (1000) nach einem der Ansprüche 1 bis 5, ferner umfassend:eine zweite Winkelmesseinrichtung (1018) zur Erfassung des Drehwinkels des Schraubkopfs (1002) relativ zum Gehäuse (1003), vorgesehen in der Schraubvorrichtung; undWinkelkorrektureinheit (1019) zum Ermitteln des tatsächlichen Drehwinkels des Schraubkopfs (1002) relativ zur Umgebung aus dem gemessenen Drehwinkel des Schraubkopfs (1002) und des erfassten Drehwinkels des Gehäuses (1003), vorgesehen in der Montagevorrichtung.
- Montagevorrichtung (1100) nach einem der Ansprüche 1 bis 6, wobei die erste Winkelmesseinrichtung (1104) entweder mehrere Sensoren (1120) zur jeweils redundanten Messung des Drehwinkels der Schraubvorrichtung umfasst, oder mindestens einen eigensicheren Sensor (1121) umfasst.
- Montagevorrichtung (1200) nach Anspruch 1 bis 7, wobei die erste Winkelmesseinrichtung (1204) mehrere Sensoren mit unterschiedlichen Messverfahren umfasst.
- Montagevorrichtung (1300) nach Anspruch 7 oder 8, wobei die Sensoren der ersten Winkelmesseinrichtung (1304) als Drehratensensoren oder Beschleunigungssensoren ausgebildet sind.
- Montagevorrichtung (1400) nach einem der Ansprüche 7 bis 9, ferner umfassend:Fehlererkennungsmittel (1422) zum Erkennen von Messfehlern der Sensoren, umfassend
Berechnungsmittel (1423) zum Berechnen mindestens eines Differenzwertes der mehreren Messwerte der mehreren Sensoren;
Signalisierungsmittel (1424) zum Senden einer Meldung an den Benutzer, wenn mindestens ein Differenzwert einen Schwellwert überschreitet; und
Sperrmittel (1425) zum Unterbinden der Verwendung der Schraubvorrichtung. - Montagevorrichtung (1500) nach einem der Ansprüche 1 bis 10, wobei- die Montagevorrichtung ferner Messbereichsvergleichsmittel (1526) zum Vergleichen gemessener Sensorwerte der ersten Winkelmesseinrichtung mit einem vorbestimmten Messbereich der Sensoren der ersten Winkelmesseinrichtung umfasst; und/oder- die Montagevorrichtung ferner Versorgungsspannungsüberwachungsmittel (1627) zum Überwachen der Versorgungsspannung der Sensoren umfasst; und/oder- die Schraubvorrichtung (1701) ferner mindestens eine Temperaturmesseinheit (1728) angebracht im Bereich eines Sensors zur Messung der Temperatur des Sensors umfasst.
- Montagevorrichtung (100) nach einem der Ansprüche 1 bis 11, wobei die Schraubvorrichtung (101) als elektro-, hydraulik-, oder druckluftbetriebene Schraubvorrichtungen ausgebildet ist.
- Montagevorrichtung (100) nach einem der Ansprüche 1 bis 12, wobei die Schraubvorrichtung (101) ferner einen Akku zur Stromversorgung der Schraubvorrichtung umfasst.
- Verfahren zum Anziehen oder Lösen von Schrauben mittels einer motorisch angetriebenen, handgehaltenen Schraubvorrichtung (101, 301, 501, 1001, 1701) mit einem Schraubkopf (102, 302, 502, 1002) und einem Gehäuse (103, 303, 503, 1003), wobei das Verfahren die Schritte umfasst:a) Erfassen (S1801) eines Drehwinkels des Gehäuses um die Achse des Schraubkopfs (102, 302, 502, 1002) relativ zur Umgebung mittels einer ersten Winkelmesseinrichtung (104, 304, 504, 1004, 1104, 1204, 1304);
gekennzeichnet, durch die folgenden Schritteb) Erkennen (S1802) fehlerhafter Sensordaten der ersten Winkelmesseinrichtung, im Ruhezustand mittels einer Erkennungseinheit, die Schritteumfassend:b1) Erkennen (S1803) des Ruhezustands; undb2) Vergleichen (S1804) der im Ruhezustand gemessenen Sensorwerte der ersten Winkelmesseinrichtung mit vordefinierten Schwellwerten mittels eines Vergleichsmittels. - Verfahren nach Anspruch 14, ferner die Schritte umfassend:Senden (S1805) einer Meldung an den Benutzer mittels eines Signalisierungsmittels; undUnterbinden (S1806) der Verwendung der Schraubvorrichtung mittels eines Sperrmittels.
- Verfahren nach Anspruch 14 oder 15, wobei der Schritt des Erkennens des Ruhezustands:- die Erfassung von Bewegung mittels eines Sensors in der Schraubvorrichtung umfasst; und/oder- die Erkennung eines konstanten Ausgabewerts eines Sensors bzw. der Winkelmesseinrichtung über einen vorbestimmten Zeitraum umfasst; und/oder- die Erkennung eines Kontakts der Schraubvorrichtung mit oder die Annährung der Schraubvorrichtung an eine Fläche umfasst; und/oder- die Erkennung der Ablage der Schraubvorrichtung in einer Werkzeugablage umfasst.; und/oder- die Positionsbestimmung der Schraubvorrichtung im Raum, beispielweise über Triangulation, umfasst.
- Verfahren nach einem der Ansprüche 14 bis 16, ferner die Schritte umfassend:Messen (S1907) der Zeit seit dem letzten erkannten Ablegen der Schraubvorrichtung;Signalisieren (S1908) einer Meldung an den Benutzer, wenn die gemessene Zeit einen ersten Schwellwert überschreitet; und Unterbinden (S1909) der Verwendung der Schraubvorrichtung, wenn die gemessene Zeit einen zweiten Schwellwert überschreitet.
- Verfahren nach einem der Ansprüche 14 bis 17, ferner die Schritte umfassend:Erfassen (S2011) des Drehwinkels des Schraubkopfs relativ zum Gehäuse; undErmitteln (S2012) des tatsächlichen Drehwinkels des Schraubkopfs relativ zur Umgebung aus dem gemessenen Drehwinkel des Schraubkopfs und dem erfassten Drehwinkel des Gehäuses.
- Verfahren nach einem der Ansprüche 14 bis 18, ferner die folgenden Schritte umfassend:Berechnen (S2114) von mindestens einem Differenzwert von mehreren Messwerten mehrerer Sensoren der ersten Winkelmesseinrichtung;Senden (S2115) einer Meldung an den Benutzer, wenn mindestens ein Differenzwert einen Schwellwert überschreitet;Unterbinden (S2116) der Verwendung der Schraubvorrichtung, wenn mindestens ein Differenzwert den Schwellwert oder einen anderen vorbestimmten Schwellwert überschreitet.
- Verfahren nach einem der Ansprüche 14 bis 19, ferner die folgenden Schritte umfassend:Bestimmen (S2218) einer Drehwinkelgeschwindigkeit des Gehäuses um die Achse des Schraubkopfs;Vergleichen (S2219) der Drehwinkelgeschwindigkeit mit einem Schwellwert;Bewerten (S2220) einer laufenden Verschraubung als nicht in Ordnung, wenn die Drehwinkelgeschwindigkeit den Schwellwert überschreitet.
- Verfahren nach einem der Ansprüche 14 bis 20, ferner die folgenden Schritte umfassend:Bewerten einer laufenden Verschraubung als nicht in Ordnung, wenn der Drehwinkels des Gehäuses um die Achse des Schraubkopfs einen Schwellwert überschreitet.
- Verfahren nach einem der Ansprüche 14 bis 21, ferner den folgenden Schritt umfassend:Bewerten einer laufenden Verschraubung als nicht in Ordnung, wenn ein Fehler, z.B. die Überschreitung eines Schwellwerts, während der Verschraubung auftritt.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PL10712426T PL2552649T3 (pl) | 2010-03-31 | 2010-03-31 | Urządzenie montażowe i sposób montażu |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/EP2010/054367 WO2011120579A1 (de) | 2010-03-31 | 2010-03-31 | Montagevorrichtung und montageverfahren |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2552649A1 EP2552649A1 (de) | 2013-02-06 |
| EP2552649B1 true EP2552649B1 (de) | 2015-01-21 |
Family
ID=43034515
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP10712426.5A Active EP2552649B1 (de) | 2010-03-31 | 2010-03-31 | Montagevorrichtung und montageverfahren |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US20130199809A1 (de) |
| EP (1) | EP2552649B1 (de) |
| CN (1) | CN102834225B (de) |
| ES (1) | ES2534354T3 (de) |
| PL (1) | PL2552649T3 (de) |
| WO (1) | WO2011120579A1 (de) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102012219871A1 (de) * | 2012-10-30 | 2014-04-30 | Marco Systemanalyse Und Entwicklung Gmbh | Verfahren und Vorrichtung zur Protokollierung von Verschraubungen |
| WO2014170236A1 (en) * | 2013-04-16 | 2014-10-23 | Atlas Copco Industrial Technique Ab | Power tool |
| DE102013017647A1 (de) | 2013-10-23 | 2015-04-23 | Alfing Montagetechnik Gmbh | Schraubmaschine |
| BR112016014502B1 (pt) * | 2013-12-20 | 2021-05-04 | Atlas Copco Industrial Technique Ab | ferramenta elétrica para o aperto de um prendedor e método de aperto de um prendedor |
| JP6558737B2 (ja) * | 2016-01-29 | 2019-08-14 | パナソニックIpマネジメント株式会社 | インパクト回転工具 |
| US11752604B2 (en) | 2018-04-13 | 2023-09-12 | Snap-On Incorporated | System and method for measuring torque and angle |
| JP7038378B2 (ja) * | 2018-10-25 | 2022-03-18 | Tone株式会社 | 電動工具 |
| EP4175790A1 (de) * | 2020-07-01 | 2023-05-10 | Festool GmbH | Elektrowerkzeuge mit elektronischen sicherheitsmechanismen mit überwachungsschaltungen |
| DE102020122772A1 (de) | 2020-09-01 | 2022-03-03 | Bayerische Motoren Werke Aktiengesellschaft | Vorrichtung zur Überprüfung wenigstens eines Betriebsparameters eines handgehaltenen motorbetriebenen Schraubwerkzeugs |
Family Cites Families (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB2163570B (en) * | 1984-08-24 | 1988-05-25 | Hanger & Co Ltd J E | Artificial hand |
| DE4243317A1 (en) | 1992-12-21 | 1993-06-09 | Edgar Von Dipl.-Ing. 6602 Dudweiler De Hinueber | Angle control method for automatic screwdriver - using inertial angular rate sensor built into rotating shaft of insertion tool, and e.g. Sagnac effect rotation pick=up |
| GB2273574B (en) * | 1992-12-21 | 1995-11-29 | Daimler Benz Ag | Process and a device for the rotation-angle-monitored tightening or loosening of screw connections |
| SE523080C2 (sv) * | 1998-01-08 | 2004-03-23 | Electrolux Ab | Dockningssystem för självgående arbetsredskap |
| DE10043501A1 (de) * | 2000-09-01 | 2002-03-14 | Bosch Gmbh Robert | Diagnoseverfahren bei einem Sensor, insbesondere einem Klopfsensor |
| DE10303006B4 (de) * | 2003-01-27 | 2019-01-03 | Hilti Aktiengesellschaft | Handgeführtes Arbeitsgerät |
| ATE394200T1 (de) * | 2004-04-02 | 2008-05-15 | Black & Decker Inc | Befestigungswerkzeug mit moduswahlschalter |
| EP1792039A4 (de) * | 2004-08-11 | 2010-09-15 | William Szieff | Werkzeug mit bewegungs- und ausrichtungsanzeigen |
| US7552781B2 (en) * | 2004-10-20 | 2009-06-30 | Black & Decker Inc. | Power tool anti-kickback system with rotational rate sensor |
| DE202005002311U1 (de) * | 2005-02-11 | 2005-07-07 | Schütz-Dental GmbH | System, bestehend aus mehreren unterschiedlichen, elektrisch betriebenen und mit einem Niederspannungs-Akkumulator versehenen Werkzeugen |
| US7562589B2 (en) * | 2005-07-18 | 2009-07-21 | Easco Hand Tools, Inc. | Display device for an electronic torque wrench |
| JP2007232460A (ja) * | 2006-02-28 | 2007-09-13 | Aisin Seiki Co Ltd | 加速度センサの状態検出装置 |
| US8316958B2 (en) * | 2006-07-13 | 2012-11-27 | Black & Decker Inc. | Control scheme for detecting and preventing torque conditions in a power tool |
| US20080021590A1 (en) * | 2006-07-21 | 2008-01-24 | Vanko John C | Adaptive control scheme for detecting and preventing torque conditions in a power tool |
| DE202007002793U1 (de) * | 2007-02-22 | 2007-05-10 | Eduard Wille Gmbh & Co. Kg | Winkelmesseinrichtung |
| EP1973077A3 (de) * | 2007-03-17 | 2009-04-15 | L Gent Limited | Vorrichtung und System zur Überwachung von Werkzeugverwendung |
| US20080319570A1 (en) * | 2007-06-25 | 2008-12-25 | Van Schoiack Michael M | System and method for fastener installation |
| DE102007059929A1 (de) * | 2007-12-04 | 2009-06-10 | C. & E. Fein Gmbh | Schraubwerkzeug und Verfahren zur Steuerung des Anzugswinkels von Verschraubungen |
-
2010
- 2010-03-31 ES ES10712426.5T patent/ES2534354T3/es active Active
- 2010-03-31 PL PL10712426T patent/PL2552649T3/pl unknown
- 2010-03-31 US US13/638,790 patent/US20130199809A1/en not_active Abandoned
- 2010-03-31 WO PCT/EP2010/054367 patent/WO2011120579A1/de not_active Ceased
- 2010-03-31 EP EP10712426.5A patent/EP2552649B1/de active Active
- 2010-03-31 CN CN201080066029.XA patent/CN102834225B/zh not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| PL2552649T3 (pl) | 2015-06-30 |
| CN102834225B (zh) | 2015-09-16 |
| EP2552649A1 (de) | 2013-02-06 |
| CN102834225A (zh) | 2012-12-19 |
| ES2534354T3 (es) | 2015-04-21 |
| US20130199809A1 (en) | 2013-08-08 |
| WO2011120579A1 (de) | 2011-10-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2552649A1 (de) | Montagevorrichtung und montageverfahren | |
| EP2343505B1 (de) | Sensor | |
| DE102007062780B4 (de) | Magnetischer Absolutkodierer | |
| EP3919781B1 (de) | Verbesserte baugruppe mit helixform und anlage umfassend die verbesserte baugruppe | |
| DE102004064002B4 (de) | System zum Überwachen einer Sensorvorrichtung | |
| EP2425304B1 (de) | Steuersystem zum sicheren betreiben von mindestens einer funktionskomponente | |
| DE102016105016B4 (de) | Verfahren zur Erkennung eines Ausfalls eines Sensors einer Fahrzeugsicherheitseinrichtung | |
| EP1748869A1 (de) | Verfahren und vorrichtung zum herstellen von schraubverbindungen | |
| EP3375571A2 (de) | Sensorik für einen elektroschrauber zur klassifizierung von schraubvorgängen mittels eines magnetfeldsensors | |
| EP2414780B1 (de) | Überwachung einer mikrogeneratorsschaltung einer drehgebervorrichtung | |
| DE102010051873B4 (de) | Integrierte Schaltungsanordnung und Verfahren zur Signalüberwachung | |
| EP2544935B1 (de) | Verfahren und vorrichtung zur erkennung einer abweichung eines drehratensignals eines drehratensensors | |
| EP4026753B1 (de) | Verfahren zur bestimmung des verschleisses eines lenksystems eines fahrzeugs | |
| DE102014001460A1 (de) | Verfahren zum Herstellen einer Schraubverbindung | |
| DE102009060321A1 (de) | Steuersystem für Baumaschinen und Verfahren zum Betrieb des Steuersystems | |
| EP1777501A1 (de) | Positionssensoranordnung zur berührungslosen Positionsbestimmung mittels redundanter magnetempfindlicher Sensorelemente | |
| DE102013221098B4 (de) | Fahrzeugsteuereinheit | |
| EP3651046A1 (de) | Verfahren, client, überwachungseinheit und alarmierungseinheit zur sicheren nutzung einer geschützten ausführungsumgebung | |
| EP2943378A1 (de) | Steuergerät zur steuerung einer bremsanlage eines fahrzeuges, drehzahlsensoranordnung, bremsanlage und fahrzeug damit sowie damit durchführbares verfahren zur drehzahlsensierung | |
| EP4121793A1 (de) | Ermitteln einer einbaukonfiguration eines sensors für kraftfahrzeuge | |
| DE102011075238A1 (de) | Verfahren und Vorrichtung zum Überwachen einer Winkellage eines Rotors in einer Elektromaschine | |
| WO2007068550A1 (de) | Überwachungseinrichtung bzw. überwachungsverfahren für eine antriebseinrichtung | |
| EP4431365B1 (de) | Drehgeber zur störstellendetektion sowie zug mit einem drehgeber | |
| BE1032373B1 (de) | Verfahren zum Betrieb eines Lenksystems | |
| DE102017223148A1 (de) | Verfahren zur Prozesskontrolle bei Schraubprozessen |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20121001 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| DAX | Request for extension of the european patent (deleted) | ||
| 17Q | First examination report despatched |
Effective date: 20131016 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20140908 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502010008775 Country of ref document: DE Effective date: 20150305 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 708936 Country of ref document: AT Kind code of ref document: T Effective date: 20150315 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 6 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2534354 Country of ref document: ES Kind code of ref document: T3 Effective date: 20150421 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20150121 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| REG | Reference to a national code |
Ref country code: PL Ref legal event code: T3 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150421 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150421 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150422 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150521 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R026 Ref document number: 502010008775 Country of ref document: DE |
|
| PLBI | Opposition filed |
Free format text: ORIGINAL CODE: 0009260 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 Ref country code: LU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150331 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PLAX | Notice of opposition and request to file observation + time limit sent |
Free format text: ORIGINAL CODE: EPIDOSNOBS2 |
|
| 26 | Opposition filed |
Opponent name: ATLAS COPCO INDUSTRIAL TECHNIQUE AB Effective date: 20151020 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150331 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150331 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 7 |
|
| PLAF | Information modified related to communication of a notice of opposition and request to file observations + time limit |
Free format text: ORIGINAL CODE: EPIDOSCOBS2 |
|
| REG | Reference to a national code |
Ref country code: HU Ref legal event code: AG4A Ref document number: E025115 Country of ref document: HU |
|
| PLBB | Reply of patent proprietor to notice(s) of opposition received |
Free format text: ORIGINAL CODE: EPIDOSNOBS3 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 |
|
| PLCK | Communication despatched that opposition was rejected |
Free format text: ORIGINAL CODE: EPIDOSNREJ1 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 8 |
|
| APAH | Appeal reference modified |
Free format text: ORIGINAL CODE: EPIDOSCREFNO |
|
| APBM | Appeal reference recorded |
Free format text: ORIGINAL CODE: EPIDOSNREFNO |
|
| APBP | Date of receipt of notice of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA2O |
|
| PLAB | Opposition data, opponent's data or that of the opponent's representative modified |
Free format text: ORIGINAL CODE: 0009299OPPO |
|
| R26 | Opposition filed (corrected) |
Opponent name: ATLAS COPCO INDUSTRIAL TECHNIQUE AB Effective date: 20151020 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 |
|
| APBQ | Date of receipt of statement of grounds of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA3O |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150521 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 9 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150121 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R100 Ref document number: 502010008775 Country of ref document: DE |
|
| APBU | Appeal procedure closed |
Free format text: ORIGINAL CODE: EPIDOSNNOA9O |
|
| PLBN | Opposition rejected |
Free format text: ORIGINAL CODE: 0009273 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: OPPOSITION REJECTED |
|
| 27O | Opposition rejected |
Effective date: 20210127 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502010008775 Country of ref document: DE Representative=s name: PATENTANWAELTE BREGENZER UND REULE PARTNERSCHA, DE |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230515 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20240321 Year of fee payment: 15 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: HU Payment date: 20240322 Year of fee payment: 15 Ref country code: GB Payment date: 20240220 Year of fee payment: 15 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20240320 Year of fee payment: 15 Ref country code: PL Payment date: 20240322 Year of fee payment: 15 Ref country code: IT Payment date: 20240329 Year of fee payment: 15 Ref country code: FR Payment date: 20240220 Year of fee payment: 15 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20240426 Year of fee payment: 15 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 502010008775 Country of ref document: DE Owner name: EST ELEKTRONISCHE SCHRAUB- + STEUERUNGSTECHNOL, DE Free format text: FORMER OWNER: ALFING MONTAGETECHNIK GMBH, 73433 AALEN, DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250401 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 708936 Country of ref document: AT Kind code of ref document: T Effective date: 20250331 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250331 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: EUG |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250401 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260304 Year of fee payment: 17 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20260507 |