EP2319742B1 - Anordnung und Verfahren zur Steuerung eines Antriebes eines selbstfahrenden fahrerlosen Transportmittels - Google Patents
Anordnung und Verfahren zur Steuerung eines Antriebes eines selbstfahrenden fahrerlosen Transportmittels Download PDFInfo
- Publication number
- EP2319742B1 EP2319742B1 EP09013664A EP09013664A EP2319742B1 EP 2319742 B1 EP2319742 B1 EP 2319742B1 EP 09013664 A EP09013664 A EP 09013664A EP 09013664 A EP09013664 A EP 09013664A EP 2319742 B1 EP2319742 B1 EP 2319742B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- ems
- transportation means
- driverless
- transport
- driverless transportation
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61L—GUIDING RAILWAY TRAFFIC; ENSURING THE SAFETY OF RAILWAY TRAFFIC
- B61L23/00—Control, warning or like safety means along the route or between vehicles or trains
- B61L23/08—Control, warning or like safety means along the route or between vehicles or trains for controlling traffic in one direction only
- B61L23/14—Control, warning or like safety means along the route or between vehicles or trains for controlling traffic in one direction only automatically operated
- B61L23/18—Control, warning or like safety means along the route or between vehicles or trains for controlling traffic in one direction only automatically operated specially adapted for changing lengths of track sections in dependence upon speed and traffic density
Definitions
- the invention relates to an arrangement for controlling a drive of a self-propelled driverless means of transport according to the preamble of patent claim 1, and a method for controlling the drive of a self-propelled driverless transport means according to the preamble of patent claim 6.
- EHB electric suspended tracks
- EMS Electrical.
- Monorail Systems consist of a rail system and the associated, usually hanging, vehicles. These means of transport have their own electric drive and are supplied with electrical power by means of current collectors (grinders) which are routed along a multiphase busbar system.
- driverless transport means In special driving areas (production areas), work is usually carried out on the products being transported. In such driving areas, it is often required that the driverless means of transport travel at constant speeds and / or at constant distances from each other. This requirement can be met by the fact that the driverless transport means are each provided with a numerical control, which communicate with an external (stationary) control and drive the drive of the driverless transport each such that the driverless Transport means at the predetermined speed and / or synchronously drive each other.
- the US 6,138,064 shows a control system for driverless vehicles with a moving target.
- each of the driverless means of transport is equipped with a correspondingly powerful controller, for example a microprocessor system.
- a correspondingly powerful controller for example a microprocessor system.
- simple drives which are controlled by magnetic control switch firmly attached to the track control elements electromechanically, often only between the states "ride” and "stop” is distinguished, and wherein a collision protection switch the collision of two driverless transport through Shutdown of one or more of the driverless means of transport avoids.
- a collision protection switch the collision of two driverless transport through Shutdown of one or more of the driverless means of transport avoids.
- a mechanical drag conveyor which is formed for example as a revolving chain in the special driving areas in which a synchronous and / or constant ride of the driverless transport is required.
- the own drive of the driverless means of transport is disengaged, and the driverless means of transport are rigidly coupled to the mechanical drag conveyor, so that all coupled driverless.
- Transport means are moved synchronously and equidistantly.
- the driverless means of transport are disconnected again from the drag conveyor and resume their autonomous operation.
- a disadvantage of this solution is that for each of the special driving areas a separate drive in the form of the drag conveyor must be provided.
- driverless means of transport are therefore already equipped with its own drive, additional input and Auskupplung, the additional drag conveyor, entrainment devices for the driverless transport, an additional power supply for the particular production areas considered etc. are provided.
- Variable speeds and start / stop functions are controlled by a stationary system control via the speed control of the drive of the drag conveyor (drag chain).
- the object is achieved in particular by an arrangement for controlling a drive of a self-propelled driverless means of transport, wherein the drive of one or more drives of a plurality of driverless means of transport is or are controlled by means of a stationary control device.
- the driverless transport means designed as a running light chain of light sources (segments) is arranged, wherein the driverless transport in the direction of movement behind each other at least two optical sensors for scanning the running light are arranged, wherein the at least two sensors in such a way with the drive of the driverless Are interconnected, that the driverless transport means follows a luminous segment of the running light substantially synchronously, and wherein the stationary control means is arranged to control the running light.
- the object is further achieved by a method for controlling the movement of one or more driverless means of transport along a route, wherein the movement of the one or more driverless means of transport is determined by a stationary control.
- the steady-state controller controls a chain of light sources designed as a running light along the travel path, the speed and the position of the active light segments of the running light being a target for the driverless means of transport and the running light of at least two optical sensors arranged behind one another in the direction of travel at least one of the driverless means of transport is scanned.
- the output signals of the at least two optical sensors are used to control a drive of the at least one driverless transport means, wherein the sensors are connected to the drive such that a substantially synchronous movement of the at least one driverless transport means with a luminous segment (light source) of Running light results.
- the driverless means of transport advantageously has a speed controller, which is controlled by the at least two sensors. It is advantageous in cases where both successively arranged sensors each detect an active light segment, the current driving speed of the driverless transport maintained; it is assumed that synchronous ride. In the case of different states of the output signal of the at least two optical sensors, the speed controller accelerates or brakes accordingly; it is assumed that a non-synchronous ride.
- the or the driverless means of transport stopped.
- the output signals of the optical sensors are advantageously subjected to a low-pass filtering.
- the stationary control for the purpose of acceleration and / or deceleration of the or the driverless means of transport to a variable control of the speed of the running light is set up.
- the running light can also be divided along the track into different track segments, wherein the speed and the "phase" of the active elements of the light chain in each of the track segments are controlled separately.
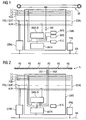
- FIG. 1 is schematically shown a self-propelled driverless transport EMS in an arrangement according to the prior art.
- the means of transport EMS is connected via slider (pantograph) with a stationary busbar system SCHL, which in addition to the conductors L1, L2, L3, PEN to power supply with two other conductors FRG / QUIT ("release” / "Acknowledgment") and ALM ("Alarm”) is equipped.
- FRG / QUIT release" / "Acknowledgment”
- ALM Alarm
- the stationary conductor of the busbar system SCHL are connected to a control EMS-D ("Electrical Monorail System - Driver") of the driverless transport EMS, which in turn controls a drive ANTR of the means of transport EMS.
- EMS-D Electro Mechanical Monorail System - Driver
- the controller EMS-D is connected to the sensors MRS, KLS, wherein the sensors MRS ("magnetic switch”) of stationary actuators (“cams”) are operated on the track by the movement of the means of transport EMS and in a simple way start, stop - and speed commands can record.
- the sensor KLS (“collision”) switches off the drive ANTR in the event of an imminent collision (“collision") with another means of transport on the same route.
- the transport EMS moves in such a driving range (special driving range), which requires a uniform and to other transport equidistant movement.
- the transport EMS in the prior art is connected to a drag conveyor SF via a mechanical connection MV, the drag conveyor SF is connected to a stationary control device CTRG and is controlled by this control CTRL; the drive ANTR is temporarily disabled.
- the control CTRG is connected to a programming device PRG via a data connection DB.
- the control CTR specifies the speed (frequency) and the position (phase) of the light sources of the running light LL that are alternately controlled in chronological progression.
- the active segments AS are arranged periodically and equidistantly in an advantageous embodiment of the invention; However, in other embodiments of the invention, which require a more complex wiring and control of the running light LL, but also, for example, each have its own active segment AS for each considered the means of transport EMS be provided. While in the illustrated solution the two optical sensors OS1, OS2 should each detect the same of the active segments AS, in particular with a periodic design of the running light LL, each of the optical sensors OS1, OS2 can "track" another of the synchronously advancing active segments AS.
- the optical sensors OS1, OS2 are linked to the EMS-D control of the means of transport EMS, the control EMS-D being equipped with evaluation logic for evaluating the signals output by the optical sensors OS1, OS2.
- the optical sensors OS1, OS2 each provide a binary output signal; it is only between the states "light” (logical "1") and "no light” (logical "0") distinguished. This leads according to the invention to a better reliability than in other embodiments in which, for example, gray levels (variable brightness values) are detected.
- the optical sensors OS1, OS2 can be provided with optical filters which, for example, allow only individual spectral components of the light emitted by the active segments AS to pass.
- spectral regions are used which are not or only to a limited extent emitted by the usual illumination devices of industrial production plants (fluorescent lamps, gas discharge lamps). It is also possible to provide external light scattering the optical sensors OS1, OS2 and the surface of the running light LL with mutually aligned Polfiltern that only a certain plane of polarization (for example, horizontal, vertical or one of the two possible polar directions) of the light happen ,
- the control EMS-D (here: a power converter with multiple control inputs) of the driverless transport EMS and the evaluation logic contained therein for the optical sensors OS1, OS2 is connected such that the transport EMS follows the moving active segments AS of the running light LL.
- the functionality of the evaluation logic is for a simple case in the FIG. 3 shown. There is a distinction between four different operating states.
- the Indian FIG. 3 The case shown at the top results when the running light LL or the active segments AS contained therein and the means of transport EMS with the optical sensors OS1, OS2 permanently with the same speed (synchronously) move and detect the two optical sensors OS1, OS2 each light of an active segment AS. In this case, both optical sensors OS1, OS2 deliver a logic "1" as a binary output signal.
- the optical sensors OS1, OS2 can deviate from the illustration in FIG. 3 also face different active segments AS of the running light LL;
- the mounting distance of the optical sensors OS1, OS2 is advantageously an integer multiple of the distance of the active segments AS.
- the drive energy of the drive ANTR is throttled by the controller EMS-D until the first state described again.
- the evaluation logic of the controller EMS-D includes a numerical controller (eg PID controller), which is set such that the speed and position ("phase") of the transport EMS on the predetermined by the running light LL setpoint settles ,
- the segments of the running light LL are not "hard” switched, so not only binary on and off, but regulated quasi-continuous in their brightness.
- optical sensors OS1, OS2 which provide more detailed information about the detected brightness (for example with a resolution of 4 or 8 bits)
- the control behavior of the evaluation logic in the EMS-D controller can be improved.
- the "settling" of the movement of the means of transport EMS when entering such a special manufacturing area in which the running light control is used it can be shortened, and the movement can also be designed with less severe "overshoot".
- the speed of the running light LL can be adapted to the "autonomous" speed of the means of transport EMS and can then be continuously brought to the set speed. This avoids speed jumps and load peaks.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Control Of Conveyors (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
Description
- Die Erfindung betrifft eine Anordnung zur Steuerung eines Antriebes eines selbstfahrenden fahrerlosen Transportmittels gemäß dem Oberbegriff des Patentanspruchs 1, und ein Verfahren zur Steuerung des Antriebes eines selbstfahrenden fahrerlosen Transportmittels gemäß dem Oberbegriff des Patentanspruchs 6.
- Im Zuge der fortschreitenden Automatisierung von Transportaufgaben, insbesondere im Bereich der Fertigung von Automobilen und anderen Gütern, werden häufig fahrerlose Transportmittel eingesetzt. Beispielsweise werden für Fertigungslinien der Automobilindustrie Elektro-Hänge-Bahnen (EHB) für den Transport von Karosserien und Anbauteilen benutzt. Diese Transportmittel - oft auch EMS = Electrical. Monorail Systems genannt - bestehen regelmäßig aus einem Schienensystem und den dazugehörigen, meist hängenden, Fahrzeugen. Diese Transportmittel verfügen über einen eigenen elektrischen Antrieb und werden mittels Stromabnehmern (Schleifern), die an einem mehrphasigen Stromschienen-System entlang geführt werden, mit elektrischer Energie versorgt.
- In speziellen Fahrbereichen (Fertigungsbereichen) werden üblicher Weise Arbeiten an den jeweils beförderten Produkten durchgeführt. In solchen Fahrbereichen ist oft gefordert, dass die fahrerlosen Transportmittel mit konstanten Geschwindigkeiten und/oder mit konstanten Abständen zueinander fahren. Diese Anforderung kann dadurch erfüllt werden, dass die fahrerlosen Transportmittel jeweils mit einer numerischen Steuerung versehen sind, welche mit einer externen (stationären) Steuerung kommunizieren und den Antrieb der fahrerlosen Transportmittel jeweils derart ansteuern, dass die fahrerlosen Transportmittel mit der vorgegebenen Geschwindigkeit und/oder synchron zueinander fahren.
- Die
US 6,138,064 zeigt ein Steuersystem für fahrerlose Fahrzeuge mit einem beweglichen ziel. - Voraussetzung für die Anwendung eines solchen Vorgehens ist dabei, dass jedes der fahrerlosen Transportmittel mit einer entsprechend leistungsfähigen Steuerung, beispielsweise einem Mikroprozessorsystem, ausgestattet ist. Dies ist jedoch bei vielen einfachen fahrerlosen Transportsystemen oft nicht der Fall; hierbei kommen oft einfache Antriebe zum Einsatz, welche über Magnetrastschalter durch fest am Fahrweg angebrachte Steuerungselemente elektromechanisch gesteuert werden, wobei oft nur zwischen den Zuständen "Fahrt" und "Stopp" unterschieden wird, und wobei ein Auffahrschutz-Schalter die Kollision von zwei fahrerlosen Transportmitteln durch Abschaltung eines oder mehrerer der fahrerlosen Transportmittel vermeidet. Um die aufwendige Ausstattung aller fahrerlosen Transportmittel mit jeweils einer alphanumerischen Steuerung o.ä. zu vermeiden, ist es im Stand der Technik bekannt, in den speziellen Fahrbereichen, in denen eine synchrone und/oder konstante Fahrt der fahrerlosen Transportmittel gefordert ist, einen mechanischen Schleppförderer vorzusehen, der beispielsweise als umlaufende Kette ausgebildet ist. In diesen speziellen Fertigungsbereichen wird dann der eigene Antrieb der fahrerlosen Transportmittel ausgekuppelt, und die fahrerlosen Transportmittel werden an den mechanischen Schleppförderer starr angekuppelt, so dass alle angekuppelten fahrerlosen. Transportmittel synchron und äquidistant bewegt werden. Am Ende der speziellen Fertigungsbereiche werden dann die fahrerlosen Transportmittel wieder vom Schleppförderer abgekuppelt und nehmen ihren autonomen Betrieb wieder auf. Nachteilig an dieser Lösung ist, dass für jeden der speziellen Fahrbereiche ein separater Antrieb in Gestalt des Schleppförderers vorgesehen werden muss. Obwohl die fahrerlosen Transportmittel also bereits mit einem eigenen Antrieb ausgestattet sind, müssen für die betrachteten speziellen Fertigungsbereiche zusätzlich Ein- und Auskuppelstationen, der zusätzliche Schleppförderer, Mitnahmevorrichtungen für die fahrerlosen Transportmittel, eine zusätzliche Energieversorgung usw. vorgesehen werden. Variable Geschwindigkeiten und Start-/Stoppfunktionen werden dabei von einer stationären Anlagensteuerung über die Geschwindigkeitsregelung des Antriebes des Schleppförderers (Schleppkette) gesteuert.
- Es ist eine Aufgabe der vorliegenden Erfindung, eine konstruktiv einfache und sichere Steuerung für fahrerlose Transportmittel in solchen speziellen Fertigungsbereichen vorzuschlagen.
- Die Aufgabe wird durch eine Anordnung nach Patentanspruch 1 und durch ein Verfahren nach Patentanspruch 6 gelöst.
- Es ist dabei eine zentrale Idee der erfindungsgemäßen Lösung, dass anstelle des mechanischen Schleppförderers, also die Kopplung der fahrerlosen Transportmittel an eine mechanische Mitnahmevorrichtung, ein optisches "Mitnahmesignal" in Form von Licht eines in die Laufschiene montierten Lauflichtschlauches o.ä. realisiert wird. Die Fahrgeschwindigkeit und die Start-/Stoppfunktionen werden über die Ansteuerung der Lichtsequenz(en) des Lichtschlauches gesteuert. Auf Seite des fahrerlosen Transportmittels oder der fahrerlosen Transportmittel erfolgt die Auswertung der Lichtsignale des Lauflichtschlauches über eine entsprechende einfache Sensorik, die z.B. einen ohnehin vorhandenen Stromrichter des Antriebes ansteuert.
- Die Aufgabe wird insbesondere durch eine Anordnung zur Steuerung eines Antriebes eines selbstfahrenden fahrerlosen Transportmittels gelöst, wobei der Antrieb eines oder die Antriebe mehrerer fahrerloser Transportmittel mittels einer stationären Steuerungseinrichtung gesteuert wird oder werden. Dabei ist entlang eines Fahrweges des fahrerlosen Transportmittels eine als Lauflicht ausgestaltete Kette von Lichtquellen (Segmenten) angeordnet, wobei an dem fahrerlosen Transportmittel in Bewegungsrichtung hintereinander zumindest zwei optische Sensoren zur Abtastung des Lauflichtes angeordnet sind, wobei die zumindest zwei Sensoren derart mit dem Antrieb des fahrerlosen Transportmittels verschaltet sind, dass das fahrerlose Transportmittel einem leuchtenden Segment des Lauflichtes im Wesentlichen synchron folgt, und wobei die stationäre Steuerungseinrichtung zur Steuerung des Lauflichtes eingerichtet ist. Mit einer derartigen Anordnung können deutliche Einsparungen im Anlagenbau für Anordnungen mit fahrerlosen Transportmitteln, beispielsweise in der Fertigung von Automobilen, erzielt werden. Durch einen verhältnismäßig geringen Aufwand an elektrischen Komponenten können die zusätzlichen Schleppförderer komplett eingespart werden. Zusätzliche Ent- und Verriegelungsstationen (Ein- und Auskuppelstationen) können ebenfalls eingespart werden. Der technische Aufwand seitens der fahrerlosen Transportmittel ist ebenfalls gering, da lediglich die (meist binären) Signale der Lichtsensoren ausgewertet werden müssen; dadurch ist der Einsatz von einfachen Steuerungen, beispielsweise einfachen "Frequenzumrichtern" mit binärer Hilfs-Logik als Fahrzeugsteuerung, möglich.
- Die Aufgabe wird weiter durch ein Verfahren zur Steuerung der Bewegung eines oder mehrerer fahrerloser Transportmittel entlang eines Fahrweges gelöst, wobei die Bewegung des einen oder der mehreren fahrerlosen Transportmittel durch eine stationäre Steuerung vorgegeben wird. Dabei wird durch die stationäre Steuerung eine entlang des Fahrweges als Lauflicht ausgestaltete Kette von Lichtquellen angesteuert, wobei die Geschwindigkeit und die Position der aktiven Lichtsegmente des Lauflichtes eine Sollvorgabe für das oder die fahrerlosen Transportmittel darstellt und das Lauflicht von zumindest zwei in Fahrtrichtung hintereinander angeordneten optischen Sensoren zumindest eines der fahrerlosen Transportmittel abgetastet wird. Dabei werden die Ausgangssignale der zumindest zwei optischen Sensoren zur Steuerung eines Antriebs des zumindest einen fahrerlosen Transportmittels verwendet, wobei die Sensoren derart mit dem Antrieb verschaltet sind, dass sich eine im Wesentlichen synchrone Bewegung des zumindest einen fahrerlosen Transportmittels mit einem leuchtenden Segment (Lichtquelle) des Lauflichtes ergibt. Durch die Anwendung dieses Verfahrens können die Vorteile der erfindungsgemäßen Anordnung realisiert werden.
- Vorteilhafte Ausgestaltungen der erfindungsgemäßen Anordnung sind in den abhängigen Patentansprüchen angegeben. Die dabei beschriebenen Merkmale und Vorteile gelten sinngemäß auch für das erfindungsgemäße Verfahren.
- Vorteilhaft weist das fahrerlose Transportmittel einen Geschwindigkeitsregler auf, der von den zumindest zwei Sensoren angesteuert wird. Dabei wird vorteilhaft in den Fällen, in denen beide hintereinander angeordnete Sensoren jeweils ein aktives Lichtsegment detektieren, die derzeitige Fahrgeschwindigkeit des fahrerlosen Transportmittels beibehalten; es wird von synchroner Fahrt ausgegangen. Bei unterschiedlichen Zuständen des Ausgangssignals der zumindest zwei optischen Sensoren beschleunigt oder bremst der Geschwindigkeitsregler entsprechend; es wird von nicht-synchroner Fahrt ausgegangen. Vorteilhaft wird in den Fällen, in denen keiner der Sensoren ein Lichtsignal detektiert, das oder die fahrerlosen Transportmittel gestoppt. Insbesondere in den Fällen, in denen die Segmente jeweils aus mehreren einzelnen Lichtquellen bestehen und die einzelnen Lichtquellen der Segmente einen signifikanten Abstand zueinander aufweisen, werden die Ausgangssignale der optischen Sensoren vorteilhaft einer Tiefpass-Filterung unterzogen.
- Vorteilhaft ist die stationäre Steuerung zum Zwecke der Beschleunigung und/oder Abbremsung des oder der fahrerlosen Transportmittel zu einer variablen Steuerung der Geschwindigkeit des Lauflichtes eingerichtet. Dabei kann das Lauflicht auch entlang des Fahrweges in unterschiedliche Fahrweg-Segmente unterteilt sein, wobei die Geschwindigkeit und die "Phasenlage" der aktiven Elemente der Lauflichtkette in jedem der Fahrweg-Segmente separat angesteuert werden.
- Ein Ausführungsbeispiel für eine erfindungsgemäße Anordnung wird nachfolgend anhand der Zeichnungen erläutert. Dies dient gleichzeitig der Erläuterung eines erfindungsgemäßen Verfahrens.
- Dabei zeigen:
- Figur 1
- in schematischer Darstellung ein fahrerloses Trans- portmittel mit einem mechanischem Schleppförderer in einer Anordnung gemäß dem Stand der Technik,
- Figur 2
- in schematischer Darstellung ein fahrerloses Trans- portmittel mit einer erfindungsgemäßen Steuerung mittels einer Lauflicht-Anordnung, und
- Figur 3
- in schematischer Darstellung vier verschiedene Be- triebszustände der Relation zwischen aktiven Seg- menten der Lauflichteinrichtung und zumindest zwei optischen Sensoren.
- In der
Figur 1 ist schematisch ein selbstfahrendes fahrerloses Transportmittel EMS in einer Anordnung gemäß dem Stand der Technik dargestellt. Das Transportmittel EMS ist dabei über Schleifer (Stromabnehmer) mit einem stationären Stromschienen-System SCHL verbunden, welches neben den Leitern L1, L2, L3, PEN zu Energieversorgung mit zwei weiteren Leitern FRG/QUIT ("Freigabe"/"Quittierung") und ALM ("Alarm") ausgestattet ist. Über Schleifkontakte sind die stationären Leiter des Stromschienensystems SCHL mit einer Steuerung EMS-D ("Electrical Monorail System - Driver") des fahrerlosen Transportmittels EMS verbunden, welche wiederum einen Antrieb ANTR des Transportmittels EMS steuert. Weiter ist die Steuerung EMS-D mit den Sensoren MRS, KLS verbunden, wobei die Sensoren MRS ("Magnetrastschalter") von stationären Betätigungseinrichtungen ("Nocken") am Fahrweg durch die Bewegung des Transportmittels EMS betätigt werden und auf einfache Weise Start-, Stopp- und Geschwindigkeits-Befehle aufnehmen können. Der Sensor KLS ("Kollision") schaltet den Antrieb ANTR bei einer drohenden Kollision ("Auffahren") mit einem anderen Transportmittel desselben Fahrweges ab. Im vorliegenden Ausführungsbeispiel wird davon ausgegangen, dass sich das Transportmittel EMS in einem solchen Fahrbereich (spezieller Fahrbereich) bewegt, der eine gleichmäßige und zu anderen Transportmitteln äquidistante Bewegung erfordert. Zu diesem Zweck ist das Transportmittel EMS im Stand der Technik mit einem Schleppförderer SF über eine mechanische Verbindung MV verbunden, wobei der Schleppförderer SF mit einer stationären Steuerungseinrichtung STRG verbunden ist und von dieser Steuerung STRG angesteuert wird; der Antrieb ANTR ist dabei temporär außer Funktion gesetzt. Die Steuerung STRG ist über eine Datenverbindung DB mit einem Programmiergerät PRG verbunden. - Im Folgenden wird anhand der
Figur 2 erläutert, in welcher Weise der mechanische Schleppförderer SF und die mechanische Verbindung MV durch eine Lauflichteinrichtung LL und optische Sensoren OS1, OS2 ersetzt wird. Dabei bezeichnen identische Bezugszeichen der drei Figuren jeweils dieselbe technische Einrichtung. - Das in der
Figur 2 dargestellte Lauflicht LL mit den leuchtenden, aktiven Segmenten AS wird durch die stationäre Steuerung STRG gesteuert. Die Steuerung STRG gibt dabei die Geschwindigkeit (Frequenz) und die Position (Phase) der in zeitlichem Verlauf wechselweise angesteuerten Lichtquellen des Lauflichtes LL vor. Wie in derFigur 2 dargestellt, sind in einer vorteilhaften Ausgestaltung der Erfindung die aktiven Segmente AS periodisch und äquidistant angeordnet; in anderen Ausgestaltungen der Erfindungen, die eine komplexere Verdrahtung und Steuerung des Lauflichtes LL erfordern, kann jedoch auch beispielsweise jeweils ein eigenes aktives Segment AS für jedes betrachtete der Transportmittel EMS vorgesehen sein. Während bei der dargestellten Lösung die beiden optischen Sensoren OS1, OS2 jeweils dasselbe der aktiven Segmente AS erfassen sollen, kann insbesondere bei einer periodischen Auslegung des Lauflichtes LL jeder der optischen Sensoren OS1, OS2 ein anderes der sich synchron fortbewegenden aktiven Segmente AS "verfolgen". - Die optischen Sensoren OS1, OS2 sind mit der Steuerung EMS-D des Transportmittels EMS verknüpft, wobei die Steuerung EMS-D mit einer Auswertelogik zur Auswertung der von den optischen Sensoren OS1, OS2 ausgegebenen Signale ausgestattet ist. In der vorliegenden vorteilhaften Ausgestaltung liefern die optischen Sensoren OS1, OS2 jeweils ein binäres Ausgangssignal; es wird also nur zwischen den Zuständen "Licht" (logisch "1") und "kein Licht" (logisch "0") unterschieden. Dies führt erfindungsgemäß zu einer besseren Funktionssicherheit als bei anderen Ausgestaltungen, in denen beispielsweise Graustufen (variable Helligkeitswerte) erfasst werden. In weiteren vorteilhaften Ausgestaltungen können die optischen Sensoren OS1, OS2 mit optischen Filtern versehen sein, die beispielsweise nur einzelne spektrale Anteile des von den aktiven Segmenten AS emittierten Lichtes passieren lassen. Vorteilhaft werden dabei solche spektralen Bereiche verwendet, die von den üblichen Beleuchtungseinrichtungen industrieller Fertigungsanlagen (Leuchtstofflampen, Gasentladungslampen) nicht oder nur in geringem Maße emittiert werden. Ebenso ist es möglich, zur Ausfilterung externen Streulichtes die optischen Sensoren OS1, OS2 und die Oberfläche des Lauflichtes LL mit zueinander ausgerichteten Polfiltern zu versehen, die nur eine bestimmte Polarisationsebene (beispielsweise horizontal, vertikal oder eine der beiden möglichen polaren Richtungen) des Lichtes passieren lassen.
- Die Steuerung EMS-D (hier: ein Stromrichter mit mehreren Steuerungseingängen) des fahrerlosen Transportmittels EMS und die darin enthaltene Auswertelogik für die optischen Sensoren OS1, OS2 ist derart verschaltet, dass das Transportmittel EMS den sich bewegenden aktiven Segmenten AS des Lauflichtes LL folgt. Die Funktionsweise der Auswertelogik ist für einen einfachen Fall in der
Figur 3 dargestellt. Dabei wird zwischen vier verschiedenen Betriebszuständen unterschieden. Der in derFigur 3 ganz oben dargestellte Fall ergibt sich, wenn sich das Lauflicht LL bzw. die darin enthaltenen aktiven Segmente AS und das Transportmittel EMS mit den optischen Sensoren OS1, OS2 dauerhaft mit derselben Geschwindigkeit (synchron) bewegen und die beiden optischen Sensoren OS1, OS2 jeweils Licht eines aktiven Segmentes AS detektieren. In diesem Fall liefern beide optischen Sensoren OS1, OS2 als binäres Ausgangssignal eine logische "1". Wie bereits erläutert, können die optischen Sensoren OS1, OS2 abweichend von der Darstellung in derFigur 3 auch verschiedenen aktiven Segmenten AS des Lauflichtes LL gegenüberstehen; in diesem Fall beträgt der Montageabstand der optischen Sensoren OS1, OS2 vorteilhaft ein ganzzahliges Vielfaches des Abstandes der aktiven Segmente AS. - Ausgehend von dem zuvor beschriebenen "eingeschwungenen" Fall, bei dem von einer identischen Geschwindigkeit des Transportmittels EMS und des Lauflichtes LL ausgegangen wird, ist im zweiten dargestellten Fall die Position des Transportmittels EMS hinter die Position des aktiven Segmentes AS leicht zurückgefallen, was darin resultiert, dass der optischen Sensor OS1 nicht mehr von dem aktiven Segment AS mit Licht beaufschlagt wird und somit eine binäre "0" ausgibt. Die Auswertelogik der Steuerung EMS-D erkennt dies und erhöht den Strom des Antriebes ANTR, um die Geschwindigkeit des Transportmittels EMS soweit zu steigern, dass sich der zuerst beschriebene Zustand wieder einstellt. An dritter Stelle der
Figur 3 ist analog dazu der umgekehrte Fall dargestellt, bei dem das Transportmittel EMS dem aktiven Segment AS vorauseilt. In einem solchen Fall wird die Antriebsenergie des Antriebes ANTR durch die Steuerung EMS-D so lange gedrosselt, bis sich wieder der zuerst beschriebene Zustand einstellt. In einer vorteilhaften Ausgestaltung enthält die Auswertlogik der Steuerung EMS-D einen numerischen Regler (z.B. PID-Regler), der derart eingestellt ist, dass sich die Geschwindigkeit und Lage ("Phase") des Transportmittels EMS auf die durch das Lauflicht LL vorgegebene Sollgröße einschwingt. - An letzter Stelle der Darstellung in der
Figur 3 ist derjenige Fall dargestellt, in dem keiner der optischen Sensoren OS1, OS2 ein aktives Segment AS detektiert. Dies kann beispielsweise dann passieren, wenn eine Störung des Lauflichtes LL vorliegt, wenn (wie dargestellt) die optischen Sensoren OS1, OS2 aus einem "Fangbereich" der aktiven Segmente AS hinausbewegt sind, oder wenn eine andere Störung, beispielsweise durch Verschmutzung, Ausfall der Sensoren etc. vorliegt. In einem solchen Fall kann beispielsweise durch einen sofortigen "Not-Halt" des Transportmittels EMS reagiert werden. Es kann jedoch auch für einen begrenzten Zeitraum das Transportmittel EMS mit einer geringen Geschwindigkeit weiterbewegt werden, in der Erwartung, dass die optischen Sensoren OS1, OS2 wieder in den Bereich eines der aktiven Segmente AS gelangen und "einrasten". - In einer weiteren, konstruktiv jedoch aufwendigeren Ausgestaltung der Erfindung werden die Segmente des Lauflichtes LL nicht "hart" geschaltet, also nicht nur binär ein- und ausgeschaltet, sondern quasikontinuierlich in ihrer Helligkeit geregelt. In Verbindung mit optischen Sensoren OS1, OS2, die detailliertere Informationen über die detektierte Helligkeit abgeben (beispielsweise mit einer Auflösung von 4 oder 8 Bit), kann das Regelungsverhalten der Auswertelogik in der Steuerung EMS-D verbessert werden. Insbesondere das "Einschwingen" der Bewegung des Transportmittels EMS beim Einfahren in einen solchen speziellen Fertigungsbereich, in dem die Lauflichtsteuerung zum Einsatz kommt, kann dabei verkürzt werden, und die Bewegung kann zudem mit weniger starkem "Überschwingen" gestaltet werden.
- Vorteilhaft kann beim Einfahren in einen solchen speziellen Fertigungsbereich die Geschwindigkeit des Lauflichtes LL an die "autonome" Geschwindigkeit des Transportmittels EMS angepasst werden und danach stetig an die Sollgeschwindigkeit herangeführt werden. Damit werden Geschwindigkeitssprünge und Lastspitzen vermieden.
Claims (6)
- Anordnung zur Steuerung eines Antriebs (ANTR) eines selbstfahrenden fahrerlosen Transportmittels (EMS), wobei der Antrieb (ANTR) eines oder die Antriebe (ANTR) mehrerer fahrerloser Transportmittel (EMS) mittels einer stationären Steuerungseinrichtung (STRG) gesteuert wird oder werden,
dadurch gekennzeichnet,
dass entlang eines Fahrweges des fahrerlosen Transportmittels (EMS) eine als Lauflicht (LL) ausgestaltete Kette von Lichtquellen angeordnet ist,
dass an dem fahrerlosen Transportmittel (EMS) in Bewegungsrichtung hintereinander zumindest zwei optische Sensoren (OS1, OS2) zur Abtastung des Lauflichtes (LL) angeordnet sind,
wobei die zumindest zwei Sensoren (OS1, OS2) derart mit dem Antrieb (ANTR) des fahrerlosen Transportmittels (EMS) verschaltet sind, dass das fahrerlose Transportmittel (EMS) zumindest einem leuchtenden Segment (AS) des Lauflichtes (LL) im Wesentlichen synchron folgt, und
dass die stationäre Steuerungseinrichtung (STRG) zur Steuerung des Lauflichtes (LL) eingerichtet ist. - Anordnung nach Patentanspruch 1,
dadurch gekennzeichnet,
dass das fahrerlose Transportmittel (EMS) einen Geschwindigkeitsregler für den Antrieb (ANTR) aufweist, der von den zumindest zwei Sensoren steuerbar ist. - Anordnung nach einem der vorhergehenden Patentansprüche,
dadurch gekennzeichnet,
dass die Sensoren Lichttaster mit jeweils binärem Ausgangssignal sind. - Anordnung nach einem der vorhergehenden Patentansprüche,
dadurch gekennzeichnet,
dass der Antrieb (ANTR) zur Durchführung eines Not-Halts in den Fällen eingerichtet ist, in denen keiner der zumindest zwei Sensoren ein leuchtendes der Segmente detektiert. - Anordnung nach einem der vorhergehenden Patentansprüche,
dadurch gekennzeichnet,
dass die stationäre Steuerung zur Beschleunigung und Abbremsung des fahrerlosen Transportmittels (EMS) oder aller fahrerlosen Transportmittel (EMS) durch eine Steuerung der Geschwindigkeit des Lauflichtes (LL) eingerichtet ist. - Verfahren zur Steuerung der Bewegung eines oder mehrerer fahrerloser Transportmittel (EMS) entlang eines Fahrweges,
wobei die Bewegung des einen oder der mehreren fahrerlosen Transportmittel (EMS) durch eine stationäre Steuerung vorgegeben wird,
dadurch gekennzeichnet,
dass durch die stationäre Steuerung eine entlang des Fahrweges als Lauflicht (LL) ausgestaltete Kette von Lichtquellen ansteuert, wobei die Geschwindigkeit und die Position eines oder mehrerer der leuchtenden Segmente (AS) des Lauflichtes (LL) eine Sollvorgabe für das oder die fahrerlosen Transportmittel (EMS) darstellt,
dass das Lauflicht (LL) von zumindest zwei in Fahrtrichtung hintereinander angeordneten optischen Sensoren zumindest eines der fahrerlosen Transportmittel (EMS) abgetastet wird,
dass die Ausgangssignale der zumindest zwei optischen Sensoren zur Steuerung eines Antriebs (ANTR) des zumindest einen fahrerlosen Transportmittels (EMS) verwendet werden, wobei die Sensoren derart mit dem Antrieb (ANTR) verschaltet sind, dass sich eine im Wesentlichen synchrone Bewegung des zumindest einen fahrerlosen Transportmittels (EMS) mit zumindest einem leuchtenden Segment (AS) des Lauflichtes (LL) ergibt.
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PT09013664T PT2319742E (pt) | 2009-10-30 | 2009-10-30 | Disposição e método para o controlo de uma propulsão de um meio de transporte sem condutor |
| ES09013664T ES2387237T3 (es) | 2009-10-30 | 2009-10-30 | Disposición y procedimiento para el control de un accionamiento de un medio de transporte autopropulsado sin conductor |
| EP09013664A EP2319742B1 (de) | 2009-10-30 | 2009-10-30 | Anordnung und Verfahren zur Steuerung eines Antriebes eines selbstfahrenden fahrerlosen Transportmittels |
| US12/915,858 US20110106363A1 (en) | 2009-10-30 | 2010-10-29 | Arrangement and Method for Controlling a Drive of an Automotive, Driverless Transportation Device |
| CN201010571823.1A CN102069807B (zh) | 2009-10-30 | 2010-10-29 | 用于控制自行式无人驾驶运输工具驱动装置的装置和方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP09013664A EP2319742B1 (de) | 2009-10-30 | 2009-10-30 | Anordnung und Verfahren zur Steuerung eines Antriebes eines selbstfahrenden fahrerlosen Transportmittels |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2319742A1 EP2319742A1 (de) | 2011-05-11 |
| EP2319742B1 true EP2319742B1 (de) | 2012-06-13 |
Family
ID=42026790
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP09013664A Active EP2319742B1 (de) | 2009-10-30 | 2009-10-30 | Anordnung und Verfahren zur Steuerung eines Antriebes eines selbstfahrenden fahrerlosen Transportmittels |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20110106363A1 (de) |
| EP (1) | EP2319742B1 (de) |
| CN (1) | CN102069807B (de) |
| ES (1) | ES2387237T3 (de) |
| PT (1) | PT2319742E (de) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102114859B (zh) * | 2011-02-26 | 2012-10-24 | 白净 | 提高轨道车辆运行密度及预防相互碰撞追尾方法 |
| DE102014013500A1 (de) * | 2014-09-10 | 2016-03-10 | Eisenmann Ag | Förderanlage mit Sicherheitsfunktion |
| EP3282600B1 (de) * | 2016-08-09 | 2021-10-06 | Leuze electronic GmbH + Co KG | Datenübertragungssystem |
| JP7201381B2 (ja) * | 2018-10-05 | 2023-01-10 | 日立Astemo株式会社 | 電子制御装置、並列処理方法 |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5512605B2 (de) * | 1971-11-30 | 1980-04-03 | ||
| EP0007789B1 (de) * | 1978-08-01 | 1984-03-14 | Imperial Chemical Industries Plc | Unbemanntes, durch Lichtsignale selbst-gesteuertes Fahrzeug mit gerichteten Empfangseinrichtungen |
| EP0007790A1 (de) * | 1978-08-01 | 1980-02-06 | Imperial Chemical Industries Plc | Unbemanntes, durch Lichtsignale selbst-gesteuertes Fahrzeug mit nicht-gerichteten Empfangseinrichtungen |
| US4626995A (en) * | 1984-03-26 | 1986-12-02 | Ndc Technologies, Inc. | Apparatus and method for optical guidance system for automatic guided vehicle |
| CN85107666A (zh) * | 1985-10-19 | 1987-05-06 | 西屋电气公司 | 无人驾驶的车辆之导航系统 |
| US5155684A (en) * | 1988-10-25 | 1992-10-13 | Tennant Company | Guiding an unmanned vehicle by reference to overhead features |
| US5443036A (en) * | 1993-11-02 | 1995-08-22 | Amiss; Kevin T. | Method of exercising a cat |
| JP3268213B2 (ja) * | 1996-10-02 | 2002-03-25 | 三菱重工業株式会社 | 走行車両制御方法 |
| GB0314047D0 (en) * | 2003-06-18 | 2003-07-23 | Cambridge Stevan L A | Train protection system |
| US8210791B2 (en) * | 2004-05-03 | 2012-07-03 | Jervis B. Webb Company | Automatic transport loading system and method |
| US20060100783A1 (en) * | 2004-10-21 | 2006-05-11 | Sick Ag | Monitoring the surroundings of a vehicle |
| DE102009017556A1 (de) * | 2009-04-17 | 2010-10-21 | Bär, Ralf, Dipl.-Ing. | Verfahren zum Betreiben einer Montageanlage und fahrerlose, mobile Montage- und/oder Materialtransporteinheit hierfür |
-
2009
- 2009-10-30 ES ES09013664T patent/ES2387237T3/es active Active
- 2009-10-30 EP EP09013664A patent/EP2319742B1/de active Active
- 2009-10-30 PT PT09013664T patent/PT2319742E/pt unknown
-
2010
- 2010-10-29 US US12/915,858 patent/US20110106363A1/en not_active Abandoned
- 2010-10-29 CN CN201010571823.1A patent/CN102069807B/zh active Active
Also Published As
| Publication number | Publication date |
|---|---|
| ES2387237T3 (es) | 2012-09-18 |
| CN102069807A (zh) | 2011-05-25 |
| PT2319742E (pt) | 2012-08-03 |
| US20110106363A1 (en) | 2011-05-05 |
| EP2319742A1 (de) | 2011-05-11 |
| CN102069807B (zh) | 2014-04-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2741944B1 (de) | Bremssteuerung für ein fahrzeug | |
| DE19625350C2 (de) | Lenkvorrichtung für ein Fahrzeug | |
| EP2370333B1 (de) | Aufzugsanlage mit einer sicherheitseinrichtung | |
| WO2008086762A1 (de) | Magnetschwebebahn und verfahren zu deren betrieb | |
| DE102013108767A1 (de) | Dezentrale Linear Motor Regelung für Transportsysteme | |
| EP2319742A1 (de) | Anordnung und Verfahren zur Steuerung eines Antriebes eines selbstfahrenden fahrerlosen Transportmittels | |
| EP1038354B1 (de) | Schaltungsanordnung zur überwachung des fehlerfreien und/oder zur erkennung eines fehlerbehafteten zustands einer anlage | |
| EP2305534B1 (de) | Anordnung und Verfahren zur Aktivierung eines sicheren Betriebszustandes für ein fahrerloses Transportmittel | |
| EP1380533A1 (de) | Steuereinrichtung für flurfreie Förderer | |
| EP3191357B1 (de) | Förderanlage mit sicherheitsfunktion | |
| EP0965165B1 (de) | Verfahren und vorrichtung zur aufrechterhaltung eines winkelgenauen gleichlaufs einzelner vernetzter antriebe eines dezentralen antriebssystems | |
| EP0289813B1 (de) | Verfahren und Einrichtung zur Wegregelung eines Positionsantriebes | |
| EP2817683B1 (de) | Verfahren zur steuerung einer fluchtwegmarkierungs-beleuchtung und/oder einer notfallbeleuchtung | |
| DE19732764B4 (de) | Übertragungseinrichtung für Steuersignale, insbesondere in Fahrzeugen | |
| DE29705615U1 (de) | Sensoranordnung | |
| DE102018109584A1 (de) | Förderanlage mit einem Förderwagen | |
| EP1302429A2 (de) | Einrichtung zur Regelung von hydraulischen oder elektrischen Aufzügen | |
| DE102017222556B4 (de) | Verfahren zum Betreiben eines Systems mit wenigstens zwei Recheneinheiten | |
| EP3571106B1 (de) | Anordnung zur beleuchtung eines schienenfahrzeuges und schienenfahrzeug | |
| EP3091156B1 (de) | Verfahren zur detektion einer betätigungshandlung | |
| AT515096B1 (de) | Transportsystem und -verfahren für in einem Schienennetz bewegte Kleintransportbehälter | |
| DE102023000142A1 (de) | Dezentral gesteuerte Spaltüberbrückungsvorrichtung und Einstiegssystem eines Fahrzeugs | |
| EP1818309A1 (de) | Kransteuerung | |
| DE102008032805A1 (de) | Automatisierte Maschine mit zumindest einem geregelten Elektromotor | |
| DE102023200323A1 (de) | Freigabeeinrichtung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA RS |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| 17P | Request for examination filed |
Effective date: 20111108 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: AT Ref legal event code: REF Ref document number: 561850 Country of ref document: AT Kind code of ref document: T Effective date: 20120615 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: PT Ref legal event code: SC4A Free format text: AVAILABILITY OF NATIONAL TRANSLATION Effective date: 20120727 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502009003787 Country of ref document: DE Effective date: 20120809 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2387237 Country of ref document: ES Kind code of ref document: T3 Effective date: 20120918 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20120613 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120913 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| REG | Reference to a national code |
Ref country code: SK Ref legal event code: T3 Ref document number: E 12383 Country of ref document: SK |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D Effective date: 20120627 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120914 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20121013 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| RAP2 | Party data changed (patent owner data changed or rights of a patent transferred) |
Owner name: SIEMENS AKTIENGESELLSCHAFT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| BERE | Be: lapsed |
Owner name: SIEMENS A.G. Effective date: 20121031 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| 26N | No opposition filed |
Effective date: 20130314 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20121031 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502009003787 Country of ref document: DE Effective date: 20130314 |
|
| REG | Reference to a national code |
Ref country code: HU Ref legal event code: AG4A Ref document number: E016167 Country of ref document: HU |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20121031 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120913 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20121030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20121030 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20131031 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20131031 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120613 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 7 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 561850 Country of ref document: AT Kind code of ref document: T Effective date: 20141030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20141030 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 8 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 9 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PT Payment date: 20250909 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20251111 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20251027 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: HU Payment date: 20251223 Year of fee payment: 17 Ref country code: FR Payment date: 20251020 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20251013 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20251021 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SK Payment date: 20251020 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20260119 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20251219 Year of fee payment: 17 |