EP1926573B1 - Cle dynamometrique - Google Patents
Cle dynamometrique Download PDFInfo
- Publication number
- EP1926573B1 EP1926573B1 EP06794272A EP06794272A EP1926573B1 EP 1926573 B1 EP1926573 B1 EP 1926573B1 EP 06794272 A EP06794272 A EP 06794272A EP 06794272 A EP06794272 A EP 06794272A EP 1926573 B1 EP1926573 B1 EP 1926573B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- head
- detecting means
- tool
- tool according
- state
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Not-in-force
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25B—TOOLS OR BENCH DEVICES NOT OTHERWISE PROVIDED FOR, FOR FASTENING, CONNECTING, DISENGAGING, OR HOLDING
- B25B23/00—Details of, or accessories for, spanners, wrenches, screwdrivers
- B25B23/14—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers
- B25B23/142—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers specially adapted for hand operated wrenches or screwdrivers
- B25B23/1422—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers specially adapted for hand operated wrenches or screwdrivers torque indicators or adjustable torque limiters
- B25B23/1425—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers specially adapted for hand operated wrenches or screwdrivers torque indicators or adjustable torque limiters by electrical means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25B—TOOLS OR BENCH DEVICES NOT OTHERWISE PROVIDED FOR, FOR FASTENING, CONNECTING, DISENGAGING, OR HOLDING
- B25B23/00—Details of, or accessories for, spanners, wrenches, screwdrivers
- B25B23/14—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers
- B25B23/142—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers specially adapted for hand operated wrenches or screwdrivers
- B25B23/1422—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers specially adapted for hand operated wrenches or screwdrivers torque indicators or adjustable torque limiters
- B25B23/1427—Arrangement of torque limiters or torque indicators in wrenches or screwdrivers specially adapted for hand operated wrenches or screwdrivers torque indicators or adjustable torque limiters by mechanical means
Definitions
- the present invention relates to a dynamometric tool for clamping fasteners according to the preamble of claim 1.
- the invention is particularly applicable to trigger keys, key breakers and torque screwdrivers.
- the dynamometer tool manufacturers propose mechanical tools, the principle of which is based on an equilibrium break in the head of the tool that is highly noticeable, making it possible to detect the break in equilibrium by a device comprising an electrical circuit provided with a switching means whose state is changed by the breaking of equilibrium, and a processing unit, adapted to exploit the information relating to the state of said switching means.
- the entire detection device is generally housed in a casing fixed externally to the body of the tool (see for example FR-A-2,842,449 ).
- this known construction uses an integrated switch inside the key. This poses problems of reliability of electrical contact insofar as the switch is, for mechanically broken tools, in an environment containing a large amount of electrically conductive grease.
- a main aim is to overcome these drawbacks, and to provide a dynamometric tool to increase the reliability of detection of the breakage of equilibrium without increasing the size of the tool.
- the mechanical balance failure detection means are adapted to detect a significant displacement of the pusher.
- the invention relates to a dynamometric tool for clamping a fastener according to claim 1.
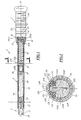
- the key 1 essentially comprises a driving head 5 at the front of the key, a handle gripping assembly 7 located at the rear of the key, and a tubular outer body 3 of generally cylindrical shape, defining an external intermediate hollow body.
- the tubular body 3 is formed of an outer sheath 3A and an inner tube 3B, the sheath 3A being fit-fitted on the tube 3B and covering the tube 3B in the front part thereof.
- the sheath 3A, the tube 3B and the head 5 are preferably metal parts.
- the key represented is of the production key type. For this type of tool, it is not necessary to readjust the triggering torque frequently. he It is understood that the invention applies both to a so-called production key, in particular trigger or break, to an adjustable torque wrench.
- the drive head 5 is a part which comprises a front block 21 projecting from the front of the body 3, an intermediate hinge zone 23, and a rear arm 25 fitted with play in the tube 3 and mounted with the possibility of pivoting on the tube 3B about a ZZ axis materialized by a pin 27 and assumed vertical.
- the pin 27 traverses diametrically the hinge zone 23, the sheath 3A and the tube 3B, being integral with the latter two.
- the block 21 has, from its front end, an attachment 29, in which can be fitted and attach an actuator (not shown).
- the latter is typically a reversible ratchet head, provided with a drive square on which fits a screw socket.
- the handle assembly 7 is fixedly mounted on the tubular body 3 and comprises an outer sleeve 101.
- the sleeve has at the distal portion or before four lights 101A which, once the assembly of the key is performed, are arranged opposite four LEDs 78 uniformly distributed angularly, whose function will be described later.
- the assembly formed of the pusher 66 and die 67 defines an axial bearing means on the arm 25.
- the axial position of the threaded cylinder 35 determines the compression of the spring 61, and thus the axial bearing force of the pusher 66 on the arm 25, through the die 67.
- the die 67 inclines and the elongation of the axial dimension of the die which results Pusher 66.
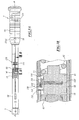
- contactless detection means 130 detect the axial displacement of the pusher 66 and / or the spring 61.
- a Hall effect sensor 131 positioned in a plane parallel to the axis XX and perpendicular to the axis ZZ, and integral with a sensor support 132.
- a sheet 133 connects the sensor to an electric circuit 134 disposed inside the handle 7.
- the tube 3B comprises, facing the element of which at least one displacement must be detected, in this case the endpiece 65, a light 3C in which is positioned by stapling a plastic part 135 of complementary shape to that of the light 3C and integrating perfectly in the tube section 3B.
- the plastic part 135 forms a frame in which is fixed, for example by gluing, the assembly formed of the sensor support 132 and the sensor 131.
- the sensor support 132 has an outwardly facing section of the tube 3B of complementary shape to that of the tube 3B, and a section facing the inside of the tube 3B comprising two fins 132A whose inner faces 132B respectively are able to slide on the faces 65E of the guide portion 65B of the front end 65.
- An internal circuit 134 in the key comprises electronic means for acquiring the state changes of the Hall effect sensor 131 for detecting, for example, whether or not the mechanical equilibrium break occurred.
- the electrical circuit 134 also comprises electronic means for triggering sending of information corresponding, for example, to the detection of a break in equilibrium.
- the figure 3B presents the relative position of the magnetic bar 65F relative to the Hall effect sensor 131 before the mechanical equilibrium break.
- the magnet 65F is at less in part opposite the sensor 131.
- the sensor 131 is then in a first state.
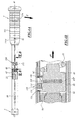
- the Figure 4B shows the relative position of the magnetic bar 65F with respect to the sensor 131 after the break in mechanical equilibrium.
- the front end 65 has moved axially backwards in a first direction indicated by the arrow F '.
- the magnet 65F is no longer facing the sensor 131.
- the sensor 131 is then in a second state.
- This change of state of the Hall effect sensor 131 from its first state to its second state makes it possible to reliably detect a first significant displacement of the pusher 66, corresponding to the break in mechanical equilibrium of the head 5 of the dynamometer tool. 1.
- the first movement controls a first trigger sending information by the sending trigger means.
- the rearming of the key can be detected by a second displacement in the same direction as the first displacement, but in the opposite direction, that is, forward.
- the resetting of the key causes a change of state of the sensor which passes from the second state to the first state.
- This second movement commands a second triggering of sending information by the sending triggering means.
- Known displacement detection means with or without contact of another type may be used within the scope of the present invention.
- Information from the electronic equipment of the key described above can be displayed via a display device.
- the information relating to the break in mechanical equilibrium is, in the example shown, transmitted to the operator by illumination of light-emitting diodes 78 located in the handle assembly 7.
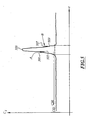
- the graph of the figure 5 allows to visualize the phases of change of state of the Hall effect sensor, in the case of a trigger key.
- the figure 5 represents a measuring curve of the tightening torque Ci in the time t, characteristic of a key to mechanical breakaway trigger. From a first threshold CSO, the curve has three successive peaks 301, 303 and 307, separated by two valley shapes 305 and 309 adjacent to the peaks 301 and 307.
- the key undergoes a break mechanical balance defining the tripping A.
- the peak 301 corresponds to the torque applied just before the break of equilibrium.
- the valley form 305 corresponds to the breakage of mechanical equilibrium.
- Over-torque that is to say an additional torque to the predetermined setpoint torque, is thus applied to the fastening element after the triggering of the key.
- the peak 303 corresponds to the excess torque applied after the break in equilibrium, that is to say the maximum torque applied to the fixing element once the equilibrium has been broken.
- the operator has identified the mechanical breakage of the key, it releases the force exerted on the key.
- the mechanical elements of the key tend to return to their rest position corresponding to the mechanical balance of the head.
- the pair reaches a valley-shaped threshold 309 just before resetting B of the key in its rest position corresponding to the mechanical balance.
- the reset of the key creates a shock represented by the peak 307.
- the mechanical equilibrium break detection is thus performed by analyzing the change in state of the Hall effect sensor 131 at the moment of tripping and at the time of reset.
- the detection of the breakage of mechanical equilibrium is essential to count, for example, the number of cycles performed by a production operator and thus improve the traceability. It also reliably measures the maximum torque actually applied to each fastener.
- the break in equilibrium is reliably detected in all cases, even if a relatively elastic mechanical chain consisting of key accessories and / or extensions makes the noticeable equilibrium shocks and peaks 301 and 307.
- the invention applies, in a particularly suitable way, to a torque wrench trigger, as described above, but it could also be suitable for other torque tools, for example a wrench or a torque screwdriver.
- a key wrench is a key whose outer body shifts angularly relative to the head, a relatively large and visible angle, when a predetermined applied torque is reached.
- the invention which has just been described makes it possible to improve the traceability of the fastenings by making reliable the detection of mechanical equilibrium breaks, without additional space requirement, for a dynamometric tool.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Details Of Spanners, Wrenches, And Screw Drivers And Accessories (AREA)
- Crushing And Pulverization Processes (AREA)
- Treatment And Processing Of Natural Fur Or Leather (AREA)
- Air Bags (AREA)
Description
- La présente invention concerne un outil dynamométrique destiné au serrage d'organes de fixation selon le préambule de la revendication 1.
- Un tel outil est connu du document
WO 02/14 023 A1 - L'invention s'applique notamment aux clés à déclenchement, aux clés à cassure et aux tournevis dynamométriques.
- De manière connue, les opérations de serrage d'éléments de fixation dans le milieu industriel demandent de plus en plus de traçabilité. Pour les opérations de serrage, les constructeurs d'outils dynamométriques proposent des outils mécaniques, dont le principe est basé sur une rupture d'équilibre de la tête de l'outil fortement perceptible, permettant de détecter la rupture d'équilibre par un dispositif comportant un circuit électrique pourvu d'un moyen de commutation dont l'état est modifié par la rupture d'équilibre, et d'une unité de traitement, adaptée pour exploiter l'information relative à l'état dudit moyen de commutation. L'ensemble du dispositif de détection est généralement logé dans un boîtier fixé extérieurement au corps de l'outil (voir par exemple
FR-A-2 842 449 - Une telle construction ne donne pas entière satisfaction, du fait que le boîtier définit une protubérance en périphérie du corps de l'outil, potentiellement gênante pour l'introduction de l'outil dans un organe mécanique sur lequel l'opérateur intervient.
- De plus, cette construction connue utilise un interrupteur intégré à l'intérieur de la clé. Ceci pose des problèmes de fiabilité de contact électrique dans la mesure où l'interrupteur se trouve, pour les outils à rupture d'équilibre mécanique, dans un environnement contenant une grande quantité de graisse conductrice de l'électricité.
- Un but principal est de remédier à ces inconvénients, et de fournir un outil dynamométrique permettant d'accroître la fiabilité de détection de la rupture d'équilibre sans augmenter l'encombrement de l'outil.
- A cet effet, dans un outil dynamométrique mécanique du type précité, les moyens de détection de la rupture d'équilibre mécanique sont adaptés pour détecter un déplacement significatif du poussoir.
- L'invention concerne un outil dynamométrique destiné au serrage d'organe de fixation selon la revendication 1.
- Suivant d'autres caractéristique facultatives de l'invention :
- un support desdits moyens de détection guide l'embout ;
- les moyens de détection comprennent des moyens sans contact ;
- les moyens de détection comprennent un capteur à effet Hall coopérant avec au moins un élément magnétique ;
- le capteur est solidaire du corps extérieur et l'élément magnétique comprend un barreau aimanté, solidaire dudit embout ;
- les moyens de détection se trouvent dans un premier état tant que le poussoir est dans sa position de repos correspondant à l'équilibre mécanique de la tête et dans un second état lorsque le poussoir se déplace en reculant axialement.
- les moyens de détection détectent un déplacement correspondant au changement du premier état vers le second état ;
- les moyens de détection détectent en outre un second déplacement correspondant au changement du second état vers le premier état, ce second déplacement commandant un second déclenchement d'envoi d'information par lesdits moyens de déclenchement;
- l'outil est soit une clé à déclenchement, soit une clé à cassure, soit un tournevis.
- Un mode de réalisation particulier de l'invention va maintenant être décrit plus en détail en référence aux dessins annexés, sur lesquels :
- la
figure 1 est une vue en coupe longitudinale partielle d'une clé dynamométrique conforme à l'invention ; - la
figure 2 est une vue en coupe transversale, suivant la ligne II-II, de la clé illustrée à lafigure 1 ; - la
figure 3A est une vue de dessus, avec arrachement partiel, de la clé illustrée à lafigure 1 lorsque la clé est en position d'équilibre mécanique ; - la
figure 3B est une vue de détail en coupe, suivant la ligne IIIB-IIIB, de la clé illustrée à lafigure 3A lorsque la clé est en position d'équilibre mécanique ; - la
figure 4A est une vue analogue à lafigure 3A montrant la clé en position de rupture d'équilibre mécanique ; - la
figure 4b est une vue analogue à lafigure 4A montrant la clé en position de rupture d'équilibre mécanique ; - la
figure 5 est un graphique d'une courbe de mesure correspondant au serrage en fonction du temps de la clé illustrée aux dessins. - Sur les
figures 1 à 4B , est représentée une clé dynamométrique conforme à l'invention, la clé présentant un axe longitudinal X-X, orienté horizontalement pour la commodité de la description. La clé 1 comporte essentiellement une tête d'entraînement 5 à l'avant de la clé, un ensemble poignée 7 de préhension de l'outil, situé à l'arrière de la clé, et un corps extérieur tubulaire 3 de forme générale cylindrique, définissant un corps creux extérieur en partie intermédiaire. Le corps tubulaire 3 est formé d'un fourreau extérieur 3A et d'un tube intérieur 3B, le fourreau 3A étant emmanché de façon ajustée sur le tube 3B et recouvrant le tube 3B dans la partie avant de ce dernier. - Le fourreau 3A, le tube 3B et la tête 5 sont de préférence des pièces métalliques.
- La clé représentée est de type clé de production à déclenchement. Pour ce type d'outil, il n'est pas nécessaire de réajuster fréquemment le couple de déclenchement. Il est entendu que l'invention s'applique aussi bien à une clé dite de production, notamment à déclenchement ou à cassure, qu'à une clé dynamométrique réglable.
- La tête d'entraînement 5 est une pièce qui comporte un bloc avant 21 en saillie à l'avant du corps 3, une zone intermédiaire d'articulation 23, et un bras arrière 25 emmanché avec jeu dans le tube 3 et monté avec possibilité de pivotement sur le tube 3B autour d'un axe Z-Z matérialisé par un tourillon 27 et supposé vertical.
- Le tourillon 27 traverse diamétralement la zone d'articulation 23, le fourreau 3A et le tube 3B, en étant solidaire des deux derniers.
- Le bloc 21 présente, à partir de son extrémité avant, un attachement 29, dans lequel peut s'emboîter et se fixer un dispositif d'actionnement (non représenté). Ce dernier est typiquement une tête de cliquet réversible, munie d'un carré d'entraînement sur lequel s'adapte une douille de vissage.
- L'ensemble poignée 7 est monté de façon fixe sur le corps tubulaire 3 et comprend un manchon extérieur 101.
- Le manchon présente en partie distale ou avant quatre lumières 101A qui, une fois l'assemblage de la clé effectué, sont disposées en regard de quatre diodes électroluminescentes (DEL) 78 uniformément réparties angulairement, dont la fonction sera décrite ultérieurement.
- On notera que sur les figures, le plan X-Z de coupe est supposé vertical et l'axe X-X est supposé horizontal, pour la commodité de la description.
- Dans la configuration d'utilisation de la clé telle que représentée sur les
figures 1 et 2 , les éléments suivants sont disposés coaxialement à l'intérieur du tube 3B, en équilibre mécanique, d'arrière en avant, jusqu'à l'extrémité arrière du bras 25 : - un cylindre fileté extérieurement 35, pourvu d'une forme d'entraînement 37 tournée vers l'extrémité arrière du tube 3B, et dont le filetage extérieur coopère avec un filetage interne formé sur une section arrière du tube 3B. Le cylindre fileté 35 peut ainsi être vissé ou dévissé à l'intérieur du tube 3B de façon à être déplacé axialement, et ainsi forme un mécanisme de butée arrière réglable axialement et solidaire du tube 3B ;
- un embout arrière 63 qui comprend une face proximale ou arrière sur laquelle s'appuie une bille 64, elle-même en contact avec la face d'extrémité avant du cylindre 35, et une face distale sur laquelle un téton de centrage 63A s'étend en saillie axiale ;
- un ressort hélicoïdal taré 61 présentant une raideur élevée, et dont l'extrémité arrière est centrée sur le téton 63A et s'appuie sur la face distale de l'embout arrière 63 ;
- un embout avant 65, en matériau amagnétique, en forme de secteur cylindrique s'étendant sur environ 135°, dont l'extrémité arrière présente un téton 65A destiné à centrer l'extrémité avant du ressort 61. L'embout avant 65 est délimité par un méplat 66 sur lequel fait saillie une partie formant guide 65B de forme parallélépipédique s'étendant suivant l'axe longitudinal X-X de la clé. La partie guide 65B comprend deux faces latérales 65E parallèles entre elles et au plan X-Z. Un alésage borgne 65C s'étend suivant un axe diamétral vertical et débouche dans la face supérieure 65D de la partie guide 65B. L'embout avant 65 peut coulisser axialement en étant guidé dans le tube 3B ;
- un barreau aimanté 65F est disposé dans l'alésage 65C et affleure la face supérieure 65D de la partie formant guide 65B de l'embout 65 ;
- un poussoir 66, de forme générale cylindrique, présente une face arrière en appui sur l'embout avant 65. Le poussoir 66 peut coulisser axialement en étant guidé dans le tube 3B, sous l'effet de la sollicitation du ressort 61, transmise par l'embout avant 65 ;
- un dé cubique 67 s'applique, dans une position de repos correspondant à l'équilibre de la tête 5, sur les fonds de deux évidements conjugués, l'un formé dans la face arrière du bras 25 et l'autre dans la face avant du poussoir 66, ces faces étant verticales et en regard l'une de l'autre.
- L'ensemble formé du poussoir 66 et du dé 67 définit un moyen d'appui axial sur le bras 25.
- La position axiale du cylindre fileté 35 détermine la compression du ressort 61, et ainsi l'effort axial d'appui du poussoir 66 sur le bras 25, par l'intermédiaire du dé 67. Lorsqu'une force est appliquée sur la poignée 7 suivant la flèche F de la
figure 4A , une fois le couple de consigne déterminé par la compression du ressort 61 atteint, le dé 67 s'incline et l'allongement de la dimension axiale du dé qui en résulte fait reculer le poussoir 66. Le bras 25, par pivotement autour du tourillon 27, vient alors au contact de la surface intérieure du tube 3B. - Le contact relativement violent, dû à la rupture d'équilibre mécanique, provoque une sensation physique à l'opérateur et lui indique clairement que le couple de consigne a été atteint.
- Comme représenté sur les
figures 2 ,3A ,3B ,4A et 4B , des moyens de détection 130 sans contact détectent le déplacement axial du poussoir 66 et/ou du ressort 61. - Il s'agit, dans l'exemple représenté, d'un capteur à effet Hall 131, positionné dans un plan parallèle à l'axe X-X et perpendiculaire à l'axe Z-Z, et solidaire d'un support capteur 132. Une nappe 133 relie le capteur à un circuit électrique 134 disposé à l'intérieur de la poignée 7. Le tube 3B comprend, en regard de l'élément dont au moins un déplacement doit être détecté, en l'occurrence l'embout 65, une lumière 3C dans laquelle vient se positionner par agrafage une pièce plastique 135 de forme complémentaire à celle de la lumière 3C et s'intégrant parfaitement dans la section du tube 3B. La pièce plastique 135 forme un cadre dans lequel vient se fixer, par exemple par collage, l'ensemble formé du support capteur 132 et du capteur 131.
- Le support capteur 132 présente une section tournée vers l'extérieur du tube 3B de forme complémentaire à celle du tube 3B, et une section tournée vers l'intérieur du tube 3B comprenant deux ailettes 132A dont les faces internes 132B respectives sont aptes à coulisser sur les faces 65E de la partie guide 65B de l'embout avant 65.
- Ainsi, en positionnant fixement le capteur à effet Hall 131 sur le tube 3B en regard de la face supérieure du barreau aimanté 65F implanté sur l'embout avant 65 dans la position de repos de l'outil, il devient possible de détecter sans contact le déplacement axial de l'embout avant 65 et, donc, le déplacement axial du poussoir 66 et/ou du ressort 61 occasionné par l'inclinaison du dé 67 lorsque le couple de consigne prédéterminé par la compression du ressort 61 est atteint.
- Un circuit électrique 134 interne à la clé comprend des moyens électroniques d'acquisition des changements d'état du capteur à effet Hall 131 permettant de détecter, par exemple, si la rupture d'équilibre mécanique a eu lieu ou non. Le circuit électrique 134 comprend aussi des moyens électroniques de déclenchement d'envoi d'une information correspondant, par exemple, à la détection de rupture d'équilibre.
- La
figure 3B présente la position relative du barreau aimanté 65F par rapport au capteur à effet Hall 131 avant la rupture d'équilibre mécanique. L'aimant 65F est au moins en partie en regard du capteur 131. Le capteur 131 est alors dans un premier état. - La
figure 4B présente la position relative du barreau aimanté 65F par rapport au capteur 131 après la rupture d'équilibre mécanique. L'embout avant 65 s'est déplacé axialement en arrière suivant un premier sens indiqué par la flèche F'. - L'aimant 65F n'est plus en regard du capteur 131. Le capteur 131 est alors dans un second état.
- Ce changement d'état du capteur à effet Hall 131 de son premier état à son second état permet de détecter de façon fiable un premier déplacement significatif du poussoir 66, correspondant à la rupture d'équilibre mécanique de la tête 5 de l'outil dynamométrique 1. Le premier déplacement commande un premier déclenchement d'envoi d'information par les moyens de déclenchement d'envoi.
- De même, le réarmement de la clé, c'est-à-dire le retour en position d'équilibre de la tête 5, peut être détecté par un second déplacement de même direction que le premier déplacement, mais de sens inverse, c'est-à-dire vers l'avant. En effet, le réarmement de la clé engendre un changement d'état du capteur qui passe du second état au premier état. Ce second déplacement commande un second déclenchement d'envoi d'information par les moyens de déclenchement d'envoi.
- Des moyens de détection de déplacement connus avec ou sans contact, d'un autre type, peuvent être utilisés en restant dans le cadre de la présente invention.
Des informations issues de l'équipement électronique de la clé décrit précédemment peuvent être affichées par l'intermédiaire d'un dispositif d'affichage. L'information relative à la rupture d'équilibre mécanique est, dans l'exemple représenté, transmise à l'opérateur par éclairement de diodes électroluminescentes 78 situées dans l'ensemble poignée 7. - Le fonctionnement d'une séquence de serrage va maintenant être décrite.
Le graphe de lafigure 5 permet de visualiser les phases de changement d'état du capteur à effet Hall, dans le cas d'une clé à déclenchement. Lafigure 5 représente une courbe de mesure du couple Ci de serrage dans le temps t, caractéristique d'une clé à rupture d'équilibre mécanique à déclenchement. A partir d'un premier seuil CSO, la courbe présente trois pics 301, 303 et 307 successifs, séparés par deux formes en vallée 305 et 309 voisines des pics 301 et 307. Lorsque le couple de consigne prédéterminé par la compression du ressort 61 est atteint, la clé subit une rupture d'équilibre mécanique définissant le déclenchement A. Le pic 301 correspond au couple appliqué juste avant la rupture d'équilibre. La forme en vallée 305 correspond à la rupture d'équilibre mécanique. - Une fois l'équilibre mécanique rompu, l'opérateur ne relâche pas instantanément l'effort exercé sur la clé. Un sur-couple, c'est à dire un couple supplémentaire au couple de consigne prédéterminé, est ainsi appliqué à l'élément de fixation après le déclenchement de la clé. Le pic 303 correspond au sur-couple appliqué après la rupture d'équilibre, c'est à dire le couple maximal appliqué à l'élément de fixation une fois l'équilibre rompu.
- L'opérateur ayant identifié la rupture d'équilibre mécanique de la clé, celui-ci relâche l'effort exercé sur la clé. Les éléments mécaniques de la clé tendent à retourner vers leur position de repos correspondant à l'équilibre mécanique de la tête. Le couple atteint un seuil en forme de vallée 309 juste avant le réarmement B de la clé dans sa position de repos correspondant à l'équilibre mécanique. Le réarmement de la clé crée un choc représenté par le pic 307.
- Ensuite, le couple diminue rapidement jusqu'à un second seuil CS1.
- La détection de rupture d'équilibre mécanique est ainsi réalisée par analyse du changement d'état du capteur à effet Hall 131 au moment du déclenchement et au moment du réarmement.
- La détection de la rupture d'équilibre mécanique est primordiale pour comptabiliser, par exemple, le nombre de cycles effectués par un opérateur de production et ainsi améliorer la traçabilité. Elle permet également de mesurer de façon fiable le couple maximal appliqué réellement à chaque organe de fixation.
- Grâce à la détection de mouvement réalisée suivant l'invention, la rupture d'équilibre est détectée de façon fiable dans tous les cas, même si une chaîne mécanique relativement élastique constituée d'accessoires de la clé et/ou de rallonges rend peu perceptibles les chocs de rupture d'équilibre et les pics 301 et 307.
- L'invention s'applique, de façon particulièrement adaptée, à une clé dynamométrique à déclenchement, comme décrit précédemment, mais elle pourrait convenir également à d'autres outils dynamométriques, par exemple une clé à cassure ou un tournevis dynamométrique.
- Comme il est bien connu, une clé à cassure est une clé dont le corps extérieur se décale angulairement, par rapport à la tête, d'un angle relativement important et visible, lorsqu'un couple appliqué prédéterminé est atteint.
- L'invention qui vient d'être décrite permet d'améliorer la traçabilité des serrages en fiabilisant la détection des ruptures d'équilibre mécanique, sans encombrement supplémentaire, pour un outil dynamométrique.
Claims (9)
- Outil dynamométrique (1) destiné au serrage d'organes de fixation, du type comprenant un corps (3) extérieur allongé s'étendant suivant un axe longitudinal (X-X) et dans lequel la tête (5) de l'outil est mobile en rotation ; un poussoir (66) mobile axialement dans le corps (3) extérieur et sollicité vers la tête (5) par un ressort (61) taré; un organe (67) de transmission d'effort interposé entre l'extrémité avant du poussoir (66) et l'extrémité arrière de la tête (5), cet organe (67) étant apte à solliciter la tête (5) en équilibre mécanique sous l'action du poussoir (66) et à rompre l'équilibre sous l'action d'un couple de vissage supérieur à un seuil prédéterminé ; des moyens de détection (130) de la rupture d'équilibre mécanique par détection du déplacement d'une pièce constitutive de l'outil ; et des moyens (134) de déclenchement d'envoi d'une information correspondant à la rupture d'équilibre mécanique, lesdits moyens de déclenchement étant en liaison avec lesdits moyens de détection, ledit déplacement commandant le déclenchement d'envoi d'une information par lesdits moyens de déclenchement, lesdits moyens de détection (130) de la rupture d'équilibre mécanique étant adaptés pour détecter un déplacement significatif du poussoir (66), et lesdits moyens de détection (130) étant entièrement contenus à l'intérieur du corps extérieur (3), et
lesdits moyens de détection (130) coopérant avec un embout (65), positionné entre le poussoir (66) et le ressort (61) taré, caractérisé en ce que l'embout est conjugué d'une partie de la section transversale du corps extérieur (3), lesdits moyens de détection étant disposés dans le reste de cette section transversale. - Outil selon la revendication 1, caractérisé en ce qu'un support (132) desdits moyens de détection (130) guide l'embout (65).
- Outil selon la revendication 1 ou 2, caractérisé en ce que les moyens de détection (130) comprennent des moyens sans contact.
- Outil selon l'une quelconque des revendications précédentes, caractérisé en ce que les moyens de détection (130) comprennent un capteur (131) à effet Hall coopérant avec au moins un élément magnétique (65F).
- Outil selon la revendication 4, caractérisé en ce que le capteur (131) est solidaire du corps extérieur (3) et en ce que l'élément magnétique comprend un barreau aimanté (65F), solidaire dudit embout (65).
- Outil selon l'une quelconque des revendications 1 à 5, caractérisé en ce que les moyens de détection (130) se trouvent dans un premier état tant que le poussoir (66) est dans sa position de repos correspondant à l'équilibre mécanique de la tête (5) et dans un second état lorsque le poussoir (66) se déplace en reculant axialement.
- Outil selon la revendication 4, caractérisé en ce que les moyens de détection (130) détectent un déplacement correspondant au changement du premier état vers le second état.
- Outil selon la revendication 7, caractérisé en ce que les moyens de détection (130) détectent en outre un second déplacement correspondant au changement du second état vers le premier état, ce second déplacement commandant un second déclenchement d'envoi d'information par lesdits moyens de déclenchement.
- Outil dynamométrique selon l'une quelconque des revendications précédentes, caractérisé en ce que l'outil (10) est soit une clé à déclenchement, soit une clé à cassure, soit un tournevis.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0509785A FR2891176B1 (fr) | 2005-09-23 | 2005-09-23 | Cle dynamometrique. |
| PCT/FR2006/001881 WO2007034044A1 (fr) | 2005-09-23 | 2006-08-02 | Cle dynamometrique |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP1926573A1 EP1926573A1 (fr) | 2008-06-04 |
| EP1926573B1 true EP1926573B1 (fr) | 2010-03-17 |
| EP1926573B8 EP1926573B8 (fr) | 2010-05-26 |
Family
ID=36121437
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP06794272A Not-in-force EP1926573B8 (fr) | 2005-09-23 | 2006-08-02 | Cle dynamometrique |
Country Status (6)
| Country | Link |
|---|---|
| EP (1) | EP1926573B8 (fr) |
| AT (1) | ATE461015T1 (fr) |
| DE (1) | DE602006013000D1 (fr) |
| ES (1) | ES2342322T3 (fr) |
| FR (1) | FR2891176B1 (fr) |
| WO (1) | WO2007034044A1 (fr) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12564468B2 (en) | 2023-11-17 | 2026-03-03 | Globus Medical Inc. | Implant load feedback apparatus |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6070506A (en) * | 1998-07-20 | 2000-06-06 | Snap-On Tools Company | Ratchet head electronic torque wrench |
| US6463811B1 (en) * | 1999-04-28 | 2002-10-15 | Snap-On Tools Company | Bending beam torque wrench |
| AUPQ934100A0 (en) * | 2000-08-10 | 2000-08-31 | Mathers, Norman Ian | Torque wrench |
| FR2842449B1 (fr) * | 2002-07-17 | 2005-02-11 | Facom | Dispositif et outil d'assemblage a sortie de donnees |
| DE20311811U1 (de) * | 2003-07-31 | 2003-09-25 | Hazet-Werk Hermann Zerver GmbH & Co. KG, 42857 Remscheid | Drehmomentschlüssel |
| US7047849B2 (en) * | 2004-01-22 | 2006-05-23 | King Tony Tools Co., Ltd. | Wrench capable of counting the number of times its torque reaches set values |
-
2005
- 2005-09-23 FR FR0509785A patent/FR2891176B1/fr not_active Expired - Fee Related
-
2006
- 2006-08-02 DE DE602006013000T patent/DE602006013000D1/de active Active
- 2006-08-02 EP EP06794272A patent/EP1926573B8/fr not_active Not-in-force
- 2006-08-02 WO PCT/FR2006/001881 patent/WO2007034044A1/fr not_active Ceased
- 2006-08-02 AT AT06794272T patent/ATE461015T1/de not_active IP Right Cessation
- 2006-08-02 ES ES06794272T patent/ES2342322T3/es active Active
Also Published As
| Publication number | Publication date |
|---|---|
| DE602006013000D1 (de) | 2010-04-29 |
| FR2891176B1 (fr) | 2009-04-03 |
| ATE461015T1 (de) | 2010-04-15 |
| EP1926573A1 (fr) | 2008-06-04 |
| EP1926573B8 (fr) | 2010-05-26 |
| ES2342322T3 (es) | 2010-07-05 |
| WO2007034044A1 (fr) | 2007-03-29 |
| FR2891176A1 (fr) | 2007-03-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0845331B1 (fr) | Clé dynamométrique | |
| FR2738764A1 (fr) | Cle a vis avec dispositif d'affichage pour afficher une limite de force de torsion sur ce dernier | |
| FR2475688A1 (fr) | Dispositif d'effacement, (ou de mise en retrait) de bras de machines d'insertion | |
| EP1042155B1 (fr) | Articulation a rotule pour direction de vehicule automobile | |
| EP0221802A1 (fr) | Porte-outil de sécurité pour machine-outil | |
| EP1591206B1 (fr) | Outil, notamment clé, dynamométrique et procédé de détection de rupture d'équilibre lors d'un serrage au couple | |
| EP3749454B1 (fr) | Systeme d'ejection de cone a ergonomie amelioree pour pipette de prelevement | |
| FR2891176A1 (fr) | Cle dynamometrique. | |
| WO2010061126A1 (fr) | Dispositif de sertissage d'un element a sertir sur une piece | |
| FR3066000B1 (fr) | Actionneur pour frein a tambour a actionnement au moins en partie electrique a fonction de rattrapage de jeu integree | |
| EP0062567B1 (fr) | Frein à disque de véhicule | |
| FR2808552A1 (fr) | Serrure a deverrouillage mecanique et electrique | |
| EP0106711A1 (fr) | Manette d'actionnement pour dérailleur | |
| EP0335809B1 (fr) | Clé dynamométrique électromécanique | |
| WO2014188256A1 (fr) | Mecanisme de declenchement pour cle dynamometrique autorisant une grande cassure | |
| EP1745827A1 (fr) | Fixation sécurisée de chaussure sur une planche de glisse | |
| FR2673337A3 (fr) | Moteur electrique avec un arbre d'induit qui a deux epaulements formant butee. | |
| FR2574588A1 (fr) | " manche a balai " | |
| FR2801666A1 (fr) | Dispositif de tete de pointe de detection de touches d'escrime | |
| EP0141712B1 (fr) | Dispositif pour planter des clous | |
| EP1683553B1 (fr) | Dispositif de réglage à engrenage de la dureté d'une fixation | |
| FR2705079A1 (fr) | Dispositif de commande pour frein et dérailleur de cycle. | |
| FR2849552A1 (fr) | Dispositif de commande par gachette d'un moteur | |
| EP0754528B1 (fr) | Tournevis dynamométrique à alarme sonore et/ou visuelle | |
| FR2868723A1 (fr) | Outil, notamment cle, dynamometrique et procede de detection de rupture d'equilibre lors d'un serrage au couple |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20080318 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC NL PL PT RO SE SI SK TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC NL PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| RAP2 | Party data changed (patent owner data changed or rights of a patent transferred) |
Owner name: STANLEY WORKS (EUROPE) AG |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D |
|
| REF | Corresponds to: |
Ref document number: 602006013000 Country of ref document: DE Date of ref document: 20100429 Kind code of ref document: P |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2342322 Country of ref document: ES Kind code of ref document: T3 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20100317 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 |
|
| LTIE | Lt: invalidation of european patent or patent extension |
Effective date: 20100317 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100618 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100617 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100717 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100719 |
|
| 26N | No opposition filed |
Effective date: 20101220 |
|
| BERE | Be: lapsed |
Owner name: STANLEY WORKS EUROPE A.G. Effective date: 20100831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100831 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100831 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100918 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100802 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 11 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20170428 Year of fee payment: 7 Ref country code: IT Payment date: 20170824 Year of fee payment: 12 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: PC2A Owner name: STANLEY BLACK & DECKER MEA FZE Effective date: 20180417 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 13 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 602006013000 Country of ref document: DE Owner name: STANLEY BLACK & DECKER MEA FZE, AE Free format text: FORMER OWNER: STANLEY WORKS (EUROPE) AG, DUEBENDORF, CH |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20180612 Year of fee payment: 13 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: CD Owner name: STANLEY BLACK & DECKER MEA FZE, AE Effective date: 20180926 Ref country code: FR Ref legal event code: CJ Effective date: 20180926 Ref country code: FR Ref legal event code: TP Owner name: STANLEY BLACK & DECKER MEA FZE, AE Effective date: 20180926 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20180717 Year of fee payment: 13 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20180801 Year of fee payment: 13 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180802 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20190918 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180803 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 602006013000 Country of ref document: DE |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20190802 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200303 Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190802 |