EP0820212B1 - Lautheitsgesteuerte Verarbeitung akustischer Signale - Google Patents
Lautheitsgesteuerte Verarbeitung akustischer Signale Download PDFInfo
- Publication number
- EP0820212B1 EP0820212B1 EP97810460A EP97810460A EP0820212B1 EP 0820212 B1 EP0820212 B1 EP 0820212B1 EP 97810460 A EP97810460 A EP 97810460A EP 97810460 A EP97810460 A EP 97810460A EP 0820212 B1 EP0820212 B1 EP 0820212B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- filter
- signal
- value
- interpolation
- values
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Classifications
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04R—LOUDSPEAKERS, MICROPHONES, GRAMOPHONE PICK-UPS OR LIKE ACOUSTIC ELECTROMECHANICAL TRANSDUCERS; ELECTRIC HEARING AIDS; PUBLIC ADDRESS SYSTEMS
- H04R25/00—Electric hearing aids
- H04R25/50—Customised settings for obtaining desired overall acoustical characteristics
- H04R25/505—Customised settings for obtaining desired overall acoustical characteristics using digital signal processing
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04R—LOUDSPEAKERS, MICROPHONES, GRAMOPHONE PICK-UPS OR LIKE ACOUSTIC ELECTROMECHANICAL TRANSDUCERS; ELECTRIC HEARING AIDS; PUBLIC ADDRESS SYSTEMS
- H04R2225/00—Details of deaf aids covered by H04R25/00, not provided for in any of its subgroups
- H04R2225/43—Signal processing in hearing aids to enhance the speech intelligibility
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04R—LOUDSPEAKERS, MICROPHONES, GRAMOPHONE PICK-UPS OR LIKE ACOUSTIC ELECTROMECHANICAL TRANSDUCERS; ELECTRIC HEARING AIDS; PUBLIC ADDRESS SYSTEMS
- H04R25/00—Electric hearing aids
- H04R25/35—Electric hearing aids using translation techniques
- H04R25/356—Amplitude, e.g. amplitude shift or compression
Definitions
- the invention relates to a method for the loudness-controlled processing of acoustic signals in sound processing equipment and to an apparatus for carrying out the method according to the preambles of the independent claims.
- the invention is particularly suitable for use in hearing aids for the hearing impaired; incoming acoustic signals are processed in such a way that the loudness subjectively perceived by the hearing impaired again always corresponds to the loudness perceived by normal hearing persons.
- the idea of the loudness-controlled processing of acoustic signals has been known for some time and has been described by various authors in the specialist literature, for example also by N. Dillier et al. in the Journal of Rehabilitation Research and Development, Vol. 1, 1993, pp. 100-103 , The method is based on the fact that normal hearing and hearing impaired known test signals for assessing the subjectively perceived loudness are presented. As test signals, harmonic sine signals or narrow band noise are used. The subjectively perceived loudness depends on the signal power and on the frequency of a sine signal, or on the frequency of the dominant signal components of a complex signal. The subjective loudness data are on a normalized scale with value range [0, 1].
- hearing loss-specific, loudness-dependent correction data By comparing the information of a hearing impaired person with those of a reference group of normal hearing impaired, hearing loss-specific, loudness-dependent correction data can be determined. In a suitable signal processing method, these correction data are then used to prepare the hearing impaired the acoustic signals of his environment in the targeted manner. In the aforementioned article, in comprehensibility tests with a group of 13 hearing impaired, remarkable improvements in intelligibility were demonstrated.
- the loudness-controlled processing in the previously known form can not be used in practice. Namely, as described in the article mentioned, the processing takes place by Fourier transformation of short signal segments, modification of the short-term spectra and back transformation of the modified short-term spectra into the time domain. Due to the segment-by-segment processing, the processed signal has a delay of almost 20 ms. In intelligibility tests, this delay does not matter. However, in practice, when the hearing impaired person also speaks and perceives his own voice as being delayed, it is totally unacceptable. In the method described in the article mentioned the duration of the individual segments is 12.8 ms, and this value can not be significantly undershot, because to obtain a useful short-term spectrum, a minimum segment duration of this magnitude is essential.
- the loudness model used in the processing In contrast to the simple test signals, the signal power of speech, music and noise is distributed over a wide frequency interval in a time-dependent and complex manner. With a loudness model, a loudness value is assigned to these complex signals in a time-dependent manner, which in the ideal case coincides exactly with the loudness perceived by normal hearing persons. The value determined with the loudness model is used for the time-dependent control of the signal processing.
- the loudness model described in the article mentioned takes into account not only the total energy of a signal segment but also the center of gravity frequency of its short-term spectrum. To calculate the center of gravity frequency is based on fundamentals of E.
- the loudness subjectively perceived by the hearing aid user should always correspond to the loudness perceived by normal hearing persons.
- the signal delay should be so small that a hearing aid user is not irritated by the delayed perception of his own voice when speaking. It should also reduce the computational resources compared to known methods for the loudness-controlled processing of acoustic signals.
- an apparatus for carrying out the method according to the invention is to be created.
- the processing of the acoustic signal without Fourier transformation takes place, ie completely in the time domain, and also without division into subband signals.
- the peculiarity of the inventive method is that a characteristic of the loudness control ⁇ is calculated in an iterative manner and used to control a time-dependent correction filter.
- iterative calculation mode is meant that a new value is calculated for the control variable ⁇ at each sampling time, using values which have the quantities necessary for their calculation in the respectively preceding sampling time.
- the loudness-specific control variable is thus determined not only as an average of successive signal segments but as a continuous time function.
- the short signal delay typically measured at 2 ms, represents the observation time required for reliable estimation beyond the respective validity time point, and thus, unlike the segment-wise method, is not merely the result of an adverse property of the chosen implementation.
- the iterative method of calculation takes place in the method according to the invention by means of particularly efficient and at the same time original method steps.
- the time-dependent correction filter is controlled by assigning new values to parameters of the correction filter at each sampling time by interpolation with the aid of the control variable ⁇ .
- the hearing-impaired correction data are stored as gain values for the individual spectral lines of a short-term spectrum
- for well-defined values of the control variable ⁇ coefficient sets for prototype filters are determined in advance and stored. The transfer functions of these prototype filters run along the corresponding gain values, which are determined in the segment-by-segment procedure for the individual spectral lines of a short-term spectrum.
- sets of coefficients are used in the process according to the invention which are known to be suitable for interpolation, ie that the transfer function determined by interpolated coefficients is expected to run between the transfer functions determined by the coefficient sets on which the interpolation is based.
- the invention further relates to a device for carrying out the method according to the invention.
- This device contains a stage for the iterative calculation of the loudness characteristic control variable ⁇ and thus a time-dependent controlled correction filter stage, which prepares incoming acoustic signals target setting.
- the already mentioned drastic reduction of the required processing resources has different causes.
- the iterative calculation method eliminates the segment-by-segment buffering of the input and output signals. Then, saving the coefficient sets for the prototype filters also results in a substantial saving compared to storing the gain values for the individual spectral lines of the short-term spectra.
- FIG. 1 shows the use of the inventive method and the method itself in a schematic overview.
- An acoustic signal is converted by a microphone 1 into an electrical signal, which is digitized by a signal converter 2 and then freed in a high-pass filter 3 of any offset and lowest-frequency interference signal components.
- the essential steps of the method according to the invention consist in the processing of an output signal x of the high-pass filter 3.
- a processing stage 4 the iterative calculation of the control variable ⁇ takes place.
- the parameters of a time-dependent correction filter 7 are thus determined and transferred to this.
- a delay stage 6 provides with respect to the filtering with the correction filter 7 for the synchronization of the signal x with the filter parameter values derived therefrom by causing a corresponding signal delay, for example by 2 ms.
- the delay stage 6 is advantageously designed as a cyclic buffer with 32 memory locations.
- the filtered with the correction filter 7 signal y passes to a signal converter 8 and is converted there into an analog electrical signal.
- an analog amplifier stage 9 it is amplified with a hearing impaired but constant gain value g e , and then fed to an electro-acoustic signal converter 10.
- the value of g e is determined in processing the coefficient sets for the prototype filters, such that the 16-bit number format used in the apparatus for performing the method is used as optimally as possible, with limitation of the processed signals due to the assumption in the apparatus However, saturation arithmetic only exceptionally effective.
- the loudness of complex signals can be determined on the basis of the total energy of short signal segments and the center of gravity frequency of their short-term spectra.
- the loudness depends approximately quadratically on the signal energy expressed on a logarithmic scale.
- L represents the loudness limited to the value range [L min , L max ], and L min and L max are sensibly selected minimum and maximum values of loudness, thus defining the working range of the method within which the correction filter due to smallest changes the loudness is constantly updated.
- the block diagram in Fig. 2 shows in more detail how the control variable ⁇ is obtained from the input signal x.
- a momentary signal power q takes the place of the signal energy of a short signal segment and an instantaneous center of gravity c takes the place of the center frequency of its short-term spectrum.
- These quantities are determined in processing stages 11-15.
- corresponding output signal values c r and q r due to the iterative type of calculation still have an undesired scattering, which is eliminated in subsequent smoothing filters 14 and 15.
- the smoothed signals c and q are applied in a processing stage 16 to the already mentioned two-dimensional interpolation, wherein the successive output signal values ⁇ r also have a still undesirable scattering, which is eliminated with a subsequent smoothing filter 17.
- An essential aspect of the method according to the invention lies in the iterative calculation mode of the logarithmic signal power q as well as the center of gravity frequency c expressed on a bar scale, ie the conversion of the formula (1) into an iterative calculation scheme.
- a frequency-selective weighting of the input signal x is made with a filter, which is hereinafter referred to as a frequency group filter.
- the frequency group filter is in Fig. 2 shown as processing stage 11, and its output signal is denoted by ⁇ .
- a frequency-selective weighting of the signal ⁇ is carried out in the method according to the invention with a filter which is referred to below as a bark filter.
- the denominator in formula (4) in turn causes a normalization for the purpose of optimal use of the given number format.
- the transfer function H B (f) is also approximated by a second order recursive digital filter 12, which in turn maps the in Fig. 3 having shown structure.
- a simple first-order estimated value calculation unit is used for the time-exponentially weighted expected value of the squared input signal.
- Such an estimated value calculation unit is for the general case, with input signal u and output signal v, in Fig. 4 shown.
- a new output signal value v results from the fact that the output signal value of the preceding sampling instant is multiplied by the constant (1- ⁇ ) and the square of the new input signal value u multiplied by the constant factor ⁇ is added to this product.
- the adaptation constant ⁇ for which 0 ⁇ ⁇ ⁇ 1 the speed at which the output signal v follows the changing input signal power can be controlled.
- the simple estimate calculation unit of Fig. 4 has the disadvantages that a doubly wide number format is required for processing the squared input signal, and that the logarithm of the output signal v is additionally required for the subsequent calculations. Both Aspects in the inventive method in a simple way, as in Fig. 5 by embedding the simple estimate computing unit of Fig. 4 solved in a digital control loop.
- the operation of the signal flow diagram in Fig. 5 is based on the fact that the variable v is controlled to a fixed setpoint. For this purpose, for each newly calculated signal value v, the incremental logarithmic increase or decrease in the signal power is determined, which corresponds to the deviation of the value v from the predetermined desired value.
- the desired logarithmic signal power p results in the sequence by simply accumulating the successive incremental change values.
- the iterative calculation of the center of gravity frequency is based on the calculation of the quotient of the signal powers of the signals ⁇ and ⁇ , for example in the processing stage 13.
- the calculation of the signal powers is based on the in Fig. 5 mapped signal flow diagram returned. This results in the calculation of the center of gravity frequency in Fig. 8 illustrated signal flow diagram.
- the lower part of the diagram is identical to the Fig. 5 , It is used to calculate the power of the signal ⁇ .
- the upper part is used to calculate the power of the signal ⁇ .
- the scaling and adjustment values are taken from the lower part of the circuit, which compares the signal flow diagram in the upper part Fig. 5 simplified. With this arrangement, the optimal use of the number format is also guaranteed for the calculation of the power of the signal ⁇ , and the sought center frequency results, as mentioned, by quotient of the two signal powers.
- the loudness can be determined from the signal power p and the center of gravity frequency c.
- the direct solution would be to place the signal flow diagrams in the Fig. 5 and 8th and their output signals after passing through smoothing filters of the interpolation stage 16 (see Fig. 2 ).
- the method according to the invention involves a further substantial simplification due to the fact that the frequency group filter 11 performs only a frequency-selective weighting of the input signal x. This makes it possible to modify the entries in the original interpolation tables in such a way that the same value results for the control variable ⁇ when, instead of the logarithmic signal power p of the input signal x, the logarithmic signal power q of the signal ⁇ is used together with the modified tables. This eliminates the separate calculation of the signal power p, and the processing stage 13 in the inventive method Fig. 2 includes only the in Fig. 8 illustrated signal flow diagram.
- a new output value c is obtained by adding a correction quantity D to the output value of the preceding sampling instant.
- the correction quantity D is determined from the difference d, which results from the new input signal value c r and the previous output signal value.
- the quantity d is first multiplied by a constant factor ⁇ > 1.
- the value of ⁇ is set to, for example, 2 and 3, respectively, and the result of the multiplication is limited to the value range [-1, 1] by a saturation arithmetic.
- the product w is then squared and limited to a value ⁇ , and the correction quantity D is obtained by multiplying the value thus calculated by the quantity w.
- mapping curve D (d) is composed of five different curve parts 27.1-27.5.
- the correction quantity D in the third power depends on the difference d; this corresponds to a first curve part 27.1.
- mapping curve D (d) merges into linear parts; this corresponds to a second and third curve part 27.2 and 27.3. With significant changes in the input signal, these parts make sure that the output signal follows with only minimal delay.
- fourth and fifth parts 27.4 and 27.5 of the imaging curve, where a limit is set to a constant value, guarantees a smooth transition even in the case of extremely unsteady changes in the input signal d.
- the schema comprises three tables.
- the table designated by ⁇ 0 contains the interpolation point values for fixed values of the input quantities c and q.
- the other two tables, denoted by ⁇ / ⁇ c and ⁇ / ⁇ q, contain the gradient values of the function ⁇ (c, q) in the direction of the c and q coordinates, which match the interpolation points.
- ⁇ r ⁇ 0 (c i , q k ) + (c - c i ) ⁇ ( ⁇ / ⁇ c)
- c i and q k represent the nearest to c and q interpolation point coordinates, which are at the same time not greater than c or q itself.
- Another aspect of the method according to the invention relates to the use of optimal table values in two-dimensional interpolation.
- the Values of the function ⁇ (c, q) at the corners of a rectangle defined by successive vertex coordinates are shown schematically as ⁇ (c i , q k ), ⁇ (c i + 1 , q k ), ⁇ (c i , q k + 1 ) and ⁇ (c i + 1 , q k + 1 ).
- the unavoidable interpolation errors are more evenly distributed than with the approximate table values ⁇ (c i , q k ), [ ⁇ (c i + 1 , q k ) - ⁇ (c i , q k )] and [ ⁇ (c i , q k + 1 ) - ⁇ (c i , q k )].
- the successive signal values ⁇ r have an undesirable scattering, which is combined with the smoothing filter 17 (cf. Fig. 2 ) is eliminated.
- the output signal of the smoothing filter 17 is the control variable ⁇ , which in the interpolation stage 5 (see. Fig. 1 ) is used to determine filter parameters of the correction filter 7.
- the interpolation stage 5 is in the block diagram of Fig. 12 shown in more detail.
- the control variable ⁇ arrives at a processing stage 18, from where it is masked out for the subsequent interpolations by the in Fig. 13 shown bit fields a table address ⁇ a and a proportional size ⁇ f are obtained.
- a processing stage 19 represents a 3-bit-wide counter whose count is denoted by j.
- a gain value g of the correction filter 7 is determined, and in a processing stage 21, filter coefficients k j (n) and k j (p) are determined.
- the count value j and the interpolated filter parameters g, k j (n) and k j (p) are designated as a whole with m
- the count value j and the interpolated filter parameters g, k j (n) and k j (p) reach the correction filter 7, which is shown in the block diagram of FIG Fig. 14 is shown in more detail. It comprises an amplifier stage 22, a cross-member filter 24 for the realization of zeros and a cross-member filter 26 for the realization of poles. For completeness, the structures of the cross-member filters 24 and 26 in the signal flow diagrams of FIGS. 15 or 16 reproduced in detail.
- an interpolated gain value g reaches the amplifier stage 22 (cf. Fig. 14 ) and is multiplied by the input signal x d delayed by, for example, 2 ms.
- the filter coefficients k j (n) and k j (p) reach processing stages 23 and 25, respectively, to which the counter value j is also passed.
- the processing stages 23 and 25 are merely switches which assign the interpolated filter coefficient values corresponding to the counter value j to the correct filter coefficients in the cross-member filters 24 and 26, respectively.
- the counter values 0 to 7 are assigned the filter coefficients with the indices 1 to 8 in ascending order.
- the interpolation stages 20 and 21 are in the Figures 17 or 18 detailed.
- the hearing correction data determined from the individual loudness data in the method according to the invention are stored as filter parameters in a form suitable for interpolation.
- the table ⁇ is omitted and the corresponding value can be recalculated each time by subtracting the read value ⁇ 0 from the value tabulated below.
- the Fig. 17 thus represents a two-stage interpolation scheme, which makes use of the normality of the signal values and matched tables for the efficient determination of the required output value.
- the hearing-impaired-specific values are stored in the form of the log area-ratio coefficients.
- the modulo 7 counter represented by the processing stage 19 controls the selection mechanism. In the two-stage interpolation scheme of Fig. 18 is therefore the three-bit value of the counter with the size ⁇ a joined to the current table address.
- the filter coefficients k j (n) and k j (p) required in the cross-member filters 24 and 26 are determined in a renewed interpolation, wherein from each of the log area ratio coefficients ⁇ , in turn, by masking out the in Fig. 20 shown bit fields, an address value ⁇ a and a proportional variable ⁇ f are obtained.
- this process, as well as the subsequent interpolation itself, can take place one after the other, which in Fig. 18 is indicated with the multiplexer M and in particular has the consequence that the tanh and ⁇ tanh designated tables of the tangent hyperbolic function must be stored only once.
- an acoustic signal x to be processed is completely in the time domain is processed.
- a control variable ⁇ which is characteristic of the subjective loudness sensation is continuously calculated.
- the input signal x is processed with a time-dependent filter 7, the parameters of which are newly determined by means of the control variable ⁇ continuously by interpolation in user-specific correction data previously calculated and stored in tables and applied to the time-dependent filter 7.
- a device according to the invention for carrying out the method has a processing stage 4 for the iterative calculation of the control variable ⁇ and a time-dependent controlled correction filter stage 7.
Landscapes
- Health & Medical Sciences (AREA)
- General Health & Medical Sciences (AREA)
- Neurosurgery (AREA)
- Otolaryngology (AREA)
- Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Acoustics & Sound (AREA)
- Signal Processing (AREA)
- Tone Control, Compression And Expansion, Limiting Amplitude (AREA)
- Circuit For Audible Band Transducer (AREA)
Description
- Die Erfindung betrifft ein Verfahren zur lautheitsgesteuerten Verarbeitung akustischer Signale in Schallverarbeitungsgeräten sowie eine Vorrichtung zur Durchführung des Verfahrens gemäss den Oberbegriffen der unabhängigen Patentansprüche. Die Erfindung eignet sich besonders für den Einsatz in Hörgeräten für Hörbehinderte; eintreffende akustische Signale werden auf eine solche Weise verarbeitet, dass die vom Hörbehinderten subjektiv empfundene Lautheit wieder stets der von Normalhörenden empfundenen Lautheit entspricht.
- Die Idee der lautheitsgesteuerten Verarbeitung akustischer Signale ist seit längerem bekannt und von verschiedenen Autoren in der Fachliteratur beschrieben worden, so z.B. auch von N. Dillier et al. im "Journal of Rehabilitation Research and Development", Vol. 30, No. 1, 1993, S. 100-103. Das Verfahren beruht darauf, dass Normalhörenden und Hörbehinderten bekannte Testsignale zur Beurteilung der subjektiv empfundenen Lautheit vorgeführt werden. Als Testsignale werden harmonische Sinussignale oder Schmalbandrauschen verwendet. Die subjektiv empfundene Lautheit hängt von der Signalleistung und von der Frequenz eines Sinussignals, bzw. von der Frequenz der dominanten Signalkomponenten eines komplexen Signals, ab. Die subjektiven Lautheitsangaben werden auf einer normierten Skala mit Wertebereich [0, 1] erfasst. Durch Vergleich der Angaben eines Hörbehinderten mit jenen einer Referenzgruppe Normalhörender lassen sich hörbehindertenspezifische, lautheitsabhängige Korrekturdaten ermitteln. In einem dazu passenden Signalverarbeitungsverfahren werden diese Korrekturdaten dann eingesetzt, um dem Hörbehinderten die akustischen Signale seiner Umwelt in der zielsetzungsgemässen Art aufzubereiten. Im erwähnten Artikel wurden in Verständlichkeitstests mit einer Gruppe von 13 Hörbehinderten bemerkenswerte Verbesserungen der Verständlichkeit nachgewiesen.
- Trotz der audiologischen Wirkung kann die lautheitsgesteuerte Verarbeitung in der bisher bekannten Form in der Praxis nicht eingesetzt werden. Wie im erwähnten Artikel beschrieben, erfolgt nämlich die Verarbeitung durch Fouriertransformation kurzer Signalsegmente, Modifikation der Kurzzeitspektren und Rücktransformation der modifizierten Kurzzeitspektren in den Zeitbereich. Infolge der segmentweisen Verarbeitung ergibt sich für das verarbeitete Signal eine Verzögerung von nahezu 20 ms. Bei Verständlichkeitstests spielt diese Verzögerung keine Rolle. In der Praxis, wenn der Hörbehinderte selbst auch spricht und seine eigene Stimme dermassen verzögert wahrnimmt, ist sie jedoch völlig inakzeptabel. Bei dem im erwähnten Artikel beschriebenen Verfahren beträgt die Dauer der einzelnen Segmente 12.8 ms, und dieser Wert kann auch nicht wesentlich unterschritten werden, weil zur Gewinnung eines brauchbaren Kurzzeitspektrums eine minimale Segmentdauer in dieser Grössenordnung unerlässlich ist.
- Als Alternative zur segmentweisen Verarbeitung wurde gelegentlich der Ansatz versucht, das akustische Signal in Teilbandsignale aufzuteilen und die einzelnen Teilbandsignale mit separaten Verstärkungswerten zu verarbeiten (siehe z.B.
US 5 500 902 undEP 0 661 905 ). Aus praktischen Erprobungen ist bekannt, dass sich beim Aufteilen in bis zu drei Teilbandsignale Verbesserungen erzielen lassen. Eine Aufteilung in mehr Teilbandsignale führt jedoch wieder zu schlechteren Ergebnissen. Ein Grund dafür sind möglicherweise die an den Teilbandgrenzen entstehenden Diskontinuitäten der Übertragungsfunktion. Stellt man der Aufteilung des Signals in drei Teilbandsignale die Frequenzauflösung der Kurzzeitspektren der segmentweisen Verarbeitung gegenüber, so ist auf jeden Fall klar, dass das Potential der segmentweisen Verarbeitung mit dem alternativen Ansatz nicht ausgeschöpft werden kann. Und selbst wenn sich mit dem Aufteilen in mehr Teilbandsignale Wege zu verbesserten Ergebnissen finden liessen, entstünde dabei wiederum das Problem deutlich zunehmender Signalverzögerung. - Ein weiterer Aspekt für das gute Gelingen der lautheitsgesteuerten Signalverarbeitung hat mit dem in der Verarbeitung verwendeten Lautheitsmodell zu tun. Im Gegensatz zu den einfachen Testsignalen verteilt sich die Signalleistung von Sprache, Musik und Geräuschen zeitabhängig und in komplexer Art über ein weites Frequenzintervall. Mit einem Lautheitsmodell wird diesen komplexen Signalen zeitabhängig ein Lautheitswert zugeordnet, der im Idealfall exakt mit der von Normalhörenden empfundenen Lautheit zusammenfällt. Der mit dem Lautheitsmodell ermittelte Wert wird für die zeitabhängige Steuerung der Signalverarbeitung eingesetzt. Das im erwähnten Artikel beschriebene Lautheitsmodell berücksichtigt nebst der Gesamtenergie eines Signalsegments auch die Schwerpunktsfrequenz seines Kurzzeitspektrums. Zur Berechnung der Schwerpunktsfrequenz wird auf Grundlagen von E. Zwicker zurückgegriffen, die in dessen Lehrbuch "Psychoakustik", Springer Verlag, Berlin, 1982, auf den Seiten 51 bis 53 zusammengefasst sind. Aus den Spektrallinien des Kurzzeitspektrums werden in einem ersten Schritt die Energien E(z) der einzelnen Frequenzgruppen gebildet und anschliessend in Analogie zur Berechnung des Schwerpunkts in der Mechanik zu einer Schwerpunktsfrequenz
c = Σz·E(z)/ΣE(z) (1)
auf der mit z bezeichneten Barkskala verrechnet. Wollte man dieses Lautheitsmodell mittels Aufteilung des Signals in Teilbandsignale realisieren, so wären zur Verarbeitung einer Bandbreite von 7700 Hz insgesamt 21 Teilbandsignale unterschiedlicher Bandbreite entsprechend den bekannten Frequenzgruppenbreiten zu bilden. Nebst der bereits erwähnten, stark ansteigenden Signalverzögerung würde dieses Vorgehen auch ausserordentlich grosse rechnerische Ressourcen erfordern. Mit den derzeit verfügbaren Technologien für integrierte Schaltungen ist damit aber, wie auch für den Ansatz mit segmentweiser Verarbeitung, die Umsetzung in ein Hörgerät mit heute üblichen geometrischen Abmessungen und Stromverbrauch ausgeschlossen. - Es ist Aufgabe der vorliegenden Erfindung, ein Verfahren zur lautheitsgesteuerten Verarbeitung akustischer Signale in Schallverarbeitungsgeräten anzugeben, welches insbesondere in Hörgeräten einsetzbar ist. Die vom Hörgerätbenützer subjektiv empfundene Lautheit soll stets der von Normalhörenden empfundenen Lautheit entsprechen. Insbesondere soll die Signalverzögerung so klein sein, dass ein Hörgerätbenützer durch die verzögerte Wahrnehmung seiner eigenen Stimme beim Sprechen nicht irritiert wird. Es sollen auch die rechnerischen Ressourcen gegenüber bekannten Verfahren für die lautheitsgesteuerte Verarbeitung akustischer Signale reduziert werden. Weiter soll eine Vorrichtung zur Durchführung des erfindungsgemässen Verfahrens geschaffen werden.
- Die Aufgabe wird gelöst durch das Verfahren und die Vorrichtung gemäss den unabhängigen Patentansprüchen.
- Im erfindungsgemässen Verfahren erfolgt die Verarbeitung des akustischen Signals ohne Fouriertransformation, also vollständig im Zeitbereich, und auch ohne Aufteilung in Teilbandsignale. Die Besonderheit des erfindungsgemässen Verfahrens liegt darin, dass eine für die Lautheit charakteristische Steuergrösse ψ auf iterative Weise berechnet und zur Steuerung eines zeitabhängigen Korrekturfilters eingesetzt wird. Mit dem Ausdruck "iterative Berechnungsweise" ist gemeint, dass für die Steuergrösse ψ zu jedem Abtastzeitpunkt ein neuer Wert berechnet wird, und zwar unter Verwendung von Werten, welche die zu ihrer Berechnung notwendigen Grössen im jeweils vorhergehenden Abtastzeitpunkt aufwiesen. Im Gegensatz zum bekannten segmentweisen Verfahren wird die lautheitsspezifische Steuergrösse also nicht nur als Mittelwert aufeinanderfolgender Signalsegmente, sondern als kontinuierliche Zeitfunktion ermittelt. Die kurze, typischerweise auf 2 ms bemessene Signalverzögerung stellt die für eine zuverlässige Schätzwertbildung über den jeweiligen Gültigkeitszeitpunkt hinaus erforderliche Beobachtungsdauer dar und ist somit, im Gegensatz zum segmentweisen Verfahren, nicht bloss die Folge einer nachteiligen Eigenschaft der gewählten Implementation. Die iterative Berechnungsweise erfolgt im erfindungsgemässen Verfahren mittels besonders effizienter und zugleich origineller Verfahrensschritte.
- Das zeitabhängige Korrekturfilter wird dadurch gesteuert, dass Parametern des Korrekturfilters zu jedem Abtastzeitpunkt durch Interpolation mit Hilfe der Steuergrösse ψ neue Werte zugewiesen werden. Im Gegensatz zum segmentweisen Verfahren, wo die hörbehindertenspezifischen Korrekturdaten als Verstärkungswerte für die einzelnen Spektrallinien eines Kurzzeitspektrums gespeichert sind, werden beim erfindungsgemässen Verfahren für wohldefinierte Werte der Steuergrösse ψ Koeffidentensätze für Prototypenfilter im voraus bestimmt und gespeichert. Dabei verlaufen die Übertragungsfunktionen dieser Prototypenfilter entlang den entsprechenden Verstärkungswerten, die beim segmentweisen Verfahren für die einzelnen Spektrallinien eines Kurzzeitspektrums bestimmt sind. Zur Charakterisierung der Prototypenfilter werden im erfindungsgemässen Verfahren Koeffizientensätze verwendet, von denen bekannt ist, dass sie sich für eine Interpolation eignen, d.h. dass die durch interpolierte Koeffizienten bestimmte Übertragungsfunktion erwartungsgemäss zwischen den Übertragungsfunktionen verläuft, welche durch die der Interpolation zugrunde liegenden Koeffizientensätze bestimmt sind.
- Mit dem erfindungsgemässen Verfahren werden also völlig neue Wege beschritten. Es werden die im erwähnten Artikel von N. Dillier et al. beschriebenen guten Verständlichkeitsergebnisse erzielt. Darüber hinaus reduziert aber das erfindungsgemässe Verfahren die Signalverzögerung auf ca. 2 ms und erreicht zugleich eine drastische Reduktion der rechnerischen Ressourcen. Daher ist es möglich, das erfndungsgemässe Verfahren in einem Hörgerät heute üblicher Bauform umzusetzen.
- Die Erfindung betrifft weiter eine Vorrichtung zur Durchführung des erfindungsgemässen Verfahrens. Diese Vorrichtung enthält eine Stufe zur iterativen Berechnung der für die Lautheit charakteristischen Steuergrösse ψ und eine damit zeitabhängig gesteuerte Korrekturfilterstufe, welche eintreffende akustische Signale zielsetzungsgemäss aufbereitet. Die bereits erwähnte drastische Reduktion der benötigten Verarbeitungsressourcen hat verschiedene Ursachen. Zum einen entfällt bei der iterativen Berechnungsweise die segmentweise Pufferung des Eingangs- und Ausgangssignals. Dann ergibt sich beim Speichern der Koeffizientensätze für die Prototypenfilter auch eine wesentliche Einsparung gegenüber dem Speichern der Verstärkungswerte für die einzelnen Spektrallinien der Kurzzeitspektren.
- Im folgenden wird die Erfindung anhand der Zeichnungen und eines detaillierten Ausführungsbeispiels näher erläutert. Es zeigen:
- Fig. 1
- ein Blockdiagramm der lautheitsgesteuerten Verarbeitung im Überblick,
- Fig. 2
- ein Blockdiagramm zur Ermittlung der für die Lautheit charakteristischen Steuergrösse,
- Fig. 3
- ein Signalflussdiagramm eines rekursiven Digitalfilters,
- Fig. 4
- ein Signalflussdiagramm einer einfachen Schätzwertberechnungseinheit,
- Fig. 5
- ein Signalflussdiagramm einer Schätzwertberechnungseinheit für die Signalleistung,
- Fig. 6 und 7
- Schemas zur Gewinnung von Tabellenadressen,
- Fig. 8
- ein Signalflussdiagramm einer Schätzwertberechnungseinheit für die Schwerpunktsfrequenz,
- Fig. 9
- ein Signalflussdiagramm eines nichtlinearen Glättungsfilters,
- Fig. 10
- ein Diagramm für den Zusammenhang interner Grössen des nichtlinearen Glättungsfilters,
- Fig. 11
- ein Schema für eine zweidimensionale Interpolation,
- Fig. 12
- ein Blockdiagramm der Interpolation von Parametern des Korrekturfilters,
- Fig. 13
- ein Schema zur Gewinnung von Tabellenadressen und Proportionalgrössen für Interpolationen,
- Fig. 14
- ein Blockdiagramm des zeitabhängigen Korrekturfilters,
- Fig. 15
- ein Signalflussdiagramm eines Kreuzgliedfilters zur Realisierung von Nullstellen,
- Fig. 16
- ein Signalflussdiagramm eines Kreuzgliedfilters zur Realisierung von Polstellen,
- Fig. 17 und 18
- Schemas für zweistufige lineare Interpolationen und
- Fig. 19 und 20
- Schemas zur Gewinnung von Tabellenadressen und Proportionalgrössen für Interpolationen.
-
Figur 1 zeigt den Einsatz des erfindungsgemässen Verfahrens und das Verfahren selbst in einem schematischen Überblick. Ein akustisches Signal wird von einem Mikrofon 1 in ein elektrisches Signal gewandelt, das von einem Signalumsetzer 2 digitalisiert und anschliessend in einem Hochpassfilter 3 von allfälligem Offset und tiefstfrequenten Störsignalkomponenten befreit wird. - Die wesentlichen Schritte des erfindungsgemässen Verfahrens bestehen in der Verarbeitung eines Ausgangssignals x des Hochpassfilters 3. In einer Verarbeitungsstufe 4 erfolgt die iterative Berechnung der Steuergrösse ψ. In einer anschliessenden Interpolationsstufe 5 werden damit die Parameter eines zeitabhängigen Korrekturfilters 7 ermittelt und an dieses übergeben. Eine Verzögerungsstufe 6 sorgt hinsichtlich der Filterung mit dem Korrekturfilter 7 für die Synchronisation des Signals x mit den aus ihm abgeleiteten Filterparameterwerten, indem sie eine entsprechende Signalverzögerung, beispelsweise um 2 ms, bewirkt. Bei einer Abtastrate von 16 kHz wird die Verzögerungsstufe 6 vorteilhafterweise als zyklischer Puffer mit 32 Speicherplätzen ausgelegt.
- Das mit dem Korrekturfilter 7 gefilterte Signal y gelangt zu einem Signalumsetzer 8 und wird dort in ein analoges elektrisches Signal gewandelt. In einer analogen Verstärkerstufe 9 wird es noch mit einem hörbehindertenspezifischen, aber zeitlich konstanten Verstärkungswert ge verstärkt und anschliessend einem elektro-akustischen Signalwandler 10 zugeführt. Der Wert von ge wird beim Aufbereiten der Koeffizientensätze für die Prototypenfilter bestimmt, und zwar so, dass das in der Vorrichtung zur Durchführung des Verfahrens verwendete 16 Bit breite Zahlenformat möglichst optimal genutzt wird, wobei eine Begrenzung der verarbeiteten Signale infolge der in der Vorrichtung vorausgesetzten Sättigungsarithmetik jedoch nur ausnahmsweise wirksam werden soll.
- Wie bereits erwähnt wurde, kann die Lautheit komplexer Signale aufgrund der Gesamtenergie kurzer Signalsegmente und der Schwerpunktsfrequenz ihrer Kurzzeitspektren ermittelt werden. Dabei hängt die Lautheit näherungsweise quadratisch von der auf einer logarithmischen Skala ausgedrückten Signalenergie ab. Wie noch gezeigt wird, lässt sich das Lautheitsmodell im erfindungsgemässen Verfahren mit einer zweidimensionalen linearen Interpolation implementieren. Diese Interpolation liefert genauere Ergebnisse, wenn die Steuergrösse
ψ = (√L' - √Lmin)/(√Lmax - √Lmin) (2)
eingeführt wird, die folglich näherungsweise linear von der logarithmischen Signalenergie abhängt. Dabei stellt L' die auf den Wertebereich [Lmin, Lmax] begrenzte Lautheit dar, und Lmin und Lmax sind sinnvoll gewählte Minimal- und Maximalwerte der Lautheit, die somit den Arbeitsbereich des Verfahrens definieren, innerhalb dessen das Korrekturfilter aufgrund kleinster Veränderungen der Lautheit stetig nachgeführt wird. Aufgrund der Formel (2) ist ψ eine auf den Wertebereich [0, 1] normierte Steuergrösse, und für Lautheitswerte ausserhalb des Wertebereichs [Lmin, Lmax] wird das Korrekturfilter für ψ = 0 bzw. jenes für ψ = 1 eingesetzt. - Das Blockdiagramm in
Fig. 2 zeigt etwas detaillierter, wie die Steuergrösse ψ aus dem Eingangssignal x gewonnen wird. Verglichen mit dem bekannten segmentweisen Verfahren tritt beim erfindungsgemässen iterativen Signalverarbeitungsverfahren an die Stelle der Signalenergie eines kurzen Signalsegments eine momentane Signalleistung q und an die Stelle der Schwerpunktsfrequenz seines Kurzzeitspektrums eine momentane Schwerpunktsfrequenz c. Diese Grössen werden in Verarbeitungsstufen 11-15 ermittelt. Nach einer Verarbeitungsstufe 13 weisen entsprechende Ausgangssignalwerte cr und qr aufgrund der iterativen Berechnungsart noch eine unerwünschte Streuung auf, die in nachfolgenden Glättungsfiltern 14 und 15 eliminiert wird. Die geglätteten Signale c und q werden in einer Verarbeitungsstufe 16 der bereits erwähnten zweidimensionalen Interpolation zugeführt, wobei die aufeinanderfolgenden Ausgangssignalwerte ψr ebenfalls eine noch unerwünschte Streuung aufweisen, die mit einem nachfolgenden Glättungsfilter 17 eliminiert wird. - Ein wesentlicher Aspekt des erfindungsgemässen Verfahrens liegt in der iterativen Berechnungsart der logarithmischen Signalleistung q sowie der auf einer Barkskala ausgedrückten Schwerpunktsfrequenz c, also der Umsetzung der Formel (1) in ein iteratives Berechnungsschema. Anstelle der Bildung der frequenzgruppenspezifischen Energien E(z) wird im erfindungsgemässen Verfahren eine frequenzselektive Gewichtung des Eingangssignals x mit einem Filter vorgenommen, das im weiteren als Frequenzgruppenfilter bezeichnet wird. Das Frequenzgruppenfilter ist in
Fig. 2 als Verarbeitungsstufe 11 dargestellt, und sein Ausgangssignal ist mit ϕ bezeichnet. Seine von der Frequenz f abhängige Übertragungsfunktion
HFG(f) = √ΔfG(f)/√ΔfG(fN) (3)
ergibt sich aus der Frequenzgruppenbreitefunktion ΔfG(f). Der Nenner in Formel (3) bewirkt eine Normierung, wobei fN die Nyquistfrequenz, im Ausführungsbeispiel also 8 kHz, bezeichnet. Die Normierung dient der optimalen Nutzung des im Ausführungsbeispiel vorgegebenen, 16 Bit breiten Festkommazahlenformats. Im Ausführungsbeispiel wird die Übertragungsfunktion HFG(f) durch ein rekursives Filter 11 zweiter Ordnung approximiert. Die Struktur des Frequenzgruppenfilters 11 ist der Vollständigkeit halber inFig. 3 illustriert. - Anstelle der Gewichtung der Frequenzgruppenenergien E(z) mit den Frequenzgruppenindizes z im Zähler von Formel (1) wird im erfindungsgemässen Verfahren eine frequenzselektive Gewichtung des Signals ϕ mit einem Filter vorgenommen, das im weitern als Barkfilter bezeichnet wird. Das Barkfilter ist in
Fig. 2 als Verarbeitungsstufe 12 dargestellt, und sein Ausgangssignal ist mit ϑ bezeichnet Seine Übertragungsfunktion
HB(f) = √z(f)/√z(fN) (4)
ergibt sich aus der Tonheitsfunktion z(f). Der Nenner in Formel (4) bewirkt wiederum eine Normierung zum Zwecke einer optimalen Nutzung des vorgegebenen Zahlenformats. Im Ausführungsbeispiel ist die Übertragungsfunktion HB(f) ebenfalls durch ein rekursives Digitalfilter 12 zweiter Ordnung approximiert, das wiederum die inFig. 3 abgebildete Struktur aufweist. - Mit den Signalen ϑ und ϕ ist es im erfindungsgemässen Verfahren möglich, die momentane Schwerpunktfrequenz gemäss Formel (1) auf iterative Weise zu berechnen. Dazu wird in einer Verarbeitungsstufe 13 der Quotient ihrer Signalleistungen berechnet.
- Zur iterativen Berechnung von Signalleistungen wird im erfindungsgemässen Verfahren auf eine einfache Schätzwertberechnungseinheit erster Ordnung für den zeitlich exponentiell gewichteten Erwartungswert des quadrierten Eingangssignals zurückgegriffen. Eine solche Schätzwertberechnungseinheit ist für den allgemeinen Fall, mit Eingangssignal u und Ausgangssignal v, in
Fig. 4 dargestellt. In diesem Signalflussdiagramm ergibt sich ein neuer Ausgangssignalwert v dadurch, dass der Ausgangssignalwert des vorhergehenden Abtastzeitpunkts mit der Konstanten (1 - ε) multipliziert und zu diesem Produkt das mit dem konstanten Faktor ε multiplizierte Quadrat des neuen Eingangssignalwertes u hinzuaddiert wird. Mit der Adaptionskonstanten ε, für welche
- Die einfache Schätzwertberechnungseinheit von
Fig. 4 weist die Nachteile auf, dass zur Verarbeitung des quadrierten Eingangssignals ein doppelt breites Zahlenformat erforderlich ist, und dass für die nachfolgenden Berechnungen zusätzlich noch der Logarithmus des Ausgangssignals v benötigt wird. Beide Aspekte werden im erfindungsgemässen Verfahren auf einfache Art, wie inFig. 5 gezeigt, durch Einbettung der einfachen Schätzwertberechnungseinheit vonFig. 4 in eine digitale Regelschleife gelöst. - Die Funktionsweise des Signalflussdiagramms in
Fig. 5 beruht darauf, dass die Grösse v auf einen fest vorgegebenen Sollwert geregelt wird. Zu diesem Zweck wird für jeden neu berechneten Signalwert v die inkrementelle logarithmische Zuwachs- bzw. Abnahmegrösse der Signalleistung bestimmt, welche der Abweichung des Wertes v vom vorgegebenen Sollwert entspricht. Die gesuchte logarithmische Signalleistung p ergibt sich in der Folge durch blosses Akkumulieren der aufeinanderfolgenden inkrementellen Veränderungswerte. Für das richtige Funktionieren der Regelschleife ist es notwendig, dass jeder Eingangssignalwert x mit einem jeweils zum Schätzwert p passenden Skalierungsfaktor skaliert wird und dass auch die Grösse v selbst vor dem erneuten Aufdatieren mit einem der Leistungsänderung entsprechenden Justierwert multiplikativ nachgeführt wird. Die Ermittlung sowohl der inkrementellen Änderung wie auch der Skalierungs- und Justierwerte erfolgt im erfindungsgemässen Verfahren zu jedem Abtastzeitpunkt für Werte der Grössen v und p, deren Genauigkeit durch Abschneiden auf 6 bzw. 7 Nachkommastellen beschränkt ist. Damit ist der effiziente Einsatz von Tabellen möglich, in denen die 64 bzw. 128 im voraus berechneten, passenden Werte abgespeichert sind. Schliesslich brauchen zur Adressierung der Tabellen dann lediglich, wie in denFig. 6 und 7 gezeigt, die relevanten Bitfelder aus den Grössen v und p extrahiert zu werden. InFig. 5 ist die Tabelle mit den inkrementellen logarithmischen Leistungsänderungen mit Δp bezeichnet Zum Einsparen ansonsten separat auszuführender Multiplikationen enthält die Tabelle S inFig. 5 ferner noch modifizierte Skalierungswerte, die aus den ursprünglichen Skalierungswerten durch Multiplikation mit der Wurzel aus der Konstanten ε gewonnen wurden. Zum gleichen Zwecke sind die Justierwerte in der mit A bezeichneten Tabelle bereits mit der Konstanten (1 - ε) multipliziert. Ferner reicht für die Speicherung der Grössen v und p sowie aller Tabellenwerte inFig. 5 das übliche, 16 Bit breite Festkommazahlenformat. - Wie bereits erwähnt wurde, beruht im erfindungsgemässen Verfahren die iterative Berechnung der Schwerpunktsfrequenz auf der Berechnung des Quotienten der Signalleistungen der Signale ϑ und ϕ, beispielsweise in der Verarbeitungsstufe 13. Die Berechnung der Signalleistungen wird auf das in
Fig. 5 abgebildete Signalflussdiagramm zurückgeführt. Damit ergibt sich für die Berechnung der Schwerpunktsfrequenz das inFig. 8 dargestellte Signalflussdiagramm. Der untere Teil des Diagramms ist identisch mit derFig. 5 . Er dient der Berechnung der Leistung des Signals ϕ. Der obere Teil dient der Berechnung der Leistung des Signals ϑ. Bei dieser Berechnung werden die Skalierungs- und Justierwerte aus dem unteren Schaltungsteil übernommen, wodurch sich das Signalflussdiagramm im oberen Teil gegenüberFig. 5 vereinfacht. Mit dieser Anordnung ist die optimale Nutzung des Zahlenformats auch für die Berechnung der Leistung des Signals ϑ gewährleistet, und die gesuchte Schwerpunktsfrequenz ergibt sich, wie erwähnt, durch Quotientenbildung der beiden Signalleistungen. - Wie in
Fig. 8 gezeigt, erfolgt die Berechnung eines aus einem Zähler Z und einem Nenner N gebildeteten Quotienten Q = Z/N anhand der bereits mit einem Justierwert aus der Tabelle A nachgeführten Signalleistungswerten. Das hat den Vorteil, dass die ansonsten benötigte, ungünstige Division signifikant vereinfacht werden kann. In einem auf den vorgegebenen Sollwert normierten Zahlenformat nimmt der Nenner
Q ≈ Z·(1 - δ) (7)
durch Multiplikation des Zählers Z mit (1 - δ) angenähert werden. - Wie schon zuvor ausgeführt wurde, kann die Lautheit aus der Signalleistung p und der Schwerpunktsfrequenz c ermittelt werden. Die direkte Lösung bestünde darin, die Signalfiussdiagramme in den
Fig. 5 und8 einzusetzen und deren Ausgangssignale nach Durchlaufen passender Glättungsfilter der Interpolationsstufe 16 (sieheFig. 2 ) zuzuführen. Das erfindungsgemässe Verfahren beinhaltet jedoch eine weitere wesentliche Vereinfachung aufgrund der Tatsache, dass das Frequenzgruppenfilter 11 lediglich eine frequenzselektive Gewichtung des Eingangssignals x vornimmt. Damit ist es möglich, die Einträge in den ursprünglichen Interpolationstabellen so zu modifizieren, dass für die Steuergrösse ψ jeweils der gleiche Wert resultiert, wenn anstelle der logarithmischen Signalleistung p des Eingangssignals x die logarithmische Signalleistung q des Signais ϕ zusammen mit den modifizierten Tabellen verwendet wird. Damit entfällt im erfindungsgemässen Verfahren die separate Berechnung der Signalleistung p, und die Verarbeitungsstufe 13 inFig. 2 umfasst lediglich das inFig. 8 dargestellte Signalflussdiagramm. - Wie ebenfalls schon erwähnt wurde, weisen die aufeinanderfolgenden Signalwerte der Ausgangssignale der Verarbeitungsstufen 13 und 16 eine unerwünschte Streuung auf, die mit Glättungsfiltern 14, 15 und 17 eliminiert wird. Der Einsatz klassischer, linearer Tiefpassfilter wäre naheliegend, ist aber wegen der damit verbundenen Verzögerungszeiten im erfindungsgemässen Verfahren völlig inakzeptabel. An deren Stelle wird deshalb ein nichtlineares Glättungsfilter gemäss
Fig. 9 eingesetzt, das sich nebst minimaler Verzögerungszeit noch durch wesentlich reduzierten Rechenaufwand auszeichnet. Ein neuer Ausgangswert c ergibt sich dabei durch Hinzuaddieren einer Korrekturgrösse D zum Ausgangswert des vorhergehenden Abtastzeitpunkts. Die Korrekturgrösse D wird aus der Differenz d ermittelt, die sich aus dem neuen Eingangssignalwert cr und dem vorhergehenden Ausgangssignalwert ergibt. Die Grösse d wird zunächst mit einem konstanten Faktor α > 1 multipliziert. In den Glättungsfiltern 14, 15 und 17 ist der Wert von α beispielsweise auf 2 bzw. 3 gesetzt, und das Resultat der Multiplikation wird mit einer Sättigungsarithmetik auf den Wertebereich [-1, 1] begrenzt. Das Produkt w wird anschliessend quadriert und auf einen Wert β begrenzt, und die Korrekturgrösse D ergibt sich durch Multiplikation des so errechneten Wertes mit der Grösse w. - Die Wirkung des nichtlinearen Glättungsfilters, dessen Signalflussdiagramm in
Fig. 9 gezeigt ist, wird aus derFig. 10 verständlich, welche den Zusammenhang der internen Grössen d und D aufzeigt. Zunächst ist zu bemerken, dass diese Glättungsfilter von der Normiertheit der zu filternden Signale Gebrauch machen, dass deren Wertebereich also das Intervall [0, 1] umfasst. Damit nimmt die Differenz d Werte aus dem Intervall [-1, 1] an. Die inFig. 10 gezeigte Abbildungskurve D(d) setzt sich aus fünf unterschiedlichen Kurventeilen 27.1-27.5 zusammen. Für betragsmässig kleine Werte der Differenz d, beispielsweise für -0.2 < d < 0.2, hängt die Korrekturgrösse D in der dritten Potenz von der Differenz d ab; dies entspricht einem ersten Kurventeil 27.1. Die geringfügigen Streuungen aufeinanderfolgender Signalwerte mit Werten aus dem Wertebereich [-0.1, 0.1] werden damit effizient unterdrückt. Für betragsmässig grössere Werte der Differenz d, beispielsweise für 0.2 ≤ |d| < 0.5, geht die Abbildungskurve D(d) in linear verlaufende Teile über; dies entspricht einem zweiten und dritten Kurventeil 27.2 und 27.3. Bei signifikanten Veränderungen des Eingangssignals sorgen dieser Teile dafür, dass das Ausgangssignal mit nur minimaler Verzögerung folgt. Ein vierter und fünfter Teil 27.4 und 27.5 der Abbildungskurve, wo eine Begrenzung auf je einen konstanten Wert erfolgt, garantiert schliesslich einen glatten Transitionsverlauf selbst bei extrem unstetigen Veränderungen des Eingangssignals d. - Mit der gefilterten Schwerpunktsfrequenz c und der gefilterten Signalleistung q erfolgt in der Verarbeitungsstufe 16 die Berechnung der Steuergrösse ψ. Wie bereits erwähnt wurde, erfolgt dieser Vorgang mittels einer zweidimensionalen Interpolation, die in
Fig. 11 in einem detaillierten Schema dargestellt ist. Das Schema umfasst drei Tabellen. Die mit ψ0 bezeichnete Tabelle beinhaltet die Stützpunktwerte für fest vorgegebene Werte der Eingangsgrössen c und q. Die beiden anderen, mit ∂ψ/∂c und ∂ψ/∂q bezeichneten Tabellen enthalten die zu den Stützpunkten passenden Gradientenwerte der Funktion ψ(c,q) in Richtung der c- und der q-Koordinaten. Der Wert der Steuergrösse ψ für beliebige Eingangssignalwerte c und q ergibt sich folglich näherungsweise durch
ψr = ψ0(ci,qk) + (c - ci)·(∂ψ/∂c)|ci,qk + (q - qk)·(∂ψ/∂q)|ci,qk (8)
wobei ci und qk die zu c bzw. q nächstgelegenen Stützpunktkoordinaten darstellen, die zugleich nicht grösser als c bzw. q selbst sind. Aufgrund der auf den Wertebereich [0, 1] normierten Eingangsgrössen c und q lassen sich im erfindungsgemässen Verfahren die Werte ci und qk sowie (c - ci) und (q - qk) durch einfaches Ausmaskieren der inFig. 11 gezeigten Bitfelder aus den Grössen c und q ermitteln. Zur Adressierung der Tabellenwerte werden schliesslich die gemässFig. 11 zusammengefassten Werte ci und qk verwendet. - Ein weiterer Aspekt des erfindungsgemässen Verfahrens betrifft die Verwendung optimaler Tabellenwerte in der zweidimensionalen Interpolation. Die Werte der Funktion ψ(c,q) an den Ecken eines durch aufeinanderfolgende Stützpunktkoordinaten definierten Rechtecks seien schematisch mit ψ(ci,qk), ψ(ci+1,qk), ψ(ci,qk+1) und ψ(ci+1,qk+1) bezeichnet. Dann werden im erfindungsgemässen Verfahren die Tabellenwerte
ψ0(ci,qk) = ψ(ci,qk) + [ψ(ci+1,qk) + ψ(ci,qk+1) - ψ(ci+1,qk+1) - ψ(ci,qk)]/4 (9)
(∂ψ/∂c)|ci,qk = {[ψ(ci+1,qk+1) - ψ(ci,qk+1)] + [ψ(ci+1,qk) - ψ(ci,qk)]}/2 (10)
und
(∂ψ/∂q)|ci,qk = {[ψ(ci+1,qk+1) - ψ(ci+1,qk)] + [ψ(ci,qk+1) - ψ(ci,qk)]}/2 (11)
verwendet. Damit werden die unvermeidlichen Interpolationsfehler gleichmässiger verteilt als mit den nahliegenden Tabellenwerten ψ(ci,qk), [ψ(ci+1,qk)- ψ(ci,qk)] und [ψ(ci,qk+1) - ψ(ci,qk)]. Wie ebenfalls schon erwähnt wurde, weisen die aufeinanderfolgenden Signalwerte ψr eine unerwünschte Streuung auf, die mit dem Glättungsfilter 17 (vgl.Fig. 2 ) eliminiert wird. Das Ausgangssignal des Glättungsfilters 17 ist die Steuergrösse ψ, die in der Interpolationsstufe 5 (vgl.Fig. 1 ) zum Bestimmen von Filterparametern des Korrekturfilters 7 eingesetzt wird. - Die Interpolationsstufe 5 ist im Blockdiagramm der
Fig. 12 detaillierter dargestellt. Die Steuergrösse ψ gelangt zu einer Verarbeitungsstufe 18, wo aus ihr für die nachfolgenden Interpolationen durch Ausmaskieren der inFig. 13 gezeigten Bitfelder eine Tabellenadresse ψa und eine Proportionalgrösse ψf gewonnen werden. Eine Verarbeitungsstufe 19 stellt einen 3 Bit breiten Zähler dar, dessen Zählwert mit j bezeichnet ist. In einer Verarbeitungsstufe 20 wird ein Verstärkungswert g des Korrekturfilters 7 ermittelt, und in einer Verarbeitungsstufe 21 werden Filterkoeffizienten kj (n) und kj (p) ermittelt. Der Zählwert j und die interpolierten Filterparameter g, kj (n) und kj (p), werden als Gesamtheit mit m bezeichnet - Der Zählwert j und die interpolierten Filterparameter g, kj (n) und kj (p) gelangen zum Korrekturfilter 7, das im Blockdiagramm der
Fig. 14 detaillierter dargestellt ist. Es umfasst eine Verstärkerstufe 22, ein Kreuzgliedfilter 24 zur Realisierung von Nullstellen und ein Kreuzgliedfilter 26 zur Realisierung von Polstellen. Der Vollständigkeit halber sind die Strukturen der Kreuzgliedfilter 24 bzw. 26 in den Signalflussdiagrammen derFiguren 15 bzw. 16 ausführlich wiedergegeben. - Zu jedem Abtastzeitpunkt gelangt ein interpolierter Verstärkungswert g zur Verstärkerstufe 22 (vgl.
Fig. 14 ) und wird mit dem um beispielsweise 2 ms verzögerten Eingangssignal xd multipliziert. Die Filterkoeffizienten kj (n) bzw. kj (p) gelangen zu Verarbeitungsstufen 23 bzw. 25, zu welchen auch der Zählerwert j geführt wird. Die Verarbeitungsstufen 23 bzw. 25 sind lediglich Schalter, welche die interpolierten Filterkoeffizientenwerte entsprechend dem Zählerwert j dem richtigen Filterkoeffizienten in den Kreuzgliedfiltern 24 bzw. 26 zuweisen. Den Zählerwerten 0 bis 7 sind die Filterkoeffizienten mit den Indizes 1 bis 8 in aufsteigender Reihenfolge zugeordnet. - Die Interpolationsstufen 20 bzw. 21 (vgl.
Fig. 12 ) sind in denFiguren 17 bzw. 18 detailliert dargestellt. Wie bereits erwähnt wurde, werden die aus den individuellen Lautheitsangaben ermittelten Hörkorrekturdaten im erfindungsgemässen Verfahren als Filterparameter in einer für die Interpolation geeigneten Form abgespeichert. Für die Verstärkung handelt es sich dabei um einen logarithmischen Verstärkungswert
γ = γ0(ψa) + ψf·Δγ(ψa) (12)
der mit Hilfe der Tabellen γ0 und Δγ, wie inFig. 17 gezeigt, aus den Eingangsgrössen ψa und ψf interpoliert wird. Der Vollständigkeit halber sei erwähnt, dass im vorliegenden Falle einer eindimensionalen Interpolation die Tabelle Δγ entfallen und der entsprechende Wert durch Differenzbildung des ausgelesenen Wertes γ0 zum nachfolgend tabellierten Wert jedes Mal neu berechnet werden kann. - Zur Ermittlung des in der Verstärkerstufe 22 benötigten Verstärkungswertes g werden aus dem Wert γ anschliessend durch Ausmaskieren der in
Fig. 19 gezeigten Bitfelder die Adresse γa und der Proportionalwert γf gewonnen. Mit ihrer Hilfe wird ein Verstärkungswert
g = exp(γa) + γf·Δexp(γa) (13)
aus den mit exp und Δexp bezeichneten Tabellen, welche Werte der Exponentialfunktion enthalten, in einer weiteren Interpolation gewonnen. DieFig. 17 stellt somit ein zweistufiges Interpolationsschema dar, das zur effizienten Ermittlung des benötigten Ausgangswertes wiederum von der Normiertheit der Signalwerte und darauf abgestimmter Tabellen Gebrauch macht. - Im Falle der Filterkoeffizienten werden die hörbehindertenspezifischen Werte in der Form der Log-area-ratio-Koeffizienten abgespeichert. Im Gegensatz zum Verstärkungswert wird zu jedem Abtastzeitpunkt jeweils nur ein Koeffizient der beiden Kreuzgliedfilter 24 und 26 neu bestimmt. Wie bereits erwähnt wurde, steuert der durch die Verarbeitungsstufe 19 dargestellte Modulo-7-Zähler den Auswahlmechanismus. Im zweistufigen Interpolationsschema der
Fig. 18 wird darum der drei Bit breite Wert des Zählers mit der Grösse ψa zur aktuellen Tabellenadresse zusammengefügt. Für jedes der beiden Kreuzgliedfilter 24 und 26 ergibt sich der Log-area-ratio-Koeffizient
λ(ν) = λ0 (ν)(ψa,j) + ψf·Δλ(ν)(ψa,j) (14)
durch Interpolation mit den Tabellen λ0 (ν) und Δλ(ν), wobei ν für eines der Symbole n oder p steht, welche die Kreuzgliedfilter 24 und 26 zur Realisierung von Nullstellen bzw. Polstellen unterscheiden. - Die in den Kreuzgliedfiltern 24 und 26 benötigten Filterkoeffizienten kj (n) und kj (p) werden in einer erneuten Interpolation ermittelt, wobei aus jedem der Log-area-ratio-Koeffizienten λ zunächst wiederum durch Ausmaskieren der in
Fig. 20 gezeigten Bitfelder ein Adresswert λa und eine Proportionalgrösse λf gewonnen werden. Für die Koeffizienten der beiden Kreuzgliedfilter 24 und 26 kann dieser Vorgang wie auch die anschliessende Interpolation selbst nacheinander geschehen, was inFig. 18 mit dem Multiplexer M angedeutet ist und insbesondere zur Folge hat, dass die mit tanh und Δtanh bezeichneten Tabellen der Tangens-hyperbolicus-Funktion nur einmal abgespeichert sein müssen. Die Filterkoeffizienten
k(ν) = tahn(λa (ν)) + λf (ν)·Δtanh(λa (ν)) (15)
ergeben sich mit einer weiteren Interpolation, wobei für die effiziente Implementation wiederum von der Normiertheit der Signalgrössen und darauf abgestimmter Tabellen Gebrauch gemacht wird. - Zusammenfassend lässt sich sagen, dass im erfindungsgemässen Verfahren zur lautheitsgesteuerten Verarbeitung akustischer Signale in Schallverarbeitungsgeräten ein zu verarbeitendes akustisches Signal x vollständig im Zeitbereich verarbeitet wird. Dabei wird ausgehend vom zu verarbeitenden Signal x laufend eine für die subjektive Lautheitsempfindung Normalhörender charakteristische Steuergrösse ψ berechnet. Das Eingangssignal x wird mit einem zeitabhängigen Filter 7 verarbeitet, dessen Parameter mit Hilfe der Steuergrösse ψ laufend durch Interpolation im voraus berechneter und in Tabellen abgespeicherter anwenderpezifischer Korrekturdaten neu ermittelt und auf den zeitabhängigen Filter 7 angewendet werden. Eine erfindungsgemässe Vorrichtung zur Durchführung des Verfahrens weist eine Verarbeitungsstufe 4 zur iterativen Berechnung der Steuergrösse ψ und eine damit zeitabhängig gesteuerte Korrekturfilterstufe 7 auf.
Claims (29)
- Verfahren zur lautheitsgesteuerten Verarbeitung akustischer Signale in Schallverarbeitungsgeräten, dadurch gekennzeichnet, dass ein zu verarbeitendes akustisches Signal (x) vollständig im Zeitbereich verarbeitet wird, indem ausgehend vom zu verarbeitenden Signal (x) laufend eine für die subjektive Lautheitsempfindung Normalhörender charakteristische Steuergrösse (ψ) berechnet wird und indem das Eingangssignal (x) mit einem zeitabhängigen Filter (7) verarbeitet wird, dessen Parameter mit Hilfe der Steuergrösse (ψ) laufend durch Interpolation im voraus berechneter und in Tabellen abgespeicherter anwenderpezifischer Korrekturdaten neu ermittelt und auf den zeitabhängigen Filter (7) angewendet werden.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass das akustische Signal (x) auf eine iterative Weise ohne Aufteilung in Teilbandsignale verarbeitet wird.
- Verfahren nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die Steuergrösse (ψ) als Wurzel der auf ein begrenztes Lautheitsintervall normierten Lautheit definiert ist.
- Verfahren nach einem der Ansprüche 1-3, dadurch gekennzeichnet, dass die Steuergrösse (ψ) laufend durch eine zweidimensionale Interpolation ermittelt wird, und zwar mit Hilfe zweier iterativ berechneter Grössen, von denen eine erste iterativ berechnete Grösse (p) ein auf einer logarithmischen Skala ausgedrückter Schätzwert für die momentane Signalleistung und eine zweite iterativ berechnete Grösse (c) ein auf einer Barkskala ausgedrückter Schätzwert für die Schwerpunktsfrequenz der momentanen Signalleistungsverteilung sind.
- Verfahren nach Anspruch 4, dadurch gekennzeichnet, dass die erste iterativ berechnete Grösse (p) mit Hilfe einer in eine digitale Regelschleife eingebetteten, iterativen Schätzwertberechnungseinheit erster Ordnung für einen zeitlich exponentiell gewichteten Erwartungswert des quadrierten Eingangssignals ermittelt wird.
- Verfahren nach Anspruch 4 oder 5, dadurch gekennzeichnet, dass die zweite iterativ berechnete Grösse (c) durch Division eines iterativ ermittelten Dividenden durch einen iterativ ermittelten Divisor berechnet wird, wobei der Divisor ein Schätzwert für die momentane Leistung des mit einem Frequenzgruppenfilter gewichteten Signals (ϕ) und der Dividend ein Schätzwert für die momentane Leistung des Signals (ϑ) ist, welches darüber hinaus noch mit einem Barkfilter gewichtet ist, wobei die Übertragungsfunktion des Frequenzgruppenfilters der Wurzel einer normierten Frequenzgruppenbreitefunktion und jene des Barkfilters der Wurzel einer normierten Tonheitsfunktion entsprechen.
- Verfahren nach Anspruch 6, dadurch gekennzeichnet, dass sowohl der Divisor als auch der Dividend mit Hilfe einer in eine digitale Regelschleife eingebetteten, iterativen Schätzwertberechnungseinheit erster Ordnung für einen zeitlich exponentiell gewichteten Erwartungswert des quadrierten Eingangssignals ermittelt werden, wobei die Einheit zur Ermittlung des Dividenden die Regelsignale von jener des Divisors bezieht und auf ihre Signale anwendet.
- Verfahren nach Anspruch 6, dadurch gekennzeichnet, dass die Division anhand der geregelten Schätzwertgrössen berechnet und durch eine Multiplikation mit (1-δ) angenähert wird, wobei 1 den Sollwert darstellt und |δ| « 1 gilt.
- Verfahren nach einem der Ansprüche 5-8, dadurch gekennzeichnet, dass die zur Regelung der iterativen Schätzwertberechnungseinheit benötigten Skalierungsgrössen sowie die zur Nachführung des logarithmischen Schätzwertes benötigten inkrementellen Änderungswerte aus im voraus abgespeicherten Tabellen (S, A, Δp) ausgelesen werden.
- Verfahren nach Anspruch 9, dadurch gekennzeichnet, dass das Auslesen aus auf solche Weise organisierten Tabellen erfolgt, dass sich die Tabellenindizes zum Auffinden der gesuchten Grössen durch einfaches Ausmaskieren von Bitfeldern aus der noch ungeregelten Schätzwertgrösse (v) und der logarithmischen Schätzwertgrösse (p) gewinnen lassen.
- Verfahren nach einem der Ansprüche 1-3, dadurch gekennzeichnet, dass die Steuergrösse (ψ) laufend durch eine zweidimensionale Interpolation ermittelt wird, und zwar mit Hilfe zweier iterativ berechneter Grössen, von denen eine erste iterativ berechnete Grösse (q) ein auf einer logarithmischen Skala ausgedrückter Schätzwert für die momentane Leistung eines mit einem Frequenzgruppenfilter gewichteten Signals (ϕ) ist, wobei die Gewichtung durch Änderung der Einträge in der ursprünglichen Interpolationstabelle kompensiert wird, und eine zweite iterativ berechnete Grösse (c) ein auf einer Barkskala ausgedrückter Schätzwert für die Schwerpunktsfrequenz der momentanen Signalleistungsverteilung ist.
- Verfahren nach einem der Ansprüche 4-11, dadurch gekennzeichnet, dass die Steuergrösse (ψ) und/oder die erste iterativ berechnete Grösse (p bzw. q) und/oder die zweite iterativ berechnete Grösse (c) mit einem nichtlinearen Filter geglättet werden, und zwar derart, dass sich ein neuer Ausgangswert durch Addition eines Korrekturwertes (D) zum vorherigen Ausgangswert ergibt, dass sich dieser Korrekturwert (D) aus der Differenz (d) zwischen neuem Eingangssignal und vorherigem Ausgangssignal berechnet und dass der Korrekturwert (D) für kleine Betragswerte (|d| der Differenz (d) in der dritten Potenz von dieser Differenz (d) abhängt, für mittlere Betragswerte (|d|) der Differenz (d) linear von dieser Differenz (d) abhängt und für grosse Betragswerte (|d|) der Differenz (d) konstant ist.
- Verfahren nach einem der Ansprüche 4-12, dadurch gekennzeichnet, dass die Interpolation der Steuergrösse (ψ) mit derart organisierten Tabellen erfolgt, dass sowohl der Tabellenindex zum Auffinden des Stützpunktwerts und der inkrementellen Zuwachsgrössen in beiden Dimensionen als auch die Proportionalgrössen, mit denen die inkrementellen Zuwachsgrössen vor der Addition zum Stützpunktwert multipliziert werden, durch einfaches Ausmaskieren von Bitfeldern aus den iterativ berechneten Grössen (p bzw. q; c) gewinnbar sind.
- Verfahren nach Anspruch 13, dadurch gekennzeichnet, dass in den Tabellen zur zweidimensionalen Interpolation der Steuergrösse (ψ) optimierte Werte gemäss den Formeln


und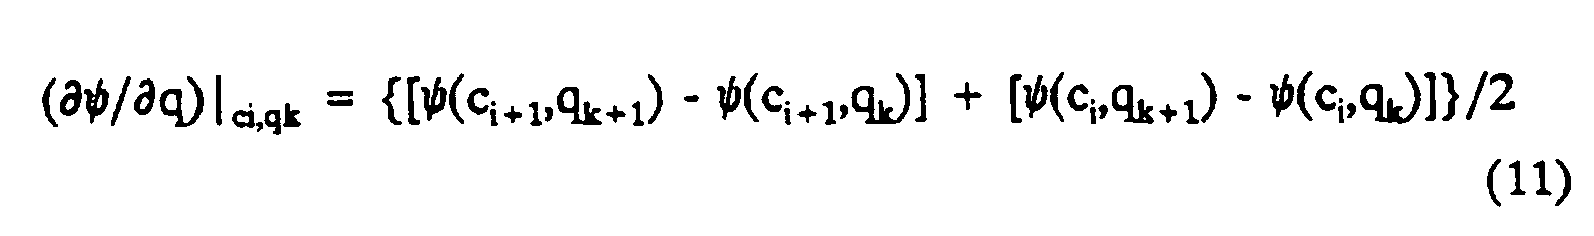
verwendet werden. - Verfahren nach einem der Ansprüche 1-14, dadurch gekennzeichnet, dass die zur Interpolation der anwenderspezifischen Korrekturdaten in Tabellen gespeicherten Werte als Verstärkungswerte im logarithmischen Bereich und als Filterkoeffizienten im Log-Area-Ratio-Bereich abgelegt sind.
- Verfahren nach Anspruch 15, dadurch gekennzeichnet, dass die Interpolation der anwenderspezifischen Korrekturdaten mit derart organisierten Tabellen erfolgt, dass der Tabellenindex zum Auffinden des Stützpunktwertes sowie der Tabellenindex zum Auffinden der Proportionalgrösse, mit der die Differenz zwischen dem nächstfolgenden Stützpunktwert und dem Stützpunktwert selbst vor der Addition zum Stützpunktwert multipliziert wird, durch einfaches Ausmaskieren von Bitfeldern aus der Steuergrösse (ψ) gewonnen werden.
- Verfahren nach Anspruch 15 oder 16, dadurch gekennzeichnet, dass der Verstärkungswert aus dem interpolierten logarithmischen Verstärkungswert und die Filterkoeffizienten aus den interpolierten Log-Area-Ratio-Koeffizienten wieder durch Interpolation mit abgespeicherten Tabellen der Exponentialfunktion und der Tangenshyperbolikusfunktion sowie Tabellen der inkrementellen Zuwachsgrössen dieser Funktionen ermittelt werden.
- Verfahren nach Anspruch 17, dadurch gekennzeichnet, dass die Interpolation mit derart organisierten Tabellen erfolgt, dass sich die Tabellenindizes zum Auffinden der Stützpunktwerte und der inkrementellen Zuwachsgrössen sowie die Proportionalgrössen, mit denen die inkrementellen Zuwachsgrössen vor der Addition zu den Stützpunktwerten multipliziert werden, durch einfaches Ausmaskieren von Bitfeldern des interpolierten Verstärkungswertes und der interpolierten Log-Area-Ratio-Koeffizienten gewonnen werden.
- Verfahren nach einem der Ansprüche 15-18, dadurch gekennzeichnet, dass der Verstärkungswert in jedem Abtastintervall und von den Filterkoeffizienten in jedem Abtastintervall jeweils nur die Koeffizienten eines Pol-/Nullstellenpaares neu ermittelt werden, wobei für die Erneuerung der Filterkoeffizienten eine feste, gleichmässige Reihenfolge gilt.
- Verfahren nach einem der Ansprüche 1-19, dadurch gekennzeichnet, dass das Eingangssignal zum vorgenannten zeitabhängigen Filter derart verzögert wird, dass die über die Berechnung der vorgenannten Grösse (ψ) stets neu ermittelten Filterkoeffizienten und Verstärkungswerte zeitgerecht auf das der Berechnung zugrunde liegende Signal angewendet werden.
- Vorrichtung zur Durchführung des Verfahrens nach Anspruch 1, gekennzeichnet durch eine Verarbeitungsstufe (4) zur iterativen Berechnung der Steuergrösse (ψ) und eine damit zeitabhängig gesteuerte Korrekturfilterstufe (7).
- Vorrichtung nach Anspruch 21, gekennzeichnet durch eine zweidimensionale Interpolationsstufe (16) zur Ermittlung der Steuergrösse (ψ) aus einer Signalleistung (q) und einer Schwerpunktsfrequenz (c).
- Vorrichtung nach Anspruch 21 oder 22, gekennzeichnet durch ein Frequenzgruppenfilter (11) und ein Barkfilter (12) zur Ermittlung von gefilterten Signalen (ϕ, ϑ) aus einem Eingangssignal (x).
- Vorrichtung nach Anspruch 23, dadurch gekennzeichnet, dass das Frequenzgruppenfilter und das vorgenannte Barkfilter als Rekursivfilter ausgelegt sind.
- Vorrichtung nach einem der Ansprüche 21-24, gekennzeichnet durch eine Schätzwertberechnungseinheit (13) zur Berechnung der Signalleistung (q) und der Schwerpunktsfrequenz (c) aus den gefilterten Eingangssignalen (ϕ, ϑ).
- Vorrichtung nach einem der Ansprüche 21-25, gekennzeichnet durch Glättungsfilter (14, 15, 17) zur Eliminierung unerwünschter Streuung aufeinanderfolgender Signalwerte (cr, qr, ψr).
- Vorrichtung nach einem der Ansprüche 21-26, gekennzeichnet durch eine Serieschaltung einer Verstärkungsstufe (22), einer Kreuzgliedfilterstufe (24) zur Realisierung von Nullstellen und einer Kreuzgliedfilterstufe (26) zur Realisierung von Polstellen.
- Vorrichtung nach einem der Ansprüche 21-27, gekennzeichnet durch zweistufige Interpolationsstufen zur Ermittlung des Verstärkungswertes (g) und der Koeffizienten (kj (n) und kj (p)) des Korrekurfilters (7) aus der Steuergrösse (ψ).
- Vorrichtung nach einem der Ansprüche 21-28, gekennzeichnet durch eine Signalverzögerungseinheit (6) zur Synchronisation des Eingangssignals (x) hinsichtlich der Verarbeitung mit dem Korrekturfilter (7), dessen Filterparameter aus dem Eingangssignal (x) abgeleitet werden.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CH1823/96 | 1996-07-19 | ||
| CH182396 | 1996-07-19 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP0820212A2 EP0820212A2 (de) | 1998-01-21 |
| EP0820212A3 EP0820212A3 (de) | 2006-03-22 |
| EP0820212B1 true EP0820212B1 (de) | 2010-04-21 |
Family
ID=4219434
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP97810460A Expired - Lifetime EP0820212B1 (de) | 1996-07-19 | 1997-07-11 | Lautheitsgesteuerte Verarbeitung akustischer Signale |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US6370255B1 (de) |
| EP (1) | EP0820212B1 (de) |
| AU (1) | AU729074B2 (de) |
| DE (1) | DE59713033D1 (de) |
| DK (1) | DK0820212T3 (de) |
Families Citing this family (27)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE59713033D1 (de) * | 1996-07-19 | 2010-06-02 | Bernafon Ag | Lautheitsgesteuerte Verarbeitung akustischer Signale |
| US7277554B2 (en) * | 2001-08-08 | 2007-10-02 | Gn Resound North America Corporation | Dynamic range compression using digital frequency warping |
| US7072477B1 (en) * | 2002-07-09 | 2006-07-04 | Apple Computer, Inc. | Method and apparatus for automatically normalizing a perceived volume level in a digitally encoded file |
| US7454331B2 (en) * | 2002-08-30 | 2008-11-18 | Dolby Laboratories Licensing Corporation | Controlling loudness of speech in signals that contain speech and other types of audio material |
| DE10245567B3 (de) * | 2002-09-30 | 2004-04-01 | Siemens Audiologische Technik Gmbh | Vorrichtung und Verfahren zum Anpassen eines Hörgeräts |
| ATE371246T1 (de) * | 2003-05-28 | 2007-09-15 | Dolby Lab Licensing Corp | Verfahren, vorrichtung und computerprogramm zur berechung und einstellung der wahrgenommenen lautstärke eines audiosignals |
| US8199933B2 (en) | 2004-10-26 | 2012-06-12 | Dolby Laboratories Licensing Corporation | Calculating and adjusting the perceived loudness and/or the perceived spectral balance of an audio signal |
| BRPI0518278B1 (pt) | 2004-10-26 | 2018-04-24 | Dolby Laboratories Licensing Corporation | Método e aparelho para controlar uma característica de sonoridade particular de um sinal de áudio |
| BRPI0610719B1 (pt) * | 2005-04-18 | 2015-11-24 | Basf Ag | preparação, processo para a produção da mesma, e, uso de preparações |
| DE602007002291D1 (de) * | 2006-04-04 | 2009-10-15 | Dolby Lab Licensing Corp | Lautstärkemessung von tonsignalen und änderung im mdct-bereich |
| TWI517562B (zh) * | 2006-04-04 | 2016-01-11 | 杜比實驗室特許公司 | 用於將多聲道音訊信號之全面感知響度縮放一期望量的方法、裝置及電腦程式 |
| MX2008013753A (es) | 2006-04-27 | 2009-03-06 | Dolby Lab Licensing Corp | Control de ganancia de audio que utiliza deteccion de evento auditivo basado en intensidad acustica especifica. |
| MX2009004175A (es) | 2006-10-20 | 2009-04-30 | Dolby Lab Licensing Corp | Procesamiento de dinamica de audio que utiliza una reposicion. |
| US8521314B2 (en) * | 2006-11-01 | 2013-08-27 | Dolby Laboratories Licensing Corporation | Hierarchical control path with constraints for audio dynamics processing |
| JP4938862B2 (ja) * | 2007-01-03 | 2012-05-23 | ドルビー ラボラトリーズ ライセンシング コーポレイション | ハイブリッドデジタル/アナログラウドネス補償音量調節 |
| EP2168122B1 (de) * | 2007-07-13 | 2011-11-30 | Dolby Laboratories Licensing Corporation | Tonverarbeitung mittels auditorischer szenenanalyse und spektraler asymmetrie |
| CN102017402B (zh) | 2007-12-21 | 2015-01-07 | Dts有限责任公司 | 用于调节音频信号的感知响度的系统 |
| US8538042B2 (en) | 2009-08-11 | 2013-09-17 | Dts Llc | System for increasing perceived loudness of speakers |
| EP2326108B1 (de) * | 2009-11-02 | 2015-06-03 | Harman Becker Automotive Systems GmbH | Phasenentzerrung für Audiosystem |
| NL2004294C2 (en) * | 2010-02-24 | 2011-08-25 | Ru Jacob Alexander De | Hearing instrument. |
| US9313589B2 (en) * | 2011-07-01 | 2016-04-12 | Cochlear Limited | Method and system for configuration of a medical device that stimulates a human physiological system |
| US9312829B2 (en) * | 2012-04-12 | 2016-04-12 | Dts Llc | System for adjusting loudness of audio signals in real time |
| US9380387B2 (en) | 2014-08-01 | 2016-06-28 | Klipsch Group, Inc. | Phase independent surround speaker |
| US10842418B2 (en) | 2014-09-29 | 2020-11-24 | Starkey Laboratories, Inc. | Method and apparatus for tinnitus evaluation with test sound automatically adjusted for loudness |
| FR3052951B1 (fr) * | 2016-06-20 | 2020-02-28 | Arkamys | Procede et systeme pour l'optimisation du rendu sonore de basses frequences d'un signal audio |
| EP3503574B1 (de) * | 2017-12-22 | 2021-10-27 | FalCom A/S | Gehörschutzvorrichtung mit multiband-begrenzer und zugehöriges verfahren |
| CN115042228B (zh) * | 2022-06-09 | 2025-08-22 | 成都卡诺普机器人技术股份有限公司 | 机械臂运动状态分割方法、装置及存储介质 |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5225836A (en) * | 1988-03-23 | 1993-07-06 | Central Institute For The Deaf | Electronic filters, repeated signal charge conversion apparatus, hearing aids and methods |
| US5495534A (en) * | 1990-01-19 | 1996-02-27 | Sony Corporation | Audio signal reproducing apparatus |
| US5388185A (en) * | 1991-09-30 | 1995-02-07 | U S West Advanced Technologies, Inc. | System for adaptive processing of telephone voice signals |
| DE4340817A1 (de) * | 1993-12-01 | 1995-06-08 | Toepholm & Westermann | Schaltungsanordnung für die automatische Regelung von Hörhilfsgeräten |
| EP0674463A1 (de) * | 1994-03-23 | 1995-09-27 | Siemens Audiologische Technik GmbH | Programmierbares Hörgerät |
| US5500902A (en) * | 1994-07-08 | 1996-03-19 | Stockham, Jr.; Thomas G. | Hearing aid device incorporating signal processing techniques |
| DE59510501D1 (de) * | 1995-03-13 | 2003-01-23 | Phonak Ag Staefa | Verfahren zur Anpassung eines Hörgerätes, Vorrichtung hierzu und Hörgerät |
| JP2970498B2 (ja) * | 1995-10-26 | 1999-11-02 | 日本電気株式会社 | ディジタル補聴器 |
| US5771299A (en) * | 1996-06-20 | 1998-06-23 | Audiologic, Inc. | Spectral transposition of a digital audio signal |
| DE59713033D1 (de) * | 1996-07-19 | 2010-06-02 | Bernafon Ag | Lautheitsgesteuerte Verarbeitung akustischer Signale |
| IT1287089B1 (it) * | 1996-11-07 | 1998-08-04 | Curti Roberto Delle | Dispositivo di equalizzazione/filtraggio per la correzione della linearita' di risposta dei sistemi di riproduzione e/o amplificazione |
-
1997
- 1997-07-11 DE DE59713033T patent/DE59713033D1/de not_active Expired - Lifetime
- 1997-07-11 DK DK97810460.2T patent/DK0820212T3/da active
- 1997-07-11 EP EP97810460A patent/EP0820212B1/de not_active Expired - Lifetime
- 1997-07-15 AU AU28655/97A patent/AU729074B2/en not_active Ceased
- 1997-07-17 US US08/896,325 patent/US6370255B1/en not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| DE59713033D1 (de) | 2010-06-02 |
| AU2865597A (en) | 1998-01-29 |
| EP0820212A3 (de) | 2006-03-22 |
| US6370255B1 (en) | 2002-04-09 |
| AU729074B2 (en) | 2001-01-25 |
| EP0820212A2 (de) | 1998-01-21 |
| DK0820212T3 (da) | 2010-08-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0820212A2 (de) | Lautheitsgesteuerte Verarbeitung akustischer Signale | |
| EP0732036B1 (de) | Schaltungsanordnung für die automatische regelung von hörhilfsgeräten | |
| DE69433662T2 (de) | Adaptive verstärkung und filterschaltung für tonwiedergabesystem | |
| DE69906560T2 (de) | Cochlea-kompression modellbasiertes hörhilfegerät | |
| EP1453194B1 (de) | Verfahren zur automatischen Verstärkungseinstellung in einem Hörhilfegerät sowie Hörhilfegerät | |
| EP0052847B1 (de) | Verfahren und Schaltungsanordnung zur Umsetzung der Abtastfrequenz einer Abtastfolge unter Umgehung der Konversion in ein kontinuierliches Signal | |
| DE2818204C2 (de) | Signalverarbeitungsanlage zur Ableitung eines störverringerten Ausgangssignals | |
| DE3510660C2 (de) | ||
| DE3689035T2 (de) | Rauschminderungssystem. | |
| DE69401514T2 (de) | Vom rechenaufwand her effiziente adaptive bitzuteilung für kodierverfahren und kodiereinrichtung | |
| DE60037167T2 (de) | Steuerverfahren für einen digitalen graphischen Entzerrer | |
| DE60001398T2 (de) | System und verfahren zur rauschverminderung im mikrofonpaarsignal mittels spektraler subtraktion | |
| EP0661905B1 (de) | Verfahren zur Anpassung eines Hörgerätes, Vorrichtung hierzu und Hörgerät | |
| DE69905035T2 (de) | Rauschunterdrückung mittels spektraler subtraktion unter verwendung von linearem faltungsprodukt und kausaler filterung | |
| DE69933141T2 (de) | Tonprozessor zur adaptiven dynamikbereichsverbesserung | |
| DE69903334T2 (de) | Vorrichtung zur signal-rauschverhältnismessung in einem sprachsignal | |
| DE10234130B3 (de) | Vorrichtung und Verfahren zum Erzeugen einer komplexen Spektraldarstellung eines zeitdiskreten Signals | |
| DE102012220620A1 (de) | Bereitstellen von Audiosignalen für eine Tinnitustherapie | |
| DE19720651A1 (de) | Hörgerät mit verschiedenen Baugruppen zur Aufnahme, Weiterverarbeitung sowie Anpassung eines Schallsignals an das Hörvermögen eines Schwerhörigen | |
| DE68907098T2 (de) | Differentieller Kodierer mit auto-adaptivem Prädiktorfilter und dazugehörigem Dekodierer. | |
| DE602004006912T2 (de) | Verfahren zur Verarbeitung eines akustischen Signals und ein Hörgerät | |
| EP2584795B1 (de) | Verfahren zum Ermitteln einer Kompressionskennlinie | |
| EP0535425B1 (de) | Verfahren zur Verstärkung von akustischen Signalen für Hörbehinderte, sowie Vorrichtung zur Durchführung des Verfahrens | |
| DE4012349C2 (de) | ||
| DE60125072T2 (de) | Digitaler graphischer/parametrischer Entzerrer |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE CH DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT BE CH DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| 17P | Request for examination filed |
Effective date: 20060920 |
|
| AKX | Designation fees paid |
Designated state(s): CH DE DK FR GB LI |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAC | Information related to communication of intention to grant a patent modified |
Free format text: ORIGINAL CODE: EPIDOSCIGR1 |
|
| RTI1 | Title (correction) |
Free format text: ACOUSTIC SIGNAL PROCESSING BASED ON LOUDNESS CONTROL |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): CH DE DK FR GB LI |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REF | Corresponds to: |
Ref document number: 59713033 Country of ref document: DE Date of ref document: 20100602 Kind code of ref document: P |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: FIAMMENGHI-FIAMMENGHI |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: T3 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20110124 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20130716 Year of fee payment: 17 Ref country code: DK Payment date: 20130718 Year of fee payment: 17 Ref country code: DE Payment date: 20130724 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20130731 Year of fee payment: 17 Ref country code: GB Payment date: 20130725 Year of fee payment: 17 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 59713033 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: EBP Effective date: 20140731 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20140711 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20150331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140731 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140731 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150203 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 59713033 Country of ref document: DE Effective date: 20150203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140731 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140711 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140731 |