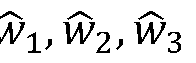WO2024124265A1 - Verfahren zur regelung eines technischen systems - beobachterkaskade - Google Patents

Verfahren zur regelung eines technischen systems - beobachterkaskade Download PDF

Info

Publication number
WO2024124265A1
WO2024124265A1 PCT/AT2023/060435 AT2023060435W WO2024124265A1 WO 2024124265 A1 WO2024124265 A1 WO 2024124265A1 AT 2023060435 W AT2023060435 W AT 2023060435W WO 2024124265 A1 WO2024124265 A1 WO 2024124265A1
Authority
WO
WIPO (PCT)
Prior art keywords
variable
state
disturbance
current
control
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
PCT/AT2023/060435
Other languages
English (en)
French (fr)
Inventor
Ngoc Anh Nguyen
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
AVL List GmbH
Original Assignee
AVL List GmbH
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by AVL List GmbH filed Critical AVL List GmbH
Priority to DE112023003086.3T priority Critical patent/DE112023003086A5/de
Publication of WO2024124265A1 publication Critical patent/WO2024124265A1/de
Anticipated expiration legal-status Critical
Ceased legal-status Critical Current

Links

Classifications

    • G—PHYSICS
    • G05—CONTROLLING; REGULATING
    • G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
    • G05B13/00—Adaptive control systems, i.e. systems automatically adjusting themselves to have a performance which is optimum according to some preassigned criterion
    • G05B13/02—Adaptive control systems, i.e. systems automatically adjusting themselves to have a performance which is optimum according to some preassigned criterion electric
    • G05B13/04—Adaptive control systems, i.e. systems automatically adjusting themselves to have a performance which is optimum according to some preassigned criterion electric involving the use of models or simulators
    • G05B13/048—Adaptive control systems, i.e. systems automatically adjusting themselves to have a performance which is optimum according to some preassigned criterion electric involving the use of models or simulators using a predictor
    • G—PHYSICS
    • G05—CONTROLLING; REGULATING
    • G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
    • G05B17/00—Systems involving the use of models or simulators of said systems
    • G05B17/02—Systems involving the use of models or simulators of said systems electric

Definitions

  • the present invention relates to a method for controlling a technical system with n state variables, at least one input variable acting on the system and influencing the temporal behavior of the n state variables, p disturbance variables acting on the system, where p is less than or equal to n, and at least one output variable to be controlled, wherein a controller determines a manipulated variable in predetermined control time steps from a control error which describes a deviation between a predetermined reference variable and the output variable, which is specified to the technical system as an input variable in order to regulate the output variable to the reference variable.
  • disturbance variables can affect a technical system to be controlled in different ways.
  • disturbance variables that affect the input, the output or the state of the system to be controlled (input disturbance, output disturbance, state disturbance).
  • input disturbance, output disturbance, state disturbance In addition to input, output and state disturbances, there are a number of other disturbances relevant to control engineering that can arise, for example, from model errors or parameter uncertainties.
  • disturbance and disturbance variable are used synonymously in the following explanations.
  • a “technical system” is understood to mean a system (device, system, device, machine, object, test bench, actuator, inverter, converter, DC-DC converter, DC/DC converter, etc.) that can be influenced by at least one input variable.
  • At least one input variable By influencing the at least one input variable, at least one state variable and/or at least one output variable of the technical system is influenced.
  • An output variable is typically a measurable or measured variable and is usually a variable that is to be regulated by the control system, for example a load current or a load voltage or another current or another voltage in a DC/DC converter.
  • Control means that the output variable is adjusted to a predetermined reference variable of the control system at any time or at any control time step.
  • a state variable is typically an internal variable of the technical system that is often not measurable or not measured, for example currents and/or voltages in the example of a DC/DC converter.
  • the input variable acts on the technical system via an actuator, whereby the actuator naturally depends on the type of input variable.
  • the controller of the technical system determines a control variable with which the actuator is controlled, for example in a DC/DC converter a PWM pattern for switching semiconductor switches in the DC/DC converter or switching pulses.
  • a classic method is the method of feedforward control, in which, to put it simply, a control variable determined by a controller is superimposed with a suitable compensation variable in order to (at least partially) compensate for the effect of the disturbance.
  • the compensation variable is typically derived from the disturbance. If, for example, an input disturbance affects the input of the system to be controlled, it is often sufficient to subtract the value of the input disturbance from the control variable determined by the controller in order to (at least partially) compensate for the effect of the input disturbance. In the case of disturbances affecting the state (state disturbances) or the output (output disturbance), however, it may be necessary to take into account the transfer behavior of the system to be controlled (i.e. how the input affects the output or the state) when determining a compensation variable.
  • a problem that has received a lot of attention in this context is the question of how to enable feedforward control in scenarios in which a disturbance cannot be measured directly and is therefore unknown.
  • Various approaches are also known for solving this problem, with the method of disturbance observation in particular proving to be a universally applicable and often particularly precise approach.
  • an estimator in control engineering and subsequently referred to as an "observer” or specifically as a “disturbance observer"
  • an estimator in control engineering and subsequently referred to as an "observer” or specifically as a “disturbance observer”
  • it can be advantageous or even necessary to determine an estimate of the disturbance e.g. because the measurement of the disturbance is delayed and thus slow or is distorted due to dirt effects that occur in practice.
  • control quality i.e. in particular high control accuracy, a short rise time, low overshoot or the use of little control energy
  • a disturbance affects a system to be controlled and the disturbance is to be estimated using a disturbance observer and then compensated on the basis of the estimate, it is often necessary to take control quality requirements into account when designing disturbance observers.
  • the control accuracy evaluates the deviation or control error between a variable to be controlled, usually a Output variable of the system to be controlled and a reference variable (a specified setpoint) specified for this variable to be controlled.
  • a high level of control accuracy means a low, ideally negligible, control error.
  • disturbances are often a major cause of insufficient control accuracy.
  • the shifted variable "output variable plus output disturbance” is controlled instead of the actual output variable to be controlled, which results in a deviation between the actual output variable and the reference variable by the amount of the output disturbance.
  • this is referred to as an "offset".
  • Real-time capability means that the control variables can be determined by the controller within a specified time period.
  • the independent claims describe a method for controlling a technical system and a technical system.
  • the invention assumes a technical system with n state variables, with at least one input variable acting on the technical system and influencing the temporal behavior of the n state variables, p disturbance variables acting on the technical system, where p is less than or equal to n, and at least one output variable to be controlled.
  • the at least one input variable and/or the at least one output variable and/or at least one of the n state variables are measured.
  • a controller determines a manipulated variable in predetermined control time steps from a control error that describes a deviation between the reference variable and the output variable, which is then specified to the technical system as an input variable for control.
  • such a system for determining current state estimates for a number of at least m state variables of the n state variables of the technical system during a current control time step by means of a state observer, where m is greater than or equal to one and less than or equal to n.
  • current disturbance variable estimates for the p disturbance variables are determined based on this, taking into account a current control error and/or at least one past control error, from the current at least m current state estimates determined with the state observer, from known at least m past state estimates from a past control time step, and, if m is less than p, from at least a number of pm current measured values of the input variable and/or the output variable and/or of state variables for which no state estimate has been determined by the state observer.
  • These current disturbance estimates are fed to the controller at each time step so that the controller can take the disturbance estimates into account when determining a current manipulated variable for control.
  • the procedure according to the invention is based on the insight that particularly accurate estimates of disturbances can be determined by using control errors as additional correction terms in a disturbance observer.
  • control errors as additional correction terms in a disturbance observer.
  • the invention makes it possible to combine this remarkable insight in a simple and efficient manner with other advantageous approaches to determining disturbances, such as comparing state estimates from different control time steps.
  • the structure according to the invention consisting of a state observer and a disturbance observer, is precise and computationally efficient, has a low level of complexity and is easy to parameterize.
  • At least one disturbance variable acts as a state disturbance or as an input disturbance and influences the temporal behavior of the n state variables and/or at least one disturbance variable acts as an output disturbance and is superimposed on the at least one output variable to be controlled.
  • Another important advantage of the method according to the invention is its flexibility.
  • the invention can be adapted precisely to different applications with usually only minor changes.
  • the state observer can determine state estimates for all of the n state variables, for which at least p or more than p measured values of the input variable and/or the output variable and/or state variables can be supplied to the state observer in order to meet particularly high accuracy requirements.
  • a control time step immediately preceding the current control time step can be used as a past control time step in order to be able to provide accurate estimates of the disturbance variables even in highly dynamic or very fast technical systems, i.e. in systems with small time constants.
  • a technical system has large time constants, it can be advantageous to use control time steps that are further apart from each other for the estimation.
  • a plurality of past control time steps can also be used, for example to calculate an average over a The temporal course of the state variables must be taken into account when estimating disturbances in the disturbance observer.
  • a deviation between two consecutive state estimates can be determined, and this deviation can be used to determine the disturbance variable estimates, according to the invention, as described, taking into account at least one control error.
  • This deviation can preferably be determined by forming the difference between consecutive state estimates.
  • This approach is based on the knowledge that, on the one hand, a control error can be a measure of an effective disturbance variable, but on the other hand, a deviation between two consecutive state estimates can also represent such a measure. By combining two such measures, the accuracy of the resulting estimates can be improved in a special way. Since the estimated disturbance variables are taken into account in the control according to the invention, the accuracy advantages mentioned have a direct impact on the control of the output variable.
  • Another point in which the invention can be flexibly adapted to specific requirements of special applications is the way in which the control errors are taken into account when estimating the disturbance variables.
  • a particularly advantageous approach has proven to be to take the current control error into account as a current control error weighted by at least one linear weighting factor when determining the disturbance variable estimates.
  • this creates a connection to the state control that is well known from control engineering.
  • the weighting factors mentioned can be selected in a particularly simple manner using means for designing state controllers, for example using the well-known Ackermann formula.
  • a significant advantage of the structure according to the invention comprising cascaded observers and a controller as described above lies in the continued simplicity of the resulting overall system and the associated short execution times, whereby in particular the achievable control accuracy is not impaired.
  • control circuit for controlling a technical system in which a control unit is provided for implementing the method steps according to the invention.
  • a control unit for controlling battery systems, in particular battery systems for electric drive trains.
  • HiL test benches hardware-in-the-loop test bench systems
  • Components of electric drive trains include battery systems (energy storage devices such as accumulators or batteries or on-board batteries), but also electric motors, transmissions, drive shafts and electrical converters.
  • HiL tests In HiL tests, physically existing components are actually built on a HiL test bench and physically non-existent components are replaced by corresponding mathematical simulation models. Highly dynamic actuators are used to adjust reference values or time profiles of reference values that result from a calculation of the simulation models in real time during operation of the HiL test bench and that describe the temporal behavior of the physically non-existent components.
  • the environment expected in real operation can be simulated or "emulated" for components to be tested that are actually present on the HiL test bench.
  • the load on the HiL test bench corresponds to the real load expected in real operation, even though several components are not physically present.
  • a highly dynamic actuator can be understood as a technical system to be controlled.
  • a highly dynamic actuator can be in the form of an electrical power converter, e.g. as a step-up converter, step-down converter (also called a buck converter, “interleaved buck converter”), inverter, frequency converter, etc., which simulates the load of a battery system to be tested, e.g. an on-board battery.
  • the load of a battery system to be tested typically results from the operating state of the electric drive train supplied by the battery system and the electrical energy consumed by the electric drive train, whereby the electric drive train is not physically present in the case of a HiL test and is advantageously simulated in a simulation model.
  • battery test systems must also be designed to be more dynamic, precise and computationally efficient.
  • a wide variety of disturbances can also affect a battery test system, whereby the often unknown effect of the battery system to be tested on the highly dynamic actuator can represent a significant disturbance.
  • the sometimes very high sampling rates used in modern electric drive trains can, in combination with complex simulation models and complex disturbance observers, lead to the problems mentioned above with regard to Real-time capability.
  • battery test systems are a predestined field of application for the method according to the invention, which is explained in detail below.
  • Fig.1 a coupling plan for controlling a technical system according to the state of the art
  • Fig.2 shows a coupling plan according to the invention for controlling a technical system
  • Fig.3 a bidirectional DC/DC converter
  • Fig.4 an equivalent circuit diagram of a bidirectional DC/DC converter
  • Fig.5a, 5b show results obtained with the method according to the invention and with a method according to the prior art.
  • Fig.1 shows a typical control loop 200 known from the prior art for controlling a technical system 1.
  • the technical system 1 shown in Fig.1 has n> 1 state variables xi,...,x n and at least one input variable u, which acts on the technical system 1 and influences the temporal behavior of the n state variables xi,...,x n .
  • the disturbance variables wi, W2, W3 also act on the technical system 1. However, within the scope of the invention it is not necessary that all disturbance variables wi, W2, W3 always act; it is sufficient if at least one disturbance variable wi, W2, W3 acts.
  • the disturbance variable wi acts as an input disturbance, the disturbance variable W2 as a state disturbance and the disturbance variable W3 as an output disturbance.
  • a state variable xj (i serves here as an index to generally reference the n state variables) is used to describe the internal behavior of a technical system 1 .
  • state variables xi,...,x n are required to characterize the state or to characterize the internal behavior of a technical system 1.
  • the number of state variables xi,...,x n determines the order of a technical system 1.
  • the aim is to use a controller R to adjust an output variable y of the technical system 1 to a value specified by a given reference variable r, i.e. to adjust the output variable y to be controlled to the reference variable r.
  • a manipulated variable v which is specified to the technical system 1 as an input variable u
  • control loops such as the one shown in Fig.1
  • the at least one input variable u and/or the at least one output variable y and/or at least one of the n state variables xi,...,x n can be measured and further processed for control.
  • one or more suitable measurement data acquisition units can be provided, such as sensors or voltage sensors or current sensors or speed sensors or position sensors, etc., which is of course well known to the person skilled in the art in the field of control engineering.
  • control loops such as the one shown in Fig.1
  • the input variable u and the output variable y of the technical system 1 are measured, but it is also conceivable that additionally selected state variables Xj are also measured, or that instead of the input variable u and the output variable y, only state variables Xj are measured.
  • an output variable y can also correspond to a state variable Xj, or can also depend on several state variables Xj.
  • An output variable y can be a scalar output variable y, as is common in SISO systems (single-input, single-output).
  • An output variable y can also be a vector output variable y, as is common in MIMO systems (multiple-input, multiple output).
  • the reference variable r is usually specified continuously, which leads to a temporal progression of the reference variable r.
  • continuous is to be understood as a specification of the reference variable r in predetermined control time steps of the control.
  • sampling is carried out with a sampling time T s .
  • a state observer ZB is also provided for estimating state variables Xj and disturbance variables wi.
  • control laws can be used, such as model predictive control (MPC), adaptive control (AC), linear quadratic regulators (LQR), or other optimization-based control algorithms, but also control algorithms such as sliding mode control, backstepping control or flatness-based controllers, whereby the choice of the control law is irrelevant for the invention.
  • MPC model predictive control
  • AC adaptive control
  • LQR linear quadratic regulators
  • control algorithms such as sliding mode control, backstepping control or flatness-based controllers, whereby the choice of the control law is irrelevant for the invention.
  • the controller R can also directly access a measured output variable y, which is indicated by the dashed input in the controller R.
  • a measured output variable y which is indicated by the dashed input in the controller R.
  • state observers ZB of the so-called Luenberger type are often used as state observers ZB for estimating state variables Xj and disturbance variables wi, although other observer types can also be used, such as Kalman filters.
  • a combined estimation of state variables Xj and disturbance variables wi as shown in Fig.1 represents an approach known in the state of the art.
  • disturbance variable models i.e. models of the dynamic or temporal behavior of the disturbance variables wi to be estimated
  • the idea is usually implemented to extend an existing mathematical model of the technical system 1 to be controlled by the aforementioned disturbance variable models, so that the disturbance variables wi are considered as further state variables Xj in the extended state space model.
  • a vector-valued time-discrete difference equation and a vector-valued time-continuous differential equation can be given as linear or non-linear equations.
  • Disturbance estimates also be subjected to filtering.
  • Fig. 2 shows a block diagram of a control loop 100 according to the invention with a state observer ZB and a disturbance variable observer SB separate from the state observer ZB.
  • the disturbance variable observer SB and the state observer ZB form a cascade structure.
  • the statements made in Fig.1 regarding disturbance variables wi, w 2 , W3, state variables xi,...,x n , input variable u, output variable y, controller R, manipulated variable v, vector notation, measurement, etc. are still fully valid with regard to the coupling plan shown in Fig.2.
  • the state observer ZB determines fewer than p state estimates, so that m is smaller than p.
  • the disturbance variable observer SB can be supplied with measured values of the input variable u and/or the output variable y and/or state variables xi,...,x n , for which no state estimate x lik ,x 2ik , ...,x mk has been determined by the state observer ZB, instead of the pm state estimates that are missing in this case.
  • estimates for all n state variables can also be determined and supplied to the disturbance variable observer SB, so that the disturbance variable observer SB can access a complete estimate of the state of the technical system 1.
  • the disturbance variable observer can also SB can also be supplied with a combination of state estimates and measured values, which in total amounts to more than p quantities, e.g. p state estimates and np measured values.
  • a core idea of the method according to the invention is to first generate correct state estimates X k using a state observer ZB and without explicitly taking into account the effective disturbance variables wi.
  • the determined state estimates X k are used together with known, past at least m state estimates X fe-7 to determine the disturbance variable estimates.
  • successive state estimates X ⁇ Xfc-i can be compared with each other, whereby it is checked whether the relationship between the compared, successive state estimates X ⁇ -i e corresponds to a disturbance-free relationship that would arise in a disturbance-free scenario, or whether there is a deviation from this disturbance-free relationship.
  • control errors e y as additional correction terms in the disturbance variable observer SB.
  • the control errors e y mentioned preferably weighted by a linear weighting factor L, can be taken into account when calculating the disturbance variable estimates.
  • control errors e y represent a further measure for the disturbance variables w to be estimated, in particular since in a technical system 1 controlled by a suitably designed controller R, in the undisturbed case, no or only insignificant control errors e y often occur.
  • the m state estimates X [x n x 2 , ...,x m ] 7 do not have to correspond to the first m state variables xi,...,x m , but can be any m state variables xi,...,x m selected from the total of n state variables xi,...,x n .
  • This circumstance makes it possible, in particular, to significantly reduce the complexity of state observers ZB.
  • state space models are extended by disturbance variable models, typically all states of the extended model must be estimated. Within the scope of the invention, it can therefore be sufficient, for example, even in a complex system 1 with a large number of state variables Xj, to estimate just one state variable Xj if, for example, only one disturbance variable wi is at work.
  • Control loops 100 with a cascade of a state observer ZB and a disturbance variable observer SB are particularly suitable for controlling bidirectional DC/DC converters 10 as a technical system 1, such as those used on HiL test benches, e.g.
  • Fig.3 discloses a possible embodiment of a technical system 1 in the form of a DC/DC converter 10 with an electrical load 5.
  • the DC/DC converter 10 takes on the role of the technical system 1.
  • the electrical load 5 represents a test object to be tested (also known as a “unit under test” or “UUT”), with the case of an electrical load 5 in the form of a battery system being considered below.
  • the electrical load 5 can also be an (at least partial) electrical drive train of a vehicle, or comprise certain drive train components of an electrical drive train, or even represent just a single drive train component of an electrical drive train, such as a power converter or an electrical machine.
  • the DC/DC converter 10 provides the electrical load 5 with a load current i, which, in conjunction with the load 5, produces a load voltage V2 at the output of the DC/DC converter 10.
  • the DC/DC converter 10 shown in Fig.3 comprises the half-bridges HBi, HB2, HB3, HB4.
  • a direct voltage vo is present at the inputs Ei, E2 of the DC/DC converter 10, which is smoothed by a smoothing capacitor Co that is usually present.
  • a three-phase alternating voltage AC is rectified by means of a rectifier 4 to an input direct voltage vo.
  • the DC/DC converter 10 is constructed as a four-phase synchronous converter.
  • the DC/DC converter 10 can also have more or fewer phases.
  • the applicability of the present invention is not restricted by this.
  • the DC/DC converter 10 consists of parallel half-bridges HB1, HB2, HB3, HB4 and associated chokes Li, L2, L3, L4, whose phase currents i Li , ii2, ii_3, ii_4 are each controlled by the switching behavior of the associated half-bridge HB1, HB2, HB3, HB4.
  • the half-bridges HB1, HB2, HB3, HB4 each consist of an upper power switch S01, S02, S 0 3, S 0 4, and a lower power switch S u i, Su2, Su3, Su4, whereby the phases with the associated chokes Li, L2, L3, L4 are each connected between an upper and lower circuit breaker. Furthermore, as usual, freewheeling diodes D oi , D u i, D 0 2, D U 2, D 0 3, D U 3, D 0 4, D U 4 are provided in parallel with the circuit breakers.
  • one half-bridge HBi, HB2, HB3, HB4 and one choke Li, L2, L3, L4 are provided for each phase, with the chokes Li, L2, L3, L4 being connected on the one hand between the upper power switches S01, S02, S 0 3, S 0 4 and the lower power switches Sui , Su2, Su3 , Su4 with one half-bridge HB1, HB2, HB3, HB4 each, and on the other hand being connected to one another on the output side.
  • the output current is therefore the sum of the respective phase currents i Li , ii2, ii3, ii4.
  • the ohmic resistances of the chokes Li, L2, L3, L4 are neglected in Fig.3, but can also be taken into account (as later in Fig.4).
  • an output filter F which filters the output current in the desired manner, for example smoothes it.
  • the output filter F is designed in the form of an output-side smoothing capacitor C2 and an output inductance L.
  • the output filter F receives an output current of the DC/DC converter 10 or an output voltage vi as input variable(s) and filters these.
  • control unit 2 The power switches S01, S02, S 0 3, S 0 4, S ui , Su2, S U 3, S U 4 of the half-bridges are controlled by a control unit 2.
  • the observation and control according to the invention can be implemented on a control unit 2.
  • corresponding control units 2 are typically also provided in other technical systems 1, not only in the DC/DC converter 10 under consideration.
  • the upper power switches S01, S02, S 0 3, S 0 4 and the corresponding lower power switches Sui, S U 2, S U 3, S U 4 of a half-bridge HB1, HB2, HB3, HB4 are basically switched alternately to prevent potentially damaging short circuits in the half-bridges.
  • a control method is implemented in the control unit 2, usually a well-known pulse width modulation (PWM).
  • PWM pulse width modulation
  • pulse width modulation can be used to specify a duty cycle d, which describes the duration of the input voltage vo being switched through via a half-bridge in relation to a specified switching period T s .
  • the DC/DC converter 10 can of course also be designed in a different design or circuit topology, e.g. with fewer or more strands, with fewer or more power switches (also per half bridge), etc. It is also conceivable that the rectifier 4 is integrated in the DC/DC converter 10. In every design, however, the DC/DC converter 10 comprises at least one power switch which is controlled by a control unit 2 in order to set a load current i.
  • the DC/DC converter 10 To operate the DC/DC converter 10, it can be provided to determine the load current i and/or the load voltage V2, e.g. by measurement or calculation or by an observer based on other known quantities, and to supply the determined load current i and/or the load voltage V2 to the control unit 2, as in the embodiment of Fig. 3.
  • the measurement of the load voltage V2 in particular often proves to be difficult, and due to the usually necessary cabling of measurement setups used for measurement, the actual temporal behavior of a load voltage V2 can often only be inadequately represented in a measurement.
  • an emulation model 3 of a component to be emulated (UUT) is provided in the control unit 2, for example a drive train model for describing the temporal behavior of an electric drive train or a battery model.
  • the emulation model 3 simulates the behavior of the component(s) to be simulated and typically calculates a reference variable r, e.g. in the form of a reference current iR (battery current). Such a reference current iR can subsequently be used as a reference variable r or as a reference variable time curve for controlling the load current i.
  • a reference variable r can also be specified in another way, e.g. by an operator or by reading from a table. In this case, an emulation model 3 is not necessary.
  • An emulation model 3 does not necessarily have to record input variables, but can also determine a reference variable r without externally specified input variables.
  • i 2 ,v 1 ,v 2 are the sum of the phase currents, the output current, the output voltage and the measured load voltage.
  • v 0 ⁇ d stands for the input variable u, which is the product of the intermediate circuit voltage v 0 and the duty cycle d.
  • X, A, B, E, C which are common in linear control technology, are introduced for the state vector, the dynamic matrix, the input vector, the disturbance input vector and the output vector.
  • the load voltage V2 acts as a disturbance variable w on the model.
  • the load current i represents the output variable y to be controlled.
  • the subscript d represents the time-discrete model description
  • the index k records the time-discrete control time steps already mentioned.
  • a system such as the above linear difference equation can result from the modeling of the most diverse technical systems 1, which indicates the universal applicability of the invention.
  • a linear, time-discrete model as above can also result from the Linearization of any nonlinear model, so that the class of models or technical systems 1 to which the invention can be applied does not need to be restricted in principle.
  • a non-linear or linear control law can be specified for the above model, e.g. in the form of a state controller well known in control engineering, in which the state vector X of the system to be controlled is mapped directly to the manipulated variable u by means of a controller gain K x .
  • a variety of methods and approaches are available for selecting the controller gain K x , such as the state controller design according to Ackermann.
  • the estimated disturbance values determined are advantageously taken into account in the controller R when determining the manipulated variable. It should be noted that this procedure in particular opens up the possibility of using control laws without integral components. Integrating controllers are typically used to suppress input disturbances. However, if, as provided for in the context of the invention, all effective disturbances are estimated and taken into account by means of their estimate and compensated in a suitable manner, integrators in the controller R can often be dispensed with, which brings with it a variety of advantages in terms of dynamics and tendency to oscillate in the resulting control loops (for example, integrators in controllers R can cause larger ripples and larger overshoots in step responses).
  • a state controller K x is used to adjust an output variable y to a given reference variable r
  • u r represents a value of the manipulated variable u k that is required to keep the state vector X in the reference state vector X r .
  • this reference state vector X r is to convert the state vector X into a state vector X r in which the originally posed control problem of adjusting the output variable y to the reference variable r is solved.
  • the reference state vector X r is thus an auxiliary variable that is derived from the given reference variable r.
  • a state observer ZB can be designed for the above model to determine the state estimate X k .
  • Z k stands for an auxiliary state from which the estimate X k for the state vector X k to be estimated can be determined according to the second of the above equations
  • y k stands for an estimate of the output variable y determined from the estimate X k .
  • the matrix D can correspond to the already known output matrix C, but can also be chosen differently, e.g. for reasons of observer design.
  • the state observer ZB determines the state estimates X k based on the output variable yk and the input variable Uk of the technical system 1. These variables, output variable yk and input variable Uk, are made available to the state observer ZB in practical implementation as measured variables.
  • p acting disturbance variables wi it was recognized that in many cases relevant to practice, in the case of a number of p acting disturbance variables wi, it is necessary to provide a state observer ZB with at least p measured variables, e.g. the input variable u and/or the output variable y and/or state variables xi...x n , in order to be able to determine the desired state estimate.
  • Af (Z - E d (DE d yD)A d - [Q ff] _ D( j _ E y DEd y D ) Ad .
  • X k+ 1 A d X k + B d u k + E d w k and is not restricted to the DC/DC converter under consideration.
  • M -E d (DE d + R(I - (DE d DE d ) can be used.
  • other approaches to setting up the observer equations of the state observer ZB can also be used, such as sliding mode observers, or Kalman filters or other observers.
  • the decisive factor is that the state observer ZB allows an exact estimate of the state vector to be determined without explicitly considering the disturbance variables w, from which the desired disturbance variable estimates can be determined in a next step in the disturbance variable observer.
  • the described type of estimation has several disadvantages, including the fact that the estimate of the disturbance variables w k only becomes correct once the estimate of the state vector x k has converged. If it is not possible to ensure rapid convergence, it can sometimes take a considerable amount of time before correct disturbance variable estimates can be provided.
  • the system of equations from which the unknown W k can be determined.
  • the second equation of the above system of equations is inserted into the first equation, the calculation rule after transformation is for the disturbance vector to be estimated. This shows the effect of the additional correction term based on the control error.
  • a significant advantage of formulating the disturbance observer SB in the form of two separate difference equations is that the selection of the gain factors L ⁇ and l 2 (not to be confused with the inductances Li , l_2, L3, L4) to be determined can be carried out in a particularly efficient manner.
  • Figures 5a and 5b show results that were achieved when controlling a DC/DC converter 10 as shown in Figure 3, once by means of the control circuit 200 from Figure 1 according to the prior art, and once by means of the control circuit 100 according to the invention as shown in Figure 2.
  • the dashed line (state of the art) was achieved without estimating the effective disturbance variable w, the solid line with estimating the effective disturbance variable w (invention). It is clear that with the method according to the invention, a higher control accuracy can be achieved and a faster transient response is possible.
  • Fig.5b shows the steady state of the control task described in Fig.5a. It can be seen that the invention (solid line) enables precise control of the specified current of 100A even without integrating components in the controller. The method according to the state of the art (dashed line) leads to a remaining control deviation, which is extremely undesirable in practical use for obvious reasons, especially in test systems, which are known to have particularly strict accuracy requirements.
  • a state model is provided to describe the temporal change of the n state variables xi...x n , which is expanded to include further model components, such as models of output variables with an error component and a dynamic component or disturbance variable models, for example to describe disturbance variables wi and output variables y and state variables xi...x n in a common model. If external disturbance variables remain in such an overall model despite the inclusion of disturbance variables or output variables in an expanded state vector, for example because not all disturbance variables can be described in a model and included in the overall model, the present invention can also be applied to such a model.
  • output variables y to be controlled in particular are often strongly influenced by disturbance variables, so that it is difficult to provide a suitable description of the dynamic behavior for an output variable y to be controlled, which is usually necessary for the design of controllers.
  • the output variable model has a dynamic component that depends on the output variable y and an error component that depends on a disturbance that influences the temporal behavior of the output variable, so that the invention in question can be used in an advantageous manner, based on the use of a disturbance observer and a state observer, to determine estimated values for the disturbance and then take these into account in a control system.

Landscapes

  • Engineering & Computer Science (AREA)
  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • Automation & Control Theory (AREA)
  • Health & Medical Sciences (AREA)
  • Artificial Intelligence (AREA)
  • Computer Vision & Pattern Recognition (AREA)
  • Evolutionary Computation (AREA)
  • Medical Informatics (AREA)
  • Software Systems (AREA)
  • Feedback Control In General (AREA)

Abstract

Um eine präzise und recheneffiziente Methode zur Schätzung und Kompensation von Störgrößen (w1...wp), welche auf ein zu regelndes, technisches System (1) mit n Zustandsgrößen (x1...xn) wirken, anzugeben, werden mittels eines Zustandsbeobachters (ZB) für eine Anzahl von zumindest m Zustandsgrößen (x1...xm) aktuelle Zustands-Schätzwerte x1,k,x2,k,..., xm,k ermittelt und mittels eines Störgrößenbeobachters (SB) unter Berücksichtigung eines Regelfehlers ey,k aus den mit dem Zustandsbeobachter (ZB) ermittelten Zustands-Schätzwerten x1,k,x2,k,..., xm,k Störgrößen-Schätzwerte Ŵ1,k,Ŵ 2,k. Ŵp,k für die Störgrößen (w1...wp) ermittelt.

Description

Verfahren zur Regelung eines technischen Systems - Beobachterkaskade
Die gegenständliche Erfindung betrifft ein Verfahren zur Regelung eines technischen Systems mit n Zustandsgrößen, zumindest einer auf das System wirkenden und das zeitliche Verhalten der n Zustandsgrößen beeinflussenden Eingangsgröße, p auf das System wirkenden Störgrößen, wobei p kleiner-gleich n ist, und zumindest einer zu regelnden Ausgangsgröße, wobei ein Regler in vorgegebenen Regelungs-Zeitschritten aus einem Regelfehler, welcher eine Abweichung zwischen einer vorgegebenen Referenzgröße und der Ausgangsgröße beschreibt, eine Stellgröße ermittelt, welche dem technischen System als Eingangsgröße vorgegeben wird, um die Ausgangsgröße auf die Referenzgröße einzuregeln.
Die Behandlung von Störungen bzw. Störgrößen bei der Regelung eines technischen Systems ist ein zentrales Thema auf dem Gebiet der Regelungstechnik. Konkret können Störgrößen auf unterschiedliche Weise auf ein zu regelndes, technisches System wirken. In der regelungstechnischen Literatur wird hierbei eine Unterscheidung von auf den Eingang, den Ausgang oder auf den Zustand des zu regelnden Systems wirkenden Störgrößen getroffen (Eingangsstörung, Ausgangsstörung, Zustandsstörung). Neben Eingangs-, Ausgangs- und Zustandsstörungen existiert eine Reihe weiterer regelungstechnisch relevanter Störungen, die sich beispielsweise aus Modellfehlern oder Parameterunsicherheiten ergeben können. Die Begriffe Störungen und Störgröße werden im Zuge der nachfolgenden Ausführungen synonym verwendet.
Unter einem „technischen System“ wird im Rahmen dieser Anmeldung ein System (Gerät, Anlage, Vorrichtung, Maschine, Gegenstand, Prüfstand, Aktuator, Wechselrichter, Umrichter, Gleichspannungswandler, DC/DC-Wandler usw.) verstanden, auf das durch zumindest eine Eingangsgröße eingewirkt werden kann. Durch das Einwirken mit der zumindest einen Eingangsgröße wird zumindest eine Zustandsgröße und/oder zumindest eine Ausgangsgröße des technischen Systems beeinflusst. Eine Ausgangsgröße ist typischerweise eine messbare oder gemessene Größe und ist üblicherweise eine Größe, die mit der Regelung geregelt werden soll, bei einem DC/DC-Wandler beispielsweise ein Laststrom oder eine Lastspannung oder ein anderer Strom oder eine andere Spannung. „Regeln“ bedeutet, dass die Ausgangsgröße zu jedem Zeitpunkt bzw. zu jedem Regelungszeitschritt an eine vorgegebene Referenzgröße der Regelung angeglichen wird. Eine Zustandsgröße ist typischerweise eine, vielfach nicht messbare oder nicht gemessene, interne Größe des technischen Systems, beim genannten Beispiel eines DC/DC-Wandlers z.B. Ströme und/oder Spannungen. Die Eingangsgröße wirkt über ein Stellglied auf das technische System, wobei das Stellglied natürlich von der Art der Eingangsgröße abhängig ist. Dazu wird vom Regler des technischen Systems eine Stellgröße ermittelt, mit der das Stellglied angesteuert wird, bei einem DC/DC-Wandler beispielsweise ein PWM-M uster zum Schalten von Halbleiterschaltern im DC/DC-Wandler oder Schaltimpulse. Diese Zusammenhänge sind im Bereich der Regelungstechnik hinlänglich bekannt.
In der Regelungstechnik kennt man unterschiedliche Ansätze, um mit Störgrößen umzugehen. Eine klassische Methode ist die Methode der Störgrößenaufschaltung, bei der, vereinfacht gesprochen, eine von einem Regler ermittelte Stellgröße mit einer geeigneten Kompensationsgröße überlagert wird, um die Auswirkung der Störgröße (zumindest teilweise) zu kompensieren. Die Kompensationsgröße leitet sich dabei typischerweise aus der Störgröße ab. Wirkt beispielsweise eine Eingangsstörung auf den Eingang des zu regelnden Systems, ist es oftmals bereits ausreichend, den Wert der Eingangsstörung von der vom Regler ermittelten Stellgröße zu subtrahieren, um die Wirkung der Eingangsstörung (zumindest teilweise) auszugleichen. Bei auf den Zustand (Zustandsstörungen) oder auf den Ausgang (Ausgangsstörung) wirkenden Störgrößen kann es hingegen erforderlich sein, ein Übertragungsverhalten des zu regelnden Systems (also wie der Eingang auf den Ausgang oder den Zustand wirkt) bei der Ermittlung einer Kompensationsgröße zu berücksichtigen.
Ein in diesem Kontext vielbeachtetes Problem ist die Fragestellung, wie eine Störgrößenaufschaltung auch in Szenarien ermöglicht werden kann, in denen eine Störgröße nicht direkt messbar ist und damit unbekannt ist. Auch zur Lösung dieses Problems sind verschiedene Herangehensweisen bekannt, wobei sich insbesondere die Methode der Störgrößenbeobachtung als ein universell einsetzbarer und oft besonders präziser Ansatz hervorgetan hat. Typischerweise wird dabei mittels eines Schätzers (in der Regelungstechnik und nachfolgend als „Beobachter“ bzw. konkret als „Störgrößenbeobachter“ bezeichnet) eine Schätzung der Störgröße bereitgestellt, die in weiterer Folge zur Kompensation herangezogen wird. Es kann jedoch auch in Fällen, in denen eine Störgröße messbar ist, vorteilhaft oder sogar erforderlich sein, eine Schätzung der Störgröße zu ermitteln, z.B. weil die Messung der Störgröße verzögert und damit langsam oder aufgrund von in der Praxis auftretenden Schmutzeffekten verfälscht ist.
Allgemein können in der Regelungstechnik eine hohe Regelgüte, also insbesondere eine hohe Regelgenauigkeit, eine kurze Anstiegszeit, ein geringes Überschwingen oder auch ein Einsatz von wenig Stellenergie, als übliche Anforderungen genannt werden. Wirkt nun eine Störgröße auf ein zu regelndes System, und soll die Störgröße mittels eines Störgrößenbeobachters geschätzt und anschließend auf Basis der Schätzung kompensiert werden, ist es vielfach nötig, Forderungen an die Regelgüte auch beim Entwurf von Störgrößenbeobachtern zu berücksichtigen. Wie nachfolgend detailliert ausgeführt wird, kann sich insbesondere die Forderung nach hoher Regelgenauigkeit auf die Schätzung bzw. Kompensation von Störgrößen auswirken. Die Regelgenauigkeit bewertet hierbei die Abweichung bzw. den Regelfehler zwischen einer zu regelnden Größe, üblicherweise einer Ausgangsgröße des zu regelnden Systems, und einer für diese zu regelnde Größe vorgegebenen Referenzgröße (einem vorgegebenen Sollwert). Eine hohe Regelgenauigkeit steht bekanntermaßen für einen geringen, im Idealfall verschwindenden Regelfehler.
Im gegenständlichen Zusammenhang sind Störgrößen eine oft wesentliche Ursache für eine unzureichende Regelgenauigkeit. Konkret wird z.B. im Fall störungsbehafteter Ausgangsgrößen anstelle der eigentlich zu regelnden Ausgangsgröße die verschobene Größe „Ausgangsgröße plus Ausgangsstörung“ geregelt, wodurch es zu einer Abweichung zwischen der eigentlichen Ausgangsgröße und der Referenzgröße um die Ausgangsstörung kommt. In der regelungstechnischen Literatur spricht man dabei von einem „Offset“. Dabei gilt, dass je genauer und dynamischer eine Ausgangsstörung geschätzt werden kann, ein durch die Ausgangsstörung verursachter Offset entsprechend genauer und dynamischer korrigiert werden kann. Genauigkeitsanforderungen hinsichtlich Regelungsgenauigkeit sind demnach in vielen Fällen unmittelbar übertragbar auf Genauigkeitsanforderungen hinsichtlich Störgrößenbeobachtung und -kompensation.
Unter anderem um den genannten Genauigkeitsanforderungen gerecht zu werden, greifen moderne Ansätze, wie z.B. in „Offset-free reference tracking with model predictive control” Automatica 46, 1469-1476, Maeder, U., & Morari, M., 2010, “Offset-free tracking MPC: A tutorial review and comparison of different formulations” European Control Conference (ECC). Linz, Austria, Pannocchia, G., 2015, oder “Offset-free MPC explained: novelties, subtleties, and applications” 5th I FAC Conference on Nonlinear Model Predictive Control. Seville, Spain, Pannocchia, G., & Gabiccini, M., & Artoni, A., 2015, publiziert, auf stetig komplexer werdende Konzepte zur Störgrößenkompensation zurück. In den zitierten Schriften wird dabei ein bereits bestehender Zustandsbeobachter, wie er in der Regelungstechnik zur Beobachtung von nicht messbaren Zustandsgrößen eines Systems üblich ist, um weitere (Beobachter-)Anteile zur Beobachtung von Störgrößen ergänzt.
Die in den Zustandsbeobachtern nach Stand der Technik ergänzten Anteile sind dabei aufgrund der erwähnten Genauigkeitsanforderungen in vielen Fällen komplex und mathematisch aufwendig. Bei der Auswertung der resultierenden Beobachtergleichungen stößt man deshalb im realen Betrieb, insbesondere bei Systemen mit begrenzter Rechenkapazität, häufig an die für die Praxis wichtige Grenze der Echtzeitfähigkeit. Vor allem in Kombination mit bereits von sich aus rechenintensiven Regelungsstrategien, wie Model-Predictive-Control (MPC), Adaptive Control (AC) oder anderen optimierungsbasierten Regelungsalgorithmen, können komplexe und aufwendige Störgrößenbeobachter demnach oft nicht angewandt werden. Erschwerend tritt hierbei vielfach hinzu, dass bei modernen Regelungssystemen auf zunehmend höhere Taktraten und damit zeitlich kürzer werdende Abtastintervalle zurückgegriffen wird. Selbst wenn leistungsstarke Rechnerarchitekturen zur Umsetzung der genannten Regelungs- und/oder Beobachtertechniken verwendet werden, entstehen durch die Verkürzung der zwischen zwei Regelungs-Zeitschritten zur Verfügung stehenden Zeit, in welcher aber sämtliche für die Regelung und/oder Beobachtung nötigen Berechnungen durchzuführen sind, in vielen Fällen Engpässe hinsichtlich Echtzeitfähigkeit. Unter Echtzeitfähigkeit ist hierbei zu verstehen, dass die Stellgrößen vom Regler innerhalb einer vorgegebenen Zeitspanne ermittelt werden können.
Es ist demnach eine Aufgabe der gegenständlichen Erfindung, eine präzise aber dennoch recheneffiziente Methode zur Schätzung und Kompensation von auf ein zu regelndes System wirkenden Störgrößen anzugeben.
Diese Aufgabe wird für ein eingangs genanntes Verfahren durch die Merkmale der Kennzeichen der unabhängigen Ansprüche gelöst. Die unabhängigen Ansprüche beschreiben hierbei ein Verfahren zur Regelung eines technischen Systems sowie ein technisches System.
Konkret wird im Rahmen der Erfindung von einem technischen System mit n Zustandsgrößen ausgegangen, mit zumindest einer auf das technische System wirkenden und das zeitliche Verhalten der n Zustandsgrößen beeinflussenden Eingangsgröße, p auf das technische System wirkenden Störgrößen, wobei p kleiner-gleich n ist, und zumindest einer zu regelnden Ausgangsgröße. Wie in der Regelungstechnik üblich, werden dabei die zumindest eine Eingangsgröße und/oder die zumindest eine Ausgangsgröße und/oder zumindest eine der n Zustandsgrößen gemessen. Um die Ausgangsgröße auf eine vorgegebene Referenzgröße einzuregeln, ermittelt ein Regler in vorgegebenen Regelungs- Zeitschritten aus einem Regelfehler, der eine Abweichung zwischen der Referenzgröße und der Ausgangsgröße beschreibt, eine Stellgröße, welche dem technischen System als Eingangsgröße zum Regeln vorgegeben wird.
Erfindungsgemäß ist für ein solches System vorgesehen, während eines aktuellen Regelungs-Zeitschrittes mittels eines Zustandsbeobachters für eine Anzahl von zumindest m Zustandsgrößen der n Zustandsgrößen des technischen Systems aktuelle Zustands- Schätzwerte zu ermitteln, wobei m größer-gleich eins und kleiner-gleich n ist. Mittels eines Störgrößenbeobachters und ebenfalls während des aktuellen Regelungs-Zeitschrittes werden darauf aufbauend, unter Berücksichtigung eines aktuellen Regelfehlers und/oder zumindest eines vergangenen Regelfehlers, aus den aktuellen, mit dem Zustandsbeobachter ermittelten zumindest m aktuellen Zustands-Schätzwerten, aus bekannten zumindest m vergangenen Zustands-Schätzwerten von einem vergangenen Regelungs-Zeitschritt, und, falls m kleiner als p ist, aus zumindest einer Anzahl von p-m aktuellen Messwerten der Eingangsgröße und/oder der Ausgangsgröße und/oder von Zustandsgrößen, für welche vom Zustandsbeobachter kein Zustands-Schätzwert ermittelt worden ist, aktuelle Störgrößenschätzwerte für die p Störgrößen ermittelt. Ebenso während des aktuellen Regelungs- Zeitschrittes werden diese aktuellen Störgrößen-Schätzwerte dem Regler zugeführt, sodass der Regler die Störgrößen-Schätzwerte bei der Ermittlung einer aktuellen Stellgröße zum Regeln berücksichtigen kann.
Der erfindungsgemäßen Vorgehensweise liegt die Einsicht zugrunde, dass durch die Verwendung von Regelfehlern als zusätzliche Korrekturterme in einem Störgrößenbeobachter besonders genaue Schätzungen von Störungen ermittelt werden können. Obwohl durch den Ansatz der Verwendung von Regelfehlern bei der Schätzung von Störungen mitunter signifikante Genauigkeitsverbesserungen möglich sind, und das insbesondere bei einer nur verschwindenden Erhöhung der Komplexität der resultierenden Regelkreise, geht diese Idee weder aus dem zitierten Stand der Technik hervor, noch aus der einschlägigen regelungstechnischen Fachliteratur. Die Erfindung erlaubt es, diese bemerkenswerte Einsicht auf eine einfache wie effiziente Art und Weise mit weiteren vorteilhaften Ansätzen zur Ermittlung von Störungen zu verknüpfen, wie mit dem Vergleich von Zustands-Schätzwerten von unterschiedlichen Regelungszeitschritten. Die erfindungsgemäße Struktur aus Zustands-Beobachter und Störgrößenbeobachter ist präzise und recheneffizient, weist eine geringe Komplexität auf und ist einfach zu parametrieren.
Typischerweise wirkt hierbei zumindest eine Störgröße als Zustandsstörung oder als Eingangsstörung und beeinflusst das zeitliche Verhalten der n Zustandsgrößen und/oder es wirkt zumindest eine Störgröße als Ausgangsstörung und überlagert sich der zumindest einen zu regelnden Ausgangsgröße.
Ein weiterer, wichtiger Vorteil des erfindungsgemäßen Verfahrens ist seine Flexibilität. So kann die Erfindung durch meist nur geringfügige Änderungen passgenau an verschiedene Anwendungsfälle adaptiert werden.
Konkret kann der Zustandsbeobachter für sämtliche der n Zustandsgrößen Zustands- Schätzwerte ermitteln, wofür dem Zustandsbeobachter zumindest p oder mehr als p Messwerte der Eingangsgröße und/oder der Ausgangsgröße und/oder von Zustandsgrößen zugeführt werden können, um auch besonders hohen Genauigkeitsanforderungen gerecht zu werden.
Weiters kann ein dem aktuellen Regelungs-Zeitschritt unmittelbar vorhergehender Regelungs-Zeitschritt als vergangener Regelungs-Zeitschritt verwendet werden, um auch bei hochdynamischen bzw. sehr schnellen technischen Systemen, d.h. bei Systemen mit kleinen Zeitkonstanten, akkurate Schätzungen der Störgrößen bereitstellen zu können. Weist ein technisches System jedoch große Zeitkonstanten auf, kann es demgegenüber vorteilhaft sein, zeitlich voneinander weiter entfernt liegende Regelungs-Zeitschritte zur Schätzung heranzuziehen. Natürlich kann ebenso eine Mehrzahl von vergangenen Regelungs- Zeitschritten verwendet werden, beispielsweise um eine Mittelwertbildung über einen zeitlichen Verlauf der Zustandsgrößen bei der Schätzung von Störgrößen im Störgrößenbeobachter zu berücksichtigen.
In einer besonders vorteilhaften Ausgestaltung kann eine Abweichung zwischen zwei aufeinanderfolgenden Zustands-Schätzwerten ermittelt werden, und diese Abweichung herangezogen werden, um die Störgrößen-Schätzwerte zu ermitteln, erfindungsgemäß, wie beschrieben, unter Berücksichtigung zumindest eines Regelfehlers. Die Bestimmung dieser Abweichung kann bevorzugt mittels Differenzbildung zwischen aufeinanderfolgenden Zustands-Schätzwerten erfolgen. Diesem Ansatz liegt die Erkenntnis zu Grunde, dass einerseits ein Regelfehler ein Maß für eine wirkende Störgröße sein kann, andererseits aber auch eine Abweichung zwischen zwei aufeinanderfolgenden Zustands-Schätzwerten ein derartiges Maß darstellen kann. Durch die Kombination zweier solcher Maße kann die Genauigkeit der resultierenden Schätzungen in einer besonderen Weise verbessert werden. Da die geschätzten Störgrößen erfindungsgemäß bei der Regelung berücksichtigt werden, schlagen die genannten Genauigkeitsvorteile unmittelbar auf die Regelung der Ausgangsgröße durch.
Ein weiterer Punkt, in dem die Erfindung flexibel an spezifische Anforderungen von speziellen Anwendungsfällen angepasst werden kann, ist die Art der Berücksichtigung der Regelfehler bei der Schätzung der Störgrößen. Als besonders vorteilhafte Herangehensweise hat sich hierbei jedoch hervorgetan, den aktuellen Regelfehler als durch zumindest einen linearen Gewichtungsfaktor gewichteten aktuellen Regelfehler bei der Ermittlung der Störgrößen-Schätzwerte zu berücksichtigen. Wie nachfolgend im Detail gezeigt wird, wird auf diese Weise eine Verbindung zur aus der Regelungstechnik hinlänglich bekannten Zustandsregelung geschaffen. Beispielsweise können die genannten Gewichtungsfaktoren dadurch auf besonders einfache Weise anhand von Mitteln zur Auslegung von z.B. Zustandsreglern gewählt werden können, z.B. durch die hinlänglich bekannte Formel nach Ackermann.
Ein wesentlicher Vorteil der erfindungsgemäßen Struktur aus kaskadierten Beobachtern und einem wie oben beschriebenen Regler liegt in der nach wie vor gegebenen Einfachheit des resultierenden Gesamtsystems und den damit einhergehenden geringen Ausführungszeiten, wobei insbesondere die erzielbare Regelgenauigkeit nicht beeinträchtigt wird.
Weiters wird die der Erfindung zu Grunde liegende Aufgabe durch einen Regelkreis zur Regelung eines technischen Systems gelöst, in welchem eine Steuereinheit zur Umsetzung der erfindungsgemäßen Verfahrensschritte vorgesehen ist. Dabei wurde erkannt, dass die bisherigen Ausführungen insbesondere auf Prüfstandssysteme für die Entwicklung und Testung von Batteriesystemen, insbesondere von Batteriesystemen von elektrischen Antriebssträngen, übertragbar sind. Im Zuge der Entwicklung von derartigen Batteriesystemen werden vielfach sogenannte Hardware-in-the-Loop (HiL)-Tests auf Hardware-in-the-Loop-Prüfstandssystemen (HiL-Prüfstände) durchgeführt, um die parallele Entwicklung von Komponenten elektrischer Antriebsstränge zu ermöglichen und so Entwicklungszeiten zu verkürzen. Als Komponenten von elektrischen Antriebssträngen sind hierbei insbesondere Batteriesysteme (Energiespeicher wie Akkumulatoren oder Batterien oder Bordbatterien), aber auch Elektromotoren, Getriebe, Antriebswellen und elektrische Umrichter zu nennen.
Bei HiL-Tests werden physikalisch vorhandene Komponenten auf einem HiL-Prüfstand real aufgebaut und physikalisch nicht vorhandene Komponenten durch entsprechende mathematische Simulations-Modelle ersetzt. Mithilfe von hochdynamischen Aktoren werden Referenzgrößen bzw. Zeitverläufe von Referenzgrößen, die sich aus einer Berechnung der Simulations-Modelle in Echtzeit während des Betriebs des HiL-Prüfstands ergeben und die das zeitliche Verhalten der physikalisch nicht vorhandenen Komponenten beschreiben, eingeregelt. In bekannter Weise kann so für zu testende Komponenten, die am HiL- Prüfstand real vorhanden sind, die im Realbetrieb zu erwartende Umgebung nachgebildet bzw. „emuliert“ werden. Die Belastung am HiL-Prüfstand entspricht der im Realbetrieb zu erwartenden Real-Belastung, obwohl teils mehrere Komponenten nicht physikalisch vorhanden sind.
Auf die gegenständliche Erfindung umgelegt kann ein oben genannter, hochdynamischer Aktor als zu regelndes technisches System aufgefasst werden. Konkret kann ein hochdynamischer Aktor hierbei in Form eines elektrischen Stromrichters, z.B. als Hochsetzsteller, Tiefsetzsteller (auch Abwärtswandler, Buck Converter, „Interleaved Buck Converter“ genannt), Wechselrichter, Frequenzumrichter usw. gegeben sein, der die Belastung eines zu testenden Batteriesystems, z.B. einer Bordbatterie, nachbildet. Die Belastung eines zu testenden Batteriesystems ergibt sich hierbei typischerweise aus dem Betriebszustand des vom Batteriesystem versorgten elektrischen Antriebsstrang und der vom elektrischen Antriebsstrang aufgenommenen elektrischen Energie, wobei der elektrische Antriebsstrang im Fall eines HiL-Tests nicht physikalisch vorhanden ist und in einer vorteilhaften Weise in einem Simulations-Modell nachgebildet wird.
Da die Anforderungen an Batterietests stets anspruchsvoller werden, müssen auch Batterietestsysteme fortlaufend dynamischer, präziser und recheneffizienter gestaltet werden. Auch können verschiedenste Störgrößen auf ein Batterietestsystem wirken, wobei insbesondere die in vielen Fällen unbekannte Rückwirkung des zu testenden Batteriesystems auf den hochdynamischen Aktor eine wesentliche Störgröße darstellen kann. Die bei modernen elektrischen Antriebssträngen gegebenen und mitunter sehr hohen Abtastraten können in Kombination mit komplexen Simulations-Modellen sowie mit aufwendigen Störgrößenbeobachtern zu den eingangs erwähnten Problemen hinsichtlich Echtzeitfähigkeit führen. Unter anderem aus diesen Gründen sind Batterietestsysteme ein prädestiniertes Einsatzgebiet für das erfindungsgemäße Verfahren, was nachfolgend im Detail dargelegt wird.
Die gegenständliche Erfindung wird nachfolgend unter Bezugnahme auf die Figuren 1 bis 5 näher erläutert, die beispielhaft, schematisch und nicht einschränkend vorteilhafte Ausgestaltungen der Erfindung zeigen. Dabei zeigt
Fig.1 einen Koppelplan zur Regelung eines technischen Systems nach Stand der Technik,
Fig.2 einen erfindungsgemäßen Koppelplan zur Regelung eines technischen Systems,
Fig.3 einen bidirektionalen DC/DC-Wandler,
Fig.4 ein Ersatzschaltbild eines bidirektionalen DC/DC-Wandlers,
Fig.5a, 5b mit dem erfindungsgemäßen Verfahren und mit einem Verfahren nach Stand der Technik erzielte Resultate.
Fig.1 zeigt einen aus dem Stand der Technik bekannten, typischen Regelkreis 200 zum Regeln eines technischen Systems 1. Das in Fig.1 gezeigte technische System 1 weist n> 1 Zustandsgrößen xi,...,xn und zumindest eine Eingangsgröße u auf, welche auf das technische System 1 wirkt und das zeitliche Verhalten der n Zustandsgrößen xi,...,xn beeinflusst. Auf das technische System 1 wirken weiters die Störgrößen wi, W2, W3. Es ist im Rahmen der Erfindung allerdings nicht erforderlich, dass immer alle Störgrößen wi, W2, W3 wirken, sondern es ist ausreichend, wenn zumindest eine Störgröße wi, W2, W3 wirkt. Die Störgröße wi wirkt als Eingangsstörung, die Störgröße W2 als Zustandsstörung und die Störgröße W3 als Ausgangsstörung.
Eine Zustandsgröße xj (i dient hier als Index, um die n Zustandsgrößen allgemein zu referenzieren) dient der Beschreibung des inneren Verhaltens eines technischen Systems 1 . Typischerweise sind zur Charakterisierung des Zustandes bzw. zur Charakterisierung des inneren Verhaltens eines technischen Systems 1 mehrere Zustandsgrößen xi,...,xn erforderlich. Mehrere Zustandsgrößen x werden typischerweise zu einem Zustandsvektor X = [xi, X2, ..., xn]T zusammengefasst (Vektoren und Matrizen werden nachfolgend vorzugsweise groß und fett notiert). Die Anzahl an Zustandsgrößen xi,...,xn legt die Ordnung eines technischen Systems 1 fest. Auch bei den für die gegenständlichen Ausführungen wichtigen Störgrößen wi, W2, W3 wird nachfolgend auf eine vektorielle Notation zurückgegriffen, und mit dem Störgrößenvektor W = [wi, w2, ..., wp]T die p > 1 wirkenden Störgrößen gesammelt bezeichnet. Auch für die Störgrößen wi, W2, ws kann mit dem Index 1=1 , ...,p die Bezeichnung wifür eine einzelne Störgröße angegeben werden. Bei technischen Systemen 1 wie dem in Fig.1 gezeigten wird bekanntermaßen das Ziel verfolgt, mittels eines Reglers R eine Ausgangsgröße y des technischen Systems 1 an einen durch eine vorgegebene Referenzgröße r vorgegebenen Wert anzugleichen, also die zu regelnde Ausgangsgröße y auf die Referenzgröße r einzuregeln. Zu diesem Zweck ermittelt der Regler R in vorgegebenen Regelungs-Zeitschritten, üblicherweise im Mikrosekunden bis Millisekunden Bereich, aus einem Regelfehler ey, welcher eine Abweichung zwischen der Referenzgröße r und der Ausgangsgröße y beschreibt, z.B. als Differenz ey=r-y, eine Stellgröße v, welche dem technischen System 1 als Eingangsgröße u vorgegeben wird, und durch welche der Regelfehler ey im Idealfall zu Null gebracht wird.
Wie bei Regelkreisen wie dem in Fig.1 gezeigten üblich, wird im Kontext der gegenständlichen Erfindung davon ausgegangen, dass Messgrößen zumindest eines Teils der im Regelkreis 200 gegebenen Größen erfasst werden. Folglich können die zumindest eine Eingangsgröße u und/oder die zumindest eine Ausgangsgröße y und/oder zumindest eine der n Zustandsgrößen xi,...,xn gemessen werden und zur Regelung weiterverarbeitet werden. Zu diesem Zweck können eine oder mehrere geeignete Messdaten- Erfassungseinheiten vorgesehen sein, wie Sensoren oder Spannungssensoren oder Stromsensoren oder Geschwindigkeitssensoren oder Positionssensoren usw., was dem Fachmann auf dem Gebiet der Regelungstechnik natürlich hinlänglich bekannt ist. Typischerweise werden bei Regelkreisen wie dem in Fig.1 gezeigten die Eingangsgröße u und die Ausgangsgröße y des technischen Systems 1 messtechnisch erfasst, es ist aber ebenso denkbar, dass zusätzlich auch ausgewählte Zustandsgrößen Xj gemessen werden, oder dass anstatt der Eingangsgröße u und der Ausgangsgröße y lediglich Zustandsgrößen Xj gemessen werden.
An dieser Stelle sei angemerkt, dass eine Ausgangsgröße y auch einer Zustandsgröße Xj entsprechen kann, oder aber auch von mehreren Zustandsgrößen Xj abhängen kann. Eine Ausgangsgröße y kann dabei eine skalare Ausgangsgröße y sein, wie z.B. bei SISO- Systemen (single-input, single-output) üblich. Eine Ausgangsgröße y kann aber auch eine vektorielle Ausgangsgröße y sein, wie z.B. bei MIMO-Systemen (multiple-input, multipleoutput) üblich. Im Fall einer vektoriellen Ausgangsgröße y kann die Ausgangsgröße y dem Zustandsvektor X = [xi, X2, ..., xn]T entsprechen, sodass durch die gegenständlich beschriebene Regelung einer Ausgangsgröße y auch das in der Regelungstechnik hinlänglich bekannte Konzept einer Zustandsregelung realisiert werden kann.
Im Zuge des Betriebs eines wie in Fig.1 gezeigten Regelkreises 200 erfolgt eine üblicherweise fortlaufende Vorgabe der Referenzgröße r, was zu einem zeitlichen Verlauf der Referenzgröße r führt. Im Fall einer auf einem Digitalrechner umgesetzten, diskreten Regelung ist „fortlaufend“ zu verstehen als eine Vorgabe der Referenzgröße r in vorgegebenen Regelungs-Zeitschritten der Regelung. In der Folge wird davon ausgegangen, dass eine Abtastung mit einer Abtastzeit Ts erfolgt. Bekanntermaßen legt eine Abtastung mittels einer Abtastzeit Ts diskrete Zeitpunkte tk=/c • Ts fest, welche die gegenständlichen Regelungs-Zeitschritte festlegen. Wie in der Digitaltechnik üblich, wird im Folgenden zur Bezugnahme auf einen diskreten Regelungs-Zeitschritt tk oft nur der Index k herangezogen, der einen diskreten Regelungs-Zeitschritt tk entsprechend der obigen Vorschrift festlegt. Im Rahmen der nachfolgenden Ausführungen werden an mehreren Stellen Zustandsgrößen xi,...,xn oder Störgrößen wi, W2, W3 oder Eingangsgröße u usw. explizit einem bestimmten Regelungs-Zeitschritt tk zugeordnet, wozu der entsprechende Index im Subskript der entsprechenden Größen angeführt wird, z.B. xi,k.
Im in Fig.1 gezeigten Fall ist weiters ein Zustandsbeobachter ZB zur Schätzung von Zustandsgrößen Xj und Störgrößen wi vorgesehen. Ausgehend von der Referenzgröße r, einem vom Zustandsbeobachter ZB ermittelten Schätzwert X des Zustandsvektors X, wobei X einen Vektor von Zustands-Schätzwerten der Zustandsgrößen Xj darstellt, und einem vom Zustandsbeobachter ZB ermittelten Schätzwert W des Störgrößenvektors W, wobei W einen Vektor von Störgrößen-Schätzwerten W = [w1; w2, wp]Tder Störgrößen wi darstellt, ermittelt der Regler R im in Fig.1 gezeigten Fall die Stellgröße v, die dem technischen System 1 als Eingangsgröße u vorgegeben wird. Zur Umsetzung des Reglers R können verschiedene Regelgesetze eingesetzt werden, wie Model-Predictive-Control (MPC), Adaptive Control (AC), Linear-Quadratic-Regulators (LQR), oder andere optimierungsbasierte Regelungsalgorithmen, aber auch Regelungsalgorithmen wie Sliding- Mode-Control, Backstepping-Control oder flachheitsbasierte Regler, wobei die Wahl des Regelgesetzes für die Erfindung unerheblich ist.
Wie in Fig.1 gezeigt, kann der Regler R auch direkt auf eine gemessene Ausgangsgröße y zurückgreifen, was durch den strichlierten Eingang in den Regler R angedeutet ist. Werden dem Regler R aber ohnehin vom Zustandsbeobachter ZB Zustands-Schätzwerte
X zugeführt, auf deren Basis der Regler R die Regelung durchführen kann, ist ein direkter Zugriff auf die Ausgangsgröße y vielfach nicht erforderlich. Als Zustandsbeobachter ZB zur Schätzung von Zustandsgrößen Xj und Störgrößen wi werden in der Praxis häufig Zustandsbeobachter ZB vom sogenannten Luenberger-Typ eingesetzt, wobei auch andere Beobachtertypen angewandt werden können, wie z.B. Kalman-Filter.
Eine wie in Fig.1 gezeigte kombinierte Schätzung von Zustandsgrößen Xj und Störgrößen wi stellt einen im Stand der Technik bekannten Ansatz dar. Aufbauend auf sogenannten Störgrößenmodellen, also Modellen des dynamischen bzw. zeitlichen Verhaltens der zu schätzenden Störgrößen wi, wird dabei üblicherweise die Idee umgesetzt, ein bestehendes mathematisches Modell des zu regelnden technischen Systems 1 um die genannten Störgrößenmodelle zu erweitern, sodass die Störgrößen wi als weitere Zustandsgrößen Xj im erweiterten Zustandsraummodell berücksichtigt werden. Ein mathematisches Modell eines technischen Systems 1 kann bekanntermaßen als Zustandsraummodell in Form einer vektorwertigen Zustandsdifferentialgleichung oder Zustandsdifferenzengleichung gegeben sein, das typischerweise die zeitliche Änderung des Zustandsvektors X = [xi, X2, xn]T beschreibt (im Fall einer Erweiterung um ein Störgrößenmodell zeitliche Änderung eines erweiterten Zustandsvektors X+ = [xi, X2, xn, wi, W2, W3,...]T). Eine vektorwertige zeitdiskrete Differenzengleichung sowie eine vektorwertige zeitkontinuierliche Differentialgleichung können als lineare oder als nichtlineare Gleichungen gegeben sein.
Die bekannten Ansätze nach Stand der Technik sehen nun vielfach vor, für ein derartig erweitertes Zustandsraummodell einen Zustandsbeobachter ZB zu entwerfen, der für die Zustandsgrößen xi, X2, ..., xn sowie für die Störgrößen wi, W2, W3 Schätzwerte ermittelt. Auf diese Weise ermittelte Störgrößen-Schätzwerte
Figure imgf000013_0001
w2, w3 können nachfolgend in einem Regler R zur Störgrößenkompensation herangezogen werden, beispielsweise indem die Störgrößen-Schätzwerte
Figure imgf000013_0002
w2, w3 einer aus einem Regelgesetz ohne Kompensation hervorgehenden, unkompensierten Stellgröße überlagert werden, beispielsweise durch Addition oder Subtraktion oder gewichtete Addition oder gewichtete Subtraktion der Störgrößen-Schätzwerte
Figure imgf000013_0003
Vor einer derartigen Überlagerung können die
Störgrößen-Schätzwerte
Figure imgf000013_0004
auch einer Filterung unterzogen werden.
Diese Vorgehensweise weist allerdings eine Reihe von Nachteilen auf. So müssen üblicherweise die dynamischen Eigenschaften der Störgrößen wi bekannt sein, um geeignete und ausreichend präzise Störgrößenmodelle angeben zu können. Ebenso muss im Vorhinein klar sein, welche Störgrößen zu erwarten sind. Das ist oftmals aber nicht der Fall.
Diese Nachteile werden durch die Erfindung vermieden, wie nachfolgend anhand Fig.2 erklärt wird. Konkret zeigt Fig.2 ein Blockschaltbild eines erfindungsgemäßen Regelkreises 100 mit einem Zustandsbeobachter ZB und einem vom Zustandsbeobachter ZB separaten Störgrößenbeobachter SB. Im in Fig.2 gezeigten Fall bilden der Störgrößenbeobachter SB und der Zustandsbeobachter ZB eine Kaskadenstruktur. Konkret ist der Störgrößenbeobachter SB im Anschluss an den Zustandsbeobachter ZB angeordnet, sodass der Zustandsbeobachter ZB lediglich Zustands-Schätzwerte X = [xnx2, -,xn]Tzu ermitteln und als Ausgangsgrößen auszugeben braucht, der Störgrößenbeobachter SB demgegenüber lediglich Störgrößen-Schätzwerte W = [w1; w2, wp]Tbestimmen muss. Die zu Fig.1 vorgebrachten Ausführungen bezüglich Störgrößen wi, w2, W3, Zustandsgrößen xi,...,xn, Eingangsgröße u, Ausgangsgröße y, Regler R, Stellgröße v, vektorieller Notation, Messung usw. sind hinsichtlich des in Fig.2 gezeigten Koppelplanes nach wie vor vollumfänglich gültig. Im Rahmen des in Fig.2 gezeigten, erfindungsgemäßen Koppelplanes ist konkret vorgesehen, zunächst während eines aktuellen Regelungs-Zeitschrittes tk mittels eines Zustandsbeobachters ZB für eine Anzahl von zumindest m Zustandsgrößen Xj der n Zustandsgrößen Xj des technischen Systems 1 aktuelle Zustands-Schätzwerte Xk = [xi,k,x2,k, ...,xm k]T zu ermitteln.
In einem weiteren Schritt, ebenfalls während des aktuellen Regelungs-Zeitschrittes tk, werden mittels des Störgrößenbeobachters SB aus den aktuellen zumindest m ermittelten Zustands-Schätzwerten Xk =
Figure imgf000014_0001
aus einem aktuellen Regelfehler ey,k und/oder aus zumindest einem vergangenen Regelfehler ey.k-j, aus bekannten zumindest m vergangenen Zustands-Schätzwerten Xfe-7 = xlik_j,x2 k_j, ...,xm k_j]T von einem vergangenen Regelungs-Zeitschritt tk-j, und, falls m kleiner als p ist, aus zumindest einer Anzahl von p-m aktuellen Messwerten der Eingangsgröße u und/oder der Ausgangsgröße y und/oder von Zustandsgrößen xi,...,xn, für welche vom Zustandsbeobachter ZB kein Zustands-Schätzwert xl fe,
Figure imgf000014_0002
-,xmk ermittelt worden ist, aktuelle Störgrößen-Schätzwerte Wk = [wlik,w2 k, wPife]Tfür die p Störgrößen wi ermittelt.
Hierbei wurde erkannt, dass es beispielsweise zur Bildung eines Gleichungssystems, aus welchem in weiterer Folge p Störgrößenschätzwerte für p Störgrößen wi ermittelbar sind, ausreicht, dem Störgrößenbeobachter SB lediglich p Größen zur Verfügung zu stellen, wie insbesondere p Zustands-Schätzwerte Xk = [xl k,x2 k, ...,xPife]7 , die der Zustandsbeobachter ZB zuvor ermittelt hat und aus denen der Störgrößenbeobachter SB die Störgrößen- Schätzwerte ermittelt (in diesem Fall gilt m=p).
Im Rahmen der Erfindung wurde jedoch erkannt, dass es möglich ist, mittels des Zustandsbeobachters ZB auch weniger als p Zustands-Schätzwerte zu ermitteln, sodass m kleiner als p ist. Um dem Störgrößenbeobachter SB auch in diesem Fall p Eingangsgrößen zur Verfügung stellen zu können, können dem Störgrößenbeobachter SB anstelle der in diesem Fall fehlenden p-m Zustands-Schätzwerte p-m Messwerte der Eingangsgröße u und/oder der Ausgangsgröße y und/oder von Zustandsgrößen xi,...,xn, für welche vom Zustandsbeobachter ZB kein Zustands-Schätzwert xlik,x2ik, ...,xmk ermittelt worden ist, zugeführt werden. Es können aber natürlich auch Schätzwerte für alle n Zustandsgrößen ermittelt werden und dem Störgrößenbeobachter SB zugeführt werden, sodass der Störgrößenbeobachter SB auf eine vollständige Schätzung des Zustands des technischen Systems 1 zugreifen kann. Im Rahmen der Erfindung wurde in diesem Zusammenhang erkannt, dass gute Ergebnisse insbesondere in Fällen erzielt werden können, in denen Schätzwerte für alle n Zustandsgrößen ermittelt werden und sämtliche dieser n Schätzwerte dem Störgrößenbeobachter SB zugeführt werden. Ebenso kann dem Störgrößenbeobachter SB aber auch eine Kombination aus Zustands-Schätzwerten und Messwerten zugeführt werden, die insgesamt mehr als p Größen ausmacht, z.B. p Zustands-Schätzwerte und n-p Messwerte.
Ebenso sei angemerkt, dass der vergangene Regelfehler ey,k-j und die bekannten zumindest m Zustands-Schätzwerten Xfe-7 = [xl k-j,x2 k_j, ..., xm fe-7]Tzwar vorzugsweise von einem gemeinsamen vergangenen Regelungs-Zeitschritt tk-j stammen, dies aber keine zwingende Voraussetzung der Erfindung darstellt. Ebenso kann z.B. der Regelfehler ey,k-j von einem vergangenen Regelungs-Zeitschritt tk-j stammen, die bekannten zumindest m Zustands- Schätzwerten Xk-0 = [%i,fc-0, %2,fc-o< ■■■ ^Ti.fc-of jedoch von einem vergangenen Regelungs- Zeitschritt tk-o.
Daran anschließend ist erfindungsgemäß vorgesehen, die ermittelten Störgrößenschätzwerte Wk = [wl k, w2 k, wPife]Tdem Regler R zuzuführen, sodass der Regler R die Störgrößen-Schätzwerte Wk = [wl k, w2 k, wPife]Tbei der Ermittlung einer aktuellen Stellgröße Vk berücksichtigen kann.
Dieser Vorgehensweise liegen mehrere Erkenntnisse zu Grunde. So ist eine Kernidee des erfindungsgemäßen Verfahrens, zuerst anhand eines Zustandsbeobachters ZB und ohne explizite Berücksichtigung der wirkenden Störgrößen wi korrekte Zustands-Schätzwerte Xk zu generieren. Die ermittelten Zustands-Schätzwerten Xk werden gemeinsam mit bekannten, vergangenen zumindest m Zustands-Schätzwerten Xfe-7 zur Ermittlung der Störgrößen- Schätzwerte herangezogen.
Vorzugsweise können dabei aufeinanderfolgende Zustands-Schätzwerte X^Xfc-imiteinander verglichen werden, wobei geprüft wird, ob der Zusammenhang zwischen den verglichenen, aufeinanderfolgenden Zustands-Schätzwerten X<-ieinem störungsfreien Zusammenhang entspricht, der sich in einem störungsfreien Szenario einstellen würde, oder ob eine Abweichung zu diesem störungsfreien Zusammenhang existiert. Hängen zwei aufeinanderfolge Zustandsvektoren Xk - Xk-i eines technischen Systems 1 im ungestörten Fall beispielsweise durch eine allgemeine Differenzengleichung der Form Xk = g(Xk-i,Uk) zusammen, im gestörten jedoch durch eine Differenzengleichung der Form Xk = g(Xk-i,Uk)+HWk, jeweils mit rein beispielhaften, von durch das technische System 1 bzw. durch die Modellierung des technischen Systems 1 vorgegebenen Funktion g und Matrix H, kann im einfachsten Fall einfach eine Differenz HWk=Xk - g(Xk-i,Uk) zur Bestimmung dieser Abweichung gebildet werden. Im Rahmen der Erfindung wurde erkannt, dass eine derartige Abweichung ein Maß für Störgrößen wi bzw. einen Störgrößenvektor Wk darstellen kann, und dass die gesuchten Störgrößen aus einer solchen Abweichung ermittelt werden können. Auf diese Weise wird es möglich, auch ohne näheres Wissen über das dynamische Verhalten der zu schätzenden Störgrößen präzise Störgrößen-Schätzwerte zu ermitteln. Eine aufwendige Modellbildung für Störgrößenmodelle und damit einhergehende Probleme, wie mit komplexen Störgrößenmodellen einhergehende Probleme hinsichtlich Echtzeitfähigkeit, werden so vermieden.
Eine weitere, zentrale Einsicht der Erfindung ist es, Regelfehler ey als zusätzliche Korrekturterme im Störgrößenbeobachter SB zu verwenden. Beispielsweise können die genannten Regelfehler ey, bevorzugt durch einen linearen Gewichtungsfaktor L gewichtet, bei der Berechnung der Störgrößen-Schätzwerte berücksichtigt werden. Hier wurde erkannt, dass Regelfehler eyein weiteres Maß für die zu schätzenden Störgrößen w darstellen, insbesondere da bei einem durch einen geeignet ausgelegten Regler R geregelten technischen System 1 im ungestörten Fall vielfach keine oder nur unwesentliche Regelfehler ey auftreten. Kompakt formuliert können diese Überlegungen exemplarisch durch die rein beispielhafte Rechenvorschrift
Figure imgf000016_0001
zusammengefasst werden. Die Parameter g, H+ leiten sich dabei von den obigen beispielhaften Differenzengleichungen ab, sodass H+eine Inverse oder eine Pseudo-Inverse oder eine andere invertierende Funktion der den Störgrößenvektor Wk gewichtenden Matrix H ist. Insbesondere die Verwendung zumindest eines Regelfehlers ey als Korrekturterm bringt teils signifikante Vorteile bezüglich der erreichbaren Konvergenzzeiten und der erzielbaren Robustheit des Störgrößenbeobachter SB.
Hierbei sei angemerkt, dass die m Zustands-Schätzwerte X = [xnx2, ...,xm]7 nicht den ersten m Zustandsvariablen xi,...,xm entsprechen müssen, sondern beliebig ausgewählte m Zustandsvariablen xi,...,xm der insgesamt n Zustandsvariablen xi,...,xn sein können. Dieser Umstand ermöglicht es, insbesondere die Komplexität von Zustandsbeobachtern ZB mitunter signifikant zu reduzieren. Bei Ansätzen aus dem Stand der Technik, bei denen Zustandsraummodelle um Störgrößenmodelle erweitert werden, müssen typischerweise sämtliche Zustände des erweiterten Modells geschätzt werden. Im Rahmen der Erfindung kann es damit z.B. auch bei einem komplexen System 1 mit einer Vielzahl an Zustandsgrößen Xj ausreichend sein, lediglich eine Zustandsgröße Xj zu schätzen, wenn z.B. lediglich eine Störgröße wi wirkt.
In einer vorteilhaften Weise kann im Rahmen der Erfindung ein dem aktuellen Regelungs- Zeitschritt tk unmittelbar vorhergehender Regelungs-Zeitschritt tk-i als vergangener Regelungs-Zeitschritt tk-j verwendet werden, also j=1 , von welchem die zur Ermittlung der Störgrößen-Schätzwerte Wk = [wl k,w2 k, ...,wPife]T herangezogenen bekannten zumindest m Zustands-Schätzwerte ->xm,k-i stammen. Regelkreise 100 mit einer Kaskade aus einem Zustandsbeobachter ZB und einem Störgrößenbeobachter SB eignen sich insbesondere zur Regelung von bidirektionalen DC/DC-Wandlern 10 als technisches System 1 , wie sie z.B. auf HiL-Prüfständen, z.B. zur Entwicklung und Testung von Batteriesystemen, insbesondere Batteriesystemen von elektrischen Antriebssträngen, eingesetzt werden. Dazu ist anzumerken, dass die Erfindung trotz der sich hierbei ergebenden Vorteile natürlich nicht auf die Regelung eines bidirektionalen DC/DC-Wandlers 10 als technisches System 1 wie in Fig.3 gezeigt beschränkt ist, sondern auch auf andere technischen Systeme 1 angewandt werden kann. Auch die nachfolgend angegebenen und mit dem diskutierten DC/DC-Wandler 10 einhergehenden mathematischen Modelle und Beschreibungen sind als rein beispielgebend zu betrachten und dienen nur der Erläuterung der Erfindung.
Fig.3 offenbart eine mögliche Ausgestaltung eines technischen Systems 1 in Form eines DC/DC-Wandlers 10 mit einer elektrischen Last 5. Der DC/DC-Wandler 10 nimmt dabei die Rolle des technischen Systems 1 ein. Die elektrische Last 5 steht stellvertretend für einen zu testenden Prüfling (auch „Unit Under Test“ bzw. „UUT“), wobei nachfolgend der Fall einer elektrischen Last 5 in Form eines Batteriesystems betrachtet wird. Die elektrische Last 5 kann aber ebenso ein (zumindest teilweise) elektrischer Antriebsstrang eines Fahrzeugs sein, oder bestimmte Antriebsstrangkomponenten eines elektrischen Antriebsstranges umfassen, oder auch nur eine einzelne Antriebsstrangkomponente eines elektrischen Antriebsstranges darstellen, wie einen Stromrichter oder eine elektrische Maschine. Der DC/DC-Wandler 10 stellt der elektrischen Last 5 einen Laststrom i zur Verfügung, woraus sich in Zusammenwirkung mit der Last 5 eine Lastspannung V2 am Ausgang des DC/DC- Wandlers 10 einstellt.
Der in Fig.3 gezeigte DC/DC-Wandler 10 umfasst die Halbbrücken HBi, HB2, HB3, HB4. An den Eingängen Ei , E2 des DC/DC-Wandlers 10 liegt eine Gleichspannung vo an, welche von einem üblicherweise vorhandenen Glättungskondensator Co geglättet wird. Zur Erzeugung der Gleichspannung vo wird eine dreiphasige Wechselspannung AC mittels eines Gleichrichters 4 zu einer Eingangs-Gleichspannung vo gleichgerichtet.
Im in Fig.3 gezeigten Ausführungsbeispiel ist der DC/DC-Wandler 10 als vierstrangiger Synchronwandler aufgebaut. Der DC/DC-Wandler 10 kann aber auch mehr oder auch weniger Stränge aufweisen. Die Anwendbarkeit der gegenständlichen Erfindung wird dadurch nicht eingeschränkt. Der DC/DC-Wandler 10 besteht aus parallelen Halbbrücken HB1, HB2, HB3, HB4 und zugehörigen Drosseln Li , L2, L3, L4, deren Strangströme iLi , ii2, ii_3, ii_4 jeweils durch das Schaltverhalten der zugehörigen Halbbrücke HB1, HB2, HB3, HB4 gesteuert werden. Die Halbbrücken HB1, HB2, HB3, HB4 bestehen aus je einem oberen Leistungsschalter S01, S02, S03, S04, sowie aus je einem unteren Leistungsschalter Sui, Su2, Su3, Su4, wobei die Stränge mit den zugehörigen Drosseln, Li , L2, L3, L4 jeweils zwischen einem oberen und unteren Leistungsschalter geschaltet sind. Weiters sind wie üblich parallel zu den Leistungsschaltern zugehörige Freilaufdioden Doi , Dui, D02, DU2, D03, DU3, D04, DU4 vorgesehen.
Pro Strang sind somit je eine Halbbrücke HBi, HB2, HB3, HB4 und je eine Drossel Li, L2, L3, L4 vorgesehen, wobei die Drosseln Li , L2, L3, L4 einerseits zwischen den oberen Leistungsschaltern S01 , S02, S03, S04 und unteren Leistungsschaltern Sui , Su2, SU3, SU4 mit je einer Halbbrücke HB1, HB2, HB3, HB4 verbunden sind, und andererseits ausgangsseitig miteinander verbunden sind. Damit ergibt sich der Ausgangsstrom als Summe der jeweiligen Strangströme iLi , ii2, ii3, ii4- Ohm’sche Widerstände der Drosseln Li , L2, L3, L4 sind in Fig.3 vernachlässigt, können aber (wie später in Fig.4) ebenso berücksichtigt werden.
Zudem ist üblicherweise ein Ausgangsfilter F vorgesehen, das den Ausgangsstrom in gewünschter Weise filtert, beispielsweise glättet. Das Ausgangsfilter F ist im Ausführungsbeispiel nach Fig.3 in Form eines ausgangsseitigen Glättungskondensators C2 und einer Ausgangsinduktivität L ausgebildet. Das Ausgangsfilter F erhält einen Ausgangsstrom des DC/DC- Wandlers 10 bzw. eine Ausgangsspannung vi als Eingangsgröße(n) und filtert diese.
Die Leistungsschalter S01 , S02, S03, S04, Sui , Su2, SU3, SU4 der Halbbrücken werden durch eine Steuereinheit 2 angesteuert. Mögliche Realisierungen einer Steuereinheit 2 sind unter anderem durch mikroprozessorbasierte Hardware, wie beispielsweise Mikrocontroller, und integrierte Schaltungen (ASIC, FPGA) gegeben. In der Folge wird davon ausgegangen, dass die Steuereinheit 2 mit einer Abtastzeit Ts getaktet ist, sodass sich, wie erwähnt, diskrete Regelungs-Zeitschritte tk=fc • Ts ausbilden, wobei k typischerweise aus der Menge der natürlichen oder ganzen Zahlen stammt. Auf einer Steuereinheit 2 kann die erfindungsgemäße Beobachtung und Regelung umgesetzt werden. Natürlich sind typischerweise auch bei anderen technischen Systemen 1 entsprechende Steuereinheiten 2 vorgesehen, nicht nur beim gegenständlich betrachteten DC/DC-Wandler 10.
Die oberen Leistungsschalter S01 , S02, S03, S04 und die jeweils zugehörigen unteren Leistungsschalter Sui, SU2, SU3, SU4 einer Halbbrücke HB1, HB2, HB3, HB4 werden grundlegend alternierend geschaltet, um potentiell beschädigende Kurzschlüsse in den Halbbrücken zu verhindern. Zur konkreten Ansteuerung der Leistungsschalter S01 , S02, S03, So4, Sui, Su2, Su3, SU4 ist in der Steuereinheit 2 ein Steuerverfahren implementiert, üblicherweise eine hinlänglich bekannte Pulsweitenmodulation (PWM). Mittels einer Pulsweitenmodulation kann bekanntermaßen ein Tastgrad d (englisch „duty cycle“) vorgegeben werden, welcher die Dauer des Durchschaltens der Eingangsspannung vo über eine Halbbrücke in Relation zu einer vorgegebenen Schaltperiode Ts beschreibt. Der Kehrwert der Schaltperiode Ts legt dabei die Schaltfrequenz fs = — fest. Die Steuerung von Halbbrücken HBi, HB2, HB3, HB4 sowie das Prinzip einer PWM sind in der Leistungselektronik hinreichend bekannt, weswegen auf diese Punkte an dieser Stelle nicht näher eingegangen wird. Es sei angemerkt, dass zur Umsetzung des erfindungsgemäßen Verfahrens auch andere Ansteuerverfahren verwendet werden können, wie z.B. eine Pulse-Frequency-Modulation (PFM).
Der DC/DC-Wandler 10 kann selbstverständlich auch in einer anderen Ausführung oder Schaltungstopologie, z.B. mit weniger oder mehr Strängen, mit weniger oder mehr Leistungsschaltern (auch pro Halbbrücke), etc. ausgeführt sein. Ebenso ist es denkbar, dass der Gleichrichter 4 im DC/DC-Wandler 10 integriert ist. In jeder Ausführung umfasst der DC/DC-Wandler 10 jedoch zumindest einen Leistungsschalter, der von einer Steuereinheit 2 angesteuert wird, um einen Laststrom i einzustellen.
Zum Betrieb des DC/DC-Wandlers 10 kann vorgesehen sein, den Laststrom i und/oder die Lastspannung V2, z.B. messtechnisch oder rechnerisch oder durch einen Beobachter anhand anderer bekannter Größen, zu ermitteln, und den ermittelten Laststrom i und/oder die Lastspannung V2 der Steuereinheit 2 zuzuführen, wie im Ausführungsbeispiel der Fig.3. Dazu ist anzumerken, dass sich in der Praxis insbesondere die Messung der Lastspannung V2 als oftmals schwierig erweist, und aufgrund der üblicherweise nötigen Verkabelung von zur Messung eingesetzten Messaufbauten das tatsächliche zeitliche Verhalten einer Lastspannung V2 oft nur unzureichend in einer Messung abgebildet werden kann. Weiters ist in der Steuereinheit 2 ein Emulationsmodell 3 einer zu emulierenden Komponente (UUT) vorgesehen, beispielsweise ein Antriebsstrangmodell zur Beschreibung des zeitlichen Verhaltens eines elektrischen Antriebsstranges oder ein Batteriemodell.
Das Emulationsmodell 3 bildet das Verhalten der nachzubildenden Komponente(n) nach und berechnet typischerweise eine Referenzgröße r, z.B. in Form eines Referenzstromes iR (Batteriestrom). Ein derartiger Referenzstrom iR kann in weiterer Folge als Referenzgröße r bzw. als Referenzgrößen-Zeitverlauf zur Regelung des Laststromes i herangezogen werden. Die Vorgabe einer Referenzgröße r kann aber auch anderweitig erfolgen, z.B. durch die Vorgabe eines Bedieners oder durch ein Auslesen aus einer Tabelle. In diesem Fall ist kein Emulationsmodell 3 nötig. Auch muss ein Emulationsmodell 3 nicht zwingend Eingangsgrößen aufnehmen, sondern kann eine Referenzgröße r auch ohne von extern vorgegebene Eingangsgrößen ermitteln.
Um in weiterer Folge darzulegen, wie das erfindungsgemäße Verfahren auf einen wie anhand Fig.3 beschriebenen DC/DC Wandler 10 angewandt werden kann, wird in einem ersten Schritt gezeigt, wie mittels des in Fig.4 gezeigten Ersatzschaltbildes des DC/DC Wandlers 10 ein mathematisches Modell für den DC/DC Wandler 10 angegeben werden kann. In Fig.4 stehen L^Rt für die Durchschnitte der Induktivitäten der Drosseln Li , L2, L3, L4 sowie für einen internen Widerstand dieser Durchschnitts-Induktivität Lj, C2 wie vorhin vor für einen ausgangsseitigen Glättungskondensators, L ebenso wie vorhin für die bereits erwähnte Ausgangsinduktivität L, und Ro für einen zur Ausgangsinduktivität L zugehörigen internen Widerstand.
Ausgehend vom Ersatzschaltbild aus Fig.4 kann folgendes System aus drei Differentialgleichungen als mathematische Modell für den in Fig.3 gezeigten DC/DC Wandler 10 abgeleitet werden:
Figure imgf000020_0001
Darin stehen i2,v1,v2 für die Summe der Phasenströme, den Ausgangsstrom, die Ausgangsspannung und die gemessene Lastspannung. v0 ■ d steht für die Eingangsgröße u, die sich als Produkt der Zwischenkreisspannung v0 und des Tastverhältnisses d ergibt. Bei dieser Wahl kann ein direkter Zusammenhang zwischen der Stellgröße u und dem durchschnittlichen duty-cycle der PWM-Signale für die Leistungsschalter Soi , S02, S03, S04, Sui, Su2, Su3, SU4 hergestellt werden. Zur kompakteren Schreibweise werden für den Zustandsvektor, die Dynamikmatrix, den Eingangsvektor, den Stör-Eingangsvektor und den Ausgangsvektor die in der linearen Regelungstechnik üblichen Abkürzungen X, A, B, E, C eingeführt. Im betrachteten Fall wirkt die Lastspannung V2 als Störgröße w auf das Modell. Der Laststrom i stellt die zu regelnde Ausgangsgröße y dar.
Diskretisiert man obiges Modell (z.B. mittels eines Forward- oder Backward-Euler-Verfahrens oder mittels der Methode nach Tustin), kann allgemein die nachstehende, diskrete Modellgleichung angegeben werden:
%k+l — AdXk + Bduk + Edwk-
Der Subskript d repräsentiert darin die zeitdiskrete Modellbeschreibung, und der Index k notiert die bereits erwähnten zeitdiskreten Regelungs-Zeitschritte. An dieser Stelle sei erneut angemerkt, dass die Anwendung des erfindungsgemäßen Verfahrens keineswegs auf die Regelung eines DC/DC Wandlers 10 eingeschränkt ist. Ein System wie die obenstehende lineare Differenzengleichung kann aus der Modellierung der unterschiedlichsten technischen Systeme 1 hervorgehen, was auf die universelle Einsetzbarkeit der Erfindung hinweist. Insbesondere kann sich ein obiges, lineares, zeitdiskretes Modell auch aus der Linearisierung eines beliebigen nichtlinearen Modells ergeben, sodass die Klasse von Modellen bzw. technischen Systemen 1 , auf die die Erfindung angewandt werden kann, im Grunde nicht eingeschränkt werden muss.
Um die Ausgangsgröße y = i auf eine vorgegebene oder eine durch ein Emulationsmodell ermittelte Referenzgröße r einzuregeln, kann für das obige Modell ein nichtlineares oder auch ein lineares Regelungsgesetz vorgegeben werden, z.B. in Form eines in der Regelungstechnik hinlänglich bekannten Zustandsreglers, bei welchem der Zustandsvektor X des zu regelnden Systems mittels einer Regler-Verstärkung Kx direkt auf die Stellgröße u abgebildet wird. Zur Wahl der Regler-Verstärkung Kx stehen eine Vielzahl von Methoden und Ansätze zur Verfügung, wie der Zustandsregler-Entwurf nach Ackermann.
In einer vorteilhaften Weise kann als Regler R aber auch ein sogenannter Optimalregler verwendet werden, welcher in den vorgegebenen Regelungs-Zeitschritten bei der Ermittlung der Stellgröße v ein vorgegebenes Gütemaß J, welches vorzugsweise eine Zeitdauer bis zur Einregelung der Ausgangsgröße y auf die Referenzgröße r und/oder eine im Zuge der Regelung aufzuwendende Stellenergie und/oder einen zeitlichen Verlauf eines Regelfehlers ey=r-y bewertet, optimiert.
Wie erwähnt, werden die ermittelten Störgrößen-Schätzwerte vorteilhafterweise im Regler R bei der Ermittlung der Stellgröße berücksichtigt. Hierzu sei angemerkt, dass diese Vorgehensweise insbesondere die Möglichkeit eröffnet, Regelgesetze ohne Integralanteile zu verwenden. Integrierende Regler werden typischerweise herangezogen, um Eingangsstörungen zu unterdrücken. Werden, wie im Rahmen der Erfindung vorgesehen, allerdings sämtliche wirkenden Störgrößengeschätzt und mittels ihrer Schätzung berücksichtigt und in geeigneter Weise kompensiert, kann auf Integratoren im Regler R vielfach verzichtet werden, was hinsichtlich Dynamik und Schwingneigung der resultierenden Regelkreise vielfältige Vorteile mit sich bringt (beispielsweise können Integratoren in Reglern R größere Ripple und größeres Überschwingen in Sprungantworten verursachen).
Wird nun beispielhaft ein Zustandsregler Kx zum Einregeln einer Ausgangsgröße y auf eine vorgegebene Referenzgröße r eingesetzt, kann im gegenständlichen Fall z.B. das Bildungsgesetz
Figure imgf000021_0001
für die Stellgröße Uk angegeben werden, wobei sich die Größe Xr gemäß der Gleichung r = CXr aus der vorgegebenen Referenzgröße r ableitet, und damit einen Referenz-Zustandsvektor
Xr darstellt, und ur einen Wert der Stellgröße uk darstellt, der erforderlich ist, um den Zustandsvektor X im Referenz-Zustandsvektor Xr zu halten. Der regelungstechnischen Literatur kann für ein beispielhaftes, lineares System der Form Xk+1 = AdXk + Bduk + Edw2 (, y = CX z.B. der Vorschlag ur = (C(I - A^B^Cr - C(I - Ad)~1Edwk >) entnommen werden, wo insbesondere die Berücksichtigung des Störgrößen-Schätzwertes wk klar ersichtlich wird.
Die Idee bei der Einführung dieses Referenz-Zustandsvektors Xr ist es, den Zustandsvektor X in einen Zustandsvektor Xr zu überführen, in dem das ursprünglich gestellte regelungstechnische Problem, die Ausgangsgröße y auf die Referenzgröße r einzuregeln, gelöst wird. Der Referenz-Zustandsvektor Xr ist damit eine Hilfsgröße, die sich aus der vorgegebenen Referenzgröße r ableitet.
Nachfolgend wird gezeigt, wie für obiges Modell ein Zustandsbeobachter ZB zur Ermittlung der Zustands-Schätzung Xk entworfen werden kann. Konkret können beispielsweise ausgehend vom oben angeführten zeitdiskreten Modell die folgenden Beobachtergleichungen für einen Zustandsbeobachter ZB angesetzt werden: k+i = Z + yk + Bduk k = ^k — Myk, yk = DXk
Darin steht Zk für einen Hilfszustand, aus welchem gemäß der zweiten der obigen Gleichungen die Schätzung Xk für den zu schätzenden Zustandsvektor Xk ermittelt werden kann, und yk für eine aus der Schätzung Xk ermittelte Schätzung der Ausgangsgröße y. Die Matrizen N, L, G, M, D sind derart auszulegen, dass der Schätzfehler ex k = Xk - Xk konvergiert, also gegen ex k = 0 strebt für einen gegen Unendlich strebenden Index k (/c -> oo). Die Matrix D kann hier der bereits bekannten Ausgangsmatrix C entsprechen, kann aber z.B. aus Gründen der Beobachterauslegung auch anders gewählt werden.
Es sei angemerkt, dass im gegenständlichen Fall, in dem lediglich eine Störung Wk wirkt, der Zustandsbeobachter ZB ausgehend von der Ausgangsgröße yk und der Eingangsgröße Uk des technischen Systems 1 die Zustands-Schätzwerte Xk ermittelt. Diese Größen, Ausgangsgröße yk und Eingangsgröße Uk, werden dem Zustandsbeobachter ZB in der praktischen Umsetzung als Messgrößen zur Verfügung gestellt. Im Rahmen der Erfindung wurde dahingehend erkannt, dass es in vielen für die Praxis relevanten Fällen erforderlich ist, einem Zustandsbeobachter ZB im Fall einer Anzahl von p wirkenden Störgrößen wi zumindest p Messgrößen, z.B. der Eingangsgröße u und/oder der Ausgangsgröße y und/oder von Zustandsgrößen xi...xn, zur Verfügung zu stellen, um den gewünschten Zustands-Schätzwert ermitteln zu können. In der regelungstechnischen Literatur spricht man hierbei von der „Existenz eines Beobachters“. Würden im gegenständlichen Fall beispielswiese zwei zusätzliche weitere Störgrößen wi wirken (insgesamt würden dann drei Störgrößen wi wirken), wäre es erforderlich, dem Zustandsbeobachter ZB eine weitere Messgröße zuzuführen, z.B. eine Messung einer Zustandsgröße Xj, sodass der Zustandsbeobachter ausgehend von drei Messgrößen die gewünschte Schätzung durchführen kann.
Die Dynamik (d.h. das zeitliche Verhalten) des Schätzfehlers ist ausgehend von obigem Modell durch die Gleichung
®x,fc+l — ex k festgelegt, wodurch sich aus der Forderung eines konvergenten Schätzfehlers ex k unmittelbar eine Forderung nach einer Matrix N, die stabil ist im Sinne von Hurwitz ableiten lässt (bei diskreten Systemen: alle Eigenwerte der Matrix N innerhalb des Einheitskreises, bei kontinuierlichen Systemen: alle Eigenwerte der Matrix N in der linken offenen Halbebene der komplexen Zahlenebene). Im Rahmen der Erfindung wurde diesbezüglich erkannt, dass diese Forderung durch eine Matrix N erfüllt wird, welche der Gleichung
Af = (Z - Ed(DEdyD)Ad - [Q ff] _D(j _ EyDEdyD)Ad entspricht. Ein derartiger Zustandsbeobachter kann für beliebe Systeme angegeben werden, die durch ein Modell der Form Xk+ 1 = AdXk + Bduk + Edwk modelliert werden können, und ist nicht auf den gegenständlich betrachteten DC/DC-Wandler beschränkt.
Darin stehen I für eine Einheitsmatrix geeigneter Dimension, (öffd)+ für die Pseudo-Inverse von D
Figure imgf000023_0001
T und [(? ff] für Matrizen, die der Matrix N wie erwähnt Eigenwerte innerhalb des Einheitskreises aufprägen. Zur Wahl der Matrizen [(? ff] sind verschiedene Ansätze aus der Literatur bekannt, in einer vorteilhaften Weise kann zu diesem Zweck beispielsweise die wohlbekannte Formel nach Ackermann eingesetzt werden. Für die Matrix M kann in ähnlicher Weise beispielsweise
M = -Ed(DEd + R(I - (DEd DEd ) angesetzt werden. Es sei angemerkt, dass auch andere Ansätze zum Aufstellen der Beobachtergleichungen des Zustandsbeobachters ZB herangezogen werden können, wie Sliding-Mode-Beobachter, oder Kalman-Filter oder andere Beobachter. Entscheidend ist, dass es der Zustandsbeobachter ZB erlaubt, ohne explizite Betrachtung der Störgrößen w eine exakte Schätzung des Zustandsvektors zu ermitteln, aus welcher in einem nächsten Schritt im Störgrößenbeobachter die gewünschten Störgrößen-Schätzwerte ermittelt werden können.
Wie diese Ermittlung von Störgrößen-Schätzwerten im gegenständlichen Anwendungsbeispiel konkret durchgeführt werden kann, wird nachfolgend dargestellt. Dazu sei zunächst eine naheliegende Herangehensweise gezeigt, bei der die Differenzengleichung für den Zustandsvektor ohne weitere Maßnahmen auf die zu schätzende Störgröße wk aufgelöst wird: W'fc = E (Xk+1 - AdXk - BdUk).
Die Matrix Ed steht hierbei wie vorhin für die Pseudo-Inverse Ed = (E^E^ Ed T . Diese Vorgehensweise kann interpretiert werden als ein Vergleich eines neuen Schätzwertes Xfe+1mit einer Prädiktion dieses neuen Schätzwertes, wobei diese Prädiktion basierend auf zumindest einem vorgehenden Schätzwert Xk und einem störfreien Modell AdXk + Bdufedurchgeführt wird. Würde keine Störung wirken, wäre der Ausdruck auf der rechten Gleichungsseite gleich Null, es würde also Xk+1 - AdXk - Bduk = 0 gelten. Wirkt nun jedoch eine Störgröße wi, kommt es zu einer Abweichung, aus welcher eine Schätzung für die Störgröße ermittelt werden kann.
Im Rahmen der gegenständlichen Erfindung wurde allerdings erkannt, dass die beschriebene Art der Schätzung mehrere Nachteile aufweist, unter anderem, dass die Schätzung der Störgrößen wk erst korrekt wird, wenn die Schätzung des Zustandsvektors xk konvergiert ist. Ist es nicht möglich, eine zügige Konvergenz sicherzustellen, kann es mitunter beträchtliche Zeit in Anspruch nehmen, bis korrekte Störgrößen-Schätzwerte bereitgestellt werden können.
Erfindungsgemäß wird aus diesem Grund eine andere Art der Störgrößenschätzung eingesetzt, bei welcher insbesondere der Regelfehler ey=r-y berücksichtigt wird. Zu diesem Zweck kann das Gleichungssystem
Figure imgf000024_0001
angegeben werden, aus welchem die unbekannte Wk ermittelt werden kann. Setzt man beispielsweise die zweite Gleichung des obigen Gleichungssystems in die erste Gleichung ein, ergibt sich nach Umformung die Rechenvorschrift
Figure imgf000024_0002
für den zu schätzenden Störgrößenvektor. Darin wird die Wirkung des zusätzlichen, auf dem Regelfehler basierenden Korrekturterms ersichtlich. Ein wesentlicher Vorteil der Formulierung des Störgrößenbeobachters SB in Form zweier separater Differenzengleichungen ist, dass die Wahl der festzulegenden Verstärkungsfaktoren L± und l2 (nicht zu verwechseln mit den Induktivitäten Li , l_2, L3, L4) auf eine besonders effiziente Weise erfolgen kann.
Nachfolgend wird eine zu diesem Zweck mögliche und besonders elegante Herangehensweise dargelegt. Konkret kann erneut auf den Referenz-Zustandsvektor Xr zurückgegriffen werden, welcher sich, wie beschrieben, aus der Referenzgröße r gemäß r = CXr ergibt. Fasst man die beiden Differenzengleichungen des Störgrößenbeobachters SB zusammen und setzt man D = C, kann folgende Beschreibung angegeben werden:
Figure imgf000025_0001
Die Wahl der Verstärkungsfaktoren Llf L2 wird dadurch auf die Dimensionierung eines Vektors -1 zurückgeführt, der die Matrix stabilisiert, d.h. der .L2J
Figure imgf000025_0002
sicherstellt, dass die Eigenwerte der Matrix innerhalb des Einheitskreises liegen. Dazu sind aus der regelungstechnischen Literatur verschiedene Ansätze bekannt. Ausgehend von dieser Gleichung kann erneut aus einer Vielzahl von Methoden zur Dimensionierung der Verstärkungsfaktoren Z1,Z2 gewählt werden, wobei als bekanntes Beispiel erneut auf die in der Regelungstechnik hinlänglich bekannte Methode nach Ackermann verwiesen sei.
In den Figuren 5a, 5b sind abschließend Ergebnisse gezeigt, die bei der Regelung eines wie in Fig.3 gezeigten DC/DC-Wandlers 10 erreicht wurden, einmal mittels des Regelkreises 200 aus Fig.1 nach Stand der Technik, einmal mittels des erfindungsgemäßen Regelkreises 100 gemäß Fig.2.
Im in Fig.5a gezeigten Szenario beträgt die Referenzgröße r für den zu regelnden Strom i 100A, wobei zum Zeitpunkt t=1 , 5 Sekunden ein Sprung auf diesen Sollstrom von 100A vorgenommen wird. Die strichlierte Linie (Stand der Technik) wurde ohne Schätzung der wirkenden Störgröße w erzielt, die durchgezogene Linie mit Schätzung der wirkenden Störgröße w (Erfindung). Es ist klar zu erkennen, dass mit dem erfindungsgemäßen Verfahren eine höhere Regelungsgenauigkeit erreicht werden kann und ein schnellerer Einschwingvorgang möglich wird.
Fig.5b zeigt den eingeschwungenen Zustand der in Fig.5a beschriebenen Regelungsaufgabe. Es ist zu erkennen, dass durch die Erfindung (durchgezogene Linie) auch ohne integrierende Anteile im Regler eine präzise Regelung auf den vorgegebenen Strom von 100A möglich ist. Das Verfahren nach Stand der Technik (strichlierte Linie) führt zu einer verbleibenden Regelabweichung, was im praktischen Einsatz aus offensichtlichen Gründen äußerst unerwünscht ist, insbesondere bei Testsystemen, an die bekanntermaßen vielfach besonders strenge Genauigkeitsanforderungen gestellt werden.
Abschließend sei angemerkt, dass die erfindungsgemäße Vorgehensweise der Verwendung eines Zustandsbeobachters ZB und eines Störgrößenbeobachters SB auch mit eingangs diskutierten Ansätzen kombiniert werden kann, in denen ein Zustands-Modell zur Beschreibung der zeitlichen Veränderung der n Zustandsgrößen xi...xn vorgesehen ist, welches um weitere Modellanteile erweitert wird, wie insbesondere Modelle von Ausgangsgrößen mit einem Fehler-Anteil und einem Dynamik-Anteil oder wie Störgrößenmodelle, um beispielsweise Störgrößen wi und Ausgangsgrößen y und Zustandsgrößen xi...xn in einem gemeinsamen Modell zu beschreiben. Verbleiben in einem derartigen Gesamtmodell trotz der Aufnahme von Störgrößen oder Ausgangsgrößen in einen erweiterten Zustandsvektor externe Störgrößen, beispielsweise weil nicht alle Störgrößen modellhaft beschrieben werden können und in das Gesamtmodell mitaufgenommen werden können, kann die gegenständliche Erfindung auch auf ein derartiges Modell angewandt werden.
In gewissen praktischen Fällen sind insbesondere zu regelnde Ausgangsgrößen y oftmals stark von Störgrößen beeinflusst, sodass es schwierig ist, für eine zu regelnde Ausgangsgröße y eine geeignete Beschreibung des dynamischen Verhaltens anzugeben, was für die Auslegung von Reglern aber meist erforderlich ist. In derartigen Fällen erweist es sich oftmals als vorteilhaft, ein mathematisches Zustands-Modell, welches wie erwähnt das zeitliche Verhalten von Zustandsgrößen beschreiben kann, um ein Ausgangsgrößenmodell, welches das zeitliche Verhalten der von der zumindest einen Störgröße beeinflussten Ausgangsgröße beschreibt, zu einem Ausgangs-Zustands-Modell zu erweitern. Weist dabei das Ausgangsgrößenmodell einen von der Ausgangsgröße y abhängenden Dynamik-Anteil und einen von einer Störung, die das zeitliche Verhalten der Ausgangsgröße beeinflusst, abhängenden Fehler-Anteil auf, ergibt sich erneut das Szenario, dass eine von außen wirkende Störgröße auf das resultierende Modell wirkt, sodass in einer vorteilhaften Weise die gegenständliche Erfindung, basierend auf einem Einsatz eines Störgrößenbeobachters und eines Zustandsbeobachters eingesetzt werden können, um Schätzwerte für die Störung zu ermitteln und diese anschließend in einer Regelung zu berücksichtigen.

Claims

Patentansprüche
1. Verfahren zur Regelung eines technischen Systems (1) mit n Zustandsgrößen (xi...xn), zumindest einer auf das technische System (1) wirkenden und das zeitliche Verhalten der n Zustandsgrößen (xi...xn) beeinflussenden Eingangsgröße (u), p auf das technische System (1) wirkenden Störgrößen (wi...wp), wobei p kleiner-gleich n ist, und zumindest einer zu regelnden Ausgangsgröße (y), wobei die zumindest eine Eingangsgröße (u) und/oder die zumindest eine Ausgangsgröße (y) und/oder zumindest eine der n Zustandsgrößen (xi...xn) gemessen werden, und wobei ein Regler (R) in vorgegebenen Regelungs-Zeitschritten aus einem Regelfehler ey, welcher eine Abweichung zwischen einer vorgegebenen Referenzgröße (r) und der Ausgangsgröße (y) beschreibt, eine Stellgröße (v) ermittelt, welche dem technischen System (1) als Eingangsgröße (u) vorgegeben wird, um die Ausgangsgröße (y) auf die Referenzgröße (r) einzuregeln, dadurch gekennzeichnet, dass während eines aktuellen Regelungs-Zeitschrittes tk mittels eines Zustandsbeobachters (ZB) für eine Anzahl von zumindest m Zustandsgrößen (xi...xm) der n Zustandsgrößen (xi...xn) des technischen Systems (1) aktuelle Zustands-Schätzwerte xlik, x2ik, ... , xm k ermittelt werden, wobei m größer-gleich eins und kleiner-gleich n ist, dass während des aktuellen Regelungs- Zeitschrittes tk mittels eines Störgrößenbeobachters (SB) aus einem aktuellen Regelfehler ey,k und/oder aus zumindest einem vergangenen Regelfehler ey.k-j, aus den aktuellen, mit dem Zustandsbeobachter (ZB) ermittelten zumindest m aktuellen Zustands-Schätzwerten xi,k> 2,k> - , xm k, aus bekannten zumindest m vergangenen Zustands-Schätzwerten xi,k-j> x2,k-j> - > xm,k-j von einem vergangenen Regelungs-Zeitschritt tk-j, und, falls m kleiner als p ist, aus zumindest einer Anzahl von p-m aktuellen Messwerten der Eingangsgröße (u) und/oder der Ausgangsgröße (y) und/oder von Zustandsgrößen (xi,...,xn), für welche vom Zustandsbeobachter (ZB) kein Zustands-Schätzwert ermittelt worden ist, aktuelle Störgrößen-Schätzwerte wl k, w2 k, ... , wp k für die p Störgrößen (wi...wp) ermittelt werden, und dass während des aktuellen Regelungs-Zeitschrittes tk die aktuellen Störgrößen- Schätzwerte wl k, w2 k, ... , wp k dem Regler (R) zugeführt werden und der Regler (R) die Störgrößen-Schätzwerte
Figure imgf000027_0001
w2, ... , wp bei der Ermittlung einer aktuellen Stellgröße (v) berücksichtigt.
2. Verfahren nach Anspruch 1 , dadurch gekennzeichnet, dass zumindest eine Störgröße wi der p Störgrößen (wi...wp) als Zustandsstörung oder als Eingangsstörung das zeitliche Verhalten der n Zustandsgrößen (xi...xn) beeinflusst oder sich als Ausgangsstörung der zumindest einen zu regelnden Ausgangsgröße (y) überlagert.
3. Verfahren nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass der
Zustandsbeobachter (ZB) für sämtliche der n Zustandsgrößen (xi...xn) Zustands-Schätzwerte
Figure imgf000028_0001
ermittelt.
4. Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass dem Zustandsbeobachter (ZB) zum Ermitteln der zumindest m Zustands-Schätzwerte xlik,x2ik, ->xmk zumindest p aktuelle Messwerte der Eingangsgröße (u) und/oder der Ausgangsgröße (y) und/oder von Zustandsgrößen (xi...xn) zugeführt werden.
5. Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass ein dem aktuellen Regelungs-Zeitschritt tk unmittelbar vorhergehender Regelungs-Zeitschritt tk-i als vergangener Regelungs-Zeitschritt tk-j verwendet wird.
6. Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das technische System (1) mittels eines linearen, zeitdiskreten Zustandsraum- Differentialgleichungssystems der Form Xk+1 = AdXk + Bduk + £dwfemit einem Zustandsvektor Xk = [xl k,x2 k, ...,xn fe]T und vorgegebenen Matrizen
Ad, Bd, /^mathematisch beschrieben wird, und dass der Zustandsbeobachter (ZB) auf Basis dieses Zustandsraum-Differentialgleichungssystems als Zk+1 = NZk + Lyk + Guk, Xk = Zk - Myk, yk = DXk entworfen wird, wobei Zk ein Hilfszustand ist, aus dem die aktuellen Zustands-Schätzwerte xlik,x2ik, ...,xmk für zumindest m Zustandsgrößen (xi...xm) ermittelt werden, und wobei N,L, G, M, D vorgegebene Matrizen sind, von denen die Matrix N die
Gleichung N = (/ - Ed(DEd)+D)Ad - [Q
Figure imgf000028_0002
Einheitsmatrix I und vorgegebenen Matrizen Q,R erfüllt, und die Matrix M die Gleichung M =
-Ed DEdy + R(I - (DEd)(DEd)+)erfÜllt.
7. Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass eine Abweichung zwischen zwei aufeinanderfolgenden Zustands-Schätzwerten X^Xfc-iermittelt wird, und dass diese Abweichung herangezogen wird, um die Störgrößen- Schätzwerte w2, ..., wp zu ermitteln.
8. Verfahren nach Anspruch 7, dadurch gekennzeichnet, dass die Abweichung mittels einer Differenzbildung zwischen aufeinanderfolgenden Zustands-Schätzwerten
Xk, Xfc.iermittelt wird.
9. Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der aktuelle Regelfehler ey,kals durch zumindest einen linearen Gewichtungsfaktor Z gewichteter aktueller Regelfehler Zey,k bei der Ermittlung der Störgrößen-Schätzwerte
Figure imgf000028_0003
berücksichtigt wird.
10. Verfahren nach Anspruch 9, dadurch gekennzeichnet, dass der zumindest eine lineare Gewichtungsfaktor L derart gewählt wird, dass eine das zeitliche Verhalten der Störgrößenschätzwerte w2, ...,wp beschreibende Matrix Eigenwerte innerhalb des Einheitskreises der komplexen Zahlenebene oder in der linken offenen Halbebene der komplexen Zahlenebene aufweist und damit eine asymptotisch stabile Dynamik beschreibt.
11. Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass als Regler (R) ein Regelgesetz ohne Integralanteil verwendet wird, wobei die Störgrößenschätzwerte w2, w3 einer aus einem Regelgesetz ohne Störgrößenkompensation hervorgehenden, unkompensierten Stellgröße zur Störgrößenkompensation überlagert werden.
12. Regelkreis (100) zur Regelung eines technischen Systems (1) mit n Zustandsgrößen (xi...xn), zumindest einer auf das System (1) wirkenden und das zeitliche Verhalten der n Zustandsgrößen (xi...xn) beeinflussenden Eingangsgröße (u), p auf das System (1) wirkenden Störgrößen (wi...wp), wobei p kleiner-gleich n ist, und zumindest einer Ausgangsgröße (y), wobei eine Messdaten-Erfassungseinheit vorgesehen ist, welche ausgestaltet ist, die zumindest eine Eingangsgröße (u) und/oder die zumindest eine Ausgangsgröße (y) und/oder zumindest eine der n Zustandsgrößen (xi...xn) messtechnisch zu erfassen, wobei eine Steuereinheit (2) vorgesehen ist, auf welcher ein Regler (R) implementiert ist, wobei der Regler (R) ausgestaltet ist, in vorgegebenen Regelungs- Zeitschritten aus einem Regelfehler ey, welcher eine Abweichung zwischen einer vorgegebenen Referenzgröße (r) und der Ausgangsgröße (y) beschreibt, eine Stellgröße (v) zu ermitteln und die Stellgröße (v) dem technischen System (1) als Eingangsgröße (u) vorzugeben, um die Ausgangsgröße (y) auf die Referenzgröße (r) einzuregeln, dadurch gekennzeichnet, dass in der Steuereinheit (2) ein Zustandsbeobachter (ZB) vorgesehen ist, welcher ausgestaltet ist, während eines aktuellen Regelungs-Zeitschrittes tk für eine Anzahl von zumindest m Zustandsgrößen (xi...xm) der n Zustandsgrößen (xi...xn) des technischen Systems (1) aktuelle Zustands-Schätzwerte xlik,x2ik, ...,xmk zu ermitteln, wobei m größergleich eins und kleiner-gleich n ist, dass in der Steuereinheit (2) ein Störgrößenbeobachter (SB) vorgesehen ist, welcher ausgestaltet ist, während eines aktuellen Regelungs- Zeitschrittes tkaus einem aktuellen Regelfehler ey,k und/oder aus zumindest einem vergangenen Regelfehler ey,k-j, aus den aktuellen, mit dem Zustandsbeobachter (ZB) ermittelten zumindest m aktuellen Zustands-Schätzwerten xlik,x2ik, -,xm k, aus bekannten zumindest m vergangenen Zustands-Schätzwerten xlik_j,x2ik_j, ..., xm k_j von einem vergangenen Regelungs-Zeitschritt tk-j, und, falls m kleiner als p ist, aus zumindest einer Anzahl von p-m aktuellen Messwerten der Eingangsgröße (u) und/oder der Ausgangsgröße (y) und/oder von Zustandsgrößen (xi,...,xn), für welche vom Zustandsbeobachter (ZB) kein Zustands-Schätzwert ermittelt worden ist, aktuelle Störgrößen-Schätzwerte wl k, w2 k, - , wp k für die p Störgrößen (wi...wp) zu ermitteln, und dass die Steuereinheit (2) ausgestaltet ist, während des aktuellen Regelungs-Zeitschrittes tk dem Regler (R) die aktuellen Störgrößen- Schätzwerte wlife, w2ife, - , wp.k zuzuführen, sodass die aktuellen Störgrößen-Schätzwerte -> p,k bei der Ermittlung einer aktuellen Stellgröße (Vk) vom Regler (R) berücksichtigbar sind.
13. Regelkreis (100) nach Anspruch 12, dadurch gekennzeichnet, dass das technische System (1) in Form eines bidirektionalen DC/DC-Wandlers (10) gegeben ist.
14. Regelkreis (100) nach Anspruch 13, dadurch gekennzeichnet, dass der bidirektionale DC/DC-Wandler (10) eine Mehrzahl von Leistungsschaltern (S01 , S02, S03, S04, Sui , Su2, SU3, SU4) umfasst, wobei an den Eingängen (Ei , E2) des DC/DC-Wandlers (10) eine Gleichspannung (vo) anliegt und der bidirektionale DC/DC-Wandler (10) eine Lastspannung (V2) und/oder einen ausgangsseitigen Laststrom (i ) als Ausgangsgröße (y) zur Verfügung stellt, und dass in der Steuereinheit (2) ein Emulationsmodell (3) vorgesehen ist, wobei das Emulationsmodell (3) ausgestaltet ist, einen Referenzstrom OR) als Referenzgröße (r) zur Regelung zu berechnen und der Steuerungseinheit (2) zur Regelung zur Verfügung zu stellen.
15. Regelkreis (100) nach Anspruch 14, dadurch gekennzeichnet, dass die Steuereinheit
(2) ausgestaltet ist, den aktuellen Regelfehler ey,k als Differenz zwischen dem vom Emulationsmodell (3) ermittelten Referenzstrom OR) als Referenzgröße (r) und dem Laststrom (i ) zu ermitteln.
16. Regelkreis (100) nach Anspruch 14 oder 15, dadurch gekennzeichnet, dass der in der
Steuereinheit (2) vorgesehene Zustandsbeobachter (ZB) und der in der Steuereinheit (2) vorgesehene Störgrößenbeobachter (SB) auf Basis eines linearen mathematischen Modells des DC/DC-Wandlers (10) in der Form
Figure imgf000030_0001
entworfen sind, mit Strömen iL und einer Spannung v als Zustandsgrößen Xj, einer
Lastspannung v2 als Störgröße wi, einem Produkt aus einer Zwischenkreisspannung v0 und einem Tastverhältnis d als Eingangsgröße (u), dem Laststrom i als Ausgangsgröße (y), und mit Widerständen Rj und Ro, Induktivitäten Lj und L und einer Kapazität C2.
PCT/AT2023/060435 2022-12-13 2023-12-12 Verfahren zur regelung eines technischen systems - beobachterkaskade Ceased WO2024124265A1 (de)

Priority Applications (1)

Application Number Priority Date Filing Date Title
DE112023003086.3T DE112023003086A5 (de) 2022-12-13 2023-12-12 Verfahren zur Regelung eines technischen Systems - Beobachterkaskade

Applications Claiming Priority (2)

Application Number Priority Date Filing Date Title
ATA50951/2022 2022-12-13
ATA50951/2022A AT526758B1 (de) 2022-12-13 2022-12-13 Verfahren zur Regelung eines technischen Systems - Beobachterkaskade

Publications (1)

Publication Number Publication Date
WO2024124265A1 true WO2024124265A1 (de) 2024-06-20

Family

ID=89321494

Family Applications (1)

Application Number Title Priority Date Filing Date
PCT/AT2023/060435 Ceased WO2024124265A1 (de) 2022-12-13 2023-12-12 Verfahren zur regelung eines technischen systems - beobachterkaskade

Country Status (3)

Country Link
AT (1) AT526758B1 (de)
DE (1) DE112023003086A5 (de)
WO (1) WO2024124265A1 (de)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN119336040A (zh) * 2024-08-21 2025-01-21 北京理工大学 一种异构无人系统数据驱动协同输出调节方法及装置

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2009086220A1 (en) * 2007-12-21 2009-07-09 University Of Florida Systems and methods for offset-free model predictive control
US20110060424A1 (en) * 2009-09-10 2011-03-10 Honeywell International Inc. System and method for predicting future disturbances in model predictive control applications
US20210124316A1 (en) * 2019-10-25 2021-04-29 Dow Global Technologies Llc Nonlinear Model Predictive Control of a Process

Family Cites Families (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
AT513776B1 (de) * 2014-04-08 2015-09-15 Avl List Gmbh Verfahren und Regler zur modellprädiktiven Regelung eines mehrphasigen DC/DC-Wandlers
AT521666B1 (de) * 2018-07-09 2022-02-15 Avl List Gmbh Verfahren und Vorrichtung zur Kompensation von Störgrößen

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2009086220A1 (en) * 2007-12-21 2009-07-09 University Of Florida Systems and methods for offset-free model predictive control
US20110060424A1 (en) * 2009-09-10 2011-03-10 Honeywell International Inc. System and method for predicting future disturbances in model predictive control applications
US20210124316A1 (en) * 2019-10-25 2021-04-29 Dow Global Technologies Llc Nonlinear Model Predictive Control of a Process

Non-Patent Citations (3)

* Cited by examiner, † Cited by third party
Title
"Offset-free reference tracking with model predictive control", AUTOMATICA, vol. 46, pages 1469 - 1476
MAEDER, U.MORARI, M.: "Offset-free tracking MPC: A tutorial review and comparison of different formulations", EUROPEAN CONTROL CONFERENCE (ECC, 2010
PANNOCCHIA, G.: "Offset-free MPC explained: novelties, subtleties, and applications", 5TH IFAC CONFERENCE ON NONLINEAR MODEL PREDICTIVE CONTROL, 2015

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN119336040A (zh) * 2024-08-21 2025-01-21 北京理工大学 一种异构无人系统数据驱动协同输出调节方法及装置

Also Published As

Publication number Publication date
AT526758B1 (de) 2024-12-15
AT526758A1 (de) 2024-06-15
DE112023003086A5 (de) 2025-05-28

Similar Documents

Publication Publication Date Title
DE10196372B3 (de) Adaptiver rückgekoppelter/vorwärtsgekoppelter PID-Controller
EP2534748B1 (de) Regelung eines modularen umrichters mit verteilten energiespeichern mit hilfe eines beobachters für die ströme und einer schätzereinheit für die zwischenkreisenergie
AT513776B1 (de) Verfahren und Regler zur modellprädiktiven Regelung eines mehrphasigen DC/DC-Wandlers
AT513189A2 (de) Verfahren zur Ermittlung eines regelungstechnischen Beobachters für den SoC
EP2289145B1 (de) Regelverfahren für eine hochspannungsgleichstromübertragungsanlage mit gleichspannungszwischenkreis und selbstgeführten umrichtern
WO2021035269A1 (de) Verfahren und regler zur modellprädiktiven regelung gekoppelter stromrichter
DE102015111082A1 (de) Verfahren und Vorrichtung zur Steuerungsoptimierung eines Schaltspannungsreglers
DE102014101351A1 (de) System und verfahren für einen leistungsversorgungsregler
DE102014201615A1 (de) Multiphasen-Gleichspannungswandler und Verfahren zum Betreiben eines Multiphasen-Gleichspannungswandlers
AT526758B1 (de) Verfahren zur Regelung eines technischen Systems - Beobachterkaskade
EP3308442B1 (de) Verfahren zur rechnergestützten parametrierung eines umrichters in einem stromnetz
AT526759B1 (de) Verfahren zur Regelung eines technischen Systems - Ausgangsgrößenmodell
EP3476035B1 (de) Regelung von phasenströmen eines wechselrichters
EP2481146B1 (de) Verfahren zum regeln eines umrichters und anordnung zur regelung eines umrichters
DE102016203123B4 (de) Vorrichtung und Verfahren zur Regelung eines Wechselrichters
EP2425522B1 (de) Verfahren zum regeln eines umrichters unter berücksichtigung von stell- und messverzögerungen mit hilfe eines beobachters
DE69824420T2 (de) Steuer- und Überwachungseinrichtung für die Öffnung oder die Schliessung eines elektrischen Betätigungselementes
EP2534749B1 (de) Regelung eines modularen umrichters mit verteilten energiespeichern mit hilfe eines beobachters für die ströme und einer schätzereinheit für die zwischenkreisenergie
DE10253865B4 (de) Verfahren zur Ermittelung von ein mehrphasiges elektrotechnisches Betriebsmittel charakterisierenden elektrischen Größen
EP2517348B1 (de) Verfahren zur regelung eines zeitvarianten systems
EP3566296B1 (de) Verfahren und anordnung zum betreiben einer elektrischen einrichtung
DE4115010A1 (de) Verfahren und einrichtung zur regelungstechnischen fuehrung von uebertragungsstrecken dritter oder hoeherer ordnung mit einer oder mehreren ausgangsgroessen
EP2639955A2 (de) Verfahren zum Regeln eines selbstgeführten Stromrichters
DE4310778A1 (de) Verfahren zur zeitdiskreten Regelung des Stromes eines über einen Wechselrichter gespeisten Asynchronmotors
EP4120500A1 (de) Verfahren zur regelung elektrischer netzgrössen in einem einspeisenetzwerk

Legal Events

Date Code Title Description
121 Ep: the epo has been informed by wipo that ep was designated in this application

Ref document number: 23828326

Country of ref document: EP

Kind code of ref document: A1

WWE Wipo information: entry into national phase

Ref document number: 112023003086

Country of ref document: DE

REG Reference to national code

Ref country code: DE

Ref legal event code: R225

Ref document number: 112023003086

Country of ref document: DE

WWP Wipo information: published in national office

Ref document number: 112023003086

Country of ref document: DE

122 Ep: pct application non-entry in european phase

Ref document number: 23828326

Country of ref document: EP

Kind code of ref document: A1