WO2022138495A1 - 手術支援ロボット、手術支援システムおよび手術支援ロボットの制御方法 - Google Patents
手術支援ロボット、手術支援システムおよび手術支援ロボットの制御方法 Download PDFInfo
- Publication number
- WO2022138495A1 WO2022138495A1 PCT/JP2021/046754 JP2021046754W WO2022138495A1 WO 2022138495 A1 WO2022138495 A1 WO 2022138495A1 JP 2021046754 W JP2021046754 W JP 2021046754W WO 2022138495 A1 WO2022138495 A1 WO 2022138495A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- arm
- unit
- medical
- port
- medical trolley
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images












Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/30—Surgical robots
- A61B34/35—Surgical robots for telesurgery
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/20—Surgical navigation systems; Devices for tracking or guiding surgical instruments, e.g. for frameless stereotaxis
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/25—User interfaces for surgical systems
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/30—Surgical robots
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B50/00—Containers, covers, furniture or holders specially adapted for surgical or diagnostic appliances or instruments, e.g. sterile covers
- A61B50/10—Furniture specially adapted for surgical or diagnostic appliances or instruments
- A61B50/13—Trolleys, e.g. carts
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B90/00—Instruments, implements or accessories specially adapted for surgery or diagnosis and not covered by any of the groups A61B1/00 - A61B50/00, e.g. for luxation treatment or for protecting wound edges
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J3/00—Manipulators of leader-follower type, i.e. both controlling unit and controlled unit perform corresponding spatial movements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1689—Teleoperation
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T1/00—General purpose image data processing
- G06T1/0014—Image feed-back for automatic industrial control, e.g. robot with camera
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/10—Computer-aided planning, simulation or modelling of surgical operations
- A61B2034/101—Computer-aided simulation of surgical operations
- A61B2034/105—Modelling of the patient, e.g. for ligaments or bones
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/20—Surgical navigation systems; Devices for tracking or guiding surgical instruments, e.g. for frameless stereotaxis
- A61B2034/2046—Tracking techniques
- A61B2034/2059—Mechanical position encoders
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/20—Surgical navigation systems; Devices for tracking or guiding surgical instruments, e.g. for frameless stereotaxis
- A61B2034/2046—Tracking techniques
- A61B2034/2065—Tracking using image or pattern recognition
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/25—User interfaces for surgical systems
- A61B2034/252—User interfaces for surgical systems indicating steps of a surgical procedure
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/30—Surgical robots
- A61B2034/302—Surgical robots specifically adapted for manipulations within body cavities, e.g. within abdominal or thoracic cavities
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B90/00—Instruments, implements or accessories specially adapted for surgery or diagnosis and not covered by any of the groups A61B1/00 - A61B50/00, e.g. for luxation treatment or for protecting wound edges
- A61B90/36—Image-producing devices or illumination devices not otherwise provided for
- A61B2090/364—Correlation of different images or relation of image positions in respect to the body
- A61B2090/365—Correlation of different images or relation of image positions in respect to the body augmented reality, i.e. correlating a live optical image with another image
Definitions
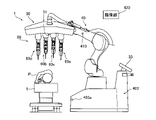
- This disclosure was made in order to solve the above-mentioned problems, and one purpose of this disclosure is surgery that can reduce the burden on the operator when aligning the surgery support robot. It is to provide a support robot, a surgery support system, and a control method for the surgery support robot.
- the remote control device 2 transmits the input command to the medical manipulator 1.
- the medical manipulator 1 operates based on the received command. Further, the medical manipulator 1 is arranged in an operating room which is a sterilized field.
- the medical manipulator 1 is an example of a surgery support robot. Further, the arm base 50 is an example of a robot main body.
- the positioner 40 moves the arm base 50 so that the photographing unit 51 photographs vertically downward. It is controlled to let. This control is performed by the control unit 31 that controls the operation of the medical manipulator 1.
- the joystick 82 is provided on the end surface 80c intersecting the outer peripheral surface 80a of the operation unit 80. Then, it is configured to be operable by the operator's finger in a state where the outer peripheral surface 80a of the operation unit 80 is grasped and the enable switch 81 is pressed so that the operator is in a state of permitting the movement of the arm 60.
- a pair of enable switches 81 provided on the outer peripheral surface 80a of the operation unit 80 are provided on the end surface 80c of the operation unit 80 in a state of being pressed by the thumb and middle finger of the operator.
- the joystick 82 is operated with the index finger of the operator or the like.
- step S2 as shown in FIG. 17, the "roll-in" button displayed on the display unit 33a is pressed.
- the roll-in mode is set, and the movement operation of the arm base 50 and the arm 60 is controlled so that the medical manipulator 1 takes the roll-in posture.
- the roll-in posture is a posture in which each arm 60 is folded so as not to interfere with the patient P when the arm 60 is positioned above the patient P by the movement of the medical manipulator 1, and is provided on the arm base 50.
- the arm base 50 is arranged by the positioner 40 so that the imaging unit 51 can photograph vertically downward, and each arm 60 is based on the information of the surgical site and the information of the insertion direction selected in step S1.
- step S17 the processing unit 210 determines whether or not the medical device 4 inserted from each port PT can access the target area based on the initial position of the port PT and the position of the target area. That is, it is determined by the medical device 4 whether or not the medical manipulator 1 can be treated according to the acquired surgical technique.
- the processing unit 210 calculates the movement route MP based on the operating room map, the device range area, and the location area. For example, in the operating room 300, the medical manipulator 1 moves from the place where the medical manipulator 1 is pre-arranged to the vicinity of the operating table 5 while avoiding the device range area and the location area. The movement path MP is calculated.
- the servomotor M5 is used to control the movement of the medical trolley 3, and then the arm base 50 is used to control the movement of the arm 60.
- the alignment of the arm 60 may be performed only by controlling the movement of the arm 60 by the arm base 50.
Landscapes
- Health & Medical Sciences (AREA)
- Engineering & Computer Science (AREA)
- Life Sciences & Earth Sciences (AREA)
- Surgery (AREA)
- Robotics (AREA)
- Animal Behavior & Ethology (AREA)
- Biomedical Technology (AREA)
- Heart & Thoracic Surgery (AREA)
- Medical Informatics (AREA)
- Molecular Biology (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Mechanical Engineering (AREA)
- Oral & Maxillofacial Surgery (AREA)
- Pathology (AREA)
- Human Computer Interaction (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Manipulator (AREA)
Abstract
この手術支援ロボット(1)は、撮影部(51)により撮影された画像に基づいて、体表面(S)に設けられるポート(PT)またはトロカール(T)に対応する位置に対してアーム(60)を位置合わせするように、医療用台車(3)を移動させる制御を行う制御部(31)を備える。
Description
この開示は、手術支援ロボット、手術支援システムおよび手術支援ロボットの制御方法に関する。
従来、患者に対して手術支援ロボットが位置合わせされる手術支援ロボットが知られている。このような手術支援ロボットは、たとえば、特表2017-515522号公報に開示されている。
特表2017-515522号公報には、内視鏡などの医療器具が各々取り付けられる複数のアームを備える遠隔操作アセンブリ(手術支援ロボット)が開示されている。遠隔操作アセンブリは、ベースと、ベースに取り付けられる伸縮式支持コラムとを備えている。伸縮式支持コラムは、鉛直方向に沿うように設けられている。また、伸縮式支持コラムから水平方向に延びるように、伸縮式ブームが設けられている。そして、伸縮式ブームの先端に設けられた配向プラットホームに複数の支持ビームを介して複数のアームが取り付けられている。
特表2017-515522号公報の遠隔操作アセンブリでは、遠隔操作アセンブリから手術台に載置された患者に対して基準レーザ線を照射するように構成されている。そして、遠隔操作アセンブリを移動させる看護師、技師などの操作者は、タッチパッドに示される誘導セットアップスクリーンプロンプトと音声プロンプトとに従って、患者に直接照射された基準レーザ線に沿って、複数のアームが配置されるように遠隔操作アセンブリの全体を移動する。これにより、患者に対して遠隔操作アセンブリを位置合わせしようとしている。
しかしながら、特表2017-515522号公報に記載された遠隔操作アセンブリの場合、操作者が患者に対して遠隔操作アセンブリを位置合わせする必要があり、操作者の負担が増大するという問題点がある。
この開示は、上記のような課題を解決するためになされたものであり、この開示の1つの目的は、手術支援ロボットを位置合わせする際において、操作者の負担を低減することが可能な手術支援ロボット、手術支援システムおよび手術支援ロボットの制御方法を提供することである。
上記目的を達成するために、この開示の第1の局面による手術支援ロボットは、手術支援ロボットであって、医療器具が各々取り付けられるアームを有するロボット本体部と、ロボット本体部を移動させる医療用台車と、医療用台車を駆動する医療用台車駆動部と、ロボット本体部に設けられるとともに、手術台と手術台に載置された患者とのうちの少なくとも一方を撮影するための撮影部と、撮影部により撮影された画像に基づいて、手術台に載置された患者の体表面に設けられる医療器具を挿入するためのポートまたはトロカールに対応する位置に対してアームを位置合わせするように、医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方を行う制御部とを備える。
この開示の第1の局面による手術支援ロボットは、上記のように、撮影部により撮影された画像に基づいて、手術台に載置された患者の体表面に設けられる医療器具を挿入するためのポートまたはトロカールに対応する位置に対してアームを位置合わせするように、医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方を行う制御部を備える。これにより、医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方によって、ポートまたはトロカールに対応する位置に対してアームが自動的に位置合わせされるので、手術支援ロボットを位置合わせする際において、操作者の負担を低減することができる。
この開示の第2の局面による手術支援システムは、手術支援ロボットによるロボット手術を支援するための手術支援システムであって、手術支援ロボットと、処理部と、制御部とを備え、手術支援ロボットは、医療器具が各々取り付けられるアームを有するロボット本体部と、ロボット本体部を移動させる医療用台車と、医療用台車を駆動する医療用台車駆動部と、ロボット本体部に設けられるとともに、手術台と手術台に載置された患者とのうちの少なくとも一方を撮影するための撮影部とを含み、処理部は、手術台に載置された患者の体表面に設けられる医療器具を挿入するためのポートに対応する位置に対してアームの位置を計画するように構成されており、制御部は、撮影部により撮影された画像を取得し、画像に基づいて、アームが計画された位置に配置されるように医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方を行う。
この開示の第2の局面による手術支援システムは、上記のように、制御部は、撮影部により撮影された画像を取得し、画像に基づいて、アームが計画された位置に配置されるように医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方を行う。これにより、医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方を行うことによって、ポートに対応する位置に対して計画された位置にアームが自動的に配置されるので、手術支援ロボットを位置合わせする際において、操作者の負担を低減することが可能な手術支援システムを提供することができる。
この開示の第3の局面による手術支援ロボットの制御方法は、医療器具が各々取り付けられるアームを有するロボット本体部と、ロボット本体部を移動させる医療用台車と、医療用台車を駆動する医療用台車駆動部とを備える、手術支援ロボットの制御方法であって、ロボット本体部に設けられる撮影部により、手術台と手術台に載置された患者とのうちの少なくとも一方を撮影するステップと、撮影部により撮影された画像に基づいて、手術台に載置された患者の体表面に設けられる医療器具を挿入するためのポートまたはトロカールに対応する位置に対してアームを位置合わせするように、医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方を行うステップとを備える。
この開示の第3の局面による手術支援ロボットの制御方法は、上記のように、撮影部により撮影された画像に基づいて、手術台に載置された患者の体表面に設けられる医療器具を挿入するためのポートまたはトロカールに対応する位置に対してアームを位置合わせするように、医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方を行うステップを備える。これにより、医療用台車駆動部によって医療用台車を移動させる制御とロボット本体部によりアームを移動させる制御とのうちの少なくとも一方を行うことによって、ポートまたはトロカールに対応する位置に対してアームが自動的に位置合わせされるので、手術支援ロボットを位置合わせする際において、操作者の負担を低減することが可能な手術支援ロボットの制御方法を提供することができる。
本開示によれば、上記のように、手術支援ロボットを位置合わせする際において、操作者の負担を低減することができる。
以下、本開示を具体化した本開示の一実施形態を図面に基づいて説明する。
[第1実施形態]
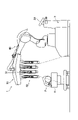
図1~図22を参照して、第1実施形態による外科手術システム100の構成について説明する。外科手術システム100は、患者P側装置である医療用マニピュレータ1と、医療用マニピュレータ1を操作するための操作者側装置である遠隔操作装置2とを備えている。医療用マニピュレータ1は、後述するポジショナ40、アームベース50および複数のアーム60を移動させる医療用台車3を備えており、移動可能に構成されている。遠隔操作装置2は、医療用マニピュレータ1から離間した位置に配置されており、医療用マニピュレータ1は、遠隔操作装置2により遠隔操作されるように構成されている。術者は、医療用マニピュレータ1に所望の動作を行わせるための指令を遠隔操作装置2に入力する。遠隔操作装置2は、入力された指令を医療用マニピュレータ1に送信する。医療用マニピュレータ1は、受信した指令に基づいて動作する。また、医療用マニピュレータ1は、滅菌された滅菌野である手術室内に配置されている。なお、医療用マニピュレータ1は、手術支援ロボットの一例である。また、アームベース50は、ロボット本体部の一例である。
図1~図22を参照して、第1実施形態による外科手術システム100の構成について説明する。外科手術システム100は、患者P側装置である医療用マニピュレータ1と、医療用マニピュレータ1を操作するための操作者側装置である遠隔操作装置2とを備えている。医療用マニピュレータ1は、後述するポジショナ40、アームベース50および複数のアーム60を移動させる医療用台車3を備えており、移動可能に構成されている。遠隔操作装置2は、医療用マニピュレータ1から離間した位置に配置されており、医療用マニピュレータ1は、遠隔操作装置2により遠隔操作されるように構成されている。術者は、医療用マニピュレータ1に所望の動作を行わせるための指令を遠隔操作装置2に入力する。遠隔操作装置2は、入力された指令を医療用マニピュレータ1に送信する。医療用マニピュレータ1は、受信した指令に基づいて動作する。また、医療用マニピュレータ1は、滅菌された滅菌野である手術室内に配置されている。なお、医療用マニピュレータ1は、手術支援ロボットの一例である。また、アームベース50は、ロボット本体部の一例である。
遠隔操作装置2は、たとえば、手術室の中または手術室の外に配置されている。遠隔操作装置2は、操作用マニピュレータアーム21と、操作ペダル22と、タッチパネル23と、モニタ24と、支持アーム25と、支持バー26とを含む。操作用マニピュレータアーム21は、術者が指令を入力するための操作用のハンドルを構成する。モニタ24は、内視鏡6により撮影された画像を表示するスコープ型表示装置である。支持アーム25は、モニタ24の高さを術者の顔の高さに合わせるようにモニタ24を支持する。タッチパネル23は、支持バー26に配置されている。モニタ24近傍に設けられた図示しないセンサにより術者の頭部を検知することにより医療用マニピュレータ1は遠隔操作装置2による操作が可能になる。術者は、モニタ24により患部を視認しながら、操作用マニピュレータアーム21および操作ペダル22を操作する。これにより、遠隔操作装置2に指令が入力される。遠隔操作装置2に入力された指令は、医療用マニピュレータ1に送信される。
医療用台車3には、医療用マニピュレータ1の動作を制御する制御部31と、医療用マニピュレータ1の動作を制御するためのプログラムなどが記憶される記憶部32とが設けられている。そして、遠隔操作装置2に入力された指令に基づいて、医療用台車3の制御部31は、医療用マニピュレータ1の動作を制御する。
また、医療用台車3には、入力装置33が設けられている。入力装置33は、主に施術前に手術の準備を行うために、ポジショナ40、アームベース50、および、複数のアーム60の移動や姿勢の変更の操作を受け付けるように構成されている。
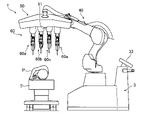
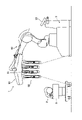
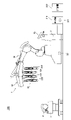
図1および図2に示すように、医療用マニピュレータ1は、手術室内に配置されている。医療用マニピュレータ1は、医療用台車3と、ポジショナ40と、アームベース50と、複数のアーム60とを備えている。アームベース50は、ポジショナ40の先端に取り付けられている。アームベース50は、比較的長い棒形状を有する。また、複数のアーム60は、各々のアーム60の根元部が、アームベース50に取り付けられている。複数のアーム60は、折り畳まれた姿勢である収納姿勢をとることが可能に構成されている。アームベース50と、複数のアーム60とは、図示しない滅菌ドレープにより覆われて使用される。
第1実施形態では、アームベース50には、撮影部51が設けられている。撮影部51は、手術台5と手術台5に載置された患者Pとのうちの少なくとも一方を撮影する。
ポジショナ40は、たとえば、7軸多関節ロボットにより構成されている。また、ポジショナ40は、医療用台車3のケーシング34上に配置されている。ポジショナ40は、アームベース50を移動させる。具体的には、ポジショナ40は、アームベース50の位置を3次元的に移動させるように構成されている。
また、ポジショナ40は、ベース部41と、ベース部41に連結された複数のリンク部42とを含む。複数のリンク部42同士は、関節部43により連結されている。
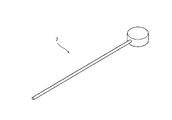
図1に示すように、複数のアーム60の各々の先端には、医療器具4が取り付けられている。医療器具4は、たとえば、取り換え可能なインストゥルメント(図2参照)、内視鏡6(図7参照)などを含む。また、後述するピボット位置の教示の際には、インストゥルメントが取り付けられるアーム60の先端には、インストゥルメントの代わりに、ピボット位置教示器具(図8参照)が取り付けられる。
図2に示すように、医療器具4としてのインストゥルメントには、アーム60のホルダ71に設けられたサーボモータM2によって駆動される被駆動ユニット4aが設けられている。また、インストゥルメントの先端には、エンドエフェクタ4bが設けられている。エンドエフェクタ4bは、関節を有する器具として、鉗子、ハサミ、グラスバー、ニードルホルダ、マイクロジセクター、ステーブルアプライヤー、タッカー、吸引洗浄ツール、スネアワイヤ、および、クリップアプライヤーなどを含む。また、エンドエフェクタ4bは、関節を有しない器具として、切断刃、焼灼プローブ、洗浄器、カテーテル、および、吸引オリフィスなどを含む。また、医療器具4は、被駆動ユニット4aとエンドエフェクタ4bとを接続するシャフト4cを含む。被駆動ユニット4aと、シャフト4cと、エンドエフェクタ4bとは、Z方向に沿って配置されている。
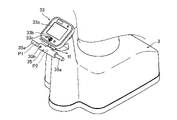
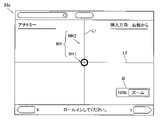
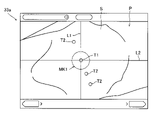
また、図3および図4に示すように、医療用台車3の入力装置33には、表示部33aが設けられている。表示部33aには、撮影部51により撮影された患者Pがリアルタイムで表示されるように構成されている。また、図5に示すように、表示部33aには、撮影部51により撮影された患者Pの画像と、アームベース50と患者Pとの位置合わせのための印部MKと、が重畳して表示される。具体的には、表示部33aには、撮影部51により撮影された患者Pの体表面Sから内視鏡6を挿入するためのトロカールT(図6参照)の画像と、アームベース50とトロカールTとの位置合わせのための印部MKと、が重畳して表示される。そして、表示部33aに表示される印部MKは、表示部33a上において、表示部33aに映し出されたトロカールTと印部MKとが位置合わせされることにより、手術台5に載置された患者Pの手術位置に対して、アーム60が位置合わせされる。なお、アーム60の位置合わせは、看護師、技師などの操作者による人手によって行われるか、または、後述するように制御部31により自動的に行われる。
なお、表示部33a上に映し出された患者PおよびトロカールTの画像は、撮影部51によって実際に撮影された画像であり、印部MKは、制御部31によって生成されたGUI(Graphical User Interface)画像であり、記憶部32に保存される。そして、制御部31には、撮影部51から得られた画像を表示部33aに表示する画像処理回路31cが搭載されている。制御部31に搭載するFPGA(フィールドプログラマブルゲートアレイ)を用いた画像処理回路31cは、記憶部32に保存された撮影部51によって実際に撮影された患者PおよびトロカールTの画像と、GUI画像により構成された印部MKとを合成して、人が認知しない程度の遅れでリアルタイムに表示部33aに表示する。なお、画像処理回路31cは、フィールドプログラマブルゲートアレイ(FPGA)の他に、特定用途向け集積回路(ASIC)、またはシステムオンチップ(SOC)などで構成しても良い。
具体的には、トロカールTは、内視鏡6が挿入される第1トロカールT1と、内視鏡6以外の医療器具4が挿入される第2トロカールT2とを含む。そして、表示部33aに表示される印部MKは、表示部33a上において、第1トロカールT1に位置合わせされる第1印部MK1と、第2トロカールT2に位置合わせされる第2印部MK2とを含む。詳細には、第1印部MK1は、表示部33aの略中央に表示されるとともに略円形状を有している。また、第2印部MK2は、略円形状の第1印部MK1を中心とする十字線形状を有する。
また、略円形状の第1印部MK1の大きさは、表示部33aに映し出された第1トロカールT1の大きさよりも大きい。具体的には、略円形状の第1印部MK1の直径は、断面が略円形状を有する第1トロカールT1の直径よりも大きい。
また、患者Pの体表面Sにおいて、第2トロカールT2は、複数設けられている。複数の第2トロカールT2は、略直線上に配置されている。また、トロカールTは、4つのアーム60に対応するように、第2トロカールT2、第1トロカールT1、第2トロカールT2および第2トロカールT2の順に配置されている。
また、表示部33aは、略矩形形状を有している。たとえば、表示部33aは、操作者から見て、横長の長方形形状を有する。そして、十字線形状の第2印部MK2は、略矩形形状の表示部33aの縦方向に沿って設けられ略直線状の第1線部L1と、略矩形形状の表示部33aの横方向に沿って設けられ略直線状の第2線部L2とを含む。そして、医療用マニピュレータ1は、表示部33a上において、複数の第2トロカールT2が、第1線部L1または第2線部L2に沿うように位置合わせされるように構成されている。
また、表示部33aにおける第1線部L1および第2線部L2の表示は、表示部33a上において固定されている。また、表示部33aは、医療用台車3に対して固定されている。これにより、第1線部L1に沿った方向が医療用台車3の移動方向である前後方向に対応する。また、表示部33a上において、患者Pが映し出された画像は、アームベース50の撮影部51の移動や医療用台車3の移動とともに変化する。
また、表示部33aに映し出された患者Pの画像とともに第1印部MK1の画像を拡大または縮小する倍率変更ボタンBが設けられている。倍率変更ボタンBは、タッチパネル上に表示されている。倍率変更ボタンBが押下されることにより、画像の拡大率が、100%、200%、400%、100%、200%の順にループして変更される。また、画像の拡大率が100%の場合、手術台5の端部と、近傍にいる助手や看護師まで表示部33aに表示される。
そして、操作者による人手、または、制御部31によって自動的に、表示部33a上において、表示部33aに映し出された第1トロカールT1と第1印部MK1とが位置合わせされ、表示部33aに映し出された第2トロカールT2と第2印部MK2とが位置合わせされることにより、手術台5に載置された患者Pの手術位置に対して、アーム60が位置合わせされる。なお、患者Pの手術位置に対するアーム60の位置合わせの詳細については、後述する。
また、図3に示すように、医療用台車3の表示部33aの近傍には、ポジショナ40の移動を操作するジョイスティック33bが設けられている。表示部33aに表示される動作モードを選択し、ジョイスティック33bを操作することによりポジショナ40を3次元的に操作できる。
また、医療用台車3のジョイスティック33bの近傍には、ポジショナ40の移動を許可または不許可とするイネーブルスイッチ33cが設けられている。そして、イネーブルスイッチ33cが押下されポジショナ40の移動が許可された状態でジョイスティック33bが操作されることにより、ポジショナ40が移動される。
また、医療用台車3の表示部33aの近傍には、医療用台車3の移動を操作するハンドル35が設けられている。そして、ハンドル35は、看護師、技師などの操作者が把持するとともに回動されることにより医療用台車3の移動を操作するスロットル部35aを有する。また、ハンドル35は、左右(R方向)に回動可能に構成されており、ハンドル35の回動とともに医療用台車3の移動方向が変更される。
また、医療用台車3のハンドル35の近傍には、医療用台車3の移動を許可または不許可とするイネーブルスイッチ35bが設けられている。そして、イネーブルスイッチ35bが押下され医療用台車3の移動が許可された状態でハンドル35のスロットル部35aが操作されることにより、医療用台車3が前後に移動される。
また、表示部33a上において、表示部33aに映し出されたトロカールTと印部MKとが位置合わせされている間、ポジショナ40は、撮影部51が鉛直下方を撮影するようにアームベース50を移動させるように制御されている。なお、この制御は、医療用マニピュレータ1の動作を制御する制御部31により行われる。
次に、アーム60の構成について詳細に説明する。
図9に示すように、アーム60は、ベース部62、リンク部63および関節部64を有するアーム部61と、アーム部61の先端に設けられる並進移動機構部70とを含む。アーム60は、アーム60の根元側のアームベース50に対して先端側を3次元的に移動可能に構成されている。なお、複数のアーム60は、互いに同様の構成を有する。
並進移動機構部70は、アーム部61の先端側に設けられるとともに医療器具4が取り付けられている。また、並進移動機構部70は、医療器具4を患者Pに挿入する方向に並進移動させる。また、並進移動機構部70は、医療器具4をアーム部61に対して相対的に並進移動させるように構成されている。具体的には、並進移動機構部70には、医療器具4を保持するホルダ71が設けられている。ホルダ71には、サーボモータM2(図15参照)が収容されている。サーボモータM2は、医療器具4の被駆動ユニット4aに設けられた回転体を回転させるように構成されている。被駆動ユニット4aの回転体が回転されることにより、エンドエフェクタ4bが動作される。
アーム60は、アームベース50に対して着脱可能に構成されている。
アーム部61は、7軸多関節ロボットアームから構成されている。また、アーム部61は、アーム部61をアームベース50に取り付けるためのベース部62と、ベース部62に連結された複数のリンク部63とを含む。複数のリンク部63同士は、関節部64により連結されている。
並進移動機構部70は、ホルダ71をZ方向に沿って並進移動させることにより、ホルダ71に取り付けられた医療器具4をZ方向(シャフト4cが延びる方向)に沿って並進移動させるように構成されている。具体的には、並進移動機構部70は、アーム部61の先端に接続される基端側リンク部72と、先端側リンク部73と、基端側リンク部72と先端側リンク部73との間に設けられる連結リンク部74とを含む。また、ホルダ71は、先端側リンク部73に設けられている。
そして、並進移動機構部70の連結リンク部74は、基端側リンク部72に対して、先端側リンク部73を、Z方向に沿って相対的に移動させる倍速機構として構成されている。また、基端側リンク部72に対して先端側リンク部73がZ方向に沿って相対的に移動されることにより、ホルダ71に設けられた医療器具4が、Z方向に沿って並進移動するように構成されている。また、アーム部61の先端は、基端側リンク部72を、Z方向に直交するY方向を軸として回動させるように基端側リンク部72に接続されている。
また、図1に示すように、複数のアーム60のうちの一つのアーム60(たとえば、アーム60b)には内視鏡6が取り付けられ、残りのアーム60(たとえば、アーム60a、60cおよび60d)には、内視鏡6以外の医療器具4が取り付けられる。
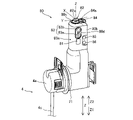
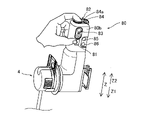
また、図10に示すように、医療用マニピュレータ1は、アーム60に取り付けられ、アーム60を操作する操作部80を備えている。操作部80は、イネーブルスイッチ81と、ジョイスティック82とスイッチ部83とを含む。イネーブルスイッチ81は、ジョイスティック82およびスイッチ部83によるアーム60の移動を許可または不許可とする。また、イネーブルスイッチ81は、看護師、助手などの操作者が操作部80を把持して押下されることによりアーム60による医療器具4の移動を許可する状態となる。また、イネーブルスイッチ81は、操作部80の外周面80aの両側に一対設けられている(図11参照)。
具体的には、イネーブルスイッチ81は、操作者の指により押下される押しボタンスイッチにより構成されている。イネーブルスイッチ81が押下されることにより、サーボモータM1~M3に通電する制御を行うことが可能になる。すなわち、イネーブルスイッチ81が押下されている間のみ、アーム60を移動させる制御が可能になる。
また、図12に示すように、ジョイスティック82は、操作者の指により倒されることにより操作されるように構成されている。また、ジョイスティック82が倒された方向および倒された角度に応じて、アーム60が移動されるように制御される。また、操作者は、ジョイスティック82の先端82aに操作者の指を当接させるとともに、指を動かすことによりジョイスティック82を倒すように操作する。また、イネーブルスイッチ81が押下されている間のみ、ジョイスティック82が操作されることによる信号の入力が受け付けられる。すなわち、イネーブルスイッチ81が押下されていない状態では、ジョイスティック82を操作してもアーム60は移動されない。
また、図10および図11に示すように、ジョイスティック82は、操作部80の外周面80aに交差する端面80cに設けられている。そして、操作者がアーム60の移動を許可する状態となるように操作部80の外周面80aを把持してイネーブルスイッチ81を押下した状態で、操作者の指により操作可能に構成されている。たとえば、図12に示すように、操作部80の外周面80aに設けられている一対のイネーブルスイッチ81を、操作者の親指と中指などとで押下した状態で、操作部80の端面80cに設けられているジョイスティック82を、操作者の人差し指などで操作する。これにより、操作者の操作部80を把持する親指および中指と、ジョイスティック82を操作する人差し指との間隔を容易に略一定に保持することが可能になる。なお、イネーブルスイッチ81とジョイスティック82とをいずれの指で操作するのかは、上記の例に限られない。また、一対のイネーブルスイッチ81の片方だけ押下した状態で、アーム60の移動を許可しても良い。
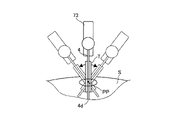
また、ジョイスティック82は、医療器具4の先端4d(図9参照)が所定の平面上を移動するようにアーム60による医療器具4の移動を操作するように構成されている。また、操作部80は、所定の平面に直交する医療器具4の長手方向に沿って医療器具4の先端4dが移動するようにアーム60による医療器具4の移動を操作するためのスイッチ部83を含む。医療器具4の先端4dが移動する所定の平面は、操作部80の端面80cに平行な平面(図10のX-Y平面)である。また、所定の平面に直交する医療器具4の長手方向は、図10のX-Y平面に直交するZ方向である。図10のX軸、Y軸およびZ軸によって表される座標は、ツール座標系(または、ベース座標系)と呼ばれる。また、イネーブルスイッチ81が押下された状態で、スイッチ部83が押下されることにより、医療器具4の長手方向に沿って医療器具4の先端4dが移動される。
また、スイッチ部83は、医療器具4の長手方向に沿った医療器具4を患者Pに挿入する方向側に医療器具4の先端4dを移動させるスイッチ部83aと、医療器具4を患者Pに挿入する方向と反対側に医療器具4の先端4dを移動させるスイッチ部83bとを含む。スイッチ部83aとスイッチ部83bとは、共に、押しボタンスイッチから構成されている。スイッチ部83は、操作部80の外周面80aの両側に設けられている(図11参照)。具体的には、スイッチ部83(スイッチ部83aおよびスイッチ部83b)は、操作部80の両側面に一対ずつ設けられている。
また、図10に示すように、操作部80は、アーム60に取り付けられた医療器具4を移動させる際の支点となる位置(図14参照)であるピボット位置PPを教示するピボットボタン85を含む。ピボットボタン85は、操作部80の面80bに、イネーブルスイッチ81に隣り合うように設けられている。そして、ピボットボタン85が押下されることによりピボット位置PPが教示される。ピボットボタン85は、操作部80の外周面80aの両側に一対設けられている(図11参照)。
また、図10および図11に示すように、操作部80の面80bには、アーム60の位置を最適化するためのアジャストメントボタン86が設けられている。内視鏡6が取り付けられたアーム60に対するピボット位置PPの教示後、アジャストメントボタン86が押下されることにより、他のアーム60(アームベース50)の位置が最適化される。アジャストメントボタン86は、操作部80の外周面80aの両側に一対設けられている。
また、図10に示すように、操作部80は、アーム60に取り付けられた医療器具4を並進移動(図13参照)させるモードと、回転移動(図14参照)させるモードとを切り替えるモード切替ボタン84を含む。操作部80において、モード切替ボタン84は、ジョイスティック82の近傍に配置されている。具体的には、操作部80の端面80cにおいて、モード切替ボタン84は、ジョイスティック82と隣り合うように設けられている。また、モード切替ボタン84は、押しボタンスイッチからなる。また、モード切替ボタン84の近傍には、モードインジケータ84aが設けられている。モードインジケータ84aは、切り替えられたモードを表示する。具体的には、モードインジケータ84aが点灯(回転移動モード)または消灯(並進移動モード)されることにより、現在のモード(並進移動モードまたは回転移動モード)が表示される。
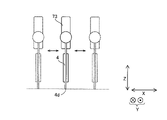
図13に示すように、アーム60を並進移動させるモードでは、医療器具4の先端4dが、X-Y平面上において移動するように、アーム60が移動される。また、図14に示すように、アーム60を回転移動させるモードでは、ピボット位置PPが教示されていない時は、エンドエフェクタ4bを中心に回転移動し、ピボット位置PPが教示されている時は、ピボット位置PPを支点として医療器具4が回転移動するように、アーム60が移動される。なお、医療器具4のシャフト4cがトロカールTに挿入された状態で、医療器具4が回転移動される。
また、図9に示すように、操作部80は、並進移動機構部70に設けられている。また、操作部80は、並進移動機構部70に取り付けられた医療器具4に隣り合うように並進移動機構部70に取り付けられている。具体的には、操作部80は、並進移動機構部70の先端側リンク部73に取り付けられている。また、操作部80は、医療器具4の被駆動ユニット4aに隣り合うように配置されている。
また、図15に示すように、アーム60には、アーム部61の複数の関節部64に対応するように、複数のサーボモータM1と、エンコーダE1と、図示しない減速機とが設けられている。エンコーダE1は、サーボモータM1の回転角を検出するように構成されている。減速機は、サーボモータM1の回転を減速させてトルクを増大させるように構成されている。
また、図15に示すように、並進移動機構部70には、医療器具4の被駆動ユニット4aに設けられた回転体を回転させるためのサーボモータM2と、医療器具4を並進移動させるためのサーボモータM3と、エンコーダE2およびエンコーダE3と、図示しない減速機とが設けられている。エンコーダE2およびエンコーダE3は、それぞれ、サーボモータM2およびサーボモータM3の回転角を検出するように構成されている。減速機は、サーボモータM2およびサーボモータM3の回転を減速させてトルクを増大させるように構成されている。
また、ポジショナ40には、ポジショナ40の複数の関節部43に対応するように、複数のサーボモータM4と、エンコーダE4と、図示しない減速機とが設けられている。エンコーダE4は、サーボモータM4の回転角を検出するように構成されている。減速機は、サーボモータM4の回転を減速させてトルクを増大させるように構成されている。
また、医療用台車3には、医療用台車3の複数の図示しない前輪の各々を駆動するサーボモータM5と、エンコーダE5と、図示しない減速機とブレーキが設けられている。減速機は、サーボモータM5の回転を減速させてトルクを増大させるように構成されている。また、医療用台車3のスロットル部35aには、ポテンショメータP1が設けられており、スロットル部35aの捻りに応じてポテンショメータP1で検出した回転角に基づき、前輪のサーボモータM5は駆動される。また、医療用台車3の図示しない後輪は、双輪形式であり、ハンドル35の左右(R方向)の回動に基づき、後輪は操舵される。また、医療用台車3のハンドル35には、ポテンショメータP2が設けられており、医療用台車3の後輪には、サーボモータM6とエンコーダE6と図示しない減速機が設けられている。減速機は、サーボモータM6の回転を減速させてトルクを増大させるように構成されている。ハンドル35の左右(R方向)の回動に応じてポテンショメータP2で検出した回転角に基づき、サーボモータM6は駆動される。すなわち、ハンドル35の左右(R方向)の回動による後輪の操舵は、サーボモータM6によりパワーアシストされるように構成されている。なお、サーボモータM5およびサーボモータM6は、医療用台車駆動部の一例である。
また、医療用台車3は、前輪が駆動されることにより、前後方向に移動する。また、医療用台車3のハンドル35が回動されることにより、後輪が操舵されて、医療用台車3が左右方向に回動する。
医療用台車3の制御部31は、指令に基づいて複数のアーム60の移動を制御するアーム制御部31aと、指令に基づいてポジショナ40の移動および医療用台車3の図示しない前輪の駆動及び後輪の操舵の駆動を制御するポジショナ制御部31bとを含む。アーム制御部31aには、アーム60を駆動するためのサーボモータM1を制御するためのサーボ制御部C1が電気的に接続されている。また、サーボ制御部C1には、サーボモータM1の回転角を検出するためのエンコーダE1が電気的に接続されている。
また、アーム制御部31aには、医療器具4を駆動するためのサーボモータM2を制御するためのサーボ制御部C2が電気的に接続されている。また、サーボ制御部C2には、サーボモータM2の回転角を検出するためのエンコーダE2が電気的に接続されている。また、アーム制御部31aには、並進移動機構部70を並進移動するためのサーボモータM3を制御するためのサーボ制御部C3が電気的に接続されている。また、サーボ制御部C3には、サーボモータM3の回転角を検出するためのエンコーダE3が電気的に接続されている。
そして、遠隔操作装置2に入力された動作指令が、アーム制御部31aに入力される。アーム制御部31aは、入力された動作指令と、エンコーダE1(E2、E3)により検出された回転角とに基づいて位置指令を生成するとともに、位置指令をサーボ制御部C1(C2、C3)に出力する。サーボ制御部C1(C2、C3)は、アーム制御部31aから入力された位置指令と、エンコーダE1(E2、E3)により検出された回転角とに基づいて、トルク指令を生成するとともに、トルク指令をサーボモータM1(M2、M3)に出力する。これにより、遠隔操作装置2に入力された動作指令に沿うように、アーム60が移動される。
また、制御部31(アーム制御部31a)は、操作部80のジョイスティック82からの入力信号に基づいてアーム60を操作するように構成されている。具体的には、アーム制御部31aは、ジョイスティック82から入力された入力信号(動作指令)と、エンコーダE1により検出された回転角とに基づいて位置指令を生成するとともに、位置指令をサーボ制御部C1に出力する。サーボ制御部C1は、アーム制御部31aから入力された位置指令と、エンコーダE1により検出された回転角とに基づいて、トルク指令を生成するとともに、トルク指令をサーボモータM1に出力する。これにより、ジョイスティック82に入力された動作指令に沿うように、アーム60が移動される。
制御部31(アーム制御部31a)は、操作部80のスイッチ部83からの入力信号に基づいてアーム60を操作するように構成されている。具体的には、アーム制御部31aは、スイッチ部83から入力された入力信号(動作指令)と、エンコーダE1またはE3により検出された回転角とに基づいて位置指令を生成するとともに、位置指令をサーボ制御部C1またはC3に出力する。サーボ制御部C1またはC3は、アーム制御部31aから入力された位置指令と、エンコーダE1またはE3により検出された回転角とに基づいて、トルク指令を生成するとともに、トルク指令をサーボモータM1またはM3に出力する。これにより、スイッチ部83に入力された動作指令に沿うように、アーム60が移動される。
また、図15に示すように、ポジショナ制御部31bには、ポジショナ40を移動するサーボモータM4を制御するためのサーボ制御部C4が電気的に接続されている。また、サーボ制御部C4には、サーボモータM4の回転角を検出するためのエンコーダE4が電気的に接続されている。また、ポジショナ制御部31bには、医療用台車3の図示しない前輪を駆動するサーボモータM5を制御するためのサーボ制御部C5が電気的に接続されている。また、サーボ制御部C5には、サーボモータM5の回転角を検出するためのエンコーダE5が電気的に接続されている。
また、入力装置33から準備位置の設定などに関する動作指令が、ポジショナ制御部31bに入力される。ポジショナ制御部31bは、入力装置33から入力された動作指令と、エンコーダE4により検出された回転角とに基づいて位置指令を生成するとともに、位置指令をサーボ制御部C4に出力する。サーボ制御部C4は、ポジショナ制御部31bから入力された位置指令と、エンコーダE4により検出された回転角とに基づいて、トルク指令を生成するとともに、トルク指令をサーボモータM4に出力する。これにより、入力装置33に入力された動作指令に沿うように、ポジショナ40が移動される。同様に、入力装置33からの動作指令に基づいて、ポジショナ制御部31bは、医療用台車3を移動させる。
次に、医療用マニピュレータ1の制御方法について説明する。なお、第1実施形態では、手術台5に載置された患者Pの体表面Sに、予めポートPTまたはトロカールTが設けられている。
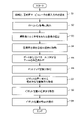
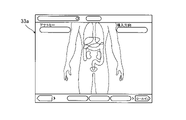
まず、図16に示すように、ステップS1において、医療用マニピュレータ1の位置決めの準備が行われる。具体的には、図17に示すように、表示部33aのタッチパネルにおいて、術部(アナトミー:「腹部」など)と、患者Pに対する医療用マニピュレータ1の挿入方向(「右側から」など)が選択される。
次に、ステップS2において、図17に示すように、表示部33aに表示されている「ロールイン」のボタンが押下される。これにより、ロールインモードが設定され、医療用マニピュレータ1がロールイン姿勢をとるようにアームベース50およびアーム60の移動動作を制御する。ロールイン姿勢は、医療用マニピュレータ1の移動によってアーム60が患者Pの上方に位置付けられたときに、患者Pと干渉しないように各アーム60が折畳まれた姿勢であり、アームベース50に設けられた撮影部51が鉛直下方を撮影できるようにポジショナ40によってアームベース50が配置された姿勢であり、且つ、ステップS1で選択された術部の情報と挿入方向の情報に基づいて各アーム60の配列方向が対応するようにポジショナ40によってアームベース50が配置された姿勢である。即ち、表示部33aに表示されている「ロールイン」のボタンが押下されロールインモードに移行後、イネーブルスイッチ33cが押下されポジショナ40の移動が許可された状態でジョイスティック33bが操作されることにより、制御部31は、自動的に医療用マニピュレータ1がロールイン姿勢をとるようにポジショナ40および各アーム60を移動させる。
次に、ステップS3において、図18に示すように、アーム60の移動動作後、表示部33aの画面が、撮影部51によって撮影される画像に切り替わる。そして、アームベース50に設けられる撮影部51により、手術台5と手術台5に載置された患者Pとのうちの少なくとも一方を撮影する。具体的には、医療用マニピュレータ1の撮影部51と患者Pとの間の距離が比較的大きい場合、撮影部51は、手術台5を撮影する(図19参照)。また、撮影部51による撮影は連続的に行われる。
次に、ステップS4において、第1実施形態では、図19および図20に示すように、制御部31は、撮影部51により撮影された手術台5の画像に基づいて、手術台5に載置された患者Pの近傍まで医療用台車3を移動させる。具体的には、制御部31は、撮影部51により撮影された画像において画像認識技術を用いて手術台5を認識し、医療用台車3が手術台5に近づくように、サーボモータM5およびサーボモータM6を駆動させて医療用台車3を移動させる。これにより、撮影部51により、手術台5に載置された患者Pの体表面Sに設けられるポートPTまたはトロカールTが撮影される。そして、制御部31は、撮影部51により撮影された画像において画像認識技術を用いてポートPTまたはトロカールTを認識し、撮影部51の真下に内視鏡6用のポートPTまたは内視鏡6用のトロカールTが配置されるように医療用台車3を移動させる。これにより、撮影部51の真下にポートPTまたはトロカールTが配置される。そして、表示部33a上において、略円形状の第1印部MK1の内部に第1トロカールT1が配置された状態となる(図21参照)。
次に、ステップS5において、第1実施形態では、図22に示すように、制御部31は、撮影部51により撮影された患者Pの体表面Sに設けられたポートPTまたはトロカールTの画像に基づいて、ポートPTまたはトロカールTに対してアーム60を位置合わせするように、ポジショナ40によりアームベース50を移動させることにより、アーム60を移動させる。これにより、表示部33a上において、略円形状の第1印部MK1の内部に第1トロカールT1が配置された状態で、複数の第2トロカールT2が、第2印部MK2の第1線部L1または第2線部L2上に沿って、ほぼ配置される。
次に、ステップS6において、制御部31は、複数のアーム60をセットアップ姿勢に移行させる。なお、セットアップ姿勢とは、ロールイン姿勢(各アーム60が折畳まれた姿勢)とは異なり、複数のアーム60の各々にピボット位置教示器具7(図8参照)または内視鏡6(図7参照)を取り付け易いように、互いのアーム60同士の間隔が広げられた姿勢を意味する。そして、看護師、技師などの操作者は、複数のアーム60の各々にピボット位置教示器具7または内視鏡6を取り付ける。
次に、ステップS7において、制御部31は、ポートPTの配置位置に基づいて、ピボット位置PPの仮の位置を取得する。ピボット位置PPの仮の位置は、操作者により予め入力されている。そして、第1実施形態では、制御部31は、撮影部51により撮影された患者Pの体表面Sに設けられたポートPTまたはトロカールTの座標を取得する。具体的には、制御部31は、撮影部51と患者Pとの間の距離を異ならせて撮影部51により撮影された複数の画像に基づいて、ポートPTまたはトロカールTまでの距離と、ポートPT同士またはトロカールT同士の距離とを算出することにより、ポートPTまたはトロカールTの座標を取得する。なお、ポートPTまたはトロカールTまでの距離とは、撮影部51と、患者Pの体表面Sとの間の距離である。
そして、制御部31は、算出された距離に基づいて、各アーム60に取り付けられたピボット位置教示器具7または内視鏡6の各々の先端と、ピボット位置PPの仮の位置との位置関係を紐づける。そして、制御部31は、ピボット位置教示器具7または内視鏡6の各々の先端と、ポートPTまたはトロカールTとの間の距離を再計算する。これにより、ポートPTまたはトロカールTの3次元の座標が取得される。
次に、ステップS8において、第1実施形態では、制御部31は、取得したポートPTまたはトロカールTの座標に基づいて、アーム60を移動させる。具体的には、制御部31は、取得したポートPTまたはトロカールTの座標に基づいて、アーム60に取り付けられた医療器具4を移動させる際の支点となる位置であるピボット位置PPの近傍まで、医療器具4またはピボット位置PPを教示するためのピボット位置教示器具7を移動させる。詳細には、制御部31は、医療器具4またはピボット位置教示器具7が患者Pの体表面Sに接触するまでアーム60を移動させる。なお、医療器具4またはピボット位置教示器具7が患者Pの体表面Sに接触したか否かは、アーム60(サーボモータM1)にかかる力、図示しないトルクセンサ、サーボモータM1からの電流のフィードバックなどに基づいて、制御部31が判断する。
次に、ステップS9において、制御部31は、医療器具4が患者Pの体表面Sに接触した状態で、操作者によるピボット位置PPの教示を受け付ける。
[第1実施形態の効果]
第1実施形態では、以下のような効果を得ることができる。
第1実施形態では、以下のような効果を得ることができる。
(医療用マニピュレータの効果)
第1実施形態では、上記のように、制御部31は、撮影部51により撮影された画像に基づいて、手術台5に載置された患者Pの体表面Sに設けられる医療器具4を挿入するためのポートPTまたはトロカールTに対応する位置に対してアーム60を位置合わせするように、サーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行う。これにより、サーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方によって、ポートPTまたはトロカールTに対応する位置に対してアーム60が自動的に位置合わせされるので、医療用マニピュレータ1を位置合わせする際において、操作者の負担を低減することができる。
第1実施形態では、上記のように、制御部31は、撮影部51により撮影された画像に基づいて、手術台5に載置された患者Pの体表面Sに設けられる医療器具4を挿入するためのポートPTまたはトロカールTに対応する位置に対してアーム60を位置合わせするように、サーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行う。これにより、サーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方によって、ポートPTまたはトロカールTに対応する位置に対してアーム60が自動的に位置合わせされるので、医療用マニピュレータ1を位置合わせする際において、操作者の負担を低減することができる。
また、第1実施形態では、上記のように、制御部31は、手術台5に載置された患者Pの近傍まで医療用台車3を移動させ、撮影部51により撮影された画像に基づいて、ポートPTまたはトロカールTに対応する位置に対してアーム60を位置合わせするように、アームベース50によりアーム60を移動させる。これにより、医療用台車3を手術台5に載置された患者Pの近傍まで移動させることと、ポートPTまたはトロカールTに対応する位置に対してアーム60を位置合わせすることとの両方が自動的に行われるので、医療用マニピュレータ1を位置合わせする際において、操作者の負担をより低減することができる。
また、第1実施形態では、上記のように、制御部31は、撮影部51により撮影された手術台5の画像に基づいて、手術台5に載置された患者Pの近傍まで医療用台車3を移動させる。これにより、撮影部51により撮影された画像にポートPTまたはトロカールTが映っていない場合でも、撮影部51により撮影された手術台5の画像に基づいて、手術台5に載置された患者Pの近傍まで医療用台車3を容易に移動させることができる。
また、第1実施形態では、上記のように、制御部31は、撮影部51により撮影された、手術台5と、患者Pの体表面Sに設けられたポートPTまたはトロカールTとのうちの少なくとも一方の画像に基づいて、ポートPTまたはトロカールTに対してアーム60を位置合わせするように、医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行う。これにより、制御部31が画像に映っている手術台5と患者Pの体表面Sに設けられたポートPTまたはトロカールTとのうちの少なくとも一方を認識することにより、ポートPTまたはトロカールTに対してアーム60を位置合わせするように、容易に医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行うことができる。
また、第1実施形態では、上記のように、アーム60は、複数設けられ、複数のアーム60は、アームベース50に取り付けられ、制御部31は、撮影部51により撮影された画像に基づいて、アームベース50を移動させることにより、手術台5に載置された患者Pの体表面Sに設けられる医療器具4を挿入するためのポートPTまたはトロカールTに対応する位置に対してアーム60を位置合わせする。これにより、医療用台車3の移動のみによっては、ポートPTまたはトロカールTに対応する位置にアーム60が適切に配置されていない場合でも、アームベース50を移動させることにより、ポートPTまたはトロカールTに対応する位置に対してアーム60を適切に配置することができる。
また、第1実施形態では、上記のように、撮影部51は、アームベース50に設けられている。これにより、撮影部51のアームベース50に対する相対的な位置が変化しないので、撮影部51とアームベース50との相対的な位置が変化する場合と異なり、撮影部51により撮影された画像に基づいて医療用台車3を移動させる制御を容易に行うことができる。
また、第1実施形態では、上記のように、制御部31は、撮影部51により撮影された患者Pの体表面Sに設けられたポートPTまたはトロカールTの座標を取得し、取得したポートPTまたはトロカールTの座標に基づいて、アーム60に取り付けられた医療器具4を移動させる際の支点となる位置であるピボット位置PPの近傍まで、医療器具4またはピボット位置PPを教示するためのピボット位置教示器具7を移動させる。これにより、ピボット位置PPを教示する際に、操作者がピボット位置PPの近傍まで医療器具4またはピボット位置教示器具7を移動させる必要がないので、操作者の手間を省くことができる。
また、第1実施形態では、上記のように、制御部31は、撮影部51と患者Pとの間の距離を異ならせて撮影部51により撮影された複数の画像に基づいて、ポートPTまたはトロカールTまでの距離と、ポートPT同士またはトロカールT同士の距離とを算出することにより、ポートPTまたはトロカールTの座標を取得する。これにより、ポートPTまたはトロカールTまでの距離を算出するために、別途センサなどを設ける場合と異なり、医療用マニピュレータ1の構成が複雑になるのを抑制することができる。
(医療用マニピュレータの制御方法の効果)
第1実施形態では、上記のように、医療用マニピュレータ1の制御方法は、撮影部51により撮影された画像に基づいて、手術台5に載置された患者Pの体表面Sに設けられる医療器具4を挿入するためのポートPTまたはトロカールTに対応する位置に対してアーム60を位置合わせするように、サーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行うステップを備える。これにより、サーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行うことによって、ポートPTまたはトロカールTに対応する位置に対してアーム60が自動的に位置合わせされるので、医療用マニピュレータ1を位置合わせする際において、操作者の負担を低減することが可能な医療用マニピュレータ1の制御方法を提供することができる。
第1実施形態では、上記のように、医療用マニピュレータ1の制御方法は、撮影部51により撮影された画像に基づいて、手術台5に載置された患者Pの体表面Sに設けられる医療器具4を挿入するためのポートPTまたはトロカールTに対応する位置に対してアーム60を位置合わせするように、サーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行うステップを備える。これにより、サーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行うことによって、ポートPTまたはトロカールTに対応する位置に対してアーム60が自動的に位置合わせされるので、医療用マニピュレータ1を位置合わせする際において、操作者の負担を低減することが可能な医療用マニピュレータ1の制御方法を提供することができる。
[第2実施形態]
図23~図26を参照して、第2実施形態による外科手術システム200の構成について説明する。
図23~図26を参照して、第2実施形態による外科手術システム200の構成について説明する。
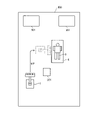
図23に示すように、外科手術システム200は、医療用マニピュレータ1と処理部210とを備えている。医療用マニピュレータ1の構成は、上記第1実施形態の医療用マニピュレータ1の構成と同様である。
処理部210は、手術台5に載置された患者Pの体表面Sに設けられる医療器具4を挿入するためのポートPTに対応する位置に対してアーム60の位置を計画するように構成されている。具体的には、処理部210は、事前に撮影された患者Pの画像から患者Pの3次元モデルを作成し、3次元モデルに基づいて医療器具4を挿入するためのポートPTの位置を決定し、決定されたポートPTの位置に基づいてアーム60の位置を計画するように構成されている。以下、アーム60の位置の計画方法について説明する。
(アームの位置の計画方法)
図24に示すように、ステップS11において、処理部210は、たとえば、CT装置220などによって撮影された患者Pの画像から生成された3次元モデル(ボリュームデータ)を取得する。
図24に示すように、ステップS11において、処理部210は、たとえば、CT装置220などによって撮影された患者Pの画像から生成された3次元モデル(ボリュームデータ)を取得する。
次に、ステップS12において、処理部210は、医療用マニピュレータ1から、医療用マニピュレータ1のキネマティクスの情報を取得する。キネマティクスの情報は、たとえば、アーム60、医療器具4の形状に関する形状情報や動作に関する動作情報を含んでいる。この形状情報は、アーム60や医療器具4の各部位の長さ、重さ、基準方向(たとえば水平面)に対するアーム60の角度、アーム60に対する医療器具4の取付角度などである。
次に、ステップS13において、処理部210は、仮想的に患者Pに対して気腹シミュレーションを行う。具体的には、処理部210は、CT装置220から取得された気腹前のボリュームデータに基づいて、気腹シミュレーションを行い、気腹後のボリュームデータである3次元データを生成する。
次に、ステップS14において、処理部210は、術式の情報を取得する。術式により、医療用マニピュレータ1が行う処置が定められる。また、処置に応じて、処置に必要な医療器具4が定められる。
次に、ステップS15において、処理部210は、取得された術式に応じた複数のポートPTの初期位置を取得する。この場合、処理部210は、ポートPTの初期位置の3次元座標を取得する。ポートPTの情報は、ポートPTの識別情報、ポートPTが穿孔される患者Pの体表面S上の位置の情報、ポートPTのサイズの情報などを含んでいる。複数のポートPTの情報は、テンプレートとして処理部210内のメモリ211や外部サーバに保持されている。複数のポートPTの情報は、たとえば、術式によって定められている。
次に、ステップS16において、処理部210は、医療用マニピュレータ1から、ターゲット領域の情報を取得する。ターゲット領域は、医療用マニピュレータ1による処置が行われる対象であり、たとえば、血管、気管支、臓器、骨、脳、心臓、足、首などの組織を含む領域である。
次に、ステップS17において、処理部210は、ポートPTの初期位置とターゲット領域の位置とに基づいて、各ポートPTから挿入された医療器具4がターゲット領域にアクセス可能か否かを判定する。つまり、医療器具4によって、取得された術式に従って医療用マニピュレータ1の処置が可能か否かを判定する。
次に、ステップS17において、noの場合、ステップS18において、処理部210は、複数のポートPTの位置のうちの少なくとも1つを、患者Pの体表面Sに沿って移動させる。なお、操作者の入力によってポートPTの位置を移動させてもよい。そして、ステップS17に戻る。
次に、ステップS17において、yesの場合、処理部210は、アーム60の位置の計画の計算(ポート位置シミュレーション)の処理を終了する。
(移動経路の計画)
次に、医療用マニピュレータ1が移動する移動経路MPの計画について説明する。図25に示すように、移動経路MPとは、手術室300内における医療用マニピュレータ1が移動する経路を意味する。
次に、医療用マニピュレータ1が移動する移動経路MPの計画について説明する。図25に示すように、移動経路MPとは、手術室300内における医療用マニピュレータ1が移動する経路を意味する。
まず、処理部210は、手術室300の平面的な形状を示す手術室マップを取得する。また、処理部210は、手術室300内に配置される装置301の範囲を示す装置範囲エリアを取得する。また、処理部210は、手術室300内において、医師、看護師、および技師などが所在する範囲を示す所在エリアを取得する。なお、手術室マップ、装置範囲エリアおよび所在エリアは、予め処理部210のメモリ211に保存されていてもよいし、外部のサーバなどから処理部210により取得されてもよい。
そして、処理部210は、手術室マップ、装置範囲エリアおよび所在エリアに基づいて、移動経路MPを算出する。たとえば、手術室300内において、医療用マニピュレータ1が予め配置されている場所から、装置範囲エリアおよび所在エリアを避けて移動しながら、手術台5の近傍まで医療用マニピュレータ1が移動するように、移動経路MPが算出される。
次に、図26を参照して、医療用マニピュレータ1の制御方法について説明する。なお、第2実施形態では、手術台5に載置された患者Pの体表面Sに、予めポートPTまたはトロカールTが設けられていてもよいし、設けられていなくてもよい。
ステップS1およびステップS2の動作は、上記第1実施形態と同様である。
ステップS21において、制御部231は、事前に計画された移動経路MPに従って、医療用台車3を移動させる。なお、事前に計画された移動経路MPは、処理部210から取得される。具体的には、本実施形態では、制御部231は、撮影部51により撮影された画像に基づいて、アーム60が計画された位置に配置されるように、手術台5に載置された患者Pの近傍までサーボモータM5によって医療用台車3を移動させる。詳細には、制御部231は、撮影部51により撮影された画像に基づいて、医療用マニピュレータ1の現在位置、障害物を確認しながら、医療用台車3を移動させる。これにより、撮影部51の真下にポートPTまたはトロカールTが配置される。
次に、ステップS22において、第2実施形態では、撮影部51により撮影された画像に基づいて、アーム60が計画された位置に配置されるように、アームベース50によりアーム60を移動させる。具体的には、撮影部51により撮影された画像における患者Pの輪郭と、上記のポート位置シミュレーションに用いられた患者Pのボリュームデータによる患者Pの輪郭とを一致させるように、アームベース50によりアーム60を移動させる。これにより、ポート位置シミュレーションにより求められたポートPTの位置に対して、アーム60が位置合わせされる。
次に、ステップS23において、制御部231は、予め計画されたアーム60の位置に基づいて、ピボット位置PPを自動的に決定する。
次に、ステップS24において、制御部231は、予め計画された位置に、複数のアーム60を移動させる。つまり、制御部231は、複数のアーム60をセットアップ姿勢に移行させる。
次に、ステップS25において、看護師、技師などの操作者は、複数のアーム60の各々に医療器具4および内視鏡6を取り付ける。
[第2実施形態の効果]
第2実施形態では、以下のような効果を得ることができる。
第2実施形態では、以下のような効果を得ることができる。
第2実施形態では、制御部231は、撮影部51により撮影された画像を取得し、画像に基づいて、アーム60が計画された位置に配置されるようにサーボモータM5によって医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行う。これにより、ポートPTに対応する位置に対して計画された位置にアーム60が自動的に配置されるので、医療用マニピュレータ1を位置合わせする際において、操作者の負担を低減することができる。
また、第2実施形態では、上記のように、制御部231は、事前に計画された移動経路MPに基づいて、手術台5に載置された患者Pの近傍まで医療用台車3を移動させる。これにより、撮影部51により撮影された画像にポートPTまたはトロカールTが映っていない場合でも、事前に計画された移動経路MPに基づいて、手術台5に載置された患者Pの近傍まで医療用台車3を容易に移動させることができる。
また、第2実施形態では、上記のように、制御部231は、手術台5に載置された患者Pの体表面Sに設けられる医療器具4を挿入するためのポートPTに対応する位置に対して計画されたアーム60の位置と、撮影部51により撮影された画像とに基づいて、ポートPTの位置に対してアーム60を位置合わせするように、医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行う。これにより、患者Pに実際にポートPTを形成することやトロカールTを配置することなく、ポートPTまたはトロカールTに対応する位置に対してアーム60を自動的に位置合わせすることができる。
また、第2実施形態では、上記のように、事前に撮影された患者Pの画像から患者Pの3次元モデルを作成し、3次元モデルに基づいてポートPTの位置を計画する処理部210が設けられており、制御部231は、処理部210により決定されたポートPTの位置と、撮影部51により撮影された画像とに基づいて、ポートPTに対してアーム60を位置合わせするように、医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行う。これにより、患者Pの個々の体形に応じた3次元モデルに基づいてポートPTの位置が決定されるので、体形が互いに異なる個々の患者Pに応じて、アーム60を適切に位置合わせすることができる。
また、第2実施形態では、上記のように、処理部210は、事前に撮影された患者Pの画像から患者Pの3次元モデルを作成し、3次元モデルに基づいてアーム60の位置を計画するように構成されている。これにより、患者Pの個々の体形に応じた3次元モデルに基づいてアーム60の位置が計画されるので、体形が互いに異なる個々の患者Pに応じて、アーム60を適切に位置合わせすることができる。
[変形例]
なお、今回開示された実施形態は、すべての点で例示であって制限的なものではないと考えられるべきである。本開示の範囲は、上記した実施形態の説明ではなく請求の範囲によって示され、さらに請求の範囲と均等の意味および範囲内でのすべての変更(変形例)が含まれる。
なお、今回開示された実施形態は、すべての点で例示であって制限的なものではないと考えられるべきである。本開示の範囲は、上記した実施形態の説明ではなく請求の範囲によって示され、さらに請求の範囲と均等の意味および範囲内でのすべての変更(変形例)が含まれる。
たとえば、上記第1および第2実施形態では、患者Pに第2トロカールT2が3つ挿入されている例を示したが、本開示はこれに限られない。第2トロカールT2の数は例えば2つでもよい。
また、上記第1および第2実施形態では、アーム60が4つ設けられている例を示したが、本開示はこれに限られない。アーム60の数は、少なくとも1つ以上設けられていればよい。
また、上記第1および第2実施形態では、アーム部61およびポジショナ40が7軸多関節ロボットから構成されている例を示したが、本開示はこれに限られない。たとえば、アーム60およびポジショナ40が7軸多関節ロボット以外の軸構成(例えば、6軸や8軸)の多関節ロボットなどから構成されていてもよい。
また、上記第1および第2実施形態では、撮影部51により撮影された手術台5の画像、および、ポートPTまたはトロカールTに基づいて、手術台5に載置された患者Pの近傍まで医療用台車3を移動させる例を示したが、本開示はこれに限られない。たとえば、図27に示す医療用台車403のように、医療用台車403に設けられた手術台5と医療用台車403との間の距離を測定する距離測定部403aに測定された距離に基づいて、患者Pの近傍まで医療用台車3を移動させてもよい。また、ポジショナ40に設けられる撮像部410や、手術室300に予め設置される撮像部420に撮影された画像に基づいて、医療用マニピュレータ1の現在位置、障害物を確認しながら、医療用台車3を移動させてもよい。
また、上記第1および第2実施形態では、制御部31(231)は、撮影部51により撮影された、手術台5と、患者Pの体表面Sに設けられたポートPTまたはトロカールTとの画像に基づいて、ポートPTまたはトロカールTに対してアーム60を位置合わせするように、医療用台車3を移動させる例を示したが、本開示はこれに限られない。たとえば、図28に示すように、制御部31(231)は、撮影部51により撮影された、手術台5と、患者Pの体表面Sに設けられたポートPTまたはトロカールTとのうちの少なくとも一方に付された識別部IDの画像に基づいて、ポートPTまたはトロカールTに対してアーム60を位置合わせするように、医療用台車3を移動させてもよい。なお、識別部IDは、たとえば、マーク(シール)である。また、識別部IDとして、インジケータ(図示せず)、ICタグ、RFID(radio frequency identifier)などを用いてもよい。これにより、形状や大きさなどが異なる場合がある、手術台5と、ポートPTまたはトロカールTとのうちの少なくとも一方を認識する場合に比べて、共通の識別部IDを認識する方が、認識が容易であるので、より容易に、医療用台車3を移動させる制御とアームベース50によりアーム60を移動させる制御とのうちの少なくとも一方を行うことができる。
また、上記第1および第2実施形態では、制御部31(231)は、撮影部51の真下に内視鏡6用のポートPTまたは内視鏡6用のトロカールTが配置されるように医療用台車3を移動させる例を示したが、本開示はこれに限られない。たとえば、制御部31(231)は、撮影部51の真下から少し離間した場所に、ポートPTまたは内視鏡6用のトロカールTが配置されるように医療用台車3を移動させてもよい。
また、上記第1実施形態では、制御部31は、撮影部51により撮影されたポートPTまたはトロカールTの画像に基づいて、ポートPTまたはトロカールTに対してアーム60を位置合わせするように、アームベース50を移動させる例を示したが、本開示はこれに限られない。たとえば、撮影部51により撮影されたポートPTまたはトロカールTの画像を用いずに、予め事前に制御部31に入力された、ポートPTの配置、または、手術部位および医療器具4の挿入方向などのデータに基づいて、アームベース50を移動(回転)させてもよい。
また、上記第1実施形態では、ステップS8において、ポートPTまたはトロカールTまでの距離と、ポートPT同士またはトロカールT同士の距離とを算出する例を示したが、本開示はこれに限られない。たとえば、アームベース50を移動させることによりアーム60の位置を調整するステップS6において、これらの距離を算出してもよい。
また、上記第1実施形態では、制御部31は、撮影部51により撮影された複数の画像に基づいて、ポートPTまたはトロカールTまでの距離と、ポートPT同士またはトロカールT同士の距離とを算出する例を示したが、本開示はこれに限られない。たとえば、複数の画像の代わりに、3Dカメラや、測距センサを用いてもよい。また、手術台5および患者Pのサイズと、ポートPT同士の間隔とを事前に入力し、シミュレーションによりこれらの距離を算出してもよい。
また、上記第1実施形態では、アーム60に取り付けられる内視鏡6またはピボット位置教示器具7を患者Pの体表面Sに接触した状態で、ピボット位置PPの教示を受け付ける例を示したが、本開示はこれに限られない。たとえば、制御部31は、撮影部51により撮影された患者Pの体表面Sに設けられたポートPTまたはトロカールTの座標を取得し、取得したポートPTまたはトロカールTの座標に基づいて、内視鏡6またはピボット位置教示器具7を、ポートPTまたはトロカールTの近傍のポートPTまたはトロカールTに接触しない位置まで移動させてもよい。
また、上記第1および第2実施形態では、手術台5に載置された患者Pの近傍まで医療用台車3を移動させた後、アームベース50を移動させてポートPTまたはトロカールTに対応する位置に対してアーム60を位置合わせする例を示したが、本開示はこれに限られない。たとえば、患者Pの近傍まで医療用台車3を移動させる前に、予めアームベース50を移動させて、患者Pの近傍まで医療用台車3を移動させるだけで、ポートPTまたはトロカールTに対応する位置に対してアーム60が位置合わせされるように構成してもよい。
また、上記第2実施形態では、制御部231が医療用マニピュレータ1に設けられている例を示したが、本開示はこれに限られない。本開示では、制御部231は、医療用マニピュレータ1以外の、たとえば処理部210などに設けられていてもよい。
また、上記第1および第2実施形態では、サーボモータM5によって医療用台車3を移動させる制御を行った後、アームベース50によりアーム60を移動させる制御を行う例を示したが、本開示はこれに限られない。たとえば、アームベース50によりアーム60を移動させる制御のみによって、アーム60の位置合わせを行ってもよい。
また、上記第1および第2実施形態において、図29に示すように、医療用台車3に障害物検知センサ3aを設けて、ステップS4(第2実施形態のステップS21)において、手術台5に載置された患者Pの近傍まで医療用台車3を移動させる際に、制御部31は、障害物検知センサ3aが障害物を検知した場合、医療用台車3を後退させ、患者Pの近傍までの医療用台車3の移動を再開してもよい。そして、医療用台車3の移動を再び行っても障害物検知センサ3aが障害物を検知した場合、医療用台車3を停止させて、アームベース50に設けられたインジケータ52などに看護師、技師などの操作者(人手)による医療用台車3を促すように放置してもよい。
これにより、障害物検知センサ3aが障害物を検知するので、医療用台車3と障害物とが衝突するのを抑制することができる。また、障害物検知センサ3aが障害物を検知した場合、医療用台車3を後退させ、患者Pの近傍までの医療用台車3の移動を再開するように構成することにより、障害物が存在する場合でも、医療用台車3と障害物とが衝突するのを抑制しながら、手術台5に載置された患者Pの近傍まで医療用台車3を移動させることができる。
なお、障害物検知センサ3aは、接触式センサ、非接触式センサの光学センサなどから構成されている。障害物検知センサ3aが接触式センサの場合、障害物検知センサ3aは、医療用台車3の周囲を取り囲むように設けられる。また、障害物検知センサ3aが光学センサなどの場合、障害物検知センサ3aは、医療用台車3の前面、側面、および、後面などに設けられる。
また、上記第2実施形態のステップS24において、予め計画された位置に複数のアーム60を移動させるに、撮影部51や、アーム60に設けられた接触センサにより、アーム60と、患者Pや医療器具4との接触を予知(または検知)するようにしてもよい。そして、アーム60と、患者Pや医療器具4との接触が予知(または検知)された場合、アーム60の移動を停止する。そして、制御部231は、操作者に手動によりアーム60を移動させることを促す制御(図29のインジケータ52に報知など)を行う。
1 医療用マニピュレータ(手術支援ロボット)
3 医療用台車
3a 障害物検知センサ
4 医療器具
5 手術台
7 ピボット位置教示器具
31、231 制御部
50 アームベース(ロボット本体部)
51 撮影部
60 アーム
210 処理部
ID 識別部
MP 移動経路
M5、M6 サーボモータ(医療用台車駆動部)
P 患者
PP ピボット位置
PT ポート
S 体表面
T トロカール
3 医療用台車
3a 障害物検知センサ
4 医療器具
5 手術台
7 ピボット位置教示器具
31、231 制御部
50 アームベース(ロボット本体部)
51 撮影部
60 アーム
210 処理部
ID 識別部
MP 移動経路
M5、M6 サーボモータ(医療用台車駆動部)
P 患者
PP ピボット位置
PT ポート
S 体表面
T トロカール
Claims (20)
- 手術支援ロボットであって、
医療器具が各々取り付けられるアームを有するロボット本体部と、
前記ロボット本体部を移動させる医療用台車と、
前記医療用台車を駆動する医療用台車駆動部と、
前記ロボット本体部に設けられるとともに、手術台と前記手術台に載置された患者とのうちの少なくとも一方を撮影するための撮影部と、
前記撮影部により撮影された画像に基づいて、前記手術台に載置された前記患者の体表面に設けられる前記医療器具を挿入するためのポートまたはトロカールに対応する位置に対して前記アームを位置合わせするように、前記医療用台車駆動部によって前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行う制御部とを備える、手術支援ロボット。 - 前記制御部は、前記手術台に載置された前記患者の近傍まで前記医療用台車を移動させ、前記撮影部により撮影された画像に基づいて、前記ポートまたは前記トロカールに対応する位置に対して前記アームを位置合わせするように、前記ロボット本体部により前記アームを移動させる、請求項1に記載の手術支援ロボット。
- 前記制御部は、
前記撮影部により撮影された前記手術台の画像、または、事前に計画された移動経路に基づいて、前記手術台に載置された前記患者の近傍まで前記医療用台車を移動させる、請求項2に記載の手術支援ロボット。 - 前記医療用台車に設けられ、前記医療用台車の移動の障害となる障害物を検知する障害物検知センサをさらに備え、
前記制御部は、
前記障害物検知センサが前記障害物を検知した場合、前記医療用台車を後退させ、
前記患者の近傍までの前記医療用台車の移動を再開するか、または、前記医療用台車の移動の動作を停止する、請求項2に記載の手術支援ロボット。 - 前記制御部は、前記撮影部により撮影された、前記手術台と、前記患者の前記体表面に設けられた前記ポートまたは前記トロカールとのうちの少なくとも一方の画像に基づいて、前記ポートまたは前記トロカールに対して前記アームを位置合わせするように、前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行う、請求項1に記載の手術支援ロボット。
- 前記制御部は、前記撮影部により撮影された、前記手術台と、前記患者の前記体表面に設けられた前記ポートまたは前記トロカールとのうちの少なくとも一方に付された識別部の画像に基づいて、前記ポートまたは前記トロカールに対して前記アームを位置合わせするように、前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行う、請求項5に記載の手術支援ロボット。
- 前記制御部は、前記手術台に載置された前記患者の前記体表面に設けられる前記医療器具を挿入するための前記ポートに対応する位置に対して計画された前記アームの位置と、前記撮影部により撮影された画像とに基づいて、前記ポートの位置に対して前記アームを位置合わせするように、前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行う、請求項1に記載の手術支援ロボット。
- 事前に撮影された前記患者の画像から前記患者の3次元モデルを作成し、前記3次元モデルに基づいて前記ポートの位置を計画する処理部が設けられており、
前記制御部は、前記処理部により決定された前記ポートの位置と、前記撮影部により撮影された画像とに基づいて、前記ポートに対して前記アームを位置合わせするように、前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行う、請求項7に記載の手術支援ロボット。 - 前記アームは、複数設けられ、
前記ロボット本体部は、前記複数のアームが取り付けられるアームベースであり、
前記制御部は、
前記撮影部により撮影された画像に基づいて、前記アームベースを移動させることにより、前記手術台に載置された前記患者の体表面に設けられる前記医療器具を挿入するための前記ポートまたは前記トロカールに対応する位置に対して前記アームを位置合わせする、請求項1に記載の手術支援ロボット。 - 前記撮影部は、前記アームベースに設けられている、請求項9に記載の手術支援ロボット。
- 前記制御部は、
前記撮影部により撮影された前記患者の前記体表面に設けられた前記ポートまたは前記トロカールの座標を取得し、
取得した前記ポートまたは前記トロカールの座標に基づいて、前記アームに取り付けられた前記医療器具を移動させる際の支点となる位置であるピボット位置の近傍まで、前記医療器具または前記ピボット位置を教示するためのピボット位置教示器具を移動させる、請求項1に記載の手術支援ロボット。 - 前記制御部は、
前記撮影部と前記患者との間の距離を異ならせて前記撮影部により撮影された複数の画像に基づいて、前記ポートまたは前記トロカールまでの距離と、前記ポート同士または前記トロカール同士の距離とを算出することにより、前記ポートまたは前記トロカールの座標を取得する、請求項11に記載の手術支援ロボット。 - 手術支援ロボットによるロボット手術を支援するための手術支援システムであって、
前記手術支援ロボットと、処理部と、制御部とを備え、
前記手術支援ロボットは、
医療器具が各々取り付けられるアームを有するロボット本体部と、
前記ロボット本体部を移動させる医療用台車と、
前記医療用台車を駆動する医療用台車駆動部と、
前記ロボット本体部に設けられるとともに、手術台と前記手術台に載置された患者とのうちの少なくとも一方を撮影するための撮影部とを含み、
前記処理部は、
前記手術台に載置された前記患者の体表面に設けられる前記医療器具を挿入するためのポートに対応する位置に対して前記アームの位置を計画するように構成されており、
前記制御部は、
前記撮影部により撮影された画像を取得し、
前記画像に基づいて、前記アームが前記計画された位置に配置されるように前記医療用台車駆動部によって前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行う、手術支援システム。 - 前記処理部は、事前に撮影された前記患者の画像から前記患者の3次元モデルを作成し、前記3次元モデルに基づいて前記アームの位置を計画するように構成されている、請求項13に記載の手術支援システム。
- 前記処理部は、前記3次元モデルに基づいて前記医療器具を挿入するための前記ポートの位置を決定し、決定された前記ポートの位置に基づいて前記アームの位置を計画するように構成されている、請求項14に記載の手術支援システム。
- 医療器具が各々取り付けられるアームを有するロボット本体部と、前記ロボット本体部を移動させる医療用台車と、前記医療用台車を駆動する医療用台車駆動部とを備える、手術支援ロボットの制御方法であって、
前記ロボット本体部に設けられる撮影部により、手術台と前記手術台に載置された患者とのうちの少なくとも一方を撮影するステップと、
前記撮影部により撮影された画像に基づいて、前記手術台に載置された前記患者の体表面に設けられる前記医療器具を挿入するためのポートまたはトロカールに対応する位置に対して前記アームを位置合わせするように、前記医療用台車駆動部によって前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行うステップとを備える、手術支援ロボットの制御方法。 - 前記手術台に載置された前記患者の近傍まで前記医療用台車を移動させるステップをさらに備える、請求項16に記載の手術支援ロボットの制御方法。
- 前記患者の近傍まで前記医療用台車を移動させるステップは、前記撮影部により撮影された前記手術台の画像、または、事前に計画された移動経路に基づいて、前記手術台に載置された前記患者の近傍まで前記医療用台車を移動させるステップを含む、請求項17に記載の手術支援ロボットの制御方法。
- 前記医療用台車に設けられ、前記医療用台車の移動の障害となる障害物を検知する障害物検知センサをさらに備える、手術支援システムの制御方法であって、
前記障害物検知センサが前記障害物を検知した場合、前記医療用台車を後退させるステップと、
前記患者の近傍までの前記医療用台車の移動を再開するか、または、前記医療用台車の移動の動作を停止するステップとをさらに備える、請求項17に記載の手術支援ロボットの制御方法。 - 前記医療用台車駆動部によって前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行うステップは、前記撮影部により撮影された、前記手術台と、前記患者の前記体表面に設けられた前記ポートまたは前記トロカールとのうちの少なくとも一方の画像に基づいて、前記ポートまたは前記トロカールに対して前記アームを位置合わせするように、前記医療用台車を移動させる制御と前記ロボット本体部により前記アームを移動させる制御とのうちの少なくとも一方を行うステップを含む、請求項16に記載の手術支援ロボットの制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US18/259,082 US20240050175A1 (en) | 2020-12-25 | 2021-12-17 | Surgical robot, robotic surgical system, and control method for surgical robot |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020-216192 | 2020-12-25 | ||
| JP2020216192A JP7755379B2 (ja) | 2020-12-25 | 2020-12-25 | 手術支援ロボットシステムおよび手術支援ロボットの制御方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2022138495A1 true WO2022138495A1 (ja) | 2022-06-30 |
Family
ID=82157755
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2021/046754 Ceased WO2022138495A1 (ja) | 2020-12-25 | 2021-12-17 | 手術支援ロボット、手術支援システムおよび手術支援ロボットの制御方法 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US20240050175A1 (ja) |
| JP (2) | JP7755379B2 (ja) |
| WO (1) | WO2022138495A1 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116687564A (zh) * | 2023-05-22 | 2023-09-05 | 北京长木谷医疗科技股份有限公司 | 基于虚拟现实的手术机器人自感知导航方法系统及设备 |
| WO2025206244A1 (ja) * | 2024-03-29 | 2025-10-02 | 川崎重工業株式会社 | 手術支援システム、手術支援方法および情報提供方法 |
| EP4454826A4 (en) * | 2021-12-22 | 2025-12-17 | Kawasaki Heavy Ind Ltd | Surgical assistance system, surgical assistance robot and control method for surgical assistance system |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9204939B2 (en) * | 2011-08-21 | 2015-12-08 | M.S.T. Medical Surgery Technologies Ltd. | Device and method for assisting laparoscopic surgery—rule based approach |
| JP7316321B2 (ja) * | 2021-06-15 | 2023-07-27 | 川崎重工業株式会社 | 手術支援ロボットおよび手術支援ロボットの作動方法 |
| JP7817890B2 (ja) * | 2022-06-17 | 2026-02-19 | シスメックス株式会社 | 手術用ロボットを用いた手術画像の提供方法および情報処理システム |
| CN118453139B (zh) * | 2024-05-09 | 2025-10-17 | 杭州三坛医疗科技有限公司 | 一体化骨科手术机器人 |
| JP2026011583A (ja) * | 2024-07-12 | 2026-01-23 | 川崎重工業株式会社 | 手術支援システム、手術支援システムの制御方法およびプログラム |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20150018670A1 (en) * | 2013-07-12 | 2015-01-15 | Thomas Hartkens | Interventional imaging system |
| JP2016504077A (ja) * | 2012-12-10 | 2016-02-12 | インテュイティブ サージカル オペレーションズ, インコーポレイテッド | 画像キャプチャ装置及び操作可能な装置可動アームの制御された動作の間の衝突回避 |
| JP2019528878A (ja) * | 2016-09-19 | 2019-10-17 | インテュイティブ サージカル オペレーションズ, インコーポレイテッド | 遠隔制御可能なアームのための位置決めインジケータシステム及び関連する方法 |
| WO2020065209A1 (fr) * | 2018-09-27 | 2020-04-02 | Quantum Surgical | Robot médical comportant des moyens de positionnement automatique |
| JP2021166581A (ja) * | 2020-04-09 | 2021-10-21 | 川崎重工業株式会社 | 手術支援ロボットおよび手術支援ロボットの位置決め方法 |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6424885B1 (en) * | 1999-04-07 | 2002-07-23 | Intuitive Surgical, Inc. | Camera referenced control in a minimally invasive surgical apparatus |
| KR101598773B1 (ko) | 2010-10-21 | 2016-03-15 | (주)미래컴퍼니 | 수술용 로봇의 움직임 제어/보상 방법 및 장치 |
| JP6290372B2 (ja) | 2013-03-28 | 2018-03-07 | コーニンクレッカ フィリップス エヌ ヴェKoninklijke Philips N.V. | カスタム套管針を使用したロボット遠隔運動中心点の位置特定 |
| WO2018052795A1 (en) | 2016-09-19 | 2018-03-22 | Intuitive Surgical Operations, Inc. | Base positioning system for a controllable arm and related methods |
| US10016900B1 (en) * | 2017-10-10 | 2018-07-10 | Auris Health, Inc. | Surgical robotic arm admittance control |
| CN111867511A (zh) | 2018-01-17 | 2020-10-30 | 奥瑞斯健康公司 | 具有改进的机器人臂的外科机器人系统 |
| US11986261B2 (en) * | 2018-04-20 | 2024-05-21 | Covidien Lp | Systems and methods for surgical robotic cart placement |
| WO2020068303A1 (en) * | 2018-09-26 | 2020-04-02 | Auris Health, Inc. | Systems and instruments for suction and irrigation |
| JP7152240B2 (ja) | 2018-10-11 | 2022-10-12 | 株式会社メディカロイド | ロボット手術支援装置、ロボット手術支援方法、及びプログラム |
| US11234779B2 (en) * | 2019-09-10 | 2022-02-01 | Verb Surgical. Inc. | Handheld user interface device for a surgical robot |
-
2020
- 2020-12-25 JP JP2020216192A patent/JP7755379B2/ja active Active
-
2021
- 2021-12-17 US US18/259,082 patent/US20240050175A1/en active Pending
- 2021-12-17 WO PCT/JP2021/046754 patent/WO2022138495A1/ja not_active Ceased
-
2025
- 2025-10-02 JP JP2025166150A patent/JP2025178469A/ja active Pending
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2016504077A (ja) * | 2012-12-10 | 2016-02-12 | インテュイティブ サージカル オペレーションズ, インコーポレイテッド | 画像キャプチャ装置及び操作可能な装置可動アームの制御された動作の間の衝突回避 |
| US20150018670A1 (en) * | 2013-07-12 | 2015-01-15 | Thomas Hartkens | Interventional imaging system |
| JP2019528878A (ja) * | 2016-09-19 | 2019-10-17 | インテュイティブ サージカル オペレーションズ, インコーポレイテッド | 遠隔制御可能なアームのための位置決めインジケータシステム及び関連する方法 |
| WO2020065209A1 (fr) * | 2018-09-27 | 2020-04-02 | Quantum Surgical | Robot médical comportant des moyens de positionnement automatique |
| JP2021166581A (ja) * | 2020-04-09 | 2021-10-21 | 川崎重工業株式会社 | 手術支援ロボットおよび手術支援ロボットの位置決め方法 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP4454826A4 (en) * | 2021-12-22 | 2025-12-17 | Kawasaki Heavy Ind Ltd | Surgical assistance system, surgical assistance robot and control method for surgical assistance system |
| CN116687564A (zh) * | 2023-05-22 | 2023-09-05 | 北京长木谷医疗科技股份有限公司 | 基于虚拟现实的手术机器人自感知导航方法系统及设备 |
| WO2025206244A1 (ja) * | 2024-03-29 | 2025-10-02 | 川崎重工業株式会社 | 手術支援システム、手術支援方法および情報提供方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20240050175A1 (en) | 2024-02-15 |
| JP7755379B2 (ja) | 2025-10-16 |
| JP2025178469A (ja) | 2025-12-05 |
| JP2022101850A (ja) | 2022-07-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12232837B2 (en) | Systems and methods for master/tool registration and control for intuitive motion | |
| JP7755379B2 (ja) | 手術支援ロボットシステムおよび手術支援ロボットの制御方法 | |
| US12082892B2 (en) | Surgical robot and method for displaying image of patient placed on surgical table | |
| JP7736243B2 (ja) | 関節動作可能な遠位部分を持つツールを制御するためのシステム及び方法 | |
| US20250345137A1 (en) | Robotic surgical system and method for setting pivot position | |
| US12171513B2 (en) | Surgical system and patient-side apparatus | |
| US12263045B2 (en) | Surgical robot and control method of surgical robot | |
| JPH08215205A (ja) | 医療用マニピュレータ | |
| JP2026506025A (ja) | 異なるエンドエフェクタを有する医療用のロボット、ロボットシステム、及び、医療用のロボットの制御方法 | |
| JP7742229B2 (ja) | 手術支援ロボット、手術支援システムおよびプログラム | |
| EP4454826A1 (en) | Surgery assistance system, surgery assistance robot, and control method for surgery assistance system | |
| JP2025154560A (ja) | 手術支援システムおよび手術支援方法 | |
| JP2025154559A (ja) | 手術支援システム、手術支援方法および情報提供方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 21910640 Country of ref document: EP Kind code of ref document: A1 |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 18259082 Country of ref document: US |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 21910640 Country of ref document: EP Kind code of ref document: A1 |