RU2796152C1 - Device for measuring the acceleration time of the motor shaft - Google Patents
Device for measuring the acceleration time of the motor shaft Download PDFInfo
- Publication number
- RU2796152C1 RU2796152C1 RU2022112391A RU2022112391A RU2796152C1 RU 2796152 C1 RU2796152 C1 RU 2796152C1 RU 2022112391 A RU2022112391 A RU 2022112391A RU 2022112391 A RU2022112391 A RU 2022112391A RU 2796152 C1 RU2796152 C1 RU 2796152C1
- Authority
- RU
- Russia
- Prior art keywords
- output
- input
- key
- circuit
- shaft
- Prior art date
Links
- 230000001133 acceleration Effects 0.000 title claims abstract description 13
- 230000008878 coupling Effects 0.000 claims 1
- 238000010168 coupling process Methods 0.000 claims 1
- 238000005859 coupling reaction Methods 0.000 claims 1
- 238000005259 measurement Methods 0.000 abstract description 49
- 238000004870 electrical engineering Methods 0.000 abstract description 2
- 238000005516 engineering process Methods 0.000 abstract description 2
- 239000000126 substance Substances 0.000 abstract 1
- 238000000034 method Methods 0.000 description 16
- 238000006243 chemical reaction Methods 0.000 description 6
- 238000010586 diagram Methods 0.000 description 4
- 238000012545 processing Methods 0.000 description 3
- 238000003324 Six Sigma (6σ) Methods 0.000 description 2
- 238000004364 calculation method Methods 0.000 description 2
- 238000007792 addition Methods 0.000 description 1
- 238000013459 approach Methods 0.000 description 1
- 230000015572 biosynthetic process Effects 0.000 description 1
- 230000000052 comparative effect Effects 0.000 description 1
- 230000001419 dependent effect Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 238000011156 evaluation Methods 0.000 description 1
- 238000013401 experimental design Methods 0.000 description 1
- 238000012544 monitoring process Methods 0.000 description 1
- 238000013139 quantization Methods 0.000 description 1
- 230000001960 triggered effect Effects 0.000 description 1
Images
Abstract
Description
Изобретение относится к области измерительной техники и электротехнике и может быть использовано для измерения времени разгона вала электродвигателя.The invention relates to the field of measuring technology and electrical engineering and can be used to measure the acceleration time of the motor shaft.
Известно устройство, содержащее последовательно соединенные: задающий генератор, согласующий делитель частоты, фазовращатель, усилитель мощности, подключенный к контролируемому электродвигателю, на валу которого установлен импульсный датчик положения его ротора. Устройство содержит также первый делитель частоты с коэффициентом деления N и второй делитель частоты с коэффициентом деления М, первый и второй блок переключения, первую и вторую схемы И, формирователь корректирующего импульса, триггер и блок регистрации [1].A device is known that contains connected in series: a master oscillator, a matching frequency divider, a phase shifter, a power amplifier connected to a controlled electric motor, on the shaft of which a pulse sensor of the position of its rotor is installed. The device also contains the first frequency divider with a division factor N and the second frequency divider with a division factor M, the first and second switching unit, the first and second AND circuits, a corrective pulse shaper, a trigger and a recording unit [1].
Недостаток этого устройства заключается в том, что оно имеет недостаточные функциональные возможности, в частности не позволяет измерить время разгона вала.The disadvantage of this device is that it has insufficient functionality, in particular, it does not allow measuring the acceleration time of the shaft.
Наиболее близким техническим решением к изобретению является устройство, содержащее последовательно соединенные кинематически валы электродвигателя (ЭД), муфты и цифрового преобразователя угла (ЦПУ), электрический выход которого подключен к последовательному тракту элементов: к первому ключу, к первой схеме И, к первому триггеру и к первому формирователю, выход первого триггера через схему задержки подключен к управляющему входу первого ключа. Этот тракт обеспечивает обнуление электронных элементов (ЭЭ), Выход ЦПУ подключен также к последовательному тракту, состоящему из элементов: схемы И-НЕ, первого счетчика, второго формирователя, второго триггера, выход которого соединен с управляющими входами второго и третьего ключей и с вторым входом второй схемы И, выход которой через второй счетчик и третий формирователь подключен к первому и второму входам управляющего логического устройства (УЛУ), причем выходы второго и третьего ключей соединены с соответствующими входами регистрирующего устройства, при этом вход второго ключа подключен к выходу ЦПУ, а вход третьего ключа -к выходу генератора импульсов, выход схемы И-НЕ соединен кроме того с первыми входами первой и второй схемы И, первый выход УЛУ подключен к входу первого ключа, а второй выход УЛУ - к входу электродвигателя [2].The closest technical solution to the invention is a device containing kinematically connected shafts of an electric motor (EM), a clutch and a digital angle converter (CPU), the electrical output of which is connected to a serial path of elements: to the first key, to the first AND circuit, to the first trigger and to the first shaper, the output of the first trigger through the delay circuit is connected to the control input of the first key. This path provides zeroing of electronic elements (EE). The CPU output is also connected to a serial path consisting of the following elements: NAND circuit, first counter, second shaper, second trigger, the output of which is connected to the control inputs of the second and third keys and to the second input of the second AND circuit, the output of which is connected to the first and second inputs of the control logic unit (ULU) through the second counter and the third generator, and the outputs of the second and third keys are connected to the corresponding inputs of the recording device, while the input of the second key is connected to the output of the CPU, and the input of the third key - to the output of the pulse generator, the output of the AND-NOT circuit is also connected to the first inputs of the first and second AND circuits, the first output of the ULU is connected to the input of the first key, and the second output of the ULU is connected to the input of the electric motor [2].
Недостаток этого устройства тот же.The disadvantage of this device is the same.
Цель изобретения - обеспечить измерение времени разгона вала. Поставленная цель достигается тем, что устройство измерения времени разгона вала электродвигателя, содержащее электродвигатель (привод), с валом которого кинематически соединен вход муфты, выход которой кинематически связан с валом ЦПУ, выход которого соединен с первым нормально замкнутым контактом первого ключа, выходы второго нормально замкнутого и нормально открытого контактов первого ключа соединены с входом схемы задержки, выход которой подключен к управляющему входу первого ключа, выходы первого и второго счетчиков соединены соответственно с входами второго и третьего ключей, выходы которых подключены к второму и третьему входам регистрирующего устройства, формирователь, генератор импульсов, отличающееся тем, что в устройство введены регистр, инвертор, сумматор, устройство задания номинальной частоты вращения вала, делитель, схема совпадения, четвертый ключ, причем выход первого нормально замкнутого контакта первого ключа соединен с входом регистра, выход которого подключен к входу первого инвертора, выход которого соединен с первым входом сумматора, выход которого подключен к входу первого счетчика, а также к первому входу делителя и к входу формирователя, выход которого соединен с первым входом регистрирующего устройства, выход генератора импульсов подключен к входу четвертого ключа, выход которого соединен с входом второго счетчика, выход ЦПУ подключен к второму входу сумматора, выход схемы задержки соединен с управляющим входом первого ключа и с третьим входом УЛУ, выход второго счетчика подключен к второму входу делителя, выход которого соединен с вторым входом схемы совпадения, выход устройства задания номинальной частоты вращения вала подключен к первому входу схемы совпадения, выход которой соединен с первым, вторым и четвертым входами УЛУ.The purpose of the invention is to provide a measurement of the acceleration time of the shaft. This goal is achieved in that the device for measuring the acceleration time of the motor shaft, containing the electric motor (drive), with the shaft of which the input of the clutch is kinematically connected, the output of which is kinematically connected to the shaft of the CPU, the output of which is connected to the first normally closed contact of the first key, the outputs of the second normally closed and normally open contacts of the first key are connected to the input of the delay circuit, the output of which is connected to the control input of the first key, the outputs of the first and second counters are connected respectively to the inputs of the second and third keys, the outputs of which are connected to the second and third inputs of the recording device, shaper, pulse generator , characterized in that a register, an inverter, an adder, a device for setting the nominal shaft speed, a divider, a coincidence circuit, a fourth key are introduced into the device, and the output of the first normally closed contact of the first key is connected to the input of the register, the output of which is connected to the input of the first inverter, the output of which is connected to the first input of the adder, the output of which is connected to the input of the first counter, as well as to the first input of the divider and to the input of the shaper, the output of which is connected to the first input of the recording device, the output of the pulse generator is connected to the input of the fourth switch, the output of which is connected to the input of the second counter, the CPU output is connected to the second input of the adder, the output of the delay circuit is connected to the control input of the first key and to the third input of the ULU, the output of the second counter is connected to the second input of the divider, the output of which is connected to the second input of the coincidence circuit, the output of the nominal speed setting device the shaft is connected to the first input of the coincidence circuit, the output of which is connected to the first, second and fourth inputs of the ULU.
Кроме того предложен вариант выполнения УЛУ, которое заявлено в качестве зависимого пункта формулы изобретения и формулируется следующим образом: первый вход УЛУ является входом второго инвертора, выход которого соединен с первым входом схемы И, выход которой подключен к второму входу триггера, выход которого соединен с управляющим входом пятого ключа, а также с входом нормально открытого контакта шестого ключа, выход которого подключен к входу нормально замкнутого контакта седьмого ключа, выход которого соединен с входом усилителя мощности, выход которого подключен к управляющему входу реле, вход которого соединен с выходом второго источника питания, выход реле является вторым выходом УЛУ, который соединяется с входом электродвигателя, выход первого источника питания подключен к входу кнопки «СТАРТ», выход которой соединен с входом первого нормально замкнутого контакта, а также с входами второго и третьего нормально открытых контактов пятого ключа, выход второго нормально открытого контакта этого (пятого) ключа соединен с выходом его первого контакта, являющимся первым выходом УЛУ, выход кнопки «СТАРТ» подключен также к второму входу схемы И, выход третьего контакта пятого ключа соединен непосредственно с выходом первого источника питания, второй вход УЛУ является первым входом триггера.In addition, an embodiment of the ULU is proposed, which is claimed as a dependent claim of the invention and is formulated as follows: the first input of the ULU is the input of the second inverter, the output of which is connected to the first input of the AND circuit, the output of which is connected to the second input of the trigger, the output of which is connected to the control the input of the fifth key, as well as with the input of the normally open contact of the sixth key, the output of which is connected to the input of the normally closed contact of the seventh key, the output of which is connected to the input of the power amplifier, the output of which is connected to the control input of the relay, the input of which is connected to the output of the second power source, the relay output is the second output of the ULU, which is connected to the input of the electric motor, the output of the first power source is connected to the input of the "START" button, the output of which is connected to the input of the first normally closed contact, as well as to the inputs of the second and third normally open contacts of the fifth key, the output of the second the normally open contact of this (fifth) key is connected to the output of its first contact, which is the first output of the ULU, the output of the "START" button is also connected to the second input of the AND circuit, the output of the third contact of the fifth key is connected directly to the output of the first power source, the second input of the ULU is the first input of the trigger.
В описании в основном рассматривается измерение времени разгона вала электродвигателя. Однако с помощью предложенного устройства можно проводить указанные измерения любого привода.The description mainly deals with the measurement of the acceleration time of the motor shaft. However, using the proposed device, you can carry out these measurements of any drive.
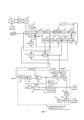
Устройство, представленное на фиг. 1, включает в себя следующие элементы: контролируемый электродвигатель (ЭД) 1, муфту (М) 2, ЦПУ 3, первый ключ (Кл1) 4, схема задержки (СЗ) 5, регистр (Рг) 6, первый инвертор (Инв1) 7, сумматор (Σ) 8, первый счетчик (Сч1) 9, делитель (Д) 10, схему совпадения (СС) 11, устройство задания номинальной частоты вращения вала (УЗНЧВ) 12, генератор импульсов (ГИ) 13, четвертый ключ(Кл4) 14, второй счетчик (Сч2) 15, второй ключ (Кл2) 16, третий ключ (Кл3) 17, регистрирующее устройство (РУ) 18, формирователь (Ф).19, УЛУ 20.The device shown in Fig. 1, includes the following elements: controlled electric motor (EM) 1, clutch (M) 2,
В состав УЛУ входят следующие элементы: кнопка «СТАРТ» 21, первый источник питания (ИП1) 22, пятый ключ (Кл5) 23, второй инвертор (Инв2) 24, схема И 25, триггер (Т) 26, шестой ключ (Кл6) 27, седьмой ключ (КЛ7) 28, усилитель мощности (УМ) 29, реле (Ре) 30, второй источник питания (ИП2) 31.The structure of the ULU includes the following elements: button "START" 21, the first power source (IP 1 ) 22, the fifth key (Cl 5 ) 23, the second inverter (Inv 2 ) 24, the circuit AND 25, the trigger (T) 26, the sixth key (Cl 6 ) 27, seventh key (CL 7 ) 28, power amplifier (PA) 29, relay (Re) 30, second power supply (IP 2 ) 31.
Устройство работает следующим образом. Перед началом процесса измерения включают источники питания и генератор импульсов.The device works as follows. Before starting the measurement process, turn on the power sources and the pulse generator.
Нажимают кнопку «СТАРТ» 21, в результате с выхода первого источника питания 22 напряжение питания через нормально замкнутый контакт пятого ключа 23 поступает на входы второго (нормально замкнутого) и третьего (нормально открытого) контактов первого ключа 4 и с их объединенных выходов питание приходит ко всем ЭЭ, а также на вход схемы задержки 5. В течение времени задержки происходит обнуление ЭЭ. Кнопку «СТАРТ» отпускают. По истечении времени задержки на выходе схемы задержки 5 появляется напряжение, которое приходит на управляющий вход четвертого ключа 14, он срабатывает и импульсы с генератора 13 пойдут на вход второго счетчика 15. Тракт отсчета времени рабочего процесса измерения готов к проведению измерения.The "START"
Одновременно с этим обеспечивается включение и подача напряжения на контролируемый электродвигатель 1. Это осуществляется по следующей последовательной цепи элементов. На выходе схемы совпадения 11 отсутствует напряжение, поскольку на втором ее входе нулевой сигнал, пришедший от делителя 10. Нулевой сигнал со схемы совпадения через вход 1 УЛУ поступает на вход второго инвертора 24, на его выходе формируется напряжение, которое поступает на первый вход схемы И 25, а на второй ее вход приходит напряжение от первого источника питания 22 через параллельные, соединенные между собой, входы (первый, второй и третий) контактов пятого ключа 23. На выходе схемы И 25 устанавливается единичное состояние, которое поступает на второй (единичный) вход триггера 26, а на его первом входе нулевое состояние, пришедшее со схемы совпадения 11. Триггер устанавливается в единичное состояние, которое поступает на управляющий вход пятого ключа 23, он срабатывает и остается во включенном состоянии в течение всего процесса измерения. Благодаря этому вся последовательная цепь: второй инвертор - схема И - триггер - шестой ключ - седьмой ключ - усилитель мощности (УМ) - реле (Ре) обеспечивают подачу напряжения на управляющий вход реле, оно срабатывает и напряжение со второго источника питания через выход 2 УЛУ поступает на вход электродвигателя 1. Его вал начинает вращаться и с этого момента начался процесс измерения.At the same time, switching on and supplying voltage to the controlled electric motor 1 is ensured. This is carried out through the following sequential chain of elements. There is no voltage at the output of the
Пояснение относительно шестого ключа, который имеет нормально открытый контакт до включения. Дело в том, что он включился раньше того, как будет отпущена нажатая кнопка «СТАРТ», поскольку напряжение на управляющий вход ключа пришло со схемы задержки. Ее время срабатывания существенно меньше (в сотни раз) времени нажатия кнопки.Explanation regarding the sixth key, which has a normally open contact before switching on. The fact is that it turned on before the pressed “START” button was released, since the voltage at the control input of the key came from the delay circuit. Its response time is significantly less (hundreds of times) than the time the button is pressed.
Питание электронных элементов осуществляется непрерывно и при нажатии кнопки «СТАРТ» через нормально замкнутый контакт пятого ключа и после того момента как кнопку отпускают, а пятый ключ сработал. С этого момента цепь питания становится следующей: выход первого источника питания, далее выход третьего контакта пятого ключа, замкнувшийся третий контакт этого ключа и далее на второй вход схемы И и она, следовательно, продолжает быть открытой. От схемы И постоянное напряжение продолжает присутствовать и на входе триггера и через него на управляющем входе пятого ключа. Питание электронных элементов будет идти по тракту: выход первого источника питания на выход нормально открытого третьего контакта пятого ключа (он замкнулся) далее на вход второго нормально открытого контакта пятого ключа, а с его выхода на выход нормально замкнутого первого контакта пятого ключа и далее напряжение питания поступает на выход 1 УЛУ.The power supply of electronic elements is carried out continuously and when the "START" button is pressed through the normally closed contact of the fifth key and after the button is released, and the fifth key has worked. From this moment on, the power circuit becomes the following: the output of the first power source, then the output of the third contact of the fifth key, the closed third contact of this key, and then to the second input of the AND circuit, and, therefore, it continues to be open. From the AND circuit, a constant voltage continues to be present both at the trigger input and through it at the control input of the fifth key. The power supply of electronic elements will go along the path: the output of the first power source to the output of the normally open third contact of the fifth key (it closed) then to the input of the second normally open contact of the fifth key, and from its output to the output of the normally closed first contact of the fifth key and then the supply voltage arrives at output 1 of the ULU.
Завершение процесса измерения начинается с того момента, когда на выходе схемы совпадения 11 появляется постоянное напряжение. А это происходит тогда, когда на выходе делителя 10 сформируется напряжение. А оно будет получено в тот момент, когда результат деления пройденного пути (Σqдi), пришедшего с выхода сумматора 8, на время (ΣTj), которое непрерывно нарастает на выходе второго счетчика 15, будет равен номинальной частоте вращения вала. На первом входе схемы совпадения значение номинальной частоты вращения вала присутствует непрерывно в течение всего цикла измерения. Оно приходит сразу от УЗНВЧ 12 при включении процесса измерения.The completion of the measurement process begins from the moment when a constant voltage appears at the output of the
Следует указать на одну особенность, которая улучшает понимание и работу рассматриваемого участка устройства. На первый вход схемы совпадения приходит значение номинальной частоты вращения вала, выраженная в тех же единицах, которые используются в других элементах устройства. Например, в тракте измерения углового пути от ЦПУ 3 до регистрирующего устройства 18 используется количество квантов q, а, в тракте измерения времени от генератора импульсов 13 до регистрирующего устройства 18, на выходе генератора идут импульсы с частотой 1 МГц, период их следования равен 1 мкс (одной микросекунде). Поэтому скорость вращения вала выражается отношением (q/мкс). Для рассмотренного примера (о нем ниже) с электродвигателем ДП16-4-10-27 номинальная частота вращения вала составляет величину ωном=10000 об/мин=166,7 об/с=0,0001667 об/мкс. При этом ЦПУ измеряет угол с наименьшим значением, равным единице младшего разряда q. 10-разрядный ЦПУ типа ПФ-ДЭ-10-40 (о нем ниже) имеет в одном обороте 210=1024q (кванта). Тогда номинальная частота вращения вала будет равна ωном=0,0001667⋅1024=0,170666 q/мкс. Это значение следует округлить и в устройстве задания номинальной частоты вращения вала 12 выставить значение 0,1707 q/мкс. На выходе делителя 10 следует оставлять не более пяти значащих цифр после запятой. Но как только четыре первые цифры после запятой сравняются на обоих входах схемы совпадения, она сработает и на ее выходе установится постоянное напряжение и далее, как указывалось, произойдет выключение всего устройства.One feature should be pointed out that improves the understanding and operation of the considered section of the device. The value of the nominal shaft speed comes to the first input of the coincidence circuit, expressed in the same units that are used in other elements of the device. For example, in the path for measuring the angular path from the
Дополнения и пояснения к предложенному устройству.Additions and explanations to the proposed device.
В качестве регистрирующего устройства 18 целесообразно применить компьютер.It is advisable to use a computer as a
Включение в устройство формирователя 19 позволит однозначно определять все участки выходной характеристики ω=f(t) по результатам процесса измерения и при этом выявить отличительные (экстремальные, нелогичные) отклонения от плавной кривой.The inclusion of the
В том случае, когда будет измеряться мощный привод вместо реле 30 может быть применен контактор. А в случае контроля маломощного электродвигателя (привода) усилитель мощности 29 может отсутствовать.In the event that a powerful drive will be measured, a contactor can be used instead of
Конкретизация и обоснование некоторых включенных в предложенное устройство изделий.Specifying and substantiating some of the products included in the proposed device.
Выбор некоторых важных для функционирования предложенного устройства элементов позволяет определить возможности устройства и какие требования могут быть при этом реализованы.The choice of some important elements for the functioning of the proposed device allows you to determine the capabilities of the device and what requirements can be implemented in this case.
Вначале о контролируемом электродвигателе. Взят для рассмотрения электродвигатель постоянного тока типа ДП16-4-10-27 по ЕИГА.524000.043 ТУ, имеющий следующие параметры: мощность на валу 4 Вт, номинальная частота вращения вала 10000 об/мин=166,67 об/с, электромеханическая постоянная времени пять миллисекунд (5 мс). Электромагнитная постоянная времени в технических условиях не указана, но она обычно в 4-6 раз меньше электромеханической, то есть имеет значение от 0,83 до 1.25 миллисекунд. В худшем варианте будет получено значение: (5+1,25)=6,25 мс=6250 мкс (микросекунд). Это расчетное значение. Реальное время будет получено при измерении конкретного образца этого типа электродвигателя.First, about the controlled electric motor. Taken for consideration is a DC motor type DP16-4-10-27 according to EIGA.524000.043 TU, having the following parameters: shaft power 4 W, nominal shaft speed 10000 rpm = 166.67 rpm, electromechanical time constant five milliseconds (5ms). The electromagnetic time constant is not specified in the technical specifications, but it is usually 4-6 times less than the electromechanical one, that is, it has a value from 0.83 to 1.25 milliseconds. In the worst case, the value will be obtained: (5+1.25)=6.25 ms=6250 µs (microseconds). This is a calculated value. Real time will be obtained by measuring a specific sample of this type of electric motor.
Выбор электродвигателя ДП16-4-10-27 обусловлен тем, что он имеет весьма малые значения электромеханической и электромагнитной постоянной времени, а также достаточно высокую частоту вращения вала. Поэтому измерение указанного электродвигателя будет происходить очень быстро (в течение 6,25 мс). И если с этим электродвигателем предлагаемое устройство справляется успешно, то с другими электродвигателями и приводами не столь скоростными будет работать тем более успешно.The choice of the DP16-4-10-27 electric motor is due to the fact that it has very small values of the electromechanical and electromagnetic time constant, as well as a fairly high shaft speed. Therefore, the measurement of the specified motor will be very fast (within 6.25 ms). And if the proposed device copes with this electric motor successfully, then it will work even more successfully with other electric motors and drives that are not so fast.
Рассмотрение вариантов и выбор конкретного образца контролируемого электродвигателя дало возможность определить требования к параметрам (важных в предложенном устройстве) изделий. В частности, ЦПУ, который измеряет величину пройденного углового пути и генератора импульсов, на основе которого определяют время процесса измерения.Consideration of options and selection of a specific sample of a controlled electric motor made it possible to determine the requirements for the parameters (important in the proposed device) of products. In particular, the CPU, which measures the value of the passed angular path and the pulse generator, on the basis of which the time of the measurement process is determined.
О выборе ЦПУ. Во-первых, термины, параметры и требования к их числовым характеристикам - все в соответствии с ГОСТ РВ 52015-2003. Преобразователи угла цифровые. Общие технические условия.About the choice of CPU. Firstly, the terms, parameters and requirements for their numerical characteristics are all in accordance with GOST RV 52015-2003. Digital angle converters. General specifications.
Во-вторых, в устройстве предлагается применить фотоэлектрический преобразователь типа ПФ-ДЭ-10-40 (соответствует указанному стандарту), выпускаемый по техническим условиям ПИЖМ.401264.005ТУ или доработанный его аналог в части повышения быстродействия в шесть раз, имеющий наименование ПФ-ДЭ-10-32 и выпускаемый по ТУ: ПИЖМ.401264.017ТУ. Оба эти ЦПУ имеют следующие параметры и характеристики: число двоичных разрядов кода -10, информационная емкость 210=1024 двоичных кода, протяженность расчетных квантов (дискретность преобразования q=21600*угл.мин/1024=21,1 угл.мин, в ТУ округлено до 21 угл.мин), погрешность квантования E1=±q/2=±10,5углюмин, погрешность угловых координат смены значений кода E2=±0,5q=±10,5 угл.мин, погрешность преобразования Е=Е1+Е2=±21,1 угл.мин, время преобразования (период обновления выходной информации угла) 6 мкс для первого указанного ЦПУ и 1 мкс для второго, максимальная частота вращения вала n=100 об/с, предельная -250 об/с.Secondly, in the device it is proposed to use a photoelectric converter of the type PF-DE-10-40 (corresponds to the specified standard), manufactured according to the specifications PIZHM.401264.005TU or its modified analogue in terms of increasing the speed by six times, having the name PF-DE- 10-32 and manufactured according to TU: PIZHM.401264.017TU. Both of these CPUs have the following parameters and characteristics: the number of binary digits of the code is -10, the information capacity is 2 10 = 1024 binary codes, the length of the calculated quanta (conversion resolution q=21600 * arc min / 1024 = 21.1 arc min, in TU rounded up to 21 arcmin), quantization error E 1 =±q/2=±10.5uglumin, error of angular coordinates of the change of code values E 2 =±0.5q=±10.5 arcmin, conversion error E=E 1 +E 2 =±21.1 arcmin, conversion time (angle output update period) 6 µs for the first specified CPU and 1 µs for the second, maximum shaft speed n=100 rpm, limit -250 rpm With.
* - здесь 21600 угл.мин - это число угловых минут в одном обороте, то есть 360 угл.град × 60 угл.мин=21600 угл.мин.* - here 21600 arc min is the number of arc minutes in one revolution, that is, 360 arc deg × 60 arc min = 21600 arc min.
Особо укажем, что расчетные (теоретические) кванты равны между собой и ими удобно измерять любые углы, при этом единицей измерения является q, а не угловые градусы и минуты и является не кратной им, а дробной (см. выше, где указано, что для 10-разрядного преобразователя q=21,1 угл.мин).We emphasize that the calculated (theoretical) quanta are equal to each other and it is convenient to measure any angles with them, while the unit of measurement is q, and not angular degrees and minutes and is not a multiple of them, but a fractional one (see above, where it is indicated that for 10-bit converter q=21.1 arcmin).
Применение этого типа ЦПУ позволяет определить пройденный угловой путь за время измерения с достаточной точностью на уровне 0,1%. Он обладает большой стабильностью работы и достаточно высокой надежностью.The use of this type of CPU makes it possible to determine the angular path traveled during the measurement time with sufficient accuracy at the level of 0.1%. It has great stability and high enough reliability.
Обоснование применения абсолютного ЦПУ. Поскольку поставлена цель получить зависимость скорости от времени ω=f(t), то в этом случае необходимо иметь значения скорости со во многих угловых координатах в пределах оборота. Такая возможность может быть реализована с помощью абсолютного ЦПУ, у которого каждое значение кода соответствует строго определенному углу и отличаться это значение от расчетного (теоретического) будет на величину погрешности E2=±0,5q. Для выбранного ЦПУ типа ПФ-ДЭ-10-40 на конкретную величину Е2=±10,5 угл.мин. Следовательно, пройденный путь (это возрастание угла) величиной в один оборот будет измерен с погрешностью±10,5 угл.мин. При этом даже если измерение будет длиться более одного оборота, все погрешности угловых координат (в каждой из них!) будут повторяться, так как каждый следующий оборот вала будет начинаться от одного и того же нулевого положения ЦПУ и соответственно вала электродвигателя.Rationale for the use of the absolute CPU. Since the goal is to obtain the dependence of the speed on time ω=f(t), in this case it is necessary to have the values of the speed w in many angular coordinates within the limits of a revolution. This possibility can be implemented using an absolute CPU, in which each code value corresponds to a strictly defined angle and this value will differ from the calculated (theoretical) one by the error value E 2 =±0.5q. For the selected CPU type PF-DE-10-40 for a specific value of E 2 =±10.5 arcmin. Therefore, the distance traveled (this is an increase in the angle) with a value of one revolution will be measured with an error of ± 10.5 arcmin. In this case, even if the measurement lasts more than one revolution, all errors in the angular coordinates (in each of them!) Will be repeated, since each next revolution of the shaft will start from the same zero position of the CPU and, accordingly, the motor shaft.
Инкрементальные (накапливающие) ЦПУ такими возможностями не обладают.Incremental (accumulative) CPUs do not have such capabilities.
Обеспечение быстродействия со стороны ЦПУ. Как уже указывалось выше время преобразования у выбранного ЦПУ равно одной единице микросекунд. Это означает, что каждый следующий код, изменяющийся на один квант (на одну единицу младшего разряда) будет измерен за 1 мкс без пропуска квантов, то есть будет успевать измерять все коды (кванты). Таким образом за 1 об/с ЦПУ выполнит один миллион элементарных единиц измерений.Ensuring the performance of the CPU. As mentioned above, the conversion time for the selected CPU is one unit of microseconds. This means that each subsequent code that changes by one quantum (one unit of the least significant digit) will be measured in 1 μs without skipping quantums, that is, it will have time to measure all codes (quanta). Thus, for 1 rpm, the CPU will perform one million elementary units of measurement.
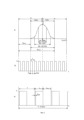
Второй момент в части быстродействия заключается в следующем. При измерении устройством электродвигателя типа ДП16-4-10-27 вал будет вращаться со скоростью (частотой вращения) 166,7 об/с.В этом случае за одну секунду в измерении примут участие (166,7⋅1024)=170700q (квантов). Поскольку фактическая возможность равна миллиону, то один квант может быть измерен 1000000/170700 ≅ 6 раз. Это нашло отражение на фиг. 2.The second point in terms of speed is as follows. When measuring an electric motor type DP16-4-10-27, the shaft will rotate at a speed (speed) of 166.7 rpm. In this case, (166.7⋅1024)=170700q (quanta) will take part in the measurement in one second . Since the actual possibility is one million, one quantum can be measured 1000000/170700 ≅ 6 times. This is reflected in Fig. 2.
О выборе генератора импульсов. Главным критерием выбора генератора импульсов для предложенного устройства является частота следования импульсов, а также возможность регулирования соотношения протяженности импульса и паузы между двумя соседними импульсами. Кроме этого необходимы разные значения величины амплитуды импульсов и возможность ее регулирования, а также погрешность установки периода повторения импульсов.On the choice of a pulse generator. The main criterion for choosing a pulse generator for the proposed device is the pulse repetition rate, as well as the ability to control the ratio of the length of the pulse and the pause between two adjacent pulses. In addition, different values of the pulse amplitude and the possibility of its regulation, as well as the error in setting the pulse repetition period, are required.
Требования предложенного устройства могут быть успешно удовлетворены с помощью генератора импульсов типа Г5-63. Он имеет следующие параметры и характеристики. Формирование одиночных и парных последовательностей прямоугольных импульсов обоих полярностей. Диапазон длительностей импульсов 0,1 мкс - 1000 мкс. Скважность импульсов не менее 5. Амплитуда импульсов от 6 мВ до 60 В. Выбросы на вершине и в паузе импульса - 5%. Погрешность установки периода повторения импульсов - одна десятая периода (0,1Т).The requirements of the proposed device can be successfully met using a G5-63 type pulse generator. It has the following parameters and characteristics. Formation of single and paired sequences of rectangular pulses of both polarities. The range of pulse durations is 0.1 µs - 1000 µs. The duty cycle of the pulses is not less than 5. The amplitude of the pulses is from 6 mV to 60 V. Emissions at the top and in the pause of the pulse - 5%. The error in setting the pulse repetition period is one tenth of the period (0.1T).
При этом некоторые параметры и характеристики имеют большой диапазон регулирования: это и длительность импульсов, скважность и амплитуда импульсов. Это позволяет выставить их оптимальные значения для конкретного процесса измерения или провести сравнительные измерения при других (отличных друг от друга) вариантах одного и того же электродвигателя (привода).At the same time, some parameters and characteristics have a large control range: this is the duration of the pulses, the duty cycle and the amplitude of the pulses. This allows you to set their optimal values for a specific measurement process or to carry out comparative measurements with other (different from each other) versions of the same electric motor (drive).
Определение погрешности измерения, обусловленной генератором импульсов. Длительность периода (Т) состоит из длительностей импульса (tи) и паузы (tпауз), то есть T=tи+tпауз=l мкс. Выбор величины в 1 мкс показан выше. Протяженность действительного (реального) периода Т=1±(0,1+0,05)=(0,85-1,15) мкс. Принимаем худший результат - 1,15 мкс. Тогда погрешность, обусловленная генератором импульсов (Δги), для рассмотренного конкретного варианта предложенного устройства будет равна Δги=1,15 мкс/6250 мкс=0,000184 округленно 0,02%.Determination of the measurement error due to the pulse generator. The duration of the period (T) consists of the duration of the pulse (t and ) and pause (t pauses ), that is, T=t and +t pauses =l µs. The choice of 1 µs value is shown above. The length of the actual (real) period T=1±(0.1+0.05)=(0.85-1.15) µs. We accept the worst result - 1.15 μs. Then the error caused by the pulse generator (Δ gi ), for the considered specific version of the proposed device will be equal to Δ gi =1.15 µs/6250 µs=0.000184, rounded 0.02%.
О точности измерения времени разгона вала с помощью предложенного устройства. Основной вклад в погрешность измерения вносят два элемента: ЦПУ и генератор импульсов. Как указывалось выше погрешность преобразования Е ЦПУ типа ПФ-ДЭ-10-40 составляет величину ±1q=±21,1 угл.мин. Относительная погрешность измерения определяется как отношение погрешности преобразования Е к величине пройденного валом углового пути за время измерения (αиз).On the accuracy of measuring the shaft acceleration time using the proposed device. The main contribution to the measurement error is made by two elements: the CPU and the pulse generator. As mentioned above, the conversion error E of the CPU type PF-DE-10-40 is ±1q=±21.1 arcmin. The relative measurement error is defined as the ratio of the conversion error E to the value of the angular path traveled by the shaft during the measurement time (α of ).
Δцпу=E/αиз=±1q/533q=±0,00188≅0,19%,Δ cpu =E/α of =±1q/533q=±0.00188≅0.19%,
где αиз=533q - значение, взятое из конкретного примера, (см. ниже).where α of =533q is a value taken from a specific example (see below).
Необходимо отметить, что здесь указан худший вариант. На фиг.2 показано как распределяется погрешность угловых координат смены значений кода (погрешность Е2). Согласно стандарту на ЦПУ закон распределения вероятностей погрешности Е2 должен быть нормальным, усеченным в диапазоне ±3δ, где δ - среднее квадратическое отклонение (стандартное отклонение), что отражено на фиг. 2. Из нее видно, что в диапазон закона распределения вероятностей укладывается также шесть периодов импульсов (границы импульсов и сигм совпадают), при длительности их периода в одну микросекунду. Это означает, что в диапазоне закона распределения вероятностей (равном 1q) разместится шесть импульсов. При многократных (например трехкратных) измерениях в двух случаях из трех результаты измерений будут из интервала ±1δ, то есть из числа более точных.It should be noted that the worst case is shown here. Figure 2 shows how the error of the angular coordinates of the change of code values is distributed (error E 2 ). According to the standard for the CPU, the error probability distribution law E 2 should be normal, truncated in the range of ±3δ, where δ is the standard deviation (standard deviation), which is reflected in Fig. 2. It can be seen from it that six periods of impulses also fit into the range of the probability distribution law (the boundaries of impulses and sigma coincide), with a duration of their period of one microsecond. This means that in the range of the probability distribution law (equal to 1q) there will be six impulses. With multiple (for example, triple) measurements, in two cases out of three, the measurement results will be from the interval ±1δ, that is, from among the more accurate.
Общая погрешность предложенного устройства Δу является суммой погрешностей, обусловленных ЦПУ ΔЦПУ и генератором импульсов Δги.The total error of the proposed device Δ y is the sum of the errors due to the CPU Δ CPU and the pulse generator Δ gi .
Δу=Δцпу+Δги=0,19%+0,02%=0,21%Δ y \u003d Δ cpu + Δ gi \u003d 0.19% + 0.02% \u003d 0.21%
Пояснения к вычислению результатов измерений. Численные значения некоторых величин получаем на основе знаний параметров изделий (электродвигателя, ЦПУ, генератора импульсов), выбранных в качестве конкретных изделий для рассматриваемого примера, иллюстрирующего работоспособность предложенного устройства.Explanations for calculating measurement results. The numerical values of some quantities are obtained based on the knowledge of the parameters of products (electric motor, CPU, pulse generator) selected as specific products for the example under consideration, illustrating the performance of the proposed device.
Здесь же сформулируем ограничения и допущения при вычислении некоторых величин.Here we formulate restrictions and assumptions in the calculation of some quantities.
Вращение вала из начального неподвижного состояния происходит как равноускоренное движение. В этом случае справедливо уравнение ω=at, где ω - угловая скорость, а - ускорение, t - время.The rotation of the shaft from the initial stationary state occurs as a uniformly accelerated motion. In this case, the equation ω=at is valid, where ω is the angular velocity, a is the acceleration, t is the time.
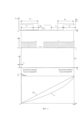
Это уравнение прямой, которое изображено на фиг. 3г в виде пунктирной линии OA (прямая ω).This is the equation of a straight line, which is shown in Fig. 3d as a dotted line OA (straight line ω).
Значения параметров цепей питания электродвигателя, электронных элементов, ЦПУ и генератора импульсов в процессе измерения остаются неизменными. Это выполняется ввиду скоротечности процесса измерения.The values of the parameters of the power supply circuits of the electric motor, electronic components, the CPU and the pulse generator remain unchanged during the measurement process. This is done due to the speed of the measurement process.
Чтобы определить значения ускорения (а) необходимо знать значения скорости (ω) и времени (t). В нашем случае они известны в точке О (нулевые значения) и в точке А, а именно: ωном=10000 об/мин=166,67 об/с=0,16667 об/мс; tк=6,25 мс (конечная точка при измерении). Тогда а=ωном/tк=0,16667/6,25=0,026667об/мс2.To determine the values of acceleration (a) it is necessary to know the values of speed (ω) and time (t). In our case, they are known at point O (zero values) and at point A, namely: ω nom =10000 rpm=166.67 rpm=0.16667 rpm; t to \u003d 6.25 ms (end point during measurement). Then a \u003d ω nom / t k \u003d 0.16667 / 6.25 \u003d 0.026667 rpm / ms 2 .
Пройденный угловой путь (α) равен: α=at2/2=0,026667⋅6,252/2=0,5208 оборота. Это же значение, выраженное в расчетных квантах (в случае применения 10-разрядного ЦПУ) равно:The passed angular path (α) is equal to: α=at 2 /2=0.026667⋅6.25 2 /2=0.5208 revolutions. The same value, expressed in calculated quanta (in the case of a 10-bit CPU) is equal to:
α=0,5208⋅1024=533q.α=0.5208⋅1024=533q.
Пройденный угловой путь можно вычислить и по формулеThe traveled angular path can also be calculated by the formula
α=ω2/2а=0,166672/2⋅0,026667=0,5208 оборота.α=ω 2 /2a=0.16667 2 /2⋅0.026667=0.5208 revolution.
Далее следует изложить как происходит обработка, представление и оценка данных, получаемых при измерении с помощью предложенного устройства.Next, it is necessary to describe how the processing, presentation and evaluation of the data obtained during the measurement using the proposed device takes place.
Напомним, что время измерения tк здесь взято теоретическое, то есть полученное расчетным путем при выполнении опытно-конструкторской работы по разработке электродвигателя ДП16-4-10-27.Recall that the measurement time t to here is taken theoretical, that is, obtained by calculation when performing experimental design work on the development of the DP16-4-10-27 electric motor.
Поскольку при измерении скорость со непрерывно растет, то длительность измерения действительных квантов будет линейно уменьшаться. Самое протяженное по времени измерение будет иметь первый квант, далее второй и так далее, а самое непротяженное (короткое) измерение будет у последних квантов, так как угловая скорость приблизится к номинальному значению.Since the velocity ω increases continuously during the measurement, the duration of the measurement of real quanta will decrease linearly. The longest measurement in time will have the first quantum, then the second and so on, and the last quantum will have the shortest (shortest) measurement, since the angular velocity will approach the nominal value.
В процессе измерений в регистрирующее устройство 18 поступят следующие данные:During the measurement process, the
1) с выхода второго ключа 16 значения протяженности действительных квантов, исходящих от ЦПУ;1) from the output of the second key 16 the value of the length of the actual quanta coming from the CPU;
2) с выхода третьего ключа 17 импульсы, исходящие от генератора импульсов;2) from the output of the third key 17 pulses coming from the pulse generator;
3) импульсы от формирователя 19, которые он вырабатывает во время появления фронтов действительных квантов, исходящих от ЦПУ;3) pulses from the
Следует привести некоторые предварительные результаты, которые потребуются и далее.Some preliminary results should be given, which will be required later.
Длительность одного цикла измерения 6,25 мс=6250 мкс. В цикле измерения укладывается 533q.The duration of one measurement cycle is 6.25 ms=6250 µs. In the measurement cycle, 533q fits.
На измерение одного кванта затрачивается 6250/533=11,73 мкс.It takes 6250/533=11.73 µs to measure one quantum.
На генераторе импульсов целесообразно выставить частоту измерения f=0,5 МГц, тогда период следования импульсов будет равен Т=1/f=2 мкс.On the pulse generator, it is advisable to set the measurement frequency f=0.5 MHz, then the pulse repetition period will be equal to T=1/f=2 μs.
Количество периодов импульсов, затрачиваемых на измерение одного кванта будет равно nпер=11,73 мкс/2 мкс=5.87≅6 периодов.The number of pulse periods spent on measuring one quantum will be equal to n per =11.73 μs/2 μs=5.87≅6 periods.
Диаграмма на фиг. 2а в обобщенном виде отображает процесс получения значений пройденного углового пути за время измерения. В центре ее по оси абсцисс изображен нормальный закон распределения вероятностей в шести сигмовом интервале, что обусловлено требованиями стандарта ГОСТ РВ 52015-2003.The diagram in Fig. 2a summarizes the process of obtaining the values of the passed angular path during the measurement. In its center, along the abscissa axis, the normal probability distribution law is shown in the six sigma interval, which is due to the requirements of the GOST RV 52015-2003 standard.
Пояснение. Поскольку теоретический нормальный закон распределен на бесконечном интервале (±∞),то в практических приложениях принято ограничивать диапазон шести сигмовым интервалом. Здесь δ - среднее квадратическое отклонение, равное δ=√D, где D - дисперсия закона распределения. На фиг. 2а вся протяженность оси абсцисс (погрешности Е2) поделена на участки, измеренные в единицах и долях q (расчетного кванта). Протяженность действительных квантов у минимального из них qдмин=0,5q, у максимального qдмакс=1,5q, а значение δ=q/6.Explanation. Since the theoretical normal law is distributed over an infinite interval (±∞), it is customary in practical applications to limit the range to a six-sigma interval. Here δ is the standard deviation equal to δ=√D, where D is the variance of the distribution law. In FIG. 2a, the entire length of the abscissa axis (error E 2 ) is divided into sections measured in units and fractions of q (calculated quantum). The length of real quanta for the minimum of them q dmin =0.5q, for the maximum q dmax =1.5q, and the value δ=q/6.
На фиг. 2б представлена временная диаграмма, соответствующая процессу, изображенному на фиг. 2а. На ней изображены импульсы, исходящие от генератора импульсов с частотой f=0,5 МГц. Причем диаграммы на фиг. 2а и фиг.2б взаимно увязаны.In FIG. 2b is a timing diagram corresponding to the process shown in FIG. 2a. It shows pulses coming from a pulse generator with a frequency f=0.5 MHz. Moreover, the diagrams in Fig. 2a and fig.2b are mutually linked.
Кроме того, видно, что в диапазоне ±0,5q укладывается шесть периодов импульсов, в qдмин - три периода импульсов, а в qдмакс - девять периодов. Из этого видно, что все действительные кванты ЦПУ будут уверенно измерены.In addition, it can be seen that six periods of pulses fit in the range of ±0.5q, three periods of pulses in q dmin , and nine periods in q dmax . This shows that all real CPU quanta will be confidently measured.
На фиг. 2в в увеличенном масштабе изображены три периода следования импульсов, что позволило отчетливо представить графически на этом участке протяженностью 0,5q/ω погрешность периода импульсов Δпер), которая обусловлена собственно генератором импульсов.In FIG. 2c shows three pulse repetition periods on an enlarged scale, which made it possible to clearly present graphically in this section with a length of 0.5q/ω the error of the pulse period Δ trans ), which is due to the pulse generator itself.
Диаграммы, график, приведенные на фиг. 3 представляют собой фактически состояние процесса измерения от начального периода до конечной угловой координаты αк.Diagrams, graph shown in Fig. 3 are actually the state of the measurement process from the initial period to the final angular coordinate α to .
На фиг. 3а графически изображены в укрупненном масштабе первые кванты:In FIG. 3a graphically shows the first quanta on an enlarged scale:
расчетный q (изображен пунктиром) и действительный qд1; и последние кванты: расчетный q и действительный qдк.calculated q (shown in dotted line) and actual q d1 ; and last quanta: calculated q and real q dk .
При этом обозначены соответствующие угловые погрешности Δq1 и Δqк, а также конечная угловая координата αк.In this case, the corresponding angular errors Δq 1 and Δq to are indicated, as well as the final angular coordinate α to .
На фиг. 3а показано относительное расположение действительных квантов qд и расчетных q, а разности их границ определяют границы погрешностей действительных квантов.In FIG. 3a shows the relative arrangement of real quanta q d and calculated q, and the differences in their boundaries determine the boundaries of the errors of real quanta.
На фиг. 3б показано как происходит отсчет времени в процессе измерения: среди монотонной цепи импульсов с частотой f=0,5 МГц помещены импульсы, исходящие от формирователя, которые фиксируют границы действительных квантов ЦПУ. И те, и другие импульсы приходят в регистрирующее устройство и в нем осуществляется их обработка и, в частности, вычисляется время, которое затрачено на прохождение каждого действительного кванта.In FIG. 3b shows how the time is counted during the measurement process: among the monotonous chain of pulses with a frequency f = 0.5 MHz, there are pulses emanating from the shaper, which fix the boundaries of the real quanta of the CPU. Both those and other pulses come to the recording device and they are processed in it and, in particular, the time spent on the passage of each real quantum is calculated.
На фиг. 3в показан момент срабатывания схемы совпадения и появляющееся напряжение выключает устройство измерения (точка αк).In FIG. 3c shows the moment of operation of the coincidence circuit and the emerging voltage turns off the measuring device (point α to ).
Следует проводить многократные измерения. Каждое следующее измерение начинается с нажатия кнопки «СТАРТ». Их количество следует выбирать исходя из рекомендаций различных стандартов. В них установлены числа оттрех до пяти, как указано, например, в стандарте ГОСТ Р 57409-2017 в пункте 5.8.Multiple measurements should be taken. Each next measurement starts by pressing the "START" button. Their number should be chosen based on the recommendations of various standards. They set the numbers from three to five, as indicated, for example, in the GOST R 57409-2017 standard in paragraph 5.8.
В результате обработки в регистрирующем устройстве измеренных величин будут получены следующие результаты:As a result of processing the measured values in the recording device, the following results will be obtained:
Осуществлен подсчет всех периодов импульсов (частотой 0,5 МГц), пришедших за время измерения. Полученная сумма и является искомой величиной времени разгона вала электродвигателя.All pulse periods (with a frequency of 0.5 MHz) that arrived during the measurement were counted. The resulting amount is the desired value of the acceleration time of the motor shaft.
Определены погрешности угловых координат смены значений кода E2i=Δqi; Δqi=qдi - q, где i=1, 2, …к - порядковые номера моментов измерения, отсчитываемых по границам действительных квантов.The errors of the angular coordinates of the change of values of the code E 2i =Δ qi ; Δ qi =q qi - q, where i=1, 2, ...k - serial numbers of measurement moments, counted along the boundaries of real quanta.
Полученный массив погрешности Е2 будет подвергнут статистической обработке, в процессе которой будут определены среднее арифметическое значение, среднее квадратическое отклонение, диапазон погрешности Е2. Далее будет построена гистограмма, она будет согласована с теоретическим законом распределения вероятностей и в итоге будет определен вид этого теоретического закона.The resulting array of error E 2 will be subjected to statistical processing, during which the arithmetic mean, standard deviation, error range E 2 will be determined. Next, a histogram will be built, it will be consistent with the theoretical law of probability distribution, and as a result, the form of this theoretical law will be determined.
Будут определены величины действительных квантов qдi их сумма Σqдi=αi, где i=1, 2, …к. На основе этого массива будет построен график α(t) по типу рисунка на фиг. 3г.The values of real quanta q d i will be determined, their sum Σq d i = α i , where i=1, 2, ... k. Based on this array, a graph of α(t) will be built, similar to the figure in Fig. 3y.
И, наконец, будут определены значения угловой скорости со как частное от деления величины Σqдi на время ti. Индекс i пояснен в предыдущем абзаце. На основе и этого массива будет построен график ω(t) по типу рисунка на фиг. 3г.And, finally, the values of the angular velocity ω will be determined as the quotient of dividing the value Σq d i by the time t i . Index i is explained in the previous paragraph. On the basis of this array, a graph of ω(t) will be built according to the type of figure in Fig. 3y.
Отличие графиков зависимостей α(t) и ω(t) от теоретических на фиг. 3г будет в том, что в них будут проявляться отклонения практических значений от теоретических. И в случае больших отклонений может возникнуть необходимость поиска причин их появления, например, обусловленных особенностями конструкции электромагнитной системы электродвигателя.The difference between the graphs of dependences α(t) and ω(t) from the theoretical ones in Fig. 3d will be that they will manifest deviations of practical values from theoretical ones. And in the case of large deviations, it may be necessary to search for the reasons for their occurrence, for example, due to the design features of the electromagnetic system of the electric motor.
Список документов, цитированных в отчете о поиске.List of documents cited in the search report.
1. SU №1120243 А, 23.10.1984.1. SU No. 1120243 A, 10/23/1984.
2. RU №2703274 С1, 16.102019.2. RU No. 2703274 C1, 16.102019.
Claims (2)
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU2796152C1 true RU2796152C1 (en) | 2023-05-17 |
Family
ID=
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4316143A (en) * | 1980-05-29 | 1982-02-16 | Rca Corporation | Speed deviation detector for servo controlled disc mastering turntable |
| SU1035521A1 (en) * | 1982-03-23 | 1983-08-15 | Саратовский Ордена Трудового Красного Знамени Политехнический Институт | Device for measuring shaft rotation frequency non-uniformity |
| SU1120243A1 (en) * | 1982-05-10 | 1984-10-23 | Московский Ордена Ленина И Ордена Октябрьской Революции Энергетический Институт | Device for measuring instantaneous rotational speed of hysteresis electric motor rotor |
| JPS6150753A (en) * | 1984-08-14 | 1986-03-13 | Mitsubishi Electric Corp | Numerical control device |
| SU1490510A1 (en) * | 1987-04-01 | 1989-06-30 | Предприятие П/Я А-3327 | Device for measuring engine power |
| RU2703274C1 (en) * | 2018-11-20 | 2019-10-16 | Алексей Сергеевич Афанасьев | Device for measuring non-uniformity of instantaneous rotation frequency of shaft |
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4316143A (en) * | 1980-05-29 | 1982-02-16 | Rca Corporation | Speed deviation detector for servo controlled disc mastering turntable |
| SU1035521A1 (en) * | 1982-03-23 | 1983-08-15 | Саратовский Ордена Трудового Красного Знамени Политехнический Институт | Device for measuring shaft rotation frequency non-uniformity |
| SU1120243A1 (en) * | 1982-05-10 | 1984-10-23 | Московский Ордена Ленина И Ордена Октябрьской Революции Энергетический Институт | Device for measuring instantaneous rotational speed of hysteresis electric motor rotor |
| JPS6150753A (en) * | 1984-08-14 | 1986-03-13 | Mitsubishi Electric Corp | Numerical control device |
| SU1490510A1 (en) * | 1987-04-01 | 1989-06-30 | Предприятие П/Я А-3327 | Device for measuring engine power |
| RU2703274C1 (en) * | 2018-11-20 | 2019-10-16 | Алексей Сергеевич Афанасьев | Device for measuring non-uniformity of instantaneous rotation frequency of shaft |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US3201781A (en) | Analog to digital transducers | |
| US20070274434A1 (en) | Period-to-Digital Converter | |
| JPH0153723B2 (en) | ||
| US3909714A (en) | Frequency measuring circuit | |
| JPS58155368A (en) | Device and method for precisely measuring relationship of phase or variation of phase of two pulse row | |
| US4011500A (en) | Physical displacement sensing with differential capacitor | |
| US3493963A (en) | Analog-digital converter for direct voltages or direct currents with logarithmic valuation of the input magnitude | |
| US3227863A (en) | Digital position control and/or indicating system | |
| SU481874A1 (en) | Periodic Interval Meter | |
| SU934199A2 (en) | Pulse-width converter | |
| SU570998A1 (en) | Unit for monitoring voltage-code, time delay-coden-discharge converters and arithmetic devices manipulating converted codes | |
| SU767809A1 (en) | Device for testing code-to-angle converter | |
| SU1501095A2 (en) | Device for simulating a graph | |
| SU1506294A1 (en) | Device for measuring temperature | |
| SU855522A1 (en) | Electric signal time and frequency parameter meter | |
| RU2028635C1 (en) | Device for measuring transient and frequency characteristics of electric instruments | |
| SU660269A1 (en) | Electronic digital pulse counter | |
| SU518775A1 (en) | Electronic circuit modeling device | |
| SU600507A1 (en) | Digital chronometer | |
| SU1007192A1 (en) | Device for matching coarse and precise readouts | |
| SU746397A1 (en) | Time interval meter | |
| SU1278733A1 (en) | Digital phasemeter | |
| SU834830A1 (en) | Square-wave generator | |
| SU706705A2 (en) | Weighing apparatus for determining the quantity of objects of equal mass | |
| SU1425458A1 (en) | Digital scales |