RU2745108C1 - Способ определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе - Google Patents
Способ определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе Download PDFInfo
- Publication number
- RU2745108C1 RU2745108C1 RU2020130781A RU2020130781A RU2745108C1 RU 2745108 C1 RU2745108 C1 RU 2745108C1 RU 2020130781 A RU2020130781 A RU 2020130781A RU 2020130781 A RU2020130781 A RU 2020130781A RU 2745108 C1 RU2745108 C1 RU 2745108C1
- Authority
- RU
- Russia
- Prior art keywords
- active
- jammer
- radar
- distances
- difference
- Prior art date
Links
Images
Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S3/00—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received
- G01S3/02—Direction-finders for determining the direction from which infrasonic, sonic, ultrasonic or electromagnetic waves, or particle emission, not having a directional significance, are being received using radio waves
- G01S3/72—Diversity systems specially adapted for direction-finding
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S5/00—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations
- G01S5/02—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations using radio waves
- G01S5/04—Position of source determined by a plurality of spaced direction-finders
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/02—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S13/00
- G01S7/021—Auxiliary means for detecting or identifying radar signals or the like, e.g. radar jamming signals
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/02—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S13/00
- G01S7/36—Means for anti-jamming, e.g. ECCM, i.e. electronic counter-counter measures
Landscapes
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- Radar Systems Or Details Thereof (AREA)
Abstract
Изобретение относится к области радиолокации и может быть использовано в импульсных радиолокационных станциях различных типов (обзорных, многофункциональных и др.), оснащенных выносными пассивными модулями, для решения задачи селекции целей на фоне многократных ответно-импульсных помех, воздействующих по главному лепестку диаграммы направленности антенной решетки. Достигаемый технический результат – обеспечение возможности однозначного определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе. Указанный технический результат достигается тем, что в способе определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе, который заключается в расчете взаимнокорреляционной функции сигналов, принятых разнесенными приемными модулями, и поиске её максимума, перед расчетом взаимнокорреляционной функции сигналов, принятых разнесенными приемными модулями, производится их обработка в согласованном с зондирующим сигналом фильтре и перемножение с временными стробами, формируемыми с использованием оценок временной задержки сигналов первичного обнаружения и угловых координат постановщика активных помех, полученных в активном радиолокационном модуле, а также с учетом геометрии многопозиционной радиолокационной системы. 9 ил.
Description
Изобретение относится к области радиолокации и может быть использовано в импульсных радиолокационных станциях (РЛС) различных типов (обзорных, многофункциональных и др.), оснащенных выносными пассивными модулями, для решения задачи селекции целей на фоне многократных ответно-импульсных помех, воздействующих по главному лепестку диаграммы направленности (ДН) антенной решетки (АР).
Одним из эффективных способов радиоэлектронного подавления импульсных РЛС является применение многократных ответно-импульсных помех (МОИП), осуществляемое постановщиками активных помех (ПАП) [1-4]. Как правило, МОИП представляют собой серию разомкнутых импульсов, излучаемых в ответ на прием каждого либо выборочного количества зондирующих импульсов подавляемой РЛС. При этом такая помеха создает на выходе подсистемы первичной обработки радиолокационной информации (РЛИ) и на экране индикатора РЛС целеподобные отметки как запаздывающие, так и опережающие целевой эхо-сигнал по временной задержке. Высокая эффективность применения МОИП обеспечивается при их постановке по главному лепестку ДН АР, что существенно затрудняет обнаружение целевых эхо-сигналов. В этих условиях трудности обнаружения, координатных измерений и сопровождения истинных целей усугубляет фактор обнаружения и завязки множества ложных трасс, что обуславливает перегрузку соответствующих информационных каналов РЛС [1-4].
Применение известных способов селекции импульсных помех, основанных на использовании различий временной и (или) частотной структуры импульсов помехи и целевых эхо-сигналов [5 - с. 132-147, 6 - с. 281-289], для решения рассматриваемой задачи не эффективно, так как сигнал МОИП представляет собой копию отраженного сигнала. Так как в настоящее время при проектировании перспективных РЛС большое внимание уделяется оснащению их выносными пассивными модулями (ВПМ), предназначенными для работы совместно с активной РЛС - активным радиолокационным модулем (АРЛМ), то более конструктивным является реализация способов селекции с использованием методов определения местоположения (ОМП) источников радиоизлучения (ИРИ) в многопозиционных радиолокационных системах (МПРЛС).
Известным методом определения местоположения ИРИ в МПРЛС является угломерно-разностно-дальномерный (УРД) метод [7 - с. 494-506, 8 - с. 5-20]. При использовании данного метода достигается наибольшая эффективность обнаружения ИРИ и точность определения их координат при наименьшем количестве баз.
УРД метод ОМП включает корреляционный способ определения разности расстояний до ИРИ относительно разнесенных приемных модулей, выбранный в качестве прототипа [7 - с. 494-506].
Корреляционный способ определения разности расстояний до ИРИ относительно разнесенных приемных модулей заключается в последовательном выполнении следующих операций:
1. Расчет взаимнокорреляционной функции (ВКФ) сигналов принятых разнесенными приемными модулями:

где 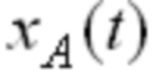 - сигнал принятый АРЛМ;
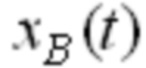


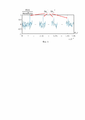
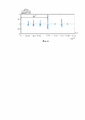
Нормированная ВКФ сигналов, полученная таким образом, показана на фиг. 1.
1. Пороговая обработка ВКФ, которая заключается в поиске ее максимума:
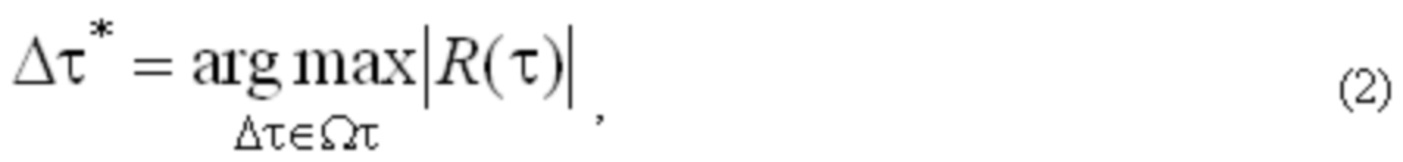
где  - разность времени распространения сигналов до ИРИ относительно разнесенных приемных модулей;


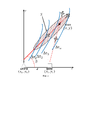
Положение максимума ВКФ соответствует разности расстояний до ИРИ относительно разнесенных приемных модулей (АРЛМ и ВПМ на фиг. 2):

где  - разность расстояний до ИРИ относительно АРЛМ и ВПМ;

Измеренному значению разности расстояний соответствует линия положения (ЛП) - гипербола (см. фиг. 2).
Данные измерения могут быть использованы для селекции целей на фоне МОИП путем выделения области местоположения постановщика многократных ответно-импульсных помех (ПАП на фиг. 2). Область местоположения ПАП определяется областью пересечений ЛП, например, для УРД метода - прямой и гиперболы (см. фиг. 2).
Реализация методов ОМП, в том числе УРД метода, предполагает, что каждый элемент МПРЛС является РЛС решающей задачи обнаружения целевых и помеховых сигналов. Однако, в рассматриваемой активно-пассивной МПРЛС, выносные пассивные модули оснащаются малоразмерными слабонаправленными антенными решетками и используются для защиты от активных шумовых помех. Это приводит к тому, что при обнаружении МОИП отношение сигнал/шум (ОСШ) на выходе приемных устройств ВПМ недостаточно для решения задачи обнаружения с требуемыми показателями качества.
Малое ОСШ на выходе приемных устройств ВПМ и конечные пределы интегрирования в выражении (1) приводят к тому, что при расчете разности расстояний, положение максимума ВКФ определяется не по целевым сигналам, а по шумовым выбросам (см. фиг.1). Как следствие, недостаток выбранного в качестве прототипа способа заключается в том, что результат взаимнокорреляционной обработки сигналов принятых АРЛМ и ВПМ не позволяет однозначно определить разность расстояний до постановщика МОИП (n - количество неоднозначных измерений разности времени распространения сигналов см. фиг. 1). В итоге область пересечения ЛП увеличивается и затрудняется выделение области местоположения постановщика многократных ответно-импульсных помех. Область возможных пересечений ЛП обозначена S на фиг. 2.
Техническим результатом является обеспечение возможности однозначного определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе.
Технический результат достигается тем, что в способе определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе, который заключается в расчете взаимнокорреляционной функции сигналов принятых разнесенными приемными модулями и поиске ее максимума, согласно изобретения, перед расчетом взаимнокорреляционной функции сигналов принятых разнесенными приемными модулями производится их обработка в согласованном с зондирующим сигналом фильтре и перемножение с временными стробами, формируемыми с использованием оценок временной задержки сигналов первичного обнаружения и угловых координат постановщика активных помех, полученных в активном радиолокационном модуле, а так же с учетом геометрии многопозиционной радиолокационной системы.
Физическая суть предлагаемого способа заключается в следующем.
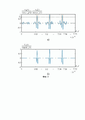
Между разомкнутыми импульсными элементами МОИП объективно существуют свободные от помех межимпульсные интервалы (фиг. 3а). Указанные интервалы являются неинформативными, так как преимущественно содержат собственный шум приемных устройств, что в свою очередь уменьшает ОСШ на выходе приемных устройств разнесенных приемных модулей и ухудшает качество ВКФ. Поэтому для уменьшения влияния собственного шума на качество ВКФ сигналы с выходов приемных устройств разнесенных приемных модулей необходимо обрабатывать в согласованном с зондирующим сигналом фильтре и стробировать по времени существования локальных максимумов фильтровых откликов. При этом операции согласованной фильтрации и стробирования необходимо проводить для сигналов принимаемых АРЛМ и ВПМ.
Обработка сигналов принятых разнесенными приемными модулями в согласованном с зондирующим сигналом фильтре осуществляется с использованием выражений:
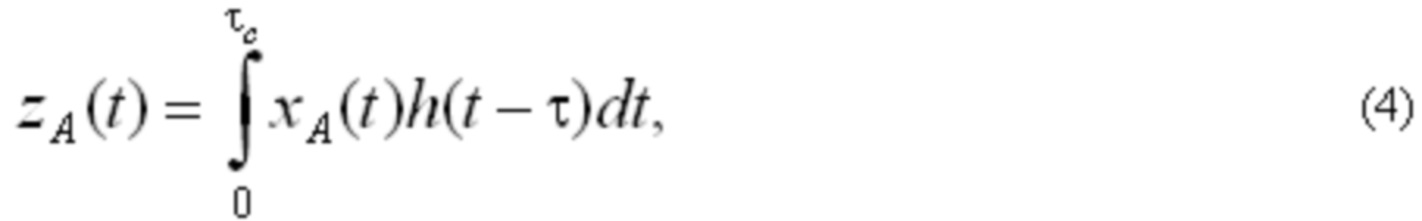
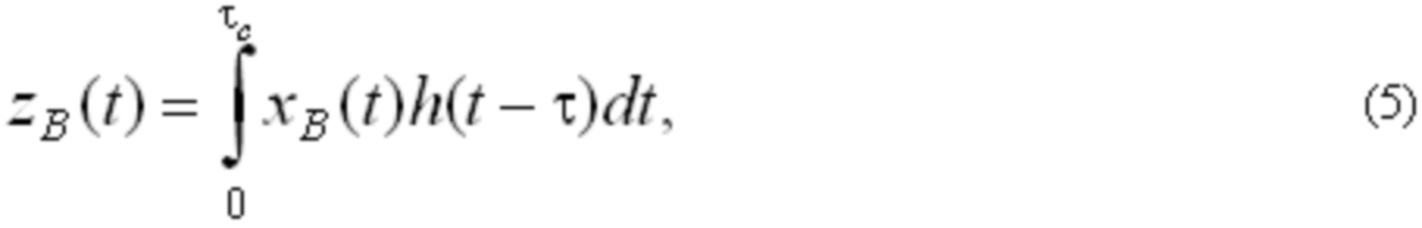
где 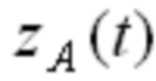 ,
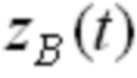 - профильтрованные сигналы принятые АРЛМ и ВПМ соответственно;
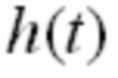
Под стробированием сигналов понимается их временное выделение путем перемножения локальных максимумов профильтрованных сигналов с временными стробами прямоугольной формы, осуществляемое с использованием выражений:
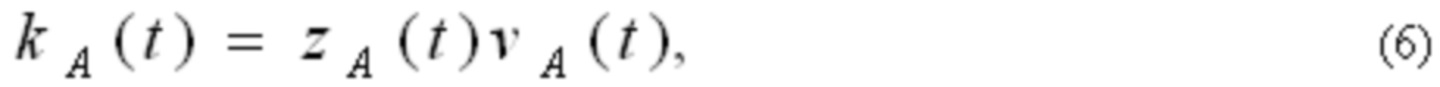
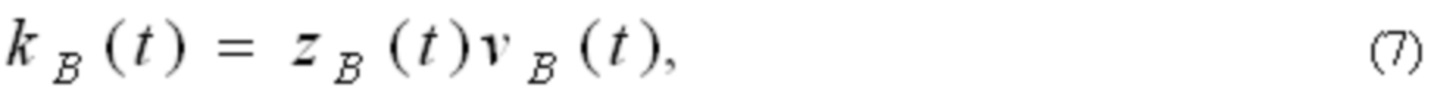
где 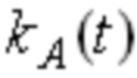 ,
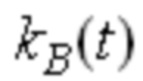 - результат стробирования сигналов принятых АРЛМ и ВПМ соответственно;
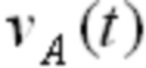
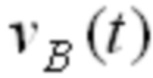
Результат согласованной обработки сигналов принятых АРЛМ позволяет обнаруживать целевые и помеховые сигналы и эффективно их стробировать (см. фиг. 3а). Положение временных стробов вычисляется с использованием оценок временной задержки сигналов первичного обнаружения, полученных в АРЛМ:
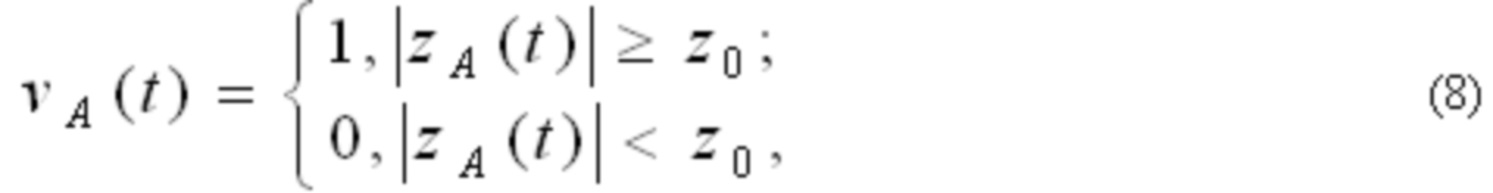
где  - уровень порога обнаружения.
Нормированное значение функции полученной с использованием выражения (6) показано на фиг. 3б.
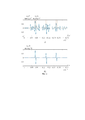
Результат согласованной обработки сигналов принятых ВПМ не позволяет обнаруживать целевые и помеховые сигналы и соответственно их стробировать (см. фиг. 4а). Поэтому положение временных стробов для сигналов, принимаемых ВПМ, вычисляется с использованием оценок временной задержки сигналов первичного обнаружения и угловых координат ПАП, полученных в АРЛМ, а так же с учетом известной геометрии МПРЛС.
На фиг. 5 показан принцип вычисления положения временных стробов для выделения сигналов принятых ВПМ. Так как расстояние до ПАП много больше расстояния между АРЛМ и ВПМ, то, рассматривая треугольники, в которых в качестве основания выступает база, а вершинами являются точки местоположения цели (ответной помехи), положение временных стробов можно вычислить с использованием тригонометрических уравнений:
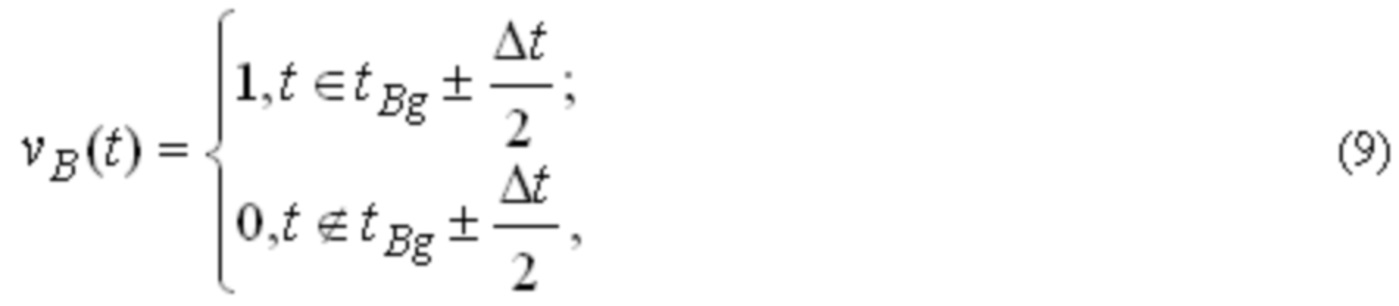
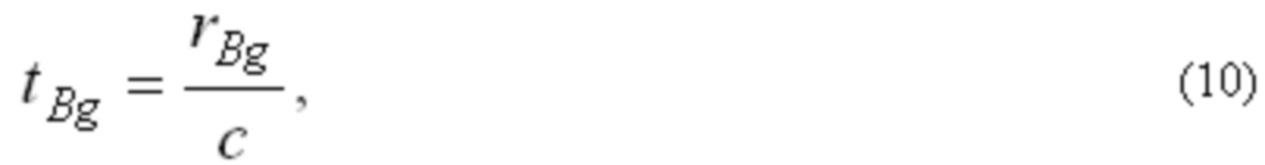
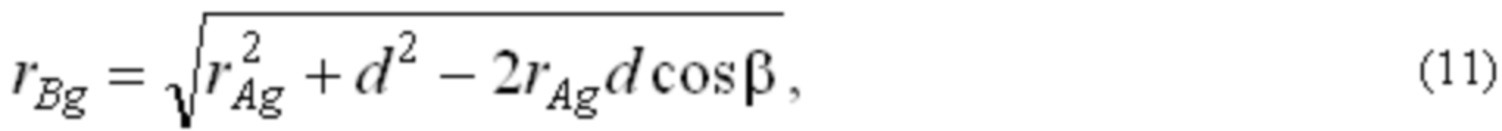

где  - оценки временной задержки до g-го сигнала относительно ВПМ;


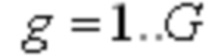

Нормированное значение функции полученной с использованием выражения (7) показано на фиг. 4б.
Профильтрованные сигналы с выходов разнесенных приемных модулей после их стробирования (см. фиг. 3б и фиг. 4б.) далее используются для расчета ВКФ. Модель соответствующей ВКФ, описывается выражением:
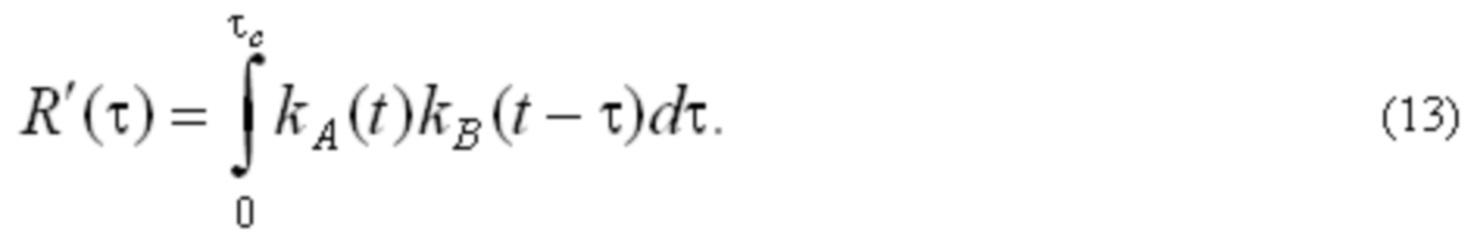
Нормированная ВКФ сигналов принятых разнесенными приемными модулями предварительно прошедших операции согласованной фильтрации и стробирования представлена на фиг. 6. Единственный корреляционный пик позволяет однозначно определить разность времени распространения сигналов.
Оценка разности времени распространения сигналов проводится по максимуму ВКФ:
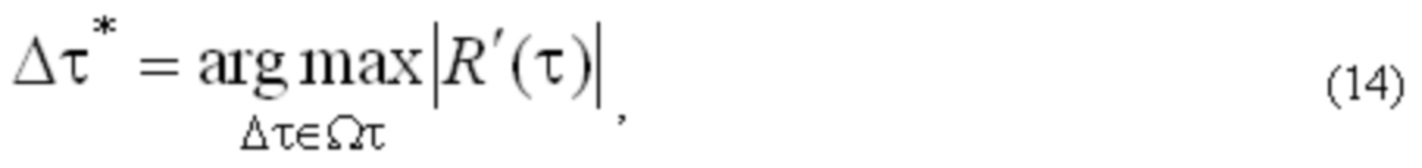
Единственный максимум ВКФ обусловлен тем, что импульсы МОИП излучаются из одной точки пространства - местоположения ПАП, поэтому разности времени распространения сигналов всех импульсных элементов МОИП и отраженного от ПАП одинаковые.
Таким образом, однозначность измерения разности времени распространения сигналов и комбинация данных измерений с угломерными приведет к уменьшению области пересечения ЛП и позволит определить местоположение постановщика МОИП.
Изобретение иллюстрируется следующими чертежами.
На фиг.1 показана нормированная ВКФ сигналов принятых разнесенными модулями. С использованием обозначений 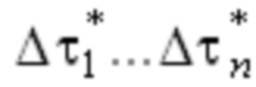 показаны шумовые выбросы ВКФ, приводящие к неоднозначным измерениям разности расстояний до ПАП относительно разнесенных приемных модулей.
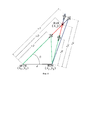
На фиг.2 показана геометрия многопозиционной радиолокационной системы. На фиг.2 приняты следующие обозначения: АРЛМ - активный радиолокационный модуль; ВПМ - выносной пассивный модуль; ПАП - постановщик активных помех; (x0, y0), (x1, y1), (x, y) - координаты АРЛМ, ВПМ и ПАП соответственно; d - длина базы; β - азимут на ПАП; Δτ1…Δτn - неоднозначные измерения разности времени распространения сигналов до ПАП относительно АРЛМ и ВПМ; S - область возможных пересечений ЛП.
На фиг. 3 показано нормированное значение результата согласованной обработки и стробирования сигналов принятых АРЛМ: фиг. 3а - результат обработки сигналов принятых АРЛМ в согласованном с зондирующим сигналом фильтре, а также штриховыми линиями поясняется порядок назначения временных стробов; фиг. 3б - результат перемножения сигналов, обработанных в согласованном с зондирующим сигналом фильтре, с временными стробами прямоугольной формы.
На фиг. 4 показано нормированное значение результата согласованной обработки и стробирования сигналов, принятых ВПМ: фиг. 4а - результат обработки сигнала принятого ВПМ в согласованном с зондирующим сигналом фильтре, а также штриховыми линиями поясняется порядок назначения временных стробов; фиг. 4б - результат перемножения сигналов, обработанных в согласованном с зондирующим сигналом фильтре, с временными стробами прямоугольной формы.
На фиг. 5 показана геометрия многопозиционной радиолокационной системы с пояснением принципа вычисления положения временных стробов для выделения сигналов принятых ВПМ. На фиг. 5 приняты следующие обозначения: АРЛМ - активный радиолокационный модуль; ВПМ - выносной пассивный модуль; ПАП - постановщик активных помех; (x0, y0), (x1, y1), (x, y) - координаты АРЛМ, ВПМ и ПАП соответственно; d - длина базы; β - азимут на ПАП; rA1…rA3 - оценки дальности до сигналов первичного обнаружения, полученные в АРЛМ; rB1…rB3 - оценки дальности до сигналов первичного обнаружения, пересчитанные для ВПМ.
На фиг. 6 показана нормированная ВКФ сигналов принятых разнесенными приемными модулями предварительно прошедших операции согласованной фильтрации и стробирования. С использованием обозначения 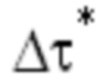 показано положение максимума ВКФ, позволяющее однозначно определить разность расстояний до ПАП относительно АРЛМ и ВПМ.
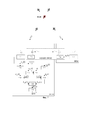
На фиг. 7 приведена блок-схема подсистемы приема и обработки радиолокационных сигналов, реализующей вышеизложенный способ. На фиг. 7 приняты следующие обозначения:
7.1 Приемный модуль АРЛМ;
7.2 Приемный модуль ВПМ;
7.3 Радиоприемник АРЛМ;
7.4 Радиопередатчик ВПМ;
7.5 Блок измерения угловых координат сигналов принятых АРЛМ;
7.6 Блок обработки сигналов принятых АРЛМ в согласованном с зондирующим сигналом фильтре;
7.7 Блок обработки сигналов принятых ВПМ в согласованном с зондирующим сигналом фильтре;
7.8 Блок пороговой обработки и оценивания временной задержки сигналов принятых АРЛМ;
7.9 Блок вычисления положения временных стробов для выделения сигналов принятых ВПМ;
7.10 Блок временного выделения сигналов принятых АРЛМ;
7.11 Блок временного выделения сигналов принятых ВПМ;
7.12 Блок расчета ВКФ;
7.13 Блок пороговой обработки ВКФ.
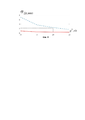
На фиг. 8 сплошными кривыми показаны потенциальные ошибки измерений разности времени распространения сигналов (границы Крамера-Рао) для предлагаемого способа, штриховыми - расчетные. Штрихпунктирной линией показано значение ошибки измерения разности времени распространения сигналов при фиксированном ОСШ по мощности.
На фиг. 9 показана геометрия многопозиционной радиолокационной системы с пояснением возможности определения местоположения постановщика многократных ответно-импульсных помех. На фиг. 9 приняты следующие обозначения: АРЛМ - активный радиолокационный модуль; ВПМ - выносной пассивный модуль; ПАП - постановщик активных помех; (x0, y0), (x1, y1), (x, y) - координаты АРЛМ, ВПМ и ПАП соответственно; d - длина базы; β - азимут на ПАП; - разность времени распространения сигналов до ПАП относительно АРЛМ и ВПМ, измеренная предлагаемым способом; S' - область возможных пересечений ЛП.
Осуществление способа возможно с помощью блок-схемы представленной на фиг. 7 и заключается в последовательном выполнении следующих операций:
1. Прием сигналов АРЛМ и ВПМ, осуществляемый блоками 7.1 и 7.2 соответственно;
2. Ретрансляция сигнала принятого ВПМ в АРЛМ по линии связи, осуществляемая блоками 7.3 и 7.4;
3. Измерение угловых координат сигналов принятых АРЛМ в блоке 7.5;
4. Обработка сигналов принятых АРЛМ в согласованном с зондирующим сигналом фильтре (4), осуществляемая блоком 7.6;
5. Обработка сигналов принятых ВПМ в согласованном с зондирующим сигналом фильтре (5), осуществляемая блоком 7.7;
6. Временное выделение сигналов принятых АРЛМ, обработанных в согласованном с зондирующим сигналом фильтре, путем перемножения с временными стробами (6), осуществляемое блоком 7.10. Формирование временных стробов производится блоком 7.8. с использованием оценок временной задержки сигналов первичного обнаружения полученных в АРЛМ (8);
7. Временное выделение сигналов принятых ВПМ, обработанных в согласованном с зондирующим сигналом фильтре, путем перемножения с временными стробами (7), осуществляемое блоком 7.11. Формирование временных стробов производится блоком 7.9. с использованием оценок временной задержки сигналов первичного обнаружения и угловых координат постановщика активных помех полученных в АРЛМ, а так же с учетом геометрии МПРЛС (9-12).
8. Расчет ВКФ (13), осуществляемый блоком 7.12;
9. Поиск максимума ВКФ (14), осуществляемый блоком 7.13.
Заявленный технический результат подтвержден результатами, полученными методом имитационного моделирования.
Моделирование проведено при следующих исходных данных: АРЛМ расположен в точке с координатами (0,0), являющейся началом координат; ВПМ расположен в точке с координатами (10,0). В качестве входных воздействий моделировались отраженный сигнал от ПАП с координатами (10,150) и МОИП - одна опережающая и одна запаздывающая с координатами (4,50) и (15,220) соответственно.
Результат имитационного моделирования для рассмотренных выше исходных данных представлен на фиг. 8 в виде зависимости ошибок измерения разности времени распространения сигналов 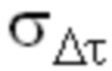 от ОСШ по мощности q2: сплошной кривой - потенциальные ошибки (граница Крамера-Рао [9]), штриховой - расчетные ошибки.
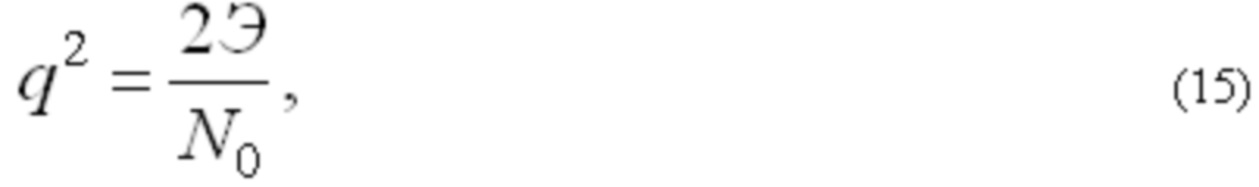
где 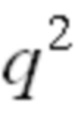 - ОСШ по мощности;


Анализ зависимости показывает, что при увеличении ОСШ по мощности расчетные ошибки в определении разности времени распространения сигналов стремятся к потенциальным. Ошибка измерения разности расстояний σΔR определяется выражением (16) и при фиксированном значении ОСШ по мощности q2=20 дБ составит не более 600 метров.

где 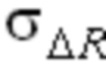 - ошибка измерения разности расстояний;
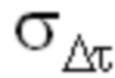
Однозначность измерения разности времени распространения сигналов и комбинация данных измерений с угломерными позволят уменьшить область пересечения линий положения и определить местоположение постановщика МОИП областью, обозначенной S' на фиг. 9.
На основании полученных оценок можно констатировать, что разработанный способ обеспечивает реализацию в радиолокационной станции оснащенной выносными пассивными модулями возможности определения разности расстояний до постановщика многократной ответно-импульсной помехи с ошибками измерения разности расстояний не более 600 метров. Это позволяет заключить о достижении заявленного технического результата, состоящего в обеспечении недоступной для прототипа возможности определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе.
Список литературы
1. Ван Брант, Л.Б. Справочник по методам радиоэлектронного подавления и помехозащиты систем с радиолокационным управлением. США. [Текст] / Л.Б. Ван Брант. 1978: пер. с англ. под ред. К.И. Фомичева, Л.М. Юдина, т. 1, 5 кн. - М.: Воениздат, 1985. - 1079 с.
2. Перунов, Ю.М. Радиоэлектронное подавление информационных каналов систем управления оружием [Текст] / Ю.М. Перунов, К.И. Фомичев, Л.М. Юдин, под ред. Ю.М. Перунова. - М.: Радиотехника, 2008. - 416 с.
3. Куприянов, А.И. Радиоэлектронная борьба. Основа теории [Текст] / А.И. Куприянов, Л.Н. Шустов. - 2-е изд. - М.: Вузовская книга, 2015. - 800 с.
4. Евграфов, В.Г. Развитие авиационных средств РЭБ и их применение в современных вооруженных конфликтах [Текст] / В.Г. Евграфов // Зарубежное военное обозрение. - 2011. - №2. - С. 60 - 65.
5. Защита от радиопомех [Текст] / М.В. Максимов, М.П. Бобнев, Б.Х. Кривицкий и др., под ред. М.В. Максимова М.: Сов. радио, 1976. - 496 с.
6. Ботов, М.И. Основы теории радиолокационных систем и комплексов [Текст] / М.И. Ботов, В.А. Вяхирев, под ред. М.И. Ботова. - Красноярск: Сиб. федер. ун-т, 2013. - 530 с.
7. Теоретические основы радиолокации [Текст] / Я.Д. Ширман, В.Н. Голиков, И.Н. Бусыгин и др., под ред. Я.Д. Ширмана. - М.: Сов. Радио, 1970. - 560 с.
8. Алмазов, В.Б. Методы пассивной локации [Текст] / В.Б. Алмазов. - Харьков: ВИРТА. - 1974. - 66 с.
9. Караваев, В.В. Статическая теория пассивной локации [Текст] / В.В. Караваев, В.В. Сазонов - М.: Радио и связь, 1987. - 240 с.
Claims (1)
- Способ определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе, заключающийся в расчете взаимнокорреляционной функции сигналов, принятых разнесенными приемными модулями, и поиске её максимума, отличающийся тем, что перед расчетом взаимнокорреляционной функции сигналов, принятых разнесенными приемными модулями, производится их обработка в согласованном с зондирующим сигналом фильтре и перемножение с временными стробами, формируемыми с использованием оценок временной задержки сигналов первичного обнаружения и угловых координат постановщика активных помех, полученных в активном радиолокационном модуле, а также с учетом геометрии многопозиционной радиолокационной системы, описываемой тригонометрическими уравнениями
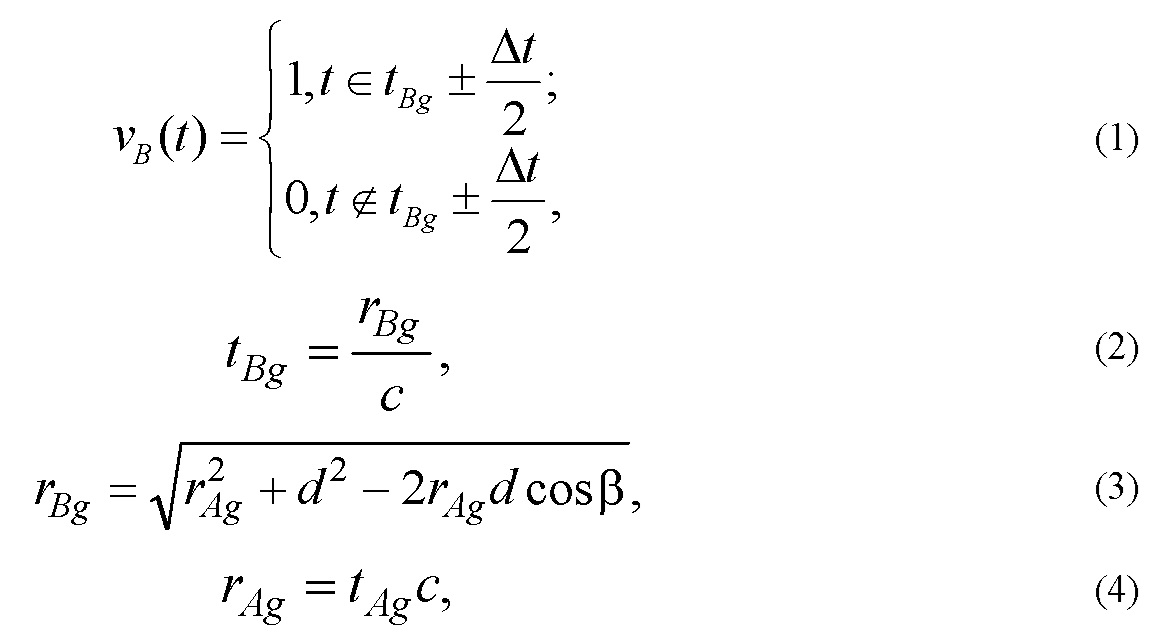 где– функция стробирования для сигналов, принятых выносным пассивным модулем;
 – оценки временной задержки до g-го сигнала относительно выносного пассивного модуля;
 – длительность временных стробов;
 – оценки расстояний до g-го сигнала относительно выносного пассивного модуля;
 – оценки расстояний до g-го сигнала относительно активного радиолокационного модуля;
 – скорость света;
 – длина базы;
 – азимут на постановщик активных помех;
 – номер импульсного элемента многократной ответно-импульсной помехи;
 – количество импульсных элементов многократной ответно-импульсной помехи.

Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2020130781A RU2745108C1 (ru) | 2020-09-17 | 2020-09-17 | Способ определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2020130781A RU2745108C1 (ru) | 2020-09-17 | 2020-09-17 | Способ определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU2745108C1 true RU2745108C1 (ru) | 2021-03-22 |
Family
ID=75159062
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2020130781A RU2745108C1 (ru) | 2020-09-17 | 2020-09-17 | Способ определения разности расстояний до постановщика многократной ответно-импульсной помехи в активно-пассивной многопозиционной радиолокационной системе |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2745108C1 (ru) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2798923C1 (ru) * | 2022-09-07 | 2023-06-28 | Федеральное государственное казённое военное образовательное учреждение высшего образования "Военная академия воздушно-космической обороны имени Маршала Советского Союза Г.К. Жукова" Министерства обороны Российской Федерации | Способ обнаружения и определения координат источников радиоизлучений |
| CN116953620A (zh) * | 2023-07-24 | 2023-10-27 | 北京理工大学 | 一种分布式阵列多drfm干扰信号级时差定位方法 |
Citations (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5361073A (en) * | 1975-06-26 | 1994-11-01 | The United States Of America As Represented By The Secretary Of The Navy | Determination of jammer range and azimuth by use of a coherent side lobe canceller system |
| US6580392B2 (en) * | 2001-09-07 | 2003-06-17 | Lockheed Martin Corporation | Digital beamforming for passive detection of target using reflected jamming echoes |
| RU2226700C2 (ru) * | 1987-10-29 | 2004-04-10 | Федеральное Государственное Унитарное Предприятие "Нижегородский Научно-Исследовательский Институт Радиотехники" | Амплитудный пеленгатор постановщиков активных помех |
| RU2366973C1 (ru) * | 2008-03-05 | 2009-09-10 | Давыдов Владимир Сергеевич | Способ распознавания целей от случайных реверберационных помех |
| KR101017590B1 (ko) * | 2010-05-12 | 2011-02-28 | 엘아이지넥스원 주식회사 | 거리 기만 재밍 측정 방법 및 장치 |
| RU2503969C1 (ru) * | 2012-05-03 | 2014-01-10 | Закрытое акционерное общество Научно-производственное предприятие "Спец-Радио" (ЗАО НПП "Спец-Радио") | Триангуляционно-гиперболический способ определения координат радиоизлучающих воздушных объектов в пространстве |
| CN103926569A (zh) * | 2014-01-09 | 2014-07-16 | 中国人民解放军海军航空工程学院 | 三坐标雷达网基于交叉定位点关联的集中式与分布式压制干扰鉴别方法 |
| RU2538195C1 (ru) * | 2013-10-09 | 2015-01-10 | ОТКРЫТОЕ АКЦИОНЕРНОЕ ОБЩЕСТВО "НИИ измерительных приборов-Новосибирский завод имени Коминтерна" /ОАО "НПО НИИИП-НЗиК"/ | Способ распознавания сигналов источника импульсной помехи (варианты) и комплекс для его реализации (варианты) |
| RU2549375C1 (ru) * | 2013-11-06 | 2015-04-27 | ОТКРЫТОЕ АКЦИОНЕРНОЕ ОБЩЕСТВО "НИИ измерительных приборов-Новосибирский завод имени Коминтерна" /ОАО "НПО НИИИП-НЗиК"/ | Способ подавления активной помехи и комплекс для его реализации |
| RU2583050C1 (ru) * | 2015-04-08 | 2016-05-10 | Акционерное общество "НИИ измерительных приборов-Новосибирский завод имени Коминтерна" /АО "НПО НИИИП-НЗиК"/ | Способ распознавания ложной траектории, формируемой синхронной ответной помехой |
| RU2586077C1 (ru) * | 2015-06-19 | 2016-06-10 | Акционерное общество "НИИ измерительных приборов-Новосибирский завод имени Коминтерна" /АО "НПО НИИИП-НЗиК"/ | Способ определения дальности до постановщика импульсной помехи (варианты) |
| EP2631670B1 (fr) * | 2012-02-24 | 2016-12-21 | Thales | Système et procédé de localisation radar. |
-
2020
- 2020-09-17 RU RU2020130781A patent/RU2745108C1/ru active
Patent Citations (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5361073A (en) * | 1975-06-26 | 1994-11-01 | The United States Of America As Represented By The Secretary Of The Navy | Determination of jammer range and azimuth by use of a coherent side lobe canceller system |
| RU2226700C2 (ru) * | 1987-10-29 | 2004-04-10 | Федеральное Государственное Унитарное Предприятие "Нижегородский Научно-Исследовательский Институт Радиотехники" | Амплитудный пеленгатор постановщиков активных помех |
| US6580392B2 (en) * | 2001-09-07 | 2003-06-17 | Lockheed Martin Corporation | Digital beamforming for passive detection of target using reflected jamming echoes |
| RU2366973C1 (ru) * | 2008-03-05 | 2009-09-10 | Давыдов Владимир Сергеевич | Способ распознавания целей от случайных реверберационных помех |
| KR101017590B1 (ko) * | 2010-05-12 | 2011-02-28 | 엘아이지넥스원 주식회사 | 거리 기만 재밍 측정 방법 및 장치 |
| EP2631670B1 (fr) * | 2012-02-24 | 2016-12-21 | Thales | Système et procédé de localisation radar. |
| RU2503969C1 (ru) * | 2012-05-03 | 2014-01-10 | Закрытое акционерное общество Научно-производственное предприятие "Спец-Радио" (ЗАО НПП "Спец-Радио") | Триангуляционно-гиперболический способ определения координат радиоизлучающих воздушных объектов в пространстве |
| RU2538195C1 (ru) * | 2013-10-09 | 2015-01-10 | ОТКРЫТОЕ АКЦИОНЕРНОЕ ОБЩЕСТВО "НИИ измерительных приборов-Новосибирский завод имени Коминтерна" /ОАО "НПО НИИИП-НЗиК"/ | Способ распознавания сигналов источника импульсной помехи (варианты) и комплекс для его реализации (варианты) |
| RU2549375C1 (ru) * | 2013-11-06 | 2015-04-27 | ОТКРЫТОЕ АКЦИОНЕРНОЕ ОБЩЕСТВО "НИИ измерительных приборов-Новосибирский завод имени Коминтерна" /ОАО "НПО НИИИП-НЗиК"/ | Способ подавления активной помехи и комплекс для его реализации |
| CN103926569A (zh) * | 2014-01-09 | 2014-07-16 | 中国人民解放军海军航空工程学院 | 三坐标雷达网基于交叉定位点关联的集中式与分布式压制干扰鉴别方法 |
| RU2583050C1 (ru) * | 2015-04-08 | 2016-05-10 | Акционерное общество "НИИ измерительных приборов-Новосибирский завод имени Коминтерна" /АО "НПО НИИИП-НЗиК"/ | Способ распознавания ложной траектории, формируемой синхронной ответной помехой |
| RU2586077C1 (ru) * | 2015-06-19 | 2016-06-10 | Акционерное общество "НИИ измерительных приборов-Новосибирский завод имени Коминтерна" /АО "НПО НИИИП-НЗиК"/ | Способ определения дальности до постановщика импульсной помехи (варианты) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2798923C1 (ru) * | 2022-09-07 | 2023-06-28 | Федеральное государственное казённое военное образовательное учреждение высшего образования "Военная академия воздушно-космической обороны имени Маршала Советского Союза Г.К. Жукова" Министерства обороны Российской Федерации | Способ обнаружения и определения координат источников радиоизлучений |
| CN116953620A (zh) * | 2023-07-24 | 2023-10-27 | 北京理工大学 | 一种分布式阵列多drfm干扰信号级时差定位方法 |
| RU2820577C1 (ru) * | 2023-12-08 | 2024-06-05 | Акционерное общество "Северный пресс" | Способ автоматического обнаружения источника непрерывного излучения одноканальными радиолокационными станциями беспилотных воздушных судов |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8325563B2 (en) | Systems and methods of locating weapon fire incidents using measurements/data from acoustic, optical, seismic, and/or other sensors | |
| US7295150B2 (en) | Methods and systems for identifying high-quality phase angle measurements in an interferometric radar system | |
| US7468689B2 (en) | System and method for determining position of radar apparatus based on reflected signals | |
| ES2701326T3 (es) | Anulación de interferencias de señales multitrayectoria en un radar de impulsos de haces apilados | |
| CN108318864B (zh) | 一种用于雷达目标检测中消除多径目标的方法及装置 | |
| EP2567252A1 (en) | Multistatic target detection and geolocation | |
| JP7847773B1 (ja) | マルチアンテナモノスタティック立体レイアウトの超短基線落雷位置標定方法および関連装置 | |
| RU2275649C2 (ru) | Способ местоопределения источников радиоизлучения и пассивная радиолокационная станция, используемая при реализации этого способа | |
| CN111257901A (zh) | 多径传播条件下散射体位置已知的定位方法 | |
| RU2457505C2 (ru) | Устройство для определения местоположения работающей радиолокационной станции | |
| JP4817665B2 (ja) | 落雷位置標定方法及びシステム | |
| RU2633962C1 (ru) | Способ определения местоположения сканирующей РЛС пассивным многолучевым пеленгатором | |
| RU2235342C2 (ru) | Способ измерения угловых координат объекта и радиолокационная станция для его реализации | |
| CN121254236B (zh) | 基于频谱匹配的毫米波雷达杂点去除方法、设备、介质及程序产品 | |
| CN109521418A (zh) | 基于干涉场的地基雷达测角方法 | |
| RU2291466C1 (ru) | Способ измерения угловых координат объекта и радиолокационная станция для его реализации | |
| CN112068084B (zh) | 基于方向谱的干扰回波与地杂波识别方法 | |
| CN111142074B (zh) | 雷达时间同步方法及装置 | |
| RU2307375C1 (ru) | Способ измерения угла места низколетящей цели и радиолокационная станция для его реализации | |
| RU2470318C1 (ru) | Способ сопровождения траектории цели и радиолокационная станция для его реализации | |
| Rovňáková et al. | Investigation of localization accuracy for UWB radar operating in complex environment | |
| RU2538195C1 (ru) | Способ распознавания сигналов источника импульсной помехи (варианты) и комплекс для его реализации (варианты) | |
| RU2740296C1 (ru) | Способ высокоточной пеленгации постановщика многократной ответно-импульсной помехи | |
| RU2586077C1 (ru) | Способ определения дальности до постановщика импульсной помехи (варианты) | |
| RU2815879C1 (ru) | Способ защиты радиолокационной станции с моноимпульсной пеленгацией от многократных ответно-импульсных помех |