RU2570745C2 - Способ управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами - Google Patents
Способ управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами Download PDFInfo
- Publication number
- RU2570745C2 RU2570745C2 RU2014115241/11A RU2014115241A RU2570745C2 RU 2570745 C2 RU2570745 C2 RU 2570745C2 RU 2014115241/11 A RU2014115241/11 A RU 2014115241/11A RU 2014115241 A RU2014115241 A RU 2014115241A RU 2570745 C2 RU2570745 C2 RU 2570745C2
- Authority
- RU
- Russia
- Prior art keywords
- aircraft
- jet
- jet nozzles
- interceptors
- control
- Prior art date
Links
- 238000000034 method Methods 0.000 claims abstract description 8
- 230000033001 locomotion Effects 0.000 claims description 24
- 230000000737 periodic effect Effects 0.000 claims description 4
- 239000000126 substance Substances 0.000 abstract 1
- 230000015572 biosynthetic process Effects 0.000 description 3
- 230000005484 gravity Effects 0.000 description 3
- 238000007654 immersion Methods 0.000 description 2
- 101100008050 Caenorhabditis elegans cut-6 gene Proteins 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 230000009189 diving Effects 0.000 description 1
- 238000005265 energy consumption Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000010006 flight Effects 0.000 description 1
- 230000005764 inhibitory process Effects 0.000 description 1
- 239000004449 solid propellant Substances 0.000 description 1
Images

Landscapes
- Aerodynamic Tests, Hydrodynamic Tests, Wind Tunnels, And Water Tanks (AREA)
- Control Of Turbines (AREA)
Abstract
Изобретение относится к управлению летательным аппаратом (ЛА) снабженным двигательной установкой с реактивными соплами. Способ управления заключается в размещении не менее трех реактивных сопел на донном срезе корпуса летательного аппарата вокруг продольной оси и периодическом введении интерцепторов реверсным приводом в газовую струю соседнего с интерцептором реактивного сопла. Для управления летательным аппаратом используют по меньшей мере три интерцептора, расположенные между различными соседними реактивными соплами. Реверсным приводом обеспечивают периодический ввод каждого интерцептора в любую, необходимую для управления, газовую струю соседних с интерцептором реактивных сопел. Техническим результатом изобретения является увеличение эффективности управления интерцепторами по крену ЛА. 7 ил.
Description
Изобретение относится к управлению летательным аппаратом (ЛА) в полете с использованием реактивной силы струи двигательной установки.
Известны способы управления движением ЛА воздействием на струю газов реактивного сопла двигательной установки (И.Х.Фахрутдинов, А.В.Котельников, "Конструкция и проектирование ракетных двигателей твердого топлива". М.: Машиностроение, 1987 г., стр.215-253). Наиболее простой способ управления летательным аппаратом, снабженным двигательной установкой с реактивным соплом, принятый за прототип, представлен на стр.236-239, рис.9.30а и 9.316 и заключается в периодическом введении интерцепторов реверсным приводом в различные участки по периферии газовой струи за срезом реактивного сопла, в зависимости от необходимого направления движения летательного аппарата. Интерцептор вводится в газовую струю периодически, на время создания управляющего усилия. Для управления ЛА по трем каналам (тангаж, рыскание и крен) используют восемь интерцепторов, расположенных вне реактивного сопла по его периферии. Четыре интерцептора, расположенные попарно противоположно, обеспечивают управление ЛА по курсу и тангажу, а остальные четыре, также расположенные попарно противоположно, используются для управления по крену, при этом плоскости их поверхностей, направленные навстречу потоку газов в струе, скошены под углом к оси, с попарно противоположным направлением угла скоса. Для создания управляющего момента по крену достаточен небольшой угол скоса (1-2°). Известный способ может быть реализован и при размещении нескольких реактивных сопел двигательной установки на донном срезе корпуса летательного аппарата вокруг продольной оси.
Существенными признаками прототипа, совпадающими с предлагаемым способом? являются следующие: способ управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами, заключающийся в размещении не менее трех реактивных сопел на донном срезе корпуса летательного аппарата вокруг продольной оси и периодическом введении интерцепторов реверсным приводом в газовую струю соседнего с интерцептором реактивного сопла, в зависимости от необходимого направления движения летательного аппарата.
В прототипе для управления движением ЛА используется восемь интерцепторов и восемь приводов для их вращения, что усложняет систему управления. Кроме того, для создания управляющего момента по крену площадь поверхности четырех интерцепторов используется с эффективностью 1,7-3,5% (пропорционально тангенсу угла скоса их поверхности), что увеличивает затраты энергии двигательной установки на управление по крену ЛА.
Техническим результатом, на решение которого направлено изобретение, является уменьшение количества интерцепторов и их приводов и увеличение эффективности управления интерцепторами по крену ЛА.
Для решения поставленной задачи в способе управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами, заключающемся в размещении не менее трех реактивных сопел на донном срезе корпуса летательного аппарата вокруг продольной оси и периодическом введении интерцепторов реверсным приводом в газовую струю соседнего с интерцептором реактивного сопла, в зависимости от необходимого направления движения летательного аппарата, для управления летательным аппаратом используют по меньшей мере три интерцептора, которые располагают между различными соседними реактивными соплами, и реверсным приводом обеспечивают периодический ввод каждого интерцептора в любую, необходимую для управления, газовую струю соседних с интерцептором реактивных сопел.
Отличительными признаками способа управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами, являются следующие - для управления летательным аппаратом используют по меньшей мере три интерцептора, которые располагают между различными соседними реактивными соплами, и реверсным приводом обеспечивают периодический ввод каждого интерцептора в любую, необходимую для управления, газовую струю соседних с интерцептором реактивных сопел.
Благодаря наличию указанных отличительных признаков в совокупности с известными достигается следующий технический результат: для управления движением ЛА достаточно трех интерцепторов и трех реверсных приводов, при этом уменьшаются затраты энергии на управление по крену.
Предложенное техническое решение может найти применение в космической и авиационной технике при полетах с большой скоростью, когда управление движением ЛА посредством отклонения аэродинамических поверхностей в обтекающем потоке воздуха невозможно или малоэффективно.
Сущность предлагаемого решения поясняется чертежами.
На фиг.1 представлен вид хвостовой части ЛА с установленными на донном срезе его корпуса реактивными соплами и интерцепторами.
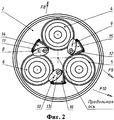
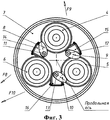
На фиг.2 и 3 представлен вид сзади на хвостовую часть ЛА с положением интерцепторов при управлении движением ЛА по каналу рыскания в левую и правую сторону, соответственно.
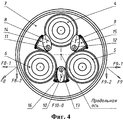
На фиг.4 и 5 представлен вид сзади на хвостовую часть ЛА с положением интерцепторов при управлении движением ЛА по каналу тангажа на кабрирование (набор высоты) и на пикирование (уменьшение высоты полета), соответственно.
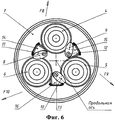
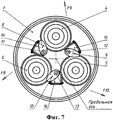
На фиг.6 и 7 представлен вид сзади на хвостовую часть ЛА с положением интерцепторов при управлении движением ЛА по каналу крена, по часовой стрелке и против часовой стрелки, соответственно.
Представленное на чертежах устройство содержит корпус 1, включающий систему 2 управления, двигательную установку 3 с реактивными соплами 4-6, установленными на донном срезе 7 корпуса 1 вокруг продольной оси, а также интерцепторы 8-10, установленные сбоку от реактивных сопел 4-6, за уровнем их среза, на поворотных осях 11-13, соединенных с реверсными приводами 14-16, сообщенными с системой 2 управления. Реверсный привод 14 выполнен с возможностью периодического введения интерцептора 8 в любую необходимую для управления движением ЛА газовую струю соседних с ним реактивных сопел 4 или 6. Реверсный привод 15 выполнен с возможностью периодического введения интерцептора 9 в любую необходимую для управления движением ЛА газовую струю соседних с ним реактивных сопел 4 или 5. Реверсный привод 16 выполнен с возможностью периодического введения интерцептора 10 в любую необходимую для управления движением ЛА газовую струю соседних с ним реактивных сопел 5 или 6.
Устройство работает следующим образом.
Для управления движением ЛА по каналу рыскания, налево от направления движения корпуса 1 (фиг.1), система 2 управления задействует реверсный привод 16 (фиг.2) для вращения оси 13 по часовой стрелке, а реверсные приводы 14 и 15 - для вращения осей 11 и 12 против часовой стрелки. При этом установленный на оси 13 интерцептор 10 вводится в газовую струю за срезом реактивного сопла 6, а интерцепторы 8 и 9, установленные на осях 11 и 12, вводятся в газовые струи за срезом реактивных сопел 6 и 4, соответственно. На участках стенок реактивных сопел 4 и 6 перед поверхностями стенок интерцепторов, соответственно 8-10, образуются зоны повышенного давления за счет торможения газового потока, которые формируют силу F10, действующую на стенку реактивного сопла 6 и через его крепление (на чертежах не показано) на заднюю часть корпуса 1 направо от направления его движения, момент силы F10 относительно продольной оси корпуса 1, направленный на вращение корпуса 1 против часовой стрелки, а также силу F8, действующую на противоположную стенку реактивного сопла 6, и силу F9, действующую на стенку реактивного сопла 5. При этом приводы 14 и 15 поворачивают оси 11 и 12 на меньший угол, по сравнению с углом поворота оси 13 приводом 16, таким образом, чтобы момент вращения корпуса 1 силами F8 и F9 по часовой стрелке уравновешивал момент вращения корпуса 1 силой против часовой стрелки. При этом под действием горизонтальных составляющих сил F8-F10 корпус 1 поворачивался относительно оси, перпендикулярной его продольной оси и проходящей через центр тяжести (ЛА) с направлением носовой части корпуса 1 налево от направления движения, совершая маневр по каналу рыскания в левую сторону без вращения вокруг своей оси. Изменение движения ЛА по каналу рыскания, направо от направления движения корпуса 1, фиг.3, осуществляется аналогично. Отличие заключается в том, что система 2 управления задействует привод 16 для вращения оси 13 против часовой стрелки и интерцептор 10 погружается в газовую струю реактивного сопла 5, а приводы 14 и 15 задействуются для вращения осей, соответственно 11 и 12 по часовой стрелке, обеспечивая погружение интерцепторов 8 и 9 в газовые струи реактивных сопел, соответственно 4 и 5. При этом соотношение сил F8, F9 и F10 сохраняется, а их направление меняется, обеспечивая маневр корпуса 1 ЛА по каналу рыскания, направо от направления его движения и без вращения вокруг его продольной оси. Для изменения движения ЛА по каналу тангажа вверх от направления движения корпуса 1 (фиг.4, набор высоты) приводы 14 и 15 поворачивают оси, соответственно, 11 по часовой стрелке, а 12 против часовой стрелки, на одинаковый угол, обеспечивая погружение интерцепторов 8 и 9 в газовую струю реактивного сопла 4, с формированием сил F8 и F9, направленных вниз, с наклоном к вертикальной плоскости симметрии корпуса 1. Силы F8 и F9 раскладываются на боковые составляющие F8-1 и F9-1 уравновешивающие друг друга, и вертикальные составляющие F8-2 и F9-2, которые поворачивают корпус 1 в вертикальной плоскости вокруг горизонтальной оси, проходящей через центр тяжести ЛА, с увеличением тангажа (угла наклона продольной оси корпуса 1 к горизонту). Уменьшение угла тангажа осуществляется аналогично. Отличие заключается в том, что система 2 (фиг.1) управления ЛА задействует приводы 14 и 15 (фиг.5) для вращения осей, соответственно, 11 против часовой стрелки, и 12 по часовой стрелке, при этом интерцепторы 8 и 9 погружаются в газовые струи реактивных сопел, соответственно, 6 и 5 (фиг.5), силы F8 и F9, направлены вверх, под углом к вертикальной плоскости симметрии корпуса 1 ЛА, а их вертикальные составляющие F8-2 и F9-2 обеспечивают поворот корпуса 1 в вертикальной плоскости относительно горизонтальной оси, проходящей через центр тяжести корпуса 1, с уменьшением угла тангажа. Для управления по каналу крена, с поворотом корпуса 1 вокруг продольной оси по часовой стрелке, система 2 (фиг.1) управления задействует приводы 14-16 (фиг.6) для поворота осей, соответственно, 11-13 против часовой стрелки на одинаковый угол, при этом интерцепторы 8-10 погружаются в газовые струи реактивных сопел, соответственно, 6, 4 и 5, с формированием сил, соответственно F8 - F10, их равнодействующая сила (векторная сумма равна нулю), а действующий на корпус 1 момент вращения, относительно его продольной оси равный сумме произведений величины каждой силы на кратчайшее расстояние (перпендикуляр) от точки ее приложения до продольной оси корпуса 1, поворачивает корпус 1 вокруг его продольной оси по часовой стрелке. Управление по каналу крена с поворотом корпуса 1 вокруг продольной оси против часовой стрелки осуществляется аналогично. Отличие заключается в том, что система 2 (фиг.1) управления ЛА задействует приводы 14-16 (фиг.7) для поворота осей, соответственно, 11-13 по часовой стрелке на одинаковый угол, при этом интерцепторы 8-10 погружаются в газовые струи реактивных сопел, соответственно, 4, 5 и 6, с формированием сил F8 - F10, поворачивающих корпус 1 вокруг его продольной оси против часовой стрелки. Возможны также и более сложные варианты управления движением ЛА, представляющие собой комбинацию описанных вариантов, например поворот корпуса 1 по каналу рыскания с поворотом по каналу крена, с набором высоты или снижением, при этом система 2 управления ЛА варьирует углами поворота интерцепторов 8-10 и периодом (импульсом) их введения в газовые струи реактивных сопел 4-6, обеспечивая необходимое движение ЛА.
Claims (1)
- Способ управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами, заключающийся в размещении не менее трех реактивных сопел на донном срезе корпуса летательного аппарата вокруг продольной оси и периодическом введении интерцепторов реверсным приводом в газовую струю соседнего с интерцептором реактивного сопла, в зависимости от необходимого направления движения летательного аппарата, отличающийся тем, что для управления летательным аппаратом используют по меньшей мере три интерцептора, которые располагают между различными соседними реактивными соплами, и реверсным приводом обеспечивают периодический ввод каждого интерцептора в любую, необходимую для управления, газовую струю соседних с интерцептором реактивных сопел.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2014115241/11A RU2570745C2 (ru) | 2014-04-17 | 2014-04-17 | Способ управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2014115241/11A RU2570745C2 (ru) | 2014-04-17 | 2014-04-17 | Способ управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| RU2014115241A RU2014115241A (ru) | 2015-10-27 |
| RU2570745C2 true RU2570745C2 (ru) | 2015-12-10 |
Family
ID=54362552
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2014115241/11A RU2570745C2 (ru) | 2014-04-17 | 2014-04-17 | Способ управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2570745C2 (ru) |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4183478A (en) * | 1977-11-25 | 1980-01-15 | The Boeing Company | Jet thrust reverser |
| RU2097286C1 (ru) * | 1994-10-11 | 1997-11-27 | Ракетно-космическая корпорация "Энергия" им.С.П.Королева" | Устройство и способ управления посадкой космического аппарата |
-
2014
- 2014-04-17 RU RU2014115241/11A patent/RU2570745C2/ru not_active IP Right Cessation
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4183478A (en) * | 1977-11-25 | 1980-01-15 | The Boeing Company | Jet thrust reverser |
| RU2097286C1 (ru) * | 1994-10-11 | 1997-11-27 | Ракетно-космическая корпорация "Энергия" им.С.П.Королева" | Устройство и способ управления посадкой космического аппарата |
Non-Patent Citations (1)
| Title |
|---|
| Фахрутдинов И.Х., Котельников А.В., "Конструкция и проектирование ракетных двигателей твердого топлива, Москва, изд. "Машиностроение", 1987 г., стр. 236-239. * |
Also Published As
| Publication number | Publication date |
|---|---|
| RU2014115241A (ru) | 2015-10-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Broering et al. | Numerical investigation of energy extraction in a tandem flapping wing configuration | |
| US11772790B2 (en) | Flight propulsion system based on rotary and stationary devices | |
| WO2008140851A3 (en) | Dual rotor vertical takeoff and landing rotorcraft | |
| Hervas et al. | Automatic landing control of unmanned aerial vehicles on moving platforms | |
| RU2678913C1 (ru) | Многосопловый струйный движитель | |
| WO2014199351A1 (en) | An aircraft having a coanda effect propulsion apparatus | |
| US10011350B2 (en) | Vertical take-off and landing drag rudder | |
| CN111470032A (zh) | 一种气动复合控制的无尾飞翼布局无人机及其控制方法 | |
| RU2656957C1 (ru) | Трехвинтовой конвертоплан | |
| GB2508023A (en) | Aerofoil with leading edge cavity for blowing air | |
| RU2013103120A (ru) | Гидросамолет вертикального взлета и посадки и устройство для отклонения вектора тяги двигателей | |
| RU2570743C2 (ru) | Способ управления летательным аппаратом, снабженным двигательной установкой с реактивными соплами | |
| RU144167U1 (ru) | Летательный аппарат | |
| RU2435707C2 (ru) | Летательный аппарат вертикального взлета и посадки | |
| RU2555085C1 (ru) | Летательный аппарат | |
| Hitzel | Flightphysical aspects and methods of future military aircraft designs | |
| RU144166U1 (ru) | Летательный аппарат | |
| CN102190085A (zh) | 飞行器实现超高机动、短距起降的控制结构 | |
| CN103696872A (zh) | 喷气发动机尾部横截面为矩形的矢量喷管 | |
| US9976514B2 (en) | Propulsive force vectoring | |
| WO2009144351A2 (es) | Sistema para el basculado de un grupo propulsor. | |
| RU2605466C1 (ru) | Самолет вертикального взлета и посадки | |
| CN204297057U (zh) | 一种半转机构升力翼低速飞机 | |
| RU2541588C1 (ru) | Способ увеличения тяги для судов на воздушной подушке и летательных аппаратов | |
| Crivoi et al. | Some experimental results on Coanda effect with application to a flying vehicle |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM4A | The patent is invalid due to non-payment of fees |
Effective date: 20160418 |