RU2403530C1 - Способ установки лопастей оперения стабилизирующего устройства ракеты - Google Patents
Способ установки лопастей оперения стабилизирующего устройства ракеты Download PDFInfo
- Publication number
- RU2403530C1 RU2403530C1 RU2009132446/02A RU2009132446A RU2403530C1 RU 2403530 C1 RU2403530 C1 RU 2403530C1 RU 2009132446/02 A RU2009132446/02 A RU 2009132446/02A RU 2009132446 A RU2009132446 A RU 2009132446A RU 2403530 C1 RU2403530 C1 RU 2403530C1
- Authority
- RU
- Russia
- Prior art keywords
- blade
- inclination
- angle
- leveling
- actual
- Prior art date
Links
- 238000000034 method Methods 0.000 title claims abstract description 10
- 230000003019 stabilising effect Effects 0.000 title abstract 3
- 238000009434 installation Methods 0.000 title abstract 2
- 230000000087 stabilizing effect Effects 0.000 claims description 9
- 230000000694 effects Effects 0.000 abstract 1
- 238000005259 measurement Methods 0.000 abstract 1
- 239000000126 substance Substances 0.000 abstract 1
- 239000003381 stabilizer Substances 0.000 description 6
- 230000007423 decrease Effects 0.000 description 5
- GICIECWTEWJCRE-UHFFFAOYSA-N 3,4,4,7-tetramethyl-2,3-dihydro-1h-naphthalene Chemical compound CC1=CC=C2C(C)(C)C(C)CCC2=C1 GICIECWTEWJCRE-UHFFFAOYSA-N 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 238000003801 milling Methods 0.000 description 1
Images
Landscapes
- Structures Of Non-Positive Displacement Pumps (AREA)
Abstract
Изобретение относится к области ракетной техники. Способ установки лопастей оперения стабилизирующего устройства ракеты включает в себя сборку оперения с жестко закрепленными лопастями на корпусе под заданным рабочим углом наклона лопасти, измерение и расчет фактического рабочего угла наклона каждой установленной лопасти. Несоответствие фактического и заданного рабочих углов наклона лопастей оперения стабилизирующего устройства ракеты компенсируется за счет выполнения на поверхности каждой лопасти нивелировочной площадки с заданной шириной, определяющий линейный размер которой вычисляют по заданной формуле. Обеспечивается заданный режим вращения ракеты. 1 з.п. ф-лы, 2 ил.
Description
Предлагаемое изобретение относится к области ракетной техники.
Известен способ установки лопастей стабилизатора под заданный рабочий угол наклона (патент России №2194940 от 20.12.2002 г.), в котором установку заданного рабочего угла наклона каждой лопасти осуществляют по перепаду реперных точек, попарно лежащих в n-количестве i-сечений, параллельных продольной оси лопасти стабилизатора. При этом сначала вращением эксцентрикового пальца устанавливают заданный рабочий угол наклона лопасти по перепаду реперных точек, лежащих в центре давления аэродинамических сил, действующих на лопасть, в сечении, делящем лопасть пополам, затем замеряют перепады реперных точек каждого из i-сечений, расположенных по обе стороны от центра давления аэродинамических сил. Вычисление значения фактического рабочего угла наклона лопасти осуществляют по формуле
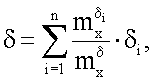
где  сумма перепадов реперных точек, попарно лежащих в n-количестве i-сечений, параллельных продольной оси лопасти;


δi - фактический угол наклона i-сечения, рассчитанный по замеренному перепаду реперных точек.
Если фактический расчетный угол наклона лопасти не соответствует заданному, то, вращая соединительный эксцентриковый палец, добиваются изменения перепада реперных точек, лежащих в центре давления аэродинамических сил, на величину несоответствия. Сущность данного способа заключается в том, что обеспечивается точность установки заданного рабочего угла наклона лопастей стабилизатора в заданных допусках с учетом неплоскостности самой лопасти. Установка заданного рабочего угла наклона лопастей стабилизатора в заданных допусках с учетом неплоскостности самой лопасти обеспечивает выбор заданного режима вращения ракеты из условия необходимости несовпадения частоты вращения и собственной аэродинамической частоты ракеты.
Недостатком данного способа является то, что он не применим для стабилизирующего устройства ракеты с жестко закрепленными лопастями оперения, имеющего существенные преимущества по сравнению со стабилизирующим устройством, содержащим соединительные эксцентриковые пальцы, поворачивая которые выставляют каждую лопасть под заданным рабочим углом наклона к продольной оси ракеты (патент России №2103651 от 27.01.1998 г.). К таким преимуществам можно отнести большую прочность, простоту конструкции, меньшие габариты.
Поэтому задачей предлагаемого изобретения является обеспечение заданного режима вращения ракеты из условия необходимости несовпадения частоты вращения и собственной аэродинамической частоты ракеты.
Решение указанной задачи достигается тем, что в способе установки лопастей оперения стабилизирующего устройства ракеты, включающем сборку оперения с жестко закрепленными лопастями на корпусе под заданным рабочим углом наклона лопасти, измерение и расчет фактического рабочего угла наклона каждой установленной лопасти, несоответствие фактического и заданного рабочих углов наклона лопастей оперения стабилизирующего устройства ракеты компенсируется за счет выполнения на поверхности каждой лопасти нивелировочной площадки с заданной шириной, определяющий линейный размер которой вычисляют по формуле
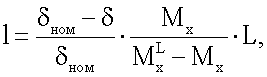
где δном - заданный рабочий угол наклона лопасти;
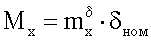

B -толщина лопасти;
δс - угол наклона нивелировочной площадки, назначенный из условия безотрывного обтекания в диапазоне от 0 до 10°;
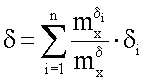


δi - фактический угол наклона i-ечения, рассчитанный по замеренному перепаду реперных точек.
Предлагаемый способ заключается в следующем. Производится сборка оперения с жестко закрепленными лопастями на корпусе под заданным рабочим углом наклона лопасти, измерение и расчет фактического рабочего угла наклона каждой установленной лопасти. Несоответствие фактического и заданного рабочих углов наклона лопастей оперения стабилизирующего устройства ракеты компенсируется за счет выполнения на поверхности каждой лопасти нивелировочной площадки с заранее определенными размерами. Выполнение нивелировочных площадок в виде скосов осуществляют фрезерованием нивелировочной площадки на поверхности каждой лопасти оперения стабилизирующего устройства ракеты. Установленная под фактическим рабочим углом наклона лопасть оперения стабилизирующего устройства ракеты создает момент крена за счет разности давлений - повышенного на подветренной (нижней) стороне лопасти и пониженного на наветренной (верхней) стороне. Выполнение скоса на задней кромке лопасти приводит к понижению давления на той стороне, на которой он выполнен. Если эта сторона верхняя, то разность давлений уменьшается, и, как следствие, понижается момент крена. Если же сторона нижняя, то разность давлений увеличивается, и, как следствие, возрастает момент крена. Выполнение скоса на передней кромке лопасти приводит к повышению давления на той стороне, на которой он выполнен. Если эта сторона верхняя, то разность давлений увеличивается, и, как следствие, возрастает момент крена. Если же сторона нижняя, то разность давлений уменьшается, и, как следствие, понижается момент крена.
Поэтому, если фактический рабочий угол наклона лопасти, рассчитанный до выполнения нивелировочной площадки, меньше заданного рабочего угла наклона лопасти, нивелировочную площадку выполняют либо на передней кромке верхней стороны лопасти, либо на задней кромке нижней стороны, в противном случае - наоборот.
Сущность предлагаемого изобретения заключается в том, что обеспечивается заданный режим вращения ракеты из условия необходимости несовпадения частоты вращения и собственной аэродинамической частоты ракеты.
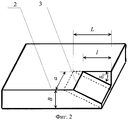
Предлагаемое изобретение поясняется графическими материалами. На фиг.1, 2 показан один из вариантов нивелировочной площадки на поверхности лопасти жестко закрепленного оперения стабилизирующего устройства ракеты, применяемый в предлагаемом способе, где: 1 - ракета; 2 - лопасть оперения (крыла), выполненная в виде пластины; 3 - нивелировочная площадка; 4 - лопасть оперения (стабилизатора), выполненная в виде пластины; 5 - стабилизирующее устройство.
Если потребовать, чтобы создаваемый момент крена каждой лопасти, установленной под фактическим углом наклона с учетом возможной неплоскостности самой лопасти, был эквивалентен моменту крена плоской лопасти, установленной под заданным рабочим углом наклона, в общем случае получится равенство
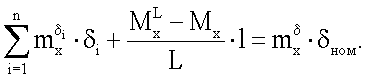
Откуда с учетом того, что 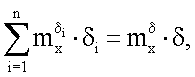 и
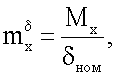 определяется линейный размер нивелировочной площадки для каждой лопасти, равный
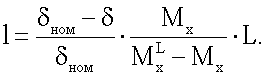
Таким образом, после выполнения на поверхности каждой лопасти нивелировочной площадки в виде скосов достигается соответствие моментов крена лопасти, установленной под фактическим углом наклона с учетом возможной неплоскостности самой лопасти, и плоской лопасти, установленной под заданным рабочим углом наклона, что обеспечивает заданный режим вращения ракеты из условия необходимости несовпадения частоты вращения и собственной аэродинамической частоты ракеты.
Геометрия нивелировочной площадки, выполненной в виде скоса, определяется заданными шириной α, углом наклона δс и рассчитанным определяющим линейным размером l. Угол δс назначают из условия безотрывного обтекания в диапазоне от 0 до 10°, ширину скоса α - из конструктивных и технологических возможностей выполнения на поверхности каждой лопасти нивелировочной площадки в диапазоне от 0 до размаха лопасти.
Claims (2)
1. Способ установки лопастей оперения стабилизирующего устройства ракеты, включающий сборку оперения с жестко закрепленными лопастями на корпусе под заданным рабочим углом наклона лопасти, измерение и расчет фактического рабочего угла наклона каждой установленной лопасти, отличающийся тем, что на поверхности каждой лопасти выполняют нивелировочную площадку с шириной, заданной из условия компенсации несоответствия фактического и заданного рабочих углов наклона лопасти.
2. Способ по п.1, отличающийся тем, что определяющий линейный размер нивелировочной площадки для каждой лопасти вычисляют по формуле
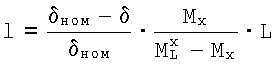 , где
δном - заданный рабочий угол наклона лопасти;
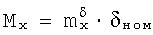 - момент крена всей лопасти без нивелировочной площадки;
 - момент крена всей лопасти с нивелировочной площадкой максимально допустимого линейного размера L=B·ctg(δc);
В - толщина лопасти;
δc - угол наклона нивелировочной площадки, назначенный из условия безотрывного обтекания в диапазоне от 0 до 10°;
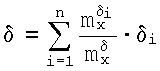 - фактический рабочий угол наклона лопасти, рассчитанный до выполнения нивелировочных площадок;
 - сумма перепадов реперных точек, попарно лежащих в n-количестве i-сечений, параллельных продольной оси лопасти;
 - частная производная коэффициента момента крена i-сечения по углу наклона;
 - частная производная коэффициента момента крена всей лопасти по углу наклона;
δi - фактический угол наклона i-сечения, рассчитанный по замеренному перепаду реперных точек.
δном - заданный рабочий угол наклона лопасти;
В - толщина лопасти;
δc - угол наклона нивелировочной площадки, назначенный из условия безотрывного обтекания в диапазоне от 0 до 10°;
δi - фактический угол наклона i-сечения, рассчитанный по замеренному перепаду реперных точек.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2009132446/02A RU2403530C1 (ru) | 2009-08-27 | 2009-08-27 | Способ установки лопастей оперения стабилизирующего устройства ракеты |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2009132446/02A RU2403530C1 (ru) | 2009-08-27 | 2009-08-27 | Способ установки лопастей оперения стабилизирующего устройства ракеты |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU2403530C1 true RU2403530C1 (ru) | 2010-11-10 |
Family
ID=44026128
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2009132446/02A RU2403530C1 (ru) | 2009-08-27 | 2009-08-27 | Способ установки лопастей оперения стабилизирующего устройства ракеты |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2403530C1 (ru) |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2103651C1 (ru) * | 1995-02-23 | 1998-01-27 | Конструкторское бюро приборостроения | Ракета |
| US6073879A (en) * | 1995-05-11 | 2000-06-13 | Vympel State Machine Building Design Bureau | Rocket with lattice control surfaces and a lattice control surface for a rocket |
| RU2194940C2 (ru) * | 2001-01-12 | 2002-12-20 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Способ установки рабочего угла наклона лопастей стабилизатора |
-
2009
- 2009-08-27 RU RU2009132446/02A patent/RU2403530C1/ru active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2103651C1 (ru) * | 1995-02-23 | 1998-01-27 | Конструкторское бюро приборостроения | Ракета |
| US6073879A (en) * | 1995-05-11 | 2000-06-13 | Vympel State Machine Building Design Bureau | Rocket with lattice control surfaces and a lattice control surface for a rocket |
| RU2194940C2 (ru) * | 2001-01-12 | 2002-12-20 | Государственное унитарное предприятие "Конструкторское бюро приборостроения" | Способ установки рабочего угла наклона лопастей стабилизатора |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107820541B (zh) | 风力涡轮机叶片载荷传感系统 | |
| ES2757701T3 (es) | Método de calibración in situ de sensores de carga de una pala de turbina eólica y una turbina eólica | |
| ES2889623T3 (es) | Método de reducción de las cargas que actúan sobre un sistema de orientación de un aerogenerador | |
| EP3317532B1 (en) | Method of calibrating load sensors of a wind turbine | |
| US9690299B2 (en) | Method and system for controlling a flying wing | |
| RU2625414C2 (ru) | Способ измерения угла установки лопасти ротора | |
| JP7808581B2 (ja) | 船舶用推進システム | |
| KR970705498A (ko) | 헬리콥터 회전익의 균형을 설정하기 위한 방법 및 장치 (method and apparatus for balancing helicopter rotor blades) | |
| DK2761170T3 (en) | Wind turbine blade with a geometric curvature | |
| US20180050795A1 (en) | Tip clearance harmonic estimation | |
| RU2015129732A (ru) | Лопатка с ответвлениями для компрессора осевой турбомашины | |
| US20240272029A1 (en) | System and method for carrying out stability tests on a vessel | |
| KR102058266B1 (ko) | 파워 플랜트의 날개 및 터빈 구조 | |
| ES2949536T3 (es) | Control de potencia de salida de una turbina eólica a velocidad del viento por debajo de la nominal | |
| Meijer | Some experiments on partly cavitating hydrofoils | |
| Chapman | Reduction of profile drag at supersonic velocities by the use of airfoil sections having a blunt trailing edge | |
| Bailey et al. | Charts for Estimation of the Characteristics of a Helicopter Rotor in Forward Flight: 1-Profile Drag-lift Ratio for Untwisted Rectangular Blades | |
| Gray et al. | A Wind-Tunnel Investigation of the Effects of Thrust-Axis Inclination on Propeller First-Order Vibration | |
| Mitchell Jr | Effects of Varying the Size and Location of Trailing-edge Flap-type Controls on the Aerodynamic Characteristics of a Unswept Wing at a Mach Number of 1.9 | |
| Wheatley et al. | Wind-tunnel tests of a 10-foot-diameter gyroplane rotor | |
| WO2016095925A1 (en) | Improvements relating to wind turbines | |
| Hopkins | Lift, pitching moment, and span load characteristics of wings at low speed as affected by variations of sweep and aspect ratio | |
| ES3063040T3 (en) | A method for decreasing blade deflection during tower passage in a wind turbine | |
| Kravets | An innovative approach to enhancing accuracy in geospatial determination of objects in the'mapa'software-hardware complex with consideration of absolute heights | |
| RU2001101264A (ru) | Способ установки рабочего угла наклона лопастей стабилизатора |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PC43 | Official registration of the transfer of the exclusive right without contract for inventions |
Effective date: 20160412 |