RU2294515C1 - Способ и система наведения вращающейся ракеты - Google Patents
Способ и система наведения вращающейся ракеты Download PDFInfo
- Publication number
- RU2294515C1 RU2294515C1 RU2005126582/02A RU2005126582A RU2294515C1 RU 2294515 C1 RU2294515 C1 RU 2294515C1 RU 2005126582/02 A RU2005126582/02 A RU 2005126582/02A RU 2005126582 A RU2005126582 A RU 2005126582A RU 2294515 C1 RU2294515 C1 RU 2294515C1
- Authority
- RU
- Russia
- Prior art keywords
- missile
- vertical
- inputs
- rocket
- signals
- Prior art date
Links
- 238000000034 method Methods 0.000 title claims abstract description 23
- 230000005855 radiation Effects 0.000 claims abstract description 19
- 230000015572 biosynthetic process Effects 0.000 claims abstract description 8
- 230000000737 periodic effect Effects 0.000 claims abstract description 4
- 238000006243 chemical reaction Methods 0.000 claims description 3
- 210000000056 organ Anatomy 0.000 claims description 3
- 230000002238 attenuated effect Effects 0.000 abstract description 3
- 230000000694 effects Effects 0.000 abstract description 2
- 239000000126 substance Substances 0.000 abstract 1
- 230000009466 transformation Effects 0.000 abstract 1
- 102000000341 S-Phase Kinase-Associated Proteins Human genes 0.000 description 7
- 108010055623 S-Phase Kinase-Associated Proteins Proteins 0.000 description 7
- 230000008878 coupling Effects 0.000 description 6
- 238000010168 coupling process Methods 0.000 description 6
- 238000005859 coupling reaction Methods 0.000 description 6
- 230000007123 defense Effects 0.000 description 6
- 230000008569 process Effects 0.000 description 4
- 230000003321 amplification Effects 0.000 description 3
- 230000005540 biological transmission Effects 0.000 description 3
- 238000003199 nucleic acid amplification method Methods 0.000 description 3
- 230000035945 sensitivity Effects 0.000 description 3
- 238000010586 diagram Methods 0.000 description 2
- 230000010363 phase shift Effects 0.000 description 2
- 230000006641 stabilisation Effects 0.000 description 2
- 238000011105 stabilization Methods 0.000 description 2
- 238000004804 winding Methods 0.000 description 2
- 101100137546 Arabidopsis thaliana PRF2 gene Proteins 0.000 description 1
- 102100022361 CAAX prenyl protease 1 homolog Human genes 0.000 description 1
- 235000015842 Hesperis Nutrition 0.000 description 1
- 101000824531 Homo sapiens CAAX prenyl protease 1 homolog Proteins 0.000 description 1
- 101001003584 Homo sapiens Prelamin-A/C Proteins 0.000 description 1
- 235000012633 Iberis amara Nutrition 0.000 description 1
- 101150004094 PRO2 gene Proteins 0.000 description 1
- 230000001133 acceleration Effects 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 230000021615 conjugation Effects 0.000 description 1
- 238000006880 cross-coupling reaction Methods 0.000 description 1
- 230000006866 deterioration Effects 0.000 description 1
- 230000004069 differentiation Effects 0.000 description 1
- 238000010304 firing Methods 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000010355 oscillation Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
Images
Landscapes
- Aiming, Guidance, Guns With A Light Source, Armor, Camouflage, And Targets (AREA)
Abstract
Изобретение относится к области разработки СН ракет и может быть использовано в комплексах противотанковых и зенитных управляемых ракет. Технический результат - повышение точности стрельбы вращающимися по углу крена ракетами. Сущность изобретения заключается в компенсации знакопеременных расфазировок за счет формирования команд управления в вертикальном канале - пропорционально не только вертикальному, но и горизонтальному отклонениям ракеты, а в горизонтальном канале - пропорционально не только горизонтальному, но и вертикальному отклонениям. Способ заключается в формировании излучения, приеме аппаратурой управления ракеты этого излучения, формировании сигналов, пропорциональных рассогласованию между ракетой и осью луча в вертикальной и горизонтальной плоскостях, модуляции сигналов рассогласования периодическими по углу крена, сдвинутыми друг относительно друга на угол π/2 опорными сигналами, формировании сигналов управления в связанной с вращающейся ракетой системе координат и преобразовании полученных сигналов управления в отклонения рулевых органов. Перед модуляцией сигнал, пропорциональный рассогласованию между ракетой и осью луча в вертикальной плоскости, усиленный с коэффициентом k1, суммируют с сигналом, пропорциональным рассогласованию между ракетой и осью луча в горизонтальной плоскости, ослабленным с коэффициентом k2, а сигнал, пропорциональный рассогласованию между ракетой и осью луча в горизонтальной плоскости, усиленный с коэффициентом k1, суммируют с сигналом, пропорциональным рассогласованию между ракетой и осью луча в вертикальной плоскости, ослабленным с коэффициентом k2, причем коэффициенты k1, k2 вычисляют по заданным математическим зависимостям. 2 н.п. ф-лы, 3 ил.
Description
Изобретение относится к области разработки систем наведения (СН) ракет и может быть использовано в комплексах ПТУР и ЗУР.
Одной из задач, решаемых при разработке СН вращающихся по углу крена ракет, является повышение точности наведения за счет компенсации фазовой связи (расфазировки), возникающей при угловом рассогласовании осей измерительной (связанной с определением координат ракеты) и опорной (относительно которой осуществляется измерение угла крена ракеты) систем координат. СН ракеты правильно отрабатывает ошибку в положении ракеты при параллельности осей указанных систем координат. В процессе наведения ракеты на цель может происходить нарушение взаимной ориентации систем координат при наличии расфазировки. Расфазировка ухудшает устойчивость системы, увеличивая колебательность процесса наведения, и приводит к снижению точности наведения и вероятности попадания ракеты в цель.
Известен способ наведения вращающейся ракеты, заключающийся в формировании модулированного лазерного излучения, приеме аппаратурой управления ракеты этого излучения, формировании сигнала, пропорционального координатам ракеты относительно оси луча, формировании сигналов управления посредством преобразования сигналов, пропорциональных координатам ракеты и связанных с лучом лазера, в сигналы в системе координат, связанной с вращающейся ракетой, и преобразовании сигналов управления в отклонения рулей (патент RU №2107879, МПК6 F 41 G 7/00, 7/24, 07.12.94).
СН, реализующая этот способ, включает источник модулированного излучения на пусковой установке и управляемую ракету. Аппаратура управления ракеты принимает модулированное лазерное излучение, вырабатывает сигналы, пропорциональные ее отклонениям относительно центра излучения (оси луча), и формирует команды управления рулями в связанной с вращающейся ракетой системе координат. Отклонения рулей вызывают соответствующие ускорения ракеты и возвращают ее к оси луча.
Недостатком этого способа является отсутствие каких-либо мер, направленных на уменьшение чувствительности СН к расфазировкам.
Наиболее близким к предлагаемому является способ наведения, заключающийся в формировании излучения, приеме аппаратурой управления ракеты этого излучения, формировании сигналов, пропорциональных рассогласованию между ракетой и осью луча в вертикальной и горизонтальной плоскостях, модуляции сигналов рассогласования периодическими по углу крена, сдвинутыми друг относительно друга на угол π/2 опорными сигналами, формировании сигналов управления в связанной с вращающейся ракетой системе координат и преобразовании полученных сигналов управления в отклонения рулевых органов (Кузовков Н.Т. Системы стабилизации летательных аппаратов (баллистических и зенитных ракет). М.: Высшая школа, 1976, с.236-238, рис.7.16).
СН, реализующая этот способ, включает источник излучения (ИИ) на пусковой установке, оптически связанный с ним приемник излучения (ПИ) на ракете, блок формирования вертикальной координаты (БФВК) и блок формирования горизонтальной координаты (БФГК), входы которых соединены с выходом ПИ, первый и второй синусно-косинусные преобразователи (СКП), первые входы которых соединены с датчиком угла крена (ДУК) ракеты, а вторые входы с выходами соответственно БФВК и БФГК, первый и второй суммирующие усилители, первые входы которых соединены с первыми - косинусными выходами соответственно первого и второго СКП, а вторые входы соединены со вторыми - синусными выходами соответственно первого и второго СКП, первый привод рулевого органа (ПРО) и второй ПРО, входы которых соединены соответственно с выходами первого и второго суммирующих усилителей. В качестве СКП в ближайшем аналоге используются синусно-косинусные вращающиеся трансформаторы.
СН работает следующим образом. БФВК и БФГК формируют электрические сигналы, пропорциональные линейным рассогласованиям между ракетой и осью луча в вертикальной h1 (в источнике информации h2) и горизонтальной h2 в источнике информации h1) плоскостях. Модуляция сигналов линейных рассогласований опорными гармоническими сигналами частотой вращения ракеты по крену, сдвинутыми друг относительно друга на угол π/2, осуществляется двумя СКП. Сигналы управления в связанной системе координат имеют вид:

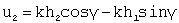
где k - коэффициент пропорциональности БФВК и БФГК;
γ - угол крена ракеты, измеренный датчиком угла крена.
Полученные сигналы u1, u2 поступают на обмотки управления ПРО. Отклонения рулей ПРО возвращают ракету (как объект управления) к оси луча при наличии рассогласований.
Недостатком этого способа также является отсутствие каких-либо мер, направленных на уменьшение чувствительности СП к расфазировкам. Среднее значение априорно известной расфазировки может быть скомпенсировано разворотом на постоянный угол γ0 опорной системы координат, в ближайшем аналоге - разворотом осей обмоток статора синусно-косинусных вращающихся трансформаторов относительно осей вращения рулей (Кузовков Н.Т. Системы стабилизации летательных аппаратов (баллистических и зенитных ракет). М., Высшая школа, 1976, с.246). При этом компенсируется расфазировка только определенной величины и одного знака.
Причинами возникновения расфазировок между осями измерительной и опорной систем координат в процессе работы СП являются:
- уход наружной рамки гироскопического ДУК в процессе полета ракеты;
- изменение углового положения измерительной системы координат при стрельбе с движущегося носителя.
Фазовая связь в СН также возникает при угловом рассогласовании исполнительной системы координат (связанной с отработкой команд управления ПРО) относительно опорной системы координат вследствие:
- разброса частоты вращения ракеты по крену относительно номинального значения из-за наличия допусков на элементы конструкции ракеты;
- разброса параметров ПРО, вызывающего разброс времени его срабатывания.
Для большинства рассматриваемых СН возможный диапазон изменения расфазировок априорно известен. Так, например, при стрельбе малогабаритными ПТУР с наземного носителя диапазон изменения его угла крена составляет ±15°, максимальный уход наружной рамки ДУК может достигать ±(5-8)°, разброс фазового запаздывания ПРО относительно среднего значения составляет ±(5-7)°, а суммарная расфазировка в наихудшем сочетании при этом составит ±(25-30)°. Такие расфазировки являются знакопеременными (т.е. возможно наличие углового рассогласования как одного, так и другого знака), что не дает возможности известными способами (компенсация фазовой связи одного знака и определенной величины) снизить чувствительность СН к расфазировкам в процессе полета и улучшить процесс наведения ракет.
Задачей предлагаемого изобретения является повышение точности наведения ракет за счет полной или частичной компенсации возникающих в процессе полета знакопеременных расфазировок, изменяющихся в известных пределах.
Поставленная задача решается за счет того, что по сравнению с известным способом, заключающимся в формировании излучения, приеме аппаратурой управления ракеты этого излучения, формировании сигналов, пропорциональных рассогласованию между ракетой и осью луча в вертикальной и горизонтальной плоскостях, модуляции сигналов рассогласования периодическими по углу крена, сдвинутыми друг относительно друга на угол π/2 опорными сигналами, формировании сигналов управления в связанной с вращающейся ракетой системе координат и преобразовании полученных сигналов управления в отклонения рулевых органов, в предлагаемом способе перед модуляцией сигнал, пропорциональный рассогласованию между ракетой и осью луча в вертикальной плоскости, усиленный с коэффициентом k1, суммируют с сигналом, пропорциональным рассогласованию между ракетой и осью луча в горизонтальной плоскости, ослабленным с коэффициентом k2, а сигнал, пропорциональный рассогласованию между ракетой и осью луча в горизонтальной плоскости, усиленный с коэффициентом k1, суммируют с сигналом, пропорциональным рассогласованию между ракетой и осью луча в вертикальной плоскости, ослабленным с коэффициентом k2, причем коэффициенты k1, k2 устанавливают по зависимостям:


где Δ - угловое рассогласование между осями измерительной системы координат, связанной с определением сигналов рассогласования, и опорной системы координат, относительно которой измеряется угол крена, а диапазон изменения величины Δ ограничивают в пределах ±30°.
В СН вращающейся ракеты, реализующую этот способ, по сравнению с известной СН, включающей ИИ на пусковой установке, оптически связанный с ним ПИ, БФВК и БФГК, входы которых соединены с выходом ПИ, первый и второй СКП, первые входы которых соединены с ДУК ракеты, первый и второй суммирующие усилители, первые входы которых соединены с первыми - косинусными выходами соответственно первого и второго СКП, а вторые входы соединены со вторыми - синусными выходами соответственно второго и первого СКП, первый и второй ПРО, входы которых соединены с выходами соответственно первого и второго суммирующих усилителей, введены третий и четвертый суммирующие усилители, первые входы которых соединены с выходами соответственно БФВК и БФГК, вторые входы соединены с выходами соответственно БФГК и БФВК, а выходы соединены со вторыми входами соответственно первого и второго СКП, причем коэффициенты усиления третьего и четвертого суммирующих усилителей равны между собой по своим первым входам и равны между собой по своим вторым входам.
Отличительной особенностью предлагаемого способа и реализующего его устройства является формирование команды управления в каждом из каналов (вертикальном или горизонтальном) пропорционально рассогласованию не только в "своем" канале, но и в "чужом", причем рассогласование "своего" канала усиливается, а "чужого" - ослабляется.
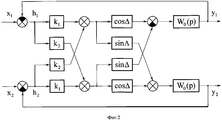
Дополнительные операции усиления (ослабления) сигналов, пропорциональных рассогласованию между ракетой и осью луча в вертикальной и горизонтальной плоскостях, и их суммирования эквивалентны введению в СН симметричной перекрестной связи (СПС) между каналами с коэффициентами передачи k1 в прямых цепях и k2 в перекрестных цепях.
Для определения потребных коэффициентов k1 и k2 СПС рассматривается структурная схема СН ракеты с использованием передаточных функций (ПФ) ее элементов. Она представлена на фиг.1, где приняты следующие обозначения:
WБфк(p), WПРО(р), Wркз(р) - ПФ блоков формирования координаты (БФВК, БФГК), ПРО, ракеты и кинематического звена соответственно;

x1, x2 - входные сигналы СН (координаты положения оси луча) соответственно в вертикальной и горизонтальной плоскостях;
y1, y2 - выходные сигналы СН (координаты ракеты) соответственно в вертикальной и горизонтальной плоскостях;
γ0 - априорно известное значение средней величины расфазировки в СН (например, номинальное значение фазового запаздывания ПРО).
Для разомкнутой СН при наличии расфазировки Δ и компенсации фазового запаздывания ПРО углом упреждения γ0 ПФ имеет вид:

где W0(p)=WБФК(p)WПРО(P)WРКЗ(p);  .
Приведенная структурная схема СН согласно (1) с учетом наличия СПС с коэффициентами k1 и k2 между вертикальным и горизонтальным каналами представлена на фиг.2. Связь между комплексной выходной координатой  и комплексной входной координатой
 в соответствии с фиг.2 может быть представлена в виде:
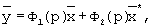
где 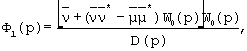
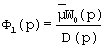 - ПФ СН по координате
 и по комплексно-сопряженной ей координате
 (здесь и далее комплексное сопряжение обозначено верхним индексом "*"), в которых
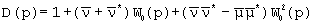 ;
 ;
 .
Устойчивость такой СН определяется единым характеристическим уравнением (Бесекерский В.А., Попов Е.П. Теория систем автоматического регулирования. М.: Наука, 1972, с.106, 107, 135)
D(p)=0,
которое для рассматриваемого случая запишется в виде:
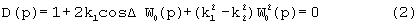
При отсутствии расфазировки (Δ=0) и СПС (k1=1, k2=0) характеристическое уравнение (2) принимает вид:

Очевидно, что при одновременном выполнении условий


система с СПС между каналами при наличии расфазировки Δ будет иметь характеристическое уравнение вида (3) и степень устойчивости этой системы останется такой же, как и для системы при отсутствии фазовой связи, т.е. введение в СН СПС исключает влияние расфазировки на устойчивость системы. Совместное решение уравнений (4) и (5) позволяет найти значения коэффициентов k1 и k2, обеспечивающих точную компенсацию фазовой связи величиной Δ любого знака:
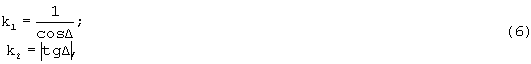
Например, при необходимости компенсации фазовой связи величиной как +15°, так и -15° значения коэффициентов должны устанавливаться равными 1,04 и 0,27.
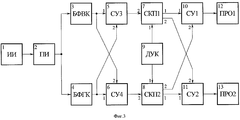
Структура предлагаемой СН пояснена на фиг.3, где представлены соединенные оптической связью ИИ 1 и ПИ 2 (все остальные связи - электрические), БФВК 3 и БФГК 4, входы которых соединены с выходом ПИ 2, первый СКП (СКП1) 7 и второй СКП (СКП2) 8, первые входы которых соединены с ДУК 9, первый суммирующий усилитель СУ1 10 и второй суммирующий усилитель СУ2 11, первые входы которых соединены с первыми - косинусными выходами соответственно СКП1 7 и СКП2 8, а вторые входы соединены со вторыми - синусными выходами соответственно СКП2 8 и СКП1 7, первый привод рулевого органа ПРO1 12 и второй привод рулевого органа ПРO2 13, входы которых соединены с выходами соответственно СУ1 10 и СУ2 11, а также третий суммирующий усилитель СУЗ 5 и четвертый суммирующий усилитель СУ 4 6, первые входы которых соединены с выходами соответственно БФВК 3 и БФГК 4, вторые входы соединены с выходами соответственно БФГК 4 и БФВК 3, а выходы соединены со вторыми входами соответственно СКП1 7 и СКП2 8.
В качестве суммирующего усилителя может быть использована схема, представленная в книге Тетельбаума И.М., Шнейдера Ю.Р. 400 схем для АВМ. - М.: Энергия, 1978, с.24.
В качестве остальных элементов могут быть использованы устройства, представленные в ближайшем аналоге.
Наиболее простым вариантом реализации в СН предлагаемого способа является введение в бортовую аппаратуру ракеты СПС между каналами с постоянными коэффициентами передачи согласно (6) при априорном определении величины компенсируемой расфазировки Δ. Эти коэффициенты передачи устанавливают на третьем суммирующем усилителе СУ3 5 и четвертом суммирующем усилителе СУ4 6 (k1 - по их первым входам, a k2 - по их вторым входам).
При наличии на носителе датчика его угла крена и возможности передачи информации об измеряемом угле крена на ракету (или, например, при наличии на борту ракеты устройств измерения времени запаздывания ПРО и частоты вращения по крену) возможны непрерывное определение переменной по полету расфазировки и, соответственно, сигналов k1, k2, модуляция ими сигналов рассогласования в вертикальной и горизонтальной плоскостях.
Ограничение величины компенсируемой расфазировки Δ (а соответственно, и величин коэффициентов k1, k2) в пределах ±30° определяется исходя из максимально возможных ее реальных значений в СН. Как указано выше, в наихудшем случае суммарная расфазировка не превышает ±30°.
Введение в предлагаемом способе дополнительных операций усиления сигналов в прямых цепях и ослабления сигналов в перекрестных цепях и их суммирования не приводит к ухудшению качества процессов наведения в СН при появлении расфазировок величиной больше или меньше выбранной для компенсации (в том числе, и при отсутствии расфазировок вообще) по сравнению с известным способом.
Применение предлагаемого способа наведения вращающейся по углу крена ракеты позволяет повысить точность наведения в условиях наличия расфазировок в СН любого знака, независимо от причин их возникновения.
Claims (2)
1. Способ наведения вращающейся ракеты, включающий формирование излучения, прием аппаратурой управления ракеты этого излучения, формирование сигналов, пропорциональных рассогласованию между ракетой и осью луча в вертикальной и горизонтальной плоскостях, модуляцию сигналов рассогласования периодическими по углу крена, сдвинутыми относительно друг друга на угол π/2 опорными сигналами, формирование сигналов управления в связанной с вращающейся ракетой системе координат и преобразование полученных сигналов управления в отклонения рулевых органов, отличающийся тем, что перед модуляцией сигнал, пропорциональный рассогласованию между ракетой и осью луча в вертикальной плоскости, усиленный с коэффициентом k1, суммируют с сигналом, пропорциональным рассогласованию между ракетой и осью луча в горизонтальной плоскости, ослабленным с коэффициентом k2, a сигнал, пропорциональный рассогласованию между ракетой и осью луча в горизонтальной плоскости, усиленный с коэффициентом k1, суммируют с сигналом, пропорциональным рассогласованию между ракетой и осью луча в вертикальной плоскости, ослабленным с коэффициентом k2, причем коэффициенты k1, k2 устанавливают по зависимостям:


где Δ - угловое рассогласование между осями измерительной системы координат, связанной с определением сигналов рассогласования, и опорной системы координат, относительно которой измеряется угол крена, а диапазон изменения величины Δ ограничивают в пределах ±30°.
2. Система наведения вращающейся ракеты, включающая источник излучения на пусковой установке, оптически связанный с ним приемник излучения, блок формирования вертикальной координаты и блок формирования горизонтальной координаты, входы которых соединены с выходом приемника излучения, первый и второй синусно-косинусные преобразователи, первые входы которых соединены с датчиком угла крена ракеты, первый и второй суммирующие усилители, первые входы которых соединены с первыми - косинусными - выходами соответственно первого и второго синусно-косинусных преобразователей, а вторые входы соединены со вторыми - синусными - выходами соответственно второго и первого синусно-косинусных преобразователей, первый и второй приводы рулевого органа, входы которых соединены с выходами соответственно первого и второго суммирующих усилителей, отличающаяся тем, что в нее введены третий и четвертый суммирующие усилители, первые входы которых соединены с выходами соответственно блока формирования вертикальной координаты и блока формирования горизонтальной координаты, вторые входы соединены с выходами соответственно блока формирования горизонтальной координаты и блока формирования вертикальной координаты, а выходы соединены со вторыми входами соответственно первого и второго синусо-косинусных преобразователей, причем коэффициенты усиления третьего и четвертого суммирующих усилителей равны между собой по своим первым входам и равны между собой по своим вторым входам.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2005126582/02A RU2294515C1 (ru) | 2005-08-22 | 2005-08-22 | Способ и система наведения вращающейся ракеты |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2005126582/02A RU2294515C1 (ru) | 2005-08-22 | 2005-08-22 | Способ и система наведения вращающейся ракеты |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU2294515C1 true RU2294515C1 (ru) | 2007-02-27 |
Family
ID=37990761
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2005126582/02A RU2294515C1 (ru) | 2005-08-22 | 2005-08-22 | Способ и система наведения вращающейся ракеты |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2294515C1 (ru) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2735789C1 (ru) * | 2020-03-03 | 2020-11-09 | Акционерное общество "Всероссийский научно-исследовательский институт "Сигнал" | Система наведения и стабилизации |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2472167A1 (fr) * | 1979-12-22 | 1981-06-26 | Diehl Gmbh & Co | Dispositif de guidage optique a distance d'un projectile |
| FR2474682A1 (fr) * | 1980-01-29 | 1981-07-31 | Telecommunications Sa | Systeme de guidage d'engin au moyen d'un faisceau lumineux module |
| RU2118784C1 (ru) * | 1997-05-29 | 1998-09-10 | Конструкторское бюро приборостроения | Способ наведения |
-
2005
- 2005-08-22 RU RU2005126582/02A patent/RU2294515C1/ru active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2472167A1 (fr) * | 1979-12-22 | 1981-06-26 | Diehl Gmbh & Co | Dispositif de guidage optique a distance d'un projectile |
| FR2474682A1 (fr) * | 1980-01-29 | 1981-07-31 | Telecommunications Sa | Systeme de guidage d'engin au moyen d'un faisceau lumineux module |
| RU2118784C1 (ru) * | 1997-05-29 | 1998-09-10 | Конструкторское бюро приборостроения | Способ наведения |
Non-Patent Citations (1)
| Title |
|---|
| КУЗОВКОВ Н.Т. Системы стабилизации летательных аппаратов. - М.: Высшая школа, 1976, с.236-238, рис.7.16. * |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2735789C1 (ru) * | 2020-03-03 | 2020-11-09 | Акционерное общество "Всероссийский научно-исследовательский институт "Сигнал" | Система наведения и стабилизации |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US3766826A (en) | Device for achieving aim-off for a firearm | |
| US6288381B1 (en) | Integrated system for line-of-sight stabilization and auto-alignment of off-gimbal passive and active electro-optical sensors | |
| RU2099665C1 (ru) | Способ формирования сигнала управления ракетой класса "воздух-воздух" и устройство для его осуществления | |
| US4750688A (en) | Line of sight missile guidance | |
| RU2537124C1 (ru) | Способ телеуправления ракетой | |
| US4508293A (en) | Seeker-body decoupling system | |
| US4705237A (en) | Launcher for an optically guided, wire-controlled missile with improved electronic circuitry | |
| RU2511610C1 (ru) | Способ формирования сигналов управления вращающейся вокруг продольной оси двухканальной ракетой | |
| US3718293A (en) | Dynamic lead guidance system for homing navigation | |
| RU2402743C1 (ru) | Способ и система наведения вращающейся ракеты | |
| RU2397435C1 (ru) | Гироскопическое следящее за целью устройство самонаводящейся вращающейся вокруг продольной оси ракеты | |
| RU2284001C1 (ru) | Способ наведения вращающейся ракеты | |
| US5074491A (en) | Method for correcting misalignment between multiple missile track links | |
| US3181813A (en) | Inter-ferometer homing system | |
| RU2569046C1 (ru) | Способ комбинированного наведения малогабаритной ракеты с отделяемой двигательной установкой и система наведения для его осуществления | |
| RU2583347C1 (ru) | Способ вывода дальнобойной ракеты в зону захвата цели головкой самонаведения и система наведения дальнобойной ракеты | |
| RU2260162C1 (ru) | Способ наведения телеуправляемой ракеты и система наведения для его реализации | |
| Blakelock | Design and analysis of a digitally controlled integrated flight/firecontrol system | |
| RU2436032C1 (ru) | Способ наведения управляемой ракеты | |
| US4765573A (en) | Method of compensation for friction in a stabilized platform | |
| RU2235969C1 (ru) | Устройство формирования команд управления вращающейся вокруг продольной оси ракетой | |
| RU2373479C1 (ru) | Способ формирования команд управления вращающейся вокруг продольной оси двухканальной ракетой и устройство для его осуществления | |
| RU2274817C1 (ru) | Способ и система наведения вращающейся ракеты | |
| US3246221A (en) | Servo controlled magnetic platform | |
| RU2735418C2 (ru) | Пространственная имитационная модель системы управления автоматическим маневренным летательным аппаратом |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PD4A | Correction of name of patent owner | ||
| PC43 | Official registration of the transfer of the exclusive right without contract for inventions |
Effective date: 20170403 |
|
| PD4A | Correction of name of patent owner | ||
| QB4A | Licence on use of patent |
Free format text: LICENCE FORMERLY AGREED ON 20180913 Effective date: 20180913 |
|
| QB4A | Licence on use of patent |
Free format text: LICENCE FORMERLY AGREED ON 20180914 Effective date: 20180914 |